JP2010141554A - 振れ補正装置と振れ補正方法および撮像装置 - Google Patents

振れ補正装置と振れ補正方法および撮像装置 Download PDF

Info

Publication number
JP2010141554A
JP2010141554A JP2008315429A JP2008315429A JP2010141554A JP 2010141554 A JP2010141554 A JP 2010141554A JP 2008315429 A JP2008315429 A JP 2008315429A JP 2008315429 A JP2008315429 A JP 2008315429A JP 2010141554 A JP2010141554 A JP 2010141554A
Authority
JP
Japan
Prior art keywords
shake
unit
correction
displacement
signal
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2008315429A
Other languages
English (en)
Other versions
JP4692620B2 (ja
Inventor
Fujin Tanaka
風人 田中
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Sony Corp
Original Assignee
Sony Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Sony Corp filed Critical Sony Corp
Priority to JP2008315429A priority Critical patent/JP4692620B2/ja
Priority to US12/592,025 priority patent/US8284262B2/en
Priority to CN2009102532488A priority patent/CN101750755B/zh
Publication of JP2010141554A publication Critical patent/JP2010141554A/ja
Application granted granted Critical
Publication of JP4692620B2 publication Critical patent/JP4692620B2/ja
Priority to US13/546,597 priority patent/US8363114B2/en
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • H—ELECTRICITY
    • H04—ELECTRIC COMMUNICATION TECHNIQUE
    • H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
    • H04N23/00—Cameras or camera modules comprising electronic image sensors; Control thereof
    • H04N23/60—Control of cameras or camera modules
    • H04N23/68—Control of cameras or camera modules for stable pick-up of the scene, e.g. compensating for camera body vibrations

Landscapes

  • Engineering & Computer Science (AREA)
  • Multimedia (AREA)
  • Signal Processing (AREA)
  • Studio Devices (AREA)
  • Adjustment Of Camera Lenses (AREA)

Abstract

【課題】補正領域を有効に使用して適切な振れ補正を行う。
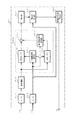
【解決手段】振れの検出を行うことにより生成された振れ検出信号と、光軸に対して変位することで撮像素子の撮像面上に結像される光学像の位置を撮像面上で移動させる補正レンズ部、または撮像素子の変位状態を示す検出信号をフィルタ処理部320に供給する。フィルタ処理部320は、検出信号に応じて特性を変化させて、振れ検出信号のフィルタ処理を行う。このフィルタ処理された振れ検出信号に基づいて振れ補正を行い、補正レンズ部や撮像素子の変位状態が変位限界に近いことに応じて、撮像素子の撮像面上に結像される光学像の振れを制限する。
【選択図】 図4

Description

この発明は、振れ補正装置と振れ補正方法および撮像装置に関する。詳しくは、補正領域を有効に利用して適切な振れ補正を行えるようにする。
従来、撮像装置の振れ補正機構では、装置の振れによって撮像面上の光学像の位置が移動されてしまうことがないように、補正光学系例えば補正レンズを変位させて振れを補正することが行われている。
このような振れ補正機構において、補正レンズによる光軸の補正可能角度は、ズーム位置がテレ側とされている場合よりもワイド側とされている場合に大きくなる。また、補正レンズの補正量が等しいとき、ワイド側ではテレ側よりも補正レンズによる補正角度が大きい。ここで、ワイド側で補正角度が大きいことは、特許文献1に記載されているように、撮像光学系の収差もワイド側で大きくなることを意味する。したがって、特許文献1では、焦点距離などに応じて補正レンズの変位範囲を制限することによって、光学的な収差が大きい条件での振れ補正を防ぎ、パンニング操作性等を向上させることが行われている。
また、特許文献2では、パン/チルト動作時に補正光学系が大きく一方向に変位されて、補正光学系が大きく変位した状態となってしまうこと、および補正光学系が大きく変位されたことによってレンズ鏡筒内壁に衝突してしまうことが防止されている。この特許文献2では、レンズの位置に対応して補正光学系に対してセンタリングフォースを発生させることで、振れ補正限界に達しない範囲内で振れ補正を行うことが開示されている。
さらに、特許文献3では、振れ周波数に着目して振れ補正を行うことが開示されている。この特許文献3では、高域通過帯域可変手段を介しての振れ検出信号に基づいて振れ補正信号を算出して振れ補正手段が制御されている。ここで、振れ補正制御範囲内の高域周波数が検出された場合、高域周波数の振れ補正を優先して行うことで、高域周波数帯の振れによる撮影画像の解像感の劣化が低減される。また、振れ補正制御範囲を超える高域周波数を検出した場合、高域通過帯域可変手段の高域側通過帯域が規定値から高域側へ徐々にシフトされて振れ補正が不可能となる。したがって、振れ補正が停止されて、振れ補正制御不可能帯の高域周波数の振れによる撮影画像の解像感の劣化および撮影画像の乱れが低減されている。
特開平5−66450号公報 特開平2−287423号公報 特開2004−117418号公報
ところで、補正光学系に対してセンタリングを行う制御手段を用いた場合、振れが大きい場合でも補正限界に達しないようなセンタリングフォースを発生させる必要がある。この場合、振れの大きさが本来であればセンタリングの必要がない程度であってもレンズ位置に応じたセンタリングフォースが発生される。このため、比較的小さな振れに対する手振れ補正性能が悪化する場合がある。
また、高域通過帯域可変手段を介した振れ検出信号に基づいて振れ補正信号を算出して振れ補正を行うとき、従来想定していなかった歩きながら等の撮影者自体の動作による振れ周波数の低周波成分が高域通過帯域可変手段によって遮断されてしまう場合がある。このように、振れ周波数の低周波成分が遮断されてしまうと、大きな振れ動作を取り除くことが可能な補正範囲を有する補正光学系を用いても、振れを有効に取り除く制御が困難となる。
そこで、この発明では補正領域を有効に使用して適切な振れ補正を行うことができる振れ補正装置と振れ補正方法および撮像装置を提供することを目的とする。
この発明の第1の側面は、振れの検出を行い、振れ検出信号を生成する振れ検出部と、レンズ部と撮像素子との相対的位置関係を光軸に対して変位することで、前記撮像素子の撮像面上に結像される光学像の位置を前記撮像面上で変位させる駆動部と、前記補正レンズ部または前記撮像素子の変位状態を検出する変位検出部と、前記振れ検出信号のフィルタ処理を行うフィルタ処理部と、前記レンズ部と前記撮像素子との相対的位置関係を、前記フィルタ処理された振れ検出信号に応じて変位させることにより、前記振れ検出部で検出される振れによって生じる前記撮像面上での前記光学像の振れを補正する補正制御部とを備え、前記フィルタ処理部は、前記変位検出部で検出された変位状態に応じてフィルタ処理特性を変化させて、前記検出された変位状態が変位限界に近いことに応じて前記光学像の振れの補正を制限させる振れ補正装置にある。
この発明において、フィルタ処理部は、変位状態が変位限界に近いことに応じて振れ検出信号における低域成分を制限することで、この低域成分に対する振れの補正が制限される。例えば、変位状態が変位限界に近いことに応じて振れ検出信号における所定の低域成分を制限することで、この低域成分に対する振れの補正を制限させる。および/または、フィルタ処理部は、高域通過フィルタ処理を行い変位状態が変位限界に近いことに応じて遮断周波数を高くすることで、この遮断周波数よりも周波数が低い低域成分に対する振れの補正を制限させる。ここで、フィルタ処理部は、変位状態が予め指定した状態よりも変位限界に近いとき、低域成分の制限を順次強化し、変位状態が予め指定した状態よりも変位限界から離れているとき、制限を順次緩和させる。
この発明の第2の側面は、振れ検出部によって、振れを検出して振れ検出信号を生成する振れ検出信号生成ステップと、駆動部によって、レンズ部と撮像素子との相対的位置関係を光軸に対して変位することで、前記撮像素子の撮像面上に結像される光学像の位置を前記撮像面上で変位させる駆動ステップと、変位検出部によって、前記補正レンズ部または前記撮像素子の変位状態を検出する変位状態検出ステップと、フィルタ処理部によって、前記振れ検出信号のフィルタ処理を行うフィルタ処理ステップと、補正制御部によって、前記レンズ部と前記撮像素子との相対的位置関係を、前記フィルタ処理された振れ検出信号に応じて変位させることにより、前記振れ検出部で検出される振れによって生じる前記撮像面上での前記光学像の振れを補正する制御ステップとを具備し、前記フィルタ処理ステップでは、前記変位状態検出ステップで検出された変位状態に応じてフィルタ処理特性を変化させて、前記検出された変位状態が変位限界に近いことに応じて前記光学像の振れの補正を制限させる振れ補正方法にある。
また、この発明の第3の側面は、振れを検出して振れ検出信号を生成する振れ検出部と、レンズ部と撮像素子との相対的位置関係を光軸に対して変位することで、前記撮像素子の撮像面上に結像される光学像の位置を前記撮像面上で変位させる駆動部と、前記補正レンズ部または前記撮像素子の変位状態を検出する変位検出部と、前記振れ検出信号のフィルタ処理を行うフィルタ処理部と、前記撮像素子で生成された画像信号を用いてカメラ信号処理を行う信号処理部と、前記レンズ部と前記撮像素子との相対的位置関係を、前記フィルタ処理された振れ検出信号に応じて変位させることにより、前記振れ検出部で検出される振れによって生じる前記撮像面上での前記光学像の振れを補正する補正制御部とを備え、前記フィルタ処理部は、前記変位検出部で検出された変位状態に応じてフィルタ処理特性を変化させて、前記検出された変位状態が変位限界に近いことに応じて前記光学像の振れの補正を制限させる撮像装置にある。
この発明によれば、変位検出部で検出された変位状態に応じて振れ検出信号のフィルタ処理特性を変化させて、検出された変位状態が変位限界に近いことに応じて光学像の振れの補正が制限される。このため、変位状態が変位限界から離れているときは、小さな振れや歩行時に撮像を行った場合等の大きな振れに対して、補正範囲を有効に使用して振れ補正が行われる。また、変位状態が変位限界に近いことに応じて振れ補正が制限される。例えば手振れ等の小さな振れに対しては振れ補正を行い、歩行しながら撮像を行った場合等のように大きな振れに対しては振れ補正が制限されて、レンズ鏡筒内壁に補正レンズ部等が衝突してしまうことが防止される。したがって、補正領域を有効に使用して適切な振れ補正を行うことができる。
以下、発明を実施するための最良の形態について説明する。なお、説明は以下の順序で行う。
1.振れ補正装置を撮像装置に適用した場合の構成
2.振れ補正装置の動作
3.演算処理部の構成
4.フィルタ処理部の第1の構成
5.フィルタ処理部の第1の構成の動作
6.フィルタ処理部の第2の構成
7.フィルタ処理部の第2の構成の動作
8.フィルタ処理部の第3の構成
<1.振れ補正装置を撮像装置に適用した場合の構成>
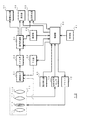
図1は、本発明の振れ補正装置を用いた撮像装置の構成を示すブロック図である。撮像装置10は、撮像光学系ブロック11、ドライバ12、撮像光学系センサ13、撮像素子21、タイミング信号発生(TG)部22、アナログフロントエンド(AFE)部23、信号処理部24、検波部25を備えている。さらに撮像装置10は、画像出力部31、表示部32、記録再生部33、操作部41、振れ検出部42、制御部50を備えている。
撮像光学系ブロック11は、変倍を行うズームレンズ111、フォーカシングを行うフォーカスレンズ112、後述する撮像素子21の撮像面上に形成される光学像の位置を撮像面上で移動させる補正レンズ部113、光量調節を行う絞り機構114を備えている。
補正レンズ部113は、例えば光軸が撮像光学系の光軸と一致するように設けられた補正レンズと、この補正レンズを撮像光学系の光軸に対して直交する方向に変位させるアクチュエータ等で構成されている。このような構成の補正レンズ部は、補正レンズを撮像光学系の光軸に対して直交する方向に変位させて、撮像面上に形成される光学像の位置を撮像面上で移動させる。
また、補正レンズ部113は、可変頂角プリズムユニットを用いるようにしてもよい。可変頂角プリズムユニットは、ベローズ等の折り曲げ自在な筒の端面に透光性を有する入射端板と出射端板を設け、筒内に所望の屈折率を持った透光性の液体を封入したものである。可変頂角プリズムユニットを用いる場合、入射端板または出射端板の一方を固定して、他方をアクチュエータで駆動して光学楔を形成する。このような構成の補正レンズ部は、例えば入射端板に対する出射端板の傾斜角度を変位させて、撮像面上に形成される光学像の位置を撮像面上で移動させる。
ドライバ12は、後述する制御部50からのレンズ制御信号に基づきズームレンズ111やフォーカスレンズ112および補正レンズ部113のアクチュエータを駆動する。また、ドライバ12は、制御部50からの絞り制御信号に基づき絞り機構114を駆動する。
撮像光学系センサ13は、ズームレンズ111やフォーカスレンズ112のレンズ位置、補正レンズ部113の変位状態(補正レンズ部113の変位位置や補正角と同等)、および絞り機構114の設定位置を検出して位置信号を制御部50に供給する。
撮像素子21は、例えばCCD(Charge Coupled Devices)、CMOS(Complementary Metal Oxide Semiconductor)型イメージセンサなどの撮像素子が用いられている。撮像素子21は、撮像光学系ブロック11によって撮像面上に形成された被写体像を電気信号に変換してAFE部23に出力する。
TG部22は、撮像素子21で撮像画を示す電気信号の出力を行うために必要とする各種の駆動パルス、並びに撮像素子21の電荷蓄積時間を制御する電子シャッタパルスを生成する。
AFE部23は、撮像素子21から出力された電気信号(画像信号)に対して、ノイズ除去処理例えばCDS(Correlated Double Sampling)処理や、撮像信号を所望の信号レベルとするAGC(Automatic Gain Control)処理を行う。さらに、AFE部23は、ノイズ除去処理や利得制御が行われたアナログの撮像信号をディジタル信号に変換して信号処理部24に出力する。
信号処理部24は、カメラ信号前処理やカメラ信号処理、解像度変換処理、圧縮伸張処理等を行う。カメラ信号前処理では、AFE部23から供給された画像信号に対して、撮像素子21における欠陥画素の信号を補正する欠陥補正処理、レンズの周辺光量落ちを補正するシェーディング補正処理などを行う。カメラ信号処理では、ホワイトバランス調整や輝度補正等の処理を行う。また、ディジタルカメラ等では、撮像素子の前面にカラー・フィルタ・アレイ(Color Filter Array)を設けることにより、1つの撮像素子で赤色,緑色,青色の各信号を得るように構成されている場合がある。このような場合、カメラ信号処理ではデモザイク(demosaic)処理を行い、周囲の画素の信号を用いた補間等によって、各画素において欠落している色の信号を生成する。解像度変換処理では、カメラ信号処理がなされた画像信号、あるいは伸張復号化された画像信号を所定の解像度に変換する。圧縮伸張処理では、カメラ信号処理後の画像信号や解像度変換処理が行われた画像信号を圧縮符号化して、例えばJPEG方式の符号化信号を生成する。また、圧縮伸張処理では、JPEG方式の符号化信号を伸張復号化する。なお、圧縮伸張処理は、JPEG方式とは異なる方式で静止画の画像信号の圧縮符号化を行うようにしてもよい。また、圧縮伸張処理では、動画圧縮方式で動画の画像信号の圧縮符号化を行うようにしてもよい。
検波部25は、信号処理部24に供給された撮像信号を用いて、撮像画の明るさレベルやフォーカス状態の検出を行い、明るさレベルやフォーカス状態を示す検波信号を生成して制御部50に供給する。
画像出力部31は、信号処理部24で処理された画像信号を、撮像装置10と接続される外部機器に対応したフォーマットの画像信号に変換して出力する。
表示部32は、撮像装置10によって撮像されている画像や、記録再生部33で再生された撮像画の表示を行う。また、表示部32は、撮像装置10の設定等を行うためのメニュー表示等も行う。
記録再生部33では、例えば、フラッシュメモリ、光ディスク、磁気テープなどの記録媒体が用いられている。記録再生部33は、信号処理部24から出力された撮像画の画像信号や符号化信号を記録媒体に記録する。また、記録再生部33は、記録媒体に記録されている画像信号を読み出して画像出力部31や表示部32に供給する処理や、記録媒体に記録されている符号化信号を読み出して信号処理部24に供給する処理を行う。なお、記録再生部33は、記録媒体が着脱可能とされている構成に限られない。例えば、記録再生部33としてハード・ディスク装置等を内蔵させるようにしてもよい。
操作部41は、操作ボタンや表示部32の画面上に設けられたタッチパネル等で構成されている。操作部41は、ユーザ操作に応じた操作信号を生成して制御部50に供給する。
振れ検出部42は、撮像装置10の振れを検出する振れ検出センサ例えばジャイロセンサを用いて構成されている。振れ検出センサは、ヨーイング方向における振れに応じて例えば角速度を検出するヨーイング角速度センサと、ピッチング方向における振れに応じて例えば角速度を検出するピッチング角速度センサで構成されている。また、振れ検出部42には、検出信号の信号処理を行う処理回路が設けられている。処理回路では例えば検出信号から不要な信号成分、例えばノイズ成分や角速度値の信号成分よりも高い周波数成分および共振周波数成分等を除去する。さらに、処理回路では温度変化や時間変化に伴って生じるドリフトの補正、検出信号をディジタル信号に変換して制御部50に供給する処理等を行う。なお、振れ検出部42から検出信号がアナログ信号として出力される場合、制御部50は振れ検出信号をディジタル信号に変換して用いる構成としてもよい。
なお、振れ検出部42は、角速度センサを用いて構成する場合に限られない。例えば、加速度センサ等を用いて振れの検出を行うようにしてもよい。加速度センサを用いる場合、加速度センサの出力を積分して速度を算出できる。さらに速度を積分することで移動距離を算出できることから、加速度センサの出力に基づき振れの大きさを判別することが可能となる。
制御部50は、CPU(Central Processing Unit)やメモリ等で構成されている。メモリには、CPUが実行するプログラムや各種データが記憶されている。このメモリとしては、例えばEEPROM(Electronically Erasable and Programmable ROM)、フラッシュメモリなどの不揮発性メモリが用いられる。制御部50のCPUはメモリに記憶されているプログラムを実行して、メモリに記憶されている各種データや操作部41から供給された操作信号に基づき、撮像装置10の動作がユーザ操作に応じた動作となるように各部を制御する。例えば、制御部50は、シャッタ操作をユーザが行ったとき、TG部22等の動作を制御して、所望のシャッタ速度で撮像した静止画の符号化信号等を記録再生部33の記録媒体に記録させる。また、動画記録開始操作が行われたときは、動画の符号化信号等を記録再生部33の記録媒体に記録させる。
また、制御部50は、撮像光学系センサ13から供給された位置信号や、検波部25から供給された検波信号に基づき、レンズ制御信号や絞り制御信号を生成してドライバ12に供給する。したがって、ドライバ12によって、所望の明るさでピントの合った撮像画が得られるようにフォーカスレンズ112や絞り機構114が駆動される。また、制御部50は、ズーム操作をユーザが行ったとき、レンズ制御信号を生成してドライバ12に供給することで、所望のズーム比の撮像画が得られるようにズームレンズ111を駆動する。
このように構成された撮像装置10において、振れ補正装置は、撮像光学系ブロック11とドライバ12、撮像光学系センサ13、振れ検出部42および制御部50を用いて構成される。制御部50は、振れ検出部42からの検出信号や撮像光学系センサ13から供給された位置信号に基づき、撮像画の振れが生じないように補正レンズ部113を駆動するためのレンズ制御信号を生成してドライバ12に供給する。ドライバ12は、レンズ制御信号に基づき撮像光学系ブロック11の補正レンズ部113を駆動する。このように、振れ検出部42からの検出信号に基づいて補正レンズ部113を駆動することで、レンズ部と撮像素子との相対的位置関係を光軸に対して変位させて、撮像素子の撮像面上に結像される光学像の位置を撮像面上で移動させることにより振れ補正を行う。また、振れ補正装置は、補正レンズ部113を変位させて振れ補正を行う動作に換えて、図1の一点鎖線で示すように、検出信号に基づいて撮像素子21を駆動することで、レンズ部と撮像素子との相対的位置関係を光軸に対して変位させて振れ補正を行うようにしてもよい。なお、以下の説明では、補正レンズ部113を移動させることによりレンズ部と撮像素子との相対的位置関係を光軸に対して変位させて、振れ補正を行う場合について説明する。
<2.振れ補正装置の動作>
次に、振れ補正装置の動作について説明する。振れ補正機能を有した撮像光学系では、補正レンズ部をその最大変位範囲まで変位させても全ズーム領域にわたって収差が生じないことが望ましい。しかし、種々の制約により必ずしも完全に収差を生じないようにできるとは限らない。一方、振れ補正の必要性はワイド側よりもテレ側において重要であるので、撮像光学系の設計では、テレ側における収差を少なくことが一般的であり、その結果ワイド側で振れ補正時の収差が大きくなる。
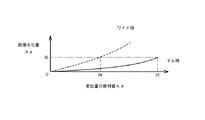
図2は、補正レンズ部の変位量に対する収差発生状況を例示した図である。なお、図2において横軸は変位量の絶対値Ad、縦軸は収差量に対応する画像劣化量Aeを示している。
ここで、テレ端における変位量と画像劣化量の関係は例えば実線で示す特性となる。また、ワイド端における変位量と画像劣化量の関係は例えば破線で示す特性になる。すなわち、画像劣化量Aeを「RL」に抑えるためには、テレ端のときの変位量の絶対値を「dt」の変位範囲に制限する必要がある。また、ワイド端のときの変位量の絶対値は、テレ端のときの「dt」よりも狭い範囲である「dw」の変位範囲に制限する必要がある。
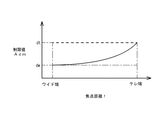
図3は、画像劣化量Aeを「RL」に抑えるときの、焦点距離fと変位量の制限値Admの関係を例示している。なお、図3において、横軸は焦点距離f、縦軸は変位量の制限値Admを示している。
焦点距離fに対する変位量の制限値Admは、図3に示すように、ズーム位置がテレ側であるとき「dt」となる。また、焦点距離が短くなりワイド側に移動すると、変位量の制限値Admは減少する。さらに、焦点距離が短くなりワイド端に移動すると、変位量の制限値Admは「dw」となる。したがって、画像劣化量Aeを「RL」に抑えるためには、補正レンズ部113の最大変位範囲を「dt」として、図3に示す実線のように変位範囲をズーム位置に応じて制限する必要がある。また、変位範囲を制限すると、例えばズーム位置がワイド側とされているときに振れが大きい場合、変位範囲が制限されて振れ補正を行うことができなくなってしまう。したがって、振れが大きいときは、例えば図3の破線で示すように変位範囲の制限を解除して、変位範囲を最大変位範囲とすることで、ワイド側における振れ補正性能を向上させて、振れ補正が行われた撮像画像が得られるようになる。また、変位範囲の制限を破線で示す値よりも大きくすれば、ワイド側だけでなくテレ側でも、振れ補正性能を向上させることができる。
ここで、変位範囲の制限を解除して振れ補正性能を向上させた場合、補正レンズ部113の変位状態が変位範囲の限界に近いと、振れが大きいときに補正レンズ部113が補正端に当たって、滑らかな振れ補正を行うことができない。なお、補正端とは、補正レンズ部113の変位を規制するものである。このため、制御部50において防振目標位置の演算を行う演算処理部51では、補正レンズ部113の変位状態やズーム位置に応じた振れ補正を行い、補正領域を有効に使用して適切な振れ補正を行う。
<3.演算処理部の構成>
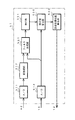
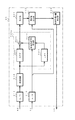
図4は、制御部50において、防振目標位置の演算を行う演算処理部51の構成を示している。
撮像光学系センサ13から出力された位置信号は、A/D変換部513でディジタル信号に変換される。また、位置信号において、補正レンズ部113の変位状態(補正レンズ部113の変位位置や補正角と同等)を示す信号はフィルタ処理部520、ズーム位置を示す信号は補正量算出部532にそれぞれ供給される。また、振れ検出部42から出力された振れ検出信号は、A/D変換部511でディジタル信号に変換されて前処理部512に供給される。なお、振れ検出部42から出力された振れ検出信号がディジタル信号であるときは、A/D変換部511を介することなく前処理部512に供給される。
前処理部512は、振れ検出信号から直流成分を除去するフィルタ処理を行い、フィルタ処理後の振れ検出信号をフィルタ処理部520に出力する。
フィルタ処理部520は、補正レンズ部113が変位範囲の限界に近い状態となる場合が頻出することを位置信号に基づいて判別したときフィルタ処理特性を切り換えて、補正領域を有効に使用して適切な振れ補正となるように振れ検出信号のフィルタ処理を行う。
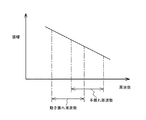
図5は、振れ検出信号の振幅と振れ検出信号の周波数の関係を例示している。例えば手振れによって生じる振れ検出信号の周波数(手振れ周波数)は、例えば1〜10数Hzの周波数に分布することが知られている。またユーザが歩行しながら撮像を行ったときの振動によって生じる振れ検出信号の周波数(動き振れ周波数)は、手振れ周波数よりも低い周波数に分布することが知られている。また、手振れや歩きながら撮像を行ったときの振動によって生じる振れ検出信号は、周波数が低いときに振幅が大きくなることが知られている。
このため、フィルタ処理部520は、補正レンズ部113の変位限界に応じてフィルタ処理特性を変化させて、検出された変位状態が変位限界に近いことに応じて光学像の振れの補正が制限されるように振れ検出信号を処理する。フィルタ処理部520は、補正レンズ部113が変位限界に近くなるに伴い、振れ検出信号において大きな振動に対応する周波数成分、すなわち、図5を用いて説明したように、大きな振動に対応する低域成分を制限する。このように、フィルタ処理部520は、補正レンズ部113が変位限界に近くなるに伴い、低域成分を制限することで、補正レンズ部113が大きく変位されて補正端等に当たって滑らかな振れ補正が行われなくなってしまうことを防止する。また、フィルタ処理部520は、変位状態が予め指定した状態よりも変位限界に近いとき、低域成分の制限を順次強化し、変位状態が予め指定した状態よりも変位限界から離れているとき、制限を順次緩和させる。フィルタ処理部520は、フィルタ処理後の振れ検出信号を積分部531に出力する。
積分部531は、フィルタ処理後の振れ検出信号を積分して角度を算出する。補正量算出部532と防振目標位置算出部533は、フィルタ処理された振れ検出信号に応じて例えば補正レンズ部113を変位させて、振れ検出部42で検出される振れによって生じる撮像面上での光学像の振れを補正する補正制御部を構成する。補正量算出部532は、積分部531で算出された角度と、位置信号で示されたズーム位置から補正量を算出する。防振目標位置算出部533は、補正量算出部532で算出された補正量に基づき、振れによって生じる撮像面上の光学像の位置の移動を補正できる補正レンズ部113を防振目標位置に設定する。さらに、補正レンズ部113を防振目標位置とする制御信号を生成してドライバ12に出力する。
<4.フィルタ処理部の第1の構成>
図6は、フィルタ処理部の第1の構成を示している。フィルタ処理部520aは、振れ検出信号における低域成分の信号レベルを、補正レンズ部113の変位状態に応じて制限する。
フィルタ処理部520aの前処理部512は、処理後の振れ検出信号を高域通過フィルタ(HPF)5201と低域フィルタ(LPF)5202に供給する。高域通過フィルタ5201は、振れ検出信号の高域成分を抽出して、高域通過信号を加算器5204に出力する。低域通過フィルタ5202は、振れ検出信号の低域成分を抽出して、低域通過信号を低域通過信号処理部5203に出力する。
また、補正レンズ部113の変位状態を示す信号は、フィルタ処理部520aの低域通過信号処理部5203に供給する。低域通過信号処理部5203は、低域通過信号制限値を用いた低域通過信号の信号レベル制限処理を行い、処理後の低域通過信号を加算器5204に出力する。この低域通過信号制限値は、低域通過信号の信号レベルを制限するための閾値であり、予め設定された上限値と下限値の範囲内で変更可能とされている。低域通過信号処理部5203は低域通過信号の信号レベルが低域通過信号制限値を超える場合、低域通過信号の信号レベルを低域通過信号制限値に制限して加算器5204に出力する。また、低域通過信号処理部5203は、補正レンズ部113の変位状態に応じて低域通過信号制限値の切り換えを行う。
低域通過信号制限値の上限値は、振れ補正を行いたい低域の信号の振幅の大きさから設定する。また、低域通過信号制限値の下限値は、振れ検出信号とレンズの挙動が連続性を失わないことを考慮した適当な値に設定する。
加算器5204は、高域通過フィルタ5201から供給された高域通過信号と低域通過信号処理部5203から供給された低域通過信号を加算して、加算結果をフィルタ処理後の振れ検出信号として積分部531に出力する。
<5.フィルタ処理部の第1の構成の動作>
図7は、補正領域すなわち補正レンズ部113の変位範囲を、複数の領域に区分した場合を示している。例えば、図7では、変位範囲ARmを区間AR0,AR1,AR2,AR3,AR4の5つの区間に区分している。なお、変位範囲ARmの中心を位置PS0、区間AR0と区間AR1の境界を位置PS1、区間AR1と区間AR2の境界を位置PS2、区間AR2と区間AR3の境界を位置PS3、区間AR3と区間AR4の境界を位置PS4としている。
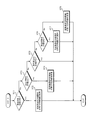
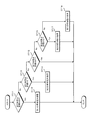
図8は、図7に示すように変位範囲ARmを区分したときの低域通過信号制限値の切り換え動作を示すフローチャートである。
ステップST1で低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR0の範囲内であるか否かを判別する。低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR0の範囲内であるときステップST2に進み、区間AR0の範囲内でないときステップST3に進む。
ステップST2で低域通過信号処理部5203は、低域通過信号制限値の第1の制限緩和処理を行う。低域通過信号処理部5203は、第1の制限緩和処理として、現在の低域通過信号制限値に第1の制限調整量を加算して、低域通過信号の信号レベルの制限を緩和する。なお、第1の制限調整量は、後述する第2の制限緩和処理で用いる第2の制限調整量よりも大きい値である。また、現在の低域通過信号制限値に第1の制限調整量を加算したとき加算結果が低域通過信号制限値の上限値を超える場合、低域通過信号処理部5203は低域通過信号制限値を上限値とする。
ステップST1からステップST3に進むと、ステップST3で低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR1の範囲内であるか否かを判別する。低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR1の範囲内であるときステップST4に進み、区間AR1の範囲内でないときステップST5に進む。
ステップST4で低域通過信号処理部5203は、低域通過信号制限値の第2の制限緩和処理を行う。第2の制限緩和処理は、第1の制限緩和処理よりも制限調整量を少なくして低域通過信号の信号レベルの制限を緩和する。低域通過信号処理部5203は、第2の制限緩和処理として、現在の低域通過信号制限値に第2の制限調整量を加算して、低域通過信号の信号レベルの制限を緩和する。なお、第2の制限調整量は、上述のように第1の制限緩和処理で用いる第1の制限調整量よりも小さい値である。また、現在の低域通過信号制限値に第2の制限調整量を加算したとき加算結果が低域通過信号制限値の上限値を超える場合、低域通過信号処理部5203は低域通過信号制限値を上限値とする。
ステップST3からステップST5に進むと、ステップST5で低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR2の範囲内であるか否かを判別する。低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR2の範囲内であるとき、低域通過信号制限値の変更を行わない。また、低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR2の範囲内でないときステップST6に進む。
ステップST5からステップST6に進むと、ステップST6で低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR3の範囲内であるか否かを判別する。低域通過信号処理部5203は、補正レンズ部113の変位状態が区間AR3の範囲内であるときステップST7に進み、区間AR3の範囲内でないとき、すなわち補正レンズ部113の変位状態が区間AR4の範囲内であるときステップST8に進む。
ステップST7で低域通過信号処理部5203は、低域通過信号制限値の第2の制限強化処理を行う。低域通過信号処理部5203は、第2の制限強化処理として、現在の低域通過信号制限値から第3の制限調整量を減算して、低域通過信号の信号レベルの制限を強化する。なお、第3の制限調整量は、後述する第4の制限強化処理で用いる第4の制限調整よりも小さい値である。また、現在の低域通過信号制限値から第3の制限調整量を減算したとき減算結果が低域通過信号制限値の下限値を超える場合、低域通過信号処理部5203は低域通過信号制限値を下限値とする。
ステップST8で低域通過信号処理部5203は、低域通過信号制限値の第1の制限強化処理を行う。低域通過信号処理部5203は、第1の制限強化処理として、現在の低域通過信号制限値から第4の制限調整量を減算して、低域通過信号の信号レベルの制限を強化する。なお、第4の制限調整量は、上述した第3の制限強化処理で用いる第3の制限調整よりも大きい値である。また、現在の低域通過信号制限値から第4の制限調整量を減算したとき減算結果が低域通過信号制限値の下限値を超える場合、低域通過信号処理部5203は低域通過信号制限値を下限値とする。
以上のような処理を例えば補正レンズ部113の変位状態をサンプリングする間隔で繰り返し行い、フィルタ処理部520aで処理された振れ検出信号に基づき、補正レンズ部113を防振目標位置とする制御信号を生成してドライバ12に供給する。
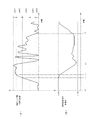
図9は、低域通過信号処理部5203における低域通過信号制限値の切り換え動作を例示した図である。なお、図9の(A)は、補正レンズ部113の変位状態の時間変化を例示している。また、図9の(B)は、低域通過信号制限値の時間変化を例示している。さらに、動作開始時における補正レンズ部113の変位状態は例えば区間AR0、低域通過信号制限値は例えば上限値LMaとする。なお、下限値は「LMb」である。
振れ補正が行われて、補正レンズ部113の変位状態が図9の(A)に示すように変化した場合、動作開始時から補正レンズ部113の変位状態が区間AR0の範囲内である期間は第1の制限緩和処理が行われる。その後、補正レンズ部113の変位状態が区間AR1の範囲内であるときは第2の制限緩和処理が行われる。ここで、動作開始時における低域通過信号制限値は上限値LMaとされているので、第1の制限緩和処理や第2の制限緩和処理が行われても、低域通過信号制限値は上限値LMaのままとなる。また、補正レンズ部113の変位状態が区間AR2の範囲内であるときは、低域通過信号制限値に対して制限緩和処理や制限強化処理が行われない。したがって、動作開始時の時点t0から補正レンズ部113の変位状態が区間AR3の範囲内に移動する時点t1までの期間、低域通過信号制限値は上限値LMaとなる。
補正レンズ部113の変位状態が区間AR3の範囲内であるとき、低域通過信号処理部5203は第2の制限強化処理を行う。このため、補正レンズ部113の変位状態が区間AR3の範囲内である時点t1から時点t2までの期間では、第2の制限強化処理が繰り返し行われて、低域通過信号制限値が時間の経過と共に小さくなる。
その後、補正レンズ部113の変位状態が区間AR4の範囲内となると、低域通過信号処理部5203は第1の制限強化処理を行う。このため、補正レンズ部113の変位状態が区間AR4の範囲内である時点t2から時点t3までの期間では、第1の制限強化処理が繰り返し行われて、低域通過信号制限値が時間の経過と共に小さくなる。なお、第1の制限強化処理は、第2の制限強化処理に比べて制限調整量が大きい。したがって、補正レンズ部113の変位状態が区間AR4の範囲内であるときの低域通過信号制限値の変化は、補正レンズ部113の変位状態が区間AR3の範囲内であるときの低域通過信号制限値の変化よりも大きくなる。
時点t3から時点t4の期間は、補正レンズ部113の変位状態が主に区間AR1,AR2,AR3の範囲となり、区間AR0,AR4の範囲内となる期間は短い。さらに、区間AR1の範囲内である期間と区間AR3の範囲内である期間が交互に生じている場合もあることから、低域通過信号制限値には大きな変化がない処理となる。その後、時点t4以降で補正レンズ部113の変位状態が区間AR0,AR1の状態が継続すると、低域通過信号制限値が徐々に大きくされて低域通過信号の制限が緩和される。
このように、低域通過信号処理部5203は補正レンズ部113の変位状態が変位限界から離れているとき制限緩和処理を行い、補正レンズ部113の変位状態が変位限界に近づくとき制限強化処理を行う。このため、例えば歩きながら撮像を行ったことにより振れ検出信号における低域の信号レベルが大きくなった場合、補正レンズ部113の変位状態が変位限界から離れているときには、振れ検出信号における低域成分の制限が順次緩和される。したがって、歩行時の振動による振れを補正することができる。また、補正レンズ部113の変位状態が変位限界に近づくことに応じて、振れ検出信号における低域成分の制限が順次強化される。したがって、補正レンズ部113の変位が大きい振れ補正が行われなくなり、従来に比べて補正領域を有効に使用して適切な振れ補正を行うことができる。
<6.フィルタ処理部の第2の構成>
ところで、振れ検出信号における低域周波数の信号レベルを補正レンズ部の変位状態に応じて制限する処理は、第1の構成のように低域通過信号を用いて行う場合に限られない。例えばフィルタの特性を補正レンズ部の変位状態に応じて切り換えることで、振れ検出信号における低域成分を補正レンズ部の変位状態に応じて制限することもできる。
次に、フィルタ処理部の第2の構成として、フィルタの特性を補正レンズ部の変位状態に応じて切り換える場合について説明する。図10は、フィルタ処理部の第2の構成を示している。
フィルタ処理部520bの前処理部512は、処理後の振れ検出信号を可変高域通過フィルタ(可変HPF)5206に供給する。また、補正レンズ部113の変位状態を示す信号はフィルタ処理部520bの分離周波数設定部5205に供給する。
分離周波数設定部5205は、補正レンズ部113の変位状態を示す信号に基づき、可変高域通過フィルタ5206で制限する周波数成分の設定を行うフィルタ設定値を生成して可変高域通過フィルタ5206に出力する。
可変高域通過フィルタ5206は、分離周波数設定部5205から供給されたフィルタ設定値に基づいてフィルタ特性の設定を行い、設定したフィルタ特性で振れ検出信号のフィルタ処理を行う。また、可変高域通過フィルタ5206は、フィルタ処理後の振れ検出信号を積分部531に出力する。
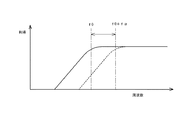
可変高域通過フィルタ5206は、図11に示すように、フィルタ設定値に基づいて例えば遮断周波数の設定を行う。可変高域通過フィルタ5206は、フィルタ設定値が下限値「FS」であるとき遮断周波数を「f0」とする。また、フィルタ設定値が増加して上限値「FS+α」となったときは遮断周波数を高くして「f0+fα」として、制限される低域成分を大きくする。
フィルタ設定値の下限値は、多くの種類の振れを取るという観点からは遮断を行わない程度に低い値でよいため、遮断周波数が小さな値、例えば0〜0.1Hzとなるように設定する。また、フィルタ設定値の上限値は、遮断の効果を得ながら手振れ成分の中でも気になることが多い振幅の小さい小刻みな振れを補正できるようにするため、遮断周波数が例えば3〜4Hzとなるように設定する。
<7.フィルタ処理部の第2の構成の動作>
図12は、図7に示すように変位範囲ARmを区分したときのフィルタ設定値の切り換え動作を示すフローチャートである。なお、フィルタ設定値と可変高域通過フィルタ5206のフィルタ特性は、図10に示す関係とする。
ステップST11で分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR0の範囲内であるか否かを判別する。分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR0の範囲内であるときステップST12に進み、区間AR0の範囲内でないときステップST13に進む。
ステップST12で分離周波数設定部5205は、第1の帯域拡大処理を行う。分離周波数設定部5205は、第1の帯域拡大処理として、例えば現在のフィルタ設定値から第1の設定調整量を減算してフィルタ設定値を減少させる。なお、第1の設定調整量は、後述する第2の帯域拡大処理で用いる第2の設定調整量よりも大きい値である。また、現在のフィルタ設定値から第1の設定調整量を減算したとき減算結果が下限値よりも小さくなる場合、分離周波数設定部5205はフィルタ設定値を下限値とする。
ステップST11からステップST13に進むと、ステップST13で分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR1の範囲内であるか否かを判別する。分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR1の範囲内であるときステップST14に進み、区間AR1の範囲内でないときステップST15に進む。
ステップST14で分離周波数設定部5205は、第2の帯域拡大処理を行う。第2の帯域拡大処理は、第1の帯域拡大処理よりも設定調整量を少なくして通過帯域を拡大させる。分離周波数設定部5205は、第2の帯域拡大処理として、現在のフィルタ設定値から第2の設定調整量を減算してフィルタ設定値を減少させる。なお、第2の設定調整量は、上述のように第1の帯域拡大処理で用いる第1の設定調整量よりも小さい値である。また、現在のフィルタ設定値から第2の設定調整量を減算したとき減算結果が下限値よりも小さくなる場合、分離周波数設定部5205はフィルタ設定値を下限値とする。
ステップST13からステップST15に進むと、ステップST15で分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR2の範囲内であるか否かを判別する。分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR2の範囲内であるとき、帯域の変更を行わない。また、分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR2の範囲内でないときステップST16に進む。
ステップST15からステップST16に進むと、ステップST16で分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR3の範囲内であるか否かを判別する。分離周波数設定部5205は、補正レンズ部113の変位状態が区間AR3の範囲内であるときステップST17に進み、区間AR3の範囲内でないとき、すなわち補正レンズ部113の変位状態が区間AR4の範囲内であるときステップST18に進む。
ステップST17で分離周波数設定部5205は、第2の帯域縮小処理を行う。分離周波数設定部5205は、第2の帯域縮小処理として、現在のフィルタ設定値に第3の設定調整量を加算してフィルタ設定値を増加させる。なお、第3の設定調整量は、後述する第1の帯域縮小処理で用いる第4の設定調整量よりも小さい値である。また、現在のフィルタ設定値に第3の設定調整量を加算したとき加算結果が上限値よりも大きくなる場合、分離周波数設定部5205はフィルタ設定値を上限値とする。
ステップST18で分離周波数設定部5205は、第1の帯域縮小処理を行う。分離周波数設定部5205は、第1の帯域縮小処理として、現在のフィルタ設定値に第4の設定調整量を加算してフィルタ設定値を増加させる。なお、第4の設定調整量は、上述の第2の帯域縮小処理で用いる第3の設定調整量よりも大きい値である。また、現在のフィルタ設定値に第4の設定調整量を加算したとき加算結果が上限値よりも大きくなる場合、分離周波数設定部5205はフィルタ設定値を上限値とする。
以上のような処理を例えば補正レンズ部113の変位状態をサンプリングする間隔で繰り返し行い、フィルタ処理部520bで処理された振れ検出信号に基づき、補正レンズ部113を防振目標位置とする制御信号を生成してドライバ12に供給する。
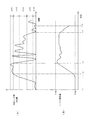
図13は、分離周波数設定部5205におけるフィルタ設定値の切り換え動作を例示した図である。なお、図13の(A)は、補正レンズ部113の変位状態の時間変化を例示している。また、図13の(B)は、フィルタ設定値の時間変化を例示している。さらに、動作開始時における補正レンズ部113の変位状態は例えば区間AR0、フィルタ設定値は例えば下限値FMbとする。なお、上限値は「FMa」である。
振れ補正が行われて、補正レンズ部113の変位状態が図13の(A)に示すように変化した場合、動作開始時から補正レンズ部113の変位状態が区間AR0の範囲内である期間は第1の帯域拡大処理が行われる。その後、補正レンズ部113の変位状態が区間AR1の範囲内であるときは第2の帯域拡大処理が行われる。ここで、動作開始時におけるフィルタ設定値は下限値とされているので、第1の帯域拡大処理や第2の帯域拡大処理が行われても、フィルタ設定値は下限値となる。また、補正レンズ部113の変位状態が区間AR2の範囲内であるときは、帯域拡大処理や帯域縮小処理が行われない。したがって、動作開始時の時点t0から補正レンズ部113の変位状態が区間AR3の範囲内に移動する時点t11までの期間、フィルタ設定値は下限値FMbとなる。
補正レンズ部113の変位状態が区間AR3の範囲内であるとき、分離周波数設定部5205は第2の帯域縮小処理を行う。このため、補正レンズ部113の変位状態が区間AR3の範囲内である時点t11から時点t12までの期間では、第2の帯域縮小処理が繰り返し行われて、フィルタ設定値が時間の経過と共に大きくなる。
その後、補正レンズ部113の変位状態が区間AR4の範囲内であるとき、分離周波数設定部5205は第1の帯域縮小処理を行う。このため、補正レンズ部113の変位状態が区間AR4の範囲内である時点t12から時点t13までの期間では、第1の帯域縮小処理が繰り返し行われて、フィルタ設定値が時間の経過と共に大きくなる。なお、第1の帯域縮小処理は、第2の帯域縮小処理に比べて設定調整量が大きい。したがって、補正レンズ部113の変位状態が区間AR4の範囲内であるときのフィルタ設定値の変化は、補正レンズ部113の変位状態が区間AR3の範囲内であるときのフィルタ設定値の変化よりも大きくなる。
時点t13から時点t14の期間は、補正レンズ部113の変位状態が主に区間AR1,AR2,AR3の範囲となり、区間AR0,AR4の範囲内となる期間は短い。さらに、区間AR1の範囲内である期間と区間AR3の範囲内である期間が交互に生じている場合もあることから、フィルタ設定値には大きな変化がない処理となる。その後、時点t14以降で補正レンズ部113の変位状態が区間AR0,AR1の状態が継続すると、フィルタ設定値が徐々に小さくされて可変高域通過フィルタの通過帯域が広くされる。
また、補正レンズ部113の変位状態が区間AR0の範囲内である状態が所定期間継続して時点t15となったときは、フィルタ設定値から大きな値を減算してフィルタ設定値を下限値FMbにしてもよい。この場合、遷移を高速に行うことができる。
このように、分離周波数設定部5205は、補正レンズ部113の変位状態が変位限界から離れているとき、可変高域通過フィルタ5206に対して帯域拡大処理を行う。すなわち、分離周波数設定部5205は、帯域拡大処理を行い振れ検出信号における低域成分の制限を緩和する。また、分離周波数設定部5205は、補正レンズ部113の変位状態が変位限界に近いとき可変高域通過フィルタ5206に対して帯域縮小処理を行う。すなわち、分離周波数設定部5205は、帯域縮小処理を行い振れ検出信号における低域成分の制限を強化する。このため、例えば歩きながら撮像を行ったことにより振れ検出信号における低域の信号レベルが大きくなった場合、補正レンズ部113の変位状態が変位限界から離れているときには、振れ検出信号における低域成分の制限が順次緩和される。したがって、歩行時の振動による振れを補正することができる。また、補正レンズ部113の変位状態が変位限界に近づくことに応じて、振れ検出信号における低域成分の制限が順次強化される。したがって、補正レンズ部113の変位が大きい振れ補正が行われなくなり、従来に比べて補正領域を有効に使用して適切な振れ補正を行うことができる。
<8.フィルタ処理部の第3の構成>
図14は、フィルタ処理部の第3の構成を示している。この第3の構成に示すフィルタ処理部520cは、振れ検出信号をフィルタ処理して得た低域通過信号の制限と、振れ検出信号のフィルタ処理を行う可変高域通過フィルタの帯域調整を行う。
前処理部512は、処理後の振れ検出信号を可変高域通過フィルタ(可変HPF)5208と可変低域フィルタ(可変LPF)5209に供給する。また、補正レンズ部113の変位状態を示す信号は、分離周波数設定部5207と低域通過信号処理部5210に供給する。
分離周波数設定部5207は、補正レンズ部113の変位状態を示す信号に基づき、可変高域通過フィルタ5208で制限する周波数成分の設定を行うフィルタ設定値を生成して可変高域通過フィルタ5206に出力する。また、分離周波数設定部5207は、補正レンズ部113の変位状態を示す信号に基づき、可変低域通過フィルタ5209で制限する周波数成分の設定を行うフィルタ設定値とを生成して可変低域通過フィルタ5209に出力する。
可変高域通過フィルタ5208は、分離周波数設定部5207から供給されたフィルタ設定値に基づいてフィルタ特性の設定を行い、設定したフィルタ特性で振れ検出信号のフィルタ処理を行う。また、可変高域通過フィルタ5208は、フィルタ処理後の振れ検出信号である高域通過信号を加算器5211に出力する。
可変低域通過フィルタ5209は、分離周波数設定部5207から供給されたフィルタ設定値に基づいてフィルタ特性の設定を行い、設定したフィルタ特性で振れ検出信号のフィルタ処理を行う。また、可変低域通過フィルタ5209は、フィルタ処理後の振れ検出信号である低域通過信号を低域通過信号処理部5210に出力する。
低域通過信号処理部5210は、低域通過信号制限値を用いた低域通過信号の信号レベル制限処理を行い、処理後の低域通過信号を加算器5211に出力する。
加算器5211は、可変高域通過フィルタ5208から供給された高域通過信号と、低域通過信号処理部5210から供給された低域通過信号を加算して、加算結果をフィルタ処理後の振れ検出信号として積分部531に出力する。
このようにフィルタ処理部520cを構成した場合、例えばパンニング動作やチルティング動作が行われたときの振れ検出信号を制限するように、可変低域通過フィルタ5209の通過帯域や低域通過信号処理部5210における低域通過信号の制限等を行う。また、例えばフレーミング動作が行われたときの振れ検出信号を通過させるように可変高域通過フィルタ5208の通過帯域の制御を行う。
パンニング動作やチルティング動作では振れが大きく振れの周波数が低い。また、フレーミング動作では振れが大きく、パンニング動作やチルティング動作に比べて振れの周波数が高い。したがって、フレーミング動作に対しては、分離周波数設定部5207と可変高域通過フィルタ5208によって、補正レンズ部113が変位範囲の端部側とされているときに振れ補正の制限が行われる。また、補正レンズ部113が変位範囲の中央側とされているときは、フレーミング動作時に生じた振れを補正する。さらに、パンニング動作やチルティング動作に対しては、分離周波数設定部5207や可変低域通過フィルタ5209および低域通過信号処理部5210等によって振れ補正を制限する。
このように処理を行うと、フレーミング動作開始時は補正レンズ部が変位範囲の中央側に存在しているため振れ補正が行われるが、フレーミング動作が続いて補正レンズ部が変位範囲の端部側に達するに伴い、自然な形で振れ補正の制限が行われる。したがって、フレーミング行為自体は妨げずに振れをなるべく補正するような動作を行うことが可能となる。また、パンニング動作やチルティング動作が行われたときに、これらの動作によって生じる撮像面上の光学像の振れが補正されてしまうことがなく、パンニング動作やチルティング動作に応じて滑らかに被写体が移動する撮像画を得ることができる。
さらに、ワイド側では補正レンズ部における補正角を大きくできるため、補正レンズ部の変位範囲が大きいということになり、テレ側とされている場合に比べて、補正レンズ部が変位範囲の端部側にあるという判断が行われにくい。すなわち、低域通過周波数の制限や遮断周波数を高域に上げるような周波数制限が行われにくい。すなわち、ズーム変位状態がテレ側となり補正角が減少すると、ワイド端と同様の振れ検出信号が入力されても、テレ側となると補正レンズ部の変位範囲の端部側にあると判断されやすくなり、振れ検出信号における低域成分を制限するような動作が行われる。すなわち、テレ端となれば補正範囲は小さいため、撮影者が静止した状態で生じるような小さな振れ信号以外は振れ補正が行われないような大きな低域制限処理が行われるため、ズーム変位状態に応じても適切な振れ補正を、簡易で高速に行うことができる。
なお、本発明は、上述した発明の実施の形態に限定して解釈されるべきではない。例えば、レンズ部と撮像素子との相対的位置関係を、フィルタ処理された振れ検出信号に応じて変位させることにより、振れ検出部で検出される振れによって生じる撮像面上での光学像の振れを補正する構成であれば、上述の構成に限られない。例えば撮像素子を変位させる構成であってもよい。また、振れ検出部は撮像装置の振れを検出できる構成であれば、上述のように角速度センサや加速度センサを用いた構成に限られない。例えば、撮像画から撮像装置の振れを検出するようにしてもよい。
さらに、レンズ交換が可能な撮像装置である場合、振れ補正装置をレンズ側に設けた構成としてもよく、振れ補正装置を撮像装置の本体側に設けた構成としてもよい。また、振れ補正装置の一部、例えば補正レンズ部と補正レンズ部を駆動する駆動部のみをレンズ側に設けて、他の構成要素を撮像装置の本体側に設けた構成としてもよい。また、補正レンズ部を変位させる場合だけでなく、撮像素子の撮像面上に結像される光学像の振れを補正する方向に、振動検出部からの検出信号に基づいて撮像素子を変位させてもよい。
この発明の実施の形態は、例示という形態で本発明を開示しており、本発明の要旨を逸脱しない範囲で当業者が実施の形態の修正や代用をなし得ることは自明である。すなわち、本発明の要旨を判断するためには、特許請求の範囲を参酌すべきである。
この発明の振れ補正装置と振れ補正方法および撮像装置では、振れの検出を行って生成された振れ検出信号のフィルタ処理を行い、フィルタ処理された振れ検出信号に応じて、光軸に対して変位することで撮像素子の撮像面上に結像される光学像の変位状態を撮像面上で移動させる補正レンズ部、または撮像素子を変位させることで振れ補正を行う。この場合、補正レンズ部または撮像素子の変位状態に応じてフィルタ処理特性を変化させて、検出された変位状態が変位限界に近いことに応じて光学像の振れの補正を制限することで、補正領域を有効に使用して適切な振れ補正を行うことができるようになる。したがって、ディジタルカメラやビデオカメラ等に適している。
撮像装置の構成を示す図である。 補正レンズ部の変位量に対する収差発生状況を例示した図である。 焦点距離と変位量の制限値の関係を例示した図である。 演算処理部の構成を示す図である。 振れ検出信号の振幅と振れ検出信号の周波数の関係を例示した図である。 フィルタ処理部の第1の構成を示す図である。 補正レンズ部の変位範囲を複数の領域に区分した場合を例示した図である。 低域通過信号制限値の切り換え動作を示すフローチャートである。 低域通過信号制限値の切り換え動作を例示した図である。 フィルタ処理部の第2の構成を示す図である。 遮断周波数の設定を示す図である。 フィルタ設定値の切り換え動作を示すフローチャートである。 フィルタ設定値の切り換え動作を例示した図である。 フィルタ処理部の第3の構成を示す図である。
符号の説明
10・・・撮像装置、11・・・撮像光学系ブロック、12・・・ドライバ、13・・・撮像光学系センサ、21・・・撮像素子、22・・・TG部、23・・・AFE部、24・・・信号処理部、25・・・検波部、31・・・画像出力部、32・・・表示部、33・・・記録再生部、41・・・操作部、42・・・振れ検出部、50・・・制御部、51・・・演算処理部、111・・・ズームレンズ、112・・・フォーカスレンズ、113・・・補正レンズ部、114・・・絞り機構、511,513・・・A/D変換部、512・・・前処理部、520,520a,520b,520c・・・フィルタ処理部、531・・・積分部、532・・・補正量算出部、533・・・防振目標位置算出部、5201・・・高域通過フィルタ、5202・・・低域通過フィルタ、5203,5210・・・低域通過信号処理部、5204,5211・・・加算器、5205,5207・・・分離周波数設定部、5206,5208・・・可変高域通過フィルタ、5209・・・可変低域通過フィルタ

Claims (8)

  1. 振れの検出を行い、振れ検出信号を生成する振れ検出部と、
    レンズ部と撮像素子との相対的位置関係を光軸に対して変位することで、前記撮像素子の撮像面上に結像される光学像の位置を前記撮像面上で変位させる駆動部と、
    前記補正レンズ部または前記撮像素子の変位状態を検出する変位検出部と、
    前記振れ検出信号のフィルタ処理を行うフィルタ処理部と、
    前記レンズ部と前記撮像素子との相対的位置関係を、前記フィルタ処理された振れ検出信号に応じて変位させることにより、前記振れ検出部で検出される振れによって生じる前記撮像面上での前記光学像の振れを補正する補正制御部とを備え、
    前記フィルタ処理部は、前記変位検出部で検出された変位状態に応じてフィルタ処理特性を変化させて、前記検出された変位状態が変位限界に近いことに応じて前記光学像の振れの補正を制限させる振れ補正装置。
  2. 前記フィルタ処理部は、前記変位状態が変位限界に近いことに応じて前記振れ検出信号における低域成分を制限することで、該低域成分に対する振れの補正を制限させる請求項1記載の振れ補正装置。
  3. 前記フィルタ処理部は、前記変位状態が予め指定した状態よりも変位限界に近いとき、前記低域成分の制限を順次強化し、前記変位状態が予め指定した状態よりも変位限界から離れているとき、前記制限を順次緩和させる請求項2記載の振れ補正装置。
  4. 前記フィルタ処理部は、前記振れ検出信号における所定の低域成分の信号レベルを制限することで、前記低域成分の制限を行う請求項3記載の振れ補正装置。
  5. 前記フィルタ処理部は、高域通過フィルタ処理を行い、該高域通過フィルタ処理における遮断周波数を高めることで、前記低域成分の制限を行う請求項3記載の振れ補正装置。
  6. 前記フィルタ処理部は、高域通過フィルタ処理と低域通過フィルタ処理を行い、前記高域通過フィルタ処理における遮断周波数を高め、低域通過フィルタ処理を行って得られた低域成分の信号レベルの制限することで、前記低域成分の制限を行う請求項3記載の振れ補正装置。
  7. 振れ検出部によって、振れを検出して振れ検出信号を生成する振れ検出信号生成ステップと、
    駆動部によって、レンズ部と撮像素子との相対的位置関係を光軸に対して変位することで、前記撮像素子の撮像面上に結像される光学像の位置を前記撮像面上で変位させる駆動ステップと、
    変位検出部によって、前記補正レンズ部または前記撮像素子の変位状態を検出する変位状態検出ステップと、
    フィルタ処理部によって、前記振れ検出信号のフィルタ処理を行うフィルタ処理ステップと、
    補正制御部によって、前記レンズ部と前記撮像素子との相対的位置関係を、前記フィルタ処理された振れ検出信号に応じて変位させることにより、前記振れ検出部で検出される振れによって生じる前記撮像面上での前記光学像の振れを補正する制御ステップとを具備し、
    前記フィルタ処理ステップでは、前記変位状態検出ステップで検出された変位状態に応じてフィルタ処理特性を変化させて、前記検出された変位状態が変位限界に近いことに応じて前記光学像の振れの補正を制限させる振れ補正方法。
  8. 振れを検出して振れ検出信号を生成する振れ検出部と、
    レンズ部と撮像素子との相対的位置関係を光軸に対して変位することで、前記撮像素子の撮像面上に結像される光学像の位置を前記撮像面上で変位させる駆動部と、
    前記補正レンズ部または前記撮像素子の変位状態を検出する変位検出部と、
    前記振れ検出信号のフィルタ処理を行うフィルタ処理部と、
    前記撮像素子で生成された画像信号を用いてカメラ信号処理を行う信号処理部と、
    前記レンズ部と前記撮像素子との相対的位置関係を、前記フィルタ処理された振れ検出信号に応じて変位させることにより、前記振れ検出部で検出される振れによって生じる前記撮像面上での前記光学像の振れを補正する補正制御部とを備え、
    前記フィルタ処理部は、前記変位検出部で検出された変位状態に応じてフィルタ処理特性を変化させて、前記検出された変位状態が変位限界に近いことに応じて前記光学像の振れの補正を制限させる撮像装置。
JP2008315429A 2008-12-11 2008-12-11 振れ補正装置と振れ補正方法および撮像装置 Expired - Fee Related JP4692620B2 (ja)

Priority Applications (4)

Application Number Priority Date Filing Date Title
JP2008315429A JP4692620B2 (ja) 2008-12-11 2008-12-11 振れ補正装置と振れ補正方法および撮像装置
US12/592,025 US8284262B2 (en) 2008-12-11 2009-11-18 Shake correction device, shake correction method, and imaging apparatus
CN2009102532488A CN101750755B (zh) 2008-12-11 2009-12-11 振动校正设备、振动校正方法和成像装置
US13/546,597 US8363114B2 (en) 2008-12-11 2012-07-11 Shake correction device, shake correction method, and imaging apparatus

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2008315429A JP4692620B2 (ja) 2008-12-11 2008-12-11 振れ補正装置と振れ補正方法および撮像装置

Publications (2)

Publication Number Publication Date
JP2010141554A true JP2010141554A (ja) 2010-06-24
JP4692620B2 JP4692620B2 (ja) 2011-06-01

Family

ID=42240036

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2008315429A Expired - Fee Related JP4692620B2 (ja) 2008-12-11 2008-12-11 振れ補正装置と振れ補正方法および撮像装置

Country Status (3)

Country Link
US (2) US8284262B2 (ja)
JP (1) JP4692620B2 (ja)
CN (1) CN101750755B (ja)

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2015105975A (ja) * 2013-11-28 2015-06-08 キヤノン株式会社 像振れ補正装置及びその制御方法、プログラム、記憶媒体
JP2015173331A (ja) * 2014-03-11 2015-10-01 キヤノン株式会社 像振れ補正装置およびその制御方法、光学機器、撮像装置

Families Citing this family (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP5493942B2 (ja) 2009-12-15 2014-05-14 ソニー株式会社 撮像装置と撮像方法
TWI444753B (zh) * 2010-11-16 2014-07-11 Altek Corp 影像擷取裝置及其曝光時間調整方法
JP5847186B2 (ja) * 2011-09-29 2016-01-20 富士フイルム株式会社 レンズ装置及び撮像装置
JP5743838B2 (ja) * 2011-10-13 2015-07-01 キヤノン株式会社 像ブレ補正装置、光学機器および像ブレ補正方法
JP6004785B2 (ja) * 2012-06-29 2016-10-12 キヤノン株式会社 撮像装置、光学機器、撮像システムおよび制御方法
JP6097522B2 (ja) 2012-10-22 2017-03-15 キヤノン株式会社 像ブレ補正装置及び像ブレ補正方法、撮像装置
JP6103877B2 (ja) * 2012-10-22 2017-03-29 キヤノン株式会社 画像処理装置及びその制御方法
JP6097521B2 (ja) 2012-10-22 2017-03-15 キヤノン株式会社 像ブレ補正装置及び像ブレ補正方法、撮像装置
CN102970003B (zh) * 2012-11-16 2015-05-27 中冶连铸技术工程股份有限公司 一种结晶器振幅信号的滤波方法及装置
JP6087671B2 (ja) 2013-03-12 2017-03-01 キヤノン株式会社 撮像装置およびその制御方法
US10887517B2 (en) * 2016-10-27 2021-01-05 Dongwoon Anatech Co., Ltd. Image stabilization control device for imaging device

Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH07218967A (ja) * 1994-01-28 1995-08-18 Canon Inc 防振装置
JP2006074402A (ja) * 2004-09-01 2006-03-16 Sony Corp 撮像装置

Family Cites Families (19)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2692952B2 (ja) 1989-04-28 1997-12-17 キヤノン株式会社 像ぶれ補正装置
US5243462A (en) 1989-04-28 1993-09-07 Canon Kabushiki Kaisha Image stabilizing apparatus
JP3188733B2 (ja) 1991-09-06 2001-07-16 キヤノン株式会社 像ぶれ補正装置
US5845156A (en) 1991-09-06 1998-12-01 Canon Kabushiki Kaisha Image stabilizing device
JPH1079883A (ja) 1996-09-02 1998-03-24 Sony Corp 面振れ補正装置及びその補正方法
JPH10108062A (ja) 1996-09-27 1998-04-24 Sony Corp 画像振れ補正装置
JPH10153809A (ja) 1996-11-22 1998-06-09 Sony Corp 画像振れ補正装置
JPH11352536A (ja) 1998-06-08 1999-12-24 Sony Corp 画像振れ補正装置
US6781622B1 (en) * 1998-06-26 2004-08-24 Ricoh Company, Ltd. Apparatus for correction based upon detecting a camera shaking
JP4511766B2 (ja) * 2000-07-10 2010-07-28 株式会社リコー 撮影装置および撮影装置における振れ補正方法
US6614994B2 (en) * 2000-08-02 2003-09-02 Nikon Corporation Shake detection device, optical device, camera system, and interchangeable lens
JP4086605B2 (ja) 2002-09-24 2008-05-14 キヤノン株式会社 撮像装置
US20050128309A1 (en) * 2003-07-25 2005-06-16 Nikon Corporation Shooting lens having vibration reducing function and camera system for same
JP2005303933A (ja) 2004-04-15 2005-10-27 Sony Corp 撮像装置
JP4649128B2 (ja) * 2004-06-15 2011-03-09 キヤノン株式会社 自動焦点調整装置及び当該自動焦点装置を有する撮像装置
US7424212B2 (en) * 2004-11-12 2008-09-09 Fujifilm Corporation Camera shaking correcting method, camera shaking correcting device, and image pickup device
JP4401949B2 (ja) * 2004-11-26 2010-01-20 キヤノン株式会社 動画撮像装置及び動画撮像方法
JP4552782B2 (ja) * 2005-07-06 2010-09-29 コニカミノルタオプト株式会社 振れ検出装置、振れ補正装置及び撮像装置
JP4717748B2 (ja) * 2006-08-11 2011-07-06 キヤノン株式会社 カメラ本体及びそれを有するカメラシステム

Patent Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH07218967A (ja) * 1994-01-28 1995-08-18 Canon Inc 防振装置
JP2006074402A (ja) * 2004-09-01 2006-03-16 Sony Corp 撮像装置

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2015105975A (ja) * 2013-11-28 2015-06-08 キヤノン株式会社 像振れ補正装置及びその制御方法、プログラム、記憶媒体
JP2015173331A (ja) * 2014-03-11 2015-10-01 キヤノン株式会社 像振れ補正装置およびその制御方法、光学機器、撮像装置

Also Published As

Publication number Publication date
US20120274795A1 (en) 2012-11-01
US20100149351A1 (en) 2010-06-17
JP4692620B2 (ja) 2011-06-01
CN101750755B (zh) 2012-06-13
US8284262B2 (en) 2012-10-09
US8363114B2 (en) 2013-01-29
CN101750755A (zh) 2010-06-23

Similar Documents

Publication Publication Date Title
JP4692620B2 (ja) 振れ補正装置と振れ補正方法および撮像装置
JP5233631B2 (ja) 振れ補正装置と振れ補正方法および撮像装置
JP6581352B2 (ja) 像振れ補正装置及びその制御方法、撮像装置、レンズ装置、プログラム、記憶媒体
US9942476B2 (en) Image capturing apparatus and image capturing method
JP2011147094A (ja) 撮像装置と撮像方法
KR20150017667A (ko) 상흔들림 보정장치, 그 제어방법, 그 제어 프로그램을 기억하는 기억매체, 및 상흔들림 보정장치를 구비한 촬상장치
JP2011139169A (ja) 撮像装置
JP2010277033A (ja) 撮像装置と振れ補正方法
JP2013109034A (ja) 撮像装置と撮像制御方法およびプログラム
JP4715200B2 (ja) 電子カメラ
JPH11187309A (ja) 撮像装置及び撮像方法
JP2011023988A (ja) 撮像装置
JP2008134426A (ja) 撮像装置及び方法並びにプログラム
JP2007147669A (ja) 光学機器および撮像システム
JP2010220002A (ja) 撮像装置と撮像方法
JP2006074402A (ja) 撮像装置
JP2011029719A5 (ja)
JP2011135537A (ja) 撮像装置及び撮像装置の制御方法
JP5153183B2 (ja) 画像振れ補正装置および撮像装置
JP6178573B2 (ja) 像ブレ補正装置及びその制御方法、プログラム、記憶媒体
JP5038474B2 (ja) 撮像装置及びその制御方法
JP2012034309A (ja) 撮像装置及びその制御方法
JP3697050B2 (ja) 撮像方法及び装置並びに記憶媒体
JP5477063B2 (ja) 撮像装置と撮像方法および交換レンズ
JP2005173161A (ja) 光学装置

Legal Events

Date Code Title Description
A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20101014

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20101019

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20101208

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20110125

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20110207

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140304

Year of fee payment: 3

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees