EP2750653B1 - Therapeutischer gehtrainer - Google Patents
Therapeutischer gehtrainer Download PDFInfo
- Publication number
- EP2750653B1 EP2750653B1 EP11782545.5A EP11782545A EP2750653B1 EP 2750653 B1 EP2750653 B1 EP 2750653B1 EP 11782545 A EP11782545 A EP 11782545A EP 2750653 B1 EP2750653 B1 EP 2750653B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- gait trainer
- therapeutic
- rollers
- trainer
- drivable
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H3/00—Appliances for aiding patients or disabled persons to walk about
- A61H3/008—Appliances for aiding patients or disabled persons to walk about using suspension devices for supporting the body in an upright walking or standing position, e.g. harnesses
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H3/00—Appliances for aiding patients or disabled persons to walk about
- A61H3/04—Wheeled walking aids for patients or disabled persons
- A61H2003/043—Wheeled walking aids for patients or disabled persons with a drive mechanism
Definitions
- the invention relates to a therapeutic walk trainer for improving the walking ability, in particular for re-learning of walking, with a torsion-limiting body receiving and forward supporting upper hanger and a connected thereto by means of at least one support rod, a number of rollers having lower bracket.
- the invention also relates to a combination of a therapeutic walk trainer with a motor-free treadmill.
- a gait trainer is out of the WO 2008/145669 A1 known. This has an elaborate holding device, the advantage is that it is designed torsook. The pendulum movement of the body when walking is not restricted in the area of the torso. This gait trainer also supports forward, which prevents a fall in the direction of walking. A healthy person would like this fall by simply appearing One of their two feet to compensate for the front, which does not succeed in a limited person in their walking ability in most cases.
- the disadvantage is that it takes a very long time to fix the person to be treated on this gait trainer until the actual training operation can be started. In addition, it is necessary in the gait trainer that the person to be treated has already re-learned a little of their walking ability to get out of the place with this gait trainer.
- the task concerning the gait trainer is achieved in a gait trainer of the type mentioned above in that two support rods are provided with an elastic lower part, that the support rods are connected with their elastic lower part with the U-shaped lower bracket, that the upper hanger has a cross member on The two armrests are slidable to laterally limit the hip of the patient the upper hanger is associated with at least one belt support for a fastened at the hip of the patient belt system, and that the number of rollers to compensate for acting on the vertical axis torque is at least four, of which at least one, preferably exactly two of the rollers formed as drivable rollers is.
- the elastic lower part protects the person exercising from shocks due to uneven ground.
- this elastic lower part can serve to push the exercising person in a tilting in an upright position.
- the lower bracket is U-shaped with a provided at the front end Unterbügelstrebe access to the gait trainer for a person to be treated is facilitated.
- the lower stirrup can have a greater weight in order to reduce the center of gravity of the total exercise.
- the upper hanger has two armrests.
- the drivable rollers each by means of a control, a transmission and a rotary encoder having motor, preferably an electric motor can be driven.
- a different regulation of the drivable rollers ensures that the gait trainer maintains its stability even when driving around the bend, wherein the curve on the outer roller performs a faster movement than the more internal role.
- two controls are thus present, which regulates the respective roller speed. It makes sense if a so-called master control panel is present, which is preferably formed as a terminal, the preferably synchronizes the two controllers by means of a serial transmission protocol.
- the drivable rollers can be regulated via a central control. This allows a single central control to control both drivable rollers in their speed, the central control having to have a high clock rate and a large memory in order to process the roller speed related feedback signals can.
- At least one shutdown device stopping the drivable rollers when driving onto an obstacle is provided. This ensures that the walk trainer stops if he encounters an obstacle, such as a wall.
- the walk trainer is steerable as a whole, wherein the direction can be predetermined by the second rigidly mounted roller pair by driving the left or right roller of the walk trainer to different degrees.
- the lower bracket has a footprint forming free space, which is preferably provided axially below the upper bracket. This creates the necessary freedom of movement for a person to be treated, which is in the advanced training stage. This can now take larger steps without touching the lower bar.
- the drivable rollers are provided in the vicinity of the ankle to a person to be treated.
- the two support rods are formed having two degrees of freedom inclining.
- This type of support rods is for example from the EP 1 305 087 B1 to which reference is made at this point and which is expressly intended to be part of this disclosure.
- the lower bracket has means for securing against pinching a person's foot, which protect him against bruising in the foot area in particular when reversing the walk trainer.
- the support rods each have at least one adjustment device for adjusting the gait trainer height.
- the walk trainer can be used by people of different sizes.
- the task relating to the combination is achieved in a combination of a therapeutic walk trainer with a motor-free treadmill, that a connection device acting between the gait trainer and the treadmill is provided.
- a connection device acting between the gait trainer and the treadmill is provided.
- the drivable rollers 32 are each driven by means of a controller 7, a transmission 8 and a rotary encoder 9 having electric motor.
- the rotary encoder 9 of the embodiment is formed as a magnetic encoder 9, whereby the use of other rotary encoder 9 such as an optical incremental pulse generator or a direction sensor is possible.
- a speed determination can also take place via a measurement of the actual motor voltage of the electric motor.
- a 4-quadrant or H-circuit for directional specification of the motors 10 is provided in the controller 7, a 4-quadrant or H-circuit for directional specification of the motors 10 is provided. It can be through this H-circuit for each the two drivable rollers realize a braked forward run, an accelerated forward run, a braked reverse run and an accelerated reverse run, wherein the current is proportional to the torque of the electric motor.
- a second pair of rollers 11 formed by the drivable rollers 32 is positioned on the lower bracket 6 between a drive-free first pair of rollers 12 and a drive-free third pair of rollers 13.
- the first pair of rollers 12 and the third roller pair 13 is steerable and the second roller pair 11 is rigidly mounted.
- the first pair of rollers 12 and the third pair of rollers 13 have, in a conventional manner, a tab 28 for detecting them.
- a receptacle 30 for the rollers 5 can be seen, on which a stop when driving on an obstacle, the drivable rollers 32 stopping device is provided which can be activated by the adjustment of a floating cap 33.
- the cap 33 can be moved horizontally and actuated when displaced a switch, whereby the walk trainer 1 is stopped.
- the upper bar 3 On the upper bar 3 exactly two armrests 16 and a handle 17 are arranged, wherein the upper bar 3 has exactly two transverse struts 18.
- this walking coach 1 can also manage with only one transverse strut 18.
- the armrests 16 may be formed in the form of a support table. The two armrests 16 are displaceable along the two transverse struts 18, so that persons of different widths can use the therapeutic walking coach 1.
- the armrests 16 shown here can be applied close to the body in a patient to be treated and also serve as lateral boundaries for the hip of the patient, whereby this is supported efficiently.
- the upper bar 3 is assigned a belt receptacle for a fastened to the hip of a patient belt system, wherein in the drawing ( Fig.
- FIG. 2 the detail of the lower bracket 6 of the embodiment FIG. 1 , is clearly seen the cylindrical motor 10 with the controller 7, the encoder 9 and the gear 8, which is positioned next to the support rod 4. It can be seen that the drivable rollers 32 are formed larger than the steerable drive-free rollers 5, wherein the size of the drivable roller 32 is proportional to the speed of the walk trainer 1. It is further shown that the drivable rollers 32 are provided in a standing person to be treated near the ankle.
- the treadmill 23 is driven by means of a motor 10 driven drivable rollers 32 of the walk trainer 1 and the connecting device 24 is made of a loaded with a spring a locking pin having receiving mouth 26 and an insertable into this one-sided open bolt receptacle having formed coupling piece 27.
- On the securing bolt is peripherally a locking member and on the bolt receptacle corresponding to the locking member locking receptacle is formed.
- the coupling piece 27 is the walk trainer 1 and the receiving mouth 26 associated with the treadmill 23, wherein the securing bolt has a handle 31 to release the positive connection between the locking member and the locking receptacle against the pressure of the spring.
Landscapes
- Health & Medical Sciences (AREA)
- Epidemiology (AREA)
- Pain & Pain Management (AREA)
- Physical Education & Sports Medicine (AREA)
- Rehabilitation Therapy (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Rehabilitation Tools (AREA)
Description
- Die Erfindung betrifft einen therapeutischer Gehtrainer zur Verbesserung des Gehvermögens, insbesondere zum Wiedererlernen des Gehens, mit einem eine torsionsbeschränkende Körperaufnahme aufweisenden und nach vorn abstützenden Oberbügel und einem mit diesem mittels mindestens einem Stützstab verbundenen, eine Anzahl an Rollen aufweisenden Unterbügel.
- Die Erfindung betrifft außerdem eine Kombination eines therapeutischen Gehtrainers mit einem motorfreien Laufband.
- Ein Gehtrainer ist aus der
WO 2008/145669 A1 bekannt. Dieser weist eine aufwändige Haltevorrichtung auf, deren Vorteil darin besteht, dass diese torsofrei gestaltet ist. Die beim Gehen ausgeübte Pendelbewegung des Körpers wird im Bereich des Torsos nicht eingeschränkt. Auch stützt dieser Gehtrainer nach vorne ab, wodurch ein Sturz in Gehrichtung ausgeschlossen ist. Eine gesunde Person würde diesen Sturz durch einfaches Auftreten mit einem ihrer beiden Füße nach vorne ausgleichen, was einer in ihrem Gehvermögen eingeschränkten Person in den meisten Fällen nicht gelingt. Von Nachteil ist allerdings, dass es sehr lange dauert die zu therapierende Person an diesem Gehtrainer zu fixieren, bis mit dem eigentlichen Trainingsbetrieb begonnen werden kann. Außerdem ist es bei dem Gehtrainer notwendig, dass die zu therapierende Person bereits ein wenig ihres Gehvermögens wiedererlernt hat, um mit diesem Gehtrainer überhaupt von der Stelle zu kommen. - Aus der
DE 20 2008 008 347 U1 ist ein Gehtrainer der eingangs genannten Art bekannt, bei dem auf dem u-förmigen Unterbügel mittig auf der Unterbügelstrebe ein inelastischer Stützsstab angeordnet ist. Dieser ist zirkulär allseitig neigbar zur Richtungs- und Geschwindigkeitssteuerung. - Es ist Aufgabe der Erfindung, einen therapeutischen Gehtrainer der eingangs genannten Art bereitzustellen, der stabil und einfach zugänglich ist und der ein einfaches Wiedererlernen oder eine Verbesserung des Gehvermögens gewährleistet.
- Außerdem ist es die Aufgabe der Erfindung, eine Kombination eines therapeutischen Gehtrainers mit einem motorfreien Laufband bereitzustellen, die eine platzsparende Trainingseinheit für eine zu therapierende Person darstellt.
- Die den Gehtrainer betreffende Aufgabe wird bei einem Gehtrainer der eingangs genannten Art dadurch gelöst, dass zwei Stützstäbe mit einem elastischen Unterteil vorgesehen sind, dass die Stützstäbe mit ihren elastischen Unterteil mit dem u-förmigen Unterbügel verbunden sind, dass der Oberbügel eine Querstrebe aufweist, auf der zwei Armauflagen verschiebbar sind zur seitlichen Begrenzung der Hüfte des Patienten, dass dem Oberbügel mindestens eine Gurtaufnahme für ein an der Hüfte des Patienten befestigbares Gurtsystem zugeordnet ist, und dass die Anzahl an Rollen zum Ausgleich auf ein an der vertikalen Achse wirkendes Drehmoment mindestens vier beträgt, wovon mindestens eine, vorzugsweise genau zwei der Rollen als antreibbare Rollen gebildet ist. Damit ist der Vorteil verbunden, dass ein Kippen des Gehtrainers verhindert ist, wobei die zu therapierende Person durch die antreibbaren Rollen angehalten ist, der Fortbewegung des Gehtrainers zu folgen, wodurch ein besonders effektives Gehtraining geschaffen ist. Das elastische Unterteil schützt dabei die trainierende Person vor Stößen aufgrund eines unebenen Bodens. Außerdem kann dieses elastische Unterteil dazu dienen, die trainierende Person bei einem Kippen in eine aufrechte Position zurückzudrücken. Da der Unterbügel u-förmig gebildet ist mit einer am vorderen Ende vorgesehenen Unterbügelstrebe, ist der Zugang zum Gehtrainer für eine zu therapierende Person erleichtert. Außerdem kann die Unterbügelstrebe dabei ein größeres Gewicht aufweisen, um den Schwerpunkt des Gehtrainers insgesamt herabzusetzen. Um der zu therapierenden Person zusätzlich Sicherheit und eine Abstützung zu geben, weist der Oberbügel zwei Armauflagen auf.
- Im Rahmen der Erfindung hat es sich dabei als bevorzugt erwiesen, wenn die antreibbaren Rollen jeweils mittels eines eine Steuerung, ein Getriebe und einen Drehgeber aufweisenden Motors, vorzugsweise eines Elektromotors antreibbar sind. Eine unterschiedliche Regelung der antreibbaren Rollen gewährleistet, dass der Gehtrainer auch beim um die Kurve fahren seine Standsicherheit beibehält, wobei die auf die Kurve bezogene weiter außenliegende Rolle eine schnellere Bewegung vollführt als die weiter innenliegende Rolle. Bei zwei angetriebenen Rollen sind folglich zwei Steuerungen vorhanden, welche die jeweilige Rollengeschwindigkeit regelt. Dabei ist es sinnvoll, wenn ein sogenanntes Masterbedienpult vorhanden ist, welches vorzugsweise als Terminal gebildet ist, das
vorzugsweise die beiden Steuerungen mittels eines seriellen Übertragungsprotokolls synchronisiert. - Bevorzugt ist es auch, wenn die antreibbaren Rollen über eine Zentralsteuerung regelbar sind. Hierdurch kann eine einzelne Zentralsteuerung beide antreibbaren Rollen in ihrer Geschwindigkeit regeln, wobei die Zentralsteuerung eine hohe Taktrate und einen großen Speicher aufweisen muss, um die Rollengeschwindigkeit betreffende Feedback-Signale verarbeiten zu können.
- Es ist auch sinnvoll, wenn mindestens eine beim Auffahren auf ein Hindernis die antreibbaren Rollen stoppende Abschaltvorrichtung vorgesehen ist. Hierdurch ist gewährleistet, dass der Gehtrainer anhält, falls er auf ein Hindernis, wie beispielsweise eine Wand, stößt.
- Besonders bevorzugt ist es dabei, wenn die Abschaltvorrichtung an einer Aufnahme für die Rollen vorgesehen ist, und wenn sie durch die Verstellung einer schwimmend gelagerten Kappe aktivierbar ist. So ist gewährleistet, dass beim Verstellen der Kappe ein Schalter der Abschaltvorrichtung betätigt wird, der die Stromversorgung der antreibbaren Rollen unterbricht. Der Schalter kann dabei in für einen Fachmann bekannter Ausführung elektrisch oder auch mechanisch gestaltet sein. Auch ein Therapeut kann jetzt, durch einfaches Tippen gegen die Kappe, ein Abschalten und damit Anhalten des Gehtrainers hervorrufen. Selbstverständlich kann eine der Abschaltvorrichtungen an jeder der Aufnahmen für die Rollen vorgesehen sein, wobei es natürlich auch möglich ist, dass nur an ausgewählten Aufnahmen für die Rollen eine Abschaltvorrichtung vorgesehen ist.
- Ein weitere Möglichkeit eine Stoppfunktion zu realisieren ist in der
DE 11 2006 002 246 T5 offenbart. Außerdem ist es möglich, dass der Gehtrainer über optische Instrumente verfügt, die ihn eine auf dem Boden angeordnete Linie erkennen lassen, welcher er automatisch folgen kann. - Auch ist es sinnvoll, wenn am Unterbügel ein aus den antreibbaren Rollen gebildetes zweites Rollenpaar zwischen einem antriebsfreien ersten Rollenpaar und einem antriebsfreien dritten Rollenpaar positioniert ist. Hierdurch ist gewährleistet, dass beim Anfahren der antreibbaren Rollen der Gehtrainer nicht entgegen der Fahrtrichtung kippen kann, da er durch das erste Rollenpaar oder das dritte Rollenpaar abgestützt ist. Auch hierdurch ist der Ausgleich auf ein an der vertikalen Achse wirkendes Drehmoment geschaffen.
- Dabei hat es sich als bevorzugt erwiesen, wenn das erste Rollenpaar und / oder das dritte Rollenpaar lenkbar sind, und wenn das zweite Rollenpaar starr gelagert ist. Hierdurch ist der Gehtrainer insgesamt lenkbar, wobei durch das zweite starr gelagerte Rollenpaar die Richtung durch unterschiedlich starkes Antreiben der linken bzw. rechten Rolle des Gehtrainers vorgebbar ist.
- Dabei ist es sinnvoll, wenn der Unterbügel einen eine Gehfläche ausbildenden Freiraum aufweist, welcher vorzugsweise axial unterhalb des Oberbügels vorgesehen ist. Damit ist der nötige Bewegungsfreiraum für eine zu therapierende Person geschaffen, welche im fortgeschrittenen Trainingsstadium ist. Diese kann nun größere Schritte machen, ohne am Unterbügel anzustoßen.
- Um die Standsicherheit der zu therapierenden Person zu erhöhen, ist es günstig, wenn die antreibbaren Rollen bei einer stehenden zu therapierenden Person in Knöchelnähe vorgesehen sind.
- Eine erfindungsgemäße Ausführungsform des therapeutischer Gehtrainers ist dadurch gekennzeichnet. Dem Oberbügel ist eine Gurtaufnahme für ein an der Hüfte eines Patienten befestigbaren Gurtsystems zugeordnet ist. Dieses Gurtsystem besteht aus einem Beckengurt, der im Bereich des Oberbügels mit einer Beckengurtkupplung befestigt wird. Der Beckengurt ist so aufgebaut, dass dieser das Becken umfasst und zur Sicherung gegen vertikales Durchrutschen Beinschlaufen besitzt. Dadurch ist eine Beckenstabilisierung geschaffen, die den Beckenbereich der zu therapierenden Person umfasst und die es zulässt, dass diese sich in die dadurch gebildete Halteeinrichtung setzt, wobei diese Halteeinrichtung während des Gehens keine Behinderung für die Person darstellt. Die Beckenstabilisierung verhindert, dass die zu therapierende Person während des Gangtrainings stürzen kann. Vorzugsweise ist die Beckenstabilisierung in Vorwärts- und Rückwärts-Richtung an der Person befestigbar.
- Außerdem ist vorteilhaft, wenn die zwei Stützstäbe zwei Freiheitsgrade aufweisend neigbar gebildet sind. Hierdurch ist die Schwierigkeit des Trainings mit dem therapeutischen Gehtrainer erhöht, so dass er auch Anforderungen für sich in einem fortgeschrittenen Trainingsstadium befindenden zu therapierenden Personen
gerecht wird. Diese Art von Stützstäben ist beispielsweise aus derEP 1 305 087 B1 bekannt, auf die an dieser Stelle verwiesen wird und welche ausdrücklich Bestandteil dieser Offenbarung sein soll. - Um den therapeutischen Gehtrainer für Personen in jedem Trainingsstadium einsetzen zu können, ist es sinnvoll, wenn am Oberbügel ein die Freiheitsgrade der Stützstäbe freigebender oder sperrender Balancehebel vorgesehen ist, durch den vorzugsweise eine Auslenkung von 0 Grad bis 45 Grad in Auslenkungsstufen oder stufenlos realisierbar ist.
- Zum Schutz der trainierenden Person hat es sich als bevorzugt erwiesen, dass der Unterbügel Mittel zur Sicherung vor Einklemmen eines Personenfußes aufweist, welche ihm insbesondere bei einem Rückwärtsfahren des Gehtrainers vor Quetschungen im Fußbereich bewahren.
- Auch ist von Vorteil, wenn die Stützstäbe jeweils mindestens eine Einstellvorrichtung zur Einstellung der Gehtrainerhöhe aufweisen. Hierdurch kann der Gehtrainer von unterschiedlich großen Personen verwendet werden.
- Weiterhin ist es bevorzugt, wenn die Öffnungsweite des Unterbügels mindestens der Breite eines Rollstuhles entspricht. Hierdurch ist es für einen Rollstuhlfahrer, der sein Gehvermögen verbessern oder das Gehen wiedererlernen möchte vereinfacht, in den Gehtrainer zu steigen. Hierzu kann den Stützstäben jeweils eine senkrecht zu diesen abstehende Haltestange zugeordnet sein, an der sich der Rollstuhlfahrer in den Gehtrainer ziehen kann.
- Die die Kombination betreffende Aufgabe wird bei einer Kombination eines therapeutischen Gehtrainers mit einem motorfreien Laufband dadurch gelöst, dass eine zwischen dem Gehtrainer und dem Laufband wirkende Verbindungseinrichtung vorgesehen ist. Hierdurch muss sich der therapeutische Gehtrainer beim Trainieren einer zu therapierenden Person nicht von einem Ort zum anderen Ort fortbewegen, um den gewünschten Trainingseffekt zu erzielen.
- Dabei hat es sich als sinnvoll erwiesen, wenn eine dem Auffahren des Gehtrainers dienende Rampe vorgesehen ist. Dadurch kann bei der Kombination ein Gehtrainer eingesetzt werden, wie er in den vorangegangenen Abschnitten erläutert wurde.
- Um das Laufband nicht ausschließlich durch die Schritte der zu therapierenden Person antreiben zu müssen, hat es sich als besonders bevorzugt erwiesen, wenn das Laufband mit mittels eines Motors bewegbaren antreibbaren Rollen des Gehtrainers antreibbar ist.
- Eine bevorzugte Ausführungsform der Kombination ist dadurch gekennzeichnet, dass die Verbindungseinrichtung aus einem einen mit einer Feder beaufschlagten Sicherungsbolzen aufweisenden Aufnahmemaul und einem in dieses einführbare eine einseitig offene Bolzenaufnahme aufweisenden Kupplungsstück gebildet ist, dass am Sicherungsbolzen umfangsseitig ein Rastglied und an der Bolzenaufnahme eine mit dem Rastglied korrespondierende Rastaufnahme ausgebildet ist, und dass vorzugsweise das Kupplungsstück dem Gehtrainer und das Aufnahmemaul dem Laufband zugeordnet ist. Hierdurch ist eine sichere und dabei einfach zu verbindende bzw. zu lösende Verbindung zwischen dem Laufband und dem Gehtrainer geschaffen.
- Im folgenden wird die Erfindung an in der Zeichnung dargestellten Ausführungsbeispielen näher erläutert; es zeigen:
- Fig. 1
- eine Perspektivansicht des erfindungsgemäßen Gehtrainers,
- Fig. 2
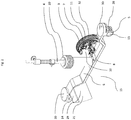
- eine Detailansicht eines Teils des Unterbügels, und
- Fig. 3
- eine Seitenansicht einer erfindungsgemäßen Kombination.
- In
Figur 1 ist ein therapeutischer Gehtrainer 1 zur Verbesserung des Gehvermögens, insbesondere zum Wiedererlernen des Gehens, mit einem eine torsionsbeschränkende, insbesondere eine torsofreie Körperaufnahme 2 aufweisenden und nach vorn abstützenden Oberbügel 3 und einem mit diesem mittels zweier Stützstäbe 4 verbundenen, eine Anzahl an Rollen 5 aufweisenden Unterbügel 6 gezeigt. Die Anzahl an Rollen 5 zum Ausgleich auf ein an der vertikalen Achse wirkendes Drehmoment beträgt im gezeigten Ausführungsbeispiel sechs, wovon genau zwei der Rollen 5 als antreibbare Rollen 32 gebildet sind. Die Stützstäbe 4 sind über ein elastisches Unterteil 20 mit dem Unterbügel 6 verbunden. - Die antreibbaren Rollen 32 sind jeweils mittels eines eine Steuerung 7, ein Getriebe 8 und einen Drehgeber 9 aufweisenden Elektromotors antreibbar. Der Drehgeber 9 des Ausführungsbeispiels ist als magnetischer Drehgeber 9 gebildet, wobei auch der Einsatz anderer Drehgeber 9 wie beispielsweise einem optisch inkrementellen Impulsgeber oder einem Richtungsgeber möglich ist. Ebenso kann eine Drehzahlbestimmung auch über eine Messung der tatsächlichen Motorspannung des Elektromotors erfolgen. In der Steuerung 7 ist eine 4-Quadranten- oder H-Schaltung zur Richtungsvorgabe der Motoren 10 vorgesehen. Es lassen sich durch diese H-Schaltung für jede der beiden antreibbaren Rollen ein gebremster Vorwärtslauf, ein beschleunigter Vorwärtslauf, ein gebremster Rückwärtslauf und ein beschleunigter Rückwärtslauf realisieren, wobei der Strom proportional zum Drehmoment des Elektromotors ist. Beim Anfahren beziehungsweise Anhalten des therapeutischen Gehtrainers 1 ist es sinnvoll, wenn der Motor 10 nicht direkt mit der vollen Drehzahl beginnt, beziehungsweise diese auf null reduziert. Um dieses ruckartige Anfahren und Anhalten zu vermeiden werden sogenannte durch den Drehgeber 9 gemessene Drehzahlrampen vom Motor 10 gefahren, die den Gehtrainer 1 sanft beschleunigen.
- Im gezeigten Ausführungsbeispiel ist am Unterbügel 6 ein aus den antreibbaren Rollen 32 gebildetes zweites Rollenpaar 11 zwischen einem antriebsfreien ersten Rollenpaar 12 und einem antriebsfreien dritten Rollenpaar 13 positioniert. Hierbei ist das erste Rollenpaar 12 und das dritte Rollenpaar 13 lenkbar und das zweite Rollenpaar 11 starr gelagert. Das erste Rollenpaar 12 und das dritte Rollenpaar 13 weisen dabei in an sich bekannter Weise eine Lasche 28 zu deren Feststellung auf. Außerdem ist eine Aufnahme 30 für die Rollen 5 erkennbar, an denen eine beim Auffahren auf ein Hindernis die antreibbaren Rollen 32 stoppende Abschaltvorrichtung vorgesehen ist, welche durch die Verstellung einer schwimmend gelagerten Kappe 33 aktivierbar ist. Im gezeigten Ausführungsbeispiel lässt sich die Kappe 33 horizontal verschieben und betätigt bei Verschiebung einen Schalter, wodurch der Gehtrainer 1 gestoppt wird.
- Der Unterbügel 6 des therapeutischen Gehtrainers 1 ist u-förmig gebildet mit einer am vorderen Ende vorgesehenen Unterbügelstrebe 14. Der Unterbügel 6 weist einen eine Gehfläche ausbildenden Freiraum 15 auf, welcher axial unterhalb des Oberbügels 3 vorgesehen ist. Außerdem ist am Unterbügel 6 ein Mittel 21 zur Sicherung vor Einklemmen eines Personenfußes vorgesehen, welches hier als eine Sicherungsleiste 29 gebildet ist. Insgesamt ist der Unterbügel 6 sehr bodennah positioniert, so dass ein Einklemmen eines Personenfußes erschwert ist, und dass ein tiefgelegener Schwerpunkt des Gehtrainers 1 erzielt wird. Hierbei ist es aber auch möglich, dass der Unterbügel 6 in einer weit vom Boden beabstandeten Position angeordnet ist, wodurch ein Einklemmen des Patientenfußes ebenfalls ausgeschlossen ist. Die Öffnungsweite des Unterbügels 6 entspricht mehr als der Breite eines Standard-Rollstuhles und die Stützstäbe 4 weisen jeweils eine Einstellvorrichtung 22 zur Einstellung der Gehtrainerhöhe auf.
- Am Oberbügel 3 sind genau zwei Armauflagen 16 und ein Griffstück 17 angeordnet, wobei der Oberbügel 3 genau zwei Querstreben 18 aufweist. Dieser Gehtrainer 1 kann dabei selbstverständlich auch mit nur einer Querstrebe 18 auskommen. Ebenfalls können die Armauflagen 16 in Form eines Auflagetisches gebildet sein. Die beiden Armauflagen 16 sind entlang der beiden Querstreben 18 verschiebbar, so dass unterschiedlich breite Personen den therapeutischen Gehtrainer 1 verwenden können. Die hier gezeigten Armauflagen 16 können bei einem zu therapierenden Patienten dicht am Körper angelegt werden und dienen auch als seitliche Begrenzungen für die Hüfte des Patienten, wodurch dieser effizient abgestützt wird. Weiterhin ist dem Oberbügel 3 eine Gurtaufnahme für ein an der Hüfte eines Patienten befestigbares Gurtsystem zugeordnet, wobei bei dem in der Zeichnung (
Fig. 3 ) dargestellten Ausführungsbeispiel des Gurtsystems aus einem Beckengurt 34 besteht. Der Beckengurt 34 wird im Bereich des Oberbügels 3 mit einer Beckengurtkupplung 35 angebunden. Der Beckengurt ist so aufgebaut, dass dieser das Becken umfasst und zur Sicherung gegen vertikales Durchrutschen Beinschlaufen 36 besitzt. - Im gezeigten Ausführungsbeispiel sind die zwei Stützstäbe 4 zwei Freiheitsgrade aufweisend neigbar gebildet. Hierzu ist am Oberbügel 3 ein die Freiheitsgrade der Stützstäbe 4 freigebender oder sperrender Balancehebel 19 vorgesehen.
- In
Figur 2 , dem Detail des Unterbügels 6 der Ausführungsform ausFigur 1 , ist deutlich der zylinderförmige Motor 10 mit der Steuerung 7, dem Drehgeber 9 und dem Getriebe 8 zu erkennen, der neben dem Stützstab 4 positioniert ist. Es wird ersichtlich, dass die antreibbaren Rollen 32 größer als die lenkbaren antriebsfreien Rollen 5 gebildet sind, wobei die Größe der antreibbaren Rolle 32 proportional zur Geschwindigkeit des Gehtrainers 1 ist. Es ist weiterhin gezeigt, dass die antreibbaren Rollen 32 bei einer stehenden zu therapierenden Person in Knöchelnähe vorgesehen sind. - Letztlich ist auch nochmals das als Sicherungsleiste 29 gebildete Mittel 21 zur Sicherung vor Einklemmen eines Personenfußes gezeigt, wobei weiterhin der Unterbügel 6 insgesamt gegenüber der Aufnahme 30 für die antriebsfreien Rollen 5 bodennah abgesenkt ist.
- In
Figur 3 ist eine Kombination eines therapeutischen Gehtrainers 1 mit einem motorfreien Laufband 23 gezeigt. Zwischen dem Gehtrainer 1 und dem Laufband 23 ist eine Verbindungseinrichtung 24 vorgesehen. Weiterhin ist eine dem Auffahren des Gehtrainers 1 dienende Rampe 25 vorgesehen. - Im gezeigten Ausführungsbeispiel ist das Laufband 23 mit mittels eines Motors 10 bewegbaren antreibbaren Rollen 32 des Gehtrainers 1 antreibbar und die Verbindungseinrichtung 24 ist aus einem mit einer Feder beaufschlagten einen Sicherungsbolzen aufweisenden Aufnahmemaul 26 und einem in dieses einführbaren eine einseitig offene Bolzenaufnahme aufweisenden Kupplungsstück 27 gebildet. Am Sicherungsbolzen ist umfangsseitig ein Rastglied und an der Bolzenaufnahme ist ein mit dem Rastglied korrespondierende Rastaufnahme ausgebildet. Das Kupplungsstück 27 ist dem Gehtrainer 1 und das Aufnahmemaul 26 dem Laufband 23 zugeordnet, wobei der Sicherungsbolzen eine Handhabe 31 aufweist, um die formschlüssige Verbindung zwischen dem Rastglied und der Rastaufnahme gegen den Druck der Feder zu lösen.
-
- 1
- Gehtrainer
- 2
- Körperaufnahme
- 3
- Oberbügel
- 4
- Stützstab
- 5
- Rolle
- 6
- Unterbügel
- 7
- Steuerung
- 8
- Getriebe
- 9
- Drehgeber
- 10
- Motor
- 11
- zweites Rollenpaar
- 12
- erstes Rollenpaar
- 13
- drittes Rollenpaar
- 14
- Unterbügelstrebe
- 15
- Freiraum
- 16
- Armauflage
- 17
- Griffstück
- 18
- Querstrebe
- 19
- Balancehebel
- 20
- elastisches Unterteil
- 21
- Mittel zur Sicherung
- 22
- Einstellvorrichtung
- 23
- Laufband
- 24
- Verbindungseinrichtung
- 25
- Rampe
- 26
- Aufnahmemaul
- 27
- Kupplungsstück
- 28
- Lasche
- 29
- Sicherungsleiste
- 30
- Aufnahme
- 31
- Handhabe
- 32
- antreibbare Rolle
- 33
- Kappe
- 34
- Beckengurt
- 35
- Beckengurtkupplung
- 36
- Beinschlaufen
Claims (20)
- Therapeutischer Gehtrainer (1) zur Verbesserung des Gehvermögens, insbesondere zum Wiedererlernen des Gehens, mit einem eine torsionsbeschränkende Körperaufnahme (2) aufweisenden und nach vorn abstützenden Oberbügel (3) und einem mit diesem mittels mindestens einem Stützstab (4) verbundenen, eine Anzahl an Rollen (5) aufweisenden Unterbügel (6), der u-förmig gebildet ist mit einer am vorderen Ende vorgesehenen Unterbügelstrebe (14), dadurch gekennzeichnet, dass zwei Stützstäbe (4) mit einem elastischen Unterteil (20) vorgesehen sind, dass die Stützstäbe (4) mit ihren elastischen Unterteil (20) mit dem u-förmigen Unterbügel (6) verbunden sind, dass der Oberbügel (3) eine Querstrebe (18) aufweist, auf der zwei Armauflagen (16) verschiebbar sind zur seitlichen Begrenzung der Hüfte des Patienten, dass dem Oberbügel (3) mindestens eine Gurtaufnahme für ein an der Hüfte des Patienten befestigbares Gurtsystem zugeordnet ist, und dass die Anzahl an Rollen (5) zum Ausgleich auf ein an der vertikalen Achse wirkendes Drehmoment mindestens vier beträgt, wovon mindestens eine, vorzugsweise genau zwei der Rollen (5) als antreibbare Rollen (32) gebildet ist.
- Therapeutischer Gehtrainer (1) nach Anspruch 1, dadurch gekennzeichnet, dass das Gurtsystem aus einem mittels einer Beckengurtkupplung (35) am Oberbügel (3) befestigbaren Beckengurt (34) zur Umfassung des Beckens mit Beinschlaufen (36) zur Sicherung gegen vertikales Durchrutschen gebildet ist.
- Therapeutischer Gehtrainer (1) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die antreibbaren Rollen (32) jeweils mittels eines eine Steuerung (7), ein Getriebe (8) und einen Drehgeber (9) aufweisenden Motors (10), vorzugsweise eines Elektromotors antreibbar sind.
- Therapeutischer Gehtrainer (1) einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass die antreibbaren Rollen (32) über eine Zentralsteuerung regelbar sind.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass mindestens eine beim Auffahren auf ein Hindernis die antreibbaren Rollen (32) stoppende Abschaltvorrichtung vorgesehen ist.
- Therapeutischer Gehtrainer (1) nach Anspruch 5, dadurch gekennzeichnet, dass die Abschaltvorrichtung an einer Aufnahme (30) für die Rollen (5) vorgesehen ist, und dass sie durch die Verstellung einer schwimmend gelagerten Kappe (33) aktivierbar ist.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass am Unterbügel (6) ein aus den antreibbaren Rollen (32) gebildetes zweites Rollenpaar (11) zwischen einem antriebsfreien ersten Rollenpaar (12) und einem antriebsfreien dritten Rollenpaar (13) positioniert ist.
- Therapeutischer Gehtrainer (1) nach Anspruch 7, dadurch gekennzeichnet, dass das erste Rollenpaar (12) und / oder das dritte Rollenpaar (13) lenkbar sind, und dass das zweite Rollenpaar (11) starr gelagert ist.
- Therapeutischer Gehtrainer (1) nach einen der Ansprüche 1 - 8, dadurch gekennzeichnet, dass der Unterbügel (6) einen eine Gehfläche ausbildenden Freiraum (15) aufweist, welcher vorzugsweise axial unterhalb des Oberbügels (3) vorgesehen ist.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 19, dadurch gekennzeichnet, dass die antreibbaren Rollen (32) bei einer stehenden zu therapierenden Person in Knöchelnähe vorgesehen sind.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 10, dadurch gekennzeichnet, dass der Oberbügel (3) ein Griffstück (17) aufweist.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 11, dadurch gekennzeichnet, dass der Oberbügel (3) genau zwei der Querstreben (18) aufweist.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 12, dadurch gekennzeichnet, dass die zwei Stützstäbe (4) zwei Freiheitsgrade aufweisend neigbar gebildet sind.
- Therapeutischer Gehtrainer (1) nach Anspruch 13, dadurch gekennzeichnet, dass am Oberbügel (3) ein die Freiheitsgrade der Stützstäbe (4) freigebender oder sperrender Balancehebel (19) vorgesehen ist, durch den vorzugsweise eine Auslenkung von 0 Grad bis 45 Grad in Auslenkungsstufen oder stufenlos realisierbar ist.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 14, dadurch gekennzeichnet, dass der Unterbügel (6) Mittel (21) zur Sicherung vor Einklemmen eines Personenfußes aufweist.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 15, dadurch gekennzeichnet, dass die Stützstäbe (4) jeweils mindestens eine Einstellvorrichtung (22) zur Einstellung der Gehtrainerhöhe aufweisen.
- Therapeutischer Gehtrainer (1) nach einem der Ansprüche 1 bis 16, dadurch gekennzeichnet, dass die Öffnungsweite des Unterbügels (6) mindestens der Breite eines Rollstuhles entspricht.
- Kombination eines therapeutischen Gehtrainers (1) nach Anspruch 1 mit einem motorfreien Laufband (23), dadurch gekennzeichnet, dass eine zwischen dem Gehtrainer (1) und dem Laufband (24) wirkende Verbindungseinrichtung (14) vorgesehen ist, wobei das Laufband (23) mit mittels eines Motors (10) bewegbaren antreibbaren Rollen (32) des Gehtrainers (1) antreibbar ist.
- Kombination nach Anspruch 18, dadurch gekennzeichnet, dass eine dem Auffahren des Gehtrainers (1) dienende Rampe (25) vorgesehen ist.
- Kombination nach Anspruch 18 oder 19, dadurch gekennzeichnet, dass die Verbindungseinrichtung (24) aus einem einen mit einer Feder beaufschlagten Sicherungsbolzen aufweisenden Aufnahmemaul (26) und einem in dieses einführbaren eine einseitig offene Bolzenaufnahme aufweisenden Kupplungsstück (27) gebildet ist, dass am Sicherungsbolzen umfangsseitig ein Rastglied und an der Bolzenaufnahme eine mit dem Rastglied korrespondierende Rastaufnahme ausgebildet ist, und dass vorzugsweise das Kupplungsstück (27) dem Gehtrainer (1) und das Aufnahmemaul (26) dem Laufband (23) zugeordnet ist.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/DE2011/075206 WO2013029578A1 (de) | 2011-08-31 | 2011-08-31 | Therapeutischer gehtrainer |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2750653A1 EP2750653A1 (de) | 2014-07-09 |
| EP2750653B1 true EP2750653B1 (de) | 2018-05-16 |
Family
ID=44983401
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP11782545.5A Active EP2750653B1 (de) | 2011-08-31 | 2011-08-31 | Therapeutischer gehtrainer |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US9427374B2 (de) |
| EP (1) | EP2750653B1 (de) |
| CN (1) | CN103841942A (de) |
| DE (1) | DE112011105572A5 (de) |
| RU (1) | RU2563432C1 (de) |
| WO (1) | WO2013029578A1 (de) |
Families Citing this family (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2922517B1 (de) * | 2012-11-21 | 2018-10-10 | Univerzitetni Rehabilitacijski Institut Republike Slovenije SOCA | Vorrichtung zum trainieren des dynamischen gleichgewichts und von drehvorgängen während des gehens |
| JP2017515644A (ja) * | 2014-05-15 | 2017-06-15 | ライレス、ハワード、ジェイ. | 座った状態からの立ち上がりおよび歩行を補助する移動補助具 |
| US9314395B1 (en) * | 2014-11-04 | 2016-04-19 | Jack Paul VanAusdall | Wrap around walking aid |
| US9820901B2 (en) * | 2015-05-13 | 2017-11-21 | Adam Brown | Patient assistance and rehabilitation device and method of use |
| CN104856842B (zh) * | 2015-05-28 | 2017-02-01 | 清华大学 | 足底轮式驱动的截瘫助行外骨骼 |
| CN104856843B (zh) * | 2015-06-03 | 2017-03-01 | 天津科技大学 | 协调四肢型康复学步车 |
| DE202015102958U1 (de) | 2015-06-09 | 2015-06-30 | Reinhard Zinselmeier | Geh- und Aufstehhilfe |
| US10932983B2 (en) | 2015-11-03 | 2021-03-02 | Neuromobility Llc | Torso bar walker |
| CN105748264A (zh) * | 2015-12-16 | 2016-07-13 | 北京理工大学 | 人体下肢运动康复训练机器人 |
| CN107149539B (zh) * | 2016-03-04 | 2020-03-24 | 上海电气集团股份有限公司 | 一种支持全向移动的下肢康复助行机器人及控制方法 |
| CN106214434A (zh) * | 2016-08-27 | 2016-12-14 | 重庆足步科技有限公司 | 智能轮式助行平台及其控制策略方法 |
| CN106309084A (zh) * | 2016-10-14 | 2017-01-11 | 王杨 | 一种用于术后康复的移动使用架 |
| EP3326603B1 (de) | 2016-11-24 | 2020-02-12 | Univerza v Ljubljani Fakulteta za elektrotehniko | Hybrides benutzerabsichtsbeurteilungssteuerungssystem für ein intelligentes gehassistenzsystem |
| NL2018043B1 (nl) * | 2016-12-22 | 2018-06-29 | Prevas Ergonomie B V | Hulpmiddel voor minder valide personen |
| EP3651712B1 (de) * | 2017-07-13 | 2022-06-29 | medica-Medizintechnik GmbH | Therapeutischer gehtrainer |
| CN108186297B (zh) * | 2017-12-28 | 2020-04-14 | 娄书伟 | 一种康复行走支撑架 |
| CN109966121A (zh) * | 2017-12-28 | 2019-07-05 | 沈阳新松机器人自动化股份有限公司 | 一种辅助行走机器人 |
| CN108635182A (zh) * | 2018-05-31 | 2018-10-12 | 广东智爱机器人科技有限公司 | 步行训练装置及步行训练系统 |
| CN109568092A (zh) * | 2019-01-18 | 2019-04-05 | 天津科技大学 | 多功能儿童助行器 |
| DK180875B1 (en) | 2019-06-13 | 2022-06-09 | V Guldmann As | Method for training of neuromuscular functions using a gait trainer and a gait trainer therefore |
| CN110755815B (zh) * | 2019-11-21 | 2021-02-23 | 郑州大学 | 一种患者康复步行锻炼辅助设备 |
| US12257198B1 (en) | 2020-12-15 | 2025-03-25 | Richard Joseph Escobar | Ambulatory aid device |
| CN113712788B (zh) * | 2021-08-13 | 2022-06-28 | 浙江益恒悦医疗科技有限公司 | 智能助行器的防摔控制方法、智能助行器、控制器 |
| CN114305996B (zh) * | 2022-01-05 | 2022-12-30 | 中国科学技术大学 | 下肢机器人速度控制系统与方法 |
| ES2974636A1 (es) * | 2022-11-14 | 2024-06-28 | Univ Malaga | Dispositivo andador para pacientes |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4211426A (en) * | 1978-07-31 | 1980-07-08 | Everest & Jennings, Inc. | Weight relieving ambulator |
Family Cites Families (22)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| SU700127A1 (ru) | 1978-06-27 | 1979-11-30 | Предприятие П/Я В-8670 | Устройство дл ходьбы |
| US4985947A (en) * | 1990-05-14 | 1991-01-22 | Ethridge Kenneth L | Patient assist device |
| US5569129A (en) * | 1994-06-10 | 1996-10-29 | Mobility Research L.L.C. | Device for patient gait training |
| AU2001697A (en) * | 1995-12-14 | 1997-07-03 | Ultimate Support Systems, Inc. | Omni-directional weight-bearing support assistive device |
| GB9809755D0 (en) * | 1998-05-08 | 1998-07-08 | R T Palmer Limited | Orthotic walker |
| US6935353B2 (en) * | 1999-08-20 | 2005-08-30 | Wade Hawkes | Mobile rehabilitative walker |
| US6394205B1 (en) * | 1999-10-15 | 2002-05-28 | Shojiro Akuzawa | Car for aiding outdoor walking |
| ATE389442T1 (de) | 2000-06-14 | 2008-04-15 | Medica Medizintechnik Gmbh | Gerät zum wiedererlernen des gleichgewichts |
| SE523203C2 (sv) * | 2001-03-09 | 2004-03-30 | Margana Ag | Anordning för att underlätta körning med rollator och rollator försedd med sådan anordning |
| ATE452614T1 (de) * | 2003-09-26 | 2010-01-15 | Eeden Adriaan Van | Konvertierbare transporthilfe für eine person |
| US7331906B2 (en) * | 2003-10-22 | 2008-02-19 | Arizona Board Of Regents | Apparatus and method for repetitive motion therapy |
| KR20080005324A (ko) | 2004-05-24 | 2008-01-11 | 주벤트, 인크 | 기능성-진동판의 사용을 위한 직립-보조 장치 |
| US7544172B2 (en) * | 2004-06-29 | 2009-06-09 | Rehabilitation Institute Of Chicago Enterprises | Walking and balance exercise device |
| US7422550B1 (en) * | 2004-09-20 | 2008-09-09 | Michelle Pinero | Gait trainer |
| DE112006002246B4 (de) | 2005-08-24 | 2013-04-04 | Hino Motors, Ltd. | Vorrichtung zur automatischen Bremsregelung |
| US7556606B2 (en) * | 2006-05-18 | 2009-07-07 | Massachusetts Institute Of Technology | Pelvis interface |
| DE602008006080D1 (de) | 2007-05-28 | 2011-05-19 | Fundacion Fatronik | Vorrichtung für gleichgewichts- und körperorientierungsunterstützung |
| CN201200781Y (zh) * | 2008-05-28 | 2009-03-04 | 中国人民解放军第三军医大学 | 单杠引体向上训练的辅助器 |
| DE202008008347U1 (de) * | 2008-06-21 | 2008-09-04 | Medica-Medizintechnik Gmbh | Mobile Trainings-Vorrichtung zum Aufbau der Muskulatur des Gehapparates |
| DE102009024478B4 (de) * | 2009-06-10 | 2015-01-15 | Joachim Fehr | Ein kompakter mobiler Pflegehelfer für den universellen Einsatz, der sowohl im Innen- als auch im Außenbereich verwendbar ist |
| CN201676135U (zh) * | 2009-09-14 | 2010-12-22 | 张建卿 | 多功能残疾人康复训练助行器 |
| KR101278579B1 (ko) * | 2011-05-13 | 2013-06-25 | 주식회사 로보테크 | 지능형 보행 보조 로봇 |
-
2011
- 2011-08-31 RU RU2014112032/14A patent/RU2563432C1/ru active
- 2011-08-31 CN CN201180073116.2A patent/CN103841942A/zh active Pending
- 2011-08-31 DE DE112011105572.2T patent/DE112011105572A5/de not_active Withdrawn
- 2011-08-31 EP EP11782545.5A patent/EP2750653B1/de active Active
- 2011-08-31 WO PCT/DE2011/075206 patent/WO2013029578A1/de not_active Ceased
-
2014
- 2014-02-28 US US14/193,212 patent/US9427374B2/en active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4211426A (en) * | 1978-07-31 | 1980-07-08 | Everest & Jennings, Inc. | Weight relieving ambulator |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2750653A1 (de) | 2014-07-09 |
| CN103841942A (zh) | 2014-06-04 |
| US9427374B2 (en) | 2016-08-30 |
| US20140179493A1 (en) | 2014-06-26 |
| WO2013029578A1 (de) | 2013-03-07 |
| DE112011105572A5 (de) | 2014-06-12 |
| RU2563432C1 (ru) | 2015-09-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2750653A1 (de) | Therapeutischer gehtrainer | |
| EP2907694B1 (de) | Verstelleinrichtung für Fahrzeugsitze | |
| EP2830565B1 (de) | Aufstehtrainer | |
| DE102011006359B4 (de) | Mobilitätsvorrichtung für körperbehinderte Personen und Verfahren zum Aufrichten einer sitzenden körperbehinderten Person und zum Fixieren der Person im Stand auf einer selbstfahrenden Mobilitätsvorrichtung | |
| DE3752081T2 (de) | Orthopädischer Laufwagen | |
| EP3050550B1 (de) | Vorrichtung für das Training und die therapeutische Behandlung und/oder Unterstützung der unteren Extremitäten eines Menschen | |
| EP3487463B1 (de) | Fortbewegungshilfe | |
| EP2066280B1 (de) | Gehtrainer | |
| EP3592319B1 (de) | Orthopädische steh- und gehhilfe | |
| EP0002188B1 (de) | Laufbandvorrichtung für Therapie und Rehabilitation von Gehbehinderten | |
| DE102015119395A1 (de) | Bewegungsschiene zur Mobilisierung eines Knie- und/oder eines Hüftgelenks | |
| EP3880147B1 (de) | Rehabilitationsvorrichtung | |
| DE9318163U1 (de) | Mehrzweck-Trainingsgerät | |
| WO2006108457A1 (de) | Gehhilfe für ein mechanisch angetriebenes laufband | |
| DE1162508B (de) | Krankenhaus-Drehbett | |
| DE2738567C3 (de) | Orthopädisches Gerät für die Wirbelsäulenstreckung bei einem sitzenden, stehenden oder gehenden Patienten | |
| DE202010001916U1 (de) | Gehhilfe zur Unterstützung der Fortbewegung einer gehbehinderten Person | |
| DE3440218A1 (de) | Gehhilfeeinrichtung | |
| EP3046528B1 (de) | Aufstehhilfe für personen aus einer sitzenden in eine stehende position | |
| DE4432875C2 (de) | Vorrichtung und Verfahren zur Ausführung eines Bewegungsablaufes | |
| DE7043924U (de) | Vorrichtung zur koerperlichen schulung und zur fortbewegung von koerperbehinderten | |
| DE112017006495T5 (de) | Fahrbare gehhilfe für personen mit behinderung | |
| DE4215879A1 (de) | Sportgeraet fuer rollstuhlfahrer | |
| DE20116026U1 (de) | Treppensteigende Vorrichtung | |
| DE202007018630U1 (de) | Trainingsgerät zur Bewegungstherapie |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20140213 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| 17Q | First examination report despatched |
Effective date: 20160708 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20171212 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502011014196 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 998900 Country of ref document: AT Kind code of ref document: T Effective date: 20180615 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20180516 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180816 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180816 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180817 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502011014196 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| 26N | No opposition filed |
Effective date: 20190219 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20180831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 998900 Country of ref document: AT Kind code of ref document: T Effective date: 20180831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20110831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 Ref country code: MK Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180516 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180516 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20180916 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230517 |
|
| P02 | Opt-out of the competence of the unified patent court (upc) changed |
Effective date: 20230807 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20240605 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20240611 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20240821 Year of fee payment: 14 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502011014196 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250831 |