EP1468958B1 - Hochregalstapler mit halbautomatischem Betriebsmodus - Google Patents
Hochregalstapler mit halbautomatischem Betriebsmodus Download PDFInfo
- Publication number
- EP1468958B1 EP1468958B1 EP20040008357 EP04008357A EP1468958B1 EP 1468958 B1 EP1468958 B1 EP 1468958B1 EP 20040008357 EP20040008357 EP 20040008357 EP 04008357 A EP04008357 A EP 04008357A EP 1468958 B1 EP1468958 B1 EP 1468958B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- load
- bay
- accommodating means
- control apparatus
- stacker
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000001514 detection method Methods 0.000 claims description 8
- 238000006073 displacement reaction Methods 0.000 claims description 7
- OKTJSMMVPCPJKN-UHFFFAOYSA-N Carbon Chemical compound [C] OKTJSMMVPCPJKN-UHFFFAOYSA-N 0.000 description 10
- 238000000034 method Methods 0.000 description 4
- 238000003825 pressing Methods 0.000 description 2
- 238000000151 deposition Methods 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000012946 outsourcing Methods 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/0755—Position control; Position detectors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/08—Masts; Guides; Chains
- B66F9/10—Masts; Guides; Chains movable in a horizontal direction relative to truck
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/20—Means for actuating or controlling masts, platforms, or forks
- B66F9/24—Electrical devices or systems
Definitions
- the invention relates to a high-bay stacker with a lifting device attached to a lifting device for operating located on the side of the high-bay stacker shelves, wherein the load-receiving means is movable in the vertical direction and the load-receiving means horizontally displaceable in the transverse direction of the high-level stacker, and wherein the high-rack stacker at least in its longitudinal direction movable is.
- the load-carrying means is usually part of a swivel push or a telescopic fork, which allow the displacement of loads in the transverse direction of the high-lift truck.
- the high-rack forklift is usually forcibly guided in a rack aisle.
- a positioning of the load receiving means in the longitudinal direction of the high-bay stacker is carried out by moving the entire high-bay stacker by means of its traction drive.
- a mast is provided, on which the load-receiving means is guided displaceably.
- the load receiving means may comprise a soirhubmast with which the load is movable relative to the car in the vertical direction.
- the invention is therefore an object of the invention to provide a high-lift truck of the type mentioned, in which the risk of incorrect operation is reduced by simple means.
- control device is connected to a load detection sensor, which changes its switching position depending on whether there is a load on the load receiving means or not.
- the control device is informed whether there is a load on the load-receiving means or not.
- the controller recognizes whether a load needs to be picked up from the shelf or set in the rack.
- an empty pallet located on the load-receiving means is considered as a load. From the signal of the load detection sensor depends on whether the inserted into the shelf load-carrying means is slightly raised or lowered by the automatic control device.
- the control device is designed such that a previously manually set movement speed of the load receiving means is maintained after an actuation of the automatic switch. It comes so after pressing the automatic switch to no speed jumps in the movement of the lifting device.
- control device is connected to a manual switch, after the actuation of which the control device terminates an automatic movement of the load receiving means.
- An automatically initiated on or Outsourcing can thus be continued manually at any time by the operator.
- control device is designed such that an automatically set movement speed of the load receiving means is maintained after an actuation of the manual switch. Even when terminating an automatic loading or unloading process, this does not lead to an abrupt braking of the load receiving means.
- the automatic switch and the manual switch are formed by a common operating element. If this control is designed as a button, each time the button is pressed, the control device is switched from manual to automatic or from automatic to manual mode.
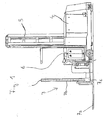
- FIG. 1 shows a side view of a high-lift forklift truck which has a non-liftable drive part 4 and a lift cage 6 that can be raised relative to the drive part 4 by means of a mast 5.
- a swivel push 7 is attached on the car 6, a swivel push 7 is attached.
- a designed as a fork load-carrying means 7a is part of the pivoting thrust fork.
- the swinging thrust fork further comprises a sanshubvoriques 7b for height adjustment of the load receiving means 7a relative to the car 6, a pivoting device 7c for rotating the load receiving means 7a about a vertical axis and a side thruster 7d for moving the load-receiving means 7a in the transverse direction of the high-lift truck.
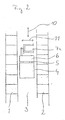
- FIG. 2 shows a plan view of the high rack stacker, which is guided in one of two shelves 1, 2 formed aisle 3.
- the load-receiving means 7a To operate a shelf space, the load-receiving means 7a must first be positioned in the longitudinal direction 10 of the high-bay stacker and in the vertical direction. This process is in the Operating mode of the control device of the high-bay stacker according to the invention always controlled manually.
- the following movements of the load receiving means 7a are selectively controlled manually or automatically: insertion of the load receiving means 7a in the transverse direction 11 in the shelf 2 - slightly raising or lowering the load receiving means 7a, depending on whether a load is to be taken or parked - retraction of the load receiving means 7a in the transverse direction 11 from the shelf 2.
- the detection of whether a load should be recorded or stopped, in response to the output signal of the load receiving means 7a arranged load detection sensor.
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Structural Engineering (AREA)
- Civil Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Warehouses Or Storage Devices (AREA)
Description
- Die Erfindung betrifft einen Hochregalstapler mit einem an einem Hubgerüst befestigten Lastaufnahmemittel zum Bedienen von seitlich des Hochregalstaplers befindlichen Regalen, wobei das Lastaufnahmemittel in vertikaler Richtung bewegbar ist und das Lastaufnahmemittel horizontal, in Querrichtung des Hochregalstaplers verschiebbar ist, und wobei der Hochregalstapler zumindest in seiner Längsrichtung verfahrbar ist.
- Bei Hochregalstaplem der genannten Art ist das Lastaufnahmemittel in der Regel Teil einer Schwenkschubgabel oder einer Teleskopgabel, die das Versetzen von Lasten in Querrichtung des Hochregalstaplers ermöglichen. Der Hochregalstapler ist dabei meist in einem Regalgang zwangsgeführt. Ein Positionieren des Lastaufnahmemittels in Längsrichtung des Hochregalstaplers erfolgt durch Verfahren des gesamten Hochregalstaplers mittels dessen Fahrantriebs. Zum Positionieren des Lastaufnahmemittels in vertikaler Richtung ist ein Hubgerüst vorgesehen, an dem das Lastaufnahmemittel verschiebbar geführt ist. Bei Hochregalstaplem mit anhebbarem Fahrkorb ist es bekannt, das Lastaufnahmemittel gemeinsam mit dem Fahrkorb vertikal bewegbar an dem Hubgerüst zu befestigen. In diesem Fall kann das Lastaufnahmemittel einen Zusatzhubmast aufweisen, mit dem die Last relativ zu dem Fahrkorb in vertikaler Richtung bewegbar ist.
- Die Steuervorrichtung von Hochregalstaplem ist in der einfachsten Ausführung so ausgebildet, dass alle Bewegungen des Lastaufnahmemittels manuell gesteuert werden müssen. So sind zum Entnehmen einer Last aus dem Regal folgende Bewegungen des Lastaufnahmemittels und des Hochregalstaplers erforderlich:
- Positionieren des Hochregalstaplers in seiner Längsrichtung;
- Positionieren des Lastaufnahmemittels in vertikaler Richtung;
- Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers in Richtung des Regals, wobei das Lastaufnahmemittel unter eine z.B. von einer Palette gebildete Last geschoben wird;
- geringfügiges Anheben des Lastaufnahmemittels, wobei die Last von dem Regalboden abgehoben wird;
- Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers zum Hochregalstapler hin, wobei die Last aus dem Regal heraus bewegt wird.
- Zum Einstellen einer Last in das Regal sind folgende Bewegungen auszuführen:
- Positionieren des Hochregalstaplers in seiner Längsrichtung;
- Positionieren des Lastaufnahmemittels in vertikaler Richtung;
- Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers in Richtung des Regals, wobei die Last in das Regal hinein bewegt wird;
- geringfügiges Absenken des Lastaufnahmemittels, wobei die Last auf dem Regalboden abgesetzt wird;
- Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers zum Hochregalstapler hin, wobei das Lastaufnahmemittel aus dem Regal heraus bewegt wird.
- Diese Vielzahl der auszuführenden Bewegungen und Positioniervorgänge des Lastaufnahmemittels erfordert von der Bedienperson während der manuellen Steuerung ein hohes Maß an Konzentration. In der Praxis kommt es jedoch immer wieder zu Fehlbedienungen, die zu einer Beschädigung der Last, des Regals oder des Hochregalstaplers führen können.
- Für ein nicht gattungsgemäßes schienengebundenes Regalbediengerät ist es aus der US 3 628 678 bekannt, das seitliche Verschieben des Lastaufnahmemittels in Richtung des Regals oder aus dem Regal heraus auf Knopfdruck automatisch auszuführen. Das Lastaufnahmemittel fährt dann automatisch eine Endposition im Regal bzw. eine Mittelposition zwischen den Regalen an.
- Um der Bedienperson eines gattungsgemäßen Hochregalflurförderzeugs die Arbeit zu erleichtern und um Fehlbedienungen zu vermieden, ist es bekannt, in Hochregalstaplern elektronische Steuervorrichtungen einzusetzen, welche alle oben aufgeführten Bewegungen des Lastaufnahmemittels und des Hochregalstaplers automatisch ausführen. Hierzu ist es erforderlich, die horizontale und vertikale Position des Lastaufnahmemittels exakt und sicher zu messen und diese Messwerte der Steuerung zuzuführen. Hierfür geeignete Messvorrichtung sind jedoch aufwändig in der Herstellung und damit teuer.
- Der Erfindung liegt daher die Aufgabe zugrunde, einen Hochregalstapler der eingangs genannten Art zur Verfügung zu stellen, bei dem die Gefahr von Fehlbedienungen mit einfachen Mitteln verringert ist.
- Diese Aufgabe wird erfindungsgemäß gelöst durch eine Steuervorrichtung zum Steuern der Bewegungen des Lastaufnahmemittels und des Hochregalstaplers, die einen Betriebsmodus mit den folgenden Merkmalen aufweist:
- ein Positionieren des Hochregalstaplers in seiner Längsrichtung ist ausschließlich manuell durch eine Bedienperson steuerbar,
- ein Positionieren des Lastaufnahmemittels in vertikaler Richtung ist ausschließlich manuell durch eine Bedienperson steuerbar,
- ein Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers ist wahlweise manuell durch eine Bedienperson oder automatisch durch die Steuervorrichtung steuerbar,
- eine geringfügige Aufwärtsbewegung des Lastaufnahmemittels zum Anheben einer in dem Regal befindlichen Last ist wahlweise manuell durch eine Bedienperson oder automatisch durch die Steuervorrichtung steuerbar,
- eine geringfügige Absenkbewegung des Lastaufnahmemittels zum Absetzen einer Last in dem Regal ist wahlweise manuell durch eine Bedienperson oder automatisch durch die Steuervorrichtung steuerbar.
- Eine besonders zweckmäßige Weiterbildung der Erfindung besteht darin, dass die Steuervorrichtung mit einem Lasterkennungssensor verbunden ist, der in Abhängigkeit davon, ob sich auf dem Lastaufnahmemittel eine Last befindet, oder nicht, seine Schaltstellung ändert. Mittels des Lasterkennungssensors wird der Steuervorrichtung mitgeteilt, ob sich auf dem Lastaufnahmemittel eine Last befindet, oder nicht. In Abhängigkeit von dieser Information erkennt die Steuervorrichtung, ob eine Last aus dem Regal abgeholt oder in das Regal eingestellt werden muss. Auch eine auf dem Lastaufnahmemittel befindliche leere Palette wird hierbei als Last angesehen. Von dem Signal des Lasterkennungssensors hängt ab, ob das in das Regal eingeschobene Lastaufnahmemittel von der automatisch arbeitenden Steuervorrichtung geringfügig angehoben oder abgesenkt wird.
- Mit besonderem Vorteil ist die Steuervorrichtung mit einem Automatik-Schalter verbunden, nach dessen Betätigung die Steuervorrichtung folgenden Bewegungen des Lastaufnahmemittels automatisch ausführt:
- Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers in das Regal hinein,
- Anheben oder Absetzen einer Last in dem Regal, in Abhängigkeit von dem Signal des Lasterkennungssensors,
- Verschieben des Lastaufnahmemittels in Querrichtung des Hochregalstaplers aus dem Regal heraus.
- Die Steuervorrichtung ist derart ausgeführt, dass eine vorher manuell eingestellte Bewegungsgeschwindigkeit des Lastaufnahmemittels nach einem Betätigen des Automatik-Schalters erhalten bleibt. Es kommt damit nach dem Betätigen des Automatik-Schalters zu keinen Geschwindigkeitssprüngen in der Bewegung des Lastaufnahmemittels.
- Weiter ist die Steuervorrichtung mit einem Manuell-Schalter verbunden ist, nach dessen Betätigung die Steuervorrichtung eine automatische Bewegung des Lastaufnahmemittels beendet. Ein automatisch eingeleiteter Ein- oder Auslagervorgang kann damit jederzeit manuell durch die Bedienperson fortgesetzt werden.
- Dabei ist die Steuervorrichtung derart ausgeführt, dass eine automatisch eingestellte Bewegungsgeschwindigkeit des Lastaufnahmemittels nach einem Betätigen des Manuell-Schalters erhalten bleibt. Auch bei einem Beenden eines automatischen Ein- oder Auslagervorgangs kommt es dadurch nicht zu einem abrupten Abbremsen des Lastaufnahmemittels.
- Mit besonderem Vorteil sind der Automatik-Schalter und der Manuell-Schalter von einem gemeinsamen Bedienelement gebildet. Wenn dieses Bedienelement als Taster ausgeführt ist, wird bei jedem Betätigen des Tasters die Steuervorrichtung von manuellem auf automatischen bzw. von automatischem auf manuellen Betriebsmodus umgeschaltet.
- Weitere Vorteile und Einzelheiten der Erfindung werden anhand des in den schematischen Figuren dargestellten Ausführungsbeispiels näher erläutert. Dabei zeigt
- Figur 1
- einen Hochregalstapler in Seitenansicht,
- Figur 2
- einen Hochregalstapler in einem Regalgang in Draufsicht.
- Figur 1 zeigt eine Seitenansicht eines Hochregalstaplers, der einen nicht anhebbaren Antriebsteil 4 und einen relativ zu dem Antriebsteil 4 mittels eines Hubgerüsts 5 anhebbaren Fahrkorb 6 aufweist. An dem Fahrkorb 6 ist eine Schwenkschubgabel 7 befestigt. Ein als Gabel ausgeführtes Lastaufnahmemittel 7a ist Teil der Schwenkschubgabel. Die Schwenkschubgabel umfasst weiter eine Zusatzhubvorrichtung 7b zur Höheneinstellung des Lastaufnahmemittels 7a relativ zu dem Fahrkorb 6, eine Schwenkvorrichtung 7c zum Drehen des Lastaufnahmemittels 7a um eine vertikale Achse und eine Seitenschubvorrichtung 7d zum Verschieben des Lastaufnahmemittels 7a in Querrichtung des Hochregalstaplers.
- Figur 2 zeigt eine Draufsicht auf den Hochregalstapler, der in einem von zwei Regalen 1, 2 gebildeten Regalgang 3 geführt ist. Zum Bedienen eines Regalplatzes muss das Lastaufnahmemittel 7a zunächst in Längsrichtung 10 des Hochregalstaplers und in vertikaler Richtung positioniert werden. Dieser Vorgang wird in dem erfindungsgemäßen Betriebsmodus der Steuervorrichtung des Hochregalstaplers stets manuell gesteuert. Die folgenden Bewegungen des Lastaufnahmemittels 7a werden wahlweise manuell oder automatisch gesteuert: Einschieben des Lastaufnahmemittels 7a in Querrichtung 11 in das Regal 2 - geringfügiges Anheben oder Absenken des Lastaufnahmemittels 7a, in Abhängigkeit davon, ob eine Last aufgenommen oder abgestellt werden soll - Zurückziehen des Lastaufnahmemittels 7a in Querrichtung 11 aus dem Regal 2. Im automatischen Betrieb erfolgt die Erkennung, ob eine Last aufgenommen oder abgestellt werden soll, in Abhängigkeit von dem Ausgangssignal eines am Lastaufnahmemittel 7a angeordneten Lasterkennungssensors.
Claims (7)
- Hochregalstapler mit einem an einem Hubgerüst (5) befestigten Lastaufnahmemittel (7a) zum Bedienen von seitlich des Hochregalstaplers befindlichen Regalen (1, 2), wobei das Lastaufnahmemittel (7a) in vertikaler Richtung bewegbar ist und das Lastaufnahmemittel (7a) horizontal, in Querrichtung (11) des Hochregalstaplers verschiebbar ist, und wobei der Hochregalstapler zumindest in seiner Längsrichtung (10) verfahrbar ist, gekennzeichnet durch eine Steuervorrichtung zum Steuern der Bewegungen des Lastaufnahmemittels (7a) und des Hochregalstaplers, die einen Betriebsmodus mit den folgenden Merkmalen aufweist:- ein Positionieren des Hochregalstaplers in seiner Längsrichtung (10) ist ausschließlich manuell durch eine Bedienperson steuerbar,- ein Positionieren des Lastaufnahmemittels (7a) in vertikaler Richtung ist ausschließlich manuell durch eine Bedienperson steuerbar,- ein Verschieben des Lastaufnahmemittels (7a) in Querrichtung (11) des Hochregalstaplers ist wahlweise manuell durch eine Bedienperson oder automatisch durch die Steuervorrichtung steuerbar,- eine geringfügige Aufwärtsbewegung des Lastaufnahmemittels (7a) zum Anheben einer in dem Regal (1, 2) befindlichen Last ist wahlweise manuell durch eine Bedienperson oder automatisch durch die Steuervorrichtung steuerbar,- eine geringfügige Absenkbewegung des Lastaufnahmemittels (7a) zum Absetzen einer Last in dem Regal (1, 2) ist wahlweise manuell durch eine Bedienperson oder automatisch durch die Steuervorrichtung steuerbar.
- Hochregalstapler nach Anspruch 1, dadurch gekennzeichnet, dass die Steuervorrichtung mit einem Lasterkennungssensor verbunden ist, der in Abhängigkeit davon, ob sich auf dem Lastaufnahmemittel (7a) eine Last befindet, oder nicht, seine Schaltstellung ändert.
- Hochregalstapler nach Anspruch 2, dadurch gekennzeichnet, dass die Steuervorrichtung mit einem Automatik-Schalter verbunden ist, nach dessen Betätigung die Steuervorrichtung folgenden Bewegungen des Lastaufnahmemittels (7a) automatisch ausführt:- Verschieben des Lastaufnahmemittels (7a) in Querrichtung (11) des Hochregalstaplers in das Regal (1, 2) hinein,- Anheben oder Absetzen einer Last in dem Regal (1, 2), in Abhängigkeit von dem Signal des Lasterkennungssensors,- Verschieben des Lastaufnahmemittels (7a) in Querrichtung (11) des Hochregalstaplers aus dem Regal (1, 2) heraus.
- Hochregalstapler nach Anspruch 3, dadurch gekennzeichnet, dass die Steuervorrichtung derart ausgeführt ist, dass eine manuell eingestellte Bewegungsgeschwindigkeit des Lastaufnahmemittels (7a) nach einem Betätigen des Automatik-Schalters erhalten bleibt.
- Hochregalstapler nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass die Steuervorrichtung mit einem Manuell-Schalter verbunden ist, nach dessen Betätigung die Steuervorrichtung eine automatische Bewegung des Lastaufnahmemittels (7a) beendet.
- Hochregalstapler nach Anspruch 5, dadurch gekennzeichnet, dass die Steuervorrichtung derart ausgeführt ist, dass eine automatisch eingestellte Bewegungsgeschwindigkeit des Lastaufnahmemittels (7a) nach einem Betätigen des Manuell-Schalters erhalten bleibt.
- Hochregalstapler nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass der Automatik-Schalter und der Manuell-Schalter von einem gemeinsamen Bedienelement gebildet sind.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE10317660 | 2003-04-17 | ||
| DE2003117660 DE10317660A1 (de) | 2003-04-17 | 2003-04-17 | Hochregalstapler mit halbautomatischem Betriebsmodus |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP1468958A2 EP1468958A2 (de) | 2004-10-20 |
| EP1468958A3 EP1468958A3 (de) | 2004-12-15 |
| EP1468958B1 true EP1468958B1 (de) | 2007-03-07 |
Family
ID=32892389
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20040008357 Expired - Lifetime EP1468958B1 (de) | 2003-04-17 | 2004-04-06 | Hochregalstapler mit halbautomatischem Betriebsmodus |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP1468958B1 (de) |
| DE (2) | DE10317660A1 (de) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102014110896A1 (de) | 2014-07-31 | 2016-02-04 | Kion Warehouse Systems Gmbh | Regalstapler |
| US10430073B2 (en) | 2015-07-17 | 2019-10-01 | Crown Equipment Corporation | Processing device having a graphical user interface for industrial vehicle |
| US10754466B2 (en) | 2016-11-22 | 2020-08-25 | Crown Equipment Corporation | User interface device for industrial vehicle |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8317453B2 (en) | 2008-05-15 | 2012-11-27 | Ray Givens | Compound-arm manipulator |
| WO2016043998A1 (en) | 2014-09-15 | 2016-03-24 | Crown Equipment Corporation | Lift truck with optical load sensing structure |
| CN113683022A (zh) * | 2020-05-19 | 2021-11-23 | 苏州先锋物流装备科技有限公司 | 半自动叉车系统 |
| DE102020116337A1 (de) * | 2020-06-22 | 2021-12-23 | Jungheinrich Aktiengesellschaft | Schmalgangstapler mit Maßnahmen zur Verhinderung von Hubgerüstschwingungen und zum Ausgleich von Hubgerüstverformungen |
| CN112340656A (zh) * | 2020-11-03 | 2021-02-09 | 盐田国际集装箱码头有限公司 | 一种空箱堆高机及自动控制的方法 |
| CN117945037A (zh) * | 2022-10-20 | 2024-04-30 | 广东瑞仕格科技有限公司 | 堆垛机定位方法、控制装置、定位系统及堆垛机 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3034675A (en) * | 1959-10-02 | 1962-05-15 | Yale & Towne Mfg Co | Carriage control for lift trucks |
| US3632001A (en) * | 1969-05-05 | 1972-01-04 | Eaton Yale & Towne | Warehousing apparatus |
| US3628678A (en) * | 1970-04-21 | 1971-12-21 | Paul E Redelman | Hydraulic load carrier |
| CH654810A5 (en) * | 1982-04-13 | 1986-03-14 | Owl Ag | Method for controlling an element used to transport goods and device for implementing the method |
| US5056437A (en) * | 1990-05-15 | 1991-10-15 | Republic Storage Systems Company, Inc. | Device for initializing an automated warehousing system |
| US5141381A (en) * | 1990-11-19 | 1992-08-25 | Daifuku Co., Ltd. | Safety arrangement for automatic warehousing facility |
| JP2827056B2 (ja) * | 1991-02-19 | 1998-11-18 | 日本輸送機株式会社 | リフトトラックの制御方法 |
| JP3116126B2 (ja) * | 1994-05-24 | 2000-12-11 | 日本輸送機株式会社 | フォークリフトトラックの旋回・水平移動制御装置 |
-
2003
- 2003-04-17 DE DE2003117660 patent/DE10317660A1/de not_active Withdrawn
-
2004
- 2004-04-06 EP EP20040008357 patent/EP1468958B1/de not_active Expired - Lifetime
- 2004-04-06 DE DE200450003096 patent/DE502004003096D1/de not_active Expired - Lifetime
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102014110896A1 (de) | 2014-07-31 | 2016-02-04 | Kion Warehouse Systems Gmbh | Regalstapler |
| US10430073B2 (en) | 2015-07-17 | 2019-10-01 | Crown Equipment Corporation | Processing device having a graphical user interface for industrial vehicle |
| US10949083B2 (en) | 2015-07-17 | 2021-03-16 | Crown Equipment Corporation | Processing device having a graphical user interface for industrial vehicle |
| US11899871B2 (en) | 2015-07-17 | 2024-02-13 | Crown Equipment Corporation | Processing device having a graphical user interface for industrial vehicle |
| US10754466B2 (en) | 2016-11-22 | 2020-08-25 | Crown Equipment Corporation | User interface device for industrial vehicle |
| US10936183B2 (en) | 2016-11-22 | 2021-03-02 | Crown Equipment Corporation | User interface device for industrial vehicle |
| US11054980B2 (en) | 2016-11-22 | 2021-07-06 | Crown Equipment Corporation | User interface device for industrial vehicle |
| US12405722B2 (en) | 2016-11-22 | 2025-09-02 | Crown Equipment Corporation | User interface device for industrial vehicle |
Also Published As
| Publication number | Publication date |
|---|---|
| DE10317660A1 (de) | 2004-11-11 |
| DE502004003096D1 (de) | 2007-04-19 |
| EP1468958A3 (de) | 2004-12-15 |
| EP1468958A2 (de) | 2004-10-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE2742533C2 (de) | Umschlagsystem für Container | |
| EP2439165B1 (de) | Flurförderzeug mit einem höhenverstellbaren Lasttragmittel | |
| DE10305900C5 (de) | Stapler | |
| DE102008027695B4 (de) | Verfahren für die Lagerungspositionsansteuerung bei Flurförderzeugen | |
| EP2987760B1 (de) | Flurförderzeug | |
| EP2518000B1 (de) | Fahrerlos betreibbares Flurförderzeug | |
| EP1604942B1 (de) | Vorrichtung zur Unterstützung des Ein-und Ausstapelns bei einem Stapler | |
| DE202007005697U1 (de) | Zur Unterstützung des Gabelstaplerfahrers dienendes System | |
| EP1447376B1 (de) | Schubmaststapler | |
| EP1468958A2 (de) | Hochregalstapler mit halbautomatischem Betriebsmodus | |
| EP3023382B9 (de) | Verfahren zur hubhöhenvorwahl bei einem flurförderzeug | |
| EP3020677B1 (de) | Verfahren zur hubhöhenvorwahl bei einem flurförderzeug | |
| EP2848575B2 (de) | Steuerungsverfahren für Hubhöhenvorwahl eines Flurförderzeugs | |
| DE102017107695A1 (de) | Flurförderzeug mit Schubeinrichtung | |
| DE102006020491A1 (de) | Schmalgangstapler mit Anfahrmaß von 100 mm | |
| DE102011018520B4 (de) | Verfahren zum Anfahren eines Lagerplatzes mit einem Flurförderzeug | |
| DE937040C (de) | Hubstapler | |
| DE102013112016B4 (de) | Flurförderzeug mit einem Hubhöhenassistenzsystem | |
| DE102012200522A1 (de) | Abladeassistenzvorrichtung, Flurförderfahrzeug mit einer Abladeassistenzvorrichtung und Verfahren zum Unterstützen des Abladevorgangs einer Ladung | |
| DE102014113555B4 (de) | Verfahren zur Steuerung des Lastteils eines Flurförderzeugs | |
| EP1553044B1 (de) | Stapler mit Memory-Einheit | |
| EP3770107A1 (de) | Flurförderzeug mit einer assistenzeinrichtung | |
| DE102007015485A1 (de) | Schubmaststapler | |
| EP4276050A1 (de) | Schnittstelleneinheit zur aufnahme einer palette auf einem unterfahr-shuttle | |
| DE102014116049A1 (de) | Verfahren zur Steuerung einer Hubhöhenvorwahl bei einem Flurförderzeug |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL HR LT LV MK |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL HR LT LV MK |
|
| 17P | Request for examination filed |
Effective date: 20050510 |
|
| AKX | Designation fees paid |
Designated state(s): DE FR GB SE |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE FR GB SE |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REF | Corresponds to: |
Ref document number: 502004003096 Country of ref document: DE Date of ref document: 20070419 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| GBV | Gb: ep patent (uk) treated as always having been void in accordance with gb section 77(7)/1977 [no translation filed] |
Effective date: 20070307 |
|
| EN | Fr: translation not filed | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070307 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20071210 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20071026 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070307 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 502004003096 Country of ref document: DE Owner name: KION WAREHOUSE SYSTEMS GMBH, DE Free format text: FORMER OWNER: STILL WAGNER GMBH, 72766 REUTLINGEN, DE Effective date: 20110405 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20110419 Year of fee payment: 8 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: EUG |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120407 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20160421 Year of fee payment: 13 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502004003096 Country of ref document: DE Representative=s name: PATENTSHIP PATENTANWALTSGESELLSCHAFT MBH, DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502004003096 Country of ref document: DE Representative=s name: PATENTSHIP PATENTANWALTSGESELLSCHAFT MBH, DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502004003096 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171103 |