JP2010142815A - ワークの加工装置 - Google Patents
ワークの加工装置 Download PDFInfo
- Publication number
- JP2010142815A JP2010142815A JP2008319460A JP2008319460A JP2010142815A JP 2010142815 A JP2010142815 A JP 2010142815A JP 2008319460 A JP2008319460 A JP 2008319460A JP 2008319460 A JP2008319460 A JP 2008319460A JP 2010142815 A JP2010142815 A JP 2010142815A
- Authority
- JP
- Japan
- Prior art keywords
- workpiece
- station
- positioning
- processing apparatus
- actuator
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000003754 machining Methods 0.000 title claims abstract description 18
- 238000000034 method Methods 0.000 claims abstract description 36
- 238000003825 pressing Methods 0.000 claims description 71
- 238000003466 welding Methods 0.000 claims description 56
- 238000005520 cutting process Methods 0.000 claims description 23
- 235000012489 doughnuts Nutrition 0.000 claims description 6
- 239000000463 material Substances 0.000 description 81
- 239000011295 pitch Substances 0.000 description 20
- 238000003860 storage Methods 0.000 description 4
- 238000009434 installation Methods 0.000 description 2
- 230000001678 irradiating effect Effects 0.000 description 2
- 238000003698 laser cutting Methods 0.000 description 2
- 230000000694 effects Effects 0.000 description 1
- 230000003028 elevating effect Effects 0.000 description 1
- 230000002452 interceptive effect Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 230000001502 supplementing effect Effects 0.000 description 1
Images
Landscapes
- Feeding Of Workpieces (AREA)
- Laser Beam Processing (AREA)
Abstract
【解決手段】円周上に沿って等ピッチで配置された位置決めステーション2,8と、ワークを加工する複数の加工ステーション4,10とを少なくとも含む複数のステーションと、前記各ステーションの上方に配置された回転台18と、前記回転台上に前記ピッチと等しいピッチで配置され、同回転台と共に回転する複数のテーブル20とを備え、前記位置決めステーションにおいてテーブル上の所定位置にワークを固定するプロセスと、前記各加工ステーションにおいてワークを加工するプロセスが並行して行われ、各プロセスが完了した後、それぞれ次のステーションでプロセスが実行されるように前記回転台を前記ピッチ分回転させるように構成した。
【選択図】図1
Description
請求項4のワークの加工装置は、請求項2において、前記レーザヘッドは、前記ワークの溶接用に適合されていることを特徴とする。
請求項6のワークの加工装置は、請求項1において、各テーブルは、位置決め用ストッパと、前記ワークが前記位置決めストッパに当接するように同ワークを押圧する押圧部材と、位置決めされたワークをテーブルに固定する固定装置とを備え、前記位置決めステーションは、前記押圧部材に係合して同押圧部材を駆動するアクチュエータを備えていることを特徴とする。
請求項10の加工装置は、請求項1において、前記複数の加工ステーションの間に、前記ワークに対して別のワークの位置決め及び固定を行う別の位置決めステーションが設けられていることを特徴とする。
請求項4のワークの加工装置において、前記レーザヘッドは、前記ワークの溶接用に適合されており、ワークに対する溶接が行われる。
請求項6のワークの加工装置において、前記ワークに当接する位置決め用ストッパと前記押圧部材が前記テーブルに設けられ、同押圧部材を駆動するアクチュエータが前記位置決めステーションに設けられている。このため、前記押圧部材を駆動するアクチュエータをテーブル毎に設ける必要がないので、アクチュエータの数を最小限に止めることができる。
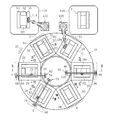
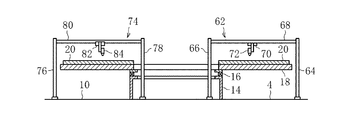
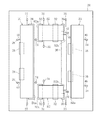
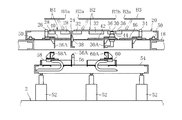
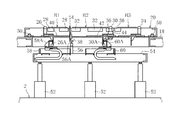
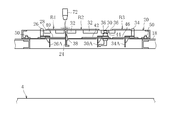
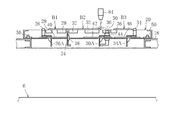
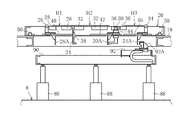
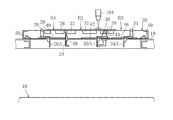
まず、本発明の一実施形態を図1〜図9に従って説明する。図1は同実施形態のワークの加工装置全体を示す平面図、図2は同加工装置の縦断面図、図3は図1のテーブルを示す平面図、図4は図1の第1位置決めステーションの断面図、図5は第1位置決めステーションの作動を示す断面図、図6は図1の第1溶接ステーションを示す断面図、図7は図1の切断ステーションを示す断面図、図8は図1の第2位置決めステーションを示す断面図、図9は図1の第2溶接ステーションを示す断面図である。
第2押圧部材30は、テーブル20上のブランク材B2を押圧できるようにガイド42に支持されると共に、テーブル20の下方に突出する係合部30Aを有している。さらに、この第2押圧部材30は、図5に示されるように、テーブル20上に突出する使用位置と、図4に示されるような、テーブル20の上面よりも下方に下降した格納位置とに移動できるように、ガイド42に支持された上下方向ガイド44に支持されている。なお、同押圧部材30は、通常は自重により、または図示しないスプリングにより、前記格納位置に位置するように構成されている。
第1位置決めステーション2には、図4及び図5に示されるように、昇降用アクチュエータ52により昇降可能な位置決めステーションベース54が設けられている。同ベース54には、位置決め用ストッパ24をその使用位置に押し上げるストッパ用アクチュエータ56、第1押圧部材26を駆動する第1押圧用アクチュエータ58、及び第2押圧部材30を駆動する第2押圧用アクチュエータ60が設けられている。
この位置決めステーション8において、図8に示されるように、ベース90が下降したときに、第3押圧用アクチュエータ92は、テーブル20が回転台18と共に移動しても何も干渉する部分がない。また位置決めステーション8において、ベース90が上昇したときには、アクチュエータ92の駆動部分92Aが、押圧部材34の係合部34Aに係合して押圧可能な状態となる。
ところで、位置決めステーション2の近傍には、加工前のブランク材B1,B2及びB3がストックされているストックヤード110及び搬入用ロボット112が設けられている。ロボット112は、アームの先端に吸着部114を有しており、ストックヤード110上のブランク材B1,B2及びB3を吸着し、位置決めステーション2に位置するテーブル20上の所定位置に搬入することができる。他方、加工を終えたブランク材B1,B2及びB3から成る完成品Cがストックされるストックヤード116及び搬出用ロボット118が設けられている。ロボット118は、アームの先端に吸着部120を有しており、搬出ステーション12に位置するテーブル20上の完成品Cを吸着し、ストックヤード116位置決めステーション2にあるテーブル20上の所定位置に搬入することができる。
以上で、本発明の実施形態の説明を終えるが、本発明は上述した実施形態に限定されるものではない。例えば上述した実施形態において、第1位置決めステーション2と搬出ステーション12とを1つのステーションにまとめて、全体として5つのステーションとすることができる。その場合、その1つのステーションにおいて、完成品Cをテーブル20から搬出した後に、ブランク材B1,B2及びB3を同テーブル上に搬入することになる。
4 第1溶接加工ステーション
6 切断加工ステーション
8 第2位置決めステーション
10 第2溶接加工ステーション
12 搬出ステーション
18 回転台
20 テーブル
24 位置決め用ストッパ
26,30,34 押圧部材
28,32,36 マグネットクランプ
56 ストッパ用アクチュエータ
58,60,92 押圧用アクチュエータ
62,94 溶接装置
72 切断装置
B1,B2,B3 ブランク材
Claims (10)
- 円周上に沿って等ピッチで配置され、搬入されたワークの位置決め及び固定を行う位置決めステーションと、ワークを加工する複数の加工ステーションとを少なくとも含む、複数のステーションと、
前記各ステーションの上方に配置された回転台と、
前記回転台上に前記ピッチと等しいピッチで配置され、同回転台と共に回転する複数のテーブルとを備え、
前記位置決めステーションにおいてテーブル上の所定位置にワークを固定するプロセスと、前記各加工ステーションにおいてワークを加工するプロセスが並行して行われ、各プロセスが完了した後、次のステーションでワークへのプロセスが実行されるように前記回転台を回転させることを特徴とするワークの加工装置。 - 前記回転台は、平面視において中心部が中空のドーナッツ形を有し、
前記加工ステーションは、前記回転台の外側に設けられた外側柱と、同回転台の前記中空部に設けられた内側柱と、前記外側柱と内側柱との間に橋設された案内部材と、同案内部材に沿って移動可能なスライダと、同スライダに支持され前記ワークにレーザを照射するレーザヘッドとを備えていることを特徴とする請求項1記載のワークの加工装置。 - 前記レーザヘッドは、前記スライダの移動方向に対して交差する方向及び上下方向に移動できるように、同スライダに支持されていることを特徴とする請求項2記載のワークの加工装置。
- 前記レーザヘッドは、前記ワークの溶接用に適合されていることを特徴とする請求項2記載のワークの加工装置。
- 前記レーザヘッドは、前記ワークの切断用に適合されていることを特徴とする請求項2記載のワークの加工装置。
- 各テーブルは、位置決め用ストッパと、前記ワークが前記位置決めストッパに当接するように同ワークを押圧する押圧部材と、位置決めされたワークをテーブルに固定する固定装置とを備え、
前記位置決めステーションは、前記押圧部材に係合して同押圧部材を駆動するアクチュエータを備えていることを特徴とする請求項1記載のワークの加工装置。 - 前記位置決めステーションは、テーブルの下方に位置する昇降可能なベースを有し、
前記アクチュエータは前記ベース上に固定され、同ベースが上昇位置にあるときに前記アクチュエータが前記押圧部材に対して係合可能であり、同ベースが下降位置にあるときに前記アクチュエータが前記押圧部材に対して係合を解除した状態となることを特徴とする請求項6記載のワークの加工装置。 - 前記位置決め用ストッパは、前記テーブル上に突出して前記ワークに当接可能となる使用位置と、前記テーブルの上面から後退した格納位置とに移動可能であり、
前記位置決めステーションは、前記位置決め用ストッパに係合して同ストッパを移動するストッパ用アクチュエータを備えていることを特徴とする請求項6記載のワークの加工装置。 - 前記複数のステーションは、前記加工ステーションで加工を完了したワークを搬出するための搬出ステーションをさらに備えていることを特徴とする請求項1記載のワークの加工装置。
- 前記複数の加工ステーションの間に、前記ワークに対して別のワークの位置決め及び固定を行う別の位置決めステーションが設けられていることを特徴とする請求項1記載のワークの加工装置。
Priority Applications (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008319460A JP5196169B2 (ja) | 2008-12-16 | 2008-12-16 | ワークの加工装置 |
| PCT/JP2009/070834 WO2010071109A1 (ja) | 2008-12-16 | 2009-12-14 | 溶接加工装置及びこれを用いた溶接加工方法 |
| EP09833412A EP2377642A4 (en) | 2008-12-16 | 2009-12-14 | WELDING DEVICE AND DEVICE USING WELDING PROCESS |
| KR1020117013660A KR20110084327A (ko) | 2008-12-16 | 2009-12-14 | 용접가공장치 및 이를 이용한 용접가공방법 |
| RU2011129642/02A RU2481934C2 (ru) | 2008-12-16 | 2009-12-14 | Сварочная установка и способ сварки |
| CN2009801563453A CN102307702A (zh) | 2008-12-16 | 2009-12-14 | 焊接加工装置及使用其的焊接加工方法 |
| US13/139,139 US20110240612A1 (en) | 2008-12-16 | 2009-12-14 | Welding apparatus and welding method |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008319460A JP5196169B2 (ja) | 2008-12-16 | 2008-12-16 | ワークの加工装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010142815A true JP2010142815A (ja) | 2010-07-01 |
| JP5196169B2 JP5196169B2 (ja) | 2013-05-15 |
Family
ID=42563790
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008319460A Expired - Fee Related JP5196169B2 (ja) | 2008-12-16 | 2008-12-16 | ワークの加工装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5196169B2 (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102423853A (zh) * | 2011-09-22 | 2012-04-25 | 苏州慧捷自动化科技有限公司 | 自动焊接机 |
| JP2012081556A (ja) * | 2010-10-12 | 2012-04-26 | Disco Corp | 加工装置 |
| CN105618894A (zh) * | 2016-03-31 | 2016-06-01 | 信质电机股份有限公司 | 四工位连接板焊接机 |
| WO2017094651A1 (ja) * | 2015-12-02 | 2017-06-08 | Kyb株式会社 | ワーク移送装置 |
| CN107804691A (zh) * | 2017-11-30 | 2018-03-16 | 常州华数锦明智能装备技术研究院有限公司 | 自动接驳机构 |
| CN108453407A (zh) * | 2018-05-18 | 2018-08-28 | 海宁市晟达消防设备有限公司 | 一种用于加工焊接接头的焊接装置 |
| CN111687584A (zh) * | 2020-06-20 | 2020-09-22 | 新乡市万和过滤技术股份公司 | 滤层直缝自动焊设备 |
| CN112894215A (zh) * | 2021-01-22 | 2021-06-04 | 蔺学强 | 一种医疗灭菌仓的凸板焊接装置 |
| CN113319458A (zh) * | 2021-06-03 | 2021-08-31 | 江苏申牌万向轮有限公司 | 一种旋转焊接系统 |
| CN113857751A (zh) * | 2021-10-25 | 2021-12-31 | 庆安集团有限公司 | 一种钣金件焊接用固定及退件装置 |
| CN114012310A (zh) * | 2021-10-22 | 2022-02-08 | 淮南鑫达实业有限责任公司 | 具有机电高温塑型及低温真空冷却的自动化金属加工机械 |
| CN117984037A (zh) * | 2024-02-22 | 2024-05-07 | 无锡财尔科技有限公司 | 涡轮增压器中间体的转动销焊接用工装夹具及使用方法 |
| CN120460896A (zh) * | 2025-07-15 | 2025-08-12 | 上海三束实业有限公司 | 一种不透光材料激光焊接设备 |
| CN120516129A (zh) * | 2025-05-30 | 2025-08-22 | 红河邦德新材料有限公司 | 一种石英坩埚冶炼弧焊器 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS57199576A (en) * | 1981-06-03 | 1982-12-07 | Nippon Kokan Kk <Nkk> | Producing installation for liner plate |
| JPH04111989A (ja) * | 1990-08-31 | 1992-04-13 | Mitsubishi Electric Corp | レーザ加工装置 |
| JPH08290282A (ja) * | 1995-04-21 | 1996-11-05 | Sanyo Mach Works Ltd | レーザ溶接装置 |
| JPH09295177A (ja) * | 1996-05-10 | 1997-11-18 | Amada Washino Co Ltd | レーザ加工機 |
| JPH10128582A (ja) * | 1996-10-31 | 1998-05-19 | Nissan Motor Co Ltd | ブランク材の突き合わせ位置決め装置及びブランク材の突き合わせ位置決め方法 |
| JPH11198004A (ja) * | 1998-01-14 | 1999-07-27 | Ckd Corp | ワークの加工方法及び加工装置 |
| JPH11320157A (ja) * | 1998-05-15 | 1999-11-24 | Shibuya Kogyo Co Ltd | レーザ加工装置 |
| JP2004001081A (ja) * | 2002-03-27 | 2004-01-08 | Sumikin Plant Ltd | 金属板の突き合わせ溶接方法及び装置 |
-
2008
- 2008-12-16 JP JP2008319460A patent/JP5196169B2/ja not_active Expired - Fee Related
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS57199576A (en) * | 1981-06-03 | 1982-12-07 | Nippon Kokan Kk <Nkk> | Producing installation for liner plate |
| JPH04111989A (ja) * | 1990-08-31 | 1992-04-13 | Mitsubishi Electric Corp | レーザ加工装置 |
| JPH08290282A (ja) * | 1995-04-21 | 1996-11-05 | Sanyo Mach Works Ltd | レーザ溶接装置 |
| JPH09295177A (ja) * | 1996-05-10 | 1997-11-18 | Amada Washino Co Ltd | レーザ加工機 |
| JPH10128582A (ja) * | 1996-10-31 | 1998-05-19 | Nissan Motor Co Ltd | ブランク材の突き合わせ位置決め装置及びブランク材の突き合わせ位置決め方法 |
| JPH11198004A (ja) * | 1998-01-14 | 1999-07-27 | Ckd Corp | ワークの加工方法及び加工装置 |
| JPH11320157A (ja) * | 1998-05-15 | 1999-11-24 | Shibuya Kogyo Co Ltd | レーザ加工装置 |
| JP2004001081A (ja) * | 2002-03-27 | 2004-01-08 | Sumikin Plant Ltd | 金属板の突き合わせ溶接方法及び装置 |
Cited By (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2012081556A (ja) * | 2010-10-12 | 2012-04-26 | Disco Corp | 加工装置 |
| CN102423853A (zh) * | 2011-09-22 | 2012-04-25 | 苏州慧捷自动化科技有限公司 | 自动焊接机 |
| WO2017094651A1 (ja) * | 2015-12-02 | 2017-06-08 | Kyb株式会社 | ワーク移送装置 |
| CN105618894B (zh) * | 2016-03-31 | 2023-11-24 | 信质集团股份有限公司 | 四工位连接板焊接机 |
| CN105618894A (zh) * | 2016-03-31 | 2016-06-01 | 信质电机股份有限公司 | 四工位连接板焊接机 |
| CN107804691A (zh) * | 2017-11-30 | 2018-03-16 | 常州华数锦明智能装备技术研究院有限公司 | 自动接驳机构 |
| CN108453407A (zh) * | 2018-05-18 | 2018-08-28 | 海宁市晟达消防设备有限公司 | 一种用于加工焊接接头的焊接装置 |
| CN111687584A (zh) * | 2020-06-20 | 2020-09-22 | 新乡市万和过滤技术股份公司 | 滤层直缝自动焊设备 |
| CN112894215A (zh) * | 2021-01-22 | 2021-06-04 | 蔺学强 | 一种医疗灭菌仓的凸板焊接装置 |
| CN113319458A (zh) * | 2021-06-03 | 2021-08-31 | 江苏申牌万向轮有限公司 | 一种旋转焊接系统 |
| CN114012310A (zh) * | 2021-10-22 | 2022-02-08 | 淮南鑫达实业有限责任公司 | 具有机电高温塑型及低温真空冷却的自动化金属加工机械 |
| CN113857751A (zh) * | 2021-10-25 | 2021-12-31 | 庆安集团有限公司 | 一种钣金件焊接用固定及退件装置 |
| CN113857751B (zh) * | 2021-10-25 | 2024-04-09 | 庆安集团有限公司 | 一种钣金件焊接用固定及退件装置 |
| CN117984037A (zh) * | 2024-02-22 | 2024-05-07 | 无锡财尔科技有限公司 | 涡轮增压器中间体的转动销焊接用工装夹具及使用方法 |
| CN120516129A (zh) * | 2025-05-30 | 2025-08-22 | 红河邦德新材料有限公司 | 一种石英坩埚冶炼弧焊器 |
| CN120460896A (zh) * | 2025-07-15 | 2025-08-12 | 上海三束实业有限公司 | 一种不透光材料激光焊接设备 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5196169B2 (ja) | 2013-05-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5196169B2 (ja) | ワークの加工装置 | |
| WO2010071109A1 (ja) | 溶接加工装置及びこれを用いた溶接加工方法 | |
| JP5196170B2 (ja) | 溶接加工装置及び溶接加工方法 | |
| JP6582552B2 (ja) | 板材加工システム、及び板材加工方法 | |
| KR101221591B1 (ko) | 테일러 웰디드 블랭크 용접 시스템 | |
| JP5212632B2 (ja) | 溶接加工装置 | |
| JP5077576B2 (ja) | 加工装置 | |
| US20160256956A1 (en) | Plate processing system and plate processing method | |
| JP2007319866A (ja) | 溶接工程に用いられるワーク搬送装置 | |
| JPWO2013118438A1 (ja) | 加工システム、ワーク加工方法及び制御方法 | |
| US20150266151A1 (en) | Tool changing method for machine tool | |
| US8420976B2 (en) | Laser welder | |
| CN203817624U (zh) | 焊接辅助装置 | |
| JP3558988B2 (ja) | 溶接方法及び溶接システム | |
| JP2010076567A (ja) | 治具切換装置および治具切換方法 | |
| JP6469540B2 (ja) | マシニングセンタ | |
| JP4506632B2 (ja) | 突合せ溶接方法およびその装置 | |
| CN205342327U (zh) | 燃油箱自动焊接设备 | |
| JP3810701B2 (ja) | レーザー溶接装置及びその溶接方法 | |
| WO2017043397A1 (ja) | パレット搬送装置 | |
| JP5196173B2 (ja) | 溶接加工装置 | |
| CN108581111A (zh) | 一种电路板加工装置 | |
| JP2020185622A (ja) | 工作機械 | |
| WO2017073305A1 (ja) | パレット搬送装置 | |
| JPS61169170A (ja) | ア−クスポツト溶接装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20111026 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20121010 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20121210 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130109 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130122 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20160215 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20160215 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |