EP3508274B1 - Flaschenaufsatzgerät zur handhabung von flüssigkeiten - Google Patents
Flaschenaufsatzgerät zur handhabung von flüssigkeiten Download PDFInfo
- Publication number
- EP3508274B1 EP3508274B1 EP19158248.5A EP19158248A EP3508274B1 EP 3508274 B1 EP3508274 B1 EP 3508274B1 EP 19158248 A EP19158248 A EP 19158248A EP 3508274 B1 EP3508274 B1 EP 3508274B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- piston
- piston rod
- sensor
- bottle
- cylinder
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L3/00—Containers or dishes for laboratory use, e.g. laboratory glassware; Droppers
- B01L3/02—Burettes; Pipettes
- B01L3/0203—Burettes, i.e. for withdrawing and redistributing liquids through different conduits
- B01L3/0206—Burettes, i.e. for withdrawing and redistributing liquids through different conduits of the plunger pump type
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2200/00—Solutions for specific problems relating to chemical or physical laboratory apparatus
- B01L2200/08—Ergonomic or safety aspects of handling devices
- B01L2200/087—Ergonomic aspects
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2200/00—Solutions for specific problems relating to chemical or physical laboratory apparatus
- B01L2200/14—Process control and prevention of errors
- B01L2200/141—Preventing contamination, tampering
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2200/00—Solutions for specific problems relating to chemical or physical laboratory apparatus
- B01L2200/14—Process control and prevention of errors
- B01L2200/143—Quality control, feedback systems
- B01L2200/146—Employing pressure sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2300/00—Additional constructional details
- B01L2300/02—Identification, exchange or storage of information
- B01L2300/024—Storing results with means integrated into the container
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2300/00—Additional constructional details
- B01L2300/02—Identification, exchange or storage of information
- B01L2300/025—Displaying results or values with integrated means
- B01L2300/027—Digital display, e.g. LCD, LED
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2300/00—Additional constructional details
- B01L2300/04—Closures and closing means
- B01L2300/046—Function or devices integrated in the closure
- B01L2300/048—Function or devices integrated in the closure enabling gas exchange, e.g. vents
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B01—PHYSICAL OR CHEMICAL PROCESSES OR APPARATUS IN GENERAL
- B01L—CHEMICAL OR PHYSICAL LABORATORY APPARATUS FOR GENERAL USE
- B01L2300/00—Additional constructional details
- B01L2300/06—Auxiliary integrated devices, integrated components
- B01L2300/0627—Sensor or part of a sensor is integrated
Definitions
- the invention relates to a bottle top device for handling liquids. These devices are about the precise measuring and delivery of liquids from a storage bottle or other storage container, with the precise measuring when taking up a partial volume of liquid from the storage bottle or the like into the device and/or when dispensing a partial volume of liquid from the device to the outside into a container.
- Bottle top devices of the type in question are, in particular, burettes and dispensers. Such bottle top devices are used extensively in chemistry, biology and pharmacy in the laboratory and in production.
- liquid refers to liquids such as those used extensively in chemistry, biology, pharmacy, etc. in the laboratory and in production, in particular liquids with a relative viscosity of up to around 300 (viscosity based on the viscosity of water under normal conditions ). This is the liquid range from very thin to slightly thick.
- a manually operated burette is used during titration to determine the unknown amount of a dissolved substance from the consumption of a reagent liquid with a known concentration.
- a burette is required to quickly and accurately dispense and display the specific amount of liquid.
- High demands are placed on the precision of liquid dispensing as well as on operator safety (General Catalog 600 "Laboratory Equipment from Brand” of BRAND GMBH + CO KG 09/01, No. 9963 00, "Bürette Digital III", pp. 27 to 34).
- Comparable requirements can also be found in bottle-top dispensers, especially those with a digital display of the desired dosing volume ( DE 35 16 596 A1 ; General catalog 600 "Laboratory equipment from Brand” of BRAND GMBH + CO KG 09/01, No. 9963 00, "Dispensette", pages 9 to 18).
- the bottle top device is described in its operating position, i.e. in its position attached to a storage bottle and essentially vertically aligned.
- a suction valve in the valve block, which allows liquid to be sucked in from the storage bottle using a suction pipe.
- An exhaust line with an exhaust valve located in it extends approximately horizontally from the valve block. Since the discharge line projects approximately horizontally from the valve block and often carries an additional switching valve, this is the side from which an operator works with the bottle top device. We will henceforth refer to this side as the “front” or “front”. The opposite side is the “back” or “back”.
- a bottle top device usually has a display with appropriate controls at the front.
- a well-known bottle attachment device for handling liquids (see the general catalog 600 "Burette Digital III", as stated above) is characterized by the fact that the cylinder-piston arrangement is covered from above by an outer housing that is closed at the top. This outer housing moves up together with the piston rod relative to the cylinder. To accomplish this, there is a vertical rack on the cylinder with which a pinion meshes on a drive shaft that is mounted in the outer housing.
- the piston drive of this bottle top device is designed for manual operation and therefore the drive shaft carries a manual operation knob at both ends outside the outer housing.
- this bottle-top device is that the outer housing is closed around the cylinder-piston arrangement. But this comes at the cost of moving the entire outer housing with all the components arranged within it. Particularly when the outer housing is in the fully raised position, such an arrangement of bottle top device and storage bottle has a considerable tendency to tip over.
- a bottle-top device in the form of a piston burette with a digital display, in which a housing containing the piston drive, the display, a sensor arrangement and control electronics is in a fixed, unchangeable relative position to the valve block ( DE 35 01 909 C1 ).
- the outer housing is not closed, but the piston rod passes through the housing from bottom to top when the piston is in the lowest position in the cylinder.
- the piston rod moves out of the top of the housing.
- a bellows connected at the top prevents dirt and dust from entering the housing via the opening for the piston rod.
- All bottle top devices of the type in question have operating buttons on the front of the outer housing. Actuating the operating buttons requires the outer housing to be held against it, at least if you want to safely prevent the arrangement of the bottle top device and the storage bottle from tipping over. This is particularly important for storage bottles with a small volume.
- the measuring strip is an optical scale and the sensor arrangement is an reflected light system.
- the measuring strip is part of a capacitive system, which also includes the sensor. Electrodes facing one another are arranged in such a way that two pairs of measuring capacitances are formed for measuring the relative movement between the measuring strip and the sensor.
- the third variant proposed for this device is that the piston rod carries a magnetic strip. Adjacent to the piston rod, a reading head is provided in a stationary manner in the housing, which is aligned with the magnetic measuring strip and separated from it by a gap. An electronic control circuit is coupled to the reading head, which reads the measurement information on the magnetic measuring strip and feeds corresponding pulses into the control circuit. This converts the impulses and controls a digital display, which in turn shows the volume of liquid dispensed based on the relative movement between the piston and cylinder.
- the measuring strip is also moved into the cylinder.
- the inner wall of the cylinder is wetted with the liquid to be dosed.
- the interior is encapsulated by sealing measures, so that the sensor arrangement may also be intensively exposed to the resulting vapors.
- the DE 35 34 550 A1 shows a precision dosing device for precisely dosing liquid media from a storage container into a template with a piston slide dosing pump.
- the well-known precision dosing device consists of a dosing cylinder made of glass, a dosing piston that can be closed in this and a valve head containing a suction valve and a drain valve, which holds the dosing cylinder and can be connected to the storage container, with a sleeve connected to the dosing piston and extending telescopically over the dosing cylinder and with a digital display device for the stroke volume and/or the differential stroke volume of the piston slide metering pump.
- a graduated measuring rod and a sensor that scans this measuring rod without contact are provided.
- the sensor generates signals that represent the metering piston stroke, which, after evaluation in an electronic evaluation circuit, are displayed on the digital display device.
- the measuring rod is stationary on the dosing cylinder and the sensor is stationary on the sleeve or vice versa.
- the sensor, the evaluation circuit and an LCD element as a digital display device can be combined with a power source in a modular manner in a single building block, whereby the components mentioned in this building block can be encapsulated in a hermetically and corrosion-resistant manner in order to protect the components from corrosive vapors.
- This building block is then arranged on the sleeve. Accordingly, the measuring rod is provided in a stationary manner on the dosing cylinder.
- the teaching of the present invention is based on the problem that emerges from the document DE 35 34 550 A1 to improve the known precision dosing device with regard to distance measurement.
- the sensor arrangement can optionally be cast on the back of the receiving pocket with casting compound in order to ensure an optimal protective effect for the sensor arrangement. Of course, this only works with a matching measuring strip.
- a non-optical sensor arrangement in particular a sensor arrangement that is sensitive to magnetic fields, involves a correspondingly magnetized measuring strip.
- An optical sensor arrangement uses an optical scale. The gas volume in the interior surrounding the piston rod, which is displaced during suction, now only flows past the sensor arrangement protected by the receiving pocket. It can no longer occupy the sensor as condensate and impair its function.
- a useful alternative has a wall section of the receiving pocket that is designed as a film.
- This film should be extremely thin and have low permeability to the gases that occur.
- Such a thin film can even be made of transparent material so that the sensor of the sensor arrangement can work optically.
- the senor is arranged in the receiving pocket on the side facing the measuring strip behind a thin-layer wall section of the receiving pocket.
- the sensor has been brought as close as possible to the measuring strip without actually touching it, and while maintaining a gas-tight seal between the sensor arrangement and the interior of the device.
- the senor is designed as a magnetoresistive sensor system, in particular based on the AMR effect, and that the evaluation circuit has a largely highly integrated, cost-effective mixed-signal controller, which converts the analog sensor signals evaluated directly via interpolation software.
- Mixed-signal controllers are microcontrollers that combine various electronic processing functions, also suitable for evaluating sensor signals via interpolation software, with the functions of an A/D converter.
- a mixed-signal microcontroller thus replaces a three-stage arrangement consisting of an A/D converter, a processing stage with processing software and an output stage.
- Such a mixed-signal microcontroller is generally much more cost-effective to use at the signal level of AMR sensors than a three-stage arrangement.
- Microcontrollers are offered by different providers with different performance spectrums (see e.g. B. the data sheet "MSP 430 x 33 x MIXED SIGNAL MICROCONTROLLER", February 1998, Texas Instruments ).
- a mixed-signal microcontroller not only creates a simple solution for signal processing, but also very low power consumption both during operation and in idle state. (For detailed information, please refer to the relevant data sheets, in particular the data sheet mentioned above.)
- Mixed-signal controllers can be implemented in different versions, for example as PSoC (Programmable System on a Chip), as DSP (Digital Signal Processor) or as FPGA (Field Programmable Gate Array).
- PSoC Programmable System on a Chip
- DSP Digital Signal Processor
- FPGA Field Programmable Gate Array
- the latter has a purely digital input converter, so that a discrete upstream A/D converter turns the entire arrangement into a mixed-signal controller of the type described.
- the evaluation is carried out using the evaluation circuit with an ON/OFF duty cycle of approximately 0.1 to approximately 0.02, preferably between about 0.05 and about 0.03, in particular with an ON time of about 0.6 ms to about 0.1 ms, in particular between about 0.3 ms and about 0.15 ms.
- the interpolation software works with an interpolation rate between 200 and 1,000, in particular between approximately 400 and approximately 600, preferably approximately 500.
- the measuring system based on magnetic field measurement can be significantly optimized in a device of the type in question.
- the device according to the invention With the device according to the invention, a structure can be realized which ensures safe operation and at the same time easy handling.
- the power consumption of the measuring system is low and the manufacturing costs are also lower than with classic bottle top devices.
- the bottle top device As has already been mentioned, it is advantageous to make the bottle top device largely chemical-resistant. However, it's not just about the surfaces that come into contact with the liquid. Surrendered indeed Corrosive or otherwise damaging liquids also produce corresponding vapors, which can cause problems in the interior of the outer housing of the bottle top device.
- At least one actuation button can be relocated from the display on the front of the outer housing to its top side.
- two or even more actuation buttons can be arranged on the top of the outer housing.
- the outer housing is closed on the top and includes the cylinder-piston arrangement from above.
- the solution takes advantage of this fact, which has been known for decades, to optimize the possibility of operating the bottle top device.
- An operating button which is often used when working with the bottle top device, can be activated here by pressing it from above. This enables quick and error-free operation without exerting a serious tilting moment on the bottle top device and the storage bottle underneath.
- no counter-holding of the outer housing is required.
- the present bottle attachment device is particularly preferably a burette, i.e. designed as a burette.
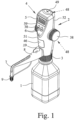
- Fig. 1 shows a preferred embodiment of a bottle attachment device according to the invention for handling liquids, here in the form of a burette.
- liquid handling devices for handling liquids, so-called “liquid handling devices”, reference may be made to the applicant's general catalog "600 General Catalog - Laboratory Devices from BRAND” 09/01, pages 9 to 34. There, bottle-top dispensers and burettes are explained in terms of construction and application.
- Bottle top dispensers result from the DE 88 00 844 U1 and especially that EP 0 542 241 A1 , which will be discussed further below.
- top and bottom as well as front and back that were given at the beginning of the description apply to the bottle top device, which is described below.
- the bottle top device is always in the in Fig. 1 shown position on a storage bottle, even if it is not shown in this position.
- the bottle attachment device shown is located on a storage bottle 1 during operation. It has an outer housing 2 and is overall equipped with a fastening arrangement 3, here a cap, on a bottle neck Storage bottle 1 attached, screwed on here.
- a display 4 At the top of the outer housing 2, facing forward, there is a display 4 with a display field 5, in particular for a digital display, preferably with LCD elements, as well as with actuating elements, in particular actuating buttons 6.
- An ejection line 7 projects forward from the outer housing 2, which in the exemplary embodiment shown is arranged in an angular holder 8 and is closed at the end by means of a closure cap 9 for closure and as drip protection.
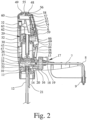
- the bottle attachment device shown initially has a valve block 10 in the outer housing 2. Attached to this or integrally formed is the already mentioned fastening arrangement 3, with which the valve block 10 is actually fastened to the storage bottle 1. At the same time, the outer housing 2 is then attached to the storage bottle 1.
- valve block 10 shows the valve block 10 as a component made in one piece from plastic, in particular from chemical-resistant plastic, which is provided with a large number of channels and internals.
- the construction largely corresponds to the valve block of the bottle top dispenser, which consists of the EP 0 542 241 A1 is known and is part of the state of the art.
- the fastening arrangement 3 is designed as a cap that can rotate freely relative to the valve block 10.
- a suction valve insert 11 to which a suction line 12, which is shown shortened here for simplicity, connects downwards into the storage bottle 1.
- an intake channel 13 adjoins the intake valve insert 11 in the valve block 10, from which approximately half height an in Fig. 2 ejection channel 14 branches off to the right.
- An exhaust valve insert 15 is located in a recess in the valve block 10 on the discharge channel 14.
- this is part of a valve body 16 of a changeover valve 17 attached to the valve block 10.
- the changeover valve 17 is connected to the discharge line 7 in the holder 8.
- the holder 8 runs in an arc and guides the ejection line 7 in the same arc, so that the ejection opening points downwards. There it is closed with the closure cap 9.
- the changeover valve 17 has in the valve body 16 a valve body 18 which can be rotated about a vertical axis of rotation and which also has an in Fig. 1 recognizable toggle 19 can be adjusted by hand.
- a return channel 20 runs in the valve body 16, which continues in the valve block 10 up to a downward return line 21.
- the switching valve 17 is switched to passage, so that the discharge channel 14 is connected to the discharge line 7.
- the ejection channel 14 is connected to the return channel 20, so that liquid is conveyed in the circuit from the storage bottle 1 and back into the storage bottle 1 via the return line 21.
- redosing please refer to the detailed explanations in the EP 0 542 241 A1 to get expelled.
- the valve block 10 also contains a bottle ventilation line 22 near the rear, which opens into a rear-facing, radially open plug receptacle 23.
- a stopper 24 or a similar closure element that closes it, but which has a small passage opening, so that the interior of the storage bottle 1 is connected to the ambient atmosphere via the bottle ventilation line 22 and this passage in the stopper 24. This makes it possible to equalize the pressure in the storage bottle 1.
- valve block 10 which is made here in one piece from chemical-resistant plastic material, for example PFA, a cylinder 26, which is preferably made of glass and is also made of glass, is firmly attached in a cylinder receptacle 25 and sealed against the valve block 10. Specifically, the cylinder 26 is pressed into the cylinder receptacle 25.
- a supporting frame 30 is provided which surrounds the cylinder 26 and extends upwards beyond the cylinder 26.
- This frame 30 is firmly connected at the lower end to the valve block 10 in an axially precisely determined position, but is fundamentally detachable from the valve block 10.
- the detachability of the frame 30 from the valve block 10 is achieved here by the fact that an external thread is provided at the upper edge of the valve block 10 and that the frame 30 has a flange at the bottom which is provided with a cap 31 with an internal thread.
- the frame 30 It is also essential for the frame 30 that it also accommodates or carries the piston drive 29.
- the piston drive 29 does not have to be part of the frame 30, but in any case the frame 30 represents the supporting component for the piston drive 29 and determines its position relative to the valve block 10.
- the frame 30 is expanded or extended in a block-like manner towards the top and has various recesses there for receiving various parts of the piston drive 29. This will be discussed later.
- an outer housing 2 which is detachably connected to the valve block 10 is finally provided.
- This encloses the frame 30 on the outside, thus forming the outer shell of the bottle top device and protecting the internal components. In any case, it extends slightly upwards beyond the piston drive 29 on the frame 30 and is closed at the top in the illustrated and preferred exemplary embodiment.
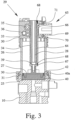
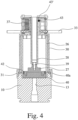
- Fig. 2 in connection with the Fig. 3 and 4 also recognize that the cap 31 cannot be easily operated here. Rather, for safety reasons and for reasons of accessibility in the outer housing 2, it is provided that the cap 31 can only be operated with a special tool 32.
- This tool 32 can be seen in Fig. 2 Top left in a suspension on the back of the outer housing 2.
- the short stroke of the piston 27 in the bottle top device according to the invention facilitates the closed design of the outer housing 2 because the entire stroke of the piston rod 28 can be carried out within the outer housing 2.
- the outer housing 2 does not have to be made excessively high. It also does not have to travel completely or partially with the piston rod 28.
- the construction according to the invention thus increases the operational safety of the bottle top device.
- the lower the bottle top device the higher the stability of a storage bottle 1 equipped with such a bottle top device.
- the stroke quotient has a value of just under 2.0 for the nominal volume of 25 ml and a value of approximately 2.0 for the nominal volume of 50 ml 1.4.
- With a nominal volume of 100 ml which would represent a rather unusually large arrangement, you would get a value of about 1.0, which would mean an effective diameter of the piston 27 of about 50 mm.
- the design of the cylinder 26 as a calibrated glass tube with extremely high precision further increases the overall accuracy of the bottle top device.
- the use of a calibrated glass tube as a cylinder 26 is sensible and effective here because of the other measures taken.
- Fig. 3 and 4 also show that a drive shaft 33 of the piston drive 29 is mounted in the upper part of the frame 30.
- the piston drive 29 could be designed as a motor. To do this, an electric drive motor would have to be integrated into the outer housing 2. This is associated with considerable costs and leads to a much more complex bottle top device.
- the primary aim of the invention is a manually operated bottle top device with electronic, in particular digital, measurement recording and display. To that extent show Fig. 1 , 3 and 4 that the piston drive 29 is designed for manual operation and the drive shaft 33 carries a manual operation knob 38 at one end or at each end outside the outer housing 2. You can see the two manual control knobs 38 on the left and right of the outer housing 2 in Fig. 1 .
- the gear connection between the drive shaft 33 and the pinion 35 is designed such that a rotation of the manual control knob 38 forward and downward causes a downward movement of the piston 27.
- Ergonomic studies have shown that good dosing accuracy can be optimally combined with the rapid absorption or dispensing of large quantities of liquid if the maximum stroke of the piston 27 corresponds to five to ten of the manual control knob 38.
- the design of the piston 27 in the cylinder 26 is also important for the desired accuracy of the bottle top device, which, as explained in the general part of the description, is considerably better than all bottle top devices known from the prior art.
- the piston 27 is designed in one piece with the piston rod 28, or is designed as a separate part and is firmly attached, in particular screwed, to the piston rod 28.
- the exemplary embodiment shown shows the piston rod 28, and the piston 27 is screwed to it by means of a central fastening screw 39, which here carries a sliding socket 40 which surrounds it on the bottom and on the circumference and is made of a very slippery material, in particular made of PTFE.
- the sliding connector 40 forms a sliding ring 40a which rests under pressure on the cylinder 26 and is backed with a spring ring 42, which is supported on the piston 27 and made of a material which is preferably also chemically resistant, in order to generate pressure.
- the spring ring 42 is shown in the drawing as a hollow chamber ring, for example made of chemical-resistant elastomer material. It is important that the sliding ring 40a itself does not have to apply the force in order to achieve the sealing effect of the sliding connector 40 on the inner surface of the cylinder 26. This is done by the spring ring 42, which is adapted for this purpose. Incidentally, it can hardly be seen in the drawing that the outer peripheral surface of the slide ring 40a can still be structured, for example to realize a multi-start wiper ring.
- the piston 27 is not moved at the bottom against the valve block 10, but rather the piston rod 28 or the piston 27 is moved at the top against a stop 43.
- the stop 43 can be adjustable and should in any case be removable in order to be able to pull out the piston 27 together with the piston rod 28, for example for cleaning or sterilization measures. This measure makes it possible to leave a small gap to the valve block 10 or to the bottom of the cylinder 26 even in the lowest position of the piston 27. Unevenness here cannot be a problem.
- the arrangement shown is particularly advantageous, in which the stop 43 engages near the piston drive 29 on the piston rod 28 which is firmly connected to the piston 27. As a result, the stop 43 and the force application point of the piston drive 29 on the piston rod 28 are close to one another.
- the frame 30 is not designed as an open framework, but as an essentially closed housing, which is the case in the present exemplary embodiment (see in particular Fig. 2 and Fig. 4 ), it is recommended to provide the frame 30 with a front viewing cutout 44 or a corresponding window and, as provided here ( Fig. 5 ), with a rear viewing cutout 45 or a corresponding window. This means you can look into the glass cylinder 26 from the front or back.
- a viewing cutout or a window in the frame would be of no use unless the outer housing 2 overlaps the viewing cutout 44; 45 or window of the frame 30 would have a corresponding viewing window 46 or 47.
- Such a viewing window can, if necessary, be colored to protect against UV rays, for example in brown.
- the front viewing window 46 in the outer housing 2 is also in Fig. 1 to recognize.
- Ventilation openings 48 are recommended, which are expediently located in the middle to achieve convection, e.g. B. hidden under the manual control knobs 38, or are arranged at the bottom near the valve block 10 and at the top near the upper end of the outer housing 2.
- the illustrated and preferred exemplary embodiment shows that the top ventilation openings 48 are arranged at the head of the outer housing 2, preferably under an actuation button 49 arranged on the top.
- actuation button 49 On top of the top of the outer housing 2 there is a large actuation button 49, which is labeled here with the word "Clear", i.e. represents a zero position button. This is often used when working with a burette.
- the actuation button 49 on the top of the outer housing 2 is designed as a push button. They are actuated by pressure from above on the outer housing 2. This enables quick and error-free actuation without a serious tilting moment being exerted on the bottle top device and the storage bottle 1 underneath. Unlike the actuation buttons 6 arranged on the front of the outer housing 2, no counter-holding of the outer housing 2 is required.
- the large operating button 49 also offers the possibility of hiding the ventilation opening 48 underneath. This shows Fig. 2 .
- the outer housing 2 has a front housing shell 51 and a rear housing shell 52 which is detachably connected thereto.
- the front housing shell 51 is suspended at the rear of the valve block 10 and firmly anchored in the middle (or top) of the frame 30. It's screwed on there.
- the rear housing shell 52 is suspended at the top of the front housing shell 51. Below it is on the valve block 10 of the stopper 24, which sits in the stopper receptacle 23 and belongs to the bottle ventilation line 22. Other fixation options are also available, for example here using a screw. It is expedient to use the stopper 24 at the same time, also because it is particularly easily accessible from the back of the bottle top device. In Fig. 5 the rear housing shell 52 has been removed and accordingly the plug 24 is also missing.
- FIG. 2 and Fig. 5 show further special features of the interior design of the outer housing 2.
- the outer housing 2 here in the front housing shell 51, more precisely attached to it, there is an area accessible from the back (as here), from the front and / or from above, to the interior of the Outer housing 2, however, is otherwise a closed receiving compartment 53.
- This receiving compartment 53 is used to accommodate electronic devices, in particular an equipped circuit board 54.
- the electronics of the display 4, including the display panel 5, are also located in the receiving compartment 53.
- the receiving compartment 53 continues under the actuation button 49 at an angle into the rear housing shell 52.
- this is another circuit board 55 that carries a push button 56 that is actuated by the actuation button 49.
- this further circuit board 55 is connected to the circuit board 54 via a film hinge 57 and itself sits in an insertion socket 58 of the receiving compartment 53.
- the film hinge 57 is formed by a circuit film web.
- the receiving compartment 53 could be closed at the front by a compartment cover 59 which may also carry the display 4 and the operating buttons 6. Then The receiving compartment 53 could be equipped from the outside with the compartment cover 59 removed.
- connection 60 represents an external interface of the electronic devices, which can be used in any usual way.
- the ventilation opening 48 below the actuation button 49 serves to ventilate the receiving compartment 53
- Fig. 5 indicated ventilation openings located on the side under the actuation button 49 are also responsible for ventilation of the interior of the outer housing 2.
- the receiving compartment 53 is narrower than the outer housing 2, at least in the area extending backwards, and is arranged centrally.
- Fig. 5 in the outer housing 2, namely here in the front housing shell 51, ie attached to it, two battery compartments 61, namely to the right and left of the receiving compartment 53, are arranged.
- Each battery compartment 61 is otherwise closed to the interior of the outer housing 2 by a cover 62.
- the lid 62 is in Fig. 2 recognizable, it has a handling tab 63.
- Fig. 5 You can see the battery compartments 61 without the covers 62 and without batteries. Of course, the battery compartments 61 are also sealed by the covers 62 against the vapors occurring in the outer housing 2.
- the two in Fig. 5 recognizable battery compartments 61 leave a space between them in which the piston rod 28 can move upwards. Accordingly, the wall of the receiving compartment 53 also has a corresponding course here, which gives the piston rod 28 the necessary clearance.
- the openable design of the outer housing 2 with the essentially fixed front housing shell 51 and the easily removable rear housing shell 52 gives the user an easy way to disassemble the cylinder-piston arrangement, the piston 27 together with the piston rod 28 on the one hand and the cylinder 26 on the other hand to clean and also to change the piston 27 or the sliding connector 40 if necessary.
- the piston rod 28, preferably on the side opposite the row of teeth 34 carries a measuring strip 64 which extends axially on the piston rod 28 and that adjacent to the piston rod 28, preferably in the upper part of the frame 30, one Sensor arrangement 65 is arranged with a sensor 66 aligned with the measuring strip 64.
- a direct measured value recording is provided on the piston rod 28, as is basically known from the prior art explained at the beginning. Backlash in translation devices, as occurs with electromechanical measurement recordings, is systematically excluded here. This is particularly useful here if the other measures to stiffen the mechanical arrangement and increase accuracy are also taken.
- the exemplary embodiment shown shows that the measuring strip 64 is aligned on one side in a form-fitting manner on the piston rod 28.
- the measuring strip 64 with a one-sided axial stop 67 is inserted into a pocket on the piston rod 28 and is potted with a preferably chemical-resistant potting compound 68.
- a casting compound 68 is easier to make chemical-resistant than normal adhesives. It also has sufficient inherent elasticity to accommodate the minimal displacements of the measuring strip 64 relative to the piston rod 28.
- measuring strips 64 made of plastic and containing magnetic powder can be used.
- Fig. 12 the assembly with piston 27, piston rod 28 and measuring strip 64 is shown.
- the measuring strip 64 in contrast to the execution according to Fig. 2 is the measuring strip 64 as in the version Fig. 11 a/11b arranged in the piston rod 28 near the central axis of the piston 27.
- the measuring strip 64 is also not as in the version Fig. 2 held.
- the measuring strip 64 sits vertically near the piston 27 on the stop 67.
- the upper, opposite end of the measuring strip 64 is moved vertically downward onto the stop 67 by a spring element 28a. Both contact surfaces are inclined so that the measuring strip 64 is held in the direction of its lateral contact with the piston rod 28.
- Fig. 12 holds the measuring strip 64 flexibly on the piston rod 28 by the spring element 28a. Temperature changes and different linear expansions have no influence on the fastening. In addition, the assembly of the measuring strip 64 without any aids and/or a curing time has a positive effect in terms of production and repair costs.
- the spring element 28a and the piston rod 28 are made in one piece.
- the spring element 28a could also be a separate component that is attached to the piston rod 28 and consists of another material with good elastic properties.
- the spring element 28a could be designed so that it holds the measuring strip 64 in a form-fitting manner in the direction of its lateral contact with the piston rod 28, for example by means of a molded-on bracket.
- the distance measuring strip 64 (measuring strip 64) is magnetized in sections at a distance or magnetized in opposite directions in sections, with a pitch between 0.3 mm and 2.0 mm, preferably and as a compromise between resolution and costs approximately 1 .0mm.
- the illustrated and preferred exemplary embodiment shows a particularly useful embodiment of a non-optical, in particular a magnetic field-sensitive, sensor arrangement 65.
- This is located in a receiving pocket 69 that is completely closed towards the measuring strip 64 or towards the interior of the outer housing 2.
- this is in the Frame 30 inserted, namely on this with elongated hole connections 70 screwed.
- the elongated hole connections 70 allow the receiving pocket 69 to be precisely aligned with the measuring strip 64.
- the sensor 66 of the sensor arrangement 65 is arranged in the receiving pocket 69 on the side facing the measuring strip 64 behind a thin-layer wall section 71. The purpose of the arrangement is to bring the sensor 66 as close as possible to the measuring strip 64 without actually touching it, and while maintaining a gas-tight seal of the sensor arrangement 65 towards the interior of the outer housing 2.
- the sensor 66 of the sensor arrangement 65 sits on a circuit board 74 inserted into the receiving pocket 69 in an insertion guide 73, namely on its front edge, which is in Fig. 3 and Fig. 6 on the left directly rests against the thin wall section 71.
- the wall section 71 here, for example, only has a thickness of approximately 0.1 to 0.2 mm. If the pitch of the measuring strip 64 is chosen to be larger, the distance between the sensor 66 and the measuring strip 64 can also become larger. Wall sections that are easier to produce, in particular injection moldable ones, can then be designed, which will generally have a slightly larger wall thickness of around 0.5 mm.
- the receiving pocket 69 here consists overall of a chemical-resistant and temperature-stable plastic material, in particular PEEK.
- the length and width of the receiving pocket 69 are approximately 20 mm, the thickness is approximately 8 to 10 mm.
- the wall section 71 of the receiving pocket 69 can also not be made in one piece with the receiving pocket 69, but separately. It would then be attached to the receiving pocket 69.
- the can do this Receiving pocket 69 has an opening in the area of the wall section 71.
- a gas-tight film can be welded onto such an opening or fixed to the receiving pocket 69 in another way with or without auxiliary materials to close the opening.
- Such a gas-tight film usually has a thickness of approx. 10 ⁇ m to approx. 500 ⁇ m.
- This film now forms the wall section 71, which separates the sensor 66 from the measuring strip 64 in a gas-tight manner. In this way you can get to a very small distance of 0.1 mm or less.
- the sensor arrangement 65 also has the evaluation circuit 72 on the circuit board 74 for evaluating the output signals of the sensor 66 and for controlling the display 4.
- the evaluation circuit 72 can be built as a system solution with individual or several discrete components.
- a space- and energy-saving and cost-effective evaluation circuit 72 can be achieved by using a mixed-signal controller, which evaluates the converted analog sensor signals directly via interpolation software.
- the evaluation circuit 72 can also be implemented with an extreme case pure software solution using a microprocessor or microcomputer, without departing from the spirit of the teaching of the present invention.
- Fig. 7 shows a perspective view of the receiving pocket 69 with the inserted circuit board 74 diagonally from behind.
- the circuit board 74 has not yet been cast.
- the interface cable soldered to the circuit board 74 and cast in is not shown. You can plan to completely cast the circuit board 74 in the receiving pocket 69, also with a chemical-resistant casting compound.
- Fig. 8 shows an arrangement of a particularly useful sensor 66 for a sensor arrangement 65 of a device according to the invention.
- the sensor 66 is designed as a magnetoresistive sensor system based on the AMR effect is executed.
- this operating principle please refer to the publication by Dr. Erik Lins, SENSITEC GmbH "Magnetoresistive with optical precision", dated August 1, 2005 , are referred to, the disclosure content of which is also made part of the disclosure content of the present application by reference. This publication has been freely accessible on the Internet since August 2005.
- Fig. 8 Briefly shows two Wheatstone bridge circuits, offset by 45° from each other, so that a cosine signal (C) and a sine signal (S) are generated, taps at +C/-C and +S/-S.
- the magnetization direction of the measuring strip 64 is defined by H, the angle between H and the direction of the current flow is given by ⁇ .
- the angle information becomes independent of the amplitude of the signals. On the one hand, this minimizes the influence of temperature, but on the other hand, the working distance between sensor 66 and measuring strip 64 is not particularly critical.
- the separate evaluation of the sine and cosine signals offers a certain redundancy and, due to the fact that the sum of the squares is equal to 1, allows self-monitoring of the sensor 66 or an offset amplitude correction.
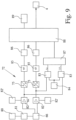
- a circuit arrangement 72 as shown in Fig. 9 is shown as a block diagram.
- the sensor 66 is fed with a clocked supply voltage 80, which can be adjusted via an amplitude setting 81 on the sensor 66.
- the designated outputs (cos, sin) of the sensor 66 are connected to amplifiers 82, each with offset adjustment 82 '.
- the amplifiers 82 there is a branch, on the one hand, to comparators 83 for comparison with a reference voltage 84, and on the other hand to analog/digital converters 75 with downstream modules 85 and normalization stages 86.
- the modules 75, 85, 86, 87, 88 and 89 are in The present, preferred solution is implemented in a mixed-signal controller.
- a mixed-signal controller please refer to the relevant statements and the citation contained in the general part of the description.
- the evaluation is carried out using the interpolation software with an ON/OFF duty cycle of approximately 0.1 to approximately 0.02, preferably between approximately 0.05 and approximately 0.03, in particular with an ON Time from about 0.6 ms to about 0.1 ms, in particular between about 0.3 ms and about 0.15 ms. It is particularly recommended that the interpolation software works with an interpolation rate between 200 and 1,000, in particular between around 400 and around 600, preferably around 500.
- the time for recording measured values is an ON time of 200 ⁇ s marked by vertical blackened lines shown. In the gaps between the lines, the OFF time is 5.6 ms.
- the duty cycle is therefore approximately 0.036 in this exemplary embodiment.
- the current consumption can be reduced to approximately 130 to 160 ⁇ A during operation.
- Mixed-signal controllers often have the option of selecting different power-saving modes in which different components or connections of the controller are de-energized or switched to trickle current.
- the mixed-signal controller mentioned as an example in the introduction to the description has, for example, five different power-saving modes (page 6 of the data sheet there), all of which are characterized by the fact that the central processing unit (CPU) is switched off.
- CPU central processing unit
- such a mixed-signal controller with different power-saving modes is to be preferred because it can be optimally tailored to the special features of a device according to the invention.
- the adjustment speed of the piston 27 will not be greater than approximately 50 mm/s.
- the interpolation rate is tailored to this. This gives you a resolution of the measuring path of around 2 ⁇ m and an accuracy of the measured value over the full measuring range of around 10 ⁇ m, all in a temperature range of + 10 °C to around + 40 °C.
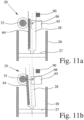
- FIG. 11 Another and independent teaching is based on the exemplary embodiment of Fig. 11 (Fig. 11a, Fig. 11b ) explained.
- this construction applies to a magnetic field-sensitive sensor system, in particular a magnetoresistive sensor system.
- Fig. 11a shows an exact alignment of the piston rod 28 on a side guide 90.
- a side guide 90 is provided for the piston rod 28 and the sensor 26 is arranged close to, preferably approximately at the height of, the side guide 90. This ensures that when the piston rod 28 is in the desired position in contact with the side guide 90, the sensor 66 is also exactly aligned relative to the measuring strip 64 positioned on the piston rod 28. The parallelism of the measuring strip 64 with the sensor 66 is optimal over the full adjustment path of the piston rod 28.
- Fig. 11b shows in connection with Fig. 11a that a measurement error with regard to the distance measurement in the axial direction could also result from an inclination of the piston rod 28 in the cylinder 26, in particular relative to the piston 27.
- This measurement error is noticeable in a device of the type in question because of the high precision achieved. It is caused by the fact that the piston rod 28 has a certain lateral play in the area of the piston drive 29, for example 0.3 mm. This leads to a minimal but disturbing inclination of the piston rod 28 within the scope of the present measurement accuracy, which causes a position measurement error.
- the sensor 66 which detects the magnetic field of the measuring strip 64 applies lies as close as possible to or on the longitudinal central axis of the piston rod 28. This is in Fig. 11a, b shown.
- the interface in the magnetoresistive measuring system is the sensor 66, which is penetrated by the field lines of the periodically magnetized measuring strip 64. If the measuring strip 64 tilts as in Fig. 11b shown to the left, the starting area of the field lines moves slightly downwards, but at the same time the direction of the field lines is also tilted due to the tilting, these run from the measuring strip 64 slightly upwards in the direction of the sensor 66. At the interface, namely at the sensor 66, only the amplitude changes slightly, which can be corrected, but not the phase position, which is crucial for the distance measurement.
- the interface lies somewhere between the two orientations described above.
- the sensor 66 in the sensor arrangement 65 is no longer next to the piston rod 28, but in its clear profile. Accordingly, it is recommended that the piston rod 28 has a recess or flattening that allows the corresponding position of the sensor 66.
- Fig. 12 shows a particularly interesting design solution for fixing the measuring strip 64 in the piston rod 28, taking into account the previously explained boundary conditions. This has already been explained above.
- the exemplary embodiments shown show that the sensor arrangement 65 is not arranged on the outer housing 2, but on the dimensionally stable frame 30. This means that the entire measurement chain is completely concentrated on the frame 30, so that its dimensional stability leads to the excellent accuracy of the bottle top device according to the invention.
- the measuring strip 64 is an optical scale and the sensor arrangement 65 is a high-resolution reflected light system, in particular with four reflected light diodes. Then the construction in the area of the sensor arrangement 65 is of course different than previously described.
- the accuracy of measurements in the bottle top device according to the invention can be increased to an accuracy R of approximately +/- 0.06% and a coefficient of variation VK of approximately 0.02% for nominal volumes of 25 ml and 50 ml. These are values that are otherwise only achieved by high-precision motorized bottle top devices.
- the high accuracy of the bottle top device according to the invention also stems from the fact that all mechanically moving parts are fixed axially with respect to the valve block 10 precisely and dimensionally stable. This, in conjunction with the direct measurement measurement directly on the piston rod 28, makes it unnecessary to compensate for play when reversing the actuation direction.
- the occurrence of tilting moments on the bottle top device is systematically avoided or reduced to a minimum.
- the comparatively low height of the outer housing 2 is also important, which is possible despite the fixed outer housing 2 because a comparatively small stroke of the piston 27 is achieved.
Landscapes
- Health & Medical Sciences (AREA)
- Clinical Laboratory Science (AREA)
- Chemical & Material Sciences (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Containers And Packaging Bodies Having A Special Means To Remove Contents (AREA)
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
- Loading And Unloading Of Fuel Tanks Or Ships (AREA)
Description
- Die Erfindung betrifft ein Flaschenaufsatzgerät zur Handhabung von Flüssigkeiten. Bei diesen Geräten geht es um das genaue Abmessen und Fördern von Flüssigkeiten aus einer Vorratsflasche oder einem anderen Vorratsbehältnis, wobei das genaue Messen beim Aufnehmen eines Flüssigkeits-Teilvolumens aus der Vorratsflasche o. dgl. in das Gerät und/oder beim Abgeben eines Flüssigkeits-Teilvolumens aus dem Gerät nach außen in ein Behältnis erfolgt.
- Flaschenaufsatzgeräte der in Rede stehenden Art sind insbesondere Büretten und Dispenser. Derartige Flaschenaufsatzgeräte finden in Chemie, Biologie und Pharmazie im Labor und in der Produktion umfangreich Anwendung.
- Der Begriff "Flüssigkeit" bezeichnet im vorliegenden Zusammenhang Flüssigkeiten wie sie in der Chemie, Biologie, Pharmazie etc. im Labor und in der Produktion umfangreich Anwendung finden, insbesondere Flüssigkeiten mit einer relativen Viskosität bis etwa 300 (Viskosität bezogen auf die Viskosität von Wasser bei Normalbedingungen). Es handelt sich also um den Flüssigkeitsbereich von sehr dünnflüssig bis leicht dickflüssig.
- Eine manuell bedienbare Bürette dient beim Titrieren zur Bestimmung der unbekannten Menge eines gelösten Stoffes aus dem Verbrauch einer Reagenzflüssigkeit mit bekannter Konzentration. Um eine zweckmäßige und wirtschaftliche Analysenarbeit zu gewährleisten, verlangt man von einer Bürette eine schnelle und genaue Abgabe und Anzeige der bestimmten Flüssigkeitsmenge. Dabei werden hohe Anforderungen an die Präzision der Flüssigkeitsabgabe sowie an die Bedienersicherheit gestellt (Generalkatalog 600 "Laborgeräte von Brand" der BRAND GMBH + CO KG 09/01, Nr. 9963 00, "Bürette Digital III", S. 27 bis 34).
- Vergleichbare Anforderungen findet man auch bei Flaschenaufsatzdispensern, insbesondere bei solchen mit digitaler Anzeige des gewünschten Dosiervolumens (
DE 35 16 596 A1 ; Generalkatalog 600 "Laborgeräte von Brand" der BRAND GMBH + CO KG 09/01, Nr. 9963 00, "Dispensette", Seiten 9 bis 18). - Hier und im Folgenden wird das Flaschenaufsatzgerät in seiner Betriebsstellung beschrieben, also in seiner Stellung befestigt auf einer Vorratsflasche und im Wesentlichen lotrecht ausgerichtet.
- Im Ventilblock befindet sich regelmäßig ein Ansaugventil, das Flüssigkeit aus der Vorratsflasche mittels eines Ansaugrohrs anzusaugen erlaubt. Etwa horizontal vom Ventilblock ab erstreckt sich eine Ausstoßleitung mit einem darin befindlichen Ausstoßventil. Da die Ausstoßleitung etwa horizontal vom Ventilblock abragt und häufig noch ein zusätzliches Umschaltventil trägt, ist dies die Seite, von der aus eine Bedienungsperson mit dem Flaschenaufsatzgerät arbeitet. Diese Seite bezeichnen wir nachfolgend also als "Vorderseite" oder als "vorne". Die gegenüberliegende Seite ist die "Rückseite" bzw. "hinten". Bei einem Flaschenaufsatzgerät befindet sich eine Anzeige mit entsprechenden Bedienungselementen regelmäßig vorne.
- Ein bekanntes Flaschenaufsatzgerät zur Handhabung von Flüssigkeiten (siehe den Generalkatalog 600 "Bürette Digital III", wie oben angegeben) zeichnet sich dadurch aus, dass die Zylinder-Kolben-Anordnung durch ein oben geschlossenes Außengehäuse von oben überfasst wird. Dieses Außengehäuse fährt gemeinsam mit der Kolbenstange gegenüber dem Zylinder nach oben. Um dies zu bewerkstelligen, befindet sich am Zylinder eine vertikal verlaufende Zahnstange, mit der ein Ritzel auf einer Antriebswelle, die im Außengehäuse gelagert ist, kämmt. Der Kolbenantrieb dieses Flaschenaufsatzgerätes ist für manuelle Betätigung ausgeführt und daher trägt die Antriebswelle dort an beiden Enden außerhalb des Außengehäuses jeweils einen Handbetätigungsknauf.
- Vorteilhaft ist bei diesem Flaschenaufsatzgerät, dass eben das Außengehäuse um die Zylinder-Kolben-Anordnung geschlossen ist. Das wird aber mit der Bewegung des gesamten Außengehäuses mit allen darin angeordneten Baugruppen erkauft. Insbesondere in der ganz nach oben gefahrenen Stellung des Außengehäuses hat eine solche Anordnung aus Flaschenaufsatzgerät und Vorratsflasche eine beachtliche Kippneigung.
- Eine ähnliche Konzeption mit entsprechender Kippneigung zeigen auch andere Flaschenaufsatzgeräte (
DE 35 16 596 A1 ;DE 35 34 550 A1 ). - Eine andere Lösung findet sich bei einem Flaschenaufsatzgerät in Form einer Kolbenbürette mit Digitalanzeige, bei dem sich ein den Kolbenantrieb, die Anzeige, eine Sensoranordnung und eine Steuerelektronik aufnehmendes Gehäuse in fester, nicht veränderlicher Relativlage zum Ventilblock befindet (
DE 35 01 909 C1 ). Hier ist das Außengehäuse nicht geschlossen, sondern die Kolbenstange durchsetzt das Gehäuse von unten nach oben bereits in der tiefsten Stellung des Kolbens im Zylinder. Beim Hochfahren des Kolbens fährt die Kolbenstange oben aus dem Gehäuse heraus. Durch einen nach oben angeschlossenen Faltenbalg wird dabei der Eintritt von Schmutz und Staub über die Durchtrittsöffnung für die Kolbenstange in das Gehäuse verhindert. - Bei dem zuvor erläuterten Flaschenaufsatzgerät ist die Kippneigung etwas geringer als bei dem zuvor beschriebenen Flaschenaufsatzgerät, da das Außengehäuse sich nicht insgesamt gegenüber dem Ventilblock verlagert. Das wird aber mit dem oben offenen Außengehäuse erkauft.
- Bei allen Flaschenaufsatzgeräten der in Rede stehenden Art befinden sich Betätigungstasten an der Vorderseite des Außengehäuses. Eine Betätigung der Betätigungstasten erfordert dabei ein Gegenhalten des Außengehäuses, jedenfalls wenn man ein Kippen der Anordnung aus Flaschenaufsatzgerät und Vorratsflasche sicher verhindern will. Insbesondere bei Vorratsflaschen kleinen Volumens ist das wichtig.
- Für die Genauigkeit eines Flaschenaufsatzgerätes der in Rede stehenden Art sind viele Einflüsse der Konstruktion und der Handhabung von Bedeutung. Unter anderem bedeutsam ist der Stick-Slip-Effekt, also das Überwinden der Haftreibung des Kolbens im Zylinder im Übergang zur Gleitreibung bei der Verstellung. Hier spielen viele konstruktive Faktoren des Flaschenaufsatzgerätes hinein. Bedienerfreundlichkeit und Bedienersicherheit sind dabei wesentliche Randbedingungen.
- Für Bedienerfreundlichkeit und Bedienersicherheit sind die zuvor erläuterten konstruktiven Besonderheiten der bekannten Flaschenaufsatzgeräte relevant. Für Genauigkeit und Bedienersicherheit sind ferner die Randbedingungen zu berücksichtigen, unter denen Flaschenaufsatzgeräte der in Rede stehenden Art häufig eingesetzt werden.
- Allen zuvor erläuterten Geräten zur messenden Handhabung von kleinen Flüssigkeitsmengen auf dem Gebiet der Chemie, Biologie, Pharmazie etc. im Labor, Versuch und Produktion ist gemeinsam, dass sie eine Zylinder-Kolben-Anordnung zum präzisen Aufnehmen und Abgeben von Flüssigkeits-Teilvolumina haben. In einem Zylinder läuft ein abgedichteter Kolben, von dem eine Kolbenstange nach oben aus dem Zylinder herausgeführt ist. Die Bewegung der Kolbenstange wird genutzt, um den Weg des Kolbens genau zu ermitteln.
- Bei einer Direktmessung an der Kolbenstange befindet sich ein Wegmessstreifen direkt an der Kolbenstange, der sich axial in Richtung der Kolbenstange erstreckt (
DE 35 01 909 C1 ). Fährt ein Gehäuse mit der Kolbenstange gemeinsam gegenüber dem Zylinder nach oben, so positioniert man den Wegmessstreifen zweckmäßigerweise an dem Gehäuse bzw. an einem anderen mit der Kolbenstange in fester Relativlage verbundenen Bauteil. Es ist allerdings auch möglich, die Anordnung genau umgekehrt vorzusehen, also den Wegmessstreifen einem ortsfesten Bauteil zuzuordnen, wenn man eine entsprechende Sensoranordnung dann dem sich bewegenden Gehäuse zuordnet. - Allen zuvor erläuterten Geräten ist ferner gemeinsam, dass kleine und kleinste Flüssigkeitsmengen präzise bestimmt werden müssen. Bei dem Stand der Technik aus der
DE 35 01 909 C1 ist bereits eine hochpräzise Messanordnung mit Wegmessstreifen und Sensoranordnung vorgesehen, bei der das Spiel von ansonsten notwendigen Untersetzungsgetrieben eines Messsystems klassischer Technik eliminiert ist (DE 101 06 463 A1 ). Durch die unmittelbare Anordnung des Wegmessstreifens bei dieser Kolbenbürette an der Kolbenstange und die unmittelbare Ablesung dort mittels des Sensors der Sensoranordnung wird eine wesentliche Fehlerquelle eliminiert. - Bei diesem Gerät wird zunächst vorgeschlagen, dass der Messstreifen ein optischer Maßstab und die Sensoranordnung ein Auflichtsystem ist. Als Alternative wird vorgeschlagen, dass der Messstreifen Teil eines kapazitiven Systems ist, zu dem auch der Sensor gehört. Einander gegenüberstehende Elektroden sind dabei so angeordnet, dass zwei Paare von Messkapazitäten zur Messung der Relativbewegung zwischen dem Messstreifen und dem Sensor gebildet sind.
- Als dritte Variante wird bei diesem Gerät vorgeschlagen, dass die Kolbenstange einen Magnetstreifen trägt. Benachbart zur Kolbenstange ist dort ortsfest im Gehäuse ein Lesekopf vorgesehen, der auf den Magnet-Messstreifen ausgerichtet und von diesem durch einen Spalt getrennt ist. Eine elektronische Steuerschaltung ist mit dem Lesekopf gekoppelt, der die Messinformationen auf dem Magnet-Messstreifen abliest und entsprechende Impulse in die Steuerschaltung einspeist. Diese setzt die Impulse um und steuert eine Digitalanzeige an, die ihrerseits auf Basis der Relativbewegung zwischen Kolben und Zylinder das abgegebene Flüssigkeitsvolumen anzeigt.
- Bei der o.g. direkten Anordnung des Wegmessstreifens an der Kolbenstange, wie sie in
DE 35 01 909 C1 beschrieben ist, wird auch der Messstreifen in den Zylinder hineingefahren. Die Zylinderinnenwand ist in diesem Bereich mit der zu dosierenden Flüssigkeit benetzt. Der Innenraum ist durch Abdichtmaßnahmen gekapselt, so dass auch die Sensoranordnung entstehenden Dämpfen unter Umständen intensiv ausgesetzt ist. - Verwendet man abschnittsweise magnetisierte Wegmessstreifen, so kann man eine inkrementale Positionsbestimmung auch einer Kolbenstange und damit des Kolbens im Zylinder realisieren.
- Für die Auswertung und die entsprechende Software bei einer inkrementalen Positionsbestimmung ist es bekannt, die vom Sensor gelieferten periodischen, phasenversetzten Analogsignale (sin; cos) der Auswerteschaltung zuzuführen und einer Interpolation nach Maßgabe einer Interpolationstabelle zu unterwerfen. Die periodischen Analogsignale werden in der Auswerteschaltung digitalisiert und die Digitalwerte werden zwecks Zuordnung zur Interpolationstabelle normiert. Dafür benötigt man vergleichsweise schnelle, stromintensive und relativ teure Analog/Digital-Wandler etc. (
DE 34 17 016 C1 ). - Da die Abschnittszahl des Wegmessstreifens aus mechanischen Gründen begrenzt ist (typischerweise ist ein Abschnitt etwa 1 mm lang), kann man eine erheblich höhere Auflösung der Messwerte nur dadurch erreichen, dass die analogen sinusförmigen (und kosinusförmigen) Signale direkt ausgewertet werden, anstatt lediglich deren Nulldurchgänge zu verwenden. Man hat ein sinusförmiges Signal und ein kosinusförmiges Signal, weil man normalerweise mit zwei magnetfeldempfindlichen Gebern arbeitet, die bezüglich der Teilung des Wegmessstreifens so versetzt sind, dass sie zwei um eine viertel Periode gegeneinander versetzte Signale abgeben.
- Für die zuvor dargestellten Geräte zur messenden Handhabung von kleinen Flüssigkeitsmengen ist der Stromverbrauch ein wesentliches Kriterium, wobei die heute marktüblichen Geräte mit einer Batterie über mehrere Jahre auskommen (Generalkatalog der Anmelderin, aaO, Seite 31, "Bürette Digital III").
- Zuvor bekannte Sensoranordnungen und deren zugeordnete Auswerteschaltungen haben im Betrieb bei einer Interpolationsrate zwischen 200 und 1000 einen Stromverbrauch von weit über 5 mA bis etwa 25 mA. Das erfordert wesentlich leistungsstärkere Batterien oder Akkus, als heute üblich, die in solch einer Schaltung nur wenige Betriebsstunden halten würden.
- Die
DE 35 34 550 A1 zeigt ein Prazisionsdosiergerät zum genauen Dosieren flüssiger Medien aus einem Vorratsbehälter in eine Vorlage mit einer Kolbenschieber-Dosierpumpe. Das bekannte Prazisionsdosiergerät besteht aus einem Dosierzylinder aus Glas, einem in diesem verschliessbaren Dosierkolben und einem ein Ansaugventil und ein Ablaufventil enthaltenden Ventilkopf, der den Dosierzylinder haltert und mit dem Vorratsbehälter verbindbar ist, mit einer mit dem Dosierkolben verbundenen, den Dosierzylinder teleskopartig übergreifenden Hülse und mit einer digitalen Anzeigevorrichtung für das Hubvolumen und/oder das Differenzhubvolumen der Kolbenschieber-Dosierpumpe. Darüber hinaus sind ein graduierter Messstab und ein diesen Messstab berührungsfrei abtastender Sensor vorgesehen. Der Sensor erzeugt den Dosierkolbenhub abbildende Signale, die nach Auswertung in einer elektronischen Auswertschaltung auf der digitalen Anzeigevorrichtung zur Anzeige gebracht werden. Der Messstab ist ortsfest am Dosierzylinder und der Sensor ist ortsfest an der Hülse oder umgekehrt angeordnet. Der Sensor, die Auswertschaltung und ein LCD-Element als digitale Anzeigevorrichtung können mit einer Stromquelle modulartig in einem einzigen Baublock zusammengefasst sein, wobei die genannten Bauteile in diesem Baublock hermetisch und korrosionsfest verkapselt sein können, um die Bauteile vor korrodierenden Dämpfen zu schützen. Dieser Baublock ist dann an der Hülse angeordnet. Dementsprechend ist der Messstab ortsfest am Dosierzylinder vorgesehen. - Der Lehre der vorliegenden Erfindung liegt das Problem zugrunde, das aus dem Dokument
DE 35 34 550 A1 bekannte Präzisionsdosiergerät hinsichtlich der Wegmessung zu verbessern. - Die zuvor aufgezeigte Problemstellung ist bei einem Flaschenaufsatzgerät mit den Merkmalen des Oberbegriffs von Anspruch 1 durch die Merkmale des kennzeichnenden Teils von Anspruch 1 gelöst.
- Die Sensoranordnung kann in der Aufnahmetasche gegebenenfalls rückwärtig mit Vergussmasse vergossen sein, um eine optimale Schutzwirkung für die Sensoranordnung zu gewährleisten. Dies funktioniert natürlich nur mit einem entsprechend dazu passenden Messstreifen.
- Bei einer nicht-optischen, insbesondere einer magnetfeldempfindlichen Sensoranordnung geht es um einen entsprechend magnetisierten Messstreifen. Bei einer optischen Sensoranordnung verwendet man einen optischen Maßstab. Das Gasvolumen im die Kolbenstange umgebenden Innenraum, das beim Aufsaugen verdrängt wird, strömt nun nur an der durch die Aufnahmetasche geschützten Sensoranordnung vorbei. Es kann den Sensor nicht mehr als Kondensat belegen und seine Funktion beeinträchtigen.
- Eine zweckmäßige Alternative hat einen Wandabschnitt der Aufnahmetasche, der als Folie ausgeführt ist. Diese Folie sollte extrem dünn sein und eine geringe Permeabilität für die auftretenden Gase aufweisen. Eine solch dünne Folie kann sogar aus transparentem Material bestehen, so dass der Sensor der Sensoranordnung optisch arbeiten kann.
- Nach einer weiteren, besonders bevorzugten Ausgestaltung ist vorgesehen, dass der Sensor in der Aufnahmetasche an deren dem Messstreifen zugewandten Seite hinter einem dünnschichtigen Wandabschnitts der Aufnahmetasche angeordnet ist. Der Sensor ist so nahe wie möglich an den Messstreifen herangebracht worden, ohne diesen tatsächlich zu berühren, und unter Beibehaltung einer gasdichten Abschottung der Sensoranordnung zum Innenraum des Gerätes hin.
- Zur Verbesserung der Wegmessung und deren Auswertung kann auch vorgesehen sein, dass der Sensor als magnetoresistives Sensorsystem, insbesondere auf Basis des AMR-Effekts, ausgeführt ist und dass die Auswerteschaltung einen weitgehend hochintegrierten, kostengünstigen Mixed-Signal-Controller aufweist, der die umgesetzten analogen Sensorsignale direkt über eine Interpolationssoftware auswertet.
- Mixed-Signal-Controller sind Microcontroller, die verschiedene elektronische Verarbeitungsfunktionen, eben auch geeignet zur Auswertung der Sensorsignale über eine Interpolationssoftware, mit den Funktionen eines A/D-Wandlers verbinden. Damit ersetzt ein Mixed-Signal-Microcontroller eine dreistufige Anordnung aus A/D-Wandler, Verarbeitungsstufe mit Verarbeitungssoftware und Ausgangsstufe. Ein solcher Mixed-Signal-Microcontroller ist auf dem Signalniveau von AMR-Sensoren regelmäßig weit kostengünstiger einzusetzen als eine dreistufige Anordnung. Microcontroller werden von verschiedenen Anbietern mit verschiedenen Leistungsspektren angeboten (siehe z. B. das Datenblatt "MSP 430 x 33 x MIXED SIGNAL MICROCONTROLLERS", Februar 1998, Texas Instruments). Mit einem Mixed-Signal-Microcontoller schafft man nicht nur eine einfache Lösung für die Signalverarbeitung, sondern insbesondere einen sehr geringen Stromverbrauch sowohl während des Betriebs als auch im Ruhezustand. (Für detaillierte Informationen wird auf einschlägige Datenblätter, insbesondere das zuvor genannte Datenblatt verwiesen.)
- Mixed-Signal-Controller können in verschiedenen Versionen realisiert werden, beispielsweise auch als PSoC (Programmable System on a Chip), als DSP (Digital Signal Processor) oder als FPGA (Field Programmable Gate Array). Letzteres hat einen rein digitalen Eingangswandler, so dass ein diskret vorgeschalteter A/D-Wandler die Gesamtanordnung zu einem Mixed-Signal-Controller der beschriebenen Art werden lässt.
- Von besonderem Vorteil ist es, wenn die Auswertung mittels der Auswerteschaltung mit einem EIN/AUS-Tastverhältnis von etwa 0,1 bis etwa 0,02, vorzugsweise zwischen etwa 0,05 und etwa 0,03 erfolgt, insbesondere mit einer EIN-Zeit von etwa 0,6 ms bis etwa 0,1 ms, insbesondere zwischen etwa 0,3 ms und etwa 0,15 ms. Weiter erscheint es besonders vorteilhaft, dass die Interpolationssoftware mit einer Interpolationsrate zwischen 200 und 1.000, insbesondere zwischen etwa 400 und etwa 600, vorzugsweise von etwa 500 arbeitet.
- Durch die Nutzung eines entsprechenden Tastverhältnisses ist es möglich, den Stromverbrauch des erfindungsgemäßen Messsystems auf weniger als ein Zehntel des Stromverbrauchs der Interpolations-IC's des Standes der Technik zu reduzieren, nämlich bis auf unter 200 µA im Betrieb.
- Insgesamt kann man mit den zuvor erläuterten Maßnahmen das auf einer Magnetfeldmessung basierende Messsystem bei einem Gerät der in Rede stehenden Art deutlich optimieren.
- Bei dem erfindungsgemäßen Gerät kann ein Aufbau realisiert werden, der eine sichere Bedienung und gleichzeitig eine einfache Handhabung gewährleistet. Der Stromverbrauch des Messsystems ist gering und die Kosten der Herstellung sind ebenfalls geringer als bei klassischen Flaschenaufsatzgeräten.
- Bei einer sehr hohen Auflösung der Messwerterfassung, die beispielsweise aufgrund einer besonders zweckmäßigen mechanischen Konstruktion eines Gerätes der in Rede stehenden Art erreichbar ist, gewinnen Effekte einen Einfluss auf die Messergebnisse, die bislang unberücksichtigt geblieben sind. Insbesondere kommt es auf das Spiel der Kolbenstange im Kolbenantrieb an. Das seitliche Spiel im Kolbenantrieb erlaubt seitliche Neigungen der Kolbenstange gegenüber dem Kolben, die bei einer hohen Auflösung das Messergebnis verfälschen können.
- Wie bereits angesprochen worden ist, ist es vorteilhaft, das Flaschenaufsatzgerät weitgehend chemikalienbeständig auszuführen. Allerdings geht es dabei nicht nur um die mit der Flüssigkeit in Berührung kommenden Flächen. Tatsächlich ergeben sich aus ätzenden oder anderweit schädigenden Flüssigkeiten ja auch entsprechende Dämpfe, die im Innenraum des Außengehäuses des Flaschenaufsatzgerätes für Probleme sorgen können.
- Bei dem zuvor genannten Flaschenaufsatzgerät mit einem Faltenbalg ist besonders problematisch, dass die von der Benetzung der Innenwand des Zylinders ausgehenden Dämpfe nicht entweichen können. Der die Kolbenstange umschließende Raum wird im Ansaugvorgang durch den Kolben verdrängt. Diese Atmosphäre entweicht dabei an dem Sensorsystem vorbei und belegt es. Die permanente Einwirkung dieser Dämpfe auf derartige Bauteile in einem geschlossenen und unbetätigten Gehäuse führt schnell zu erheblichen Funktionsstörungen.
- Um eine besonders hohe Bedienerfreundlichkeit und Bedienersicherheit zu erreichen,kann eine Verlagerung mindestens einer Betätigungstaste von der Anzeige an der Vorderseite des Außengehäuses auf dessen Oberseite vorgesehen sein. Es können je nach Platz und Anforderungen aber auch zwei oder sogar mehrere Betätigungstasten auf der Oberseite des Außengehäuses angeordnet sein.
- Voraussetzungsgemäß ist das Außengehäuse oberseitig geschlossen und umfasst die Zylinder-Kolben-Anordnung von oben. Die Lösung macht sich diesen an sich seit Jahrzehnten bekannten Sachverhalt zu Nutze für eine optimierte Betätigungsmöglichkeit des Flaschenaufsatzgerätes. Eine Betätigungstaste, die beim Arbeiten mit dem Flaschenaufsatzgerät häufig genutzt wird, kann hier durch Druck von oben betätigt werden. Dadurch ist eine schnelle und fehlerfreie Betätigung möglich, ohne dass auf das Flaschenaufsatzgerät und die darunter befindliche Vorratsflasche ein ernsthaftes Kippmoment ausgeübt wird. Anders als bei den an der Vorderseite des Außengehäuses angeordneten Betätigungstasten ist somit kein Gegenhalten des Außengehäuses erforderlich.
- Die Lösungen, die insbesondere die Bedienersicherheit erhöhen, sind im Grundsatz bei beiden zuvor behandelten Typen von Flaschenaufsatzgeräten, also mit einem mitfahrenden Außengehäuse und mit einem fest am Ventilblock angeordneten Außengehäuse einsetzbar. Der Begriff "fest" meint in diesem Zusammenhang, dass das Außengehäuse bei dieser Variante nicht relativ zum Ventilblock verfahren wird, wenn der Kolben der Zylinder-Kolben-Anordnung verfahren wird. Dieses Außengehäuse kann aber sehr wohl vom Ventilblock lösbar sein, um Reparaturen oder eine Reinigung oder Sterilisierung des Zylinders und/oder des Kolbens oder anderer Baugruppen durchzuführen.
- Durch die Betätigung von oben auf das Außengehäuse wird keine Flüssigkeit abgegeben. Zum einen verfährt das Außengehäuse nicht, wenn eine senkrecht von oben darauf wirkende Kraft eingeleitet wird. Zum anderen kann auch keine abragende Kolbenstange angetrieben werden.
- Grundsätzlich sind die zuvor erläuterten Maßnahmen bei einem Flaschenaufsatzgerät mit einem motorischen Antrieb des Kolbens mit Vorteil zu verwirklichen. Dort ist die Kippneigung normalerweise geringer als bei einem manuell betätigten Flaschenaufsatzgerät. Deshalb sind beide Varianten von besonderem Vorteil bei einem für manuelle Betätigung ausgeführten Flaschenaufsatzgerät.
- Schließlich ist das vorliegende Flaschenaufsatzgerät besonders bevorzugt eine Bürette, also als Bürette ausgeführt.
- Im Folgenden wird nun die Erfindung anhand einer lediglich besonders bevorzugte und nicht beschränkende Ausführungsbeispiele darstellenden Zeichnung näher erläutert. In der Zeichnung zeigt
- Fig. 1
- eine perspektivische Ansicht eines Flaschenaufsatzgerätes in Form einer digitalen Bürette auf einer Vorratsflasche,
- Fig. 2
- das Flaschenaufsatzgerät aus
Fig. 1 in einem Vertikalschnitt von vorn nach hinten ohne Vorratsflasche, - Fig. 3
- im Schnitt, in vergrößerter Darstellung, Ventilblock und Rahmen mit Einbauten des Flaschenaufsatzgerätes gemäß
Fig. 2 , mit derselben Schnittlage wieFig. 2 , - Fig. 4
- die in
Fig. 3 dargestellten Teile in einem Vertikalschnitt mit gegenüberFig. 3 um 90° versetzter Schnittlage, - Fig. 5
- das Flaschenaufsatzgerät aus
Fig. 1 von hinten gesehen, die hintere Gehäuseschale abgenommen und die Deckel der Batteriefächer ebenfalls abgenommen, - Fig. 6
- in vergrößerter Darstellung, jedoch in der gleichen Ausrichtung wie in
Fig. 2 , die Sensoranordnung in der Aufnahmetasche, - Fig. 7
- die Aufnahmetasche mit darin befindlicher Sensoranordnung in einer perspektivischen Ansicht schräg von hinten,
- Fig. 8
- ein Prinzipschaltbild eines AMR-Sensors, der als magnetoresistiver Sensor im erfindungsgemäßen Messsystem eingesetzt werden kann,
- Fig. 9
- eine Auswerteschaltung für einen solchen AMR-Sensor,
- Fig. 10
- ein Diagramm, das die Tastung bei dem bevorzugten erfindungsgemäßen Messsystem beispielhaft zeigt,
- Fig. 11a
- ein bevorzugtes Ausführungsbeispiel einer Zylinder-Kolben-Anordnung mit einer erfindungsgemäßen Messwerterfassung für eine magnetoresistive Messung mit in Sollstellung befindlicher Kolbenstange,
- Fig. 11b
- das System aus
Fig. 11a , jetzt die Kolbenstange gegenüber der Sollstellung spielbedingt ausgelenkt, - Fig. 12
- in vergrößerter Darstellung in
Fig. 3 ähnlicher Ausrichtung einen Kolben mit Kolbenstange mit einem Messstreifen in besonders zweckmäßiger Anordnung. -
Fig. 1 zeigt ein bevorzugtes Ausführungsbeispiel eines erfindungsgemäßen Flaschenaufsatzgerätes zur Handhabung von Flüssigkeiten, hier in Form einer Bürette. - Generell darf für Flaschenaufsatzgeräte zur Handhabung von Flüssigkeiten, sog. "Liquid Handling-Geräte" auf den Generalkatalog der Anmelderin "600 Generalkatalog - Laborgeräte von BRAND" 09/01, Seiten 9 bis 34 verwiesen werden. Dort werden Flaschenaufsatzdispenser und Büretten in Konstruktion und Anwendung erläutert.
- Beispiele für Büretten als Flaschenaufsatzgeräte sind einleitend angeführt worden (
DE 35 01 909C1 ;EP 0 096 088 B1 ;DE 101 06 463 A1 ;DE 35 16 596 A1 ). Flaschenaufsatzdispenser ergeben sich beispielsweise aus derDE 88 00 844 U1 und insbesondere derEP 0 542 241 A1 , auf die weiter unten noch eingegangen wird. - Für das Flaschenaufsatzgerät, das nachfolgend beschrieben wird, gelten die Definitionen von oben und unten sowie von vorne und hinten, die einleitend in der Beschreibung vorgegeben worden sind. Das Flaschenaufsatzgerät wird stets in der in
Fig. 1 dargestellten Position auf einer Vorratsflasche erläutert, auch wenn es nicht in dieser Position dargestellt ist. - Das in
Fig. 1 dargestellte Flaschenaufsatzgerät befindet sich im Betrieb auf einer Vorratsflasche 1. Es hat ein Außengehäuse 2 und ist insgesamt mit einer Befestigungsanordnung 3, hier einer Überwurfkappe, auf einem Flaschenhals der Vorratsflasche 1 befestigt, hier aufgeschraubt. Oben am Außengehäuse 2, nach vorne ausgerichtet, befindet sich eine Anzeige 4 mit einem Anzeigefeld 5, insbesondere für eine Digitalanzeige, vorzugsweise mit LCD-Elementen, sowie mit Betätigungselementen, insbesondere Betätigungstasten 6. - Vom Außengehäuse 2 nach vorne ragt eine Ausstoßleitung 7 ab, die im dargestellten Ausführungsbeispiel in einem winkelförmigen Halter 8 angeordnet und am Ende mittels einer Verschlusskappe 9 zum Verschließen und als Abtropfschutz geschlossen ist.
- Details des erfindungsgemäßen Flaschenaufsatzgerätes ergeben sich nun aus der Schnittdarstellung in
Fig. 2 . - Das dargestellte Flaschenaufsatzgerät hat im Außengehäuse 2 zunächst einen Ventilblock 10. An diesem ist angebracht oder integral ausgeformt die bereits erwähnte Befestigungsanordnung 3, mit der faktisch der Ventilblock 10 auf der Vorratsflasche 1 befestigt wird. Gleichzeitig wird damit dann auch das Außengehäuse 2 auf der Vorratsflasche 1 befestigt.
- Das dargestellte und bevorzugte Ausführungsbeispiel zeigt den Ventilblock 10 als einstückig aus Kunststoff, insbesondere aus chemikalienbeständigem Kunststoff hergestelltes Bauteil, das mit einer Vielzahl von Kanälen und Einbauten versehen ist. Im Einzelnen entspricht die Konstruktion weitgehend dem Ventilblock des Flaschenaufsatzdispensers, der aus der
EP 0 542 241 A1 bekannt ist und zum Stand der Technik gehört. - Die Befestigungsanordnung 3 ist als gegenüber dem Ventilblock 10 frei drehbare Überwurfkappe ausgeführt. In einer nach unten gerichteten Ausnehmung des Ventilblocks 10 befindet sich ein Ansaugventil-Einsatz 11, an den sich nach unten in die Vorratsflasche 1 hinein eine Ansaugleitung 12, die hier zur Vereinfachung gekürzt dargestellt ist, anschließt. Nach oben hin schließt sich an den Ansaugventil-Einsatz 11 im Ventilblock 10 ein Ansaugkanal 13 an, von dem in etwa halber Höhe ein in
Fig. 2 nach rechts gerichteter Ausstoßkanal 14 abzweigt. In einer Ausnehmung des Ventilblockes 10 am Ausstoßkanal 14 befindet sich ein Ausstoßventil-Einsatz 15. Dieser ist hier Teil eines an den Ventilblock 10 angesetzten Ventilkorpus 16 eines Umschaltventils 17. Abströmseitig schließt sich an das Umschaltventil 17 die Ausstoßleitung 7 im Halter 8 an. In der Schnittdarstellung inFig. 2 verläuft der Halter 8 bogenförmig und führt die Ausstoßleitung 7 im selben Bogen, so dass die Ausstoßöffnung nach unten weist. Dort ist sie mit der Verschlusskappe 9 verschlossen. - Das Umschaltventil 17 hat im Ventilkorpus 16 einen um eine vertikale Drehachse drehbaren Ventilkörper 18, der mit einem auch in
Fig. 1 erkennbaren Knebel 19 von Hand verstellt werden kann. Unterhalb des Ausstoßventil-Einsatzes 15 verläuft im Ventilkorpus 16 ein Rücklaufkanal 20, der sich im Ventilblock 10 bis zu einer nach unten abgehenden Rücklaufleitung 21 fortsetzt. - Bei der in
Fig. 2 dargestellten und inFig. 1 erkennbaren Position des Knebels 19 ist das Umschaltventil 17 auf Durchgang geschaltet, so dass der Ausstoßkanal 14 mit der Ausstoßleitung 7 verbunden ist. In einer dagegen um 90° gedrehten Position des Ventilkörpers 18 ist hingegen der Ausstoßkanal 14 mit dem Rücklaufkanal 20 verbunden, so dass Flüssigkeit im Kreislauf aus der Vorratsflasche 1 und über die Rücklaufleitung 21 wieder zurück in die Vorratsflasche 1 gefördert wird. Im Einzelnen darf für den gesamten Hintergrund dieser sog. "Rückdosierung" auf die ausführlichen Erläuterungen in derEP 0 542 241 A1 verwiesen werden. - Der Ventilblock 10 beinhaltet ferner nahe der Rückseite eine Flaschenbelüftungsleitung 22, die in einer nach hinten gerichteten, radial geöffneten Stopfenaufnahme 23 mündet. In der Stopfenaufnahme 23 befindet sich ein diese verschließender Stopfen 24 oder ein ähnliches Verschlusselement, der aber eine kleine Durchlassöffnung aufweist, so dass das Innere der Vorratsflasche 1 über die Flaschenbelüftungsleitung 22 und diesen Durchlass im Stopfen 24 mit der Umgebungsatmosphäre verbunden ist. Dadurch ist ein Druckausgleich in die Vorratsflasche 1 hinein möglich.
- Am hier einstückig aus chemikalienbeständigem Kunststoffmaterial, beispielsweise aus PFA, bestehenden Ventilblock 10 ist in einer Zylinderaufnahme 25 ein vorzugsweise und auch hier aus Glas bestehender Zylinder 26 fest und gegen den Ventilblock 10 abgedichtet angebracht. Konkret ist der Zylinder 26 in der Zylinderaufnahme 25 verpresst.
- Zu den Angaben über verschiedene Kunststoffmaterialien mit ihren Kürzeln wird auf die einschlägige Fachliteratur und auch auf den oben genannten Generalkatalog der Anmelderin, hier insbesondere Seiten 224, 225, verwiesen.
- Im Zylinder 26 befindet sich ein darin abgedichtet laufender Kolben 27 mit einer nach oben aus dem Zylinder 26 herausgeführten Kolbenstange 28. Oberhalb des Zylinders 26 befindet sich ein mit der Kolbenstange 28 in Antriebsverbindung stehender Kolbenantrieb 29. Die Anzeige 4 für die jeweils gehandhabte oder noch zu handhabende Flüssigkeitsmenge ist oben bereits erwähnt worden.
- Während im Bereich des Ventilblockes 10 das dargestellte Flaschenaufsatzgerät dem bereits umfangreich bekannten und sehr bewährten Stand der Technik entsprechend ausgeführt ist, ist die Konstruktion im Bereich der Zylinder-Kolben-Anordnung maßgeblich anders als bisher.
-
Fig. 2 in Verbindung mitFig. 3 undFig. 4 macht deutlich, dass zunächst ein den Zylinder 26 umgebender, sich nach oben über den Zylinder 26 hinaus erstreckender, tragender Rahmen 30 vorgesehen ist. Dieser Rahmen 30 ist am unteren Ende mit dem Ventilblock 10 fest in einer axial genau bestimmten Position verbunden, jedoch vom Ventilblock 10 grundsätzlich lösbar. Die Lösbarkeit des Rahmens 30 vom Ventilblock 10 ist hier dadurch verwirklicht, dass am oberen Rand des Ventilblockes 10 ein Außengewinde vorgesehen ist und dass der Rahmen 30 unten einen Flansch aufweist, der mit einer Überwurfkappe 31 mit Innengewinde versehen ist. - Die größere Darstellung in den
Fig. 3 und4 macht deutlich, dass die Überwurfkappe 31 auf dem Rahmen 30 geführt ist und nach oben ausweichen kann. Der Rahmen 30 kann also zunächst mit seinem unteren Rand in die gewünschte Position auf dem Ventilblock 10 gebracht werden. Dann kann man unter Beibehaltung dieser Position die Überwurfkappe 31 auf das Außengewinde am Ventilblock 10 aufschrauben und den Rahmen 30 so gegenüber dem Ventilblock 10 fixieren. - Grundsätzlich wäre es auch möglich, den Rahmen 30 mit dem Ventilblock 10 untrennbar fest zu verbinden oder gar einstückig auszuführen, wie das im eingangs erläuterten Stand der Technik für den Mantel des Zylinders angedeutet worden ist. Aus Gründen der Reinigung, der Sterilisation und der Reparatur eines solchen Flaschenaufsatzgerätes ist es aber vorteilhaft, eine feste, jedoch grundsätzlich lösbare Verbindung des Rahmens 30 mit dem Ventilblock 10 vorzusehen.
- Wesentlich für den Rahmen 30 ist ferner, dass dieser auch den Kolbenantrieb 29 aufnimmt oder trägt. Das bedeutet, dass der Kolbenantrieb 29 zwar nicht Teil des Rahmens 30 sein muss, aber jedenfalls der Rahmen 30 das tragende Bauteil für den Kolbenantrieb 29 darstellt und dessen Lage relativ zum Ventilblock 10 bestimmt. Im dargestellten und insoweit bevorzugten Ausführungsbeispiel ist der Rahmen 30 nach oben hin blockartig erweitert bzw. verlängert und weist dort verschiedene Ausnehmungen zur Aufnahme verschiedener Teile des Kolbenantriebs 29 auf. Darauf wird später noch eingegangen.
- Wie bereits oben angedeutet worden ist, ist schließlich ein mit dem Ventilblock 10 lösbar verbundenes Außengehäuse 2 vorgesehen. Dieses umschließt den Rahmen 30 außen, bildet also die äußere Hülle des Flaschenaufsatzgerätes und schützt die innen liegenden Bauteile. Es erstreckt sich über den Kolbenantrieb 29 am Rahmen 30 jedenfalls etwas nach oben hinaus und ist im dargestellten und bevorzugten Ausführungsbeispiel oben geschlossen.
- Das dargestellte und bevorzugte Ausführungsbeispiel lässt in
Fig. 2 in Verbindung mit denFig. 3 und4 ferner erkennen, dass die Überwurfkappe 31 hier nicht ohne weiteres betätigt werden kann. Vielmehr ist aus Sicherheitsgründen und aus Gründen der Zugänglichkeit im Außengehäuse 2 vorgesehen, dass die Überwurfkappe 31 nur mit einem speziellen Werkzeug 32 betätigt werden kann. Dieses Werkzeug 32 erkennt man inFig. 2 links oben in einer Aufhängung an der Rückseite des Außengehäuses 2. - Die in
Fig. 3 und4 besonders gut zu erkennenden Maßverhältnisse lassen erkennen, dass das dargestellte und bevorzugte Ausführungsbeispiel sich ferner, unabhängig von dem, was zuvor ausgeführt worden ist, dadurch auszeichnet, dass der Hubquotient, also das Verhältnis von maximalem Hubweg des Kolbens 27 zu wirksamem Durchmesser des Kolbens 27, zwischen 1 und 3, vorzugsweise zwischen 1,3 und 2,2, liegt. Die Bedeutung dieser Maßverhältnisse und insbesondere eines geringeren Hubwegs des Kolbens 27 von etwa 50 mm verglichen mit den aus dem Stand der Technik bekannten Hubwegen von etwa 100 mm ist im allgemeinen Teil der Beschreibung ausführlich erläutert worden. - Der geringe Hubweg des Kolbens 27 bei dem erfindungsgemäßen Flaschenaufsatzgerät erleichtert die geschlossene Ausführung des Außengehäuses 2, weil der komplette Hubweg der Kolbenstange 28 innerhalb des Außengehäuses 2 abgewickelt werden kann. Das Außengehäuse 2 muss dennoch nicht übermäßig hoch ausgeführt werden. Auch muss es nicht etwa ganz oder zum Teil mit der Kolbenstange 28 mitfahren.
- Die erfindungsgemäße Konstruktion erhöht somit die Bedienungssicherheit des Flaschenaufsatzgerätes. Je niedriger das Flaschenaufsatzgerät ist, desto höher ist die Standfestigkeit einer mit einem solchen Flaschenaufsatzgerät bestückten Vorratsflasche 1. Der Hubquotient hat im dargestellten Ausführungsbeispiel für das Nennvolumen von 25 ml einen Wert von knapp 2,0 und für das Nennvolumen von 50 ml einen Wert von etwa 1,4. Bei einem Nennvolumen von 100 ml, was eine eher ungewöhnlich große Anordnung darstellen würde, käme man auf einen Wert von etwa 1,0, was also einen wirksamen Durchmesser des Kolbens 27 von etwa 50 mm bedeuten würde.
- Die Ausführung des Zylinders 26 als kalibriertes Glasrohr mit extrem hoher Präzision erhöht die Genauigkeit des Flaschenaufsatzgerätes insgesamt weiter. Der Einsatz eines kalibrierten Glasrohrs als Zylinder 26 ist hier wegen der im Übrigen getroffenen Maßnahmen sinnvoll und zielführend.
- Der obere Teil des Rahmens 30 oberhalb des Zylinders 26 bietet sich als Führung für die aufwärts und abwärts bewegte Kolbenstange 28 in radialer Hinsicht an.
Fig. 3 und4 zeigen im Übrigen, dass im oberen Teil des Rahmens 30 eine Antriebswelle 33 des Kolbenantriebs 29 gelagert ist. - Für die Verschiebung der Kolbenstange 28 aufwärts und abwärts bieten sich verschiedene Möglichkeiten an. Wenn man eine unmittelbare Messung an der Kolbenstange 28 vorsieht, käme es auf einen Schlupf zwischen der Antriebswelle 33 und der Kolbenstange 28 nicht an, so dass sogar ein Reibradgetriebe verwendet werden könnte. Alternativen sind ein Spindelantrieb o. dgl. Das dargestellte und bevorzugte Ausführungsbeispiel greift auf die zweckmäßige und bewährte Technik eines Zahnradantriebs zurück. Dazu ist hier vorgesehen, dass die Kolbenstange 28, vorzugsweise auf der Rückseite, eine axial verlaufende Zahnreihe 34 aufweist und die Antriebswelle 33 ein mit der Zahnreihe 34 kämmendes Ritzel 35 trägt oder mit diesem getrieblich gekuppelt ist.
Fig. 3 in Verbindung mitFig. 4 macht deutlich, dass hier in der Tat ein Untersetzungsgetriebe vorgesehen ist mit einer Zwischenwelle 36 und einem weiteren Zahnrad 37. - Um möglichst genau axial an der Kolbenstange 28 anzugreifen und Kräfte auf das Außengehäuse 2 auch möglichst mittig einzuleiten, ist im dargestellten und bevorzugten Ausführungsbeispiel vorgesehen, dass das Ritzel 35 und die Antriebswelle 33 auf der Rückseite der Kolbenstange 28, nahe der Mittellängsachse des Rahmens 30 angeordnet sind. Mit dieser Anordnung entstehen keine zusätzlichen Drehmomente an der Kolbenstange, außer den Querkräften bedingt durch den lokal angeordneten Zahnradantrieb. Folglich ist der Einfluss auf die später beschriebene Messwerterfassung des Kolbenhubes begrenzt. Das führt zu einer weiter erhöhten Bedienungssicherheit und auch zu einem bequemen Betätigen des Kolbenantriebs 29.
- Grundsätzlich könnte man den Kolbenantrieb 29 motorisch auslegen. Dazu müsste man einen elektrischen Antriebsmotor im Außengehäuse 2 integrieren. Das ist mit erheblichen Kosten verbunden und führt zu einem wesentlich aufwendigeren Flaschenaufsatzgerät. Primäre Zielrichtung der Erfindung ist ein manuell betätigtes Flaschenaufsatzgerät mit einer elektronischen, insbesondere digitalen Messwerterfassung und Anzeige. Insoweit zeigen
Fig. 1 ,3 und4 , dass der Kolbenantrieb 29 für manuelle Betätigung ausgeführt ist und die Antriebswelle 33 an einem Ende oder an jedem Ende außerhalb des Außengehäuses 2 einen Handbetätigungsknauf 38 trägt. Man erkennt die beiden Handbetätigungsknäufe 38 links und rechts am Außengehäuse 2 inFig. 1 . - Insgesamt ist nach bevorzugter Lehre die getriebliche Verbindung zwischen der Antriebswelle 33 und dem Ritzel 35 so ausgestaltet, dass eine Drehung des Handbetätigungsknaufes 38 nach vorne und unten eine Abwärtsbewegung des Kolbens 27 verursacht. Ergonomische Untersuchungen haben ergeben, dass man eine gute Dosiergenauigkeit mit einem schnellen Aufnehmen oder Abgeben großer Flüssigkeitsmengen optimal verbinden kann, wenn der maximale Hubweg des Kolbens 27 fünf bis zehn des Handbetätigungsknaufs 38 entspricht.
- Für die angestrebte Genauigkeit des Flaschenaufsatzgerätes, die, wie im allgemeinen Teil der Beschreibung erläutert worden ist, erheblich besser ist, als bei allen aus dem Stand der Technik bekannten Flaschenaufsatzgeräten, ist auch die Gestaltung des Kolbens 27 im Zylinder 26 von Bedeutung. Aus Gründen der Steifigkeit kann man vorsehen, dass der Kolben 27 mit der Kolbenstange 28 einstückig ausgeführt ist, oder als separates Teil ausgeführt und an der Kolbenstange 28 fest angebracht, insbesondere angeschraubt ist.
- Das dargestellte Ausführungsbeispiel zeigt die Kolbenstange 28, und daran verschraubt mittels einer zentrischen Befestigungsschraube 39 den Kolben 27, der hier einen ihn bodenseitig und umfangsseitig umfassenden Gleitstutzen 40 aus einem sehr gut gleitfähigen Material, insbesondere aus PTFE, trägt.
- Der Gleitstutzen 40 bildet einen am Zylinder 26 unter Druck anliegenden Gleitring 40a, der zur Druckerzeugung mit einem sich am Kolben 27 abstützenden Federring 42 aus einem vorzugsweise ebenfalls chemikalienbeständigen Werkstoff hinterlegt ist. Der Federring 42 ist in der Zeichnung als Hohlkammerring, beispielsweise aus chemikalienbeständigem Elastomerwerkstoff dargestellt. Wesentlich ist, dass der Gleitring 40a selbst nicht die Kraft aufbringen muss, um die Dichtwirkung des Gleitstutzens 40 an der Innenfläche des Zylinders 26 zu erzielen. Dies wird vom Federring 42, der dafür adaptiert ist, übernommen. Kaum zu erkennen ist im Übrigen in der Zeichnung, dass die äußere Umfangsfläche des Gleitrings 40a noch strukturiert sein kann, um beispielsweise einen mehrgängigen Abstreifring zu realisieren.
- Für die mit dem Flaschenaufsatzgerät erreichbare Genauigkeit ist auch vorteilhaft, dass, wie bei dem dargestellten Ausführungsbeispiel vorgesehen, der Kolben 27 nicht unten gegen den Ventilblock 10, sondern die Kolbenstange 28 oder der Kolben 27 oben gegen einen Anschlag 43 gefahren wird. Man erkennt den Anschlag 43 in
Fig. 4 . Er wirkt mit einem Gegenstück 43' an der Kolbenstange 28 zusammen. Der Anschlag 43 kann verstellbar und sollte jedenfalls entfernbar sein, um den Kolben 27 samt Kolbenstange 28 herausziehen zu können, beispielsweise für Reinigungs- oder Sterilisationsmaßnahmen. Diese Maßnahme erlaubt es, auch in der tiefsten Stellung des Kolbens 27 einen geringen Spalt zum Ventilblock 10 bzw. zum Boden des Zylinders 26 zu belassen. Unebenheiten hier können dann nicht stören. Von besonderem Vorteil ist die dargestellte Anordnung, bei der der Anschlag 43 nahe dem Kolbenantrieb 29 an der mit dem Kolben 27 fest verbundenen Kolbenstange 28 angreift. Dadurch liegen der Anschlag 43 und der Kraftangriffspunkt des Kolbenantriebs 29 an der Kolbenstange 28 nahe beieinander. - Bereits zuvor ist darauf hingewiesen worden, dass es besonders zweckmäßig ist, wenn das Außengehäuse 2 nach oben geschlossen sein kann. Das ist möglich, wenn die Anordnung so getroffen ist, dass die Kolbenstange 28 sich auch bei in höchster Position im Zylinder 26 stehendem Kolben 27 vollständig innerhalb des Außengehäuses 2 befindet.
- Für eine hohe Genauigkeit der Arbeit mit dem Flaschenaufsatzgerät ist es vorteilhaft, wenn man den Einschluss von Luftblasen in der Flüssigkeit im Zylinder 26 erkennen kann. Für den Fall, dass der Rahmen 30 nicht als offenes Gerüst, sondern als im wesentlichen geschlossenes Gehäuse ausgeführt ist, was im vorliegenden Ausführungsbeispiel der Fall ist (siehe insbesondere
Fig. 2 undFig. 4 ), empfiehlt es sich, den Rahmen 30 jedenfalls mit einem vorderen Sichtausschnitt 44 oder einem entsprechenden Fenster und, wie hier vorgesehen (Fig. 5 ), mit einem hinteren Sichtausschnitt 45 oder einem entsprechenden Fenster zu versehen. Dadurch kann man von vorne oder hinten in den Zylinder 26 aus Glas hineinblicken. - Da wir hier ein Außengehäuse 2 haben, würde ein Sichtausschnitt oder ein Fenster im Rahmen allerdings nichts nützen, wenn nicht das Außengehäuse 2 in Überdeckung mit dem Sichtausschnitt 44; 45 oder Fenster des Rahmens 30 ein entsprechendes Sichtfenster 46 bzw. 47 hätte. Ein solches Sichtfenster kann ggf. UV-schützend eingefärbt sein, beispielsweise in brauner Farbe. Das vordere Sichtfenster 46 im Außengehäuse 2 ist auch in
Fig. 1 zu erkennen. - Bereits im allgemeinen Teil der Beschreibung ist darauf hingewiesen worden, dass Flaschenaufsatzgeräte der in Rede stehenden Art häufig auch mit chemisch aggressiven Flüssigkeiten, die entsprechende Dämpfe entwickeln, verwendet werden. Insbesondere eine Benetzung der Innenwand des Zylinders 26 in Höhe der Kolbenstange 28 ist nicht zu vermeiden und führt zu entsprechenden Dämpfen. Von besonderem Vorteil ist es daher, das Außengehäuse 2 dauernd zu belüften. Dazu empfehlen sich Belüftungsöffnungen 48, die zweckmäßigerweise zur Erzielung von Konvektion mittig, z. B. verdeckt unter den Handbetätigungsknaufen 38, oder unten nahe dem Ventilblock 10 sowie oben nahe dem oberen Ende des Außengehäuses 2 angeordnet sind. Das dargestellte und bevorzugte Ausführungsbeispiel zeigt dabei, dass die oben liegenden Belüftungsöffnungen 48 am Kopf des Außengehäuses 2, vorzugsweise unter einer auf der Oberseite angeordneten Betätigungstaste 49, angeordnet sind.
- Man erkennt in
Fig. 1 oben auf der Oberseite des Außengehäuses 2 eine großflächige Betätigungstaste 49, die hier mit dem Wort "Clear" beschriftet ist, also eine Nullstellungstaste darstellt. Eine solche wird beim Arbeiten mit einer Bürette häufig betätigt. Die Betätigungstaste 49 auf der Oberseite des Außengehäuses 2 ist als Drucktaste ausgeführt. Ihre Betätigung erfolgt also durch Druck von oben auf das Außengehäuse 2. Dadurch ist eine schnelle und fehlerfreie Betätigung möglich, ohne dass auf das Flaschenaufsatzgerät und die darunter befindliche Vorratsflasche 1 ein ernsthaftes Kippmoment ausgeübt wird. Anders als bei den an der Vorderseite des Außengehäuses 2 angeordneten Betätigungstasten 6 ist somit kein Gegenhalten des Außengehäuses 2 erforderlich. - Die großflächige Betätigungstaste 49 bietet gleichzeitig die Möglichkeit, die dortige Belüftungsöffnung 48 darunter zu verstecken. Das zeigt
Fig. 2 . - Bereits in Verbindung mit der Erläuterung des Standes der Technik ist darauf hingewiesen worden, dass es aus Gründen der Reparatur, der Reinigung und der Sterilisation der medienberührenden Teile des Flaschenaufsatzgerätes zweckmäßig sein dürfte, das Außengehäuse 2 öffenbar zu gestalten. Im dargestellten Ausführungsbeispiel ist dazu vorgesehen, dass das Außengehäuse 2 eine vordere Gehäuseschale 51 und eine damit lösbar verbundene hintere Gehäuseschale 52 aufweist. Im dargestellten Ausführungsbeispiel, siehe
Fig. 2 undFig. 5 , ist die vordere Gehäuseschale 51 hinten am Ventilblock 10 eingehängt und mittig (oder oben) am Rahmen 30 fest verankert. Sie ist dort nämlich angeschraubt. - Im dargestellten Ausführungsbeispiel ist die hintere Gehäuseschale 52 oben an der vorderen Gehäuseschale 51 eingehängt. Unten ist sie am Ventilblock 10 mittels des Stopfens 24, der in der Stopfenaufnahme 23 sitzt und zur Flaschenbelüftungsleitung 22 gehört, fixiert. Auch andere Fixierungsmöglichkeiten sind gegeben, beispielsweise auch hier durch eine Schraube. Zweckmäßig ist hier die gleichzeitige Nutzung des Stopfens 24, auch weil dieser von der Rückseite des Flaschenaufsatzgerätes her besonders gut zugänglich ist. In
Fig. 5 ist die hintere Gehäuseschale 52 abgenommen worden und dementsprechend fehlt auch der Stopfen 24. - Die Zeichnungen, insbesondere
Fig. 2 undFig. 5 , zeigen weitere Besonderheiten der Innenraumgestaltung des Außengehäuses 2. Zunächst befindet sich im Außengehäuse 2, hier in der vorderen Gehäuseschale 51, genauer gesagt an dieser angebracht, ein von hinten (wie hier), von vorne und/oder von oben zugängliches, zum Innenraum des Außengehäuses 2 im übrigen jedoch geschlossenes Aufnahmefach 53. Diese Aufnahmefach 53 dient der Aufnahme elektronischer Einrichtungen, insbesondere einer bestückten Schaltungsplatine 54. Im Aufnahmefach 53 befindet sich auch die Elektronik der Anzeige 4 einschließlich des Anzeigefelds 5. - Im dargestellten und bevorzugten Ausführungsbeispiel, bei dem sich die Betätigungstaste 49 oben auf dem Außengehäuse 2 befindet, setzt sich das Aufnahmefach 53 unter der Betätigungstaste 49 winkelförmig bis in die hintere Gehäuseschale 52 fort. Dadurch können auch die elektronischen Einrichtungen unter der Betätigungstaste 49 in diesem Aufnahmefach 53 geschützt werden. Insbesondere ist das hier eine weitere Platine 55, die einen Drucktaster 56 trägt, der von der Betätigungstaste 49 betätigt wird. Diese weitere Platine 55 ist im dargestellten und bevorzugten Ausführungsbeispiel mit der Schaltungsplatine 54 über ein Filmscharnier 57 verbunden und sitzt selbst in einer Einschubfassung 58 des Aufnahmefaches 53. Das Filmscharnier 57 ist im dargestellten und bevorzugten Ausführungsbeispiel von einer Schaltungs-Folien-bahn gebildet.
- Das Aufnahmefach 53 könnte nach vorne durch einen ggf. auch die Anzeige 4 und die Betätigungstasten 6 tragenden Fachdeckel 59 abgeschlossen sein. Dann könnte das Aufnahmefach 53 bei abgenommenem Fachdeckel 59 von außen bestückt werden.
- In allen Fällen ist der gesamte Bereich nach innen gegen Dämpfe abgeschottet, so dass die empfindliche Elektronik auch bei Arbeiten mit aggressiven chemischen Medien gut geschützt ist.
- Man erkennt am Aufnahmefach 53 im Übrigen im oberen, sich bis zur hinteren Gehäuseschale 52 erstreckenden Bereich in
Fig. 2 undFig. 5 noch einen externen Anschluss 60. Auch dieser ist abgedichtet zur hinteren Gehäuseschale 52 geführt. Der Anschluss 60 stellt eine äußere Schnittstelle der elektronischen Einrichtungen dar, die in beliebiger, üblicher Weise genutzt werden kann. - Während in der Darstellung in
Fig. 2 die Belüftungsöffnung 48 unterhalb der Betätigungstaste 49 der Belüftung des Aufnahmefaches 53 dient, sind inFig. 5 angedeutete, seitlich unter der Betätigungstaste 49 liegende Belüftungsöffnungen für die Belüftung des Innenraums des Außengehäuses 2 im Übrigen zuständig. Man erkennt inFig. 5 in diesem Zusammenhang, dass das Aufnahmefach 53 jedenfalls im sich nach hinten erstreckenden Bereich schmaler ist als das Außengehäuse 2 und mittig angeordnet ist. - Ferner erkennt man in
Fig. 5 in Verbindung mitFig. 2 , dass im Außengehäuse 2, und zwar auch hier in der vorderen Gehäuseschale 51, d. h. angebracht an dieser, zwei Batteriefächer 61, und zwar rechts und links des Aufnahmefaches 53, angeordnet sind. Jedes Batteriefach 61 ist durch einen Deckel 62 zum Innenraum des Außengehäuses 2 im Übrigen hin geschlossen. Der Deckel 62 ist inFig. 2 erkennbar, er hat eine Handhabungslasche 63. InFig. 5 erkennt man die Batteriefächer 61 ohne die Deckel 62 und ohne Batterien. Selbstverständlich sind auch die Batteriefächer 61 durch die Deckel 62 gegenüber den im Außengehäuse 2 auftretenden Dämpfen abgedichtet. - Grundsätzlich wäre es möglich, die Batteriefächer 61 von der Vorderseite her zugänglich zu machen.
- Die beiden in
Fig. 5 erkennbaren Batteriefächer 61 belassen zwischen sich einen Freiraum, in dem die Kolbenstange 28 nach oben fahren kann. Dementsprechend hat auch die Wandung des Aufnahmefachs 53 hier einen entsprechenden Verlauf, der der Kolbenstange 28 den notwendigen Freiraum gibt. - Die öffenbare Gestaltung des Außengehäuses 2 mit der im Wesentlichen feststehenden vorderen Gehäuseschale 51 und der davon leicht abnehmbaren hinteren Gehäuseschale 52 gibt eine für den Anwender einfache Möglichkeit, die Zylinder-Kolben-Anordnung zu zerlegen, den Kolben 27 mitsamt der Kolbenstange 28 einerseits sowie den Zylinder 26 andererseits zu reinigen und auch den Kolben 27 oder den Gleitstutzen 40 nötigenfalls zu wechseln.
- Anhand von
Fig. 3 sollen nun weitere Besonderheiten der Messwerterfassung erläutert werden. - Im dargestellten und insoweit bevorzugten Ausführungsbeispiel ist vorgesehen, dass die Kolbenstange 28, vorzugsweise auf der der Zahnreihe 34 gegenüberliegenden Seite, einen sich axial an der Kolbenstange 28 erstreckenden Messstreifen 64 trägt und dass benachbart zur Kolbenstange 28, vorzugsweise im oberen Teil des Rahmens 30, eine Sensoranordnung 65 mit einem auf den Messstreifen 64 ausgerichteten Sensor 66 angeordnet ist. Hier ist also eine direkte Messwertaufnahme an der Kolbenstange 28 vorgesehen, wie sie grundsätzlich aus dem eingangs erläuterten Stand der Technik bekannt ist. Spiel in Übersetzungseinrichtungen, wie es bei elektromechanischen Messwerterfassungen vorkommt, ist hier systematisch ausgeschlossen. Das ist hier dann besonders sinnvoll, wenn die übrigen Maßnahmen zur Versteifung der mechanischen Anordnung und zur Erhöhung der Genauigkeit ebenfalls getroffen werden.
- Das dargestellte Ausführungsbeispiel zeigt, dass der Messstreifen 64 hier einseitig formschlüssig an der Kolbenstange 28 ausgerichtet wird. Dazu ist vorgesehen, dass der Messstreifen 64 mit einem einseitigen axialen Anschlag 67 in einer Tasche an der Kolbenstange 28 eingelegt und mit einer vorzugsweise chemikalienbeständigen Vergussmasse 68 vergossen ist. Man erkennt die Vergussmasse 68 einerseits unten am Anschlag 67 in geringer Menge, andererseits oben am oberen Ende der Kolbenstange 28. Eine Vergussmasse 68 lässt sich leichter chemikalienbeständig ausführen als normale Kleber. Sie hat im Übrigen eine hinreichende Eigenelastizität, um die minimalen Verschiebungen des Messstreifens 64 relativ zur Kolbenstange 28 aufzunehmen.
- Grundsätzlich sind aus Kunststoff bestehende, mit Magnetpulver versetzte Messstreifen 64 einsetzbar.
- Die zuvor erläuterten minimalen Verschiebungen des Messstreifens 64 relativ zur Kolbenstange 28 rühren aus Längenveränderungen an der Kolbenstange 28 her sowie aus der unterschiedlichen thermischen Längenausdehnung von Kolbenstange 28 und Messstreifen 64.
- In
Fig. 12 ist die Baugruppe mit Kolben 27, Kolbenstange 28 und Messstreifen 64 dargestellt. Im Gegensatz zur Ausführung nachFig. 2 ist der Messstreifen 64 wie in der Ausführung nachFig. 11 a/11b in der Kolbenstange 28 nahe der Mittelachse des Kolbens 27 angeordnet. Der Messstreifen 64 wird auch nicht wie in der Ausführung nachFig. 2 gehalten. Bei dieser Ausführung sitzt der Messstreifen 64 vertikal nahe dem Kolben 27 an dem Anschlag 67 auf. Das obere gegenüberliegende Ende des Messstreifens 64 wird durch ein Federelement 28a vertikal nach unten auf den Anschlag 67 verschoben. Beide Anlageflächen sind geneigt, so dass der Messstreifen 64 in Richtung seiner seitlichen Anlage an der Kolbenstange 28 gehalten wird. - Bei der Ausführung nach
Fig. 12 ist der Messstreifen 64 über seine vertikale Länge mit der Kolbenstange 28 nicht verbunden. - Die Ausführung nach
Fig. 12 hält den Messstreifen 64 an der Kolbenstange 28 durch das Federelement 28a flexibel fest. Temperaturänderungen und unterschiedliche Längendehnungen haben keinen Einfluss auf die Befestigung. Zudem gestaltet sich die Montage des Messstreifens 64 ohne Hilfsmittel und/oder eine Aushärtezeit positiv bzgl. Kosten für Herstellung und Reparatur. - In der dargestellten Ausführungsform sind das Federelement 28a und die Kolbenstange 28 einstückig ausgeführt. Das Federelement 28a könnte auch ein separates Bauteil sein, das an der Kolbenstange 28 befestigt wird und aus einem anderen Material mit guten elastischen Eigenschaften besteht. Ebenso könnte das Federelement 28a so gestaltet werden, dass es den Messstreifen 64 in Richtung seiner seitlichen Anlage an der Kolbenstange 28 formschlüssig, beispielsweise mittels eines angeformten Bügels, hält.
- Die bislang beschriebenen konstruktiven Einzelheiten eines Flaschenaufsatzgerätes sind auf das Messprinzip des Wegmesssystems nicht festgelegt. Nach bevorzugter Lehre, die insoweit auch in den Zeichnungen dargestellt ist, wird mit einem magnetfeldempfindlichen Messsystem gearbeitet. Für die unterschiedlichen Lehren der vorliegenden Erfindung kommen teilweise aber auch optoelektronische und kapazitive Messsysteme in Frage.
- Im Einzelnen ist hier vorgesehen, dass der Wegmessstreifen 64 (Messstreifen 64) abschnittsweise beabstandet magnetisiert oder abschnittsweise gegensinnig magnetisiert ist, und zwar mit einer Teilung zwischen 0,3 mm und 2,0 mm, vorzugsweise und als Kompromiss zwischen Auflösung und Kosten ca. 1,0 mm.
- Das dargestellte und insoweit bevorzugte Ausführungsbeispiel zeigt eine besonders zweckmäßige Ausführung einer nicht-optischen, insbesondere einer magnetfeldempfindlichen Sensoranordnung 65. Diese befindet sich in einer zum Messstreifen 64 bzw. zum Innenraum des Außengehäuses 2 hin vollständig geschlossenen Aufnahmetasche 69. Diese ist im dargestellten Ausführungsbeispiel in den Rahmen 30 eingesetzt, nämlich an diesem mit Langlochverbindungen 70 verschraubt. Die Langlochverbindungen 70 erlauben die exakte Ausrichtung der Aufnahmetasche 69 auf den Messstreifen 64. Im dargestellten und bevorzugten Ausführungsbeispiel ist dabei vorgesehen, dass der Sensor 66 der Sensoranordnung 65 in der Aufnahmetasche 69 an deren dem Messstreifen 64 zugewandten Seite hinter einem dünnschichtigen Wandabschnitt 71 angeordnet ist. Der Sinn der Anordnung besteht darin, den Sensor 66 so nahe wie möglich an den Messstreifen 64 heranzubringen, ohne diesen tatsächlich zu berühren, und unter Beibehaltung einer gasdichten Abschottung der Sensoranordnung 65 zum Innenraum des Außengehäuses 2 hin.
- Details der Sensoranordnung 65 mit dem Sensor 66 in der Aufnahmetasche 69 sind in
Fig. 6, 7 und8 dargestellt. - Zunächst erkennt man in
Fig. 6 und 7 , dass der Sensor 66 der Sensoranordnung 65 auf einer in die Aufnahmetasche 69 in einer Einschubführung 73 eingeschobenen Platine 74 sitzt, und zwar an deren vorderem Rand, der inFig. 3 undFig. 6 links unmittelbar am dünnen Wandabschnitt 71 anliegt. Der Wandabschnitt 71 hat hier beispielsweise nur eine Dicke von ca. 0,1 bis 0,2 mm. Sofern die Teilung des Messstreifens 64 größer gewählt wird, kann auch der Abstand des Sensors 66 zum Messstreifen 64 größer werden. Dann können einfacher herstellbare, insbesondere spritzgießbare Wandabschnitte konzipiert werden, die regelmäßig eine etwas größere Wandstärke von um die 0,5 mm haben werden. - Die Aufnahmetasche 69 besteht hier insgesamt aus einem chemikalienbeständigen und zum Vergießen temperaturstabilen Kunststoffmaterial, insbesondere PEEK. Länge und Breite der Aufnahmetasche 69 liegen bei etwa 20 mm, die Dicke bei etwa 8 bis 10 mm.
- Der Wandabschnitt 71 der Aufnahmetasche 69 kann auch nicht einteilig mit der Aufnahmetasche 69, sondern getrennt gefertigt werden. Er würde dann anschließend an der Aufnahmetasche 69 angebracht. Hierzu kann die Aufnahmetasche 69 im Bereich des Wandabschnitts 71 eine Öffnung aufweisen. Eine gasdichte Folie kann auf eine solche Öffnung aufgeschweißt oder in anderer Weise mit und ohne Hilfsstoffe die Öffnung verschließend an der Aufnahmetasche 69 fixiert werden. Eine solche gasdichte Folie hat meist eine Dicke von ca. 10 µm bis ca. 500 µm. Diese Folie bildet nun den Wandabschnitt 71, der den Sensor 66 von dem Messstreifen 64 gasdicht trennt. Auf diese Weise kann man bis auf einen sehr geringen Abstand von 0,1 mm oder weniger kommen.
- Die Sensoranordnung 65 weist auf der Platine 74 auch die Auswerteschaltung 72 zur Auswertung der Ausgangssignale des Sensors 66 und zur Ansteuerung der Anzeige 4 auf. Grundsätzlich ist es möglich, die Auswerteschaltung 72 als Systemlösung mit einzelnen oder mehreren diskreten Bauelementen aufzubauen. Eine platz- und energiesparende sowie kostengünstige Auswerteschaltung 72 erzielt man mit dem Einsatz eines Mixed-Signal-Controllers, der die umgesetzten analogen Sensorsignale direkt über eine Interpolationssoftware auswertet. Die Auswerteschaltung 72 kann man aber auch mit einer im Extremfall reinen Softwarelösung mittels eines Mikroprozessors oder Mikrocomputers realisieren, ohne den Sinn der Lehre der vorliegenden Erfindung zu verlassen.
-
Fig. 7 zeigt eine perspektivische Ansicht der Aufnahmetasche 69 mit eingesetzter Platine 74 schräg von hinten. Hier ist die Platine 74 noch nicht vergossen. Ebenso ist das an der Platine 74 angelötete und mit eingegossene Schnittstellenkabel nicht dargestellt. Man kann vorsehen, die Platine 74 in der Aufnahmetasche 69 komplett zu vergießen, und zwar ebenso mit einer chemikalienbeständigen Vergussmasse. - Interessant ist die komplett separate, blockartige Gestaltung der Sensoranordnung 65 in der Aufnahmetasche 69 als eigenständig zu handhabende Baugruppe eines Gerätes der in Rede stehenden Art.
-
Fig. 8 zeigt eine Anordnung eines besonders zweckmäßigen Sensors 66 für eine Sensoranordnung 65 eines erfindungsgemäßen Gerätes. Hier ist vorgesehen, dass der Sensor 66 als magnetoresistives Sensorsystem auf der Basis des AMR-Effekts ausgeführt ist. Für Details dieses Funktionsprinzips darf auf die Veröffentlichung von Dr. Erik Lins, SENSITEC GmbH "Magnetoresistiv mit optischer Präzision", vom 1. August 2005, verwiesen werden, deren Offenbarungsgehalt durch Bezugnahme auch zum Offenbarungsgehalt der vorliegenden Anmeldung gemacht wird. Diese Veröffentlichung ist im Internet seit August 2005 frei zugänglich. -
Fig. 8 zeigt kurz gesagt zwei Wheatstone-Brückenschaltungen, um 45° versetzt gegeneinander, so dass ein Cosinus-Signal (C) und ein Sinus-Signal (S) erzeugt wird, Abgriffe bei +C/-C und +S/-S. Betriebsspannung bei Ub, gegen Masse. Die Magnetisierungsrichtung des Messstreifens 64 wird durch H definiert, der Winkel zwischen H und der Richtung des Stromflusses wird durch β angegeben. Durch Quotientenbildung von Sinus und Cosinus (Arcustangensfunktion) wird die Winkelinformation unabhängig von der Amplitude der Signale. Dadurch wird einerseits der Einfluss der Temperatur minimiert, andererseits ist der Arbeitsabstand zwischen Sensor 66 und Messstreifen 64 nicht besonders kritisch. Die getrennte Bewertung der Sinus- und Cosinus-Signale bietet eine gewisse Redundanz und erlaubt aufgrund der Tatsache, dass die Summe der Quadrate gleich 1 ist, eine Selbstüberwachung des Sensors 66 bzw. eine Offset-Amplituden-Korrektur. - Um die bereits oben erläuterte direkte Auswertung der sinusförmigen und cosinusförmigen Signale des Sensors 66 zur Erzielung einer guten Interpolation durchführen zu können, empfiehlt sich eine Schaltungsanordnung 72 wie sie in
Fig. 9 als Blockschaltbild dargestellt ist. Der Sensor 66 wird mit einer getakteten Versorgungsspannung 80 gespeist, die über eine Amplitudeneinstellung 81 am Sensor 66 nachstellbar ist. Die bezeichneten Ausgänge (cos, sin) des Sensors 66 sind mit Verstärkern 82, jeweils mit Offset-Abgleich 82' verbunden. Nach den Verstärkern 82 gibt es eine Verzweigung einerseits zu Komparatoren 83 zum Vergleich mit einer Referenzspannung 84, andererseits zu Analog/Digital-Wandlern 75 mit nachgeschalteten Baugruppen 85 und Normierungsstufen 86. Die Baugruppen 75, 85, 86, 87 ,88 und 89 sind in der vorliegenden, insofern bevorzugten Lösung in einem Mixed-Signal-Controller realisiert. Für weitere Informationen zu einem Mixed-Signal-Controller wird auf die diesbezüglichen Ausführungen und die Zitatstelle verwiesen, die im allgemeinen Teil der Beschreibung enthalten sind. - Im ersten Zweig mit den Komparatoren 83 erfolgt eine Quadrantenerkennung in der Stufe 87. Alle Signale werden dann der Interpolationsstufe 88, in der eine ARCTAN-Tabelle hinterlegt ist, zugeführt. Nach der Formel

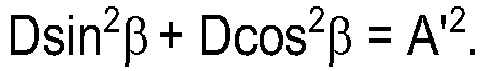
- Hinsichtlich des Stromverbrauchs des Messsystems ist ein magnetoresistives Messsystem ohnehin bereits recht zweckmäßig, jedenfalls wesentlich günstiger als ein optoelektronisches Messsystem. Nach bevorzugter Lehre ist hier ferner vorgesehen, dass die Auswertung mittels der Interpolationssoftware mit einem EIN/AUS-Tastverhältnis von etwa 0,1 bis etwa 0,02, vorzugsweise zwischen etwa 0,05 und etwa 0,03 erfolgt, insbesondere mit einer EIN-Zeit von etwa 0,6 ms bis etwa 0,1 ms, insbesondere zwischen etwa 0,3 ms und etwa 0,15 ms. Besonders empfiehlt sich dabei, dass die Interpolationssoftware mit einer Interpolationsrate zwischen 200 und 1.000, insbesondere zwischen etwa 400 und etwa 600, vorzugsweise von etwa 500 arbeitet.
- Man erkennt diese Tastung in der schematischen Darstellung in
Fig. 10 . Man erkennt den Verlauf der hier abgetasteten Sinuskurve. Dort ist als Zeit zur Messwerterfassung eine EIN-Zeit von 200 µs durch vertikale geschwärzte Striche dargestellt. In den Lücken zwischen den Strichen beträgt die AUS-Zeit jeweils 5,6 ms. Das Tastverhältnis ist also in diesem Ausführungsbeispiel etwa 0,036. - Verglichen mit den aus dem Stand der Technik bekannten Interpolations-IC's kann man, wenn man die vorgesehene Interpolation mit einer Interpolationsrate von etwa 500 realisiert, den Stromverbrauch auf etwa 130 bis 160 µA im Betrieb reduzieren. Mixed-Signal-Controller haben häufig die Möglichkeit, unterschiedliche Stromsparmodi zu wählen, in denen unterschiedliche Komponenten bzw. Anschlüsse des Kontrollers stromlos oder auf Erhaltungsstrom geschaltet sind. Der in der Beschreibungseinleitung beispielhaft genannte Mixed-Signal-Controller hat beispielsweise fünf unterschiedliche Stromsparmodi (Seite 6 des dortigen Datenblattes), die sich sämtlich dadurch auszeichnen, dass die zentrale Rechnereinheit (CPU) abgeschaltet ist. Generell ist ein solcher Mixed-Signal-Controller mit unterschiedlichen Stromsparmodi zu bevorzugen, weil er auf die Besonderheiten eines erfindungsgemäßen Gerätes optimal abgestimmt werden kann.
- Hier ist davon ausgegangen worden, dass mit einem manuell betätigten Gerät der in Rede stehenden Art die Verstellgeschwindigkeit des Kolbens 27 nicht größer als etwa 50 mm/s sein wird. Darauf ist die Interpolationsrate abgestimmt. Man erhält damit eine Auflösung des Messwegs von etwa 2 µm und eine Genauigkeit des Messwerts über den vollen Messbereich von etwa 10 µm, das Ganze in einem Temperaturbereich von + 10 °C bis etwa + 40 °C.
- Eine weitere und für sich wieder selbstständige Lehre wird anhand des Ausführungsbeispiels von
Fig. 11 (Fig. 11a, Fig. 11b ) erläutert. Im dargestellten und bevorzugten Ausführungsbeispiel gilt diese Konstruktion für ein magnetfeldempfindliches Sensorsystem, insbesondere ein magnetoresistives Sensorsystem. -
Fig. 11a zeigt eine genaue Ausrichtung der Kolbenstange 28 an einer Seitenführung 90. Vorgesehen ist hier, dass auf derselben Seite, auf der sich die Sensoranordnung 65 befindet, eine Seitenführung 90 für die Kolbenstange 28 vorgesehen ist und der Sensor 26 nahe bei, vorzugsweise etwa in Höhe der Seitenführung 90 angeordnet ist. Damit wird erreicht, dass in Sollstellung der Kolbenstange 28 in Anlage an der Seitenführung 90 auch der Sensor 66 relativ zu dem an der Kolbenstange 28 positionierten Messstreifen 64 exakt ausgerichtet ist. Die Parallelität des Messstreifens 64 mit dem Sensor 66 ist über den vollen Verstellweg der Kolbenstange 28 optimal. -
Fig. 11b zeigt in Verbindung mitFig. 11a , dass ein Messfehler hinsichtlich der Wegmessung in axialer Richtung auch aus einer Neigung der Kolbenstange 28 im Zylinder 26, insbesondere relativ zum Kolben 27 resultieren könnte. Dieser Messfehler fällt bei einem Gerät der in Rede stehenden Art wegen der im Übrigen erreichten hohen Präzision auf. Er wird dadurch verursacht, dass die Kolbenstange 28 im Bereich des Kolbenantriebs 29 ein gewisses seitliches Spiel hat, beispielsweise von 0,3 mm. Dieses führt zu einer minimalen, aber im Rahmen der vorliegenden Messgenauigkeit störenden Neigung der Kolbenstange 28, die einen Wegmessfehler verursacht. - Für den Fall einer optischen Messung empfiehlt es sich nun, diesen Fehler so klein wie möglich zu machen, indem der Messstreifen 64 an der Kolbenstange 28 einerseits und die Sensoranordnung 65 mit dem Sensor 66 andererseits so angeordnet sind, dass bei in Sollstellung befindlicher Kolbenstange 28 die dem Sensor 66 zugewandte Oberfläche des Messstreifen 64 eine Ebene bildet, die nächstmöglich an oder auf der Längsmittelachse der Kolbenstange 28 liegt. Diese Anordnungsvorschrift für den Messstreifen 64 an der Kolbenstange 28 geht von der Erkenntnis aus, dass bei einem Auflichtsystem die Oberfläche des Messstreifens 64 die Schnittstelle zwischen Messstreifen 64 und Sensor 66 ist. Lege ich diese so nahe wie möglich an die Längsmittelachse der Kolbenstange 28, so minimiere ich den Messfehler, der aus der spielbedingten Neigung der Kolbenstange 28 herrührt.
- Bei dem erfindungsgemäß bevorzugten magnetoresistiven Messsystem gilt hingegen, dass der das Magnetfeld des Messstreifens 64 erfassende Sensor 66 nächstmöglich an oder auf der Längsmittelachse der Kolbenstange 28 liegt. Dies ist in
Fig. 11a, b dargestellt. Die Schnittstelle beim magnetoresistiven Messsystem ist der Sensor 66, der von den Feldlinien des periodisch magnetisierten Messstreifens 64 durchsetzt wird. Kippt der Messstreifen 64 wie inFig. 11b gezeigt nach links weg, so wandert zwar der Ausgangsbereich der Feldlinien etwas nach unten, gleichzeitig wird durch die Kippung die Richtung der Feldlinien jedoch ebenfalls verkippt, diese verlaufen vom Messstreifen 64 leicht aufwärts gerichtet in Richtung des Sensors 66. An der Schnittstelle, nämlich am Sensor 66, ändert sich geringfügig nur die Amplitude, was korrekturfähig ist, nicht aber die Phasenlage, die für die Wegmessung entscheidend ist. - Für ein kapazitives Sensorsystem mit einem entsprechenden Messstreifen 64 liegt die Schnittstelle irgendwo zwischen den beiden zuvor geschilderten Ausrichtungen.
- Der zuvor erläuterte geringe Abstand der verschiedenen Schnittstellen zur Längsmittelachse der Kolbenstange 28, der für das Messsystem noch tolerierbar ist, ist natürlich von der geforderten Auflösung des Messsystems abhängig. Darüber hinaus beeinflusst indirekt auch der Hubquotient den noch tolerierbaren minimierten Abstand. Bei einem kleinen Hubquotienten ist in der Regel der Abstand zwischen dem Bewegungsbereich des Kolbens 27 und der Seitenführung 90 für die Kolbenstange 28 ebenso geringer. Somit ist die spielbedingte Neigung der Kolbenstange 28 größer. Je kürzer der Abstand der Lagerung des Kolbens und je größer das Spiel in diesen Längsführungen ist, desto näher muss die Schnittstelle an der Längsmittelachse der Kolbenstange 28 liegen.
- Bei der nach dieser besonderen Lehre der Erfindung verwirklichten Relativlage von Messstreifen 64 und Sensor 66 liegt der Sensor 66 in der Sensoranordnung 65 nicht mehr neben der Kolbenstange 28, sondern in deren lichtem Profil. Dementsprechend empfiehlt es sich, dass die Kolbenstange 28 eine die entsprechende Position des Sensors 66 zulassende Ausnehmung oder Abplattung aufweist.
-
Fig. 12 zeigt eine besonders interessante konstruktive Lösung zur Fixierung des Messstreifens 64 in der Kolbenstange 28 unter Berücksichtigung der zuvor erläuterten Randbedingungen. Das ist weiter oben bereits erläutert worden. - Grundsätzlich gelten die voranstehenden Ausführungen zum Ausführungsbeispiel von
Fig. 11a, b auch für eine außermittige Anordnung der Kolbenstange 28. Besondere Bedeutung kommt allerdings der Ausführung zu, bei der die Kolbenstange 28 durch die Seitenführung 90 - in Verbindung mit dem Kolben 27 im Zylinder 26 - mit ihrer Längsmittelachse nächstmöglich an oder auf der Längsmittelachse des Zylinders 26 geführt wird. - Die dargestellten Ausführungsbeispiele zeigen, dass die Sensoranordnung 65 nicht am Außengehäuse 2, sondern am formsteifen Rahmen 30 angeordnet ist. Damit ist die gesamte messtechnische Kette komplett am Rahmen 30 konzentriert, so dass dessen Formsteifigkeit zu der vorzüglichen Genauigkeit der erfindungsgemäßen Flaschenaufsatzgerätes führt.
- Wie bereits oben erläutert worden ist, kann man vorsehen, dass der Messstreifen 64 ein optischer Maßstab und die Sensoranordnung 65 ein hochauflösendes Auflichtsystem, insbesondere mit vier Auflichtdioden, ist. Dann ist die Konstruktion im Bereich der Sensoranordnung 65 natürlich anders als zuvor beschrieben.
- Mit den erfindungsgemäß realisierten Maßnahmen lässt sich die Genauigkeit von Messungen bei dem erfindungsgemäßen Flaschenaufsatzgerät auf eine Richtigkeit R von ca. +/- 0,06 % und einen Variationskoeffizienten VK von ca. 0,02 % bei Nennvolumina von 25 ml und 50 ml erhöhen. Das sind Werte, wie sie ansonsten allenfalls von hochpräzisen motorischen Flaschenaufsatzgeräten erreicht werden. Die hohe Genauigkeit des erfindungsgemäßen Flaschenaufsatzgerätes rührt auch daher, dass alle mechanisch bewegten Teile axial bezüglich des Ventilblocks 10 präzise und formsteif fixiert sind. Das in Verbindung mit der direkten Messwerterfassung unmittelbar an der Kolbenstange 28 macht einen Spielausgleich beim Umkehren der Betätigungsrichtung überflüssig.
- Durch besondere konstruktive Maßnahmen wird das Auftreten von Kippmomenten am Flaschenaufsatzgerät systematisch vermieden bzw. auf ein Minimum reduziert. In diesem Zusammenhang ist auch die vergleichsweise geringe Höhe des Außengehäuses 2 von Bedeutung, die trotz des feststehenden Außengehäuses 2 möglich ist, weil ein vergleichsweise geringer Hub des Kolbens 27 verwirklicht ist.
Claims (6)
- Flaschenaufsatzgerät zur Handhabung von Flüssigkeiten mit- einer Zylinder-Kolben-Anordnung zum präzisen Aufnehmen und Abgeben von Flüssigkeits-Teilvolumina mit einem Zylinder (26) und einem in dem Zylinder (26) abgedichtet laufenden Kolben (27),- einem Wegmessstreifen (64),- einer Sensoranordnung (65) mit einem auf den Messstreifen (64) ausgerichteten, vom Messstreifen (64) nur durch einen schmalen Spalt getrennten Sensor (66), wobei die Sensoranordnung (65) in einer zum Messstreifen (64) hin vollständig geschlossenen Aufnahmetasche (69) angeordnet ist,- einer Anzeige (4) für die jeweils gehandhabte oder zu handhabende Flüssigkeitsmenge und- einer elektronischen Auswerteschaltung (72) zur Auswertung der Ausgangssignale des Sensors (66),dadurch gekennzeichnet,dass der Kolben (27) eine nach oben aus dem Zylinder (26) herausgeführte Kolbenstange (28) aufweist,dass der Wegmessstreifen (64) unmittelbar an der Kolbenstange (28) angeordnet ist und sich axial in Bewegungsrichtung der Kolbenstange (28) erstreckt unddass die Sensoranordnung (65) benachbart zur Kolbenstange (28) ortsfest im Gerät angeordnet ist.
- Flaschenaufsatzgerät nach Anspruch 1, dadurch gekennzeichnet, dass die Sensoranordnung (65) in der Aufnahmetasche (69) als komplett separate, blockartige, als eigenständig zu handhabende Baugruppe ausgestaltet ist.
- Flaschenaufsatzgerät nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass- das Flaschenaufsatzgerät ein Außengehäuse (2) aufweist und mit einer Befestigungsanordnung (3) auf einem Flaschenhals einer Vorratsflasche (1) befestigbar ist,- das Flaschenaufsatzgerät im Außengehäuse (2) einen Ventilblock (10) aufweist, an dem die Befestigungsanordnung (3) angebracht oder integral ausgeformt ist, mit der der Ventilblock (10) auf der Vorratsflasche (1) befestigbar ist,- das Außengehäuse (2) mit dem Ventilblock (10) lösbar verbunden ist,- das Flaschenaufsatzgerät einen den Zylinder (26) umgebenden, sich nach oben über den Zylinder (26) hinaus erstreckenden, tragenden Rahmen (30) aufweist,- der Rahmen (30) am unteren Ende mit dem Ventilblock (10) fest in einer axial genau bestimmten Position verbunden, jedoch vom Ventilblock (10) lösbar ist,- das Flaschenaufsatzgerät oberhalb des Zylinders (26) einen mit der Kolbenstange (28) in Antriebsverbindung stehenden Kolbenantrieb (29) aufweist,- der Rahmen (30) den Kolbenantrieb (29) aufnimmt oder trägt,- das Außengehäuse den Rahmen (30) außen umschließt, sich über den Kolbenantrieb (29) am Rahmen (30) nach oben hinaus erstreckt und oben geschlossen ist und- die Sensoranordnung (65) im oberen Teil des Rahmens (30) angeordnet ist.
- Flaschenaufsatzgerät nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Sensor (66) in der Aufnahmetasche (69) an deren dem Messstreifen (64) zugewandten Seite hinter einem dünnschichtigen Wandabschnitt (71) der Aufnahmetasche (69) angeordnet ist, wobei der Wandabschnitt (71) eine Dicke von etwa 0,1 mm bis 0,5 mm aufweist.
- Flaschenaufsatzgerät nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Sensoranordnung (65) in der Aufnahmetasche (69) rückwärtig mit Vergussmasse vergossen ist.
- Flaschenaufsatzgerät nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Sensor (66) der Sensoranordnung (65) auf einer in der Aufnahmetasche (66) in einer Einschubführung (73) eingeschobenen Platine (74) an deren vorderen Rand sitzt.
Applications Claiming Priority (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE202006018527 | 2006-12-07 | ||
| DE202006018526 | 2006-12-07 | ||
| PCT/EP2007/010580 WO2008068013A2 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP07856393.9A EP2125223B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP14002517.2A EP2799141B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
Related Parent Applications (3)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP14002517.2A Division EP2799141B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP14002517.2A Division-Into EP2799141B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP07856393.9A Division EP2125223B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3508274A1 EP3508274A1 (de) | 2019-07-10 |
| EP3508274B1 true EP3508274B1 (de) | 2024-02-28 |
Family
ID=39301515
Family Applications (3)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP07856393.9A Active EP2125223B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP14002517.2A Active EP2799141B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP19158248.5A Active EP3508274B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
Family Applications Before (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP07856393.9A Active EP2125223B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
| EP14002517.2A Active EP2799141B1 (de) | 2006-12-07 | 2007-12-06 | Flaschenaufsatzgerät zur handhabung von flüssigkeiten |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US8142738B2 (de) |
| EP (3) | EP2125223B1 (de) |
| CN (1) | CN103285951B (de) |
| WO (1) | WO2008068013A2 (de) |
Families Citing this family (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8268261B2 (en) * | 2006-11-22 | 2012-09-18 | Altair Corporation | Pipette core member, pipette, and pipette device |
| DE202009012054U1 (de) | 2009-09-07 | 2011-02-10 | Brand Gmbh + Co Kg | Dosiergerät für Flüssigkeiten |
| EP2671054A1 (de) * | 2011-01-31 | 2013-12-11 | Witeg Labortechnik GmbH | Flaschendispenser mit digitaler volumenanzeige |
| US9568406B2 (en) * | 2011-08-31 | 2017-02-14 | King Tester Corporation | Portable brinell hardness tester with stented through bore pumping chamber |
| US9131811B2 (en) * | 2011-09-22 | 2015-09-15 | Gojo Industries, Inc. | Hygiene compliance monitor for a dispensing container |
| EP2657661A1 (de) | 2012-04-24 | 2013-10-30 | Socorex Isba S.A. | Spender mit variablem Volumen zur genauen Ausgabe einer angepassten Flüssigkeitsmenge |
| US20140002642A1 (en) | 2012-06-15 | 2014-01-02 | Elmar SWIEGOT | Absolute position detection |
| DE202015000520U1 (de) | 2015-01-23 | 2016-04-28 | Brand Gmbh + Co Kg | Ventilblockanordnung für ein Flaschenaufsatzgerät |
| DE202015000519U1 (de) | 2015-01-23 | 2016-04-27 | Brand Gmbh + Co Kg | Ausstoßleitungsanordnung für ein Flaschenaufsatzgerät |
| DE102015000904A1 (de) | 2015-01-23 | 2016-07-28 | Brand Gmbh + Co Kg | Ventilblockanordnung für ein Flaschenaufsatzgerät |
| DE202015000521U1 (de) | 2015-01-23 | 2016-04-28 | Brand Gmbh + Co Kg | Ausstoßventilanordnung für ein Flaschenaufsatzgerät |
| DE102015000903B4 (de) | 2015-01-23 | 2023-05-17 | Brand Gmbh + Co Kg | Ausstoßleitungsanordnungen für ein Flaschenaufsatzgerät |
| DE102015017471B3 (de) | 2015-01-23 | 2023-07-20 | Brand Gmbh + Co Kg | Aussstoßleitungsanordnung für ein Flaschenaufsatzgerät |
| DE102015000902B4 (de) | 2015-01-23 | 2023-06-15 | Brand Gmbh + Co Kg | Ausstoßleitungsanordnung für ein Flaschenaufsatzgerät |
| DE102015000905A1 (de) | 2015-01-23 | 2016-07-28 | Brand Gmbh + Co Kg | Zylinder-Kolben-Anordnung für ein Flaschenaufsatzgerät |
| DE202015000522U1 (de) * | 2015-01-23 | 2016-04-26 | Brand Gmbh + Co Kg | Zylinder-Kolben-Anordnung für ein Flaschenaufsatzgerät |
| DE102015000906A1 (de) | 2015-01-23 | 2016-07-28 | Brand Gmbh + Co Kg | Ausstoßventilanordnung für ein Flaschenaufsatzgerät |
| DE202015000523U1 (de) | 2015-01-23 | 2016-04-27 | Brand Gmbh + Co Kg | Ausstoßleitungsanordnung für ein Flaschenaufsatzgerät |
| USD799717S1 (en) * | 2015-02-11 | 2017-10-10 | Brand Gmbh + Co Kg | Bottle top dispenser for laboratory use |
| DE202015001781U1 (de) | 2015-03-09 | 2016-06-10 | Brand Gmbh + Co Kg | Zylinder-Kolben-Anordnung für ein Flaschenaufsatzgerät |
| DE202017101008U1 (de) | 2017-02-23 | 2018-05-24 | Brand Gmbh + Co Kg | Dispenser und System zum Aufnehmen und Abgeben von Fluidvolumina |
| KR102621896B1 (ko) * | 2017-07-04 | 2024-01-08 | 주식회사 엘지생활건강 | 타이머 및 이를 구비하는 용기 |
| DE102018200219B4 (de) * | 2018-01-09 | 2020-10-08 | Festo Se & Co. Kg | Vorrichtung zur Erfassung der Stellung eines Ventilglieds, Ventilbaueinheit, Abfüllanlage und Verfahren zur Inbetriebnahme einer Abfüllanlage |
| CN112512688A (zh) * | 2018-04-30 | 2021-03-16 | 蛋白流控技术公司 | 无阀流体切换流量芯片及其用途 |
| CN111921576B (zh) * | 2020-08-18 | 2025-05-23 | 北京沄汇智能科技有限公司 | 快速装拆多功能物料瓶 |
| CN114889964B (zh) * | 2022-05-17 | 2023-09-19 | 江南大学 | 一种多用途气液混合增压瓶 |
Family Cites Families (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3067915A (en) * | 1960-05-23 | 1962-12-11 | Microchemical Specialties Co | Liquid dispensing devices |
| US3805998A (en) * | 1972-11-17 | 1974-04-23 | M Croslin | Dispensing pipette |
| DE3143600A1 (de) | 1981-11-03 | 1983-05-11 | Nichiryo Co., Ltd., Tokyo | Fluessigkeitsausgabegeraet |
| DE8208367U1 (de) * | 1982-02-05 | 1982-12-09 | Jencons (Scientific) Ltd., Leighton Buzzard, Bedfordshire | Dosiergeraet zur abgabe von fluessigkeit aus einem behaelter |
| DE3278154D1 (en) | 1982-06-04 | 1988-04-07 | Brand Rudolf Gmbh & Co | Plunger type burette mounted on a flask |
| DE3417016C1 (de) | 1984-05-09 | 1985-12-05 | Preibisch, Herbert, Dr.-Ing., 8000 München | Verfahren zur Ermittlung der Lage und Geschwindigkeit von Objekten |
| DE3501909C1 (de) | 1985-01-22 | 1986-07-10 | Witeg-Glasgeräte Helmut Antlinger KG, 6980 Wertheim | Kolbenbürette |
| DE3534550A1 (de) | 1985-04-02 | 1986-10-09 | Walter Graf U. Co Gmbh & Co, 6980 Wertheim | Praezisionsdosiergeraet mit digitaler anzeigevorrichtung |
| DE3516596A1 (de) * | 1985-04-02 | 1986-10-02 | Walter Graf U. Co Gmbh & Co, 6980 Wertheim | Praezisionsdosiergeraet mit digitaler anzeigevorrichtung |
| GB8614850D0 (en) * | 1986-06-18 | 1986-07-23 | Jencons Scient Ltd | Liquid dispensers |
| DE8800844U1 (de) | 1988-01-25 | 1988-06-23 | Walter Graf U. Co Gmbh & Co, 6980 Wertheim | Dispenser |
| DE4137351C2 (de) | 1991-11-13 | 1997-01-16 | Walu Apparatetechnik Gmbh | Flaschendispenser |
| DE9202990U1 (de) | 1992-03-06 | 1992-08-06 | Walu-Apparatetechnik GmbH, 6980 Wertheim | Aufsteckmodul für ein Flaschendosiergerät |
| US5862958A (en) * | 1997-03-21 | 1999-01-26 | Barnstead/Thermolyne Corporation | Bottle top dispenser |
| DE10106463A1 (de) | 2001-02-13 | 2002-08-14 | Hirschmann Laborgeraete Gmbh | Digitalbürette und Verfahren zum Anzeigen des Dosiervolumens einer solchen Digitalbürette |
| US20050194407A1 (en) * | 2001-06-29 | 2005-09-08 | Bach David T. | Precision fluid dispensing system |
| DE10301343B4 (de) * | 2003-01-16 | 2004-12-09 | Eppendorf Ag | Dosiervorrichtung |
| US6899254B1 (en) * | 2004-01-20 | 2005-05-31 | Plas-Pak Industries, Inc. | Venting seal for dispenser |
| US20060143482A1 (en) | 2004-12-23 | 2006-06-29 | Lachapelle David R | Methods and devices for controlling the distribution of power on a printed circuit board |
-
2007
- 2007-12-06 EP EP07856393.9A patent/EP2125223B1/de active Active
- 2007-12-06 WO PCT/EP2007/010580 patent/WO2008068013A2/de not_active Ceased
- 2007-12-06 CN CN201310045530.3A patent/CN103285951B/zh active Active
- 2007-12-06 EP EP14002517.2A patent/EP2799141B1/de active Active
- 2007-12-06 US US12/518,199 patent/US8142738B2/en active Active
- 2007-12-06 EP EP19158248.5A patent/EP3508274B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| US20100021349A1 (en) | 2010-01-28 |
| WO2008068013A2 (de) | 2008-06-12 |
| CN103285951A (zh) | 2013-09-11 |
| EP2799141A3 (de) | 2015-01-21 |
| CN103285951B (zh) | 2015-01-14 |
| EP2125223B1 (de) | 2015-12-02 |
| EP2799141B1 (de) | 2019-05-01 |
| WO2008068013A3 (de) | 2008-09-18 |
| EP2125223A2 (de) | 2009-12-02 |
| EP2799141A2 (de) | 2014-11-05 |
| US8142738B2 (en) | 2012-03-27 |
| EP3508274A1 (de) | 2019-07-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2799141B1 (de) | Flaschenaufsatzgerät zur handhabung von flüssigkeiten | |
| EP2024487B1 (de) | Einwegbioreaktor mit sensoranordnung | |
| DE4335863C1 (de) | Kolbenhubpipette | |
| US8597593B2 (en) | Bottle top dispenser for handling liquids | |
| DE3502546C2 (de) | Analysengerät zur Messung flüssiger oder gasförmiger Proben | |
| EP2217894A1 (de) | Laborgerät mit einem geschützten arbeitsraum | |
| DD297592A5 (de) | Werkzeugkopf fuer den einsatz in werkzeugmaschinen | |
| DE102011080956A1 (de) | Verfahren und Messstelle zur Messung zumindest einer physikalischen und/oder chemischen Prozessgrößen eines in einem Einwegbehältnis enthaltenen Messmediums | |
| WO2012152423A1 (de) | Einweg-sensorkopf und einwegbehälter | |
| DE2913445C2 (de) | Feinmeßpipette zur dosierten Abgabe kleiner Flüssigkeitsmengen | |
| DE2051189C3 (de) | Vorrichtung zum Messen der optischen Dichte von Mikrobenkulturen | |
| DE2511322B2 (de) | Kolorimeter | |
| DE102005033378A1 (de) | Kolbenhubpipette | |
| EP2671054A1 (de) | Flaschendispenser mit digitaler volumenanzeige | |
| DE202007017095U1 (de) | Flaschenaufsatzgerät zur Handhabung von Flüssigkeiten | |
| DE202007017094U1 (de) | Gerät zur messenden Handhabung von kleinen Flüssigkeitsmengen | |
| EP1950764A1 (de) | Fluidzelle für die Rastersondenmikroskopie oder Kraftsprektroskopie | |
| DE3516596A1 (de) | Praezisionsdosiergeraet mit digitaler anzeigevorrichtung | |
| DE102015105483B4 (de) | Ventilantrieb | |
| AT391213B (de) | Einrichtung zur wahlweisen beschickung eines analysengeraetes | |
| EP1852672A1 (de) | Handgeführtes Winkel- oder Gradmessgerät | |
| DE4305924C2 (de) | Vorrichtung zur Detektion der Überfüllung eines Überlaufkanals für Flüssigkeiten | |
| DE10022503B4 (de) | Vorrichtung zum Bestimmen des Randwinkels eines auf einer Unterlage liegenden Tropfens | |
| WO2006077169A1 (de) | Messvorrichtung und messverfahren zum messen photokatalytischer aktivität einer photokatalytischen schicht | |
| JPH01500971A (ja) | ピペット |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AC | Divisional application: reference to earlier application |
Ref document number: 2125223 Country of ref document: EP Kind code of ref document: P Ref document number: 2799141 Country of ref document: EP Kind code of ref document: P |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20200110 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: EXAMINATION IS IN PROGRESS |
|
| 17Q | First examination report despatched |
Effective date: 20200528 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20231129 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AC | Divisional application: reference to earlier application |
Ref document number: 2125223 Country of ref document: EP Kind code of ref document: P Ref document number: 2799141 Country of ref document: EP Kind code of ref document: P |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502007016999 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240628 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240628 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240628 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240628 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502007016999 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20241129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241206 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20241231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241206 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260101 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20251215 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20251219 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20251229 Year of fee payment: 19 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1660750 Country of ref document: AT Kind code of ref document: T Effective date: 20241206 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20071206 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241206 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20260101 Year of fee payment: 19 |