EP1776495B1 - Entrainement de guide-fil pour machine a tricoter - Google Patents
Entrainement de guide-fil pour machine a tricoter Download PDFInfo
- Publication number
- EP1776495B1 EP1776495B1 EP05767839A EP05767839A EP1776495B1 EP 1776495 B1 EP1776495 B1 EP 1776495B1 EP 05767839 A EP05767839 A EP 05767839A EP 05767839 A EP05767839 A EP 05767839A EP 1776495 B1 EP1776495 B1 EP 1776495B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- knitting machine
- guide
- control device
- bar
- yarn guide
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images




Classifications
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04B—KNITTING
- D04B15/00—Details of, or auxiliary devices incorporated in, weft knitting machines, restricted to machines of this kind
- D04B15/94—Driving-gear not otherwise provided for
- D04B15/96—Driving-gear not otherwise provided for in flat-bed knitting machines
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04B—KNITTING
- D04B15/00—Details of, or auxiliary devices incorporated in, weft knitting machines, restricted to machines of this kind
- D04B15/38—Devices for supplying, feeding, or guiding threads to needles
- D04B15/54—Thread guides
- D04B15/56—Thread guides for flat-bed knitting machines
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04B—KNITTING
- D04B7/00—Flat-bed knitting machines with independently-movable needles
- D04B7/04—Flat-bed knitting machines with independently-movable needles with two sets of needles
-
- D—TEXTILES; PAPER
- D04—BRAIDING; LACE-MAKING; KNITTING; TRIMMINGS; NON-WOVEN FABRICS
- D04B—KNITTING
- D04B7/00—Flat-bed knitting machines with independently-movable needles
- D04B7/24—Flat-bed knitting machines with independently-movable needles for producing patterned fabrics
- D04B7/26—Flat-bed knitting machines with independently-movable needles for producing patterned fabrics with colour patterns
Definitions
- the invention relates to a straight knitting machine and a knitting process.
- Another knitting machine is described in the patent EP0526406 . It includes two needle beds whose associated cam holders are independent and have their own drive means in the form of belts. These drive means are mutually slaved to obtain the synchronization of the displacements of the two cam carriers.
- This solution therefore eliminates the clutter that was present above the needle beds because of the hoops used and allows to provide a supply of son to the thread guide from above, advantageous solution called "threading
- each wire guide has its own small electric motor to move on its bar-rayer. This solution increases the number of bars and tracks and therefore the number of guide wire.
- a general object of the present invention is to provide a knitting machine which has the advantages of the solutions of the prior art without the disadvantages. For this purpose, the document
- EP1072710 proposes a knitting machine according to the preamble of claims 1 and 16.
- a first object of the present invention is to provide a knitting machine that allows an advantageous distribution of son.
- a second object of the present invention is to provide a knitting machine which allows the use of a large number of thread guides.
- a third object of the present invention is to provide a simple and inexpensive knitting machine.
- the concept of the invention is to introduce a new separate element, called a "trainer”, arranged between a selection and driving device and a wire guide, so that the selection and training device can cause the movement of the trainer, and so that the movement of the trainer causes the remote displacement of a wire guide, without direct contact but via a mechanical connection of cable, belt or chain type, this displacement synchronously, in the same direction and the same amplitude as the cam carrier.
- trainer a new separate element, called a "trainer”
- This solution makes it possible to resume the arrangement of the wire guides and the feeding of the "direct threading" threads, in a manner similar to that proposed in the patent solution.
- EP0526406 by eliminating the many motors and associated electronics, and replacing them with simple and inexpensive mechanical means.
- the invention relates to a straight knitting machine comprising at least one needle-carrying needle bed and a movable cam carrier device on the needle bed for driving said needles, at least one wire guide mounted in a bar-stripper, of so that its spout can distribute a thread to the needles, a control device of the wire guide connected to the cam carrier by a first mechanical connection allowing its simultaneous movement with the displacement of the cam carrier, the machine having a separate trainer of the guide-wire and the control device, arranged in a driving strip-bar and cooperating with the control device so that it can be selected and driven by the control device, the wire guide being connected to the driver by a second mechanical connection so that the movement of the driver causes the displacement of the wire guide within its bar-rayer synchronously, in the same meaning and the same amplitude as the displacement of the cam holder.
- the first mechanical connection consists of a control device integrally attached to the cam carrier.
- the cam carrier is mounted on a toothed belt extending over the entire length of the machine parallel to the needle bed, driven by a motor, the control device being mounted on the lower part of the belt.
- the first mechanical link consisting of the toothed belt.
- the cam carrier is mounted on a toothed belt extending the entire length of the machine parallel to the bed, driven by a motor, the control device being mounted on a belt set in motion by the motor, synchronously and providing a displacement of the same amplitude of the control device with the cam carrier.
- the second mechanical connection between the driver and the wire guide consists of a continuous cable or string guided by several pulleys.
- the cable can make two return trips using pulleys placed in the same plane, or two return trips, at least one round trip in the withdrawal of the same guide track, at the same time. using two to four substantially parallel pulleys and using two pulleys substantially perpendicular to the preceding pulleys, or two round trips, the one being in the guide track of a strip bar and the return in a tunnel of a bar-rayer, using two inclined pulleys and two other pulleys.
- the second mechanical connection between the driver and the wire guide comprises at least one toothed belt or chain.
- This link may also include at least one gear.
- the knitting machine according to the invention may comprise a plurality of substantially parallel bar-rays, at least one wire guide receiving in its spout-wire a wire which is conveyed from the top passing between two bar-rays.
- the knitting machine may also include a plurality of independent control devices.
- the drive strip-bar has a plurality of guide tracks placed one over the other. It may comprise at least one wire guide directly selected and driven by the control device. Its superimposed guide tracks may have a smaller dimension than those of the bar-rails supporting the wire guides, the latter being offset so that the cables are in parallel planes.
- a straight knitting machine comprises a needle bed 1, a cam holder 2 comprising two independent control devices 3 and 3 'integrally mounted on the cam carrier 2.
- These control devices 3 include electromagnet elements or solenoid valves operating in a manner similar to the prior art, having a movable protruding portion engageable in a corresponding opening of a driver 4 to secure the movements of two elements.
- the control device 3 is inactivated while the control device 3 'is activated and cooperates with a driver 4 slidably mounted in a first bar-raying 5, said drive, parallel to the bed and placed substantially above the and sufficiently close to the cam carrier 2 so as to be accessible by the control device.
- the trainer 4 is mechanically connected to a wire guide 6 via a smooth and light continuous cable 7 whose course consists of several parallel return trips in the same plane with the aid of several pulleys 8.
- the controller 3 performs the selection and drive functions of the trainer, similarly to the existing wire guide selection and drive devices in the prior art.
- the driver 4 is driven by the control device 3 'in a movement in the direction of the arrow A
- the portion 7e of the cable 7 which is firmly fixed to the driver 4 is also driven in the direction of the arrow A
- the part of the cable 7g which is firmly connected to the wire guide 6 is also driven in a displacement in the direction of the arrow A.
- This mechanism therefore also causes the displacement of the wire guide 6 placed in a strip-bar 9 parallel to the strip-bar 5 but further away from the cam carrier 2, and therefore not directly drivable by the control device 3 of the cam carrier 2.
- the driver 4 and the wire guide 6 are arranged in opposite on their respective bar-rayeurs and as the length of the cable 7 separating them is constant and their parallel displacement, their position remains always in opposite.
- This solution which is based on a separate trainer 4 and remote from the wire guide 6 and mechanically connected thereto to define its displacement, thus makes it possible to obtain exactly the same effect as with a direct drive mechanism of the guide- wire 6 by the device control 3 or with a motorized wire guide 6 as in the prior art, ie a displacement of the synchronous wire guide 6, in the same direction and of the same amplitude as the displacement of the cam carrier 2.
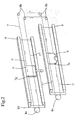
- the figure 2 represents a first embodiment in which the driver 4 and the wire guide 6 are connected by a cable 7 making two back and forth 7 '/ 7 "parallel, the portion of the cable representing a 7' respectively carrying the coach 4 in its part 7e and the wire guide 6 in its part 7g.Every way back and forth is in the plane of each strip-bar, thus making it possible to conceal the cables in the recessed parts 10 defining the guide tracks of the bars.
- This solution is implemented by four pulleys 8h on the one hand, the effect of which is to cause the transverse passage of the cable from one bar-rayer to the other, and by two pulleys 8v perpendicular to the pulleys 8h on the other hand, whose effect is to allow the return of the cable 7 "in the same bar-rayer.
- these two pulleys 8v will have a slight inclination, so that the return of the cable 7 "is slightly offset and does not interfere with the movements of the driver 4 and wire guide 6 in their strip-strips 5, 9 respectively.
- cable 7 makes it possible not to clutter the space between the bar-strippers, which will be used for the routing of the son as will be explained later.
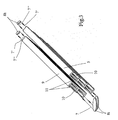
- the figure 3 illustrates a second variant in which the cable 7 is guided so as to make two rounds and 7 '/ 7 "return, a round trip in each strip-bar 5, 9, as in the previous case, using two small pulleys 8h and two large pulleys 8i inclined.
- This solution avoids any interference between the different portions of cable 7.
- Each pulley 8h allows the return of the cable 7 "in the dedicated tunnel 11 of each strip bar, while each pulley 8i connects the cables of a strip bar to the other.
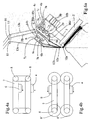
- the Figures 4a and 4b represent two new variants in which toothed belts or chains are used.
- the figure 4a represents a variant in which three toothed belts 7 and four toothed pulleys 8 are used to allow the remote mechanical connection of a wire guide 6 with a driver 4.
- the figure 4b represents another variant in which the wire guide 6 and the driver 4 are each placed on a toothed belt 7 mounted movably around two pulleys 8, these two systems being connected by two gears 8 'for interconnecting the rotations of the four pulleys 8 to obtain a synchronous displacement, of the same direction and of the same amplitude of the wire guide 6 and the driver 4.
- FIG. 1 to 4 represent a remote mechanical connection between a wire guide 6 and a driver 4, in opposition to a usual mechanical connection according to the prior art in which a wire guide is directly and physically grasped by a selection and drive device.
- These alternative embodiments fulfill the same function of obtaining the synchronized displacement of a wire guide 6 with a driver 4, or finally a synchronized displacement, in the same direction and of the same amplitude as the cam carrier 2, which is necessary for knitting operations.
- the figure 3 illustrates an embodiment in which each strip-bar may have several parallel guide tracks placed on each other.
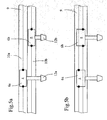
- the figure 5a illustrates a strip-bar 9 provided with two guide tracks 10a and 10b respectively carrying two wire guides 6a and 6b, both of which son-nozzles 12a and 12b stop at the same height substantially at the level of the needle so as to supply the needles actuated by the cam holder with thread.
- This construction allows the crossing of the wire guides.
- the figure 5b illustrates a bar-scratcher 9 having only one guide track in which are placed two wire guide 6a and 6b.
- the two thread guide can not cross, their use will be subject to a specific order and this solution offers fewer possibilities than the previous one.
- the figure 6a illustrates a sectional view in a transverse plane at the cam door of a knitting machine to a needle bed according to the first embodiment of the invention.
- the cam holder 2 On the needle bed 1 is the cam holder 2 provided with a control device 3 rising in a direction perpendicular to the needle bed 1.
- This control device comprises three electromagnets or solenoid valves or other drive devices of the invention.
- prior art 3a, 3b, 3c corresponding to three guide tracks 10a, 10b, 10c of the drive strip-bar 5 placed approximately above the end of the needles, and extending parallel to the needle bed.
- This figure illustrates two electromagnets 3a, 3c in an activated state, which allows to guide both wire guide 6a, 6c whose son-beaks 12a, 12c are positioned at the needles of the needle bed.
- the two electromagnets 3b and 3c cooperate with two drivers 4b and 4c, respectively moving in the guide tracks 10b and 10c.
- Each driver 4b, 4c is mechanically connected to a wire guide 6b, 6c, placed in a separate guide track of the same bar-stripper 9, by cables 7b and 7c, according to one of the variants illustrated above.
- the wire guide 6a positioned in the guide track 10a of the drive strip-bar 5, is directly actuable by the electromagnet 3a of the control device 3, which comes into direct contact with a solidary drive part. of the wire guide 6a, in a known manner, without resorting to a trainer within the meaning of the invention.
- This solution thus combines wire guide drive mechanisms according to the invention with conventional wire guide actuation.
- each wire-spout 12a, 12b, 12c of each wire-guide 6a, 6b, 6c makes it possible to route a wire 13a, 13b, 13c respectively at the needle of the needle bed 1.
- the curvature and the length of the wire-tips differ according to the positioning of the wire guides in different guide tracks and / or in different bar-strips.
- the routing of each wire is optimized since each wire is brought from the top, according to the routing "direct threading", which allows a path of the shortest wire possible, minimizing tensions, twists, dissymmetries and friction.
- a first series of cylindrical bars 15, then a second series of cylindrical bars 14a, 14b guide the son 13a and 13b with the minimum of friction, torsion and effort.
- the son 13a and 13b are routed in the space between the bar-strippers 5 and 9. This routing son also provides a solution in which each wire is not likely to interfere with the other son.
- the figure 6b represents a straight needle double knitting machine whose elements described in connection with the figure 6a are split symmetrically over the second bed. This machine therefore has a total of six thread guides. As a remark, this same configuration could work with more wire guides arranged in the same guide tracks according to a solution as represented in FIG. figure 5b .
- the figure 7 illustrates a front view of a straight knitting machine as shown in FIGS. Figures 6a and 6b . It comprises a bed 1 on which moves a cam holder 2 comprising two control devices 3. Above the bed is the drive bar-scriber which comprises three guide tracks 10a, 10b, 10c.
- the lower guide track 10a supports a wire guide 6a that can be driven directly by the control device 3.
- the upper guide track 10c supports two coaches 4c and 4c ', corresponding to two wire guide 6c and 6c' placed on a bar-ray farther away and not visible in this view. These elements are therefore mounted according to the diagram of the figure 5b .
- the routing of the son is done by direct threading, the son 13a, 13b, 13c and 13c 'being routed to son nozzles 12a, 12b, 12c and 12c' from their highest points 16a, 16b, 16c and 16c '.
- the figure 8 schematically illustrates a second embodiment of the invention, for a straight knitting machine with two needle beds.
- the device of the invention is shown in connection with the front only.
- the front cam carrier 2 is mounted on a toothed belt 20, extending over the entire length of the machine, driven by a toothed wheel 21 itself driven by a motor 22.
- the belt forms a loop around two notched wheels 21 and 24. This mechanism allows the cam holder 2 to move on the needle bed.
- the lower part 23 of the belt moves in the opposite direction to that of part 20.
- the control device 3 is no longer secured to the cam carrier 2 but is mounted on this second portion 23 of the toothed belt.
- the figure 9 schematically illustrates a third embodiment of the invention, for a straight double-needle knitting machine.
- the cam carrier 2 is mounted on a belt 20 driven by a motor 22 as in the previous solution.
- the control device 3 is mounted on a belt 25 set in motion around four pulleys 8v at least one of which is connected to the motor shaft 22. The dimensions of these pulleys are chosen so that the two belts 20 and 25 are set in motion simultaneously, synchronously and at the same speed by the motor 22.
- the control device 3 is thus able to select and drive a driver 4 mounted on a not shown bar-ray.
- the trainer 4 is connected to a wire guide 6 by one of the solutions described above.
- the mechanical connection between the control device 3 and the cam carrier 2 could allow a displacement of the control device 3 in the opposite direction of the cam carrier 2, to obtain the same advantage that mentioned in the second implementation mode described with reference to the figure 8 .
- FIGS. 10a and 10b represent cross-sectional views of a drive bar-striper 5 and two bar-stripers 9 and 26, according to one of the above four wire guide embodiments.
- four elements 3a to 3d make it possible respectively to drive four drivers 4a to 4d placed in superimposed guide tracks of a drive bar-razor 5 and respectively connected by four cables.
- the two wire guides 6c and 6d are positioned in two superimposed guide tracks of the strip bar 9 while the two wire guides 6a and 6b are positioned in two superimposed guide tracks of the parallel strip bar 26.
- the dimensions of the guide tracks of the drive-strip bar 5 are the same as those of the strip-bars 9 and 26 and the strip-bar 26 is entirely under the strip-bar 9, so that the cables 7a to 7d remain in parallel planes.
- the guide tracks of the drive-strip bar 5 are smaller than those of the bar-strippers 9 and 26. They have a height twice smaller in this variant.
- the second strip bar 26 is positioned at a height offset by half the height of a guide track of the first strip bar 9 in order to obtain a positioning of the cables 7a to 7d in parallel planes.
- This variant makes it possible to reduce the dimensions of the drive strip-bar and thus its bulk, while reducing the volume necessary to have several parallel bar-stripers.
- the solution is a wire guide bar, comprising at least three wire guide guide tracks superimposed and combining a vertical and horizontal distribution of wires.
- this technical problem and this solution also apply to a knitting machine comprising a bar-striper combining motorized wire guides according to the prior art with wire guides driven according to a device of the present invention, or a bar-striper with all motorized or driven wire guides according to any other principle.
- Previous modes of implementation use a cable or belts. It may be a single, smooth, toothless, twine-type continuous strand, used with small bending radii to minimize straining efforts, since the device is very light. Alternatively, any cable, chain, belt, tape, could be suitable.
- the embodiments described have few wire guides, but it will be obvious that the principle of the invention easily allows the arrangement of twenty-four wire guides or more, by multiplying the barbs. rays and guide tracks.
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Knitting Machines (AREA)
- Supports For Plants (AREA)
- Media Introduction/Drainage Providing Device (AREA)
Description
- L'invention concerne une machine à tricoter rectiligne et un procédé de tricotage.
- Les machines à tricoter traditionnelles, telles que décrites dans le brevet
EP0246364 , comprennent deux fontures avant et arrière sur lesquelles sont disposées des aiguilles et sur lesquelles un chariot porte-cames se déplace en effectuant des allers et retours pour actionner certaines aiguilles et réaliser ainsi des rangées de mailles. Les chariots porte-cames avant et arrière de chaque fonture sont solidairement reliés par un arceau chevauchant les fontures de manière à garantir la synchronisation de leur déplacement, nécessaire puisque les deux chariots porte-cames interviennent sur des aiguilles manipulant les mêmes mailles du même tricot, pour garantir la qualité. Ces machines comprennent de plus plusieurs barre-rayeurs parallèles aux fontures et disposées au-dessus des fontures et sous l'arceau des porte-cames. Ces barre-rayeurs supportent des guide-fil pouvant coulisser sur presque toute la longueur de la machine, qui sont munis d'un bec-fil permettant de guider les fils jusqu'au niveau des aiguilles de la machine. Chaque guide-fil correspond à une ou plusieurs bobine(s) de fil spécifique(s) et permet de guider un ou plusieurs fil(s) vers les aiguilles. Chaque chariot porte-cames comprend un dispositif de sélection et d'entraînement de guide-fil, à base d'électroaimant, qui permet de saisir directement un guide-fil sélectionné pour le faire coulisser dans sa barre-rayeur, de manière solidaire et synchronisée avec le déplacement du chariot porte-cames, afin de l'amener jusqu'aux aiguilles prédéfinies pour une opération de tricotage et permettre ainsi à ces aiguilles de manipuler leur fil pour réaliser des mailles. A chaque déplacement, le chariot peut sélectionner un ou plusieurs guide-fil différent(s). Dans ce type de machine, du fait de la présence des arceaux se déplaçant parallèlement aux fontures au-dessus des fontures, il n'est pas possible d'acheminer les fils vers les aiguilles par le haut de la machine et ces fils sont amenés par les côtés de la machine presque horizontalement jusqu'aux guide-fil. Cette solution présente finalement les nombreux inconvénients suivants : - le cheminement d'un fil depuis une bobine jusqu'au guide-fil est complexe et chaque fil est soumis à des tensions, frottements et torsions importants qui provoquent des usures prématurées du fil, des déformations des mailles, voire des cassures du fil qui nécessitent l'arrêt de la machine. Les fils délicats sont très difficiles à tricoter ;
- cette distribution horizontale du fil vers le guide-fil entraîne une dissymétrie du fonctionnement de la machine. Dans un sens de déplacement du chariot porte-cames et du guide-fil, le fil est sous tension et tiré depuis la bobine alors que dans le sens de déplacement opposé, le fil n'est plus sous tension et doit être retiré dans le sens inverse vers la bobine afin que le mou produit sur le fil ne provoque pas la chute du fil sur les fontures ;
- les contraintes précédentes limitent la vitesse de déplacement du chariot porte-cames et donc le rendement de la machine ;
- le nombre maximal de guide-fil possibles est limité puisque leur positionnement s'effectue dans un volume réduit entre la fonture et les arceaux du chariot porte-cames. D'autre part, la complexité de l'alimentation des fils vers les guide-fil limite aussi le nombre de guide-fil. Or, pour obtenir des possibilités de tricotage variées, il est nécessaire d'avoir un nombre important de fils et donc de guide-fil à disposition.
- Une autre machine à tricoter est décrite dans le brevet
EP0526406 . Elle comprend deux fontures dont les porte-cames associés sont indépendants et possèdent leur propre moyen d'entraînement sous la forme de courroies. Ces moyens d'entraînement sont mutuellement asservis pour obtenir la synchronisation des déplacements des deux porte-cames. Cette solution supprime donc l'encombrement qui était présent au-dessus des fontures du fait des arceaux utilisés et permet de prévoir une alimentation des fils vers les guide-fil par le haut, solution avantageuse dite "à enfilage direct". De plus, chaque guide-fil dispose de son propre petit moteur électrique pour se déplacer sur sa barre-rayeur. Cette solution permet d'augmenter le nombre de barres et de pistes et donc le nombre de guide-fil. Les mouvements de ces différents éléments indépendants, à savoir les deux porte-cames et les guide-fil, sont commandés et synchronisés par une unité logique programmable à microprocesseur. Cette solution ne présente plus les inconvénients de la solution précédente. Toutefois, elle est très coûteuse du fait du nombre de moteurs nécessaires et de l'électronique associée pour les synchroniser. Une solution nécessitant un nombre réduit de moteurs est connue deDD86055 - Un objet général de la présente invention consiste à proposer une machine à tricoter qui présente les avantages des solutions de l'art antérieur sans en avoir les inconvénients. Dans ce but, le document
-
EP1072710 propose une machine à tricoter selon le préambule des revendications 1 et 16. - Plus précisément, un premier objet de la présente invention consiste à proposer une machine à tricoter qui permette une distribution des fils avantageuse.
- Un second objet de la présente invention consiste à proposer une machine à tricoter qui permette l'utilisation d'un grand nombre de guide-fil.
- Un troisième objet de la présente invention consiste à proposer une machine à tricoter simple et peu coûteuse.
- Le concept de l'invention consiste à introduire un nouvel élément distinct des autres, appelé "entraîneur", disposé entre un dispositif de sélection et d'entraînement et un guide-fil, de sorte que le dispositif de sélection et d'entraînement puisse entraîner le déplacement de l'entraîneur, et de sorte que le déplacement de l'entraîneur provoque le déplacement à distance d'un guide-fil, sans contact direct mais par l'intermédiaire d'une liaison mécanique de type câble, courroie ou chaîne, ce déplacement se faisant de manière synchrone, dans le même sens et de même amplitude que le porte-came. Cette solution permet de reprendre la disposition des guide-fil et l'alimentation des fils "à enfilage direct", de manière similaire à celle proposée dans la solution du brevet
EP0526406 , en supprimant les nombreux moteurs et l'électronique associée, et en les remplaçant par des moyens mécaniques simples et peu coûteux. - Plus précisément, l'invention concerne une machine à tricoter rectiligne comprenant au moins une fonture supportant des aiguilles et un dispositif porte-cames mobile sur la fonture pour entraîner ces aiguilles, au moins un guide-fil monté mobile dans une barre-rayeur, de sorte que son bec-fil puisse distribuer un fil aux aiguilles, un dispositif de commande du guide-fil lié au porte-cames par une première liaison mécanique permettant son déplacement simultané avec le déplacement du porte-cames, la machine comportant un entraîneur, distinct du guide-fil et du dispositif de commande, disposé dans une barre-rayeur d'entraînement et coopérant avec le dispositif de commande de sorte de pouvoir être sélectionné et entraîné par le dispositif de commande, le guide-fil étant lié à l'entraîneur par une seconde liaison mécanique de sorte que le déplacement de l'entraîneur provoque le déplacement du guide-fil au sein de sa barre-rayeur de façon synchrone, dans le même sens et de même amplitude que le déplacement du porte-cames.
- Selon un premier mode de réalisation, la première liaison mécanique consiste en un dispositif de commande solidairement fixé au porte-cames.
- Selon un second mode de réalisation, le porte-cames est monté sur une courroie crantée s'étendant sur toute la longueur de la machine parallèlement à la fonture, entraînée par un moteur, le dispositif de commande étant monté sur la partie inférieure de la courroie, la première liaison mécanique consistant en la courroie crantée.
- Selon un troisième mode de réalisation, le porte-cames est monté sur une courroie crantée s'étendant sur toute la longueur de la machine parallèlement à la fonture, entraînée par un moteur, le dispositif de commande étant monté sur une courroie mise en mouvement par le moteur, de manière synchrone et assurant un déplacement de même amplitude du dispositif de commande avec le porte-cames.
- Selon une première variante, la seconde liaison mécanique entre l'entraîneur et le guide-fil consiste en un câble ou une ficelle continu(e) guidé(e) par plusieurs poulies.
- Le câble peut effectuer deux allers et retours à l'aide de poulies placées dans un même plan, ou effectuer deux allers et retours, au-moins un aller et retour se trouvant dans le retrait d'une même piste de guidage, à l'aide de deux à quatre poulies sensiblement parallèles et à l'aide de deux poulies sensiblement perpendiculaires aux poulies précédentes, ou effectuer deux allers et retours, l'aller se trouvant dans la piste de guidage d'une barre rayeur et le retour dans un tunnel d'une barre-rayeur, à l'aide de deux poulies inclinées et de deux autres poulies.
- Selon une seconde variante, la seconde liaison mécanique entre l'entraîneur et le guide-fil comprend au-moins une courroie crantée ou chaîne. Cette liaison peut aussi comprendre au-moins un engrenage.
- La machine à tricoter selon l'invention peut comprendre plusieurs barre-rayeurs sensiblement parallèles, au moins un guide-fil recevant dans son bec-fil un fil qui est acheminé par le haut en passant entre deux barre-rayeurs.
- La machine à tricoter peut aussi comporter plusieurs dispositifs de commande indépendants.
- La barre-rayeur d'entraînement comporte plusieurs pistes de guidage placées les unes sur les autres. Elle peut comprendre au moins un guide-fil directement sélectionné et entraîné par le dispositif de commande. Ses pistes de guidages superposées peuvent avoir une dimension plus petite que celles des barre-rayeurs supportant les guide-fil, ces dernières étant décalées afin que les câbles soient dans des plans parallèles.
- L'invention porte aussi sur un procédé de tricotage qui comprend les étapes suivantes :
- sélectionner un guide-fil à l'aide d'un dispositif de commande,
- déplacer un dispositif porte-cames sur une fonture pour entraîner les aiguilles de la fonture,
- déplacer simultanément le dispositif de commande relié au dispositif porte-cames par une première liaison mécanique
- entraîner en déplacement un entraîneur sélectionné par le dispositif de commande sur sa barre-rayeur d'entraînement,
- déplacer simultanément un guide-fil dans sa barre-rayeur, relié à l'entraîneur par une seconde liaison mécanique, de façon synchrone, dans le même sens et avec la même amplitude que le déplacement du porte-cames.
- Ces objets, caractéristiques et avantages de la présente invention seront exposés en détail dans la description suivante d'un mode d'exécution particulier fait à titre non-limitatif en relation avec les figures jointes parmi lesquelles :
- La
figure 1 représente schématiquement une vue de dessus du principe de fonctionnement selon un premier mode d'implémentation de l'invention - la
figure 2 représente schématiquement une variante pour la liaison mécanique dans une machine à tricoter selon l'invention ; - la
figure 3 représente schématiquement une autre variante pour la liaison mécanique dans une machine à tricoter selon l'invention; - les
figures 4a et 4b représentent schématiquement des variantes supplémentaires pour la liaison mécanique entre entraîneurs et guide-fil dans une machine à tricoter selon l'invention ; - les
figures 5a et 5b représentent une vue en coupe de deux variantes de positionnement de guide-fil sur des pistes de guidage pour les modes d'implémentation d'un dispositif selon l'invention ; - les
figures 6a et 6b représentent une vue en coupe d'un dispositif selon le premier mode d'implémentation de l'invention pour une machine à tricoter à une et deux fontures respectivement ; - la
figure 7 représente une vue de face du dispositif selon le premier mode d'implémentation de l'invention ; - la
figure 8 représente schématiquement une vue en perspective de dessus du principe de fonctionnement selon un second mode d'implémentation de l'invention ; - la
figure 9 représente schématiquement une vue en perspective de dessus du principe de fonctionnement selon un troisième mode d'implémentation de l'invention ; - les
figures 10a et 10b représentent une vue en coupe des détails de l'invention selon deux variantes de réalisation. - Selon le schéma de la
figure 1 , une machine à tricoter rectiligne selon un premier mode d'implémentation de l'invention comporte une fonture 1, un porte-cames 2 comportant deux dispositifs de commande indépendants 3 et 3' solidairement montés sur le porte-cames 2. Ces dispositifs de commande 3 comprennent des éléments à électro-aimants ou électrovannes fonctionnant de manière semblable à l'art antérieur, ayant une partie protubérante mobile pouvant s'engager dans une ouverture correspondante d'un entraîneur 4 afin de solidariser les mouvements de deux éléments. Le dispositif de commande 3 est inactivé alors que le dispositif de commande 3' est activé et coopère avec un entraîneur 4 monté coulissant dans une première barre-rayeur 5, dite d'entraînement, parallèle à la fonture et placée sensiblement au-dessus de la fonture et suffisamment proche du porte-cames 2 de manière à être accessible par le dispositif de commande. L'entraîneur 4 est mécaniquement lié à un guide-fil 6 par l'intermédiaire d'un câble lisse et léger continu 7 dont le parcours se compose de plusieurs aller et retours parallèles dans un même plan à l'aide de plusieurs poulies 8. - Le dispositif de commande 3 remplit les fonctions de sélection et d'entraînement de l'entraîneur, de manière similaire aux dispositifs de sélection et d'entraînement de guide-fil existants dans l'art antérieur. Lorsque l'entraîneur 4 est entraîné par le dispositif de commande 3' dans un déplacement dans le sens de la flèche A, la partie 7e du câble 7 qui est solidairement fixée à l'entraîneur 4 est aussi entraînée dans le sens de la flèche A. Par le jeu des poulies 8, la partie du câble 7g qui est solidairement liée au guide-fil 6 est aussi entraînée dans un déplacement dans la direction de la flèche A. Ce mécanisme provoque donc aussi le déplacement du guide-fil 6 placé dans une barre-rayeur 9 parallèle à la barre-rayeur 5 mais plus éloignée du porte-cames 2, et donc non directement entraînable par le dispositif de commande 3 du porte-cames 2. L'entraîneur 4 et le guide-fil 6 sont disposés en vis à vis sur leurs barre-rayeurs respectives et comme la longueur du câble 7 les séparant est constante et leur déplacement parallèle, leur position reste toujours en vis à vis. Cette solution, qui est basée sur un entraîneur 4 distinct et distant du guide-fil 6 et mécaniquement relié à ce dernier pour définir son déplacement, permet donc d'obtenir exactement le même effet qu'avec un mécanisme d'entraînement direct du guide-fil 6 par le dispositif de commande 3 ou avec un guide-fil 6 motorisé comme dans l'art antérieur, c'est à dire un déplacement du guide-fil 6 synchrone, dans le même sens et de même amplitude que le déplacement du porte-cames 2.
- Selon le schéma de la
figure 1 , sept poulies 8 de petite taille et placées dans un même plan sont utilisées pour obtenir le cheminement du câble 7. Lafigure 2 représente une première variante de réalisation dans laquelle l'entraîneur 4 et le guide-fil 6 sont reliés par un câble 7 effectuant deux allers et retours 7'/7" parallèles, la partie du câble représentant un aller 7' portant respectivement l'entraîneur 4 dans sa partie 7e et le guide-fil 6 dans sa partie 7g. Chaque aller et retour se trouve dans le plan de chaque barre-rayeur, permettant ainsi de dissimuler les câbles dans les parties en retrait 10 définissant les pistes de guidage des barre-rayeurs. Cette solution est mise en oeuvre par quatre poulies 8h d'une part, dont l'effet est de provoquer le passage transversal du câble d'une barre-rayeur à l'autre, et par deux poulies 8v perpendiculaires aux poulies 8h d'autre part, dont l'effet est de permettre le retour du câble 7" dans la même barre-rayeur. Eventuellement, ces deux poulies 8v présenteront une légère inclinaison, afin que le retour du câble 7" soit légèrement décalé et ne gêne par les déplacements de l'entraîneur 4 et guide-fil 6 dans leurs barre-rayeurs 5, 9 respectives. Cette disposition du câble 7 permet de ne pas encombrer l'espace entre les barre-rayeurs, qui sera exploité pour l'acheminement des fils comme cela sera explicité plus loin. - La
figure 3 illustre une seconde variante dans laquelle le câble 7 est guidé de manière à effectuer deux allers et retour 7'/7", un aller et retour dans chaque barre-rayeur 5, 9, comme dans le cas précédent, à l'aide de deux petites poulies 8h et deux grandes poulies 8i inclinées. Chaque aller 7' correspond à la partie de câble portant l'entraîneur et le guide-fil, non représentés, au sein des pistes de guidage 10 de ces éléments alors que chaque retour 7" a lieu dans un tunnel 11 distinct et parallèle aux pistes de guidage 10, prévu dans chaque barre-rayeur. Cette solution évite ainsi toute interférence entre les différentes portions de câble 7. Chaque poulie 8h permet le retour du câble 7" dans le tunnel dédié 11 de chaque barre rayeur, alors que chaque poulie 8i relie les câbles d'une barre-rayeur vers l'autre. - Les
figures 4a et 4b représentent deux nouvelles variantes de réalisation dans lesquelles des courroies crantées ou des chaînes sont utilisées. Lafigure 4a représente une variante dans laquelle trois courroies crantées 7 et quatre poulies crantées 8 sont utilisées pour permettre la liaison mécanique à distance d'un guide-fil 6 avec un entraîneur 4. Lafigure 4b représente une autre variante dans laquelle le guide-fil 6 et l'entraîneur 4 sont placés chacun sur une courroie crantée 7 montée mobile autour de deux poulies 8, ces deux systèmes étant reliés par deux engrenages 8' permettant de lier entre elles les rotations des quatre poulies 8 afin d'obtenir un déplacement synchrone, de même sens et de même amplitude du guide-fil 6 et de l'entraîneur 4. - Toutes les variantes précédentes illustrées aux
figures 1 à 4 représentent une liaison mécanique à distance entre un guide-fil 6 et un entraîneur 4, en opposition à une liaison mécanique habituelle selon l'art antérieur dans laquelle un guide-fil est directement et physiquement saisi par un dispositif de sélection et d'entraînement. Ces variantes de réalisation remplissent la même fonction d'obtenir le déplacement synchronisé d'un guide-fil 6 avec un entraîneur 4, soit finalement un déplacement synchronisé, dans le même sens et de même amplitude que le porte-cames 2, ce qui est nécessaire aux opérations de tricotage. En remarque supplémentaire, lafigure 3 illustre une réalisation dans laquelle chaque barre-rayeur peut disposer de plusieurs pistes de guidage parallèles placées les unes sur les autres. - La
figure 5a illustre une barre-rayeur 9 munie de deux pistes de guidage 10a et 10b portant respectivement deux guide-fil 6a et 6b, dont les deux becs-fils 12a et 12b s'arrêtent à la même hauteur sensiblement au niveau de la fonture de sorte d'alimenter en fil les aiguilles actionnées par le porte-cames. Cette construction permet le croisement des guide-fil. - La
figure 5b illustre une barre-rayeur 9 ne comportant qu'une seule piste de guidage dans laquelle sont placés deux guide-fil 6a et 6b. Dans cette réalisation, les deux guide-fil ne pouvant pas se croiser, leur utilisation sera soumise à un ordre précis et cette solution offre moins de possibilités que la précédente. - La
figure 6a illustre une vue en coupe dans un plan transversal au niveau du porte came d'une machine à tricoter à une fonture selon le premier mode de réalisation de l'invention. Sur la fonture 1 se trouve le porte-cames 2 muni d'un dispositif de commande 3 s'élevant dans une direction perpendiculaire à la fonture 1. Ce dispositif de commande comporte trois électro-aimants ou électrovannes ou autres dispositifs d'entraînement de l'art antérieur 3a, 3b, 3c correspondant à trois pistes de guidage 10a, 10b, 10c de la barre-rayeur d'entraînement 5 placée approximativement au-dessus de l'extrémité des aiguilles, et s'étendant parallèlement à la fonture. Cette figure illustre deux électro-aimants 3a, 3c dans un état activé, ce qui permet de guider à la fois les deux guide-fil 6a, 6c dont les bec-fils 12a, 12c sont positionnés au niveau des aiguilles de la fonture. Les deux électro-aimants 3b et 3c coopèrent avec deux entraîneurs 4b et 4c, mobiles respectivement dans les pistes de guidage 10b et 10c. Chaque entraîneur 4b, 4c est mécaniquement relié à un guide-fil 6b, 6c, placé dans une piste de guidage distincte d'une même barre-rayeur 9, par des câbles 7b et 7c, selon une des variantes illustrées précédemment. Le guide-fil 6a, positionné dans la piste de guidage 10a de la barre-rayeur d'entraînement 5 est directement actionnable par l'électro-aimant 3a du dispositif de commande 3, qui entre directement en contact avec une partie d'entraînement solidaire du guide-fil 6a, de manière connue, sans avoir recours à un entraîneur au sens de l'invention. Cette solution combine donc des mécanismes d'entraînement de guide-fil selon l'invention avec un actionnement classique de guide-fil. - Comme cela est illustré sur cette
figure 6a , chaque bec-fil 12a, 12b, 12c de chaque guide-fil 6a, 6b, 6c, permet d'acheminer un fil, respectivement 13a, 13b, 13c, au niveau des aiguilles de la fonture 1. La courbure et la longueur des bec-fils diffèrent selon le positionnement des guide-fil dans des pistes de guidage différentes et/ou dans des barre-rayeurs différentes. Le cheminement de chaque fil est optimisé puisque chaque fil est apporté par le haut, selon l'acheminement à "enfilage direct", qui permet un trajet du fil le plus court possible, minimisant les tensions, torsions, dissymétries et frottements. Une première série de barres cylindriques 15, puis une seconde série de barres cylindriques 14a, 14b permettent de guider les fils 13a et 13b avec le minimum de frottement, torsions et efforts. Les fils 13a et 13b sont acheminés dans l'espace entre les barre-rayeurs 5 et 9. Cet acheminement des fils permet de plus d'obtenir une solution dans laquelle chaque fil ne risque pas d'interférer avec les autres fils. - La
figure 6b représente une machine à tricoter rectiligne à deux fontures dont les éléments décrits en rapport avec lafigure 6a sont dédoublés de manière symétrique au-dessus de la seconde fonture. Cette machine comporte donc un total de six guide-fil. En remarque, cette même configuration pourrait fonctionner avec plus de guide-fil disposés dans les mêmes pistes de guidage selon une solution telle que représentée à lafigure 5b . - La
figure 7 illustre une vue de face d'une machine à tricoter rectiligne telle que représentée auxfigures 6a et6b . Elle comprend une fonture 1 sur laquelle se déplace un porte-cames 2 comprenant deux dispositifs de commande 3. Au-dessus de la fonture se trouve la barre-rayeur d'entraînement qui comprend trois pistes de guidage 10a, 10b, 10c. La piste de guidage inférieure 10a supporte un guide-fil 6a susceptible d'être entraîné directement par le dispositif de commande 3. La piste de guidage supérieure 10c supporte deux entraîneurs 4c et 4c', correspondant à deux guide-fil 6c et 6c' placés sur une barre-rayeur plus éloignée et non visible sur cette vue. Ces éléments sont donc montés selon le schéma de lafigure 5b . L'entraîneur 4b sur la piste de guidage intermédiaire 10b de la barre-rayeur d'entraînement 5, actionné par le dispositif de commande 3', entraîne le guide-fil 6b, placé sur une barre-rayeur éloignée et non visible sur cette vue, de manière synchronisée avec le déplacement du porte-cames 2. Les guide-fil 6b, 6c et 6c' sont mécaniquement reliés aux entraîneurs 4b, 4c et 4c', par un moyen non représenté, afin de permettre leur entraînement à distance, comme cela a été explicité plus haut. L'acheminement des fils se fait par enfilage direct, les fils 13a, 13b, 13c et 13c' étant acheminés jusqu'aux becs fils 12a, 12b, 12c et 12c' depuis leurs points culminants 16a, 16b, 16c et 16c'. - La
figure 8 illustre schématiquement un second mode d'implémentation de l'invention, pour une machine à tricoter rectiligne à deux fontures. Pour des raisons de simplification de la représentation, le dispositif de l'invention est représenté en liaison avec la fonture avant uniquement. Le porte-cames 2 avant est monté sur une courroie crantée 20, s'étendant sur toute la longueur de la machine, entraînée par une roue dentée 21 elle-même entraînée par un moteur 22. La courroie forme une boucle autour de deux roues crantées 21 et 24. Ce mécanisme permet au porte-cames 2 de se déplacer sur la fonture. La partie inférieure 23 de la courroie se déplace dans le sens contraire à celui de la partie 20. Selon ce mode d'implémentation de l'invention, le dispositif de commande 3 n'est plus solidaire du porte-cames 2 mais est monté sur cette seconde portion 23 de la courroie crantée. Il permet aussi de sélectionner et mettre en mouvement un entraîneur 4 non représenté, relié à un guide-fil 6 par un câble 7. Un premier avantage d'une telle implémentation provient du fait que comme le dispositif de commande 3 a un déplacement contraire à celui du porte-cames 2, le cheminement du câble 7 peut être le plus simple possible, ne comportant qu'un aller-retour, pour permettre au guide-fil 6 d'avoir un déplacement simultané et dans le même sens que le porte-cames 2. D'autre part, cette solution réduit l'encombrement supérieur, au-dessus des fontures, puisque plusieurs éléments sont placés dans un espace inférieur de la machine, ce qui offre de plus grandes possibilités pour acheminer les fils par le haut de la machine et pour disposer des barre-rayeurs de guide-fil. - La
figure 9 illustre schématiquement un troisième mode d'implémentation de l'invention, pour une machine à tricoter rectiligne à deux fontures. Le porte-came 2 est monté sur une courroie 20 entraînée par un moteur 22 comme dans la solution précédente. Le dispositif de commande 3 est monté sur une courroie 25 mise en mouvement autour de quatre poulies 8v dont l'une au moins est reliée à l'arbre du moteur 22. Les dimensions de ces poulies sont choisies de sorte que les deux courroies 20 et 25 sont mises en mouvement de manière simultanée, synchrone et à même vitesse par le moteur 22. Le dispositif de commande 3 est ainsi apte à sélectionner et entraîner un entraîneur 4 monté sur une barre-rayeur non représentée. L'entraîneur 4 est relié à un guide-fil 6 par une des solutions décrites précédemment. Selon une variante non représentée de ce mode d'implémentation, la liaison mécanique entre le dispositif de commande 3 et le porte-cames 2 pourrait permettre un déplacement du dispositif de commande 3 en sens contraire du porte-cames 2, pour obtenir le même avantage que celui mentionné dans le second mode d'implémentation décrit en référence à lafigure 8 . - Les
figures 10a et 10b représentent des vues en coupe d'une barre-rayeur d'entraînement 5 et de deux barre-rayeurs 9 et 26, selon l'un des modes d'implémentation précédents à quatre guide-fil. Selon cette solution, quatre éléments 3a à 3d permettent d'entraîner respectivement quatre entraîneurs 4a à 4d placés dans des pistes de guidage superposées d'une barre-rayeur d'entraînement 5 et reliés respectivement par quatre câbles 7a à 7d à quatre guide-fil 6a à 6d, distribuant quatre fils 13a à 13d. Les deux guide-fil 6c et 6d sont positionnés dans deux pistes de guidage superposées de la barre-rayeur 9 alors que les deux guide-fil 6a et 6b sont positionnés dans deux pistes de guidage superposées de la barre-rayeur parallèle 26. - Selon la réalisation représentée à la
figure 10a , les dimensions des pistes de guidage de la barre-rayeur d'entraînement 5 sont les mêmes que celles des barre-rayeurs 9 et 26 et la barre-rayeur 26 se trouve entièrement sous la barre-rayeur 9, afin que les câbles 7a à 7d restent dans des plans parallèles. - Selon la réalisation représentée à la
figure 10b , les pistes de guidage de la barre-rayeur d'entraînement 5 sont plus petites que celles des barre-rayeurs 9 et 26. Elles présentent une hauteur deux fois plus petites dans cette variante. Ainsi, la seconde barre-rayeur 26 est positionnée à une hauteur décalée de la moitié de la hauteur d'une piste de guidage de la première barre-rayeur 9 afin d'obtenir un positionnement des câbles 7a à 7d dans des plans parallèles. Cette variante permet de diminuer les dimensions de la barre-rayeur d'entraînement et donc son encombrement, tout en réduisant le volume nécessaire pour disposer plusieurs barre-rayeurs parallèles. - Selon une autre variante non représentée, on peut imaginer de superposer au moins trois pistes de guidage de guide-fil sur une même barre-rayeur de guide-fil. Dans une telle variante, la distribution des fils devra être aménagée pour éviter leur croisement : deux fils seront distribués par le haut, répartis de part et d'autre de la barre-rayeur, selon l'exemple des fils 13c et 13d de la barre-rayeur 9 par exemple, et les autres fils pour les autres guide-fil superposés sur la même barre-rayeur seront distribués horizontalement par les côtés selon une méthode de l'art antérieur. En remarque, cette solution répond au problème technique consistant à limiter l'encombrement au dessus de la fonture et/ou à augmenter le nombre de guide-fil. Pour résumé, la solution consiste en une barre-rayeur de guide-fil, comprenant au moins trois pistes de guidage de guide-fil superposées et combinant une distribution verticale et horizontale de fils. En remarque supplémentaire, ce problème technique et cette solution s'appliquent aussi pour une machine à tricoter comprenant une barre-rayeur combinant des guide-fils motorisés selon l'art antérieur avec des guide-fil entraînés selon un dispositif de la présente invention, ou une barre-rayeur avec tous les guide-fil motorisés ou entraînés selon tout autre principe.
- Les modes d'implémentations précédents utilisent un câble ou des courroies. Il peut s'agir d'un brin continu unique, lisse et sans dent, de type ficelle, utilisée avec des petits rayons de courbures pour minimiser les efforts d'entraînement, puisque le dispositif est très léger. En variante, tout câble, chaîne, courroie, bande, pourraient convenir.
- Le concept de l'invention a été mis en oeuvre sur une machine à tricoter rectiligne et automatique mais il pourrait être exploité sur une machine à tricoter manuelle.
- Pour des raisons de simplification de la représentation, les modes de réalisation décrits comportent peu de guide-fil mais il apparaîtra évident que le principe de l'invention permet facilement la disposition de vingt-quatre guide-fil ou plus, en multipliant les barre-rayeurs et les pistes de guidage.
- Finalement, les machines à tricoter selon l'invention présentent les avantages suivants :
- elles permettent un acheminement du fil par le haut de manière optimale ;
- elles permettent l'utilisation d'un grand nombre de guide-fil, puisque ceux-ci peuvent se trouver sur plusieurs barre-rayeurs parallèles éventuellement éloignées du porte-cames. De plus, chaque barre-rayeur peut disposer de plusieurs pistes de guidage et chaque piste de guidage peut supporter plusieurs guide-fil. De plus, la solution de l'invention peut se combiner avec l'actionnement de guide-fil selon les méthodes connues
- la mise en oeuvre de l'invention est simple et économique, puisque la mise en mouvement d'un guide-fil se fait par l'intermédiaire d'une simple liaison mécanique de type câble, reliant directement le guide-fil à un entraîneur, lui-même mis en mouvement par un dispositif de commande ;
- Ce dispositif de commande est avantageusement mis en mouvement par le même moteur que celui utilisé pour déplacer le porte-cames, ce qui permet de limiter au minimum le nombre de moteurs nécessaires ;
- la synchronisation des déplacements des différents éléments est simplement réalisée.
Claims (16)
- Machine à tricoter rectiligne comprenant au moins une fonture (1) supportant des aiguilles et un dispositif porte-cames (2) mobile sur la fonture pour entraîner ces aiguilles, au moins un guide-fil (6) monté mobile dans une barre-rayeur (9), de sorte que son bec-fil (12) puisse distribuer un fil aux aiguilles, un dispositif de commande (3) du guide-fil (6) lié au porte-cames (2) par une première liaison mécanique permettant son déplacement simultané avec le déplacement du porte-cames, la machine comportant un entraîneur (4), distinct du guide-fil (6) et du dispositif de commande (3), caractérisé en ce que cet entraîneur (4) est disposé dans une barre-rayeur d'entraînement (5) et coopérant avec le dispositif de commande (3) de sorte de pouvoir être sélectionné et entraîné par le dispositif de commande (3), le guide-fil (6) étant lié à l'entraîneur (4) par une seconde liaison mécanique de sorte que le déplacement de l'entraîneur (4) provoque le déplacement du guide-fil (6) au sein de sa barre-rayeur (9) de façon synchrone, dans le même sens et de même amplitude que le déplacement du porte-cames (2).
- Machine à tricoter selon la revendication 1, caractérisée en ce que la première liaison mécanique consiste en un dispositif de commande (3) solidaire du porte-cames (2).
- Machine à tricoter selon la revendication 1, caractérisée en ce que le porte-cames (2) est monté sur une courroie crantée (20), s'étendant sur toute la longueur de la machine parallèlement à la fonture, entraînée par un moteur (22), et en ce que le dispositif de commande (3) est monté sur la partie inférieure (23) de la courroie, la première liaison mécanique consistant en la courroie crantée (20).
- Machine à tricoter selon la revendication 1, caractérisée en ce que le porte-cames (2) est monté sur une courroie crantée (20), s'étendant sur toute la longueur de la machine parallèlement à la fonture, entraînée par un moteur (22), et en ce que le dispositif de commande (3) est monté sur une courroie (25) mise en mouvement par le moteur (22), de manière synchrone et assurant un déplacement de même amplitude du dispositif de commande (3) avec le porte-cames (2).
- Machine à tricoter selon l'une des revendications 1 à 4, caractérisée en ce que la seconde liaison mécanique entre l'entraîneur (4) et le guide-fil (6) consiste en un câble (7) ou une ficelle continu(e) guidé(e) par plusieurs poulies (8).
- Machine à tricoter selon la revendication 5, caractérisée en ce que le câble (7) effectue deux allers et retours à l'aide de poulies placées dans un même plan.
- Machine à tricoter selon la revendication 5, caractérisée en ce que le câble (7) effectue deux allers et retours, au-moins un aller et retour se trouvant dans le retrait d'une même piste de guidage (10), à l'aide de deux à quatre poulies (8h) sensiblement parallèles et à l'aide de deux poulies (8v) sensiblement perpendiculaires aux poulies (8h).
- Machine à tricoter selon la revendication 5, caractérisée en ce que le câble (7) effectue deux allers et retours, l'aller se trouvant dans la piste de guidage (10) d'une barre rayeur et le retour dans un tunnel (11) d'une barre-rayeur, à l'aide de deux poulies inclinées (8i) et de deux poulies (8h).
- Machine à tricoter selon l'une des revendications 1 à 4, caractérisée en ce que la seconde liaison mécanique entre l'entraîneur (4) et le guide-fil (6) comprend au-moins une courroie crantée ou chaîne.
- Machine à tricoter selon la revendication 9, caractérisée en ce que la seconde liaison mécanique entre l'entraîneur (4) et le guide-fil (6) comprend au-moins un engrenage (8')
- Machine à tricoter selon l'une des revendications précédentes, caractérisée en ce qu'elle comprend plusieurs barre-rayeurs (5, 9, 26) sensiblement parallèles et qu'au moins un guide-fil (6) reçoit dans son bec-fil (12) un fil (13) qui est acheminé par le haut en passant entre deux barre-rayeurs (5, 9 ; 9, 26).
- Machine à tricoter selon l'une des revendications précédentes, caractérisée en ce qu'elle comporte plusieurs dispositifs de commande (3) indépendants.
- Machine à tricoter selon l'une des revendications précédentes, caractérisée en ce que la barre-rayeur d'entraînement (5) comporte plusieurs pistes de guidage placées les unes sur les autres.
- Machine à tricoter selon l'une des revendications précédentes, caractérisée en ce que la barre-rayeur d'entraînement (5) comprend au moins un guide-fil (6a) directement sélectionné et entraîné par le dispositif de commande (3).
- Machine à tricoter selon l'une des revendications précédentes, caractérisée en ce que les pistes de guidages superposées de la barre-rayeur d'entraînement (5) ont une dimension plus petite que celles des barre-rayeurs (9, 26) supportant les guide-fil (6), ces dernières étant décalées afin que les câbles (7) soient dans des plans parallèles.
- Procédé de tricotage comprenant les étapes suivantes :- sélectionner un guide-fil (6) à l'aide d'un dispositif de commande (3),- déplacer un dispositif porte-cames (2) sur une fonture (1) pour entraîner les aiguilles de la fonture (1),- déplacer simultanément le dispositif de commande relié au dispositif porte-cames (2) par une première liaison mécanique,caractérisé par les étapes suivantes :- entraîner en déplacement un entraîneur (4) sélectionné par le dispositif de commande (3) sur sa barre-rayeur d'entraînement (5),- déplacer simultanément un guide-fil (6) dans sa barre-rayeur (9), relié à l'entraîneur (4) par une seconde liaison mécanique, de façon synchrone, dans le même sens et avec la même amplitude que le déplacement du porte-cames (2).
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0408817A FR2874221B1 (fr) | 2004-08-11 | 2004-08-11 | Entrainement de guide-fil pour machine a tricoter |
| PCT/IB2005/002363 WO2006018693A1 (fr) | 2004-08-11 | 2005-08-08 | Entrainement de guide-fil pour machine a tricoter |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1776495A1 EP1776495A1 (fr) | 2007-04-25 |
| EP1776495B1 true EP1776495B1 (fr) | 2011-05-18 |
Family
ID=34949352
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP05767839A Expired - Lifetime EP1776495B1 (fr) | 2004-08-11 | 2005-08-08 | Entrainement de guide-fil pour machine a tricoter |
Country Status (9)
| Country | Link |
|---|---|
| EP (1) | EP1776495B1 (fr) |
| JP (1) | JP4547572B2 (fr) |
| KR (1) | KR101177895B1 (fr) |
| CN (1) | CN101027440B (fr) |
| AT (1) | ATE510054T1 (fr) |
| ES (1) | ES2366792T3 (fr) |
| FR (1) | FR2874221B1 (fr) |
| MX (1) | MX2007001654A (fr) |
| WO (1) | WO2006018693A1 (fr) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN100570032C (zh) * | 2007-12-13 | 2009-12-16 | 常熟市金龙机械有限公司 | 送纱器 |
| CN103451842B (zh) * | 2013-07-25 | 2015-01-21 | 绍兴市越发机械制造有限公司 | 一种电脑横机嵌花纱嘴传动装置 |
| CN103614854B (zh) * | 2013-11-15 | 2015-07-08 | 绍兴市越发机械制造有限公司 | 一种电脑横机嵌花纱嘴传动机构 |
| CN104233615B (zh) * | 2014-09-01 | 2016-04-06 | 江苏金龙科技股份有限公司 | 电脑针织横编机的天杠装置与换梭装置的配合结构 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DD86055A (fr) * | ||||
| JPS5421464B2 (fr) * | 1974-06-21 | 1979-07-31 | ||
| EP0246364A1 (fr) * | 1986-05-22 | 1987-11-25 | Atelier De Construction Steiger S.A. | Machine à tricoter |
| JPH0390665A (ja) * | 1989-01-06 | 1991-04-16 | Ikenaga:Kk | 横編機の柄出制御装置 |
| JP2733627B2 (ja) * | 1990-01-22 | 1998-03-30 | 株式会社島精機製作所 | 横編機 |
| CH686089A5 (fr) * | 1991-08-02 | 1995-12-29 | Steiger Sa Atelier Constr | Machine a tricoter rectiligne. |
| DE4308251C2 (de) * | 1992-03-17 | 1997-10-09 | Schieber Universal Maschf | Strickmaschine |
| JP2903152B2 (ja) * | 1997-04-15 | 1999-06-07 | 株式会社島精機製作所 | 横編機の糸供給機構 |
| DE19936067A1 (de) * | 1999-07-30 | 2001-02-01 | Stoll & Co H | Flachstrickmaschine mit mindestens einem Nadelbett |
| JP2001064854A (ja) * | 1999-08-26 | 2001-03-13 | Tsudakoma Corp | 横編機における給糸口装置 |
| DE60225255T2 (de) * | 2001-03-30 | 2009-03-19 | Shima Seiki Manufacturing Ltd. | Fadenführer für strick- oder kulierwirkmaschine |
| JP4016012B2 (ja) * | 2003-10-10 | 2007-12-05 | 株式会社島精機製作所 | 横編機用摺動抵抗付加装置 |
-
2004
- 2004-08-11 FR FR0408817A patent/FR2874221B1/fr not_active Expired - Fee Related
-
2005
- 2005-08-08 AT AT05767839T patent/ATE510054T1/de not_active IP Right Cessation
- 2005-08-08 MX MX2007001654A patent/MX2007001654A/es active IP Right Grant
- 2005-08-08 EP EP05767839A patent/EP1776495B1/fr not_active Expired - Lifetime
- 2005-08-08 ES ES05767839T patent/ES2366792T3/es not_active Expired - Lifetime
- 2005-08-08 CN CN2005800320884A patent/CN101027440B/zh not_active Expired - Fee Related
- 2005-08-08 WO PCT/IB2005/002363 patent/WO2006018693A1/fr not_active Ceased
- 2005-08-08 JP JP2007525373A patent/JP4547572B2/ja not_active Expired - Fee Related
- 2005-08-08 KR KR1020077004408A patent/KR101177895B1/ko not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| KR101177895B1 (ko) | 2012-08-28 |
| JP4547572B2 (ja) | 2010-09-22 |
| MX2007001654A (es) | 2007-07-04 |
| ATE510054T1 (de) | 2011-06-15 |
| FR2874221B1 (fr) | 2006-11-17 |
| CN101027440A (zh) | 2007-08-29 |
| KR20070045288A (ko) | 2007-05-02 |
| HK1112944A1 (en) | 2008-09-19 |
| FR2874221A1 (fr) | 2006-02-17 |
| WO2006018693A1 (fr) | 2006-02-23 |
| CN101027440B (zh) | 2010-12-15 |
| JP2008510077A (ja) | 2008-04-03 |
| ES2366792T3 (es) | 2011-10-25 |
| EP1776495A1 (fr) | 2007-04-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| FR2930950A1 (fr) | Machine de rentrage | |
| EP2628834B1 (fr) | Machine à tricoter rectiligne | |
| EP0421943B1 (fr) | Procédé de rentrage automatique des fils de chaîne et machine pour la mise en oeuvre dudit procédé | |
| EP0526406B1 (fr) | Machine à tricoter rectiligne | |
| FR2646176A1 (fr) | Procede et moyens pour monter un tissu tricote sur un metier a tricoter rectiligne | |
| CH619494A5 (fr) | ||
| EP1776495A1 (fr) | Entrainement de guide-fil pour machine a tricoter | |
| FR2635340A1 (fr) | Procede et metier de tricotage sur chaine, pour la production d'articles en poil | |
| FR2589891A1 (fr) | Machine a tricoter rectiligne avec des chariots avant et arriere commandes selon un programme de motifs. | |
| FR1258154A (fr) | Machine à coudre à points de chaînette réguliers | |
| EP0483101A1 (fr) | Procédé de tuftage et dispositif pour la mise en oeuvre de ce procédé | |
| FR2785914A1 (fr) | Dispositif d'amenee d'une couche de fils multicouche, multi-axiale a l'emplacement de tricotage d'un metier a tricoter chaine | |
| FR2549865A1 (fr) | Type de point de couture et procede ainsi que dispositif pour sa realisation | |
| WO2001063031A1 (fr) | Procede et metier a tricoter rectiligne pour former un tricot tubulaire sans couture | |
| EP0063518B1 (fr) | Procédé de tricotage d'un article à refermer sur lui-même, et machine à tricoter pour la mise en oeuvre du procédé | |
| CH478704A (fr) | Procédé de bobinage d'un filé et appareil pour la mise en oeuvre de ce procédé | |
| EP0078720B2 (fr) | Procédé de tricotage de rayures ou bandes transversales répétitives sur métier à tricoter circulaire multichutes, dispositif pour la mise en oeuvre de ce procédé et produits obtenus | |
| FR2512705A1 (fr) | Procede et dispositif pour la fabrication de rouleaux de treillis de fil metallique | |
| CH582106A5 (en) | Twisting device for large dia. cables - having drawing and feed devices mounted on support moveable between winding up positions | |
| CH106982A (fr) | Métier à tricoter rectiligne. | |
| BE387649A (fr) | ||
| BE518753A (fr) | ||
| FR2755154A1 (fr) | Dispositif de selection de fils de trame pour un metier a tisser | |
| FR2675826A1 (fr) | Dispositif pour former la foule dans un metier a tisser. | |
| CH626669A5 (en) | Knitting loom with straight rods |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20070201 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: PROST, MICHEL Inventor name: DUMONT, PATRICK Inventor name: BASEGGIO, MARCELLO Inventor name: BASEGGIO, OLIVIER |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: STEIGER PARTICIPATIONS SA |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602005028134 Country of ref document: DE Effective date: 20110630 |
|
| REG | Reference to a national code |
Ref country code: RO Ref legal event code: EPE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20110518 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2366792 Country of ref document: ES Kind code of ref document: T3 Effective date: 20111025 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110919 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110918 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110819 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20110714 Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 |
|
| BERE | Be: lapsed |
Owner name: STEIGER PARTICIPATIONS SA Effective date: 20110831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110831 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| 26N | No opposition filed |
Effective date: 20120221 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20110818 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110831 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110831 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602005028134 Country of ref document: DE Effective date: 20120221 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110818 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: RO Payment date: 20120731 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20120828 Year of fee payment: 8 Ref country code: DE Payment date: 20120827 Year of fee payment: 8 Ref country code: IT Payment date: 20120821 Year of fee payment: 8 Ref country code: FR Payment date: 20120904 Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110808 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110818 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20110518 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140301 Ref country code: CZ Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130808 Ref country code: RO Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130808 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20140430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130808 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 602005028134 Country of ref document: DE Effective date: 20140301 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130902 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20140908 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130809 |