JP2017191007A - 復調装置 - Google Patents
復調装置 Download PDFInfo
- Publication number
- JP2017191007A JP2017191007A JP2016080570A JP2016080570A JP2017191007A JP 2017191007 A JP2017191007 A JP 2017191007A JP 2016080570 A JP2016080570 A JP 2016080570A JP 2016080570 A JP2016080570 A JP 2016080570A JP 2017191007 A JP2017191007 A JP 2017191007A
- Authority
- JP
- Japan
- Prior art keywords
- value
- signal
- detection
- carrier wave
- combined
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- Gyroscopes (AREA)
Abstract
【解決手段】センサ回路部は、搬送波に同期した半周期である前半の半周期において合成信号を積分した値と前半の半周期に続く後半の半周期において合成信号を積分した値との差を表す検波値と、合成信号を1周期分積分した値を表すバイアス値と、の相関関係に応じて予め設定された、バイアス値を検波相当値に変換するための補正値を取得するS150。ベース信号が合成信号に合成されていないときにおいて、バイアス値を取得しS120、バイアス値と補正値とに基づいて検波相当値を演算し、基準値として保持するS160。ベース信号が合成信号に合成されているときにおいて、検波値を取得しS220、検波値と基準値との差異に基づいてベース信号を抽出するS230。
【選択図】図6
Description
このような復調装置によれば、バイアス値から得られる検波相当値を搬送波における基準値として設定するので、合成信号からベース信号を復調する復調装置において、外的要因によらず、より正確にベース信号を復調することができる。
[1−1.構成]
以下、本発明の実施形態を図面に基づいて説明する。ジャイロセンサ装置1は、例えば乗用車等の車両において搭載されている。図1に示すジャイロセンサ装置1は、エレメント10と、センサ回路部20とを備えている。センサ回路部20は、自励共振駆動回路30と、デジタル同期検波回路40、デジタル補正回路50、EPROM60を備えている。センサ回路部20が復調装置に相当する。
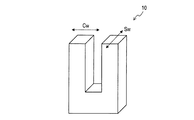
エレメント10には、自励共振駆動回路30から駆動信号Sdrが入力される。このエレメント10は、ここでは図2に示す公知のMEMS音叉型エレメントであるとする。エレメント10は、駆動信号Sdrが入力されることにより、駆動信号Sdrが示す周波数で振動する。駆動信号Sdrによる振動を、以下、駆動振動とし、駆動振動を表す波を搬送波Cwとする。
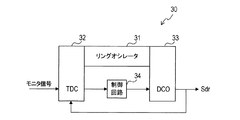
自励共振駆動回路30にはモニタ信号が入力され、この信号に基づいて駆動信号Sdrを生成する。本実施形態の自励共振駆動回路30には、特許文献1に開示されている自励共振回路と同じものを用いることができる。すなわち、自励共振駆動回路30は、図3に示すように、リングオシレータ31と、時間デジタル値変換回路(time to digital converter、以下、TDCという)32と、デジタル制御発振回路(digitally controlled oscillator、以下、DCOという)33と、制御回路34とを備えている。
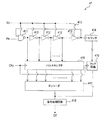
デジタル同期検波回路40は、同期検波によりエレメント10からの出力である合成信号CSwからベース信号Sbaを取り出す回路である。ベース信号Sbaとは合成信号CSwに変調された信号を表し、具体的には角速度信号である。デジタル同期検波回路40は、時間AD変換回路(以下、TAD)41と、加減算器42を備える。
加減算器42は、TAD41が出力する前半合成信号レベルと後半合成信号レベルとの差を算出する。ここで、前半合成信号レベルは、搬送波の前半の半周期における合成信号CSwを積分した値であり、後半合成信号レベルは、搬送波の後半の半周期における合成信号CSwを積分した値である。また、加減算器42は、TAD41が出力する前半合成信号レベルと後半合成信号レベルとの和も算出する。
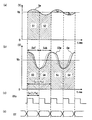
図5(b)から分かるように、センサ変調信号Smにベース信号Sbaが合成されていないとき、すなわち、角速度が0であるときには、前半サンプリング区間Sefにおける合成信号CSwの積分値と後半サンプリング区間Sebにおける合成信号CSwの積分値との和の平均値は、搬送波Cwの中心レベルVbとなる。また、面積S3+面積S4は、センサ変調信号Smにとっては、図5(a)に示す面積Sa−面積Sbを算出していることになる。これらのことから、面積S3+面積S4は、面積Sc+面積Sdを算出していることになる。
ところで、センサ変調信号Smの検波値は、温度等の外的要因によって変動することが知られている。このため、搬送波Cwの中心レベルVbを適宜補正するキャリブレーションを実施する必要がある。
補正回路処理では、図6に示すように、まずS110にて、ジャイロセンサ装置1に与えられる角速度が0であるか否かを判定する。本実施形態の処理では、自車両の角速度が0であるか否かを判定する。例えば車速やパーキングブレーキの作動状態等、自車両が停止していることを判定するための情報を取得し、自車両が停止していることが認識できた場合に、自車両の角速度が0であると判定する。なお、ジャイロセンサ装置1が静止していること、すなわち、ベース信号が合成信号に合成されていないことを検知する他のセンサを用いて角速度が0であるか否かを判定してもよい。
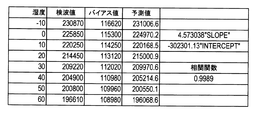
次に、S140にて、回帰直線を演算する。回帰直線とは、バイアス値と検波値との相関関係に応じて設定される一次関数を示す。発明者らは、バイアス値と検波値との間に、温度等の外的要因によらず、概ね一定の関係があることを見出した。
(検波値)=(傾き)×(バイアス値)+(切片)…式(1)
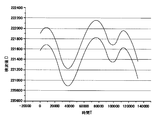
で表現できることが分かった。具体的には、図7に示す検波値Dの時間の経過に伴う変化と、図8に示すバイアス値Fの時間の経過による変化とを用いて、上記の回帰直線において関係式が正しく表現できているかを確認したグラフを図9に示す。なお、図7〜図9において2本の実線は、各値が変化する際の概ねの上限値および下限値を示し、これらの実線にて挟まれる間の領域が各値の概ねの変化幅(レンジ)となる。
(補正結果G)=(上記式(1)の左辺)/(上記式(1)の右辺)…式(2)
としている。
続いて、S160にて、バイアス値、補正値、バイアス値を回帰直線に代入することで求められる検波値に相当する値である検波相当値を演算し、この検波相当値を搬送波Cwの中心レベルVb(基準値)として保持する。搬送波Cwの中心レベルVbは、例えばEPROM60等、任意のメモリにおいて保持される。S160の処理が終了すると、キャリブレーションを終了し、補正回路処理を終了する。
[1−3.効果]
以上詳述した第1実施形態によれば、以下の効果が得られる。
このようなジャイロセンサ装置1によれば、相関関係を一次関数で表現するので、傾きを補正値とする簡素な構成で、より正確にベース信号を復調することができる。
(1e)上記のジャイロセンサ装置1においてAD変換回路は、複数のパルス信号遅延ユニットを直列接続したパルス遅延回路(リングゲート遅延回路413)を備え、アナログ信号を入力信号としてパルス遅延回路に入力し、搬送波の周期に応じて設定された時間毎に、パルス信号が通過したパルス信号遅延ユニットの数に基づいて、搬送波をデジタルデータに変換する。
以上、本発明を実施するための形態について説明したが、本発明は上述の実施形態に限定されることなく、種々変形して実施することができる。
(2b)上記実施形態では、搬送波Cwの極大値や極小値から始まる周期においてバイアス値や検波値を得るよう構成したが、搬送波Cwの極大値や極小値に限らず、任意のタイミングから半周期または1周期の検知を開始してもよい。
上記実施形態においてセンサ回路部20は本発明でいう復調装置の一例に相当し、上記実施形態においてTAD41は本発明でいうAD変換回路の一例に相当する。また、上記実施形態においてデジタル補正回路50が実行する処理のうち、S120の処理は本発明でいうバイアス値取得部の一例に相当し、上記実施形態においてS130の処理は本発明でいう非合成取得部の一例に相当する。
Claims (5)
- 搬送波に対してベース信号が変調された変調信号が合成された合成信号から、前記ベース信号を復調するように構成された復調装置(20)であって、
前記搬送波に同期した半周期である前半の半周期において前記合成信号を積分した値と、前記前半の半周期に続く後半の半周期において前記合成信号を積分した値と、の差を表す検波値と、前記合成信号を1周期分積分した値を表すバイアス値と、の相関関係に応じて予め設定された補正値であって、前記バイアス値を前記検波値に相当する値を表す検波相当値に変換するための補正値を取得するように構成された補正値取得部(S150)と、
前記ベース信号が前記合成信号に合成されていないときにおいて、前記バイアス値を取得するように構成されたバイアス値取得部(S120)と、
前記バイアス値と前記補正値とに基づいて前記検波相当値を演算し、該検波相当値を基準値として保持するように構成された基準値保持部(S160)と、
前記ベース信号が前記合成信号に合成されているときにおいて、前記検波値を取得するように構成された検波取得部(S220)と、
前記検波値と前記基準値との差異に基づいて前記ベース信号を抽出するように構成された信号抽出部(S230)と、
を備えた復調装置。 - 請求項1に記載の復調装置であって、
前記補正値取得部は、前記相関関係を一次関数で表す際において該一次関数の傾きを表す値を前記補正値として取得する
ように構成された復調装置。 - 請求項1または請求項2に記載の復調装置であって、
前記ベース信号が前記合成信号に合成されていないときにおいて、前記検波値を取得するように構成された非合成取得部(S130)と、
前記傾きを含む一次関数に前記バイアス値と前記検波値とを代入することによって該一次関数における切片を算出するように構成された切片算出部(S140)と、
をさらに備え、
前記補正値取得部は、前記補正値として、前記傾きおよび前記切片を取得する
ように構成された復調装置。 - 請求項1〜請求項3の何れか1項に記載の復調装置であって、
前記搬送波および前記変調信号の成分を含むアナログ信号をデジタルデータに変換することによって前記合成信号を生成するように構成されたAD変換回路(41)、
をさらに備えた復調装置。 - 請求項4に記載の復調装置であって、
前記AD変換回路は、複数のパルス信号遅延ユニットを直列接続したパルス遅延回路(413)を備え、前記アナログ信号を入力信号として前記パルス遅延回路に入力し、前記搬送波の周期に応じて設定された時間毎に、パルス信号が通過した前記パルス信号遅延ユニットの数に基づいて、前記搬送波をデジタルデータに変換する
ように構成された復調装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016080570A JP6701906B2 (ja) | 2016-04-13 | 2016-04-13 | 復調装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016080570A JP6701906B2 (ja) | 2016-04-13 | 2016-04-13 | 復調装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017191007A true JP2017191007A (ja) | 2017-10-19 |
| JP6701906B2 JP6701906B2 (ja) | 2020-05-27 |
Family
ID=60084857
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016080570A Expired - Fee Related JP6701906B2 (ja) | 2016-04-13 | 2016-04-13 | 復調装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6701906B2 (ja) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20050047526A1 (en) * | 2003-08-29 | 2005-03-03 | Takamoto Watanabe | Synchronous detection method and device |
| JP2006047144A (ja) * | 2004-08-05 | 2006-02-16 | Denso Corp | 振動型角速度センサ |
| US20130099836A1 (en) * | 2011-10-25 | 2013-04-25 | Invensense, Inc. | Gyroscope with phase and duty-cycle locked loop |
-
2016
- 2016-04-13 JP JP2016080570A patent/JP6701906B2/ja not_active Expired - Fee Related
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20050047526A1 (en) * | 2003-08-29 | 2005-03-03 | Takamoto Watanabe | Synchronous detection method and device |
| JP2005102129A (ja) * | 2003-08-29 | 2005-04-14 | Denso Corp | 同期検波方法及び装置 |
| JP2006047144A (ja) * | 2004-08-05 | 2006-02-16 | Denso Corp | 振動型角速度センサ |
| US20130099836A1 (en) * | 2011-10-25 | 2013-04-25 | Invensense, Inc. | Gyroscope with phase and duty-cycle locked loop |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6701906B2 (ja) | 2020-05-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2013003141A (ja) | 向上した始動中の速度推定のためのジャイロスコープの動的モータ振幅補償 | |
| JP2011033602A (ja) | レゾルバ/デジタル変換装置およびレゾルバ/デジタル変換方法 | |
| US20170115318A1 (en) | Semiconductor device, electronic control system, and automobile | |
| JP5601292B2 (ja) | デジタル位相同期回路および物理量検出センサ | |
| JP6665070B2 (ja) | モータ制御装置及び直流モータの電流リップル検出方法 | |
| JP2013198114A (ja) | クロック位相誤差検出装置及び方法 | |
| EP2077621B1 (en) | Reference signal generation circuit, angle converter, and angle detection apparatus | |
| JP6380229B2 (ja) | 復調装置 | |
| JP2010151669A (ja) | 物理量検出回路、物理量センサ装置 | |
| JP6701906B2 (ja) | 復調装置 | |
| JP2018072271A (ja) | 自励共振回路 | |
| JP5729323B2 (ja) | 自励共振回路 | |
| JP4237197B2 (ja) | 回転角度検出装置 | |
| JP6214480B2 (ja) | 周波数応答測定装置 | |
| JP6665686B2 (ja) | 復調装置 | |
| JP6610939B2 (ja) | 時刻同期方法、振動センサー、振動検知装置、プログラム及び記録媒体 | |
| JP2019086410A5 (ja) | ||
| US9614513B2 (en) | Vibration generation apparatus | |
| CA3025654C (fr) | Systeme et procede pour fournir l'amplitude et le retard de phase d'un signal sinusoidal | |
| JP2009216617A (ja) | サンプリングクロック生成回路および交流信号測定装置 | |
| KR100980168B1 (ko) | 위상차 검출 장치 및 회전 위치 검출 장치 | |
| JPH08146160A (ja) | 時間測定装置 | |
| JP6112832B2 (ja) | 角度補正装置及び回転角センサ | |
| JP2010230439A (ja) | 制御回路 | |
| JP6657499B2 (ja) | フレーム同期装置及びそれを備えた測定装置並びにフレーム同期方法及び測定方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190304 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200108 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200121 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200305 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200407 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200420 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6701906 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |