WO2017006717A1 - モータ制御装置及びそれを搭載した電動パワーステアリング装置 - Google Patents
モータ制御装置及びそれを搭載した電動パワーステアリング装置 Download PDFInfo
- Publication number
- WO2017006717A1 WO2017006717A1 PCT/JP2016/067645 JP2016067645W WO2017006717A1 WO 2017006717 A1 WO2017006717 A1 WO 2017006717A1 JP 2016067645 W JP2016067645 W JP 2016067645W WO 2017006717 A1 WO2017006717 A1 WO 2017006717A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- current
- steering
- motor
- electric power
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/0085—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation specially adapted for high speeds, e.g. above nominal speed
- H02P21/0089—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation specially adapted for high speeds, e.g. above nominal speed using field weakening
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/046—Controlling the motor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/22—Current control, e.g. using a current control loop
Definitions
- the electric power steering device obtains a steering force that facilitates the steering operation according to the steering wheel operation of the driver by the motor control device.
- the use situation of this electric power steering device and the behavior of the motor will be described below.
- FIG. 1 is an overall configuration diagram of a motor control device according to the present embodiment.
- the motor control device of the present embodiment includes a position sensor (not shown) that detects the rotor phase of the motor 1.
- the position detection value detected by the position sensor is input to the control means 5.
- the position sensor may be any device that can detect the angular position of the rotor, such as a resolver, encoder, GMR sensor, or Hall IC.
- the output of position sensorless control for estimating the rotor phase from the three-phase current or three-phase voltage of the motor may be used.
- the control means 5 includes a torque current command calculation unit 10, a vector control command calculation unit 11, a dq / 3 phase conversion unit 12, a PWM calculation unit 13, a phase calculation unit 14, a speed calculation unit 15, a three phase / dq conversion unit 16, A field weakening current command calculation unit 20 is provided.
- the control means 5 includes an arithmetic function such as a microcomputer and a driver circuit necessary for driving the inverter 2.
- the control means 5 drives the inverter 2 based on the calculated switching signal and controls the motor 1.
- the DC input current I0 is limited, and the field weakening current command value calculated based on the equation (9) is allowed to follow.
- the field weakening current command value calculated based on the equation (9) is allowed to follow.
- the flow of the field weakening current can be suppressed by changing the setting value for limiting the DC current I0 to a value smaller than the predetermined value.
- the relationship between the steering condition of the vehicle and the steering operation amount of the steering wheel 201 is obtained in advance.
- the electric power steering apparatus inputs the traveling speed of the vehicle to the motor control apparatus 101 as the vehicle speed.
- the steering may be steered for avoiding danger or changing lanes, but for many times, the traveling is straight traveling with the value of the steering operation amount being nearly zero.
- the electric power steering apparatus controls the turn-back steering in the parking operation of the vehicle.
- the vehicle speed is a low speed equal to or lower than a predetermined value, and the steering operation amount of the steering wheel 201 is increased.
- the steering at this time does not require urgency such as danger avoidance, and therefore does not necessarily require a high response. Therefore, by changing the set value for limiting the DC current I0 to a value smaller than a predetermined value in accordance with the deterioration state of the battery of the DC voltage power supply 3, the flow of the field weakening current can be suppressed.
- the DC voltage power supply 3 is generally a battery.
- the deterioration state of the battery is always diagnosed, and the diagnosis result of the battery state is input to the motor control device 101.
- the motor control device changes the setting value for limiting the DC current I0 to a value smaller than a predetermined value according to the output voltage of the battery and the diagnosis result, thereby reducing the field weakening current. Suppress the flow.
- Ids that is the output of the current characteristic calculation unit 21 is always set to substantially zero.
- FIG. 4 shows a configuration diagram of the motor control device according to the present embodiment. A difference from the embodiment shown in FIG. 1 is that an inverter 2 a and an inverter 2 b are connected in parallel to the motor 1. Also, direct current detection means 4a and 4b are provided.
- the basic operation of the control means 5 is the same as that of the embodiment shown in FIG. 1, but the inverter 2a is driven by the switching signal a based on the direct current I0a detected by the direct current detection means 4a, and the direct current detection means 4b The inverter 2b is driven by the switching signal b based on the detected direct current I0b.
- the inverter 2a and the inverter 2b control the motor 1 in cooperation.
- the cooperative control of the inverter 2a and the inverter 2b can be realized if the configuration of the control means 5 shown in FIG. 1 is equal to the number of parallel inverters, but for the purpose of reducing the calculation load, the phase calculation unit 14 and the speed calculation
- the unit 15 may have the same configuration.
- the DC field I0a and the DC current I0b are individually changed from the set values to be limited to a predetermined value or a value smaller than the predetermined value, so that each of the weakening fields of the inverters 2a and 2b is reduced.
- Current can be individually controlled. For example, by sequentially switching and limiting the limitation on the DC current I0a and the DC current I0b, it becomes possible to distribute the heat generated by the increase in the inverter current value to the plurality of inverters. This enables high-power operation with the motor speed increased to a high-speed range, can achieve unprecedented high response, and dissipates the heat generated by passing field-weakening current, thereby ensuring high reliability.
- a motor control device can be provided.
- the present embodiment is an electric power steering apparatus in which a motor control device including a plurality of inverters shown in FIG. 4 is configured as a motor control device 101 shown in FIG.
- the DC field I0a and the DC current I0b are individually changed from the set values to be limited to a predetermined value or a value smaller than the predetermined value, so that each of the weakening fields of the inverters 2a and 2b is reduced.
- Current can be individually controlled.
- the electric power steering device can be operated at a high output, and a high steering force response to the steering steering of the steering wheel can be realized.
- an electric power steering apparatus that contributes to vehicle safety by suppressing malfunction due to a power supply voltage drop to other devices mounted in parallel connected to the vehicle is provided. It becomes possible.
- SYMBOLS 1 Motor, 2: Inverter, 3: DC voltage power supply, 4: DC current detection means, 5: Control means, 10: Torque current command calculation part, 11: Vector control command calculation part, 12: dq / 3 phase conversion part , 13: PWM calculation unit, 14: phase calculation unit, 15: speed calculation unit, 16: three-phase / dq conversion unit, 20: field weakening current command calculation unit, 21: current characteristic calculation unit, 22: field weakening Current command tracking control unit, 100: motor drive system, 101: motor controller, 102: motor, 201: steering wheel, 202: torque sensor, 203: steering assist mechanism, 204: steering mechanism, 205: tire, 300: current Characteristic
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Power Engineering (AREA)
- Control Of Ac Motors In General (AREA)
- Power Steering Mechanism (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
Abstract
本発明の課題は、車両としての電源管理に応え、入力電流を所定値以下に抑制しながら、電動パワーステアリング装置のようにステアリングホイール操作量に対して応答性の良い操舵感を維持する、高出力な駆動を実現するモータ制御装置を提供することである。本発明のモータ制御装置は、モータの回転子位相にもとづいて直流電圧電源(3)からの直流入力電流(I0)を交流電流に変換して出力するインバータ(2)を備え、トルク電流(Iq)を保持しつつ前記インバータ(2)への入力電流(I0)が所定の上限値を超えない範囲で、最大となる弱め界磁電流(Id)を弱め界磁電流指令演算部(20)で演算し、通流することを特徴とする。
Description
本発明は、バッテリやコンデンサなどの直流電力を入力として交流電力を出力するモータ制御装置及びそれを搭載した電動パワーステアリング装置に関する。
インバータ等の電力変換装置を用いてモータを制御するモータ制御装置では、トルク電流を調節することでモータのトルクを制御している。また、モータの回転数が高い領域では、モータから発生する逆起電力によって駆動できる最大回転数が決まっている。このとき、モータの界磁磁束を弱める電流として、弱め界磁電流を流すことで逆起電力が小さく抑えられ、最大回転数よりも高い回転数までモータを駆動することが可能になる。これらトルク電流と弱め界磁電流は、交流モータのベクトル制御理論を利用して、それぞれ制御される。ここで、弱め界磁電流については、モータの特性値であるモータ定数によって制限値が定まり、その詳細は非特許文献1に記載がある。
また、車両の方向を制御する車輪の操舵機構において、運転者のステアリングホイール操作に応じ、転舵操作を容易にする操舵力をモータ制御装置により得るのが電動パワーステアリング装置である。この電動パワーステアリング装置の使用状況とモータの挙動について、以下に述べる。
車両の直進走行において、転舵操作の必要性はほとんど発生せず、必要なモータのトルクは小さくて済む。これに対して、車両停車時に転舵するような据え切り操舵を例に考える。このとき、車輪にかかる荷重に対して転舵操作が必要であり、モータには大トルクが必要となる。また、車輪の転舵方向が大きいことから、ステアリングホイールの操作量が増える。この操作量に対して、運転者が応答性の良い操舵感を感じるように、モータが高速回転している。以上の例に見るように、 電動パワーステアリング装置による転舵操作が求められる条件では、モータは大トルクと高速回転を両立し、運転者の操舵に違和感を与えない制御を実現しなければならない。特に、高速回転のために、弱め界磁電流を流す制御が積極的に用いられる。
特許文献1に記載の従来例1は、モータの制御電圧が理想的な正弦波から歪んだ矩形波になり、操舵感を損なう要因となるトルクリプルの発生要因となる課題が示されている。この解決手段として、トルク電流と弱め界磁電流を制限するために、電流指令値を制限する方法、特にトルク電流の制限方法について開示されている。
特許文献2に記載の従来例2は、無駄な弱め界磁電流による発熱を課題として、直流電圧に応じた弱め界磁電流の制限方法について述べている。
森本茂雄、上野智広、武田洋次、「埋込磁石構造PMモータの広範囲可変速制御」、電気学会論文誌D114巻6号、1994年
ところで、電動パワーステアリング装置などの車両に搭載される装置は、車両の直流電源から電力を供給される。電源電圧を12Vと仮定すると、直流電源は12Vバッテリ、またはハイブリッド電気自動車など12V超の高電圧バッテリから12Vに降圧するDC/DC変換器などがある。以下、12Vバッテリを例に説明する。
電動パワーステアリング装置は、据え切り操舵などでバッテリから大電流が入力される。車両バッテリから大電流が出力される条件では、配線抵抗による電圧降下や、バッテリの内部抵抗による電圧降下が発生する問題がある。そこで、車両としては、装置に入力される電流を制限する電源管理が必要となる。
しかしながら、特許文献1、2に記載の電力変換装置ではいずれも、装置の入力電流を所定値以下に制限する方法について考慮されていない。そこで、車両の電源管理方法、すなわち直流電源に接続される装置の入力電流を制限する方法として、各装置に入力される直流電流を所定値以下に抑制する方法を提案することが本発明の目的である。
本発明のモータ制御装置は、電力変換装置の直流入力電流が所定の上限値を超えない範囲で最大となる弱め界磁電流を通流することを特徴とする。そのようなモータ制御装置の実施例として、電力変換装置の直流入力電流が所定の上限値以下になるように、直流電源電圧とトルク指令値にもとづくトルク電流から弱め界磁電流を算出し、電流を追従して制御させることを特徴とする。
本発明によれば、電力変換装置の直流入力電流を所望の制限値以下となるように制御でき、その制限値以下の最大出力までモータのトルク電流と弱め界磁電流を通流することで、トルクを維持しながらモータを高速回転させて高出力な駆動を可能にする。また、これにより、電動パワーステアリング装置のようにステアリングホイール操作量に対して応答性の良い操舵感を維持する、高出力な駆動を実現するモータ制御装置を提供することができる。
以下、図面を参照して、本発明に係る電力変換装置の実施の形態について説明する。なお、各図において同一要素については同一の符号を記し、重複する説明は省略する。
図1は、本実施例に係るモータ制御装置の全体構成図である。
モータ1には、ブリッジ回路からなるインバータ2が接続される。インバータ2のブリッジ回路は、IGBTやMOSFET等のスイッチングデバイスにより構成される。インバータ2には、制御手段5から出力されるスイッチング信号が入力される。インバータ2は、当該スイッチング信号に基づいて駆動し、モータ1を制御する。
インバータ2の直流側P端子及びN端子には、直流電圧電源3が接続される。インバータ2と直流電圧電源3の間には、直流電流検出手段4が接続される。直流電流検出手段4は、直流入力電流I0を検出する。検出された直流入力電流I0は、制御手段5に入力される。
モータ1は交流電動機であり、例えば永久磁石同期モータか誘導モータである。直流電圧電源3は、一般的にはバッテリであるが、ハイブリッド電気自動車や電気自動車では直流から直流に降圧するDC/DC変換器が接続されていても良い。
本実施例のモータ制御装置は、不図示の電流センサを用いて、インバータ2からモータ1に出力される三相電流を検出する。検出された三相電流検出値Iuc、IVc、Iwcは、制御手段5に入力される。電流センサとしては、ホール効果を利用したCTなどの電流センサを用いることができる。または、インバータ2を駆動するスイッチングの動作タイミングにあわせ、直流電流検出手段4で検出した直流の瞬時電流から、モータ1に入力される三相電流を求めてもよい。
また、本実施例のモータ制御装置は、モータ1の回転子位相を検出する不図示の位置センサを備える。当該位置センサが検出した位置検出値は、制御手段5に入力される。位置センサとしては、レゾルバ、エンコーダ、GMRセンサ、ホールICなど回転子の角度位置を検出できる装置であれば良い。または、モータの三相電流や三相電圧から回転子位相を推定する位置センサレス制御の出力を用いてもよい。
制御手段5は、トルク電流指令演算部10、ベクトル制御指令演算部11、dq/3相変換部12、PWM演算部13、位相演算部14、速度演算部15、3相/dq変換部16、弱め界磁電流指令演算部20を備える。制御手段5は、マイクロコンピュータなどの演算機能と、インバータ2の駆動に必要なドライバ回路などを含んで構成される。制御手段5は、演算したスイッチング信号にもとづいてインバータ2を駆動し、モータ1を制御している。
位相演算部14は、モータの回転子位相を検出する位置センサからの出力である位置検出値から回転子位相θdcを演算して出力する。
速度演算部15は、回転子位相の変化分からモータの速度を得る。具体的には、回転子位相θdcを微分演算することで、角速度ω1が得られる。
dq/3相変換部12及び3相/dq変換部16は、回転座標系であるd-q軸と固定座標系である三相のu-v-w座標系を相互に変換している。具体的には、(1)式と(2)式に示されるdq/αβ座標変換とαβ/3相変換を用い、モータの回転子位相θdcに基づいて、直流量であるd-q軸電圧と交流量である三相電圧を相互に変換する。なお、(1)式と(2)式はdq/3相変換部12の例として、電圧で表記されているが、3相/dq変換部16では電圧を電流に置き換え、逆変換すれば良い。また、座標変換には絶対変換と相対変換の別があるが、本説明中では全て相対変換で取り扱い、モータの定数等も全て相対変換に基づいた値とする。なお、指令値を示すスター(*)は、以降の式中を含めて省略している。

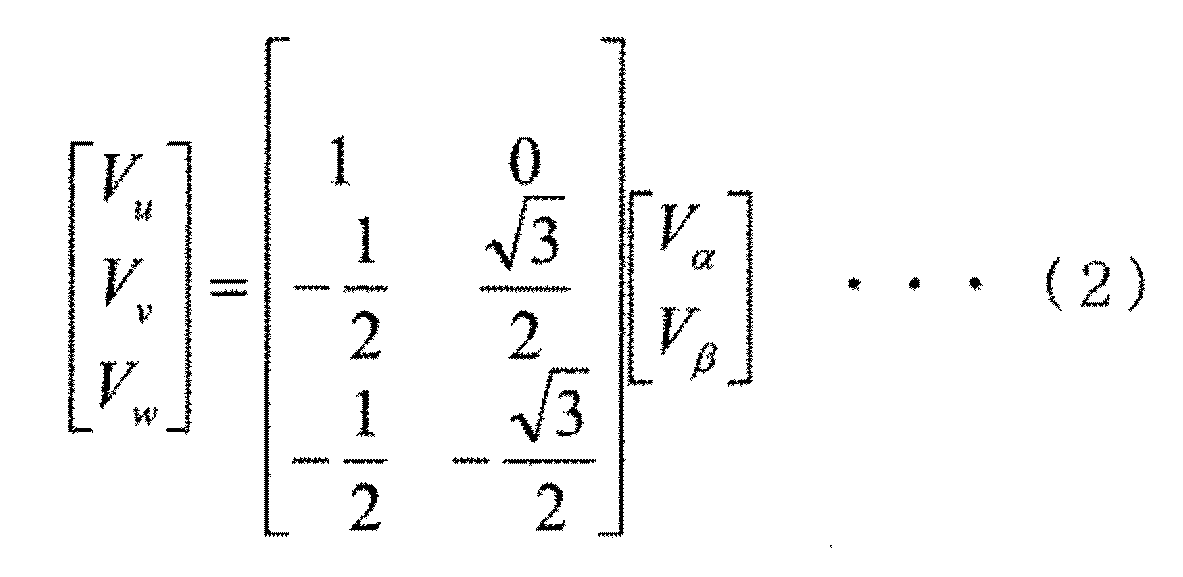
3相/dq変換部16の入力である電流検出値は、インバータ2からモータ1に流れる三相電流の検出値Iuc、Ivc、Iwcである。3相/dq変換部16は、上述の座標変換によりd軸電流検出値Idc、q軸電流検出値Iqcを出力する。
dq/3相変換部12は、後述するベクトル制御指令演算部11が生成した電圧指令値であるVq*とVd*を、(1)式及び(2)式に基づいて、三相電圧指令値Vu*、Vv*、Vw*に変換する。
PWM演算部13は、三相電圧指令値Vu*、Vv*、Vw*をインバータ2のゲート信号を駆動する2値のスイッチング信号とするパルス幅変調(PWM:Pulse WIdth ModulatIon)を行う。
ベクトル制御指令演算部11は、電流指令値であるトルク電流指令値Iq*と弱め界磁電流指令値Id*に、電流検出値であるトルク電流検出値Iqc及び弱め界磁電流検出値Idcを追従させるような、電圧指令値であるVq*とVd*を出力する。モータの電圧方程式は(3)式で与えられる。ここで、モータの特性値である定数R1、Ld、Lq、Keは、それぞれ、1相分の抵抗値、d軸インダクタンス値、q軸インダクタンス値、誘起電圧定数である。所望の電流制御応答を得るように設計した電流制御器と、d軸とq軸の干渉項を補償する非干渉制御を組み合わせて、q軸電圧指令値Vq*とd軸電圧指令値Vd*を演算する。
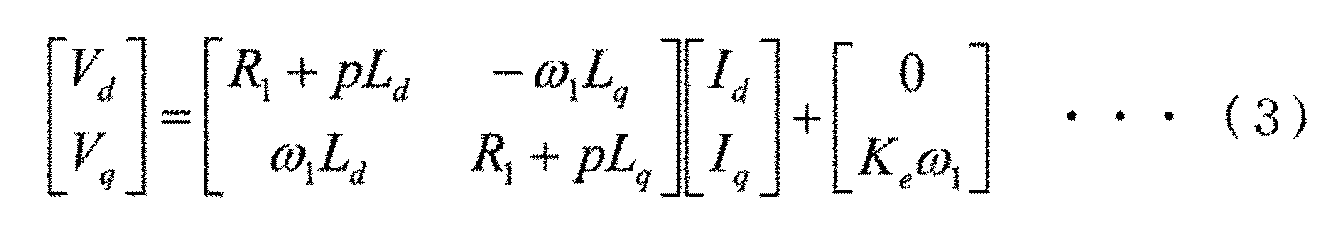
(3)式中のトルク電流指令値Iq*は、トルク電流指令演算部10から出力される。トルク電流指令演算部10は、トルク指令値τ*をトルク電流指令値Iq*に換算する。換算には(4)式の電流とトルクの関係式を用いる。モータのLdとLqが略一致する非突極の特性を持つ場合には、(4)式の第2項が略零となり、(5)式に簡略化される。
(5)式であればトルク値とトルク電流値は一意に定まる。
(5)式であればトルク値とトルク電流値は一意に定まる。


(3)式中の弱め界磁電流指令値Id*は、弱め界磁電流指令演算部20から出力される。弱め界磁電流指令演算部20は、角速度ω1と電流検出値Iqc、Idcと直流電圧V0に基づいて、弱め界磁電流指令値Id*を演算する。弱め界磁電流指令演算部20は、電流特性演算部21と、弱め界磁電流指令追従制御部22とを有する。
電流特性演算部21は、角速度ω1、電流検出値Iqc、直流電圧V0より、電流特性指令値Idsを演算する。弱め界磁電流指令追従制御部22は、弱め界磁電流検出値Idcを電流特性指令値Idsに追従させるように、弱め界磁電流指令値Id*を出力する。
電流特性指令値Idsは、以下で導出された関係式によりを算出する。インバータの直流側と交流側の電力は、(6)式の関係にある。

この(6)式に(3)式を代入すると、(7)式が得られる。
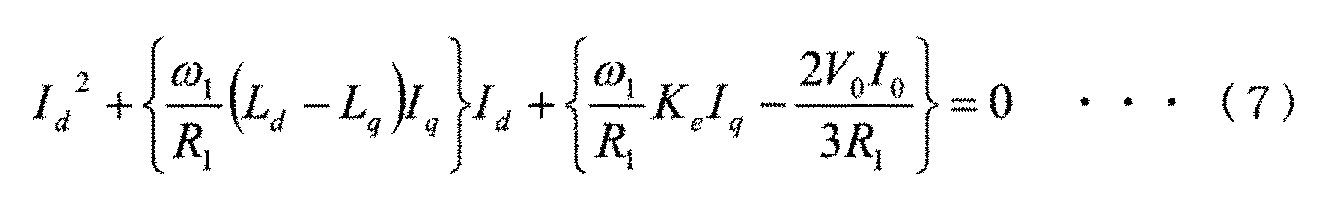
(7)式をIdについて解くと、(8)式を得る。
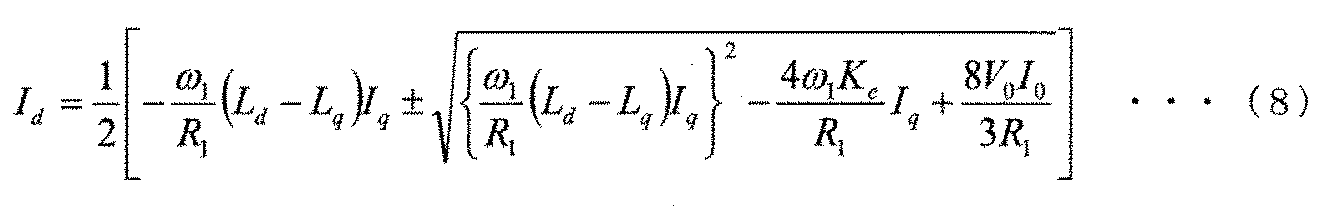
Idは、弱め界磁制御時は負になることから、最終的に(9)式を得る。
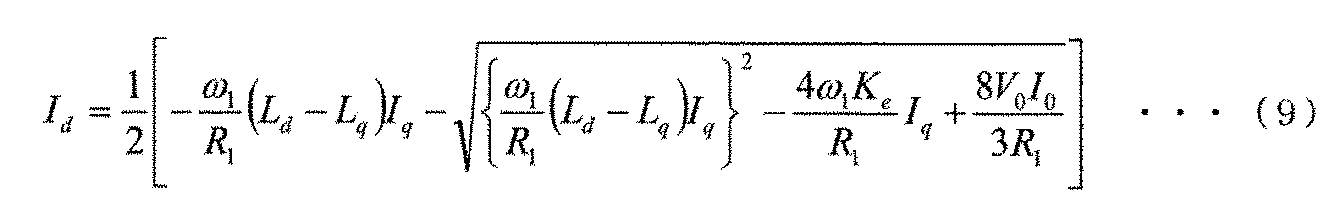
(9)式より得られる弱め界磁電流値を電流特性指令値Idsとして、弱め界磁電流指令追従制御部22に入力する。ここで、直流電流I0は、所望の入力電流の制限値として予め設定するか、直流電圧電源3の状態によって、設定値を変化させる。
弱め界磁制御部22では、IdcをIdsに追従させる電流制御を行い、弱め界磁電流指令値Id*を出力する。電流制御は、ベクトル制御指令演算部11の電流制御器の応答以下に設定する。
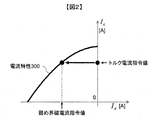
図2に示す電流特性300は、(9)式または後述する(10)式により演算されるトルク電流Iqに対する弱め界磁電流Idの特性である。電流特性300は、直流電流I0を所望の制限値として与える事で、そのときのトルク電流指令値Iq*に対する弱め界磁電流指令値Id*の組み合わせとなる。電流特性300により得られた弱め界磁電流指令値Id*に対して、弱め界磁電流検出値Idcを電流制御により追従させることで、電流特性300の特性となるようモータ1を駆動することができる。
本実施例に係るモータ制御装置では、直流入力電流I0を制限しながら、(9)式に基づいて算出した弱め界磁電流指令値に追従させる。その結果、モータの速度を高速域まで増加させた高出力な運転を可能にし、従来にない高応答を実現できる。
(9)式のd軸インダクタンスLdとq軸インダクタンスLqは、モータの特性値である定数であり、表面磁石型のモータでは非突極性となり、LdとLqの差が略ゼロとなる。このような非突極性のモータでは、(9)式は(10)式に簡略化される。
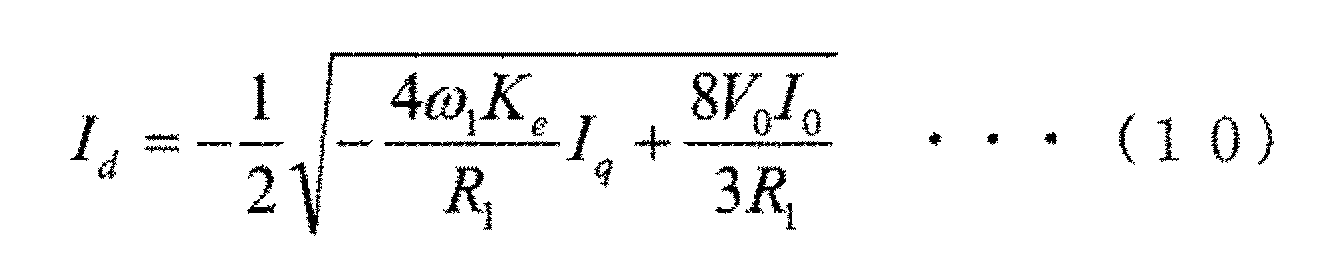
電流特性演算部21は、非突極性のモータの場合に、(10)式より得られる弱め界磁電流値Idを電流特性指令値Idsとして、弱め界磁電流指令追従制御部22に入力する。また、電流特性演算部21は、突極性のモータであってもLdとLqの差を無視すれば、非突極性と同様に(10)式に簡略化できる。
本実施例によれば、入力電流を制限した弱め界磁電流指令値を、簡易に演算することが可能になる。その結果、制御手段5の演算負荷を下げることができ、高価なマイクロコンピュータを用いる必要がなく、安価なシステムを構築することが可能になる。
図3は、本実施例に係る電動パワーステアリング装置の構成図を示す。図3は、車両の進行方向を操舵する電動パワーステアリング装置を示している。ステアリングホイール201を操作することで、トルクセンサ202とステアリングアシスト機構203を介して、ステアリング機構204を稼働される。これにより、タイヤ205の方向を転舵して、車両の進行方向を操舵する。ステアリングアシスト機構203は、ステアリングホイール201の手動による操舵力と、モータ駆動システム100から得られる電動アシストによる操舵力との合力でもって、ステアリング機構204を稼働する操舵力を出力している。モータ駆動システム100は、トルクセンサ202より得られる出力から、モータ制御装置101が、手動の操舵力の不足分を求めて電動アシストの操舵力としてモータ102を駆動する。
モータ駆動システム100は、図1に示すインバータ2と直流電流検出手段4と制御手段5を備えたモータ制御装置101と、モータ102で構成される。直流電圧電源3は、図3とは別にバッテリなどで構成され、モータ駆動システム100に接続される。
本実施例に係る電動パワーステアリング装置は、直流入力電流を制限することで直流電圧電源3の出力電圧の降下を抑制する。したがって、電動パワーステアリング装置の高出力な運転を可能にして、ステアリングホイールの転舵操舵に対する操舵力の高い応答を実現できる。
本実施例に係る電動パワーステアリング装置は、ステアリングホイール201の操舵操作量は、トルクセンサ202により手動の操舵力の不足分として検出する。この操舵操作量を微分して得られる変化量は、操舵速度となり、二階微分して得られる変化量は、操舵加速度となる。この操舵速度及び操舵加速度が小さい場合は急峻な転舵操舵を必要としない条件であり、電動パワーステアリング装置の出力は小さくて良い。
そこで、操舵速度及び操舵加速度が所定値以下の場合に、直流電流I0を制限する設定値を予め定めた所定値より小さい値に変更することで、弱め界磁電流の通流を抑制できる。操舵速度及び操舵加速度の所定値は、車両の操舵条件とステアリングホイール201の操舵操作量の関係を予め求めておく。
本実施例では、直流入力電流を制限することでステアリングホイール201の転舵操舵に対する操舵力の高い応答を実現するとともに、操舵操作量の変化が小さく、高い応答を必要としない条件において弱め界磁電流の通流を抑制することで、効率の高い電動パワーステアリング装置を提供することが可能になる。
本実施例に係る電動パワーステアリング装置は、車両の走行速度を車速としてモータ制御装置101に入力する。この車速が所定値以上となる高速走行では、危険回避や車線変更などで転舵操舵することはあるが、多くの時間は操舵操作量の値が略零に近い状態の直進走行である。
そこで、直流電流I0を制限する設定値を予め定めた所定値より小さい値に変更することで、弱め界磁電流の通流を抑制でき、直進走行時の電流値を低減する。急な転舵操舵が発生した場合は、直流電流I0を制限する設定値を予め定めた所定値に戻す。
本実施例では、直進走行時の多くの時間を占める低い出力条件において、弱め界磁電流を抑制することで高い効率を実現すると共に、急な転舵操舵が発生する高い応答を必要する高応答を両立した電動パワーステアリング装置を提供することが可能になる。
本実施例に係る電動パワーステアリング装置は、車両の駐車動作における切り返し操舵を制御する。車両の駐車動作における切り返し操舵では、車速が所定値以下の低速で、ステアリングホイール201の操舵操作量が大きくなる条件である。このときの操舵は、危険回避などの緊急性を必要としないため、必ずしも高い応答を必要とはしない。そこで、直流電圧電源3のバッテリの劣化状態に合わせ、直流電流I0を制限する設定値を予め定めた所定値より小さい値に変更することで、弱め界磁電流の通流を抑制できる。
本実施例では、必ずしも緊急性を必要としない操舵において、弱め界磁電流を抑制することで高い効率の運転をすることが可能になる。その結果、バッテリの劣化状態に合わせて出力を抑制することができ、劣化したバッテリで増加した内部抵抗による電圧降下の影響を小さく抑えた電動パワーステアリング装置を提供することが可能になる。
直流電圧電源3は、一般的にはバッテリである。このバッテリの劣化状態は常に診断され、バッテリ状態の診断結果をモータ制御装置101に入力する。バッテリが劣化すると、バッテリの内部抵抗が増加し、負荷時に出力電圧が降下する。本実施例に係るモータ制御装置は、このバッテリの出力電圧や診断結果に応じて、直流電流I0を制限する設定値を予め定めた所定値より小さい値に変更することで、弱め界磁電流の通流を抑制する。もしくは、本制御を中止するため、電流特性演算部21の出力であるIdsを常に略零とする。
本実施例では、バッテリ状態に応じた直流入力電流の制御により、劣化したバッテリの出力電圧降下を抑えることができる。したがって、本実施例に係るモータ制御装置によって、バッテリ電圧の急激な低下による電源失陥を回避した安全な電動パワーステアリング装置を提供することが可能になる。
本実施例に係るモータ制御装置では、直流電圧電源3を直流から直流に昇圧または降圧する直流直流(DC/DC)変換器とそれに並列に接続されるコンデンサとする。この直流電圧電源3の出力容量が低下した場合に、直流電流I0を制限する設定値を予め定めた所定値より小さい値に変更することで、弱め界磁電流の通流を抑制できる。
本実施例では、直流電圧電源3の出力容量の低下に応じて直流入力電流を制御することで、直流電圧電源3の出力電圧の低下を防ぎ、安全な電動パワーステアリング装置を提供することが可能になる。
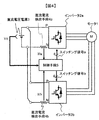
図4に本実施例に係るモータ制御装置の構成図を示す。図1に示す実施例と相違する点は、モータ1に対して、インバータ2aとインバータ2bが並列に接続されている点である。また、直流電流検出手段4aと4bがそれぞれ設けられる。
制御手段5の基本的な動作は図1に示す実施例と同様であるが、直流電流検出手段4aが検出する直流電流I0aに基づくスイッチング信号aでインバータ2aを駆動し、直流電流検出手段4bが検出する直流電流I0bに基づくスイッチング信号bでインバータ2bを駆動する。インバータ2aとインバータ2bは、協調してモータ1を制御する。インバータ2aとインバータ2bの協調制御は、図1に示す制御手段5の構成をインバータの並列数と同数備えれば実現可能であるが、演算負荷の低減を目的に、位相演算部14および速度演算部15を同一構成としても良い。
本実施例では、直流電流I0aと直流電流I0bを、制限する設定値を予め定めた所定値またはその所定値よりも小さい値に個別に変更することで、インバータ2aと2bのそれぞれの弱め界磁電流を個別に抑制できる。例えば、直流電流I0aと直流電流I0bの制限を順次切り替えて制限することで、インバータの電流値増加に伴う発熱を複数のインバータに分散することが可能になる。これにより、モータの速度を高速域まで増加させた高出力な運転を可能にし、従来にない高応答を実現でき、弱め界磁電流を通流したことによる発熱を分散することで、高信頼なモータ制御装置を提供することが可能になる。
本実施例は、図4に示した複数インバータを備えるモータ制御装置を、図3に示すモータ制御装置101として構成した電動パワーステアリング装置である。
本実施例では、直流電流I0aと直流電流I0bを、制限する設定値を予め定めた所定値またはその所定値よりも小さい値に個別に変更することで、インバータ2aと2bのそれぞれの弱め界磁電流を個別に抑制できる。その結果、電動パワーステアリング装置の高出力な運転を可能にして、ステアリングホイールの転舵操舵に対する操舵力の高い応答を実現できる。また、直流電圧電源3の出力電圧の低下を防ぐことで、並列接続された車両搭載の他の装置への電源電圧降下による誤動作を抑制し、車両の安全に寄与する電動パワーステアリング装置を提供することが可能になる。
1:モータ,2:インバータ,3:直流電圧電源,4:直流電流検出手段,5:制御手段,10:トルク電流指令演算部,11:ベクトル制御指令演算部,12:dq/3相変換部,13:PWM演算部,14:位相演算部,15:速度演算部,16:3相/dq変換部,20:弱め界磁電流指令演算部,21:電流特性演算部,22:弱め界磁電流指令追従制御部,100:モータ駆動システム,101:モータ制御装置,102:モータ,201:ステアリングホイール,202:トルクセンサ,203:ステアリングアシスト機構,204:ステアリング機構,205:タイヤ,300:電流特性
Claims (14)
- モータの回転子位相にもとづいて直流電圧電源からの直流入力電流を交流電流に変換して出力するインバータを備えたモータ制御装置において、
前記インバータへの入力電流が所定の上限値を超えない範囲で最大となる弱め界磁電流を通流することを特徴とするモータ制御装置。 - 請求項1に記載のモータ制御装置において、
前記直流入力電流の上限値と前記モータで消費される電流の差が小さくなるように前記弱め界磁電流を通流することを特徴とするモータ制御装置。 - 請求項2に記載のモータ制御装置において、
前記モータの電流の上限値は、所定の上限値及び前記直流電圧電源の出力電圧にもとづき求められることを特徴とするモータ制御装置。 - 請求項2に記載のモータ制御装置において、
前記モータで消費される電流は、前記モータのトルク電流および回転数にもとづき求められることを特徴とするモータ制御装置。 - 請求項1に記載のモータ制御装置において、
前記インバータは複数設けられ、
前記複数のインバータのそれぞれに入力される直流入力電流がそれぞれのインバータに対して個別に設定される所定の上限値を超えない範囲で最大となる弱め界磁電流を通流することを特徴とするモータ制御装置。 - 請求項1に記載のモータ制御装置と、
ステアリングホイールの操舵操作量に伴い転舵させる転舵機構と、
前記転舵機構に操舵力を付与する前記モータと、を備えたことを特徴とする電動パワーステアリング装置。 - 請求項6に記載の電動パワーステアリング装置において、
操舵状態に応じて前記直流入力電流を可変して制御することを特徴とする電動パワーステアリング装置。 - 請求項7に記載の電動パワーステアリング装置において、
所定の車速以上で前記操舵操作量が略零と判断して、前記直流入力電流の所定の上限値より小さい電流値とする、前記弱め界磁電流を通流することを特徴とする電動パワーステアリング装置。 - 請求項7に記載の電動パワーステアリング装置において、
前記操舵操作量から求めた操舵速度が所定値以下である場合に、前記直流入力電流の所定の上限値より小さい電流値とする、前記弱め界磁電流を通流することを特徴とする電動パワーステアリング装置。 - 請求項7に記載の電動パワーステアリング装置において、
前記操舵操作量から求めた操舵加速度が所定値以下である場合に、前記直流入力電流の所定の上限値より小さい電流値とする、前記弱め界磁電流を通流することを特徴とする電動パワーステアリング装置。 - 請求項7に記載の電動パワーステアリング装置において、
所定の車速以下で前記操舵操作量が所定値より大きい場合であっても、前記直流入力電流の所定の上限値より小さい電流値とする、前記弱め界磁電流を通流することを特徴とする電動パワーステアリング装置。 - 請求項6に記載の電動パワーステアリング装置において、
前記直流電圧電源をバッテリとして、前記バッテリの出力電圧に応じて前記直流入力電流の所定の上限値をより小さい電流値として可変制御する、前記弱め界磁電流を通流することを特徴とする電動パワーステアリング装置。 - 請求項12に記載の電動パワーステアリング装置において、
前記バッテリの出力電圧が所定値以下の場合に、前記弱め界磁電流を略零に向かって小さく制御する、または、本制御を中止することを特徴とする電動パワーステアリング装置。 - 請求項6に記載の電動パワーステアリング装置において、
前記直流電圧電源を直流から直流に昇圧または降圧する直流電圧変換器と、前記直流電圧変換器の出力に並列に接続されるコンデンサとで構成することを特徴とする電動パワーステアリング装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US15/738,781 US20180191283A1 (en) | 2015-07-03 | 2016-06-14 | Motor Control Device and Electric Power Steering Device Mounting the Same |
| DE112016003033.9T DE112016003033T5 (de) | 2015-07-03 | 2016-06-14 | Motorsteuervorrichtung und damit ausgerüstete elektrische Servolenkvorrichtung |
| CN201680036532.8A CN107836080B (zh) | 2015-07-03 | 2016-06-14 | 电动助力转向装置 |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015-134030 | 2015-07-03 | ||
| JP2015134030A JP6445937B2 (ja) | 2015-07-03 | 2015-07-03 | 電動パワーステアリング装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2017006717A1 true WO2017006717A1 (ja) | 2017-01-12 |
Family
ID=57686209
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2016/067645 Ceased WO2017006717A1 (ja) | 2015-07-03 | 2016-06-14 | モータ制御装置及びそれを搭載した電動パワーステアリング装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20180191283A1 (ja) |
| JP (1) | JP6445937B2 (ja) |
| CN (1) | CN107836080B (ja) |
| DE (1) | DE112016003033T5 (ja) |
| WO (1) | WO2017006717A1 (ja) |
Families Citing this family (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2018016356A1 (ja) * | 2016-07-20 | 2018-01-25 | 日本精工株式会社 | 電動パワーステアリング装置 |
| BR112018076801B1 (pt) * | 2016-07-20 | 2023-03-21 | Nsk Ltd | Aparelho de direção de energia elétrica |
| JP6986903B2 (ja) * | 2017-08-25 | 2021-12-22 | Ntn株式会社 | 電動式直動アクチュエータおよび電動ブレーキ装置 |
| US11152881B2 (en) | 2018-03-19 | 2021-10-19 | Mitsubishi Electric Corporation | Permanent magnet synchronous electric motor control device, electric power steering device, and electric vehicle |
| JP7099225B2 (ja) | 2018-09-26 | 2022-07-12 | 株式会社アドヴィックス | モータ制御装置 |
| JP7192649B2 (ja) * | 2019-05-09 | 2022-12-20 | 株式会社デンソー | 回転電機制御装置 |
| US11101764B2 (en) * | 2019-11-14 | 2021-08-24 | Steering Solutions Ip Holding Corporation | Dynamic control of source current in electric motor drive systems |
| US11218099B2 (en) * | 2019-11-26 | 2022-01-04 | Steering Solutions Ip Holding Corporation | Supply current management under voltage saturated motor current control |
| JP7358277B2 (ja) | 2020-03-03 | 2023-10-10 | 株式会社東芝 | 駆動装置、駆動システム、及び、電動機の駆動方法 |
| CN111497929B (zh) * | 2020-03-19 | 2021-08-03 | 江苏大学 | 一种汽车eps转向系统无位置传感器控制器 |
| JP7690337B2 (ja) * | 2021-07-02 | 2025-06-10 | トヨタ自動車株式会社 | ステアリングシステム |
| KR102712341B1 (ko) * | 2021-12-13 | 2024-09-30 | 현대모비스 주식회사 | 모터의 약자속 제어를 위한 데이터 맵 작성 방법 및 시스템 |
| KR20230089192A (ko) * | 2021-12-13 | 2023-06-20 | 현대모비스 주식회사 | 모터 구동 시스템 및 그 제어방법 |
| CN114987603A (zh) * | 2022-05-05 | 2022-09-02 | 博世华域转向系统有限公司 | 一种适用于eps系统的电机控制系统及其控制方法 |
| CN116513302B (zh) * | 2023-04-20 | 2026-05-19 | 江铃汽车股份有限公司 | 一种新能源汽车转向系统igbt保护方法、系统及设备 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH07186479A (ja) * | 1993-12-27 | 1995-07-25 | Canon Inc | インクジェット記録装置 |
| JP2000329040A (ja) * | 1999-05-17 | 2000-11-28 | Fuji Heavy Ind Ltd | 作業用車両 |
| JP2008104266A (ja) * | 2006-10-18 | 2008-05-01 | Matsushita Electric Ind Co Ltd | モータ駆動装置および洗濯乾燥機のモータ駆動装置 |
| JP2010064544A (ja) * | 2008-09-09 | 2010-03-25 | Honda Motor Co Ltd | 電動パワーステアリング装置 |
| US20130187446A1 (en) * | 2012-01-23 | 2013-07-25 | Ford Global Technologies, Llc | Electric Vehicle with Transient Current Management for DC-DC Converter |
| JP2014017924A (ja) * | 2012-07-06 | 2014-01-30 | Shimadzu Corp | モータ制御装置 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100237611B1 (ko) * | 1997-01-14 | 2000-01-15 | 이종수 | 엘리베이터의 인버터 이상동작 방지장치 |
| CN100448158C (zh) * | 2003-04-30 | 2008-12-31 | 松下电器产业株式会社 | 电动机驱动装置 |
| WO2006098516A1 (ja) * | 2005-03-17 | 2006-09-21 | Nsk Ltd. | 電動パワーステアリング装置の制御方法及び装置 |
| DE102005013773A1 (de) * | 2005-03-22 | 2006-09-28 | Diehl Ako Stiftung & Co. Kg | Verfahren zur Regelung einer Pumpe |
| EP2028759B1 (en) * | 2007-08-06 | 2014-12-17 | Kabushiki Kaisha Toyota Jidoshokki | Method and apparatus for controlling electric motor |
| RU2466040C1 (ru) * | 2008-09-05 | 2012-11-10 | Мицубиси Электрик Корпорейшн | Силовое преобразовательное устройство |
| JP5402414B2 (ja) * | 2009-09-02 | 2014-01-29 | 日本精工株式会社 | 電動パワーステアリング装置 |
| JP5968805B2 (ja) * | 2013-02-28 | 2016-08-10 | 日立オートモティブシステムズ株式会社 | モータ装置およびモータ駆動装置 |
| US9403438B2 (en) * | 2013-09-06 | 2016-08-02 | Samsung Sdi Co., Ltd. | Control device for hybrid vehicle and control method for hybrid vehicle |
| JP6401624B2 (ja) * | 2015-02-06 | 2018-10-10 | 株式会社アイエイアイ | モータの制御方法および装置 |
| JP6406108B2 (ja) * | 2015-04-15 | 2018-10-17 | 株式会社デンソー | モータ制御システムの制御装置 |
| WO2016178262A1 (ja) * | 2015-05-01 | 2016-11-10 | 三菱電機株式会社 | 電動パワーステアリング制御装置および電動パワーステアリング制御方法 |
| US9841278B2 (en) * | 2015-09-30 | 2017-12-12 | Siemens Industry Software Nv | System and method for resolving information about a rotor comprising a measuring device for measuring and recording in a fixed rotor state without vibration due to rotation |
-
2015
- 2015-07-03 JP JP2015134030A patent/JP6445937B2/ja active Active
-
2016
- 2016-06-14 US US15/738,781 patent/US20180191283A1/en not_active Abandoned
- 2016-06-14 CN CN201680036532.8A patent/CN107836080B/zh active Active
- 2016-06-14 WO PCT/JP2016/067645 patent/WO2017006717A1/ja not_active Ceased
- 2016-06-14 DE DE112016003033.9T patent/DE112016003033T5/de active Pending
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH07186479A (ja) * | 1993-12-27 | 1995-07-25 | Canon Inc | インクジェット記録装置 |
| JP2000329040A (ja) * | 1999-05-17 | 2000-11-28 | Fuji Heavy Ind Ltd | 作業用車両 |
| JP2008104266A (ja) * | 2006-10-18 | 2008-05-01 | Matsushita Electric Ind Co Ltd | モータ駆動装置および洗濯乾燥機のモータ駆動装置 |
| JP2010064544A (ja) * | 2008-09-09 | 2010-03-25 | Honda Motor Co Ltd | 電動パワーステアリング装置 |
| US20130187446A1 (en) * | 2012-01-23 | 2013-07-25 | Ford Global Technologies, Llc | Electric Vehicle with Transient Current Management for DC-DC Converter |
| JP2014017924A (ja) * | 2012-07-06 | 2014-01-30 | Shimadzu Corp | モータ制御装置 |
Non-Patent Citations (1)
| Title |
|---|
| SHIGEO MORIMOTO ET AL.: "Wide Speed Control of Interior Permanent Magnet Synchronous Motor", THE TRANSACTIONS OF THE INSTITUTE OF ELECTRICAL ENGINEERS OF JAPAN . D (A PUBLICATION OF INDUSTRY APPLICATIONS SOCIETY, vol. 114, no. 6, 1994, pages 668 - 673, XP055344890 * |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107836080A (zh) | 2018-03-23 |
| JP6445937B2 (ja) | 2018-12-26 |
| CN107836080B (zh) | 2020-09-01 |
| JP2017017909A (ja) | 2017-01-19 |
| US20180191283A1 (en) | 2018-07-05 |
| DE112016003033T5 (de) | 2018-03-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6445937B2 (ja) | 電動パワーステアリング装置 | |
| US9407177B2 (en) | Rotating electric machine control device and electric power steering apparatus | |
| JP6040963B2 (ja) | 回転機の制御装置 | |
| JP6287756B2 (ja) | モータ制御装置 | |
| US9350286B2 (en) | Power converter | |
| US9979340B2 (en) | Apparatus for controlling three phase rotary electric machine reducing peak value of phase current | |
| JP5633260B2 (ja) | 電動パワーステアリング装置 | |
| US12184209B2 (en) | Motor control device and steering system | |
| JP7317250B2 (ja) | 回転電機の制御装置及び電動パワーステアリング装置 | |
| JP5605334B2 (ja) | 多相回転機の制御装置 | |
| JP7317249B2 (ja) | 回転電機の制御装置及び電動パワーステアリング装置 | |
| CN103079933A (zh) | 电动转向装置 | |
| WO2016098693A1 (ja) | 電動パワーステアリング装置及び車両搭載機器の制御装置 | |
| US8983730B2 (en) | Electric power steering apparatus | |
| JP2019068642A (ja) | 多相回転機の制御装置 | |
| JP5595436B2 (ja) | モータ制御装置 | |
| JP5595437B2 (ja) | モータ制御装置 | |
| US10577014B2 (en) | Steering control apparatus | |
| JP2007312462A (ja) | モータ制御装置 | |
| JP5125535B2 (ja) | 電動パワーステアリング制御装置及びモータ駆動制御装置 | |
| JP2012239281A (ja) | モータ制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 16821187 Country of ref document: EP Kind code of ref document: A1 |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 112016003033 Country of ref document: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 16821187 Country of ref document: EP Kind code of ref document: A1 |