JP7690337B2 - ステアリングシステム - Google Patents

ステアリングシステム Download PDF

Info

Publication number
JP7690337B2
JP7690337B2 JP2021110808A JP2021110808A JP7690337B2 JP 7690337 B2 JP7690337 B2 JP 7690337B2 JP 2021110808 A JP2021110808 A JP 2021110808A JP 2021110808 A JP2021110808 A JP 2021110808A JP 7690337 B2 JP7690337 B2 JP 7690337B2
Authority
JP
Japan
Prior art keywords
steering
main
sub
power supply
motor
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2021110808A
Other languages
English (en)
Other versions
JP2023007759A (ja
Inventor
功史 佐藤
正治 山下
洋介 山下
祐太 梶澤
雄吾 長嶋
一馬 長谷川
俊博 ▲高▼橋
祐志 藤田
健一 安部
徳亮 日比野
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
JTEKT Corp
Toyota Motor Corp
Original Assignee
JTEKT Corp
Toyota Motor Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by JTEKT Corp, Toyota Motor Corp filed Critical JTEKT Corp
Priority to JP2021110808A priority Critical patent/JP7690337B2/ja
Priority to CN202210750644.7A priority patent/CN115556688B/zh
Priority to US17/852,665 priority patent/US12049262B2/en
Publication of JP2023007759A publication Critical patent/JP2023007759A/ja
Application granted granted Critical
Publication of JP7690337B2 publication Critical patent/JP7690337B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/001—Mechanical components or aspects of steer-by-wire systems, not otherwise provided for in this maingroup
    • B62D5/003—Backup systems, e.g. for manual steering
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
    • B60R16/00—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for
    • B60R16/02—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for electric constitutive elements
    • B60R16/03—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for electric constitutive elements for supply of electrical power to vehicle subsystems or for
    • B60R16/033—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for electric constitutive elements for supply of electrical power to vehicle subsystems or for characterised by the use of electrical cells or batteries
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
    • B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
    • B62D5/0484—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures for reaction to failures, e.g. limp home
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
    • B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Chemical & Material Sciences (AREA)
  • Combustion & Propulsion (AREA)
  • Transportation (AREA)
  • Steering Control In Accordance With Driving Conditions (AREA)
  • Power Steering Mechanism (AREA)

Description

本発明は、車両に搭載されるステアバイワイヤ型のステアリングシステムに関する。
ステアバイワイヤ型のステアリングシステムにおいて、フェールセーフの観点から、例えば、下記特許文献に記載されているように、バックアップ電源を備えたり、システムを冗長化(二重化)させたりすることが提案されている。
特開2020-138554号公報 国際公開WO2017/115411号パンフレット
バックアップ電源を採用する場合、バックアップ電源の容量が比較的小さいことに配慮することで、ステアリングシステムの実用性を向上させることが可能である。さらに、ステアリングシステムを冗長化する場合には、冗長系におけるバックアップ電源の接続態様等に配慮することでも、ステアバイワイヤ型のステアリングシステムの実用性を向上させることが可能となる。本発明は、そのような実情に鑑みてなされたものであり、実用性の高いステアバイワイヤ型のステアリングシステムを提供することを課題とする。
上記課題を解決するために、本発明のステアリングシステムは、
主電源およびバックアップ電源と、
メイン系統,サブ系統の2系統とされた転舵モータを有し、その転舵モータが発生させる力によって車輪を転舵する転舵装置と、
前記転舵装置を転舵要求に基づいて制御すべく、前記転舵モータのメイン系統,サブ系統の各々の作動を制御するコントローラと
を備えたステアバイワイヤ型のステアリングシステムであって、
前記コントローラが、前記転舵モータのメイン系統およびサブ系統に前記主電源から給電されている通常給電時には、前記転舵モータのサブ系統を、前記転舵モータのメイン系統に整合させて作動させ、前記転舵モータのサブ系統には前記バックアップ電源からは給電されずに前記転舵モータのメイン系統に前記バックアップ電源だけから給電されるバックアップ時には、前記転舵モータのメイン系統を、それへの給電を制限しつつ作動させ、若しくは、作動させずに、前記転舵モータのサブ系統を、独立して制御するように構成される。
バックアップ電源は、例えば、緊急的な使用を目的とするため、容量(充電容量)の比較的小さなものが採用される。そのため、転舵装置が冗長化された本発明のステアリングシステムでは、バックアップ電源が、転舵モータのメイン系統(以下、「転舵メイン系統」という場合がある)にのみ、主電源に代えて電流を供給するようにされている。また、一方で、バックアップ電源の容量が小さいことに鑑み、本発明のステアリングシステムでは、バックアップ時に、転舵メイン系統への給電に制限をかける、若しくは、例えば、主電源から転舵モータのサブ系統(以下、「転舵サブ系統」という場合がある)へ電流が供給可能である場合には、給電を行わずに転舵メイン系統の作動を停止するように構成されているのである。
また、本発明のステアリングシステムでは、通常給電時、つまり、転舵メイン系統にも転舵サブ系統にも主電源から電流が供給されているときには、当該転舵装置の円滑な作動を考慮して、転舵サブ系統の作動が、転舵メイン系統の作動に整合させられる。言い換えれば、いわゆる「協調制御」が実行される。バックアップ時に協調制御を行えば、転舵サブ系統も、転舵メイン系統と同様に、電流の供給に制限がかけられたり、作動が停止されてしまうことになる。そこで、本発明のステアリングシステムでは、バックアップ時に、協調制御によってではなく、転舵サブ系統が、独立して作動させられることで、言い換えれば、通常給電時と同様に作動させられることで、車輪を転舵するための力(以下、「転舵力」という場合がある)が担保されるのである。
発明の態様
本発明のステアリングシステムにおいて、バックアップ時に、転舵メイン系統を、給電を制限しつつ作動させる(以下、「給電制限作動」という場合がある)か、あるいは、作動させない(以下、「非作動」という場合がある)かは、車両の設計,車両が置かれている状況,主電源から転舵サブ系統への給電状況等によって、任意に設定若しくは選択すればよい。多くの状況、つまり、一般的には、転舵メイン系統を給電制限作動させる場合には、非作動の場合と比較して、転舵装置は、大きな転舵力を発生させることができる。一方で、後に説明するが、給電制限作動における転舵モータの高速動作時等には、転舵メイン系統が、いわゆる回生領域で作動して、車輪の転舵動作に対する抵抗になりかねない。そのことに考慮すれば、バックアップ時に、主電源から転舵サブ系統への給電が適切に行われている場合において、転舵メイン系統を非作動とすればよい。
なお、バックアップ時に、主電源から転舵サブ系統に適切な給電が行われないときには、転舵サブ系統を作動させないことが望ましい。そのときには、転舵メイン系統は、主電源から転舵サブ系統に適切な給電が行われている場合において給電制限作動と非作動とのいずれに設定されていたとしても、転舵力を確保する必要性に鑑み、給電制限作動させられることが望ましい。逆に言えば、バックアップ時において、転舵メイン系統は、主電源から転舵サブ系統に適切な給電が行われないときに給電制限作動するようにされていることを前提とし、主電源から転舵サブ系統に適切な給電が行われるときにも、給電制限作動を行うようにされていてもよく、主電源から転舵サブ系統に適切な給電が行われるときには、非作動とされてもよいのである。また、先に説明したように、車輪の転舵動作に対する抵抗になるか否かによって、転舵メイン系統の給電制限作動と非作動とを切り換えるようにしてもよい。
転舵メイン系統と転舵サブ系統との協調制御に関して言えば、例えば、転舵メイン系統と転舵サブ系統との構成が互いに同じ場合には、通常給電時に、転舵メイン系統と転舵サブ系統とが、互いに同じ力を発生させるように、それら2つの系統の各々の作動を制御することが望ましい。
また、コントローラを、転舵モータのメイン系統,サブ系統に対応して、メイン系統,サブ系統の2系統を有するように構成することができる。コントローラのメイン系統(以下、「制御メイン系統」という場合がある)と、コントローラのサブ系統(以下、「制御サブ系統」という場合がある)とは、互いに同じ機能を有するように構成してもよい。詳しく言えば、それぞれが、転舵要求に基づいて、対応する転舵メイン系統,転舵サブ系統に供給する電流を決定可能に、かつ、その決定した電流に基づいて、対応する転舵メイン系統,転舵サブ系統に給電可能に構成すればよい。そのような構成の場合、具体的には、通常給電時に、協調制御を行うべく、制御メイン系統が決定した転舵メイン系統への供給電流に基づいて、制御サブ系統が、転舵サブ系統に電流を供給し、バックアップ時に、制御メイン系統が決定した転舵メイン系統への供給電流に依らずに、制御サブ系統が、自らが決定した転舵サブ系統への供給電流に基づいて、転舵サブ系統に電流を供給するようにしてもよい。
電源の具体的な構造に関して言えば、例えば、主電源が蓄電池を含む一方で、バックアップ電源が、キャパシタであるように構成されてもよい。また、バックアップ電源は、例えば、通常給電時、主電源から受電して充電され、バックアップ時に、充電されている電気エネルギに依拠して転舵メイン系統に給電するように構成してもよい。
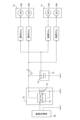
実施例のステアリングシステムの全体構成を模式的に示す図である。 実施例のステアリングシステムにおける電源の模式図である。 実施例のステアリングシステムにおいて実行される基本転舵プログラムおよび従属転舵プログラムのフローチャートである。 転舵モータの特性を示すグラフである。 転舵モータの通常給電時,バックアップ時の特性を比較するためのグラフである。 実施例のステアリングシステムにおいて実行される作動切換プログラムのフローチャートである。 実施例のステアリングシステムにおいて実行される反力付与プログラムのフローチャートである。
以下、請求可能発明を実施するための形態として、本発明の実施例であるステアリングシステムを、図を参照しつつ詳しく説明する。なお、本発明は、下記実施例の他、前記〔発明の態様〕の項に記載された形態を始めとして、当業者の知識に基づいて種々の変更、改良を施した種々の形態で実施することができる。
[A]ステアリングシステムの構成
車両に搭載される実施例のステアリングシステムは、図1に模式的に示すように、それぞれが転舵輪である2つの車輪(前輪である)10を転舵するためのシステムであり、機械的に互いに独立した操作装置12および転舵装置14を備えたステアバイワイヤ型のステアリングシステムである。
操作装置12は、a)運転者によって操舵操作(ステアリング操作)される操作部材としてのステアリングホイール20と、b)先端にそのステアリングホイール20が取り付けられたステアリングシャフト22と、c)そのステアリングシャフト22を回転可能に保持するとともに、インパネリインフォースメント(図示を省略)に支持されるステアリングコラム24と、d)そのステアリングコラム24に支持された電動モータである反力モータ26を力源として、操舵操作に対する反力(厳密には、反力トルクであるが、以下、慣用されている「操作反力」という文言を用いることとする)FCTを、ステアリングシャフト22を介して、ステアリングホイール20に付与する反力付与機構28とを含んで構成されている。この反力付与機構28は、減速機等を含む一般的な構造のものであるため、反力付与機構28の具体的な構造についての説明は、省略する。
反力モータ26は、3相のブラシレスDCモータであり、回転シャフトの外周に磁石が付設され、それら磁石と対向するようにハウジングにコイルが配設されている。反力モータ26は、1つの磁石に対して、2セットのコイルが配設された2系統モータである。以下、2系統の各々を、反力モータ26a,反力モータ26bと呼ぶ場合がある。反力モータ26a,26bの各々は、自身への電力供給における通電相の切換のために、それぞれ、1回転内における回転角(「相対角」,「位相」と考えることができる)ωを検出するためのモータ回転角センサ30a,30b(以下、「モータ回転角センサ30」と総称する場合がある)を、独自に有している。したがって、本操作装置12は、冗長系である2系統の装置(以下、「操作装置12a」,「操作装置12b」という場合がある)と考えることができる。
操作装置12は、ステアリングホイール20の操作角δをステアリング操作量として検出する操作角センサ32を有している。ちなみに、車両の直進状態においてステアリングホイール20がとる姿勢を中立姿勢とした場合に、その中立姿勢からの左右方向それぞれへの回転角(「絶対角」と考えることができる)が、ステアリングホイール20の操作角δである。
また、本ステアリングシステムでは、一般的ないわゆるパワーステアリングシステムと同様、ステアリングシャフト22に、トーションバー34が組み込まれており、そのトーションバー34の捩じれ量に基づいて、運転者によってステアリングホイール20に加えられる操作力としての操作トルクTqOを検出するための操作トルクセンサ36a,36b(以下、「操作トルクセンサ36」と総称する場合がある)を有している。操作トルクセンサ36は、当該操作装置12の2系統に対応すべく、2つ設けられている。
車輪10の各々は、サスペンション装置の一構成要素であるステアリングナックル40を介して、転向可能に車体に支持されている。転舵装置14は、ステアリングナックル40を回動させることで、車輪10の各々を一体的に転舵する。転舵装置14は、主要構成要素として、転舵アクチュエータ42を有している。転舵アクチュエータ42は、a)両端がリンクロッド44を介して左右のステアリングナックル40にそれぞれ連結されるステアリングロッド(「ラックバー」と呼ばれることもある)46と、b)そのステアリングロッド46を左右に移動可能に支持するとともに、車体に固定的に保持されたハウジング48と、c)電動モータである転舵モータ50を駆動源として、ステアリングロッド46を左右に移動させるためのロッド移動機構52とを含んで構成されている。ロッド移動機構52は、ステアリングロッド46に螺設されたボール溝と、そのボール溝とベアリングボールを介して螺合するとともに転舵モータ50によって回転させられるナットとによって構成されるボールねじ機構を主体とするものであり、一般的な構造のものであるため、ロッド移動機構52についてのここでの詳しい説明は省略する。
なお、転舵モータ50も、反力モータ26と同様、2系統の3相ブラシレスDCモータであり、2系統の各々を、転舵モータ50a,転舵モータ50bと呼ぶ場合があることとする。転舵モータ50a,50bの各々は、自身への電力供給における通電相の切換のために、それぞれ、1回転内における回転角(「相対角」,「位相」と考えることができる)νを検出するためのモータ回転角センサ54a,54b(以下、「モータ回転角センサ54」と総称する場合がある)を、独自に有している。したがって、本転舵装置14は、冗長系である2系統の装置(以下、「転舵装置14a」,「転舵装置14b」という場合がある)と考えることができる。ちなみに、転舵モータ50a,50bは、それぞれ、自身に実際に供給されている電流ISを検出するための電流センサ56a,56b(以下、「電流センサ56」と総称する場合がある)をも、独自に有している。
ちなみに、転舵装置14は、ステアリングロッド46の中立位置(車両の直進状態において位置する位置)からの左右それぞれへの移動量を検出することで、車輪10の転舵量としての転舵角θを検出するための転舵角センサ58を有している。
操作装置12の制御、詳しくは、操作反力FCTの制御、すなわち、操作装置12の反力モータ26の制御は、当該操作装置12の2系統に対応して、それぞれのコントローラである操作コントローラとしての操作電子制御ユニット(以下、「操作ECU」と言う場合がある)60a,60bによって実行される。以下、操作ECU60a,60bを、操作ECU60と総称することがあることとする。各操作ECU60は、CPU,ROM,RAM等を有するコンピュータや、反力モータ26のドライバ(駆動回路)であるインバータ等によって構成されている。
同様に、転舵装置14の制御、詳しくは、転舵角θの制御、すなわち、転舵装置14の転舵モータ50の制御は、当該転舵装置14の2系統に対応して、それぞれのコントローラである転舵コントローラとしての転舵電子制御ユニット(以下、「転舵ECU」と言う場合がある)62a,62bによって実行される。以下、転舵ECU62a,62bを、転舵ECU62と総称することがあることとする。各転舵ECU62は、CPU,ROM,RAM等を有するコンピュータや、転舵モータ50のドライバ(駆動回路)であるインバータ等によって構成されている。
操作装置12a,転舵装置14a,操作ECU60a,転舵ECU62aが、1系統を、操作装置12b,転舵装置14b,操作ECU60b,転舵ECU62bが、別の1系統を構成することで、当該ステアリングシステムは、2系統のステアリングシステムとされている。そのため、操作装置12aと転舵装置14aとは、専用通信線64aによって繋がれ、操作装置12bと転舵装置14bとは、専用通信線64bによって繋がれている(以下、専用通信線64a,64bを、「専用通信線64」と総称する場合がある)。また、別系統の操作装置12,転舵装置14間の通信を可能とするため、各操作装置12,転舵装置14は、共通通信線としてのCAN(car area network or controllable area network)66に接続されている。
また、後に詳しく説明するが、本ステアリングシステムは、当該ステアリングシステムの2つの系統を統括するための統括コントローラとしての統括電子制御ユニット(以下、「統括ECU」と言う場合がある)68を有している。統括ECU68は、コンピュータを主要構成要素とするものであり、その統括ECU68も、CAN66に接続されている。なお、2つの操作ECU60,2つの転舵ECU62,統括ECU68によって、本ステアリングシステムの1つのコントローラが構成されていると考えることもできる。
なお、本ステアリングシステムでは、操作装置12a,転舵装置14a,操作ECU60a,転舵ECU62aが、メイン系統を構成し、操作装置12b,転舵装置14b,操作ECU60b,転舵ECU62bが、サブ系統を構成している。転舵装置14a,転舵モータ50aを、転舵メイン系統14a,転舵メイン系統50aと、転舵装置14b,転舵モータ50bを、転舵サブ系統14b,転舵サブ系統50bと、それぞれ考えることができ、同様に、操作装置12a,反力モータ26aを、操作メイン系統12a,反力メイン系統26aと、操作装置12b,反力モータ26bを、操作サブ系統12b,反力サブ系統26bと、それぞれ考えることができる。また、操作ECU60a,転舵ECU62aを、制御メイン系統60a,制御メイン系統62aと、操作ECU60b,転舵ECU62bを、制御サブ系統60b,制御サブ系統62bと、それぞれ考えることができる。
[B]ステアリングシステムにおける電源
実施例のステアリングシステムは、操作装置12,転舵装置14の電源として、図2に模式的に示すように、主電源としての主電源ユニット(以下、単に「主電源」という場合がある)70と、バックアップ電源としてのバックアップ電源ユニット(以下、単に「バックアップ電源」という場合がある)72とを備えている。主電源70は、DC-DCコンバータ74と、蓄電池76とを有している。バックアップ電源72は、キャパシタ78を有している。なお、図では、操作装置12,操作装置14からのグランド線については記載を省略している。
本ステアリングシステムが搭載されている車両は、ハイブリッド車両であり、DC-DCコンバータ74には、駆動系電源80から電力が供給される。DC-DCコンバータ74は、駆動系電源80から印加されている電圧を、当該ステアリングシステムの駆動電圧に変換する。蓄電池76は、DC-DCコンバータ74と並列に接続されており、DC-DCコンバータ74によって変圧された電圧の電気エネルギを蓄電する。ちなみに、本ステアリングシステムが搭載されている車両が、ハイブリッド車両や電動車両でない場合には、駆動系電源80からではなく、例えば、オルタネータから電力が供給されるようにしたり、主電源70がオルタネータを含んで構成されればよい。
操作サブ系統12bを構成する反力モータ26b,転舵サブ系統14bを構成する転舵モータ50bには、それぞれ、操作ECUb,転舵ECUbを介して、詳しく言えば、それら操作ECUb,転舵ECUbのインバータを介して、主電源70から給電される。一方で、操作メイン系統12aを構成する反力モータ26a,転舵メイン系統14aを構成する転舵モータ50aには、それぞれ、操作ECUa,転舵ECUaを介して、詳しく言えば、それら操作ECUa,転舵ECUaのインバータを介して、バックアップ電源72から給電される。
バックアップ電源72は、主電源70から給電されており、その給電によってキャパシタ78は充電される。バックアップ電源72は、その充電を行いつつ、主電源70からの給電を通過させることで、主電源70からの反力モータ26a,転舵モータ50aへの給電を実現させている。したがって、通常の給電が行われる通常給電時には、操作メイン系統12a,転舵メイン系統14aを構成する反力モータ26a,転舵モータ50aにも、また、操作サブ系統12b,転舵サブ系統14bを構成する反力モータ26b,転舵モータ50bにも、主電源70から給電されるのである。以下、主電源70からバックアップ電源72を通過させて行う給電を、単に、主電源70からの給電と呼ぶこととする。
一方で、例えば、図において白抜き矢印で示す箇所で、主電源70とバックアップ電源72との接続が断たれたような場合を考える。この場合、主電源70による反力モータ26a,転舵モータ50aへの給電を行い得ず、バックアップ電源72は、キャパシタ78に蓄えられた電気エネルギに依拠して、反力モータ26a,転舵モータ50aに給電する。つまり、バックアップ電源72は、給電元を切り換える機能を有しているのである。詳しく言えば、バックアップ電源72は、適正な電圧で主電源70から自身に受電されていない場合に、キャパシタ78からの給電を行うようにされている。なお、キャパシタ78からの給電を、バックアップ電源72からの給電ということとする。
つまり、本ステアリングシステムでは、操作サブ系統12bを構成する反力モータ26b,転舵サブ系統14bを構成する転舵モータ50bには、主電源70からだけ給電され、それに対して、操作メイン系統12a,転舵メイン系統14aを構成する反力モータ26a,転舵モータ50aには、主電源70とバックアップ電源72とから選択的に給電可能とされている。そして、バックアップ時には、反力モータ26a,転舵モータ50aへの給電元が、主電源70からバックアップ電源72に切り換えられ、反力モータ26a,転舵モータ50aへの給電は、バックアップ電源72からなされるのである
主電源70が、蓄電池76を含んでいるのに対して、バックアップ電源72は、キャパシタ78しか有していないことから、バックアップ電源72の容量(充電容量)は、蓄電池76の容量より、相当に小さい。そのことを考慮して、本ステアリングシステムでは、バックアップ電源72は、操作装置12,転舵装置14の各々の2系統のうちの1系統、詳しくは、操作メイン系統12a,転舵メイン系統14aにしか給電しないようにされているのである。
[C]ステアリングシステムの制御
以下に、本ステアリングシステムの制御について、転舵装置14の制御である転舵制御,操作装置12の反力付与機構28の制御である反力制御を、順次説明する。
(a)転舵制御
転舵制御は、転舵要求、すなわち、手動運転の場合におけるステアリングホイール20の操作角δに応じて、車輪10を転舵するための制御である。転舵制御は、転舵ECU62によって実行される。詳しく言えば、転舵制御は、2系統のコントローラである転舵ECU62a,転舵ECU62bが独立して行う独立転舵制御(単に、「独立制御」という場合がある)と、それら転舵ECU62a,転舵ECU62bが、協調して行う協調転舵制御(単に、「協調制御」という場合がある)との2種類が設定されている。以下に、独立転舵制御,協調転舵制御についてそれぞれ説明し、その後に、バックアップ時の転舵制御,制御の切換のフローについて説明する。
i)独立転舵制御
独立転舵制御では、制御メイン系統を構成する転舵ECU62aが、転舵メイン系統14aを制御し、制御サブ系統を構成する転舵ECU62bが、転舵サブ系統14bを制御する。つまり、転舵ECU62a,転舵ECU62bが、互いに同じ制御を並行して行う。以下に、転舵ECU62a,転舵ECU62bの各々の転舵制御を、1つの系統の制御としてまとめて説明する。なお、以下の独立転舵制御の説明において、メイン系統であるかサブ系統であるかを問わないときには、構成要素の符号の添え字a,bを用いないこととする。
反力モータ26のモータ回転角ωとステアリングホイール20の操作角δとは、所定のギヤ比となる関係にあり、当該車両の始動時に、操作角センサ32によって検出された操作角δを基にモータ回転角ωのキャリブレーションが行われる。操作ECU60は、ステアリングホイール20の操作角δを、反力モータ26のモータ回転角センサ30を介して検出されたモータ回転角ωに基づいて取得しており、独立転舵制御では、転舵ECU62は、同系統の操作ECU60から、その操作角δの情報を受信する。転舵ECU62は、次式に従い、受信によって入手したその操作角δに、設定されているステアリングギヤ比RGを乗ずることによって、車輪10の転舵角θの目標となる目標転舵角θ*を決定する。
θ*=RG×δ
車輪10の転舵角θと転舵モータ50のモータ回転角νは、所定のギヤ比となる関係にあり、車輪10の転舵角θについての制御は、転舵角θに代えてモータ回転角νを用いて行われる。そのため、転舵ECU62は、決定した目標転舵角θ*に基づいて、転舵モータ50のモータ回転角νの目標である目標モータ回転角ν*を決定する。ちなみに、当該車両の始動時に、転舵角センサ58を介して検出された転舵角θを基にモータ回転角νのキャリブレーションが行われる。
転舵ECU62は、モータ回転角センサ54を介して、転舵モータ50の実際のモータ回転角νを検出し、目標モータ回転角ν*に対するモータ回転角νの偏差であるモータ回転角偏差Δνを、次式に従って決定する。
Δν=ν*-ν
転舵モータ50が発生させるトルクを転舵トルクTqSと呼べば、転舵ECU62は、モータ回転角偏差Δνに基づくフィードバック制御則に従って、つまり、次式に従って、発生させるべき転舵トルクTqSを決定する。ちなみに、下記式の第1項,第2項,第3項は、それぞれ、比例項,積分項,微分項であり、GP,GI,GDは、それぞれ、比例項ゲイン,積分項ゲイン,微分項ゲインである。
TqS=GP×Δν+GI×∫Δνdt+GD×dΔν/dt
転舵モータ50に供給される電流を転舵電流ISと呼べば、転舵トルクTqSと転舵電流ISとは、概ね比例関係にある。その関係にしたがって、転舵ECU62は、決定された転舵トルクTqSに基づいて、転舵モータ50に供給すべき転舵電流ISを決定し、その転舵電流ISを、転舵モータ50に供給する。なお、後に詳しく説明するが、操作装置12の反力付与機構28の制御や、協調転舵制御において転舵電流ISの値を利用するために、転舵ECU62は、転舵電流ISについての情報を送信する。
以上説明した独立転舵制御は、転舵ECU62a,転舵ECU62bが、それぞれ、図3にフローチャートを示す基本転舵プログラムを、短い時間ピッチ(例えば、数msec~数十msec)で繰り返し実行することによって行われる。以下に、そのプログラムに従った処理について、簡単に説明する。なお、基本転舵プログラムに従った転舵ECU62a,転舵ECU62bの処理を、以下、「基本転舵処理」という場合がある。
基本転舵処理では、まず、S1において、操作ECU60からステアリングホイール20の操作角δが入手され、S2において、目標転舵角θ*が決定される。続くS3において、目標モータ回転角ν*が決定されるとともに、S4において、実際のモータ回転角νが検出される。次のS5において、モータ回転角偏差Δνが決定され、S6において、そのモータ回転角偏差Δνに基づいて、転舵トルクTqSが決定される。そして、S7において、転舵トルクTqSに基づいて、転舵モータ50への供給電流である転舵電流ISが決定され、S8において、その転舵電流ISが、転舵モータ50に供給される。転舵電流ISの情報は、S9において、送信される。
ii)協調転舵制御
独立転舵制御は、上述のとおりであるが、転舵メイン系統14aおよび転舵サブ系統14bに主電源70から電力が供給可能となされている通常給電時には、本ステアリングシステムでは、協調転舵制御が実行される。協調転舵制御は、転舵装置14、詳しくは、転舵アクチュエータ42の円滑な動作、および、転舵メイン系統14aと転舵サブ系統14bとが互いに同じ力を発生させることに考慮した制御である。言い換えれば、協調転舵制御は、転舵サブ系統14bを構成する転舵モータ50bを、転舵メイン系統14aを構成する転舵モータ50aに整合させて作動させる制御である。
先に説明した独立転舵制御では、制御メイン系統を構成する転舵ECU62aは、自らが転舵モータ50aに供給する転舵電流ISについての情報を、制御サブ系統を構成する転舵ECU62bに送信する。転舵ECU62bは、自らが転舵モータ50bに供給する転舵電流ISを決定するのではなく、受信した情報に基づく転舵電流ISを、転舵モータ50bに供給する。
一方、転舵ECU62bは、基本転舵プログラムに代えて、図3にフローチャートを示す従属転舵プログラムを、短い時間ピッチ(例えば、数msec~数十msec)で繰り返し実行する。このプログラムに従う処理では、S11において、転舵ECU62aからの受信によって、転舵ECU62bに供給すべき転舵電流ISが入手される。続くS12において、その転舵電流ISが、転舵モータ50bに供給され、S13において、転舵電流ISの情報が送信される。なお、この従属転舵プログラムに従う転舵ECU62bの処理を、「従属転舵処理」という場合がある。
iii)バックアップ時の転舵制御
先に説明したように、バックアップ電源72は、キャパシタ78を含んで構成され、主電源70と比較して、相当に容量が低いものとされている。そこで、主電源70に代えてバックアップ電源72から電力の供給を受けて転舵メイン系統14aを作動させる場合には、その転舵メイン系統14aにおいて、転舵モータ50aに供給する転舵電流ISに対して制限を設ける。
転舵電流ISを制限しない場合は、転舵モータ50a,転舵モータ50bは、図4のグラフに実線で模式的に示すような回転数-トルク特性(N-T特性)を有している。それら転舵モータ50a,転舵モータ50bには、出力のピークが存在するため、モータ回転数(厳密には、単位時間あたりの回転数、すなわち、「回転速度」であるが、以下、単に「回転数」という場合がある)Nが、N1となるまでは、転舵トルクTqSは、TqS1で一定となる。そして、回転数Nが、N1を超えて高くなるにつれて、転舵トルクTqSは、直線的に減少して、回転数NがN2となったときに0となる。
本ステアリングシステムにおける転舵電流ISの制限は、詳しい説明は省略するが、転舵ECU62のインバータのPWM(pulse width modulation)動作におけデューティ比を通常給電時よりも低くしつつ、供給最大電流にガードを設けることによって行われる。そのため、図4のグラフに一点鎖線で示すような回転数-トルク特性を呈することになる。詳しく言えば、回転数NがN1’となるまでは、転舵トルクTqSは、TqS1’(<TqS1)で一定となり、回転数Nが、N1’を超えて高くなるにつれて、転舵トルクTqSは、直線的に減少して、回転数NがN2’(<N2)となったときに0となる。このような制限によって、容量の小さなバックアップ電源72であっても、転舵モータ50aへの比較的長い時間の給電を可能にしている。
上記転舵電流ISの制限を伴う転舵ECU62aの処理を、「制限転舵処理」と呼び、図3にフローチャートを示す基本転舵プログラムを参照しつつ説明すれば、その制限転舵処理では、括弧に示すように、S7の転舵電流ISの決定の後、S8の転舵モータ50aへの電流供給前に、S7’において、上記電流制限がなされ、S8において、その制限がなされた転舵電流ISに基づいて、転舵モータ50aへ電流が供給される。
転舵モータ50の全体特性は、転舵モータ50a,転舵モータ50bの各々の特定を足し合わせたものと考えることができる。転舵電流ISが制限されていない場合の転舵モータ50a,転舵モータ50bの各々の回転数-トルク特性を、図5(a)のグラフで、転舵電流ISが制限された場合の転舵モータ50aの回転数-トルク特性を、図5(b)のグラフに、それぞれ示せば、通常給電時には、転舵モータ50の全体特性は、図5(c)のグラフに示すようなものとなる。それに対して、転舵モータ50aへの転舵電流ISを制限しつつ協調転舵制御を行えば、転舵モータ50bの回転数-トルク特性が、転舵電流ISが制限された場合の転舵モータ50aの回転数-トルク特性と同様となって、転舵モータ50の全体特性は、図5(d)のグラフに示すように、相当に低いものとなってしまう。簡単に言えば、充分な転舵トルクTqSを得ることができなくなってしまうのである。
そこで、本ステアリングシステムでは、バックアップ時には、独立転舵制御を採用し、転舵メイン系統14aを制限転舵処理によって作動させ、つまり、給電制限作動させ、転舵サブ系統14bを、基本転舵処理によって作動させる。そのような転舵メイン系統14a,転舵サブ系統14bの作動により、転舵モータ50の全体特性は、図5(e)のグラフに示すように、比較的高い特性を維持することが可能となる。なお、転舵メイン系統14aを制限転舵処理によって作動させ、転舵サブ系統14bを、基本転舵処理によって作動させるモードを、「制限作動モード」と呼ぶこととする。
ここで、さらに、詳しく説明すれば、制限転舵処理による転舵モータ50aの特性は、先に説明したように、図4の一点鎖線の特性となるのであるが、制限作動モードでは、厳密には、破線で示すように、転舵モータ50の回転数NがN2’を超えたときには、回生領域の作動となる。この領域の作動では、転舵モータ50aの発生させるトルクは、転舵モータ50bの発生させる転舵トルクTqSとは反対向きのトルクとなり、転舵モータ50bの発生させる転舵トルクTqSを打ち消すものとなってしまう。そのことは、制限作動モードでの転舵モータ50の全体特性の低下を招き得る。
制限作動モードでの転舵モータ50の全体特性の低下を懸念して、本ステアリングシステムは、制限作動モードの他に、「非作動モード」、すなわち、転舵メイン系統14aを作動させず、転舵サブ系統14bを、基本転舵処理によって作動させるモードが設定されている。この非作動モードによれば、転舵サブ系統14bだけしか転舵トルクを発生させないため、転舵モータ50の全体特性は、図5(a)のグラフに示すようなものとなる。このような全体特性であっても、バックアップ時に、転舵メイン系統14aを給電制限作動しつつ協調転舵制御を実行する場合の特性、すなわち、図5(d)のグラフに示す特性よりも、高い特性が得られる。
さらに言えば、上記回生領域は、転舵モータ50の回転数NがN2’を超えた領域であるため、本ステアリングシステムでは、転舵モータ50の回転数NがN2’以下となる場合には、制限作動モードで転舵装置14を作動させ、転舵モータ50の回転数NがN2’を超えている場合には、非作動モードで転舵装置14を作動させるモード、すなわち、回転数Nによって作動モードを切り換える「切換モード」も準備されている。
制限作動モード,非作動モード,切換モードのいずれを採用するかについては、当該車両の種類等に応じて、当該車両の製造向上,販売ディーラ等において設定するようにしてもよく、また、当該車両の運転者によって任意に設定可能としてもよい。
なお、主電源70の失陥等の場合には、バックアップ時において、転舵サブ系統14bに適切な給電が行われないことも予想される。このような状況を、「サブ系統適正給電不能状況」と呼べば、本ステアリングシステムでは、このサブ系統適正給電不能状況において、転舵サブ系統14bを作動させずに、転舵メイン系統14aを給電制限作動させるようにされている。詳しく言えば、上記制限作動モード,非作動モード,切換モードのいずれが採用されていたとしても、サブ系統適正給電不能状況では、転舵メイン系統14aが、給電が制限されつつ作動させられることとなる。したがって、たとえサブ系統適正給電不能状況でも、転舵モータ50の全体特性として、比較的低い特性ではあるが、図5(b)のグラフに示す特性が確保される。
iv)転舵メイン系統,転舵サブ系統の作動の切換のフロー
転舵メイン系統14a,転舵サブ系統14bのそれぞれの作動の切換、つまり、通常給電時とバックアップ時とのそれぞれにおいて、転舵メイン系統14a,転舵サブ系統14bの各々が行うべき作動についての指示は、統括ECU68によって行われる。統括ECU68は、上記作動の切換のために、図6にフローチャートを示す作動切換プログラムを、短い時間ピッチ(例えば、数msec~数十msec)で繰り返し実行する。以下に、そのプログラムに従った処理を説明する。
作動切換プログラムに従う処理では、まず、S21において、バックアップ電源72から、バックアップ電源72の給電状況、つまり、主電源70から転舵メイン系統14aに給電を行い得る状態であるか否かについての情報が、取得される。詳しい説明は省略するが、バックアップ電源72もCAN66に接続されており、その情報は、CAN66を介して取得される。続くS22において、取得された情報に基づいて、バックアップ時であるか否かが判定される。
バックアップ時ではないと判定された場合、すなわち、通常給電時である場合には、S23において、協調転舵制御を実行すべく、制御メイン系統である転舵ECU62aに、基本転舵処理を実行する旨の指示が、制御サブ系統である転舵ECU62bに、従属転舵処理を実行する旨の指示が、それぞれ、発せられる。
バックアップ時であると判定された場合には、S24において、主電源70から転舵サブ系統14bへの給電における電圧についての情報が、取得される。ちなみに、詳しい説明は省略するが、転舵ECU62bは、自身が受電する電圧を検出するための電圧センサを有しており、上記情報は、転舵ECU62bからCAN66を介して、統括ECU68が受信する。その情報を基に、S25において、主電源70から転舵サブ系統14bに適正な電圧で給電可能であるか否かが、すなわち、サブ系統適正給電不能状況であるか否かが、判定される。サブ系統適正給電不能状況である場合には、S26において、制御メイン系統である転舵ECU62aに、制限転舵処理を行う旨の指示が、制御サブ系統である転舵ECU62bに、転舵サブ系統14bを作動させない旨の指示が、それぞれ、発せられる。
一方、主電源70から転舵メイン系統14bに適正な電圧で給電可能であるとの判定がS25においてなされた場合は、S27において、作動モードフラグFMが、“1”であるか否かが判定される。作動モードフラグFMは、上述の制限作動モード,非作動モード,切換モードのいずれを採用しているかを示すフラグであり、非作動モードが採用される場合に“1”と、制限作動モードが採用される場合に“2”と、切換モードが採用される場合に“3”とされるフラグである。
作動モードフラグFMが“1”である場合には、非作動モードと認識されて、S28において、制御メイン系統である転舵ECU62aに、転舵メイン系統14aを作動させない旨の指示が、制御サブ系統である転舵ECU62bに、基本転舵処理を実行する旨の指示が、それぞれ、発せられる。作動モードフラグFMが“1”でないとS27において判定された場合には、S29において、作動モードフラグFMが“2”であるか否かが判定される。作動モードフラグFMが“2”である場合、制限作動モードと認識されて、S30において、制御メイン系統である転舵ECU62aに、制限転舵処理を実行する旨の指示が、制御サブ系統である転舵ECU62bに、基本転舵処理を実行する旨の指示が、それぞれ、発せられる。
作動モードフラグFMが“2”でないとS29において判定された場合には、すなわち、作動モードフラグFMが“3”である場合には、切換モードと認識されて、S31において、転舵モータ50のモータ回転数Nが取得される。ちなみに、詳しい説明は省略するが、転舵メイン系統14a,転舵サブ系統14bのうちの作動させられているものは、モータ回転角センサ54によって検出されたモータ回転角νに基づいて、回転数Nを特定しており、その特定された回転数Nについての情報が、転舵メイン系統14a,転舵サブ系統14bのうちの作動させられているものから送信されるようになっている。
続くS32において、回転数Nが、上述のN2’を超えているか否かが判定される。回転数Nが、上述のN2’を超えている場合には、転舵モータ50aが制限転舵処理によって回生領域での作動となると認定されて、非作動モードで転舵装置14を作動させるべく、S28において、制御メイン系統である転舵ECU62aに、転舵メイン系統14aを作動させない旨の指示が、制御サブ系統である転舵ECU62bに、基本転舵処理を実行する旨の指示が、それぞれ、発せられる。一方、回転数NがN2’以下であると判定された場合には、制限作動モードで転舵装置14を作動させるべく、S30において、制御メイン系統である転舵ECU62aに、制限転舵処理を実行する旨の指示が、制御サブ系統である転舵ECU62bに、基本転舵処理を実行する旨の指示が、それぞれ、発せられる。
(b)反力制御
反力制御は、運転者にステアリング操作に対する操作感を付与するための制御であり、本ステアリングシステムでは、通常給電時においては、操作メイン系統12a,操作サブ系統12bが、互いに独立して、かつ、並行して、同じ操作反力FCTを、ステアリングホイール20に付与するようにされている。以下に、反力制御において、制御メイン系統を構成する操作ECU60a,制御サブ系統を構成する操作ECU60bの各々が行う反力付与処理について、それらを一元化して説明する。
操作ECU60は、操作反力FCTを、2つの成分である転舵負荷依拠成分FS,操作力依拠減少成分FAに基づいて、次式に従って決定する。
FCT=FS-FA
転舵負荷依拠成分FSは、車輪10を転舵するために必要な転舵力(転舵モータ50の転舵トルクTqS)に関する成分であり、転舵モータ50に供給されている転舵電流ISに基づいて決定される。詳しい説明は省略するが、転舵電流ISが大きい程、車輪10の転舵負荷が大きいと認識され、転舵負荷依拠成分FSが大きな値に決定される。ちなみに、転舵モータ50に実際に供給されている転舵電流ISに関する情報は、転舵ECU62から、専用通信線64を介して、同系統の操作ECU60に送られる。
一方、操作力依拠減少成分FAは、いわゆるパワーステアリングシステムにおける操作感を運転者に付与するための成分と考えることができる。パワーステアリングシステムでは、一般的には、操作トルクTqOに応じたアシストトルクを、ステアリングシャフト22に付与するようにされている。そのアシストトルクを模すようにして、操作力依拠減少成分FAは、次式に従って決定される。
FA=β×TqO
ちなみに、βは、操作力依拠減少成分FAを決定するためのゲインであり、操作ECU60は、操作トルクセンサ36を介して、操作トルクTqOを検出する。
以上のようにして決定した操作反力FCTに基づき、操作ECU60は、反力モータ26に供給する電流である反力電流ICを、次式に従って決定し、その決定した反力電流ICを、反力モータ26に供給する。
IC=α×FCT
ちなみに、αは、設定されている電流決定係数である。
操作ECU60a,操作ECU60bの各々は、それらの各々が有するコンピュータが、図7にフローチャートを示す反力付与プログラムを、短い時間ピッチ(例えば、数msec~数十msec)で繰り返し実行することによって、上記反力付与処理を行う。そのプログラムに従う処理について簡単に説明すれば、まず、S41において、転舵電流ISが取得され、S42において、その転舵電流ISに基づいて、転舵負荷依拠成分FSが決定される。次のS43において、操作トルクTqOが検出され、S44において、その操作トルクTqOに基づいて、操作力依拠減少成分FAが決定される。続くS45において、転舵負荷依拠成分FSと操作力依拠減少成分FAとに基づいて、操作反力FCTが決定され、S46において、その操作反力FCTに基づいて、反力モータ26に供給すべき反力電流ICが決定される。そして、S47において、その反力電流ICに基づいて、反力モータ26に電流が供給される。
バックアップ時の反力制御について簡単に説明すれば、操作メイン系統12aには、バックアップ電源72からしか電力が供給されないため、操作サブ系統12bへの給電の電圧が適正である限り、操作サブ系統12bに対してだけ上記反力付与処理が実行され、操作サブ系統12bへの給電の電圧が適正ではないときには、操作メイン系統12aに対してだけ上記反力付与処理が実行される。
10:車輪 12,12a,12b:操作装置
14:転舵装置 14a:転舵メイン系統 14b:転舵サブ系統 20:ステアリングホイール〔操作部材〕 26:反力モータ 28:反力付与機構 30:モータ回転角センサ 42:転舵アクチュエータ 50:転舵モータ 50a〔転舵メイン系統〕 50b〔転舵サブ系統〕 54,54a,54b:モータ回転角センサ 60:操作電子制御ユニット(操作ECU)〔コントローラ〕 62:転舵電子制御ユニット(転舵ECU)〔コントローラ〕 62a〔制御メイン系統〕,62b〔制御サブ系統〕 68:統括電子制御ユニット(統括ECU)〔コントローラ〕 70:主電源ユニット〔主電源〕 72:バックアップ電源ユニット〔バックアップ電源〕 74:DC-DCコンバータ 76:蓄電池 78:キャパシタ

Claims (8)

  1. 主電源およびバックアップ電源と、
    メイン系統,サブ系統の2系統とされた転舵モータを有し、その転舵モータが発生させる力によって車輪を転舵する転舵装置と、
    前記転舵装置を転舵要求に基づいて制御すべく、前記転舵モータのメイン系統,サブ系統の各々の作動を制御するコントローラと
    を備えたステアバイワイヤ型のステアリングシステムであって、
    前記コントローラが、前記転舵モータのメイン系統およびサブ系統に前記主電源から給電されている通常給電時には、前記転舵モータのサブ系統を、前記転舵モータのメイン系統に整合させて作動させ、前記転舵モータのサブ系統には前記バックアップ電源からは給電されずに前記転舵モータのメイン系統に前記バックアップ電源だけから給電されるバックアップ時には、前記転舵モータのメイン系統を、それへの給電を制限しつつ作動させ、若しくは、作動させずに、前記転舵モータのサブ系統を、独立して制御するように構成されたステアリングシステム。
  2. 前記コントローラが、
    前記通常給電時には、前記転舵モータのメイン系統とサブ系統とが、互いに同じ力を発生させるように、それらメイン系統,サブ系統の各々の作動を制御するように構成された請求項1に記載のステアリングシステム。
  3. 前記コントローラが、
    前記バックアップ時において、前記主電源から前記転舵モータのサブ系統に適切な給電が行われないときには、前記転舵モータのサブ系統を作動させずに、前記転舵モータのメイン系統を、それへの給電を制限しつつ作動させるように構成された請求項1または請求項2に記載のステアリングシステム。
  4. 前記コントローラが、
    前記バックアップ時において、前記主電源から前記転舵モータのサブ系統に適切な給電が行われているときに、前記転舵モータのメイン系統を、それへの給電を制限しつつ作動させるように構成された請求項1または請求項2に記載のステアリングシステム。
  5. 前記コントローラが、
    前記バックアップ時において、前記主電源から前記転舵モータのサブ系統に適切な給電が行われるときに、前記転舵モータのメイン系統を、作動させないように構成された請求項1または請求項2に記載のステアリングシステム。
  6. 前記コントローラが、
    前記転舵モータのメイン系統,サブ系統に対応して、メイン系統,サブ系統の2系統を有し、
    前記通常給電時に、メイン系統が決定した前記転舵モータのメイン系統への供給電流に基づいて、サブ系統が、前記転舵モータのサブ系統に給電し、
    前記バックアップ時には、サブ系統が、メイン系統が決定した前記転舵モータのメイン系統への供給電流に依らずに、自らが決定した前記転舵モータのサブ系統への供給電流に基づいて、その転舵モータのサブ系統に給電するように構成された請求項1ないし請求項5のいずれか1つに記載のステアリングシステム。
  7. 前記主電源が蓄電池を含む一方で、前記バックアップ電源が、キャパシタである請求項1ないし請求項6のいずれか1つに記載のステアリングシステム。
  8. 前記バックアップ電源が、
    前記通常給電時、前記主電源から受電して充電され、バックアップ時に、充電されている電気エネルギに依拠して前記転舵モータのメイン系統に給電するように構成された請求項1ないし請求項7のいずれか1つに記載のステアリングシステム。
JP2021110808A 2021-07-02 2021-07-02 ステアリングシステム Active JP7690337B2 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2021110808A JP7690337B2 (ja) 2021-07-02 2021-07-02 ステアリングシステム
CN202210750644.7A CN115556688B (zh) 2021-07-02 2022-06-28 转向系统
US17/852,665 US12049262B2 (en) 2021-07-02 2022-06-29 Steer-by-wire steering system

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2021110808A JP7690337B2 (ja) 2021-07-02 2021-07-02 ステアリングシステム

Publications (2)

Publication Number Publication Date
JP2023007759A JP2023007759A (ja) 2023-01-19
JP7690337B2 true JP7690337B2 (ja) 2025-06-10

Family

ID=84736779

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2021110808A Active JP7690337B2 (ja) 2021-07-02 2021-07-02 ステアリングシステム

Country Status (3)

Country Link
US (1) US12049262B2 (ja)
JP (1) JP7690337B2 (ja)
CN (1) CN115556688B (ja)

Families Citing this family (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP7779700B2 (ja) * 2021-10-25 2025-12-03 株式会社ジェイテクト 操舵制御装置
DE102023206141A1 (de) * 2023-06-29 2025-01-02 Robert Bosch Gesellschaft mit beschränkter Haftung Verfahren zum Verzögern eines Servomotors einer Lenkvorrichtung
JP2025018094A (ja) * 2023-07-26 2025-02-06 株式会社ジェイテクト 電源装置
WO2026154395A1 (en) * 2025-01-17 2026-07-23 Ceer National Automotive Company Vehicles with steer-by-wire systems having redundant power supplies

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2004182039A (ja) 2002-12-02 2004-07-02 Toyoda Mach Works Ltd 車両の操舵制御装置
JP2007290471A (ja) 2006-04-24 2007-11-08 Jtekt Corp 電動パワーステアリング装置
US20140252998A1 (en) 2013-03-07 2014-09-11 Ford Global Technologies, Llc Drive system with a direct current motor brake
JP2020083059A (ja) 2018-11-26 2020-06-04 トヨタ自動車株式会社 車両の制御装置

Family Cites Families (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2006158104A (ja) * 2004-11-30 2006-06-15 Kayaba Ind Co Ltd 非常電源システム
JP4593391B2 (ja) * 2005-07-13 2010-12-08 本田技研工業株式会社 車両用操舵装置
JP4629533B2 (ja) * 2005-08-22 2011-02-09 日立オートモティブシステムズ株式会社 液圧制御装置及びその製造方法
JP4956775B2 (ja) * 2005-08-25 2012-06-20 日産自動車株式会社 操舵制御装置
JP6445937B2 (ja) * 2015-07-03 2018-12-26 日立オートモティブシステムズ株式会社 電動パワーステアリング装置
EP3398832B1 (en) 2015-12-28 2021-04-28 Mitsubishi Electric Corporation Steer-by-wire electrical power steering device, and control method therefor
JP7035843B2 (ja) * 2018-06-26 2022-03-15 トヨタ自動車株式会社 車両用ステアリングシステム
JP7017130B2 (ja) * 2018-08-13 2022-02-08 トヨタ自動車株式会社 ステアリングシステム
JP7120075B2 (ja) * 2019-02-26 2022-08-17 トヨタ自動車株式会社 車両の制御装置
JP2020142733A (ja) * 2019-03-08 2020-09-10 株式会社ジェイテクト 補助電源装置及びステアリング装置

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2004182039A (ja) 2002-12-02 2004-07-02 Toyoda Mach Works Ltd 車両の操舵制御装置
JP2007290471A (ja) 2006-04-24 2007-11-08 Jtekt Corp 電動パワーステアリング装置
US20140252998A1 (en) 2013-03-07 2014-09-11 Ford Global Technologies, Llc Drive system with a direct current motor brake
JP2020083059A (ja) 2018-11-26 2020-06-04 トヨタ自動車株式会社 車両の制御装置

Also Published As

Publication number Publication date
CN115556688A (zh) 2023-01-03
CN115556688B (zh) 2025-06-27
JP2023007759A (ja) 2023-01-19
US20230001978A1 (en) 2023-01-05
US12049262B2 (en) 2024-07-30

Similar Documents

Publication Publication Date Title
EP3611076B1 (en) Steering system
CN115556688B (zh) 转向系统
KR100997067B1 (ko) 전동 스티어링 장치 및 전동 스티어링 장치를 제어하는방법
JP5635071B2 (ja) 電動パワーステアリング装置
CN101421148B (zh) 电动动力转向装置
US7222008B2 (en) Vehicle steering control apparatus
JP7650571B2 (ja) ステアリングシステム
JP5326889B2 (ja) 電動パワーステアリング装置
US20110025244A1 (en) Electric Power Steering System
JP7388410B2 (ja) ステアリングシステム
JP2004291877A (ja) 車両用操舵装置
JP4932558B2 (ja) 電動パワーステアリング装置
JP3953932B2 (ja) 電動パワーステアリング装置
JP2019188967A (ja) 操舵システム
WO2006123839A1 (ja) 電動パワーステアリング装置の制御装置
JP6024504B2 (ja) ステアリング制御装置、ステアリング制御方法
JP2004080939A (ja) 冗長系を有する操舵装置
JP7609643B2 (ja) ステアリングシステム
JPH10181617A (ja) 電動式パワーステアリング装置
JP2012144100A (ja) 電動パワーステアリング装置
CN114906210A (zh) 电动助力转向装置
JP2008254685A (ja) 電動パワーステアリング装置
JP2012144099A (ja) 電動パワーステアリング装置
JP2006205894A (ja) 車両の電気制御装置
JP2025125047A (ja) ステアリングシステム

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20240209

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20240917

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20241029

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20241122

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20250225

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20250321

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20250507

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20250529

R150 Certificate of patent or registration of utility model

Ref document number: 7690337

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150