(実施形態1:図1~図6)
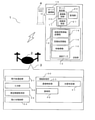
図1は、実施形態1における制御システム1である。その制御システム1は、自動制御により3次元空間内を飛行する無人の飛行体2に搭載された制御装置3と、飛行体2の飛行を管理する管理サーバである管理装置4により構成されている。そして、制御装置3と管理装置4とは、無線通信により情報のやり取りを行う。
管理装置4は、サーバ通信部10、サーバ制御部11及び記録部12を有する。
記録部12は、経路探索処理、飛行体の位置特定、飛行体の誘導制御等に用いられる地図データ13が記憶されている。なお、地図データ13は、経路探索用地図情報14、空間地図情報15及び地物情報16を有しており、経路探索用地図情報14は、経路探索に必要な情報であり、空間地図情報15は、飛行体が3次元空間内の所定の経路を飛行するために必要な情報であり、地物データ16は、地上に存在する地物に関する情報である。
サーバ制御部11は、通信制御部20、経路探索部21及び監視部22を含み、図示していないプロセッサであるCPU(Central Processing Unit)、ROM(Read Only Memory)、及びRAM(Random Access Memory)を備える。サーバ制御部11のCPUは、ROMに格納された各種プログラムを読み出して、RAMに展開して実行することで、各種プログラムに関する機能を実現する。なお、通信制御部20、経路探索部21及び監視部22は、プログラムによって実現される機能である。
サーバ通信部10は、制御装置3との情報のやり取りを行うために情報を送信したり、受信する機能を有する。通信制御部20は、制御装置3に対してサーバ通信部10を介して地図データ13の送信を行う制御を行う。経路探索部21は、地図データ13の経路探索用地図情報14及び/又は空間地図情報15を用いて経路探索処理を実行する。監視部22は、3次元空間内を飛行体が適切に飛行しているかを監視する制御を行う。
制御装置3は、飛行体2に搭載され、情報制御部30、飛行体通信部31、入力部32、周辺情報取得部33及び飛行体制御部34を有する。情報制御部30は、通信制御部40、位置特定部41及び誘導部42を含み、図示していないプロセッサであるCPU(Central Processing Unit)、ROM(Read Only Memory)、及びRAM(Random Access Memory)を備える。情報制御部30のCPUは、ROMに格納された各種プログラムを読み出して、RAMに展開して実行することで、各種プログラムに関する機能を実現する。なお、通信制御部40、位置特定部41及び誘導部42は、プログラムによって実現される機能である。
飛行体通信部31は、管理装置4との情報のやり取りを行うために情報を送信したり、受信する機能を有する。入力部32は、利用者から経路設定や飛行体誘導のための指示入力を受付ける。周辺情報取得部33は、地上の建物、道路、公園等の地物の画像情報である飛行体2の周辺情報を取得するものであり、撮像を行うための撮像センサーを有する。
通信制御部40は、管理装置4に対して飛行体通信部31を介して地図データ13の送信を要求したり、飛行体通信部31を介して管理装置4との通信状況を判断する制御を行う等の通信に関する制御を行う。位置特定部41は、地物情報16及び周辺情報取得部33により取得された周辺情報から飛行体の位置を特定する。誘導部42は、飛行体制御部34が3次元空間内の所定の経路に沿って飛行するように飛行体を制御するための誘導情報を生成し、飛行体制御部34に出力する。
飛行体制御部34は、誘導情報等に基づき3次元空間内の所定の経路に沿って飛行するように飛行体を制御(待機、加速、減速、旋回、上昇、下降等)する。
なお、経路探索部21を飛行体2の情報制御部30における機能として発揮させ、かつ地図データ13は、予め飛行体の制御装置3の記録部に記録される構成であっても良い。つまり、制御システム1は、制御装置3として飛行体2に全て搭載され、管理装置との通信を行わず、飛行体の制御装置3内の地図データ13を用いて経路探索、飛行体の制御等を行う構成であっても良い。
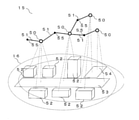
図2は、本実施形態の地図データ13のデータ構造の概念を説明するための図である。本実施形態においては、経路探索用地図情報14は利用していない。15は、空間地図情報であり、3次元空間内の特定の地点(以下、実施形態1乃至5において「特定地点」という。)に関するノード情報50及び特定地点とその特定地点に隣接する他の特定地点との間の所定の区間(以下、実施形態1乃至5において「所定区間」という。)に関するリンク情報51を有する。16は、地上に存在する地物に関する情報である地物情報であり、具体的には、建物の形状をあらわす情報を含む建物地物情報52、道路の形状をあらわす情報を含む道路地物情報53及び空地の形状をあらわす情報を含む空地地物情報54を有している。
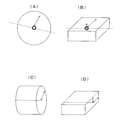
ノード情報50は、そのノード情報50を識別するための識別情報、特定地点の位置をあらわすノード位置情報、飛行路の飛行方向に対して飛行体が飛行するための領域である所定の空間領域(以下、実施形態1乃至5において「空間領域」という。)を有していることをあらわす空間情報、ノード情報と地物情報とを関連付ける紐付情報、ノード情報のノード位置情報に対応する特定地点に対する、ノード情報50に関連付けられている地物情報に対応する地物の方向及び距離に関する方向・距離情報及び飛行体が飛行路の所定の位置から着陸可能な地上の退避領域(例えば、空地が該当し、以下、実施形態1乃至5において「退避領域」という。)の位置に関する情報を含む退避情報を有する。また、特定の飛行体の経路に対応した所定の認証情報が格納されることになっている。なお、空間情報は、図3(A)に示すように、径方向に所定の長さの情報を有し、球の空間領域を定義するようにしても良いし、図3(B)に示すように、縦方向及び横方向に所定の長さの情報を有し、断面の縦方向と横方向の長さが異なる直方体の空間領域を定義するようにしても良い。また、全てのノード情報50において空間情報の値が同じであっても良いが、その位置が建物と建物の間である場合やその位置が両側に建物が存在しない場合等に応じて、あるノード情報50における空間情報の値と別のノード情報50における空間情報の値とを異なるようにして、飛行路内の位置に応じて空間領域の大きさが異なるように定義しても良い。
リンク情報51は、そのリンク情報51を識別するための識別情報、飛行路の飛行方向に対して飛行体が飛行可能な領域である所定の空間領域を有していることをあらわす空間情報、そのリンク情報に対応する所定区間を定義付ける特定地点とそれに隣接する他の特定地点に対応したノード情報50、所定区間を通行する際の難易度をあらわすコスト情報及び所定区間内の所定の位置の情報である形状補間情報55を有する。なお、空間情報は、図3(C)に示すように、径方向に所定の長さの情報を有し、円柱の空間領域を定義するようにしても良いし、図3(D)に示すように、縦方向及び横方向に所定の長さの情報を有し、断面の縦方向と横方向の長さが異なる直方体の空間領域を定義するようにしても良い。また、全てのリンク情報51において空間情報の値が同じであっても良いが、その位置が建物と建物の間である場合やその位置が両側に建物が存在しない場合等に応じて、あるリンク情報51における空間情報の値と別のリンク情報51における空間情報の値とを異なるようにして、飛行路内の位置に応じて空間領域の大きさが異なるように定義しても良い。また、コスト情報は、3次元空間内の空域の安全度、電波強度及び気象条件等を考慮して算出された数値である。
以上のように、ノード情報50のノード位置情報、並びにリンク情報51のノード情報の識別情報及び形状補間情報55により、3次元空間内において飛行体が飛行する飛行路をあらわす飛行路情報(以下、実施形態1乃至4において「飛行路情報」という。)を構成している。また、ノード位置情報、空間情報及び退避情報は、同じ識別情報を持つノード情報の各々として管理されているとともに、リンク情報のノード情報の識別情報、形状補間情報55及び空間情報は、同じ識別情報を持つリンク情報の各々として管理されているため、空間情報は飛行路情報と関連付けらており、また退避情報は、退避領域と飛行路の所定の位置との対応がわかるように飛行路情報と関連付けられている。そして、ノード情報50に含まれる紐付情報によって、地物情報16は、地物情報16に対応する地物と飛行路の所定の位置との対応がわかるように飛行路情報と関連付けられている。
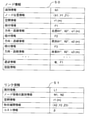
図4及び図5は、本実施形態の地図データ13のデータ構造の詳細を説明するための図である。
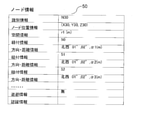
図4は、空間地図情報15のノード情報50及びリンク情報51の詳細を説明するための図である。ノード情報50は、そのノード情報を識別するための識別情報、その特定地点の位置情報として3次元座標の情報であるノード位置情報、飛行路の飛行方向に対して飛行体が飛行可能な領域である所定の空間領域として飛行路の飛行方向に対して径方向の長さの情報である空間情報、ノード情報と地物情報とを関連付ける情報として、地物情報の識別情報である紐付情報、ノード情報のノード位置情報に対応する特定地点に対する、ノード情報に関連付けられている地物情報に対応する地物の方向及び距離に関する情報として、特定地点に対する地物の方位及びその方位における直線と特定地点と地物の形状の重心位置とを結ぶ直線とが為す角度の情報(方向情報)、並びに特定地点と地物の形状の重心位置とを結ぶ線分の長さの情報(距離情報)である方向・距離情報及び飛行体が飛行路の特定位置から着陸可能な地上の退避領域(例えば、空地)の位置に関する情報として、ノード情報のノード位置情報に対応する特定地点から着陸可能な退避領域の存在の有無を示す情報及び存在する場合にその退避領域の地物に対応する地物情報の識別情報である退避情報を有する。なお、地物情報は、形状情報(後述する)を有するため、当該地物の位置を特定することが出来る。また、地物情報には、特定の飛行体の経路に対応した所定の認証情報が格納されることになっている。
リンク情報51は、そのリンク情報51を識別するための識別情報、そのリンク情報51に対応する所定区間を定義付ける特定地点とそれに隣接する他の特定地点に対応したノード情報の識別情報、飛行路の飛行方向に対して飛行体が飛行可能な領域である所定の空間領域を有していることをあらわす情報として、飛行路の飛行方向に対して径方向の長さの情報である空間情報、所定区間内の所定の位置の情報として3次元座標情報である形状補間情報及び所定区間を通行する際の難易度をあらわす情報として所定の数値情報であるコスト情報を有する。
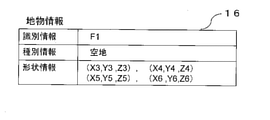
図5は、地物情報16の詳細を説明するための図である。地物情報16は、その地物情報を識別するための識別情報、その地物の種別をあらわす種別情報及びその地物の形状をあらわすための複数の3次元座標情報である形状情報を有する。図5の例では、空地情報54を一例として示したものであり、形状情報として、空地の四隅の座標の情報を有している。
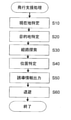
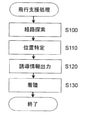
図6は、上記の図3乃至5で説明した空間地図情報15及び地物情報16を含む地図データ13を用いた制御装置3の情報制御部30の飛行支援処理の動作フローを示す図である。なお、制御装置3は、情報制御部30の一部の機能として経路探索部21を有し、また情報制御部30内の記録部に上記の地図データ13を予め記録した構成である。つまり、本実施形態では、制御システム1は、制御装置3と管理装置4とで構成されるのではなく、制御装置3として飛行体2に全て搭載された構成である。
情報制御部30は、空間地図情報15の飛行路情報及び地物情報16を用いて、飛行体2の位置を特定する(位置特定処理)とともに、空間地図情報15の飛行路情報及び空間情報を用いて、出発地及び目的地に応じた経路探索処理による経路に沿って、空間領域内を飛行するように制御する(誘導処理)。また、情報制御部30は、飛行体が地上に退避すべき状況になった場合、空間地図情報15の飛行路情報及び退避情報を用いて、退避領域に着陸するように制御する(退避処理)。
以下で具体的に、経路探索処理、位置特定処理、誘導処理及び退避処理について説明する。
情報制御部30(経路探索部21)は、経路探索処理として以下の処理を行う。まず、操作者が入力部32によって入力した現在地情報に対応する地物の地物情報16と関連付けられているノード情報50(以下、実施形態1乃至5において「出発地ノード情報」という。)をノード情報50の紐付情報を用いて特定する(ステップS10)。次に、操作者が飛行体の入力部32を介して目的地を入力した場合、その目的地に対応する地物の地物情報16と関連付けられているノード情報50(以下、実施形態1乃至5において「目的地ノード情報」という。)をノード情報50の紐付情報を用いて特定する(ステップS20)。そして、リンク情報51のコスト情報を利用して、出発地ノード情報から目的地ノード情報までの経路のコストが最小になる経路を探索することにより、経路情報が生成される(ステップS30)。
情報制御部30(位置特定部41)は、位置特定処理として以下の処理を行う。周辺情報取得部33を用いて、そこから地上方向の画像を取得するように制御する。そして、3次元空間内の飛行体の現在地に最も近いノード位置情報を有するノード情報50の紐付情報を用いて、関連付けられた地物情報16を特定する。地物情報16の形状情報を用いて、地物情報16と取得した画像とのパターンマッチングを行い、その画像内から地物情報16に対応する地物を特定し、その画像内のおける地物の位置関係、地物情報から得られる地物の位置情報(形状情報)、及び方向・距離情報を用いて飛行体の位置(現在地)を特定する(ステップS40)。GPS信号を用いて位置特定をする場合、GPS信号の位置情報の精度にばらつきがあり、正確な位置特定をすることが出来ないが、以上のような位置特定処理を行うことにより、正確な位置特定が可能となる。
情報制御部30(誘導部42)は、誘導処理として以下の処理を行う。まず、ノード情報50の方向・距離情報を用いて、飛行体が出発地ノード情報に対応する特定地点に向かって飛行するように制御する。次にステップS40の位置特定処理によって特定された飛行体の位置から、飛行体が経路(ステップS30による経路)上に存在するノード情報50のノード位置情報及びリンク情報の形状補間情報からなる座標点列に沿うとともに、その座標点列を中心にして、半径が空間情報の値である円柱形状の範囲内(以下、実施形態1乃至5において「円柱範囲内」という。)になるように移動するように制御するための誘導情報を生成し、飛行体制御部34に出力する(ステップS50)。そして、ステップS40の位置特定処理及びステップS50の誘導処理を繰り返し行うことにより、飛行体は目的地ノード情報に対応する特定地点まで誘導される。飛行体が当該特定地点まで到達すると、目的地に対応する地物の方向・距離情報を用いてその地物の方向に飛行体を誘導する。以上のように空間情報を用いることにより、飛行体が円柱範囲内を飛行しているのか否かを判断することが出来、飛行体が円柱範囲内を飛行していない場合、飛行体に何らかの異常(例えば、故障等)が生じたことの把握が可能となる。
情報制御部30(誘導部42)は、退避処理として以下の処理を行う。ステップS40の位置特定処理及びステップS50の誘導処理を繰り返し行っているときに、飛行体が円柱範囲内から外れたことを認識した場合、飛行体の位置から経路上の最も近い退避情報「有」を有するノード情報に対応する特定地点まで誘導するように誘導情報を生成し、飛行体制御部34に出力する。飛行体がその特定地点まで到達すると、その特定地点に対応するノード情報50の退避情報(地物情報の識別情報)からどこの地物に退避すれば良いかを判断し、方向・距離情報を用いてその地物の方向に飛行体を誘導するとともに、地物情報16の形状情報を用いて、飛行体がその地物の形状内に着陸するように制御する(ステップS60)。以上のような退避処理をすることにより、飛行体に何らかの異常(例えば、故障等)が生じていてもそのまま飛行させ続けるといったことをさせず、直ぐに安全な領域(退避領域)に飛行体を着陸させることが可能となる。
(実施形態2:図7)
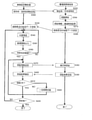
図7は、上記の図3乃至5で説明した空間地図情報15及び地物情報16を含む地図データ13を用いた管理装置4のサーバ制御部11と制御装置3の情報制御部30の飛行支援処理の動作フローを示す図である。なお、本実施形態では、制御システム1は、制御装置3と管理装置4とで構成されている。
情報制御部30は、空間地図情報15の飛行路情報及び地物情報16を用いて、飛行体の位置を特定する(位置特定処理)とともに、空間地図情報15の飛行路情報及び空間情報を用いて、出発地及び目的地に応じた経路探索処理による経路に沿って、空間領域内を飛行するように制御する(誘導処理)。そして、情報制御部30は、飛行体が地上に退避すべき状況として、飛行体が飛行経路から所定値以上ずれた場合であって、管理装置と制御装置との通信状況が所定の状況よりも悪化した場合、空間地図情報15の飛行路情報及び退避情報を用いて、退避領域に着陸するように制御する(退避処理)。また、飛行体が飛行経路から所定値以上ずれた場合であって、管理装置と制御装置との通信状況が所定の状況よりも悪化していないとき、管理装置から受信した新たな飛行経路に基づき飛行体が前記飛行路を飛行するように制御する(再経路探索処理)。
以下で具体的に、経路探索処理、位置特定処理、誘導処理、退避処理及び再経路探索処理について説明する。
サーバ制御部11(経路探索部21)は、経路探索処理として以下の処理を行う。まず、制御装置の操作者が入力部6を介して入力し、送信(ステップS110)された現在地情報及び目的地情報を受信するとともに、出発地ノード情報をノード情報50の紐付情報を用いて特定する。次に、目的地ノード情報をノード情報50の紐付情報を用いて特定する(ステップS120)。そして、リンク情報51のコスト情報を利用して、現在地ノード情報から目的地ノード情報までの経路のコストが最小になる経路を探索することにより、経路情報が生成される(ステップS130)。経路情報が生成されると、その経路周辺の地図データ13を制御装置に送信する(ステップS140)。
情報制御部30(位置特定部41)は、受信(ステップS150)した経路周辺の地図データ13を用いて位置特定処理を行う(ステップS160)。処理の具体的な内容は、実施形態1の位置特定処理(ステップS40)と同じである。
情報制御部30(誘導部42)は、受信(ステップS150)した経路周辺の地図データ13を用いて誘導処理を行う(ステップS170)。処理の具体的な内容は、実施形態1の誘導処理(ステップS50)と同じである。
情報制御部30(誘導部42)は、退避処理として以下の処理を行う。位置特定処理(ステップS160)で特定した飛行体2の位置が経路から所定距離以上離れているか否かを検知し(ステップS180)、所定距離以上離れている場合は、通信状況が所定値よりも悪化しているか否かを検知し(ステップS190)、通信状況が所定値よりも悪化している場合、退避処理を行う(ステップS200)。処理の具体的な内容は、実施形態1の退避処理(ステップS60)と同じである。
また、情報制御部30(誘導部42)は、再経路探索処理として以下の処理を行う。位置特定処理(ステップS160)で特定した飛行体2の位置が経路から所定距離以上離れているか否かを検知し(ステップS180)、所定距離以上離れている場合は、通信状況が所定値よりも悪化しているか否かを検知し(ステップS190)、通信状況が所定値よりも悪化していない場合、管理装置4のサーバ制御部22に対して再経路探索要求を送信する(ステップS210)。その後、管理装置4からの再経路周辺の地図データを受信する(ステップS220)。
管理装置4側では、その経路探索要求により、サーバ制御部11(経路探索部21)は、再経路探索を行い、経路情報が生成される(ステップS230)。経路情報が生成されると、その再探索した経路周辺の地図データ13を制御装置3に送信する(ステップS240)。飛行体が経路から大きく外れていない場合は、位置特定処理及び誘導処理を繰り返す(ステップS180)。
以上のような退避処理及び再経路探索処理をすることにより、飛行体2が経路から大きく外れた場合、通信状況が良好なときには再経路探索要求を行い、新しい経路に沿って飛行体が飛行出来るようにし、通信状況が悪いときには再経路探索要求が困難なため、直ぐに安全な領域(退避領域)に飛行体を着陸させることが可能となる。そして、以上の処理を飛行体2が目的地に到着するまで繰り返し行う(ステップS250)。
(実施形態3:図8)
図8は、上記の図3乃至5で説明した空間地図情報15及び地物情報16を含む地図データ13を用いた管理装置4のサーバ制御部11と制御装置3の情報制御部30の飛行支援処理の動作フローを示す図である。なお、本実施形態では、制御システム1は、制御装置3と管理装置4とで構成されている。
制御装置3の情報制御部30は、空間地図情報15の飛行路情報及び地物情報16を用いて、飛行体の位置を特定する(位置特定処理)とともに、空間地図情報15の飛行路情報及び空間情報を用いて、出発地及び目的地に応じた経路探索処理による経路に沿って、空間領域内を飛行するように制御する(誘導処理)。また管理装置4のサーバ制御部11は、出発地及び目的地に応じた経路探索処理を行うとともに、特定の飛行体2の経路に対応した所定の認証情報をノード情報50の格納部及び特定の飛行体2に記憶するとともに、飛行中の飛行体2から受信した所定の認証情報に基づき、経路の所定の地点における飛行体2の通過を許可するか否かを監視する(監視処理)。
以下で具体的に、経路探索処理、位置特定処理、誘導処理、及び監視処理について説明する。
サーバ制御部11(経路探索部21)は、経路探索処理を行う。処理の具体的な内容は、実施形態1の経路探索処理(ステップS30)と同じである(ステップS300、ステップS302、ステップS304)。
サーバ制御部11(監視部22)は、監視処理として以下の処理を行う。まず、現在地・目的地情報を送信して来た特定の飛行体Aの経路(ステップS300、ステップS302、ステップS304による経路情報に基づく経路)に対応した認証情報(以下、実施形態3において「飛行体Aの認証情報」という。)を生成する。そして、経路探索処理(ステップS300、ステップS302、ステップS304)による経路情報に基づく経路沿いの特定地点に対応したノード情報50の認証情報の格納部に、飛行体Aの認証情報を記憶する。また、経路沿いの各々の特定地点を通過すべき時刻を生成し、サーバ制御部11内に記憶する(ステップS310)。そして、その経路周辺の地図データ13(ノード情報50の認証情報の格納部には飛行体Aの認証情報が格納されている)を制御装置に送信する(ステップS320)。
制御装置3の飛行体通信部31を介して上記の経路周辺の地図データ13を受信し、その地図データを制御装置3内に記録することにより、飛行体Aに飛行体Aの認証情報が記憶される。
制御装置3の情報制御部30(位置特定部41)は、受信(ステップS330)した経路周辺の地図データ13を用いて位置特定処理を行う(ステップS340)。処理の具体的な内容は、実施形態1の位置特定処理(ステップS40)と同じである。
制御装置3の情報制御部40(誘導部42)は、受信(ステップS330)した経路周辺の地図データ13を用いて誘導処理を行う(ステップS350)。処理の具体的な内容は、実施形態1の誘導処理(ステップS50)と同じである。
制御装置3の情報制御部30(通信制御部40)は、ステップS340の位置特定処理により位置特定した位置とノード情報50の位置情報の位置とを比較して、経路上の特定地点を通過したことを判断する(ステップS360)度に、飛行体Aの認証情報及びその特定地点に対応するノード情報50の識別情報を管理装置4に送信する(ステップS370)。
管理装置4のサーバ制御部11(監視部22)は、飛行体Aの認証情報及ぶノード情報50の識別情報を飛行体Aから受信し、飛行体Aの認証情報及び上記のノード情報50の識別情報と管理装置4の地図データ13及びその特定地点を通過すべき時刻とを比較することにより、飛行体Aがある特定地点に到着したこと、その特定地点に到着すべき時刻よりも早くないか否か及び何らかの影響(例えば、前方に他の飛行体が存在している等)により通過させることが好ましくない状況(以下、実施形態3において「影響状況」という。)でないか否かを監視する。(ステップS380)。
管理装置4のサーバ制御部11(監視部22)は、飛行体Aがその特定地点に到達すべき時刻よりも早い場合又は影響状況の場合、認証結果として認証結果NGの情報を送信し、飛行体Aがその特定地点に到達すべき時刻よりも早くない場合であってかつ影響状況でない場合は、認証結果OKの情報を送信する(ステップS390)。
制御装置3の情報制御部30(通信制御部40)は、受信した認証結果(認証結果NG又は認証結果OK)から認証結果の確認を行い(ステップS410)、認証結果が認証結果OKであった場合は、飛行体Aが目的地に到着しているか否かを判断する(ステップS430)。また、制御装置3の情報制御部30(通信制御部40)は、受信した認証結果(認証結果NG又は認証結果OK)から認証結果の確認を行い(ステップS410)、認証結果が認証結果NGであった場合は、飛行体Aが一定時間その場所で待機するように制御するための待機情報を生成し、飛行体制御部34に出力する(ステップS420)。そして、認証結果OKが確認(ステップS410)されるまで、待機情報を生成し、飛行体制御部34に出力する。飛行体制御部34は、待機情報により飛行体Aをその場で待機するように制御する。そして、以上の処理を飛行体Aが目的地に到着するまで繰り返す。以上のように監視処理(ステップS380、S390)を行うことにより、管理装置4側は、経路の所定の地点における飛行体Aの通過を許可するか否かを監視する。
(実施形態4:図9~図10)
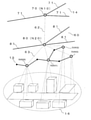
図9は、本実施形態の地図データ13のデータ構造の概念を説明するための図である。本実施形態の地図データ13は、実施形態1乃至3の地図データ(図2)に経路探索用地図情報14が加わっている。また、経路探索用地図情報14及び空間地図情報15が関連付けされていることをあらわす関連情報62を有していることにより、経路探索用地図情報14は、飛行路情報と関連付けられている。
経路探索用地図情報14は、特定地点に関するノード情報70及び所定区間に関するリンク情報71を有する。具体的には、ノード情報70は、そのノード情報70を識別するための識別情報、特定地点の位置をあらわすノード位置情報(座標の情報)等を有し、リンク情報71は、そのリンク情報71を識別するための識別情報、そのリンク情報に対応する所定区間を定義付ける特定地点とそれに隣接する他の特定地点に対応したノード情報の識別情報、所定区間を通行する際の難易度をあらわす情報として所定の数値情報であるコスト情報等を有する。以上のように、経路探索用地図情報14は、3次元空間内において飛行体が所定区間を通行する際の難易度をあらわすとともに、その所定区間のつながりをあらわしている。なお、経路探索用地図情報14のノード情報70及びリンク情報71は、空間地図情報15のノード情報50及びリンク情報51よりも少ない。つまり、ある特定地点とそれに隣接する他の特定地点との間隔が、空間地図情報15のそれよりも広くなっている。
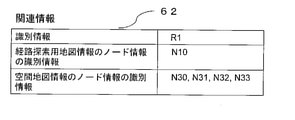
また、関連情報62は、図10に示すように、その識別情報、経路探索用地図情報14及び空間地図情報15のノード情報の識別情報を有したものとなっている。それにより、識別情報N10を有するノード情報70と識別情報N30、N31、N32及びN33を有するノード情報50とは、関連付けがされている。つまり、経路探索用地図情報14は、飛行路情報と関連付けられている。なお、図9におけるノード情報50及びノード情報70の後ろの括弧書内の英数字は、識別情報を示している。
次に、上記の図9で説明した経路探索用地図情報14、空間地図情報15及び地物情報16を含む地図データ13を用いた情報制御部30の飛行支援処理の動作について説明す
る。
情報制御部30は、経路探索用地図情報14を用いて経路の探索を行い(経路探索処理)、経路探索用地図情報14と飛行路情報との関連付けを用いて飛行路情報において経路を特定し、飛行路情報及び地物情報16を用いて、3次元空間内における飛行体の位置を特定するとともに、その経路を飛行するように制御する。
以下で具体的に、経路探索処理について説明する。情報制御部30(経路探索部21)は、経路探索処理として以下の処理を行う。本実施形態では、関連情報62を用いることにより、出発地周辺及び目的地周辺においては、空間地図情報15を用いて経路探索を行い、出発地周辺を過ぎた地点から目的地周辺に入るまでの地点の区間においては、経路探索用地図情報14を用いて経路探索を行うようにする。
以下において、出発地周辺を過ぎた地点から目的地周辺に入るまでの地点の区間における処理について説明する。まず、経路探索用地図情報14を用いて経路の探索を行い、その経路の探索により経路情報が生成される。経路探索用地図情報14と空間地図情報15との関連付けをしている関連情報62を用いて、空間地図情報15においてその経路を特定する。つまり、関連情報62を用いて、空間地図情報15に含まれるノード情報50のうち、経路に含まれるノード情報70と関連付けられているノード情報50を特定する。この特定により、空間地図情報15のうち、経路に含まれているノード情報50及びリンク情報51が特定される。
以上のように、経路探索用地図情報14は、経路探索に特化しているとともに、空間地図情報15よりもネットワークが疎であるため、経路探索処理の負荷軽減が図れる。なお、その他の具体的な飛行支援処理は、実施形態1(図6)、実施形態2(図7)及び実施形態3(図8)と同様な処理である。
(実施形態5:図11~図12)
図11は、本実施形態の地図データ13のデータ構造の概念を説明するための図である。本実施形態の地図データ13は、実施形態4の地図データ(図9)に高速用空間地図情報60が加わっている。また、経路探索用地図情報14、高速用空間地図情報60及び空間地図情報15(以下、本実施形態において「低速用空間地図情報15」という。)が関連付けされていることをあらわす関連情報63を有していることにより、経路探索用地図情報14、低速用空間地図情報15の飛行路情報(以下、本実施形態において「飛行路情報1」という。)及び高速用空間地図情報60の飛行路情報(以下、本実施形態において「飛行路情報2」という。)と関連付けられている。なお、ノード情報50のノード位置情報、並びにリンク情報51のノード情報の識別情報及び形状補間情報55により、3次元空間内において飛行体が飛行する飛行路をあらわす飛行路情報1を構成し、ノード情報80のノード位置情報、並びにリンク情報81のノード情報80の識別情報により、3次元空間内において飛行体が飛行する飛行路をあらわす飛行路情報2を構成している。
高速用空間地図情報60は、実施形態1乃至3の地図データの空間地図情報(図4)と紐付情報及び方向・距離情報を有さない点を除き同様の構成である。なお、高速用空間地図情報60のノード情報80及びリンク情報81は、低速用空間情報15のノード情報50及びリンク情報51よりも少ない。つまり、ある特定地点とそれに隣接する他の特定地点との間隔が、低速用空間情報15のそれよりも広くなっている。
また、関連情報63は、図12に示すように、その識別情報と経路探索用地図情報14、高速用空間地図情報60及び低速用空間地図情報15のノード情報の識別情報を有したものとなっている。それにより、識別情報N10を有するノード情報70と識別情報N30、N31、N32及びN33を有するノード情報50、N20を有するノード情報80は、関連付けがされている。つまり、経路探索用地図情報14は、飛行路情報1及び飛行路情報2と関連付けられている。なお、図11におけるノード情報50、ノード情報70及びノード情報80の後ろの括弧書内の英数字は、識別情報を示している。
次に、上記の図11で説明した経路探索用地図情報14、高速用空間地図情報60、低速用空間地図情報15及び地物情報16を含む地図データ13を用いた情報制御部30の飛行支援処理の動作について説明する。
本実施形態の飛行支援処理の動作において、実施形態4と異なる部分は、以下の処理であり、それ以外は実施形態4と同じである。
関連情報62を用いて、低速用空間地図情報15に含まれるノード情報50及び高速用空間地図情報60に含まれるノード情報80のうち、経路に含まれるノード情報70と関連付けられているノード情報50及びノード情報80を特定する。この特定により、高速用空間地図情報60のうち経路に含まれているノード情報80及びリンク情報81、並びに低速用空間地図情報15のうち経路に含まれているノード情報50及びリンク情報51が特定される。
また、関連情報62を用いることにより、出発地周辺及び目的地周辺においては、低速用空間地図情報15を用いて飛行体2を低速で飛行させ、その間の区間においては、高速用空間地図情報を用いて飛行体2を高速で飛行させるようにする。高速用空間地図情報60は、低速用空間地図情報15よりもネットワークが疎であるため、飛行処理の負荷軽減が図れる。
(実施形態6:図13~図16)
図13は、本実施形態の地図データ13のデータ構造の概念を説明するための図である。本実施形態においては、経路探索用地図情報14は利用していない。
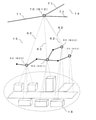
100は、実際の電線路をあらわしており、101は、送電線をあらわし、102は送電線101を支える送電鉄塔をあらわし、103は、電力施設内に設けられた飛行体2の着陸領域104をあらわしている。そして、着陸領域104には、給電設備が設置されている。
15は、空間地図情報であり、3次元空間内において、電線及びその電線を支える複数の支持物とを含む電線路100に沿って飛行体2が飛行する飛行路をあらわす情報であり、その支持物の設置地点に対応する位置情報とその複数の支持物のつながりをあらわす接続情報とを含む。具体的には、3次元空間内の支持物に対応する3次元空間内の特定の地点(以下、実施形態6乃至9において「特定地点」という。)に関するノード情報110及び特定地点とその特定地点に隣接する他の特定地点との間の所定の区間(以下、実施形態6乃至9において「所定区間」という。)に関するリンク情報111を有する。なお、電線には送電線101及び配電線が含まれ、支持物には送電鉄塔102及び電柱が含まれる
。
16は、地上に存在する地物に関する情報である地物情報であり、領域情報120と着陸情報130とを有する。
領域情報120は、電線路に沿って設けられた電線及び支持物を覆う3次元空間内の所定の領域をあらわす情報であり、具体的には、各々は向かい合う長方形の四隅の頂点の座標情報を持つ、直方体形状のポリゴンの情報である。なお、領域情報120があらわす領域の形状は、飛行体2が電線に近づくことを抑制することを可能とする形状であれば、他の形状であっても良い。
着陸情報130は、電力施設内に存在する飛行体が着陸する着陸領域に関する情報であり、具体的には、着陸領域104の形状をあらわす情報(正方形のポリゴンの情報)を含んでいる。なお、着陸領域104は、電力施設以外であっても良い。
ノード情報110は、そのノード情報110を識別するための識別情報、特定地点の位置をあらわすノード位置情報、飛行路の飛行方向に対して飛行体が飛行するための領域である所定の空間領域を有していることをあらわす空間情報、ノード情報110のノード位置情報に対応する特定地点に関連する領域情報120を示す領域関連情報及びノード情報110のノード位置情報に対応する特定地点に関連する着陸情報130を示す着陸関連情報を有する。また、特定の飛行体の経路に対応した所定の認証情報が格納されることになっている。なお、ノード位置情報は、支持物(図13では送電鉄塔)から所定距離離れた位置の位置情報である。また空間情報は、図3(A)に示すように、径方向に所定の長さの情報を有し、球の空間領域を定義するようにしても良いし、図3(B)に示すように、縦方向及び横方向に所定の長さの情報を有し、断面の縦方向と横方向の長さが異なる直方体の空間領域を定義するようにしても良い。
リンク情報111は、そのリンク情報111を識別するための識別情報、飛行路の飛行方向に対して飛行体が飛行可能な領域である所定の空間領域を有していることをあらわす空間情報、複数の支持物のつながりをあらわす接続情報である特定地点とそれに隣接する他の特定地点に対応したノード情報110、所定区間を通行する際の難易度をあらわすコスト情報を有する。なお、空間情報は、図3(C)に示すように、径方向に所定の長さの情報を有し、円柱の空間領域を定義するようにしても良いし、図3(D)に示すように、縦方向及び横方向に所定の長さの情報を有し、断面の縦方向と横方向の長さが異なる直方体の空間領域を定義するようにしても良い。また、コスト情報は、3次元空間内の空域の安全度、電波強度及び気象条件等を考慮して算出された数値である。
以上のように、ノード情報110のノード位置情報、並びにリンク情報111のノード情報110の識別情報により、3次元空間内において、電線及びその電線を支える複数の支持物とを含む電線路に沿って飛行体2が飛行する飛行路をあらわす情報であり、その支持物の設置地点に対応する位置情報とその複数の支持物のつながりをあらわす接続情報とを含む飛行路情報を構成している。そして、当該飛行路情報を用いて飛行体2の飛行制御をすることにより、飛行体2は電線路に沿って飛行することが可能となり、飛行体が電線を横切ることを抑制できることによる飛行の安全性の確保が可能となる。また、電線路沿いに飛行路情報を設けることにより、宅配(物流)への利用が可能となる。また、電線路沿いには給電設備を設置し易いため、飛行体2を電線路沿って飛行させることにより所望のタイミングで給電をすることが容易となり、電線路沿いに飛行路情報を設けることに利点が生じる。
図14及び図15は、本実施形態の地図データ13のデータ構造の詳細を説明するための図である。
図14は、空間地図情報15のノード情報110及びリンク情報111の詳細を説明するための図である。ノード情報110は、そのノード情報を識別するための識別情報、ノード位置情報としてその特定地点の位置情報として3次元座標の情報、空間情報として飛行路の飛行方向に対して径方向の長さの情報、領域関連情報として領域情報120の識別情報、並びに着陸情報130としてノード情報のノード位置情報に対応する特定地点から着陸可能な着陸領域104の存在の有無を示す情報及び存在する場合にその着陸情報の識別情報を有する。なお、領域関連情報は、特定地点に近い4つの領域情報120を有している(例えば、図13における矢印線で示す元のノード情報110は、矢印で示す先の4つの領域情報120と関連している)。また、着陸情報130は、形状情報を有するため、当該着陸領域104の位置及び領域を特定することが出来る。また、認証情報には、特定の飛行体の経路に対応した所定の認証情報が格納されることになっている。
リンク情報111は、そのリンク情報111を識別するための識別情報、ノード情報110の識別情報としてそのリンク情報111に対応する所定区間を定義付ける特定地点とそれに隣接する他の特定地点に対応したノード情報110の識別情報、空間情報として飛行路の飛行方向に対して径方向の長さの情報及びコスト情報として所定区間を通行する際の難易度をあらわす情報である所定の数値情報を有する。
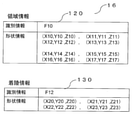
図15は、領域情報120及び着陸情報130の詳細を説明するための図である。領域情報120は、その領域情報120を識別するための識別情報、その領域情報120があらわす領域の形状として8つの3次元座標情報(直方体の8つの頂点の座標の情報)からなる形状情報を有する。着陸情報130は、その着陸情報130の識別するための識別情報、その着陸情報があらわす着陸領域104の形状としての4つの3次元座標情報(長方形の4つの頂点の座標の情報)からなる形状情報を有する。
図16は、上記の図13乃至15で説明した空間地図情報15及び地物情報16を含む地図データ13を用いた制御装置3の情報制御部30の飛行支援処理の動作フローを示す図である。なお、制御装置3は、情報制御部30の一部の機能として経路探索部21を有し、また情報制御部30内の記録部に上記の地図データ13を予め記録した構成である。つまり、本実施形態では、制御システム1は、制御装置3と管理装置4とで構成されるのではなく、制御装置3として飛行体2に全て搭載された構成である。
情報制御部30は、衛星からのGPS信号を用いて飛行体2の位置を特定する(位置特定処理)とともに、空間地図情報15の飛行路情報及び空間情報を用いて、出発地及び目的地に応じた経路探索処理による経路に沿って、空間領域内(状況によっては、空間領域外を飛行する場合はあるが、少なくとも領域情報120によりあらわされる領域を超えて電線側にならない範囲内)を飛行するように制御する(誘導処理)。また、情報制御部30は、飛行体2が給電のために着陸すべき状況になった場合、空間地図情報15の飛行路情報及び着陸情報130を用いて、着陸領域104に着陸するように制御する(着陸処理)。
以下で具体的に、経路探索処理、誘導処理及び着陸処理について説明する。
情報制御部30(経路探索部21)は、経路探索処理として以下の処理を行う。具体的には、空間地図情報15を用いて、操作者が入力部32によって入力した出発地に対応するノード情報110から目的地に対応するノード情報110までの経路のコストが最小になる経路を探索することにより、経路情報が生成される(ステップS100)。
情報制御部30(誘導部42)は、誘導処理として以下の処理を行う。具体的には、ステップS110の位置特定処理によって特定された飛行体2の位置から、飛行体2が経路(ステップS100による経路)上に存在するノード情報110のノード位置情報からなる座標点列に沿うとともに、その座標点列を中心にして、円柱範囲内になるように移動するように制御するための誘導情報を生成し、飛行体制御部34に出力する(ステップS50)。そして、ステップS110の位置特定処理及びステップS120の誘導処理を繰り返し行うことにより、飛行体2は目的地まで誘導される。なお、通常は飛行体が円柱範囲内を飛行するように制御するが、鳥が飛行体に近づいて来る等の周辺状況によっては、飛行体2が円柱範囲内から逸れる制御を行う。その場合、飛行体2が特定地点を通り過ぎるタイミングで、ノード情報の領域関連情報を用いて領域情報から関連する4つの領域情報120を取得し、それら領域情報120によってあらわされる領域を超えて電線側に飛行体が進入しないように制御する。
情報制御部30(誘導部42)は、着陸処理として以下の処理を行う。ステップS110の位置特定処理及びステップS120の誘導処理を繰り返し行っているときに、飛行体2に搭載されているバッテリー(蓄電池)容量が少なくなったこと認識した場合、飛行体2の位置から経路上の最も近い着陸情報「有」を有するノード情報に対応する特定地点まで誘導するように誘導情報を生成し、飛行体制御部34に出力する。飛行体がその特定地点まで到達すると、その特定地点に対応するノード情報50の着陸情報(着陸情報の識別情報)からどこの着陸領域104に着陸すれば良いかを判断し、着陸情報の形状情報を用いて、飛行体がその領域の形状内に着陸するように制御する(ステップS130)。以上のような着陸処理をすることにより、飛行体2が電線路沿いを飛行しているときの所望のタイミングで飛行体2に対して充電を行うことができる。
(実施形態7)
本実施形態は、実施形態6を以下のように変形した構成であっても良い。例えば、電線を挟んで上り方向及び下り方向に空間地図情報15を設けるようにしても良い。また、実施形態4のように空間地図情報15とは別に経路探索用地図情報14を設け、関連情報62によってそれらを関連付ける構成であっても良い。また、実施形態5のように、低速用空間地図情報15及び高速用空間地図情報60を設け、関連情報63によってそれらを関連付ける構成であっても良い。
また、制御システム1を制御装置3と管理装置4とで構成するようにしても良い。さらにまた、送電鉄塔に位置補正センサーを設置し、位置特定処理において、飛行体2が当該センサからの信号を受信して位置の補正を行うようにしても良い。
(実施形態8)
実施形態6及び実施形態7においては、電線路沿いの経路をあらわす空間地図情報15を地図データ15に記憶している構成であった。それに限らず、地図データ15には電線路沿いの経路をあらわす経路探索用地図情報14を有し(地図データ15には空間地図情報15は有さず)、経路探索部21が経路探索用地図情報14によって経路探索を行い、その経路探索の結果により生成された電線路沿いの経路に対応する位置に、情報制御部30が空間地図情報15を生成するように制御する構成であってもよい。その場合、生成される空間地図情報15の位置は、領域情報によりあらわされる領域の外側になるようにする。また、気象状況等の電線路周辺の状況に応じて、支持物の横方向側に飛行体を飛行させることが好ましい場合は当該横方向に空間地図情報15を生成し、支持物の上方向に飛行体を飛行させることが好ましい場合は当該上方向に空間地図情報15を生成するようにする。
(実施形態9)
実施形態6乃至実施形態8において、制御システム1を制御装置3と管理装置4とで構成するようにし、実施形態3の経路探索処理、位置特定処理、誘導処理、及び監視処理を行う構成であっても良い。上記の構成にすることにより、管理装置4側において飛行体2の監視をすることが可能となる。
(実施形態10:図17~図18)
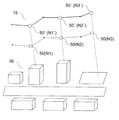
実施形態1において、空間地図情報15と地物情報16を関連付けるべく、ノード情報50に紐付情報F1~F3を有するよう構成したが、図17に示すように、ノード情報の高度(ノード位置情報のZ座標に相当)に応じて紐付ける地物情報を異ならせてもよい。すなわち、ノード情報の高度に応じて飛行体により撮像可能な地物が異なることを考慮し、紐付ける地物情報を異ならせてもよい。
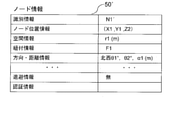
たとえば、図17において、50(N1)と50´(N1´)とを比較した場合、X座標
及びY座標は同一であるが、Z座標は50´(N1´)の方が大きい(高度が大きい)。そのため、図18に示すように、50´(N1´)の高度において飛行体により撮像可能な地物のみを紐付ける(紐付情報F1のみ)ように構成している。このように、本実施形態においては、飛行体の位置特定に有意な地物のみが紐付けされているため、位置特定をより効率的に行うことが可能となる。
なお、50´(N3´)のように、地物が退避領域(例えば、空地)である場合には、飛行高度にかかわらず飛行体にとって有意な地物であるため、紐付けすることが望ましい。
(実施形態11:図19~図21)
実施形態4において、地図データ13を経路探索用地図情報14、空間地図情報15及び地物情報16で構成し、そのうちの空間地図情報15をノード情報及びリンク情報とで構成するようにしたが、図19に示すように、空間地図情報15は、識別情報N30、N31、N32及びN33を有するノード情報50のみで構成してもよい。
この場合、ノード情報50は、図20に示すように、そのノード情報を識別するための識別情報、その特定地点の位置情報として3次元座標の情報であるノード位置情報、飛行路の飛行方向に対して飛行体が飛行可能な領域である所定の空間領域として飛行路の飛行方向に対して径方向の長さの情報である空間情報、ノード情報と地物情報とを関連付ける情報として、地物情報の識別情報である紐付情報、ノード情報のノード位置情報に対応する特定地点に対する、ノード情報に関連付けられている地物情報に対応する地物の方向及び距離に関する情報として、特定地点に対する地物の方位及びその方位における直線と特定地点と地物の形状の重心位置とを結ぶ直線とが為す角度の情報(方向情報)、並びに特定地点と地物の形状の重心位置とを結ぶ線分の長さの情報(距離情報)である方向・距離情報及び飛行体が飛行路の特定位置から着陸可能な地上の退避領域(例えば、空地)の位置に関する情報として、ノード情報のノード位置情報に対応する特定地点から着陸可能な退避領域の存在の有無を示す情報及び存在する場合にその退避領域の地物に対応する地物情報の識別情報である退避情報を有する。
また、関連情報62は、図21に示すように、その識別情報、経路探索用地図情報14及び空間地図情報15のノード情報の識別情報を有したものとなっている。これにより、識別情報N10を有するノード情報70と識別情報N30、N31、N32及びN33を有するノード情報50とは、関連付けがされている。つまり、経路探索用地図情報14は、飛行路情報と関連付けられている。
本実施形態においては、空間地図情報15は、識別情報N30、N31、N32及びN33を有するノード情報50のみで構成しているため、構造が簡素となり、地図データの容量を削除することが可能となる。なお、空間地図情報15と地物情報16も、関連情報により紐付けされており、たとえば、識別情報N30であるノード情報50は、地物情報50、51及び52と紐付けされている。
(実施形態12:図22~図25)
実施形態4において、地図データ13を経路探索用地図情報14、空間地図情報15及び地物情報16で構成し、そのうちの空間地図情報15をノード情報及びリンク情報とで構成するようにしたが、図22に示すように、空間地図情報15は、識別情報L20、L21、L22及びL23を有するリンク情報51で構成してもよい。
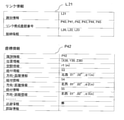
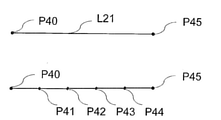
この場合、リンク情報51は、図23に示すように、そのリンク情報を識別するための識別情報、そのリンク情報を構成する座標を示す座標番号(図24参照)、及びそのリンク情報に隣接するリンク情報を示す識別情報を有する。
リンク情報を構成する座標に関する情報は、その座標を識別するための識別情報、その特定地点の位置情報として3次元座標の情報である位置情報、飛行路の飛行方向に対して飛行体が飛行可能な領域である所定の空間領域として飛行路の飛行方向に対して径方向の長さの情報である空間情報、座標情報と地物情報とを関連付ける情報として、地物情報の識別情報である紐付情報、座標情報の座標位置情報に対応する特定地点に対する、座標情報に関連付けられている地物情報に対応する地物の方向及び距離に関する情報として、特定地点に対する地物の方位及びその方位における直線と特定地点と地物の形状の重心位置とを結ぶ直線とが為す角度の情報(方向情報)、並びに特定地点と地物の形状の重心位置とを結ぶ線分の長さの情報(距離情報)である方向・距離情報及び飛行体が飛行路の特定位置から着陸可能な地上の退避領域(例えば、空地)の位置に関する情報として、座標情報の座標位置情報に対応する特定地点から着陸可能な退避領域の存在の有無を示す情報及び存在する場合にその退避領域の地物に対応する地物情報の識別情報である退避情報を有する。
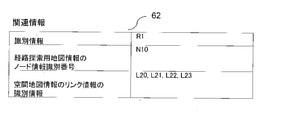
また、関連情報62は、図25に示すように、その識別情報、経路探索用地図情報14及び空間地図情報15のリンク情報の識別情報を有したものとなっている。これにより、識別情報N10を有するノード情報70と識別情報L20、L21、L22及びL23を有するリンク情報51とは、関連付けがされている。つまり、経路探索用地図情報14は、飛行路情報と関連付けられている。
(実施形態13)
実施形態6において、宅配(物流)に利用するべく、空間地図情報15(すなわち、飛行路情報)を電線路沿いに設けるよう構成したが、物流への利用であれば、空間地図情報15は、電線路に限らず、鉄道、道路、河川など種々の線状に繋がった地物に沿って設け、それらの上空を飛行路とするよう構成してもよい。特に、河川上を飛行路とした場合、道路や鉄道上を飛行路とするよりも、騒音や安全面(飛行体落下時の人・物体への衝突)に優れる。
また、電線沿いに設けた場合、空間地図情報15は、鉄塔や電線の点検、及び電線周辺の電磁気強度調査の目的に利用することも可能となる。河川沿いに設けた場合、空間地図情報15は、河川で溺れている人、ペット等を追跡または救助の補助に利用することも可能となる。線路沿いに設けた場合、空間地図情報15は、災害時(雪、落石、土砂崩れ時)の線路点検や線路中に侵入しようとする者の監視に利用することが可能となる。道路沿いに設けた場合、空間地図情報15を、道路の保守点検や不審車両のパトロールに利用することも可能となる。
その他、海岸線沿いに設けた場合、水難事故の監視に、海洋境界(EEZ等) 沿いに設けた場合、不審船の監視に、国境沿いに設けた場合、不法侵入者のパトロールと追跡・撃退に、空間地図情報15はそれぞれ利用することが可能となる。
以上の実施形態1乃至13の全部又は一部に記載された態様は、適切に飛行体の飛行を適切に制御することを可能とする技術の提供、処理速度の向上、処理精度の向上、使い勝手の向上、データを利用した機能の向上又は適切な機能の提供その他の機能向上又は適切な機能の提供、データ及び/又はプログラムの容量の削減、装置及び/又はシステムの小型化等の適切なデータ、プログラム、記録媒体、装置及び/又はシステムの提供、並びにデータ、プログラム、装置又はシステムの制作・製造コストの削減、制作・製造の容易化、制作・製造時間の短縮等のデータ、プログラム、記録媒体、装置及び/又はシステムの制作・製造の適切化のいずれか一つの課題を解決する。