JP2005292769A - 自動演奏楽器の演奏操作子の駆動装置及びその方法 - Google Patents
自動演奏楽器の演奏操作子の駆動装置及びその方法 Download PDFInfo
- Publication number
- JP2005292769A JP2005292769A JP2004274022A JP2004274022A JP2005292769A JP 2005292769 A JP2005292769 A JP 2005292769A JP 2004274022 A JP2004274022 A JP 2004274022A JP 2004274022 A JP2004274022 A JP 2004274022A JP 2005292769 A JP2005292769 A JP 2005292769A
- Authority
- JP
- Japan
- Prior art keywords
- value
- target value
- speed
- key
- gain value
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000000034 method Methods 0.000 title claims description 27
- 230000033001 locomotion Effects 0.000 claims description 23
- 238000001514 detection method Methods 0.000 claims description 20
- 239000002243 precursor Substances 0.000 claims description 6
- 238000004364 calculation method Methods 0.000 description 28
- 238000010586 diagram Methods 0.000 description 19
- 238000012545 processing Methods 0.000 description 19
- 230000008569 process Effects 0.000 description 10
- 230000003321 amplification Effects 0.000 description 7
- 230000008859 change Effects 0.000 description 7
- 238000003199 nucleic acid amplification method Methods 0.000 description 7
- 230000005284 excitation Effects 0.000 description 6
- 230000006399 behavior Effects 0.000 description 5
- 230000006870 function Effects 0.000 description 4
- 230000007246 mechanism Effects 0.000 description 4
- 238000010606 normalization Methods 0.000 description 4
- 230000003287 optical effect Effects 0.000 description 4
- 230000009471 action Effects 0.000 description 3
- 238000012937 correction Methods 0.000 description 3
- 238000005259 measurement Methods 0.000 description 3
- 238000012986 modification Methods 0.000 description 3
- 230000004048 modification Effects 0.000 description 3
- 230000001133 acceleration Effects 0.000 description 2
- 238000004422 calculation algorithm Methods 0.000 description 2
- 238000004891 communication Methods 0.000 description 2
- 230000000994 depressogenic effect Effects 0.000 description 2
- 238000002474 experimental method Methods 0.000 description 2
- 230000000630 rising effect Effects 0.000 description 2
- 238000005070 sampling Methods 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 230000001771 impaired effect Effects 0.000 description 1
- 238000007781 pre-processing Methods 0.000 description 1
- 230000004043 responsiveness Effects 0.000 description 1
- 239000004065 semiconductor Substances 0.000 description 1
Images
Landscapes
- Electrophonic Musical Instruments (AREA)
Abstract
【課題】 自動演奏ピアノの鍵のサーボ制御において、目標値に対する鍵の実際の動作(制御量)の追従性を向上させる。
【解決手段】
自動演奏ピアノの鍵1のサーボ制御を実行する実行するフィードックループには、軌道リファランスに基づき、鍵の操作位置の目標値rx及び操作速度の目標値rvの少なくともいずれか一方が供給され、ゲイン値算出部33は、目標値rx及び目標値rvの少なくともいずれか一方に基づきゲイン値を可変設定する。キーセンサ7の出力と目標値rx及び目標値rvの少なくともいずれか一方との偏差に対して前記ゲイン値を乗算し、その乗算結果に基づきソレノイド6を駆動する。
【選択図】 図3
Description
また、特許文献2に開示された技術を鍵に応用して、位置制御及び速度制御の双方による駆動制御を行うことも考えられるが、該特許文献2においては最終的にはペダルの「操作位置」の再現に制御の主眼が置かれていた。従って、「押鍵速度」を再現することに制御の主眼が置かれるところの鍵駆動に対して、該特許文献2の技術をそのまま適用しただけでは、鍵を軌道リファランスに対して忠実に駆動することが困難であった。
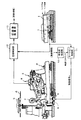
各ハンマ3に対応してハンマ3による打弦速度及び打弦タイミングを検出するためのハンマセンサ8が設けられている。各ハンマセンサ8は、例えばハンマ3の運動に関する物理量(位置、速度或いは加速度等)の情報を出力可能な適宜の光学式のセンサ等によって構成されてよい。この例では、ハンマセンサ8の出力は、後述する記録制御部12に供給され、演奏録音時の演奏情報の生成処理に際して利用される。なお、自動演奏ピアノのハンマセンサとして適用可能な各種センサの具体的な構成例については、例えば、特開2001−175262号公報等に詳細に記載されている。
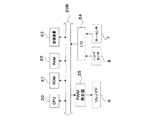
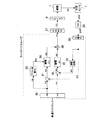
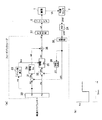
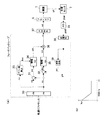
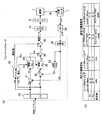
モーション制御部11では、供給された軌道データを用いて各時刻におけるソレノイド駆動用の目標値を生成する。モーション制御部11には、また、キーセンサ7の検出信号に対応する物理量情報(位置、速度或いは加速度等)がフィードバック信号として入力されている。モーション制御部11は、基本的には、前記目標値(軌道データ)とキーセンサ7の検出信号とに基づき、ソレノイド6を駆動するための制御信号uを生成し、前述のPWM発生器25(図2参照)を介して、前記制御信号uに応じた励磁電流をソレノイド6に出力することで、鍵1の挙動をサーボ制御するものである。
また、速度成分増幅部35は、速度偏差evを所定の速度ゲイン値kvで乗算して、速度制御信号uvを出力する。図に示す例では、速度成分増幅部35における速度ゲイン値kvは所定の固定値で与えられている。速度ゲイン値kvは、実験により適切な値に設定しうるもので、当該サーボ制御においては速度制御に重点が置かれることから、位置ゲイン値rxよりも大きい値に設定されることになる。速度成分増幅部35から出力される速度制御信号uvは、ソレノイド6に供給すべき励磁電流における速度成分の使用比率(パーセンテージ)に換算せられた値をとる。すなわち、速度成分増幅部35では、速度偏差evが表す速度成分の制御量を、ミリメートル毎秒単位による表現から、後段のPWM発生器におけるデューティ比の増減値)に対応する値に単位変換している。
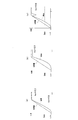
これに対して、図5(a)の軌道は、位置目標値rxがレスト位置からの押鍵深さが3mm以下の値を表す場合には相対的に大きい位置ゲイン値kx=「0.9」を与えているので、押鍵動作の立ち上がり時(レスト位置からの押鍵深さが3mm以下の範囲)において、軌道リファランスに対する追従性を高めることができる。位置ゲイン値kxとして相対的に大きい値を与えることで、各時刻における鍵のストローク位置を適切に再現することで、軌道リファランスの速度成分に対する押鍵速度(軌道の傾き)の追従性を高めることができる。また、位置目標値rxがレスト位置からの押鍵深さが3mm以上の値を表す場合は相対的に小さい位置ゲイン値kx=「0.3」を与えているので、ストロークのエンド位置近傍での鍵1の挙動の乱れ(「2度打ち」)を抑制することができる。このように、位置ゲイン値kxを位置目標値rxに応じて可変することで、鍵1の一回のストローク動作全体にわたって、軌道リファランスに対する追従性を向上させることができる。
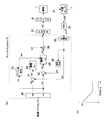
また、サーボ構成の別の例として、位置成分増幅部34及び速度成分増幅部35の出力を加算部36において一本化した(加算した)が制御信号uに対して、更に「固定値」を加算する構成を採用し、与えられた速度目標値に応じて可変する該固定値を加える構成としてもよい。「固定値」は、鍵やハンマ等の各部材の物理的特性や実現すべき打鍵動作の動作特性など、種々の要因に対して、当該サーボ制御の動作を最適化するための補正値として機能する。図9(a)は、上記固定値の加算を行うサーボ構成例のブロック図である。この例では、ゲイン算出部33には位置目標値rx及び速度目標値rvが供給されており、ゲイン算出部33は、該供給された位置目標値rx及び速度目標値rvに基づき、位置ゲイン値kx及び速度ゲイン値kvと、固定値fを出力する。固定値fは、第2加算器40において、加算部36の出力(制御信号u)に加算されるパラメータである。図9(b)は、上記(a)の構成において、ゲイン算出部33が出力する各制御パラメータ(位置ゲイン値kx、速度ゲイン値kv及び固定値f)の特性の一例を示す図である。図9(b)の特性によれば、所定の速度目標値(例えばrv=200mm/s)を境界として、弱打打鍵速度域(rv=200mm/s以下)と通常打鍵速度域(rv=200mm/s以上)に打鍵パターンを区分し、通常打鍵速度域においては、与えられた速度目標値rvに応じて固定値fが可変(f=9+2*(rv−200)/100)されるようになっている。このように、鍵の速度が相対的に速い場合(例えばrv=200mm/s以上)には、速度目標値に応じた固定値fを与えることで、比較的速い速度での打鍵動作に対する追従性を向上させることができる。なお、図9(b)の特性例では、弱打打鍵速度域(rv=200mm/s以下)と通常打鍵速度域(rv=200mm/s以上)いずれの場合も、フィードバックループのゲイン値(位置ゲイン値及び/又は速度ゲイン値)として一定の値が与えられているが、これに限らず適宜ゲイン値を異ならせることで、フィードバックルループの特性を調整することが可能である。また、図9(b)では、所定の位置目標値rx(例えばrx=4mm)を境界として、押鍵開始部分(rx=0〜4mm)と押鍵後半部分(rx=4〜10mm)という2種の鍵動作範囲の区分を示している。ゲイン算出部33の制御パラメータ出力特性の更に別の例としては、前記鍵動作範囲の区分に応じて制御パラメータを異ならせることで、フィードバックルループの特性を調整することも可能である。
また、上記図3のサーボ構成によれば、鍵1に対応して設けられた位置センサ(キーセンサ7)の出力に基づく鍵の位置情報及び速度情報をフィードバック信号として利用する例を示したが、センサによって動作検出する部材及び該センサが検出する次元は上記の例に限定されない。すなわち、キーセンサ7は位置センサに限らず速度センサであってもよく、双方を適宜組み合わせてもよいし、また、鍵の動作のセンサ出力をフィードバック制御に利用する構成に限らず、ハンマの位置情報や速度情報をフィードバック信号として利用しても良いし、ソレノイドのプランジャの動作速度情報をフィードバック信号として利用することも可能である。なお、この発明に係る自動演奏ピアノの形態は、グランドピアノ、アップライトピアノのいずれであってもよい。
Claims (6)
- 演奏操作子と、
前記演奏操作子を駆動するための駆動手段と、
前記演奏操作子の動きに応じた物理量を検出する検出手段と、
前記演奏操作子の操作位置の目標値及び操作速度の目標値の少なくともいずれか一方を生成する目標値生成手段と、
前記検出手段の出力と前記目標値の偏差に対して或るゲイン値を乗算し、その乗算結果に基づき前駆駆動手段をサーボ制御する制御手段と、
前記操作位置の目標値及び操作速度の目標値の少なくともいずれか一方に基づき前記制御手段におけるゲイン値を可変設定するゲイン値設定手段と
を含むことを特徴とする演奏操作子の駆動装置。 - 前記ゲイン値設定手段は、前記演奏操作子の操作位置に関する偏差に対するゲイン値及び操作速度に関する偏差に対するゲイン値の少なくとも何れか一方を設定する手段であることを特徴とする請求項1に記載の演奏操作子の駆動装置。
- 前記ゲイン値設定手段は、前記操作位置に関する偏差に対するゲイン値及び前記操作速度に関する偏差に対するゲイン値の少なくとも一方を、所定の操作速度を境界として、異なる値に設定する手段を含むことを特徴とする請求項1又は2に記載の演奏操作子の駆動装置。
- 前記制御手段は、前駆駆動手段をサーボ制御するために該駆動手段に与える駆動データに対して所定の固定値を加算するための加算手段を含み、
該加算手段において、前記操作位置の目標値及び操作速度の目標値の少なくともいずれか一方に応じて可変する所定値を該固定値に加えて加算するようにしたことを特徴とする請求項1乃至3の何れかに記載の演奏操作子の駆動装置。 - 前記請求項1乃至4の何れかに記載の演奏操作子の駆動装置を有する自動演奏ピアノ。
- 演奏操作子をサーボ制御によって駆動するための方法であって、
前記演奏操作子を駆動手段によって駆動する手順と、
前記演奏操作子の動きに応じた物理量を検出する手順と、
前記演奏操作子の操作位置の目標値及び操作速度の目標値の少なくともいずれか一方を生成する手順と、
前記検出した物理量に応じた出力と前記目標値との偏差に対して或るゲイン値を乗算して、その乗算結果に基づき前駆駆動手段のサーボ制御を行う手順と、
前記操作位置の目標値及び操作速度の目標値の少なくともいずれか一方に基づき前記制御手段におけるゲイン値を可変設定する手順と
を含むことを特徴とする演奏操作子の駆動方法。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004274022A JP4815774B2 (ja) | 2004-03-12 | 2004-09-21 | 自動演奏楽器の演奏操作子の駆動装置及びその方法 |
| EP05001109A EP1575026A2 (en) | 2004-03-12 | 2005-01-20 | Automatic player musical instrument, for exactly controlling the keys |
| US11/057,568 US7279630B2 (en) | 2004-03-12 | 2005-02-14 | Automatic player musical instrument, automatic player used therein and method for exactly controlling keys |
| CN2005100527909A CN1667696B (zh) | 2004-03-12 | 2005-03-11 | 自动演奏器乐器及其自动演奏器和用于精确控制键的方法 |
| KR1020050020579A KR100658028B1 (ko) | 2004-03-12 | 2005-03-11 | 자동 연주 악기, 이에 사용되는 자동 연주 장치 및 키를 정확하게 제어하기 위한 방법 |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004071388 | 2004-03-12 | ||
| JP2004071388 | 2004-03-12 | ||
| JP2004274022A JP4815774B2 (ja) | 2004-03-12 | 2004-09-21 | 自動演奏楽器の演奏操作子の駆動装置及びその方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2005292769A true JP2005292769A (ja) | 2005-10-20 |
| JP4815774B2 JP4815774B2 (ja) | 2011-11-16 |
Family
ID=35325712
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004274022A Expired - Fee Related JP4815774B2 (ja) | 2004-03-12 | 2004-09-21 | 自動演奏楽器の演奏操作子の駆動装置及びその方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4815774B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010271535A (ja) * | 2009-05-21 | 2010-12-02 | Toyota Motor Corp | 擦弦楽器演奏ロボット |
Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61120213A (ja) * | 1984-11-16 | 1986-06-07 | Canon Inc | 位置決め制御装置 |
| JPS61120214A (ja) * | 1984-11-16 | 1986-06-07 | Canon Inc | 位置決め制御装置 |
| JPH04315553A (ja) * | 1991-04-12 | 1992-11-06 | Hitachi Seiko Ltd | 位置決め制御装置 |
| JPH05127667A (ja) * | 1991-10-04 | 1993-05-25 | Yamaha Corp | 自動ピアノの鍵駆動装置 |
| JPH07219526A (ja) * | 1993-12-10 | 1995-08-18 | Yamaha Corp | 自動演奏ピアノの鍵盤駆動装置 |
| JPH0844348A (ja) * | 1989-01-19 | 1996-02-16 | Yamaha Corp | 自動ピアノ |
| JPH0981124A (ja) * | 1995-09-18 | 1997-03-28 | Yamaha Corp | ペダル駆動装置 |
| JP2001027902A (ja) * | 1999-07-14 | 2001-01-30 | Mitsubishi Heavy Ind Ltd | 速度制御方法及びこれを用いた速度制御システム |
| JP2001178186A (ja) * | 1999-12-10 | 2001-06-29 | Yamaha Corp | ソレノイド駆動制御装置及びソレノイド駆動制御方法 |
| JP2003182368A (ja) * | 2001-12-21 | 2003-07-03 | Keihin Corp | 車両用開閉体の制御装置 |
| JP2004034886A (ja) * | 2002-07-05 | 2004-02-05 | Nissan Motor Co Ltd | 車両の駆動力制御装置 |
-
2004
- 2004-09-21 JP JP2004274022A patent/JP4815774B2/ja not_active Expired - Fee Related
Patent Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61120213A (ja) * | 1984-11-16 | 1986-06-07 | Canon Inc | 位置決め制御装置 |
| JPS61120214A (ja) * | 1984-11-16 | 1986-06-07 | Canon Inc | 位置決め制御装置 |
| JPH0844348A (ja) * | 1989-01-19 | 1996-02-16 | Yamaha Corp | 自動ピアノ |
| JPH04315553A (ja) * | 1991-04-12 | 1992-11-06 | Hitachi Seiko Ltd | 位置決め制御装置 |
| JPH05127667A (ja) * | 1991-10-04 | 1993-05-25 | Yamaha Corp | 自動ピアノの鍵駆動装置 |
| JPH07219526A (ja) * | 1993-12-10 | 1995-08-18 | Yamaha Corp | 自動演奏ピアノの鍵盤駆動装置 |
| JPH0981124A (ja) * | 1995-09-18 | 1997-03-28 | Yamaha Corp | ペダル駆動装置 |
| JP2001027902A (ja) * | 1999-07-14 | 2001-01-30 | Mitsubishi Heavy Ind Ltd | 速度制御方法及びこれを用いた速度制御システム |
| JP2001178186A (ja) * | 1999-12-10 | 2001-06-29 | Yamaha Corp | ソレノイド駆動制御装置及びソレノイド駆動制御方法 |
| JP2003182368A (ja) * | 2001-12-21 | 2003-07-03 | Keihin Corp | 車両用開閉体の制御装置 |
| JP2004034886A (ja) * | 2002-07-05 | 2004-02-05 | Nissan Motor Co Ltd | 車両の駆動力制御装置 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010271535A (ja) * | 2009-05-21 | 2010-12-02 | Toyota Motor Corp | 擦弦楽器演奏ロボット |
Also Published As
| Publication number | Publication date |
|---|---|
| JP4815774B2 (ja) | 2011-11-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5338401B2 (ja) | 鍵駆動装置、アップライト型自動演奏ピアノ及びプログラム | |
| JP4636364B2 (ja) | 演奏操作子の駆動方法、演奏操作子の駆動装置、プログラムおよび自動演奏ピアノ | |
| CN100576313C (zh) | 自动演奏键盘乐器 | |
| US7521626B2 (en) | Automatic player musical instrument, testing system incorporated therein and method for specifying half pedal point | |
| JP4617921B2 (ja) | 楽器演奏の再生駆動装置、鍵盤楽器及び自動演奏ピアノ | |
| JP4193752B2 (ja) | 自動演奏ピアノ | |
| US9099062B2 (en) | Keyboard musical instrument, method of controlling actuator in the keyboard musical instrument, and non-transitory recording medium storing program for controlling the actuator | |
| KR20060044306A (ko) | 자동 연주 악기, 이에 사용되는 자동 연주 장치 및 키를정확하게 제어하는 방법 | |
| JP4661143B2 (ja) | 楽器の演奏駆動装置及び楽器の演奏操作子をフィードバック制御によって駆動するための方法及び該方法をコンピュータにより実行する制御プログラム。 | |
| JP4479554B2 (ja) | 鍵盤楽器 | |
| JP4967406B2 (ja) | 鍵盤楽器 | |
| JP4222210B2 (ja) | 演奏システム | |
| JP4548053B2 (ja) | 楽器の演奏駆動装置及び楽器の演奏操作子をフィードバック制御によって駆動するための方法及び該方法をコンピュータにより実行する制御プログラム。 | |
| JP4687474B2 (ja) | 鍵盤楽器 | |
| JP4134952B2 (ja) | 自動演奏ピアノ | |
| JP5104928B2 (ja) | 演奏情報再生装置 | |
| JP4815774B2 (ja) | 自動演奏楽器の演奏操作子の駆動装置及びその方法 | |
| JP4232663B2 (ja) | 自動演奏楽器の演奏操作子の駆動装置及びその駆動方法 | |
| US7235727B2 (en) | Automatic piano, and method and program for automatically operating a key | |
| JP6064758B2 (ja) | 鍵盤楽器 | |
| JP4670395B2 (ja) | 自動ピアノ及び鍵を自動的に操作するためのプログラム | |
| JP5298437B2 (ja) | 鍵盤楽器 | |
| JP4677800B2 (ja) | 演奏情報再生装置 | |
| JP6111807B2 (ja) | 鍵盤楽器 | |
| JP3997637B2 (ja) | 楽器の駆動制御装置及び駆動制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070720 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20090604 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090728 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090925 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100511 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20100709 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20110118 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110419 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20110428 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20110802 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20110815 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140909 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4815774 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |