JP2017175697A - 駆動装置、超音波モーター、ロボット、ハンド、及びポンプ - Google Patents
駆動装置、超音波モーター、ロボット、ハンド、及びポンプ Download PDFInfo
- Publication number
- JP2017175697A JP2017175697A JP2016056605A JP2016056605A JP2017175697A JP 2017175697 A JP2017175697 A JP 2017175697A JP 2016056605 A JP2016056605 A JP 2016056605A JP 2016056605 A JP2016056605 A JP 2016056605A JP 2017175697 A JP2017175697 A JP 2017175697A
- Authority
- JP
- Japan
- Prior art keywords
- power
- vibrating
- vibrating body
- drive device
- power generation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000010248 power generation Methods 0.000 claims abstract description 37
- 230000005540 biological transmission Effects 0.000 claims description 14
- 230000000712 assembly Effects 0.000 claims description 8
- 238000000429 assembly Methods 0.000 claims description 8
- 230000005856 abnormality Effects 0.000 description 19
- 238000010586 diagram Methods 0.000 description 15
- 210000000707 wrist Anatomy 0.000 description 9
- 238000002347 injection Methods 0.000 description 8
- 239000007924 injection Substances 0.000 description 8
- 239000007788 liquid Substances 0.000 description 8
- 230000004048 modification Effects 0.000 description 6
- 238000012986 modification Methods 0.000 description 6
- 239000003814 drug Substances 0.000 description 5
- 229940079593 drug Drugs 0.000 description 5
- 239000000446 fuel Substances 0.000 description 5
- 239000003638 chemical reducing agent Substances 0.000 description 4
- 102220068412 rs139166382 Human genes 0.000 description 4
- 238000005452 bending Methods 0.000 description 2
- NOESYZHRGYRDHS-UHFFFAOYSA-N insulin Chemical compound N1C(=O)C(NC(=O)C(CCC(N)=O)NC(=O)C(CCC(O)=O)NC(=O)C(C(C)C)NC(=O)C(NC(=O)CN)C(C)CC)CSSCC(C(NC(CO)C(=O)NC(CC(C)C)C(=O)NC(CC=2C=CC(O)=CC=2)C(=O)NC(CCC(N)=O)C(=O)NC(CC(C)C)C(=O)NC(CCC(O)=O)C(=O)NC(CC(N)=O)C(=O)NC(CC=2C=CC(O)=CC=2)C(=O)NC(CSSCC(NC(=O)C(C(C)C)NC(=O)C(CC(C)C)NC(=O)C(CC=2C=CC(O)=CC=2)NC(=O)C(CC(C)C)NC(=O)C(C)NC(=O)C(CCC(O)=O)NC(=O)C(C(C)C)NC(=O)C(CC(C)C)NC(=O)C(CC=2NC=NC=2)NC(=O)C(CO)NC(=O)CNC2=O)C(=O)NCC(=O)NC(CCC(O)=O)C(=O)NC(CCCNC(N)=N)C(=O)NCC(=O)NC(CC=3C=CC=CC=3)C(=O)NC(CC=3C=CC=CC=3)C(=O)NC(CC=3C=CC(O)=CC=3)C(=O)NC(C(C)O)C(=O)N3C(CCC3)C(=O)NC(CCCCN)C(=O)NC(C)C(O)=O)C(=O)NC(CC(N)=O)C(O)=O)=O)NC(=O)C(C(C)CC)NC(=O)C(CO)NC(=O)C(C(C)O)NC(=O)C1CSSCC2NC(=O)C(CC(C)C)NC(=O)C(NC(=O)C(CCC(N)=O)NC(=O)C(CC(N)=O)NC(=O)C(NC(=O)C(N)CC=1C=CC=CC=1)C(C)C)CC1=CN=CN1 NOESYZHRGYRDHS-UHFFFAOYSA-N 0.000 description 2
- 210000003857 wrist joint Anatomy 0.000 description 2
- 102000004877 Insulin Human genes 0.000 description 1
- 108090001061 Insulin Proteins 0.000 description 1
- 239000000853 adhesive Substances 0.000 description 1
- 230000001070 adhesive effect Effects 0.000 description 1
- 239000000919 ceramic Substances 0.000 description 1
- 229940125396 insulin Drugs 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 239000000243 solution Substances 0.000 description 1
- 238000011144 upstream manufacturing Methods 0.000 description 1
Images

Landscapes
- General Electrical Machinery Utilizing Piezoelectricity, Electrostriction Or Magnetostriction (AREA)
Abstract
【解決手段】駆動装置は、電力の供給を受けて力を発生させる複数の動力発生装置を備え、前記複数の動力発生装置は、それぞれ2以上の動力発生装置が直列に接続されている複数の動力発生装置組を構成し、前記複数の動力発生装置組が並列に接続されている。
【選択図】図1
Description
この形態によれば、1個の動力発生装置組の1個の動力発生装置に短絡異常が発生しても、その動力発生装置組の他の動力発生装置に電力を供給できるので、動作を継続できる。また、1個の動力発生装置組のいずれかで開放異常があった場合にも、他の動力発生装置組に電力を供給できるので、駆動装置の動作を継続できる。
この形態によれば、1個の振動体組の1個の振動体に短絡異常が発生しても、その振動体組の他の振動体に電力を供給できるので、動作を継続できる。また、1個の振動体組のいずれかで開放異常があった場合にも、他の振動体組に電力を供給できるので、駆動装置の動作を継続できる。
この形態によれば、圧電素子を含む振動体に短絡異常や開放異常が生じても、駆動装置の動作を継続できる。
この形態によれば、振動体の駆動力を被駆動体に伝達できる。
この形態によれば、駆動装置の駆動力を大きくできる。また、各振動体への配線が容易である。
この形態によれば、1個の振動体組の1個の振動体に短絡異常が発生しても、その振動体組の他の振動体に電力を供給できるので、超音波モーターの動作を継続できる。また、1個の振動体組のいずれかで開放異常があった場合にも、他の振動体組に電力を供給できるので、超音波モーターの動作を継続できる。
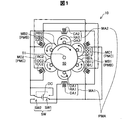
図1は、第1の実施形態の駆動装置10を示す説明図である。駆動装置10は、複数(第1の実施形態では6個)の動力発生装置MA1、MA2、MB1、MB2、MC1、MC2と、電源DCと、連動スイッチSWと、被駆動体50と、出力軸51と、を備える。動力発生装置MA1は、コイルCA1と、ローターRA1と、出力部OA1とを備える。ローターRA1は、磁石を有する回転体であり、コイルCA1に電流が流れると、回転する。ローターRA1の中心には、出力部OA1が設けられている。OA1は、例えばギアを有しており、被駆動体50の外周に接触している。すなわち、動力発生装置MA1は、コイルCA1に電流が流されると、ローターRA1を回転させ、その回転は、出力部OA1を介して被駆動体50を駆動(回転)させる。他の動力発生装置MA2、MB1、MB2、MC1、MC2についても同様にそれぞれコイルCA2、CB1、CB2、CC1、CC2、ローターRA2、RB1、RB2、RC1、RC2、出力部OA2、OB1、OB2、OC1、OC2を備え、被駆動体50を駆動(回転)させる。
上記第1の実施形態では、1つの動力発生装置組を構成する2個の動力発生装置が被駆動体50を挟んで対称位置に配置されているが、これ以外の配置を採用しても良い。例えば1つの動力発生装置組を構成する2個の動力発生装置MA1、MA2が隣接するように配置されていてもよい。
また、上記第1の実施形態では、2個の動力発生装置が直列に接続されて1つの動力発生装置組を形成しているが、3個以上の動力発生装置が直列に接続されて1つの動力発生装置組を形成してもよい。例えば、3個動力発生装置MA1、MC1、MB2が直列に接続されて第1の動力発生装置組を形成し、他の3個の動力発生装置MA2、MC2、MB1が直列に接続されて第2の動力発生装置組を形成し、第1の動力発生装置組と第2の動力発生装置組とが並列に接続される構成であってもよい。
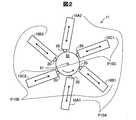
図2は、第2の実施形態の駆動装置11を示す説明図である。駆動装置11は、複数(第2の実施形態では6個)の振動体10A1、10A2、10B1、10B2、10C1、10C2と、被駆動体50と、出力軸51と、を備える。振動体10A1は、振動体10A1の駆動力を被駆動体50に伝達する伝達部20を備える。振動体10A1は、電力の供給を受けて振動し、この振動は伝達部20により被駆動体50に伝達され、被駆動体50を駆動(回転)させる。他の振動体10A2、10B1、10B2、10C1、10C2についても同様にそれぞれ伝達部20を備え、被駆動体50を駆動(回転)させる。伝達部20は、例えば、セラミックスで作成された部材であり、接着剤によって振動体に接合されている。
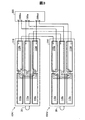
(a) 振動体10A1の圧電素子110b、110cが並列に接続されて並列接続ペアを形成
(b) 振動体10A2の圧電素子110b、110cが並列に接続されて並列接続ペアを形成
(c) (a)、(b)の2個の並列接続ペアが直列に接続
(d) 振動体10A1の圧電素子110eと振動体10A2の圧電素子110eとが直列に接続
(e) 振動体10A1の圧電素子110a、110dが並列に接続されて並列接続ペアを形成
(f) 振動体10A2の圧電素子110a、110dが並列に接続されて並列接続ペアを形成
(g) (e)、(f)の2個の並列接続ペアが直列に接続
振動体10B1、10B2についても同様に接続されている。
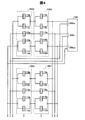
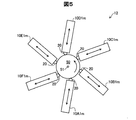
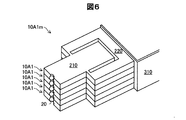
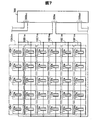
図5は、第3の実施形態の駆動装置12を示す説明図である。第3の実施形態の駆動装置12は、6個の振動体組10A1m、10B1m、10C1m、10D1m、10E1m、10F1mと被駆動体50と、出力軸51と、を備える。後述するように振動体組10A1m、10B1m、10C1m、10D1m、10E1m、10F1mは、それぞれ複数の振動体を有する。
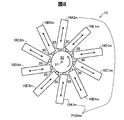
図8は、第4の実施形態の駆動装置13を示す説明図である。第4の実施形態の駆動装置13は、10個の振動体組10A1m、10A2m、10B1m、10B2m、10C1m、10C2m、10D1m、10D2m、10E1m、10E2mと、被駆動体50と、出力軸51と、を備える。振動体組10A1m、10A2m、10B1m、10B2m、10C1m、10C2m、10D1m、10D2m、10E1m、10E2mは、第3の実施形態の振動体組と同様の構成を有しており、それぞれ複数の振動体を有する。この例では、振動体組10A1mと10A2mとが直列に接続されて、振動体組P10Amを形成しているが、配線経路は図示を省略している。他の振動体組、例えば振動体組(10B1m、10B2m)、振動体組(10C1m、10C2m)、振動体組(10D1m、10D2m)、振動体組(10E1m、10E2m)についても同様に直列に接続されている。また、複数の移動体組は、すべて並列に接続されている。
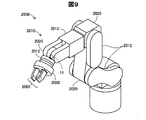
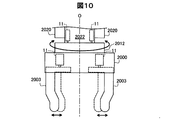
上述した駆動装置11〜13(以下「駆動装置11等」と呼ぶ。)は、共振を利用することで被駆動体材に対して大きな力を与えることができるものであり、圧電アクチュエーター、超音波モーターとして各種の装置に適用可能である。駆動装置11等は、例えば、ロボット(電子部品搬送装置(ICハンドラー)も含む)、投薬用ポンプ、時計のカレンダー送り装置、印刷装置(例えば紙送り機構。)等の各種の機器における駆動装置として用いることが出来る。以下、代表的な実施の形態について説明する。
Claims (9)
- 電力の供給を受けて力を発生させる複数の動力発生装置を備え、
前記複数の動力発生装置は、それぞれ2以上の動力発生装置が直列に接続されている複数の動力発生装置組を構成し、
前記複数の動力発生装置組が並列に接続されている、
駆動装置。 - 電力の供給を受けて振動する複数の振動体を備え、
前記複数の振動体は、それぞれ2以上の振動体が直列に接続されている複数の振動体組を構成し、
前記複数の振動体組が並列に接続されている、
駆動装置。 - 前記振動体は、圧電素子を含む、請求項2に記載の駆動装置。
- 前記複数の振動体は、前記複数の振動体の駆動力を被駆動体に伝達する伝達部を備える、請求項2または3に記載の駆動装置。
- 前記振動体組を構成する前記2以上の振動体は、積層されている、請求項2乃至4のいずれか一項に記載の駆動装置。
- 被駆動体と、
前記被駆動体を駆動する請求項2乃至5のいずれか一項に記載の駆動装置と、
を備える超音波モーター。 - 請求項6に記載の超音波モーターを備えるロボット。
- 請求項6に記載の超音波モーターを備えるハンド。
- 請求項6に記載の超音波モーターを備えるポンプ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016056605A JP6836104B2 (ja) | 2016-03-22 | 2016-03-22 | 駆動装置、超音波モーター、ロボット、ハンド、及びポンプ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016056605A JP6836104B2 (ja) | 2016-03-22 | 2016-03-22 | 駆動装置、超音波モーター、ロボット、ハンド、及びポンプ |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2017175697A true JP2017175697A (ja) | 2017-09-28 |
| JP2017175697A5 JP2017175697A5 (ja) | 2019-04-04 |
| JP6836104B2 JP6836104B2 (ja) | 2021-02-24 |
Family
ID=59973375
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016056605A Active JP6836104B2 (ja) | 2016-03-22 | 2016-03-22 | 駆動装置、超音波モーター、ロボット、ハンド、及びポンプ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6836104B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019213255A (ja) * | 2018-05-31 | 2019-12-12 | セイコーエプソン株式会社 | 回転直動変換装置 |
-
2016
- 2016-03-22 JP JP2016056605A patent/JP6836104B2/ja active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019213255A (ja) * | 2018-05-31 | 2019-12-12 | セイコーエプソン株式会社 | 回転直動変換装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6836104B2 (ja) | 2021-02-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6405785B2 (ja) | 圧電駆動装置、ロボット、及び、それらの駆動方法 | |
| JP6641944B2 (ja) | モーター用圧電駆動装置およびその製造方法、モーター、ロボット、ならびにポンプ | |
| CN107872168B (zh) | 驱动装置、压电电动机、电子元器件输送装置及机器人 | |
| JP2017175696A (ja) | 圧電駆動装置の制御回路、圧電駆動装置、超音波モーター、ロボット、ハンド、及びポンプ | |
| JP6651937B2 (ja) | 圧電アクチュエーター、圧電モーター、ロボット、ハンドおよびポンプ | |
| JP6439466B2 (ja) | 圧電駆動装置、ロボット及びロボットの駆動方法 | |
| JP6836104B2 (ja) | 駆動装置、超音波モーター、ロボット、ハンド、及びポンプ | |
| US10601345B2 (en) | Piezoelectric driving device, motor, robot, and pump | |
| JP2017069998A (ja) | 圧電駆動装置およびその製造方法、モーター、ロボット、ならびにポンプ | |
| CN107257210B (zh) | 压电致动器、压电马达、机器人、手部以及泵 | |
| CN106253742A (zh) | 马达用压电驱动装置、马达、机器人以及泵 | |
| JP2016082834A (ja) | 圧電駆動装置及びその駆動方法、ロボット及びその駆動方法 | |
| US9712087B2 (en) | Piezoelectric element drive circuit and robot | |
| JP6459291B2 (ja) | 圧電駆動装置及びその駆動方法、ロボット及びその駆動方法 | |
| JP2016082835A (ja) | 圧電駆動装置、指アシスト装置及びロボット | |
| JP6662007B2 (ja) | 圧電駆動装置、モーター、ロボット、およびポンプ | |
| CN105375816A (zh) | 压电驱动装置、机器人以及它们的驱动方法 | |
| JP6361365B2 (ja) | 圧電駆動装置及びその駆動方法、ロボット及びその駆動方法 | |
| JP2016178713A (ja) | 圧電駆動装置、ロボット及びその駆動方法 | |
| JP6551023B2 (ja) | 圧電駆動装置、モーター、ロボット、および送液ポンプ | |
| JP2017103956A (ja) | 圧電駆動装置、モーター、ロボット、およびポンプ | |
| JP2017169416A (ja) | 超音波モーター、ロボット、ハンド、及びポンプ | |
| JP2017005925A (ja) | モーター用圧電駆動装置、モーター、ロボット、およびポンプ | |
| JP2016158380A (ja) | 圧電素子駆動回路、及び、ロボット | |
| JP2017022819A (ja) | 圧電駆動装置及びその駆動方法、ロボット及びその駆動方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD05 | Notification of revocation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7425 Effective date: 20180906 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20181119 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190219 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190219 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20191224 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200128 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200310 |
|
| RD07 | Notification of extinguishment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7427 Effective date: 20200803 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200901 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201005 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20210106 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20210119 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6836104 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |