EP3922912B1 - Gargerät mit positionsbestimmungsvorrichtung für versenkbare tür - Google Patents
Gargerät mit positionsbestimmungsvorrichtung für versenkbare tür Download PDFInfo
- Publication number
- EP3922912B1 EP3922912B1 EP21176659.7A EP21176659A EP3922912B1 EP 3922912 B1 EP3922912 B1 EP 3922912B1 EP 21176659 A EP21176659 A EP 21176659A EP 3922912 B1 EP3922912 B1 EP 3922912B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- door
- movement
- cooking appliance
- carriage
- unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F24—HEATING; RANGES; VENTILATING
- F24C—DOMESTIC STOVES OR RANGES ; DETAILS OF DOMESTIC STOVES OR RANGES, OF GENERAL APPLICATION
- F24C15/00—Details
- F24C15/02—Doors specially adapted for stoves or ranges
- F24C15/026—Doors specially adapted for stoves or ranges stowing of door in open position
Definitions
- the invention relates to a cooking appliance with a housing in which a cooking chamber is formed.
- the cooking appliance has a door which is designed to close the cooking chamber.
- the door is arranged pivotably on the housing.
- the cooking appliance also has a storage space which is formed in the housing. The door can be lowered into this storage space.
- the door has a carriage which is guided in a guide slot of the cooking appliance, so that the lowering movement into the storage space and the removal movement of the door from the storage space is guided.
- a household appliance device with at least one door unit is known.
- the door unit is attached to a housing of the household appliance with hinges and can be pivoted relative to it and, when opened, can be lowered into a storage space formed under the receiving space.
- the hinges also comprise a U-shaped bracket as a hinge part on which two rollers are rotatably mounted.
- the bracket is rigid in itself and can be pivoted about a rotation axis.
- the DE 199 06 913 A1 a door for a kitchen appliance is known.
- the door can be moved automatically with a motor drive unit and can also be sunk into a storage space formed in the housing of the kitchen appliance.
- the DE 10 2010 001 587 , the DE 10 2010 001 590 A1 and the DE 10 2010 001 591 A1 retractable doors for a household appliance device. These retractable doors each have a rotating panel.
- One aspect of the invention relates to a cooking appliance with a housing.
- a cooking chamber of the cooking appliance is formed in the housing.
- the cooking appliance also has a door for closing the cooking chamber.
- the door is pivotably arranged on the housing.
- the cooking appliance also has a storage space. This is formed in the housing.
- the door can be lowered into this storage space.
- the door has a carriage which is guided in a guide slot of the cooking appliance, so that the lowering movement into the storage space and the removal movement of the door from the storage space are guided.
- the cooking appliance has a position-determining device with which the position of the door can be determined during this lowering movement and/or during this removal movement. This position-determining device now makes it possible to precisely determine the respective position during such a pivoting movement of the door.
- each intermediate position can be precisely determined. This can be done in particular in relation to the fully open end position and/or in relation to the fully closed end position. These intermediate positions, which are different from the end positions, can thus be detected by the position-determining device.
- This position-determining device can therefore also detect which partial path or which length of the partial path the door has covered in relation to the fully open end position and/or the fully closed end position. In addition to this corresponding determination of the length of the partial path, it can also be provided that an inclination position of the door in relation to a vertical plane and/or in relation to a horizontal plane is automatically determined.
- the lowering movement and/or the extending movement refers to the path of movement of the door which extends between the said end positions, but no longer includes the end positions.
- the position determining device can automatically detect the respective position of the door. It is particularly provided that the position determining device is a sensor-based position determining device.
- the position determining device can have a control unit with which the information can be evaluated that was detected in particular during the movement of the door.
- Such automatic and precise position determination of the door during the movement mentioned can be accompanied by a variety of additional functions.
- another operating function of the cooking appliance can be activated or deactivated.
- the speed of the door can be changed during the further movement path, in particular can also be changed automatically here.
- at least one defined position or intermediate position of the door between the end positions mentioned can be approached very precisely and evenly. This intermediate position can then also be a position of the door in which it is stopped or in which it then remains. It is therefore possible for a wide variety of movement concepts of the door to be carried out automatically.
- the position determination device is designed for contactless, in particular electromagnetic, position determination of the door during this lowering movement and/or during this extending movement.
- contactless design enables a very precise position determination of this possibly relatively complex movement of the door to be detected.
- the contactless design prevents the movement of the door from being influenced by friction.
- electromagnetic positioning is particularly preferred in the wide range of environmental conditions that components may be exposed to during operation of the cooking appliance.
- This detection method is also advantageous in the case of strong temperature differences and other media influences, such as those that can occur when preparing food.
- the position-determining device has a first sub-element which is arranged on the door.
- the position-determining device has at least a second sub-element which is arranged in the storage space.
- the at least two separate sub-elements of the position-determining device are designed to interact with one another. Depending on this interaction, a position of the door can be determined during this lowering movement and/or during this extending movement. In particular, this interaction is an electromagnetic interaction. Due to the intended configuration with at least two such separate sub-elements which are arranged on different components of the cooking appliance, a relative movement between the sub-elements is also carried out when the door moves. Depending on this, this interaction can then occur or not, so that the respective position of the door can also be detected very precisely.
- first sub-elements are provided.
- second separate sub-elements are provided. This allows the detection of the position of the door to be more varied and detailed. In particular, a wide variety of positions on this movement path can be detected precisely.
- second sub-elements are arranged along the movement path of the carriage in the storage space, so that a sub-element line is formed from several spaced-apart second sub-elements.
- the second sub-elements are arranged in a side wall part of the cooking appliance.
- This side wall part limits the storage space at the side.
- the second sub-elements can be installed in a space-saving and mechanically stable manner.
- this side wall part is precisely the one along which the carriage is guided in the immediate vicinity in the depth direction of the cooking appliance.
- a lateral end of the carriage in the width direction is guided very precisely and directly adjacent to this side wall part in the depth direction of the cooking appliance. Since an end of the carriage thus designed in the width direction is guided directly adjacent to this side wall part, this arrangement in particular enables contactless position determination to be particularly advantageous and precise.
- the guide slot is formed in the side wall part.
- the guide slot is formed in the side wall part.
- the guidance of the carriage in the guide slot is then also specified very precisely and accurately, and the immediate proximity of one end of this carriage to the side wall part and thus also to the guide slot is possible over the entire path of movement of the carriage and thus also over the entire path of movement of the entire door.
- the second sub-elements are arranged in a wall area of this side wall part.
- the second sub-elements are preferably arranged outside and, viewed in the vertical direction, below the guide slot.
- this does not affect the shape and design of the guide slot, and on the other hand, the direct positioning of these second sub-elements to this guide slot achieves a particularly advantageous proximity to at least one first sub-element in the door, in particular in the carriage.
- the contactless interaction can therefore occur and be detected particularly precisely. This enables particularly precise positioning.
- the at least one first sub-element is arranged on the carriage in the vertical direction of the cooking appliance in such a way that it Lowering movement and/or during this movement of the door out, the door is guided past the at least one second partial element in an overlapping manner in the vertical direction.
- This is preferably provided for all second partial elements if several second partial elements are installed.
- An overlap is then always achieved between the respective second partial element and the first partial element being guided past, viewed in the vertical direction.
- This overlap of the first partial element with a second partial element in the vertical direction always occurs when the first partial element has reached the deep point in the depth direction of the cooking appliance at which the corresponding and viewed second partial element is located.
- Such an arrangement and design enables the desired interaction between the partial elements to occur particularly precisely, so that it can be recognized very precisely which position the door has just reached.
- the at least one first sub-element is a Hall sensor. This is a compact sensor part with a very precise detection function.
- the second sub-element is preferably a magnet.
- a sensor design of the position determination device is very advantageous. Since a Hall sensor detects very precisely, the corresponding position of the door during movement can also be detected very precisely through the electromagnetic interaction with the magnet. In addition, the design with a Hall sensor and a magnet is also very robust, so that the functionality is precise under a wide variety of environmental conditions.
- the second sub-elements are arranged along the movement path of the carriage at a distance of a few millimeters, in particular at a distance between 4 mm and 8 mm, in particular between 5 mm and 7 mm, in particular 6 mm.
- the carriage has a cantilevered support arm.
- at least one first sub-element is arranged on this support arm.
- An explicit component is therefore provided on which this at least one first sub-element is arranged.
- This design and the cantilevered Orientation allows the position of the first sub-element to be specified in such a way that the advantageously provided positions between a first sub-element and a second sub-element are reached on the movement path of the door. This particularly applies to the overlaps in the vertical direction already explained above when a first sub-element and a second sub-element have reached the same depth position in the depth direction.
- the first sub-element can also be arranged very exposed on the carriage so that no other components are obscured with regard to the interaction with the second sub-element. This also enables the interaction to occur particularly precisely and thus the position is determined very precisely.
- the cooking appliance is provided with an electronic movement unit with which the movement speed of the door can be adjusted during this lowering movement and/or during this extending movement.
- a change in the movement speed is possible in this regard, in particular automatically.
- the electronic movement unit preferably has a motor with which the door can be moved automatically.
- the speed of the door can be individually changed along the movement path. This makes it possible to precisely achieve a targeted approach and stop to an intermediate position.
- it is possible for such a change in speed to prevent an undesirably fast approach to a position. This prevents a door from stopping abruptly. If necessary, this can prevent swinging movements of the door that is already open and in which corresponding lever forces occur during such an abrupt stop.
- the overall mechanical load on the door during movement and, if necessary, stopping of the door in an intermediate position is thus reduced.
- the electronic movement unit can be part of the position determination unit. However, the electronic movement unit can also be a separate component of the cooking appliance from the position determination device.
- the door is moved by the movement unit during this lowering movement and/or during this extending movement into at least one, can be brought into an intermediate position that differs from the closed end position of the door and the fully open end position of the door and can be stopped there.
- Such an intermediate position can be predetermined. In particular, it can also be determined depending on an operating state of the cooking appliance. For example, this can depend on a selected preparation program with which a food item is prepared in the cooking chamber.
- such an intermediate position can also be automatically dependent on a state in the cooking chamber, in particular can be determined. For example, this can depend on a temperature in the cooking chamber and/or on a degree of humidity in the cooking chamber, in particular also on steam in the cooking chamber, if such is present.
- an intermediate position can also be specified by a user.
- this can be stored in the cooking appliance by being specified by a user.
- such a user request can also be specified in real time. For example, by a voice signal or a gesture or by operating a control element. This means, for example, when opening or closing the door, when a desired position of the door is imminent, the door can be automatically stopped by such a real-time action by the user without the user having to touch and stop it. This is then done automatically by the movement unit.
- the cooking appliance has a drive unit.
- the movement unit can have a drive unit in which the door can be moved automatically on at least a partial path between a closed end position and a fully open end position of the door.
- the drive unit has in particular a motor. This has in particular a toothed belt device to which the carriage is coupled.
- the drive unit can be separate from the movement unit. In particular, however, it can be part of the movement unit.
- the door has a control panel.
- the control panel is in particular a plate-like component.
- an operating device and/or a display unit of the door is arranged on the control panel.
- the door has a door leaf that is separate from the control panel. This door leaf is arranged immediately adjacent or adjacent to the control panel.
- the door is thus formed by the door leaf and the separate control panel.
- the control panel is in particular arranged pivotably on the door leaf. This means that it is movable relative to the door leaf and is arranged on the door leaf in this respect.
- the pivoting movement can be carried out automatically relative to the door leaf.
- this pivoting movement of the control panel relative to the door leaf takes place when the lowering movement or the removal movement of the entire door into the storage space or out of the storage space takes place.
- a front side of the control panel is arranged in a vertical plane in the closed end position of the door.
- a front side of the door leaf is arranged in a vertical plane in this closed end position of the door.
- the two front sides are arranged in a common vertical plane in the closed end position of the door.
- the control panel In the fully open end position of the door, the control panel is pivoted by an angle between 100° and 180° compared to its basic position in the fully closed end position of the door.
- the control panel is pivoted by an angle between 110° and 150°, in particular between 120° and 140°, in particular 130°.
- the door is recessed into the storage space by at least 50%, in particular at least 60%, in particular at least 70%, in particular at least 80% of its height in the fully open position.
- the entire control panel, in particular the entire front side of the control panel is arranged outside the storage space in the fully open end position of the door.
- this control panel is positioned in front of the storage space when viewed in the depth direction of the cooking appliance.
- an obstacle detection unit in particular an optical one, and/or a contactless actuable, in particular an optical one, closing movement initiation unit of the door is provided on the door arranged.
- the obstacle detection unit and/or the closing movement initiation unit are preferably arranged on a rear side of the control panel.
- the obstacle detection unit can be a separate unit from the closing movement initiation unit.
- the two units can be combined in a common unit.
- the obstacle detection unit has at least one lidar sensor.
- an example of an optical projection device is mentioned, which is part of a mentioned unit.
- the obstacle detection unit can optically detect whether an obstacle is arranged in the swivel area of the control panel.
- the swivel movement of the control panel can take place very safely, without possibly bumping into or colliding with such an obstacle. It is thus possible for the movement of the control panel to be stopped if such an obstacle is optically detected in the swivel area.
- the closing movement initiation unit can detect a contactless initiated desire to close the door.
- the light source in particular the lidar sensor, can be accompanied by a detection area that is generated in the fully open position of the door or in an intermediate position in front of the door. If a user moves an object or a body part into this detection area, for example, this is detected contactlessly by the optical sensor.
- a desire to close the door can then be recognized and the door can be automatically moved to another intermediate position and/or to an end position, in particular the closed end position.
- different contactless actuation options can be provided that can be detected by this optical sensor.
- Each of these actuation options can, for example, be assigned to an individual intermediate position of the door. This makes it possible to detect very precisely when a user wants a specific intermediate position for the door, which should then be set automatically.
- the optical sensor can be oriented with its detection area facing downwards, in particular projecting it onto the floor. This allows a user to visually recognize where a corresponding detection area of the optical sensor is, so that he or she can also reach into this detection area.
- the position determination device and/or the movement unit also make it possible conceptually that no additional damper, in particular a hydraulic damper or a pneumatic damper or the like, is required in order to be able to carry out the movement of the door continuously and in a dampened manner, in particular without a hard impact at the end positions.
- This is another significant advantage, as the space-intensive and expensive components that represent such dampers are not required.
- the concept described enables various alternative interaction concepts for triggering the opening mechanism and/or the closing mechanism of the door.
- the entire control panel pivots, allowing the door to have a handle. This can be arranged in the door leaf or the control panel. This means that it can pivot if the control panel is pivotable.
- the door it is also possible for the door to have no handle at all. Since the movement can also be fully automated, this is no longer necessary.
- the cooking appliance can be a steam cooking appliance.
- a steam cooking appliance preferably has a water tank.
- this water tank is arranged behind the control panel.
- the control panel it is possible for the control panel to be pivoted relative to the door leaf even when the door is completely closed and thus in the closed end position of the door. This can be initiated, for example, by operating a control element and/or by a gesture and/or by a voice signal from a user. In this case, the door can then also remain closed.
- the control panel can pivot by at least 90°, in particular by an angle greater than 90° and less than 140°. This frees up the area behind the control panel.
- the water tank positioned in this regard can then be accessible and easily removed.
- top, bottom, front, back, horizontal, vertical, depth direction, “width direction”, “height direction” etc. are intended for use as intended and The positions and orientations given for the intended arrangement of the device are specified.
- FIG. 1 A schematic perspective view of a cooking appliance 1 designed as an oven and/or steam cooking appliance is shown.
- the cooking appliance 1 has a housing 2 in which a cooking chamber is formed which is delimited by a muffle (not shown). Foodstuffs can be placed in the cooking chamber for preparation.
- the cooking chamber can be closed at the front by a door 3 which is in Fig. 1 shown in the closed end position.
- a handle 4 is provided on the front side of the door 3 as an example and as an option.
- the cooking appliance 1 has an operating device 5, which in terms of position and design has a display unit 6 and operating elements 7 and 8 only by way of example.
- the display unit 6 can also be separate from the operating device 5.
- the door 3 has a control panel 41.
- the operating device 5 and/or the display unit 6 are arranged on this control panel 41.
- the control panel 41 is a component of the door 3 and moves with it when the door 3 is opened and closed.
- the control panel 41 is arranged on a separate door leaf 24 of the door 3, in particular on an upper region 42 of the door leaf 24.
- the control panel 41 is arranged pivotably on the door leaf 24. This means that the control panel 41 can move about a pivot axis A oriented in the width direction relative to the door leaf 24.
- the pivot axis A is formed at an upper end of the plate-shaped control panel 41 in the height direction.
- Cooking zones 9 to 12 may also not be present.
- the door 3 can be opened as shown in Fig. 1 be inserted or sunk into the housing 2 in its lower area 13. This is the case when transferring door 3 from the Fig. 1 shown closed end position to the completely open end position.
- the door 3 is then arranged recessed into a free space in the housing 2, whereby a storage space 14 is formed through this free space, which is arranged under the cooking chamber and separated from it by a corresponding partition.
- the door 3 is connected to movement units 15 and 16 shown and marked as examples and can be pivoted via these and can be retracted and extended into the storage space 14 mentioned.
- FIG. 2 The cooking appliance 1 is shown in partial components. A view into the storage space 14 is shown here in order to be able to show the components for this automatic movement of the door 3.
- the door 3 is shown here accordingly in Fig. 1 shown in the completely closed state.
- the cooking appliance 1 has a drive unit 17. This drive unit 17 has a motor 18. By means of the drive unit 17, an automatic movement of the door 3 can be effected.
- the cooking appliance 1 has a cable pull device 19 with a cable 20.
- This cable pull device 19 can preferably be coupled to the motor 18.
- the control panel 41 can be moved relative to the door leaf 42 by means of the cable pull device 19.
- the cooking appliance 1 has a toothed belt device 43.
- This is arranged under or in the storage space 14.
- the toothed belt device 43 is coupled to the drive unit 17.
- the toothed belt device 43 is further coupled to the carriage 23.
- the carriage 23 is automatically moved by the toothed belt device 43, which is driven by the drive unit 17.
- the door 3 is thereby automatically moved between the closed end position and the fully open end position. It is thus also automatically moved during its lowering movement into the storage space 14 and its removal movement from the storage space 14.
- the toothed belt 44 of the toothed belt device 43 is deflected here in the embodiment via several deflections 21 and 22 in order to achieve a particularly effective movement and to make the installation space compact.
- Fig. 2 It can also be seen that the door leaf 24 of the door 3 is supported by the carriage 23.
- the cooking appliance 1 has bearing parts 25 and 26, which Fig. 2 can be seen.
- These bearing parts 25 and 26 are U-shaped brackets.
- two rollers 27 and 28 are formed on them.
- a coupling with the door leaf 24 is provided via these rollers 27 and 28, whereby corresponding guide slots are arranged on the vertical side edges of the door leaf 24, in which these rollers 27 and 28 engage and roll along accordingly.
- the guide slot 45a is shown on the side edge of the door leaf 24.
- the bearing parts 25 and 26 are arranged so that they can pivot about the horizontal axes. However, they are otherwise positioned in a fixed position. They are not connected to the carriage 23 and are therefore not carried along with the carriage 23.
- a corresponding design is provided on the opposite side. In particular with a guide slot 45b.
- the door leaf 24 is also connected to coupling pins 29 and 30, which are formed on brackets of the carriage 23.
- the bearing parts 25 and 26 are also connected to a hinge 31 and 32.
- the hinges 31 and 32 each have a spring element 33 and 34.
- the carriage 23 runs in guide slots 35 and 36 ( Fig. 5 ) along.
- the carriage 23 has a support 46 at opposite ends in the width direction. At least one roller 37 is attached to this plate-like support 46. These engage in guide slots 35, 36 and run along them.
- the guide slots 35, 36 are formed on side walls or side wall parts. These delimit the storage space 14.
- the toothed belt device 43 is advantageously coupled to a carriage 38 which is present in particular.
- the carriage 38 is guided in a guide device 39.
- the guide device 39 is arranged on a base 40 which delimits the storage space 14 at the bottom.
- the guide device 39 is particularly designed for designed for linear guidance of the carriage 38, in particular in the depth direction (z-direction) of the cooking appliance 1.
- the cable pulling device 19 is coupled to the carriage 38 and the movement of the cable 20 is caused by the motor 18 via the carriage 38.
- the cable pulling device 19 can, however, only be actuated by the motor 18.
- a coupling to the carriage 38 is then not provided.
- the control panel 41 can be pivoted by the cable pulling device 19 even when the door remains in the closed end position, in particular.
- access to a water tank arranged behind the control panel 41 can then be enabled. This can be present if the cooking appliance 1 is a steam cooking appliance.
- the control panel 41 can then be pivoted upwards from the vertical position, for example by at least 90°.
- the water tank can then be removed. In particular, even when the door 3 is completely closed.
- the drive unit 17 and the motor 18 can be part of an electronic movement unit 57 of the cooking appliance 1.
- a position determining device 47 is shown.
- the position determining device 47 of the cooking appliance 1 is designed to detect the position of the door 3 during the lowering movement and/or during the removal movement, in particular to detect it continuously.
- the position determining device 47 is designed for contactless position determination of the door 3.
- the position determining device 47 is designed for electromagnetic position determination of the door 3.
- the position determining device 47 has at least a first partial element 48. This first partial element 48 is arranged on the door 3, in particular the carriage 23.
- the carriage 23 preferably has a support arm 49.
- the support arm 49 is preferably designed as a cantilever and thus extends cantilevered backwards in the depth direction.
- the first partial element 48 is arranged at a rear end of this cantilevered support arm 49.
- the support arm 49 is firmly connected to the carriage 23.
- the position determining device 47 further comprises at least one second sub-element 50, in particular several separate second sub-elements 50. In Fig. 2 In this regard, only some of these second sub-elements 50 are provided with the reference number.
- the second sub-elements 50 are fixed externally to the Door 3. In particular, they are arranged in a side wall part 51, which laterally delimits the storage space 14. In particular, these second partial elements 50 are, viewed in the vertical direction, below the Fig. 2 shown guide slot 35, which is also formed in the side wall part 51.
- the second sub-elements 50 are arranged in a sub-element line 52 and the carriage 23, in particular the support arm 49, is moved along this sub-element line 52.
- the first sub-element 48 is thus guided along these second sub-elements 50.
- the arrangement of the sub-element 48 in relation to the second sub-element 50 is in particular such that, viewed in the height direction, the first sub-element 48 is arranged overlapping with a second sub-element 50 when this first sub-element 48, viewed in the depth direction, is positioned at the same depth position or in the same depth position as this second sub-element 50.
- this overlap applies to each pairwise consideration of the first sub-element 48 with a second sub-element 50 if the first sub-element 48 is positioned at a corresponding depth position to this other second sub-element 50 during its movement path.
- the first sub-element 48 is a Hall sensor.
- the second sub-elements 50 are in particular magnets. This is understood to mean permanent magnets in particular.
- the second sub-elements 50 are arranged along the sub-element line 52 such that, viewed along this line, they each have a distance of between 4 mm and 8 mm, in particular 6 mm.
- the sub-element line 52 has a length that corresponds to the entire movement path of the carriage 23, in particular of the support arm 49, when the door 3 is moved back and forth between the end positions.
- Fig. 3 The component arrangement is as follows Fig. 2 shown. Here, however, the door 3 is shown in the fully open end position. It can be seen that the door 3 is sunk into the storage space 14, and this has been done partially. This means that the door 3 is retracted at least 60%, in particular at least 70%, into the storage space 14. In particular, this refers to the height of the door leaf 24 of the door 3.
- the control panel 41 is arranged completely outside the storage space 14.
- the control panel 41 is pivoted relative to the door leaf 24. In particular, a pivoting by an angle of 130° in the Comparison to the basic position as in Fig. 2 shown.
- a front side 53 of this control panel 41 is also facing upwards towards the observer in the fully open end position of the door 3. Operating the control device 5 and/or viewing the display unit 6 is thus also possible in the fully open end position of the door 3.
- the pivot angle a of the control panel 41 is in Fig. 4 shown as an example. In Fig. 4 In this context, a side view of the representation in Fig. 3 shown.
- the cooking appliance 1 has an obstacle detection unit 55.
- the cooking appliance 1 can have a closing movement initiation unit 56.
- the obstacle detection unit 55 and/or the closing movement initiation unit 56 are preferably arranged on a rear side 54 of this control panel 41.
- the obstacle detection unit 55 and/or the closing movement initiation unit 56 are in particular optically operating units. They can be separate units, but they can also be combined in a common unit.
- the obstacle detection unit 55 preferably has a light source, in particular a lidar sensor.
- the closing movement initiation unit 56 preferably has a light source, in particular a lidar sensor. If the control panel 41 is in its pivoted-out position, as shown in Fig.
- this lidar sensor can emit light downwards. This also generates a detection area.
- an obstacle in the swivel range of the control panel 41 can be optically detected. This also allows the swiveling of the control panel 41 to be stopped or fundamentally prevented if an obstacle is detected in this swivel range.
- a desire to close the door 3 can be indicated without contact by deliberately introducing an actuating element, which can also be a body part such as a finger or a hand or a foot. If this actuating element is detected in the detection range of the lidar sensor, a corresponding desire to close is also detected.
- the door 3 is then automatically opened by, for example, the Fig. 3 and Fig. 4 shown fully open end position out of the storage space 14. In particular, in this regard, a movement takes place at least into an intermediate position or into the then fully closed end position of the door 3.
- FIG. 5 is a top view of the representation in Fig. 3 and Fig. 4
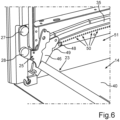
- Fig. 6 an enlarged partial section of subcomponents of the carriage 23 and components of the position determining device 47 are shown.
- a corresponding end support 46 of the carriage 23 is shown.
- This support 46 has corresponding rollers 37, as does the opposite support 46, which is also arranged at the end of the carriage 23 in the width direction.
- Fig. 7 partial components of the door 3 are shown, whereby the cable pull device 19 with the cable 20 is shown in more detail. This enables the pivoting movement of the control panel 41 to be carried out.
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Electric Ovens (AREA)
Description
- Die Erfindung betrifft ein Gargerät mit einem Gehäuse, in dem ein Garraum ausgebildet ist. Das Gargerät weist eine Tür auf, die zum Verschließen des Garraums ausgebildet ist. Die Tür ist schwenkbar an dem Gehäuse angeordnet. Das Gargerät weist darüber hinaus einen Stauraum auf, der in dem Gehäuse ausgebildet ist. Die Tür ist in diesen Stauraum versenkbar. Die Tür weist einen Laufwagen auf, der in einer Führungskulisse des Gargeräts geführt ist, so dass dadurch die Versenkbewegung in den Stauraum und die Herausführbewegung der Tür aus dem Stauraum geführt ist.
- Aus
DE 10 2008 010 526 A1 ist eine Hausgerätvorrichtung mit zumindest einer Türeinheit bekannt. Die Türeinheit ist mit Scharnieren an einem Gehäuse des Haushaltsgeräts befestigt und relativ dazu verschwenkbar und in geöffnetem Zustand in einem unter dem Aufnahmeraum ausgebildeten Stauraum versenkbar. Die Scharniere umfassen auch einen U-förmigen Bügel als Scharnierteil, an dem zwei Rollen drehbar gelagert sind. Der Bügel ist in sich starr und um eine Drehachse verschwenkbar. - Des Weiteren ist aus der
DE 199 06 913 A1 eine Tür für ein Küchengerät bekannt. Die Tür kann mit einer motorischen Antriebseinheit automatisch bewegt werden und kann auch in einem in dem Gehäuse des Küchengeräts ausgebildeten Stauraum versenkt werden. - Aus der
DE 10 2017 207 980 A1 ist ein Gargerät mit einer Seilzugvorrichtung zum automatischen Schwenken einer Tür bekannt. Darüber hinaus ist aus derDE 10 2015 226 009 A1 ein Gargerät mit einer Türöffnungsvorrichtung zum automatischen Verbringen einer Tür in eine Zwischenstellung bekannt. - Darüber hinaus sind aus der
DE 10 2010 001 587 , derDE 10 2010 001 590 A1 und derDE 10 2010 001 591 A1 versenkbare Türen für eine Hausgerätevorrichtung bekannt. Diese versenkbaren Türen weisen jeweils eine drehbare Blende auf. - Es ist Aufgabe der vorliegenden Erfindung, ein Gargerät zu schaffen, bei welchem das Bewegen einer Tür verbessert ist.
- Diese Aufgabe wird durch ein Gargerät, welches die Merkmale nach Anspruch 1 aufweist, gelöst.
- Ein Aspekt der Erfindung betrifft ein Gargerät mit einem Gehäuse. In dem Gehäuse ist ein Garraum des Gargeräts ausgebildet. Das Gargerät weist darüber hinaus eine Tür zum Verschließen des Garraums auf. Die Tür ist schwenkbar an dem Gehäuse angeordnet. Das Gargerät weist darüber hinaus einen Stauraum auf. Dieser ist in dem Gehäuse ausgebildet. Die Tür ist in diesen Stauraum versenkbar. Die Tür weist einen Laufwagen auf, der in einer Führungskulisse des Gargeräts geführt ist, so dass dadurch die Versenkbewegung in den Stauraum und die Herausführbewegung der Tür aus dem Stauraum geführt sind. Das Gargerät weist eine Positionsbestimmungsvorrichtung auf, mit welcher die Position der Tür bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung bestimmbar ist. Durch diese Positionsbestimmungsvorrichtung ist es nunmehr möglich, dass bei einer derartigen Schwenkbewegung der Tür die jeweilige Position genau bestimmbar ist. Bewegt sich also die Tür zwischen der geschlossenen Endstellung und der vollständig geöffneten Endstellung, so kann jede Zwischenstellung exakt bestimmt werden. Dies kann insbesondere in Bezug zur vollständig geöffneten Endstellung und/oder in Bezug zur vollständig geschlossenen Endstellung erfolgen. Diese von den Endstellungen unterschiedlichen Zwischenstellungen können somit durch die Positionsbestimmungsvorrichtung erkannt werden. Somit kann insbesondere auch durch diese Positionsbestimmungsvorrichtung erkannt werden, welchen Teilweg beziehungsweise welche Länge des Teilwegs die Tür in Bezug zur vollständig geöffneten Endstellung und/oder zur vollständig geschlossenen Endstellung zurückgelegt hat. Zusätzlich zu dieser entsprechenden Längenbestimmung des Teilwegs kann auch vorgesehen sein, dass damit automatisch eine Neigestellung der Tür gegenüber einer Vertikalebene und/oder gegenüber einer Horizontalebene automatisch bestimmt werden.
- Insbesondere ist mit der Versenkbewegung und/oder der Herausführbewegung derjenige Bewegungsweg der Tür gemeint, der sich zwischen den genannten Endstellungen erstreckt, jedoch die Endstellungen nicht mehr aufweist.
- Durch die Positionsbestimmungsvorrichtung kann diese jeweilige genannte Position der Tür automatisch erfasst werden. Es ist insbesondere vorgesehen, dass die Positionsbestimmungsvorrichtung eine sensorische Positionsbestimmungsvorrichtung ist. Die Positionsbestimmungsvorrichtung kann eine Steuereinheit aufweisen, mit welcher die Informationen ausgewertet werden können, die insbesondere bei der Bewegung der Tür erfasst wurden.
- Mit einer derartigen automatischen und exakten Positionsbestimmung der Tür bei der genannten Bewegung können vielfältige Zusatzfunktionen einhergehen. Beispielsweise kann abhängig von der automatisch bestimmten Position beziehungsweise Stellung der Tür eine weitere Betriebsfunktion des Gargeräts aktiviert oder deaktiviert werden. Ebenso ist es möglich, dass abhängig von der erfassten Position beziehungsweise Stellung der Tür eine Geschwindigkeit der Tür beim weiteren Bewegungsweg verändert werden kann, insbesondere auch hier automatisch verändert werden kann. Ebenso ist es möglich, dass zumindest eine definierte Position beziehungsweise Zwischenstellung der Tür zwischen den genannten Endstellungen sehr definiert und gleichmäßig angefahren werden kann. Diese Zwischenstellung kann dann auch eine Stellung der Tür sein, in welcher sie angehalten ist beziehungsweise in welcher sie dann verharrt. Es ist also ermöglicht, dass vielfältigste Bewegungskonzepte der Tür automatisch durchgeführt werden. Dadurch ist es auch ermöglicht, dass dem Nutzer des Gargeräts in vielfältiger Weise das Handhaben der Tür abgenommen wird und er gegebenenfalls in unterschiedlichsten Situationen einen bestmöglichen Zugang zum Garraum oder zu anderen Komponenten des Gargeräts, insbesondere auch der Tür, hat. Insbesondere muss er dazu nicht mehr umfänglich die Tür selbst manuell betätigen und in die jeweiligen Positionen verbringen beziehungsweise mit der entsprechenden Geschwindigkeit dahin verbringen.
- In einem Ausführungsbeispiel ist vorgesehen, dass die Positionsbestimmungsvorrichtung zur berührungslosen, insbesondere elektromagnetischen, Positionsbestimmung der Tür bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung ausgebildet ist. Durch eine derartige berührungslose Ausgestaltung kann eine sehr exakte Positionsbestimmung dieser gegebenenfalls relativ komplexen Bewegung der Tür exakt erkannt werden. Darüber hinaus ist durch die berührungslose Ausgestaltung vermieden, dass durch Reibung Bewegungsbeeinflussungen der Tür auftreten würden.
- Darüber hinaus ist gerade eine elektromagnetische Positionsbestimmung bei den unterschiedlichsten Umgebungsbedingungen, die Komponenten im Betrieb des Gargeräts ausgesetzt sein können, bevorzugt. Auch bei starken Temperaturunterschieden und sonstigen Medieneinflüssen, wie sie beim Zubereiten eines Garguts auftreten können, ist diese Detektionsmethode vorteilhaft.
- In einem Ausführungsbeispiel ist vorgesehen, dass die Positionsbestimmungsvorrichtung ein erstes Teilelement aufweist, welches an der Tür angeordnet ist. Die Positionsbestimmungsvorrichtung weist zumindest ein zweites Teilelement auf, welches in dem Stauraum angeordnet ist. Die zumindest zwei separaten Teilelemente der Positionsbestimmungsvorrichtung sind zur Wechselwirkung miteinander ausgebildet. Abhängig von dieser Wechselwirkung ist eine Position der Tür bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung bestimmbar. Insbesondere ist diese Wechselwirkung eine elektromagnetische Wechselwirkung. Durch die vorgesehene Konfiguration mit zumindest zwei derartigen separaten Teilelementen, die an unterschiedlichen Komponenten des Gargeräts angeordnet sind, wird bei der Bewegung der Tür auch eine Relativbewegung zwischen den Teilelementen vollzogen. Abhängig davon kann dann diese Wechselwirkung auftreten oder nicht, so dass dadurch auch sehr präzise erkannt werden kann, wie die jeweilige Position der Tür ist.
- Es kann auch vorgesehen sein, dass mehrere separate erste Teilelemente vorgesehen sind. Zusätzlich oder anstatt dazu kann auch vorgesehen sein, dass mehrere zweite separate Teilelemente vorgesehen sind. Dadurch kann die Detektion der Position der Tür vielfältiger und detaillierter erfolgen. Insbesondere können vielfältigste Positionen auf diesem Bewegungsweg exakt erfasst werden.
- In einem Ausführungsbeispiel ist vorgesehen, dass mehrere zweite Teilelemente entlang der Bewegungsbahn des Laufwagens in dem Stauraum angeordnet sind, so dass eine Teilelementelinie aus mehreren beabstandeten, zweiten Teilelementen gebildet ist. Dies ist eine weitere sehr vorteilhafte Ausführung, da dadurch entlang des Bewegungswegs des Laufwagens eine vielfältige und detaillierte Bestimmung von vielen Positionen der Tür ermöglicht ist. Da abhängig von der Position des Laufwagens auch die Position der Tür einhergeht, ist die Anordnung dieser zweiten Teilelemente entlang der Bewegungsbahn des Laufwagens vorteilhaft.
- Vorzugsweise sind die zweiten Teilelemente in einem Seitenwandteil des Gargeräts angeordnet. Durch dieses Seitenwandteil ist der Stauraum seitlich begrenzt. Dadurch sind die zweiten Teilelemente einerseits platzsparend und mechanisch stabil verbaubar. Andererseits ist genau dieses Seitenwandteil ein derartiges, an dem der Laufwagen in unmittelbarer Nähe in Tiefenrichtung des Gargeräts entlanggeführt ist. Damit wird ein in Breitenrichtung seitliches Ende des Laufwagens sehr definiert und konkret unmittelbar benachbart zu diesem Seitenwandteil in Tiefenrichtung des Gargeräts geführt. Da ein somit in Breitenrichtung betrachtet ausgebildetes Ende des Laufwagens unmittelbar benachbart zu diesem Seitenwandteil geführt ist, ist gerade durch diese Anordnung die berührungslose Positionsbestimmung besonders vorteilhaft und genau ermöglicht.
- Vorzugsweise ist vorgesehen, dass die Führungskulisse in dem Seitenwandteil ausgebildet ist. Damit werden die oben genannten Vorteile nochmals unterstützt. Denn dann ist die Führung des Laufwagens in der Führungskulisse auch sehr exakt und präzise vorgegeben, und gerade die unmittelbare Nähe eines Endes dieses Laufwagens zu dem Seitenwandteil und somit auch zur Führungskulisse ist über den gesamten Bewegungsweg des Laufwagens und somit auch über den gesamten Bewegungsweg der gesamten Tür ermöglicht. Damit ist eine besonders vorteilhafte und präzise Erkennung der Wechselwirkung zwischen den Teilelementen ermöglicht, da auch dann diese unmittelbar jeweils benachbart und berührungslos aneinander vorbeigeführt werden und sehr exakt das Wechselwirkungspotenzial erkannt und detektiert werden kann. Vorzugsweise sind die zweiten Teilelemente in einem Wandbereich dieses Seitenwandteils angeordnet. Die zweiten Teilelemente sind diesbezüglich vorzugsweise außerhalb und in Höhenrichtung betrachtet unterhalb der Führungskulisse angeordnet. Damit wird einerseits die Form und Ausgestaltung der Führungskulisse nicht beeinträchtigt, andererseits durch die unmittelbare Positionierung dieser zweiten Teilelemente zu dieser Führungskulisse eine besonders vorteilhafte Nähe zu zumindest einem ersten Teilelement in der Tür, insbesondere im Laufwagen, erreicht. Die berührungslose Wechselwirkung kann somit besonders exakt auftreten und detektiert werden. Dadurch ist eine besonders exakte Positionsbestimmung ermöglicht.
- In einem Ausführungsbeispiel ist das zumindest eine erste Teilelement in Höhenrichtung des Gargeräts betrachtet so an dem Laufwagen angeordnet, dass es bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung der Tür mit dem zumindest einen zweiten Teilelement in Höhenrichtung überlappend vorbeigeführt ist. Vorzugsweise ist dies mit allen zweiten Teilelementen vorgesehen, wenn mehrere zweite Teilelemente verbaut sind. Es ist dann immer in Höhenrichtung betrachtet ein Überlappen zwischen dem jeweiligen zweiten Teilelement und des vorbeigeführten ersten Teilelements erreicht. Dieses Überlappen des ersten Teilelements mit einem zweiten Teilelement in Höhenrichtung ist immer dann gegeben, wenn das erste Teilelement in Tiefenrichtung des Gargeräts an derjenigen tiefen Stelle angelangt ist, an der sich das korrespondierende und betrachtete zweite Teilelement befindet. Durch eine derartige Anordnung und Ausgestaltung ist das Auftreten der gewünschten Wechselwirkung zwischen den Teilelementen besonders präzise ermöglicht, so dass sehr exakt erkannt werden kann, welche Position die Tür gerade erreicht hat.
- In einem Ausführungsbeispiel ist vorgesehen, dass das zumindest eine erste Teilelement ein Hall-Sensor ist. Dies ist ein kompaktes Sensorteil mit sehr genauer Detektionsfunktion.
- Das zweite Teilelement ist vorzugsweise ein Magnet. Eine derartige sensorische Ausgestaltung der Positionsbestimmungsvorrichtung ist sehr vorteilhaft. Da ein Hall-Sensor sehr exakt detektiert, kann hier durch die elektromagnetische Wechselwirkung mit dem Magneten auch die entsprechende Position der Tür bei der Bewegung sehr genau erkannt werden. Darüber hinaus ist die Ausgestaltung mit einen Hall-Sensor und einem Magneten auch sehr robust, so dass die Funktionsweise unter unterschiedlichsten Umgebungsbedingungen genau ist.
- In einem vorteilhaften Ausführungsbeispiel ist vorgesehen, dass die zweiten Teilelemente entlang der Bewegungsbahn des Laufwagens in einem Abstand von wenigen Millimetern, insbesondere im Abstand zwischen 4 mm und 8 mm, insbesondere zwischen 5 mm und 7 mm, insbesondere 6 mm, angeordnet sind.
- Vorzugsweise ist vorgesehen, dass der Laufwagen einen freikragenden Tragarm aufweist, Insbesondere an diesem Tragarm ist zumindest ein erstes Teilelement angeordnet. Es ist also ein explizites Bauteil vorgesehen, an dem dieses zumindest eine erste Teilelement angeordnet ist. Durch diese Ausgestaltung und die freikragende Orientierung kann die Position des ersten Teilelements so vorgegeben werden, dass die vorteilhaft vorgesehenen Positionen zwischen einem ersten Teilelement und einem zweiten Teilelement auf dem Bewegungsweg der Tür erreicht werden. Dies betrifft insbesondere die bereits oben dargelegten Überlappungen in Höhenrichtung, wenn ein erstes Teilelement und ein zweites Teilelement in Tiefenrichtung an gleicher Tiefenstellung angelangt sind. Durch einen derartigen expliziten Tragarm kann auch das erste Teilelement sehr exponiert an dem Laufwagen angeordnet werden, so dass keinerlei Verdeckungen von anderen Komponenten im Hinblick auf die Wechselwirkung mit dem zweiten Teilelement auftreten. Auch dadurch ist das Auftreten der Wechselwirkung besonders genau ermöglicht und somit die Positionsbestimmung sehr genau erreicht.
- In einem Ausführungsbeispiel ist vorgesehen, dass das Gargerät eine elektronische Bewegungseinheit aufweist, mit welcher die Bewegungsgeschwindigkeit der Tür bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung einstellbar ist. Insbesondere ist diesbezüglich eine Veränderung der Bewegungsgeschwindigkeit ermöglicht, insbesondere automatisch ermöglicht. Vorzugsweise weist die elektronische Bewegungseinheit einen Motor auf, mit welchem die Tür automatisch bewegt werden kann. Für eine derartige Möglichkeit kann auf dem Bewegungsweg individuell die Geschwindigkeit der Tür verändert werden. Dadurch kann ein gezieltes Anfahren und Stoppen einer Zwischenstellung exakt erreicht werden. Darüber hinaus ist es möglich, dass durch eine derartige Geschwindigkeitsveränderung ein unerwünscht schnelles Anfahren einer Position verhindert ist. Ein abruptes Anhalten einer Tür ist dadurch vermieden. Gegebenenfalls können dadurch Schwingbewegungen der Tür, die bereits geöffnet ist und bei welcher somit entsprechende Hebelkräfte bei einem derartigen abrupten Abstoppen auftreten, vermieden werden. Die gesamte mechanische Belastung der Tür bei der Bewegung und einem gegebenenfalls Anhalten der Tür in einer Zwischenstellung ist dadurch reduziert. Die elektronische Bewegungseinheit kann Bestandteil der Positionsbestimmungseinheit sein. Die elektronische Bewegungseinheit kann jedoch auch eine zur Positionsbestimmungsvorrichtung separate Komponente des Gargeräts sein.
- In einem Ausführungsbeispiel ist vorgesehen, dass die Tür durch die Bewegungseinheit bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung in zumindest eine, von der geschlossenen Endstellung der Tür und der vollständig geöffneten Endstellung der Tür unterschiedliche Zwischenstellung bringbar ist und dort anhaltbar ist. Eine derartige Zwischenstellung kann vorgegeben sein. Sie kann insbesondere auch abhängig von einem Betriebszustand des Gargeräts bestimmbar sein. Beispielsweise kann dies abhängig von einem ausgewählten Zubereitungsprogramm, mit welchem ein Zubereiten eines Garguts im Garraum erfolgt, abhängig sein. Darüber hinaus kann eine derartige Zwischenstellung auch automatisch von einem Zustand im Garraum abhängig sein, insbesondere bestimmbar sein. Beispielsweise kann dies abhängig von einer Temperatur im Garraum sein und/oder von einem Feuchtegrad im Garraum abhängig sein, insbesondere auch abhängig von Dampf im Garraum sein, wenn ein derartiger vorhanden ist.
- Eine Zwischenstellung kann zusätzlich oder anstatt der Möglichkeit, dass sie abhängig von einem Zustand des Gargeräts vorgegeben und/oder bestimmbar ist, auch von einem Nutzer vorgegeben sein. Beispielsweise kann dies in dem Gargerät eingespeichert sein, indem es von einem Nutzer vorgegeben ist. Dadurch kann einen Zwischenstellung, die beim Handhaben des Nutzers oftmals benötigt wird oder gewünscht ist, eingespeichert werden und dann stets automatisch angefahren werden. Dies bedeutet auch hier, dass die Tür an dieser Position angehalten wird. Zusätzlich oder anstatt dazu kann ein derartiger Nutzerwunsch jedoch auch in Echtzeit vorgegeben werden. Beispielsweise durch ein Sprachsignal oder eine Geste oder ein Betätigen eines Bedienelements. Somit kann beispielsweise beim Öffnen oder beim Schließen der Tür dann, wenn eine gewünschte Stellung der Tür unmittelbar bevorsteht, durch eine derartige Echtzeithandlung des Nutzers die Tür automatisch angehalten werden, ohne dass sie vom Nutzer berührt und angehalten werden muss. Dies erfolgt dann automatisch durch die Bewegungseinheit.
- In einem Ausführungsbeispiel weist das Gargerät eine Antriebseinheit auf. Die Bewegungseinheit kann eine Antriebseinheit aufweisen, bei welcher die Tür auf zumindest einem Teilweg zwischen einer geschlossenen Endstellung und einer vollständig geöffneten Endstellung der Tür automatisch bewegbar ist. Die Antriebseinheit weist insbesondere einen Motor auf. Dieser weist insbesondere eine Zahnriemenvorrichtung auf, mit welcher der Laufwagen gekoppelt ist. Die Antriebseinheit kann separat zur Bewegungseinheit sein. Insbesondere kann sie jedoch Bestandteil der Bewegungseinheit sein. In einem Ausführungsbeispiel des Gargeräts weist die Tür eine Bedienblende auf. Die Bedienblende ist insbesondere eine plattenartige Komponente. Insbesondere ist an der Bedienblende eine Bedienvorrichtung und/oder eine Anzeigeeinheit der Tür angeordnet. Die Tür weist ein zur Bedienblende separates Türblatt auf. Dieses Türblatt ist unmittelbar benachbart beziehungsweise angrenzend an die Bedienblende angeordnet. Die Tür ist somit durch das Türblatt und die dazu separate Bedienblende gebildet. Die Bedienblende ist insbesondere schwenkbar an dem Türblatt angeordnet. Dies bedeutet, dass sie relativ zum Türblatt bewegbar ist und diesbezüglich an dem Türblatt angeordnet ist. Die Schwenkbewegung ist relativ zum Türblatt automatisch durchführbar. Insbesondere erfolgt diese Schwenkbewegung der Bedienblende relativ zum Türblatt dann, wenn die Versenkbewegung oder die Herausführbewegung der gesamten Tür in den Stauraum oder aus dem Stauraum heraus erfolgt. Vorzugsweise ist eine Frontseite der Bedienblende in der geschlossenen Endstellung der Tür in einer Vertikalebene angeordnet. Eine Frontseite des Türblatts ist in dieser geschlossenen Endstellung der Tür in einer Vertikalebene angeordnet. Insbesondere sind die beiden Frontseiten in der geschlossenen Endstellung der Tür in einer gemeinsamen Vertikalebene angeordnet. In der vollständig geöffneten Endstellung der Tür ist die Bedienblende im Vergleich zu ihrer Grundstellung in der vollständig geschlossenen Endstellung der Tür um einen Winkel zwischen 100° und 180° verschwenkt. Insbesondere ist die Bedienblende diesbezüglich um einen Winkel zwischen 110° und 150°, insbesondere zwischen 120° und 140°, insbesondere 130°, verschwenkt. Dadurch ist die Beobachtung der Frontseite der Bedienblende in der vollständig geöffneten Stellung der Tür besonders vorteilhaft für einen Nutzer ermöglicht. Insbesondere ist vorgesehen, dass die Tür in der vollständig geöffneten Stellung zumindest zu 50%, insbesondere zumindest zu 60%, insbesondere zumindest zu 70%, insbesondere zumindest zu 80% ihrer Höhe in den Stauraum versenkt angeordnet ist. Insbesondere ist die gesamte Bedienblende, insbesondere die gesamte Frontseite der Bedienblende in der vollständig geöffneten Endstellung der Tür außerhalb des Stauraums angeordnet. Insbesondere ist diese Bedienblende in Tiefenrichtung des Gargeräts betrachtet vor dem Stauraum positioniert.
- Vorzugsweise ist in einem Ausführungsbeispiel an der Tür eine, insbesondere optisch arbeitende, Hinderniserkennungseinheit und/oder eine berührungslos betätigbare, insbesondere optisch arbeitende, Schließbewegungsinitiierungseinheit der Tür angeordnet. Die Hinderniserkennungseinheit und/oder die Schließbewegungsinitiierungseinheit sind vorzugsweise an einer Rückseite der Bedienblende angeordnet. Vorzugsweise kann die Hinderniserkennungseinheit eine zur Schließbewegungsinitiierungseinheit separate Einheit sein. Die beiden Einheiten können jedoch in einer gemeinsamen Einheit zusammengefasst sein. Vorzugsweise weist die Hinderniserkennungseinheit zumindest einen Lidarsensor auf. Diesbezüglich ist ein Beispiel für eine optische Projektionsvorrichtung genannt, die Bestandteil einer genannten Einheit ist. Durch die Hinderniserkennungseinheit kann optisch erkannt werden, ob im Schwenkbereich der Bedienblende ein Hindernis angeordnet ist. Dadurch kann die Schwenkbewegung der Bedienblende sehr sicher erfolgen, ohne dass gegebenenfalls ein Anstoßen oder eine Kollision mit einem derartigen Hindernis auftreten würde. Somit ist es möglich, dass die Bewegung der Bedienblende gestoppt wird, wenn optisch ein derartiges Hindernis im Schwenkbereich erkannt wird. Darüber hinaus ist es möglich, dass mit der Schließbewegungsinitiierungseinheit ein berührungslos initiierter Schließwunsch der Tür erkannt wird. Beispielsweise kann mit der Lichtquelle, insbesondere dem Lidarsensor, ein Erfassungsbereich einhergehen, der in der vollständig geöffneten Stellung der Tür oder in einer diesbezüglichen Zwischenstellung vor der Tür erzeugt wird. Bewegt ein Nutzer beispielsweise einen Gegenstand oder ein Körperteil in diesen Erfassungsbereich, so wird dies berührungslos durch den optischen Sensor erfasst. Abhängig davon kann dann ein Schließwunsch erkannt werden und die Tür automatisch in eine andere Zwischenstellung und/oder in eine Endstellung, insbesondere die geschlossene Endstellung, verbracht werden. Es können in dem Zusammenhang unterschiedliche berührungslose Betätigungsmöglichkeiten vorgesehen sein, die durch diesen optischen Sensor erfasst werden können. Jede dieser Betätigungsmöglichkeiten kann beispielsweise einer individuellen Zwischenstellung der Tür zugeordnet sein. Dadurch kann sehr exakt erkannt werden, wenn ein Nutzer eine spezifische Zwischenstellung der Tür wünscht, die dann automatisch eingestellt werden soll.
- Beispielsweise kann der optische Sensor mit seinem Erfassungsbereich nach unten orientiert, insbesondere auf den Boden projizieren. Dadurch kann ein Nutzer auch optisch erkennen, wo ein entsprechender Erfassungsbereich des optischen Sensors ist, so dass er auch in diesen Erfassungsbereich hineingreift.
- Durch die Positionsbestimmungsvorrichtung und/oder die Bewegungseinheit ist es konzeptionell auch möglich, dass kein weiterer Dämpfer, insbesondere ein hydraulischer Dämpfer oder ein pneumatischer Dämpfer oder dergleichen erforderlich ist, um die Bewegung der Tür kontinuierlich und gedämpft, insbesondere ohne harten Einschlag an den Endstellungen, durchführen zu können. Dies ist ein weiterer wesentlicher Vorteil, da so bauraumintensive und teure Komponenten, die derartige Dämpfer darstellen, nicht benötigt werden.
- Allgemein kann auch gesagt werden, dass durch das beschriebene Konzept verschiedene alternative Interaktionskonzepte zur Auslösung des Öffnungsmechanismus und/oder des Schließmechanismus der Tür möglich sind. Insbesondere ist dadurch in vorteilhafter Ausführung durch das Mitschwenken der gesamten Bedienblende ermöglicht, dass die Tür einen Griff haben kann. Dieser kann im Türblatt oder der Bedienblende angeordnet sein. Somit kann er gegebenenfalls bei schwenkbarer Bedienblende mitgeschwenkt werden. Bei dem vorgeschlagenen Konzept ist es jedoch auch möglich, dass die Tür grundsätzlich keinen Griff mehr aufweist. Da die Bewegung auch vollständig automatisiert erfolgen kann, ist Derartiges nicht mehr erforderlich.
- In einem Ausführungsbeispiel kann das Gargerät ein Dampfgargerät sein. Ein derartiges Dampfgargerät weist vorzugsweise einen Wassertank auf. In einem vorteilhaften Ausführungsbeispiel ist dieser Wassertank hinter der Bedienblende angeordnet. Insbesondere ist es ermöglicht, dass auch bei vollständig geschlossener Tür und somit in der geschlossenen Endstellung der Tür die Bedienblende relativ zum Türblatt verschwenkbar ist. Dies kann beispielsweise durch Betätigen eines Bedienelements und/oder durch eine Geste und/oder durch ein Sprachsignal eines Nutzers initiiert werden. Die Tür kann in diesem Fall dann auch geschlossen bleiben. In einer derartigen Situation kann die Bedienblende um zumindest 90°, insbesondere um einen Winkel größer 90° und kleiner 140° verschwenken. Dadurch wird der Bereich hinter der Bedienblende freigegeben. Es kann dann der diesbezüglich positionierte Wassertank zugänglich sein und einfach entnommen werden.
- Mit Angaben "oben", "unten", "vorne", "hinten, "horizontal", "vertikal", "Tiefenrichtung", "Breitenrichtung", "Höhenrichtung" etc. sind die bei bestimmungsgemäßen Gebrauch und bestimmungsgemäßem Anordnen des Geräts gegebenen Positionen und Orientierungen angegeben.
- Ausführungsbeispiele der Erfindung werden nachfolgend anhand schematischer Zeichnungen näher erläutert. Es zeigen:
- Fig. 1
- eine perspektivische Darstellung eines Ausführungsbeispiels eines erfindungsgemäßen Gargeräts;
- Fig. 2
- eine perspektivische Darstellung von Teilkomponenten des Gargeräts gemäß
Fig. 1 mit einer Tür in der vollständig geschlossenen Stellung; - Fig. 3
- die Darstellung der Komponenten gemäß
Fig. 2 mit einer vollständig geöffneten Stellung der Tür; - Fig. 4
- eine Seitenansicht der Anordnung gemäß
Fig. 3 ; - Fig. 5
- eine Draufsicht auf die Anordnung gemäß
Fig. 3 und4 ; - Fig. 6
- eine perspektivische Teildarstellung des Gargeräts mit einer Positionsbestimmungsvorrichtung; und
- Fig. 7
- eine Darstellung von Teilkomponenten der Tür des Gargeräts.
- In den Figuren werden gleiche oder funktionsgleiche Elemente mit den gleichen Bezugszeichen versehen.
- In
Fig. 1 ist in einer schematischen perspektivischen Darstellung ein als Backofen und/oder Dampfgargerät ausgebildetes Gargerät 1 gezeigt. Das Gargerät 1 weist ein Gehäuse 2 auf, in welchem ein durch eine nicht dargestellte Muffel begrenzter Garraum ausgebildet ist. In dem Garraum können Lebensmittel zur Zubereitung eingebracht werden. Der Garraum ist frontseitig durch eine Tür 3 verschließbar, die inFig. 1 in der geschlossenen Endstellung gezeigt ist. An der Frontseite der Tür 3 ist beispielhaft und optional ein Griff 4 ausgebildet. - Darüber hinaus weist das Gargerät 1 eine Bedienvorrichtung 5 auf, die in der Position und Ausgestaltung lediglich beispielhaft eine Anzeigeeinheit 6 und Bedienelemente 7 und 8 aufweist. Die Anzeigeeinheit 6 kann auch separat zur Bedienvorrichtung 5 sein.
- Wie in
Fig. 2 gezeigt, weist die Tür 3 eine Bedienblende 41 auf. An dieser Bedienblende 41 sind die Bedienvorrichtung 5 und/oder die Anzeigeeinheit 6 angeordnet. Die Bedienblende 41 ist Bestandteil der Tür 3 und wir beim Öffnen und Schließen der Tür 3 mit dieser mitbewegt. Die Bedienblende 41 ist an einem dazu separaten Türblatt 24 der Tür 3 angeordnet, insbesondere an einem oberen Bereich 42 des Türblatts 24. Insbesondere ist die Bedienblende 41 schwenkbar an dem Türblatt 24 angeordnet. Dies bedeutet, dass sich die Bedienblende 41 um eine in Breitenrichtung orientierte Schwenkachse A relativ zu dem Türblatt 24 bewegen kann. Die Schwenkachse A ist an einem in Höhenrichtung oberen Ende der plattenförmigen Bedienblende 41 ausgebildet. - Darüber hinaus sind ebenfalls im Hinblick auf Position und Anzahl lediglich beispielhaft dargestellte Kochzonen 9, 10, 11 und 12 (
Fig. 1 ) gezeigt. Die Kochzonen 9 bis 12 können auch nicht vorhanden sein. - Die Tür 3 kann gemäß der Darstellung in
Fig. 1 in ihrem unteren Bereich 13 in das Gehäuse 2 eingeschoben beziehungsweise versenkt werden. Dies ist bei dem Überführen der Tür 3 von der inFig. 1 gezeigten geschlossenen Endstellung in die vollständig offene Endstellung der Fall ist. Die Tür 3 ist dann in einem Freiraum des Gehäuses 2 versenkt eingeschoben angeordnet, wobei dazu durch diesen Freiraum ein unter dem Garraum angeordneter und von diesem durch eine entsprechende Trennwand separierter Stauraum 14 ausgebildet ist. - Die Tür 3 ist mit beispielhaft gezeigten und gekennzeichneten Bewegungseinheiten 15 und 16 verbunden und über diese verschwenkbar sowie in den genannten Stauraum 14 einfahrbar und ausfahrbar.
- In
Fig. 2 ist das Gargerät 1 in Teilkomponenten gezeigt. Es ist hier ein Blick in den Stauraum 14 dargestellt, um die Komponenten für diese automatische Bewegung der Tür 3 darstellen zu können. Die Tür 3 ist hier entsprechend inFig. 1 in vollständig geschlossenem Zustand gezeigt. Das Gargerät 1 weist eine Antriebseinheit 17 auf. Diese Antriebseinheit 17 weist einen Motor 18 auf. Mittels der Antriebseinheit 17 ist eine automatische Bewegung der Tür 3 bewirkbar. - Das Gargerät 1 weist eine Seilzugvorrichtung 19 mit einem Seil 20 auf. Diese Seilzugvorrichtung 19 kann vorzugsweise mit dem Motor 18 gekoppelt sein. Durch die Seilzugvorrichtung 19 ist die Bedienblende 41 relativ zum Türblatt 42 bewegbar.
- Darüber hinaus weist das Gargerät 1 einen Zahnriemenvorrichtung 43 auf. Diese ist unter oder in dem Stauraum 14 angeordnet. Die Zahnriemenvorrichtung 43 ist mit der Antriebseinheit 17 gekoppelt. Die Zahnriemenvorrichtung 43 ist des Weiteren mit dem Laufwagen 23 gekoppelt. Der Laufwagen 23 wird durch die Zahnriemenvorrichtung 43, die mittels der Antriebseinheit 17 angetrieben wird, automatisch bewegt. Die Tür 3 wird dadurch automatisch zwischen der geschlossenen Endstellung und der vollständig geöffneten Endstellung bewegt. Sie wird somit auch auf ihre Versenkbewegung in den Stauraum 14 und ihrer Herausführbewegung aus dem Stauraum 14 automatisch bewegt.
- Wie aus
Fig. 2 zu erkennen ist, wird der Zahnriemen 44 der Zahnriemenvorrichtung 43 hier im Ausführungsbeispiel über mehrere Umlenkungen 21 und 22 umgelenkt, um eine besonders effektive Bewegung zu erreichen und den Bauraum kompakt zu gestalten. Darüber hinaus ist inFig. 2 auch zu erkennen, dass durch den Laufwagen 23 das Türblatt 24 der Tür 3 getragen ist. - Das Gargerät 1 weist Lagerteile 25 und 26 auf, die in
Fig. 2 zu erkennen sind. Diese Lagerteile 25 und 26 sind insbesondere U-förmig ausgebildete Bügel. Es sind jeweils hier insbesondere zwei Laufrollen 27 und 28 daran ausgebildet. Über diese Laufrollen 27 und 28 ist eine Kopplung mit dem Türblatt 24 vorgesehen, wobei an vertikalen Seitenrändern des Türblatts 24 entsprechende Führungskulissen angeordnet sind, in welche diese Laufrollen 27 und 28 eingreifen und darin entsprechend entlangrollen. InFig. 2 ist nur die Führungskulisse 45a am seitlichen Rand des Türblatts 24 gezeigt. Die Lagerteile 25 und 26 sind im Horizontalachsen schwenkbar angeordnet. Sie sind jedoch ansonsten ortsfest positioniert. Sie sind nicht mit dem Laufwagen 23 verbunden und werden somit nicht mit dem Laufwagen 23 mitgeführt. An der gegenüberliegenden Seite ist eine entsprechende Ausgestaltung ausgebildet. Insbesondere mit einer Führungskulisse 45b. - Das Türblatt 24 ist darüber hinaus auch noch mit Koppelzapfen 29 und 30 verbunden, die an Bügeln des Laufwagens 23 ausgebildet sind.
- Die Lagerteile 25 und 26 sind darüber hinaus mit jeweils einem Scharnier 31 und 32 verbunden. Die Scharniere 31 und 32 weisen insbesondere jeweils ein Federelement 33 und 34 auf. Der Laufwagen 23 läuft in Führungskulissen 35 und 36 (
Fig. 5 ) entlang. - Wie darüber hinaus in
Fig. 2 zu erkennen ist, weist der Laufwagen 23 an in Breitenrichtung gegenüberliegenden Enden jeweils einen Träger 46 auf. An diesem plattenartigen Träger 46 ist jeweils zumindest eine Laufrolle 37 angebracht. Diese greifen in Führungskulissen 35, 36 ein und laufen darin entlang. Die Führungskulissen 35, 36 sind an Seitenwänden beziehungsweise Seitenwandteilen ausgebildet. Diese begrenzen den Stauraum 14. - Wie darüber hinaus auch in
Fig. 2 undFig. 5 zu erkennen ist, ist die Zahnriemenvorrichtung 43 in vorteilhafter Weise mit einem insbesondere vorhandenen Laufschlitten 38 gekoppelt. Der Laufschlitten 38 ist in einer Führungseinrichtung 39 geführt. Die Führungseinrichtung 39 ist an einem Boden 40, der den Stauraum 14 nach unten hin begrenzt, angeordnet. Die Führungseinrichtung 39 ist insbesondere zum geradlinigen Führen des Laufschlittens 38 ausgebildet, insbesondere in Tiefenrichtung (z-Richtung) des Gargeräts 1. - Es kann auch vorgesehen sein, dass die Seilzugvorrichtung 19 mit dem Laufschlitten 38 gekoppelt ist und die Bewegung des Seils 20 durch den Motor 18 über den Laufschlitten 38 bewirkt wird. Die Betätigung der Seilzugvorrichtung 19 kann aber nur durch den Motor 18 erfolgen. Eine Kopplung mit dem Laufschlitten 38 ist dann nicht vorgesehen. Dadurch kann die Bedienblende 41 durch Seilzugvorrichtung 19 auch dann verschwenkt werden, wenn die Tür insbesondere in der geschlossenen Endstellung verbleibt. Beispielsweise kann dann ein Zugang zu einem hinter der Bedienblende 41 angeordneten Wassertank ermöglicht werden. Dieser kann vorhanden sein, wenn das Gargerät 1 ein Dampfgargerät ist. Die Bedienblende 41 kann dann aus der Vertikalstellung um beispielsweise zumindest 90° nach oben verschwenkt werden. Der Wassertank kann dann herausgenommen werden. Insbesondere auch dann, wenn die Tür 3 vollständig geschlossen ist.
- Die Antriebseinheit 17 und der Motor 18 können Bestandteil einer elektronischen Bewegungseinheit 57 des Gargeräts 1 sein.
- Darüber hinaus ist in
Fig. 2 eine Positionsbestimmungsvorrichtung 47 gezeigt. Die Positionsbestimmungsvorrichtung 47 des Gargeräts 1 ist dazu ausgebildet, die Position der Tür 3 bei der Versenkbewegung und/oder bei der Herausführbewegung zu erfassen, insbesondere kontinuierlich zu erfassen. Die Positionsbestimmungsvorrichtung 47 ist zur berührungslosen Positionsbestimmung der Tür 3 ausgebildet. Insbesondere ist die Positionsbestimmungsvorrichtung 47 zur elektromagnetischen Positionsbestimmung der Tür 3 ausgebildet. Die Positionsbestimmungsvorrichtung 47 weist zumindest ein erstes Teilelement 48 auf. Dieses erste Teilelement 48 ist an der Tür 3, insbesondere dem Laufwagen 23, angeordnet. Vorzugsweise weist der Laufwagen 23 einen Tragarm 49 auf. Der Tragarm 49 ist vorzugsweise als freikragend ausgebildet und erstreckt sich somit freikragend in Tiefenrichtung nach hinten. An einem hinteren Ende dieses freikragenden Tragarms 49 ist das erste Teilelement 48 angeordnet. Der Tragarm 49 ist fest mit dem Laufwagen 23 verbunden. Die Positionsbestimmungsvorrichtung 47 weist darüber hinaus zumindest ein zweites Teilelement 50, insbesondere mehrere separate zweite Teilelemente 50 auf. InFig. 2 sind diesbezüglich nur einige dieser zweiten Teilelemente 50 mit dem Bezugszeichen versehen. Die zweiten Teilelemente 50 sind ortsfest extern zur Tür 3 angeordnet. Insbesondere sind sie in einem Seitenwandteil 51, welches den Stauraum 14 seitlich begrenzt, angeordnet. Insbesondere sind diese zweiten Teilelemente 50 in Höhenrichtung betrachtet unterhalb der inFig. 2 gezeigten Führungskulisse 35, die ebenfalls in dem Seitenwandteil 51 ausgebildet ist, angeordnet. Insbesondere sind die zweiten Teilelemente 50 in einer Teilelementlinie 52 angeordnet und entlang dieser Teilelementlinie 52 wird der Laufwagen 23, insbesondere der Tragarm 49, bewegt. Bei dem Bewegen des Laufwagens bei der Herausführbewegung und/oder bei der Versenkbewegung wird somit das erste Teilelement 48 an diesen zweiten Teilelementen 50 verbeigeführt. Die Anordnung des Teilelements 48 zu dem zweiten Teilelementen 50 ist insbesondere derart, dass in Höhenrichtung betrachtet das erste Teilelement 48 mit einem zweiten Teilelement 50 überlappend angeordnet ist, wenn dieses erste Teilelement 48 in Tiefenrichtung betrachtet an gleicher Tiefenposition beziehungsweise in gleicher Tiefenstellung wie dieses zweite Teilelement 50 gerade positioniert ist. Insbesondere trifft diese Überlappung für jede paarweise Betrachtung des ersten Teilelements 48 mit einem zweiten Teilelement 50 zu, wenn das erste Teilelement 48 bei seinem Bewegungsweg an einer entsprechenden Tiefenposition zu diesem jeweils anderen zweiten Teilelement 50 positioniert ist. - Vorzugsweise ist das erste Teilelement 48 ein Hall-Sensor. Die zweiten Teilelemente 50 sind insbesondere Magnete. Darunter sind insbesondere Permanentmagnete verstanden. Die zweiten Teilelemente 50 sind so entlang der Teilelementlinie 52 angeordnet, dass sie jeweils entlang dieser Linie betrachtet einen Abstand zwischen 4 mm und 8 mm, insbesondere 6 mm, aufweisen. Insbesondere weist die Teilelementlinie 52 eine Länge auf, die dem gesamten Bewegungsweg des Laufwagens 23, insbesondere des Tragarms 49, entspricht, wenn die Tür 3 zwischen den Endstellungen hin- und herbewegt wird.
- In
Fig. 3 ist die Komponentenanordnung gemäßFig. 2 gezeigt. Hier ist die Tür 3 jedoch in der vollständig geöffneten Endstellung gezeigt. Es ist zu erkennen, dass die Tür 3 in den Stauraum 14 versenkt ist, wobei dies teilweise erfolgt ist. Dies bedeutet, dass die Tür 3 zumindest zu 60%, insbesondere zumindest 70%, in den Stauraum 14 eingefahren ist. Insbesondere bezieht sich dies auf die Höhe des Türblatts 24 der Tür 3. Wie zu erkennen ist, ist die Bedienblende 41 vollständig außerhalb des Stauraums 14 angeordnet. Darüber hinaus ist auch zu erkennen, dass die Bedienblende 41 gegenüber dem Türblatt 24 verschwenkt ist. Insbesondere ist hier eine Schwenkung um einen Winkel von 130° im Vergleich zur Grundstellung, wie sie inFig. 2 gezeigt ist, ausgebildet. Eine Vorderseite 53 dieser Bedienblende 41 ist diesbezüglich auch in der vollständig geöffneten Endstellung der Tür 3 dem Beobachter nach oben hin zugewandt. Das Bedienen der Bedienvorrichtung 5 und/oder das Betrachten der Anzeigeeinheit 6 ist dadurch auch in der vollständig geöffneten Endstellung der Tür 3 ermöglicht. Der Schwenkwinkel a der Bedienblende 41 ist inFig. 4 beispielhaft eingezeichnet. InFig. 4 ist in dem Zusammenhang eine Seitenansicht der Darstellung inFig. 3 gezeigt. - Darüber hinaus ist auch vorgesehen, dass in einem Ausführungsbeispiel das Gargerät 1 eine Hinderniserkennungseinheit 55 aufweist. Zusätzlich oder anstatt dazu kann das Gargerät 1 eine Schließbewegungsinitiierungseinheit 56 aufweisen. Vorzugsweise sind an einer Rückseite 54 dieser Bedienblende 41 die Hinderniserkennungseinheit 55 und/oder die Schließbewegungsinitiierungseinheit 56 angeordnet. Die Hinderniserkennungseinheit 55 und/oder die Schließbewegungsinitiierungseinheit 56 sind insbesondere optisch arbeitende Einheiten. Sie können separate Einheiten sein, sie können jedoch auch in einer gemeinsamen Einheit zusammengefasst sein. Die Hinderniserkennungseinheit 55 weist vorzugsweise eine Lichtquelle, insbesondere einen Lidar-Sensor, auf. Die Schließbewegungsinitiierungseinheit 56 weist vorzugsweise eine Lichtquelle, insbesondere einen Lidar-Sensor, auf. Ist die Bedienblende 41 in ihrer ausgeschwenkten Stellung, wie sie in
Fig. 3 gezeigt ist, so kann mit diesem Lidar-Sensor ein Licht nach unten hin abgestrahlt werden. Dadurch wird auch ein Erfassungsbereich generiert. Insbesondere kann so ein Hindernis im Schwenkbereich der Bedienblende 41 optisch erkannt werden. Dadurch kann das Schwenken der Bedienblende 41 auch gestoppt werden oder grundsätzlich unterbunden werden, wenn in diesem Schwenkbereich ein Hindernis erkannt wurde. Zusätzlich oder anstatt dazu kann vorgesehen sein, dass durch bewusstes Einbringen eines Betätigungselements, welches auch ein Körperteil, wie ein Finger oder eine Hand oder ein Fuß sein kann, ein Schließwunsch der Tür 3 berührungslos angezeigt werden kann. Wird dieses Betätigungselement in dem Erfassungsbereich des Lidar-Sensors erkannt, so wird auch ein entsprechender Schließwunsch detektiert. Die Tür 3 wird dann automatisch von beispielsweise der inFig. 3 undFig. 4 gezeigten vollständig geöffneten Endstellung aus dem Stauraum 14 herausgeführt. Insbesondere erfolgt diesbezüglich eine Bewegung zumindest in eine Zwischenstellung oder in die dann vollständig geschlossene Endstellung der Tür 3. - In
Fig. 5 ist eine Draufsicht auf die Darstellung inFig. 3 undFig. 4 gezeigt. Darüber hinaus ist inFig. 6 ein vergrößerter Teilausschnitt von Teilkomponenten des Laufwagens 23 und Komponenten der Positionsbestimmungsvorrichtung 47 gezeigt. - Ein diesbezüglich endseitiger Träger 46 des Laufwagens 23 ist gezeigt. Dieser Träger 46 weist entsprechende Laufrollen 37 auf, wie dies auch der gegenüberliegende Träger 46, der ebenfalls in Breitenrichtung endseitig des Laufwagens 23 angeordnet ist, aufweist.
- In
Fig. 7 sind Teilkomponenten der Tür 3 gezeigt, wobei hier die Seilzugvorrichtung 19 mit dem Seil 20 detaillierter gezeigt ist. Damit wird die Schwenkbewegung der Bedienblende 41 vollzogen. -
- 1
- Gargerät
- 2
- Gehäuse
- 3
- Tür
- 4
- Griff
- 5
- Bedienvorrichtung
- 6
- Anzeigeeinheit
- 7
- Bedienelement
- 8
- Bedienelement
- 9
- Kochzone
- 10
- Kochzone
- 11
- Kochzone
- 12
- Kochzone
- 13
- Bereich
- 14
- Stauraum
- 15
- Bewegungseinheit
- 16
- Bewegungseinheit
- 17
- Antriebseinheit
- 18
- Motor
- 19
- Seilzugvorrichtung
- 20
- Seil
- 21
- Umlenkung
- 22
- Umlenkung
- 23
- Laufwagen
- 24
- Türblatt
- 25
- Lagerteil
- 26
- Lagerteil
- 27
- Laufrolle
- 28
- Laufrolle
- 29
- Koppelzapfen
- 30
- Koppelzapfen
- 31
- Scharnier
- 32
- Scharnier
- 33
- Federelement
- 34
- Federelement
- 35
- Führungskulisse
- 36
- Führungskulisse
- 37
- Laufrolle
- 38
- Laufschlitten
- 39
- Führungseinrichtung
- 40
- Boden
- 41
- Bedienblende
- 42
- oberer Bereich
- 43
- Zahnriemenvorrichtung
- 44
- Zahnriemen
- 45a
- Führungskulisse
- 45b
- Führungskulisse
- 46
- Träger
- 47
- Positionsbestimmungsvorrichtung
- 48
- Teilelement
- 49
- Tragarm
- 50
- Teilelement
- 51
- Seitenwandteil
- 52
- Teilelementlinie
- 53
- Vorderseite
- 54
- Rückseite
- 55
- Hinderniserkennungseinrichtung
- 56
- Schließbewegungsinitiierungseinheit
- 57
- Bewegungseinheit
Claims (15)
- Gargerät (1) mit einem Gehäuse (2), in dem ein Garraum ausgebildet ist, und mit einer Tür (3) zum Verschließen des Garraums, wobei die Tür (3) schwenkbar an dem Gehäuse (2) angeordnet ist und in einen Stauraum (14) in dem Gehäuse (2) versenkbar ist, wobei die Tür (3) einen Laufwagen (23) aufweist, der in einer Führungskulisse (35, 36) des Gargeräts (1) geführt ist, so dass dadurch die Versenkbewegung in und die Herausführbewegung der Tür (3) aus dem Stauraum (14) geführt sind, dadurch gekennzeichnet, dass das Gargerät (1) eine Positionsbestimmungsvorrichtung (47) aufweist, mit welcher die Position der Tür (3) bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung bestimmbar ist, wobei durch diese Positionsbestimmungsvorrichtung (47) möglich ist, bei einer Schwenkbewegung der Tür (3) die jeweilige Position genau zu bestimmen, sodass zwischen der geschlossenen Endstellung und der vollständig geöffneten Endstellung jede Zwischenstellung exakt bestimmt werden kann.
- Gargerät (1) nach Anspruch 1, dadurch gekennzeichnet, dass die Positionsbestimmungsvorrichtung (47) zur berührungslosen, insbesondere elektromagnetischen, Positionsbestimmung der Tür (3) bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung ausgebildet ist.
- Gargerät (1) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die Positionsbestimmungsvorrichtung (47) zumindest ein erstes Teilelement (48) aufweist, welches an der Tür (3) angeordnet ist und zumindest ein zweites Teilelement (50) aufweist, welches in dem Stauraum (14) extern zur Tür (3) angeordnet ist, wobei die beiden Teilelemente (48, 50) zur Wechselwirkung ausgebildet sind und abhängig davon eine Position der Tür (3) bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung bestimmbar ist.
- Gargerät (1) nach Anspruch 3, dadurch gekennzeichnet, dass mehrere zweite Teilelemente (50) entlang der Bewegungsbahn des Laufwagens (23) in dem Stauraum (14) angeordnet sind, so dass eine Teilelementlinie (52) aus mehreren beabstandeten zweiten Teilelemente (50) gebildet ist.
- Gargerät (1) nach Anspruch 3 oder 4, dadurch gekennzeichnet, dass die zweiten Teilelemente (52) in einem Seitenwandteil (51) angeordnet sind, durch welches der Stauraum (14) seitlich begrenzt ist.
- Gargerät (1) nach Anspruch 5, dadurch gekennzeichnet, dass die Führungskulisse (35, 36) in dem Seitenwandteil (51) ausgebildet ist und die zweiten Teilelemente (50) in einem Wandbereich des Seitenwandteils (51) außerhalb und unterhalb der Führungskulisse (35, 36) angeordnet sind.
- Gargerät (1) nach einem der vorehrgehenden Ansprüche 3 bis 6, dadurch gekennzeichnet, dass das zumindest eine erste Teilelement (48) in Höhenrichtung (y) des Gargeräts (1) so an dem Laufwagen (23) angeordnet ist, dass es bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung mit dem zumindest einen zweiten Teilelement (50) in Höhenrichtung (y) überlappend vorbeigeführt ist.
- Gargerät (1) nach einem der vorhergehenden Ansprüche 3 bis 7, dadurch gekennzeichnet, dass das zumindest eine erste Teilelement (48) ein Hall-Sensor ist und das zumindest eine zweite Teilelement (50) ein Magnet ist.
- Gargerät (1) nach einem der vorhergehenden Ansprüche 3 bis 8, dadurch gekennzeichnet, dass der Laufwagen (23) einen, insbesondere frei kragenden, Tragarm (49) aufweist, an dem das zumindest eine erste Teilelement (48) angeordnet ist.
- Gargerät (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Gargerät (1) eine elektronische Bewegungseinheit (57) aufweist, mit welcher die Bewegungsgeschwindigkeit der Tür (3) bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung einstellbar ist, insbesondere veränderbar ist.
- Gargerät (1) nach Anspruch 10, dadurch gekennzeichnet, dass die Tür (3) durch die Bewegungseinheit (57) bei dieser Versenkbewegung und/oder bei dieser Herausführbewegung in zumindest eine von der geschlossenen Endstellung der Tür (3) und der vollständig geöffneten Endstellung der Tür (3) unterschiedliche Zwischenstellung bringbar und dort anhaltbar ist.
- Gargerät (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass es eine Antriebseinheit (17) aufweist, mit welcher die Tür (3) auf zumindest einem Teilweg zwischen einer geschlossenen Endstellung und einer vollständig geöffneten Endstellung der Tür (3) automatisch bewegbar ist, wobei die Antriebseinheit (17) einen Motor (18) und eine Zahnriemenvorrichtung (43) aufweist, die mit dem Laufwagen (23) gekoppelt ist.
- Gargerät (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Tür (3) eine Bedienblende (41) mit einer Bedienvorrichtung (5) und/oder einer Anzeigeeinheit (6) aufweist, und ein Türblatt (24) aufweist, wobei die Bedienblende (41) schwenkbar an dem Türblatt (24) angeordnet ist, wobei die Schwenkbewegung relativ zum Türblatt (24) automatisch erfolgt, wenn die Tür (3) die Versenkbewegung oder die Herausführbewegung vollzieht.
- Gargerät (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass an der Tür (3) eine, insbesondere optisch arbeitende, Hinderniserkennungseinheit (55) und/oder eine berührungslos aktivierbare, insbesondere optisch arbeitende, Schließbewegungsinitiierungseinheit (56) der Tür (3) angeordnet ist.
- Gargerät (1) nach Anspruch 13 und 14, dadurch gekennzeichnet, dass die Hinderniserkennungseinheit (55) und/oder die Schließbewegungsinitiierungseinheit (56) an einer Rückseite (54) der Bedienblende (41) angeordnet ist.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102020207165.9A DE102020207165A1 (de) | 2020-06-08 | 2020-06-08 | Gargerät mit Positionsbestimmungsvorrichtung für versenkbare Tür |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3922912A1 EP3922912A1 (de) | 2021-12-15 |
| EP3922912B1 true EP3922912B1 (de) | 2024-10-30 |
Family
ID=76181020
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21176659.7A Active EP3922912B1 (de) | 2020-06-08 | 2021-05-28 | Gargerät mit positionsbestimmungsvorrichtung für versenkbare tür |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3922912B1 (de) |
| DE (1) | DE102020207165A1 (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102022203509A1 (de) | 2022-04-07 | 2023-10-12 | BSH Hausgeräte GmbH | Haushaltsgerät mit spezifischem Kupplungs-Schlittensystem für eine versenkbare Tür, sowie Verfahren |
| DE102022203507A1 (de) | 2022-04-07 | 2023-10-12 | BSH Hausgeräte GmbH | Haushaltsgerät mit versenkbarer Tür und dazu spezifisch ausgebildeter Seilzugvorrichtung |
| DE102022203510A1 (de) | 2022-04-07 | 2023-10-12 | BSH Hausgeräte GmbH | Haushaltsgerät mit automatisch bewegbarer Tür und Türstellungserfassungseinrichtung, sowie Verfahren |
| DE102022203508A1 (de) | 2022-04-07 | 2023-10-12 | BSH Hausgeräte GmbH | Haushaltsgerät mit spezifischem Mitnehmersystem für Betätigung der Tür, sowie Verfahren |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19906913C2 (de) | 1999-02-19 | 2000-12-21 | Schott Glas | Tür für ein Küchengerät |
| DE102005020744B3 (de) | 2005-05-02 | 2006-12-14 | Rational Ag | Verfahren zum Führen eines Garprozesses unter Berücksichtigung des Öffnungsgrades zumindest einer Garraumöffnung und Gargerät zur Durchführung solch eines Verfahrens |
| JP4324609B2 (ja) * | 2006-11-15 | 2009-09-02 | シャープ株式会社 | 引き出し式加熱調理器における開閉ドアの駆動制御装置 |
| DE202007016255U1 (de) | 2007-11-21 | 2008-04-30 | Rational Ag | Gargerät mit automatischer Beleuchtungsanpassung |
| DE102008010526A1 (de) | 2008-02-22 | 2009-08-27 | BSH Bosch und Siemens Hausgeräte GmbH | Hausgerätvorrichtung |
| KR20100063197A (ko) * | 2008-12-03 | 2010-06-11 | 엘지전자 주식회사 | 도어개폐장치 및 이를 포함하는 조리기기 |
| DE102010001590A1 (de) | 2010-02-04 | 2011-08-04 | BSH Bosch und Siemens Hausgeräte GmbH, 81739 | Hausgerätvorrichtung |
| DE102010001591A1 (de) | 2010-02-04 | 2011-08-04 | BSH Bosch und Siemens Hausgeräte GmbH, 81739 | Hausgerätvorrichtung |
| DE102010001587B4 (de) | 2010-02-04 | 2022-03-24 | BSH Hausgeräte GmbH | Hausgerätvorrichtung |
| DE102014107544A1 (de) | 2014-05-28 | 2015-12-03 | Miele & Cie. Kg | Backofen |
| DE102015226009A1 (de) | 2015-12-18 | 2017-06-22 | BSH Hausgeräte GmbH | Gargerät mit einer Türöffnungsvorrichtung zum automatischen Verbringen einer Tür in eine Zwischenstellung sowie Verfahren zum Öffnen einer Tür eines Gargeräts |
| DE102017207980A1 (de) | 2017-05-11 | 2018-11-15 | BSH Hausgeräte GmbH | Gargerät mit einer Seilzugvorrichtung zum automatischen Schwenken einer Tür |
-
2020
- 2020-06-08 DE DE102020207165.9A patent/DE102020207165A1/de active Pending
-
2021
- 2021-05-28 EP EP21176659.7A patent/EP3922912B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| EP3922912A1 (de) | 2021-12-15 |
| DE102020207165A1 (de) | 2021-12-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3922912A1 (de) | Gargerät mit positionsbestimmungsvorrichtung für versenkbare tür | |
| EP2280631B1 (de) | Geschirrspülmaschine | |
| EP3622223B1 (de) | Gargerät mit einer seilzugvorrichtung zum automatischen schwenken einer tür | |
| EP2250929A1 (de) | Schrankteil mit herausziehbarem Ausziehteil | |
| EP1970631A2 (de) | Hausgerät, insbesondere Backofen | |
| WO2015185635A1 (de) | Schiebe-schwenkmechanik einer ablage eines möbels oder haushaltsgerätes, möbel und haushaltsgerät | |
| EP3479735A1 (de) | Befestigungsvorrichtung zum lösbaren befestigen einer frontblende an einer schublade | |
| DE202007006302U1 (de) | Möbel und Vorrichtung zum Ausstoßen eines Möbelteils | |
| WO2006013009A1 (de) | Haushaltsgerät mit optischer anzeige | |
| EP2362044A2 (de) | Haushaltsgerät, insbesondere Garofen, sowie Verfahren zum Verschieben einer Tür | |
| EP2540940B1 (de) | Scharnier für eine tür eines hausgeräts, tür mit einem derartigen scharnier sowie hausgerät mit einem entsprechenden scharnier als auch verfahren zum betätigen eines türgriffs einer tür | |
| WO1997044559A1 (de) | Vorrichtung zum öffnen und verschliessen einer schiebetür, insbesondere für fahrzeuge | |
| DE102019205980A1 (de) | Transporttasche für ein Hängefördersystem | |
| EP3463031B1 (de) | Haushaltsgeschirrspülmaschine | |
| DE102015206576A1 (de) | Haushaltsgerät mit einer in einem Verstauraum versenkbaren Tür mit spezifischer Lagereinheit | |
| EP3658824B1 (de) | Gargerät mit versenkbarer tür, die eine spezifische haltefeder für eine lagerbuchse aufweist | |
| EP2407625B1 (de) | Automatischer Türverschluss für ein Haushaltsgerät | |
| DE202014003631U1 (de) | Anordnung mit Scharnier, Linearführung und Sensorvorrichtung | |
| EP3181785A1 (de) | Auszugssperre und anordnung einer auszugssperre in einem möbel | |
| EP2388424B1 (de) | Torantriebsvorrichtung sowie damit versehene Toranlage | |
| EP3531868A1 (de) | AUSSTOßVORRICHTUNG FÜR EIN BEWEGLICHES MÖBELTEIL, MÖBEL UND VERFAHREN ZUM ÖFFNEN EINES BEWEGBAREN MÖBELTEILS | |
| EP3757341A1 (de) | Türantrieb zum automatischen antreiben einer tür mit einer mit dem türantrieb verbundenen benutzerschnittstelleneinheit | |
| EP2009210B1 (de) | Automatische Drehtüranlage | |
| EP2734100B1 (de) | Geschirrspülmaschine und verfahren zum öffnen einer tür einer geschirrspülmaschine | |
| DE102015222796A1 (de) | Gargerät mit spezifisch bewegbarer Tür |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| B565 | Issuance of search results under rule 164(2) epc |
Effective date: 20211105 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20220615 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240627 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502021005608 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250228 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250131 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250531 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250721 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502021005608 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| 26N | No opposition filed |
Effective date: 20250731 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251223 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250528 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250528 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241030 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250528 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250528 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250531 |