EP2926329B1 - Verfahren und vorrichtung zum absichern eines spurwechsels - Google Patents
Verfahren und vorrichtung zum absichern eines spurwechsels Download PDFInfo
- Publication number
- EP2926329B1 EP2926329B1 EP13783853.8A EP13783853A EP2926329B1 EP 2926329 B1 EP2926329 B1 EP 2926329B1 EP 13783853 A EP13783853 A EP 13783853A EP 2926329 B1 EP2926329 B1 EP 2926329B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- vehicle
- lane
- lane change
- response
- intended
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/161—Decentralised systems, e.g. inter-vehicle communication
- G08G1/162—Decentralised systems, e.g. inter-vehicle communication event-triggered
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/16—Anti-collision systems
- G08G1/167—Driving aids for lane monitoring, lane changing, e.g. blind spot detection
Definitions
- the present invention relates to a method for securing a lane change, the method comprising the steps of: detecting a lane change intent of a first vehicle from a first lane to a destination lane and reporting lane change intent to at least one second vehicle by means of a first Car2Car communication, responses of the second Vehicle to the first vehicle by means of a second Car2Car communication and performing a measure in the first vehicle, which helps to cancel or at least avoid a lane change of the first vehicle, depending on a content of the response of the second vehicle.
- At least one state and / or environmental date of the second vehicle is communicated to the first vehicle, wherein following the response of the second vehicle in the first vehicle, the following step is performed: second assessing a hazard potential the lane change planned by the first vehicle taking into account the response of the second vehicle.
- the invention relates to a device for securing a lane change.
- the invention relates to a vehicle with a device for securing a lane change.
- ACC Adaptive Cruise Control
- LKA Lane Keeping Assistant
- each vehicle participating in the communication process can be made aware of the relative position and speed with respect to other road users.
- the DE 10 2010 013 402 A1 describes a view of a graphic in a head-up display when a threading maneuver of a second vehicle is imminent.
- a lane change signal (threading request) of the threading vehicle (corresponding to the first vehicle of the present invention) is monitored by the host vehicle (corresponding to the second vehicle of the present invention).
- the threading requirement imposed by the threading vehicle is automatically allowed or denied.
- the DE 10 2010 011 497 A1 describes a method for avoiding or mitigating a collision between a first vehicle traveling on a first lane (corresponding to the second vehicle of the present invention) and a second vehicle traveling on a second lane (corresponding to the first vehicle of the present invention) in a lane change of the second vehicle from the second lane to the first lane.
- a first distance of the second vehicle to the first vehicle is determined by means of at least one second determination device of the first vehicle. If the distance is less than a first predetermined threshold, the first vehicle automatically issues a warning message to the second vehicle (corresponding to the first vehicle of the present invention).
- the DE 103 34 203 A1 describes a functional overall context of an accident prevention system in which at least two road users are automatically informed of the current movement of the other each other in direct intercommunication and the information from each view is automatically evaluated with the data obtained, with an automatically determined dangerous situation an automatic Intervention on the driving in the respective vehicle takes place.
- the DE 101 49 206 A1 describes a method of excluding accidents by detection when vehicles leave their respective current corridor.
- a second vehicle is informed about evasive maneuvers of a first vehicle.
- a message is sent transmit other vehicles, which then reduce their driving speed to allow the vehicle that wants to change the lane, the change of lane.
- the DE 101 34 367 A1 describes a method for a lane change, in which a reachability of possible Einscherlücken is displayed graphically and / or acoustically.
- the DE 10 2006 033 743 A1 describes a method for detecting the surroundings of a vehicle, in which information of other road users about vehicle speed and steering angle are transmitted via radio and forwarded to a steering controller and in which a direction correction for collision avoidance or optimized collision encounter is performed depending on the information.
- the DE 10 2011 018 159 A1 describes a driver assistance device with an environment sensor for monitoring a monitoring space located laterally of the motor vehicle and with an evaluation unit for estimating a possible danger to the motor vehicle by an object approaching a lane to be traveled by the vehicle.
- the DE 10 2005 036 714 A1 describes a lane change assistant that recognizes lanes by taking pictures of a road section by means of a camera system and extracting lane markings from the recorded images by means of image processing.
- the US 2003/025597 A1 describes a method for collision avoidance between two vehicles when changing lanes. Among other things, it is proposed to send a collision hazard with another vehicle, a safety alert via a wireless transmission channel to the other vehicle.
- the DE 10 2010 052 406 A1 describes a method for avoiding or reducing the consequences of a vehicle collision.
- lane change information is transmitted via WLAN to a second vehicle located in a lane to which the first one Intended to change vehicle.
- the second vehicle is automatically accelerated or braked briefly in order to avoid a collision with the first vehicle or at least to reduce consequences of the collision.
- the intended lane change is identified by an operation of a turn signal lever of the first vehicle or by a steering movement of the first vehicle.
- DE 10 2010 052 406 A1 known method has the advantage that the second vehicle is actively involved in the collision avoidance, it is questionable whether a safety gain can be achieved with it.
- For the automatic adaptation of the second vehicle to the behavior of the first vehicle can incite the driver of the first vehicle to a reckless driving style. This is counterproductive to the purported goal of improving road safety.
- a method for securing a lane change comprises the following steps: detecting a lane change intent of a first vehicle from a first lane to a destination lane, reporting lane change intent to at least one second vehicle by means of a first Car2Car communication.
- the method comprises the following steps: responses of the second vehicle to the first vehicle by means of a second Car2Car communication.
- a measure is executed in the first vehicle, which stops or at least avoids a lane change of the first vehicle.
- At least one status and / or ambient date of the second vehicle is transmitted to the first vehicle, wherein performing the following step of responding to the second vehicle in the first vehicle: secondly assessing a hazard potential of the lane change planned by the first vehicle taking into account the response of the second vehicle.
- secondly assessing a hazard potential of the lane change planned by the first vehicle taking into account the response of the second vehicle.
- the object is achieved in that the device is prepared to carry out the method according to the invention.
- the object is achieved in that the device of the vehicle is prepared to carry out the method according to the invention.
- the information about the relative vehicle position may include a relative position of the first vehicle with respect to a position of the second vehicle and / or a relative position of the second vehicle with respect to the first vehicle.
- the information about a relative vehicle speed may include a relative speed of the first vehicle with respect to a speed of the second vehicle and / or a relative speed of the second vehicle with respect to a speed of the first vehicle.
- the information about the relative vehicle acceleration may include a relative acceleration of the first vehicle with respect to an acceleration of the second vehicle and / or a relative acceleration of the second vehicle with respect to an acceleration of the first vehicle.
- a refinement provides that, in the step of first assessing the hazard potential, a hazard potential of the lane change planned by the first vehicle is assessed, with the response transmitting a result of the first assessment of the hazard potential to the first vehicle.
- At least one state and / or environmental date of the second vehicle is communicated to the first vehicle, wherein following the responses of the second vehicle in the first vehicle, the following step is performed: second assessing a hazard potential of the one planned by the first vehicle Lane change taking into account the response of the second vehicle.
- the first vehicle is enabled to carry out its own assessment of the hazard potential, taking into account data that is partially captured by the second vehicle and partly by itself.
- a lane change intent of the second vehicle is taken into account before the answer, provided that such lane change intent is present.
- the second vehicle can also incorporate its own lane change intention in the evaluation of the hazard potential, if such exists. It is particularly preferred if, during the second evaluation of the hazard potential, an own lane change intent is included, if such exists. It is particularly preferred if the second assessment of the potential hazard after the responses also a lane change intent of the second vehicle is taken into account, if there is such a lane change intent.
- the first vehicle may also include a lane change intention of the second vehicle in the evaluation of the potential hazard, if such a lane change intent exists.
- Embodiments provide that the reporting of the lane change intention to the second vehicle by means of a radar or Lidar transmission, using WLAN and / or by means of another type of radio transmission and / or that the responses of the second vehicle to the first vehicle by means of a radar or lidar transmission, by means of WLAN and / or by means of another type of radio transmission.
- one of these types of Car2Car communication is provided so that it can be shared for the process of securing a lane change.
- a preferred development provides that the recognition of the lane change intent of the first and / or the second vehicle using a camera-based lane detection system takes place and / or that the lane change intent of the first and / or the second vehicle taking into account a difference of a steering angle minus a curvature of the respective Lane, a yaw angle minus a curvature of the respective lane, a turn signal position of the vehicle and / or a travel recommendation of a navigation system of the vehicle is detected.
- a yaw rate and / or a number of the lane for calculating the situation can be consulted in order to recognize the risk potential of the lane change of the vehicle as quickly as possible.
- the methods for recognizing the lane change intention which are not based on a turn signal, have the advantage that a Lane change is detected even if the driver forgets to operate the direction indicator when a lane change.
- a lane change description is transmitted from the first vehicle to the second vehicle, which contains a lane change direction indication, an identification of the destination lane and / or information about a vehicle state of the first vehicle.
- the second vehicle may also include a lane change direction indication, an identification of the destination lane and / or information about a vehicle state of the first vehicle in the first assessment of the hazard potential.
- the method may also be applied when the first lane is identical to a second lane, or when the destination lane is a lane between the first and second lanes and the first or second lane is a passing lane for the destination lane.
- both vehicles want to drive simultaneously to a same middle lane occurs, for example, when the second vehicle on the second lane (in the right-hand drive system in the left lane) completed an overtaking and the vehicle on the first lane (in the right-hand drive system on the right lane) would like to start with an overtaking process.
- the execution of the measure for canceling or avoiding a lane change comprises an audible, visual and / or haptic warning to a driver of the first vehicle and / or an automatic steering intervention and / or an automatic accelerator intervention in the first vehicle. If the driver of the first vehicle does not react, an automatic intervention in the driving dynamics can be undertaken in the relevant vehicle, for example braking or accelerating or steering intervention, in order to defuse the situation.
- the Fig. 1 shows a dangerous traffic situation on a four-lane road 30.
- two vehicles 10, 20 initially next to each other, but not on lanes that are right next to each other, but on lanes 31, 33, which are only indirectly adjacent. Between the two lanes 31, 33 is a free lane 32.
- the dangerous traffic situation arises from the fact that both vehicles 10, 20 want to change to the same intervening lane 32 at the same time.
- a lane change intent of a first vehicle 10 is detected by a first lane 31 in a destination lane 32.
- the first vehicle 10 notifies the lane change intent to at least one second vehicle 20 by means of a first Car2Car communication.
- the second vehicle 20 responds to the first vehicle 10 by means of a second Car2Car communication.
- a measure is executed in the first vehicle 10, which stops or at least prevents a lane change of the first vehicle 10.
- a broadcast mode may be provided to address the lane change intent to the general public or simultaneously to multiple second vehicles (eg, vehicles of the same manufacturer), thereby more efficiently utilizing transmission resources.
- the limited radio range of WLAN connections limits the communication in an advantageous manner to those vehicles that are located in the environment of the respective vehicle.
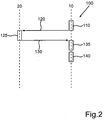
- a development of the method provides that before the response 130 of the second vehicle 20 in the second vehicle 20 (in a first Judging step 125), a hazard potential of the lane change planned by the first vehicle 10 is judged, and with the response 130, a result of the first judgment 125 of the hazard potential is transmitted to the first vehicle 10.
- a further development of the method provides that at least one state and / or environmental date of the second vehicle 20 is transmitted to the first vehicle 10 with the responses 130 of the second vehicle 20.
- the status and / or environmental data may then be used after the response 130 of the second vehicle 20 in the first vehicle 10 (in a second assessment step), a hazard potential of the lane change planned by the first vehicle 10 taking into account the response of the second vehicle 20 to judge.
- the first judgment 125 of the hazard potential before the response 130 also takes into account a lane change intent of the second vehicle 20, if such a lane change intent exists.
- a further option provides that the second assessment 135 of the hazard potential after the response 130 also takes into account a lane change intention of the second vehicle 20, if such a lane change intent exists.
- a further option provides that the lane change intention is reported to the second vehicle 20 by means of a radar or lidar transmission, by means of WLAN and / or by means of another type of radio transmission. It is also possible that the responses 130 of the second vehicle to the first vehicle by means of a radar or Lidar transmission, using WLAN and / or by means of another type of radio transmission.
- the recognition 110 of the lane change intent of the first 10 and / or the second 20 vehicle can be carried out, for example, using a camera-based lane recognition system.
- the lane change intent of the first 10 and / or the second vehicle taking into account a difference of a steering angle minus a curvature of the respective lane 31, 32, a yaw angle minus a curvature of the respective lane 31, 32, a turn signal of the vehicle 10, 20 and / or a travel recommendation of a navigation system of the vehicle 10, 20 is detected.
- a lane change description is transmitted from the first vehicle 10 to the second vehicle 20 containing a lane change direction indication, an identification of the destination lane and / or information about a vehicle state of the first vehicle 10.
- the first lane 31 may be identical to the second lane 33. As the Fig. 2 shows, it is also possible that the target track is located between the first 31 and the second 33 lane and the first 31 or the second 33 lane for the target lane 32 is a fast lane.
- Executing 130 the measure to cancel or avoid a lane change may include an audible, visual and / or haptic alert to a driver of the first vehicle 10 and / or an automatic steering intervention and / or an automatic accelerator intervention in the first vehicle 10.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Traffic Control Systems (AREA)
Description
- Die vorliegende Erfindung betrifft ein Verfahren zum Absichern eines Spurwechsels, wobei das Verfahren folgende Schritte umfasst: Erkennen einer Spurwechselabsicht eines ersten Fahrzeugs von einer ersten Fahrspur in eine Zielspur und Melden der Spurwechselabsicht an mindestens ein zweites Fahrzeug mittels einer ersten Car2Car-Kommunikation, Antworten des zweiten Fahrzeugs an das erste Fahrzeug mittels einer zweiten Car2Car-Kommunikation und Ausführen einer Maßnahme in dem ersten Fahrzeug, die einen Spurwechsel des ersten Fahrzeugs abbricht oder zumindest zu vermeiden hilft, in Abhängigkeit eines Inhalts der Antwort des zweiten Fahrzeugs. Mit dem Antworten des zweiten Fahrzeugs auf das Melden des ersten Fahrzeugs wird mindestens ein Zustands- und/oder Umgebungsdatum des zweiten Fahrzeugs an das erste Fahrzeug übermittelt, wobei nach dem Antworten des zweiten Fahrzeugs in dem ersten Fahrzeug folgender Schritt durchgeführt wird: zweites Beurteilen eines Gefährdungspotentials des von dem ersten Fahrzeug geplanten Spurwechsels unter Berücksichtigung der Antwort des zweiten Fahrzeugs.
- Außerdem betrifft die Erfindung eine Vorrichtung zum Absichern eines Spurwechsels.
- Darüberhinaus betrifft die Erfindung ein Fahrzeug mit einer Vorrichtung zum Absichern eines Spurwechsels.
- In der Fahrzeugtechnik sind Systeme bekannt, die ihr Umfeld mit Sensoren erfassen und so ein Abbild des Verkehrsumfeldes des eigenen Fahrzeugs herstellen können. Diese Systeme arbeiten beispielsweise mit Ultraschallsensoren, Radar, Lidar und/oder einer Kamera. Die Sensoren liefern Informationen über andere Fahrzeuge und Fußgänger, die sich relativ zum Fahrzeug aufhalten und bewegen. Die genannten Sensoren haben den Nachteil einer beschränkten Reichweite, welche je nach Sensor maximal 200 m beträgt. Jedoch kann in Kurven die vorausliegende Strecke nicht ermittelt werden, weil die Sensoren die erforderlichen Merkmale (z.B. Spurmarkierung) in einer Kurve nicht mehr extrahieren können. Bisher in den Fahrzeugen verbaute Sensoren sind vor allem nach vorne oder hinten gerichtet und nicht zur Seite oder haben zur Seite nur eine beschränkte Reichweite. Dadurch werden seitliche Annäherungen von zwei Fahrzeugen in der Regel nicht detektiert. Außerdem sind Systeme bekannt, die auf Basis dieser Sensorinformationen komplexe Fahrzeugfunktionen realisieren. So sind beispielsweise das ACC (Adaptive Cruise Control), welches den Abstand zum vorausfahrenden Verkehr auf Basis von Radar- und Kamerainformationen regelt, und der LKA (Lane Keeping Assistant) bekannt, der ein unbeabsichtigtes Verlassen der Fahrspur verhindert.
- Darüberhinaus gibt es Systeme, die Fahrzeuginformationen, wie die GPS-Position, Geschwindigkeit und Fahrtrichtung über den Funkkanal übermitteln und anderen Fahrzeugen zur Verfügung stellen. In der Fahrzeugtechnik spricht man hier von der Car2X- oder Car2Car-Technologie. Durch das Übermitteln von Fahrzeugdaten von und zu anderen Fahrzeugen, die sich in ihrer jeweiligen Umgebung befinden, erhalten die Fahrzeuge ein Abbild ihres jeweiligen Fahrzeugumfelds, entsprechend dem Abbild der Umfeldsensoren. Im Gegensatz zu Umfeldsensoren, die einen gerichteten Öffnungswinkel, beispielsweise nach vorne oder zur Seite aufweisen, eine beschränkte Reichweite besitzen und direkten Sichtkontakt (LOS: line-of-sight) benötigen, können mittels der Car2X-Technologie auch verdeckte Verkehrsteilnehmer über größere Reichweiten mit einem virtuellen 360°-Rundumblick erfasst werden.
- Durch die Kenntnis der eigenen GPS-Position, Geschwindigkeit sowie weiterer Bewegungsdaten und durch den Empfang der Daten der anderen Fahrzeuge kann jedem Fahrzeug, welches am Kommunikationsverfahren teilnimmt, die relative Position und Geschwindigkeit gegenüber anderen Verkehrsteilnehmern bekannt gemacht werden. Diese Relativpositionen können z.B. durch eine Transformation der GPS-Daten in eine Ebene realisiert werden. Die kann z.B. über eine Transformation in UTM-Koordinaten (UTM=Universal Transverse Mercator) oder die Transformation auf eine lokale tangentiale Ebene (LTP - Local Tangential Plane) geschehen. Werden zusätzlich die übermittelten Geschwindigkeiten und Fahrrichtungen betrachtet, so können zudem Relativgeschwindigkeiten errechnet werden. Somit ist zu jedem Zeitpunkt ein Abbild des Verkehrsumfelds in Echtzeit gegeben.
- Die
DE 10 2010 013 402 A1 beschreibt eine Ansicht einer Grafik in einem Head-up-Display, wenn ein Einfädelmanöver eines zweiten Fahrzeugs unmittelbar bevorsteht. Hierbei wird ein Spurwechselsignal (Anforderung zum Einfädeln) des einfädelnden Fahrzeugs (entspricht dem ersten Fahrzeug der vorliegenden Erfindung) durch das Hostfahrzeug (entspricht dem zweiten Fahrzeug der vorliegenden Erfindung) überwacht. In einem autonomen Betrieb wird die durch das einfädelnde Fahrzeug gestellte Anforderung zum Einfädeln automatisch zugelassen oder abgelehnt. - Die
DE 10 2010 011 497 A1 beschreibt ein Verfahren zur Vermeidung oder Abschwächung einer Kollision zwischen einem auf einer ersten Fahrspur fahrenden ersten Fahrzeug (das dem zweiten Fahrzeug der vorliegenden Erfindung entspricht) und einem auf einer zweiten Fahrspur fahrenden zweiten Fahrzeug (das dem ersten Fahrzeug der vorliegenden Erfindung entspricht) bei einem Spurwechsel des zweiten Fahrzeugs von der zweiten Fahrspur auf die erste Fahrspur. Dazu wird in einem Schritt ein erster Abstand des zweiten Fahrzeugs zu dem ersten Fahrzeug mittels zumindest einer zweiten Ermittlungsvorrichtung des ersten Fahrzeugs ermittelt. Falls der Abstand kleiner als ein erster vorbestimmter Schwellenwert ist, wird von dem ersten Fahrzeug automatisch eine Warnmeldung an das zweite Fahrzeug (das dem ersten Fahrzeug der vorliegenden Erfindung entspricht) ausgegeben. - Die
DE 103 34 203 A1 beschreibt einen funktionalen Gesamtzusammenhang eines Unfallverhütungssystems, in dem mindestens zwei Verkehrsteilnehmer über die aktuelle Bewegung des jeweils anderen automatisch gegenseitig in direkter Interkommunikation informiert werden und die Information aus jeweiliger Sicht mit den ermittelten Daten automatisch bewertet wird, wobei in Folge einer automatisch ermittelten gefährlichen Situation ein automatischer Eingriff auf den Fahrbetrieb im jeweiligen Fahrzeug erfolgt. - Die
DE 101 49 206 A1 beschreibt ein Verfahren zum Ausschließen von Unfällen durch Erkennung, wenn Fahrzeuge ihren jeweiligen aktuellen Korridor verlassen. Mittels Fahrzeug-zu-Fahrzeug-Kommunikation wird ein zweites Fahrzeug über Ausweichmanöver eines ersten Fahrzeugs informiert. Wenn ein Fahrzeug eine Fahrbahn wechseln möchte, wird eine Nachricht an andere Fahrzeuge übertragen, die daraufhin ihre Fahrgeschwindigkeit verringern, um dem Fahrzeug, das die Fahrbahn wechseln möchte, den Wechsel der Fahrspur zu ermöglichen. - Die
DE 101 34 367 A1 beschreibt ein Verfahren für einen Fahrspurwechsel, in welchem eine Erreichbarkeit möglicher Einscherlücken graphisch und/oder akustisch angezeigt wird. - Die
DE 10 2006 033 743 A1 beschreibt eine Verfahren zur Umgebungserfassung eines Fahrzeugs, in dem Informationen anderer Verkehrsteilnehmer über Fahrzeuggeschwindigkeit und Lenkwinkel über Funk übertragen werden und an ein Lenkungs-Steuergerät weitergeleitet werden und in dem in Abhängigkeit von den Informationen eine Fahrtrichtungskorrektur zur Kollisionsvermeidung oder optimierten Kollisionsbegegnung durchgeführt wird. - Die
DE 10 2011 018 159 A1 beschreibt eine Fahrerassistenzvorrichtung mit einem Umgebungssensor zum Überwachen eines seitlich vom Kraftfahrzeug gelegenen Überwachungsraums und mit einer Auswerteeinheit zum Einschätzen einer möglichen Gefährdung des Kraftfahrzeugs durch ein Objekt, das sich einer Fahrspur nähert, die von dem Fahrzeug zu befahren ist. - Die
DE 10 2005 036 714 A1 beschreibt einen Spurwechselassistenten, der Fahrspuren erkennt, indem mittels eines Kamerasystems Bilder eines Straßenabschnitts aufgenommen werden und mittels einer Bildverarbeitung Fahrspurmarkierungen aus den aufgenommenen Bildern extrahiert werden. - Die
US 2003/025597 A1 beschreibt ein Verfahren zur Kollisionsvermeidung zwischen zwei Fahrzeugen bei Spurwechsel. Unter anderem wird vorgeschlagen, bei Kollisionsgefahr mit einem anderen Fahrzeug eine Sicherheitswarnung über einen drahtlosen Übertragungskanal zu dem anderen Fahrzeug zu senden. - Die
DE 10 2010 052 406 A1 beschreibt ein Verfahren zur Vermeidung oder Verminderung der Folgen einer Fahrzeugkollision. Bei einem identifizierten beabsichtigten Fahrspurwechsel eines ersten Fahrzeugs wird eine Fahrspurwechselinformation über WLAN an ein zweites Fahrzeug übertragen, das sich auf einer Fahrspur befindet, auf welche das erste Fahrzeug zu wechseln beabsichtigt. Dadurch wird das zweite Fahrzeug selbsttätig beschleunigt oder kurz abgebremst, um eine Kollision mit dem ersten Fahrzeug zu vermeiden oder zumindest Folgen der Kollision zu vermindern. Der beabsichtigte Fahrspurwechsel wird durch eine Betätigung eines Blinkerhebels des ersten Fahrzeugs oder durch eine Lenkbewegung des ersten Fahrzeugs identifiziert. - Obwohl das aus
DE 10 2010 052 406 A1 bekannte Verfahren den Vorteil hat, dass das zweite Fahrzeug aktiv in die Kollisionsvermeidung einbezogen wird, ist es fraglich, ob damit ein Sicherheitsgewinn erzielt werden kann. Denn das selbsttätige Anpassen des zweiten Fahrzeugs an das Verhalten des ersten Fahrzeugs kann den Fahrer des ersten Fahrzeugs zu einer rücksichtlosen Fahrweise anstacheln. Dies ist kontraproduktiv für das vorgebliche Ziel, eine Straßenverkehrssicherheit zu verbessern. - Es ist eine Aufgabe der vorliegenden Erfindung, ein Verfahren zum Absichern eines Spurwechsels bereitzustellen, das niemanden zu einer rücksichtslosen Fahrweise animiert. Außerdem ist es eine Aufgabe der Erfindung eine Vorrichtung und ein Fahrzeug mit einer Vorrichtung zum Absichern eines Spurwechsels bereitzustellen, die beziehungsweise das niemanden zu einer rücksichtslosen Fahrweise animiert.
- Diese Aufgabe wird erfindungsgemäß durch ein Verfahren gemäß Patentanspruch 1, durch eine Vorrichtung gemäß Patentanspruch 9 oder ein Fahrzeug gemäß Anspruch 10 gelöst. Vorteilhafte Weiterbildungen der vorliegenden Erfindungen sind in den Unteransprüchen angegeben.
- Erfindungsgemäß umfasst ein Verfahren zum Absichern eines Spurwechsels folgende Schritte: Erkennen einer Spurwechselabsicht eines ersten Fahrzeugs von einer ersten Fahrspur in eine Zielspur, Melden der Spurwechselabsicht an mindestens ein zweites Fahrzeug mittels einer ersten Car2Car-Kommunikation. Außerdem umfasst das Verfahren folgende Schritte: Antworten des zweiten Fahrzeugs an das erste Fahrzeug mittels einer zweiten Car2Car-Kommunikation. In Abhängigkeit eines Inhalts der Antwort des zweiten Fahrzeugs wird eine Maßnahme in dem ersten Fahrzeug ausgeführt, die einen Spurwechsels des ersten Fahrzeugs abbricht oder zumindest vermeiden hilft. Mit dem Antworten des zweiten Fahrzeugs auf das Melden des ersten Fahrzeugs wird mindestens ein Zustands- und/oder Umgebungsdatum des zweiten Fahrzeugs an das erste Fahrzeug übermittelt, wobei nach dem Antworten des zweiten Fahrzeugs in dem ersten Fahrzeug folgender Schritt durchgeführt wird: zweites Beurteilen eines Gefährdungspotentials des von dem ersten Fahrzeug geplanten Spurwechsels unter Berücksichtigung der Antwort des zweiten Fahrzeugs. Beim ersten Beurteilen des Gefährdungspotentials vor dem Antworten des zweiten Fahrzeugs wird auch eine Spurwechselabsicht des zweiten Fahrzeugs berücksichtigt, sofern eine solche Spurwechselabsicht vorliegt.
- Dadurch, dass je nach Antwort des zweiten Fahrzeugs eine Maßnahme durchgeführt wird, die zu einem Abbruch oder zumindest zu einer Vermeidung eines Spurwechsels des ersten Fahrzeugs führt, statt dass die Spurwechselabsicht des ersten Fahrzeugs einen Abbruch oder eine Vermeidung eines Spurwechsels des zweiten Fahrzeugs veranlasst, werden Spurwechsel abgesichert, ohne dass dadurch einer der Fahrer zu einer rücksichtslosen Fahrweise animiert wird.
- In Bezug auf die Vorrichtung zum Absichern eines Spurwechsels wird die Aufgabe dadurch gelöst, dass die Vorrichtung dazu vorbereitet ist, das erfindungsgemäße Verfahren durchzuführen.
- In Bezug auf das Fahrzeug mit der Vorrichtung zum Absichern eines Spurwechsels wird die Aufgabe dadurch gelöst, dass die Vorrichtung des Fahrzeugs dazu vorbereitet ist, das erfindungsgemäße Verfahren durchzuführen.
- Die Antwort des zweiten Fahrzeugs kann eine Information über einen Zustand des zweiten Fahrzeugs beinhalten. Zu dem Zustand eines (ersten oder zweiten) Fahrzeugs kann beispielsweise eine echte oder unechte Teilmenge folgender Daten gehören:
- Beschreibung der Spurwechselabsicht des Fahrzeugs,
- absolute oder relative Position des Fahrzeugs,
- Kennung der Straße, auf dem sich das Fahrzeug befindet,
- absolute oder relative Kennung der ersten Fahrspur,
- Kennung der Zielspur,
- absolute oder relative Fahrzeuggeschwindigkeit,
- absolute oder relative Fahrzeugbeschleunigung,
- Lenkwinkel,
- Gierwinkel,
- Gierrate,
- Schwimmwinkel,
- Beschleunigungsvermögen
- ein oder mehrere andere Merkmale des jeweiligen Fahrzeugs.
- Die Information über die relative Fahrzeugposition kann eine Relativposition des ersten Fahrzeugs in Bezug auf eine Position des zweiten Fahrzeugs und/oder eine Relativposition des zweiten Fahrzeugs in Bezug auf das erste Fahrzeug umfassen. Alternativ oder zusätzlich kann die Information über eine relative Fahrzeuggeschwindigkeit eine Relativgeschwindigkeit des ersten Fahrzeugs in Bezug auf eine Geschwindigkeit des zweiten Fahrzeugs und/oder eine Relativgeschwindigkeit des zweiten Fahrzeugs in Bezug auf eine Geschwindigkeit des ersten Fahrzeugs umfassen. Alternativ oder zusätzlich kann die Information über die relative Fahrzeugbeschleunigung eine Relativbeschleunigung des ersten Fahrzeugs in Bezug auf eine Beschleunigung des zweiten Fahrzeugs und/oder eine Relativbeschleunigung des zweiten Fahrzeugs in Bezug auf eine Beschleunigung des ersten Fahrzeugs umfassen.
- Eine Weiterbildung sieht vor, dass in dem Schritt des ersten Beurteilens des Gefährdungspotentials ein Gefährdungspotential des von dem ersten Fahrzeug geplanten Spurwechsels beurteilt wird, wobei mit der Antwort ein Ergebnis des ersten Beurteilens des Gefährdungspotentials an das erste Fahrzeug übermittelt wird. Hierdurch kann zumindest ein Teil der Daten, die bei dem zweiten Fahrzeug erfasst werden und zur Beurteilung des Gefährdungspotentials nützlich sind, schon in dem zweiten Fahrzeug verarbeitet oder vorverarbeitet werden und brauchen nicht zu dem ersten Fahrzeug übertragen werden. Hierdurch können Übertragungsressourcen eingespart werden und eine Reaktionsgeschwindigkeit des Systems zur Absicherung eines Spurwechsels verbessert werden.
- Mit dem Antworten des zweiten Fahrzeugs wird mindestens ein Zustands- und/oder Umgebungsdatum des zweiten Fahrzeugs an das erste Fahrzeug übermittelt, wobei nach dem Antworten des zweiten Fahrzeugs in dem ersten Fahrzeug folgender Schritt durchgeführt wird: zweites Beurteilen eines Gefährdungspotentials des von dem ersten Fahrzeug geplanten Spurwechsels unter Berücksichtigung der Antwort des zweiten Fahrzeugs. Hierdurch wird das erste Fahrzeug in die Lage versetzt, eine eigene Beurteilung des Gefährdungspotentials unter Berücksichtigung von Daten durchzuführen, die teilweise von dem zweiten Fahrzeug und teilweise von ihm selbst erfasst werden.
- Beim ersten Beurteilen des Gefährdungspotentials wird vor dem Antworten auch eine Spurwechselabsicht des zweiten Fahrzeugs berücksichtigt, sofern eine solche Spurwechselabsicht vorliegt. Hierdurch kann das zweite Fahrzeug in die Bewertung des Gefährdungspotentials auch eine eigene Spurwechselabsicht einbeziehen, sofern eine solche vorliegt. Besonders bevorzugt ist, wenn beim zweiten Beurteilen des Gefährdungspotentials auch eine eigene Spurwechselabsicht einbezogen wird, sofern eine solche vorliegt. Besonders bevorzugt ist, wenn beim zweiten Beurteilen des Gefährdungspotentials nach dem Antworten auch eine Spurwechselabsicht des zweiten Fahrzeugs berücksichtigt wird, sofern eine solche Spurwechselabsicht vorliegt. Hierdurch kann das erste Fahrzeug in die Bewertung des Gefährdungspotentials auch eine Spurwechselabsicht des zweiten Fahrzeugs einbeziehen, sofern eine solche Spurwechselabsicht vorliegt.
- Ausgestaltungen sehen vor, dass das Melden der Spurwechselabsicht an das zweite Fahrzeug mittels einer Radar- oder Lidar-Übertragung, mittels WLAN und/oder mittels einer anderen Art von Funkübertragung erfolgt und/oder dass das Antworten des zweiten Fahrzeugs an das erste Fahrzeug mittels einer Radar- oder Lidar-Übertragung, mittels WLAN und/oder mittels einer anderen Art von Funkübertragung erfolgt. In zukünftigen Fahrzeugen ist ohnehin eine dieser Arten von Car2Car-Kommunikation vorgesehen, so dass sie für das Verfahren zur Absicherung eines Spurwechsels mitgenutzt werden kann.
- Eine bevorzugte Weiterbildung sieht vor, dass das Erkennen der Spurwechselabsicht des ersten und/oder des zweiten Fahrzeugs unter Nutzung eines kameragestützten Spurerkennungssystems erfolgt und/oder dass die Spurwechselabsicht des ersten und/oder des zweiten Fahrzeugs unter Berücksichtigung einer Differenz eines Lenkwinkels abzüglich einer Krümmung der jeweiligen Fahrspur, eines Gierwinkels abzüglich einer Krümmung der jeweiligen Fahrspur, einer Blinkerstellung des Fahrzeugs und/oder einer Fahrtempfehlung eines Navigationssystems des Fahrzeugs erkannt wird. Zusätzlich kann auch eine Gierrate und/oder eine Nummer der Fahrspur zur Berechnung der Situation hinzugezogen werden, um das Gefährdungspotential des Spurwechsels des Fahrzeugs möglichst schnell zu erkennen. Die Methoden zur Erkennung der Spurwechselabsicht, die sich nicht auf eine Blinkerstellung stützen, haben den Vorteil, dass ein Spurwechsel auch dann erkannt wird, wenn der Fahrer vergisst, den Fahrtrichtungsanzeiger bei einem Spurwechsel zu betätigen.
- Es ist auch von Vorteil, wenn beim Melden der Spurwechselabsicht eine Spurwechselbeschreibung vom ersten Fahrzeug zum zweiten Fahrzeug übertragen wird, die eine Spurwechselrichtungsangabe, eine Kennzeichnung der Zielspur und/oder eine Information über einen Fahrzeugzustand des ersten Fahrzeugs enthält. Hierdurch kann das zweite Fahrzeug in die erste Bewertung des Gefährdungspotentials auch eine Spurwechselrichtungsangabe, eine Kennzeichnung der Zielspur und/oder eine Information über einen Fahrzeugzustand des ersten Fahrzeugs einbeziehen.
- Das Verfahren kann auch angewendet werden, wenn die erste Fahrspur mit einer zweiten Fahrspur identisch ist oder wenn die Zielspur eine Fahrspur zwischen der ersten und einer zweiten Fahrspur ist und die erste oder die zweite Fahrspur eine Überholspur für die Zielspur ist. Der Fall, dass beide Fahrzeuge gleichzeitig auf eine selbe mittlere Spur fahren wollen, tritt beispielsweise dann auf, wenn das zweite Fahrzeug auf der zweiten Fahrspur (im Rechtsfahrsystem auf der linken Fahrspur) einen Überholvorgang beendet und das Fahrzeug auf der ersten Fahrspur (im Rechtsfahrsystem auf der rechten Fahrspur) mit einem Überholvorgang beginnen möchte.
- Zielführend ist, wenn das Ausführen der Maßnahme zum Abbrechen oder Vermeiden eines Spurwechsels eine akustische, optische und/oder haptische Warnung an einen Fahrer des ersten Fahrzeugs und/oder einen selbsttätigen Lenkeingriff und/oder einen selbsttätigen Gaspedaleingriff im ersten Fahrzeug umfasst. Reagiert der Fahrer des ersten Fahrzeugs nicht, so kann im betreffenden Fahrzeug ein selbsttätiger Eingriff in die Fahrdynamik vorgenommen werden, beispielsweise ein Bremsen oder Beschleunigen oder ein Lenkeingriff, um die Situation zu entschärfen.
- Die vorliegende Erfindung wird nun anhand der beigefügten Zeichnung näher erläutert. Dabei zeigt:
- Fig. 1
- schematisch eine gefährliche Verkehrssituation auf einer vierspurigen Straße, in der zwei Fahrzeuge zunächst nebeneinander herfahren, wobei sich zwischen ihnen eine freie Fahrspur befindet, wobei die beiden Fahrzeuge gerade im Begriff sind, gleichzeitig auf dieselbe dazwischenliegende Fahrspur zu wechseln, und
- Fig. 2
- schematisch ein Nachrichtenaustauschdiagramm eines Verfahrens zur Absicherung eines Spurwechsels.
- Die nachfolgend näher beschriebenen Ausführungsbeispiele stellen bevorzugte Ausführungsformen der vorliegenden Erfindung dar.
- Die
Fig. 1 zeigt eine gefährliche Verkehrssituation auf einer vierspurigen Straße 30. Hier fahren zwei Fahrzeuge 10, 20 zunächst nebeneinander her, allerdings nicht auf Fahrspuren, die direkt nebeneinander liegen, sondern auf Fahrspuren 31, 33, die nur mittelbar nebeneinander liegen. Zwischen den beiden Fahrspuren 31, 33 befindet sich eine freie Fahrspur 32. Die gefährliche Verkehrssituation entsteht dadurch, dass beide Fahrzeuge 10, 20 gleichzeitig auf dieselbe dazwischenliegende Fahrspur 32 wechseln wollen. - Das in
Fig. 2 dargestellte Nachrichtenaustauschdiagramm eines Verfahrens 100 zum Absichern eines Spurwechsels umfasst folgende Schritte. In einem ersten Schritt 110 wird eine Spurwechselabsicht eines ersten Fahrzeugs 10 von einer ersten Fahrspur 31 in eine Zielspur 32 erkannt. In einem zweiten Schritt 120 meldet das erste Fahrzeug 10 die Spurwechselabsicht an mindestens ein zweites Fahrzeug 20 mittels einer ersten Car2Car-Kommunikation. In einem dritten Schritt 130 antwortet das zweite Fahrzeug 20 an das erste Fahrzeug 10 mittels einer zweiten Car2Car-Kommunikation. In einem vierten Schritt 140 wird in Abhängigkeit eines Inhalts der Antwort des zweiten Fahrzeugs 20 eine Maßnahme in dem ersten Fahrzeug 10 ausgeführt, die einen Spurwechsel des ersten Fahrzeugs 10 abbricht oder zumindest zu vermeiden hilft. Es kann ein Rundsendemodus vorgesehen sein, mit dem die Spurwechselabsicht an die Allgemeinheit oder gleichzeitig an mehrere zweite Fahrzeuge (beispielsweise an Fahrzeuge eines selben Herstellers) adressiert wird, wodurch Übertragungsressourcen effizienter genutzt werden. Die begrenzte Funkreichweite von WLAN-Verbindungen begrenzt die Kommunikation in vorteilhafter Weise auf solche Fahrzeuge, die sich in der Umgebung des jeweiligen Fahrzeugs befinden. - Eine Weiterbildung des Verfahrens sieht vor, dass vor dem Antworten 130 des zweiten Fahrzeugs 20 in dem zweiten Fahrzeug 20 (in einem ersten Beurteilungsschritt 125) ein Gefährdungspotential des von dem ersten Fahrzeug 10 geplanten Spurwechsels beurteilt wird, wobei mit der Antwort 130 ein Ergebnis des ersten Beurteilens 125 des Gefährdungspotentials an das erste Fahrzeug 10 übermittelt wird.
- Eine weitere Weiterbildung des Verfahrens sieht vor, dass mit dem Antworten 130 des zweiten Fahrzeugs 20 mindestens ein Zustands- und/oder Umgebungsdatum des zweiten Fahrzeugs 20 an das erste Fahrzeug 10 übermittelt wird. Das Zustands- und/oder Umgebungsdatum kann dann nach dem Antworten 130 des zweiten Fahrzeugs 20 in dem ersten Fahrzeug 10 (in einem zweiten Beurteilungsschritt) dazu genutzt werden, ein Gefährdungspotential des von dem ersten Fahrzeug 10 geplanten Spurwechsels unter Berücksichtigung der Antwort des zweiten Fahrzeugs 20 zu beurteilen.
- Optional wird beim ersten Beurteilen 125 des Gefährdungspotentials vor dem Antworten 130 auch eine Spurwechselabsicht des zweiten Fahrzeugs 20 berücksichtigt, sofern eine solche Spurwechselabsicht vorliegt. Unabhängig davon sieht eine weitere Option vor, dass beim zweiten Beurteilen 135 des Gefährdungspotentials nach dem Antworten 130 auch eine Spurwechselabsicht des zweiten Fahrzeugs 20 berücksichtigt wird, sofern eine solche Spurwechselabsicht vorliegt.
- Eine weitere Option sieht vor, dass die Spurwechselabsicht an das zweite Fahrzeug 20 mittels einer Radar- oder Lidar-Übertragung, mittels WLAN und/oder mittels einer anderen Art von Funkübertragung gemeldet wird. Auch ist es möglich, dass das Antworten 130 des zweiten Fahrzeugs an das erste Fahrzeug mittels einer Radar- oder Lidar-Übertragung, mittels WLAN und/oder mittels einer anderen Art von Funkübertragung erfolgt.
- Das Erkennen 110 der Spurwechselabsicht des ersten 10 und/oder des zweiten 20 Fahrzeugs kann beispielsweise unter Nutzung eines kameragestützten Spurerkennungssystems erfolgt. Alternativ oder zusätzlich ist es möglich, dass die Spurwechselabsicht des ersten 10 und/oder des zweiten 20 Fahrzeugs unter Berücksichtigung einer Differenz eines Lenkwinkels abzüglich einer Krümmung der jeweiligen Fahrspur 31, 32, eines Gierwinkels abzüglich einer Krümmung der jeweiligen Fahrspur 31, 32, einer Blinkerstellung des Fahrzeugs 10, 20 und/oder einer Fahrtempfehlung eines Navigationssystems des Fahrzeugs 10, 20 erkannt wird.
- Weitere Optionen sehen vor, dass beim Melden der Spurwechselabsicht des ersten Fahrzeugs 10 eine Spurwechselbeschreibung vom ersten Fahrzeug 10 zum zweiten Fahrzeug 20 übertragen wird, die eine Spurwechselrichtungsangabe, eine Kennzeichnung der Zielspur und/oder eine Information über einen Fahrzeugzustand des ersten Fahrzeugs 10 enthält.
- Die erste Fahrspur 31 kann mit der zweiten Fahrspur 33 identisch sein. Wie die
Fig. 2 zeigt, ist es aber auch möglich, dass sich die Zielspur zwischen der ersten 31 und der zweiten 33 Fahrspur befindet und die erste 31 oder die zweite 33 Fahrspur für die Zielspur 32 eine Überholspur ist. - Das Ausführen 130 der Maßnahme zum Abbrechen oder Vermeiden eines Spurwechsels kann eine akustische, optische und/oder haptische Warnung an einen Fahrer des ersten Fahrzeugs 10 und/oder einen selbsttätigen Lenkeingriff und/oder einen selbsttätigen Gaspedaleingriff im ersten Fahrzeug 10 umfassen.
Claims (10)
- Verfahren (100) zum Absichern eines Spurwechsels, wobei das Verfahren folgende Schritte umfasst:- Erkennen (110) einer Spurwechselabsicht eines ersten Fahrzeugs (10) von einer ersten Fahrspur (31) in eine Zielspur (32);- Melden (120) der Spurwechselabsicht an mindestens ein zweites Fahrzeug (20) mittels einer ersten Car2Car-Kommunikation;- Antworten (130) des zweiten Fahrzeugs (20) an das erste Fahrzeug (10) mittels einer zweiten Car2Car-Kommunikation; und- in Abhängigkeit eines Inhalts der Antwort des zweiten Fahrzeugs (20) Ausführen (140) einer Maßnahme in dem ersten Fahrzeug (10), die einen Spurwechsel des ersten Fahrzeugs (10) abbricht oder zumindest zu vermeiden hilft;wobei mit dem Antworten (130) des zweiten Fahrzeugs (20) auf das Melden (120) des ersten Fahrzeugs (10) mindestens ein Zustands- und/oder Umgebungsdatum des zweiten Fahrzeugs (20) an das erste Fahrzeug (10) übermittelt wird, wobei nach dem Antworten (130) des zweiten Fahrzeugs (20) in dem ersten Fahrzeug (10) folgender Schritt durchgeführt wird: zweites Beurteilen (135) eines Gefährdungspotentials des von dem ersten Fahrzeug (10) geplanten Spurwechsels unter Berücksichtigung der Antwort (130) des zweiten Fahrzeugs (20); dadurch gekennzeichnet, dass
bei einem ersten Beurteilen (125) des Gefährdungspotentials vor dem Antworten (130) des zweiten Fahrzeugs (20) auch eine Spurwechselabsicht des zweiten Fahrzeugs (20) berücksichtigt wird, sofern eine solche Spurwechselabsicht vorliegt. - Verfahren (100) nach Anspruch 1, dadurch gekennzeichnet, dass in dem Schritt des ersten Beurteilens (125) des Gefährdungspotentials ein Gefährdungspotential des von dem ersten Fahrzeug (10) geplanten Spurwechsels beurteilt wird, wobei mit der Antwort ein Ergebnis des ersten Beurteilens (125) des Gefährdungspotentials an das erste Fahrzeug (10) übermittelt wird.
- Verfahren (100) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass beim zweiten Beurteilen (135) des Gefährdungspotentials nach dem Antworten (130) auch eine Spurwechselabsicht des zweiten Fahrzeugs (20) berücksichtigt wird, sofern eine solche Spurwechselabsicht vorliegt.
- Verfahren (100) nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass das Melden (120) der Spurwechselabsicht an das zweite Fahrzeug (20) mittels einer Radar- oder Lidar-Übertragung, mittels WLAN und/oder mittels einer anderen Art von Funkübertragung erfolgt und/oder dass das Antworten (130) des zweiten Fahrzeugs an das erste Fahrzeug mittels einer Radar- oder Lidar-Übertragung, mittels WLAN und/oder mittels einer anderen Art von Funkübertragung erfolgt.
- Verfahren (100) nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass das Erkennen (110) der Spurwechselabsicht des ersten (10) und/oder zweiten (20) Fahrzeugs unter Nutzung eines kameragestützten Spurerkennungssystems erfolgt und/oder dass die Spurwechselabsicht des ersten (10) und/oder des zweiten (20) Fahrzeugs unter Berücksichtigung einer Differenz eines Lenkwinkels abzüglich einer Krümmung der jeweiligen Fahrspur (31, 33), eines Gierwinkels abzüglich einer Krümmung der jeweiligen Fahrspur (31, 33), einer Blinkerstellung des Fahrzeugs (10, 20) und/oder einer Fahrtempfehlung eines Navigationssystems des Fahrzeugs (10, 20) erkannt wird.
- Verfahren (100) nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass beim Melden (120) der Spurwechselabsicht eine Spurwechselbeschreibung vom ersten Fahrzeug (10) zum zweiten Fahrzeug (20) übertragen wird, die eine Spurwechselrichtungsangabe, eine Kennzeichnung der Zielspur (32) und/oder eine Information über einen Fahrzeugzustand des ersten Fahrzeugs (10) enthält.
- Verfahren (100) nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass die erste Fahrspur (31) mit einer zweiten Fahrspur (33) identisch ist oder dass die Zielspur (32) eine Fahrspur zwischen der ersten (31) und einer zweiten (33) Fahrspur ist und die erste (31) oder die zweite (33) Fahrspur eine Überholspur für die Zielspur (32) ist.
- Verfahren (100) nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, dass das Ausführen (130) der Maßnahme zum Abbrechen oder Vermeiden eines Spurwechsels eine akustische, optische und/oder haptische Warnung an einen Fahrer des ersten Fahrzeugs (10) und/oder einen selbsttätigen Lenkeingriff und/oder einen selbsttätigen Gaspedaleingriff im ersten Fahrzeug (10) umfasst.
- Vorrichtung zum Absichern eines Spurwechsels eines Fahrzeugs.
dadurch gekennzeichnet, dass
die Vorrichtung dazu eingerichtet ist, das Verfahren (100) nach einem der Ansprüche 1 bis 8 durchzuführen. - Fahrzeug (10, 20),
dadurch gekennzeichnet, dass
das Fahrzeug (10, 20) eine Vorrichtung nach Anspruch 9 aufweist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE201210023361 DE102012023361A1 (de) | 2012-11-28 | 2012-11-28 | Verfahren und Vorrichtung zum Absichern eines Spurwechsels und Fahrzeug |
| PCT/EP2013/003242 WO2014082698A1 (de) | 2012-11-28 | 2013-10-29 | Verfahren und vorrichtung zum absichern eines spurwechsels und fahrzeug |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2926329A1 EP2926329A1 (de) | 2015-10-07 |
| EP2926329B1 true EP2926329B1 (de) | 2016-06-29 |
Family
ID=49513898
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP13783853.8A Active EP2926329B1 (de) | 2012-11-28 | 2013-10-29 | Verfahren und vorrichtung zum absichern eines spurwechsels |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP2926329B1 (de) |
| DE (1) | DE102012023361A1 (de) |
| WO (1) | WO2014082698A1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10377383B2 (en) | 2017-12-11 | 2019-08-13 | Ford Global Technologies, Llc | Vehicle lane change |
| RU2760046C1 (ru) * | 2018-07-16 | 2021-11-22 | Ниссан Мотор Ко., Лтд. | Способ помощи при вождении и устройство помощи при вождении |
Families Citing this family (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9550528B1 (en) * | 2015-09-14 | 2017-01-24 | Ford Global Technologies, Llc | Lane change negotiation |
| DE102016205140A1 (de) * | 2015-11-04 | 2017-05-04 | Volkswagen Aktiengesellschaft | Verfahren und Regelungssysteme zur Bestimmung einer Verkehrslücke zwischen zwei Fahrzeugen für einen Fahrstreifenwechsel für ein Fahrzeug |
| DE102016205141A1 (de) | 2015-11-04 | 2017-05-04 | Volkswagen Aktiengesellschaft | Verfahren und Fahrzeugkommunikationssystem zum Bestimmen einer Fahrintention für ein Fahrzeug |
| DE102016122686B4 (de) | 2016-11-24 | 2021-01-07 | Henrik Stiewe | Verfahren zum Informieren eines Verkehrsteilnehmers über eine Verkehrssituation |
| JP6859931B2 (ja) * | 2017-11-15 | 2021-04-14 | トヨタ自動車株式会社 | 自動運転システム |
| DE102018202469A1 (de) * | 2018-02-19 | 2019-08-22 | Audi Ag | Verfahren zur Höhenbestimmung eines Kraftfahrzeuges und Kraftfahrzeug |
| US11548511B2 (en) | 2019-06-14 | 2023-01-10 | GM Global Technology Operations LLC | Method to control vehicle speed to center of a lane change gap |
| FR3105961B1 (fr) * | 2020-01-08 | 2022-08-12 | Psa Automobiles Sa | Procédé et dispositif de détermination d’un indicateur de changement de voie pour véhicule |
| CN111942405B (zh) | 2020-09-24 | 2021-10-15 | 北京百度网讯科技有限公司 | 车辆控制方法、装置、车辆、电子设备及存储介质 |
| CN114980031A (zh) * | 2021-08-18 | 2022-08-30 | 长城汽车股份有限公司 | 多车变道交互控制方法、装置、系统、存储介质及车辆 |
| CN113763750B (zh) * | 2021-09-29 | 2023-06-13 | 天翼交通科技有限公司 | 基于5g的智能车路协同系统及方法 |
| FR3132958B1 (fr) * | 2022-02-23 | 2024-01-19 | Psa Automobiles Sa | Procédé et dispositif de communication de données par sélection d’au moins un radar dans une pluralité de radars d’un véhicule |
| CN114735075B (zh) * | 2022-04-13 | 2023-06-13 | 中国第一汽车股份有限公司 | 车辆转弯状态确定方法、装置、电子设备及存储介质 |
| CN116206488A (zh) * | 2023-03-16 | 2023-06-02 | 岚图汽车科技有限公司 | 车辆变道碰撞预警方法、系统、设备及存储介质 |
| CN116866867A (zh) * | 2023-07-10 | 2023-10-10 | Oppo广东移动通信有限公司 | 车辆交互方法、车辆交互装置、车载终端以及车辆 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10149206A1 (de) * | 2000-10-04 | 2003-02-06 | Intelligent Tech Int Inc | Verfahren und Vorrichtung zum Kartographieren einer Straße sowie Unfallverhütungssystem |
| DE10134367A1 (de) * | 2001-07-14 | 2003-01-23 | Daimler Chrysler Ag | Verfahren zur Leithilfe für einen Fahrspurwechsel eines Fahrzeuges |
| US6882287B2 (en) * | 2001-07-31 | 2005-04-19 | Donnelly Corporation | Automotive lane change aid |
| DE10334203A1 (de) * | 2003-07-26 | 2005-03-10 | Volkswagen Ag | Verfahren zum Betrieb eines interaktiven Verkehrsabwicklungssystemes und interaktives Verkehrsabwicklungssystem selbst |
| DE102005036714A1 (de) | 2005-08-04 | 2007-02-08 | Daimlerchrysler Ag | Verfahren zur Unterstützung des Fahrers eines Fahrzeugs bei einem Spurwechsel und Fahrerassistenzsystem zur Durchführung des Verfahrens |
| DE102006033743A1 (de) * | 2006-07-21 | 2007-10-04 | Conti Temic Microelectronic Gmbh | Verfahren zur Umgebungserfassung eines Fahrzeugs |
| US8269652B2 (en) * | 2009-04-02 | 2012-09-18 | GM Global Technology Operations LLC | Vehicle-to-vehicle communicator on full-windshield head-up display |
| DE102010011497A1 (de) * | 2010-03-16 | 2011-09-22 | GM Global Technology Operations LLC , (n. d. Ges. d. Staates Delaware) | Verfahren zur Vermeidung oder Abschwächung einer Kollision, Steuervorrichtung für ein Fahrerassistenzsystem und Fahrzeug |
| DE102010052406A1 (de) | 2010-11-24 | 2011-07-07 | Daimler AG, 70327 | Verfahren zur Vermeidung oder Verminderung von Fahrzeugkollisionen |
| DE102011018159A1 (de) * | 2011-04-19 | 2012-10-25 | GM Global Technology Operations LLC (n. d. Gesetzen des Staates Delaware) | Vorrichtung und Verfahren zur Fahrerunterstützung |
-
2012
- 2012-11-28 DE DE201210023361 patent/DE102012023361A1/de not_active Withdrawn
-
2013
- 2013-10-29 WO PCT/EP2013/003242 patent/WO2014082698A1/de not_active Ceased
- 2013-10-29 EP EP13783853.8A patent/EP2926329B1/de active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10377383B2 (en) | 2017-12-11 | 2019-08-13 | Ford Global Technologies, Llc | Vehicle lane change |
| RU2760046C1 (ru) * | 2018-07-16 | 2021-11-22 | Ниссан Мотор Ко., Лтд. | Способ помощи при вождении и устройство помощи при вождении |
Also Published As
| Publication number | Publication date |
|---|---|
| EP2926329A1 (de) | 2015-10-07 |
| DE102012023361A1 (de) | 2014-05-28 |
| WO2014082698A1 (de) | 2014-06-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2014082698A1 (de) | Verfahren und vorrichtung zum absichern eines spurwechsels und fahrzeug | |
| EP3830522B1 (de) | Verfahren zur schätzung der lokalisierungsgüte bei der eigenlokalisierung eines fahrzeuges, vorrichtung für die durchführung des verfahrens, fahrzeug sowie computerprogramm | |
| DE102016122686B4 (de) | Verfahren zum Informieren eines Verkehrsteilnehmers über eine Verkehrssituation | |
| DE102016003438B4 (de) | Fahrassistenzsystem eines Fahrzeugs und Verfahren zur Steuerung desselben | |
| EP3834189B1 (de) | Verfahren und steuervorrichtung zum warnen eines fahrers eines kraftfahrzeugs sowie kraftfahrzeug mit einer derartigen steuervorrichtung | |
| EP2620929B1 (de) | Verfahren und Vorrichtung zur Erkennung einer Sondersituation im Straßenverkehr | |
| EP2987154B1 (de) | Verfahren und system zur vermeidung eines auffahrens eines folgefahrzeugs auf ein unmittelbares vorausfahrzeug sowie verwendung des systems | |
| DE102018219564A1 (de) | Fahrzeug und verfahren zum steuern desselben | |
| DE102012023498B4 (de) | Verfahren und System zur selbsttätigen und/oder assistierenden Fahrzeugführung | |
| EP3371022A1 (de) | Verfahren und regelungssysteme zur bestimmung einer verkehrslücke zwischen zwei fahrzeugen für einen fahrstreifenwechsel für ein fahrzeug | |
| DE102017114876A1 (de) | Fahrerassistenzsystem zur Kollisionsvermeidung mittels Warn- und Interventionskaskade | |
| DE102017100323A1 (de) | Steuerung für die Fahrt eines Fahrzeugs | |
| DE102016223579A1 (de) | Verfahren zum Ermitteln von Daten einer Verkehrssituation | |
| DE102020112686A1 (de) | Adaptives autonomes Notbremssystem unter Berücksichtigung des Lenkwegs und Steuerverfahren für selbiges | |
| WO2010000521A1 (de) | Fahrerassistenzverfahren und -vorrichtung | |
| WO2010037643A1 (de) | Verfahren zum betreiben einer fahrerassistenzeinrichtung | |
| WO2008061890A1 (de) | Verfahren zur drahtlosen kommunikation zwischen fahrzeugen | |
| EP2934967A1 (de) | Verfahren und vorrichtung zum automatisierten bremsen und lenken eines fahrzeugs | |
| DE102014211530A1 (de) | Überholassistent für Straßen mit Gegenverkehr | |
| WO2020052840A1 (de) | Verfahren und vorrichtung zum betrieb eines zumindest teilweise automatisiert betriebenen ersten fahrzeugs | |
| DE102010001304A1 (de) | Verfahren zum Kontrollieren einer Verkehrssituation | |
| DE102018131643A1 (de) | Fahrzeugspurwechsel | |
| DE102013105103A1 (de) | Verfahren zum Betreiben eines Eigen-Fahrzeugs | |
| DE202013010061U1 (de) | Vorrichtung zur Kollisionsvermeidung | |
| DE102015214243A1 (de) | Verfahren und Vorrichtung zur Vergrößerung eines rückwärtigen Sichtbereichs für ein vorausfahrendes Fahrzeug |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20150629 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: KRATZSCH, CLAUDIA Inventor name: ENGEL, SEBASTIAN Inventor name: ROESSLER, HENDRIK |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20160408 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 809639 Country of ref document: AT Kind code of ref document: T Effective date: 20160715 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502013003569 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 4 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160929 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20160629 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160930 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20161029 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161031 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20161031 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502013003569 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| 26N | No opposition filed |
Effective date: 20170330 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161031 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161029 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160929 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161029 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20161031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20131029 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160629 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 809639 Country of ref document: AT Kind code of ref document: T Effective date: 20181029 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20181029 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230530 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20241031 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20241023 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20241023 Year of fee payment: 12 |