WO2013133286A1 - 形状測定装置、構造物製造システム、走査装置、形状測定方法、構造物製造方法、及び形状測定プログラム - Google Patents
形状測定装置、構造物製造システム、走査装置、形状測定方法、構造物製造方法、及び形状測定プログラム Download PDFInfo
- Publication number
- WO2013133286A1 WO2013133286A1 PCT/JP2013/056029 JP2013056029W WO2013133286A1 WO 2013133286 A1 WO2013133286 A1 WO 2013133286A1 JP 2013056029 W JP2013056029 W JP 2013056029W WO 2013133286 A1 WO2013133286 A1 WO 2013133286A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- light
- unit
- intensity
- generated
- shape measuring
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images





Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/25—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures by projecting a pattern, e.g. one or more lines, moiré fringes on the object
- G01B11/2513—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures by projecting a pattern, e.g. one or more lines, moiré fringes on the object with several lines being projected in more than one direction, e.g. grids, patterns
-
- G—PHYSICS
- G02—OPTICS
- G02B—OPTICAL ELEMENTS, SYSTEMS OR APPARATUS
- G02B26/00—Optical devices or arrangements for the control of light using movable or deformable optical elements
- G02B26/08—Optical devices or arrangements for the control of light using movable or deformable optical elements for controlling the direction of light
- G02B26/10—Scanning systems
Definitions
- the MEMS mirror 22 (deflection unit) generates a twisting motion in the hinge unit based on a control signal supplied from the control unit 40.
- the MEMS mirror 22 reflects the light emitted from the light projection lens 21 and projects the reflected light onto the object to be measured 3.
- the MEMS mirror 22 is a single vibration type reflecting member that changes the irradiation direction of a light beam at a constant period. Note that the light reflected here is a substantially rectangular pattern light that has passed through the cylindrical lens 24, and the MEMS mirror 22 moves on the object 3 to be measured by setting the central axis of vibration to a substantially rectangular longitudinal direction. It is possible to scan a substantially square area by scanning a rectangular pattern light in the short direction.
- the period correction unit 411 determines that the reflection surface of the MEMS mirror 22 has a predetermined touch angle (for example, from the angle detection unit 50).
- a signal may be generated at the timing of (maximum deflection angle). In that case, the same effect can be obtained by adjusting the timing of changing the cycle of the sine wave signal in accordance with the timing of detecting the signal. Since the MEMS mirror 22 of the projection unit 20 changes the light deflection direction by simple vibration, the change in angle (angular velocity) detected by the angle detection unit 50 is the center of the change range of the laser beam direction. The part (center area) is fast and the peripheral part (peripheral area) is slow.
- the projection unit 20 adjusts the laser light emitted from the laser diode 10 by the condensing lens 233 to parallel light, and further passes through the cylindrical lens 24 and the condensing lens 213 to form a linear laser light (pattern light). It is formed.
- the origin A scanning range (measurement range) of the laser beam (pattern light) on the DUT 3 corresponding to the change range of the direction of the laser beam is defined as a range R1.
- the direction in which the laser beam (pattern light) on the object to be measured 3 is scanned (the direction is changed by vibration) is the X-axis direction
- the imaging direction of the imaging unit 30 orthogonal to the X-axis is Y.
- the period correction unit 411 uses the modulation signal based on the function f ( ⁇ ) as angle information (for example, angle (phase)) of the reflection surface of the MEMS mirror 22 output from the angle detection unit 50. Correct the period. As shown in FIG. 2, the distance from the MEMS mirror 22 to the irradiation position is longer for X 2 ⁇ than for X 0 . Even if the change in angle is the same as the distance increases, the amount of change in the irradiation position increases as the distance increases. Therefore, it is preferable to shorten the period accordingly. In this way, the length of the cycle may be varied using the distance as a parameter. In the present embodiment, the light emission period of the laser diode 10 is lengthened in proportion to the irradiation position and the distance to the projection unit.
- the amplifier unit 12 performs voltage-current conversion on the analog voltage signal of the corrected modulation signal supplied from the DAC unit 11 and supplies the analog current signal of the corrected modulation signal to the laser diode 10. That is, the amplifier unit 12 outputs an injection current to the laser diode 10. Thereby, the laser diode 10 emits a laser beam whose light intensity is modulated.
- the modulation unit 41 performs correction to change the modulation period and amplitude by the two methods described above, and generates a corrected modulation signal such as the waveform W3 shown in FIG. .
- FIG. 5 is a diagram illustrating the modulation signal corrected by the modulation unit 41 in the present embodiment.
- the horizontal axis represents time t
- the vertical axis represents the injection current output from the amplifier unit 12 to the laser diode 10.
- the modulation period T2 in the central region of the measurement range R1 is greater than the modulation periods T1 and T3 in the peripheral region. short.
- the modulation unit 41 performs the correction to change the modulation period and the amplitude according to the change in the direction of the laser light by the two methods described above.
- W4 a lattice pattern (striped pattern) in which the lattice (striped pattern) interval and the intensity amplitude of the lattice (striped pattern) are uniform is obtained (see the interval D3).
- step S104 the control unit 40 determines the amount of light (corresponding to the light intensity) of the laser diode 10 that is a light source in accordance with the selected pattern.
- step S106 the shape measuring apparatus 1 detects phase information (angle information) of the MEMS mirror 22 (step S106). That is, the modulation unit 41 of the control unit 40 acquires angle information detected by the angle detection unit 50.
- the imaging unit 30 includes an imaging optical system (light receiving lens 31) that forms an image of a pattern, and the modulation unit 41 (period correction unit 411) corresponds to the imaging performance of the imaging optical system.
- the modulation period may be changed.
- the object to be measured 3 is perpendicular to the optical axis of the light receiving lens 31 at the center of the field of view of the imaging unit 30 and the periphery of the field of view as shown in FIG. Even if a lattice pattern having the same intensity change is projected, the lattice pitch of the image obtained by the imaging unit 30 may change between the center and the periphery of the image due to distortion of the light receiving lens 31.
- the shape measuring apparatus 1 since an appropriate lattice pattern (stripe pattern) can be formed according to the imaging performance of the imaging optical system, the shape measuring apparatus 1 according to the present embodiment has a lattice interval (stripe pattern interval) in the peripheral region. ) Can be prevented from becoming narrow, so that the measurement range for measuring the object to be measured 3 can be expanded.
- the modulation unit 41 changes the modulation amplitude in accordance with a change in the direction of light to be projected.
- the present invention is not limited to only changing the amplitude of the modulation.
- the gain of the corresponding pixel can be varied in accordance with the set amplitude of modulation. Good.
- the modulation unit 41 (amplitude correction unit 412) has a lattice pattern projected onto the measurement object 3 when the measurement object 3 is a flat surface with uniform reflectance and diffusivity.
- the drive signal to the laser diode 10 is modulated so that the intensity difference between the bright part and the dark part of the image becomes constant.
- the modulation unit 41 (amplitude correction unit 412), based on the noise level and saturation level of the area sensor 32 (imaging device) included in the imaging unit 30, the lattice (striped pattern) in the lattice pattern (striped pattern).
- a mirror or a liquid crystal panel that changes the amount of light is disposed between the object to be measured from a mirror or a light source that changes the reflectance, and the reflectance and transmittance are varied according to the irradiation direction of the MEMS mirror 22. .
- the lattice pattern projected on the DUT 3 can have a desired brightness distribution.
- the substantially rectangular pattern light (Linear pattern light) may be generated.
- the control unit CONT or each unit included in the control unit CONT may be realized by dedicated hardware, and the control unit CONT or each unit included in the control unit CONT includes a memory and a CPU ( The control unit CONT or a program for realizing the function of each unit included in the control unit CONT may be loaded into a memory and executed to implement the function. Also, the control unit CONT or a program for realizing the functions of each unit included in the control unit CONT is recorded on a computer-readable recording medium, and the program recorded on the recording medium is read into a computer system and executed. By doing so, you may perform the process by the control part CONT or each part with which this control part CONT is provided.
- the “computer system” includes an OS and hardware such as peripheral devices.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Optics & Photonics (AREA)
- Length Measuring Devices By Optical Means (AREA)
Abstract
格子パターンが投影される測定領域全体にわって従来より均一な精度で測定する。 形状測定装置は、光を生成する光生成部と、前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、前記光生成部で生成される光の強度を周期的に変化させ、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、前記測定対象の像を撮像する撮像部と、前記撮像部で得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出する測定部と、を備える。
Description
本発明は、形状測定装置、構造物製造システム、走査装置、形状測定方法、構造物製造方法、及び形状測定プログラムに関する。
工業製品などの人工物や人体などの形状を、三次元で計測するための形状測定装置が知られている(例えば、特許文献1を参照)。このような形状測定装置は、測定対象物に格子パターンを測定対象物に投影し、測定対象物に投影された格子パターンの像を撮像することにより、測定対象物の三次元形状を測定する。また、このような形状測定装置では、例えば、ミラー(スキャナ)を用いて、格子パターンを投影している。
しかしながら、MEMSミラーなどのミラーによる偏向方法は、機械的な共振周波数で、ある軸を中心にミラーを反復運動しながら回転するものが一般的である。このとき、MEMSミラーは、ミラーを保持するヒンジ部分が捻れながら回転することにより、反射方向の偏向が行われる。それゆえ、ミラーは、単振動的に周期的に反復した回転運動がなされる。このようにミラーが単振動する場合、ミラーの反射面の方向の可変範囲において、ミラーの反射面の可変範囲の中央領域では、ミラーの周辺領域よりも速く角度が変位する。そして、ミラーの角度変位の違いは測定領域上にてスキャンされる光のスピード変化に対応する。従って、周期の一様な格子パターンを測定領域に形成するために、光源側の強度を一定周期で変化させても、実際に測定領域に形成される格子パターンの強度や周期が一定にならない。それゆえ、格子パターンが投影される測定領域全体にわたって、精度が均一とならないという問題があった。
本発明は、上記課題を解決すべくなされたもので、その目的は、格子パターンが投影される測定領域全体にわって従来より均一な精度で測定できる形状測定装置、構造物製造システム、形状測定方法、構造物製造方法、及び形状測定プログラムを提供することにある。
上記問題を解決するために、本発明の一実施形態は、測定対象の三次元形状を測定する形状測定装置であって、光を生成する光生成部と、前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、前記光生成部で生成される光の強度を周期的に変化させ、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、前記測定対象の像を撮像する撮像部と、前記撮像部で得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出する測定部と、を備える形状測定装置である。
また、本発明の一実施形態は、構造物の形状に関する設計情報を作成する設計装置と、前記設計情報に基づいて前記構造物を作製する成形装置と、本発明の他の実施形態に係る形状測定装置と、前記形状測定装置によって得られた形状情報と、前記設計情報とを比較する検査装置と、を含む構造物製造システムである。
また、本発明の一実施形態は、測定対象の三次元形状を測定する形状測定装置であって、光を生成する光生成部と、前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、前記光生成部で生成される光の強度を正弦波状に変化させ、かつ該生成される光の強度変化の周期を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、前記測定対象の像を撮像する撮像部と、前記撮像部で得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出する測定部と、を備える形状測定装置である。
また、本発明の一実施形態は、三次元形状を測定する測定対象に光を走査する走査装置であって、光を生成する光生成部と、前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、前記光生成部で生成される光の強度変化の振幅を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、を備える走査装置である。
また、本発明の一実施形態は、測定対象の三次元形状を測定する形状測定方法であって、光を生成することと、生成した光の照射方向を変化させて前記測定対象に光を走査することと、生成される光の強度を周期的に変調し、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変調することと、前記測定対象における光の走査に同期して前記測定対象の像を撮像することと、撮像して得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出することと、を含む形状測定方法である。
また、本発明の一実施形態は、構造物の形状に関する設計情報を作成する設計工程と、前記設計情報に基づいて前記構造物を作製する成形工程と、作製された前記構造物の形状を、本発明の他の実施形態の形状測定方法を用いて測定する測定工程と、前記測定工程で得られた形状情報と、前記設計情報とを比較する検査工程と、を含む構造物製造方法である。
また、本発明の一実施形態は、形状測定装置としてのコンピュータに、光生成部が、光を生成する光生成ステップと、投射部が、前記生成するステップで生成された光の照射方向を変化させて、前記測定対象に光を走査する走査ステップと、制御部が、前記光生成部で生成される光の強度を周期的に変調し、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変調するように前記光生成部を制御する制御ステップと、撮像部が、前記投射部により光を走査された前記測定対象の像を撮像する撮像ステップと、測定部が、前記撮像部で撮像して得られた前記測定対象の画像に基づいて、前記測定対象の形状を測定する測定ステップと、を実行させるための形状測定プログラムである。
本発明によれば、測定領域に渡って従来より均一な精度で測定することができる。
以下、本発明の一実施形態による形状測定装置について、図面を参照して説明する。
[第1の実施形態]
図1は、本実施形態による形状測定装置1を示す概略ブロック図である。
この図において、形状測定装置1は、レーザダイオード10、DAC(Digital to Analog Converter)部11、アンプ部12、投射部20、撮像部30、制御部40、記憶部60、及び表示部70を備えている。
[第1の実施形態]
図1は、本実施形態による形状測定装置1を示す概略ブロック図である。
この図において、形状測定装置1は、レーザダイオード10、DAC(Digital to Analog Converter)部11、アンプ部12、投射部20、撮像部30、制御部40、記憶部60、及び表示部70を備えている。
レーザダイオード10は、例えば、可視光半導体レーザダイオードなどの光束生成部であり、光束(レーザ光)を投射部20に照射する。レーザダイオード10は、注入される電流に応じて、光の強度(発光強度)が決定されるので、レーザダイオード10から生成された光束の強度はアンプ部12から供給される電流信号に基づいて、変化する。したがって、アンプ部12から周期的に異なる電流信号が入力されると、それに応じてレーザダイオード10からは、周期的に強度が異なるレーザ光が射出する。
投射部20は、レーザダイオード10から照射された光束を所定の強度分布を有する光束に整形し、その光束の被測定物への照射方向を偏向することで、被測定物3の測定領域全体にレーザダイオード10からの光束を順次投影する。投射部20は投光用レンズ21とMEMSミラー(Micro Electro Mechanical Systems)22を備えている。投光用レンズ21は図1では簡略化のため、単レンズで記しているが、所定の強度分布に光束を整形するためのシリンドリカルレンズや集光レンズ等で構成されている。MEMSミラー22は、反射部とヒンジ部を備え、反射部をヒンジ構造で保持したものである。このヒンジは、反射部に対して図1の紙面の上下方向に設けられている。そして、図1の矢印に示した方向に往復運動させている。MEMSミラー22は、このヒンジ部に対して捻り方向に力を加え、機械的な共振状態で反復回転運動させることで、被測定物3の少なくとも測定領域全体に、レーザダイオード10からの光束を投影する。反復的に捻り運動をさせることにより、反射部が向く方向が単振動により周期的に変化する。投射部20は、撮像部30が被測定物3を撮像するために露出している間に、被測定物3の測定領域にレーザダイオード10からの光束が投影されるように、撮像部30が撮像している方向と異なる方向から、被測定物3にレーザダイオード10からの光束をMEMSミラー22で偏向しながら照射する。
また、投射部20は、レーザダイオード10から照射されるレーザ光を光軸方向と垂直方向のある一方向にライン状の光強度分布を有するように強度分布を整形させるシリンドリカルレンズ等を含む投光用レンズ21を有する。投射部20は、MEMSミラー22による反射方向の変化により被測定物3の表面に、強度を周期的に変化させながら同じピッチで明るさの明暗分布を所定時間内に形成することができる。したがって、MEMSミラー22が単振動運動の半周期分だけ変位することで、投射部20は、被測定物3への明るさが正弦波状に変化する縞模様(正弦格子)のパターンが被測定物に投影されることとなる。
また、投射部20は、レーザダイオード10から照射されるレーザ光を光軸方向と垂直方向のある一方向にライン状の光強度分布を有するように強度分布を整形させるシリンドリカルレンズ等を含む投光用レンズ21を有する。投射部20は、MEMSミラー22による反射方向の変化により被測定物3の表面に、強度を周期的に変化させながら同じピッチで明るさの明暗分布を所定時間内に形成することができる。したがって、MEMSミラー22が単振動運動の半周期分だけ変位することで、投射部20は、被測定物3への明るさが正弦波状に変化する縞模様(正弦格子)のパターンが被測定物に投影されることとなる。
また、投射部20は、投光用レンズ21、MEMSミラー22、及び角度検出部50を備えている。
投光用レンズ21は、後述する集光レンズ233、213及びシリンドリカルレンズ24から構成されており、レーザダイオード10とMEMSミラー22との間に配置される。
投光用レンズ21は、後述する集光レンズ233、213及びシリンドリカルレンズ24から構成されており、レーザダイオード10とMEMSミラー22との間に配置される。
MEMSミラー22(偏向部)は、制御部40から供給される制御信号に基づいて、ヒンジ部に捻れ運動を発生させている。MEMSミラー22は、投光用レンズ21から出射された光を反射し、反射した光を被測定物3上に投影(投射)する。MEMSミラー22は、一定周期で光束の照射方向を変化させる単振動型反射部材である。なお、ここで反射される光は、シリンドリカルレンズ24を通過したほぼ長方形のパターン光であり、MEMSミラー22は、振動の中心軸をほぼ長方形の長手方向とすることによって、被測定物3上を長方形のパターン光を短手方向に走査してほぼ正方形の領域全体を走査することが可能である。
角度検出部50は、例えば、渦電流センサや静電容量センサなどのセンサであり、MEMSミラー22の反射面が向いている角度または振動周期の位相を検出する。角度検出部50は、検出されたMEMSミラー22の反射面の方向を制御部40に供給する。なお、角度検出部50は、反射面が向いている角度ではなく、振動の位相(例えば、光の方向が予め定められた所定の方向であることを示すタイミング情報)を出力する、例えば、フォトインタラプタなどの簡単な近接スイッチを使用することも可能である。特に、MEMSミラー22は、反射面を保持する構造の共振周波数で反射面を繰り返し変位させることで、常に一定の周波数と振幅(反射面の変位の最大振れ幅)で反射面の周期的に変化する。したがって、この振動状態の位相を検出することで、どの方向に向いているか算出することが可能である。また、MEMSミラー22が振動する周期が分かっていれば、制御部40は、反射面が特定の方向にあることを示すタイミングを示す情報に基づいて、このタイミング情報からの経過時間に対応付けて、光の方向の変化を捕らえることが可能である。ここで、角度情報には、例えば、角度(位相)、角速度、上述した振動の位相などの情報が含まれるものとして、説明する。
撮像部30は、被測定物3を撮像した撮像画像を生成する。撮像部30は、一フレーム間に取得された積算光量分布を取得することが出来る。したがって、レーザダイオード10から発光される光束の光量が時間軸に対して正弦波状に変化させながら、MEMSミラー22で偏向することによって、撮像部30で取得される画像は被測定物3に縞パターンが投影された像とすることできる。したがって、本実施の形態では、撮像部30は、投射部20と連動して露出動作がなされる。特に、撮像部30は、投射部20のMEMSミラー22の振動位相と同期して露出処理をおこなう。撮像部30は、生成した撮像画像を制御部40に送信する。そして、制御部40はその撮像画像の画像データを記憶部60に記憶させる。本実施形態では、撮像部30は、投射部20によってNバケット法に基づく初期位相の異なる複数の格子パターンが被測定物3に投影された像を、初期位相毎に撮像した複数の撮像画像を生成する。
また、撮像部30は、受光用レンズ31、エリアセンサ32、及びADC(Analog to Digital Converter)部33を備えている。
また、撮像部30は、受光用レンズ31、エリアセンサ32、及びADC(Analog to Digital Converter)部33を備えている。
受光用レンズ31は、被測定物3の表面に投影された縞パターンをエリアセンサ32に結像させる受光光学系(撮像光学系)である。
エリアセンサ32(撮像素子)は、受光用レンズ31で結像した像を受光して電気信号(アナログ信号)に変換する受光素子であり、例えば、2次元型CCD(Charge Coupled Device)イメージセンサや2次元型MOS(Metal Oxide Semiconductor)型のイメージセンサなどの2次元イメージセンサである。エリアセンサ32は、受光用レンズ31によって結像された格子パターンの像をアナログ信号に変換して、ADC部33に供給する。
ADC部33は、アナログ-デジタル変換し、この変換したデジタル信号である画像データを制御部40に供給する。
エリアセンサ32(撮像素子)は、受光用レンズ31で結像した像を受光して電気信号(アナログ信号)に変換する受光素子であり、例えば、2次元型CCD(Charge Coupled Device)イメージセンサや2次元型MOS(Metal Oxide Semiconductor)型のイメージセンサなどの2次元イメージセンサである。エリアセンサ32は、受光用レンズ31によって結像された格子パターンの像をアナログ信号に変換して、ADC部33に供給する。
ADC部33は、アナログ-デジタル変換し、この変換したデジタル信号である画像データを制御部40に供給する。
記憶部60は、形状測定装置1における各種情報を記憶する。記憶部60は、例えば、撮像部30が撮像した画像データ、測定のための各種設定情報、後述するレーザダイオード10を駆動制御するときの駆動信号の補正情報61などを記憶する。記憶部60は、光の方向の変化(例えば、角度情報)に対応付けて、予め算出されている補正情報を記憶している。ここで、補正情報は、例えば、ルックアップテーブルなどの補正テーブル情報である。
表示部70は、各種情報を表示するディスプレイである。例えば、表示部70は、後述する測定部42により算出された被測定物3の三次元形状を示す点群データ等を表示する。
表示部70は、各種情報を表示するディスプレイである。例えば、表示部70は、後述する測定部42により算出された被測定物3の三次元形状を示す点群データ等を表示する。
制御部40は、形状測定装置1における被測定物3の形状を測定する処理の制御を行い、被測定物3の三次元形状を求める演算処理をおこなう。具体的に、制御部40は、MEMSミラー22の振動状態と同期を取りながら、レーザダイオード10から発するレーザ光に周期的な強度変化を発生させるように、レーザダイオード10に供給される電流を制御する。撮像部30の撮像時間内に上述した格子パターン(縞模様のパターン)の像を撮像させる制御をおこなう。また、制御部40は、撮像部30によって撮像された画像に基づいて、被測定物3の三次元座標を算出して被測定物3の形状測定値を出力する。そして、制御部40は、測定した被測定物3の形状を表示部70に表示させる制御をおこなう。
また、制御部40は、変調部41と、測定部42とを備えている。
また、制御部40は、変調部41と、測定部42とを備えている。
変調部41は、レーザダイオード10が照射するレーザ光の発光強度の周期的な変化に対して変調をおこなう。その際、MEMSミラー22の反射面の向きに応じて設定された変調を行う。これにより、レーザ光の発光強度の周期的な変化がMEMSミラー22の反射面の向きに応じて変化する。
次に、この変調部41が行う変調について、詳しく説明する。変調部41は、被測定物3が平面である場合に、等間隔な格子パターン(縞模様パターン)が撮像部30によって撮像されるように、レーザ光の発光強度の変化をMEMSミラー22の反射方向に応じて制御する。そのときに、レーザダイオード10に供給する周期的な波形を持つ駆動信号に対して、被測定物3の測定領域のどの領域でも明部の明るさと暗部の明るさの差が同じで、かつ明部と暗部がどの領域を比較しても同じ間隔になるように、MEMSミラー22の反射面の方向に応じて補正する。
変調部41は、MEMSミラー22の反射面の向きに応じて、レーザ光の発光強度変化の周期を変更する(第1の方式)。具体的に、変調部41は、レーザ光の偏向方向に応じて、レーザ光の強度変化の周期を補正する。これにより、被測定物が平面の場合、格子パターン(縞模様パターン)の間隔が等間隔になる。
また、変調部41は、レーザ光の方向の変化に応じて、レーザ光の強度を周期的に変化させる変調の振幅を変更する(第2の方式)。具体的に、変調部41は、MEMSミラー22の反射面の方向に応じて、撮像部30のエリアセンサ32の受光面の共役面と平行な平面に投影された格子パターンがいずれの領域も明部と暗部の光強度差がほぼ同じ強度差となるように、レーザ光の強度変調の振幅の大きさを変更する。
なお、この2つの方式によるレーザ光の強度変調の補正の詳細については後述する。
変調部41は、レーザダイオード10に供給される駆動電流を正弦波状に変化する電流を、DAC部11を介して供給しているが、このとき、MEMSミラー22の振動位相に応じて、異なる周期及び強度になるように基準周期の信号に対して補正(変更)をおこなう。上述した変調の補正を2つの方式によりおこなう。なお、変調部41は、角度検出部50から供給された最大振れ角の位置であることを示すタイミング情報を取得し、このタイミング情報からの経過時間毎に上述した変調の補正をおこなう。
また、変調部41は、周期補正部411と、振幅補正部412とを備えている。
また、変調部41は、周期補正部411と、振幅補正部412とを備えている。
周期補正部411は、上述した第1の方式による変調の補正をおこなう補正部であり、基準となる単一周波数の正弦波信号を、レーザ光の方向に応じて、その周期を変更する補正をおこなう。周期補正部411で周期が補正された正弦波信号を、DAC部11及びアンプ部12を介して、レーザダイオード10に入力することで、平面が測定面の場合、等間隔のパターンの像が撮像部30により取得することができる。周期補正部411は、補正した正弦波信号データを周期補正された変調信号として、振幅補正部412に供給する。周期補正部411は、例えば、測定モードに応じて、異なる周波数及び振幅の正弦波信号(基準変調信号)に基づいて補正をおこなってもよい。
なお、逐次MEMSミラー22の反射面の角度をモニターする必要は無く、本実施の形態では、周期補正部411は、角度検出部50からはMEMSミラー22の反射面が所定の触れ角(例えば、最大振れ角)となるタイミングで信号を発生するものでもよい。その場合は、信号を検出したタイミングに合わせて、正弦波信号の周期を変更するタイミングを調節することで、同様な効果が得られる。なお、投射部20のMEMSミラー22は、単振動により光の偏向方向が変化するため、角度検出部50によって検出される角度の変化(角速度)は、レーザ光の方向の変化範囲のうちの中央部分(中央領域)が速く、その周辺部分(周辺領域)が遅くなる。そのため、周期補正部411は、MEMSミラー22の反射面の向きが測定領域の中央領域より周辺領域にレーザダイオード10の光束を投影するような向きとなっている場合、レーザダイオード10に供給される駆動電流の変調の周期を長くするように変調の周期を変更する。本実施形態では、周期補正部411は、例えば、角度検出部50から供給される上述のタイミング情報に応じて、格子パターン(縞模様パターン)における格子(縞模様)が等間隔になるように、基準となる正弦波信号の周期を変更する。
なお、逐次MEMSミラー22の反射面の角度をモニターする必要は無く、本実施の形態では、周期補正部411は、角度検出部50からはMEMSミラー22の反射面が所定の触れ角(例えば、最大振れ角)となるタイミングで信号を発生するものでもよい。その場合は、信号を検出したタイミングに合わせて、正弦波信号の周期を変更するタイミングを調節することで、同様な効果が得られる。なお、投射部20のMEMSミラー22は、単振動により光の偏向方向が変化するため、角度検出部50によって検出される角度の変化(角速度)は、レーザ光の方向の変化範囲のうちの中央部分(中央領域)が速く、その周辺部分(周辺領域)が遅くなる。そのため、周期補正部411は、MEMSミラー22の反射面の向きが測定領域の中央領域より周辺領域にレーザダイオード10の光束を投影するような向きとなっている場合、レーザダイオード10に供給される駆動電流の変調の周期を長くするように変調の周期を変更する。本実施形態では、周期補正部411は、例えば、角度検出部50から供給される上述のタイミング情報に応じて、格子パターン(縞模様パターン)における格子(縞模様)が等間隔になるように、基準となる正弦波信号の周期を変更する。
また、周期補正部411は、撮像光学系の光学特性(例えば、受光用レンズ31の焦点距離や、受光用レンズ31が有する歪曲などの光学条件)に応じて、変調の周期を変更する。例えば、周期補正部411は、受光用レンズ31によって、測定の分解能が確保できるように、周辺領域において中央領域より基準となる正弦波信号の周期を長くする。
振幅補正部412は、上述した第2の方式による変調の変更をおこなう補正部であり、角度検出部50から検出されたMEMSミラー22の反射面の方向に応じて、レーザダイオード10から発する光束の強度を変更する。もし、レーザダイオード10から発する光束の強度が一定の場合、MEMSミラー22により投影される被測定物の照射位置からMEMSミラー22までの距離が異なるので、撮像部30で得られた画像中の格子パターン(縞模様パターン)の明暗の強度差は一定にならない。そこで、例えば、振幅補正部412は、投射部20から得られるMEMSミラー22の反射面の角度情報に応じて、格子パターン(縞模様パターン)における格子(縞模様)の強度振幅が等しくなるように、周期補正された変調信号の振幅を補正する。
また、振幅補正部412は、撮像部30が備えるエリアセンサ32のノイズレベルと飽和レベルとに基づいて、格子パターン(縞模様パターン)における格子(縞模様)の強度分布がエリアセンサ32によって撮像できるレベル範囲内に入るように、角度情報に応じて、周期補正された変調信号の振幅を変更する。したがって、暗部についても、ノイズレベル以上の光量をレーザダイオード10が発光するようにしている。すなわち、振幅補正部412は、撮像光学系の光学条件に応じて、光束の光量変化の振幅を変更する。
振幅補正部412は、上述の第2の方式により、周期補正された変調信号の振幅を変更する補正がおこなわれた変調信号(デジタル信号)をDAC部11に供給する。
このように、本願発明では、振幅補正や周期補正などのレーザダイオード10からの光束の強度の度合いを変更することで、レーザ光束走査による縞パターン投影で生ずるいくつかの問題を解決している。
このように、本願発明では、振幅補正や周期補正などのレーザダイオード10からの光束の強度の度合いを変更することで、レーザ光束走査による縞パターン投影で生ずるいくつかの問題を解決している。
測定部42は、撮像部30によって撮像された画像に基づいて、被測定物3の三次元座標を算出して被測定物3の形状を測定する。測定部42は、記憶部60に記憶されている撮像部30が撮像した画像データを読み出して、読み出した画像データに基づいて、被測定物3の形状を測定する。測定部42は、例えば、Nバケット法に基づく初期位相の異なる複数の格子パターン(例えば、4つの格子パターン)が被測定物3に投影された像を撮像し、それぞれの像における同一画素の輝度値に基づいて、被測定物3の形状測定をおこなう。すなわち、測定部42は、撮像部30が撮像した位相の異なる複数の格子パターン(例えば、4つの格子パターン)の像にそれぞれ対応する複数(例えば、4つ)の画像に基づいて、被測定物3の形状を測定する。
なお、制御部40は、測定部42によって計測された被測定物3の形状を表示部70に表示させる。
なお、制御部40は、測定部42によって計測された被測定物3の形状を表示部70に表示させる。
DAC部11は、例えば、デジタル信号をアナログ信号に変換するデジタル-アナログ変換器である。DAC部11は、変調部41から供給された補正された変調信号(デジタル信号)をアナログ電圧信号に変換して、変換したアナログ電圧信号をアンプ部12に供給する。
アンプ部12は、例えば、電圧を電流に変換する電圧-電流変換アンプ(V/Iアンプ)である。アンプ部12は、DAC部11から供給された補正された変調信号のアナログ電圧信号を電圧-電流変換して、補正された変調信号のアナログ電流信号をレーザダイオード10に供給する。すなわち、アンプ部12は、レーザダイオード10に注入電流を出力する。これにより、レーザダイオード10は、光の強度が変調されたレーザ光を出射する。
アンプ部12は、例えば、電圧を電流に変換する電圧-電流変換アンプ(V/Iアンプ)である。アンプ部12は、DAC部11から供給された補正された変調信号のアナログ電圧信号を電圧-電流変換して、補正された変調信号のアナログ電流信号をレーザダイオード10に供給する。すなわち、アンプ部12は、レーザダイオード10に注入電流を出力する。これにより、レーザダイオード10は、光の強度が変調されたレーザ光を出射する。
次に、本実施形態における形状測定装置1の動作について説明する。
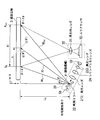
図2は、本実施形態におけるMEMSミラー22が被測定物3に光を投射するモデルを示す図である。
この図において、図1と同一の構成には、同一の符号を同じ符号を附し、その説明を省略する。なお、図1の投光用レンズの代わりに、この図では集光レンズ233、シリンドリカルレンズ24、集光レンズ213でライン状の強度分布となるように、レーザダイオード10からの光束を整形している。投射部20は、集光レンズ233によりレーザダイオード10から照射されたレーザ光が平行光に調整され、さらに、シリンドリカルレンズ24及び集光レンズ213を通過してライン状のレーザ光(パターン光)に形成される。
図2は、本実施形態におけるMEMSミラー22が被測定物3に光を投射するモデルを示す図である。
この図において、図1と同一の構成には、同一の符号を同じ符号を附し、その説明を省略する。なお、図1の投光用レンズの代わりに、この図では集光レンズ233、シリンドリカルレンズ24、集光レンズ213でライン状の強度分布となるように、レーザダイオード10からの光束を整形している。投射部20は、集光レンズ233によりレーザダイオード10から照射されたレーザ光が平行光に調整され、さらに、シリンドリカルレンズ24及び集光レンズ213を通過してライン状のレーザ光(パターン光)に形成される。
また、この図において、MEMSミラー22で反射されたレーザ光の振り角θの左側(X軸方向の左方)の任意の値を“0”として、右側(X軸方向の右方)の任意の値(ここではレーザ光を振れる最大値)を“2Ψ”とする。また、時間tは、(時間t=0)(レーザ光の振りが、最も左側の位置X0)から(時間t=π(パイ))(レーザ光の振りが最も右側の位置X2Ψ)までの期間とする。また、ここでは、被測定物3は一様な平面の物質であり、被測定物3上の座標xは(時間t=0)の場合に、レーザ光(パターン光)が当たる位置X0を原点とする。また、レーザ光の方向の変化範囲に対応する被測定物3上におけるレーザ光(パターン光)の走査範囲(測定範囲)を範囲R1とする。
なお、ここでは、被測定物3上のレーザ光(パターン光)が走査される(振動により方向が変化される)方向をX軸方向とし、X軸に直交した撮像部30の撮像方向をY軸方向とする。
また、X軸とY軸で規定される面(図2では紙面と平行な面)において、MEMSミラー22から反射したライン状のレーザ光が被測定物3に入射する方向を光の照射方向IDとする。つまり、MEMSミラー22で反射されたレーザ光の振り角θが時間的に変化して照射方向IDが変化する。具体的には、レーザ光の振り角がθ=0の時は光の照射方向はID0となり、レーザ光の振り角がθ=2Ψの時は光の照射方向はID2Ψとなる。ここで、MEMSミラー22から反射したレーザ光の振り角θは、振り角θ=0の時の光の照射方向ID0を基準としたレーザ光の照射方向IDと言い換えることができる。
まず、形状測定装置1における周期補正部411の原理及び動作(第1の方式による変調の変更処理)について説明する。
MEMSミラー22で振動されるレーザ光の振り角θ(すなわち、レーザ光の照射方向)は、時間tの関数として、下記の数式1として示される。
MEMSミラー22で振動されるレーザ光の振り角θ(すなわち、レーザ光の照射方向)は、時間tの関数として、下記の数式1として示される。

ただし、数式1において、時間tは、(0≦t≦π)である。また、ここでは、変数Ψは、MEMSミラー22がレーザ光(パターン光)を振る振幅に対応する。
MEMSミラー22は、時間の経過に対して、その反射面の向きが正弦波状に変化しているので、数式1が示すように、レーザ光の振り角θ(レーザ光の照射方向ID)も正弦波状に変化する。被測定物3上の座標xの変位は、時間tに比例しない関係にある。
MEMSミラー22は、時間の経過に対して、その反射面の向きが正弦波状に変化しているので、数式1が示すように、レーザ光の振り角θ(レーザ光の照射方向ID)も正弦波状に変化する。被測定物3上の座標xの変位は、時間tに比例しない関係にある。
また、被測定物3上の座標xをレーザ光(パターン光)の振り角θ(レーザ光の照射方向ID)の関数として表した場合、下記の数式2として示される。

但し、角度φは、レーザ光(パターン光)の振り角のうちの、最もMEMSミラー22が一方の方向に偏向したときの角度である。例えば、図2を参照すると、レーザ光の照射方向が一番左側の方向(Y軸方向)となったときの角度である。また、距離L0は、座標xのX軸方向と直交した方向(Y軸方向)における、MEMSミラー22から被測定物3までの距離を示している。
数式2が示すように、撮像部30が撮像する撮像範囲に対応する形状測定装置1における測定範囲R1のうちの原点位置(例えば、レーザ光の照射方向が一番左側の照射方向のときの被測定物3にレーザ光が照射される位置X0)からの距離x(座標x)は、レーザ光の照射方向θには比例しない。
数式2が示すように、撮像部30が撮像する撮像範囲に対応する形状測定装置1における測定範囲R1のうちの原点位置(例えば、レーザ光の照射方向が一番左側の照射方向のときの被測定物3にレーザ光が照射される位置X0)からの距離x(座標x)は、レーザ光の照射方向θには比例しない。
上述した数式1及び数式2を組み合わせて、距離xを時間tの関数で表すと以下の数式3として示される。
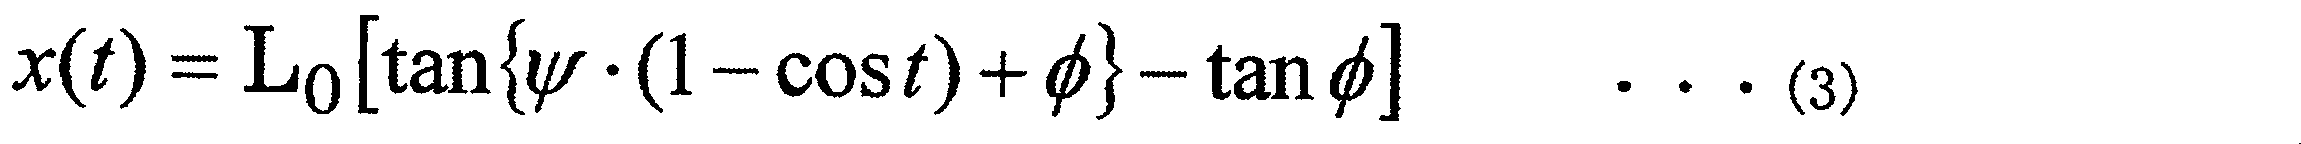
このように、数式3に示されるように、被測定物3上をレーザ光(パターン光)が照射される座標xは、時間tに比例しない。そのため、周期補正部411が補正をおこなわずに、後述する図3に示される波形W1のようなレーザ光の照射方向に拠らず一定の周期の正弦波信号をそのままレーザ強度の変調信号として利用した場合には、格子パターン(縞模様パターン)は、座標Xに対して一様な格子間隔(縞間隔)を有するパターンがエリアセンサ32で撮像することができない。そこで、本実施形態では、周期補正部411は、投影したい縞模様パターンの強度を示す関数f(x)の変数xに上述の数式3を代入した関数を用いて、変調信号の補正をおこなう。例えば、f(x)=sin(x)という一様な正弦波の縞模様パターンを被測定物3上に投影したい場合には、変調信号の周期の補正をおこなう関数は、下記の数式4に示すような時間tの関数f(t)となる。
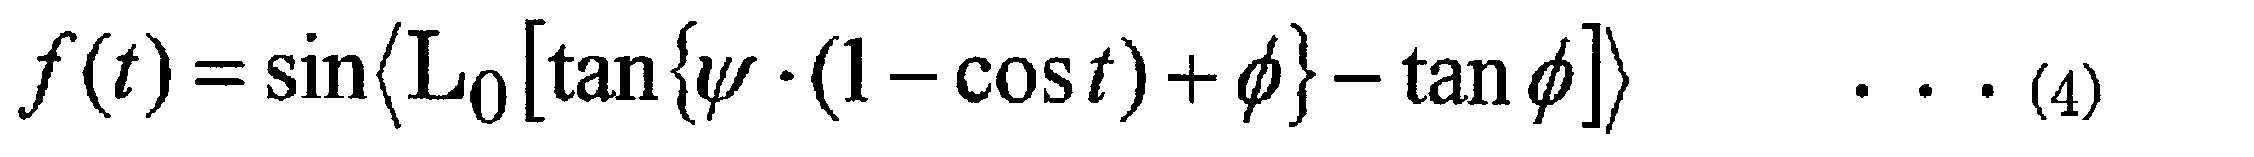
数式4に基づいて、変調の周期を補正する場合には、周期補正部411は、例えば、角度検出部50によって検出された角度情報に基づいて、測定範囲R1のうちの原点位置X0におけるタイミング情報を取得する。周期補正部411は、原点位置X0におけるタイミングを基準(t=0)とした時間t(経過時間)の関数として上述の数式4を適用することにより、補正された変調信号を生成する。具体的に、MEMSミラー22の反射面の方向が所定の方向となるタイミングをt=0として、周期補正部411は、そのタイミングと同期して式4で示すような周期で周期が経時的に変化する正弦波状の変調信号の出力することにより、格子パターン(縞模様パターン)の格子間隔(縞の間隔)が等しくなる。
なお、補正された変調信号は、例えば、数式4に基づいて予め算出され、時間tに対応付けられて補正情報61(ルックアップテーブル又は補正テーブル)として記憶部60に記憶されている。周期補正部411は、記憶部60に記憶されている補正情報61(ルックアップテーブル又は補正テーブル)に基づいて、変調信号の周期の補正をおこなう。
なお、補正された変調信号は、例えば、数式4に基づいて予め算出され、時間tに対応付けられて補正情報61(ルックアップテーブル又は補正テーブル)として記憶部60に記憶されている。周期補正部411は、記憶部60に記憶されている補正情報61(ルックアップテーブル又は補正テーブル)に基づいて、変調信号の周期の補正をおこなう。
また、数式4では、時間tの関数f(t)に基づいて変調信号の周期の補正をおこなう形態を説明したが、レーザ光の放射角度θ(光の方向)の関数f(θ)に基づいて、レーザ光強度の変調信号に対して補正をおこなうことも可能である。特に、ポリゴンミラーのように、常に反射面の方向をモニターしている構成に対して有用である。この場合、数式2に対して、数式4と同様に、f(x)=sin(x)を適用することで、周期補正部411は、数式4と同様に変調信号の周期の補正をおこなうことができる。なお、この場合に、周期補正部411は、角度検出部50でから出力されたMEMSミラー22の反射面の角度情報(例えば、角度(位相))として、関数f(θ)に基づいて変調信号の周期の補正をおこなう。
なお、図2で図示しているように、X0に対して、X2ΨはMEMSミラー22から照射位置までの距離が長くなる。距離が長くなると角度変化が同じであっても、照射位置の変化量は長くなるにつれて大きくなるので、その分、周期を短くすることが好ましい。このように距離をパラメータにして、周期の長さを可変することでもよい。本実施の形態では、照射位置と投射部までの距離に比例してレーザダイオード10の発光周期を長くするようにしている。
なお、図2で図示しているように、X0に対して、X2ΨはMEMSミラー22から照射位置までの距離が長くなる。距離が長くなると角度変化が同じであっても、照射位置の変化量は長くなるにつれて大きくなるので、その分、周期を短くすることが好ましい。このように距離をパラメータにして、周期の長さを可変することでもよい。本実施の形態では、照射位置と投射部までの距離に比例してレーザダイオード10の発光周期を長くするようにしている。
次に、形状測定装置1における振幅補正部412の原理及び動作(第2の方式による変調の変更処理)について説明する。
MEMSミラー22から被測定物3上のレーザ光(パターン光)が投影される位置までの距離Lを光の角度θ(光の方向)で表した場合に、下記の数式5によって示される。
MEMSミラー22から被測定物3上のレーザ光(パターン光)が投影される位置までの距離Lを光の角度θ(光の方向)で表した場合に、下記の数式5によって示される。
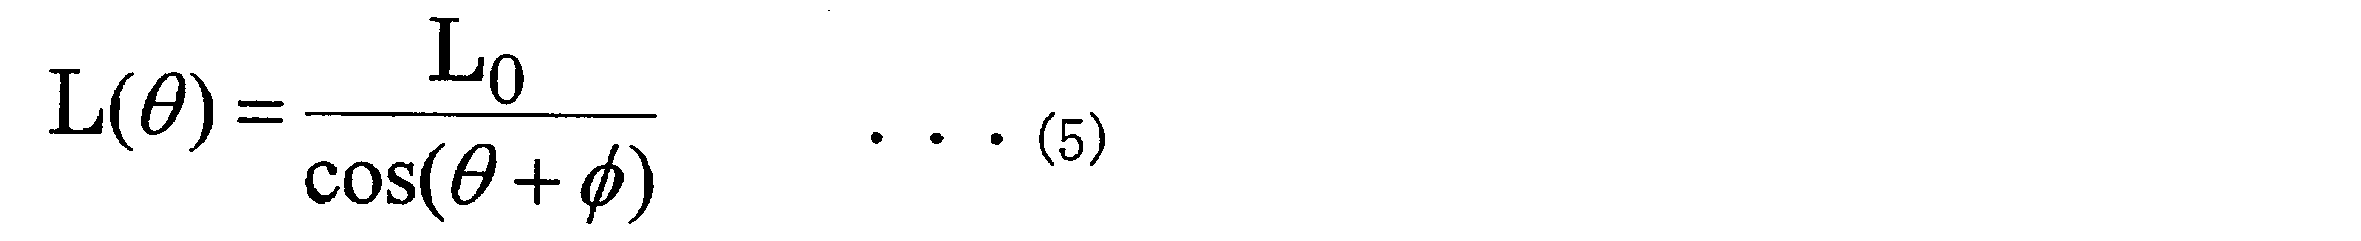
なお、距離L0は、座標xのX軸方向と直交した撮像部による撮像方向(Y軸方向)における、MEMSミラー22から被測定物3までの距離を示している。また、レーザ光放射角度θは、(0≦θ≦2Ψ)である。
一例として、レーザ光の強度はMEMSミラー22からの距離L0の2乗に反比例するので、MEMSミラー22の反射面上でのレーザ光の強度をI0とすると、被測定物3の表面におけるレーザ光の進行方向に垂直な面におけるレーザ光強度I1(θ)は、下記の数式6によって示される。
一例として、レーザ光の強度はMEMSミラー22からの距離L0の2乗に反比例するので、MEMSミラー22の反射面上でのレーザ光の強度をI0とすると、被測定物3の表面におけるレーザ光の進行方向に垂直な面におけるレーザ光強度I1(θ)は、下記の数式6によって示される。
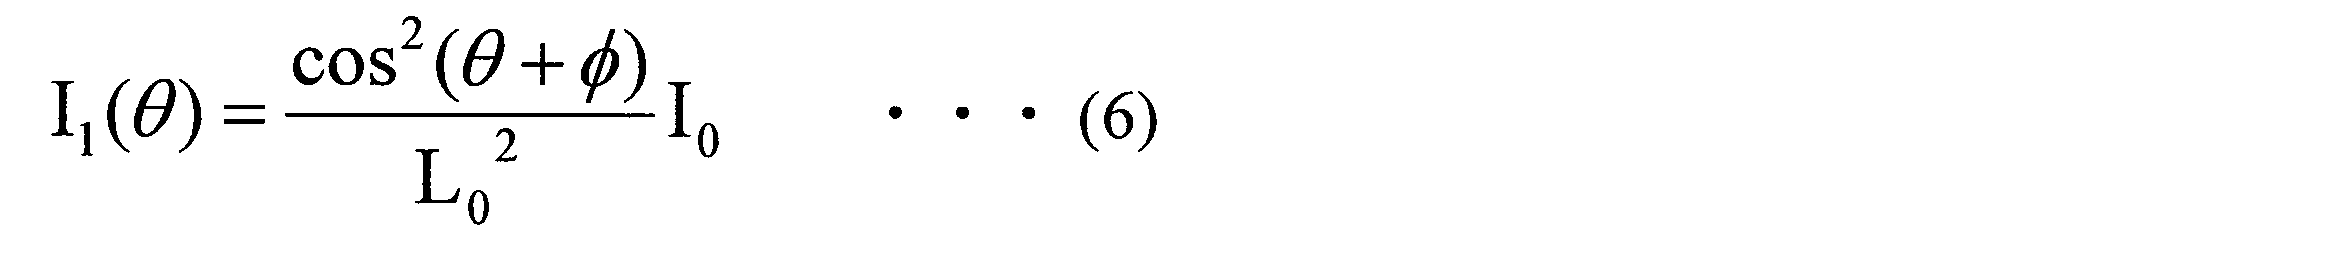
数式6が示すように、被測定物3上への光束の照射位置により、MEMSミラー22からの距離Lが異なり、この距離Lが異なることにともない、被測定物3上の位置により照射されるレーザ光の強度が異なる。
また、レーザ光(パターン光)の振れ角が角度θである場合、被測定物3上に投射される光の入射角は
、(θ+φ)であり、被測定物3上におけるレーザ光の強度I2(θ)は、下記の数式7によって示される。
また、レーザ光(パターン光)の振れ角が角度θである場合、被測定物3上に投射される光の入射角は
、(θ+φ)であり、被測定物3上におけるレーザ光の強度I2(θ)は、下記の数式7によって示される。

数式7が示すように、レーザ光が被測定物3に投射される角度は、被測定物3上の位置によって異なる。
ここで、数式7を考慮した被測定物3上におけるレーザ光の強度I2(θ)は、上記の数式7に数式6を代入して、下記の数式8として示される。
ここで、数式7を考慮した被測定物3上におけるレーザ光の強度I2(θ)は、上記の数式7に数式6を代入して、下記の数式8として示される。
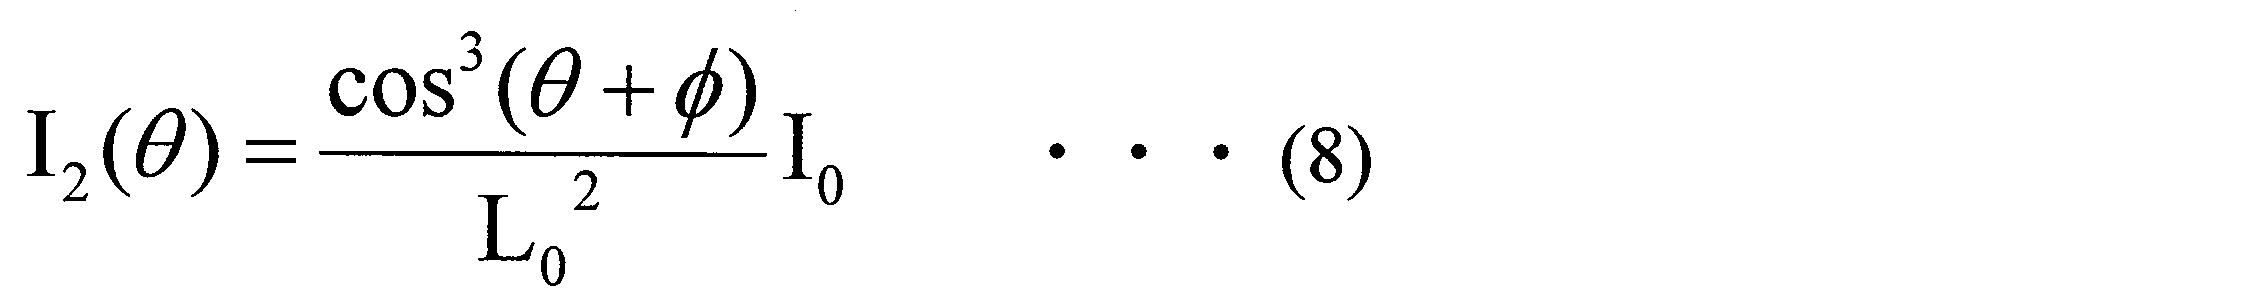
ここで、測定範囲R1のうちの被測定物3上におけるレーザ光の強度が最小となる角度(θ=2Ψ)を基準にしてレーザ光の強度の比を取ると下記の数式9として示される。
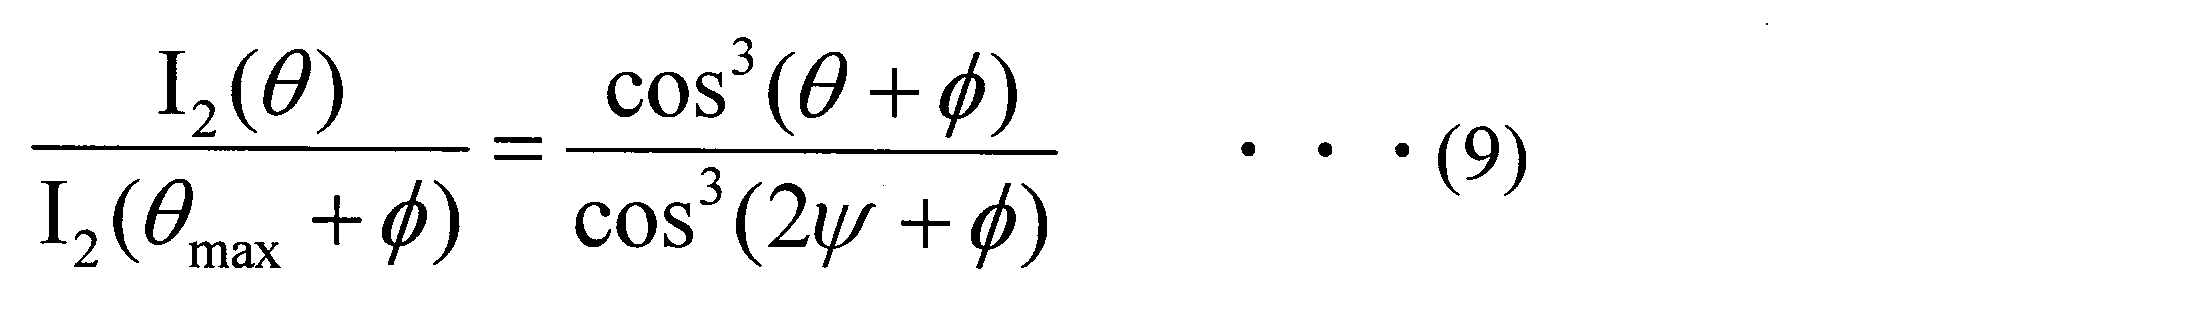
但し、ここで、レーザ光の最大振れ角(θmax=2Ψ)である。
被測定物3上でレーザ光の角度θによらずに一定の強度が被測定物3のいずれの測定位置でも照射されるようにするためには、上記数式9の逆数に基づいて、レーザ光の強度を制御すればよい。したがって、数式9の逆数を取った振幅の補正関数P(θ)は、下記の数式10として示される。
被測定物3上でレーザ光の角度θによらずに一定の強度が被測定物3のいずれの測定位置でも照射されるようにするためには、上記数式9の逆数に基づいて、レーザ光の強度を制御すればよい。したがって、数式9の逆数を取った振幅の補正関数P(θ)は、下記の数式10として示される。
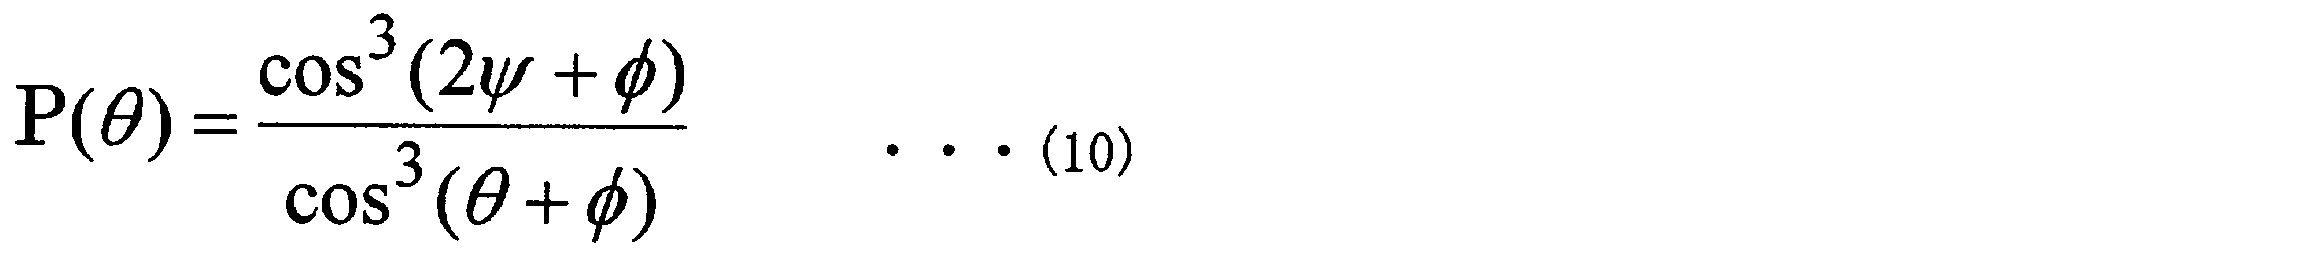
また、上記数式10を時間tの関数で表した場合、下記の数式11として示される。
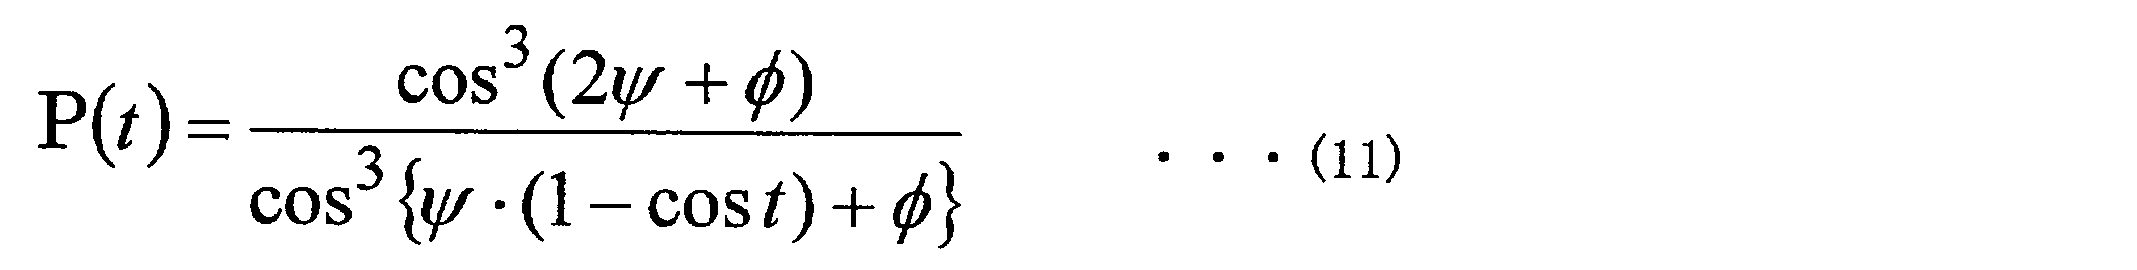
数式11に基づいて、変調の振幅を補正する場合には、振幅補正部412は、例えば、角度検出部50によって、MEMSミラー22の反射面が、測定範囲R1の原点位置X0にレーザ光が照射されるような角度になったときのタイミングを取得する。振幅補正部412は、このタイミングを基準(t=0)として、上述の数式11に応じた変調信号を生成する。振幅補正部412は、周期補正部411によって周期が補正された変調信号に対して、数式11に基づいて振幅の補正をおこなう。具体的に、振幅補正部412は、周期補正部411によって周期が補正された変調信号に数式11の補正関数P(t)を掛け算する。このことにより、格子パターン(縞模様パターン)の信号強度が等しくなる。
なお、補正関数P(t)の値は、時間tに対応付けられて補正情報61(ルックアップテーブル又は補正テーブル)として記憶部60に記憶されている。振幅補正部412は、記憶部60に記憶されている補正情報61(ルックアップテーブル又は補正テーブル)に基づいて、変調信号の振幅の補正をおこなう。
なお、補正関数P(t)の値は、時間tに対応付けられて補正情報61(ルックアップテーブル又は補正テーブル)として記憶部60に記憶されている。振幅補正部412は、記憶部60に記憶されている補正情報61(ルックアップテーブル又は補正テーブル)に基づいて、変調信号の振幅の補正をおこなう。
また、数式11では、時間tの関数f(t)に基づいて変調信号の周期の補正をおこなう形態を説明したが、光の角度θ(光の方向)の補正関数P(θ)に基づいて変調信号の振幅の補正をおこなうことも可能である。この場合、数式11の代わりに数式10を適用することで、振幅補正部412は、数式11と同様に変調信号の振幅の補正をおこなうことができる。なお、この場合に、振幅補正部412は、光の方向の変化を角度検出部50が検出した角度情報(例えば、角度(位相))として、補正関数P(θ)に基づい
て変調信号の振幅の補正をおこなう。
て変調信号の振幅の補正をおこなう。
なお、上記の実施例ではレーザ光の強度が距離L0の2乗に反比例して減少することを条件に補正を行なう形態を説明したが、本発明の方法はこの条件に限定されるものではない。たとえば、レーザ光の強度が距離L0に依存せずほぼ一定を保つ場合、あるいはレーザ光強度が距離L0の任意の関数g(L0)で示される場合も、本発明の方法によってレーザ光強度の補正を行なうことが可能である。
このように、変調部41は、MEMSミラー22の反射面の方向(角度情報)に応じて、レーザ光の強度変化の周期の変更をMEMSミラー22の反射面の角度に応じて実施し及びレーザ光の強度変化の振幅の変更をMEMSミラー22の反射面の角度に応じて実施する処理をおこなう。変調部41は、生成したこの補正された変調信号をDAC部11に供給する。DAC部11は、変調部41から供給された補正された変調信号(デジタル信号)をアナログ電圧信号に変換して、変換したアナログ電圧信号をアンプ部12に供給する。アンプ部12は、DAC部11から供給された補正された変調信号のアナログ電圧信号を電圧-電流変換して、補正された変調信号のアナログ電流信号をレーザダイオード10に供給する。すなわち、アンプ部12は、レーザダイオード10に注入電流を出力する。これにより、レーザダイオード10は、光の強度が変調されたレーザ光を出射する。
なお、上述のような補正処理(変調の変更)をおこなわない従来の変調部からは、例えば、図3に示す波形W1のような変調信号が出力される。
図3は、従来の変調部による補正前の変調信号の時間に対する強度変化を示す図である。この図において、横軸は、時間tを示し、縦軸は、レーザ光の強度に対応する注入電流を示している。なお、説明を簡単にするために、撮像部30で取得される縞パターンの像のうち最暗部の強度を0にした場合について、説明する。
波形W1は、一定の周期かつ一定の振幅で正弦波状にレーザ光の強度を変化させる変調信号である。
図3は、従来の変調部による補正前の変調信号の時間に対する強度変化を示す図である。この図において、横軸は、時間tを示し、縦軸は、レーザ光の強度に対応する注入電流を示している。なお、説明を簡単にするために、撮像部30で取得される縞パターンの像のうち最暗部の強度を0にした場合について、説明する。
波形W1は、一定の周期かつ一定の振幅で正弦波状にレーザ光の強度を変化させる変調信号である。
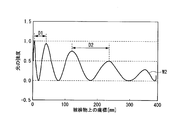
波形W1に示されるような変調信号をそのまま使用した場合、図2を参照して上述したように、被測定物3上の座標xの変位は、時間tに比例しない関係にあるため、図4に示す波形W2のようなレーザ光の強度分布となる。
図4の横軸は、図2における座標xを示し、縦軸は、光の強度を示している。この光の強度分布は、格子パターン(縞模様パターン)の明暗の格子(縞模様)に対応する。波形W2では、中央領域における明暗の格子(縞模様)の間隔D2は、周辺領域の間隔D1より長くなり、一定の明暗の格子(縞模様)間隔にならない。
図4の横軸は、図2における座標xを示し、縦軸は、光の強度を示している。この光の強度分布は、格子パターン(縞模様パターン)の明暗の格子(縞模様)に対応する。波形W2では、中央領域における明暗の格子(縞模様)の間隔D2は、周辺領域の間隔D1より長くなり、一定の明暗の格子(縞模様)間隔にならない。
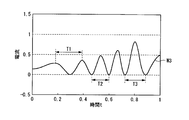
これに対して、本実施形態における変調部41は、上述した2つの方式により、変調の周期及び振幅を変更する補正をおこない、図5に示す波形W3のような補正された変調信号を生成する。
図5は、本実施形態における変調部41により補正された変調信号を示す図である。この図において、横軸は、時間tを示し、縦軸は、アンプ部12がレーザダイオード10に出力する注入電流を示している。
波形W3は、周期補正部411が数式4に基づいて変調の周期を補正しているので、測定範囲R1のうちの中央領域における変調の周期T2は、周辺領域における変調の周期T1及びT3よりも短い。
図5は、本実施形態における変調部41により補正された変調信号を示す図である。この図において、横軸は、時間tを示し、縦軸は、アンプ部12がレーザダイオード10に出力する注入電流を示している。
波形W3は、周期補正部411が数式4に基づいて変調の周期を補正しているので、測定範囲R1のうちの中央領域における変調の周期T2は、周辺領域における変調の周期T1及びT3よりも短い。
また、波形W3において、振幅補正部412が数式11に基づいて変調の振幅を補正しているので、時間tの経過に応じて(原点位置X0から位置X2Ψに変位する程)、振幅が大きくなる。
波形W3の注入電流でレーザダイオード10を発光させながら、平坦な被測定物3を撮像したときに得られる格子パターンは、測定領域の中央部であろうと周辺部であろうと、同じ振幅と同じ間隔の格子パターンとなる。例えば、図6に示す波形W4のようなレーザ光の強度分布となる格子パターン(縞模様パターン)が撮像部30により取得される。
なお、図6の横軸は、図2における座標xを示し、縦軸は、光の強度を示している。この光の強度分布は、格子パターン(縞模様パターン)の明暗の格子(縞模様)に対応する。
このように、本実施形態における形状測定装置1は、変調部41は、上述した2つの方式により、レーザ光の方向の変化に応じて、変調の周期及び振幅を変更する補正をおこなうので、波形W4のように、格子(縞模様)間隔と格子(縞模様)の強度振幅とが一様な格子パターン(縞模様パターン)が得られる(間隔D3参照)。
なお、図6の横軸は、図2における座標xを示し、縦軸は、光の強度を示している。この光の強度分布は、格子パターン(縞模様パターン)の明暗の格子(縞模様)に対応する。
このように、本実施形態における形状測定装置1は、変調部41は、上述した2つの方式により、レーザ光の方向の変化に応じて、変調の周期及び振幅を変更する補正をおこなうので、波形W4のように、格子(縞模様)間隔と格子(縞模様)の強度振幅とが一様な格子パターン(縞模様パターン)が得られる(間隔D3参照)。
また、最暗部についても、エリアセンサ32のノイズレベルよりも若干高い光強度でもってレーザ光を照射する場合は、この最暗部の光照射強度も被測定物の照射位置に応じて、変化させることが好ましい。それにより、より高精度な測定が可能となる。
次に、形状測定装置1における被測定物3の形状を測定する動作について説明する。
図7は、本実施形態における形状測定装置1の測定処理を示すフローチャートである。
この図において、まず、形状測定装置1は、使用者(作業者)によって電源投入される(ステップS101)と、制御部40が投射部20のMEMSミラー22の振動を開始させる(ステップS102)。
図7は、本実施形態における形状測定装置1の測定処理を示すフローチャートである。
この図において、まず、形状測定装置1は、使用者(作業者)によって電源投入される(ステップS101)と、制御部40が投射部20のMEMSミラー22の振動を開始させる(ステップS102)。
次に、形状測定装置1の制御部40は、測定動作を開始するシャッターボタンが押されたか否かを判定する(ステップS103)。なお、形状測定装置1は、シャッターボタンが押される前に、使用者により被測定物3に対して所定の測定位置に配置されている。制御部40は、シャッターボタンが押されていないと判定した場合に、ステップS103の処理を繰り返す。
ステップS103において、シャッターボタンが押されたと判定した場合に、制御部40は、処理をステップS104に進め、照射強度パターンを選択する。Nバケット法の場合は、1回目が1番目の照射強度パターン、2回目が2番目の照射強度パターンとなるように選択される。次に、ステップS105において、制御部40は、選択されたパターンに応じて光源であるレーザダイオード10の光量(光の強度に対応)を決定する。
次に、形状測定装置1は、MEMSミラー22の位相情報(角度情報)を検知する(ステップS106)。すなわち、制御部40の変調部41が角度検出部50によって検出された角度情報を取得する。
次に、制御部40は、光源であるレーザダイオード10の光量制御を開始する(ステップS107)。具体的に、変調部41の周期補正部411が、MEMSミラー22の位相情報(角度情報)が所定の値になった時点を検出して、その検出した時点に同期して、上述した数式4に基づいて変調の周期を変更し、振幅補正部412が数式11に基づいて変調の振幅を変更して、補正された変調信号を生成する。補正された変調信号は、DAC部11及びアンプ部12を介してレーザダイオード10に供給される。
次に、制御部40は、撮像部30に投射部20の動作に同期させて、エリアセンサ32による撮像を開始させ、エリアセンサ32に撮像された撮像データ蓄積させる処理を開始する(ステップS108)。
次に、制御部40は、エリアセンサ32による撮像データの蓄積を終了する(ステップS109)。すなわち、制御部40は、撮像部30に投射部20の動作に同期させて、エリアセンサ32による撮像を終了させ、エリアセンサ32に撮像された撮像データ蓄積させる処理を終了する。
次に、制御部40は、エリアセンサ32による撮像データの蓄積を終了する(ステップS109)。すなわち、制御部40は、撮像部30に投射部20の動作に同期させて、エリアセンサ32による撮像を終了させ、エリアセンサ32に撮像された撮像データ蓄積させる処理を終了する。
次に、制御部40は、光源であるレーザダイオード10の光量制御を終了する(ステップS110)。
次に、制御部40は、エリアセンサ32から読み出された撮像データを記憶部60に記憶させる(ステップS111)。なお、記憶部60に記憶される画像データは、被測定物3に格子パターンが投射されたときの格子パターンの画像である。
次に、制御部40は、エリアセンサ32から読み出された撮像データを記憶部60に記憶させる(ステップS111)。なお、記憶部60に記憶される画像データは、被測定物3に格子パターンが投射されたときの格子パターンの画像である。
次に、制御部40は、形状測定に必要な全てのパターンが投影された像を取得したかどうかを判定する(ステップS112)。まだ、取得されていないときは、再びステップS104にもどり、次の投影パターンを選択する。一方、必要なパターンが投影された像が取得された場合は、制御部40は、記憶部60に記憶された複数の画像データに基づいて、被測定物3の三次元形状を演算し、算出した被測定物3の三次元形状を表示部70に表示する(ステップS113)。
次に、形状測定装置1は、測定終了である場合(ステップS114 YES)に、処理を終了し、測定終了でない場合(ステップS114 NO)に、処理をステップS103に戻す。
なお、本実施形態では、形状測定装置1は、Nバケット法に基づいて、被測定物3の三次元形状を算出する。そのため、形状測定装置1は、例えば、初期位相の異なる4つの格子パターンが被測定物3に投影されたときの格子パターンの像を取得する。そして、取得された4つの格子パターンの像に基づいて、被測定物3の三次元形状を算出する。
それゆえ、格子パターンの初期位相がそれぞれ0度、90度、180度、270度の4つの格子パターンを被測定物3に投影するために、図8のような変調信号をレーザダイオード10の駆動信号として入力する。なお、図8は、本実施形態における位相の異なる4種類の補正された変調信号を示す図である。この図において、横軸は、時間tを示し、縦軸は、アンプ部12が出力する注入電流を示している。また、この図において、波形W5は、初期位相0度に対応する補正された変調信号であり、波形W6は、初期位相90度に対応する補正された変調信号である。また、波形W7は、初期位相180度に対応する補正された変調信号であり、波形W8は、初期位相270度に対応する補正された変調信号である。
それゆえ、格子パターンの初期位相がそれぞれ0度、90度、180度、270度の4つの格子パターンを被測定物3に投影するために、図8のような変調信号をレーザダイオード10の駆動信号として入力する。なお、図8は、本実施形態における位相の異なる4種類の補正された変調信号を示す図である。この図において、横軸は、時間tを示し、縦軸は、アンプ部12が出力する注入電流を示している。また、この図において、波形W5は、初期位相0度に対応する補正された変調信号であり、波形W6は、初期位相90度に対応する補正された変調信号である。また、波形W7は、初期位相180度に対応する補正された変調信号であり、波形W8は、初期位相270度に対応する補正された変調信号である。
そして、測定部42は、撮像部30から取得された4つの格子パターンの画像データから、下記の数式12に示される処理方法の式により、形状測定装置1から被測定物3の表面までの距離を、画像データを構成する画素ごとに位相情報θとして算出する。
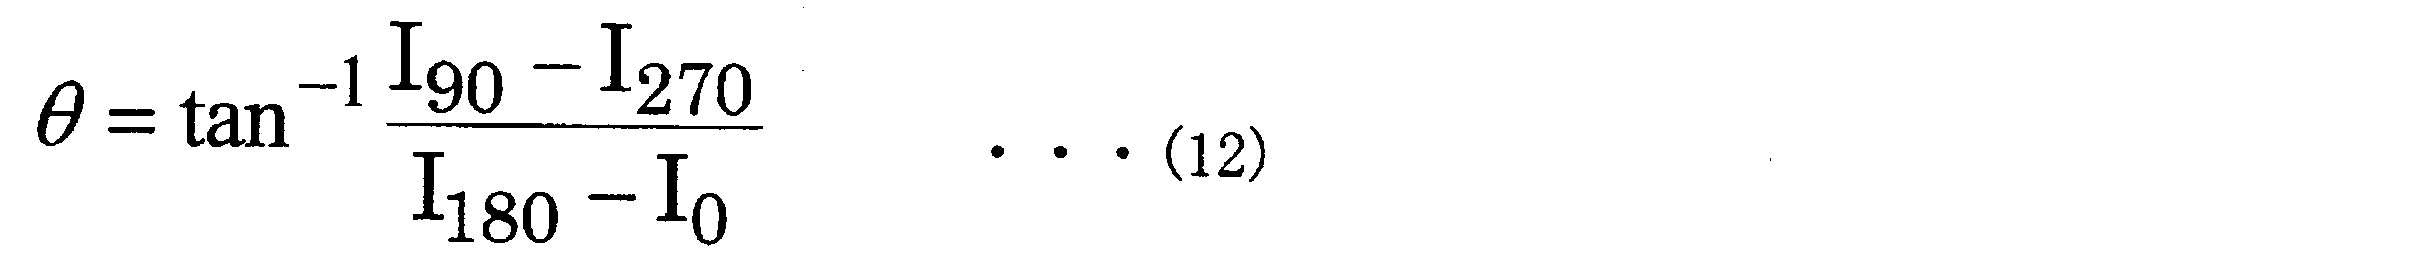
ここで、数式12のI0、I90、I180、及びI270はそれぞれ初期位相0度、90度、180度、及び270度の正弦波状の縞を被測定物3に投射した際に、エリアセンサ32によって検出された各画素の強度である。
測定部42は、数式12によって算出された位相情報θに基づいて、被測定物3の形状を算出する。
測定部42は、数式12によって算出された位相情報θに基づいて、被測定物3の形状を算出する。
以上説明したように、本実施形態における形状測定装置1は、レーザダイオード10は、投射部20による光の照射方向が所定方向となったときに同期して、ある周期かつある振幅の強度変化をさせながら、光を被測定物3に放射する。レーザダイオード10から放射された光は、投射部20により、周期的に光の照射方向を変化させる。一方、撮像部30は、レーザダイオード10からの光が被測定物3の少なくとも測定領域に走査される期間にわたって、露出して撮影を行う。これにより、被測定物3に投射された格子パターンの像を撮像する。測定部42は、撮像部30によって撮像された画像に基づいて、被測定物3の形状を測定する。
これにより、投射部20による光の方向の変化に応じて、光の強度を変調周期及びその振幅を変更するので、投射する光の方向によって生じる被測定物3に投射されたときの格子パターンのピッチ及び明るさの不均一さを補正することができる。そのため、形状測定装置1から被測定物3までの距離と比べて広い範囲に測定領域が設定されていたとしても、測定領域全域に所定のピッチで所定の明るさの格子パターンの像が平坦な被測定物3に投影することができるため、本実施形態における形状測定装置1は、被測定物3を測定する測定範囲を広げつつ、測定精度は測定位置によらず同じにすることができる。
さらに、本実施形態における形状測定装置1は、広い範囲にわたって一括で測定できるので、測定時間を低減することができる。
なお、本実施形態では、撮像部30は、パターンを結像させる撮像光学系(受光用レンズ31)を備え、変調部41(周期補正部411)は、撮像光学系の結像性能に応じて、変調の周期を変更してもよい。例えば、撮像部30の視野中心と視野周辺で被測定物3が図2のように受光用レンズ31の光軸に対して垂直で平面であり、視野中心と視野周辺との両方で同じピッチで同じ強度変化の格子パターンが投影されたとしても、受光用レンズ31のディストーションにより、撮像部30で得られた画像は、画像の中心と周辺とで格子ピッチが変わってしまうことがある。そこで、等間隔で投影された格子パターンのピッチが狭く映ってしまう領域については、格子パターンのピッチが広く投影されるように、当該領域にレーザ光を投射するタイミングにおけるMEMSミラー22の角速度と受光用レンズ31のディストーション特性に応じて、レーザダイオード10に供給される駆動信号の変調周期を変更すればよい。特に、撮像部30に採用される受光用レンズ31に魚眼レンズを採用した場合などには、変調部41(周期補正部411)は、受光用レンズ31のF値で測定可能な格子間隔(縞模様間隔)になるように、測定範囲の周辺部分における変調の周期を長くする。
これにより、撮像光学系の結像性能に応じて、適切な格子パターン(縞模様パターン)を形成することができるので、本実施形態における形状測定装置1は、周辺領域の格子間隔(縞模様間隔)が狭くなることを防止できるので、被測定物3を測定する測定範囲を広げることができる。
また、本実施形態では、変調部41(振幅補正部412)は、投射する光の方向の変化に応じて、変調の振幅を変更する。
しかしながら、本発明は変調の振幅を変えるだけに限られず、例えば、C-MOSタイプのエリアセンサの場合であれば、設定された変調の振幅に応じて、対応する画素のゲインを可変することでもよい。
しかしながら、本発明は変調の振幅を変えるだけに限られず、例えば、C-MOSタイプのエリアセンサの場合であれば、設定された変調の振幅に応じて、対応する画素のゲインを可変することでもよい。
なお、本実施形態では、例えば、変調部41(振幅補正部412)は、被測定物3が反射率や拡散率が一様な平面である場合に、被測定物3に投射された格子パターンの画像の明部と暗部の強度差が一定になるように、レーザダイオード10への駆動信号に変調をおこなう。さらに、変調部41(振幅補正部412)は、撮像部30が備えるエリアセンサ32(撮像素子)のノイズレベルと飽和レベルとに基づいて、格子パターン(縞模様パターン)における格子(縞模様)の強度分布がエリアセンサ32によって撮像できるレベル範囲内に入るように、光の方向の変化に応じて、レーザダイオード10の駆動信号へ変調を変更してもよい。
これにより、投射する格子パターンのダイナミックレンジを抑えることができるので、本実施形態における形状測定装置1は、被測定物3を測定する測定範囲を広げることができる。
また、本実施形態では、レーザダイオード10への駆動信号を変調して、被測定物3への光量変化を起こさせる以外にも、次の代替方法でも可能である。投射部に反射率を可変するミラーや光源から被測定物の間に光量を可変するフィルターや液晶パネルを配置して、MEMSミラー22の照射方向に応じて、その反射率や透過率を可変させる。このようにすることで、被測定物3に投射された格子パターンを所望の明るさの分布を持つものにすることができる。
これにより、投射する格子パターンのダイナミックレンジを抑えることができるので、本実施形態における形状測定装置1は、被測定物3を測定する測定範囲を広げることができる。
また、本実施形態では、レーザダイオード10への駆動信号を変調して、被測定物3への光量変化を起こさせる以外にも、次の代替方法でも可能である。投射部に反射率を可変するミラーや光源から被測定物の間に光量を可変するフィルターや液晶パネルを配置して、MEMSミラー22の照射方向に応じて、その反射率や透過率を可変させる。このようにすることで、被測定物3に投射された格子パターンを所望の明るさの分布を持つものにすることができる。
また、本実施形態では、変調部41は、投射部20によって変化される光の方向の変化範囲における所定の方向(例えば、振動の原点位置X0)であることを示すタイミング情報として、光の方向の変化を検出し、このタイミング情報に基づいて、変調を変更する。
この場合、投射部20によって変化される光の方向の変化範囲のうちの所定の方向のみを検出できれば、変調部41は変調を変更することができるので、簡易な手段により、変調の処理を実現することができる。
この場合、投射部20によって変化される光の方向の変化範囲のうちの所定の方向のみを検出できれば、変調部41は変調を変更することができるので、簡易な手段により、変調の処理を実現することができる。
また、本実施形態における形状測定装置1は、光の方向の変化(例えば、角度情報や所定の方向を示すタイミング情報に基づく経過時間t)に対応付けて、予め算出されている補正情報61(例えば、ルックアップテーブル)を記憶する記憶部60を備える。変調部41は、記憶部60に光の方向の変化に対応付けて記憶されている補正情報61に基づいて変調を変更する。
これにより、数式4及び数式11の演算を予め実行して、補正情報61として記憶部60に予め記憶するので、変調を変更する処理における変調部41の演算量を低減することができる。
これにより、数式4及び数式11の演算を予め実行して、補正情報61として記憶部60に予め記憶するので、変調を変更する処理における変調部41の演算量を低減することができる。
また、本実施形態では、変調部41は、初期位相の異なる複数(例えば、4つ)の格子パターン(縞模様パターン)が被測定物3に投射された画像として、撮像部30によって撮像されるように変調をおこなう。撮像部30は、初期位相の異なる複数の格子パターンの像をそれぞれ撮像する。測定部42は、撮像部30が撮像した位相の異なる複数の格子パターン(縞模様パターン)の像にそれぞれ対応する複数の画像に基づいて、被測定物3の形状を測定する。
これにより、本実施形態における形状測定装置1は、例えば、Nバケット法を用いて正確に被測定物3の形状を測定しつつ、被測定物3を測定する測定範囲を広げることができる。
これにより、本実施形態における形状測定装置1は、例えば、Nバケット法を用いて正確に被測定物3の形状を測定しつつ、被測定物3を測定する測定範囲を広げることができる。
なお、本実施形態において、制御部40には変調部41として、振幅補正部412と周期補正部411を備えているが、振幅補正部412と周期補正部411のどちらか一方の補正部を備えるだけでもよい。これにより、制御部40が制御する対象を少なくすることで制御が簡素化でき、ひいては、形状測定装置1の消費電力を低減することができる。
なお、本実施形態における形状測定方法は、光を照射する照射ステップと、投射ステップと、変調ステップと、撮像ステップと、測定ステップと、を含んでいる。投射ステップは、照射ステップによって照射された光の方向を周期的に変化させて、被測定物3に光によるパターンを投射する。変調ステップは、照射ステップによって照射される光の強度を周期的に変化させる変調をおこなうとともに、光の方向の変化に応じて、変調を変更する。撮像ステップは、投射ステップによって被測定物3に投射されたパターンの像を撮像する。測定ステップは、撮像ステップによって撮像された画像に基づいて、被測定物3の形状を測定する。
これにより、投射ステップによる光の方向の変化に応じて、光の強度を周期的に変化させる変調を変更するので、投射する光の方向の変化によって生じる被測定物3に投射されたパターンの像の変化を補正することができる。そのため、投射する光の方向の変化によらずに適切なパターンの像を得ることができるため、本実施形態における形状測定方法は、被測定物3を測定する測定範囲を広げることができる。
これにより、投射ステップによる光の方向の変化に応じて、光の強度を周期的に変化させる変調を変更するので、投射する光の方向の変化によって生じる被測定物3に投射されたパターンの像の変化を補正することができる。そのため、投射する光の方向の変化によらずに適切なパターンの像を得ることができるため、本実施形態における形状測定方法は、被測定物3を測定する測定範囲を広げることができる。
[第2の実施形態]
次に、上述した形状測定装置1を備えた構造物製造システムについて説明する。
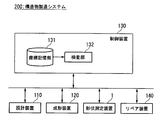
図9は、構造物製造システム200のブロック構成図である。構造物製造システム200は、上述した形状測定装置1と、設計装置110と、成形装置120と、制御装置(検査装置)130と、リペア装置140とを備えている。
次に、上述した形状測定装置1を備えた構造物製造システムについて説明する。
図9は、構造物製造システム200のブロック構成図である。構造物製造システム200は、上述した形状測定装置1と、設計装置110と、成形装置120と、制御装置(検査装置)130と、リペア装置140とを備えている。
設計装置110は、構造物の形状に関する設計情報を作製し、作成した設計情報を成形装置120に送信する。また、設計装置110は、作成した設計情報を制御装置130の後述する座標記憶部131に記憶させる。ここで、設計情報とは、構造物の各位置の座標を示す情報である。また、上述の被測定物3はこの実施例では構造物が対応する。
成形装置120は、設計装置110から入力された設計情報に基づいて上記構造物を作製する。成形装置120の成形工程には、鋳造、鍛造、または切削等が含まれる。
形状測定装置1は、作製された構造物(被測定物)の座標を測定し、測定した座標を示す情報(形状情報)を制御装置130へ送信する。
成形装置120は、設計装置110から入力された設計情報に基づいて上記構造物を作製する。成形装置120の成形工程には、鋳造、鍛造、または切削等が含まれる。
形状測定装置1は、作製された構造物(被測定物)の座標を測定し、測定した座標を示す情報(形状情報)を制御装置130へ送信する。
制御装置130は、座標記憶部131と、検査部132とを備える。座標記憶部131には、前述の通り、設計装置110により設計情報が記憶される。検査部132は、座標記憶部131から設計情報を読み出す。検査部132は、形状測定装置1から受信した座標を示す情報(形状情報)と座標記憶部131から読み出した設計情報とを比較する。
検査部132は、比較結果に基づき、構造物が設計情報通りに成形されたか否かを判定する。換言すれば、検査部132は、作成された構造物が良品であるか否かを判定する。検査部132は、構造物が設計情報通りに成形されていない場合、修復可能であるか否か判定する。修復できる場合、検査部132は、比較結果に基づき、不良部位と修復量を算出し、リペア装置140に不良部位を示す情報と修復量を示す情報とを送信する。
リペア装置140は、制御装置130から受信した不良部位を示す情報と修復量を示す情報とに基づき、構造物の不良部位を加工する。
図10は、構造物製造システム200による処理の流れを示したフローチャートである。まず、設計装置110が、構造物の形状に関する設計情報を作製する(ステップS201)。次に、成形装置120は、設計情報に基づいて上記構造物を作製する(ステップS202)。次に、形状測定装置1は、作製された上記構造物の形状を測定する(ステップS203)。次に、制御装置130の検査部132は、形状測定装置1で得られた形状情報と、上記設計情報とを比較することにより、構造物が誠設計情報通りに作成されたか否か検査する(ステップS204)。
次に、制御装置130の検査部132は、作成された構造物が良品であるか否かを判定する(ステップS205)。作成された構造物が良品である場合(ステップS205 YES)、構造物製造システム200はその処理を終了する。一方、作成された構造物が良品でない場合(ステップS205 NO)、制御装置130の検査部132は、作成された構造物が修復できるか否か判定する(ステップS206)。
作成された構造物が修復できる場合(ステップS206 YES)、リペア装置140は、構造物の再加工を実施し(ステップS207)、ステップS203の処理に戻る。一方、作成された構造物が修復できない場合(ステップS206 YES)、構造物製造システム200はその処理を終了する。以上で、本フローチャートの処理を終了する。
以上により、上記の実施形態における形状測定装置1が構造物を測定する測定範囲を広くすることができるので、構造物製造システム200は、作成された構造物が良品であるか否か判定する時間を短縮することができる。また、上記の実施形態における形状測定装置1が構造物の座標を正確に測定することができるので、構造物製造システム200は、作成された構造物が良品であるか否か判定することができる。また、構造物製造システム200は、構造物が良品でない場合、構造物の再加工を実施し、修復することができる。
なお、本実施形態におけるリペア装置140が実行するリペア工程は、成形装置120が成形工程を再実行する工程に置き換えられてもよい。その際には、制御装置130の検査部132が修復できると判定した場合、成形装置120は、成形工程(鍛造、切削等)を再実行する。具体的には、例えば、成形装置120は、構造物において本来切削されるべき箇所であって切削されていない箇所を切削する。これにより、構造物製造システム200は、構造物を正確に作成することができる。
なお、本発明は、上記の各実施形態に限定されるものではなく、本発明の趣旨を逸脱しない範囲で変更可能である。
例えば、上記の各実施形態において、照射部である光源は、可視光レーザを照射するレーザダイオード10を用いる形態を説明したが、これに限定されるものではない。例えば、レーザダイオード10の代わりに、X線源、テラヘルツ光源、可視光LED(Light Emitting Diode)、赤外LED、赤外半導体レーザなどを用いる形態でもよく、他の電磁波を照射する照射部を用いる形態でもよい。
また、上記の各実施形態において、投射部20にMEMSミラー22を用いる形態を説明したが、これに限定されるものではない。例えば、投射部20にガルバノミラー、ポリゴンミラー、DMD(Digital Micromirror
Device)、ミラーを取り付けた板ばねなどを用いる形態でもよい。また、投射部20にAOM(Acousto-Optic Modulator)などの回折現象を利用するものなどを用いる形態でもよいし、他の光を偏向する偏向部材を用いる形態でもよい。
また、上記の各実施形態において、撮像素子としてエリアセンサ32を用いる形態を説明したが、これに限定されるものではない。例えば、CCDイメージセンサ、MOS型イメージセンサ、MOS型エリアセンサなどを用いる形態でもよい。
また、角度検出部50は、上記の各実施形態に限定されるものではなく、例えば、フォトダイオード、フォトインタラプタ、フォトトランジスタ、ロータリーエンコーダなどを用いる形態でもよい。
また、上記の各実施形態において、パターンの像を結像させる構成として、受光用レンズ31などのレンズを用いる形態を説明したが、例えば、ミラーやゾーンプレートなどを用いる形態でもよい。
また、角度検出部50は、上記の各実施形態に限定されるものではなく、例えば、フォトダイオード、フォトインタラプタ、フォトトランジスタ、ロータリーエンコーダなどを用いる形態でもよい。
また、上記の各実施形態において、パターンの像を結像させる構成として、受光用レンズ31などのレンズを用いる形態を説明したが、例えば、ミラーやゾーンプレートなどを用いる形態でもよい。
なお、上記の各実施形態において、形状測定装置1は、光を用いて被測定物3の形状を測定する形態を説明したが、これに限定されるものではなく、各種の電磁波に対しても適用可能である。例えば、形状測定装置1にX線を用いる場合、MEMSミラー22の代わりにX線用にコーティングされたミラーを用い、受光用レンズ31などのレンズの代わりにX線用の集束ミラー又はX線用のゾーンプレートを用いる。また、この場合、エリアセンサ32の代わりに、X線用のエリアセンサを用いる。
このように、形状測定装置1は、電磁波を照射する照射部(レーザダイオード10)と、投射部(投射部20)と、検出部(撮像部30)と、測定部(測定部42)と、変調部(変調部41)と、を備えている。投射部は、照射部から照射された電磁波の方向を周期的に変化させ、測定対象に電磁波によるエネルギー密度分布パターンを投射する。検出部は、投射部によってエネルギー密度分布パターンを測定対象に投射された像を検出する。測定部は、検出部によって検出された像に基づいて、測定対象の形状を測定する。そして、変調部は、照射部が照射する電磁波のエネルギー密度を周期的に変化させる変調をおこなうとともに、電磁波の方向の変化に応じて、変調を変更する。
これにより、形状測定装置1は、投射部による電磁波の方向の変化に応じて、電磁波のエネルギー密度を周期的に変化させる変調を変更するので、投射する電磁波の方向の変化によって生じる測定対象に投射された像の変化を補正することができる。そのため、投射する電磁波の方向の変化によらずに適切なエネルギー密度分布パターンの像を得ることができるため、本実施形態における形状測定装置1は、測定対象を測定する測定範囲を広げることができる。
これにより、形状測定装置1は、投射部による電磁波の方向の変化に応じて、電磁波のエネルギー密度を周期的に変化させる変調を変更するので、投射する電磁波の方向の変化によって生じる測定対象に投射された像の変化を補正することができる。そのため、投射する電磁波の方向の変化によらずに適切なエネルギー密度分布パターンの像を得ることができるため、本実施形態における形状測定装置1は、測定対象を測定する測定範囲を広げることができる。
また、上記の各実施形態において、シリンドリカルレンズ24を用いてほぼ長方形のパターン光(ライン状のパターン光)を生成する形態を説明したが、スポット光を走査することにより、ほぼ長方形のパターン光(ライン状のパターン光)を生成する形態でもよい。
また、図2において、シリンドリカルレンズ24と集光レンズ23との間に、パウエルレンズを配置する形態でもよい。この場合、ほぼ長方形のパターン光において、均等な強度分布を得ることができる。そのため、形状測定装置1は、撮像部30が撮像した画像の範囲内において、格子(縞模様)における強度の空間的な一様性を向上させることが可能である。よって、形状測定装置1は、格子(縞模様)の端部において信号が取得できないために測定不能になることを低減することができる。
また、上記の各実施形態において、変調部41は、周期補正部411と振幅補正部412とを両方備える形態を説明したが、いずれか一方を備える形態でもよい。
また、上記の各実施形態において、変調部41は、数式4及び数式11を予め演算した補正情報61(ルックアップテーブル)に基づいて、変調を変更する形態を説明したが、数式4及び数式11の演算を毎回実行して、変調を変更する形態でもよい。
また、上記の各実施形態において、数式4及び数式11に基づいて、変調を変更する形態を説明したがこれに限定されるものではなく、他の補正関数に基づいて、変調を変更する形態でもよい。
また、上記の各実施形態において、一例として、測定部42は、Nバケット法に基づく数式12を用いて被測定物3の形状を測定する形態を説明したが、これに限定されるものではなく、他の方式を用いる形態でもよい。また、4つの初期位相の異なる格子パターン(縞模様パターン)の画像を用いる形態を説明したが、これに限定されるものではない。
なお、上記の各実施形態における形状測定装置1、制御装置130、成形装置120、リペア装置140又は設計装置110(以下、これらを総称して制御部CONTと記載する)、又はこの制御部CONTが備える各部は、専用のハードウェアにより実現されるものであってもよく、また、メモリおよびマイクロプロセッサにより実現させるものであってもよい。
なお、この制御部CONT又はこの制御部CONTが備える各部は、専用のハードウェアにより実現されるものであってもよく、また、この制御部CONT又はこの制御部CONTが備える各部はメモリおよびCPU(中央演算装置)により構成され、制御部CONT、又はこの制御部CONTが備える各部の機能を実現するためのプログラムをメモリにロードして実行することによりその機能を実現させるものであってもよい。
また、制御部CONT、又はこの制御部CONTが備える各部の機能を実現するためのプログラムをコンピュータ読み取り可能な記録媒体に記録して、この記録媒体に記録されたプログラムをコンピュータシステムに読み込ませ、実行することにより、制御部CONT、又はこの制御部CONTが備える各部による処理を行ってもよい。なお、ここでいう「コンピュータシステム」とは、OSや周辺機器等のハードウェアを含むものとする。
また、制御部CONT、又はこの制御部CONTが備える各部の機能を実現するためのプログラムをコンピュータ読み取り可能な記録媒体に記録して、この記録媒体に記録されたプログラムをコンピュータシステムに読み込ませ、実行することにより、制御部CONT、又はこの制御部CONTが備える各部による処理を行ってもよい。なお、ここでいう「コンピュータシステム」とは、OSや周辺機器等のハードウェアを含むものとする。
また、「コンピュータシステム」は、ホームページ提供環境(あるいは表示環境)を備えたWWWシステムも含むものとする。また、「コンピュータ読み取り可能な記録媒体」とは、フレキシブルディスク、光磁気ディスク、ROM、CD-ROM等の可搬媒体、コンピュータシステムに内蔵されるハードディスク等の記憶装置のことをいう。さらに「コンピュータ読み取り可能な記録媒体」とは、インターネット等のネットワークや電話回線等の通信回線を介してプログラムが送信された場合のサーバやクライアントとなるコンピュータシステム内部の揮発性メモリ(RAM)のように、一定時間プログラムを保持しているものも含むものとする。
また、上記プログラムは、このプログラムを記憶装置等に格納したコンピュータシステムから、伝送媒体を介して、あるいは、伝送媒体中の伝送波により他のコンピュータシステムに伝送されてもよい。ここで、プログラムを伝送する「伝送媒体」は、インターネット等のネットワーク(通信網)や電話回線等の通信回線(通信線)のように情報を伝送する機能を有する媒体のことをいう。また、上記プログラムは、前述した機能の一部を実現するためのものであってもよい。さらに、前述した機能をコンピュータシステムにすでに記録されているプログラムとの組み合わせで実現できるもの、いわゆる差分ファイル(差分プログラム)であってもよい。
1…形状測定装置、3…被測定物、10…レーザダイオード、20…投射部、30…撮像部、41…変調部、42…測定部、50…角度検出部、60…記憶部、110…設計装置、120…成形装置、130…制御装置、132…検査部、140…リペア装置、200…構造物製造システム
Claims (44)
- 測定対象の三次元形状を測定する形状測定装置であって、
光を生成する光生成部と、
前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、
前記光生成部で生成される光の強度を周期的に変化させ、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、
前記測定対象の像を撮像する撮像部と、
前記撮像部で得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出する測定部と、
を備える形状測定装置。 - 前記撮像部は、受光面に結像された前記測定対象の像を撮像する撮像素子を含み、
前記制御部は、前記測定対象が前記受光面と共役な平面である場合に、前記撮像素子によって、所定時間にわたり露出することで撮影された画像中に明部と暗部の光強度の差が等しい格子パターンが撮像されるように、前記投射部により光が走査される方向に沿って、前記光生成部で生成される光の強度変化の振幅が変化するように前記光生成部を制御する請求項1に記載の形状測定装置。 - 前記撮像部は、撮像素子と、該撮像素子に前記測定対象の像を結像させる撮像光学系とを含み、
前記制御部は、前記撮像光学系の光学条件に応じて、前記光生成部で生成される光の強度変化の振幅が変化するように前記光生成部を制御する請求項1または2に記載の形状測定装置。 - 前記制御部は、前記光生成部へ供給される信号であって、該信号の強度に比例して前記光生成部で生成される光の強度が変調される制御信号を生成し、前記照射方向に応じて、前記光生成部に供給される該制御信号の振幅を変化させる請求項1~3のいずれか一項に記載の形状測定装置。
- 前記制御部は、前記光生成部で生成される光の強度変化の周期を、前記照射方向に応じて変化させるように前記光生成部を制御する請求項1~4のいずれか一項に記載の形状測定装置。
- 前記投射部は、前記測定対象に光を照射する方向を一定の周期で変化させる偏向部を有する請求項1~5のいずれか一項に記載の形状測定装置。
- 前記偏向部は、単振動型反射部材である請求項6に記載の形状測定装置。
- 前記制御部は、前記投射部が前記測定対象に光を照射する方向を所定方向に偏向した時点からの経過時間に基づいて、前記光生成部で生成される光の強度変化の周期を変化させるように前記光生成部を制御する請求項5~7のいずれか一項に記載の形状測定装置。
- 前記撮像部は、前記投射部と同期して露出期間が設定される請求項1~8のいずれか一項に記載の形状測定装置。
- 前記撮像部は、撮像素子と、該撮像素子に前記測定対象の像を結像させる撮像光学系とを含み、
前記制御部は、前記撮像光学系の特性に応じて、前記光生成部で生成される光の強度変化の周期を変化させるように前記光生成部を制御する請求項5~9のいずれか一項に記載の形状測定装置。 - 前記制御部は、前記撮像部によって撮像される前記測定対象上の領域の中央よりも周辺の領域で、前記測定対象の前記走査方向に沿って、照射される光の強度変化の周期が長くなるように、前記光生成部で生成される光の強度変化の周期を変化させるように前記光生成部を制御する請求項5~10のいずれか一項に記載の形状測定装置。
- 前記撮像部は、受光面に結像された前記測定対象の像を撮像する撮像素子を含み、
前記制御部は、前記測定対象が前記受光面と共役な平面である場合に、
前記撮像部によって、所定時間にわたり露出することで撮像された画像中における明部と暗部が繰り返し形成された格子パターンの明部と暗部とが同じ間隔になるように、前記光生成部で生成される光の強度変化の周期を変化させるように前記光生成部を制御する請求項5~11のいずれか一項に記載の形状測定装置。 - 前記制御部は、前記測定対象上に光が照射される領域と前記投射部との距離に反比例して、前記光生成部で生成される光の強度変化の周期を変化させるように前記光生成部を制御する請求項5~12のいずれか一項に記載の形状測定装置。
- 前記制御部は、前記光生成部へ供給される信号であって、該信号の強度に比例して前記光生成部で生成される光の強度が変調される制御信号を生成し、前記照射方向に応じて、前記光生成部に供給される該制御信号の周期を変化させる請求項5~13のいずれか一項に記載の形状測定装置。
- 前記投射部で変化させられる前記測定対象への光の照射方向を検出する検出部を備え、
前記制御部は、前記検出部によって検出された照射方向に基づいて、前記光生成部を制御する請求項1~14のいずれか一項に記載の形状測定装置。 - 前記検出部は、前記投射部で変化させられる光の照射方向が所定の方向であることを示す信号を検出し、
前記制御部は、前記検出部によって検出された信号に基づいて、前記投射部からの光の照射方向と前記光生成部で生成される光の強度とが同期するように前記光生成部を制御する請求項15に記載の形状測定装置。 - 前記投射部で変化させられる前記測定対象へ光の照射方向に対応付けて、前記光生成部で生成される光の強度に関する情報を記憶する記憶部を備え、
前記制御部は、前記記憶部に記憶されている前記情報に基づいて、前記光生成部を制御する請求項1~16のいずれか一項に記載の形状測定装置。 - 前記光生成部は、強度が正弦波状に変化する光を生成する請求項1~17のいずれか一項に記載の形状測定装置。
- 前記投射部は、前記光生成部からの光を前記測定対象上に走査して、前記測定対象上に格子パターン状の光量分布を形成し、
前記制御部は、前記測定対象上に形成される格子パターンの初期位相を変化させるように前記光生成部で生成される光の強度を制御する請求項1~18のいずれか一項に記載の形状測定装置。 - 構造物の形状に関する設計情報を作成する設計装置と、
前記設計情報に基づいて前記構造物を作製する成形装置と、
請求項1~19のいずれか一項に記載の形状測定装置と、
前記形状測定装置によって得られた形状情報と、前記設計情報とを比較する検査装置と、
を含む構造物製造システム。 - 測定対象の三次元形状を測定する形状測定装置であって、
光を生成する光生成部と、
前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、
前記光生成部で生成される光の強度を正弦波状に変化させ、かつ該生成される光の強度変化の周期を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、
前記測定対象の像を撮像する撮像部と、
前記撮像部で得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出する測定部と、
を備える形状測定装置。 - 三次元形状を測定する測定対象に光を走査する走査装置であって、
光を生成する光生成部と、
前記光生成部で生成された光の照射方向を変化させて前記測定対象に光を走査する投射部と、
前記光生成部で生成される光の強度変化の振幅を、前記照射方向に応じて変化させるように前記光生成部を制御する制御部と、
を備える走査装置。 - 前記制御部は、前記制御部は、前記光生成部で生成される光の強度変化の周期を、前記照射方向に応じて変化させるように前記光生成部を制御する請求項22に記載の走査装置。
- 測定対象の三次元形状を測定する形状測定方法であって、
光を生成することと、
生成した光の照射方向を変化させて前記測定対象に光を走査することと、
生成される光の強度を周期的に変調し、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変調することと、
前記測定対象における光の走査に同期して前記測定対象の像を撮像することと、
撮像して得られた前記測定対象の画像に基づいて、前記測定対象の三次元形状を算出することと、
を含む形状測定方法。 - 前記振幅を変調することは、前記測定対象が、前記測定対象の像を撮像する撮像素子の受光面と共役な平面である場合に、撮像素子によって、撮像された前記測定対象の画像中における明部と暗部の光強度の差が等しい格子パターンが撮像されるように、生成される光の強度の振幅を変調する請求項24に記載の形状測定方法。
- 前記振幅を変調することは、前記測定対象の像を撮像素子に結像する光学系の特性に基づいて、生成される光の振幅を変調する請求項24または25に記載の形状測定方法。
- 前記振幅を変調することは、信号の強度に比例して生成される光の強度が変調される制御信号を生成し、前記照射方向に応じて、生成される該制御信号の強度変化の振幅を変調する請求項24~26のいずれか一項に記載の形状測定方法。
- 生成される光の強度変化の周期を、前記照射方向に応じて変調することを含む請求項24~27のいずれか一項に記載の形状測定方法。
- 前記周期を変調することは、生成した光を前記測定対象に照射する方向が所定方向に偏向した時点からの経過時間に基づいて、生成される光の強度変化の周期を変調する請求項28に記載の形状測定方法。
- 前記測定対象における光の走査と同期して前記撮像する際の露出期間が設定される請求項29に記載の形状測定方法。
- 前記周期を変調することは、前記測定対象の像を撮像素子に結像する光学系の特性に基づいて、生成される光の強度変化の周期を変調する請求項28~30のいずれか一項に記載の形状測定方法。
- 前記周期を変調することは、前記測定対象の撮像される領域の中央より周辺の領域で、生成される光の強度変化の周期を長くする請求項28~31のいずれか一項に記載の形状測定方法。
- 前記周期を変調することは、前記測定対象が、前記測定対象の像を撮像する撮像素子の受光面と共役な平面である場合に、撮像された前記測定対象の画像中における明部と暗部が繰り返し形成された格子パターンの明部と暗部とが同じ間隔になるように、生成される光の強度変化の周期を変調する請求項28~32のいずれか一項に記載の形状測定方法。
- 前記周期を変調することは、前記測定対象上に光が照射される位置と、前記測定対象へ生成した光を照射する方向を変化させる投射部との距離に反比例して、生成される光の強度変化の周期を変調する請求項28~33のいずれか一項に記載の形状測定方法。
- 前記周期を変調することは、信号の強度に比例して生成される光の強度が変調される制御信号を生成し、前記照射方向に応じて、生成される該制御信号の強度変化の周期を変調する請求項28~34のいずれか一項に記載の形状測定方法。
- 変化する前記測定対象への光の照射方向を検出すること、を含み、
前記変調することは、検出された照射方向に基づいて、生成される光を変調する請求項24~35のいずれか一項に記載の形状測定方法。 - 前記検出することは、変化する光の照射方向が所定方向であることを示す信号を検出することであり、
前記変調することは、検出した前記信号に基づいて、光の照射方向と生成される光の強度とが同期するように光の強度変化を変調する請求項36に記載の形状測定方法。 - 変化する前記測定対象への光の照射方向に対応付けて、生成される光の強度に関する情報を記憶することを含み、
前記変調することは、記憶されている前記情報に基づいて光の強度変化を変調する請求項24~37のいずれか一項に記載の形状測定方法。 - 前記走査することは、生成された光を前記測定対象に走査して、前記測定対象上に格子パターン状の光量分布を形成することであり、
前記変調することは、前記測定対象上に形成される格子パターンの初期位相を変化させるように生成される光の強度を変調する請求項24~38のいずれか一項に記載の形状測定方法。 - 構造物の形状に関する設計情報を作成する設計工程と、
前記設計情報に基づいて前記構造物を作製する成形工程と、
作製された前記構造物の形状を、請求項24~39に記載の形状測定方法を用いて測定する測定工程と、
前記測定工程で得られた形状情報と、前記設計情報とを比較する検査工程と、
を含む構造物製造方法。 - 前記検査工程の比較結果に基づいて実行され、前記構造物の再加工を実施するリペア工程を含む請求項40に記載の構造物製造方法。
- 前記リペア工程は、前記成形工程を再実行する工程である請求項41に記載の構造物製造方法。
- 形状測定装置としてのコンピュータに、
光生成部が、光を生成する光生成ステップと、
投射部が、前記生成するステップで生成された光の照射方向を変化させて、前記測定対象に光を走査する走査ステップと、
制御部が、前記光生成部で生成される光の強度を周期的に変調し、かつ該生成される光の強度変化の振幅を、前記照射方向に応じて変調するように前記光生成部を制御する制御ステップと、
撮像部が、前記投射部により光を走査された前記測定対象の像を撮像する撮像ステップと、
測定部が、前記撮像部で撮像して得られた前記測定対象の画像に基づいて、前記測定対象の形状を測定する測定ステップと、
を実行させるための形状測定プログラム。 - 前記変調ステップは、制御部が、前記光生成部で生成される光の強度変化の周期を、前記照射方向に応じて変調するように前記光生成部を制御する請求項43に記載の形状測定プログラム。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012-048975 | 2012-03-06 | ||
| JP2012048975 | 2012-03-06 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2013133286A1 true WO2013133286A1 (ja) | 2013-09-12 |
Family
ID=49116761
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2013/056029 Ceased WO2013133286A1 (ja) | 2012-03-06 | 2013-03-05 | 形状測定装置、構造物製造システム、走査装置、形状測定方法、構造物製造方法、及び形状測定プログラム |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US9146096B2 (ja) |
| JP (1) | JPWO2013133286A1 (ja) |
| TW (1) | TW201350786A (ja) |
| WO (1) | WO2013133286A1 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017125801A (ja) * | 2016-01-15 | 2017-07-20 | 株式会社ニコン | 三次元形状測定方法、変位測定方法、三次元形状測定装置、変位測定装置、構造物製造方法、構造物製造システム、及び三次元形状測定プログラム |
| JP2020165718A (ja) * | 2019-03-28 | 2020-10-08 | セイコーエプソン株式会社 | 三次元計測装置およびロボットシステム |
| CN113345619A (zh) * | 2021-06-16 | 2021-09-03 | 中国工程物理研究院激光聚变研究中心 | 一维x射线折射闪耀波带片 |
| US20220026538A1 (en) * | 2020-07-22 | 2022-01-27 | Seiko Epson Corporation | Distance Measuring Device And Robot |
| US20220197015A1 (en) * | 2019-04-05 | 2022-06-23 | Infineon Technologies Ag | Synchronization of microelectromechanical system (mems) mirrors |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103186055B (zh) * | 2011-12-31 | 2016-04-20 | 中芯国际集成电路制造(上海)有限公司 | 光刻机及其扫描曝光方法 |
| JP6287360B2 (ja) * | 2014-03-06 | 2018-03-07 | オムロン株式会社 | 検査装置 |
| CN105509663B (zh) * | 2016-02-17 | 2019-12-27 | 京东方光科技有限公司 | 一种背光源平整度检测系统及检测方法 |
| US10444509B2 (en) * | 2016-06-27 | 2019-10-15 | Daqri, Llc | Near eye diffractive holographic projection method |
| CN106705889B (zh) * | 2016-12-07 | 2019-05-07 | 西安知象光电科技有限公司 | 一种大景深可编程模拟光栅生成方法 |
| JP6805930B2 (ja) * | 2017-03-29 | 2020-12-23 | 株式会社島津製作所 | 振動測定装置 |
| CN107944422B (zh) * | 2017-12-08 | 2020-05-12 | 业成科技(成都)有限公司 | 三维摄像装置、三维摄像方法及人脸识别方法 |
| CN110703449B (zh) * | 2019-09-30 | 2024-08-20 | 西安交通大学 | 一种采用调制激光扫描技术的空间编码光栅发生器 |
| US11909169B2 (en) * | 2020-01-07 | 2024-02-20 | Liturex (Guangzhou) Co. Ltd. | Apparatus for projecting linear laser beams |
| CN112684464B (zh) | 2020-01-07 | 2024-06-21 | 光为科技(广州)有限公司 | 用于投射激光线的设备及方法、光探测测距设备 |
| CN112361992B (zh) * | 2020-11-10 | 2022-03-25 | 齐鲁工业大学 | 一种光栅投影三维测量方法及装置 |
| US12214463B2 (en) * | 2021-08-06 | 2025-02-04 | Kawasaki Railcar Manufacturing Co., Ltd. | Method of manufacturing structural object, identifier for manufacturing structural object, structural object manufacturing system, and machining program |
| CN117368885A (zh) * | 2021-08-23 | 2024-01-09 | 深圳市速腾聚创科技有限公司 | 一种雷达数据处理方法、终端设备及计算机可读存储介质 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0886622A (ja) * | 1994-09-15 | 1996-04-02 | Ckd Corp | 形状計測装置 |
| JPH11148810A (ja) * | 1997-09-09 | 1999-06-02 | Ckd Corp | 形状計測装置 |
| JP2004191200A (ja) * | 2002-12-11 | 2004-07-08 | Ckd Corp | 三次元計測装置 |
| JP2008309935A (ja) * | 2007-06-13 | 2008-12-25 | Seiko Epson Corp | 画像表示装置及び画像表示方法 |
| JP2009204373A (ja) * | 2008-02-27 | 2009-09-10 | Hikari:Kk | 光投影装置および三次元形状測定装置 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5446549A (en) * | 1993-01-14 | 1995-08-29 | The United States Of America As Represented By The Secretary Of The Navy | Method and apparatus for noncontact surface contour measurement |
| US5848188A (en) * | 1994-09-08 | 1998-12-08 | Ckd Corporation | Shape measure device |
| US7098435B2 (en) * | 1996-10-25 | 2006-08-29 | Frederick E. Mueller | Method and apparatus for scanning three-dimensional objects |
| JP3695188B2 (ja) * | 1998-12-21 | 2005-09-14 | 富士ゼロックス株式会社 | 形状計測装置および形状計測方法 |
| JP3714063B2 (ja) * | 1999-10-19 | 2005-11-09 | 富士ゼロックス株式会社 | 3次元形状計測装置 |
| US6703634B2 (en) * | 2000-12-11 | 2004-03-09 | Matsushita Electric Industrial Co., Ltd. | 3D-shape measurement apparatus |
| US6798527B2 (en) * | 2001-04-27 | 2004-09-28 | Minolta Co., Ltd. | Three-dimensional shape-measuring system |
| JP3878033B2 (ja) * | 2002-02-28 | 2007-02-07 | シーケーディ株式会社 | 三次元計測装置 |
| US6998147B2 (en) * | 2002-07-08 | 2006-02-14 | Dimension Bond Corporation | Method for simultaneously coating and measuring parts |
| US8797552B2 (en) * | 2009-07-03 | 2014-08-05 | Leica Geosystems Ag | Apparatus for generating three-dimensional image of object |
| US8723923B2 (en) * | 2010-01-14 | 2014-05-13 | Alces Technology | Structured light system |
| JP5670126B2 (ja) * | 2010-08-26 | 2015-02-18 | 住友重機械工業株式会社 | 荷電粒子線照射装置、荷電粒子線照射方法及び荷電粒子線照射プログラム |
| US8217368B2 (en) * | 2010-11-05 | 2012-07-10 | Ronald Everett Meyers | System and method for determining three-dimensional information from photoemission intensity data |
| JP5994787B2 (ja) * | 2011-10-11 | 2016-09-21 | 株式会社ニコン | 形状測定装置、構造物製造システム、形状測定方法、構造物製造方法、形状測定プログラム |
-
2013
- 2013-03-05 JP JP2014503863A patent/JPWO2013133286A1/ja active Pending
- 2013-03-05 US US13/785,527 patent/US9146096B2/en active Active
- 2013-03-05 WO PCT/JP2013/056029 patent/WO2013133286A1/ja not_active Ceased
- 2013-03-06 TW TW102107800A patent/TW201350786A/zh unknown
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0886622A (ja) * | 1994-09-15 | 1996-04-02 | Ckd Corp | 形状計測装置 |
| JPH11148810A (ja) * | 1997-09-09 | 1999-06-02 | Ckd Corp | 形状計測装置 |
| JP2004191200A (ja) * | 2002-12-11 | 2004-07-08 | Ckd Corp | 三次元計測装置 |
| JP2008309935A (ja) * | 2007-06-13 | 2008-12-25 | Seiko Epson Corp | 画像表示装置及び画像表示方法 |
| JP2009204373A (ja) * | 2008-02-27 | 2009-09-10 | Hikari:Kk | 光投影装置および三次元形状測定装置 |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017125801A (ja) * | 2016-01-15 | 2017-07-20 | 株式会社ニコン | 三次元形状測定方法、変位測定方法、三次元形状測定装置、変位測定装置、構造物製造方法、構造物製造システム、及び三次元形状測定プログラム |
| JP2020165718A (ja) * | 2019-03-28 | 2020-10-08 | セイコーエプソン株式会社 | 三次元計測装置およびロボットシステム |
| JP7279469B2 (ja) | 2019-03-28 | 2023-05-23 | セイコーエプソン株式会社 | 三次元計測装置およびロボットシステム |
| US20220197015A1 (en) * | 2019-04-05 | 2022-06-23 | Infineon Technologies Ag | Synchronization of microelectromechanical system (mems) mirrors |
| US12001010B2 (en) * | 2019-04-05 | 2024-06-04 | Infineon Technologies Ag | Synchronization of microelectromechanical system (MEMS) mirrors |
| US20220026538A1 (en) * | 2020-07-22 | 2022-01-27 | Seiko Epson Corporation | Distance Measuring Device And Robot |
| CN113345619A (zh) * | 2021-06-16 | 2021-09-03 | 中国工程物理研究院激光聚变研究中心 | 一维x射线折射闪耀波带片 |
Also Published As
| Publication number | Publication date |
|---|---|
| TW201350786A (zh) | 2013-12-16 |
| JPWO2013133286A1 (ja) | 2015-07-30 |
| US20130321823A1 (en) | 2013-12-05 |
| US9146096B2 (en) | 2015-09-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2013133286A1 (ja) | 形状測定装置、構造物製造システム、走査装置、形状測定方法、構造物製造方法、及び形状測定プログラム | |
| JP5994787B2 (ja) | 形状測定装置、構造物製造システム、形状測定方法、構造物製造方法、形状測定プログラム | |
| KR100919166B1 (ko) | 스테레오 모아레를 이용한 3차원 형상 측정장치 및 그 방법 | |
| JP2014089062A (ja) | 形状測定装置、構造物製造システム、形状測定方法、構造物製造方法、及び形状測定プログラム | |
| EP3040738A1 (en) | Optical scanning probe and apparatus for generatingthree-dimensional data using the same | |
| KR101562467B1 (ko) | 스마트 폰을 이용한 3차원 형상 측정 장치 | |
| KR20130092989A (ko) | 프로파일 측정 장치 | |
| JP2012093256A (ja) | レーザ画像計測装置 | |
| JP7222200B2 (ja) | 光学装置、計測装置、ロボット、電子機器、移動体、および造形装置 | |
| JPH06137826A (ja) | 形状検出方法およびその装置 | |
| JP2017075887A (ja) | 振動検出装置、検査装置、振動検出方法、及び振動検出プログラム | |
| JP2012141265A (ja) | 光測距装置 | |
| JP7310218B2 (ja) | 三次元計測方法、三次元計測装置およびロボットシステム | |
| JP6037254B2 (ja) | 表面形状測定装置及び表面形状測定方法 | |
| JP2021018081A (ja) | 撮像装置、計測装置、及び、計測方法 | |
| JP6701745B2 (ja) | 三次元形状測定方法、変位測定方法、三次元形状測定装置、変位測定装置、構造物製造方法、構造物製造システム、及び三次元形状測定プログラム | |
| US10709329B2 (en) | Image pickup apparatus and method of controlling image pickup apparatus | |
| US10627709B2 (en) | Light source, projection device, measurement device, robot, electronic device, mobile object, and shaping apparatus | |
| JP2014035198A (ja) | 形状測定装置、構造物製造システム、形状測定方法、構造物製造方法、及び形状測定プログラム | |
| JP2003057021A (ja) | 三次元形状入力装置及び投影装置 | |
| JP2005274345A (ja) | 可動物体又は静止物体の形状測定装置及び測定方法 | |
| JPH0886622A (ja) | 形状計測装置 | |
| JP2009258089A (ja) | 形状計測装置 | |
| JP2010210410A (ja) | 三次元形状測定装置 | |
| JP2016008838A (ja) | 形状測定装置、構造物製造システム、形状測定方法、及び構造物製造方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 13757668 Country of ref document: EP Kind code of ref document: A1 |
|
| ENP | Entry into the national phase |
Ref document number: 2014503863 Country of ref document: JP Kind code of ref document: A |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 13757668 Country of ref document: EP Kind code of ref document: A1 |