JP4260397B2 - 放電加工装置および放電加工方法 - Google Patents
放電加工装置および放電加工方法 Download PDFInfo
- Publication number
- JP4260397B2 JP4260397B2 JP2001583971A JP2001583971A JP4260397B2 JP 4260397 B2 JP4260397 B2 JP 4260397B2 JP 2001583971 A JP2001583971 A JP 2001583971A JP 2001583971 A JP2001583971 A JP 2001583971A JP 4260397 B2 JP4260397 B2 JP 4260397B2
- Authority
- JP
- Japan
- Prior art keywords
- jump
- frequency
- electric discharge
- discharge machining
- command
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23H—WORKING OF METAL BY THE ACTION OF A HIGH CONCENTRATION OF ELECTRIC CURRENT ON A WORKPIECE USING AN ELECTRODE WHICH TAKES THE PLACE OF A TOOL; SUCH WORKING COMBINED WITH OTHER FORMS OF WORKING OF METAL
- B23H7/00—Processes or apparatus applicable to both electrical discharge machining and electrochemical machining
- B23H7/14—Electric circuits specially adapted therefor, e.g. power supply
- B23H7/18—Electric circuits specially adapted therefor, e.g. power supply for maintaining or controlling the desired spacing between electrode and workpiece
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23H—WORKING OF METAL BY THE ACTION OF A HIGH CONCENTRATION OF ELECTRIC CURRENT ON A WORKPIECE USING AN ELECTRODE WHICH TAKES THE PLACE OF A TOOL; SUCH WORKING COMBINED WITH OTHER FORMS OF WORKING OF METAL
- B23H1/00—Electrical discharge machining, i.e. removing metal with a series of rapidly recurring electrical discharges between an electrode and a workpiece in the presence of a fluid dielectric
- B23H1/02—Electric circuits specially adapted therefor, e.g. power supply, control, preventing short circuits or other abnormal discharges
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Electrochemistry (AREA)
- Electrical Discharge Machining, Electrochemical Machining, And Combined Machining (AREA)
Description
この発明は、電極と被加工物との間に電圧をかけて、両者の極間に発生する放電現象を利用して被加工物を加工する放電加工装置および放電加工方法に関し、特に、一定時間毎または加工状態に応じて極間距離を一時的に大きくするジャンプ動作を制御する放電加工装置および放電加工方法に関するものである。
【背景技術】
従来から、放電加工装置は、電極と被加工物との極間距離を一定時間毎または加工状態に応じて一時的に大きくするジャンプ動作を行わせ、このジャンプ動作によって、電極と被加工物との間に堆積した加工屑を効率的に排除し、放電加工の速度や精度を向上させている。
第14図は、従来の放電加工装置の構成を示すブロック図である。また、第15図は、従来の放電加工装置によるジャンプ動作を説明する説明図であり、第15図(a)は、ジャンプ動作時における極間距離の変化を示すタイムチャートであり、第15図(b)は、ジャンプ動作時における速度変化を示すタイムチャートであり、第15図(c)は、ジャンプ動作時における加速度変化を示すタイムチャートであり、第15図(d)は、第15図(a)のフーリエ変換結果を示す図である。
第14図において、極間サーボ制御部3は、極間電圧検出部7が検出した電極11と被加工物12との間の極間電圧をもとに主軸13の位置を制御し、極間の放電現象を用いて被加工物12を放電加工する。一方、ジャンプ制御部102は、一定時間あるいは加工状態に応じて一時的に極間距離を大きくさせる制御を行う。極間サーボ制御部3とジャンプ制御部102との切換は、切換部SW10の切換動作によって行われる。ジャンプ制御部102は、ジャンプ動作を行う際に、極間サーボ制御部3に通知するとともに、切換部SW10を、極間サーボ制御部3からジャンプ制御部102側に切り換える。
ここで、第15図を参照してジャンプ動作について説明する。ジャンプ制御部102は、一定時間が経過した時点あるいは所定の加工状態になった時点t1においてジャンプ動作を開始する。ジャンプ動作は、まず、極間距離が、距離l1から距離l2になるまで電極11を速度V1で上昇させる。極間距離が、距離l2になった時点t2において、電極11を上昇から下降に切り替え、電極11を速度−V1で下降させる。極間距離がl3になった時点t3で電極11の速度−V1を速度−V2に変え、電極11を減速させ、極間距離を距離l1に復させる。時点t3において、速度−V1を速度−V2に減速させるのは、速度−V1のまま電極11を下降させると、電極11の惰性で電極11と被加工物12とが衝突する恐れがあるからである。
この従来の放電加工装置では、時点t1,t2,t3において速度を急激に変化させるため、機械制御系の応答の遅れや目標の行き過ぎが生じる。また、極間距離の軌跡は、高周波成分を含んだ軌跡であるため、機械系の共振を加振し、ジャンプ動作終了後もしばらくの間、振動が残ることになる。ここで、放電加工は、電極11と被加工物12との極間距離を数〜数十μmに保った状態で、極間に電圧をかけることによって加工するため、わずかな残振動によって加工精度や速度が大幅に低下するという問題点がある。
また、従来、残振動の影響や軸の行き過ぎによる加工精度の悪化を防ぐために減速距離(l3−l1)を大きくするものがあるが、この場合、ジャンプ動作に時間がかかり、全体の加工時間が増大するという問題点がある。
すなわち、従来の放電加工装置によるジャンプ動作は、速度や加速度を急激に変化させているため、残振動や減速距離の設定によって加工精度や加工速度が大幅に低下するという問題点があった。
また、現実には、被加工物12や電極11を放電加工装置の質量、加工条件、放電加工装置の経年変化などによって、ジャンプ動作時の最適な設定周波数および周波数の許容最大成分値が異なってくる。この場合、これらの2つの要素を調整することによってより加工時間を短縮し、かつ、加工精度を向上させることができるが、放電加工装置の使用者が、これらの設定周波数や許容最大成分値を最適に調整することは困難であった。
【発明の開示】
この発明は、上述した問題点を解決するためになされたものであり、加工時間を短縮し、かつ加工精度を向上させることができる放電加工装置および放電加工方法を得ることを目的とする。
この問題点を解決するため、この発明にかかる放電加工装置は、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御する極間サーボ制御部と、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御するジャンプ制御部とを備えた放電加工装置において、前記ジャンプ制御部は、所定周波数以下または所定周波数未満の所定周波数領域内の周波数成分をもつ滑らかな指令軌跡を生成する指令軌跡生成手段を備え、前記ジャンプ制御部は、前記指令軌跡生成手段が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御する。たとえば、指令軌跡生成手段は、機械系の共振周波数未満の低い周波数成分をもつ正弦波を用いて指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工装置は、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御する極間サーボ制御部と、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御するジャンプ制御部とを備えた放電加工装置において、前記ジャンプ制御部は、所定周波数未満の第1周波数から該所定周波数を超える第2周波数までの周波数領域以外の所定周波数領域内の周波数成分をもつ滑らかな指令軌跡を生成する指令軌跡生成手段を備え、前記ジャンプ制御部は、前記指令軌跡生成手段が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御する。たとえば、指令軌跡生成手段は、機械系の共振周波数から十分離れた周波数成分をもつ正弦波を用いて指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工装置は、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御する極間サーボ制御部と、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御するジャンプ制御部とを備えた放電加工装置において、前記ジャンプ制御部は、所定周波数以上または所定周波数を超える所定周波数領域内の周波数成分の値を所定値以下または所定値未満に抑制した滑らかな指令軌跡を生成する指令軌跡生成手段を備え、前記ジャンプ制御部は、前記指令軌跡生成手段が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御する。たとえば、指令軌跡生成手段は、機械系の共振周波数を超える高い周波数成分を所定値以下に抑制した滑らかな指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができるとともに、振動の減少および行き過ぎ量の減少によって電極の減速距離を小さくすることができ、結果として全体のジャンプ動作時間が短縮され、加工速度を向上させることができる。
つぎの発明にかかる放電加工装置は、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御する極間サーボ制御部と、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御するジャンプ制御部とを備えた放電加工装置において、前記ジャンプ制御部は、所定周波数未満の第1周波数から該所定周波数を超える第2周波数までの所定周波数領域内の周波数成分の値を所定値以下または所定値未満に抑制した滑らかな指令軌跡を生成する指令軌跡生成手段を備え、前記ジャンプ制御部は、前記指令軌跡生成手段が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御する。たとえば、指令軌跡生成手段は、機械系の共振周波数近傍における周波数成分の値を所定値以下に抑制する滑らかな指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工装置は、上記の発明において、前記ジャンプ制御部は、フィルタをさらに備え、前記フィルタは、前記所定周波数領域内の周波数成分の値を前記所定値以下または前記所定値未満に抑制した滑らかな軌跡に整形するようにしている。たとえば、フィルタとしてアナログフィルタを設け、機械系の共振周波数を超える高い周波数成分の値を所定値以下に抑制した滑らかな指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができるとともに、振動の減少および行き過ぎ量の減少によって電極の減速距離を小さくすることができ、結果として全体のジャンプ動作時間が短縮され、加工速度を向上させることができる。
つぎの発明にかかる放電加工装置は、上記の発明において、前記指令軌跡生成手段は、前記所定周波数領域内の周波数成分の値を所定値以下または所定値未満に抑制した複数の軌跡を加算し、前記所定値以下または前記所定値未満に抑制した前記滑らかな指令軌跡を生成する。これによって、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工装置は、上記の発明において、前記所定周波数領域または前記所定周波数領域および前記所定値を含む前記ジャンプ動作の条件情報を記憶する記憶手段をさらに備え、前記指令軌跡生成手段は、前記所定周波数領域または前記所定周波数範囲および前記所定値をもとに前記滑らかな指令軌跡を生成するようにし、ジャンプ動作を柔軟に変更設定できるようにしている。
つぎの発明にかかる放電加工装置は、上記の発明において、前記所定周波数領域または前記所定周波数領域および前記所定値のうちの少なくとも1つを設定入力する設定入力手段をさらに備え、前記指令軌跡生成手段は、前記設定入力手段によって設定された前記所定周波数領域または前記所定周波数および前記所定値をもとに前記滑らかな指令軌跡を生成する。これによって、ジャンプ動作終了後に機械系の振動が残らないことによる高精度の加工を容易に設定することができる。
つぎの発明にかかる放電加工装置は、上記の発明において、前記ジャンプ制御部は、前記ジャンプ動作中の状態を検出し、該ジャンプ動作を評価するジャンプ動作評価手段と、前記ジャンプ動作評価手段による評価結果をもとに前記所定周波数領域または前記所定値または前記所定周波数領域および前記所定値を設定変更する設定変更手段と、をさらに備える。これによって、ジャンプ動作評価手段が、実際の電極の動きを評価し、設定変更手段が、この評価結果をもとに所定周波数領域や所定値などの最適な加工条件に自動設定変更するため、高速かつ高精度の加工を自動的に行うことができる。
つぎの発明にかかる放電加工装置は、上記の発明において、前記指令軌跡生成手段は、前記所定周波数領域または前記所定周波数領域および前記所定値を満足し、前記ジャンプ動作に対応する所定の関数を生成し、該所定の関数に対して1以上の積分処理あるいは1以上の微分処理を施して前記指令軌跡あるいは該指令軌跡に対応する制御指令を生成するようにしている。これによって、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができるとともに、振動の減少および行き過ぎ量の減少によって電極の減速距離を小さくすることができ、結果として全体のジャンプ動作時間が短縮され、加工速度を向上させることができる。
つぎの発明にかかる放電加工装置は、上記の発明において、前記ジャンプ制御部は、前記滑らかな指令軌跡に対応する指令速度あるいは指令加速度をもとに前記ジャンプ動作を制御するようにしている。これによって、柔軟な放電加工を高速かつ高精度に行うことができる。
つぎの発明にかかる放電加工方法は、極間サーボ制御部が、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御し、ジャンプ制御部が、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御する放電加工方法において、所定周波数以下または所定周波数未満の所定周波数領域内の周波数成分をもつ滑らかな指令軌跡を生成する指令軌跡生成工程と、前記指令軌跡生成工程が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御するジャンプ動作制御工程と、を含むことを特徴とする。たとえば、指令軌跡生成工程は、機械系の共振周波数未満の低い周波数成分をもつ正弦波を用いて指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工方法は、極間サーボ制御部が、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御し、ジャンプ制御部が、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御する放電加工方法において、所定周波数未満の第1周波数から該所定周波数を超える第2周波数までの周波数領域以外の所定周波数領域内の周波数成分をもつ滑らかな指令軌跡を生成する指令軌跡生成工程と、前記指令軌跡生成工程が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御するジャンプ動作制御工程と、を含むことを特徴とする。たとえば、指令軌跡生成工程は、機械系の共振周波数から十分離れた周波数成分をもつ正弦波を用いて指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工方法は、極間サーボ制御部が、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御し、ジャンプ制御部が、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御する放電加工方法において、所定周波数以上または所定周波数を超える所定周波数領域内の周波数成分の値を所定値以下または所定値未満に抑制した滑らかな指令軌跡を生成する指令軌跡生成工程と、前記指令軌跡生成工程が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御するジャンプ動作制御工程と、を含むことを特徴とする。たとえば、指令軌跡生成工程は、機械系の共振周波数を超える高い周波数成分を所定値以下に抑制した滑らかな指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができるとともに、振動の減少および行き過ぎ量の減少によって電極の減速距離を小さくすることができ、結果として全体のジャンプ動作時間が短縮され、加工速度を向上させることができる。
つぎの発明にかかる放電加工方法は、極間サーボ制御部が、電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御し、ジャンプ制御部が、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御する放電加工方法において、所定周波数未満の第1周波数から該所定周波数を超える第2周波数までの所定周波数領域内の周波数成分の値を所定値以下または所定値未満に抑制した滑らかな指令軌跡を生成する指令軌跡生成工程と、前記指令軌跡生成工程が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御するジャンプ動作制御工程と、を含むことを特徴とする。たとえば、指令軌跡生成工程は、機械系の共振周波数近傍における周波数成分の値を所定値以下に抑制する滑らかな指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工方法は、上記の発明において、前記指令軌跡生成工程は、前記所定周波数領域内の周波数成分の値を所定値以下または所定値未満に抑制した複数の軌跡を加算する加算工程と、前記加算工程によって加算された軌跡をもとに、前記所定値以下または前記所定値未満に抑制した前記滑らかな指令軌跡を生成する生成工程と、を含むことを特徴とする。これによって、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
つぎの発明にかかる放電加工方法は、上記の発明において、前記所定周波数領域または前記所定周波数領域および前記所定値のうちの少なくとも1つを設定入力する設定入力工程をさらに含み、前記指令軌跡生成工程は、前記設定入力工程によって設定された前記所定周波数領域または前記所定周波数および前記所定値をもとに前記滑らかな指令軌跡を生成することを特徴とする。これによって、ジャンプ動作終了後に機械系の振動が残らないことによる高精度の加工を容易に設定することができる。
つぎの発明にかかる放電加工方法は、上記の発明において、前記ジャンプ動作中の状態を検出し、該ジャンプ動作を評価するジャンプ動作評価工程と、前記ジャンプ動作評価工程による評価結果をもとに前記所定周波数領域または前記所定値または前記所定周波数領域および前記所定値を設定変更する設定変更工程と、をさらに含むことを特徴とする。これによって、ジャンプ動作評価工程が、実際の電極の動きを評価し、設定変更工程が、この評価結果をもとに所定周波数領域や所定値などの最適な加工条件に自動設定変更するため、高速かつ高精度の加工を自動的に行うことができる。
つぎの発明にかかる放電加工方法は、上記の発明において、前記指令軌跡生成工程は、前記所定周波数領域または前記所定周波数領域および前記所定値を満足し、前記ジャンプ動作に対応する所定の関数を生成し、該所定の関数に対して1以上の積分処理あるいは1以上の微分処理を施して前記指令軌跡あるいは該指令軌跡に対応する制御指令を生成することを特徴とする。これによって、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができるとともに、振動の減少および行き過ぎ量の減少によって電極の減速距離を小さくすることができ、結果として全体のジャンプ動作時間が短縮され、加工速度を向上させることができる。
つぎの発明にかかる放電加工方法は、上記の発明において、前記ジャンプ動作制御工程は、前記滑らかな指令軌跡に対応する指令速度あるいは指令加速度をもとに前記ジャンプ動作を制御することを特徴とする。これによって、柔軟な放電加工を高速かつ高精度に行うことができる。
【発明を実施するための最良の形態】
以下、添付図面を参照して、この発明にかかる放電加工装置および放電加工方法の好適な実施の形態について詳細に説明する。
まず、この発明の実施の形態1について説明する。第1図は、この発明を実施の形態1である放電加工装置の構成を示すブロック図である。第1図において、加工電源制御部5は、加工条件記憶部4に記憶された加工電源制御に関する情報をもとに加工電源10を制御し、電極11と被加工物12との間に電圧を印加する。
極間サーボ制御部3は、電極11と被加工物12との間の極間電圧を検出する極間電圧検出部7の極間電圧検出結果および位置検出部8による電極11の位置検出結果をもとに、極間距離を制御する。極間サーボ制御部3は、主軸用モータ制御部6を制御し、この制御のもとに主軸用モータ9を駆動し、主軸13の位置を上下に移動させることによって、電極11を移動させ、結果として電極11と被加工物12との極間距離を制御する。なお、極間サーボ制御部3は、加工条件記憶部4に記憶されたサーボ制御条件をもとに制御する。
一方、ジャンプ制御部2は、加工条件記憶部4に記憶されたジャンプ動作条件情報をもとに、一定時間毎または加工状態に応じて極間距離を一時的に大きくジャンプさせるジャンプ動作の制御を行う。ジャンプ制御部2は、極間サーボ制御部3による極間距離の制御と同様に、主軸用モータ制御部6、主軸用モータ9、主軸13を介して電極11と被加工物12との極間距離を制御する。この際、ジャンプ制御部2は、電極11の位置検出を行う位置検出部8の位置検出結果をもとに極間距離の制御を行う。
極間サーボ制御部3による制御とジャンプ制御部2による制御と切換は、切換部SWによって行われる。ジャンプ制御部2は、ジャンプ動作を行う場合、ジャンプ動作を行うことを極間サーボ制御部3に通知するとともに、切換部SWを制御し、極間サーボ制御部3側からジャンプ制御部2側に切り換える。
ジャンプ制御部2は、ジャンプ軌跡生成部1を有する。ジャンプ軌跡生成部1は、加工条件記憶部4に記憶されたジャンプ動作条件情報をもとに、第2図(a)に示した極間距離の指令軌跡を生成し、ジャンプ制御部2は、この指令軌跡をもとにジャンプ動作の制御を行う。なお、第2図(b)は、第2図(a)に示した指令軌跡のフーリエ変換結果を示している。
第2図に示したジャンプ動作の指令軌跡は、基準周波数fcに比して低い周波数fの正弦波によって生成した軌跡を用いている。ここで、極間距離を「L(t)」とすると、
L(t)=(l2−l1)sin2πf1(t−t1)+l1
と表すことができる。ただし、f<fcである。ここで、「f1」は、指令軌跡の周波数成分である。また、「l1」は、ジャンプ動作開始時点t1およびジャンプ動作終了時点t2における極間距離であり、「l2」は、ジャンプ動作時における極間距離の最大値である。なお、基準周波数fcとして、ここでは、放電加工装置(機械系)の共振周波数を用いている。
上述した極間距離L(t)の式は、加工条件記憶部4に記憶されている。ジャンプ軌跡生成部1は、加工条件記憶部4から、この極間距離L(t)の式をもとに指令軌跡を生成し、ジャンプ制御部2がこの指令軌跡をもとにジャンプ動作を制御する。
この実施の形態1では、ジャンプ軌跡生成部1は、共振周波数fcに比して低い周波数f1の成分のみの正弦波による滑らかな指令軌跡を生成するため、ジャンプ動作終了後に機械系の振動を残さず、高精度の加工を行うことができる。
なお、上述した実施の形態1では、基準周波数fcに比して低い1つの周波数f1の成分のみの正弦波によって指令軌跡を生成するようにしているが、基準周波数fc以下であってもよいし、基準周波数fc未満の条件を満たす2つ以上の周波数の成分を含む指令軌跡を生成するようにしてもよい。
また、上述した実施の形態1では、基準周波数fcとして機械系の共振周波数を用いたが、制御系の周波数応答から求められる遮断周波数やディジタル制御器のサンプリング周波数の1/2、さらに、これらの設定された基準周波数、たとえば遮断周波数のA倍(0<A≦1)の周波数であってもよい。
さらに、上述した実施の形態1では、ジャンプ動作を指令軌跡、すなわち極間距離の位置を制御するようにしていたが、極間距離を速度制御または加速度制御するようにしてもよい。
つぎに、この発明の実施の形態2について説明する。この実施の形態2における放電加工装置の構成は、加工条件記憶部4に記憶された極間距離「L(t)」の式およびジャンプ軌跡生成部1による指令軌跡の生成処理が第1図に示した放電加工装置と異なり、その他の構成は第1図に示した放電加工装置と同じである。
第3図は、この発明の実施の形態2による放電加工装置のジャンプ軌跡生成部1が生成するジャンプ動作の指令軌跡と、この指令軌跡のフーリエ変換結果を示す図である。第3図に示したジャンプ動作の指令軌跡は、基準周波数fcの0.9倍から1.1倍までの周波数以外の周波数成分をもつ正弦波によって生成される。すなわち、指令軌跡「L(t)」は、
L(t)=(l2−l1)sin2πf2(t−t2)+l1
と表すことができる。ただし、f2<fc×0.9またはf2>fc×1.1である。ここで、「f2」は、指令軌跡の周波数成分である。また、「l1」は、ジャンプ動作開始時点t1およびジャンプ動作終了時点t2における極間距離であり、「l2」は、ジャンプ動作時における極間距離の最大値である。なお、基準周波数fcとして、ここでは、放電加工装置(機械系)の共振周波数を用いている。
上述した極間距離L(t)の式は、加工条件記憶部4に記憶されている。ジャンプ軌跡生成部1は、加工条件記憶部4から、この極間距離L(t)の式をもとに指令軌跡を生成し、ジャンプ制御部2がこの指令軌跡をもとにジャンプ動作を制御する。
この実施の形態2では、ジャンプ軌跡生成部1は、共振周波数fcの0.9倍から1.1倍までの周波数以外の周波数f2、すなわち共振周波数fcから十分離れた周波数f2の成分のみの正弦波による滑らかな指令軌跡を生成するため、ジャンプ動作終了後に機械系の振動を残さず、高精度の加工を行うことができる。
なお、上述した実施の形態2では、基準周波数fcの0.9倍から1.1倍までの周波数以外の1つの周波数f2のみの正弦波によって指令軌跡を生成するようにしているが、条件を満たす2つ以上の周波数の成分を含む指令軌跡を生成するようにしてもよい。
また、上述した実施の形態2では、基準周波数fcの0.9倍から1.1倍までの周波数以外の周波数のみで指令軌跡を生成したが、基準周波数fcのA倍(0<A≦1)からB倍(1≦B)までの周波数以外の周波数のみで指令軌跡を生成するようにしてもよい。
さらに、基準周波数fcとして機械系の共振周波数を用いたが、制御系の周波数応答から求められる遮断周波数やディジタル制御器のサンプリング周波数の1/2を基準周波数としてもよい。
また、上述した実施の形態2では、ジャンプ動作を指令軌跡、すなわち極間距離の位置を制御するようにしていたが、極間距離を速度制御または加速度制御するようにしてもよい。
つぎに、この発明の実施の形態3について説明する。この実施の形態3における放電加工装置では、第1図に示した放電加工装置に加工条件入力部14を追加した構成としている。
第4図は、この発明の実施の形態3である放電加工装置の構成を示すブロック図である。第4図において、加工条件入力部14は、加工条件記憶部4に対してジャンプ動作条件情報、すなわちジャンプ動作用の軌跡生成に用いられるパラメータを入力する。たとえば、上述した基準周波数fcおよび「f<fc」などの条件を設定入力する。
この実施の形態3では、加工条件入力部14によって、使用者が基準周波数fcなどを任意に設定入力することができるので、ジャンプ動作終了後の機械系の振動を抑制し、使用者が要求する高精度の加工を行うことができる。
つぎに、この発明の実施の形態4について説明する。この実施の形態4における放電加工装置の構成は、加工条件記憶部4に記憶された極間距離「L(t)」の式およびジャンプ軌跡生成部1による指令軌跡の生成処理が第1図に示した放電加工装置と異なり、その他の構成は第1図に示した放電加工装置と同じである。
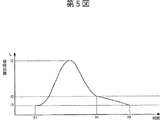
第5図は、この発明の実施の形態4である放電加工装置のジャンプ軌跡生成部1が生成するジャンプ動作の指令軌跡を示す図である。また、第6図は、第5図に示した指令軌跡のフーリエ変換結果を示す図である。第5図に示す指令軌跡は、時点t1から時点t4までは、ほぼ山形の形状をなす軌跡であるが、時点t4における極間距離l3から、ジャンプ動作終了の時点t3における極間距離l1に至るまでの距離を減速距離(l3−l1)として設定している。
一方、第5図に示した指令軌跡は、第6図に示すように、基準周波数(共振周波数)fc以上の周波数領域の周波数成分値が所定値C以下となるように抑制されている。
この結果、この実施の形態4では、共振周波数fc以上の高い周波数領域の周波数成分値が所定値C以下に抑制された指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができるとともに、この振動の減少と行き過ぎ量の減少のために、減速距離(l3−l1)を小さくすることができ、この結果、全体のジャンプ動作時間(t3−t1)を短縮することができ、加工速度を向上させることができる。
なお、上述した実施の形態4では、基準周波数fcとして機械系の共振周波数を用いたが、制御系の周波数応答から求められる遮断周波数やディジタル制御器のサンプリング周波数の1/2、さらに、これらの設定された基準周波数、たとえば遮断周波数のA倍(0<A≦1)の周波数であってもよい。
また、上述した実施の形態4では、ジャンプ動作を指令軌跡、すなわち極間距離の位置を制御するようにしていたが、極間距離を速度制御または加速度制御するようにしてもよい。
つぎに、この発明の実施の形態5について説明する。上述した実施の形態4では、共振周波数fc以上の周波数領域における周波数成分値が所定値C以下となる指令軌跡を生成するようにしていたが、この実施の形態5では、共振周波数fcの0.9倍の周波数から、共振周波数fcの1.1倍の周波数までの周波数領域における周波数成分値が所定値C以下となるようにしている。
第7図は、たとえば、第5図に近似した指令軌跡のフーリエ変換結果の一例を示す図である。第7図に示すように、この実施の形態5では、共振周波数fcの0.9倍の周波数(0.9・fc)から共振周波数fcの1.1倍の周波数(1.1・fc)までの周波数領域の周波数成分値が所定値C以下となるようにしている。
この実施の形態5では、機械系の共振周波数の近傍における周波数成分値を抑制した指令軌跡を生成するので、ジャンプ動作終了後に機械系の振動が残らず、高精度の加工を行うことができる。
なお、上述した実施の形態5では、基準周波数fcとして機械系の共振周波数を用いたが、制御系の周波数応答から求められる遮断周波数やディジタル制御器のサンプリング周波数の1/2、さらに、これらの設定された基準周波数、たとえば遮断周波数のA倍(0<A≦1)の周波数であってもよい。
また、上述した実施の形態5では、共振周波数の0.9倍の周波数から1.1倍の周波数までの周波数領域における周波数成分値を所定値C以下に抑制したジャンプ動作の指令軌跡を生成するようにしていたが、共振周波数fcのA倍(0<A≦1)の周波数から共振周波数fcのB倍(1≦B)の周波数までの周波数領域における周波数成分値を所定値C以下に抑制させるようにしてもよい。
さらに、上述した実施の形態5では、ジャンプ動作を指令軌跡、すなわち極間距離の位置を制御するようにしていたが、極間距離を速度制御または加速度制御するようにしてもよい。
つぎに、この発明の実施の形態6について説明する。上述した実施の形態4,5では、いずれもジャンプ生成部1がそれぞれの周波数領域における周波数成分値を所定値C以下に抑制した指令軌跡を生成するようにしていたが、この実施の形態6では、ジャンプ制御部2の出力段に、共振周波数fc以上の周波数領域における周波数成分値を所定値C以下に抑制するフィルタ15を設けるようにしている。
第8図は、この発明の実施の形態6である放電加工装置の構成を示すブロック図である。第8図において、フィルタ15は、アナログフィルタであり、共振周波数fc以上の周波数領域における周波数成分値を所定値C以下に抑制して出力するようにしている。その他の構成は、第1図に示した放電加工装置の構成と同じである。
この実施の形態6では、アナログフィルタによって実現されるフィルタ15をジャンプ制御部2の出力段に設け、共振周波数fc以上の周波数領域における周波数成分値を所定値C以下に抑制した指令軌跡を出力するようにしているため、ジャンプ動作終了後に機械系の振動を残さず、高精度の加工を行うことができる。また、振動が少ないことや行き過ぎ量が小さくなるために、減速距離(l3−l1)を小さくすることができ、全体のジャンプ動作時間(t3−t1)が短縮され、加工速度を向上させることができる。
なお、上述した実施の形態6では、アナログフィルタを用いて共振周波数fc以上の周波数領域における周波数成分値を所定値C以下に抑制するようにしているが、ジャンプ軌跡生成部1内に、ディジタルフィルタを導入し、共振周波数fc以上の周波数領域における周波数成分値が所定値C以下に抑制された滑らかな指令軌跡を生成するようにしてもよい。
また、上述した実施の形態6では、ジャンプ動作を指令軌跡、すなわち極間距離の位置を制御するようにしていたが、極間距離を速度制御または加速度制御するようにしてもよい。
つぎに、この発明の実施の形態7について説明する。この実施の形態7では、複数の軌跡を用いて、1つの指令軌跡を生成するようにしている。
第9図は、この発明の実施の形態7である放電加工装置のジャンプ軌跡生成部1によるジャンプ動作の指令軌跡生成処理の一例を説明する図である。第9図では、第9図(a)に示す正弦波L1(t)と、第9図(b)に示す矩形波L2(t)とを用いて、第9図(c)に示す指令軌跡L(t)を生成する。すなわち、指令軌跡L(t)は、
L(t)=L1(t)+L2(t)
として表すことができる。
ここで、正弦波L1(t)は、設定周波数すなわち共振周波数fcに比して低い周波数成分をもつ正弦波である。したがって、正弦波L1(t)は、共振周波数fc以上の周波数領域における周波数成分値は、零となる。
一方、矩形波L2(t)は、
L2(t)= 0(t<t1)
D(t1≦t≦t3)
0(t3<t)
なる式によって表すことができる。
この矩形波L2(t)をフーリエ級数展開すると、
L2(t)=(4D/π)m=0∞( 1/(2m+1)
・sin(2(2m+1)π/(t3−t1))(t―t1))
となる。この式を用いて周波数f[Hz]の周波数成分値の大きさを求めると、
4D/πf(t3−t1)
となる。周波数fが大きくなるほど周波数成分値は小さくなるので、共振周波数fcの周波数成分値が所定値C以下となるように十分に値「D」を小さくするか、時間値(t3−t1)を大きくすることによって、周波数fが共振周波数fc以上のすべての周波数領域における周波数成分値が所定値C以下となる。
ジャンプ動作の指令軌跡L(t)は、これらの関数、すなわち正弦波L1(t)と矩形波L2(t)との和であるため、共振周波数fcを超える周波数領域における周波数成分値を所定値C以下に設定することができる。
この実施の形態7では、各軌跡の関数の周波数成分値を考慮し、共振周波数fcを超える周波数領域の各周波数成分値の和が所定値C以下となるようしたジャンプ動作の指令軌跡を生成するようにしているので、ジャンプ動作終了後に、機械系の振動が残らず、高精度の加工を行うことができる。
なお、上述した実施の形態7では、正弦波L1(t)と矩形波L2(t)との和によって指令軌跡L(t)を生成するようにしているが、正弦波L1(t)および矩形波L2(t)をそれぞれ2種類以上加えるようにしてもよい。さらに、正弦波L1(t)または矩形波L2(t)をそれぞれ2種類以上加えて指令軌跡L(t)を生成するようにしてもよい。また、その他の軌跡の関数、たとえば三角波などを加えて指令軌跡を生成するようにしてもよい。
また、上述した実施の形態7では、指令軌跡としてジャンプ動作開始時点t1からジャンプ動作終了時点t3までの全ての時間領域で定義された関数のみの和として求めたが、時間領域を区分し、各時間領域毎に指令軌跡を生成して、これらの時間領域を接続した軌跡を指令軌跡として求めるようにしてもよい。
たとえば、図10に示すように、時点t1から時点t4までの時間領域(t1<t4<t3)までしか定義されていない関数L11(t),L21(t)と、時点t4から時点t3までの時間領域しか定義されていない関数L12(t),L22(t)と用い、時点t1から時点t4までの時間領域において関数L11(t)と関数L21(t)との和が、上述した周波数領域における周波数成分値が所定値以下となる条件を満足するように設定し、時点t4から時点t3までの時間領域において関数L12(t)と関数L22(t)との和が、上述した周波数領域における周波数成分値が所定値以下となる条件を満足するように設定するようにしてもよい。また、この場合、さらに複数の時間領域に区分してもよい。たとえば、3つ以上の時間領域に区分し、各時間領域毎に複数の軌跡の和によって指令軌跡を求めるようにしてもよい。
また、上述した実施の形態7では、ジャンプ動作を指令軌跡、すなわち極間距離の位置を制御するようにしていたが、極間距離を速度制御または加速度制御するようにしてもよい。
つぎに、この発明の実施の形態8について説明する。この実施の形態8では、ジャンプ制御部2がジャンプ動作の動作状態を評価し、この評価結果をもとに適正なジャンプ動作となるように指令軌跡を自動的に再設定するようにしている。
第11図は、この発明の実施の形態8である放電加工装置の構成を示すブロック図である。この放電加工装置は、ジャンプ制御部2の構成が第1図に示した放電加工装置と異なり、その他の構成は第1図に示した放電加工装置と同じである。
第11図において、ジャンプ制御部2は、評価部21と設定変更部22とを有す。評価部21は、加工条件記憶部4に記憶されたジャンプ動作条件情報をもとにした指令軌跡をジャンプ軌跡生成部1に生成させ、この生成した指令軌跡をもとにジャンプ動作を実行させる。評価部21は、このジャンプ動作の実行が振動的になっている場合には、共振周波数fcを低くし、あるいは許容振動量(所定値C)を小さくする指令軌跡とする指示を設定変更部22に行う。
設定変更部22は、この指示を加工条件記憶部4に記憶させる。すなわち、加工条件記憶部4内のジャンプ動作条件情報の設定変更を自動的に行う。この設定変更によって、つぎのジャンプ動作時には設定変更すなわち修正されたジャンプ動作条件情報を用いた指令軌跡によってジャンプ動作が実行されることになる。
この実施の形態8では、主軸13(電極11)の実際の動きを評価し、共振周波数fcや許容振動量(所定値C)の条件を設定変更するようにしているので、加工条件が自動的に最適化され、高速かつ高精度の加工を行うことができる。
なお、上述した実施の形態8では、評価部21が評価したジャンプ動作のつぎのジャンプ動作時に設定変更したジャンプ動作の指令軌跡を適用するようにしたが、たとえば設定変更後、2回先以降のジャンプ動作時から設定変更した指令軌跡を適用するようにしてもよい。
つぎに、この発明の実施の形態9について説明する。この実施の形態9では、加速度の各関数の周波数成分値を考慮し、共振周波数fcを超える周波数領域の周波数成分値の和が所定値C以下となるように加速度軌跡を2階積分し、これによって指令軌跡を生成するようにしている。
第12図は、この発明の実施の形態9である放電加工装置のジャンプ軌跡生成部1が生成する指令軌跡の生成処理の一例を示す図である。まず、第12図(a)に示すように、加速度軌跡を決定する。すなわち、時点TA1〜TA16間の各区間についてつぎのような加速度軌跡を決定する。
TA1≦t<TA2:
a(t)=a1/2(1−cos(2πf1(t−TA1)))
ただし、f1=1/(2(TA2−TA1))
TA2≦t≦TA3:
a(t)=a1
TA3<t<TA4:
a(t)=a1/2(1+cos(2πf2(t−TA3)))
ただし、f2=1/(2(TA4−TA3))
TA4≦t≦TA5:
a(t)=0
TA5<t<TA6:
a(t)=a2/2(−1+cos(2πf3(t−TA5)))
ただし、f3=1/(2(TA6−TA5))
TA6≦t≦TA7:
a(t)=−a2
TA7<t<TA8:
a(t)=a2/2(−1−cos(2πf4(t−TA7)))
ただし、f4=1/(2(TA8−TA7))
TA8≦t≦TA9:
a(t)=0
TA9<t<TA10:
a(t)=a3/2(−1+cos(2πf5(t−TA9)))
ただし、f5=1/(2(TA6−TA5))
TA10≦t≦TA11:
a(t)=−a3
TA11<t<TA12:
a(t)=a3/2(−1−cos(2πf6(t−TA11)))
ただし、f6=1/(2(TA12−TA11))
TA12≦t≦TA13:
a(t)=0
TA13<t<TA14:
a(t)=a4/2(1−cos(2πf7(t−TA13)))
ただし、f7=1/(2(TA14−TA13))
TA14≦t≦TA15:
a(t)=a4
TA15<t<TA16:
a(t)=a4/2(1+cos(2πf8(t−TA15)))
ただし、f8=1/(2(TA16−TA15))
ここで、正弦波部分の周波数fi(i=1,2,…,8)は、共振周波数fcに比して小さく設定する。
また、TA1≦t<TA4の区間における加速度軌跡の波形には、第13図の実線で示す矩形波が含まれるものと考える。この矩形波は、それぞれ、
高さ:a1/2、幅:TA4−TA1
および
高さ:a1/2、幅:TA3−TA2
の2つの矩形波の和であるので、周波数fにおける周波数成分値
2a1/πf(TA4−TA1)+2a1/πf(TA3−TA2)
が、所定値C以下となるように値「a1」を小さくするか、時間幅を長くするように設定する。
同様にして、TA5<t<TA8,TA9<t<TA12,TA13<t<TA16の各区間についても周波数fにおける周波数成分が所定値C以下となるようにし、かつ、最大極間距離l2、最大速度V1、減速距離l2、減速距離到達時の速度−V2がそれぞれ条件をみたすように加速度関数を決定する。
すなわち、第12図(a)に示す加速度軌跡を1階積分した第12図(b)の速度軌跡を求め、さらに第12図(b)に示す速度軌跡をさらに積分、すなわち第12図(a)の加速度軌跡を2階積分した第12図(c)に示す指令軌跡を最終的に求める。
この実施の形態9では、加速度の各関数の周波数成分を考慮し、共振周波数fcを超える周波数領域の周波数成分値の和が所定値C以下となるように、加速度軌跡を2階積分して指令軌跡を生成するようにしているので、ジャンプ動作終了後に機械系の振動を残さず、高精度の加工を行うことができる。また、振動が少ないことや行き過ぎ量が小さくなるために減速距離(l3−l1)を小さくすることができ、全体のジャンプ動作時間(t3−t1)が短縮され、加工速度を向上させることができる。
なお、上述した実施の形態9では、ジャンプ動作の指令軌跡として加速度軌跡が条件を満たすように生成し、この加速度軌跡を2階積分することによって極間距離の指令値、すなわち指令軌跡としたが、ジャンプ制御部2は、この指令軌跡に代えて速度軌跡あるいは加速度軌跡にもとにした速度制御または加速度制御を行うようにしてもよい。
さらに、上述した指令軌跡の生成では、2階の積分処理を行うようにしているが、1階のみ、または3階以上の積分処理を行うようにしてもよい。また、積分処理に代えて微分処理を1階以上行って、所望の指定軌跡、速度軌跡、加速度軌跡を求めるようにしてもよい。
【産業上の利用可能性】
この発明は、電極と被加工物との間に電圧をかけて、両者の極間に発生する放電現象を利用して被加工物を加工する放電加工装置および放電加工方法に利用することが可能で、特に、一定時間毎または加工状態に応じて極間距離を一時的に大きくするジャンプ動作を制御する放電加工装置および放電加工方法に好適である。
【図面の簡単な説明】
【図1】 第1図は、この発明の実施の形態1である放電加工装置の構成を示すブロック図である。
【図2】 第2図は、この発明の実施の形態1である放電加工装置のジャンプ軌跡生成部が生成する指令軌跡の一例を示す図である。
【図3】 第3図は、この発明の実施の形態2である放電加工装置のジャンプ軌跡生成部が生成する指令軌跡の一例を示す図である。
【図4】 第4図は、この発明の実施の形態3である放電加工装置の構成を示すブロック図である。
【図5】 第5図は、この発明の実施の形態4である放電加工装置のジャンプ軌跡生成部が生成する指令軌跡の一例を示す図である。
【図6】 第6図は、第5図に示したフーリエ変換結果を示す図である。
【図7】 第7図は、この発明の実施の形態5である放電加工装置のジャンプ軌跡生成部が生成する指令軌跡に対するフーリエ変換結果の一例を示す図である。
【図8】 第8図は、この発明の実施の形態6である放電加工装置の構成を示すブロック図である。
【図9】 第9図は、この発明の実施の形態7である放電加工装置のジャンプ軌跡生成部が生成する指令軌跡の一例を示す図である。
【図10】 第10図は、この発明の実施の形態7の変形例である指令軌跡の一例を示す図である。
【図11】 第11図は、この発明の実施の形態8である放電加工装置の構成を示すブロック図である。
【図12】 第12図は、この発明の実施の形態9であるジャンプ軌跡生成部が生成する指令軌跡の一例を示す図である。
【図13】 第13図は、第12図の一部波形の分解波形の一例を示す図である。
【図14】 第14図は、従来の放電加工装置の構成を示すブロック図である。
【図15】 第15図は、従来の放電加工装置によるジャンプ動作を説明する図である。
Claims (5)
- 電極と被加工物との間に所定の電圧を印加しつつ該電極と該被加工物との極間距離を制御する極間サーボ制御部と、一定時間毎または加工状態に応じて前記極間距離を一時的に大きくするジャンプ動作を制御するジャンプ制御部とを備えた放電加工装置において、
前記ジャンプ制御部は、前記放電加工装置の共振周波数以上の所定周波数領域内の周波数成分の値を所定値以下に抑制した滑らかな指令軌跡を生成する指令軌跡生成手段を備え、
前記ジャンプ制御部は、前記指令軌跡生成手段が生成した滑らかな指令軌跡を用いて前記ジャンプ動作を制御し、
前記指令軌跡生成手段は、所定周波数未満の正弦波と、前記所定周波数領域内の周波数成分をフーリエ級数展開を利用して所定値以下に抑制した矩形波と、を加算することにより、指令軌跡を、ジャンプ動作毎に毎回生成する
ことを特徴とする放電加工装置。 - 前記所定周波数領域、または前記所定周波数領域および前記所定値を含む前記ジャンプ動作の条件情報を記憶する記憶手段をさらに備え、
前記指令軌跡生成手段は、前記所定周波数領域、または前記共振周波数領域および前記所定値をもとに前記滑らかな指令軌跡を生成する
ことを特徴とする請求の範囲第1項に記載の放電加工装置。 - 前記所定周波数領域、または前記所定周波数領域および前記所定値のうちの少なくとも1つを設定入力する設定入力手段をさらに備え、
前記指令軌跡生成手段は、前記設定入力手段によって設定された前記所定周波数領域、または前記共振周波数および前記所定値をもとに前記滑らかな指令軌跡を生成する
ことを特徴とする請求の範囲第1項に記載の放電加工装置。 - 前記ジャンプ制御部は、
前記ジャンプ動作中の状態を検出し、該ジャンプ動作を評価するジャンプ動作評価手段と、
前記ジャンプ動作評価手段による評価結果をもとに前記所定周波数領域、または前記所定値、または前記所定周波数領域および前記所定値を設定変更する設定変更手段と、
をさらに備えたことを特徴とする請求の範囲第1項に記載の放電加工装置。 - 前記ジャンプ制御部は、前記滑らかな指令軌跡に対応する指令速度あるいは指令加速度をもとに前記ジャンプ動作を制御する
ことを特徴とする請求の範囲第1項に記載の放電加工装置。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2000/003097 WO2001087527A1 (en) | 2000-05-15 | 2000-05-15 | Electric discharge machine and method of electric discharge machining |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2001087527A1 JPWO2001087527A1 (ja) | 2003-07-29 |
| JP4260397B2 true JP4260397B2 (ja) | 2009-04-30 |
Family
ID=11736028
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001583971A Expired - Fee Related JP4260397B2 (ja) | 2000-05-15 | 2000-05-15 | 放電加工装置および放電加工方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US6608275B1 (ja) |
| EP (1) | EP1283084B1 (ja) |
| JP (1) | JP4260397B2 (ja) |
| KR (1) | KR100450806B1 (ja) |
| WO (1) | WO2001087527A1 (ja) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100537769B1 (ko) * | 2001-01-09 | 2005-12-19 | 미쓰비시덴키 가부시키가이샤 | 방전가공장치 |
| US6920378B2 (en) * | 2002-03-13 | 2005-07-19 | Georgia Tech Research Corporation | Command generation combining input shaping and smooth baseline functions |
| CN100439577C (zh) * | 2003-09-02 | 2008-12-03 | 倪远 | 纤维打击梳理元件锐化和强化的方法与装置 |
| US6979795B1 (en) | 2005-03-18 | 2005-12-27 | Sodick Co., Ltd. | Sinker electric discharge machine jump control device |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3644042A1 (de) * | 1986-12-22 | 1988-06-30 | Agie Ag Ind Elektronik | Verfahren und vorrichtung zum spuelen der erodierzone beim elektroerosiven senken |
| JP2807046B2 (ja) | 1990-05-29 | 1998-09-30 | 昭和電工株式会社 | 光ファイバー |
| JP2692022B2 (ja) | 1991-10-28 | 1997-12-17 | 三菱電機株式会社 | 放電加工装置 |
| JPH06126534A (ja) * | 1992-10-21 | 1994-05-10 | Mitsubishi Electric Corp | 放電加工装置 |
| JPH06250723A (ja) | 1993-02-25 | 1994-09-09 | Komatsu Ltd | ロボットの振動低減装置 |
| JPH0724638A (ja) | 1993-07-15 | 1995-01-27 | Okuma Mach Works Ltd | 放電加工制御装置 |
| JP3056928B2 (ja) * | 1993-10-28 | 2000-06-26 | オークマ株式会社 | 放電加工機の主軸負荷力軽減装置 |
| JP3575087B2 (ja) * | 1994-12-07 | 2004-10-06 | 三菱電機株式会社 | 放電加工装置 |
| JPH10296538A (ja) * | 1997-04-24 | 1998-11-10 | Mitsubishi Electric Corp | 放電加工装置 |
| JP3842377B2 (ja) * | 1997-05-09 | 2006-11-08 | 株式会社ソディック | 放電加工制御方法及びその装置 |
| JP3841569B2 (ja) * | 1998-09-14 | 2006-11-01 | 株式会社牧野フライス製作所 | 放電加工機のジャンプ動作制御方法および装置 |
-
2000
- 2000-05-15 EP EP00927768A patent/EP1283084B1/en not_active Expired - Lifetime
- 2000-05-15 US US09/937,384 patent/US6608275B1/en not_active Expired - Lifetime
- 2000-05-15 KR KR10-2002-7000515A patent/KR100450806B1/ko not_active Expired - Fee Related
- 2000-05-15 WO PCT/JP2000/003097 patent/WO2001087527A1/ja not_active Ceased
- 2000-05-15 JP JP2001583971A patent/JP4260397B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| EP1283084B1 (en) | 2011-07-06 |
| US6608275B1 (en) | 2003-08-19 |
| EP1283084A4 (en) | 2007-11-28 |
| EP1283084A1 (en) | 2003-02-12 |
| KR20020019520A (ko) | 2002-03-12 |
| WO2001087527A1 (en) | 2001-11-22 |
| KR100450806B1 (ko) | 2004-10-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN110048633B (zh) | 振动型致动器的控制装置及控制方法、驱动装置、图像拾取装置和自动镜台 | |
| JP5230110B2 (ja) | 可変空隙距離を有するエネルギ変換システム及びエネルギ回生システム | |
| CN106357148A (zh) | 振动致动器的控制设备和控制方法 | |
| CN103840702B (zh) | 振动型致动器的驱动装置、振动型致动器的驱动控制方法和图像拾取装置 | |
| JPWO2011039929A1 (ja) | 位置決め制御装置 | |
| JPS6161932B2 (ja) | ||
| JPH0756608B2 (ja) | 位置決め制御装置 | |
| KR100450806B1 (ko) | 방전 가공 장치 및 방전 가공 방법 | |
| JPWO2001087527A1 (ja) | 放電加工装置および放電加工方法 | |
| CN108429405A (zh) | 线性电机共振频率的检测方法及装置 | |
| JP2022055150A (ja) | 振動型アクチュエータの制御装置及びそれを有する振動型駆動装置、電子機器 | |
| Shafik et al. | A linear piezo-electric ultrasonic motor using a single flexural vibrating bar for electro-discharge system industrial applications | |
| JP2012115962A (ja) | 放電加工装置 | |
| JPH06114762A (ja) | 制振制御方法 | |
| JP7518186B2 (ja) | 数値制御装置、数値制御システム、プログラム及び数値制御方法 | |
| JP5027982B2 (ja) | 放電加工装置 | |
| JP7786067B2 (ja) | 制御装置、制御方法およびプログラム | |
| CN118012148A (zh) | 用于多体系统的静止控制的方法 | |
| JP2692022B2 (ja) | 放電加工装置 | |
| JP5361783B2 (ja) | 形彫放電加工機及びジャンプ制御方法 | |
| JP3739473B2 (ja) | ワイヤ放電加工機の制御装置 | |
| JP2012023917A (ja) | 駆動装置 | |
| JP7849871B2 (ja) | モータ制御装置、アクチュエータ、及びモータ制御方法 | |
| JP2666777B2 (ja) | 磁気ディスク装置の磁気ヘッド位置決め装置 | |
| JP2002154013A (ja) | 放電加工装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060228 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060424 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20061114 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20070911 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20071109 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20071116 |
|
| A912 | Re-examination (zenchi) completed and case transferred to appeal board |
Free format text: JAPANESE INTERMEDIATE CODE: A912 Effective date: 20080404 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20081226 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20090204 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120220 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130220 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130220 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140220 Year of fee payment: 5 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |