JP2007136644A - 被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置 - Google Patents

被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置 Download PDF

Info

Publication number
JP2007136644A
JP2007136644A JP2005337684A JP2005337684A JP2007136644A JP 2007136644 A JP2007136644 A JP 2007136644A JP 2005337684 A JP2005337684 A JP 2005337684A JP 2005337684 A JP2005337684 A JP 2005337684A JP 2007136644 A JP2007136644 A JP 2007136644A
Authority
JP
Japan
Prior art keywords
workpiece
electrostatic
holding
processed
electrostatic attraction
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2005337684A
Other languages
English (en)
Inventor
Tetsuo Sakai
哲生 酒井
Takeshi Konno
武志 今野
Mitsuru Egashira
満 江頭
Mikihiko Kobayashi
幹彦 小林
Takahisa Matsue
登久 松江
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
TOKKEN KK
Murata Manufacturing Co Ltd
National Institute for Materials Science
Original Assignee
TOKKEN KK
Murata Manufacturing Co Ltd
National Institute for Materials Science
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by TOKKEN KK, Murata Manufacturing Co Ltd, National Institute for Materials Science filed Critical TOKKEN KK
Priority to JP2005337684A priority Critical patent/JP2007136644A/ja
Publication of JP2007136644A publication Critical patent/JP2007136644A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Manipulator (AREA)
  • Supply And Installment Of Electrical Components (AREA)

Abstract

【課題】被処理物を確実に静電吸着保持することが可能な保持方法、それに用いるのに適した静電吸着機構、該静電吸着機構を用いた静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置を提供する。
【解決手段】極性の異なる少なくとも一対の電極(陰極電極11および陽極電極12)を備えた静電吸着ヘッド2aの、極性の異なる一対の電極を結ぶ線上に設けた保持部3に被処理物1を位置させ、静電気力を作用させることにより、被処理物1を保持部3に保持させる。
また、被処理物と保持部とが面接触した状態で、被処理物が前記保持部に吸着保持されるようにする。
保持部3を溝状構造部とし、被処理物1が溝状構造部の内壁3a,3bに面接触して保持されるようにする。
被処理物が当接するストッパを設ける。
静電吸着ヘッド本体を取り外し可能にする。
【選択図】図1

Description

本願発明は、被処理物を保持するための被処理物保持方法、それに用いられる静電吸着機構、それを用いた静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置に関する。
従来、電子部品の製造工程において、セラミック素子などの被処理物(被処理物)を保持するための機構として、例えば、図10に示すような静電吸着ハンドが提案されている。この静電吸着ハンドは、図10に示すように、ハンドリングアーム54、アームホルダー53、保護カバー52、ハンドリングアーム54を貫通した高圧ケーブル55を有するハンド73と、特に図示しない+電極、−電極、+電極と−電極の間に配設された絶縁体シート、被処理物を保護するための保護フィルムなどからなる静電吸着ヘッド64とを備えている。
この静電吸着ハンドを用いる場合、被処理物59を吸着するにあたっては、直流高圧電源57のスイッチをオンにすることより、発生した静電気を利用して被処理物保持台60上の被処理物59を吸着し、被処理物59の吸着を解除する(吸着面から分離させる)にあたっては、直流高圧電源57のスイッチをオフにすることにより行う。
そして、この静電吸着ハンドによれば、静電吸着ヘッド64内の+電極に直流高電圧を印加することにより、被処理物59に発生する静電気力を利用して効率よく被処理物59を吸着することができるとされており、また、スライド式変圧器を利用して印加電圧を徐々に降下させることにより、除電し、吸着している被処理物59を確実に離脱させることができるとされている。
しかしながら、上記従来の方法(装置)の場合、被処理物59の1つの面(上面)だけを吸着するようにしているので、吸着状態が不安定で、状況によっては落下する場合もあり、吸着信頼性が必ずしも十分ではないという問題点がある。
また、被処理物の一平面を吸着するようにしているので、被処理物吸着位置を特定することができない(位置決め作用がない)という問題点がある。
特開平7−60675号公報
本願発明は、上記課題を解決するものであり、被処理物を確実に吸着保持することが可能な被処理物保持方法、静電吸着機構、該静電吸着機構を用いた静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置を提供することを目的とする。
上記課題を解決するために、本願発明(請求項1)の被処理物保持方法は、
被処理物に対して静電気力を作用させることにより被処理物を保持する被処理物保持方法であって、
極性の異なる少なくとも一対の電極を備えた静電吸着ヘッドの、前記極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部に被処理物を位置させるとともに、被処理物に静電気力を作用させることにより、前記被処理物が前記保持部に吸着保持されるようにしたこと
を特徴としている。
また、請求項2の被処理物保持方法は、請求項1の発明の構成において、前記静電吸着ヘッドの、前記極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部に被処理物を位置させるとともに、被処理物に静電気力を作用させることにより、前記被処理物と前記保持部とが面接触した状態で、前記被処理物が前記保持部に吸着保持されるようにしたことを特徴としている。
また、本願発明(請求項3)の静電吸着機構は、
被処理物に対して静電気力を作用させることにより被処理物を保持する静電吸着機構であって、
静電吸着ヘッド本体と、
前記静電吸着ヘッド本体に配設された、極性の異なる少なくとも一対の電極と、
前記静電吸着ヘッド本体の、前記極性の異なる少なくとも一対の電極を結ぶ線上に位置し、静電気力により前記被処理物を吸着保持する保持部と
を具備することを特徴としている。
また、請求項4の静電吸着機構は、請求項3の発明の構成において、前記保持部が、前記被処理物と面接触して前記被処理物を吸着保持するように構成されていることを特徴としている。
また、請求項5の静電吸着機構は、請求項3または4記載の発明の構成において、前記被処理物が当接するストッパを備え、前記保持部に吸着保持された被処理物が前記ストッパに当接することにより、前記被処理物の位置決めが行われるように構成されていることを特徴としている。
また、請求項6の静電吸着機構は、請求項3〜5の発明の構成において、前記保持部が、凹状の断面形状を有する溝状構造部であって、前記極性の異なる少なくとも一対の電極を結ぶ線が、前記溝状構造部をその長手方向と直交する方向に通過し、前記被処理物が前記溝状構造部の内壁に面接触して吸着保持されるように構成されていることを特徴としている。
また、請求項7の静電吸着機構は、請求項6の発明の構成において、前記保持部が、略V字状の断面形状を有する溝状構造部であることを特徴としている。
また、請求項8の静電吸着機構は、請求項7の発明の構成において、前記略V字状の溝状構造部の頂点部分に、凹部が形成されていることを特徴としている。
また、請求項9の静電吸着機構は、請求項6の発明の構成において、前記保持部が内壁を曲面とした前記溝状構造部であることを特徴としている。
また、請求項10の静電吸着機構は、請求項3〜9のいずれかの発明の構成において、前記静電吸着ヘッド本体が、被処理物と同等以上の硬度を有する樹脂材料またはセラミック材料を用いて形成されていることを特徴としている。
また、請求項11の静電吸着機構は、請求項3〜10のいずれかの発明の構成において、前記電極を備えた静電吸着ヘッド本体が、取り外し可能に構成されていることを特徴としている。
また、請求項12の静電吸着機構は、請求項3〜11のいずれかの発明の構成において、前記電極への給電を行う電源が、電極に印加する電圧の強さを制御する電圧制御機構を備えたものであることを特徴としている。
また、請求項13の静電吸着機構は、請求項3〜12のいずれかの発明の構成において、前記電極への給電を行う電源が、前記電極にそれまで印加されていた電圧と正負が異なる所定の逆電圧を印加する逆電圧印加機構を備えたものであることを特徴としている。
また、請求項14の静電吸着機構は、請求項3〜13のいずれかの発明の構成において、前記被処理物がチップ型電子部品であることを特徴としている。
また、本願発明(請求項15)の静電吸着プローブは、
請求項3〜14のいずれかに記載の静電吸着機構を用いた静電吸着ヘッドと、
前記静電吸着ヘッドを支持する支持部と、
前記静電吸着ヘッドが備える電極に給電するための電源と、
前記電極と前記電源とを接続する給電用ケーブルと
を具備することを特徴としている。
また、本願発明(請求項16)の被処理物搬送方法は、請求項3〜14のいずれかの静電吸着機構を用い、連続的に搬送されてくる被処理物に対し、任意の位置の被処理物を、静電気力を利用して吸着保持することにより、吸着保持位置以降の被処理物は堰き止め、吸着保持位置より先にある被処理物のみを次工程に供給することを特徴としている。
また、本願発明(請求項17)の被処理物搬送装置は、
被処理物を連続して供給搬送する供給手段と、
被処理物を吸着保持しながら搬送する保持搬送手段と、
前記供給手段から、前記保持搬送手段に被処理物を移行させるための被処理物移行手段とを備えた被処理物搬送装置であって、
前記被処理物移行手段として、請求項3〜14記載の静電吸着機構が用いられていること
を特徴としている。
また、本願発明(請求項18)の被処理物搬送装置は、
請求項3〜14のいずれかに記載の静電吸着機構と、
前記静電吸着機構を支持する支持部と、
前記静電吸着機構を任意の方向に移動させる駆動手段と
を具備することを特徴としている。
本願発明(請求項1)の被処理物保持方法は、極性の異なる少なくとも一対の電極を備えた静電吸着ヘッドの、極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部に被処理物を位置させるとともに、被処理物に静電気力を作用させることにより、被処理物が保持部に吸着保持されるようにしているので、極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部に被処理物を確実に保持することが可能になる。
すなわち、電界が最も集中する(密になる)部分(極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部)で被処理物を吸着することができるため、十分な静電吸着力が得られるとともに、保持部の形状を調整することによって、様々な被処理物形状に対して、最適な保持状態を実現することが可能になり、信頼性の高い静電吸着(保持)を行うことが可能になる。
また、請求項2の被処理物保持方法のように、請求項1の発明の構成において被処理物に静電気力を作用させることにより、被処理物と前記保持部とが面接触した状態で、被処理物を保持部に吸着保持させるようにした場合、被処理物をより確実に、安定して吸着保持することが可能になり、本願発明の被処理物保持方法をさらに実効あらしめることができる。
また、本願発明(請求項3)の静電吸着機構は、静電吸着ヘッド本体と、静電吸着ヘッド本体の配設された、極性の異なる少なくとも一対の電極と、静電吸着ヘッド本体の、極性の異なる少なくとも一対の電極を結ぶ線上に位置し、静電気力により被処理物を吸着保持する保持部とを備えているので、電界が最も集中する(密になる)保持部において被処理物を確実に保持することが可能になる。
なお、被処理物は、電界の密な場所に引き付けられることから、電極の配設位置を調整することにより、被処理物の静電吸着位置を制御することができる。
また、請求項4の静電吸着機構のように、請求項3の発明の構成において、保持部が、被処理物と面接触して被処理物を吸着保持するように構成した場合、被処理物をより確実に、安定して吸着保持することが可能になり、本願発明の静電吸着機構をさらに実効あらしめることができる。
また、請求項5の静電吸着機構のように、請求項3または4の発明の構成において、被処理物が当接するストッパを備え、被処理物を吸着したときに被処理物がストッパに当接するようにした場合、被処理物の保持位置を、ストッパに当接する所定の位置に確実に定めることが可能になり、信頼性の高い位置決めを行うことが可能になる。
すなわち、被処理物は、電界の密な場所に引き付けられることから、電極の配設位置を調整するとともに、被処理物を、所定の位置に設けたストッパに当接させることにより、被処理物を確実に所望の位置に吸着保持することができる。
また、請求項6の静電吸着機構のように、請求項3〜5のいずれかの発明の構成において、保持部を、凹状の断面形状を有する溝状構造部であって、極性の異なる少なくとも一対の電極を結ぶ線が、溝状構造部をその長手方向と直交する方向に通過し、被処理物が溝状構造部の内壁に面接触して吸着保持されるように構成した場合、被処理物の表面と凹状の溝状構造部の内壁とが面接触した状態で、被処理物を確実に保持することが可能になり、さらに高い保持信頼性を実現することができる。
また、請求項7の静電吸着機構のように、請求項6の発明の構成において、保持部を、略V字状の断面形状を有する溝状構造部とした場合、被処理物の所定の面と、断面形状が略V字状の溝状構造部の内壁とが面接触した状態で、被処理物を確実に吸着保持することが可能になり、さらに高い保持信頼性を実現することができる。
また、請求項8の静電吸着機構のように、請求項7の発明の構成において、前記略V字状の溝状構造部の頂点部分に、凹部を形成するようにした場合、例えば、被処理物の稜線部が尖っていたり、稜線部にバリなどの突起があったりするような場合にも、被処理物の2つの面と、略V字状の溝状構造部の内壁とを面接触させて、被処理物を確実に吸着保持することが可能になり、高い保持信頼性を確保することができる。
また、請求項9の静電吸着機構のように、請求項6の発明の構成において、保持部を、内壁を曲面とした溝状構造部とした場合、被処理物が曲面を有する形状である場合(例えば円柱状であるような場合)にも、被処理物の表面と溝状構造部の内壁とが面接触した状態で、被処理物を確実に吸着保持することが可能になり、さらに高い保持信頼性を実現することができる。
また、請求項10の静電吸着機構のように、請求項3〜9のいずれかの発明の構成において、静電吸着ヘッド本体を、被処理物と同等以上の硬度を有する樹脂材料またはセラミック材料を用いて形成するようにした場合、耐久性を向上させることが可能になるとともに、安定した吸着保持性能を長期間にわたって保つことが可能になる。
また、請求項11の静電吸着機構のように、請求項3〜10のいずれかの発明の構成において、電極を備えた静電吸着ヘッド本体を、取り外し可能とすることにより、被処理物に対応して、静電吸着ヘッド本体を取り換え、被処理物に適した静電吸着ヘッド本体を用いて、被処理物を確実に静電吸着して保持することが可能になり、本願発明をさらに実効あらしめることが可能になる。
また、請求項12の静電吸着機構のように、請求項3〜11のいずれかの発明の構成において、電極への給電を行う電源が、電極に印加する電圧の強さを制御する電圧制御機構を備えたものである場合には、被処理物に応じて調整された電圧を電極に印加して適切な静電気力を発生させることにより、被処理物を意図する強さ、速さで確実に吸着保持することが可能になり、本願発明をさらに実効あらしめることが可能になる。
また、請求項13の静電吸着機構のように、請求項3〜12のいずれかの発明の構成において、電極への給電を行う電源が、電極にそれまで印加されていた電圧と正負が異なる所定の逆電圧を印加する逆電圧印加機構を備えた構成とすることにより、静電吸着を解除したい場合に、逆電圧をかけることにより、速やかに静電吸着を解除して、被処理物を離脱させることが可能になり、本願発明をさらに実効あらしめることができる。
また、請求項14の静電吸着機構のように、請求項3〜13のいずれかの発明にかかる静電吸着機構を、チップ型電子部品を静電吸着するための機構として用いることにより、例えば、チップ型電子部品の製造工程や実装工程において、チップ型電子部品を確実に吸着保持して、円滑に処理することが可能になり、本願発明の有用性をより高めることが可能になる。
また、本願発明(請求項15)の静電吸着プローブは、請求項3〜14のいずれかに記載の静電吸着機構を用いた静電吸着ヘッドと、静電吸着ヘッドを支持する支持部と、静電吸着ヘッドが備える電極に給電するための電源と、静電吸着ヘッド本体内の電極と電源とを接続する給電用ケーブルとを備えており、本願発明の静電吸着プローブを用いることにより、容易かつ確実に被処理物を吸着保持することが可能になる。特に、静電吸着ヘッドを支持する支持部を備えているので、被処理物への静電吸着ヘッドのアクセスを容易にして、作業(操作)性を向上させることができる。
また、本願発明(請求項16)の被処理物搬送方法は、請求項3〜14のいずれかの静電吸着機構を用い、連続的に搬送されてくる被処理物に対し、任意の位置の被処理物を、静電気力を利用して吸着保持することにより、吸着保持位置以降の被処理物は堰き止め、吸着保持位置より先にある被処理物のみを次工程に供給することができるように構成されているので、複雑な構造を必要とせずに、被処理物の吸着保持およびその解除の電気的な指示(例えばON/OFF信号)から実際の吸着保持動作および保持解除動作までのタイムラグを極めて小さくすることが可能になり、被処理物の供給信頼性を確保しつつ、高速供給に対応することが可能になる。
すなわち、搬送されてくる被処理物に対し、任意の位置の被処理物を、静電吸着力を利用して吸着保持するようにしているので、被処理物の吸着保持と解放を速やかに行うことが可能になるとともに、被処理物に損傷を与えることなく被処理物の吸着保持を行うことが可能になり、高い供給信頼性を実現することができる。
また、静電気力を利用して吸着を行うようにしているので、被処理物吸着面に凸凹がある場合にも安定した吸着保持が可能になる。なお、真空吸引による保持の方法では、被処理物吸着面に凸凹があると、真空がリークするため吸着が不安定になる。
また、本願発明(請求項17)の被処理物搬送装置は、被処理物を連続して供給搬送する供給手段と、被処理物を吸着保持しながら搬送する保持搬送手段と、供給手段から、保持搬送手段に被処理物を移行させるための被処理物移行手段とを備えた被処理物搬送装置であって、被処理物移行手段として、請求項3〜14記載の静電吸着機構を用いるようにしているので、被処理物を連続して供給搬送する供給手段から、被処理物移行手段を介して、保持搬送手段に被処理物を確実に供給することが可能になる。また、請求項3〜14記載の静電吸着機構を用いているので、吸着、吸着解除(離脱)が電気入力に対し瞬時に追従する。その結果、高速搬送が可能になる。
また、被処理物を移動させるための移動手段(駆動手段)として、空気を用いた従来の機械的な装置に比べて、機構が簡潔で、省スペース化を図ることが可能になる。さらに、ピンを用いた従来のピン分離の方法に比べて、被処理物に損傷を与えるおそれを減らして信頼性を向上させることができる。
また、本願発明(請求項18)の被処理物搬送装置は、請求項3〜14のいずれかに記載の静電吸着機構と、静電吸着機構を支持する支持部と、静電吸着機構を任意の方向に移動させる駆動手段とを備えているので、被処理物の搭載精度(ピックアップ時、プレイス時ともに)を向上させることが可能になる。また、静電気力による吸着を利用して被処理物を吸着保持するようにしているので、被処理物が損傷することを抑制、防止して、信頼性の高い部品搭載を行うことが可能になる。
以下に本願発明の実施例を示して、本願発明の特徴とするところをさらに詳しく説明する。
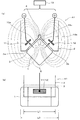
図1は本願発明の一実施例にかかる被処理物の静電吸着機構A1(被処理物の保持方法)の要部を示す図であり、(a)は側面図、(b)は正面図である。
この実施例1の被処理物の静電吸着機構A1は、チップ型積層セラミックコンデンサなどの表面実装型の電子部品(表面実装部品)をプリント配線基板などの実装対象(図示せず)に実装するための部品搭載装置に用いられる静電吸着機構である。
この静電吸着機構A1は、図1(a),(b)に示すように、被処理物1に対して静電気力を作用させることにより被処理物1を保持するように構成されており、静電吸着ヘッド本体2と、静電吸着ヘッド本体2の内部に配設された、双極子型の電極(陰極電極11と陽極電極12)の、極性の異なる一対の電極と、静電吸着ヘッド本体2の、陰極電極11と陽極電極12を結ぶ線上に位置し、静電気力により吸着される被処理物1と面接触して被処理物1を静電気力により吸着保持する保持部3とを備えている。なお、図1(a)においては、電界を一点鎖線Eで示している。
また、この静電吸着機構A1は、所定の電圧を陰極電極11と陽極電極12に所定の電圧を印加することが可能な電圧制御用電源13を備えており、電圧制御用電源13は、電極に印加する電圧の強さを制御する電圧制御機構と、電極にそれまで印加されていた電圧と正負が異なる所定の逆電圧を印加することが可能な逆電圧印加機構とを備えている。
保持部3は、断面の形状がV字状の溝状構造部であって、一対の電極(陰極電極11と陽極電極12)を結ぶ線が、溝状構造部をその長手方向と直交する方向に通過し、被処理物1の面(表面)10a,10bが溝状構造部(保持部)の内壁3a,3bに面接触して吸着保持されるように構成されている。
また、保持部3の溝状構造部のV字状の頂点部分には、凹部4が形成されている。
この実施例1の静電吸着機構A1は、上述のように、静電吸着ヘッド本体2と、静電吸着ヘッド本体2の内部に配設された陰極電極11と陽極電極12を結ぶ線上に位置し、被処理物と面接触して静電気力により被処理物1を吸着保持する保持部3とを備えているので、静電気力を十分に作用させて、被処理物1を保持部3に確実に吸着保持させることが可能になる。
また、保持部3が、上述のようなV字状の構造を有しているので、被処理物1の2つの面10a,10bと、V字状の溝状構造部(保持部)の内壁3a,3bとが面接触した状態で、被処理物1を確実に吸着保持することができる。
また、保持部3のV字状の頂点部分に、凹部4を形成しているので、例えば、被処理物1が略直方体形状で、稜線部10cが尖っていたり、稜線部10cにバリなどの突起があったりするような場合にも、被処理物1の2つの面10a,10bと、保持部3の内壁3a,3bとを面接触させて、被処理物1を確実に吸着保持することができる。
また、電圧制御用電源13から、被処理物1に応じて、適切な電圧を印加する(すなわち、被処理物に応じて印加電圧を変更する)ことにより、静電吸着の強さや速さを制御することが可能になり、さらに信頼性の高い吸着保持を行うことが可能になる。
また、電圧制御用電源13から、それまで印加されていた電圧と正負が異なる所定の逆電圧を印加することにより、速やかに静電吸着を解除する(被処理物を離脱させる)ことが可能になる。
なお、本願発明の静電吸着機構A1において、静電吸着ヘッド本体2の構成材料として好適に用いることが可能な材料を表1に例示する。
Figure 2007136644
また、チップ型電子部品を吸着保持するための静電吸着機構を構成する場合、静電吸着ヘッド本体2の構成材料としては、表2に示すような特性を備えていることが望ましい。
Figure 2007136644
なお、表2では、静電吸着ヘッド本体2の構成材料としては、誘電率が3.5(MHz)以下のものが望ましいとしているが、静電吸着ヘッド本体2を構成する材料誘電率の大きさは、静電吸着力の大きさや吸着特性に影響する。すなわち、誘電率が大きければ静電吸着力が大きくなるが、電源をOFFにしたときの被処理物の離脱応答性は誘電率が小さい方が優れている。したがって、吸着する被処理物の種類によって適切な材料を選ぶことが必要になる。
そして、上述のような観点から、チップ型電子部品のような被処理物を吸着保持するための静電吸着ヘッド本体2の構成材料が備えているべき特性が、表2に示されているような特性である。
すなわち、チップ型電子部品のような小型の被処理物を吸着保持する場合には、誘電率が3.5(1MHz)以下のものを用いることにより、十分な静電吸着力を確保しつつ、良好な離脱応答性の両方の特性を確保することが可能になる。なお、誘電率の下限は必要な静電吸着力を考慮しつつ決定することができる。
また、耐アーク性が200sec以上、硬度が65以上の材料を用いることにより、十分な耐久性を実現することができる。
なお、静電吸着ヘッド本体2の構成材料として、透明または半透明の材料を用いた場合、被処理物の吸着状態を目視することができるため好ましい。ただし、不透明の材料を用いることも可能であることはいうまでもない。
また、所定の電圧を陰極電極11と陽極電極12に印加する電圧制御用電源13としては、表3に示すような特性を備えたものを用いることが望ましい。ただし、必ずしもこれらの特性を備えていない電源を用いることも可能である。
Figure 2007136644
[電極配設態様の変形例]
図2(a),(b)は、本願発明の静電吸着機構の変形例(陰極電極11と陽極電極12の配設位置を静電吸着ヘッド本体2の片側に寄せて配置した例と、静電吸着ヘッド本体の中央に配置した例)を示す図である。
すなわち、図2(a)の静電吸着機構A1では、陰極電極11と陽極電極12が、静電吸着ヘッド本体2の中央部ではなく、一方端部側に寄せて配設されており、被処理物1の一端側だけが保持部3からはみ出した位置で被処理物1が保持部3に吸着保持されるように構成されている。
また、図2(b)の静電吸着機構A1では、陰極電極11と陽極電極12が、静電吸着ヘッド本体2の中央部に配設されており、被処理物1の両端側が保持部3からはみ出さない位置で被処理物1が吸着保持されるように構成されている。
なお、図1(a),(b)の静電吸着機構A1では、静電吸着ヘッド本体2として、長さL1が被処理物1の長さL0よりも短い静電吸着ヘッド本体2を用い、被処理物1の両端部が保持部3からはみ出すような態様で被処理物1を吸着保持するようにしている(図1(b)参照)が、図2(a),(b)の静電吸着機構A1では、静電吸着ヘッド本体2として、長さL1が被処理物1の長さL0よりも長い静電吸着ヘッド本体2を用いた例を示している。
[保持部の構造の変形例]
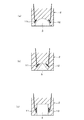
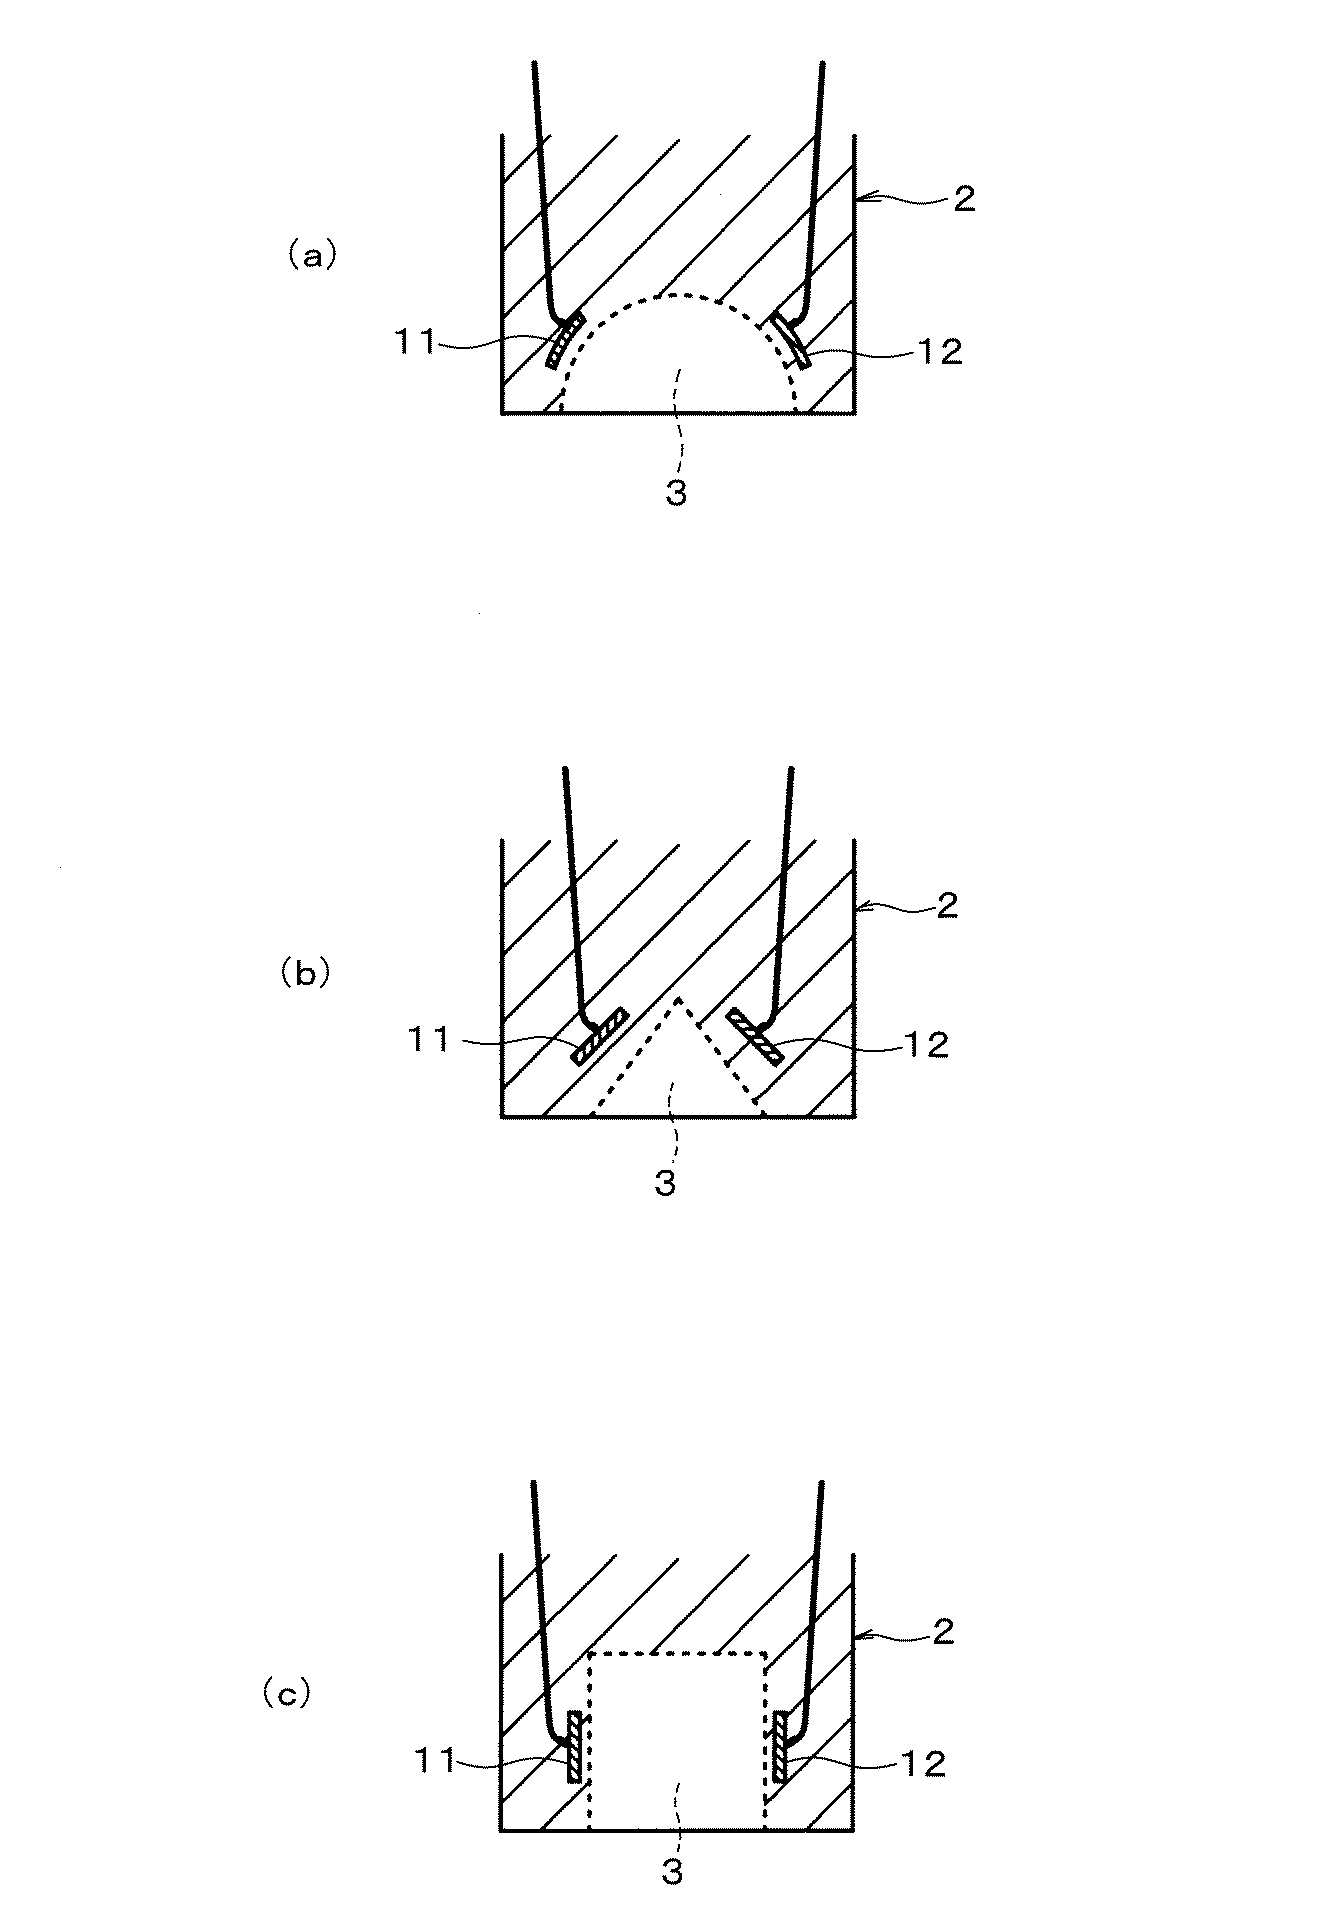
また、図3(a),(b)および図4(a),(b),(c)は、静電吸着機構A1の静電吸着ヘッド本体2に設けられる保持部3の構造およびそれに対応した陰極電極11と陽極電極12の配設態様の変形例を示す図である。
なお、図3(a),(b)および図4(a),(b),(c)において、図1(a),(b),図2(a),(b)と同一符号を付した部分は、同一または相当する部分を示している。
本願発明の静電吸着機構A1においては、静電吸着ヘッド本体2の保持部3の構造として、図3(a)に示すように、陰極電極11と陽極電極12を結ぶ線に平行な断面の形状がコ字状(矩形溝型)の溝状構造部を保持部3としたり、図3(b)に示すように、陰極電極11と陽極電極12を結ぶ線に平行な断面の形状が略半円状(円弧溝型)の溝状構造部を保持部3としたりすることが可能である。
また、図4(a)に示すように、半球状の凹部(半球状穴型の構造部)を保持部3としたり、図4(b)に示すように、四角錐、三角錐、円錐などの錐形状の凹部を保持部3としたり、図4(c)に示すように、円柱状、四角柱状、三角柱状などの柱形状の凹部を保持部3としたりすることが可能である。
なお、図3(a),(b)および図4(a),(b),(c)のように保持部3の形状を変化させる場合、陰極電極11と陽極電極12を、保持部に効率よく静電気力が及ぶような形状のものとし、適切な態様で配設することが望ましいが、その具体的な形状や配設態様に特別の制約はない。
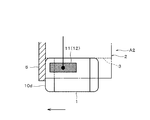
図5は本願発明の他の実施例(実施例2)にかかる静電吸着機構A2を示す図である。
この静電吸着機構A2は、図5に示すように、被処理物1を吸着保持する静電吸着機構であって 静電吸着ヘッド本体2と、静電吸着ヘッド本体2の内部に配設された、陰極電極11と陽極電極12の、静電気力により吸着される被処理物1と面接触して被処理物1を静電気力により吸着保持する保持部3と、被処理物1の位置決めを行うストッパ5とを備えており、ストッパ5を備えていることを除いては、図2(a)に示す、実施例1の静電吸着機構A1と同様の構成を備えている。
すなわち、この実施例2の静電吸着機構A2においては、図5に示すように、陰極電極11と陽極電極12を、静電吸着ヘッド本体2の中央部ではなく、一方端部側(この実施例2では左側)に寄せて配設し、被処理物1が左側に寄った位置で保持部3に吸着保持される一方、被処理物1の左側端部10dがストッパ5に当接して、位置決めされ、確実に所定の位置に吸着保持されるように構成されている。
なお、被処理物1は、電界の密な場所に引き付けられることから、陰極電極11と陽極電極12の配設位置に応じて、被処理物1の静電吸着位置を任意に制御することが可能で、被処理物1を、所定の位置に設けたストッパ5に当接させることにより、被処理物1を確実に所望の位置に吸着保持することができる。
したがって、この実施例2の静電吸着機構A2によれば、複雑な構成を必要とせずに、被処理物1を所定の位置に容易かつ確実に吸着保持することが可能になる。
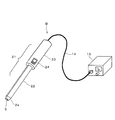
図6は本願発明の実施例(実施例3)にかかる静電吸着プローブBを示す図である。この静電吸着プローブBは、静電吸着ヘッド2aと、静電吸着ヘッド2aを支持する支持部21と、静電吸着ヘッド2aの双極子型の電極に所定の電圧を印加するための電圧制御用電源13と、静電吸着ヘッド2a内の電極と電圧制御用電源13とを接続する給電用ケーブル14とを備えている。
この実施例3の静電吸着プローブにおいては、静電吸着ヘッド2aとして、実施例1の静電吸着機構A1が用いられており、上述の実施例1の静電吸着機構A1の場合と同様に、双極子型の電極(陰極電極と陽極電極)を有し、先端に被処理物の外形に沿うような形状のV字状の保持部3を備えている。
また、支持部21は、支持部本体22と、手で把持することができるような形状のハンドル23と、静電吸着のオンとオフを切り替えるスイッチ24を備えている。なお、スイッチ24は、電圧制御用電源13にのみ設けるようにすることもできる。
また、給電用ケーブル14は、ハンドル23,支持部本体22を貫通し、静電吸着ヘッド2aの内部の電極(陰極電極および陽極電極)と接続している。
さらに、電圧制御用電源13は、電圧の強さや印加時間を調節することできるように電圧制御機構を備えているとともに、電圧制御用電源13は、それまで印加されていた電圧と正負が異なる所定の逆電圧を印加することが可能な逆電圧印加機構を備えている。
この静電吸着プローブBは、上述のように、ハンドル23を手で持って操作することができるように構成されているとともに、支持部21(支持部本体22)を備えていることから、狭いところや手の届きにくいところにある被処理物にアクセスしたり、被処理物を手の届きにくいところにセットしたりすることが可能になり、作業性を大幅に向上させることが可能になる。
図7は本願発明の一実施例(実施例4)にかかる被処理物搬送装置を示す図である。
この被処理物搬送装置は、被処理物(例えば、チップ型積層セラミックコンデンサなどの表面実装型の電子部品(表面実装部品))1を連続して供給する第1供給機構部(供給手段)32と、第1供給機構部32から供給され、一列に搬送されてくる被処理物1に対し、任意の位置の被処理物1(この実施例4では先頭から2番目の被処理物1(1b))を、静電吸着力を利用した静電吸着ヘッド2aにより吸着保持して、該吸着保持された被処理物1(1b)以降の被処理物1を堰き止める分離供給機構部(被処理物移行手段)34と、分離供給機構部34で吸着保持された位置より先にある被処理物1(1a)のみを取り込み、次工程に供給する第2供給機構部(保持搬送手段)35とを具備している。
そして、この実施例4の被処理物搬送装置においては、分離供給機構部(被処理物移行手段)34の静電吸着ヘッド2aとして、上記実施例1の静電吸着機構が用いられている。
また、第2供給機構部35は、円盤状で主面が略垂直になるように配設され、回転可能で、外周面17に被処理物1を吸着保持することができるように所定の間隔をおいて複数の吸引孔16が配設された構造を有している。
また、分離供給機構部34には、第1供給機構部32から連続供給されてくる被処理物1のうちの先頭の被処理物1(1a)を検出するためのセンサ39が設置されている。
さらに、先頭の被処理物1(1a)を上方から外観検査するための外観検査手段18を備えており、効率のよい被処理物の搬送を行うことができるように構成されている。
また、静電吸着ヘッド2aは上蓋19と一体化した構造を有している。ただし、静電吸着ヘッド2aが上蓋を兼ねるように構成してもよく、また、分離供給機構部34における無振動部34aに静電吸着ヘッドが埋め込まれているような構成とすることも可能である。
次に、上記の被処理物搬送装置を用いて被処理物の搬送を行う方法について説明する。
(1)第1供給機構部(供給手段)32より被処理物1を一列に整列して連続供給する。
(2)分離供給機構部(被処理物移行手段)34において、先頭の被処理物1(1a)がセンサ39にて検出されると、静電吸着ヘッド2aに電圧が印加され、二番目(あるいは二番目とそれ以降)の被処理物1(1b)を静電吸着ヘッド2aにより吸着保持する。
(3)所定時間経過後、静電吸着ヘッド2aへの電圧の印加を解除(または、逆電圧を所定時間印加した後、電圧印加解除)すると、二番目の被処理物1(1b)の吸着が解除される。
このとき先頭の被処理物1(1a)は既に第2供給機構部(保持搬送手段)35にて次工程へ搬送されており、無振動部34a上では二番目であった被処理物(もとの1b)が先頭の被処理物1(1a)となる。
(4)その後、上記(2)および(3)の工程を繰り返すことにより、列をなして連続して供給される被処理物1が1つずつ分離された状態で確実に供給されることになる。
上述のように構成された被処理物搬送装置においては、センサ39による先頭における被処理物の検出信号にしたがって、先頭から2番目の位置の被処理物1(1b)を、実施例1の静電吸着機構を用いた静電吸着ヘッド2aの静電気力により吸着保持し、吸着保持位置以降の被処理物1(2番目の被処理物1(1b)以降の被処理物1)は堰き止め、吸着保持位置より先にある被処理物1(1a)のみを次工程に供給するとともに、上述の被処理物1の吸着保持の解除、次の被処理物1の吸着保持、吸着保持の解除された被処理物1の第2供給機構部35への取り込みを繰り返すようにしているので、被処理物1の吸着保持およびその解除の電気的な指示(ON/OFF信号)に対し、実際の吸着保持動作および解除動作を速やかに行うことが可能になる。したがって、所定の被処理物の保持までのタイムラグがほとんどなく、複雑な構造を必要とせずに被処理物の高速供給に対応することが可能になる。
また、この実施例の被処理物搬送装置は、従来のエアを用いたエア分離の方法や、ピンを用いて被処理物の供給および供給停止を繰り返して行うピン分離の方法などに比較して、以下のような利点を有している。
(a)吸着および吸着解除が電気入力に対し極めて短い時間で追従するため、高速搬送(一個ずつの分離)に有効である。
(b)静電吸着ヘッド2aを無振動部(搬送面)34aに面一となるように配設することもできるので、その場合には、搬送面と一体化させることが可能になり、被処理物1の安定搬送が可能になるとともに、装置の小型化が可能になる。
(c)静電気力による吸着を利用しているため、ピン分離の方法に比べて、被処理物1に損傷を与えるおそれが少ない。
(d)静電気力による吸着を利用した分離であることから、被処理物1の吸着面(形状)に凸凹がある場合にも吸着可能で信頼性が高い。
図8は本願発明の実施例(実施例5)にかかる被処理物搬送装置の具体例である部品搭載装置(マウンタ)の要部構成を示す図である。この部品搭載装置は、電子部品などの部品(被処理物)をプリント基板などの実装対象上に実装する際に用いられるターレット型マウンタであって、静電吸着ヘッド2aおよび静電吸着ヘッド2aを支持する支持部31を備えた、複数の静電吸着ヘッドユニット40と、静電吸着ヘッドユニット40を、所定の範囲内において任意の方向に、任意の距離だけ移動させることが可能な駆動手段(ハンドリング機構)(図示せず)を備えており、所定の供給位置に供給される部品を吸着し、吸着した部品を所定の搭載位置に搭載することができるように構成されている。
そして、このターレット型マウンタにおいては、静電吸着ヘッド2aとして、上記実施例1の静電吸着機構A1が用いられており、静電吸着ヘッド2aの先端には部品の外形に沿うような形状のV字状の保持部3が設けられている。
また、この実施例5の部品搭載装置(マウンタ)において、静電吸着ヘッドユニット40は、基本的には、上下方向(矢印Zの方向)に動作させることが可能で、かつ、反時計方向(矢印Pの方向)に所定のピッチで間欠的に回転させることができるように構成されている。
上述のように、このターレット型マウンタにおいては、静電吸着ヘッド2aとして、上記実施例1の静電吸着機構A1が用いられているので、部品を所定の供給位置で確実に静電吸着し、所定の搭載位置に移動させた後、静電吸着を解除することにより、プリント基板などの実装対象上の所定の位置に、高速で、しかも確実に部品を実装することができる。
図9は、本願発明の実施例(実施例6)にかかる被処理物搬送装置の具体例である部品搭載装置(マウンタ)の要部構成を示す図である。ピックアンドプレイス型のマウンタは、単独で、静電吸着ヘッド2aを、駆動手段(ハンドリング機構)により、例えば直交座標のX,Y,Zのすべての方向、さらにはそれ以外の方向(例えばθの方向)に移動させることができるように構成されている。
このピックアンドプレイス型のマウンタは、表面実装部品などの被処理物を基板上に高密度実装する場合や、被処理物をピックアップした位置と、それを搭載する(プレイスする)位置が変わる場合などに用いられるマウンタであり、静電吸着ヘッド2aおよび静電吸着ヘッド2aを支持する支持部31を備えた、複数の静電吸着ヘッドユニット40と、静電吸着ヘッドユニット40を駆動させる駆動手段(図示せず)を備えており、任意の位置で吸着してピックアップした電子部品などの部品(被処理物)を、任意の搭載位置に搭載することができるように構成されている。
そして、この実施例6のピックアンドプレイス型のマウンタにおいては、静電吸着ヘッド2aとして、上記実施例1の静電吸着機構A1が用いられており、静電吸着ヘッド2aの先端には部品の外形に沿うような形状のV字状の保持部3が設けられている。
上述のように、このピックアンドプレイス型マウンタにおいては、静電吸着ヘッド2aとして、上記実施例1の静電吸着機構A1が用いられているので、静電吸着ヘッド2a(静電吸着ヘッドユニット40)を矢印の方向(X,Y,Zの方向)、さらにはそれ以外の方向(θの方向)に移動させて、所定のピックアンドプレイス動作を行わせることにより、部品を確実に静電吸着し、所定の位置に移動させた後、静電吸着を解除することにより、部品をプリント基板などの実装対象上における任意の位置に確実に実装することが可能になる。
なお、本願の被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置の発明は、上記の各実施例に限定されるものではなく、発明の範囲内において、種々の応用、変形を加えることが可能である。
上述のように、本願発明の静電吸着機構は、陰極と陽極の少なくとも一対の電極を内部に備えた静電吸着ヘッドの、極性の異なる一対の電極を結ぶ線上に設けた保持部に被処理物を位置させ、静電気力を作用させることにより、被処理物と保持部とが面接触した状態で、被処理物が保持部に保持されるようにしているので、保持部に被処理物を確実に保持することが可能になる。
また、被処理物は、電界の密な場所に引き付けられることから、電極の配設位置に応じて、被処理物の静電吸着位置を任意に制御することが可能であり、被処理物を所定の位置に設けたストッパに当接させることにより、被処理物を確実に所望の位置に保持することができる。
さらに、本願発明の静電吸着機構を用いることにより、被処理物の取扱性に優れた静電吸着プローブ、被処理物搬送装置などを提供することが可能になる。
したがって、本願発明は、電子部品の製造工程や実装工程で、被処理物(電子部品素子や電子部品など)を供給したり、実装したりする場合に広く適用することができる。
また、本願発明は、電子部品に限らず、微細機構部品、ハンダボールなどの微小な粒状材料、医療関係で用いられる細胞などを取り扱う場合にも広く適用することが可能である。
本願発明の一実施例にかかる静電吸着機構の要部を示す図であり、(a)は側面図、(b)は正面図である。 本願発明の静電吸着機構の変形例を示す図であり、(a)は陰極電極と陽極電極の配設位置を静電吸着ヘッド本体の片側に寄せて配置した例、(b)は静電吸着ヘッド本体の中央に配置した例を示す図である。 (a),(b)は、静電吸着ヘッドに設けられる保持部の構造およびそれに対応した陰極電極と陽極電極の配設態様の変形例を示す図である。 (a),(b),(c) は、静電吸着ヘッドに設けられる保持部の構造およびそれに対応した陰極電極と陽極電極の配設態様の他の変形例を示す図である。 本願発明の実施例(実施例2)にかかる静電吸着機構を示す図である。 本願発明の実施例(実施例3)にかかる静電吸着プローブを示す図である。 本願発明の実施例(実施例4)にかかる被処理物搬送装置を示す図である。 本願発明の実施例(実施例5)にかかる被処理物搬送装置の具体例である部品搭載装置(ターレット型マウンタ)の要部構成を示す図である。 本願発明の実施例(実施例6)にかかる被処理物搬送装置の具体例である部品搭載装置(ピックアンドプレイス型)の、静電吸着ヘッドユニットの動作を説明する図である。 従来の静電吸着ハンドの構成を示す図である。
符号の説明
1 被処理物
1a,1b 被処理物
2 静電吸着ヘッド本体
2a 静電吸着ヘッド
3 保持部
3a,3b 溝状構造部(保持部)の内壁
4 凹部
5 ストッパ
10a,10b 被処理物の面
10c 被処理物の稜線部
10d 被処理物の左側端部
11 陰極電極
12 陽極電極
13 電圧制御用電源
14 給電用ケーブル
16 吸引孔
17 外周面
18 外観検査手段
19 上蓋
21 支持部
22 支持部本体
23 ハンドル
24 スイッチ
31 支持部
32 第1供給機構部(供給手段)
34 分離供給機構部(被処理物移行手段)
34a 無振動部
35 第2供給機構部(保持搬送手段)
39 センサ
40 静電吸着ヘッドユニット
A1 静電吸着機構
A2 静電吸着機構
B 静電吸着プローブ
E 電界を示す二点鎖線
L0 被処理物の長さ
L1 静電吸着ヘッド本体の長さ
矢印P 反時計方向
矢印Z 上下方向

Claims (18)

  1. 被処理物に対して静電気力を作用させることにより被処理物を保持する被処理物保持方法であって、
    極性の異なる少なくとも一対の電極を備えた静電吸着ヘッドの、前記極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部に被処理物を位置させるとともに、被処理物に静電気力を作用させることにより、前記被処理物が前記保持部に吸着保持されるようにしたこと
    を特徴とする被処理物保持方法。
  2. 前記静電吸着ヘッドの、前記極性の異なる少なくとも一対の電極を結ぶ線上に設けた保持部に被処理物を位置させるとともに、被処理物に静電気力を作用させることにより、前記被処理物と前記保持部とが面接触した状態で、前記被処理物が前記保持部に吸着保持されるようにしたことを特徴とする請求項1記載の被処理物保持方法。
  3. 被処理物に対して静電気力を作用させることにより被処理物を保持する静電吸着機構であって、
    静電吸着ヘッド本体と、
    前記静電吸着ヘッド本体に配設された、極性の異なる少なくとも一対の電極と、
    前記静電吸着ヘッド本体の、前記極性の異なる少なくとも一対の電極を結ぶ線上に位置し、静電気力により前記被処理物を吸着保持する保持部と
    を具備することを特徴とする静電吸着機構。
  4. 前記保持部が、前記被処理物と面接触して前記被処理物を吸着保持するように構成されていることを特徴とする請求項3記載の静電吸着機構。
  5. 前記被処理物が当接するストッパを備え、前記保持部に吸着保持された被処理物が前記ストッパに当接することにより、前記被処理物の位置決めが行われるように構成されていることを特徴とする請求項3または4記載の静電吸着機構。
  6. 前記保持部が、凹状の断面形状を有する溝状構造部であって、前記極性の異なる少なくとも一対の電極を結ぶ線が、前記溝状構造部をその長手方向と直交する方向に通過し、前記被処理物が前記溝状構造部の内壁に面接触して吸着保持されるように構成されていることを特徴とする請求項3〜5のいずれかに記載の静電吸着機構。
  7. 前記保持部が、略V字状の断面形状を有する溝状構造部であることを特徴とする請求項6記載の静電吸着機構。
  8. 前記略V字状の溝状構造部の頂点部分に、凹部が形成されていることを特徴とする請求項7記載の静電吸着機構。
  9. 前記保持部が、内壁を曲面とした溝状構造部であることを特徴とする請求項6記載の静電吸着機構。
  10. 前記静電吸着ヘッド本体が、被処理物と同等以上の硬度を有する樹脂材料またはセラミック材料を用いて形成されていることを特徴とする請求項3〜9のいずれかに記載の静電吸着機構。
  11. 前記電極を備えた静電吸着ヘッド本体が、取り外し可能に構成されていることを特徴とする請求項3〜10の静電吸着機構。
  12. 前記電極への給電を行う電源が、電極に印加する電圧の強さを制御する電圧制御機構を備えたものであることを特徴とする請求項3〜11のいずれかに記載の静電吸着機構。
  13. 前記電極への給電を行う電源が、前記電極にそれまで印加されていた電圧と正負が異なる所定の逆電圧を印加する逆電圧印加機構を備えたものであることを特徴とする請求項3〜12のいずれかに記載の静電吸着機構。
  14. 前記被処理物がチップ型電子部品であることを特徴とする請求項3〜13のいずれかに記載の静電吸着機構。
  15. 請求項3〜14のいずれかに記載の静電吸着機構を用いた静電吸着ヘッドと、
    前記静電吸着ヘッドを支持する支持部と、
    前記静電吸着ヘッドが備える電極に給電するための電源と、
    前記電極と前記電源とを接続する給電用ケーブルと
    を具備することを特徴とする静電吸着プローブ。
  16. 請求項3〜14のいずれかの静電吸着機構を用い、連続的に搬送されてくる被処理物に対し、任意の位置の被処理物を、静電気力を利用して吸着保持することにより、吸着保持位置以降の被処理物は堰き止め、吸着保持位置より先にある被処理物のみを次工程に供給することを特徴とする被処理物搬送方法。
  17. 被処理物を連続して供給搬送する供給手段と、
    被処理物を吸着保持しながら搬送する保持搬送手段と、
    前記供給手段から、前記保持搬送手段に被処理物を移行させるための被処理物移行手段とを備えた被処理物搬送装置であって、
    前記被処理物移行手段として、請求項3〜14記載の静電吸着機構が用いられていること
    を特徴とする被処理物搬送装置。
  18. 請求項3〜14のいずれかに記載の静電吸着機構と、
    前記静電吸着機構を支持する支持部と、
    前記静電吸着機構を任意の方向に移動させる駆動手段と
    を具備することを特徴とする被処理物搬送装置。
JP2005337684A 2005-11-22 2005-11-22 被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置 Pending JP2007136644A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005337684A JP2007136644A (ja) 2005-11-22 2005-11-22 被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2005337684A JP2007136644A (ja) 2005-11-22 2005-11-22 被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置

Publications (1)

Publication Number Publication Date
JP2007136644A true JP2007136644A (ja) 2007-06-07

Family

ID=38200106

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005337684A Pending JP2007136644A (ja) 2005-11-22 2005-11-22 被処理物保持方法、静電吸着機構、静電吸着プローブ、被処理物搬送方法、および被処理物搬送装置

Country Status (1)

Country Link
JP (1) JP2007136644A (ja)

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2009016755A (ja) * 2007-07-09 2009-01-22 Panasonic Corp 部材支持方法
WO2022004023A1 (ja) * 2020-06-30 2022-01-06 日本電産株式会社 ワーク吸着装置およびワーク吸着装置の製造方法
CN119550391A (zh) * 2024-12-09 2025-03-04 吉林大学 一种仿生柔性静电粘附装置、空间机械臂及粘附方法

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS59129686A (ja) * 1983-01-10 1984-07-26 増田 閃一 静電式微小物体吸引装置
JPH05208387A (ja) * 1992-01-29 1993-08-20 Shimadzu Corp マイクロマニピュレータ
JPH1187993A (ja) * 1997-09-05 1999-03-30 Taiyo Yuden Co Ltd チップ部品供給装置
JP2001223236A (ja) * 2000-02-10 2001-08-17 Ueno Seiki Kk 金属ボール移載装置
JP2005019957A (ja) * 2003-06-03 2005-01-20 Matsushita Electric Ind Co Ltd 電子部品装着装置および電子部品装着方法

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS59129686A (ja) * 1983-01-10 1984-07-26 増田 閃一 静電式微小物体吸引装置
JPH05208387A (ja) * 1992-01-29 1993-08-20 Shimadzu Corp マイクロマニピュレータ
JPH1187993A (ja) * 1997-09-05 1999-03-30 Taiyo Yuden Co Ltd チップ部品供給装置
JP2001223236A (ja) * 2000-02-10 2001-08-17 Ueno Seiki Kk 金属ボール移載装置
JP2005019957A (ja) * 2003-06-03 2005-01-20 Matsushita Electric Ind Co Ltd 電子部品装着装置および電子部品装着方法

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2009016755A (ja) * 2007-07-09 2009-01-22 Panasonic Corp 部材支持方法
WO2022004023A1 (ja) * 2020-06-30 2022-01-06 日本電産株式会社 ワーク吸着装置およびワーク吸着装置の製造方法
CN119550391A (zh) * 2024-12-09 2025-03-04 吉林大学 一种仿生柔性静电粘附装置、空间机械臂及粘附方法

Similar Documents

Publication Publication Date Title
KR102512399B1 (ko) 기판 보유 지지 장치
JP2000133995A (ja) 部品装着方法とその装置
JP7222535B2 (ja) ワーク搬送用ハンド及びボール搭載装置
JP2015133391A (ja) 移載方法、保持装置及び移載システム
KR100450377B1 (ko) 전자 부품 취급 장치 및 전자 부품 취급 방법
GB2591132A (en) Tooling pin placement system
KR20240076041A (ko) 진공 흡착 헤드 및 그를 이용하는 반도체 제품의 이송 장치
JP2011071294A (ja) 静電吸着部材、静電吸着部材保持機構、搬送モジュール、半導体製造装置及び搬送方法
JP2006273579A (ja) ワーク供給方法およびワーク供給装置
TWI479969B (zh) Installation of conductive balls
JP2010114108A (ja) 配線基板の非接触搬送装置及び方法
JP4152201B2 (ja) バックアップ装置および表面実装機
JP2007222967A (ja) 薄物ワーク搬送用のピンセット
JP7303214B2 (ja) 作業機
JP2001223236A (ja) 金属ボール移載装置
JP2919837B2 (ja) ウエーハ搬送具
JPH05343507A (ja) 静電吸着方法
JP6571201B2 (ja) 部品実装方法
CN117620981A (zh) 工件固定装置和包括工件固定装置的检测装置
CN104663014A (zh) 吸嘴及元件安装方法
JP6492988B2 (ja) 保持装置、搬送装置、部品の搬送方法、基板装置の製造方法
CN1291636C (zh) 用于电子元件磁处理的自主设备
JP2019071337A (ja) 吸着ノズルおよび部品装着機
JPH11266098A (ja) チップ状電子部品供給装置
KR100454894B1 (ko) 마운터 헤드의 노즐

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20081121

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A821

Effective date: 20081121

A711 Notification of change in applicant

Free format text: JAPANESE INTERMEDIATE CODE: A711

Effective date: 20090420

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A821

Effective date: 20090420

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20101118

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20101130

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20110412