EP4161730B1 - Schleifvorrichtung für wälzkörper und verfahren zur ermittlung des füllgrads einer schleifvorrichtung - Google Patents
Schleifvorrichtung für wälzkörper und verfahren zur ermittlung des füllgrads einer schleifvorrichtung Download PDFInfo
- Publication number
- EP4161730B1 EP4161730B1 EP21716963.0A EP21716963A EP4161730B1 EP 4161730 B1 EP4161730 B1 EP 4161730B1 EP 21716963 A EP21716963 A EP 21716963A EP 4161730 B1 EP4161730 B1 EP 4161730B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- grinding
- rolling bodies
- grinding wheel
- rolling
- grinding device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24D—TOOLS FOR GRINDING, BUFFING OR SHARPENING
- B24D13/00—Wheels having flexibly-acting working parts, e.g. buffing wheels; Mountings therefor
- B24D13/02—Wheels having flexibly-acting working parts, e.g. buffing wheels; Mountings therefor acting by their periphery
- B24D13/04—Wheels having flexibly-acting working parts, e.g. buffing wheels; Mountings therefor acting by their periphery comprising a plurality of flaps or strips arranged around the axis
- B24D13/045—Wheels having flexibly-acting working parts, e.g. buffing wheels; Mountings therefor acting by their periphery comprising a plurality of flaps or strips arranged around the axis comprising flaps not covering the entire periphery of the wheel
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B11/00—Machines or devices designed for grinding spherical surfaces or parts of spherical surfaces on work; Accessories therefor
- B24B11/02—Machines or devices designed for grinding spherical surfaces or parts of spherical surfaces on work; Accessories therefor for grinding balls
- B24B11/04—Machines or devices designed for grinding spherical surfaces or parts of spherical surfaces on work; Accessories therefor for grinding balls involving grinding wheels
- B24B11/06—Machines or devices designed for grinding spherical surfaces or parts of spherical surfaces on work; Accessories therefor for grinding balls involving grinding wheels acting by the front faces, e.g. of plane, grooved or bevelled shape
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B49/00—Measuring or gauging equipment for controlling the feed movement of the grinding tool or work; Arrangements of indicating or measuring equipment, e.g. for indicating the start of the grinding operation
- B24B49/003—Measuring or gauging equipment for controlling the feed movement of the grinding tool or work; Arrangements of indicating or measuring equipment, e.g. for indicating the start of the grinding operation involving acoustic means
Definitions
- the invention relates to a device designed for grinding rolling elements, in particular balls, according to the preamble of claim 1. Furthermore, the invention relates to a method for determining the filling level of a grinding device.
- a generic grinding device intended for grinding balls is known, for example, from DE 7 410 301 U
- the known grinding device has two horizontally arranged rotating disks, between which an abrasive and the bodies to be ground, i.e. rolling bodies, are to be placed.
- One of the two disks of the known grinding device consists of a hard material, whereas the other disk is provided with a layer of a rubber-elastic material.
- the first disk, made of a hard material, for example oxide ceramic has guide grooves for guiding the bodies to be ground, which can describe a spiral shape.
- the axes of rotation of the two disks can either coincide or be offset from each other.
- Ball grinding machines with vertically arranged grinding wheels, i.e. horizontal rotation axis, are also state of the art, for example the document DE 193953 A , is known. Grinding machines with inclined grinding wheels for machining rolling elements are also described in the prior art. Examples in this context are the documents US 5,301,470 A and WO 96 / 33047 A1 Grinding devices that include sensors are known from the prior art.
- DE 42 19 988 A1 discloses a grinding device for rolling elements, which is the basis of claim 1, wherein the device can comprise a sensor with which the amount of accumulating steel balls can be controlled.
- EN 10 2012 211634 A1 which deals with a wide belt sander, discloses the use of an acoustic sensor or sound sensor for workpiece detection.
- EP 3 269 506 A1 discloses a grinding device for rolling bodies with a system for measuring the size of the processed balls, which comprises a contact sensor.
- the invention is based on the object of further developing the grinding of rolling elements compared to the aforementioned prior art, whereby a particularly high level of process reliability with only extremely small fluctuations in product parameters is sought under conditions of series production.
- This object is achieved according to the invention by a grinding device with the features of claim 1.
- the object is also achieved by a method for determining the degree of filling of a grinding device according to claim 7.
- the embodiments and advantages of the invention explained below in connection with the method for determining the degree of filling also apply mutatis mutandis to the device designed for grinding rolling elements and vice versa.
- the grinding device comprises at least one grinding wheel, which is designed to grind rolling elements, in particular balls, guided in at least one path of the grinding wheel.
- the grinding device is assigned an evaluation system, which is designed to individually acoustically detect rolling elements guided through the path, i.e. guided out of the grinding device, and thus to determine the degree of filling of the path.
- the degree of filling of the path through which the rolling elements pass during grinding is also referred to as the degree of filling of the grinding device.
- the invention is based on the consideration that parameters of the workpieces, i.e. rolling elements, depend significantly on the filling level of the grinding device.
- the theoretical upper limit of the filling level is 100%, which would mean that the Grinding gap is completely filled with rolling elements.
- the filling level should be set to a defined value below 100%.
- Input variables for such considerations are geometric characteristics of the grinding device and the workpieces to be ground, which can be used to simulate the movement states of the workpieces in the grinding device.
- the filling level has a significant influence on the forces acting on the workpieces.
- the number of events each representing the exit of a machined rolling element from the grinding device can be recorded over a fixed, sliding period.
- the number of events can be predetermined, for example ten or 20 events, with the time elapsed during these events being measured.
- the acoustic signals can be processed using filtering, particularly high-pass filtering. Low-pass filtering or band filtering can also be considered.
- a structure-borne sound sensor is particularly suitable for detecting the acoustic signals generated by the falling rolling elements. As far as structure-borne sound sensors are concerned, reference is made to the documents EN 10 2007 057 136 A1 , DE 42 07 910 C2 and WO 2014 / 095763 A1 pointed out.
- the grinding device can be operated either with a single rotating disk or with several rotating disks. All speeds can be included in the filling level determination.
- a collecting body which is designed in particular as a measuring plate, is mounted on vibration-damping elements, for example supports.
- the vibration-damping elements are designed in such a way that they have a particularly high level of damping at frequencies generated by the impacting rolling elements.
- a structure-borne sound sensor can be mounted directly on the collecting body, in particular under the measuring plate.
- the at least one grinding wheel of the grinding device is arranged horizontally.
- a vertical arrangement of the grinding wheel or an inclined position of its axis of rotation is also possible.
- the geometry of the at least one path or paths that the rolling elements have to travel through there are various design options with regard to the geometry of the at least one path or paths that the rolling elements have to travel through. For example, several paths are nested concentrically within one another. Alternatively, a single path in which the rolling elements are ground can be designed in a spiral shape.
- a grinding device identified overall by the reference number 1, is designed as a horizontal grinding machine and is intended for machining rolling elements 2, namely balls for ball bearings.
- the grinding device 1 comprises a grinding wheel arrangement 5 made up of two grinding wheels 3, 4, which is also referred to as a grinding machine in the narrower sense.
- the grinding wheels 3, 4 have grooves 6, 7 in which the balls 2 are ground.
- a rolling element inlet of the grinding wheel arrangement 5 is designated by 8, a rolling element outlet by 9.
- the common center axis of the grinding wheels 3, 4 is designated by MA.
- FIG 3 an angle ⁇ formed between the rolling element inlet 8, the central axis MA and the rolling element outlet 9 is shown.
- the rolling elements 2 fed through the rolling element inlet 8 typically complete a large number of revolutions before they leave the grinding wheel arrangement 5 at the rolling element outlet 9.
- the grooves 6, 7 form a path 10 which is available for the passage of the rolling elements 2 in the grinding wheel arrangement 5 and has a total length LR.
- the ratio of the length of this chain to the total length LR represents the filling level of the grinding wheel arrangement 5, designated FG, which is also referred to briefly as the filling level FG of the grinding device 1.
- a direct measurement of the degree of filling FG would in principle be possible by individually counting the rolling elements 2 fed through the rolling element inlet 8 and the rolling elements 2 exiting the rolling element outlet 9, whereby the times of the rolling elements entry and exit are also recorded.
- Deviations from this are particularly due to the fact that the rolling elements 2 do not only touch the grinding wheels 3, 4 at specific points, and can be determined through experiments and/or simulated using other theoretical considerations. Ultimately, this is used to determine an average residence time VwD, which indicates how long each rolling element 2 is on average in the grinding wheel arrangement 5.
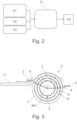
- rolling elements 2 are picked up by an outlet belt 11. From the outlet belt 11, the rolling elements 2 fall individually onto a measuring plate 12, which represents a collecting body. On the collecting body 12 there is a structure-borne sound sensor 13, which is assigned to an evaluation system 14. The collecting body 12 is, as can be seen from Figure 1 , is mounted by means of vibration-damping elements 15.
- FIG. 14 Various data D1, D2, D3 are then entered into the evaluation system 14. These are statistical data D1, dynamic data D2 and sensor data D3.
- the statistical data D1 includes in particular the ball diameter DW and the total length LR of the track 10.
- the dynamic data D2 includes the speed of the grinding wheel 3, 4. This also applies when both grinding wheels 3, 4 rotate.
- the sensor data D3 obtained with the aid of the structure-borne sound sensor 13 are the individual pulses which are generated when the rolling elements 2 hit the measuring plate 12.
- the evaluation system 14 determines an average time interval dt between two signals, each of which is generated by a rolling element 2 falling onto the measuring plate 12 can be generated.
- the period over which the average time interval dt is averaging can be adjustable.
- the number of individual events, i.e. acoustic impulses, which are detected before an average value of the time interval dt is formed can be adjustable.
- the average time interval dt is set in relation to the average residence time VwD of the rolling elements 2 in the grinding wheel arrangement 5. If the average time interval dt is, for example, one tenth of the average residence time VwD, this means that on average ten rolling elements 2 are simultaneously in the grinding gap between the grinding wheels 3, 4. Furthermore, a total length LR is given, which in this example corresponds to 50 times the rolling element diameter DW.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Acoustics & Sound (AREA)
- Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
- Testing Of Devices, Machine Parts, Or Other Structures Thereof (AREA)
- Polishing Bodies And Polishing Tools (AREA)
Description
- Die Erfindung betrifft eine zum Schleifen von Wälzkörpern, insbesondere Kugeln, ausgebildete Vorrichtung nach dem Oberbegriff des Anspruchs 1. Ferner betrifft die Erfindung ein Verfahren zur Ermittlung des Füllgrads einer Schleifvorrichtung.
- Eine gattungsgemäße, zum Schleifen von Kugeln vorgesehene Schleifvorrichtung ist beispielsweise aus der
DE 7 410 301 U bekannt. Die bekannte Schleifvorrichtung weist zwei horizontal angeordnete drehbare Scheiben auf, zwischen welchen ein Schleifmittel sowie die zu schleifenden Körper, das heißt Wälzkörper, zuzugeben sind. Eine der beiden Scheiben der bekannten Schleifvorrichtung besteht aus einem Hartstoff, wogegen die andere Scheibe mit einer Schicht aus einem gummielastischen Werkstoff versehen ist. Die erste, aus einem Hartstoff, beispielsweise Oxidkeramik, gefertigte Scheibe weist zur Führung der zu schleifenden Körper Führungsrillen auf, welche eine Spiralform beschreiben können. Die Drehachsen der beiden Scheiben können entweder zusammenfallen oder gegeneinander versetzt sein. Mit der Vorrichtung nach derDE 7 410 301 U soll insbesondere das Schleifen von Kugeln aus Hartmetall oder Oxidkeramik möglich sein. - Eine weitere Vorrichtung, welche für das Schleifen von keramischen Kugeln konzipiert ist, ist in der
EP 1 893 384 B1 beschrieben. In diesem Fall wird die Verwendung einer Schleifscheibe mit Schleifkorn in Kunstharzbindung vorgeschlagen, wobei das Schleifkorn zu mehr als 50 % aus Diamant besteht. Im Sinne einer rationellen Bearbeitung soll die Kugelzuführung mit Hilfe von Magazinen erfolgen. Zum Laden und Entladen der Kugeln ist ein einziger Kugelein- und austritt vorgesehen. Ebenso wie bei der Vorrichtung nach derDE 7 410 301 U sind auch bei der Vorrichtung nach derEP 1 893 384 B1 die Schleifscheiben horizontal angeordnet. - Auch Kugelschleifmaschinen mit vertikal angeordneten Schleifscheiben, das heißt horizontaler Rotationsachse, sind aus dem Stand der Technik, beispielsweise dem Dokument
DE 193953 A , bekannt. Ebenso sind im Stand der Technik zur Bearbeitung von Wälzkörpern vorgesehene Schleifmaschinen mit schräg gestellten Schleifscheiben beschrieben. Beispielhaft wird in diesem Zusammenhang auf die DokumenteUS 5,301,470 A undWO 96 / 33047 A1 DE 42 19 988 A1 offenbart eine Schleifvorrichtung für Wälzkörper, die dem Anspruch 1 zugrunde liegt, wobei die Vorrichtung einen Sensor aufweisen kann, womit die Menge der sich ansammelnden Stahlkugeln steuerbar ist.DE 10 2012 211634 A1 , die sich mit einer Breitbandschleifmaschine befasst, offenbart die Verwendung eines akustischen Sensors bzw. Schallsensors zur Werkstückerkennung.EP 3 269 506 A1 offenbart eine Schleifvorrichtung für Walzkörper mit einem System zur Messung der Größe der bearbeiteten Kugeln, das einen Kontaktsensor umfasst. - Der Erfindung liegt die Aufgabe zugrunde, das Schleifen von Wälzkörpern gegenüber dem genannten Stand der Technik weiterzuentwickeln, wobei eine besonders hohe Prozesssicherheit mit lediglich äußerst geringen Schwankungen von Produktparametern unter Bedingungen der Serienfertigung angestrebt wird.
- Diese Aufgabe wird erfindungsgemäß gelöst durch eine Schleifvorrichtung mit den Merkmalen des Anspruchs 1. Ebenso wird die Aufgabe gelöst durch ein Verfahren zur Ermittlung des Füllgrads einer Schleifvorrichtung gemäß Anspruch 7. Im Folgenden im Zusammenhang mit dem Verfahren zu Füllgradermittlung erläuterte Ausgestaltungen und Vorteile der Erfindung gelten sinngemäß auch für die zum Schleifen von Wälzkörpern ausgebildete Vorrichtung und umgekehrt.
- Die Schleifvorrichtung umfasst mindestens eine Schleifscheibe, welche zum Schleifen von in mindestens einer Bahn der Schleifscheibe geleiteten Wälzkörpern, insbesondere Kugeln, ausgebildet ist. Darüber hinaus ist der Schleifvorrichtung ein Auswertesystem zuzurechnen, welches zur einzelnen akustischen Erfassung durch die Bahn geleiteter, das heißt aus der Schleifvorrichtung ausgeleiteter, Wälzkörper und damit zur Bestimmung des Füllgrades der Bahn ausgebildet ist. Der Füllgrad der Bahn, welche die Wälzkörper bei Schleifen durchlaufen, wird auch als Füllgrad der Schleifvorrichtung bezeichnet.
- Die Erfindung geht von der Überlegung aus, dass Parameter der Werkstücke, das heißt Wälzkörper, signifikant vom Füllgrad der Schleifvorrichtung abhängen. Die theoretische Obergrenze des Füllgrads liegt bei 100 %, was bedeuten würde, dass der Schleifspalt vollständig mit Wälzkörpern ausgefüllt ist. Um einen gleichmäßigen und gezielten Materialabtrag an den Werkstücken zu erreichen, sollte der Füllgrad auf einen definierten Wert unter 100 % eingestellt sein. Prinzipiell ist es möglich, den Füllgrad allein durch theoretische Überlegungen herzuleiten. Eingangsgrößen solcher Überlegungen sind geometrische Merkmale der Schleifvorrichtung und der zu schleifenden Werkstücke, womit Bewegungszustände der Werkstücke in der Schleifvorrichtung simulierbar sind. Der Füllgrad beeinflusst wesentlich die auf die Werkstücke wirkenden Kräfte.
- Ausgehend von diesen Überlegungen wird ein Verfahren zur Ermittlung des Füllgrades einer Schleifvorrichtung vorgeschlagen, welches folgende Merkmale aufweist:
- Bereitstellung einer Schleifscheibenanordnung, welche einen Wälzkörperzulauf, einen Wälzkörperablauf, sowie mindestens eine durch mindestens eine Schleifscheibe begrenzte Bahn für zu schleifende Wälzkörper aufweist,
- Einfüllen von Wälzkörpern in den Wälzkörperzulauf und Schleifen der Wälzkörper,
- Ausleiten der geschliffenen Wälzkörper aus dem Wälzkörperablauf,
- Akustische Erfassung der einzelnen aus dem Wälzkörperablauf ausgeleiteten Wälzkörper beim Herabfallen der Wälzkörper auf einen Auffangkörper,
- Bestimmung des Füllgrades der Schleifscheibenanordnung aus den zeitlichen Abständen zwischen den erfassten akustischen, jeweils einem einzelnen Wälzkörper zugeordneten Signalen, ausgehend von einer bekannten durchschnittlichen Verweildauer der Wälzkörper beim Schleifen in der Schleifscheibenanordnung und von der bekannten Gesamtlänge der mindestens einen von den Wälzkörpern beim Schleifen zu durchlaufenden Bahn sowie von der Dimensionierung der Wälzkörper.
- Insbesondere wird der Füllgrad mit folgender Formel bestimmt:
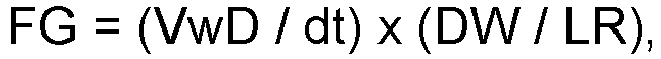
- FG =
- Füllgrad der Schleifvorrichtung,
- VwD =
- durchschnittliche Verweildauer der Wälzkörper in der Schleifscheibenanordnung,
- dt =
- gemessener durchschnittlicher Zeitabstand zwischen zwei Signalen, die jeweils das Herabfallen eines Wälzkörpers anzeigen,
- DW =
- Wälzkörperdurchmesser,
- LR =
- Gesamtlänge der für den Durchlauf der Wälzkörper in der Schleifscheibenanordnung zur Verfügung stehenden Bahn.
- Was den durchschnittlichen Zeitabstand zwischen zwei akustischen Signalen betrifft, kann beispielsweise die Anzahl der Ereignisse, welche jeweils den Austritt eines bearbeiteten Wälzkörpers aus der Schleifvorrichtung repräsentieren, über einen festgelegten, gleitenden Zeitraum erfasst werden. Alternativ kann die Anzahl der Ereignisse, beispielsweise zehn oder 20 Ereignisse, vorgegeben sein, wobei der während dieser Ereignisse verstrichene Zeitraum gemessen wird.
- Um eventuelle störende Untergrundsignale zu eliminieren, kann die Verarbeitung der akustischen Signale mit Filterung, insbesondere Hochpassfilterung, erfolgen. Auch eine Tiefpassfilterung oder Bandfilterung kommt in Betracht. Zur Detektion der akustischen Signale, welche durch die herabfallenden Wälzkörper erzeugt werden, ist insbesondere ein Körperschallsensor geeignet. Was Körperschallsensoren betrifft, wird beispielhaft auf die Dokumente
DE 10 2007 057 136 A1 ,DE 42 07 910 C2 undWO 2014 / 095763 A1 hingewiesen. - Die Schleifvorrichtung kann entweder mit einer einzigen drehenden Scheibe oder mit einer Mehrzahl rotierender Scheiben betrieben werden. Sämtliche Drehzahlen können in die Füllgradermittlung eingehen.
- In vorteilhafter Ausgestaltung ist ein Auffangkörper, welcher insbesondere als Messplatte gestaltet ist, an schwingungsdämpfenden Elementen, beispielsweise Stützen, gelagert. Die schwingungsdämpfenden Elemente sind derart gestaltet, dass sie bei Frequenzen, die durch die auftreffenden Wälzkörper generiert werden, eine besonders hohe Dämpfung aufweisen. Ein Körperschallsensor kann direkt am Auffangkörper, insbesondere unter der Messplatte, montiert sein.
- Die mindestens eine Schleifscheibe der Schleifvorrichtung ist in typischer Ausgestaltung horizontal angeordnet. Ebenso kommt, wie prinzipiell aus dem Stand der Technik bekannt, eine vertikale Anordnung der Schleifscheibe oder eine Schrägstellung deren Rotationsachse in Betracht.
- Unabhängig von der Anordnung der Schleifscheibe oder Schleifscheiben im Raum existieren verschiedene Gestaltungsmöglichkeiten, was die Geometrie der mindestens einen, von den Wälzkörpern zu durchlaufenden Bahn oder Bahnen betrifft. Beispielsweise sind mehrere Bahnen konzentrisch ineinander geschachtelt. Alternativ kann eine einzelne Bahn, in welcher die Wälzkörpern geschliffen werden, spiralförmig gestaltet sein.
- Nachfolgend wird ein Ausführungsbeispiel der Erfindung anhand einer Zeichnung näher erläutert. Hierin zeigen:
- Fig. 1
- eine Schleifvorrichtung in schematischer Seitenansicht,
- Fig. 2
- in einem Flussdiagramm ein mit der Schleifvorrichtung durchführbares Verfahren,
- Fig. 3
- eine weitere schematisierte Ansicht der Schleifvorrichtung.
- Eine insgesamt mit dem Bezugszeichen 1 gekennzeichnete Schleifvorrichtung ist als Horizontalschleifmaschine ausgebildet und zur Bearbeitung von Wälzkörpern 2, nämlich Kugeln für Kugellager, vorgesehen. Die Schleifvorrichtung 1 umfasst eine aus zwei Schleifscheiben 3, 4 aufgebaute Schleifscheibenanordnung 5, welche auch als Schleifmaschine im engeren Sinne bezeichnet wird. Die Schleifscheiben 3, 4 weisen Rillen 6, 7 auf, in denen die Kugeln 2 geschliffen werden. Ein Wälzkörperzulauf der Schleifscheibenanordnung 5 ist mit 8, ein Wälzkörperablauf mit 9 bezeichnet. Die gemeinsame Mittelachse der Schleifscheiben 3, 4 ist mit MA bezeichnet.
- In
Figur 3 ist ein zwischen dem Wälzkörperzulauf 8, der Mittelachse MA und dem Wälzkörperablauf 9 gebildeter Winkel α eingezeichnet. Beim Schleifen legen die durch den Wälzkörperzulauf 8 zugeführten Wälzkörper 2 typischerweise eine Vielzahl an Umdrehungen zurück, bevor sie die Schleifscheibenanordnung 5 am Wälzkörperablauf 9 verlassen. Insgesamt ist durch die Rillen 6, 7 eine Bahn 10 gebildet, welche für den Durchlauf der Wälzkörper 2 in der Schleifscheibenanordnung 5 zur Verfügung steht und eine Gesamtlänge LR aufweist. Die Anzahl der gleichzeitig in der Schleifscheibenanordnung 5 befindlichen Wälzkörper 2, multipliziert mit dem Wälzkörperdurchmesser DW, ergibt die Länge einer gedachten Kette an Wälzkörpern 2, welche berührend aneinandergereiht sind. Das Verhältnis der Länge dieser Kette zur Gesamtlänge LR stellt den mit FG bezeichneten Füllgrad der Schleifscheibenanordnung 5 dar, welcher kurz auch als Füllgrad FG der Schleifvorrichtung 1 bezeichnet wird. - Eine direkte Messung der Füllgrades FG wäre prinzipiell möglich, indem die durch den Wälzkörperzulauf 8 zugeführten Wälzkörper 2 und die aus dem Wälzkörperablauf 9 austretenden Wälzkörper 2 jeweils einzeln gezählt werden, wobei auch die Zeitpunkte des Wälzkörpereintritts und -austritts erfasst werden.
- Im vorliegenden Fall ist jedoch auf der Einlassseite der Schleifscheibenanordnung 5 keine Zählung der Wälzkörper 2 vorgesehen. Stattdessen wird eine auslassseitige Zählung der Wälzkörper 2, auf welche im Folgenden noch näher eingegangen wird, mit Daten kombiniert, die den Wälzkörperdurchlauf durch die Schleifscheibenanordnung 5 betreffen. Was diese Daten betrifft, werden theoretische Überlegungen zum Aufbau und zur Dimensionierung der Schleifvorrichtung 1 sowie der Wälzkörper 2 mit experimentellen Beobachtungen kombiniert. Von ihrem geometrischen Grundaufbau her weist die Schleifscheibenanordnung 5 Gemeinsamkeiten mit einem Axialkugellager auf. Geht man von einer feststehenden Schleifscheibe 3, 4 und von der Rotation der anderen Schleifscheibe 4, 3 aus, so rotiert jeder Wälzkörper 2 näherungsweise mit der halben Winkelgeschwindigkeit derjenigen Geschwindigkeit, welche die rotierende Schleifscheibe 3, 4 aufweist, um die Mittelachse MA. Abweichungen hiervon sind insbesondere dadurch begründet, dass die Wälzkörper 2 die Schleifscheiben 3, 4 nicht nur punktuell berühren, und können durch Versuche erfasst und/oder weitere theoretische Überlegungen simuliert werden. Letztlich wird damit eine durchschnittliche Verweildauer VwD bestimmt, die angibt, wie lange sich jeder Wälzkörper 2 durchschnittlich in der Schleifscheibenanordnung 5 befindet.
- Am Wälzkörperablauf 9 werden Wälzkörper 2 von einem Auslaufband 11 aufgenommen. Vom Auslaufband 11 aus fallen die Wälzkörper 2 einzeln auf eine Messplatte 12, welche einen Auffangkörper darstellt. Am Auffangkörper 12 befindet sich ein Körperschallsensor 13, welcher einem Auswertesystem 14 zuzurechnen ist. Der Auffangkörper 12 ist, wie aus
Figur 1 hervorgeht, mit Hilfe von schwingungsdämpfenden Elementen 15 gelagert. - Was den Betrieb des Auswertesystems 14 betrifft, wird auf
Figur 2 verwiesen. In das Auswertesystem 14 gehen danach verschiedene Daten D1, D2, D3 ein. Hierbei handelt es sich um statistische Daten D1, dynamische Daten D2 und Sensordaten D3. Zu den statistischen Daten D1 zählen insbesondere der Kugeldurchmesser DW sowie die Gesamtlänge LR der Bahn 10. Die dynamischen Daten D2 umfassen die Drehzahl der Schleifscheibe 3, 4. Dies gilt entsprechend auch bei einer Rotation beider Schleifscheiben 3, 4. Als mit Hilfe des Körperschallsensors 13 gewonnene Sensordaten D3 sind die einzelnen Impulse zu nennen, welche durch das Auftreffen der Wälzkörper 2 auf die Messplatte 12 generiert werden. - Das Auswertesystem 14 stellt einen durchschnittlichen Zeitabstand dt zwischen zwei Signalen fest, die jeweils durch das Herabfallen eines Wälzkörpers 2 auf die Messplatte 12 erzeugt werden. Der Zeitraum, über welchen die Mittelung des durchschnittlichen Zeitabstands dt erfolgt, kann einstellbar sein. Alternativ kann die Anzahl der Einzelereignisse, das heißt akustischen Impulse, welche detektiert werden, bevor ein Mittelwert des Zeitabstandes dt gebildet wird, einstellbar sein.
- In jedem Fall wird eine Hochpassfilterung angewandt, um eine Verfälschung der von dem Auswertesystem 14 aufgenommenen Signale zu vermeiden. Der durchschnittliche Zeitabstand dt wird in Relation zur durchschnittlichen Verweildauer VwD der Wälzkörper 2 in der Schleifscheibenanordnung 5 gesetzt. Beträgt der durchschnittliche Zeitabstand dt beispielsweise ein Zehntel der durchschnittlichen Verweildauer VwD, so bedeutet dies, dass sich durchschnittlich zehn Wälzkörper 2 gleichzeitig im Schleifspalt zwischen den Schleifscheiben 3, 4 befinden. Ferner sei eine Gesamtlänge LR gegeben, welche in diesem Beispiel dem 50-fachen des Wälzkörperdurchmessers DW entspricht. Der Füllgrad FG der Schleifvorrichtung 1 - genauer gesagt: der Schleifscheibenanordnung 5 - beträgt nach der Formel

-
- 1
- Schleifvorrichtung
- 2
- Wälzkörper
- 3
- Schleifscheibe
- 4
- Schleifscheibe
- 5
- Schleifscheibenanordnung, Schleifmaschine im engeren Sinne
- 6
- Rille
- 7
- Rille
- 8
- Wälzkörperzulauf
- 9
- Wälzkörperablauf
- 10
- Bahn
- 11
- Auslaufband
- 12
- Messplatte, Auffangkörper
- 13
- Körperschallsensor
- 14
- Auswertesystem
- 15
- schwingungsdämpfendes Element
- α
- Winkel
- D1
- statistische Daten
- D2
- dynamische Daten
- D3
- Sensordaten
- dt
- durchschnittlicher Zeitabstand
- DW
- Wälzkörperdurchmesser
- FG
- Füllgrad
- LR
- Gesamtlänge der Bahn
- MA
- Mittelachse
- VwD
- durchschnittliche Verweildauer
Claims (10)
- Schleifvorrichtung (1) für Wälzkörper (2), umfassend mindestens eine Schleifscheibe (3, 4), welche zum Schleifen von in mindestens einer Bahn (10) der Schleifscheibe (3, 4) geleiteten Wälzkörpern (2) ausgebildet ist, gekennzeichnet durch ein Auswertesystem (14), welches zur einzelnen akustischen Erfassung durch die Bahn (10) geleiteter Wälzkörper (2) und damit zur Bestimmung des Füllgrades (FG) der Bahn (10) ausgebildet ist.
- Schleifvorrichtung (1) nach Anspruch 1, dadurch gekennzeichnet, dass durch die Schleifscheibe (3, 4) eine Mehrzahl ineinander geschachtelter Bahnen (10) für Wälzkörper (2) gebildet sind.
- Schleifvorrichtung (1) nach Anspruch 1, dadurch gekennzeichnet, dass durch die Schleifscheibe (3, 4) eine spiralförmige Bahn (10) für Wälzkörper (2) gebildet ist.
- Schleifvorrichtung (1) nach einem der Ansprüche 1 bis 3, gekennzeichnet durch einen dem Auswertesystem (14) zuzurechnenden Körperschallsensor (13), welcher zur akustischen Detektion des Fallens einzelner Wälzkörper (2) auf eine Messplatte (12) ausgebildet ist.
- Schleifvorrichtung (1) nach Anspruch 4, dadurch gekennzeichnet, dass die Messplatte (12) an schwingungsdämpfenden Elementen (15) gelagert ist.
- Schleifvorrichtung (1) nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass die Schleifscheibe (3, 4) horizontal angeordnet ist.
- Verfahren zur Ermittlung des Füllgrads (FG) einer Schleifvorrichtung (1), mit folgenden Schritten:- Bereitstellung einer Schleifscheibenanordnung (5), welche einen Wälzkörperzulauf (8), einen Wälzkörperablauf (9), sowie mindestens eine durch mindestens eine Schleifscheibe (3, 4) begrenzte Bahn (10) für zu schleifende Wälzkörper (2) aufweist,- Einfüllen von Wälzkörpern (2) in den Wälzkörperzulauf (8) und Schleifen der Wälzkörper (2),- Ausleiten der geschliffenen Wälzkörper (2) aus dem Wälzkörperablauf (9),- Akustische Erfassung der einzelnen aus dem Wälzkörperablauf (9) ausgeleiteten Wälzkörper (2) beim Herabfallen der Wälzkörper (2) auf einen Auffangkörper (12),- Bestimmung des Füllgrades (FG) der Schleifscheibenanordnung (5) aus den zeitlichen Abständen (dt) zwischen den erfassten akustischen, jeweils einem einzelnen Wälzkörper (2) zugeordneten Signalen, ausgehend von einer bekannten durchschnittlichen Verweildauer (VwD) der Wälzkörper (2) beim Schleifen in der Schleifscheibenanordnung (5) und von der bekannten Gesamtlänge (LR) der mindestens einen von den Wälzkörpern (2) beim Schleifen zu durchlaufenden Bahn (10) sowie von der Dimensionierung der Wälzkörper (2).
- Verfahren nach Anspruch 7, dadurch gekennzeichnet, dass der Füllgrad (FG) mit folgender Formel bestimmt wird:
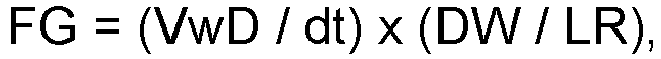 VwD = durchschnittliche Verweildauer der Wälzkörper (2) in der Schleifscheibenanordnung,dt = gemessener durchschnittlicher Zeitabstand zwischen zwei Signalen, die jeweils das Herabfallen eines Wälzkörpers (2) anzeigen,DW = Wälzkörperdurchmesser,LR = Gesamtlänge der mindestens einen für den Durchlauf der Wälzkörper (2) in der Schleifscheibenanordnung (5) zur Verfügung stehenden Bahn (10).
- Verfahren nach Anspruch 7 oder 8, dadurch gekennzeichnet, dass die akustischen Signale der auf den Auffangkörper (12) auftreffenden Wälzkörper (2) mit Hochpassfilterung verarbeitet werden.
- Verfahren nach einem der Ansprüche 7 bis 9, dadurch gekennzeichnet, dass der Füllgrad (FG) unter Berücksichtigung der Drehzahl der mindestens einen Schleifscheibe (3, 4) bestimmt wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102020115019.9A DE102020115019A1 (de) | 2020-06-05 | 2020-06-05 | Schleifvorrichtung für Wälzkörper und Verfahren zur Ermittlung des Füllgrads einer Schleifvorrichtung |
| PCT/DE2021/100283 WO2021244693A1 (de) | 2020-06-05 | 2021-03-22 | Schleifvorrichtung für wälzkörper und verfahren zur ermittlung des füllgrads einer schleifvorrichtung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4161730A1 EP4161730A1 (de) | 2023-04-12 |
| EP4161730B1 true EP4161730B1 (de) | 2024-05-29 |
Family
ID=75426282
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21716963.0A Active EP4161730B1 (de) | 2020-06-05 | 2021-03-22 | Schleifvorrichtung für wälzkörper und verfahren zur ermittlung des füllgrads einer schleifvorrichtung |
Country Status (6)
| Country | Link |
|---|---|
| EP (1) | EP4161730B1 (de) |
| CN (1) | CN115515749B (de) |
| DE (1) | DE102020115019A1 (de) |
| HU (1) | HUE067309T2 (de) |
| PL (1) | PL4161730T3 (de) |
| WO (1) | WO2021244693A1 (de) |
Family Cites Families (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE7410301U (de) | 1974-06-20 | Heraeus W Gmbh | Schleifvorrichtung, insbesondere für Kugeln | |
| DE193953C (de) | 1905-10-11 | |||
| SU1191263A2 (ru) * | 1983-11-05 | 1985-11-15 | Белорусский Ордена Трудового Красного Знамени Политехнический Институт | Устройство дл обработки шариков |
| JP3148762B2 (ja) | 1991-06-18 | 2001-03-26 | 株式会社ツバキ・ナカシマ | 鋼球研磨装置 |
| JP3245900B2 (ja) | 1991-09-02 | 2002-01-15 | 日本精工株式会社 | ボールラップ盤及びその使用方法 |
| DE4207910C2 (de) | 1992-03-12 | 1994-06-01 | Siemens Ag | Resonanzvermindernde Ummantelung für einen Körperschallsensor |
| WO1996033047A1 (de) | 1995-04-19 | 1996-10-24 | MESSERSCHMIDT, Jürgen | Läppmaschine |
| CN1072544C (zh) * | 1995-04-19 | 2001-10-10 | 贺伯特·皮克曼 | 研磨机 |
| GB2335875B (en) | 1998-04-02 | 2000-08-30 | Nsk Ltd | Sphere grinding apparatus |
| EP1412710B1 (de) * | 2001-07-27 | 2015-09-02 | Endress + Hauser GmbH + Co. KG | Verfahren zur auswertung von messsignalen eines nach dem lautzeitprinzip arbeitenden messgerätes |
| DE102005004038A1 (de) | 2005-01-27 | 2006-08-03 | Guilleaume-Werk Gmbh | Verfahren und Vorrichtung zum Schleifen von keramischen Kugeln |
| DE102007057136A1 (de) | 2007-11-28 | 2009-06-04 | Robert Bosch Gmbh | Schaltung für einen mikromechanischen Körperschallsensor und Verfahren zum Betrieb eines mikromechanischen Körperschallsensors |
| DE102012211634A1 (de) | 2012-07-04 | 2014-01-09 | Bütfering Schleiftechnik GmbH | Berührungsloses Abtastsystem für Schleifmaschinen |
| DE102012223775A1 (de) | 2012-12-19 | 2014-06-26 | BSH Bosch und Siemens Hausgeräte GmbH | Haushaltsgerät mit einem Körperschallsensor, System und entsprechendes Verfahren |
| CN103411646B (zh) * | 2013-08-22 | 2016-01-20 | 北矿机电科技有限责任公司 | 立磨机内钢球填充率的检测方法及系统 |
| CN103438934B (zh) * | 2013-08-27 | 2015-11-18 | 昆明理工大学 | 一种球磨机负荷参数检测方法及装置 |
| JP5941236B1 (ja) * | 2016-02-12 | 2016-06-29 | 株式会社天辻鋼球製作所 | 高精度球体寸法測定装置および球体研磨装置 |
| CN109500692A (zh) * | 2019-01-14 | 2019-03-22 | 张万进 | 一种磨钢球机的自动加压装置 |
-
2020
- 2020-06-05 DE DE102020115019.9A patent/DE102020115019A1/de not_active Withdrawn
-
2021
- 2021-03-22 EP EP21716963.0A patent/EP4161730B1/de active Active
- 2021-03-22 WO PCT/DE2021/100283 patent/WO2021244693A1/de not_active Ceased
- 2021-03-22 PL PL21716963.0T patent/PL4161730T3/pl unknown
- 2021-03-22 CN CN202180033635.XA patent/CN115515749B/zh active Active
- 2021-03-22 HU HUE21716963A patent/HUE067309T2/hu unknown
Also Published As
| Publication number | Publication date |
|---|---|
| WO2021244693A1 (de) | 2021-12-09 |
| PL4161730T3 (pl) | 2024-09-23 |
| CN115515749B (zh) | 2025-11-07 |
| HUE067309T2 (hu) | 2024-10-28 |
| EP4161730A1 (de) | 2023-04-12 |
| CN115515749A (zh) | 2022-12-23 |
| DE102020115019A1 (de) | 2021-12-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3581328B1 (de) | Werkzeugmaschineneinheit mit planlauffehler-kontrolle und prüfungsverfahren für den spannzustand | |
| WO2013060584A1 (de) | Vorrichtung und verfahren zum aussortieren von münzen aus einer metallschüttung | |
| EP1616163B1 (de) | Verfahren zur feststellung von körperschallereignissen in einem wälzlager | |
| DE112005002077T5 (de) | Zustandserfassungsvorrichtung, Zustandserfassungsverfahren, Zustandserfassungsprogramm, Informationsaufzeichnungsmedium dafür sowie Zustandsanzeigevorrichtung, Zustandsanzeigeverfahren, Zustandsanzeigeprogramm und Informationsaufzeichnungsmedium dafür | |
| DE102008004848A1 (de) | Vorrichtung und Verfahren zum Abrichten einer Bearbeitungsscheibe mittels eines rotierenden Abrichtwerkzeugs sowie Werkzeugmaschine mit einer derartigen Vorrichtung | |
| DE102007001620B4 (de) | Verfahren zum Betrieb einer Bearbeitungsmaschine sowie Werkzeughalterung | |
| EP3144070A1 (de) | Verfahren zum betrieb einer rohrmühle, anordnung zur ermittlung von charakteristischen daten einer rohrmühle sowie rohrmühle | |
| DE3827752A1 (de) | Verfahren und vorrichtung zur erfassung der oberflaeche von schleifscheiben | |
| DE3505408A1 (de) | Verfahren zum feststellen des verschleisses von schraemmeisseln einer schraemwalze | |
| EP3707488A1 (de) | Verfahren und vorrichtung zum auswuchten | |
| EP1560157A2 (de) | Verfahren und Vorrichtung zum optischen Zählen kleiner Körperchen | |
| CH682380A5 (de) | Verfahren und Vorrichtung zum Aussenrundschleifen eines zylindrischen Werkstückes. | |
| DE102020115019A1 (de) | Schleifvorrichtung für Wälzkörper und Verfahren zur Ermittlung des Füllgrads einer Schleifvorrichtung | |
| EP3103742B1 (de) | Vorrichtung zur vereinzelung von prüflingen | |
| DE102014003844A1 (de) | Verfahren zum Überprüfen eines mindestens zwei Schneiden aufweisenden Werkzeugs | |
| EP2742491B1 (de) | Vorrichtung und verfahren zum aussortieren von münzen aus einer metallschüttung | |
| DE3615963A1 (de) | Verfahren und vorrichtung zum ueberwachen der mahlguthoehe in einer mahlanlage | |
| WO2021143965A1 (de) | Verfahren und vorrichtung zur prüfung von wälzlagern mittels schwingungsanalyse | |
| EP2796242B1 (de) | Maschine zum Entgraten und Verfahren zu ihrer Einstellung | |
| DE102013221323A1 (de) | Schleifmaschine zum spitzenlosen Schleifen | |
| EP3536834A1 (de) | Ballenöffner | |
| EP1611805B1 (de) | Austragen von Tabakgut aus einem Zwischenspeicher | |
| DE102017105009B3 (de) | Verfahren zum Betrieb einer Rollenpresse | |
| DE10357596B3 (de) | Verfahren und Vorrichtung zur zerstörungsfreien Prüfung rotationssymmetrischer Werkstücke | |
| DE3517764C2 (de) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230105 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230523 |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240219 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502021003866 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: SK Ref legal event code: T3 Ref document number: E 44401 Country of ref document: SK |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240929 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240830 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| REG | Reference to a national code |
Ref country code: HU Ref legal event code: AG4A Ref document number: E067309 Country of ref document: HU |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240829 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240929 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240830 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240829 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502021003866 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250417 Year of fee payment: 5 |
|
| 26N | No opposition filed |
Effective date: 20250303 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240529 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251024 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250322 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250322 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260324 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260331 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: RO Payment date: 20260316 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: HU Payment date: 20260323 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20260313 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SK Payment date: 20260317 Year of fee payment: 6 |