EP3595825B1 - Rollenrichtmaschine und verfahren zum betrieb einer solchen - Google Patents
Rollenrichtmaschine und verfahren zum betrieb einer solchen Download PDFInfo
- Publication number
- EP3595825B1 EP3595825B1 EP18713141.2A EP18713141A EP3595825B1 EP 3595825 B1 EP3595825 B1 EP 3595825B1 EP 18713141 A EP18713141 A EP 18713141A EP 3595825 B1 EP3595825 B1 EP 3595825B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- straightening
- roll
- machine
- machine control
- rolls
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D1/00—Straightening, restoring form or removing local distortions of sheet metal or specific articles made therefrom; Stretching sheet metal combined with rolling
- B21D1/02—Straightening, restoring form or removing local distortions of sheet metal or specific articles made therefrom; Stretching sheet metal combined with rolling by rollers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D1/00—Straightening, restoring form or removing local distortions of sheet metal or specific articles made therefrom; Stretching sheet metal combined with rolling
- B21D1/05—Stretching combined with rolling
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21B—ROLLING OF METAL
- B21B15/00—Arrangements for performing additional metal-working operations specially combined with or arranged in, or specially adapted for use in connection with, metal-rolling mills
- B21B2015/0071—Levelling the rolled product
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21B—ROLLING OF METAL
- B21B37/00—Control devices or methods specially adapted for metal-rolling mills or the work produced thereby
- B21B37/46—Roll speed or drive motor control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D3/00—Straightening or restoring form of metal rods, metal tubes, metal profiles, or specific articles made therefrom, whether or not in combination with sheet metal parts
- B21D3/02—Straightening or restoring form of metal rods, metal tubes, metal profiles, or specific articles made therefrom, whether or not in combination with sheet metal parts by rollers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D37/00—Tools as parts of machines covered by this subclass
- B21D37/14—Particular arrangements for handling and holding in place complete dies
- B21D37/147—Tool exchange carts
Definitions
- the invention relates to a roll straightening machine with a set of upper and lower straightening rolls, each straightening roll being provided with a rotary drive to rotate the straightening roll, caused by a machine control, and thus conveying and straightening a metallic flat material to be straightened in a conveying direction.
- the invention also relates to a method for operating such a roll straightening machine.
- the DE 1 930 349 A which is a basis for the preambles of the independent claims 1 and 7, discloses both a bilateral drive for the straightening rollers and their individual drive.
- the US 2013/327109 A1 or the KR 10 1508711 B1 provides a pair of driving rollers in front of or behind the straightening roller unit in order to apply additional tape tension to the material. This is intended to limit the torques required.
- the KR 10 1508711 B1 provides a pair of driving rollers in front of or behind the straightening roller unit in order to apply additional tape tension to the material. This is intended to limit the torques required.
- the invention is therefore based on the object of developing a roller straightening machine of the type mentioned at the outset and a method for operating such in such a way that an improved and optimized straightening result can be achieved in comparison with the previously known solution explained above.
- the solution to this object by the invention is characterized in that the machine control is designed to apply a parameter determining the rotational movement of the straightening roll to the respective first and second rotary drives individually according to a value specified.
- the machine control can be connected to a setpoint presetting device which prescribes the parameters for the rotary movement of the straightening rollers for all rotary drives.
- the machine control is preferably designed to apply a predetermined torque to the respective first and second rotary drives.
- the machine control can be designed to act on the respective first and second rotary drives with a predetermined rotational speed.
- the machine control can also be designed to regulate the parameters determining the rotational movement of the straightening roller in a closed control loop.
- sensors for detecting the torque and / or the rotational speed are arranged in the area of the first and second rotary drives and are connected to the machine control.
- the method for operating such a roller straightening machine provides that each straightening roller has a first rotary drive which rotates one axial end of the straightening roller, and a second rotary drive which rotates the other axial end of the straightening roller, with the machine control for the respective first and second rotary drives, individual values for at least one parameter which determines the rotary movement of the straightening roller are specified.
- Setpoint values for the parameters for the rotary movement of the straightening rollers can be specified for the machine control by a setpoint value generator.
- the setpoint generator can be connected to a module in which a number of different straightening strategies are stored, with a data record for the parameters for the rotational movement of the straightening rollers being available for each straightening strategy, the module providing the setpoint generator with the data set according to a selected straightening strategy.
- each individual straightening roller can be driven either on one side or on both sides.
- Each straightening roller drive can have its own drive control.
- a roller straightening machine and a method for its operation are accordingly provided, which enables optimal control of the individual, bilateral drives of each straightening roller and thus allows an individually influenceable straightening process.
- a setpoint specification of the drive parameters can take place according to the specification of a control unit.
- the control unit can be controlled or regulated by a straightening strategy.
- the straightening strategy can take local changes in the straightening gap into account.
- a precise setting of the drive parameters of each driven straightening roller (with regard to speed and / or torque) is possible, in particular a one-sided or a two-sided drive.
- a targeted distribution of the drive parameters to the sides and / or the selection of the straightening rollers can thus also take place. It is also possible to synchronize the drive parameters and, if necessary, also to trim the drive parameters in a targeted manner.
- the proposed solution can also be used for load balancing control for targeted torque distribution, which enables optimized utilization of the component life of the components in the drive train.
- load balancing regulation can take place on the basis of the straightening strategy.
- the (active) straightening roller drives can first be controlled according to the specification of setpoint values that are specified by the straightening strategy of the control unit. Then the Execution of the straightening process with the intended or specified drive values for the individual straightening rolls. If necessary, the control of the active straightening roller drives can be corrected (in a closed control loop), ie on the basis of a setpoint / actual value comparison of the drive values during a straightening pass.
- the drives can be regulated or controlled separately or jointly. As mentioned, synchronized operation of the drives is also possible.
- the straightening strategy can take into account the types of defects in the material to be straightened. Signs of wear and tear on the system (i.e. in particular wear on the tools) can also be taken into account.
- the drive for the straightening rollers can be an assembly unit consisting of an (electric or hydraulic) drive motor and, if necessary, an associated transmission gear (including spindle, shafts and couplings, etc.).
- the straightening roller drives provided for this purpose can be activated if they are actively involved in the forming process of the material and are to transmit torque.
- individual drives can also run loosely (not driven) without transmitting a torque to the roller; Such rollers can also be switched off completely; their drives are then passive.
- the proposed roller straightening machine or the explained method is preferably used for high-strength materials for which a very high Torque of the straightening rolls is required for the straightening process. They are particularly suitable for straightening high-strength steel sheets or strips.
- the proposal according to the invention thus results in the fact that the separate two-sided presetting and regulation of the torque and / or speed of the straightening rollers can react individually and promptly to locally acting distortions and flatness errors, namely when introducing very high torques.
- the straightening range of a straightening machine can thus be expanded, so that the product range that can be processed with a given system configuration is expanded. This means that, in the given case, there is no need to invest in an additional straightening machine, because a greater coverage of the product range can be achieved. Alternatively, the size of a straightening machine can be reduced if the task at hand is present.
- a change in the straightening effect can also be set in a targeted manner by changing the torque on one or more straightening rollers on one or both sides, so that a further effective actuator for improving flatness is provided for the known adjustment of the straightening rollers (by adjusting, bending, pivoting).
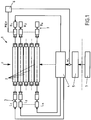
- FIG. 1 An exemplary embodiment of the invention is shown in the drawing.
- the single figure shows a schematic plan view of a roller straightening machine for straightening a metallic strip.
- the figure shows a schematic representation of the top view of a roller straightening machine 1 with a number of straightening rollers 2, of which only one set is shown.
- An upper and a lower set of straightening rollers 2 are provided for straightening a metallic strip (not shown).
- the strip is conveyed in a conveying direction F.
- Each straightening roll 2 has a rotary drive 3, which in the present case consists of a first rotary drive and a second rotary drive, which are each arranged in the two axial ends of the straightening rolls 2.
- Each straightening roll 2 has a drive on both sides which can be controlled by a machine control 4. This is shown as an example for the left-hand side of the roller straightening machine 1, the first rotary drives L 1 , L 2 ,... To L n being designated.
- Second rotary drives R 1 , R 2 , ... to R n are accordingly provided on the right-hand side.
- the straightening rolls 2 are given their operating parameters by the machine control 4 through the respective first and second rotary drives. This individual control applies to both axial ends of the straightening rollers, i.e. to both rotary drives.
- the right-hand and left-hand control of all straightening rollers 2 takes place independently of one another.
- the relevant parameters for the rotary drive are specified for them by the machine control, i.e. specifically the torque Md with which the rotary drive drives the straightening rollers 2, as well as their speed (or rotational speed).
- the specified values for the torque or the speed are adhered to by the machine control 4 in a closed control loop, for which sensors 6 are present (only one of which is shown in the figure), which the actual values (for the torque or the Speed) and pass it on to the machine control 4 so that readjustment can take place in the event of deviations from the setpoint values.
- the machine control 4 transmits further adjustment parameters to the straightening machine in order to set the straightening gap and to maintain it in a controlled manner at specified values. This is done by adjusting the immersion depth, bending, pivoting, compensation systems, etc. This is, however, the previously known mode of operation of a roller straightening machine, so that said control is only shown schematically in the figure as a dashed arrow.
- the machine control 4 is connected to a setpoint presetting device 5 in which the specific data for torques and speeds are available.
- the machine control 4 thus converts the data received from the setpoint presetting device 5 as setpoint presetting into control values for machine functionalities.
- the setpoint specification contains all the necessary parameters, including the drive parameters for setting each straightening roll of the straightening machine and the straightening gap for the respective straightening pass.
- each straightening roller 2 can be expanded to include a choice between a one-sided or a two-sided (both-sided) drive, which is specified depending on the desired straightening strategy.
- a module 7 for storing and / or calculating straightening strategies, with which the setpoint value preset is supplied. The selection of a defined straightening strategy thus leads to the specification of corresponding data from module 7 to setpoint value presetting device 5 and further to machine control 4.
- a targeted distribution of the drive parameters can be set so that the drives are synchronized or controlled or regulated with an intended, fixed trim. In this way, the directing influence on the item to be straightened can be specified in a targeted manner.
- the individual control of the two drives of each straightening roll is particularly advantageous with regard to load balancing control of two adjacent straightening rolls. This enables positive effects on the service life of the drives to be achieved through targeted torque distribution.
- the integration of the drive control in a regulation ie the adaptation of the manipulated variables torque Md or speed n, is shown on the right-hand side of the figure.
- the measured variables Md and / or n are determined from the drive train by the sensor 6 and sent as a target / actual value comparison to the machine control 4, which corrects the control deviation.
- This individual control is provided for each right-hand and left-hand drive.
- This control loop is shown in the illustration of Figure 1 limited to drive R1.
- the proposed roller straightening machine 1 can have various concepts and corresponding specific construction details for changing the rollers. For this purpose it makes sense (but not absolutely necessary) to place the drives, at least on the side to which the roll change is to take place, on a common base frame in order to implement the intended movement as simply as possible, in one block. An exchange of all rollers or individual rollers can be provided. In any case, the roller or the entire set of rollers must be decoupled from their drives, on both sides and for those rollers that are to be removed from the area of the straightening machine.
- the drive on one side (individually or for the entirety of all rolls) is removed from the roll change zone.
- the drive is shifted in the direction of the roll axis and / or across it, so that the space in front of the straightening machine is free to remove the set of rolls or a single roll and insert a new roll or set of rolls bring in the straightening machine.
- the proposed roller straightening machine can be used for processing metal sheets, strips and sections thereof.
- the material thicknesses are preferably between 1 mm and 70 mm, particularly preferably between 1 mm and 30 mm; the maximum material thickness is 150 mm.
- the material width is preferably between 600 mm and 6,000 mm; the maximum material width is 7,000 mm.
- the material temperature during processing in the roller straightening machine is less than 600 ° C.
- the yield point of the material is preferably above 460 MPa, in particular above 800 MPa.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Straightening Metal Sheet-Like Bodies (AREA)
Description
- Die Erfindung betrifft eine Rollenrichtmaschine mit einem Satz oberer und unterer Richtwalzen, wobei jede Richtwalze mit einem Drehantrieb versehen ist, um, veranlasst von einer Maschinensteuerung, die Richtwalze zu drehen und so ein zu richtendes metallisches Flachmaterial in eine Förderrichtung zu fördern und dabei zu richten. Des weiteren betrifft die Erfindung ein Verfahren zum Betrieb einer solchen Rollenrichtmaschine.
- Beim Richten hochfester Bänder und Bleche wird ein hohes Moment in die Richtwalzen eingeleitet, um die notwendige Überstreckung zur Herstellung ebener Materialien einzustellen. Das zulässige Moment wird durch die Geometrie des Richtwalzenzapfens begrenzt.
- Bekannt sind dabei beidseitig angetriebene Richtmaschinen, die in der Regel einen Gruppenantrieb aufweisen. Ebenfalls bekannt sind Einzel-Antriebe von Richtwalzen, mit denen die Richtwalzen lediglich auf einer Seite angetrieben werden.
- Die
DE 1 930 349 A , welches ein Basis für die Oberbegriffe der unabhängigen Ansprüche 1 und 7 ist, offenbart sowohl einen beidseitigen Antrieb der Richtwalzen, als auch deren Einzelantrieb. Bei dieser Lösung ist jedoch vorgesehen, den beidseitigen Antrieb ausschließlich aus Platzgründen einzusetzen, um ausreichenden Bauraum für die Anordnung von Einzelantrieben zu schaffen. Indem der Antrieb auf beiden Seiten einer Richtwalze angeordnet wird, kann jeder Antrieb mit der halben Leistung arbeiten und somit in einem verringerten Bauraum untergebracht werden. - Die
US 2013/327109 A1 bzw. dieKR 10 1508711 B1 - Die
KR 10 1508711 B1 - Beim Richten hochfester Bänder und Bleche werden besondere Ansprüche an die gesamte Richtmaschine gestellt, um die bestmögliche Ebenheit des Materials einzustellen. Dabei ist es für den Richtprozess erforderlich, sehr hohe Momente in die Richtwalzen einzuleiten. Gleichzeitig müssen die Richtwalzen jedoch in der Lage sein, auch komplexe Ebenheitsfehler über individuelle Ansteuerung von Maschinenfunktionen zur realisieren.
- Bei einseitig angetriebenen Richtwalzen kann es bei hohem Momenteneintrag zu nicht beeinflussbaren Verdrillungen zwischen der Richtwalze und dem zu richtenden Material kommen, was zu einen ungleichmäßigen Richtverhalten führt, welches mit Qualitätseinbußen im Richtergebnis einhergeht. Darüber hinaus ist die Höhe des zulässigen Drehmoments durch die Dimensionierung des Richtwalzenzapfens begrenzt.
- Bei zweiseitig angetriebenen Richtwalzen mit Gruppenantrieb kann das Drehmoment nur für alle Richtrollen gemeinsam eingestellt werden. Demgemäß kann die Einstellung des Drehmoments bzw. der Drehzahl zur Einstellung eines Richtspaltes nachteilig nur für alle Richtwalzen gemeinsam erfolgen. Darüber hinaus weisen die notwendigen Verteilergetriebe zusätzliche Verlust- und Verteilungsdefizite auf.
- Die Anordnung zusätzlicher Treiberrollen zur Aufbringung eines Vor- bzw. Rückzuges wirkt sich negativ auf die Richtwalzengeometrie aus, weil nämlich hierdurch die Richtwalzen in Zugrichtung ausgelenkt werden. Damit wird der Richtspalt geometrisch deformiert und das Richtergebnis verschlechtert.
- Die Erfindung liegt daher die Aufgabe zugrunde, eine Rollenrichtmaschine der eingangs genannten Art sowie ein Verfahren zum Betrieb einer solchen so fortzubilden, dass im Vergleich mit der oben erläuterten vorbekannten Lösung ein verbessertes und optimiertes Richtergebnis erreicht werden kann.
- Die Lösung dieser Aufgabe durch die Erfindung ist dadurch gekennzeichnet, dass die Maschinensteuerung ausgebildet ist, die jeweiligen ersten und zweiten Drehantriebe nach Vorgabe eines Wertes individuell mit einem die Drehbewegung der Richtwalze bestimmenden Parameter zu beaufschlagen.
- Die Maschinensteuerung kann dabei mit einem Sollwertvorgeber in Verbindung stehen, der für alle Drehantriebe die Parameter für die Drehbewegung der Richtwalzen vorgibt.
- Die Maschinensteuerung ist dabei bevorzugt ausgebildet, die jeweiligen ersten und zweiten Drehantriebe mit einem vorgegebenen Drehmoment zu beaufschlagen. Gleichermaßen kann die Maschinensteuerung ausgebildet sein, die jeweiligen ersten und zweiten Drehantriebe mit einer vorgegebenen Drehgeschwindigkeit zu beaufschlagen.
- Die Maschinensteuerung kann ferner ausgebildet sein, die die Drehbewegung der Richtwalze bestimmenden Parameter im geschlossenen Regelkreis zu regeln. In diesem Falle ist bevorzugt vorgesehen, dass im Bereich der ersten und zweiten Drehantriebe Sensoren für die Erfassung des Drehmoments und/oder der Drehgeschwindigkeit angeordnet sind, die mit der Maschinensteuerung in Verbindung stehen.
- Das Verfahren zum Betrieb einer solchen Rollenrichtmaschine sieht erfindungsgemäß vor, dass jede Richtwalze einen ersten Drehantrieb aufweist, der das eine axiale Ende der Richtwalze dreht, und einen zweiten Drehantrieb aufweist, der das andere axiale Ende der Richtwalze dreht, wobei über die Maschinensteuerung für die jeweiligen ersten und zweiten Drehantriebe individuelle Werte für mindestens einen die Drehbewegung der Richtwalze bestimmenden Parameter vorgegeben werden.
- Dabei ist bevorzugt vorgesehen, dass die Maschinensteuerung wahlweise in einem der folgenden Betriebsmodi betrieben wird:
- a) Betreiben nur der ersten Drehantriebe der Richtwalzen;
- b) Betreiben nur der zweiten Drehantriebe der Richtwalzen;
- c) Betreiben sowohl der ersten Drehantriebe als auch der zweiten Drehantriebe der Richtwalzen.
- Der Maschinensteuerung können dabei von einem Sollwertvorgeber Sollwerte für die Parameter für die Drehbewegung der Richtwalzen vorgegeben werden.
- Der Sollwertvorgeber kann dabei mit einem Modul in Verbindung stehen, in dem eine Anzahl verschiedener Richtstrategien gespeichert sind, wobei für jede Richtstrategie ein Datensatz für die Parameter für die Drehbewegung der Richtwalzen vorhanden ist, wobei das Modul dem Sollwertvorgeber den Datensatz gemäß einer ausgewählten Richtstrategie vorgibt.
- Somit sieht die Erfindung vor, dass jede einzelne Richtwalze wahlweise einseitig oder beidseitig antreibbar ist. Jeder Richtwalzenantrieb kann dabei eine eigene Antriebssteuerung aufweisen.
- Ausgehend von der eingangs erläuterten vorbekannten Lösung wird demgemäß eine Rollenrichtmaschine sowie ein Verfahren zu deren Betrieb bereitgestellt, die bzw. das eine optimale Ansteuerung der einzelnen, beidseitigen Antriebe einer jeden Richtwalze ermöglicht und somit einen individuell beeinflussbaren Richtvorgang erlaubt.
- Es kann eine Sollwertvorgabe der Antriebsparameter (Drehmoment, Drehzahl bzw. Drehgeschwindigkeit) nach Vorgabe einer Ansteuereinheit erfolgen. Dabei kann die Ansteuereinheit durch eine Richtstrategie gesteuert bzw. geregelt werden. Die Richtstrategie kann dabei lokale Veränderungen des Richtspalts berücksichtigen. Es ist eine genaue Einstellung der Antriebsparameter einer jeden angetriebenen Richtwalze (hinsichtlich Drehzahl und/oder Drehmoment) möglich, insbesondere ein einseitiger oder ein beidseitiger Antrieb.
- Es kann somit auch eine gezielte Verteilung der Antriebsparameter auf die Seiten und/oder die Auswahl der Richtwalzen erfolgen. Möglich ist weiterhin eine Synchronisation der Antriebsparameter sowie bei Bedarf auch eine gezielte Vertrimmung der Antriebsparameter.
- Durch die vorgeschlagene Lösung kann ferner eine Lastausgleichsregelung zur gezielten Drehmomentverteilung erfolgen, womit eine optimierte Ausnutzung der Bauteillebensdauer der Komponenten im Antriebsstrang möglich wird. Eine solche Lastausgleichsregelung kann auf Basis der Richtstrategie erfolgen.
- Sehr vorteilhaft ist weiterhin, dass im Reversierbetrieb der Richtmaschine vollständig symmetrische Bedingungen zum vorhergehenden Richt-Stich einstellbar sind.
- Bei dem vorgeschlagenen Verfahren kann zunächst ein Ansteuern der (aktiven) Richtwalzenantriebe nach Vorgabe von Sollwerten erfolgen, die durch die Richtstrategie der Ansteuereinheit vorgegeben werden. Anschließend erfolgt die Durchführung des Richtvorgangs mit den vorgesehen bzw. vorgegebenen Antriebswerten für die einzelnen Richtwalzen. Bedarfsweise kann (im geschlossenen Regelkreis) eine Korrektur der Ansteuerung der aktiven Richtwalzenantriebe erfolgen, d. h. auf Basis eines Soll-Ist-Wert-Vergleichs der Antriebswerte während eines Richtstiches.
- Dabei kann eine getrennte oder auch eine gemeinsame Regelung bzw. Steuerung der Antriebe erfolgen. Wie erwähnt, ist auch ein synchronisierter Betrieb der Antriebe möglich.
- Die Richtstrategie kann dabei Fehlerarten des zu richtenden Materials berücksichtigen. Gleichermaßen berücksichtigt werden können auch Verschleißerscheinungen der Anlage (d. h. namentlich Verschleiß der Werkzeuge).
- Bei dem Antrieb für die Richtwalzen kann es sich um eine Baugruppeneinheit handeln, die aus einem (elektrischen oder hydraulischen) Antriebsmotor und gegebenenfalls einem zugehörigen Übersetzungsgetriebe (samt Spindel, Wellen und Kupplungen etc.) bestehen.
- Zumeist sind sämtliche Richtwalzen aktiv angetrieben. Möglich ist es allerdings auch, dass teilweise Richtwalzen nicht angetrieben werden. Demgemäß können nach der Vorgabe einer zum Einsatz kommenden Richtstrategie die hierfür vorgesehenen Richtwalzenantriebe aktiv geschaltet werden, sofern sie aktiv am Umformprozess des Materials beteiligt sind und Drehmoment übertragen sollen. Indes können auch einzelne Antriebe lose (nicht angetrieben) mitlaufen, ohne ein Drehmoment in die Walze zu übertragen; solche Walzen können auch ganz abgeschaltet werden, deren Antriebe sind dann passiv.
- Die vorgeschlagene Rollenrichtmaschine bzw. das erläuterte Verfahren kommt bevorzugt bei hochfesten Materialien zum Einsatz, bei denen ein sehr hohes Drehmoment der Richtwalzen für den Richtvorgang benötigt wird. Besonders geeignet sind sie für das Richten von hochfesten Stahlblechen oder -bändern.
- In vorteilhafter Weise ergibt sich somit durch den erfindungsgemäßen Vorschlag, dass durch das getrennte beidseitige Voreinstellen und Regeln von Drehmoment und/oder Drehzahl der Richtwalzen auf lokal wirkende Verwerfungen und Planheitsfehler individuell und zeitnah reagiert werden kann, und zwar bei der Einleitung sehr hoher Drehmomente.
- Damit lässt sich der Richtbereich einer Richtmaschine erweitern, so dass das Produktspektrum, welches sich bei einer gegebene Anlagenkonfiguration bearbeiten lässt, erweitert wird. Damit kann im gegebenen Falle die Notwendigkeit entfallen, in eine weitere Richtmaschine investieren zu müssen, weil eine höhere Abdeckung des Produktspektrums erreicht werden kann. Alternativ kann die Baugröße einer Richtmaschine bei vorhandener Aufgabenstellung verringert werden.
- Es lässt sich weiterhin eine Veränderung des Richteffektes durch einseitige oder beidseitige Veränderung des Drehmoments an einer oder mehreren Richtwalzen gezielt einstellen, so dass zur bekannten Anstellung der Richtwalzen (durch Anstellung, Biegung, Schwenkung) ein weiteres effektives Stellglied zur Ebenheitsverbesserung bereitgestellt wird.
- Bei Reversierbetrieb der Richtmaschine lassen sich vollsymmetrische Bedingungen zum vorherigen Richtstich herstellen.
- In der Zeichnung ist ein Ausführungsbeispiel der Erfindung dargestellt. Die einzige Figur zeigt in der Draufsicht schematisch eine Rollenrichtmaschine zum Richten eines metallischen Bandes.
- Die Figur zeigt in schematischer Darstellung die Draufsicht auf eine Rollenrichtmaschine 1 mit einer Anzahl Richtwalzen 2, von denen nur ein Satz dargestellt ist. Zum Richten eines nicht dargestellten metallischen Bandes ist ein oberer und ein unterer Satz an Richtwalzen 2 vorgesehen. Beim Richtvorgang wird das Band in eine Förderrichtung F gefördert.
- Jede Richtwalze 2 hat dabei einen Drehantrieb 3, der vorliegend aus einem ersten Drehantrieb und einem zweiten Drehantrieb besteht, die jeweils in den beiden axialen Enden der Richtwalzen 2 angeordnet sind. Jede Richtwalze 2 hat also beidseitig einen Antrieb, der jeweils durch eine Maschinensteuerung 4 ansteuerbar ist. Dies ist exemplarisch für die linke Seite der Rollenrichtmaschine 1 dargestellt, wobei die ersten Drehantriebe L1, L2, ... bis Ln bezeichnet sind. Entsprechend sind zweite Drehantriebe R1, R2, ... bis Rn auf der rechten Seite vorgesehen.
- Durch die jeweiligen ersten und zweiten Drehantriebe bekommen die Richtwalzen 2 ihre Betriebsparameter durch die Maschinensteuerung 4 vorgegeben. Diese einzelne Ansteuerung gilt für beide axialen Enden der Richtwalzen, also für beide Drehantriebe. Die rechtsseitige und linksseitige Ansteuerung aller Richtwalzen 2 erfolgt dabei unabhängig voneinander.
- Dabei gilt für jeden einzelnen der ersten und zweiten Drehantriebe, dass für diese von der Maschinensteuerung die maßgeblichen Parameter für den Drehantrieb vorgegeben werden, d. h. namentlich das Drehmoment Md, mit dem der Drehantrieb die Richtwalzen 2 antreibt, sowie deren Drehzahl (bzw. Drehgeschwindigkeit). Das Einhalten der vorgegebenen Werte für das Drehmoment bzw. die Drehzahl erfolgt durch die Maschinensteuerung 4 im geschlossenen Regelkreis, wozu Sensoren 6 vorhanden sind (von denen in der Figur nur einer dargestellt ist), welche die Ist-Werte (für das Drehmoment bzw. die Drehzahl) erfassen und an die Maschinensteuerung 4 weitergeben, so dass bei Abweichungen von Soll-Werten eine Nachregelung erfolgen kann.
- Über die Ansteuerung sämtlicher Antriebe hinaus gibt die Maschinensteuerung 4 weitere Anstellparameter an die Richtmaschine weiter, um den Richtspalt einzustellen und geregelt auf vorgegebenen Werten einzuhalten. Dies geschieht über die Anstellung der Eintauchtiefe, der Biegung, der Schwenkung, der Kompensationssysteme, etc. Hierbei handelt es sich allerdings um die an sich vorbekannte Betriebsweise einer Rollenrichtmaschine, so dass besagte Ansteuerung in der Figur nur schematisch als gestrichelter Pfeil dargestellt ist.
- Es sei in diesem Zusammenhang auf die gegenseitige Beeinflussung von Richtspaltdimensionen, Materialparametern, Anstellparametern und Antriebsparametern hingewiesen, so dass jede Änderung nicht isoliert betrachtet, sondern im Rahmen des Regelungskonzepts insgesamt berücksichtigt wird.
- Die Maschinensteuerung 4 steht mit einem Sollwertvorgeber 5 in Verbindung, in dem die konkreten Daten für Drehmomente und Drehzahlen vorliegen. Die Maschinensteuerung 4 setzt somit die vom Sollwertvorgeber 5 als Sollwertvorgabe erhaltenen Daten in Ansteuerwerte für Maschinenfunktionalitäten um. Die Sollwertvorgabe enthält dabei alle nötigen Parameter, also auch der Antriebsparameter zur Einstellung einer jeden Richtwalze der Richtmaschine und des Richtspaltes für den jeweiligen Richtstich.
- Die genaue Einstellung der Antriebsparameter (Drehmoment, Drehzahl) einer jeden Richtwalze 2 kann um die Auswahl zwischen einem einseitigen oder einem zweiseitigen (beidseitigen) Antrieb erweitert werden, was abhängig von der gewünschten Richtstrategie vorgegeben wird. Hierzu ist ein Modul 7 zur Speicherung und/oder Berechnung von Richtstrategien vorhanden, mit dem der Sollwertvorgeber versorgt wird. Die Auswahl einer definierten Richtstrategie führt somit zur Vorgabe entsprechender Daten vom Modul 7 auf den Sollwertvorgeber 5 und weiter auf die Maschinensteuerung 4.
- Darüber hinaus lässt sich durch die einzelne Ansteuerung des linken oder rechten Richtwalzenantriebes Ln, Rn eine gezielte Verteilung der Antriebsparameter einstellen, so dass die Antriebe synchronisiert oder mit einer beabsichtigen festgelegten Vertrimmung angesteuert bzw. geregelt werden. Somit kann gezielt der Richteinfluss auf das zu richtende Gut vorgegeben werden.
- Besonders vorteilhaft ist die Einzelansteuerung der beiden Antriebe einer jeden Richtwalze hinsichtlich einer Lastausgleichsregelung zweier benachbarter Richtwalzen. Damit lassen sich positive Effekte auf die Lebensdauer der Antriebe durch eine gezielte Drehmomentenverteilung erreichen.
- Die Einbindung der Antriebssteuerung in eine Regelung, d. h. die Anpassung der Stellgrößen Drehmoment Md bzw. Drehzahl n ist auf der rechten Seite der Figur dargestellt. Aus dem Antriebsstrang werden die Messgrößen Md und/oder n durch den Sensor 6 ermittelt und als Soll/Ist-Wertvergleich zur Maschinensteuerung 4 geleitet, welche die Regelabweichung korrigiert. Diese Einzelregelung ist für jeden rechtsseitigen und linksseitigen Antrieb vorgesehen. Lediglich aus Gründen der Übersichtlichkeit wird dieser Regelkreis in der Darstellung von
Figur 1 auf Antrieb R1 begrenzt. - Die vorgeschlagene Rollenrichtmaschine 1 kann zum Wechseln der Walzen diverse Konzepte und entsprechende spezifische Konstruktionsdetails aufweisen. Dazu ist es sinnvoll (aber nicht zwangsläufig erforderlich), die Antriebe, zumindest der Seite, zu der der Walzenwechsel erfolgen soll, auf einen gemeinsamen Grundrahmen zu setzen, um die vorgesehene Verfahrung möglichst einfach, in einem Block, zu realisieren. Es kann ein Austausch sämtlicher Walzen oder auch einzelner Walzen vorgesehen sein. In jedem Fall muss die Walze bzw. der gesamte Walzensatz von ihren Antrieben entkoppelt werden, und zwar auf beiden Seiten und für diejenigen Walzen, die aus dem Bereich der Richtmaschine entfernt werden sollen.
- Für den Walzenwechsel wird der Antrieb einer Seite (einzeln oder für die Gesamtheit aller Walzen) von der Walzenwechselzone entfernt. Dazu wird der Antrieb je nach den Platzverhältnissen des Anlagenlayouts in Richtung der Walzenachse und/oder quer dazu verschoben, so dass der Raum vor der Richtmaschine frei wird, um den Walzensatz bzw. eine einzelne Walze zu entfernen und eine neue Walze bzw. einen Walzensatz in die Richtmaschine einzubringen.
- Anschließend wird der Antrieb wieder in seine Betriebsposition zurück verbracht, die Richtrollen an die Antriebe angekoppelt und die Richtmaschine in Betriebsbereitschaft versetzt.
- Die vorgeschlagene Rollenrichtmaschine kann zur Verarbeitung von Blechen, Bändern und Ausschnitten davon eingesetzt werden. Die Materialdicken betragen bevorzugt zwischen 1 mm und 70 mm, besonders bevorzugt zwischen 1mm und 30mm; die maximale Materialdicke liegt bei 150 mm.
Die Materialbreite liegt bevorzugt zwischen 600 mm und 6.000 mm; die maximale Materialbreite liegt bei 7.000 mm. Die Materialtemperatur liegt bei der Verarbeitung in der Rollenrichtmaschine bei weniger als 600° C. Die Streckgrenzen des Materials liegt bevorzugt über 460 MPa, insbesondere über 800 MPa. -
- 1
- Rollenrichtmaschine
- 2
- Richtwalze
- 3
- Drehantrieb
- 4
- Maschinensteuerung
- 5
- Sollwertvorgeber
- 6
- Sensor
- 7
- Modul zur Speicherung von Richtstrategien
- L1, L2, ..., Ln)
- erster Drehantrieb
- R1, R2, ..., Rn)
- zweiter Drehantrieb
- F
- Förderrichtung
- Md
- Drehmoment
- n
- Drehgeschwindigkeit / Drehzahl
Claims (10)
- Rollenrichtmaschine (1) mit einem Satz oberer und unterer Richtwalzen (2), wobei jede Richtwalze (2) mit einem Drehantrieb (3) versehen ist, um, veranlasst von einer Maschinensteuerung (4), die Richtwalze (2) zu drehen und so ein zu richtendes metallisches Flachmaterial in eine Förderrichtung (F) zu fördern und dabei zu richten,
wobei jede Richtwalze (2) einen ersten Drehantrieb (L1, L2, ..., Ln) aufweist, der das eine axiale Ende der Richtwalze (2) drehen kann, und einen zweiten Drehantrieb (R1, R2, ..., Rn) aufweist, der das andere axiale Ende der Richtwalze (2) drehen kann, dadurch gekennzeichnet, dass die Maschinensteuerung (4) ausgebildet ist, die jeweiligen ersten und zweiten Drehantriebe (L1, L2, ..., Ln, R1, R2, ..., Rn) nach Vorgabe eines Wertes individuell mit einem die Drehbewegung der Richtwalze (2) bestimmenden Parameter zu beaufschlagen. - Rollenrichtmaschine nach Anspruch 1, dadurch gekennzeichnet, dass die Maschinensteuerung (4) mit einem Sollwertvorgeber (5) in Verbindung steht, der für alle Drehantriebe (L1, L2, ..., Ln, R1, R2, ..., Rn) die Parameter für die Drehbewegung der Richtwalzen (2) vorgibt.
- Rollenrichtmaschine nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die Maschinensteuerung (4) ausgebildet ist, die jeweiligen ersten und zweiten Drehantriebe (L1, L2, ..., Ln, R1, R2, ..., Rn) mit einem vorgegebenen Drehmoment (Md) zu beaufschlagen.
- Rollenrichtmaschine nach einem der Ansprüche 1 oder 2, dadurch gekennzeichnet, dass die Maschinensteuerung (4) ausgebildet ist, die jeweiligen ersten und zweiten Drehantriebe (L1, L2, ..., Ln, R1, R2, ..., Rn) mit einer vorgegebenen Drehgeschwindigkeit (n) zu beaufschlagen.
- Rollenrichtmaschine nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass die Maschinensteuerung (4) ausgebildet ist, die die Drehbewegung der Richtwalze (2) bestimmenden Parameter im geschlossenen Regelkreis zu regeln.
- Rollenrichtmaschine nach Anspruch 5, dadurch gekennzeichnet, dass im Bereich der ersten und zweiten Drehantriebe (L1, L2, ..., Ln, R1, R2, ..., Rn) Sensoren (6) für die Erfassung des Drehmoments (Md) und/oder der Drehgeschwindigkeit (n) angeordnet sind, die mit der Maschinensteuerung (4) in Verbindung stehen.
- Verfahren zum Betrieb einer Rollenrichtmaschine (1), die einen Satz oberer und unterer Richtwalzen (2) aufweist, wobei jede Richtwalze (2) mit einem Drehantrieb (3) versehen ist, um, veranlasst von einer Maschinensteuerung (4), die Richtwalze (2) zu drehen und so ein zu richtendes metallisches Flachmaterial in eine Förderrichtung (F) zu fördern und dabei zu richten,
wobei jede Richtwalze (2) einen ersten Drehantrieb (L1, L2, ..., Ln) aufweist, der das eine axiale Ende der Richtwalze (2) dreht, und einen zweiten Drehantrieb (R1, R2, ..., Rn) aufweist, der das andere axiale Ende der Richtwalze (2) dreht, dadurch gekennzeichnet, dass über die Maschinensteuerung (4) für die jeweiligen ersten und zweiten Drehantriebe (L1, L2, ..., Ln, R1, R2, ..., Rn) individuelle Werte für mindestens einen die Drehbewegung der Richtwalze (2) bestimmenden Parameter vorgegeben werden. - Verfahren nach Anspruch 7, dadurch gekennzeichnet, dass die Maschinensteuerung (4) wahlweise in einem der folgenden Betriebsmodi betrieben wird:a) Betreiben nur der ersten Drehantriebe (L1, L2, ..., Ln) der Richtwalzen (2);b) Betreiben nur der zweiten Drehantriebe (R1, R2, ..., Rn) der Richtwalzen (2);c) Betreiben sowohl der ersten Drehantriebe (L1, L2, ..., Ln) als auch der zweiten Drehantriebe (R1, R2, ..., Rn) der Richtwalzen (2).
- Verfahren nach Anspruch 7 oder 8, dadurch gekennzeichnet, dass der Maschinensteuerung (4) von einem Sollwertvorgeber (5) Sollwerte für die Parameter für die Drehbewegung der Richtwalzen (2) vorgegeben werden.
- Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass der Sollwertvorgeber (5) mit einem Modul (7) in Verbindung steht, in dem eine Anzahl verschiedener Richtstrategien gespeichert sind, wobei für jede Richtstrategie ein Datensatz für die Parameter für die Drehbewegung der Richtwalzen (2) vorhanden ist, wobei das Modul (7) dem Sollwertvorgeber (5) den Datensatz gemäß einer ausgewählten Richtstrategie vorgibt.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102017204133 | 2017-03-13 | ||
| PCT/EP2018/056191 WO2018167034A1 (de) | 2017-03-13 | 2018-03-13 | Rollenrichtmaschine und verfahren zum betrieb einer solchen |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3595825A1 EP3595825A1 (de) | 2020-01-22 |
| EP3595825B1 true EP3595825B1 (de) | 2020-10-14 |
Family
ID=61768253
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18713141.2A Active EP3595825B1 (de) | 2017-03-13 | 2018-03-13 | Rollenrichtmaschine und verfahren zum betrieb einer solchen |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US20200269300A1 (de) |
| EP (1) | EP3595825B1 (de) |
| JP (1) | JP6815531B2 (de) |
| CN (1) | CN110418682A (de) |
| DE (1) | DE102018203746A1 (de) |
| WO (1) | WO2018167034A1 (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112850264B (zh) * | 2021-01-08 | 2022-06-28 | 佛山市三水南钢实业有限公司 | 一种不间断钢卷卷取设备 |
| CN116900092A (zh) * | 2023-07-25 | 2023-10-20 | 北京京诚之星科技开发有限公司 | 实现微张力矫直的主传动系统及矫直机 |
| CN116984421B (zh) * | 2023-09-25 | 2023-12-08 | 太仓庄正数控设备有限公司 | 一种矫平机的滚筒控制方法及系统 |
| DE102023211806A1 (de) * | 2023-11-27 | 2025-05-28 | Sms Group Gmbh | Verfahren zum Betreiben einer Rollenrichtmaschine für metallisches Gut |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE1930349A1 (de) * | 1969-06-14 | 1970-12-17 | Siemag Siegener Maschb Gmbh | Richtwalzenantrieb fuer Blechrichtmaschinen |
| JPS5152357A (en) * | 1974-11-01 | 1976-05-08 | Kobe Steel Ltd | Kinzokuitazaino roorukyoseisochi |
| JPS6130223A (ja) * | 1984-07-20 | 1986-02-12 | Mitsubishi Heavy Ind Ltd | ブライドルロ−ル駆動装置 |
| US4614099A (en) * | 1984-07-27 | 1986-09-30 | Teledyne, Inc. | Rolling mill |
| JPS62199222A (ja) * | 1986-02-27 | 1987-09-02 | Mitsubishi Heavy Ind Ltd | ロ−ラレベラのトルク循環低減方法 |
| JPH11221618A (ja) * | 1998-02-06 | 1999-08-17 | Sumitomo Heavy Ind Ltd | 板状物自動矯正装置 |
| JP4559939B2 (ja) * | 2005-09-06 | 2010-10-13 | 新日本製鐵株式会社 | 厚鋼板矯正ラインの通板監視方法及び通板監視装置 |
| KR100969440B1 (ko) | 2005-09-27 | 2010-07-14 | 에스씨아이브이에이엑스 가부시키가이샤 | 열 임프린트용 수지 |
| US8893537B2 (en) * | 2007-11-07 | 2014-11-25 | The Bradbury Company, Inc. | Methods and apparatus to drive material conditioning machines |
| CN201720282U (zh) * | 2010-06-23 | 2011-01-26 | 康凤明 | 双驱动辊式矫平机 |
| CN101885014A (zh) * | 2010-06-23 | 2010-11-17 | 康凤明 | 双驱动辊式矫平机 |
| CN101927280B (zh) * | 2010-09-01 | 2012-10-17 | 攀钢集团钢铁钒钛股份有限公司 | 钢轨端部平直度矫直方法 |
| AU2011311892B2 (en) * | 2010-10-06 | 2016-03-17 | The Bradbury Company, Inc. | Apparatus and methods to increase the efficiency of roll-forming and leveling systems |
| JP2012171005A (ja) * | 2011-02-24 | 2012-09-10 | Jp Steel Plantech Co | ローラレベラおよび金属板の矯正方法 |
| EP2572810A1 (de) * | 2011-09-22 | 2013-03-27 | Siemens VAI Metals Technologies SAS | Richtanordnung |
| CN203235784U (zh) * | 2013-04-26 | 2013-10-16 | 武汉钢实热轧协力有限责任公司 | 一种板材矫平机驱动装置 |
| CN104801571A (zh) * | 2015-03-26 | 2015-07-29 | 长治钢铁(集团)锻压机械制造有限公司 | 两端合流驱动的高强度钢板校平机 |
-
2018
- 2018-03-13 DE DE102018203746.9A patent/DE102018203746A1/de not_active Withdrawn
- 2018-03-13 WO PCT/EP2018/056191 patent/WO2018167034A1/de not_active Ceased
- 2018-03-13 CN CN201880017724.3A patent/CN110418682A/zh active Pending
- 2018-03-13 US US16/493,925 patent/US20200269300A1/en not_active Abandoned
- 2018-03-13 JP JP2019547264A patent/JP6815531B2/ja not_active Expired - Fee Related
- 2018-03-13 EP EP18713141.2A patent/EP3595825B1/de active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2018167034A1 (de) | 2018-09-20 |
| JP2020508879A (ja) | 2020-03-26 |
| US20200269300A1 (en) | 2020-08-27 |
| DE102018203746A1 (de) | 2018-09-13 |
| JP6815531B2 (ja) | 2021-01-20 |
| CN110418682A (zh) | 2019-11-05 |
| EP3595825A1 (de) | 2020-01-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2934844B1 (de) | Glättwerk und verfahren zum herstellen einer folie aus thermoplastischen kunststoffen | |
| EP2437900B1 (de) | Energiesparende walzstrasse und energiesparendes verfahren zum betrieb einer giess-walz-verbundanlage | |
| EP3595825A1 (de) | Rollenrichtmaschine und verfahren zum betrieb einer solchen | |
| DE10058367B4 (de) | Walzvorrichtung mit Einspannmitteln zum Greifen eines Stahlstreifens | |
| EP1993749B1 (de) | Walzverfahren für ein walzgut zum einbringen einer stufe in das walzgut | |
| DE4128970A1 (de) | Abschervorrichtung | |
| DE3216182C3 (de) | Kalander für Papier- und andere Materialbahnen | |
| EP4281229B1 (de) | Kaltwalzvorrichtung und verfahren zum geregelten kaltwalzen von aluminiumfolie | |
| DE69302332T2 (de) | Vorrichtung zum Auf- und Abwinkeln von dünnen Brammen | |
| WO2009030609A1 (de) | Verfahren und rollenmühle zur zerkleinerung von mahlgut | |
| EP4072747B1 (de) | Warmwalzgerüst für ein warmwalzwerk und zum herstellen eines metallenen flachprodukts, warmwalzwerk sowie verfahren zum betreiben eines warmwalzwerks | |
| DE69631272T2 (de) | Verfahren und Vorrichtung zur Herstellung von Draht | |
| EP3325186B1 (de) | Anlage und verfahren zum beseitigen von planheitsfehlern eines metallischen flachprodukts | |
| EP3810345B1 (de) | Vorrichtung und verfahren zum transportieren von bandmaterial, insbesondere warmband | |
| DE60005679T2 (de) | Walzgerüst zum walzen von flachprodukten und verfahren zur regelung der planheit dieser produkte | |
| DE102017124027B4 (de) | Verfahren, Vorrichtung und Computerprogrammprodukt zum Einstellen der Biegung zumindest einer Richtwalze einer Walzenrichtmaschine | |
| EP1763425B1 (de) | Verfahren zum betreiben eines vierwalzenglättwerkes | |
| EP0175886A1 (de) | Verfahren und Anordnung zum Verschweissen von Walzbändern endlicher Länge zu endlosen Bändern während des Weiterverarbeitungsprozesses | |
| WO2019052902A1 (de) | Vorrichtung und verfahren zum querteilen eines warmbands | |
| DE112009001413B4 (de) | Walzmaschine zum Umformen von metallischen und/oder eisenhaltigen Werkstücken mit verstellbaren Walzen | |
| EP3877143B1 (de) | Stellvorrichtung und verfahren für eine kontrolle einer austrittsdicke eines düsenaustrittsspaltes einer flachfolienmaschine | |
| DE2624175A1 (de) | Kinematische vorrichtung zur betaetigung und fuehrung einer druckmaschine, insbesondere einer flexodruckmaschine | |
| EP3969194B1 (de) | Warmwalzen mit flexibler konfiguration der walzgerüste | |
| EP1256399A1 (de) | Querwalzmaschine | |
| DE102006023825A1 (de) | Verfahren und System zur Antriebsregelung einer Druck- und/oder Verarbeitungsmaschine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20191014 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| INTG | Intention to grant announced |
Effective date: 20200526 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1323070 Country of ref document: AT Kind code of ref document: T Effective date: 20201015 Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502018002742 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210215 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210115 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210114 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210114 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210214 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502018002742 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| 26N | No opposition filed |
Effective date: 20210715 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20210331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210331 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210331 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210331 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210313 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210313 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20210214 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20180313 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230707 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20201014 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260324 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260319 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260320 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260324 Year of fee payment: 9 |