EP1485216B1 - Rechnergestütztes ermittlungsverfahren für sollwerte für profil- und planheitsstellglieder - Google Patents
Rechnergestütztes ermittlungsverfahren für sollwerte für profil- und planheitsstellglieder Download PDFInfo
- Publication number
- EP1485216B1 EP1485216B1 EP03722208A EP03722208A EP1485216B1 EP 1485216 B1 EP1485216 B1 EP 1485216B1 EP 03722208 A EP03722208 A EP 03722208A EP 03722208 A EP03722208 A EP 03722208A EP 1485216 B1 EP1485216 B1 EP 1485216B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rolling
- determining method
- course
- band
- material flow
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000000034 method Methods 0.000 title claims description 46
- 238000005096 rolling process Methods 0.000 claims abstract description 126
- 229910052751 metal Inorganic materials 0.000 claims abstract description 73
- 239000002184 metal Substances 0.000 claims abstract description 73
- 239000000463 material Substances 0.000 claims abstract description 43
- 238000004590 computer program Methods 0.000 claims description 7
- 229910000831 Steel Inorganic materials 0.000 claims description 6
- 239000010959 steel Substances 0.000 claims description 6
- 229910052782 aluminium Inorganic materials 0.000 claims description 5
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 claims description 5
- 238000005098 hot rolling Methods 0.000 claims description 4
- 238000012885 constant function Methods 0.000 claims description 3
- 230000008569 process Effects 0.000 claims description 3
- 238000002407 reforming Methods 0.000 claims 1
- 238000000418 atomic force spectrum Methods 0.000 description 21
- 238000013000 roll bending Methods 0.000 description 11
- RYGMFSIKBFXOCR-UHFFFAOYSA-N Copper Chemical compound [Cu] RYGMFSIKBFXOCR-UHFFFAOYSA-N 0.000 description 3
- CWYNVVGOOAEACU-UHFFFAOYSA-N Fe2+ Chemical compound [Fe+2] CWYNVVGOOAEACU-UHFFFAOYSA-N 0.000 description 3
- 238000004364 calculation method Methods 0.000 description 3
- 229910052802 copper Inorganic materials 0.000 description 3
- 239000010949 copper Substances 0.000 description 3
- 230000006870 function Effects 0.000 description 3
- 230000009467 reduction Effects 0.000 description 3
- 238000001816 cooling Methods 0.000 description 2
- 238000012937 correction Methods 0.000 description 2
- 238000013461 design Methods 0.000 description 2
- 230000010354 integration Effects 0.000 description 2
- 238000005259 measurement Methods 0.000 description 2
- 240000002834 Paulownia tomentosa Species 0.000 description 1
- 235000010678 Paulownia tomentosa Nutrition 0.000 description 1
- 230000006978 adaptation Effects 0.000 description 1
- 238000013528 artificial neural network Methods 0.000 description 1
- 230000004888 barrier function Effects 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000005097 cold rolling Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- -1 ferrous metals Chemical class 0.000 description 1
- 238000010438 heat treatment Methods 0.000 description 1
- 239000002655 kraft paper Substances 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 238000012887 quadratic function Methods 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 238000005070 sampling Methods 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
- 238000012360 testing method Methods 0.000 description 1
- 238000012549 training Methods 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
- 238000000844 transformation Methods 0.000 description 1
- 238000011144 upstream manufacturing Methods 0.000 description 1
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21B—ROLLING OF METAL
- B21B37/00—Control devices or methods specially adapted for metal-rolling mills or the work produced thereby
- B21B37/28—Control of flatness or profile during rolling of strip, sheets or plates
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21B—ROLLING OF METAL
- B21B1/00—Metal-rolling methods or mills for making semi-finished products of solid or profiled cross-section; Sequence of operations in milling trains; Layout of rolling-mill plant, e.g. grouping of stands; Succession of passes or of sectional pass alternations
- B21B1/22—Metal-rolling methods or mills for making semi-finished products of solid or profiled cross-section; Sequence of operations in milling trains; Layout of rolling-mill plant, e.g. grouping of stands; Succession of passes or of sectional pass alternations for rolling plates, strips, bands or sheets of indefinite length
Definitions
- the present invention relates to a computer-aided determination method for nominal values for profile and flatness actuators a rolling mill with at least work rolls for rolling metal strip extending in a band width direction extends (DE-A 198 51 554).
- the metal strip can, for example, a Steel strip, an aluminum strip or a non-ferrous metal strip, in particular a copper band, his.
- the rolled strip has a desired final rolling temperature and a desired final roll thickness.
- the quality of the rolled strip is not exclusive determined by these sizes. Further, the quality of the For example, rolled-metal strip defining quantities are the profile, the contour and the flatness of the metal strip.
- contour partly becomes the absolute band thickness curve, partly the absolute strip thickness minus the tape thickness in the middle of the tape used. following the term contour curve for the strip thickness gradient is reduced used the tape thickness in the middle of the tape.
- flatness comprises first of its literal meaning only visible distortions of the metal strip. He is in the state the technique - and also in the context of the present invention - but as a synonym for the inner tensions prevailing in the band used, regardless of whether this inner Stress leads to visible distortions of the metal strip or not.
- the object of the present invention is a computer-controlled determination method for setpoint values for To create profile and flatness actuators, by means of which predetermined profile values, contour profiles and / or flatness gradients achieved and maintained better than in the prior art can be.
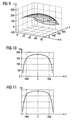
- the material flow model determines a two-dimensional distribution the rolling force, with one direction in the rolling direction and one direction extending in the bandwidth direction.
- the input variables therefore preferably comprise at least one Initial contour course, a final contour profile and a
- the rolling force curve in the bandwidth direction based on at least one mathematical-physical Differential equation determines which the flow behavior describes the metal strip in the nip works the material flow model particularly accurate. Because then it happens the determination of the rolling force curve on the basis of between the
- the metal strip is in the rolling stand in the rolling direction of a Walzspaltbeginn rolled over an effective nip length.
- a roll gap ratio is considerably smaller than One is where the roll gap ratio is the quotient of Half of incoming strip thickness and effective nip length is, is that at least one differential equation Approximately solvable with less computational effort.
- the roll gap ratio should therefore be below 0.4, preferably below 0.3, z. B. below 0.2 or 0.1.
- the computational effort can with the same accuracy achieved be further reduced if the at least one differential equation in the rolling direction and in the bandwidth direction is defined at interpolation points and the interpolation points unevenly are distributed.
- a reduction in the computational effort an increase in the achieved Accuracy done.
- the support points in the rolling direction evenly and in the bandwidth direction arranged closer to the band edges closer together be as in the middle of the band.
- the friction coefficient in Rolling direction is constant and the coefficient of friction in Bandwidth direction is a non-constant function results a much higher accuracy than when the friction coefficient is constant in the bandwidth direction.
- the metal strip has different material properties, including a yield stress. There are only a few worse calculation results at significantly reduced Computational effort when the yield stress in the context of the material flow model is assumed to be constant and / or of the material flow model only plastic transformations of the metal strip be taken into account.
- the material flow model also has an expected exit side Flatness of the metal strip in the bandwidth direction It provides an even more comprehensive information content.
- the roll forming model is a work roll flattening model and has a roll rest deformation model
- a flattening process by means of the work roll flattening model the work rolls to the metal band and by means of Roll rest deformation model the remaining deformations of Rolling of the rolling stand can be determined and the rolling force curve fed exclusively to the work roll flattening model this is for determining the setpoints in the Usually sufficient. More accurate results are - at increased Calculation cost - of course achievable when the rolling force also supplied to the roll residual deformation model.
- the material flow model is preferably based on the rolled Metal band adapted.
- at least one of the coefficients of friction as a function of the actual contour profile determined by measurement and / or planarity course and due to the material flow model expected contour shape and / or flatness profile be varied.
- the measurement can be done with a multi-stand Walz Given be done behind any scaffolding.
- any metal strip to be rolled By means of the roll stand, in principle, any metal strip to be rolled. But preferably, a steel strip or an aluminum strip hot rolled.
- FIG 1 is a rolling mill for rolling a metal strip 1 controlled by a control computer 2.
- the mode of operation of the control computer 2 is thereby of a computer program product 2 'set, programmed with the control computer 2 is.
- the rolling train has according to FIG 1 seven rolling stands 3, ie in particular at least three rolling stands 3, on.
- the metal strip 1 is in the rolling mill in a rolling direction rolled x.
- the rolling train of FIG. 1 is a finishing train for hot rolling formed by steel band.
- the present invention is not for use on a multi-stand finishing train limited to hot rolling of steel strip. Rather, the
- Walz also designed as a cold rolling mill (tandem mill) his and / or only a rolling stand (eg a reversing stand) and / or for rolling a non-ferrous metal (eg. Aluminum, copper or other non-ferrous metal) be.
- a cold rolling mill tandem mill
- a rolling stand eg a reversing stand
- a non-ferrous metal eg. Aluminum, copper or other non-ferrous metal
- the rolling stands 3 have at least work rolls 4 and, as in Figure 1 for one of the rolling stands 3 indicated, as a rule also support rollers 5. You could also do more reels have, for example, axially displaceable intermediate rollers.
- scaffold controllers 6 setpoints for Profile and flatness actuators not shown specified.
- the frame controller 6 then regulate the actuators accordingly the predetermined setpoints.
- outlet side Roll gap influenced Due to the nominal values per roll stand 3 is an outlet side Roll gap influenced, which is between the work rolls 4 sets.
- the outlet-side roll gap course corresponds with an outlet-side contour profile ⁇ of the Metal strip 1.
- the setpoints for the actuators must therefore be determined so that this nip course results.
- the input variables supplied to the control computer 2 include, for example, schedule data such as an input thickness h 0 of the metal strip 1 and for each rolling stand 3 a total rolling force (hereinafter referred to as rolling force) FW and a stitch reduction r. As a rule, they also include a final thickness h n , a nominal profile value, a desired final contour profile ⁇ T and a desired flatness profile s T. Most of the rolled metal strip 1 should be as flat as possible.
- the control computer 2 thus determines the setpoint values from input variables which are supplied to it and which describe the metal strip 1 on the inlet and outlet side.
- the metal strip 1 generally has a not completely uniform band thickness h 0 in the band width direction z.
- the contour curve ⁇ in the band width direction z is usually defined by the fact that from the current, in the respective places in the
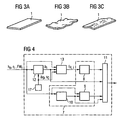
- the metal band 1 should usually after the Ideally, rolls should be absolutely flat, as shown schematically in FIG. 3a is shown. Often, the metal band 1, however, As shown in Figures 3b and 3c, distortions. The The cause of such distortions are internal stress differences in the bandwidth direction z, passing through over the bandwidth uneven rolling caused.
- the Sollwalzspaltverstructure should in the rolling stands 3 so possibly be determined so that the metal strip 1 the desired final roll sizes achieved.
- the control computer 2 implemented according to the computer program product 2 'therefore several interacting blocks. This will be discussed below with 4 received in more detail.
- FIG 4 are in the control computer 2 by the computer program product 2 'a work roll flattening model 8, a Roll Bend Model 9, a roll temperature and wear model 10 and a setpoint determiner 11 implemented.
- the computer program product 2 'a contour determiner 12 and a band deformation model 13 are implemented.
- the flatness estimators 14 determine an estimate online the expected flatness curve s in the bandwidth direction z at the outlet of the respective roll stand 3.
- the planarity course s for the rolling stands 3 behind the foremost roll stand 3 can therefore always be determined only when the upstream Flatness estimator 14 already estimates the Planarity gradients s at the output of their associated mill stand 3 have determined. On the internal structure and the design the flatness estimator 14 will become even closer To be received.
- test block 15 it is checked whether the ascertained flatness courses s are correct. In particular, it is checked whether the ascertained planarity curves s lie between upper and lower bounds so. The lower and the upper barrier su, so for the last roll stand 3 frames the desired flatness profile s T.
- the contour curves ⁇ are varied in a modification block 16.
- the contour curve ⁇ 0 in front of the first roll stand 3 and the contour curve ⁇ T , which is to be reached behind the last roll stand 3, are not changed.
- the varied contour curves ⁇ are again fed to the flatness estimators 14, which then carry out a new calculation of the flatness profiles s behind the rolling stands 3. If, however, the flatness curves s are correct, the now fixed contour curves ⁇ according to FIG. 4 are fed to the band deformation model 13.
- the flatness estimators 14 are therefore called repeatedly. This is possible because the flatness estimators 14 their estimation determine the gradients s fast enough to to perform this iteration online.
- the contour profile ⁇ 0 at the entrance of the first rolling stand 3 and the corresponding flatness course s 0 are predetermined by a function generator 17.
- the corresponding curves ⁇ 0 , s 0 are thus predetermined independently of the corresponding actual initial progressions of the metal strip 1. This is possible because in the case of finishing mills for steel with at least five rolling stands 3, both courses ⁇ 0 , s 0 are not critical.
- the initial contour curve ⁇ 0 can be specified as a quadratic function of the band width direction z, so that the band thickness d at the band edges is 1% less than in the band center.
- the flatness course s 0 at the inlet of the first roll stand 3 can be assumed to be identical 0.
- the two curves ⁇ 0 , s 0 can be uncritical even with three roll stands 3.
- the actual contour and planarity curves ⁇ 0 , s 0 at the input of the rolling train can be detected by means of a measuring device and fed to the contour detector 12 and the belt deformation model 13.
- the determined contour curves ⁇ are fed to the band deformation model 13 in accordance with FIG. 4 in order to determine the rolling force curves f R (z) in the band width direction z for the individual rolling stands 3.
- the belt deformation model 13 is road-related. It is subdivided according to FIG. 6 into material flow models 18, wherein each material flow model 18 is assigned to a rolling stand 3. Each material flow model 18 is supplied with the same quantities as the corresponding flatness estimator 14.
- the material flow models 18 model the physical online Behavior of the metal strip 1 in the nip. This will explained in more detail below in connection with FIGS. 7 to 11.
- the metal strip 1 in the rolling stand 3 is rolled in the rolling direction x from a nip entry over an effective nip length l p .
- the origin of a coordinate system is placed in a band center plane 19 according to FIG.
- the band center plane 19 runs parallel to the rolling direction x and parallel to the band width direction z.
- the behavior of the metal strip 1 in the nip can be described by a system of differential equations and algebraic equations.
- the equation system describes the flow behavior of the metal strip 1 in the nip.
- the behavior of the metal strip 1 can be described by the equations described in the technical article Shape Forming and Lateral Spread in Sheet Rolling, Int.J. Mech. Sci. 33 (1991), pages 449-469 described by RE Johnson.
- z For example, assume that the metal strip 1 and the input variables (in particular the input contour profile ⁇ 0 and the input planarity profile s 0 ) are symmetrical in the bandwidth direction z. However, it is also readily possible to design the material flow model 18 in such a way that it also includes the asymmetrical case.
- the equation system can then be reformulated. Especially is it possible to reshape the equations in such a way that all variables and parameters are dimensionless. This is also already from the above-mentioned technical essay known by Johnson.
- the roll gap ratio ⁇ is thus considerably smaller than One. This allows the equations (or their dimensionless modified counterparts) with respect to the roll gap ratio ⁇ are developed, with only leading terms in the roll gap ratio ⁇ be taken into account.
- this differential equation becomes discretized.
- the differential equation is So defined only at nodes 20.
- the support points 20 are shown schematically in FIG. Also two of the finite ones Volumes are shown by way of example in FIG.
- the support points 20 are uneven distributed. Because the support points 20 are indeed in Rolling direction x evenly distributed, in the band width direction z but closer to each other than the band edges in the middle of the band.
- the finite volume discretization of the partial differential equation converts it into a so-called sparse system of linear, algebraic equations whose solutions can be numerically calculated in a known manner by means of a biconjugated gradient method.
- the numerical solution of such equations is for example described in Y. Saab: Iterative Methods for Sparse Linear Systems, PWS Publishing Company (1996) or R. Barrett, M. Berry, TF Chan, J. Demmel, J. Donato, J. Dongarra, V. Eijkhout, R. Pozo, C. Romine and H. van der Vorst: Templates for the Solution of Linear Systems: Building Blocks for Iterative Methods, Software Environments Tools, SIAM (1994).
- the rolling force curve f R (z) in the bandwidth direction z can be determined by integration in the rolling direction x.
- An example of such a rolling force curve f R is shown in FIG.
- the flattening of the work rolls 4 to the metal strip 1 depends decisively on the rolling force curve f R (z) in the strip width direction z.
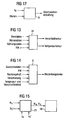
- the determined rolling force curve f R (z) is therefore fed to the work roll flattening model 8 according to FIG.
- the work roll flattening model 8 is further shown in FIG 12 supplied a number of scalar parameters.
- the scalar parameters In particular, the bandwidth, the tape inlet thickness, the stitch loss, the rolling force FW, the working roll radius and the elastic modulus of the surface of the work rolls 4th
- the work roll flattening model 8 is - e.g. B. from the textbook "Contact Mechanics" by K. L. Johnson, Cambridge University Press, 1995 - known. From him will be in a flattening course of the work rolls known per se 4 to the metal strip 1 out in the band width direction z determined. The flattening process is sent to the setpoint determiner 11 passed.
- roller temperature and wear model 10 is -. B. from the textbook “High Quality Steel Rolling - Theory and Practice "by Vladimir B. Ginzburg, Marcel Dekker Inc., New York, Basel, Hong Kong, 1993 - known. He will be known in Way data of metal strip 1, rolling data, roll cooling data, the rolling force FW and the rolling speed v specified.
- the data of the metal strip 1 include, for example the bandwidth, the input thickness, the stitch loss, the temperature and the thermal properties of the metal strip 1.
- the roll data include, for example, the geometry the roll bale and the roll neck and the thermal Characteristics and information about the bearings of the rollers.
- roller temperature and wear model 10 By means of the roller temperature and wear model 10 a temperature contour (thermal crown, thermal crown) and a wear contour for all rollers 4, 5 of the respective Roll stand 3 determined. As the temperature and the wear of the rollers 4, 5 must change over time the roller temperature and wear model 10 over and over again, especially at regular intervals, called become. The distance between two calls is usually on the order of one to ten seconds, z. At three seconds.
- roller temperature and wear depend inter alia also on the rolling force curve f R. Nevertheless, according to FIGS. 4 and 13, the rolling force curve f R determined by the material flow model 18 is not fed to the roller temperature and wear model 10, since the influence of the rolling force curve f R is present but relatively small. In principle, it would of course also be possible to supply the rolling force curve f R to the roller temperature and wear model 10 as well.
- the determined by roller temperature and wear model 10 Temperature and wear contours are shown in FIG 4 and 14 fed to the roll bending model 9.
- the roll bending model 9 are also geometric data of the rollers 4, 5, the Rolling force FW, a rebound force and optionally a Roll shift supplied.
- the rolling data include in particular the geometric data of the rollers 4, 5 inclusive of any ground section, the moduli of elasticity the roll cores and the roll shells, for all rolls 4, 5 of the rolling stands 3.
- the roll bending model 9 as such is also known see, for example, the already mentioned textbook of Vladimir B. Ginzburg.
- the roll bending model 9 determined in known manner - with the exception of elastic flattening the work rolls 4 to the metal strip 1 out - all elastic
- the work roll bending contour thus determined also depends on the rolling force curve f R in the strip width direction z. Nevertheless, according to FIGS. 4 and 14, the rolling force curve f R is not fed to the roll bending model 9. This is possible because it is usually accurate enough to assume the rolling force f R in the strip width direction z in the context of the roll bending model 9 as evenly or at least in the middle evenly and sloping towards the edges to zero. Again, however, it would be possible in principle again to feed the rolling force curve f R calculated by the material flow model 18 to the roll bending model 9.
- the setpoint determiner 11 From the roll bending model 9 and the roll temperature and wear model 10 determined contours are shown in FIG. 4 supplied to the setpoint determiner 11. The setpoint determiner 11 Finally, the band thickness curves ⁇ are fed. The setpoint determiner 11 can thus be used for each roll stand 3 by subtraction between the outlet side contour ⁇ on the one hand and the determined flattenings and Deformations of the rollers 4,5 on the other hand determine which Restwalzenkontur by the profile and flatness actuators still needs to be realized. The setpoint determiner 11 can thus in a known manner, for. By quadratic error minimization, the nominal values for the profile and flatness actuators determine and transmit to the frame controller 6.
- the outlet-side roll gap contour of the rolling stands 3 can influenced by different actuators or actuators become.
- actuators or actuators By way of example, the roll back bending, an axial Roller displacement in CVC rollers and one longitudinal twist the work rolls 4 (ie, a place of the work rolls 4th such that they are no longer aligned exactly parallel are called - so-called pair crossing). Also a local only acting roll heating or cooling is conceivable.
- the Setpoint determiner 11 can setpoint values for all these actuators determine.
- the belt deformation model 13 is only online-enabled to a limited extent.
- the contour determiner 12 is required.
- the flatness estimator 14 must be able to be called several times per rolling stand 3 in order to determine the correct contour curves ⁇ . If, on the other hand, the material flow model 18 is capable of iteration, the determination of the contour curves ⁇ and of the rolling force curves f R (z) and also of the profile profiles s can take place jointly and simultaneously through the material flow model 18.
- the flatness estimators 14 are considered Approximators formed from the material flow models 18 by simplifying assumptions concerning the locally distributed Input and output variables are derived. For example become the contour and planarity curves ⁇ , s in the frame the flatness estimator 14 by low-order polynomials described in bandwidth direction z. This leads to a reduction the number of scalar inputs and outputs of the approximators to the necessary minimum at one - in the frame the flatness estimator 14 - sufficient degree of accuracy.
- the polynomials are preferably symmetrical polynomials fourth or sixth order.
- the flatness estimators 14 are in this case - in contrast to the material flow models 18 - no physical Models. You can instead z. B. learning tools be trained before the use in the control computer 2 were. The training can be done offline or online.
- the flatness estimators 14 may be considered Neural networks or be designed as a support vector models.
- the material flow models 18 are preferably based on the rolled metal strip 1 and its actual (measured) Contour curve ⁇ 'and its actual flatness profile s' adapted. In particular, it is possible to do so accordingly FIG. 15 shows the expected value determined by the material flow model 7 Contour curve ⁇ and the actual contour ⁇ 'of the Metal band 1 a correction value determiners 21 supply.
- the correction value determiner 21 can, for example, vary one or both of the friction coefficients ⁇ x , ⁇ z -the latter by varying the parameters which determine the functional profile of the friction coefficient ⁇ z- based on the difference between the expected and the actual contour progression ⁇ , ⁇ '. Alternatively or additionally, a variation can also take place by a comparison of expected flatness profile s and actual flatness profile s'.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Control Of Metal Rolling (AREA)
- Burglar Alarm Systems (AREA)
- Traffic Control Systems (AREA)
Description
- dass einem Materialflussmodell Eingangsgrößen zugeführt werden, die das Metallband vor und nach dem Durchlaufen des Walzgerüsts beschreiben,
- dass das Materialflussmodell online zumindest einen Walzkraftverlauf zumindest in der Bandbreitenrichtung ermittelt und einem Walzenverformungsmodell zuführt,
- dass das Walzenverformungsmodell unter Heranziehen des Walzkraftverlaufs sich ergebende Walzenverformungen ermittelt und einem Sollwertermittler zuführt und
- dass Sollwertermittler anhand der ermittelten Walzenverformungen und eines auslaufseitigen Konturverlaufs die Sollwerte für die Profil- und Planheitsstellglieder ermittelt.
- FIG 1
- eine mehrgerüstige Walzstraße zum Walzen von Metallband, die von einem Steuerrechner ge- steuert wird,
- FIG 2a und 2b
- ein Metallband im Querschnitt und einen Kon- turverlauf,
- FIG 3a bis 3c
- verschiedene Metallbänder,
- FIG 4
- ein Blockschaltbild von in der Steuereinrich- tung implementierten Modellen,
- FIG 5
- einen Konturermittler,
- FIG 6
- ein Bandverformungsmodell,
- FIG 7
- eine Arbeitswalze und eine obere Hälfte eines Metallbandes,
- FIG 8
- eine Draufsicht auf das Metallband,
- FIG 9
- eine zweidimensionale Verteilung der Walz- kraft,
- FIG 10
- einen Walzkraftverlauf in Bandbreitenrichtung,
- FIG 11
- einen Planheitsverlauf des Metallbandes,
- FIG 12
- ein Arbeitswalzenabplattungsmodell,
- FIG 13
- ein Walzentemperatur- und -verschleißmodell und
- FIG 14
- ein Walzenbiegemodell,
- FIG 15
- schematisch ein Adaptionsverfahren.
- eine einlaufende Bandbreite und eine Einlaufbanddicke,
- ein Eingangsbandzug σ0 vor und ein Ausgangsbandzug σ1 nach dem jeweiligen Walzgerüst 3,
- die Radien der Arbeitswalzen 4 und der Elastizitätsmodul der Arbeitswalzen 4,
- die Walzkraft FW und die Stichabnahme r sowie
- Reibungskoeffizienten κx, κz.
Shape Forming and Lateral Spread in Sheet Rolling, Int.J. Mech. Sci. 33 (1991), Seiten 449 bis 469
von R. E. Johnson beschrieben sind.
Y. Saab: Iterative Methods for Sparse Linear Systems, PWS Publishing Company (1996) oder
R. Barrett, M. Berry, T.F. Chan, J. Demmel, J. Donato, J. Dongarra, V. Eijkhout, R. Pozo, C. Romine and H. van der Vorst: Templates for the Solution of Linear Systems: Building Blocks for Iterative Methods, Software - Environments - Tools, SIAM (1994).
Claims (31)
- Rechnergestütztes Ermittlungsverfahren für Sollwerte für Profil- und Planheitsstellglieder eines Walzgerüsts (3) mit zumindest Arbeitswalzen (4) zum Walzen von Metallband (1), das sich in einer Bandbreitenrichtung (z) erstreckt, gekennzeichnet dadurch, daßeinem Materialflussmodell (18) Eingangsgrößen (ϑ, s) zugeführt werden, die das Metallband (1) vor und nach dem Durchlaufen des Walzgerüsts (3) beschreiben,das Materialflussmodell (18) online zumindest einen Walzkraftverlauf (fR(z)) zumindest in der Bandbreitenrichtung (z) ermittelt und einem Walzenverformungsmodell (7) zuführt,das Walzenverformungsmodell (7) unter Heranziehen des Walzkraftverlaufs (fR(z)) sich ergebende Walzenverformungen ermittelt und einem Sollwertermittler (11) zuführt undder Sollwertermittler (11) anhand der ermittelten Walzenverformungen und eines auslaufseitigen Konturverlaufs (ϑ) die Sollwerte für die Profil- und Planheitsstellglieder ermittelt.
- Ermittlungsverfahren nach Anspruch 1,
dadurch gekennzeichnet, dass das Materialflussmodell (18) eine zweidimensionale Verteilung (p(x,z)) der Walzkraft (FW) ermittelt, wobei eine Richtung sich in Walzrichtung (x) und eine Richtung sich in Bandbreitenrichtung (z) erstreckt, und dass das Materialflussmodell (18) den Walzkraftverlauf (fR) in Bandbreitenrichtung (z) durch Integration der Verteilung (p(x,z)) der Walzkraft (FW) in Walzrichtung (x) ermittelt. - Ermittlungsverfahren nach Anspruch 1 oder 2,
dadurch gekennzeichnet, dass das Metallband (1) und die Eingangsgrößen (ϑ, s) symmetrisch in Bandbreitenrichtung (z) sind. - Ermittlungsverfahren nach Anspruch 1, 2 oder 3,
dadurch gekennzeichnet, dass die Eingangsgrößen (ϑ, s) einen Anfangskonturverlauf (ϑ), einen Endkonturverlauf (ϑ) und einen Anfangsplanheitsverlauf (s) umfassen. - Ermittlungsverfahren einem der obigen Ansprüche,
dadurch gekennzeichnet, dass das Materialflussmodell (18) den Walzkraftverlauf (fR) in Bandbreitenrichtung (z) anhand mindestens einer mathematisch-physikalischen Differenzialgleichung ermittelt, welche das Fließverhalten des Metallbandes (1) im Walzspalt beschreibt. - Ermittlungsverfahren nach Anspruch 5,
dadurch gekennzeichnet, dass das Metallband (1) im Walzgerüst (3) in der Walzrichtung (x) von einem Walzspaltbeginn über eine wirksame Walzspaltlänge (lp) gewalzt wird und dass ein Walzspaltverhältnis (δ) erheblich kleiner als Eins ist, wobei das Walzspaltverhältnis (δ) der Quotient der Hälfte einer einlaufenden Banddicke (h0) und der wirksamen Walzspaltlänge (lp) ist. - Ermittlungsverfahren nach Anspruch 5 oder 6,
dadurch gekennzeichnet, dass die mindestens eine Differenzialgleichung nur führende Terme des Walzspaltverhältnisses (δ) berücksichtigt. - Ermittlungsverfahren nach Anspruch 5, 6 oder 7,
dadurch gekennzeichnet, dass die mindestens eine Differenzialgleichung derart ausgebildet ist, dass alle Variablen und Parameter dimensionslos sind. - Ermittlungsverfahren nach einem der Ansprüche 5 bis 8,
dadurch gekennzeichnet, dass die mindestens eine Differenzialgleichung in Walzrichtung (x) und in Bandbreitenrichtung (z) an Stützstellen (20) definiert ist und dass die Stützstellen (20) ungleichmäßig verteilt sind. - Ermittlungsverfahren nach Anspruch 9,
dadurch gekennzeichnet, dass die Stützstellen (20) in Walzrichtung (x) gleichmäßig verteilt sind. - Ermittlungsverfahren nach Anspruch 9 oder 10,
dadurch gekennzeichnet, dass die Stützstellen (20) in Bandbreitenrichtung (z) zu den Bandrändern hin näher aneinander angeordnet sind als im Bereich der Bandmitte. - Ermittlungsverfahren nach einem der Ansprüche 5 bis 11,
dadurch gekennzeichnet, dass in die mindestens eine Differenzialgleichung ein Reibungskoeffizient (κx) in Walzrichtung (x) und ein Reibungskoeffizient (κz) in Bandbreitenrichtung (z) eingehen, dass der Reibungskoeffizient (κx) in Walzrichtung (x) konstant ist und dass der Reibungskoeffizient (κz) in Bandbreitenrichtung (z) eine nicht konstante Funktion ist. - Ermittlungsverfahren nach einem der obigen Ansprüche,
dadurch gekennzeichnet, dass das Metallband (1) eine Fließspannung aufweist und dass
die Fließspannung im Rahmen des Materialflussmodells (18) als konstant angenommen wird. - Ermittlungsverfahren nach einem der obigen Ansprüche,
dadurch gekennzeichnet, dass vom Materialflussmodell (18) nur plastische Umformungen des Metallbandes (1) berücksichtigt werden. - Ermittlungsverfahren nach einem der obigen Ansprüche,
dadurch gekennzeichnet, dass das Materialflussmodell (18) auch einen erwarteten auslaufseitigen Planheitsverlauf (s) des Metallbandes (1) in Bandbreitenrichtung (z) ermittelt. - Ermittlungsverfahren nach einem der obigen Ansprüche,
dadurch gekennzeichnet, dass das Walzenverformungsmodell (7) ein Arbeitswalzenabplattungsmodell (8) und ein Walzenrestverformungsmodell aufweist, dass mittels des Arbeitswalzenabplattungsmodells (8) ein Abplattungsverlauf der Arbeitswalzen (4) zum Metallband (1) hin ermittelt wird, dass mittels des Walzenrestverformungsmodells die übrigen Verformungen der Walzen (4, 5) des Walzgerüsts (3) ermittelt werden und dass der Walzkraftverlauf (fR(z)) ausschließlich dem Arbeitswalzenabplattungsmodell (8) zugeführt wird. - Ermittlungsverfahren nach einem der obigen Ansprüche,
dadurch gekennzeichnet, dass das Materialflussmodell (7) anhand des gewalzten Metallbandes (1) adaptiert wird. - Ermittlungsverfahren nach Anspruch 17,
dadurch gekennzeichnet, dass mindestens einer der Reibungskoeffizienten (κx, κz) in Abhängigkeit von dem tatsächlichen Konturverlauf (ϑ') und dem aufgrund des Materialflussmodells (7) erwarteten Konturverlauf (ϑ) und/oder in Abhängigkeit von dem tatsächlichen Planheitsverlauf (s') und dem aufgrund des Materialflussmodells (7) erwarteten Planheitsverlauf (s) des Metallbandes (1) variiert wird. - Rechnergestütztes Ermittlungsverfahren für Zwischengrößen (ϑ, s) eines Metallbandes (1), zwischen einem ersten und einem letzten Walzvorgang,wobei einem Steuerrechner (2) Eingangsgrößen (ϑ0, s0, ϑT) zugeführt werden, die das Metallband (1) vor dem ersten und nach dem letzten Walzvorgang beschreiben,wobei der Steuerrechner (2) die Zwischengrößen (ϑ, s) ermittelt,wobei jeder Walzvorgang in einem Walzgerüst (3) erfolgt und die Zwischengrößen (ϑ, s) für jeden Walzvorgang zumindest teilweise zur Durchführung eines Ermittlungsverfahrens nach einem der obigen Ansprüche herangezogen werden.
- Ermittlungsverfahren nach Anspruch 19,
dadurch gekennzeichnet, dass die Zwischengrößen (ϑ, s) Konturverläufe (ϑ) und Planheitsverläufe (s) umfassen. - Ermittlungsverfahren nach Anspruch 20,
dadurch gekennzeichnet, dass die Planheitsverläufe (s) zwischen je zwei zeitlich unmittelbar aufeinander folgenden Walzvorgängen zusammen mit dem Walzkraftverlauf (fR(z)) des zuerst ausgeführten Walzvorgangs ermittelt werden. - Ermittlungsverfahren nach Anspruch 20 oder 21,
dadurch gekennzeichnet, dass die Konturverläufe (ϑ) zwischen je zwei zeitlich unmittelbar aufeinander folgenden Walzvorgängen zusammen mit dem Walzkraftverlauf (fR(z)) des zuerst ausgeführten Walzvorgangs ermittelt werden. - Ermittlungsverfahren nach Anspruch 20 oder 21,
dadurch gekennzeichnet, dass die Konturverläufe (ϑ) zwischen je zwei zeitlich unmittelbar aufeinander folgenden Walzvorgängen vor dem Walzkraftverlauf (fR(z)) des zuerst ausgeführten Walzvorgangs ermittelt werden. - Ermittlungsverfahren nach Anspruch 23,
dadurch gekennzeichnet, dass die Ermittlung der Konturverläufe (ϑ) in einem Konturermittler erfolgt, der für jeden zu ermittelnden Konturverlauf (ϑ) einen Planheitsschätzer (14) aufweist, dessen Eingangsgrößen denen des korrespondierenden Materialflussmodells (18) entsprechen und der als Ausgangsgröße eine Abschätzung der Planheitsverlaufs (s) zwischen den Walzvorgängen ist. - Ermittlungsverfahren nach Anspruch 24,
dadurch gekennzeichnet, dass die Ein- und Ausgangsgrößen (ϑ, s) der Planheitsschätzer (14) durch Polynome niedriger Ordnung in Bandbreitenrichtung (z) oder Splines in Bandbreitenrichtung (z) beschrieben sind. - Computerprogrammprodukt umfassend Programmcode-Mittel geeignet zur Durchführung aller Schritte eines Ermittlungsverfahrens nach einem der obigen Ansprüche, wenn das Computerprogrammprodukt auf einem Datenverarbeitungssystem ausgeführt wird.
- Mit einem Computerprogrammprodukt (2') nach Anspruch 26 programmierter Steuerrechner für eine Walzstraße mit mindestens einem Walzgerüst (3).
- Von einem Steuerrechner (2) nach Anspruch 27 gesteuerte Walzstraße.
- Walzstraße nach Anspruch 28,
dadurch gekennzeichnet, dass sie als Warmwalzstraße für ein Stahlband oder für ein Aluminiumband ausgebildet ist. - Walzstraße nach Anspruch 28 oder 29,
dadurch gekennzeichnet, dass sie als mehrgerüstige Walzstraße ausgebildet ist. - Walzstraße nach Anspruch 30,
dadurch gekennzeichnet, dass sie mindestens drei Walzgerüste (3) aufweist und dass der Steuerrechner (2) derart programmiert ist, dass er bei jedem der Walzgerüste (3) der Walzstraße ein Ermittlungsverfahren nach einem der Ansprüche 1 bis 18 anwendet.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE2002111623 DE10211623A1 (de) | 2002-03-15 | 2002-03-15 | Rechnergestütztes Ermittlungverfahren für Sollwerte für Profil-und Planheitsstellglieder |
| DE10211623 | 2002-03-15 | ||
| PCT/DE2003/000716 WO2003078086A1 (de) | 2002-03-15 | 2003-03-03 | Rechnergestütztes ermittlungsverfahren für sollwerte für profil- und planheitsstellglieder |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1485216A1 EP1485216A1 (de) | 2004-12-15 |
| EP1485216B1 true EP1485216B1 (de) | 2005-10-26 |
Family
ID=27815681
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP03722208A Expired - Lifetime EP1485216B1 (de) | 2002-03-15 | 2003-03-03 | Rechnergestütztes ermittlungsverfahren für sollwerte für profil- und planheitsstellglieder |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US7031797B2 (de) |
| EP (1) | EP1485216B1 (de) |
| JP (1) | JP2005527378A (de) |
| CN (1) | CN1311922C (de) |
| AT (1) | ATE307689T1 (de) |
| DE (1) | DE50301499D1 (de) |
| WO (1) | WO2003078086A1 (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102005060046A1 (de) * | 2005-12-15 | 2007-06-21 | Siemens Ag | Walzstrasse mit mindestens zwei Bandbeeinflussungseinrichtungen |
Families Citing this family (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10256750A1 (de) * | 2002-12-05 | 2004-06-17 | Sms Demag Ag | Verfahren zur Prozesssteuerung oder Prozessregelung einer Anlage zur Umformung, Kühlung und/oder Wärmebehandlung von Metall |
| DE10310357A1 (de) * | 2003-03-10 | 2004-09-30 | Siemens Ag | Gießwalzanlage zur Erzeugen eines Stahlbandes |
| DE502004004331D1 (de) * | 2003-05-30 | 2007-08-30 | Siemens Ag | Steuerrechner und rechnergestütztes Ermittlungsverfahren für eine Profil- und Planheitssteuerung für eine Walzstrasse |
| AT500764A1 (de) * | 2004-05-19 | 2006-03-15 | Voest Alpine Ind Anlagen | Verfahren zur berechnung der geometrischen form von walzgut |
| FR2879486B1 (fr) * | 2004-12-22 | 2007-04-13 | Vai Clecim Sa | Regulation de la planeite d'une bande metallique a la sortie d'une cage de laminoir |
| SE529074C2 (sv) * | 2005-06-08 | 2007-04-24 | Abb Ab | Förfarande och anordning för optimering av planhetsstyrning vid valsning av ett band |
| DE102006027066A1 (de) * | 2006-06-10 | 2007-12-13 | Sms Demag Ag | Vorrichtung und Verfahren zum Führen eines Bandes |
| DE102006059709A1 (de) * | 2006-12-18 | 2008-06-19 | Siemens Ag | Walzverfahren für ein Band |
| DE102007001539A1 (de) * | 2007-01-10 | 2008-07-17 | Siemens Ag | Steuerverfahren für ein Walzgerüst zum Walzen eines Bandes |
| DE102007031333A1 (de) * | 2007-07-05 | 2009-01-15 | Siemens Ag | Walzen eines Bandes in einer Walzstraße unter Nutzung des letzen Gerüsts der Walzstraße als Zugverringerer |
| KR101149927B1 (ko) * | 2008-03-14 | 2012-06-08 | 신닛뽄세이테쯔 카부시키카이샤 | 열간에서의 판 압연에 있어서의 압연 부하 예측의 학습 방법 |
| CN101670371B (zh) * | 2008-09-09 | 2011-11-23 | 宝山钢铁股份有限公司 | 中间板坯边部质量的控制方法 |
| PL2340133T5 (pl) * | 2008-10-30 | 2024-12-02 | Primetals Technologies Germany Gmbh | Sposób nastawiania obciążenia napędów dla pewnej liczby napędów walcowni do walcowania materiału walcowanego, zespół sterowania i/lub regulacji, nośnik pamięci, kod programowy i instalacja walcownicza |
| JP4801782B1 (ja) * | 2010-04-06 | 2011-10-26 | 住友金属工業株式会社 | タンデム圧延機の動作制御方法及びこれを用いた熱延鋼板の製造方法 |
| EP2460597A1 (de) * | 2010-12-01 | 2012-06-06 | Siemens Aktiengesellschaft | Verfahren zum Ansteuern einer Tandemwalzstrasse, Steuer- und/oder Regeleinrichtung für eine Tandemwalzstrasse, maschinenlesbarer Programmcode, Speichermedium und Tandemwalzstrasse |
| EP2527054A1 (de) * | 2011-05-24 | 2012-11-28 | Siemens Aktiengesellschaft | Steuerverfahren für eine Walzstraße |
| EP2527053A1 (de) * | 2011-05-24 | 2012-11-28 | Siemens Aktiengesellschaft | Steuerverfahren für eine Walzstraße |
| US8573012B1 (en) * | 2011-08-18 | 2013-11-05 | Wallace S. Paulson | Indexing system for corrugated metal forming |
| JP5856535B2 (ja) * | 2012-04-26 | 2016-02-09 | スチールプランテック株式会社 | ローラレベラおよびそれを用いた板材の矯正方法 |
| DE102014220659A1 (de) | 2014-10-13 | 2016-04-14 | Primetals Technologies Germany Gmbh | Modellierung von Metallband in einer Walzstraße |
| US10625317B2 (en) | 2015-03-16 | 2020-04-21 | Sms Group Gmbh | Method for producing metal strips |
| JP6074096B1 (ja) * | 2016-06-02 | 2017-02-01 | Primetals Technologies Japan株式会社 | 熱間仕上タンデム圧延機の板プロフィル制御方法および熱間仕上タンデム圧延機 |
| EP3479916A1 (de) * | 2017-11-06 | 2019-05-08 | Primetals Technologies Germany GmbH | Gezielte einstellung der kontur durch entsprechende vorgaben |
| DE102018212074A1 (de) * | 2018-07-19 | 2020-01-23 | Sms Group Gmbh | Verfahren zum Ermitteln von Stellgrößen für aktive Profil- und Planheitsstellglieder für ein Walzgerüst und von Profil- und Mittenplanheitswerten für warmgewalztes Metallband |
| EP3632583A1 (de) * | 2018-10-03 | 2020-04-08 | Primetals Technologies Germany GmbH | Entkoppelte einstellung von kontur und planheit eines metallbandes |
| US11919059B2 (en) | 2019-01-28 | 2024-03-05 | Primetals Technologies Germany Gmbh | Changing the effective contour of a running surface of a working roll during hot rolling of rolling stock in a roll stand to form a rolled strip |
| EP4124398B1 (de) * | 2021-07-27 | 2024-04-10 | Primetals Technologies Austria GmbH | Verfahren zur bestimmung mechanischer eigenschaften eines walzgutes mit hilfe eines hybriden modells |
| EP4130895A1 (de) | 2021-08-05 | 2023-02-08 | Primetals Technologies Germany GmbH | Verfahren zum ermitteln eines steuerparameters zum steuern einer walzanlage |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19844305A1 (de) | 1998-09-17 | 2000-03-30 | Mannesmann Ag | Kombiniertes Regelungssystem zur Erzeugung bestimmter Produkteigenschaften beim Walzen von Stahlqualitäten im austenitischen, gemischt austenitisch-ferritischen und ferritischen Bereich |
| FR2783444B1 (fr) | 1998-09-21 | 2000-12-15 | Kvaerner Metals Clecim | Procede de laminage d'un produit metallique |
| DE19851554C2 (de) | 1998-11-09 | 2001-02-01 | Siemens Ag | Verfahren und Einrichtung zur Voreinstellung einer Walzstraße |
| KR20010010085A (ko) * | 1999-07-15 | 2001-02-05 | 이구택 | 압연 스탠드간 열연판의 평탄도 검출장치 |
| DE10041181A1 (de) | 2000-08-18 | 2002-05-16 | Betr Forsch Inst Angew Forsch | Mehrgrößen-Planheitsregelungssystem |
| DE10110323A1 (de) * | 2001-03-03 | 2002-09-05 | Sms Demag Ag | Verfahren zur gezielten Einstellung der Oberflächenstruktur von Walzgut beim Kaltnachwalzen in Dressier-Walzgerüsten |
| DE10156008A1 (de) * | 2001-11-15 | 2003-06-05 | Siemens Ag | Steuerverfahren für eine einer Kühlstrecke vorgeordnete Fertigstraße zum Walzen von Metall-Warmband |
-
2003
- 2003-03-03 JP JP2003576130A patent/JP2005527378A/ja active Pending
- 2003-03-03 AT AT03722208T patent/ATE307689T1/de active
- 2003-03-03 CN CNB038061678A patent/CN1311922C/zh not_active Expired - Fee Related
- 2003-03-03 US US10/507,649 patent/US7031797B2/en not_active Expired - Fee Related
- 2003-03-03 DE DE50301499T patent/DE50301499D1/de not_active Expired - Lifetime
- 2003-03-03 EP EP03722208A patent/EP1485216B1/de not_active Expired - Lifetime
- 2003-03-03 WO PCT/DE2003/000716 patent/WO2003078086A1/de not_active Ceased
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102005060046A1 (de) * | 2005-12-15 | 2007-06-21 | Siemens Ag | Walzstrasse mit mindestens zwei Bandbeeinflussungseinrichtungen |
| DE102005060046B4 (de) * | 2005-12-15 | 2008-08-14 | Siemens Ag | Walzstrasse mit mindestens zwei Bandbeeinflussungseinrichtungen und Verfahren zum Betrieb einer solchen Walzstrasse |
Also Published As
| Publication number | Publication date |
|---|---|
| US20050125091A1 (en) | 2005-06-09 |
| CN1311922C (zh) | 2007-04-25 |
| WO2003078086A1 (de) | 2003-09-25 |
| JP2005527378A (ja) | 2005-09-15 |
| ATE307689T1 (de) | 2005-11-15 |
| EP1485216A1 (de) | 2004-12-15 |
| US7031797B2 (en) | 2006-04-18 |
| CN1642667A (zh) | 2005-07-20 |
| DE50301499D1 (de) | 2005-12-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2003078086A1 (de) | Rechnergestütztes ermittlungsverfahren für sollwerte für profil- und planheitsstellglieder | |
| EP3107666B1 (de) | Einfache vorsteuerung einer keilanstellung eines vorgerüsts | |
| EP2548665B1 (de) | Ermittlungsverfahren für relativbewegungsabhängigen Verschleiß einer Walze | |
| EP2170535B1 (de) | Verfahren zur einstellung eines zustands eines walzguts, insbesondere eines vorbands | |
| EP2691188B1 (de) | Betriebsverfahren für eine walzstrasse | |
| EP1675694B1 (de) | Verfahren und steuervorrichtung zum betrieb einer walzstrasse für metallband | |
| DE112004002903B4 (de) | Walzenkeilanstellungs-/Steuerverfahren zum Walzen von plattenförmigem Material | |
| DE10211623A1 (de) | Rechnergestütztes Ermittlungverfahren für Sollwerte für Profil-und Planheitsstellglieder | |
| DE4136013C2 (de) | Verfahren und Vorrichtung zum Steuern eines Walzwerks | |
| DE69913538T2 (de) | Verfahren und Vorrichtung zur Planheitsregelung | |
| DE3515429C2 (de) | Verfahren zur Steuerung des Warmwalzens von Flachmaterial | |
| DE19618712B4 (de) | Regelverfahren für ein Walzgerüst zum Walzen eines Bandes | |
| EP2483005A1 (de) | Verfahren zur modellbasierten ermittlung von stellglied-sollwerten für die asymmetrischen stellglieder der walzgerüste einer warmbreitbandstrasse | |
| EP4061552B1 (de) | Verfahren, steuervorrichtung sowie walzanlage zur einstellung einer auslauftemperatur eines aus einer walzstrasse auslaufenden metallbands | |
| EP1481742B1 (de) | Steuerrechner und rechnergestütztes Ermittlungsverfahren für eine Profil- und Planheitssteuerung für eine Walzstrasse | |
| EP2483004A1 (de) | Verfahren zur modellbasierten ermittlung von stellglied-sollwerten für die symmetrischen und asymmetrischen stellglieder der walzgerüste einer warmbreitbandstrasse | |
| DE102018200166B4 (de) | Steuervorrichtung, Steuerverfahren und Steuerprogramm eines Walzwerks | |
| DE3026229C2 (de) | ||
| DE1527610A1 (de) | Walzverfahren und Vorrichtung zur Durchfuehrung desselben | |
| EP0994757B1 (de) | Verfahren und einrichtung zur steuerung bzw. voreinstellung eines walzgerüstes | |
| DE19831480C1 (de) | Verfahren zum Voreinstellen von Kaltverformungsanlagen | |
| DE60113132T2 (de) | Blechbreitenregelung beim warmbandwalzen | |
| DE10159608B9 (de) | Walzverfahren und Walzstraße für ein Band mit einer Schweißnaht | |
| EP4433235B1 (de) | Vorrichtung und verfahren zur herstellung eines gewalzten metallbandes | |
| DE19500628B4 (de) | Betriebsverfahren und Walzstraße zur Herstellung von optimal planen Metallbändern |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20040707 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PT RO SE SI SK TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PT RO SE SI SK TR |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REF | Corresponds to: |
Ref document number: 50301499 Country of ref document: DE Date of ref document: 20051201 Kind code of ref document: P |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20060126 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20060126 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20060126 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20060206 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20060327 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20060331 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20060331 |
|
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20060427 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| ET | Fr: translation filed | ||
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20060727 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20070331 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20070331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20051026 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20111001 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20120411 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20130408 Year of fee payment: 11 Ref country code: FI Payment date: 20130313 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20130212 Year of fee payment: 11 |
|
| BERE | Be: lapsed |
Owner name: *SIEMENS A.G. Effective date: 20130331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140303 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 307689 Country of ref document: AT Kind code of ref document: T Effective date: 20140303 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20141128 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140303 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20150305 Year of fee payment: 13 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 50301499 Country of ref document: DE Owner name: PRIMETALS TECHNOLOGIES GERMANY GMBH, DE Free format text: FORMER OWNER: SIEMENS AKTIENGESELLSCHAFT, 80333 MUENCHEN, DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20160321 Year of fee payment: 14 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: 732E Free format text: REGISTERED BETWEEN 20160901 AND 20160907 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: EUG |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160304 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20170303 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170303 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 50301499 Country of ref document: DE Owner name: PRIMETALS TECHNOLOGIES GERMANY GMBH, DE Free format text: FORMER OWNER: PRIMETALS TECHNOLOGIES GERMANY GMBH, 91052 ERLANGEN, DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20210329 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20210319 Year of fee payment: 19 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 50301499 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20221001 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220303 |