EP0318923B1 - Véhicule à essieux orientables - Google Patents
Véhicule à essieux orientables Download PDFInfo
- Publication number
- EP0318923B1 EP0318923B1 EP88119888A EP88119888A EP0318923B1 EP 0318923 B1 EP0318923 B1 EP 0318923B1 EP 88119888 A EP88119888 A EP 88119888A EP 88119888 A EP88119888 A EP 88119888A EP 0318923 B1 EP0318923 B1 EP 0318923B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- axles
- chassis
- pseudo
- vehicle
- members
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61F—RAIL VEHICLE SUSPENSIONS, e.g. UNDERFRAMES, BOGIES OR ARRANGEMENTS OF WHEEL AXLES; RAIL VEHICLES FOR USE ON TRACKS OF DIFFERENT WIDTH; PREVENTING DERAILING OF RAIL VEHICLES; WHEEL GUARDS, OBSTRUCTION REMOVERS OR THE LIKE FOR RAIL VEHICLES
- B61F5/00—Constructional details of bogies; Connections between bogies and vehicle underframes; Arrangements or devices for adjusting or allowing self-adjustment of wheel axles or bogies when rounding curves
- B61F5/38—Arrangements or devices for adjusting or allowing self- adjustment of wheel axles or bogies when rounding curves, e.g. sliding axles, swinging axles
- B61F5/383—Adjustment controlled by non-mechanical devices, e.g. scanning trackside elements
Definitions
- the present invention relates to a vehicle with steerable axles with independent wheels.
- the main function of the monobloc axle is to ensure the tracking of the curves of the track, by means of this slaving of the orientation to the position, by the effect of the taper, without there being lateral contact of the wheels and rails, therefore without friction or wear.
- the main function of the monobloc axle is to ensure the tracking of the curves of the track, by means of this slaving of the orientation to the position, by the effect of the taper, without there being lateral contact of the wheels and rails, therefore without friction or wear.
- to increase the speed one is hampered by the instabilities generated by the growth of the imbalance between the constant angular restoring forces and those of the natural dampings which are inversely proportional to the speed.
- the servo-control makes it possible to solve the two problems: it brings up a refocusing term proportional to the lateral displacement y (this term replaces the taper of the wheels) and this makes the axle capable of taking curves, and it introduces a damping (2C22D), independent of the forward speed which allows to stabilize the axle at high speeds without using forces of connection with the chassis.
- the aforementioned device has a number of drawbacks; the drawbar connected to the axle cannot be stabilized in pitch or "gallop" without connections with the vehicle body and this coupling introduces vibrations that are difficult to filter and bothersome for comfort.
- the object of the present invention is to improve this situation by proposing an axle vehicle whose orientation is controlled from non-contact position sensors cooperating with traditional rails and by means of actuators no longer cooperating with the track but between the axles, either directly or indirectly via the bogie chassis or that of the vehicle. While maintaining both high critical speeds and taking tight curves without wearing the wheels, this device improves the comfort and maintenance of the track, and allows the use of the wheels for propulsion and braking and even l wheels with pneumatic tires without guide rollers.
- vehicle an autonomous entity at least from the point of view of lift and guidance.
- the axis of rotation between the axles of the bogie is defined mechanically by a ball joint; the bogie includes only one sensor of the angle between axles, one of the axles serving as a reference for the measurement of this angle.
- the bogie includes only one actuator, resting on the axles to correct the angle between axles.
- the bogie shown diagrammatically in FIG. 1 comprises a chassis 1 and two axles hinged together using a ball joint 11 placed in the center of the bogie for the sake of symmetry (bidirectional bogie).
- Each axle comprises a cross member 2 or 5 and two independent wheels 3 and 4 or 6 and 7 and a pseudo-frame 9 or 10 connecting the cross member 2 or 5 to the ball joint 11.
- a actuator 21 and an angle sensor 20 are articulated between the two pseudo-frames 9 and 10.
- the actuator can be, for example, a hydraulic or electric actuator.
- a sensor known as a rail sensor 14, 15 measuring the displacement of the axle relative to the corresponding rail not shown.
- the rail sensors 14 and 15 are advantageously of the type described in French patent n ° 87 13380 filed on September 28, 1987 in the name of the applicants.
- Such sensors include a magnet having with respect to the axle a degree of freedom tangent to the direction of measurement and being subject to remain in the same transverse position relative to the rail; the measurement of the magnet displacement relative to the axle provides the measurement of the axle displacement relative to the rail.
- the sensors 14 and 15 can, as a variant, be fixed to the elements 9 and 10 of the pseudo-chassis.
- the sensor signal at the rear of the bogie is not essential but allows to better center the bogie in curves and under transverse forces (B not zero) and to increase the critical speed of the bogie (D not zero) especially if the time constants of the electronics and the force-controlled actuator are not negligible (greater than 10 microseconds for example).
- the longitudinal propulsion or braking forces are advantageously transmitted directly to the body 8 of the vehicle without passing through the bogie frame 1 using the connecting rod 12 articulated on the body 8 and at the level of the ball 11 to one pseudo-chassis 9 or 10.
- the chassis 1 then only has a role of distributing the transverse and vertical forces of lifting and guiding the body at the two ends of each axle crossmember.
- FIG. 2 illustrates, in top view, an axle intended for the production of a bogie according to the principle described with reference to FIG. 1.
- the axle includes two motors, for each of the wheels, enclosed in housings 31 and 32.
- the transmission is carried out by chains enclosed in casings 41 and 42.
- the assemblies 31-41 and 32-42 play the role of the pseudo-chassis 9 and 10 of FIG. 1.
- disc brakes comprising the motors 51 and 52 and their respective calipers 61 and 62.
- a rail position sensor 15A is integral with the casing 42.
- motors are referenced 23 and 24; the motor housings are referenced 33, 36, the transmission housings 43, 44, 46 and 47, the braking motors 53, 54, 56 and 57 and the calipers 63, 64, 66 and 67.
- the motor casings and those of the transmissions, joined back to back, constitute the pseudo-chassis 9 and 10 of FIG. 1. They are articulated by the ball joint 11 in the lower part and by an elastomer stud 70 in the upper part.
- FIG. 4 shows the chain 93 constituting the transmission of the motor 23 of the wheel 3; a distinction is also made between the motor 26 and the wheel 6.
- the chassis includes two beams 1A and 1B and two cross members 1C and 1D.
- the chassis rests on the transmission housings 41 to 44, in line with the axle cross members 2 and 5, by means of suspensions 71 to 74 equivalent to conventional primary suspensions but characterized by great longitudinal flexibility.
- the body is conventionally articulated on the chassis with a secondary suspension comprising, for example, a ball crown 1E, a load cross member 1F and pairs of elastomer studs such as 88.
- a secondary suspension comprising, for example, a ball crown 1E, a load cross member 1F and pairs of elastomer studs such as 88.
- the pseudo-chassis constituted by the motor and transmission casings, by the ball joint 11 and by the stud 70, achieves an independent suspension of the bogie chassis, of the motors, actuators, sensors and brakes, by rotation between pseudo -frame of transverse axis and by compression of the stud 70, at the same time as it materializes the relative orientability of the axles thanks to the rotation of the vertical axis by bending of the stud 70 and authorizes the grip on the left, that is to say ie a rotation between axles with a longitudinal axis, by shearing of the stud 70.
- the ball joint is thus prestressed.
- two actuators 21A and 21B of the electric servo type or electro-hydraulic are placed on either side of the ball joint in the same horizontal plane as it, so that the servomechanism thus obtained interferes as little as possible with rotational movements other than vertical axis that it is supposed to control. They are articulated under the transmission housings 41 to 44.
- the servo actuator can be a hydraulic cylinder controlled, for example, by a pressure servo valve controlled by pressure, for a force control as mentioned, or an electric cylinder for example with two stages as in FIG. 10 with a rapid first stage for the correction of small amplitude deviations, typically a pair of electromagnets acting on a plate integral with the axle pseudo-chassis and carried by a screw with nut driven by a servomotor constituting the slower second stage.
- the latter provides the large amplitudes for taking curves.
- a connecting rod 12 for propelling and braking force is articulated on one of the pseudo-chassis near the ball joint and as low as possible to limit the pitching torque and interfere as little as possible with the suspension of the motors and the servomechanism.
- Figure 6 shows a bogie according to the embodiment of Figure 1, equipped with pneumatic wheels 3A and 4A; for reasons of space, the transmissions and their casings 33 and 34 are placed between the wheels 3 and 4 of an axle; motors 23A and 34A, which can no longer be glued back to back, are located one on top of the other.
- Figures 7 and 8 show schematically seen from below a bogie according to a variant which allows the servomechanisms to overcome the movements of the chassis.
- the bogie is shown in two axle orientations.
- the sensor 21 of equivalent length to the connecting rod provides information on the angle between the axles.
- a second actuator 21A of short stroke, with its position sensor makes it possible to move the center of relative rotation between axles. It is articulated on the two pseudo-chassis 9 and 10 and its axis is transverse in order to exert, in the center of the bogie, transverse thrusts on each of the axles.
- the actuator can be a hydraulic cylinder but, given the short strokes, this actuator can consist of a pair of electromagnets fixed on one of the pseudo-chassis and acting on at least one plate fixed on the other pseudo -frame.
- the stud ( Figures 4 and 5) can be kept. It must have good transverse flexibility (in shear) and the actuator 21 is disposed slightly below or on either side in the case of electromagnets.
- the connecting rod 12 is still articulated on one of the pseudo-chassis near one of the articulations of the connecting rod 11A and is connected to the body 8 of the vehicle.
- the invention makes it possible to produce vehicles which are stable at high speed and which can take curves at high speed without excessive wear of the chin bars.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Vehicle Body Suspensions (AREA)
- Platform Screen Doors And Railroad Systems (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
- La présente invention est relative à un véhicule à essieux orientables à roues indépendantes.
- Le développement universel du chemin de fer à été favorisé par la simplicité et la rusticité de la technique qu'il utilise : l'essieu monobloc en acier à roues coniques en acier roulant sur deux rails en acier. On a coutume de considérer qu'il va de soi que les rails guident le train. Ce n'est pas exact, le train est, en fait capable de rouler sur les rails et de suivre leur tracé, sans entrer en contact latéral avec eux, grâce à l'essieu monobloc.
- En utilisant le différentiel de vitesse linéaire des points de contact de ses deux roues, engendré par leur conicité, et lié à tout déport transversal dans la voie, l'essieu monobloc réalise un asservissement mécanique de sa position transversale : tout déport latéral entraîne un moment de forces tendant à orienter l'essieu dans le sens qui le guidera vers le centre de la voie par des forces latérales fonction de l'angle obtenu. Ces efforts contiennent des termes d'amortissement de type visqueux qui malheureusement diminuent avec la vitesse d'avancement du train. L'étude dynamique de la stabilité des essieux, soumis aux forces de contact et aux forces de liaison avec un châssis, constitue le domaine de la dynamique ferroviaire. Le contact est étudié expérimentalement et entre dans les modèles de calcul par la représentation de KALKER qui a remplacé sa représentation cinématique traditionnelle. (J.J. KALKER "On the rolling contact of two elastic bodies in the presence of dry friction "Thèse DELFT - 1967).
- La fonction principale de l'essieu monobloc est d'assurer le suivi des courbes de la voie, au moyen de cet asservissement de l'orientation à la position, par l'effet de la conicité, sans qu'il y ait contact latéral des roues et des rails, donc sans frottement ni usure. Mais, pour augmenter la vitesse, on est gêné par les instabilités engendrées par la croissance du déséquilibre entre les forces de rappel angulaire constantes et celles des amortissements naturels qui sont inversement proportionnelles à la vitesse.
- Lorsque la vitesse est grande, les forces d'amortissement naturelles, liées au contact roue-rail, ne sont plus suffisantes pour assurer la stabilité des essieux qui doit être obtenue d'un châssis auquel les essieux sont reliés par des liaisons élastiques appelées suspensions primaires. La raideur de ces liaisons doit être grande pour améliorer la stabilité aux grandes vitesses. Mais cette grande raideur contrarie l'orientation relative des deux essieux qui est nécessaire pour assurer un roulement sans glissement en courbe.
- Ainsi, pour s'inscrire dans une courbe de 50 mètres de rayon, deux essieux avec entr'axe de deux mètres doivent former entre eux un angle de 40 milliradians qui induirait de forces de rappel des suspensions trop grandes pour être vaincues par les seules forces de contact.
- Jusqu'à présent, de nombreux efforts ont été faits pour favoriser l'orientation correcte des essieux monoblocs dans les courbes en orientant mécaniquement les essieux en se référant par exemple à l'angle entre le châssis de bogie et la caisse. Ces développements sont connus sous l'appellation générique de "bogies à essieux orientables". Toutefois, ces solutions n'apportent pas entière satisfaction car elles tendent à augmenter les instabilités aux grandes vitesses et fonctionnent médiocrement dans les zones de variation de rayon de courbure. En outre, même lorsqu'elles permettent une bonne radialité des essieux dans les courbes, elles ne peuvent pas éviter les glissements qui se produisent lorsque la conicité des roues et le jeu des essieux ne permettent plus de compenser la différence des chemins à parcourir sur les deux rails.
- Il a également été proposé, pour éviter notamment ce dernier inconvénient, de désolidariser en rotation les deux roues d'un même essieu pour réaliser des "essieux à roues indépendantes". De telles réalisations sont restées assez rares car les essieux à roues indépendantes ne sont plus sensibles aux effets de la conicité et n'ont plus de moment de forces capables de les orienter naturellement. Il est donc nécessaire de leur ajouter un dispositif d'orientation capable de leur faire prendre les courbes sans glissement.
- Ces dispositifs sont jusqu'à présent mécaniques et cherchent à orienter chaque essieu selon la direction tangente à la voie que l'on détecte en observant une portion du véhicule précédent. Bien entendu, ces dispositifs créent des difficultés aux extrémités du train.
- D'autres dispositifs ont été proposés mais il apparaît à l'usage que lorsqu'ils améliorent la prise des courbes, ils sont défavorables à la stabilité et vice-versa. Ainsi, l'usage a consacré la spécialisation des matériels roulants entre au moins deux catégories : les véhicules à grande vitesse qui ne sont pas aptes à prendre les courbes serrées et les véhicules urbains qui seraient très inconfortables aux plus grandes vitesses.
- Pour palier ces inconvénients, on a proposé dans le document WO.A. 88/02712 d'orienter un essieu à roues indépendantes et totalement libre de tourner par rapport à la caisse du véhicule par le moyen d'un asservissement électronique comportant un timon perpendiculaire à l'axe des roues, supportant des électro-aimants et des capteurs de position coopérant avec un rail placé au centre de la voie.
- A l'aide de cet asservissement, il est possible de réaliser une fonction de transfert reliant l'orientation α de l'essieu à sa position transversale y (par rapport au sol) de la forme :

de sorte que les forces de contact Fy de l'essieu soient, à grande vitesse, égales à :

- On voit ainsi que l'asservissement permet de résoudre les deux problèmes : il fait apparaître un terme de recentrage proportionnel au déplacement latéral y (ce terme remplace la conicité des roues) et cela rend l'essieu apte à prendre les courbes, et il introduit un amortissement (2C₂₂D), indépendant de la vitesse d'avancement qui permet de stabiliser l'essieu aux grandes vitesses sans faire appel à des forces de liaison avec le châssis.
- Cependant, le dispositif précité présente un certain nombre d'inconvénients ; le timon relié à l'essieu ne peut pas être stabilisé en tangage ou "galop" sans liaisons avec la caisse du véhicule et ce couplage introduit des vibrations difficiles à filtrer et gênantes pour le confort.
- D'autre part, pour conserver les électro-aimants de taille acceptable, il est nécessaire de réduire les couples parasites sur l'essieu dus au freinage ou à la propulsion.
- On utilise alors un moteur linéaire centré dont l'induit peut être le rail de guidage. Enfin, la présence du rail de guidage rend difficile l'application sur les réseaux ferroviaire existants.
- Rappelons que les véhicules guidés peuvent déraper et venir en butée transversale sur la voie au moyen des mentonnets, ce qui implique la nécessité de suspension ayant une bonne flexibilité transversale et conduit à rechercher une trajectoire commune à tous les essieux ; certaines solutions simples utilisées pour les engins filoguiés ne leur sont pas applicables.
- Le but de la présente invention est d'améliorer cette situation en proposant un véhicule à essieux dont l'orientation est asservie à partir de capteurs de position sans contact coopérant avec les rails traditionnels et à l'aide d'actionneurs coopérant non plus avec la voie mais entre les essieux, soit directement, soit indirectement via le châssis de bogie ou celui du véhicule. Tout en conservant à la fois des vitesses critiques élevées et la prise de courbes serrées sans usure des roues, ce dispositif améliore le confort et la maintenance de la voie, et permet l'utilisation des roues pour la propulsion et le freinage et voire même l'utilisation de roues à bandages pneumatiques sans roulettes de guidage.
- Nous appelons ici "véhicule" une entité autonome au moins du point de vue sustentation et guidage.
- L'invention a pour objet un véhicule guidé sur voie comprenant
- au moins une paire d'essieux à roues indépendantes,
- au moins deux organes de mesure de la position transversale du véhicule par rapport à la voie,
- au moins un organe de mesure d'angle d'essieux par rapport à des références liées à des parties du véhicule,
- au moins deux organes actionneurs permettant de corriger ces angles, chaque actionneur agissant sur l'un des essieux en prenant appui sur l'autre,
- et un circuit d'asservissement recevant les signaux des dits organes de mesure et élaborant des signaux de commandes des dits organes actionneurs.
- L'invention sera mieux comprise avec la description ci-après de trois modes de réalisation en référence aux dessins annexés dans lequel :
- La figure 1 est une vue de dessus schématique d'un bogie selon un premier mode de réalisation ;
- La figure 2 est une vue de dessus d'un essieu du bogie de la figure 1, avec pour chaque roue, un moteur et un carter de transmission formant bras de suspension ;
- La figure 3 est une vue de dessus d'un bogie constitué par deux essieux réalisés selon la figure 1 ;
- La figure 4 est une vue en élévation du même bogie ;
- La figure 5 est une vue de face du même bogie ;
- La figure 6 est une vue de face d'un bogie du type précédent muni, en plus des roues métalliques, de roues pneumatiques ;
- Les figures 7 et 8 représentent schématiquement en vue de dessous et selon deux positions, un bogie selon une variante de réalisation.
- Dans les figures 1 à 6, l'axe de rotation entre les essieux du bogie est défini mécaniquement par une rotule ; le bogie ne comprend qu'un seul capteur de l'angle entre essieux, l'un des essieux servant de référence pour la mesure de cet angle.
- Le bogie ne comprend qu'un seul actionneur, prenant appui sur les essieux pour corriger l'angle entre essieux.
- Le bogie schématisé à la figure 1 comprend un châssis 1 et deux essieux articulés entre eux à l'aide d'une rotule 11 placée en centre du bogie par souci de symétrie (bogie bidirectionnel). Chaque essieu comprend une traverse 2 ou 5 et deux roues indépendantes 3 et 4 ou 6 et 7 et un pseudo-châssis 9 ou 10 reliant la traverse 2 ou 5 à la rotule 11. Entre les deux pseudo-châssis 9 et 10 sont articulés un actionneur 21 et un capteur d'angle 20.
- L'actionneur peut être, par exemple, un vérin hydraulique ou électrique.
- Sur chacune des traverses 2 et 5 est fixé, au voisinage de la roue correspondante, un capteur dit capteur de rail 14, 15 mesurant le déplacement de l'essieu par rapport au rail correspondant non représenté.
- Les capteurs de rail 14 et 15 sont avantageusement du type décrit dans le brevet français n° 87 13380 déposé le 28 septembre 1987 au nom des demanderesses.
- De tels capteurs comprennent un aimant ayant vis à vis de l'essieu un degré de liberté tangent à la direction de mesure et étant assujetti à rester dans la même position transversale par rapport au rail ; la mesure du déplacement de l'aimant par rapport l'essieu fournit la mesure du déplacement de l'essieu par rapport au rail.
- Les capteurs 14 et 15 peuvent, en variante être fixés sur les éléments 9 et 10 du pseudo-châssis.
- Les capteurs fournissent les signaux électriques suivants :
- Y1 :
- l'écart de position transversale du capteur 14 par rapport à la voie,
- Y2 :
- l'écart de position transversale du capteur 15 par rapport à la voie,
- α :
- l'angle relatif des deux essieux déduit du capteur 20.
- Le circuit électronique non représenté fournit un signal de consigne d'effort à l'actionneur par exemple de type :

où A B C D E F sont des facteurs dépendant éventuellement de la vitesse du véhicule et Y′1, Y′2, α ′ sont les dérivées temporelles de Y1, Y2 et α respectivement. - Par analogie avec ce qui a été dit en préambule, l'expression de l'angle entre les essieux, ou angle de consigne, est ici :
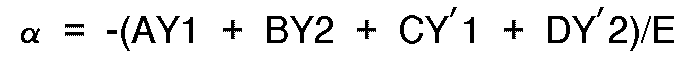
- Le signal du capteur à l'arrière du bogie n'est pas indispensable mais permet de mieux centrer le bogie en courbe et sous les efforts transversaux (B non nul) et d'augmenter la vitesse critique du bogie (D non nul) surtout si les constantes de temps de l'électronique et de l'actionneur asservi en force ne sont pas négligeables (supérieures à 10 microsecondes par exemple).
- Les efforts longitudinaux de propulsion ou de freinage sont avantageusement transmis directement à la caisse 8 du véhicule sans passer par le châssis de bogie 1 à l'aide de la bielle 12 articulée sur la caisse 8 et au niveau de la rotule 11 à l'un des pseudo-châssis 9 ou 10.
- Le châssis 1 n'a alors qu'un rôle de distribution des efforts transversaux et verticaux de sustentation et de guidage de la caisse aux deux extrémités de chaque traverse d'essieu.
- La figure 2 illustre, en vue de dessus, un essieu destiné à la réalisation d'un bogie selon le principe décrit en référence à la figure 1.
- Les éléments communs aux figures 1 et 2 ont reçu les mêmes numéros de référence.
- L'essieu comprend deux moteurs, pour chacune des roues, enfermés dans des carters 31 et 32.
- La transmission est effectuée par des chaînes enfermées dans des carters 41 et 42. Les ensembles 31-41 et 32-42 jouent le rôle des pseudo-châssis 9 et 10 de la figure 1.
- On distingue encore dans la figure 2, les freins à disques comprenant les moteurs 51 et 52 et leurs étriers respectifs 61 et 62.
- Un capteur de position de rail 15A est solidaire du carter 42.
- A l'aide de deux essieux du type précité, on réalise un bogie comme il est montré dans les figures 3 et 5.
- Les éléments communs aux figures 1 à 5 ont reçu les mêmes numéros de référence.
- On distingue les traverses 2 et 5, les roues 3, 4, 6 et 7, les capteurs de rails 14, 14A, 15 et 15A.
- On distingue les moteurs sont référencées 23 et 24 ;
les carters des moteurs sont référencés 33, 36, les carters des transmissions 43, 44, 46 et 47, les moteurs de freinage 53, 54, 56 et 57 et les étriers 63, 64, 66 et 67. - Les carters moteurs et ceux des transmissions, accolés dos à dos, constituent les pseudo-châssis 9 et 10 de la figure 1. Ils sont articulés par la rotule 11 en partie basse et par un plot 70 en élastomère en partie haute.
- On a représenté dans la figure 4 la chaîne 93 constituant la transmission du moteur 23 de la roue 3 ; on distingue également le moteur 26 de la roue 6.
- Le châssis comprend deux longerons 1A et 1B et deux traverses 1C et 1D. Le châssis repose sur les carters de transmission 41 à 44, au droit des traverses d'essieu 2 et 5, par l'intermédiaire de suspensions 71 à 74 équivalentes aux suspensions primaires classiques mais caractérisées par une grande flexibilité longitudinale.
- La caisse, non représentée, s'articule classiquement sur le châssis avec une suspension secondaire comprenant, par exemple, une couronne à bille 1E, une traverse de charge 1F et des paires de plots en élastomère tels que 88.
- On notera que le pseudo-châssis, constitué par les carters de moteur et de transmission, par la rotule 11 et par le plot 70, réalise une suspension indépendante du châssis de bogie, des moteurs, actionneurs, capteurs et freins, par rotation entre pseudo-châssis d'axe transversal et par compression du plot 70, en même temps qu'elle matérialise l'orientabilité relative des essieux grâce à la rotation d'axe vertical par flexion du plot 70 et autorise la prise de gauche, c'est-à-dire une rotation entre essieux d'axe longitudinal, par cisaillement du plot 70. La rotule est ainsi précontrainte.
- Pour obtenir une redondance et ne pas trop solliciter la rotule 11, deux actionneurs 21A et 21B type servovérin électrique ou électrohydraulique, incluant de préférence le capteur d'angle, sont placés de part et d'autre de la rotule dans le même plan horizontal qu'elle, pour que le servomécanisme ainsi obtenu interfère le moins possible avec les mouvements de rotation autres que celui d'axe vertical qu'il est sensé maîtriser. Ils s'articulent sous les carters de transmission 41 à 44.
- Le servovérin peut être un vérin hydraulique commandé, par exemple, par une servovalve de pression asservie en pression, pour un asservissement en force tel que cité, ou un vérin électrique par exemple à deux étages comme dans la figure 10 avec un premier étage rapide pour la correction des écarts de faible amplitude, typiquement une paire d'électro-aimants agissant sur une plaque solidaire du pseudo-châssis d'essieu et porté par une vis avec écrou entraîné par un servomoteur constituant le deuxième étage plus lent. Ce dernier fournit les grandes amplitudes pour les prises de courbes.
- Une bielle 12 de transmission d'effort de propulsion et freinage est articulée sur un des pseudo-châssis près de la rotule et le plus bas possibles pour limiter le couple de tangage et interférer le moins possible avec la suspension des moteurs et le servomécanisme.
- La figure 6 représente un bogie selon le principe de réalisation de la figure 1, équipé de roues pneumatiques 3A et 4A ; pour des raisons d'encombrement, les transmissions et leurs carters 33 et 34 sont placés entre les roues 3 et 4 d'un essieu ; les moteurs 23A et 34A, ne pouvant plus être collés dos à dos, se trouvent l'un sur l'autre.
- Les figures 7 et 8 représentent schématiquement vu de dessous un bogie selon une variante qui permet aux servomécanismes de s'affranchir des mouvements du châssis.
- Le bogie est montré dans deux orientations des essieux.
- Il s'agit d'un bogie d'architecture comparable à celui des figures 1 à 6. Il conserve les pseudo-châssis 9 et 10 associés aux essieux mais la rotule 11 qui définissait un centre de rotation relative entre essieux est remplacée par une bielle longitudinale 11A s'articulant sur les deux pseudo-châssis 9 et 10 pour donner un nouveau degré de liberté de translation relative entre essieux. Cette bielle continue de coopérer avec le plot 99 pour donner une suspension des moteurs, actionneurs et capteurs, et les prises de gauche, et avec l'actionneur 21 pour exercer des couples purs sur les essieux. A cet effet, la bielle se trouve sensiblement dans le même plan horizontal que l'actionneur linéaire et est de même longueur à angle nul entre essieux. Pour lier longitudinalement les deux pseudo-châssis sans couple parasite excessif, elle est de préférence centrée. Le capteur 21 de longueur équivalente à la bielle fournit l'information sur l'angle entre les essieux. Un deuxième actionneur 21A, de faible course, avec son capteur de position permet de déplacer le centre de rotation relative entre essieux. Il s'articule sur les deux pseudo-châssis 9 et 10 et son axe est transversal afin d'exercer, au centre du bogie, des poussées transversales sur chacun des essieux. L'actionneur peut être un vérin hydraulique mais, compte tenu des faibles courses, cet actionneur peut être constitué d'une paire d'électro-aimants fixés sur un des pseudo-châssis et agissant sur au moins une plaque fixée sur l'autre pseudo-châssis.
- Le plot (figure 4 et 5) peut être conservé. Il doit avoir une bonne flexibilité transversale (en cisaillement) et l'actionneur 21 est disposé légèrement en dessous ou de part et d'autre dans le cas d'électro-aimants.
- La bielle 12 s'articule toujours sur un des pseudo-châssis près de l'une des articulations de la bielle 11A et est reliée à la caisse 8 du véhicule.
- De cette façon, les actionneurs et capteurs ne prennent plus appui sur le châssis de bogie.
- L'invention permet de réaliser des véhicules stables à haute vitesse et pouvant prendre des courbes à grande vitesse sans usure excessive des mentonnets.
Claims (8)
- Véhicule guidé sur voie comprenant- au moins une paire d'essieux à roues indépendantes,- au moins deux organes (14, 15) de mesure de la position transversale du véhicule par rapport à la voie,- au moins un organe de mesure (20) d'angle d'essieux par rapport à des références liées à des parties du véhicule,- au moins deux organes actionneurs (21) permettant de corriger ces angles, chaque actionneur agissant sur l'un des essieux en prenant appui sur l'autre,- et un circuit d'asservissement recevant les signaux des dits organes de mesure et élaborant des signaux de commandes des dits organes actionneurs.
- Véhicule selon la revendication 1, du type dans lequel chaque essieu (2, 5) de ladite paire est associé à un pseudo-châssis (9, 10), caractérisé en ce que lesdits pseudo-châssis étant articulés entre eux selon un axe sensiblement vertical, lesdits organes de mesure d'angle (20) et actionneurs (21) prenant appui chacun sur les deux pseudo-châssis.
- Véhicule selon la revendication 2, caractérisé en ce que chaque roue (3, 4, 6, 7) est associée à un moteur d'entraînement disposé dans un carter (33, 34, 36, 37) et muni d'un organe d'entraînement (93, 94, 96, 97) placé dans un carter d'entraînement (43, 44, 46, 47), lesdits carters constituant au-moins une partie desdits pseudochâssis (9, 10).
- Véhicule selon l'une des revendications 2 et 3, caractérisé en ce que l'articulation des pseudo-châssis (9, 10) comprend une rotule (11) et un plot en élastomère (70).
- Véhicule selon l'une des revendications 2 à 4, caractérisé en ce qu'il comprend au moins une bielle (12) de reprise des efforts de propulsion et de freinage articulée entre l'un desdits pseudochâssis (9, 10) et la caisse (8) du véhicule.
- Véhicule selon l'une des revendications 2 à 5 caractérisé an ce que la caisse est suspendue au moyen d'une suspension primaire comprenant deux longerons (1A, 1B) solidarisés de manière flexible au carters d'entraînement (43, 44, 46, 47) et d'une suspension secondaire comprenant une traverse de charge (1F) solidarisée aux longerons par des moyens élastiques (88).
- Véhicule selon l'une des revendications 1 à 6 caractérisé en ce qu'il comprend en plus des roues métalliques, des roues (3A, 4A) à pneumatiques.
- Véhicule selon la revendication 1 dans lequel chaque essieu (2, 5) de ladite paire est associé à un pseudo-châssis (9, 10), caractérisé en ce que lesdits pseudo-châssis sont reliées par une bielle (11A) s'articulant sur chacun d'eux, lesdits pseudo-châssis étant reliés par un premier actionneur (21) qui associé à ladite bielle excerce un couple entre les deux essieux et par un second actionneur (21A) exerçant une force transversale entre les essieux.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT88119888T ATE78223T1 (de) | 1987-12-03 | 1988-11-29 | Schienenfahrzeug mit gesteuerten achsen. |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR8716789 | 1987-12-03 | ||
| FR8716789A FR2624081A1 (fr) | 1987-12-03 | 1987-12-03 | Vehicule a essieux orientables |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0318923A1 EP0318923A1 (fr) | 1989-06-07 |
| EP0318923B1 true EP0318923B1 (fr) | 1992-07-15 |
Family
ID=9357433
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP88119888A Expired - Lifetime EP0318923B1 (fr) | 1987-12-03 | 1988-11-29 | Véhicule à essieux orientables |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US4982671A (fr) |
| EP (1) | EP0318923B1 (fr) |
| AT (1) | ATE78223T1 (fr) |
| CA (1) | CA1299019C (fr) |
| DE (1) | DE3872842T2 (fr) |
| ES (1) | ES2034129T3 (fr) |
| FR (1) | FR2624081A1 (fr) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE4406633A1 (de) * | 1994-03-01 | 1995-09-07 | Manfred Dipl Ing Maibom | Geringen Verschleiß bewirkendes Radsystem, insbesondere für Drehgestelle von Schienenbahnen |
| DE19715148A1 (de) * | 1997-04-11 | 1998-10-15 | Deutsche Waggonbau Ag | Verfahren und Einrichtung zur Radsatzführung von Schienenfahrzeugen |
Families Citing this family (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19542369C2 (de) * | 1995-11-07 | 2000-02-10 | Const Y Aux Ferrocarriles Sa | Pendelsystem für Schienenfahrzeuge |
| SE509153C2 (sv) * | 1995-11-07 | 1998-12-07 | Const Y Aux Ferrocarriles Sa | Lutningssystem för järnvägsvagnar |
| DE9010678U1 (de) * | 1990-07-17 | 1990-11-22 | MAN GHH Schienenverkehrstechnik GmbH, 8500 Nürnberg | Lagerung für Führungsrahmen von Drehgestellen |
| US5524550A (en) * | 1991-02-27 | 1996-06-11 | Man Ghh Schienenverkehrstechnik Gmbh | Bogies for rail vehicles |
| US5199359A (en) * | 1992-05-20 | 1993-04-06 | Innotermodal Inc. | Steerable rail-bogie |
| DE4240098A1 (de) * | 1992-11-28 | 1994-06-01 | Krupp Verkehrstechnik Gmbh | Fahrwerk für Schienenfahrzeuge |
| DE4306114A1 (de) * | 1993-02-27 | 1994-09-01 | Abb Patent Gmbh | Laufwerk für ein Schienenfahrzeug mit radialer Einstellbarkeit |
| FR2708548B1 (fr) * | 1993-07-30 | 1995-09-01 | Gec Alsthom Transport Sa | Procédé de centrage des essieux orientables d'un bogie. |
| CH690032A5 (fr) * | 1994-07-13 | 2000-03-31 | Vevey Technologies Sa | Procédé de réglage de l'orientation des dispositifs de roulement à roues orientables d'un ensemble roulant sur rail et ensemble roulant utilisant ce procédé. |
| ES2119644B1 (es) * | 1995-07-05 | 1999-03-01 | Const Y Aux Ferrocarriles Sa | Sistema de basculacion para vehiculo ferroviario. |
| US5582110A (en) * | 1995-09-25 | 1996-12-10 | Hirschfeld; Abraham J. | Wheeled vehicle construction for increased speed |
| DE19617003C2 (de) * | 1996-04-27 | 2002-08-01 | Bombardier Transp Gmbh | Schienenfahrzeug mit einem einachsigen Laufwerk |
| DE19810697A1 (de) * | 1998-03-12 | 1999-09-16 | Duewag Ag | Vorrichtung zur Übertragung der Längskräfte eines Drehgestelles auf den Wagenkasten eines Schienenfahrzeuges, insbesondere eines Triebfahrzeuges mit hoher Zugkraft |
| JP2003506263A (ja) | 1999-08-10 | 2003-02-18 | ビショップ オーストランス リミテッド | かじ取り可能な車輪セットを備えた車両 |
| ATE276909T1 (de) * | 1999-08-31 | 2004-10-15 | Construcciones Y Aux De Ferroc | Vorrichtung zur steuerung der achsen eines schienenfahrzeuges |
| WO2001032490A1 (fr) * | 1999-11-03 | 2001-05-10 | Schaefer Enkeler Andreas | Bogie pour vehicules sur rails |
| DE10137443A1 (de) * | 2001-07-27 | 2003-03-06 | Bombardier Transp Gmbh | Verfahren und Vorrichtung zur aktiven Radialsteuerung von Radpaaren oder Radsätzen von Fahrzeugen |
| FR2874883A1 (fr) * | 2004-09-07 | 2006-03-10 | Henri Guillemaut | Bogie, pour vehicules ferroviaires, a roues orientables selon la courbure des voies |
| AT505488A2 (de) * | 2007-06-19 | 2009-01-15 | Siemens Transportation Systems | Verfahren zur minimierung von laufflächenschäden und profilverschleiss von rädern eines schienenfahrzeugs |
| US20100248884A1 (en) * | 2009-03-31 | 2010-09-30 | Richard Tremblay | Transmission for an Electrically Powered Vehicle |
| ITTO20110672A1 (it) | 2011-07-25 | 2013-01-26 | Ansaldobreda Spa | Carrello sterzante, in particolare per una carrozza di tram |
| KR101580420B1 (ko) * | 2011-10-26 | 2015-12-28 | 신닛테츠스미킨 카부시키카이샤 | 철도 차량용 대차의 조타 방법 및 장치와, 대차 |
| WO2015030061A1 (fr) * | 2013-08-28 | 2015-03-05 | 新日鐵住金株式会社 | Procédé de diminution de la pression latérale dans un véhicule ferroviaire |
| RU2625699C1 (ru) * | 2016-07-11 | 2017-07-18 | Открытое акционерное общество "Демиховский машиностроительный завод" (ОАО "ДМЗ") | Колесно-моторный блок электроподвижного транспортного средства с асинхронным тяговым двигателем |
| HUE051384T2 (hu) * | 2016-07-19 | 2021-03-01 | Medela Holding Ag | Kerékszerelvény egy sínpályán vezetett jármûhöz |
| CN111813097B (zh) * | 2020-08-27 | 2024-08-23 | 西南交通大学 | 用于独立旋转车轮主动导向控制的滚动试验台 |
| AT524028B1 (de) * | 2020-09-29 | 2022-02-15 | Siemens Mobility Austria Gmbh | Fahrwerk für ein Schienenfahrzeug |
| DE112023002321T5 (de) * | 2022-05-18 | 2025-03-13 | Traila Ag | Eisenbahndrehgestell zur nivellierung einer vertikalen position einer sensoreinheit und ein schienenfahrzeug umfassend das eisenbahndrehgestell |
| WO2023222819A1 (fr) * | 2022-05-18 | 2023-11-23 | Traila Ag | Bogie pour véhicule ferroviaire et véhicule ferroviaire |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE882562C (de) * | 1951-12-15 | 1953-07-09 | Maschf Augsburg Nuernberg Ag | Lenkeinrichtung fuer Lenkgestelle, insbesondere bei Leichtbauschienenfahrzeugen |
| FR1273155A (fr) * | 1959-11-11 | 1961-10-06 | Maschf Augsburg Nuernberg Ag | Dispositif pour inscrire dans les courbes les bogies à un ou plusieurs essieux des véhicules ferroviaires |
| US3376830A (en) * | 1965-07-16 | 1968-04-09 | Sidney H. Bingham | Railway vehicle suspension system |
| US3387569A (en) * | 1966-01-24 | 1968-06-11 | Gen Steel Ind Inc | Railway truck and spring bolster structure |
| US3557707A (en) * | 1969-02-19 | 1971-01-26 | Ivan L Joy | Railway train suspension |
| DE2336786A1 (de) * | 1972-11-24 | 1975-02-06 | Josef Dipl Ing Berg | Radsatzfahrwerk fuer schienenfahrzeuge mit magnetischer oder elektrodynamischer fuehrung im gleis |
| DE2257560A1 (de) * | 1972-11-24 | 1974-06-06 | Josef Dipl Ing Berg | Radsatzfahrwerk fuer schienenfahrzeuge mit magnetischer oder elektrodynamischer fuehrung im gleis |
| DE2259035B2 (de) * | 1972-11-29 | 1979-09-20 | Licentia Patent-Verwaltungs-Gmbh, 6000 Frankfurt | Anordnung zur Spurführung von Radsätzen |
| US4003316A (en) * | 1973-10-23 | 1977-01-18 | Monselle Dale E | Articulated railway car trucks |
| GB1453542A (en) * | 1974-12-03 | 1976-10-27 | Automatisk Doserings Kompensat | Railway vehicle including a device for reducing lateral move ments thereof caused by iregularities in a rail carrying the vehicle |
| DE2522704A1 (de) * | 1975-05-20 | 1976-12-02 | Licentia Gmbh | Anordnung zur aktiven steuerung von fahrgestellen schienengebundener fahrzeuge |
| FR2312402A1 (fr) * | 1975-05-28 | 1976-12-24 | Nicoli Jacques | Dispositif automatique de surveillance et de controle de la stabilite des elements d'une rame circulant a vitesse elevee |
| DE2614166C3 (de) * | 1976-04-02 | 1980-01-24 | Messerschmitt-Boelkow-Blohm Gmbh, 8000 Muenchen | Radsatz für Schienenfahrzeuge |
| CA1115126A (fr) * | 1978-07-12 | 1981-12-29 | Urban Transportation Development Corporation Ltd. | Bogie orientable a roue unique pour vehicule articule de chemin de fer |
| DE3130603A1 (de) * | 1981-08-01 | 1983-02-17 | Krauss-Maffei AG, 8000 München | Triebdrehgestell fuer ein schienenfahrzeug |
| FR2604964B1 (fr) * | 1986-10-14 | 1993-12-31 | Matra Transport | Essieu a guidage magnetique pour vehicule sur voie ferree |
-
1987
- 1987-12-03 FR FR8716789A patent/FR2624081A1/fr not_active Withdrawn
-
1988
- 1988-11-29 AT AT88119888T patent/ATE78223T1/de not_active IP Right Cessation
- 1988-11-29 DE DE8888119888T patent/DE3872842T2/de not_active Expired - Lifetime
- 1988-11-29 EP EP88119888A patent/EP0318923B1/fr not_active Expired - Lifetime
- 1988-11-29 ES ES198888119888T patent/ES2034129T3/es not_active Expired - Lifetime
- 1988-12-02 CA CA000584784A patent/CA1299019C/fr not_active Expired - Lifetime
- 1988-12-05 US US07/280,117 patent/US4982671A/en not_active Expired - Lifetime
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE4406633A1 (de) * | 1994-03-01 | 1995-09-07 | Manfred Dipl Ing Maibom | Geringen Verschleiß bewirkendes Radsystem, insbesondere für Drehgestelle von Schienenbahnen |
| DE4406633C2 (de) * | 1994-03-01 | 1998-01-29 | Manfred Dipl Ing Maibom | Fahrwerk mit Lauf- und Führungsrädern für Schienenbahnen |
| DE19715148A1 (de) * | 1997-04-11 | 1998-10-15 | Deutsche Waggonbau Ag | Verfahren und Einrichtung zur Radsatzführung von Schienenfahrzeugen |
Also Published As
| Publication number | Publication date |
|---|---|
| FR2624081A1 (fr) | 1989-06-09 |
| ES2034129T3 (es) | 1993-04-01 |
| ATE78223T1 (de) | 1992-08-15 |
| CA1299019C (fr) | 1992-04-21 |
| EP0318923A1 (fr) | 1989-06-07 |
| US4982671A (en) | 1991-01-08 |
| DE3872842T2 (de) | 1992-12-03 |
| DE3872842D1 (de) | 1992-08-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0318923A1 (fr) | Véhicule à essieux orientables | |
| EP3609771B1 (fr) | Chariot à guidage automatique pour le transport et/ou la manutention d'une charge | |
| EP0420922B1 (fr) | Bogie ferroviaire a stabilite et comportement en courbe ameliores | |
| FR2609945A1 (fr) | Dispositif de suspension et de pivotement d'une roue directrice de vehicule automobile | |
| CA2308717C (fr) | Structure d'attache d'un train d'atterrissage a un fuselage d'aeronef | |
| WO2008125500A2 (fr) | Bogie pour vehicule ferroviaire | |
| EP3222485B1 (fr) | Bogie de vehicule ferroviaire comprenant un dispositif de suspension primaire decale | |
| EP0285643B1 (fr) | Essieu a guidage magnetique pour vehicule sur voie ferree | |
| EP0348378B1 (fr) | Dispositif articulé de guidage et de sustentation d'un véhicule ferroviaire | |
| BE824761Q (fr) | Perfectionnements aux suspensions de vehicules ferroviaires | |
| US5555816A (en) | Self steering railway truck | |
| EP3222486B1 (fr) | Bogie de véhicule ferroviaire comprenant un châssis abaissé | |
| EP0829413A2 (fr) | Bogie orientable | |
| FR2622164A1 (fr) | Bogie pour vehicule sur rail, a essieux a roues independantes et a orientation asservie | |
| EP0277059B1 (fr) | Véhicule ferroviaire à charge répartie sur les quatre essieux orientables par rapport à la caisse | |
| FR2575429A1 (fr) | Perfectionnements aux bogies de vehicules de chemins de fer | |
| FR2472502A1 (fr) | Vehicule pourvu d'une roue auxiliaire pour et/ou sa propulsion et/ou son guidage et/ou son freinage. | |
| EP3854655B1 (fr) | Bogie pour véhicule à roues indépendantes et véhicule associé | |
| EP0429636B1 (fr) | Dispositif de suspension et d'amortissement pour vehicules ferroviaires a essieux orientables | |
| FR3049252A1 (fr) | Bogie comprenant une liaison rigide entre les boites d'essieu, et vehicule ferroviaire associe | |
| EP3395640B1 (fr) | Bogie de véhicule ferroviaire comportant un système de freinage comprenant trois disques de frein agencés entre les boîtes d'essieu | |
| EP3042821B1 (fr) | Bogie comprenant une suspension primaire centralisée | |
| BE898075A (fr) | Bogie a deux essieux pour vehicules ferroviaires ou tramways et vehicules ferroviaires ou tramways utilisant ce bogie. | |
| EP4074572B1 (fr) | Bogie moteur de véhicule ferroviaire | |
| EP0501856B1 (fr) | Dispositif de freinage d'un essieu d'engin ferroviaire |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE CH DE ES FR GB IT LI NL SE |
|
| 17P | Request for examination filed |
Effective date: 19891204 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: GEC ALSTHOM SA Owner name: INSTITUT NATIONAL DE RECHERCHE SUR LES TRANSPORTS |
|
| 17Q | First examination report despatched |
Effective date: 19901008 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH DE ES FR GB IT LI NL SE |
|
| REF | Corresponds to: |
Ref document number: 78223 Country of ref document: AT Date of ref document: 19920815 Kind code of ref document: T |
|
| REF | Corresponds to: |
Ref document number: 3872842 Country of ref document: DE Date of ref document: 19920820 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| ITF | It: translation for a ep patent filed | ||
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2034129 Country of ref document: ES Kind code of ref document: T3 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| EAL | Se: european patent in force in sweden |
Ref document number: 88119888.1 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20061113 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20061124 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20061127 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20061130 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20061214 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20071119 Year of fee payment: 20 Ref country code: ES Payment date: 20071129 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20071115 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20071114 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20071122 Year of fee payment: 20 |
|
| BERE | Be: lapsed |
Owner name: INSTITUT NATIONAL DE RECHERCHE SUR LES *TRANSPORTS Effective date: 20071130 Owner name: S.A. *GEC ALSTHOM Effective date: 20071130 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20071129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20071129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20071130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20080603 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20071129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF EXPIRATION OF PROTECTION Effective date: 20081129 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20081201 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF EXPIRATION OF PROTECTION Effective date: 20081201 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20071129 |