WO2020153152A1 - モータ制御装置 - Google Patents
モータ制御装置 Download PDFInfo
- Publication number
- WO2020153152A1 WO2020153152A1 PCT/JP2020/000605 JP2020000605W WO2020153152A1 WO 2020153152 A1 WO2020153152 A1 WO 2020153152A1 JP 2020000605 W JP2020000605 W JP 2020000605W WO 2020153152 A1 WO2020153152 A1 WO 2020153152A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- phase
- correction value
- offset correction
- current
- state
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/046—Controlling the motor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/0475—Controlling other elements
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02M—APPARATUS FOR CONVERSION BETWEEN AC AND AC, BETWEEN AC AND DC, OR BETWEEN DC AND DC, AND FOR USE WITH MAINS OR SIMILAR POWER SUPPLY SYSTEMS; CONVERSION OF DC OR AC INPUT POWER INTO SURGE OUTPUT POWER; CONTROL OR REGULATION THEREOF
- H02M1/00—Details of apparatus for conversion
- H02M1/0003—Details of control, feedback or regulation circuits
- H02M1/0009—Devices or circuits for detecting current in a converter
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02M—APPARATUS FOR CONVERSION BETWEEN AC AND AC, BETWEEN AC AND DC, OR BETWEEN DC AND DC, AND FOR USE WITH MAINS OR SIMILAR POWER SUPPLY SYSTEMS; CONVERSION OF DC OR AC INPUT POWER INTO SURGE OUTPUT POWER; CONTROL OR REGULATION THEREOF
- H02M7/00—Conversion of AC power input into DC power output; Conversion of DC power input into AC power output
- H02M7/42—Conversion of DC power input into AC power output without possibility of reversal
- H02M7/44—Conversion of DC power input into AC power output without possibility of reversal by static converters
- H02M7/48—Conversion of DC power input into AC power output without possibility of reversal by static converters using discharge tubes with control electrode or semiconductor devices with control electrode
- H02M7/53—Conversion of DC power input into AC power output without possibility of reversal by static converters using discharge tubes with control electrode or semiconductor devices with control electrode using devices of a triode or transistor type requiring continuous application of a control signal
- H02M7/537—Conversion of DC power input into AC power output without possibility of reversal by static converters using discharge tubes with control electrode or semiconductor devices with control electrode using devices of a triode or transistor type requiring continuous application of a control signal using semiconductor devices only, e.g. single switched pulse inverters
- H02M7/539—Conversion of DC power input into AC power output without possibility of reversal by static converters using discharge tubes with control electrode or semiconductor devices with control electrode using devices of a triode or transistor type requiring continuous application of a control signal using semiconductor devices only, e.g. single switched pulse inverters with automatic control of output wave form or frequency
- H02M7/5395—Conversion of DC power input into AC power output without possibility of reversal by static converters using discharge tubes with control electrode or semiconductor devices with control electrode using devices of a triode or transistor type requiring continuous application of a control signal using semiconductor devices only, e.g. single switched pulse inverters with automatic control of output wave form or frequency by pulse-width modulation
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/05—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation specially adapted for damping motor oscillations, e.g. for reducing hunting
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/06—Rotor flux based control involving the use of rotor position or rotor speed sensors
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/22—Current control, e.g. using a current control loop
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P25/00—Arrangements or methods for the control of AC motors characterised by the kind of AC motor or by structural details
- H02P25/16—Arrangements or methods for the control of AC motors characterised by the kind of AC motor or by structural details characterised by the circuit arrangement or by the kind of wiring
- H02P25/22—Multiple windings; Windings for more than three phases
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P27/00—Arrangements or methods for the control of AC motors characterised by the kind of supply voltage
- H02P27/04—Arrangements or methods for the control of AC motors characterised by the kind of supply voltage using variable-frequency supply voltage, e.g. inverter or converter supply voltage
- H02P27/06—Arrangements or methods for the control of AC motors characterised by the kind of supply voltage using variable-frequency supply voltage, e.g. inverter or converter supply voltage using DC to AC converters or inverters
- H02P27/08—Arrangements or methods for the control of AC motors characterised by the kind of supply voltage using variable-frequency supply voltage, e.g. inverter or converter supply voltage using DC to AC converters or inverters with pulse width modulation
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P6/00—Arrangements for controlling synchronous motors or other dynamo-electric motors using electronic commutation dependent on the rotor position; Electronic commutators therefor
- H02P6/10—Arrangements for controlling torque ripple, e.g. providing reduced torque ripple
Definitions
- the present invention relates to a motor control device.
- the bus bar current value between the bridge circuit and the DC power supply is measured by one current sensor using a shunt resistor. And the three-phase current value is reproduced from this DC bus current value.
- the PWM pulse widths of the respective phases approach or coincide with each other, it becomes difficult to sample the DC bus current value, and the current values of the two phases cannot be reproduced. Therefore, there is known a technique of avoiding the approach of two PWM pulse widths by shifting the switch timing of each phase, that is, by performing so-called pulse shift (for example, refer to Patent Document 1).
- An object of the present invention is to provide a motor control device that can suppress torque ripple.
- a motor control device provides an offset correction value for correcting an offset of a detection current due to a pulse shift, for a maximum phase detection current having a longest energization time among three phases, and an energization time among three phases. For the shortest minimum phase detection current and the stored minimum and maximum phase detection current offset correction values for the maximum phase detection current and the minimum phase detection current, respectively.
- FIG. 1 is a configuration diagram of an electric power steering device to which a motor control device according to a first embodiment is applied.
- 3 is a configuration diagram of a motor control device of the first embodiment.
- FIG. 3 is a configuration diagram of a first system in the motor control device of the first embodiment.
- FIG. It is a figure which shows the state of the 1st bridge circuit 33a in the detection timing of the 1st time. It is a figure which shows the state of the 1st bridge circuit 33a in the detection timing of the 2nd time. It is a figure which shows the specific example of the pulse shift in one period of a PWM carrier.
- 5 is a configuration diagram of a first current ripple correction unit 55a of the first embodiment.
- FIG. It is a list of current detection patterns in one cycle of the PWM carrier.
- FIG. 6 is a list of offset correction values according to a current detection pattern.
- 3 is a configuration diagram of inter-microcomputer communication according to the first embodiment.
- FIG. It is a figure which shows the relationship between the phase of the PWM duty ratio signal in a 1st system, and the phase of the PWM duty ratio signal in a 2nd system.
- (i) is a relationship diagram between motor mechanical angle and motor torque
- (ii) is a relationship diagram between motor rotation order and torque ripple rate by FFT analysis.
- 7 is a configuration diagram of inter-microcomputer communication according to the second embodiment.
- FIG. 9 is a flowchart showing a flow of PWM carrier cycle phase shift control according to the second embodiment.
- FIG. 9 is a setting diagram of an offset correction value according to a time difference ⁇ t in a pattern.
- the worm shaft 12 is provided integrally with the motor shaft 14 of the motor 11. Rotational torque from the motor shaft 14 is transmitted to the steering shaft 6 via the speed reducer 10.
- the steering shaft 6 is provided with a torque sensor 15 that detects steering torque.
- the EPS assist controller 16 controls the drive current of the motor 11 based on the steering torque and the vehicle speed detected by the vehicle speed sensor 17, and applies a steering force to the steering mechanism 1 to assist the steering of the driver.
- the first microcomputer 21a drives and controls the first inverter (first drive circuit) 22a and controls the energization state of the first stator coil 23a.
- the first stator coil 23a is a stator, and three coils are star-connected.
- the first stator coil 23a rotationally drives the motor rotor 24 according to the voltage applied to each phase (1u phase, 1v phase, 1w phase) based on the PWM control law.
- the motor rotor 24 is a rotor and is formed of a magnet.
- the second microcomputer 21b drives and controls the second inverter (second drive circuit) 22b, and controls the energization state of the second stator coil 23b.
- the second stator coil 23b is a stator, and three coils are star-connected.
- the second stator coil 23b rotationally drives the motor rotor 24 according to the voltage applied to each phase (second u phase, second v phase, second w phase) based on the PWM control law.
- the motor 11 includes a first DC power supply 30a and a first smoothing power supply arranged in parallel with the first DC power supply 30a via a first bridge circuit 33a composed of six FETs (field effect transistors) 321, 322, 323, 324, 325, 326 as the first inverter 22a. It is connected to the capacitor 31a.
- the first DC power supply 30a may be shared with the second system.
- a first inverter voltage sensor 36a that detects the voltage of the first inverter 22a is provided on the upstream first DC bus 37a that connects the upstream side (positive side) of the first smoothing capacitor 31a and the upstream side of the first bridge circuit 33a. Is provided.
- An instantaneous current flows through the first current sensor 34a due to the instantaneous voltage generated by the difference of The first current detection unit 41a derives three-phase currents from the switch timing based on the switching signal from the first microcomputer FET switching signal generation unit 39a and the value of the downstream first DC bus current IDC at that time.
- FIG. 4 and 5 show specific examples of the one-shunt current detection method.
- FIG. 4 is a diagram showing the state of the first bridge circuit 33a at the first detection timing
- FIG. 5 is a diagram showing the state of the first bridge circuit 33a at the second detection timing.
- the switching signals of the maximum phase 1v phase and the intermediate phase 1w phase are on, and the minimum phase 1u phase switching signal is off. Therefore, in the first bridge circuit 33a, , The upper FETs 322 and 323 and the lower FET 324 are turned on, and the downstream first DC bus current IDC can be regarded as equivalent to the current value of the first u phase by inverting the sign.
- the one-shunt current detection method when a voltage difference (time difference of PWM pulse) occurs between the phases during the half cycle of one PWM carrier cycle, the instantaneous current flowing through the downstream first DC bus 38a is detected. By doing so, the current of each phase can be reproduced.
- the two-phase current can be detected from the downstream first DC bus current IDC at the two switch timings, but the current ripple generated at the first detection timing and the second detection timing
- the current ripples generated at are different from each other. That is, in the case of FIG. 6, the magnitude of the minimum-phase (first u-phase) current ripple at the first detection timing is different from that of the maximum-phase (first v-phase) current ripple at the second detection timing. Therefore, when the phase current is corrected by using the same offset correction value in each current detection pattern, the current flowing through the first stator coil 23a and the current flowing through the second stator coil 23b interfere with each other, resulting in a motor torque. Causes a so-called torque ripple, which varies with a constant period and a constant width. The occurrence of torque ripple in the electric power steering device may deteriorate steering performance and give the driver a feeling of strangeness.
- first current ripple correction unit 55a which outputs a signal, a first v-phase detection current signal, and a first w-phase detection signal current) Iu, Iv, Iw. Details of the first current ripple correction unit 55a will be described later.
- the first current control unit 48a inputs the command currents Id*, Iq*, the magnetic flux current Id, the torque current Iq, the electrical angular velocity ⁇ e and the PWM carrier cycle Tc, and the command currents Id*, Iq* are supplied with the magnetic flux current Id and the torque current.
- the d-axis command voltage (first and second command signals) Vd* and the q-axis command voltage (first and second command signals) Vq* for following Iq are output.
- the first phase compensation B unit 49a inputs the motor electrical angle ⁇ e0, the electrical angular velocity ⁇ e, and the PWM carrier cycle Tc, and applies the motor electrical angle ⁇ e0 to the motor 11 with the d-axis command voltage Vd* and the q-axis command voltage Vq*.
- the motor electrical angle ⁇ e2 at the time of correction is corrected.
- the first dq-axis three-phase conversion unit 50a inputs the d-axis command voltage Vd*, the q-axis command voltage Vq* and the motor electrical angle ⁇ e2, and returns the two-axis direct current for vector control to the actual three-phase alternating current. Coordinate conversion is performed and three-phase voltage commands Vu*, Vv*, Vw* are output.
- the first PWM Duty ratio calculation unit (first PWM duty ratio signal generation unit) 51a inputs the three-phase voltage commands Vu*, Vv*, Vw* and the inverter voltage Vinv and outputs the three-phase voltage commands Vu*, Vv*, Vw*.
- a three-phase command (first u-phase duty ratio signal, first v-phase duty ratio signal, first w-phase duty ratio signal) Duty ratio Dutyu*, Dutyv*, Dutyw* is output from the ratio.
- FIG. 8 is a list of current detection patterns in one cycle Tc of the PWM carrier.
- the current detection pattern that is, the pulse shift pattern when the current is detected by the one-shunt current detection method is the six patterns shown in FIG.
- the first u phase is the maximum phase and the first v phase is the minimum phase
- the first v phase current is detected at the first detection timing
- the first u phase current is detected at the second detection timing.
- the “wu detection” pattern the first u-phase is the maximum phase and the first w-phase is the minimum phase
- the first u-phase current is detected at the first detection timing
- the first u-phase current is detected at the second detection timing.
- FIG. 11 is a diagram showing the relationship between the phase of the PWM duty ratio signal in the first system and the phase of the PWM duty ratio signal in the second system.
- (i) is a state in which the timing of switching from the low state to the high state and the timing of switching from the high state to the low state match in the PWM duty ratio signals of both systems.
- (ii) is a state in which the timing at which the PWM duty ratio signal of one system switches from the low state to the high state matches the timing at which the PWM duty ratio signal of the other system switches from the high state to the low state.
- (iii) to (v) are states other than (i) and (ii).
- the state (i) between the first u-phase duty ratio signal and the second u-phase duty ratio signal is the “first state”
- the state (ii) is the “second state”
- (iii) to ( The state of v) is defined as the “third state”
- the state of (i) between the first v-phase duty ratio signal and the second v-phase duty ratio signal is defined as the “fourth state”
- the state of (ii) is defined as the “state”.
- the fifth state", (iii) to (v) are referred to as the "sixth state”
- the state (i) between the first w-phase duty ratio signal and the second w-phase duty ratio signal is referred to as the "seventh state”.
- the motor control device uses a maximum phase correction table 57 and a minimum phase correction table 58 that store the maximum phase offset correction value and the minimum phase offset correction value, and a maximum phase offset correction value and a minimum phase offset correction value.
- a current ripple correction unit 55 that corrects the maximum phase current and the minimum phase current.
- a current ripple occurs in the minimum phase current at the first detection timing, and a current ripple occurs in the maximum phase current at the second detection timing. Therefore, by providing an offset correction value for correcting the phase current for each of the maximum phase and the minimum phase, the current ripple generated at both detection timings can be suppressed.
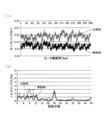
- FIG. 12(i) is a relationship diagram between the motor mechanical angle and the motor torque
- FIG. 12(ii) is a relationship diagram between the rotational order and the torque ripple rate obtained by FFT analysis (fast Fourier transform) of FIG.
- FIG. 12 shows a case where the phase current is corrected using one offset correction value as a comparative example of the first embodiment.
- the eighth-order component of the rotation order is halved.
- the maximum phase correction table 57 and the minimum phase correction table 58 are the maximum phase offset correction values Ivumax and Iwumax when the maximum phase current is the u phase, and the minimum phase offset correction values Iuvmin and Iuwmin when the minimum phase current is the u phase, Maximum phase offset correction values Iuvmax, Iwvmax when maximum phase current is v phase, minimum phase offset correction values Ivumin, Ivwmin when minimum phase current is v phase, maximum phase offset correction values when maximum phase current is w phase Iuwmax, Ivwmax and minimum phase offset correction values Iwumin, Iwvmin when the minimum phase is the w phase are stored.
- the one-shunt current detection method there are six current detection patterns that appear during one revolution of the motor electrical angle. If the current detection patterns are different, the combination of the maximum phase current and the minimum phase current is different. Therefore, by providing the maximum phase offset correction value and the minimum phase offset correction value for each current detection pattern, the current ripple generated in each current detection pattern can be suppressed.
- the first current ripple correction unit 55a continues the correction of the maximum phase current and the minimum phase current even when the second inverter 22b is in the stopped state, and the second current ripple correction unit 55b is in the stopped state of the first inverter 22a. , Continue to correct maximum phase current and minimum phase current. Therefore, even if one of the inverters 22 fails due to a failure or the like, the torque ripple can be reduced and a smooth motor drive can be realized.
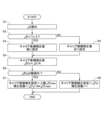
- FIG. 14 is a flowchart showing the flow of PWM carrier cycle phase shift control of the second embodiment.
- step S1 the time difference ⁇ t between the high and low switching positions of the synchronization signal is detected.
- step S2 it is determined whether the time difference ⁇ t is smaller than 1/2 of the PWM carrier cycle Tc. If YES, the process proceeds to step S3, and if NO, the process proceeds to step S4.
- step S3 the carrier cycle correction value ⁇ Tp for correcting the PWM carrier cycle Tc is set to a negative value.
- the carrier cycle correction value ⁇ Tp is set to a positive value.
- step S5 the carrier cycle correction value ⁇ Tp is determined according to the time difference ⁇ t.
- the carrier cycle correction value ⁇ Tp is a value ⁇ t/N obtained by dividing the time difference ⁇ t by N (integer) used when generating the synchronization signal.
- step S6 it is determined whether the carrier cycle correction value ⁇ Tp is out of the range by determining whether the carrier cycle correction value ⁇ Tp is equal to or less than a preset upper limit value ⁇ Tmax. If YES, the process proceeds to step S7, and if NO, the process proceeds to step S8.
- step S8 the carrier cycle correction value ⁇ Tp is set to the value determined in step S5, and the correction count is set to once.
- the PWM carrier period Tc of the second system is corrected so that the phase shift of the PWM carrier period between the two systems is kept constant.
- the motor 11 is driven so that the phase shift state of the ratio signal maintains the third state, the sixth state, or the ninth state. Therefore, since the drive state of the inverter 22 suitable for the offset correction value can be maintained, more torque ripple reduction effect can be obtained.
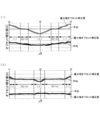
- FIG. 15(i) is a setting diagram of the offset correction value according to the time difference ⁇ t in the “vu detection” and “uv detection” patterns
- FIG. 15(ii) is “wu detection”, “wv detection”, “uw detection” and It is a setting diagram of the offset correction value according to the time difference ⁇ t in the “vw detection” pattern.
- the first maximum phase correction table 57a and the first minimum phase correction table 58a store the maximum phase offset correction value and the minimum phase offset correction value according to the time difference ⁇ t.
- the minimum phase offset correction value Ivumina in the “vu detection” pattern is the minimum phase offset correction value Ivumina1 for the first timing matching that corrects the minimum phase current in the fourth state and the minimum phase current in the fifth state. It has a first half-cycle offset minimum phase offset correction value Ivumina2 to be corrected.
- the maximum phase offset correction value Ivumaxa in the "vu detection” pattern is the maximum phase offset correction value Ivumaxa1 for the first timing matching that corrects the maximum phase current in the first state and the maximum phase current in the second state. It has the first half-cycle offset maximum phase offset correction value Ivumaxa2 to be corrected.
- the minimum phase offset correction value Iwumina in the “wu detection” pattern is the minimum phase offset correction value Iwumina1 for the first timing matching for correcting the minimum phase current in the seventh state and the minimum phase current in the eighth state. It has a first half-cycle offset minimum phase offset correction value Iwumina2 to be corrected.
- the maximum phase offset correction value Iwumaxa in the “wu detection” pattern is the maximum phase offset correction value Iwumaxa1 for the first timing matching for correcting the maximum phase current in the first state and the maximum phase current in the second state. It has a first half-cycle offset maximum phase offset correction value Iwumaxa2 to be corrected.
- the minimum phase offset correction value Iwvmina in the “wv detection” pattern is the minimum phase offset correction value Iwvmina1 for the first timing matching that corrects the minimum phase current in the seventh state and the minimum phase current in the eighth state. It has a first half-cycle offset minimum phase offset correction value Iwvmina2 to be corrected.
- the maximum phase offset correction value Iwvmaxa in the “wv detection” pattern is the maximum phase offset correction value Iwvmaxa1 for the first timing matching that corrects the maximum phase current in the fourth state and the maximum phase current in the fifth state. It has a first half-cycle offset maximum phase offset correction value Iwvmaxa2 to be corrected.
- the minimum phase offset correction value Iuvmina in the "uv detection" pattern is the minimum phase offset correction value Iuvmina1 for the first timing matching for correcting the minimum phase current in the first state and the minimum phase current in the second state. It has the first half-cycle offset minimum phase offset correction value Iuvmina2 to be corrected.
- the maximum phase offset correction value Iuvmaxa in the "uv” detection pattern is the maximum phase offset correction value Iuvmaxa1 for the first timing matching for correcting the maximum phase current in the fourth state and the maximum phase current in the fifth state. It has a first half-cycle offset maximum phase offset correction value Iuvmaxa2 to be corrected.
- the minimum phase offset correction value Iuwmina in the “uw detection” pattern is the minimum phase offset correction value Iuwmina1 for the first timing matching that corrects the minimum phase current in the first state and the minimum phase current in the second state. It has the first half-cycle offset minimum phase offset correction value Iuwmina2 to be corrected.
- the maximum phase offset correction value Iuwmaxa in the “uw detection” pattern is the maximum phase offset correction value Iuwmaxa1 for the first timing matching for correcting the maximum phase current in the seventh state and the maximum phase current in the eighth state. It has a first half-cycle offset maximum phase offset correction value Iuwmaxa2 to be corrected.
- the maximum phase current and the minimum phase current are corrected using the maximum phase offset correction value and the minimum phase offset correction value according to the phase shift state of the PWM duty ratio signal between the same phases of both systems. This makes it possible to reduce the torque ripple in a wider driving state of the motor 11.
- the PWM carrier cycle (first frequency) Ts1 of the first microcomputer 21a and the PWM carrier cycle Ts2 of the second microcomputer 21b are different from each other.
- the first microcomputer 21a drives and controls the first inverter 22a in the PWM carrier cycle Ts1
- the second microcomputer 21b drives and controls the second inverter 22b in the PWM carrier cycle Ts2.
- the phases of the PWM duty ratio signals between the same phases of the two systems are likely to be out of phase, so that the third state, the sixth state, or the ninth state is likely to occur, and more torque ripple reduction effect can be obtained.
- the first microcomputer 21a and the second microcomputer 21b are not synchronized with each other by inter-microcomputer communication.
- the first microcomputer 21a drives and controls the first inverter 22a based on the first clock signal which is the clock signal of the first microcomputer 21a
- the second microcomputer 21b is the clock signal of the second microcomputer 21b.
- the second inverter 22b is driven and controlled based on the two clock signals.
- the drive timings of the first inverter 22a and the second inverter 22b are deviated. Therefore, the phases of the PWM duty ratio signals between the same phases of both systems are likely to be shifted, so that the third state, the sixth state, or the ninth state is likely to occur, and more torque ripple reduction effect can be obtained. ..
- the embodiment for carrying out the present invention has been described above, but the specific configuration of the present invention is not limited to the configuration of the embodiment, and there are design changes and the like within the scope not departing from the gist of the invention.
- the motor control device of the present invention may have a redundant configuration of the drive circuit and the stator coil, and may have only one microcomputer.
- the current sensor may be provided on the upstream first DC bus.
- the motor control device includes a motor rotor, a first stator coil including a first u phase, a first v phase, and a first w phase, and a second stator coil including a second u phase, a second v phase, and a second w phase.
- a motor control device for controlling a three-phase brushless motor including a stator coil, the motor control device being a first drive circuit, including a first bridge circuit including a first inverter, and a first u-phase duty circuit.
- a first drive circuit for driving and controlling the first inverter based on the ratio signal, the first v-phase duty ratio signal, or the first w-phase duty ratio signal, and controlling the electric power supplied to the first stator coil;
- a two-driving circuit including a second bridge circuit including a second inverter, for driving and controlling the second inverter based on a second u-phase duty ratio signal, a second v-phase duty ratio signal, or a second w-phase duty ratio signal.
- a first current sensor that controls the electric power supplied to the second stator coil and detects a first DC bus current flowing through a first DC bus of the first driving circuit.
- the first current sensor and the second current sensor which output the first detection current signal, detect the second DC bus current flowing in the second DC bus of the second drive circuit, and perform the second detection.
- the second current sensor which outputs the current signal
- the microcomputer which is a command current generation unit, a current control unit, a PWM duty ratio signal generation unit, a first detection current correction unit, and a second detection current.
- a correction unit and an offset correction value storage unit are included, the command current generation unit generates a first command signal for driving and controlling a three-phase brushless motor, and the current control unit is a first current control unit.
- a second current control unit the first current control unit based on the first command signal, the first u phase detection current signal, the first v phase detection current signal, and the first w phase detection current signal
- the second command signal is generated by the second current control unit based on the first command signal, the second u-phase detection current signal, the second v-phase detection current signal, and the second w-phase detection current signal.
- a second command signal is generated, and the PWM duty ratio signal generation unit includes a first PWM duty ratio signal generation unit and a second PWM duty ratio signal generation unit, and the first PWM duty ratio signal generation unit is the first PWM duty ratio signal generation unit.
- the offset correction value storage unit uses, as the maximum phase offset correction value, the maximum phase offset correction value for the 1u phase used when the first u phase is the first maximum phase, The maximum phase offset correction value for the first v phase used when the first v phase is the first maximum phase, the maximum phase offset correction value for the first w phase used when the first w phase is the first maximum phase, and the second u Second u-phase maximum phase offset correction value used when the phase is the second maximum phase, second v-phase maximum phase offset correction value used when the second v-phase is the second maximum phase, and the second w-phase Stores the maximum phase offset correction value for the second w phase used when is the second maximum phase, and the first u phase used when the first u phase is the first minimum phase as the minimum phase offset correction value.
- the minimum phase offset correction value for phase is a first state in which the timing at which the first u-phase duty ratio signal switches from a low state to a high state matches the timing at which the second u-phase duty ratio signal switches from a low state to a high state.
- the second v-phase maximum phase offset correction value, the first v-phase minimum phase offset correction value, and the second v-phase minimum phase offset correction value switch the first v-phase duty ratio signal from a low state to a high state.
- the three-phase brushless The first w phase maximum phase offset correction value, the second w phase maximum phase offset correction value, the first w phase minimum phase offset correction value, and the The minimum phase offset correction value for the second w-phase is the seventh when the timing at which the first w-phase duty ratio signal switches from the low state to the high state matches the timing at which the second w-phase duty ratio signal switches from the low state to the high state. It is set such that the vibration of the three-phase brushless motor is reduced in the ninth state, which is not the state 8 and is not the eighth state in which there is a half cycle shift.
- the maximum phase offset correction value for the first half cycle is selected as the maximum phase offset correction value, and the minimum phase offset correction value is selected.
- the second offset correction value selection unit selects the first drive circuit and the second drive circuit based on the information of the first microcomputer.
- the driving state is the first state, the fourth state, or the seventh state, the maximum phase offset correction value for the second timing coincidence is set as the maximum phase offset correction value.
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
- Control Of Ac Motors In General (AREA)
Abstract
マイクロコンピュータは、パルスシフトに伴う検出電流のオフセットを補正するオフセット補正値を、3相のうち通電時間の最も長い最大相検出電流用と、通電時間の最も短い最小相検出電流用とでそれぞれ記憶し、記憶した最大相検出電流用および最小相検出電流用のオフセット補正値を用いて各相検出電流を補正する。
Description
本発明は、モータ制御装置に関する。
3相ブラシレスモータにおいて、3相の電流値(相電流)を検出するにあたり、1シャント電流検出方式では、ブリッジ回路と直流電源との間の母線電流値を、シャント抵抗を用いた1つの電流センサで検出し、この直流母線電流値から3相の電流値を再現している。このとき、各相のPWMパルス幅が接近または一致すると、直流母線電流値のサンプリングが困難となり、2相の電流値を再現できない。そこで、各相のスイッチタイミングをずらす、いわゆるパルスシフトを実施することにより、2つのPWMパルス幅の接近を回避する技術が知られている(例えば、特許文献1参照。)。
駆動回路およびステータコイルを複数系統有する冗長系のモータ制御装置では、パルスシフトに伴う電流リップルの系統間の位相差により、モータトルクが一定周期かつ一定幅で変動する、いわゆるトルクリップルが発生する。このトルクリップルを抑制して欲しいとのニーズがあった。
本発明の目的の一つは、トルクリップルを抑制できるモータ制御装置を提供することにある。
本発明の一実施形態におけるモータ制御装置は、パルスシフトに伴う検出電流のオフセットを補正するオフセット補正値を、3相のうち通電時間の最も長い最大相検出電流用と、3相のうち通電時間の最も短い最小相検出電流用とでそれぞれ記憶し、記憶した最大相検出電流用および最小相検出電流用のオフセット補正値を用いて最大相検出電流および最小相検出電流を補正する。
本発明の一実施形態におけるモータ制御装置は、パルスシフトに伴う検出電流のオフセットを補正するオフセット補正値を、3相のうち通電時間の最も長い最大相検出電流用と、3相のうち通電時間の最も短い最小相検出電流用とでそれぞれ記憶し、記憶した最大相検出電流用および最小相検出電流用のオフセット補正値を用いて最大相検出電流および最小相検出電流を補正する。
よって、本発明の一実施形態によれば、パルスシフトに伴うトルクリップルを抑制できる。
〔実施形態1〕
(電動パワーステアリング)
図1は、実施形態1のモータ制御装置を適用した電動パワーステアリング装置の構成図である。
操舵機構1は、ステアリングホイール2の回転に伴い前輪(転舵輪)3,3を転舵させるもので、ラック&ピニオン式のステアリングギア4を有する。ステアリングギア4のピニオンギア5は、ステアリングシャフト6を介してステアリングホイール2と連結されている。ステアリングギア4のラックギア7は、ラック軸8に設けられている。ラック軸8の両端は、タイロッド9,9を介して前輪3,3と連結されている。ステアリングシャフト6には、減速機10を介して3相ブラシレスモータ(以下、モータ)11が連結されている。減速機10は、ウォームシャフト12とウォームホイール13とで構成されている。ウォームシャフト12はモータ11のモータシャフト14と一体に設けられている。モータシャフト14からの回転トルクは、減速機10を介してステアリングシャフト6に伝達される。ステアリングシャフト6には、操舵トルクを検出するトルクセンサ15が設けられている。EPSアシストコントローラ16は、操舵トルクと車速センサ17により検出された車速とに基づいて、モータ11の駆動電流を制御し、操舵機構1に対しドライバの操舵をアシストするための操舵力を付与する。
(モータ制御装置)
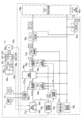
図2は、実施形態1のモータ制御装置の構成図である。
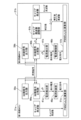
実施形態1のモータ制御装置は、マイクロコンピュータ21、インバータ22およびステータコイル23を2系統(第1系統、第2系統)に冗長化したモータ制御装置である。以下、第1系統に対応して設けられた部材と第2系統に対応して設けられた部材とを区別する場合は、それぞれの符号の末尾に添字a,bを付すが、両系統の部材を区別しない場合には、添字a,bは省略する。第1マイクロコンピュータ21aおよび第2マイクロコンピュータ21bは、互いに独立して動作する。第1マイクロコンピュータ21aは、第1インバータ(第1駆動回路)22aを駆動制御し、第1ステータコイル23aの通電状態を制御する。第1ステータコイル23aは、固定子であって、3つのコイルがスター結線されている。第1ステータコイル23aは、PWM制御則に基づき各相(第1u相、第1v相、第1w相)に印加される電圧に応じてモータロータ24を回転駆動させる。モータロータ24は、回転子であって、マグネットで形成されている。第2マイクロコンピュータ21bは、第2インバータ(第2駆動回路)22bを駆動制御し、第2ステータコイル23bの通電状態を制御する。第2ステータコイル23bは、固定子であって、3つのコイルがスター結線されている。第2ステータコイル23bは、PWM制御則に基づき各相(第2u相、第2v相、第2w相)に印加される電圧に応じてモータロータ24を回転駆動させる。
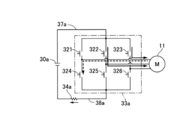
以下、モータ制御装置における第1系統の構成を説明する。図3は、実施形態1のモータ制御装置における第1系統の構成図である。なお、第1系統と第2系統は同一の構成であり、第1系統における各部材の名称先頭の「第1」を「第2」としたものが第2系統における各部材の名称であり、第1系統における各部材の符号の添字「a」を「b」としたものが第2系統における各部材の符号であるため、第2系統の図示および説明は省略する。
モータ11は、第1インバータ22aとしての6個のFET(電界効果トランジスタ)321,322,323,324,325,326からなる第1ブリッジ回路33aを介して第1直流電源30aおよび第1直流電源30aと並列に配置された第1平滑コンデンサ31aと接続されている。なお、第1直流電源30aは、第2系統と共用でもよい。第1平滑コンデンサ31aの上流側(正側)と第1ブリッジ回路33aの上流側とを接続する上流側第1直流母線37aには、第1インバータ22aの電圧を検出する第1インバータ電圧センサ36aが設けられている。また、第1平滑コンデンサ31aの下流側(負側)と第1ブリッジ回路33aの下流側とを接続する下流側第1直流母線38aには、下流側直流母線電流値を検出する第1電流センサ(シャント抵抗)34aが設けられている。モータ11のモータ電気角(モータロータ24の回転位置)を検出する第1回転角センサ35aが設けられている。
第1マイクロコンピュータ21aは、第1電流センサ34a、第1回転角センサ35aおよび第1インバータ電圧センサ36aの各検出値に基づき、第1ブリッジ回路33aにおける3相Hi側/Lo側のFET321,322,323,324,325,326毎にそのスイッチタイミングTHiu*,TLou*,THiv*,TLov*,THiw*,TLow*を生成する。
第1マイコンFETスイッチング信号生成部39aは、PWMキャリア周期Tcを時間基準に6つのFET321,322,323,324,325,326にスイッチング信号(第1u相デューティ比信号、第1v相デューティ比信号、第1w相デューティ比信号)を与える。
第1マイコンAD変換部40aは、PWMキャリア周期Tcから生成した制御周期に同期した信号を基準にADタイミングTadI,Tadθ,TadVのタイミングでAD変換を実施する。
以下、第1マイクロコンピュータ21aの構成を詳細に説明する。
第1指令電流生成部54aは、トルクセンサ15から操舵トルクを入力すると共に車速センサ17から車速を入力し、操舵トルクおよび車速に応じたアシストトルクを設定する。第1指令電流生成部54aは、アシストトルクの1/2のトルクをモータ11に出力させるための指令電流(第1指令信号)Id*,Iq*を生成する。
第1電流検出部41aは、第1電流センサ34aから下流側第1直流母線38aに流れる下流側第1直流母線電流(第1検出電流信号)IDC、第1回転角/回転数検出部42aからモータ回転数ωを入力し、3相に流れる相電流を再現(推定)する。第1電流検出部41aは、スイッチング信号のうち、通電時間が最も長い最大相(第1最大相)のスイッチング信号(第1最大相デューティ比信号)および中間相のスイッチング信号がオン、かつ、通電時間が最も短い最小相(第1最小相)のスイッチング信号(第1最小相デューティ比信号)がオフのとき(1回目の検出タイミング)の下流側第1直流母線電流IDCと、最大相のスイッチング信号がオン、かつ、最小相のスイッチング信号および中間相のスイッチング信号がオフのとき(2回目の検出タイミング)の下流側第1直流母線電流IDCと、を入力する。下流側第1直流母線電流IDCは、第1ブリッジ回路33aのスイッチングによって第1直流電源30aから交流電圧が生成されてモータ11に3相の相電流が流れ、この第1ブリッジ回路33aのスイッチタイミングの差で生じる瞬間電圧によって第1電流センサ34aに瞬間電流が流れる。第1電流検出部41aでは、第1マイコンFETスイッチング信号生成部39aからのスイッチング信号に基づくスイッチタイミングと、そのときの下流側第1直流母線電流IDCの値から3相の相電流を導き出す。
図4および図5に1シャント電流検出方式の具体例を示す。図4は1回目の検出タイミングにおける第1ブリッジ回路33aの状態を示す図、図5は2回目の検出タイミングにおける第1ブリッジ回路33aの状態を示す図である。
1回目の検出タイミングでは、最大相である第1v相および中間相である第1w相のスイッチング信号はオン、最小相である第1u相のスイッチング信号はオフであるから、第1ブリッジ回路33aでは、上側FET322,323および下側FET324がオンとなり、下流側第1直流母線電流IDCは、符号を反転することで第1u相の電流値と等価であるとみなせる。よって、1回目の検出タイミングでは、第1電流センサ34aによって最小相である第1u相の電流値を検出できる。
一方、2回目の検出タイミングでは、最小相である第1u相および中間相である第1w相のスイッチング信号はオフ、最大相である第1v相のスイッチング信号はオンであるから、第1ブリッジ回路33aでは、上側FET322および下側FET324,326がオンとなり、下流側第1直流母線電流IDCは、第1v相の電流値と等価であるとみなせる。よって、2回目の検出タイミングでは、第1電流センサ34aによって最大相である第1v相の電流値を検出できる。
以上のように、1シャント電流検出方式では、PWMキャリア1周期の半周期中に各相間で電圧差(PWMパルスの時間差)が生じた際に下流側第1直流母線38aに流れる瞬間電流を検出することにより、各相の電流を再現できる。
第1電流検出部41aは、各相の電流を再現するにあたり、各相のスイッチタイミングを任意にずらす、いわゆるパルスシフトを行う。具体的には、最大相のスイッチング信号のオンタイミングと中間相のスイッチング信号のオンタイミングとの差が第1所定値よりも小さくなったとき、最大相と中間相のスイッチング信号のオンタイミングの差が第1所定値よりも大きい第2所定値以上となるように最大相または中間相のスイッチング信号のオンタイミングの位相を補正すると共に、中間相のスイッチング信号のオンタイミングと最小相のスイッチング信号のオンタイミングとの差が第1所定値よりも小さくなったとき、中間相と最小相のスイッチング信号のオンタイミングの差が第2所定値以上となるように中間相または最小相のスイッチング信号の位相を補正する。第1所定値は、下流側第1直流母線電流IDCのサンプリングが困難となり相電流値が再現不可能となるオンタイミングの差の上限値である。第2所定値は、下流側第1直流母線電流IDCのサンプリングが可能であり相電流値を再現可能なオンタイミングの差の下限値である。
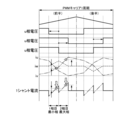
図6は、PWMキャリア1周期におけるパルスシフトの具体例を示す図であり、最小相である第1u相のパルス幅を短く(電圧指令を下降補正)し、最大相である第1v相のパルス幅を長く(電圧指令を上昇補正)している。図6に示すように、パルスシフトを行った場合、パルス幅を短くした第1u相では電圧が瞬間的に下がり、パルス幅を長くした第1v相では電圧が瞬間的に上がるため、電流リップルが発生する。パルシフトに伴う発生する電流リップルを抑制するためには、1シャント電流検出方式により再現した相電流をオフセット補正する必要がある。
ここで、実施形態1のように、インバータ(駆動回路)およびステータコイルを2系統有する冗長系のモータ制御装置では、両インバータのPWM波形の位相が異なる場合、各相で流れる電流の他に発生する電流リップルの位相が異なるため、両系統間で流れる電流に差が生じることで特定の相の相互インダクタンスが変化する。その影響でパルスシフトに伴い発生する電流リップルがパルスシフトの電流検出パターン毎にばらつく。PWM1周期の中で3相の電圧が平衡でない区間で検出した電流値は、元々流れていた電流+電流リップルの和である。1シャント電流検出方式では、2回のスイッチタイミングのときの下流側第1直流母線電流IDCから、2相の電流を検出できるが、1回目の検出タイミングで発生する電流リップルと2回目の検出タイミングで発生する電流リップルは互いに異なる。つまり、図6の場合、1回目の検出タイミングにおける最小相(第1u相)の電流リップルと、2回目の検出タイミングにおける最大相(第1v相)の電流リップルとは、大きさが異なる。このため、各電流検出パターンで同一のオフセット補正値を用いて相電流を補正した場合、第1ステータコイル23aに流れる電流と第2ステータコイル23bに流れる電流とが互いに干渉することにより、モータトルクが一定周期かつ一定幅で変動する、いわゆるトルクリップルが発生する。電動パワーステアリング装置におけるトルクリップルの発生は、操舵性の悪化を招き、ドライバに違和感を与えるおそれがある。
そこで、実施形態1のモータ制御装置では、トルクリップルの発生を抑制することを狙いとし、第1電流検出部41aは、各検出電流パターンのトルクリップルを打ち消すための最大相オフセット補正値および最小相オフセット補正値を、電流検出パターン毎にそれぞれ記憶しておき、下流側第1直流母線電流IDCから再現した相電流(第1u相検出電流、第1v相検出電流、第1w相検出電流)のうち、最大相に対応した最大相電流(第1最大相検出電流)および最小相に対応した最小相電流(第1最小相検出電流)を補正することにより、補正後相電流(第1u相検出電流信号、第1v相検出電流信号、第1w相検出信号電流)Iu,Iv,Iwを出力する第1電流リップル補正部(第1検出電流補正部)55aを有する。第1電流リップル補正部55aの詳細については後述する。
第1回転角/回転数検出部42aは、第1回転角センサ35aからモータ電気角θe0を入力し、モータ電気角θe0の今回値と前回値との差分からモータ回転数ωを演算する。
第1角速度演算部43aは、モータ電気角θe0およびPWMキャリア周期Tcを入力し、モータ電気角θe0の今回値と前回値との差分から電気角速度ωeを演算する。第1角速度演算部43aは、電気角速度ωeの振動成分を除去するデジタルフィルタを有する。これにより、モータ電気角θe0に検出誤差が含まれている場合であっても、演算される電気角速度ωeが振動的になるのを抑制できる。
第1インバータ電圧検出部44aは、第1インバータ電圧センサ36aからインバータ電圧Vinvを取得する。
第1キャリア周波数設定部45aは、PWMキャリア周期Tcを設定し、出力する。
第1角速度演算部43aは、モータ電気角θe0およびPWMキャリア周期Tcを入力し、モータ電気角θe0の今回値と前回値との差分から電気角速度ωeを演算する。第1角速度演算部43aは、電気角速度ωeの振動成分を除去するデジタルフィルタを有する。これにより、モータ電気角θe0に検出誤差が含まれている場合であっても、演算される電気角速度ωeが振動的になるのを抑制できる。
第1インバータ電圧検出部44aは、第1インバータ電圧センサ36aからインバータ電圧Vinvを取得する。
第1キャリア周波数設定部45aは、PWMキャリア周期Tcを設定し、出力する。
第1位相補償A部46aは、モータ電気角θe0、モータ回転数ω、電気角速度ωeおよびPWMキャリア周期Tcを入力し、モータ電気角θe0を、第1電流検出部41aによって下流側第1直流母線電流IDCが検出されたときのモータ電気角θe1に補正する。
第1の3相dq軸変換部47aは、相電流Iu,Iv,Iwおよびモータ電気角θe1を入力し、3相交流を2軸直流に変換するベクトル制御用に座標変換を施して磁束(d軸)電流Idおよびトルク(q軸)電流Iqを出力する。
第1電流制御部48aは、指令電流Id*,Iq*、磁束電流Id、トルク電流Iq、電気角速度ωeおよびPWMキャリア周期Tcを入力し、指令電流Id*,Iq*に磁束電流Idおよびトルク電流Iqを追従させるためのd軸指令電圧(第1の第2指令信号)Vd*およびq軸指令電圧(第1の第2指令信号)Vq*を出力する。
第1の3相dq軸変換部47aは、相電流Iu,Iv,Iwおよびモータ電気角θe1を入力し、3相交流を2軸直流に変換するベクトル制御用に座標変換を施して磁束(d軸)電流Idおよびトルク(q軸)電流Iqを出力する。
第1電流制御部48aは、指令電流Id*,Iq*、磁束電流Id、トルク電流Iq、電気角速度ωeおよびPWMキャリア周期Tcを入力し、指令電流Id*,Iq*に磁束電流Idおよびトルク電流Iqを追従させるためのd軸指令電圧(第1の第2指令信号)Vd*およびq軸指令電圧(第1の第2指令信号)Vq*を出力する。
第1位相補償B部49aは、モータ電気角θe0、電気角速度ωeおよびPWMキャリア周期Tcを入力し、モータ電気角θe0を、d軸指令電圧Vd*、q軸指令電圧Vq*がモータ11に印加されるときのモータ電気角θe2に補正する。
第1のdq軸3相変換部50aは、d軸指令電圧Vd*、q軸指令電圧Vq*およびモータ電気角θe2を入力し、ベクトル制御用の2軸直流を実際の3相交流に戻すよう座標変換を施して3相電圧指令Vu*,Vv*,Vw*を出力する。
第1PWMDuty比演算部(第1PWMデューティ比信号生成部)51aは、3相電圧指令Vu*,Vv*,Vw*およびインバータ電圧Vinvを入力し、3相電圧指令Vu*,Vv*,Vw*の比率から3相指令(第1u相デューティ比信号、第1v相デューティ比信号、第1w相デューティ比信号)Duty比Dutyu*,Dutyv*,Dutyw*を出力する。
第1のdq軸3相変換部50aは、d軸指令電圧Vd*、q軸指令電圧Vq*およびモータ電気角θe2を入力し、ベクトル制御用の2軸直流を実際の3相交流に戻すよう座標変換を施して3相電圧指令Vu*,Vv*,Vw*を出力する。
第1PWMDuty比演算部(第1PWMデューティ比信号生成部)51aは、3相電圧指令Vu*,Vv*,Vw*およびインバータ電圧Vinvを入力し、3相電圧指令Vu*,Vv*,Vw*の比率から3相指令(第1u相デューティ比信号、第1v相デューティ比信号、第1w相デューティ比信号)Duty比Dutyu*,Dutyv*,Dutyw*を出力する。
第1FETスイッチタイミング設定部52aは、3相指令Duty比Dutyu*,Dutyv*,Dutyw*およびPWMキャリア周期Tcを入力し、両者を比較して第1ブリッジ回路33aにおける3相Hi側/Lo側のFET321,322,323,324,325,326毎にそのスイッチタイミングTHiu*,TLou*,THiv*,TLov*,THiw*,TLow*を生成する。
第1ADタイミング設定部53aは、スイッチタイミングTHiu*,TLou*,THiv*,TLov*,THiw*,TLow*およびPWMキャリア周期Tcを入力し、スイッチタイミングTHiu*,TLou*,THiv*,TLov*,THiw*,TLow*から下流側第1直流母線電流IDC、モータ電気角θe0およびインバータ電圧Vinvを検出するADタイミングTadI,Tadθ,TadVを設定する。
第1ADタイミング設定部53aは、スイッチタイミングTHiu*,TLou*,THiv*,TLov*,THiw*,TLow*およびPWMキャリア周期Tcを入力し、スイッチタイミングTHiu*,TLou*,THiv*,TLov*,THiw*,TLow*から下流側第1直流母線電流IDC、モータ電気角θe0およびインバータ電圧Vinvを検出するADタイミングTadI,Tadθ,TadVを設定する。
(第1電流リップル補正部)
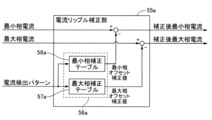
図7は、実施形態1の第1電流リップル補正部55aの構成図である。
第1電流リップル補正部55aは、第1オフセット補正値選択部56aを有する。第1オフセット補正値選択部56aは、第1最大相補正テーブル(第1オフセット補正値記憶部)57aおよび第1最小相補正テーブル(第1オフセット補正値記憶部)58aに予め記憶された、電流検出パターン毎の最大相オフセット補正値および最小相オフセット補正値から、電流検出パターンに応じた最大相オフセット補正値および最小相オフセット補正値を選択する。第1電流リップル補正部55aは、最大相電流および最小相電流から、選択した最大相オフセット補正値および最小相オフセット補正値を減じることにより、補正後最大相電流および補正後最小相電流を出力する。
なお、第1電流リップル補正部55aは、失陥等によって第2系統の第2インバータ22bが停止状態(PWMデューティ比信号を出力していない状態)であっても、最大相電流および最小相電流の補正を継続する。
(電流検出パターン)
図8は、PWMキャリア1周期Tcにおける電流検出パターンの一覧である。
電流検出パターン、すなわち、1シャント電流検出方式で電流検出するときのパルスシフトのパターンは、図8に示す6パターンとなる。「vu検出」パターンは、第1u相が最大相、第1v相が最小相であり、1回目の検出タイミングで第1v相電流を検出し、2回目の検出タイミングで第1u相電流を検出する。「wu検出」パターンは、第1u相が最大相、第1w相が最小相であり、1回目の検出タイミングで第1u相電流を検出し、2回目の検出タイミングで第1u相電流を検出する。「wv検出」パターンは、第1v相が最大相、第1w相が最小相であり、1回目の検出タイミングで第1w相電流を検出し、2回目の検出タイミングで第1v相電流を検出する。「uv検出」パターンは、第1v相が最大相、第1u相が最小相であり、1回目の検出タイミングで第1u相電流を検出し、2回目の検出タイミングで第1v相電流を検出する。「uw検出」パターンは、第1w相が最大相、第1u相が最小相であり、1回目の検出タイミングで第1u相電流を検出し、2回目の検出タイミングで第1w相電流を検出する。「vw検出」パターンは、第1w相が最大相、第1v相が最小相であり、1回目の検出タイミングで第1v相電流を検出し、2回目の検出タイミングで第1w相電流を検出する。
(オフセット補正値)
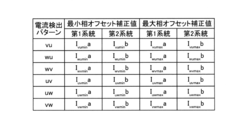
図9は、電流検出パターンに応じたオフセット補正値の一覧である。以下、第1系統用について説明するが、第2系統用についても同様である。
「vu検出」パターンにおける最小相オフセット補正値(第1v相用最小相オフセット補正値)はIvumina、最大相オフセット補正値(第1u相用最大相オフセット補正値)はIvumaxaである。「wu検出」パターンにおける最小相オフセット補正値(第1w相用最小相オフセット補正値)はIwumina、最大相オフセット補正値(第1u相用最大相オフセット補正値)はIwumaxaである。「wv検出」パターンにおける最小相オフセット補正値(第1w相用最小相オフセット補正値)はIwvmina、最大相オフセット補正値(第1v相用最大相オフセット補正値)はIwvmaxaである。「uv検出」パターンにおける最小相オフセット補正値(第1u相用最小相オフセット補正値)はIuvmina、最大相オフセット補正値(第1v相用最大相オフセット補正値)はIuvmaxaである。「uw検出」パターンにおける最小相オフセット補正値(第1u相用最小相オフセット補正値)はIuwmina、最大相オフセット補正値(第1w相用最大相オフセット補正値)はIuwmaxaである。「vw検出」パターンにおける最小相オフセット補正値(第1v相用最小相オフセット補正値)はIvwmina、最大相オフセット補正値(第1w相用最大相オフセット補正値)はIvwmaxaである。
第1マイクロコンピュータ21aは、例えば、キャリブレーション時において、第2系統のPWMデューティ比信号の出力が停止した状態で、デューティ比50%のPWMデューティ比信号を出力し、各電流検出パターンでパルスシフトに伴う電流リップルを学習し、当該電流リップルを打ち消す値をオフセット補正値に設定する。第1マイクロコンピュータ21aは、設定した各オフセット補正値のうち、各最大相オフセット補正値を第1最大相補正テーブル57aに記憶し、各最小相オフセット補正値を第1最小相補正テーブル58aに記憶する。
(マイコン間通信)
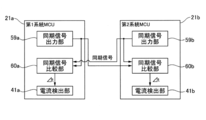
図10は、実施形態1のマイコン間通信の構成図である。
第1マイクロコンピュータ21aおよび第2マイクロコンピュータ21bは、マイコン間通信により同期信号を送受信する。以下、第1系統用について説明するが、第2系統用についても同様である。
第1マイクロコンピュータ21aは、第1マイコン間通信部として、第1同期信号出力部59aおよび第1同期信号比較部60aを有する。第1同期信号出力部59aは、第1キャリア周波数設定部45aから出力されたPWMキャリア周期TcのN倍(整数)に同期し、PWMキャリア周期Tcのn周期の開始または終わりがわかるようなハイロー信号を生成して同期信号とし、第2マイクロコンピュータ21bの第2同期信号比較部60bに出力する。なお、ハイロー信号に代えて、トリガ信号としてもよい。
第1同期信号比較部60aは、第2マイクロコンピュータ21bの第2同期信号出力部59bから出力された同期信号と、第1同期信号出力部59aから出力された同期信号とのハイロー切り替わり位置(立ち上がりおよび立ち下がり位置)の時間差Δtを第1電流検出部41aに出力する。
第1電流検出部41aは、両同期信号のハイロー切り替わり位置の時間差Δtから、両系統の同相間におけるPWMデューティ比信号の位相ずれの状態を推定する。
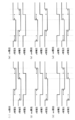
図11は、第1系統におけるPWMデューティ比信号の位相と第2系統におけるPWMデューティ比信号の位相との関係を示す図である。
(i)は、両系統のPWMデューティ比信号において、ロー状態からハイ状態に切り替わるタイミングとハイ状態からロー状態に切り替わるタイミングとが一致する状態である。
(ii)は、一方の系統のPWMデューティ比信号がロー状態からハイ状態に切り替わるタイミングと他方の系統のPWMデューティ比信号がハイ状態からロー状態に切り替わるタイミングとが一致する状態である。
(iii)~(v)は、(i),(ii)以外の状態である。
以下、第1u相デューティ比信号と第2u相デューティ比信号との間における(i)の状態を「第1の状態」、(ii)の状態を「第2の状態」、(iii)~(v)の状態を「第3の状態」とし、第1v相デューティ比信号と第2v相デューティ比信号との間における(i)の状態を「第4の状態」、(ii)の状態を「第5の状態」、(iii)~(v)の状態を「第6の状態」とし、第1w相デューティ比信号と第2w相デューティ比信号との間における(i)の状態を「第7の状態」、(ii)の状態を「第8の状態」、(iii)~(v)の状態を「第9の状態」とする。
第1電流リップル補正部55aは、位相ずれの状態が第3の状態、第6の状態または第9の状態であると判断するとき、最大相電流および最小相電流を補正する。
次に、実施形態1の作用効果を説明する。
実施形態1のモータ制御装置では、最大相オフセット補正値および最小相オフセット補正値を記憶する最大相補正テーブル57および最小相補正テーブル58と、最大相オフセット補正値および最小相オフセット補正値を用いて最大相電流および最小相電流を補正する電流リップル補正部55と、を有する。
1シャント電流検出方式において、1回目の検出タイミングでは最小相電流に電流リップルが発生し、2回目の検出タイミングでは最大相電流に電流リップルが生じる。よって、相電流を補正するオフセット補正値を最大相用と最小相用のそれぞれに設けることにより、両検出タイミングで生じる電流リップルを抑制できる。これにより、両系統間でパルスシフトに伴う電流リップルの位相差が生じた場合であっても、トルクリップルを低減でき、滑らかなモータ駆動を実現できる。図12(i)はモータ機械角とモータトルクとの関係図、図12(ii)は図12をFFT解析(高速フーリエ変換)した回転次数とトルクリップル率との関係図である。図12には、実施形態1の比較例として、1つのオフセット補正値を用いて相電流を補正した場合を示している。実施形態1では、比較例にとして回転次数の8次成分が半減しているのがわかる。この結果、電動パワーステアリング装置において、操舵性の悪化を抑制でき、ドライバに与える違和感を軽減できる。
最大相補正テーブル57および最小相補正テーブル58は、最大相電流がu相のときの最大相オフセット補正値Ivumax,Iwumax、最小相電流がu相のときのおよび最小相オフセット補正値Iuvmin,Iuwmin、最大相電流がv相のときの最大相オフセット補正値Iuvmax,Iwvmax、最小相電流がv相のときの最小相オフセット補正値Ivumin,Ivwmin、最大相電流がw相のときの最大相オフセット補正値Iuwmax,Ivwmax、および最小相がw相のときの最小相オフセット補正値Iwumin,Iwvminを記憶する。
1シャント電流検出方式において、モータ電気角が1周する間に出現する電流検出パターンは6つあり、電流検出パターンが異なると最大相電流および最小相電流の組み合わせは相違する。よって、電流検出パターン毎に最大相オフセット補正値および最小相オフセット補正値を設けることにより、各電流検出パターンで生じる電流リップルを抑制できる。
1シャント電流検出方式において、モータ電気角が1周する間に出現する電流検出パターンは6つあり、電流検出パターンが異なると最大相電流および最小相電流の組み合わせは相違する。よって、電流検出パターン毎に最大相オフセット補正値および最小相オフセット補正値を設けることにより、各電流検出パターンで生じる電流リップルを抑制できる。
最小相オフセット補正値Ivumin、最大相オフセット補正値Ivumax、最小相オフセット補正値Iwumin、最大相オフセット補正値Iwumax、最小相オフセット補正値Iwvmin、最大相オフセット補正値Iwvmax、最小相オフセット補正値Iuvmin、最大相オフセット補正値Iuvmax、最小相オフセット補正値Iuwmin、最大相オフセット補正値Iuwmax、最小相オフセット補正値Ivwminおよび最大相オフセット補正値Ivwmaxは、両系統のPWMデューティ比信号が、第3の状態、第6の状態および第9の状態において発生する電流リップルを抑制し、モータ11の振動が低減するように設定されている。
両系統間でPWMキャリア周期Tcにずれがある場合、モータ電気角が1周する間に上述した6つの電流検出パターンが出現するが、このとき、第3の状態、第6の状態および第9の状態が占める時間は、他の状態が占める時間よりも長くなる。よって、第3の状態、第6の状態および第9の状態で最適値となる最大相オフセット補正値および最小相オフセット補正値を用いることにより、多くの時間において、より高いトルクリップルの低減効果が得られる。
両系統間でPWMキャリア周期Tcにずれがある場合、モータ電気角が1周する間に上述した6つの電流検出パターンが出現するが、このとき、第3の状態、第6の状態および第9の状態が占める時間は、他の状態が占める時間よりも長くなる。よって、第3の状態、第6の状態および第9の状態で最適値となる最大相オフセット補正値および最小相オフセット補正値を用いることにより、多くの時間において、より高いトルクリップルの低減効果が得られる。
最大相オフセット補正値および最大相オフセット補正値による最大相電流および最小相電流の補正は、両系統のPWMデューティ比信号が、第3の状態、第6の状態および第9の状態のとき行う。
片系統駆動時において発生する電流リップルは、時間差Δtに応じて変化する電流リップルの平均的な値と等しく、この平均値は、第3の状態、第6の状態および第9の状態で発生する電流リップルとほぼ同じ値である。つまり、実施形態1の最大相オフセット補正値および最小相オフセット補正値は、第3の状態、第6の状態および第9の状態において発生する電流リップルを最も効果的に低減できる。よって、両系統のPWMデューティ比信号が第3の状態、第6の状態および第9の状態のとき最大相電流および最小相電流を補正することにより、電流リップルの抑制に適したオフセット補正値により、さらなるトルクリップルの低減を図れる。
第1マイクロコンピュータ21aの第1最大相補正テーブル57aおよび第1最小相補正テーブル58は、第1の最大相オフセット補正値および第1の最小相オフセット補正値を記憶し、第2マイクロコンピュータ21bの第2最大相補正テーブル57bおよび第2最小相補正テーブル58bは、第2の最大相オフセット補正値および第2の最小相オフセット補正値を記憶する。
第1、第2ステータコイル23a,23b、第1、第2インバータ22a,22bのそれぞれに応じたオフセット補正値を用いることにより、さらなるトルクリップルの低減を図れる。
第1電流リップル補正部55aは、第2インバータ22bの停止状態においても、最大相電流および最小相電流の補正を継続し、第2電流リップル補正部55bは、第1インバータ22aの停止状態においても、最大相電流および最小相電流の補正を継続する。
よって、失陥等により一方のインバータ22が失陥した場合であっても、トルクリップルを低減でき、滑らかなモータ駆動を実現できる。
〔実施形態2〕
実施形態2の基本的な構成は実施形態1と同じであるため、実施形態1と相違する部分のみ説明する。
図13は、実施形態2のマイコン間通信の構成図である。
第2マイクロコンピュータ21bは、キャリア周波数調整部61bを有する。キャリア周波数調整部61bは、両同期信号のハイロー切り替わり位置の時間差Δtに応じて、第2系統のPWMキャリア周期Tcを変化させ、両系統間のPWMキャリア周期の位相ずれを一定に保つ。
実施形態2の基本的な構成は実施形態1と同じであるため、実施形態1と相違する部分のみ説明する。
図13は、実施形態2のマイコン間通信の構成図である。
第2マイクロコンピュータ21bは、キャリア周波数調整部61bを有する。キャリア周波数調整部61bは、両同期信号のハイロー切り替わり位置の時間差Δtに応じて、第2系統のPWMキャリア周期Tcを変化させ、両系統間のPWMキャリア周期の位相ずれを一定に保つ。
図14は、実施形態2のPWMキャリア周期位相ずれ制御の流れを示すフローチャートである。
ステップS1では、同期信号のハイロー切り替わり位置の時間差Δtを検出する。
ステップS2では、時間差ΔtがPWMキャリア周期Tcの1/2よりも小さいかを判定する。YESの場合はステップS3へ進み、NOの場合はステップS4へ進む。
ステップS3では、PWMキャリア周期Tcを補正するためのキャリア周期補正値ΔTpを負の値に設定する。
ステップS4では、キャリア周期補正値ΔTpを正の値に設定する。
ステップS5では、時間差Δtに応じてキャリア周期補正値ΔTpを決定する。キャリア周期補正値ΔTpは、時間差Δtを、同期信号を生成する際に用いたN(整数)で除した値Δt/Nとする。
ステップS6では、キャリア周期補正値ΔTpが予め設定された上限値ΔTmax以下であるかを判定することにより、キャリア周期補正値ΔTpが範囲外であるかを判定する。YESの場合はステップS7へ進み、NOの場合はステップS8へ進む。
ステップS7では、キャリア周期補正値ΔTpを上限値ΔTmaxとし、下記の式を用いて補正回数を決定する。
補正回数=ΔTp/(N×ΔTmax)
ステップS8では、キャリア周期補正値ΔTpをステップS5で決定した値とし、補正回数は1回とする。
以上のように、実施形態2では、両系統間のPWMキャリア周期の位相ずれが一定に保たれるように第2系統のPWMキャリア周期Tcを補正するため、両系統間の同相間のPWMデューティ比信号の位相ずれの状態が第3の状態、第6の状態または第9の状態を維持するようにモータ11が駆動される。
よって、オフセット補正値に適したインバータ22の駆動状態を維持できるため、トルクリップルの低減効果をより多く得られる。
よって、オフセット補正値に適したインバータ22の駆動状態を維持できるため、トルクリップルの低減効果をより多く得られる。
〔実施形態3〕
実施形態3の基本的な構成は実施形態1と同じであるため、実施形態1と相違する部分のみ説明する。
図15(i)は「vu検出」および「uv検出」パターンにおける時間差Δtに応じたオフセット補正値の設定図、図15(ii)は「wu検出」、「wv検出」、「uw検出」および「vw検出」パターンにおける時間差Δtに応じたオフセット補正値の設定図である。
第1最大相補正テーブル57aおよび第1最小相補正テーブル58aは、時間差Δtに応じた最大相オフセット補正値および最小相オフセット補正値を記憶する。時間差Δtに応じた最大相オフセット補正値および最小相オフセット補正値は、実験やシミュレーションにより各電流検出パターンで時間差Δtに応じた電流リップルを求め、当該電流リップルを打ち消す値に設定されている。よって、最大相オフセット補正値および最小相オフセット補正値は、両系統の同相間におけるPWMデューティ比信号の位相ずれの状態に応じて変化し、第1電流リップル補正部55aは、両系統のPWMデューティ比信号の状態にかかわらず、最大相電流および最小相電流を補正する。
「vu検出」パターンにおける最小相オフセット補正値Ivuminaは、第4の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Ivumina1および第5の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Ivumina2を有する。「vu検出」パターンにおける最大相オフセット補正値Ivumaxaは、第1の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Ivumaxa1および第2の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Ivumaxa2を有する。
「wu検出」パターンにおける最小相オフセット補正値Iwuminaは、第7の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Iwumina1および第8の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Iwumina2を有する。「wu検出」パターンにおける最大相オフセット補正値Iwumaxaは、第1の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Iwumaxa1および第2の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Iwumaxa2を有する。
「wu検出」パターンにおける最小相オフセット補正値Iwuminaは、第7の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Iwumina1および第8の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Iwumina2を有する。「wu検出」パターンにおける最大相オフセット補正値Iwumaxaは、第1の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Iwumaxa1および第2の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Iwumaxa2を有する。
「wv検出」パターンにおける最小相オフセット補正値Iwvminaは、第7の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Iwvmina1および第8の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Iwvmina2を有する。「wv検出」パターンにおける最大相オフセット補正値Iwvmaxaは、第4の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Iwvmaxa1および第5の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Iwvmaxa2を有する。
「uv検出」パターンにおける最小相オフセット補正値Iuvminaは、第1の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Iuvmina1および第2の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Iuvmina2を有する。「uv」検出パターンにおける最大相オフセット補正値Iuvmaxaは、第4の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Iuvmaxa1および第5の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Iuvmaxa2を有する。
「uv検出」パターンにおける最小相オフセット補正値Iuvminaは、第1の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Iuvmina1および第2の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Iuvmina2を有する。「uv」検出パターンにおける最大相オフセット補正値Iuvmaxaは、第4の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Iuvmaxa1および第5の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Iuvmaxa2を有する。
「uw検出」パターンにおける最小相オフセット補正値Iuwminaは、第1の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Iuwmina1および第2の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Iuwmina2を有する。「uw検出」パターンにおける最大相オフセット補正値Iuwmaxaは、第7の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Iuwmaxa1および第8の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Iuwmaxa2を有する。
「vw検出」パターンにおける最小相オフセット補正値Ivwminaは、第4の状態のとき最小相電流を補正する第1のタイミング一致時用最小相オフセット補正値Ivwmina1および第5の状態のとき最小相電流を補正する第1の半周期ずれ用最小相オフセット補正値Ivwmina2を有する。「vw検出」パターンにおける最大相オフセット補正値Ivwmaxaは、第7の状態のとき最大相電流を補正する第1のタイミング一致時用最大相オフセット補正値Ivwmaxa1および第8の状態のとき最大相電流を補正する第1の半周期ずれ用最大相オフセット補正値Ivwmaxa2を有する。
実施形態3では、両系統の同相間におけるPWMデューティ比信号の位相ずれの状態に応じて最大相オフセット補正値および最小相オフセット補正値を用いて最大相電流および最小相電流を補正する。
これにより、より広いモータ11の駆動状態において、トルクリップルの低減を図れる。
〔実施形態4〕
実施形態4の基本的な構成は実施形態1と同じであるため、実施形態1と相違する部分のみ説明する。
実施形態4では、最大相オフセット補正値および最小相オフセット補正値を、図15に示した最大相オフセット補正値および最小相オフセット補正値の特性の平均的な位置に引かれた線の値に設定する。これにより、電流リップルを打ち消すために必要なオフセット補正値と、設定したオフセット補正値との差を最小化できるため、トルクリップルの低減を図れる。また、最大相オフセット補正値および最小相オフセット補正値は、第3の状態、第6の状態および第9の状態において電流リップルを打ち消すために必要なオフセット補正値と等しいため、多くの時間において、より高いトルクリップルの低減効果が得られる。
〔実施形態5〕
実施形態5の基本的な構成は実施形態1と同じであるため、実施形態1と相違する部分のみ説明する。
実施形態5では、第1マイクロコンピュータ21aのPWMキャリア周期(第1の周波数)Ts1と第2マイクロコンピュータ21bのPWMキャリア周期Ts2とが互いに異なる。第1マイクロコンピュータ21aはPWMキャリア周期Ts1で第1インバータ22aを駆動制御し、第2マイクロコンピュータ21bはPWMキャリア周期Ts2で第2インバータ22bを駆動制御する。これにより、両系統の同相間におけるPWMデューティ比信号の位相がずれやすくなるため、第3の状態、第6の状態または第9の状態が発生しやすくなり、トルクリップルの低減効果をより多く得られる。
〔実施形態6〕
実施形態6の基本的な構成は実施形態1と同じであるため、実施形態1と相違する部分のみ説明する。
実施形態6では、第1マイクロコンピュータ21aと第2マイクロコンピュータ21bとがマイコン間通信で同期を取らない。第1マイクロコンピュータ21aは、第1マイクロコンピュータ21aのクロック信号である第1クロック信号に基づき第1インバータ22aを駆動制御し、第2マイクロコンピュータ21bは、第2マイクロコンピュータ21bのクロック信号である第2クロック信号に基づき第2インバータ22bを駆動制御する。第1マイクロコンピュータ21aおよび第2マイクロコンピュータ21b間で同期をとらず、独自に駆動制御を行うことにより、第1インバータ22aと第2インバータ22bの駆動タイミングにずれが生じる。よって、両系統の同相間におけるPWMデューティ比信号の位相がずれやすくなるため、第3の状態、第6の状態または第9の状態が発生しやすくなり、トルクリップルの低減効果をより多く得られる。
〔他の実施形態〕
以上、本発明を実施するための実施形態を説明したが、本発明の具体的な構成は実施形態の構成に限定されるものではなく、発明の要旨を逸脱しない範囲の設計変更等があっても本発明に含まれる。
本発明のモータ制御装置は、駆動回路およびステータコイルが冗長構成であればよく、マイクロコンピュータは1つでもよい。
電流センサを上流側第1直流母線に設けてもよい。
以上、本発明を実施するための実施形態を説明したが、本発明の具体的な構成は実施形態の構成に限定されるものではなく、発明の要旨を逸脱しない範囲の設計変更等があっても本発明に含まれる。
本発明のモータ制御装置は、駆動回路およびステータコイルが冗長構成であればよく、マイクロコンピュータは1つでもよい。
電流センサを上流側第1直流母線に設けてもよい。
以上説明した実施形態から把握し得る技術的思想について、以下に記載する。
モータ制御装置は、その一つの態様において、モータロータと、第1u相、第1v相、および第1w相を含む第1ステータコイルと、第2u相、第2v相、および第2w相を含む第2ステータコイルと、を含む3相ブラシレスモータを制御するモータ制御装置であって、前記モータ制御装置は、第1駆動回路であって、第1インバータを含む第1ブリッジ回路を含み、第1u相デューティ比信号、第1v相デューティ比信号、または第1w相デューティ比信号に基づき、第1インバータを駆動制御し、前記第1ステータコイルに供給される電力を制御する、前記第1駆動回路と、第2駆動回路であって、第2インバータを含む第2ブリッジ回路を含み、第2u相デューティ比信号、第2v相デューティ比信号、または第2w相デューティ比信号に基づき、前記第2インバータを駆動制御し、前記第2ステータコイルに供給される電力を制御する、前記第2駆動回路と、第1電流センサであって、前記第1駆動回路の第1直流母線に流れる第1直流母線電流を検出し、第1検出電流信号として出力する、前記第1電流センサと、第2電流センサであって、前記第2駆動回路の第2直流母線に流れる第2直流母線電流を検出し、第2検出電流信号として出力する、前記第2電流センサと、マイクロコンピュータであって、指令電流生成部と、電流制御部と、PWMデューティ比信号生成部と、第1検出電流補正部と、第2検出電流補正部と、オフセット補正値記憶部と、を含み、前記指令電流生成部は、3相ブラシレスモータを駆動制御するための第1指令信号を生成し、前記電流制御部は、第1電流制御部と、第2電流制御部を含み、前記第1電流制御部は、前記第1指令信号、第1u相検出電流信号、第1v相検出電流信号、および第1w相検出電流信号に基づき、第1の第2指令信号を生成し、前記第2電流制御部は、前記第1指令信号、第2u相検出電流信号、第2v相検出電流信号、および第2w相検出電流信号に基づき、第2の第2指令信号を生成し、前記PWMデューティ比信号生成部は、第1PWMデューティ比信号生成部と、第2PWMデューティ比信号生成部と、を含み、前記第1PWMデューティ比信号生成部は、前記第1の第2指令電流信号に基づき、前記第1u相、第1v相、および第1w相のそれぞれに対するデューティ比の信号である前記第1u相デューティ比信号、前記第1v相デューティ比信号、または前記第1w相デューティ比信号を生成し、前記第2PWMデューティ比信号生成部は、前記第2の第2指令電流信号に基づき、前記第2u相、第2v相、および第2w相のそれぞれに対するデューティ比の信号である前記第2u相デューティ比信号、前記第2v相デューティ比信号、または前記第2w相デューティ比信号を生成し、前記第1検出電流補正部は、最大相オフセット補正値、または最小相オフセット補正値に基づき、第1u相検出電流、第1v相検出電流、または第1w相検出電流を補正することにより、前記第1u相検出電流信号、前記第1v相検出電流信号、または前記第1w相検出電流信号を生成し、前記第1u相検出電流、前記第1v相検出電流、および前記第1w相検出電流のそれぞれは、前記第1検出電流信号に基づき生成され、前記第1u相、前記第1v相、および前記第1w相のそれぞれに流れる電流に対応した電流であり、前記第2検出電流補正部は、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第2u相検出電流、第2v相検出電流、または第2w相検出電流を補正することにより、前記第2u相検出電流信号、前記第2v相検出電流信号、または前記第2w相検出電流信号を生成し、前記第2u相検出電流、前記第2v相検出電流、および前記第2w相検出電流のそれぞれは、前記第2検出電流信号に基づき生成され、前記第2u相、前記第2v相、および前記第2w相のそれぞれに流れる電流に対応した電流であり、前記オフセット補正値記憶部は、前記最大相オフセット補正値と、前記最小相オフセット補正値と、を記憶しており、前記第1u相デューティ比信号、前記第1v相デューティ比信号、および前記第1w相デューティ比信号のうち、通電時間の最も長いものを第1最大相デューティ比信号とし、通電時間の最も短いものを第1最小相デューティ比信号とし、前記第1u相、前記第1v相、および前記第1w相のうち、前記第1最大相デューティ比信号が流れているものを第1最大相とし、前記第1最小相デューティ比信号が流れているものを第1最小相とし、前記第1u相検出電流、前記第1v相検出電流、および前記第1w相検出電流のうち、前記第1最大相に対応したものを第1最大相検出電流とし、前記第1最小相に対応したものを第1最小相検出電流とし、前記第2u相デューティ比信号、前記第2v相デューティ比信号、および前記第2w相デューティ比信号のうち、通電時間の最も長いものを第2最大相デューティ比信号とし、通電時間の最も短いものを第2最小相デューティ比信号とし、前記第2u相、前記第2v相、および前記第2w相のうち、前記第2最大相デューティ比信号が流れているものを第2最大相とし、前記第2最小相デューティ比信号が流れているものを第2最小相とし、前記第2u相検出電流、前記第2v相検出電流、および前記第2w相検出電流のうち、前記第2最大相に対応したものを第2最大相検出電流とし、前記第2最小相に対応したものを第2最小相検出電流としたとき、前記最大相オフセット補正値は、前記第1最大相検出電流および前記第2最大相検出電流を補正し、前記最小相オフセット補正値は、前記第1最小相検出電流および前記第2最小相検出電流を補正する、前記マイクロコンピュータと、を有する。
モータ制御装置は、その一つの態様において、モータロータと、第1u相、第1v相、および第1w相を含む第1ステータコイルと、第2u相、第2v相、および第2w相を含む第2ステータコイルと、を含む3相ブラシレスモータを制御するモータ制御装置であって、前記モータ制御装置は、第1駆動回路であって、第1インバータを含む第1ブリッジ回路を含み、第1u相デューティ比信号、第1v相デューティ比信号、または第1w相デューティ比信号に基づき、第1インバータを駆動制御し、前記第1ステータコイルに供給される電力を制御する、前記第1駆動回路と、第2駆動回路であって、第2インバータを含む第2ブリッジ回路を含み、第2u相デューティ比信号、第2v相デューティ比信号、または第2w相デューティ比信号に基づき、前記第2インバータを駆動制御し、前記第2ステータコイルに供給される電力を制御する、前記第2駆動回路と、第1電流センサであって、前記第1駆動回路の第1直流母線に流れる第1直流母線電流を検出し、第1検出電流信号として出力する、前記第1電流センサと、第2電流センサであって、前記第2駆動回路の第2直流母線に流れる第2直流母線電流を検出し、第2検出電流信号として出力する、前記第2電流センサと、マイクロコンピュータであって、指令電流生成部と、電流制御部と、PWMデューティ比信号生成部と、第1検出電流補正部と、第2検出電流補正部と、オフセット補正値記憶部と、を含み、前記指令電流生成部は、3相ブラシレスモータを駆動制御するための第1指令信号を生成し、前記電流制御部は、第1電流制御部と、第2電流制御部を含み、前記第1電流制御部は、前記第1指令信号、第1u相検出電流信号、第1v相検出電流信号、および第1w相検出電流信号に基づき、第1の第2指令信号を生成し、前記第2電流制御部は、前記第1指令信号、第2u相検出電流信号、第2v相検出電流信号、および第2w相検出電流信号に基づき、第2の第2指令信号を生成し、前記PWMデューティ比信号生成部は、第1PWMデューティ比信号生成部と、第2PWMデューティ比信号生成部と、を含み、前記第1PWMデューティ比信号生成部は、前記第1の第2指令電流信号に基づき、前記第1u相、第1v相、および第1w相のそれぞれに対するデューティ比の信号である前記第1u相デューティ比信号、前記第1v相デューティ比信号、または前記第1w相デューティ比信号を生成し、前記第2PWMデューティ比信号生成部は、前記第2の第2指令電流信号に基づき、前記第2u相、第2v相、および第2w相のそれぞれに対するデューティ比の信号である前記第2u相デューティ比信号、前記第2v相デューティ比信号、または前記第2w相デューティ比信号を生成し、前記第1検出電流補正部は、最大相オフセット補正値、または最小相オフセット補正値に基づき、第1u相検出電流、第1v相検出電流、または第1w相検出電流を補正することにより、前記第1u相検出電流信号、前記第1v相検出電流信号、または前記第1w相検出電流信号を生成し、前記第1u相検出電流、前記第1v相検出電流、および前記第1w相検出電流のそれぞれは、前記第1検出電流信号に基づき生成され、前記第1u相、前記第1v相、および前記第1w相のそれぞれに流れる電流に対応した電流であり、前記第2検出電流補正部は、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第2u相検出電流、第2v相検出電流、または第2w相検出電流を補正することにより、前記第2u相検出電流信号、前記第2v相検出電流信号、または前記第2w相検出電流信号を生成し、前記第2u相検出電流、前記第2v相検出電流、および前記第2w相検出電流のそれぞれは、前記第2検出電流信号に基づき生成され、前記第2u相、前記第2v相、および前記第2w相のそれぞれに流れる電流に対応した電流であり、前記オフセット補正値記憶部は、前記最大相オフセット補正値と、前記最小相オフセット補正値と、を記憶しており、前記第1u相デューティ比信号、前記第1v相デューティ比信号、および前記第1w相デューティ比信号のうち、通電時間の最も長いものを第1最大相デューティ比信号とし、通電時間の最も短いものを第1最小相デューティ比信号とし、前記第1u相、前記第1v相、および前記第1w相のうち、前記第1最大相デューティ比信号が流れているものを第1最大相とし、前記第1最小相デューティ比信号が流れているものを第1最小相とし、前記第1u相検出電流、前記第1v相検出電流、および前記第1w相検出電流のうち、前記第1最大相に対応したものを第1最大相検出電流とし、前記第1最小相に対応したものを第1最小相検出電流とし、前記第2u相デューティ比信号、前記第2v相デューティ比信号、および前記第2w相デューティ比信号のうち、通電時間の最も長いものを第2最大相デューティ比信号とし、通電時間の最も短いものを第2最小相デューティ比信号とし、前記第2u相、前記第2v相、および前記第2w相のうち、前記第2最大相デューティ比信号が流れているものを第2最大相とし、前記第2最小相デューティ比信号が流れているものを第2最小相とし、前記第2u相検出電流、前記第2v相検出電流、および前記第2w相検出電流のうち、前記第2最大相に対応したものを第2最大相検出電流とし、前記第2最小相に対応したものを第2最小相検出電流としたとき、前記最大相オフセット補正値は、前記第1最大相検出電流および前記第2最大相検出電流を補正し、前記最小相オフセット補正値は、前記第1最小相検出電流および前記第2最小相検出電流を補正する、前記マイクロコンピュータと、を有する。
より好ましい態様では、上記態様において、前記オフセット補正値記憶部は、前記最大相オフセット補正値として、前記第1u相が前記第1最大相のときに用いる第1u相用最大相オフセット補正値、前記第1v相が前記第1最大相のときに用いる第1v相用最大相オフセット補正値、前記第1w相が前記第1最大相のときに用いる第1w相用最大相オフセット補正値、前記第2u相が前記第2最大相のときに用いる第2u相用最大相オフセット補正値、前記第2v相が前記第2最大相のときに用いる第2v相用最大相オフセット補正値、および前記第2w相が前記第2最大相のときに用いる第2w相用最大相オフセット補正値を記憶しており、前記最小相オフセット補正値として、前記第1u相が前記第1最小相のときに用いる第1u相用最小相オフセット補正値、前記第1v相が前記第1最小相のときに用いる第1v相用最小相オフセット補正値、前記第1w相が前記第1最小相のときに用いる第1w相用最小相オフセット補正値、前記第2u相が前記第2最小相のときに用いる第2u相用最小相オフセット補正値、前記第2v相が前記第2最小相のときに用いる第2v相用最小相オフセット補正値、および前記第2w相が前記第2最小相のときに用いる第2w相用最小相オフセット補正値を記憶している。
別の好ましい態様では、上記態様のいずれかにおいて、前記第1u相用最大相オフセット補正値、前記第2u相用最大相オフセット補正値、前記第1u相用最小相オフセット補正値、および前記第2u相用最小相オフセット補正値は、前記第1u相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2u相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第1の状態ではなく、かつ半周期ずれとなる第2の状態でもない第3の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであり、前記第1v相用最大相オフセット補正値、前記第2v相用最大相オフセット補正値、前記第1v相用最小相オフセット補正値、および前記第2v相用最小相オフセット補正値は、前記第1v相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2v相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第4の状態ではなく、かつ半周期ずれとなる第5の状態でもない第6の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであり、前記第1w相用最大相オフセット補正値、前記第2w相用最大相オフセット補正値、前記第1w相用最小相オフセット補正値、および前記第2w相用最小相オフセット補正値は、前記第1w相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2w相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第7の状態ではなく、かつ半周期ずれとなる第8の状態でもない第9の状態において前記3相ブラシレスモータの振動が低減するように設定されたものである。
別の好ましい態様では、上記態様のいずれかにおいて、前記第1u相用最大相オフセット補正値、前記第2u相用最大相オフセット補正値、前記第1u相用最小相オフセット補正値、および前記第2u相用最小相オフセット補正値は、前記第1u相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2u相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第1の状態ではなく、かつ半周期ずれとなる第2の状態でもない第3の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであり、前記第1v相用最大相オフセット補正値、前記第2v相用最大相オフセット補正値、前記第1v相用最小相オフセット補正値、および前記第2v相用最小相オフセット補正値は、前記第1v相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2v相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第4の状態ではなく、かつ半周期ずれとなる第5の状態でもない第6の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであり、前記第1w相用最大相オフセット補正値、前記第2w相用最大相オフセット補正値、前記第1w相用最小相オフセット補正値、および前記第2w相用最小相オフセット補正値は、前記第1w相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2w相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第7の状態ではなく、かつ半周期ずれとなる第8の状態でもない第9の状態において前記3相ブラシレスモータの振動が低減するように設定されたものである。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、前記第1オフセット補正値記憶部、第1マイコン間通信部、および第1オフセット補正値選択部を備え、前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、前記第2オフセット補正値記憶部、第2マイコン間通信部、および第2オフセット補正値選択部を備え、前記第1マイコン間通信部は、前記第2マイコン間通信部から送信される前記第2マイクロコンピュータの情報を入手し、前記第2マイコン間通信部は、前記第1マイコン間通信部から送信される前記第1マイクロコンピュータの情報を入手し、前記第1オフセット補正値選択部は、前記第2マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第3の状態、前記第6の状態、または前記第9の状態であるとき、前記最大相オフセット補正値として、前記第1u相用最大相オフセット補正値、前記第1v相用最大相オフセット補正値、または前記第1w相用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第1u相用最小相オフセット補正値、前記第1v相用最小相オフセット補正値、または前記第1w相用最小相オフセット補正値を選択し、前記第2オフセット補正値選択部は、前記第1マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第3の状態、前記第6の状態、または前記第9の状態であるとき、前記最大相オフセット補正値として、前記第2u相用最大相オフセット補正値、前記第2v相用最大相オフセット補正値、または前記第2w相用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第2u相用最小相オフセット補正値、前記第2v相用最小相オフセット補正値、または前記第2w相用最小相オフセット補正値を選択する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記第1オフセット補正値記憶部は、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第1最大相検出電流を補正する第1のタイミング一致時用最大相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第1最大相検出電流を補正する第1の半周期ずれ用最大相オフセット補正値を記憶し、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最小相オフセット補正値として、前記第1最小相検出電流を補正する第1のタイミング一致時用最小相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最小相オフセット補正値として、前記第1最小相検出電流を補正する第1の半周期ずれ用最小相オフセット補正値を記憶し、前記第2オフセット補正値記憶部は、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第2最大相検出電流を補正する第2のタイミング一致時用最大相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第2最大相検出電流を補正する第2の半周期ずれ用最大相オフセット補正値を記憶し、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最小相オフセット補正値として、前記第2最小相検出電流を補正する第2のタイミング一致時用最小相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最小相オフセット補正値として、前記第2最小相検出電流を補正する第2の半周期ずれ用最小相オフセット補正値を記憶し、前記第1オフセット補正値選択部は、前記第2マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第1のタイミング一致時用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第1のタイミング一致時用最小相オフセット補正値を選択し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第1の半周期ずれ用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第1の半周期ずれ用最小相オフセット補正値を選択し、前記第2オフセット補正値選択部は、前記第1マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第2のタイミング一致時用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第2のタイミング一致時用最小相オフセット補正値を選択し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第2の半周期ずれ用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第2の半周期ずれ用最小相オフセット補正値を選択する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、前記第1オフセット補正値記憶部、および第1マイコン間通信部を備え、前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、前記第2オフセット補正値記憶部、および第2マイコン間通信部を備え、前記第1マイコン間通信部は、前記第2マイコン間通信部から送信される前記第2マイクロコンピュータの情報を入手し、前記第2マイコン間通信部は、前記第1マイコン間通信部から送信される前記第1マイクロコンピュータの情報を入手し、前記第1指令電流生成部は、前記第2マイクロコンピュータの情報に基づき、前記第3の状態、前記第6の状態、または前記第9の状態を維持するように前記第1指令信号を生成し、前記第2指令電流生成部は、前記第1マイクロコンピュータの情報に基づき、前記第3の状態、前記第6の状態、または前記第9の状態を維持するように前記第1指令信号を生成する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記マイクロコンピュータは、第1の周波数で前記第1駆動回路を駆動制御し、かつ前記第1の周波数とは異なる第2の周波数で前記第2駆動回路を駆動制御する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、および前記第1オフセット補正値記憶部を備え、前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、および前記第2オフセット補正値記憶部を備え、前記第1マイクロコンピュータは、前記第1マイクロコンピュータのクロック信号である第1クロック信号に基づき前記第1駆動回路を駆動制御し、前記第2マイクロコンピュータは、前記第2マイクロコンピュータのクロック信号である第2クロック信号に基づき前記第2駆動回路を駆動制御する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、および前記第1オフセット補正値記憶部を備え、前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、および前記第2オフセット補正値記憶部を備え、前記第1マイクロコンピュータは、前記第1マイクロコンピュータのクロック信号である第1クロック信号に基づき前記第1駆動回路を駆動制御し、前記第2マイクロコンピュータは、前記第2マイクロコンピュータのクロック信号である第2クロック信号に基づき前記第2駆動回路を駆動制御する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、および前記第1オフセット補正値記憶部を備え、前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、および前記第2オフセット補正値記憶部を備え、前記第1オフセット補正値記憶部は、前記最大相オフセット補正値として、第1の最大相オフセット補正値を記憶し、前記最小相オフセット補正値として、第1の最小相オフセット補正値を記憶し、前記第2オフセット補正値記憶部は、前記最大相オフセット補正値として、第2の最大相オフセット補正値を記憶し、前記最小相オフセット補正値として、第2の最小相オフセット補正値を記憶している。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記第1検出電流補正部は、前記第2駆動回路の停止状態においても、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第1u相検出電流、第1v相検出電流、または第1w相検出電流を補正することにより、前記第1u相検出電流信号、前記第1v相検出電流信号、または前記第1w相検出電流信号を生成し、前記第2検出電流補正部は、前記第1駆動回路の停止状態においても、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第2u相検出電流、第2v相検出電流、または第2w相検出電流を補正することにより、前記第2u相検出電流信号、前記第2v相検出電流信号、または前記第2w相検出電流信号を生成する。
さらに別の好ましい態様では、上記態様のいずれかにおいて、前記第1検出電流補正部は、前記第2駆動回路の停止状態においても、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第1u相検出電流、第1v相検出電流、または第1w相検出電流を補正することにより、前記第1u相検出電流信号、前記第1v相検出電流信号、または前記第1w相検出電流信号を生成し、前記第2検出電流補正部は、前記第1駆動回路の停止状態においても、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第2u相検出電流、第2v相検出電流、または第2w相検出電流を補正することにより、前記第2u相検出電流信号、前記第2v相検出電流信号、または前記第2w相検出電流信号を生成する。
なお、本発明は上記した実施形態に限定されるものではなく、様々な変形例が含まれる。例えば、上記した実施形態は本発明を分かりやすく説明するために詳細に説明したものであり、必ずしも説明した全ての構成を備えるものに限定されるものではない。また、ある実施形態の構成の一部を他の実施形態の構成に置き換えることが可能であり、また、ある実施形態の構成に他の実施形態の構成を加えることも可能である。また、各実施形態の構成の一部について、他の構成の追加・削除・置換をすることが可能である。
本願は、2019年1月22日付出願の日本国特許出願第2019-008287号に基づく優先権を主張する。2019年1月22日付出願の日本国特許出願第2019-008287号の明細書、特許請求の範囲、図面、および要約書を含む全開示内容は、参照により本願に全体として組み込まれる。
11 3相ブラシレスモータ21a 第1マイクロコンピュータ21b 第2マイクロコンピュータ22a 第1インバータ(第1駆動回路)22b 第2インバータ(第2駆動回路)23a 第1ステータコイル23b 第2ステータコイル24 モータロータ34a 第1電流センサ34b 第2電流センサ38a 下流側第1直流母線(第1直流母線)38b 下流側第2直流母線(第2直流母線)48a 第1電流制御部48b 第2電流制御部51a 第1PWMDuty比演算部(第1PWMデューティ比信号生成部)51b 第2PWMDuty比演算部(第2PWMデューティ比信号生成部)54a 第1指令電流生成部54b 第1指令電流生成部55a 第1電流リップル補正部(第1検出電流補正部)55b 第2電流リップル補正部(第2検出電流補正部)56a 第1オフセット補正値選択部56b 第2オフセット補正値選択部57a 第1最大相補正テーブル(第1オフセット補正値記憶部)57b 第2最大相補正テーブル(第2オフセット補正値記憶部)58a 第1最小相補正テーブル(第1オフセット補正値記憶部)58b 第2最小相補正テーブル(第2オフセット補正値記憶部)59a 第1同期信号出力部(第1マイコン間通信部)59b 第2同期信号出力部(第2マイコン間通信部)60a 第1同期信号比較部(第1マイコン間通信部)60b 第2同期信号比較部(第2マイコン間通信部)
Claims (10)
- モータロータと、第1u相、第1v相、および第1w相を含む第1ステータコイルと、第2u相、第2v相、および第2w相を含む第2ステータコイルと、を含む3相ブラシレスモータを制御するモータ制御装置であって、前記モータ制御装置は、
第1駆動回路であって、第1インバータを含む第1ブリッジ回路を含み、第1u相デューティ比信号、第1v相デューティ比信号、または第1w相デューティ比信号に基づき、第1インバータを駆動制御し、前記第1ステータコイルに供給される電力を制御する、前記第1駆動回路と、
第2駆動回路であって、第2インバータを含む第2ブリッジ回路を含み、第2u相デューティ比信号、第2v相デューティ比信号、または第2w相デューティ比信号に基づき、前記第2インバータを駆動制御し、前記第2ステータコイルに供給される電力を制御する、前記第2駆動回路と、
第1電流センサであって、前記第1駆動回路の第1直流母線に流れる第1直流母線電流を検出し、第1検出電流信号として出力する、前記第1電流センサと、
第2電流センサであって、前記第2駆動回路の第2直流母線に流れる第2直流母線電流を検出し、第2検出電流信号として出力する、前記第2電流センサと、
マイクロコンピュータであって、指令電流生成部と、電流制御部と、PWMデューティ比信号生成部と、第1検出電流補正部と、第2検出電流補正部と、オフセット補正値記憶部と、を含み、
前記指令電流生成部は、前記3相ブラシレスモータを駆動制御するための第1指令信号を生成し、
前記電流制御部は、第1電流制御部と、第2電流制御部と、を含み、
前記第1電流制御部は、前記第1指令信号、第1u相検出電流信号、第1v相検出電流信号、および第1w相検出電流信号に基づき、第1の第2指令信号を生成し、
前記第2電流制御部は、前記第1指令信号、第2u相検出電流信号、第2v相検出電流信号、および第2w相検出電流信号に基づき、第2の第2指令信号を生成し、
前記PWMデューティ比信号生成部は、第1PWMデューティ比信号生成部と、第2PWMデューティ比信号生成部と、を含み、
前記第1PWMデューティ比信号生成部は、前記第1の第2指令電流信号に基づき、前記第1u相、第1v相、および第1w相のそれぞれに対するデューティ比の信号である前記第1u相デューティ比信号、前記第1v相デューティ比信号、または前記第1w相デューティ比信号を生成し、
前記第2PWMデューティ比信号生成部は、前記第2の第2指令電流信号に基づき、前記第2u相、第2v相、および第2w相のそれぞれに対するデューティ比の信号である前記第2u相デューティ比信号、前記第2v相デューティ比信号、または前記第2w相デューティ比信号を生成し、
前記第1検出電流補正部は、最大相オフセット補正値または最小相オフセット補正値に基づき、第1u相検出電流、第1v相検出電流、または第1w相検出電流を補正することにより、前記第1u相検出電流信号、前記第1v相検出電流信号、または前記第1w相検出電流信号を生成し、
前記第1u相検出電流、前記第1v相検出電流、および前記第1w相検出電流のそれぞれは、前記第1検出電流信号に基づき生成され、前記第1u相、前記第1v相、および前記第1w相のそれぞれに流れる電流に対応した電流であり、
前記第2検出電流補正部は、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第2u相検出電流、第2v相検出電流、または第2w相検出電流を補正することにより、前記第2u相検出電流信号、前記第2v相検出電流信号、または前記第2w相検出電流信号を生成し、
前記第2u相検出電流、前記第2v相検出電流、および前記第2w相検出電流のそれぞれは、前記第2検出電流信号に基づき生成され、前記第2u相、前記第2v相、および前記第2w相のそれぞれに流れる電流に対応した電流であり、
前記オフセット補正値記憶部は、前記最大相オフセット補正値と、前記最小相オフセット補正値と、を記憶しており、
前記第1u相デューティ比信号、前記第1v相デューティ比信号、および前記第1w相デューティ比信号のうち、通電時間の最も長いものを第1最大相デューティ比信号とし、通電時間の最も短いものを第1最小相デューティ比信号とし、前記第1u相、前記第1v相、および前記第1w相のうち、前記第1最大相デューティ比信号が流れているものを第1最大相とし、前記第1最小相デューティ比信号が流れているものを第1最小相とし、
前記第1u相検出電流、前記第1v相検出電流、および前記第1w相検出電流のうち、前記第1最大相に対応したものを第1最大相検出電流とし、前記第1最小相に対応したものを第1最小相検出電流とし、
前記第2u相デューティ比信号、前記第2v相デューティ比信号、および前記第2w相デューティ比信号のうち、通電時間の最も長いものを第2最大相デューティ比信号とし、通電時間の最も短いものを第2最小相デューティ比信号とし、前記第2u相、前記第2v相、および前記第2w相のうち、前記第2最大相デューティ比信号が流れているものを第2最大相とし、前記第2最小相デューティ比信号が流れているものを第2最小相とし、
前記第2u相検出電流、前記第2v相検出電流、および前記第2w相検出電流のうち、前記第2最大相に対応したものを第2最大相検出電流とし、前記第2最小相に対応したものを第2最小相検出電流としたとき、
前記最大相オフセット補正値は、前記第1最大相検出電流および前記第2最大相検出電流を補正し、
前記最小相オフセット補正値は、前記第1最小相検出電流および前記第2最小相検出電流を補正する、前記マイクロコンピュータと、
を有するモータ制御装置。 - 請求項1に記載のモータ制御装置であって、
前記オフセット補正値記憶部は、
前記最大相オフセット補正値として、前記第1u相が前記第1最大相のときに用いる第1u相用最大相オフセット補正値、前記第1v相が前記第1最大相のときに用いる第1v相用最大相オフセット補正値、前記第1w相が前記第1最大相のときに用いる第1w相用最大相オフセット補正値、前記第2u相が前記第2最大相のときに用いる第2u相用最大相オフセット補正値、前記第2v相が前記第2最大相のときに用いる第2v相用最大相オフセット補正値、および前記第2w相が前記第2最大相のときに用いる第2w相用最大相オフセット補正値を記憶しており、
前記最小相オフセット補正値として、前記第1u相が前記第1最小相のときに用いる第1u相用最小相オフセット補正値、前記第1v相が前記第1最小相のときに用いる第1v相用最小相オフセット補正値、前記第1w相が前記第1最小相のときに用いる第1w相用最小相オフセット補正値、前記第2u相が前記第2最小相のときに用いる第2u相用最小相オフセット補正値、前記第2v相が前記第2最小相のときに用いる第2v相用最小相オフセット補正値、および前記第2w相が前記第2最小相のときに用いる第2w相用最小相オフセット補正値を記憶しているモータ制御装置。 - 請求項2に記載のモータ制御装置であって、
前記第1u相用最大相オフセット補正値、前記第2u相用最大相オフセット補正値、前記第1u相用最小相オフセット補正値、および前記第2u相用最小相オフセット補正値は、前記第1u相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2u相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第1の状態ではなく、かつ半周期ずれとなる第2の状態でもない第3の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであり、
前記第1v相用最大相オフセット補正値、前記第2v相用最大相オフセット補正値、前記第1v相用最小相オフセット補正値、および前記第2v相用最小相オフセット補正値は、前記第1v相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2v相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第4の状態ではなく、かつ半周期ずれとなる第5の状態でもない第6の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであり、
前記第1w相用最大相オフセット補正値、前記第2w相用最大相オフセット補正値、前記第1w相用最小相オフセット補正値、および前記第2w相用最小相オフセット補正値は、前記第1w相デューティ比信号がロー状態からハイ状態に切り替わるタイミングと前記第2w相デューティ比信号がロー状態からハイ状態に切り替わるタイミングとが一致する第7の状態ではなく、かつ半周期ずれとなる第8の状態でもない第9の状態において前記3相ブラシレスモータの振動が低減するように設定されたものであるモータ制御装置。 - 請求項3に記載のモータ制御装置であって、
前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、
前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、
前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、
前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、前記第1オフセット補正値記憶部、第1マイコン間通信部、および第1オフセット補正値選択部を備え、
前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、前記第2オフセット補正値記憶部、第2マイコン間通信部、および第2オフセット補正値選択部を備え、
前記第1マイコン間通信部は、前記第2マイコン間通信部から送信される前記第2マイクロコンピュータの情報を入手し、
前記第2マイコン間通信部は、前記第1マイコン間通信部から送信される前記第1マイクロコンピュータの情報を入手し、
前記第1オフセット補正値選択部は、前記第2マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第3の状態、前記第6の状態、または前記第9の状態であるとき、前記最大相オフセット補正値として、前記第1u相用最大相オフセット補正値、前記第1v相用最大相オフセット補正値、または前記第1w相用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第1u相用最小相オフセット補正値、前記第1v相用最小相オフセット補正値、または前記第1w相用最小相オフセット補正値を選択し、
前記第2オフセット補正値選択部は、前記第1マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第3の状態、前記第6の状態、または前記第9の状態であるとき、前記最大相オフセット補正値として、前記第2u相用最大相オフセット補正値、前記第2v相用最大相オフセット補正値、または前記第2w相用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第2u相用最小相オフセット補正値、前記第2v相用最小相オフセット補正値、または前記第2w相用最小相オフセット補正値を選択するモータ制御装置。 - 請求項4に記載のモータ制御装置であって、
前記第1オフセット補正値記憶部は、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第1最大相検出電流を補正する第1のタイミング一致時用最大相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第1最大相検出電流を補正する第1の半周期ずれ用最大相オフセット補正値を記憶し、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最小相オフセット補正値として、前記第1最小相検出電流を補正する第1のタイミング一致時用最小相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最小相オフセット補正値として、前記第1最小相検出電流を補正する第1の半周期ずれ用最小相オフセット補正値を記憶し、
前記第2オフセット補正値記憶部は、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第2最大相検出電流を補正する第2のタイミング一致時用最大相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第2最大相検出電流を補正する第2の半周期ずれ用最大相オフセット補正値を記憶し、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最小相オフセット補正値として、前記第2最小相検出電流を補正する第2のタイミング一致時用最小相オフセット補正値を記憶し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最小相オフセット補正値として、前記第2最小相検出電流を補正する第2の半周期ずれ用最小相オフセット補正値を記憶し、
前記第1オフセット補正値選択部は、前記第2マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第1のタイミング一致時用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第1のタイミング一致時用最小相オフセット補正値を選択し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第1の半周期ずれ用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第1の半周期ずれ用最小相オフセット補正値を選択し、
前記第2オフセット補正値選択部は、前記第1マイクロコンピュータの情報に基づき、前記第1駆動回路と前記第2駆動回路との駆動状態が、前記第1の状態、前記第4の状態、または前記第7の状態であるとき、前記最大相オフセット補正値として、前記第2のタイミング一致時用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第2のタイミング一致時用最小相オフセット補正値を選択し、前記第2の状態、前記第5の状態、または前記第8の状態であるとき、前記最大相オフセット補正値として、前記第2の半周期ずれ用最大相オフセット補正値を選択し、前記最小相オフセット補正値として、前記第2の半周期ずれ用最小相オフセット補正値を選択するモータ制御装置。 - 請求項3に記載のモータ制御装置であって、
前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、
前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、
前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、
前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、前記第1オフセット補正値記憶部、および第1マイコン間通信部を備え、
前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、前記第2オフセット補正値記憶部、および第2マイコン間通信部を備え、
前記第1マイコン間通信部は、前記第2マイコン間通信部から送信される前記第2マイクロコンピュータの情報を入手し、
前記第2マイコン間通信部は、前記第1マイコン間通信部から送信される前記第1マイクロコンピュータの情報を入手し、
前記第1指令電流生成部は、前記第2マイクロコンピュータの情報に基づき、前記第3の状態、前記第6の状態、または前記第9の状態を維持するように前記第1指令信号を生成し、
前記第2指令電流生成部は、前記第1マイクロコンピュータの情報に基づき、前記第3の状態、前記第6の状態、または前記第9の状態を維持するように前記第1指令信号を生成するモータ制御装置。 - 請求項3に記載のモータ制御装置であって、
前記マイクロコンピュータは、第1の周波数で前記第1駆動回路を駆動制御し、かつ前記第1の周波数とは異なる第2の周波数で前記第2駆動回路を駆動制御するモータ制御装置。 - 請求項1に記載のモータ制御装置であって、
前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、
前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、
前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、
前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、および前記第1オフセット補正値記憶部を備え、
前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、および前記第2オフセット補正値記憶部を備え、
前記第1マイクロコンピュータは、前記第1マイクロコンピュータのクロック信号である第1クロック信号に基づき前記第1駆動回路を駆動制御し、
前記第2マイクロコンピュータは、前記第2マイクロコンピュータのクロック信号である第2クロック信号に基づき前記第2駆動回路を駆動制御するモータ制御装置。 - 請求項1に記載のモータ制御装置であって、
前記マイクロコンピュータは、第1マイクロコンピュータと、第2マイクロコンピュータと、を含み、
前記指令電流生成部は、第1指令電流生成部と、第2指令電流生成部と、を含み、
前記オフセット補正値記憶部は、第1オフセット補正値記憶部と、第2オフセット補正値記憶部と、を含み、
前記第1マイクロコンピュータは、前記第1指令電流生成部、前記第1電流制御部、前記第1PWMデューティ比信号生成部、前記第1検出電流補正部、および前記第1オフセット補正値記憶部を備え、
前記第2マイクロコンピュータは、前記第2指令電流生成部、前記第2電流制御部、前記第2PWMデューティ比信号生成部、前記第2検出電流補正部、および前記第2オフセット補正値記憶部を備え、
前記第1オフセット補正値記憶部は、前記最大相オフセット補正値として、第1の最大相オフセット補正値を記憶し、前記最小相オフセット補正値として、第1の最小相オフセット補正値を記憶し、
前記第2オフセット補正値記憶部は、前記最大相オフセット補正値として、第2の最大相オフセット補正値を記憶し、前記最小相オフセット補正値として、第2の最小相オフセット補正値を記憶しているモータ制御装置。 - 請求項1に記載のモータ制御装置であって、
前記第1検出電流補正部は、前記第2駆動回路の停止状態においても、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第1u相検出電流、第1v相検出電流、または第1w相検出電流を補正することにより、前記第1u相検出電流信号、前記第1v相検出電流信号、または前記第1w相検出電流信号を生成し、
前記第2検出電流補正部は、前記第1駆動回路の停止状態においても、前記最大相オフセット補正値または前記最小相オフセット補正値に基づき、第2u相検出電流、第2v相検出電流、または第2w相検出電流を補正することにより、前記第2u相検出電流信号、前記第2v相検出電流信号、または前記第2w相検出電流信号を生成するモータ制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US17/424,267 US11652429B2 (en) | 2019-01-22 | 2020-01-10 | Motor control apparatus |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019-008287 | 2019-01-22 | ||
| JP2019008287A JP7245057B2 (ja) | 2019-01-22 | 2019-01-22 | モータ制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2020153152A1 true WO2020153152A1 (ja) | 2020-07-30 |
Family
ID=71735759
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2020/000605 Ceased WO2020153152A1 (ja) | 2019-01-22 | 2020-01-10 | モータ制御装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US11652429B2 (ja) |
| JP (1) | JP7245057B2 (ja) |
| WO (1) | WO2020153152A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11621657B1 (en) * | 2022-01-17 | 2023-04-04 | Allegro Microsystems, Llc | Current sense calibration in a motor control system |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015061379A (ja) * | 2013-09-18 | 2015-03-30 | 株式会社デンソー | 電力変換装置、および、これを用いた電動パワーステアリング装置 |
| WO2016056083A1 (ja) * | 2014-10-08 | 2016-04-14 | 三菱電機株式会社 | 電力変換装置およびその制御方法、電動パワーステアリングの制御装置 |
| JP2017123702A (ja) * | 2016-01-05 | 2017-07-13 | 日立オートモティブシステムズ株式会社 | インバータ制御装置およびそれを搭載したモータ駆動装置及び電動パワーステアリング装置 |
| JP2017163789A (ja) * | 2016-03-11 | 2017-09-14 | 日立オートモティブシステムズ株式会社 | モータ駆動装置及びモータ駆動装置における相電流検出方法 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6777844B2 (en) * | 2000-10-24 | 2004-08-17 | Rexair, Inc. | Brushless motor |
| EP1981164A3 (en) * | 2007-04-13 | 2016-12-07 | Sanyo Electric Co., Ltd. | Motor control device |
| JP5611181B2 (ja) | 2011-12-06 | 2014-10-22 | オムロンオートモーティブエレクトロニクス株式会社 | モータ制御装置 |
| JP6651782B2 (ja) * | 2015-10-13 | 2020-02-19 | 株式会社デンソー | 回転電機制御装置、および、これを用いた電動パワーステアリング装置 |
| JP7075318B2 (ja) * | 2018-09-14 | 2022-05-25 | 日立Astemo株式会社 | ステアリング装置 |
-
2019
- 2019-01-22 JP JP2019008287A patent/JP7245057B2/ja active Active
-
2020
- 2020-01-10 WO PCT/JP2020/000605 patent/WO2020153152A1/ja not_active Ceased
- 2020-01-10 US US17/424,267 patent/US11652429B2/en active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015061379A (ja) * | 2013-09-18 | 2015-03-30 | 株式会社デンソー | 電力変換装置、および、これを用いた電動パワーステアリング装置 |
| WO2016056083A1 (ja) * | 2014-10-08 | 2016-04-14 | 三菱電機株式会社 | 電力変換装置およびその制御方法、電動パワーステアリングの制御装置 |
| JP2017123702A (ja) * | 2016-01-05 | 2017-07-13 | 日立オートモティブシステムズ株式会社 | インバータ制御装置およびそれを搭載したモータ駆動装置及び電動パワーステアリング装置 |
| JP2017163789A (ja) * | 2016-03-11 | 2017-09-14 | 日立オートモティブシステムズ株式会社 | モータ駆動装置及びモータ駆動装置における相電流検出方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2020120459A (ja) | 2020-08-06 |
| US11652429B2 (en) | 2023-05-16 |
| JP7245057B2 (ja) | 2023-03-23 |
| US20220069748A1 (en) | 2022-03-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10530245B2 (en) | Electric power steering apparatus | |
| JP7102407B2 (ja) | インバータ装置、及び、電動パワーステアリング装置 | |
| JP5348153B2 (ja) | 回転機の制御装置 | |
| US8446117B2 (en) | Methods, systems and apparatus for adjusting duty cycle of pulse width modulated (PWM) waveforms | |
| US8853981B2 (en) | Driving apparatus for multiplex-winding motor | |
| US10056854B2 (en) | Motor control unit and electric power steering apparatus using the same and vehicle | |
| JP5573714B2 (ja) | 回転機の制御装置 | |
| US20190068098A1 (en) | Motor driving device and method for measuring phase current in motor driving device | |
| JP7075318B2 (ja) | ステアリング装置 | |
| JP2011061950A (ja) | 電力変換装置 | |
| JP5514660B2 (ja) | 負荷制御装置 | |
| JP6662721B2 (ja) | 制御装置、モータ制御装置、及び電動パワーステアリング装置 | |
| WO2016143121A1 (ja) | 交流回転機の制御装置および電動パワーステアリングの制御装置 | |
| JP6624357B2 (ja) | モータ制御装置、モータ制御方法および電動パワーステアリング装置 | |
| JP6458684B2 (ja) | 電力制御方法、及び、電力制御装置 | |
| JP7245057B2 (ja) | モータ制御装置 | |
| JP4706344B2 (ja) | 同期モータの制御装置 | |
| JP5473071B2 (ja) | 負荷制御装置 | |
| JP7385776B2 (ja) | 電動機の制御装置 | |
| CN111264027B (zh) | 旋转电机的控制装置 | |
| JP2008284977A (ja) | 電動パワーステアリング制御装置、及びモータ駆動制御方法 | |
| JP6772844B2 (ja) | 交流電動機の制御装置 | |
| JP5573713B2 (ja) | 回転機の制御装置 | |
| JP5459564B2 (ja) | モータ制御装置 | |
| JPH1198890A (ja) | モータの制御装置及び制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 20744225 Country of ref document: EP Kind code of ref document: A1 |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 20744225 Country of ref document: EP Kind code of ref document: A1 |