WO2012081607A1 - 基板処理システム及び表示素子の製造方法 - Google Patents

基板処理システム及び表示素子の製造方法 Download PDF

Info

Publication number
WO2012081607A1
WO2012081607A1 PCT/JP2011/078879 JP2011078879W WO2012081607A1 WO 2012081607 A1 WO2012081607 A1 WO 2012081607A1 JP 2011078879 W JP2011078879 W JP 2011078879W WO 2012081607 A1 WO2012081607 A1 WO 2012081607A1
Authority
WO
WIPO (PCT)
Prior art keywords
substrate
substrate processing
roller
processing
processing system
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
PCT/JP2011/078879
Other languages
English (en)
French (fr)
Inventor
浜田 智秀
徹 木内
孝志 増川
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Nikon Corp
Original Assignee
Nikon Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Nikon Corp filed Critical Nikon Corp
Priority to JP2012548804A priority Critical patent/JP5929761B2/ja
Priority to KR1020137015409A priority patent/KR101638222B1/ko
Priority to CN201180059872.XA priority patent/CN103262209B/zh
Publication of WO2012081607A1 publication Critical patent/WO2012081607A1/ja
Anticipated expiration legal-status Critical
Ceased legal-status Critical Current

Links

Images

Classifications

    • H—ELECTRICITY
    • H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
    • H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
    • H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
    • H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
    • H10P72/34—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations the wafers being stored in a carrier, involving loading and unloading
    • H10P72/3408—Docking arrangements
    • H—ELECTRICITY
    • H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
    • H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
    • H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
    • H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
    • H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
    • H10P72/3212—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations the substrates to be conveyed not being semiconductor wafers or large planar substrates, e.g. chips or lead frames
    • H—ELECTRICITY
    • H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
    • H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
    • H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
    • H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
    • H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
    • H10P72/3222—Loading to or unloading from a conveyor
    • H—ELECTRICITY
    • H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
    • H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
    • H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
    • H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
    • H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
    • H10P72/3304—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber characterised by movements or sequence of movements of transfer devices

Definitions

  • the dimension in the short direction of the substrate S is, for example, about 50 cm to 2 m, and the dimension in the long direction (dimension of one round) is, for example, 10 m or more.
  • this dimension is only an example and is not limited thereto.
  • the dimension in the short direction of the substrate S may be 50 cm or less, or 2 m or more.
  • a substrate S having a dimension in the short direction exceeding 2 m may be used.
  • substrate S may be 10 m or less.
  • FIG. 3 is a diagram illustrating a configuration of the substrate loading device 12.
  • the substrate loading device 12 includes a sheet roll 121R, a reader roll 122R, a sheet conveyance roller 123RL, a reader conveyance roller 124, a processing table 125, a cutter 126, an adhesive unit 127, a discharge roller 128, a connection port 129, and A discharge port (substrate insertion part) 130 is provided.
  • the carriage 42 is provided so as to be movable in the Y direction along the rail 41.
  • a recess 42 d that fits into the rail 41 is formed.
  • the carriage 42 is provided so as to be movable in the Y direction along the rail 41 in a state where the recess 42 d is fitted in the rail 41.
  • the plurality of substrate storage devices ST having the storage chambers RM for storing the substrates S and the connection ports 39 connected to each of the plurality of substrate storage devices ST are provided.
  • a plurality of substrate processing apparatuses PR that perform processing on the substrate S in a state where the apparatus ST is connected to the connection port 39 and a plurality of substrate accommodating apparatuses ST are connected to the plurality of substrate processing apparatuses PR, respectively.
  • the rail units 221 to 228 are provided with eight mounting units 211 to 218 on which the substrate storage device ST is mounted.
  • the placement units 211 to 216 are disposed at positions facing the substrate processing apparatuses PRA to PRF, respectively.
  • the placement portion 217 is disposed at a position where the substrate storage device ST is unloaded from the annular turntable TTR.
  • the placement unit 218 is disposed at a position where the substrate storage device ST is carried into the annular turntable TTR.
  • the substrate storage apparatus ST that has been processed by one substrate processing apparatus PR is temporarily retracted on the central turntable TTC, and the processing progress in the other substrate processing apparatuses PR is changed.
  • the substrate accommodating device ST can be moved from the central turntable TTC to another substrate processing apparatus PR as appropriate.
  • the third portion S3 is folded back along the fourth portion S4.
  • the third portion S3 is moved by the roller 110 so that the third portion S3 and the fourth portion S4 move in the opposite directions. Wrapped.
  • the support member 574 is integrally fixed so that the support plate 571 and the support rollers 572 and 573 do not move independently in the X direction, the Y direction, and the Z direction.
  • the ⁇ X side ends of the support rollers 572 and 573 (points that support the substrate S) and the support surface 571a are disposed on the same plane. Accordingly, the substrate S is supported by the support surface 571a and the two support rollers 572 and 573 arranged in the same plane as the support surface 571a.
  • the substrates S are accommodated double in the Y direction.
  • the configuration may be such that the windows W1 and W2 are provided side by side in the Y direction. Since processing can be performed for each of the substrates S that are doubled in the Y direction, the processing efficiency can be increased.

Landscapes

  • Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
  • Electroluminescent Light Sources (AREA)

Abstract

 基板を収容する収容室を有する複数の基板収容装置と、複数の基板収容装置のそれぞれに接続される接続部を有し、基板収容装置が接続部に接続された状態で基板に対して処理を行う複数の基板処理装置と、複数の基板収容装置のそれぞれが複数の基板処理装置のそれぞれに接続されるように案内する案内装置と、複数の基板収容装置のそれぞれが複数の基板処理装置のそれぞれに対して所定の順序で接続されるように案内装置を制御する制御装置とを備える。

Description

基板処理システム及び表示素子の製造方法
 本発明は、基板処理システム及び表示素子の製造方法に関する。
 本願は、2010年12月15日に出願された米国特許仮出願61/423,222号に基づき優先権を主張し、その内容をここに援用する。
 ディスプレイ装置などの表示装置を構成する表示素子として、例えば液晶表示素子、有機エレクトロルミネッセンス(有機EL)素子が知られている。現在、これらの表示素子では、各画素に対応して基板表面に薄膜トランジスタ(Thin Film Transistor:TFT)を形成する能動的素子(アクティブデバイス)が主流となってきている。
 近年では、シート状の基板(例えばフィルム部材など)上に表示素子を形成する技術が提案されている。このような技術として、例えばロール・トゥ・ロール方式(以下、単に「ロール方式」と表記する)と呼ばれる手法が知られている(例えば、特許文献1参照)。ロール方式は、基板供給側の供給用ローラーに巻かれた1枚のシート状の基板(例えば、帯状のフィルム部材)を送り出すと共に送り出された基板を基板回収側の回収用ローラーで巻き取りながら、供給用ローラーと回収用ローラーとの間に設置された処理装置により基板に所望の加工を施していくものである。
 そして、基板が送り出されてから巻き取られるまでの間に、例えば複数の搬送ローラー等を用いて基板が搬送され、複数の処理装置(ユニット)を用いてTFTを構成するゲート電極、ゲート絶縁膜、半導体膜、ソース・ドレイン電極等を形成し、基板の被処理面上に表示素子の構成要素を順次形成する。例えば、有機ELの素子を形成する場合には、発光層、陽極、陰極、電気回路等を基板上に順次形成する。
国際公開第2006/100868号
 上記のようなロール方式を行う場合、処理効率が高く、高いスループットが得られる処理システムが求められている。
 本発明に係る態様は、高いスループットが得られる基板処理システム及び表示素子の製造方法を提供することを目的とする。
 本発明に係る一態様は、基板を収容する収容室を有する複数の基板収容装置と、複数の基板収容装置のそれぞれに接続される接続部を有し、基板収容装置が接続部に接続された状態で基板に対して処理を行う複数の基板処理装置と、複数の基板収容装置のそれぞれが複数の基板処理装置のそれぞれに接続されるように案内する案内装置と、複数の基板収容装置のそれぞれが複数の基板処理装置のそれぞれに対して所定の順序で接続されるように案内装置を制御する制御装置とを備える基板処理システムが提供される。
 本発明に係る別の態様は、上記態様における基板処理システムを用いて基板に表示素子を形成する表示素子の製造方法が提供される。
 本発明の態様によれば、高いスループットが得られる基板処理システム及び表示素子の製造方法を提供することができる。
本発明の実施の形態に係る基板処理システムの全体構成を示す正面図。 本実施形態に係る基板収容装置の構成を示す図。 本実施形態に係る基板装填装置の構成を示す図。 本実施形態に係る基板の構成を示す図。 本実施形態に係る基板処理システムの一部の構成を示す図。 本実施形態に係る基板処理システムの一部の構成を示す図。 本実施形態に係る基板処理装置の構成を示す図。 本発明の他の実施形態に係る基板処理システムの一部の構成を示す図。 本発明の他の実施形態に係る基板処理システムの一部の構成を示す図。 本発明の他の実施形態に係る基板処理システムの一部の構成を示す図。 本発明の他の実施形態に係る基板処理システムの一部の構成を示す図。 本発明の他の実施形態に係る基板処理システムの一部の構成を示す図。 基板保管装置の内部構成を示す断面図である。 基板保管装置の動作の一例を示す断面図である。 別の基板保管装置の構成を示す断面図である。 別の基板保管装置の動作の一例を示す断面図である。 基板保管装置の他の例を示す図である。 基板保管装置の他の例を示す図である。 基板保管装置の他の例を示す図である。 基板保管装置の他の例を示す図である。 基板保管装置の他の例を示す図である。
 以下、図面を参照して、本発明の実施の形態を説明する。
 図1は、本実施形態に係る基板処理システムSYSの全体構成を示す正面図である。
 図1に示すように、基板処理システムSYSは、例えば製造工場の床面FLに設けられており、一階部分1及び二階部分2を有している。
 基板処理システムSYSの一階部分1には、収容装置搬入口10、収容装置搬出口11及び基板装填装置12が設けられている。基板処理システムSYSの二階部分2は、壁部2aで囲まれたクリーンルームである。二階部分2には、一方向に並んで配置された複数の基板処理装置PR及が設けられている。また、一階部分1及び二階部分2には、案内装置GD及び複数の基板収容装置STが接続されている。
 以下、基板処理システムSYSの説明においては、XYZ直交座標系を設定し、このXYZ直交座標系を参照しつつ各部材の位置関係について説明する。以下の図においては、XYZ直交座標系のうち床面FLに平行な平面をXY平面としている。XY平面のうち複数の基板処理装置PRが並ぶ方向をY方向とし、Y方向に直交する方向をX方向としている。また、床面FL(XY平面)に垂直な方向をZ軸方向としている。
 基板処理システムSYSは、帯状に形成され可撓性を有する基板Sの表面に各種処理を実行するロール・トゥ・ロール方式(以下、単に「ロール方式」と表記する)のシステムである。基板処理システムSYSは、基板S上に例えば有機EL素子、液晶表示素子等の表示素子(電子デバイス)を形成する場合に用いられる。勿論、これらの素子以外の素子を形成する場合において基板処理システムSYSを用いても構わない。
 基板処理システムSYSにおいて処理対象となる基板Sとしては、例えば樹脂フィルムやステンレス鋼などの箔(フォイル)を用いることができる。例えば、樹脂フィルムは、ポリエチレン樹脂、ポリプロピレン樹脂、ポリエステル樹脂、エチレンビニル共重合体樹脂、ポリ塩化ビニル樹脂、セルロース樹脂、ポリアミド樹脂、ポリイミド樹脂、ポリカーボネート樹脂、ポリスチレン樹脂、酢酸ビニル樹脂、などの材料を用いることができる。
 基板Sの短尺方向の寸法は例えば50cm~2m程度に形成されており、長尺方向の寸法(1周の寸法)は例えば10m以上に形成されている。勿論、この寸法は一例に過ぎず、これに限られることは無い。例えば基板Sの短尺方向の寸法が50cm以下であっても構わないし、2m以上であっても構わない。本実施形態においては、短尺方向の寸法が2mを超える基板Sを用いても構わない。また、基板Sの長尺方向の寸法が10m以下であっても構わない。
 基板Sは、例えば1mm以下の厚みを有し、可撓性を有するように形成されている。ここで可撓性とは、例えば基板に少なくとも自重程度の所定の力を加えても線断したり破断したりすることはなく、該基板を撓めることが可能な性質をいう。また、例えば上記所定の力によって屈曲する性質も可撓性に含まれる。また、上記可撓性は、該基板の材質、大きさ、厚さ、又は温度などの環境、等に応じて変わる。なお、基板Sとしては、1枚の帯状の基板を用いても構わないが、複数の単位基板を接続して帯状に形成される構成としても構わない。
 基板Sは、例えば200℃程度の熱を受けても寸法が変わらないように熱膨張係数が小さい方が好ましい。例えば、無機フィラーを樹脂フィルムに混合して熱膨張係数を小さくすることができる。無機フィラーの例としては、酸化チタン、酸化亜鉛、アルミナ、酸化ケイ素などが挙げられる。
 図2は、基板収容装置STの構成を示す断面図である。
 図2に示すように、基板収容装置STは、複数の壁面を有する容器(筐体)20を有している。容器20は、例えば外形がほぼ直方体に形成されている。容器20の内部には、容器20を構成する壁部で囲まれた収容室RMが形成されている。基板Sは、この収容室RMに収容される。容器20は、一の壁部20aに2つの開口部(EN、EX)を有している。本実施形態において、基板収容装置STは、この壁部20aが+X側を向いた状態で用いられる。
 2つの開口部のうち一方は、収容室RMに基板を搬入する基板搬入口ENである。2つの開口部のうち他方は、収容室RMの基板を搬出する基板搬出口EXである。本実施形態では、基板搬入口ENが基板搬出口EXの-Z側に配置された構成を例に挙げて説明するが、勿論逆の配置であっても構わない。
 容器20の-Z側の面(底面)には複数の車輪(ステージ駆動部)28が設けられている。複数の車輪28は、X方向に2列に配置されている。基板収容装置STには、容器20がX方向に移動するように車輪28を駆動させる不図示の駆動機構が設けられている。制御装置CONTは、この駆動機構による容器20の移動量や移動のタイミングなどを調整可能である。
 収容室RMのうち基板搬入口ENの近傍には、搬入ローラー22が設けられている。搬入ローラー22は、基板搬入口ENから収容室RMへ-X方向に搬入されてくる基板SをZ方向に挟む位置に一対設けられている。搬入ローラー22は、基板搬入口ENから搬入される基板Sを収容室RMに引き込むように回転可能である。
 搬入ローラー22の下流側には、方向転換ローラー23が設けられている。方向転換ローラー23は、ローラー23a及び23bを有している。方向転換ローラー23の下流側には、折り返し部24が設けられている。折り返し部24は、複数個(ここでは8個)のローラー24a~24hを有している。各ローラー24a~24hは、それぞれ円筒状に形成されており、中心軸がY軸に沿って延在し、X方向において互いに平行となるように配置されている。
 ローラー24a、24c、24e及び24gは、容器20の+Z側の壁部に沿って配置されている。ローラー24b、24d、24f及び24hは、容器20の-Z側の壁部に沿って配置されている。基板Sは、このように配置されたローラー24a~24hに対して、ローラー24a、ローラー24b、ローラー24c、ローラー24d、ローラー24e、ローラー24f、ローラー24g、ローラー24hの順で掛けられている。このように、+Z側に配置されたローラーと-Z側に配置されたローラーとに交互に掛けられるため、帯状に形成された基板Sを効率的に収容することができる構成となっている。
 ローラー24hの下流側であって基板搬出口EXの近傍には、搬出ローラー25が設けられている。搬出ローラー25は、基板SをZ方向に挟む位置に一対設けられている。すなわち、搬出ローラー25は、基板Sの表面側及び裏面側にそれぞれ一つ設けられている。搬出ローラー25は、基板搬出口EXから搬出される基板Sを収容室RMの外部に送り出すように回転可能である。また、容器20の+X側の壁部20aには、+X方向に突出した突出部29が設けられている。
 なお、基板Sを図2のように折り返した状態で収容室RMに収容するために、基板Sの搬送経路、例えば、各ローラーの間であって、基板Sの表面又は裏面をガイドするガイド板を設けてもよい。このガイド板は、基板Sの表面側又は裏面側のいずれか一方に設けてもよいし、両方に設けてもよい。また、このガイド板として、エアガイドを用いてもよい。
 図1に示すように、基板処理システムSYSの一階部分1に設けられる収容装置搬入口10は、上記の基板収容装置STを搬入する部分である。また、収容装置搬出口11は、基板収容装置STを搬出する部分である。収容装置搬出口11は、収容装置搬入口10の+Y側に設けられている。基板装填装置12は、基板収容装置STの収容室RMに基板Sを充填させる。基板装填装置12は、収容装置搬入口10の-Y側に設けられている。
 図3は、基板装填装置12の構成を示す図である。
 図3に示すように、基板装填装置12は、シートロール121R、リーダロール122R、シート搬送ローラー123RL、リーダ搬送ローラー124、加工テーブル125、カッター126、接着ユニット127、排出ローラー128、接続ポート129及び排出ポート(基板挿入部)130を有している。
 シートロール121Rは、基板収容装置STに充填させる基板Sの供給源であり、基板Sが巻きつけられている。リーダロール122Rは、基板Sの先端及び後端に貼り付けられるリーダLの供給源であり、このリーダLが巻きつけられている。シートロール121R及びリーダロール122Rからは、それぞれ基板S及びリーダLが送り出されるようになっている。
 シート搬送ローラー123RLは、シートロール121Rから送り出された基板Sを加工テーブル125へと搬送する。リーダ搬送ローラー124は、リーダロール122Rから送り出されたリーダLを加工テーブル125へと搬送する。カッター126は、加工テーブル125へ搬送されたリーダLを切断する。接着ユニット127は、切断されたリーダLと基板Sの先端(あるいは後端)とを接着する。
 排出ローラー128は、リーダLが接着された基板Sを排出ポート130から基板装填装置12の外部に排出する。接続ポート129は、基板収容装置STの突出部29を挿入させる凹部を有している。突出部29が接続ポート129の凹部に挿入された状態で、基板収容装置STと基板装填装置12とが接続されることになる。
 突出部29及び接続ポート129にはそれぞれ不図示の端子が設けられており、突出部29が接続ポート129の凹部に挿入されることで、基板収容装置STと基板装填装置12とが電気的に接続されるようになっている。なお、突出部29及び接続ポート129のそれぞれに、空圧系配管の端部や、真空系配管の端部を配置しておき、突出部29が接続ポート129の凹部に挿入されることで基板収容装置STの配管と基板装填装置12の配管とが接続される構成としても構わない。
 図4は、リーダLが貼り付けられた状態の基板Sの構成を示す図である。
 図4に示すように、基板Sには、長尺方向に並んだ複数の領域3に素子(例えば、大型ディスプレイ等)が形成されることになる。また、リーダLは、基板Sの先端Shに貼り付けられた先端リーダL1と、基板Sの後端Seに貼り付けられた後端リーダL2とを有している。先端リーダL1及び後端リーダL2には、それぞれ切り欠き部Laや開口部Lbが設けられている。
 切り欠き部La及び開口部Lbは、例えば基板処理システムSYSが備える処理装置PR内の搬送系の突起部などに掛けられたり、位置あわせの基準位置として用いられたりする部分である。また、先端リーダL1には進行方向マークLcが形成されており、後端リーダL2には進行方向マークLdが形成されている。このようにリーダLが貼り付けられた基板Sが基板収容装置STの収容室RMに収容される。
 なお、先端リーダL1及び後端リーダL2に設けられている切り欠き部Laや開口部Lbは、図3に示すカッター126等によって加工してもよい。
 また、リーダLには不図示のICタグや磁気ストライプなどの情報記録部が設けられている。この情報記録部には、基板Sへの加工や処理に関わる各種データ(処理条件、処理結果、ロット管理等の情報)が記録されている。情報記録部に記録される情報は、例えば基板収容装置STに設けられる記憶部や、制御装置CONTに設けられる記憶部などに書き換え可能に記録されるようになっている。
 図5は、図1に示した基板処理システムSYSの二階部分2の構成を上から見た平面図である。図6は、二階部分2の一部の構成を示す側面図である。
 図1、図5及び図6に示すように、基板処理システムSYSの二階部分2に設けられる基板処理装置PRは、基板Sに対して表示素子を形成するための各種処理を行う装置である。このような基板処理装置PRとして、本実施形態では、例えば基板Sに隔壁を形成するための隔壁形成装置、有機EL素子を駆動するための電極を形成するための電極形成装置、有機EL素子の発光層を形成するための発光層形成装置などが挙げられる。
 より具体的には、液滴塗布装置(例えばインクジェット型塗布装置、グラビア印刷装置など)、蒸着装置、スパッタリング装置などの成膜装置や、露光装置、現像装置、表面改質装置、洗浄装置などが挙げられる。本実施形態では、このような各種処理を行う第一基板処理装置PR1、第二基板処理装置PR2、第三基板処理装置PR3及び第四基板処理装置PR4が基板処理装置PRとして、-Y側から+Y側へ順に配置されている。なお、処理装置として、その他の各種の工程(加熱等)を行う処理装置を配置してもよい。
 各基板処理装置PRは、基板収容装置STとの間で基板Sの受け渡しを行う受け渡し部30を有している。受け渡し部30は、基板収容装置STの基板搬入口ENへ基板Sを排出する排出ポート30Nと、基板収容装置STの基板搬出口EXから基板Sを取り込む取り込みポート(引き込みポート,基板引出部)30Xとを有している。また、各基板処理装置PRは、基板収容装置STの突出部29に接続される接続ポート39(図6)を有している。
 接続ポート39にはそれぞれ不図示の端子が設けられており、突出部29が接続ポート39の凹部に挿入されることで、基板収容装置STとそれぞれの基板処理装置PRとが電気的に接続されるようになっている。また、接続ポート39に空圧系の配管の端部や真空系の配管の端部を配置しておき、突出部29が接続ポート39の凹部に挿入されることで基板収容装置STの配管と基板処理装置PRの配管とが接続される構成としても構わない。
 図7は、基板処理装置PRの一例として、隔壁形成装置PR1を用いた場合の構成を示す図である。
 図7に示すように、隔壁形成装置PR1は、紫外線硬化樹脂層形成部31、温調部32、インプリント形成部33、紫外線照射部34、バッファ部35及び空調部36を含む処理部を有している。また、隔壁形成装置PR1は、上記の排出ポート30N及び取り込みポート30Xを有している。
 紫外線硬化樹脂層形成部31は、取り込みポート30Xから装置内に取り込まれた基板Sの表面に紫外線硬化樹脂の層を塗布法により形成する。温調部32は、紫外線硬化樹脂層が形成された基板Sの温調を行う。制御装置CONTは、温調部32による調整量を制御可能である。インプリント形成部33は、紫外線硬化樹脂層に所定のパターンを形成する。
 インプリント形成部33は、スタンパーローラー33a及び圧接ローラー33bを有している。スタンパーローラー33aの表面には、紫外線硬化樹脂層に形成する隔壁の型が形成されている。圧接ローラー33bは、スタンパーローラー33aの表面に基板Sの表面側を押し付ける。このため、基板Sがスタンパーローラー33aと圧接ローラー33bとの間を搬送されることにより、基板S上の紫外線硬化樹脂層に隔壁のパターンが形成されるようになっている。
 紫外線照射部34は、基板Sの紫外線硬化樹脂層に対して紫外線を照射する。紫外線照射部34は、紫外線を照射する複数の光源を有している。紫外線照射部34を通過した基板Sには、硬化された状態の隔壁が形成される。バッファ部35は、紫外線照射部34を通過した基板Sが一定量収容される部分である。バッファ部35を介した基板Sは、取り込みポート30Xから基板収容装置STへと排出されるようになっている。空調部36は、隔壁形成装置PR1内の空気中から塵埃などの異物を除去するフィルター36a及び36bを有している。フィルター36a及び36bとしては、HEPAフィルターなどが用いられる。
 また、図1に示すように、案内装置GDは、トラック40、レール(案内軌条)41、台車(ステージ)42、昇降機構43及び44を有している。案内装置GDは、基板収容装置STを一階部分1及び二階部分2及びこれらの間で案内する。トラック40は、基板収容装置STの案内方向(Y方向)に一直線上に設けられている。レール41は、Y方向に延在するように形成されており、トラック40の+Z側の面上にX方向に2本設けられている(図3参照)。
 台車42は、レール41に沿ってY方向に移動可能に設けられている。台車42の-Z側の面42bには、レール41にはめ込まれる凹部42dが形成されている。台車42は、凹部42dがレール41にはめ込まれた状態で、このレール41に沿ってY方向に移動可能に設けられている。
 台車42は、基板収容装置STを載置する載置面42aを有している。台車42の載置面42aには、X方向に平行に延在する一対のレール42cが形成されている。レール42cには、基板収容装置STの車輪28が載置される。この車輪28は、それぞれレール42cに対向する位置に配置されている。このため、各車輪28はレール42cに沿って移動可能である。したがって、基板収容装置STは案内装置GDに対してX方向に独立して移動可能に設けられている。
 昇降機構43は、基板収容装置STを載置させた状態で+Z方向に移動することにより、基板収容装置STを一階部分1から二階部分2へ搬送する。昇降機構44は、二階部分2からの基板収容装置STを載置して-Z方向に移動することにより、基板収容装置STを二階部分2から一階部分1へと搬送する。
 次に、上記のように構成された基板処理システムSYSの動作を説明する。
 制御装置CONTは、外部から一階部分1の収容装置搬入口10に基板収容装置STが搬入されたときに、この基板収容装置STの-Z側に台車42を配置させ、載置面42aに基板収容装置STを載置させる。基板収容装置STは、所定の間隔で収容装置搬入口10から搬入される。
 基板収容装置STを載置させた後、制御装置CONTは、台車42を-Y方向へ移動させ、基板収容装置STを基板装填装置12へと案内する。制御装置CONTは、台車42に形成されたレール42cに沿って基板収容装置STを+X側へ移動させ、突出部29を接続ポート129に挿入させる。この状態で、制御装置CONTは、基板装填装置12から基板Sを基板収容装置STに装填させる。この基板Sは、図4に示すようにリーダLが貼り付けられた状態で基板収容装置STに収容される。
 基板収容装置STに基板Sが収容された後、制御装置CONTは、台車42を昇降機構43上に移動させる。その後、制御装置CONTは、昇降機構43を+Z側へ移動させ、台車42を二階部分2へと搬送させる。制御装置CONTは、台車42を+Y側へ移動させ、この台車42を二階部分2のレール41上に配置させる。台車42の移動後、制御装置CONTは昇降機構43を-Z側へ移動させ、次に搬入される基板収容装置STを待機させる。このように、制御装置CONTは、昇降機構43を用いて、一階部分1に搬入された基板収容装置STを順に二階部分2へと搬送させる。
 制御装置CONTは、二階部分2において昇降機構43からレール41へ移動した台車42を、まずは第一基板処理装置PR1の-X側に配置させる。この状態で、制御装置CONTは台車42の位置を固定させ、基板収容装置STを単独で+X側へ移動させる。この動作により、突出部29が接続ポート39に挿入され、基板収容装置STが各基板処理装置PRに接続される。
 基板収容装置STが第一基板処理装置PR1に接続された後、制御装置CONTは、基板収容装置STの基板搬出口EXから基板Sを排出させる。また、制御装置CONTは、排出された基板Sを第一基板処理装置PR1の取り込みポート30Xから第一基板処理装置PR1の内部へ搬入させる。第一基板処理装置PR1の内部では、基板Sに対してそれぞれ上記の隔壁形成処理が行われる。
 第一基板処理装置PR1において基板Sの全体に対して処理が行われ、基板Sが基板収容装置STの収容室RMに収容された後、制御装置CONTは、基板収容装置STを-X側に移動させる。この動作により、基板収容装置STと第一基板処理装置PR1との接続が解除される。
 制御装置CONTは、第一基板処理装置PR1との接続が解除された基板収容装置STを第二基板処理装置PR2の+X側へ配置させ、基板収容装置STを第二基板処理装置PR2に接続させる。制御装置CONTは、第二基板処理装置PR2において、基板収容装置STに収容される基板Sに対して処理を行わせる。処理が終了した後、第二基板処理装置PR2との接続を解除させる。
 その後、基板収容装置STを第三基板処理装置PR3及び第四基板処理装置PR4へと順に接続させ、基板Sに対して処理を行わせる。第二基板処理装置PR2、第三基板処理装置PR3及び第四基板処理装置PR4では、第一基板処理装置PR1で行われる隔壁形成処理の後工程としての処理が行われる。このような処理として、例えば、電極形成処理や発光層形成処理などが挙げられる。
 このような二階部分2における動作では、例えば一の基板収容装置STについて第一基板処理装置PR1での処理を終え、第二基板処理装置PR2に接続された場合、第一基板処理装置PR1は空いた状態となる。そこで、制御装置CONTは、この空いた状態の第一基板処理装置PR1に対して次の基板収容装置STを接続させる。このように、空いた基板処理装置PRに順に次の基板収容装置STを接続させて処理を行わせることで、基板Sに対して高い効率で処理を行わせることが可能となる。
 各基板処理装置PRでの処理(本実施形態では、第四基板処理装置PR4での処理)が完了した後、制御装置CONTは、台車42を+Y側に移動させ、昇降機構44上に載置させる。台車42を昇降機構44上に載置させた後、制御装置CONTは、昇降機構44を-Z側に移動させ、台車42及びこの台車42に載置される基板収容装置STを一階部分1へ搬送する。昇降機構44が一階部分1へ到達した後、制御装置CONTは、台車42を-Y側へ移動させて、一階部分1のレール41上に配置させる。なお、台車42を移動させた後、制御装置CONTは昇降機構44を+Z側へ移動させ、次に処理が終了する基板収容装置STを待機させる。
 制御装置CONTは、一階部分1において昇降機構44からレール41上に配置された台車42を、収容装置搬出口11の正面へ移動させる。この状態で、制御装置CONTは台車42上の基板収容装置STを収容装置搬出口11から搬出させる。基板収容装置STを搬出させた後、台車42を収容装置搬入口10の正面へ移動させる。この状態で、制御装置CONTは、次に収容装置搬入口10から搬入される空の基板収容装置STを待機させる。このように、台車42は、一階部分1及び二階部分2の間を循環するように移動することとなる。収容装置搬出口11から外に搬出された基板収容装置STは、別の部屋(建物)又は工場に搬送され、表示素子のアセンブリ工程を経て、空になって収容装置搬入口10に戻ってくる。
 このように、本実施形態によれば、基板Sを収容する収容室RMを有する複数の基板収容装置STと、複数の基板収容装置STのそれぞれに接続される接続ポート39を有し、基板収容装置STが接続ポート39に接続された状態で基板Sに対して処理を行う複数の基板処理装置PRと、複数の基板収容装置STのそれぞれが複数の基板処理装置PRのそれぞれに接続されるように案内する案内装置GDと、複数の基板収容装置STのそれぞれが複数の基板処理装置PRのそれぞれに対して所定の順序で接続されるように案内装置GDを制御する制御装置CONTとを備えることとしたので、基板収容装置STに収容される基板Sに対して効率的に処理を行わせることができる。これにより、高いスループットが得られる基板処理システムSYSを提供することができる。
 また、基板収容装置STに収納される基板Sの所定長さ(尺長)毎のロット管理が可能となり、生産管理向上、ダウンタイムを低減することができる。
 また、基板Sの尺長を、例えば、表示素子の大きさ及び表示素子の数に応じて予め決定しておき、その基板Sを基板収容装置STに収容しておいてもよい。
 この場合、基板収容装置STに収容する基板Sの長さは、表示素子の大きさ及び表示素子の数に応じて、基板収容装置ST毎に異なせることができる。
 そして、制御装置CONTは、基板収容装置STが収容する基板Sの長さを考慮して、複数の基板処理装置PRの処理時間等を管理することができる。
 本発明の技術範囲は上記実施形態に限定されるものではなく、本発明の趣旨を逸脱しない範囲で適宜変更を加えることができる。
 上記実施形態においては、複数の基板処理装置PRがトラック40の+X側に設けられた構成を例に挙げて説明したが、これに限られることは無い。例えば、図8に示すように、基板処理装置PRの一部がトラック40の-X側に設けられた構成であっても構わない。
 図8に示す構成では、第三基板処理装置PR3と第五基板処理装置PR5とがX方向においてトラック40を挟んで設けられている。第五基板処理装置PR5は、第三基板処理装置PR3と同一の処理を行う装置である。第五基板処理装置PR5は、接続ポート39が+X側を向くように配置されている。
 なお、第三基板処理装置PR3と第五基板処理装置PR5とが行う同一の処理とは、例えば、液滴塗布処理、蒸着処理、露光処理、成膜処理、エッチング処理、表面改質処理、洗浄処理等であり、第三基板処理装置PR3と第五基板処理装置PR5とは、このような処理機能を備えていればよく、装置メーカや、処理機構が異なっていてもよい。
 また、第三基板処理装置PR3は、トラック40に対して+X側に間隔を空けて配置されている。トラック40のうち第三基板処理装置PR3と第五基板処理装置PR5とで挟まれた位置には、X方向に移動可能な可動部分45が設けられている。可動部分45は、X方向に延在するレール45a上を移動可能に設けられている。基板収容装置STが載置された状態で可動部分45が+X側にスライドすると、基板処理装置PR3との間で接続可能な位置に基板収容装置STが配置されることになる。
 第五基板処理装置PR5とトラック40との間には、ターンテーブル46が設けられている。ターンテーブル46は、第二ステージ駆動部(不図示)によってZ軸を中心に回転可能に設けられている。ターンテーブル46の+Z側の面には、レール45aに接続可能なレール46aが形成されている。レール46aのうちレール45aに接続される接続部46bが+X側に配置された状態では、可動部分45がターンテーブル46上に移動可能となる。
 可動部分45がターンテーブル46上に配置された状態でターンテーブル46が180°回転すると、可動部分45に載置された基板収容装置STの基板搬入口EN及び基板搬出口EXが-X側に向けられる。このため、基板収容装置STが第五基板処理装置PR5に接続可能となる。この構成により、例えば第三基板処理装置PR3のタクトが低い場合などには、このタクトの低い工程の基板処理装置PRを複線化することができる。
 なお、図8では、第三基板処理装置PR3と第五基板処理装置PR5の間に、同一構造の2つの可動部分45がX方向に並ぶように設けられている。そして、その一方の可動部分45が、基板収容装置STを第三基板処理装置PR3に接続する為にX方向に移動し、他方の可動部分45が、基板収容装置STを第五基板処理装置PR3に接続する為にX方向に移動するように構成されている。
 このように、2つの可動部分45を設けることによって、第三基板処理装置PR3と第五基板処理装置PR5の両方を同時に使うことができる。
 この利点を活かす為、図8ではターンテーブル46を設けたが、代替的に、ターンテーブル46の設置を省略し、第五基板処理装置PR5側に基板収容装置STを接続する可動部分45が、X方向の移動と共に、Z軸を中心に180°回転可能な機構を有するようにしてもよい。この場合、回転可能とされた可動部分45は、可動部分及びターンテーブルの役割を担い、第二ステージ駆動部(不図示)によって移動及び回転可能な第二ステージを構成する。
 例えば、第二基板処理装置PRでの処理が完了した一の基板収容装置STに対して次の処理を行わせる際に、先行する基板収容装置STが第三基板処理装置PR3に接続されている場合には、この一の基板収容装置STを第五基板処理装置PR5に接続させるようにする。これにより、基板収容装置STの処理待ちの時間を低減させることができる。このように、基板処理装置PRにおける処理時間の長さに応じて、それぞれの基板収容装置STの案内先を設定することにより、基板処理システムSYS全体としてのタクト低減を抑えることができる。
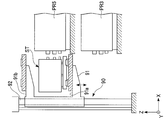
 また、例えば図9A及び図9Bに示すように、第五基板処理装置PR5が第三基板処理装置PR3の+Z側に階層的に配置された構成であっても構わない。図9Aに示す構成では、第三基板処理装置PR3と第五基板処理装置PR5との間で基板収容装置STを搬送するエレベータ装置(第二ステージ)90が設けられている。エレベータ装置(第二ステージ)90は、第二ステージ駆動部(不図示)によって、Z軸に沿って昇降可能に設けられている。
 エレベータ装置90は、昇降リフト91及び支柱部92を有している。昇降リフト91は、基板収容装置STを載置させる載置部91a及び91bを有している。載置部91a及び載置部91bは、Z方向に2段に設けられている。この載置部91aと載置部91bとの間隔は、第三基板処理装置PR3と第五基板処理装置PR5との間隔と等しくなっている。
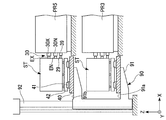
 このため、載置部91a及び載置部91bにそれぞれ基板収容装置STを載置させることにより、図9Bに示すように、載置部91aに載置された基板収容装置STと載置部91bに載置された基板収容装置STとが同時に基板処理装置PRに接続されることになる。
 図9Bでは、載置部91aに載置された基板収容装置STの突出部29が第三基板処理装置PR3の接続ポート39に接続されると共に、載置部91bに載置された基板収容装置STの突出部29が第五基板処理装置PR5の接続ポート39に接続されている。このように、複数の基板処理装置PRが重力方向に重ねて配置された構成により、図8に示す構成と同様、第三基板処理装置PR3のタクトが低い場合などには、このタクトの低い工程の基板処理装置PRを複線化することができるため、基板処理システムSYS全体としてのタクト低減を抑えることができる。
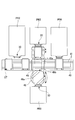
 また、上記実施形態では、基板処理装置PRが直線状あるいは階層状に配置された構成を例に挙げて説明したが、これに限られることは無い。例えば複数の基板処理装置PRを円周方向に沿って配置させる構成としても構わない。図10に示す構成では、6つの基板処理装置PRA~PRFが、円環状に形成された環状ターンテーブル(第二ステージ)TTRを囲うように配置されている。環状ターンテーブル(第二ステージ)TTRは、第二ステージ駆動部(不図示)によって、Z軸を中心に回転可能に設けられている。
 図10に示すように、基板処理装置PRA~PRFは、それぞれ環状ターンテーブルTTRの周方向に沿って配置されている。各基板処理装置PRA~PRFは、環状ターンテーブルTTRの周方向にそれぞれ45°置きにずれた位置に配置されている。基板処理装置PRA~PRFは、それぞれ接続ポート39が環状ターンテーブルTTRの外周側に向くように配置されている。
 環状ターンテーブルTTR上には、レール部221~228が形成されている。レール部221~228は、それぞれ平行に配置された一対のレールを有している。レール部221~228は、環状ターンテーブルTTRの中心に向けた方向に延在されている。レール部221~228は、環状ターンテーブルTTRの周方向にそれぞれ45°置きにずれた位置に配置されている。
 レール部221~228には、基板収容装置STを載置させる8つの載置部211~218が設けられている。図10に示す状態では、載置部211~216は、それぞれ基板処理装置PRA~PRFに対向する位置に配置されている。載置部217は基板収容装置STを環状ターンテーブルTTRから搬出する位置に配置されている。載置部218は基板収容装置STを環状ターンテーブルTTRに搬入する位置に配置されている。
 載置部211~218は、レール部221~228の延在方向に沿って移動可能に設けられている。基板処理装置PRA~PRFに対向する位置に配置された載置部211~216が基板収容装置STを搭載した状態で環状ターンテーブルTTRの外周側に移動することで、各載置部211~216上の基板収容装置STが基板処理装置PRA~PRFにそれぞれ接続されるようになっている。また、この状態から載置部211~216が環状ターンテーブルTTRの内周側に移動することで、各基板収容装置STと基板処理装置PRA~PRFとの接続が解除されるようになっている。
 各基板収容装置STと基板処理装置PRA~PRFとの接続が解除された状態で環状ターンテーブルTTRを45°回転させることにより、各基板収容装置STは、それまで接続されていた基板処理装置PRA~PRFに隣接する基板処理装置PRA~PRFに対向する位置に配置されることになる。このように、基板収容装置STに対して処理が終了するごとに環状ターンテーブルTTRを例えば45°回転させ、基板処理装置PRA~PRFの各処理を順に行わせることにより、効率的な処理が可能となる。
 なお、環状ターンテーブルTTRの中央部には、円板状の中央ターンテーブルTTCが設けられている。中央ターンテーブルTTCは、円周方向に回転可能に設けられている。中央ターンテーブルTTCには、レール部201が形成されている。レール部201は、一方向に平行に配置された一対のレールを有している。
 レール部201の一対のレールの間隔は、環状ターンテーブルTTRに設けられたレール部221~228をそれぞれ構成する一対のレールの間隔と同一となっている。したがって、中央ターンテーブルTTCの角度位置に応じて、レール部201とレール部221~228とが接続されるようになっている。
 レール部201がレール部221~228のいずれかに接続された状態においては、この接続されたレール部221~228上に配置される載置部211~218が中央ターンテーブルTTC上に移動可能となる。したがって、基板収容装置STを一時的に中央ターンテーブルTTC上に退避させておくことができる。この構成により、例えば基板処理装置PRA~PRFのいずれかで処理を一時的に中断させる場合などには、この処理を中断させる基板処理装置PRに接続される基板収容装置STを一時的に中央ターンテーブルTTC上に退避させておくことができる。
 また、この構成により、例えば一の基板処理装置PRで処理が完了した基板収容装置STについて一時的に中央ターンテーブルTTC上に退避させておき、他の基板処理装置PRにおける処理の進捗状況に応じて適宜中央ターンテーブルTTCから他の基板処理装置PRへ基板収容装置STを移動させることができる。
 また、基板収容装置STの構成について、上記実施形態における構成の他に、例えば図11に示すような構成とすることができる。図11の構成において、基板Sを案内する複数のローラー101~123のうちのローラー101~121は、先の図2に示した基板Sの一重の折返し状態を三重にするように、当該この基板Sを折り返す位置に配置されている。
 具体的には、ローラー106において、基板Sの第一面Sa同士が互いに向き合うように基板Sが折り返されている。なお、基板Sのうちローラー106によってこのローラー106の下流側に折り返された部分を第一部分S1と表記する。また、基板Sのうちローラー106によって第一部分S1とは逆方向に折り返された部分を第四部分S4と表記する。
 ローラー107においては、第一部分S1の第二面Sb同士が互いに向き合うようにこの第一部分S1が折り返されている。なお、基板Sのうちローラー107によってこのローラー107の下流側に折り返された部分を第二部分S2と表記する。
 ローラー108及びローラー109においては、この第二部分S2がローラー106に向かうように方向転換されている。なお、基板Sのうちローラー108及びローラー109によって方向転換された部分を第三部分S3と表記する。
 ローラー110においては、この第三部分S3が、第四部分S4に沿うように折り返されている。同時に、例えば、基板Sが基板搬入口ENから基板搬出口EXへ移動する状態において、第三部分S3と第四部分S4とが逆方向に移動するように、この第三部分S3がローラー110によって折り返されている。
 ローラー106からローラー110にかけて、上記のように基板Sが折り返されているため、基板Sのうちローラー101~107に掛けられる部分と、基板Sのうちローラー109~115に掛けられる部分とが、Z方向とX方向に所定の間隔を空けて配置されることになる。同様に、ローラー113からローラー117にかけてもほぼ同様の構成で基板Sが折り返されているため、基板Sのうちローラー109~115に掛けられる部分と、基板Sのうちローラー116~121に掛けられる部分とがZ方向とX方向に所定の間隔を空けて配置されることになる。これにより、収容室RMの限られたスペースに対して効率良く基板Sを収容することができる。
 また、上記実施形態では、案内装置GDの構成について、台車42を循環させる案内軌条として、トラック40に配置されたレール41の構成を例に挙げて説明したが、これに限られることは無く、例えばワイヤーなど、他の案内軌条を用いた構成であっても構わない。
 また、本発明は、上記実施形態で説明した基板収容装置ST及び基板処理装置PR(PR1~PR5、PRA~PRF)の構成のみに限定されない。以下、基板収容装置(基板保管装置)及び基板処理装置(処理装置)の他の構成について図12~図20を参照して説明する。
 図12は、基板保管装置(基板収容装置)STRの内部構成を示す図である。
 図12に示すように、基板保管装置STRは、帯状に形成され可撓性を有する基板Sを収容する容器CTと、基板Sが掛けられる基板搬送部CVとを有する。基板保管装置STRは、例えば不図示の台車42上に車輪28を介して載置された容器CTに基板Sを収容すると共に基板搬送部CVに掛けた状態で保管する。基板Sは、長尺方向が無端状に形成されている。
 容器CTは、例えば外形がほぼ直方体に形成されている。なお、容器CTの-X側の壁部CTaは、+Z側端部が例えば+X側に傾斜した形状になっている。また、容器CTの+X側端部CTbは、+Z側端部が例えば+X側に突出した形状になっている。容器CTの内部には、容器CTを構成する壁部(壁部CTa及びCTbを含む)で囲まれた収容室RMが形成されている。
 容器CTは、壁部CTaに窓部Wを有している。窓部Wは、容器CTの外部と収容室RMとを連通するように壁部CTaを貫通して形成された開口部である。窓部Wは、壁部CTaのZ方向のほぼ中央に配置されている。壁部CTaには、接続部Jが設けられている。接続部Jは、例えば処理装置PAなどの外部装置に設けられる装置側接続部590及び591に接続させる部分である。
 なお、窓部Wには、後述する扉部材が設けられており、この扉部材は、処理装置PAが接続されることによって開き、処理装置PAの接続が解除されることによって閉じる。すなわち、処理装置PAが接続されていない状態において、この扉部材は、容器CT内に対する塵や埃等の異物の侵入を防ぐことができる。
 接続部Jは、処理装置PAと容器CTとの相対位置がずれるのを抑制するように処理装置PAと容器CTとを接続可能である。装置側接続部590及び591は、容器CTの壁部CTaのうち窓部Wの縁部に接続されるようになっている。この場合、接続部Jは、装置側接続部590及び591の接続位置に対応するように、窓部Wの縁部に設けられている。このように、接続部Jは、窓部Wが設けられた壁部CTaと同一の壁部CTaに設けられており、窓部Wの周囲に配置されている。
 前記処理装置PAには装置側接続部590及び591の他、ニップローラー592及び593や、処理部595などが設けられている。ニップローラー592及び593は、Z方向において処理部595を挟む位置に配置されている。ニップローラー592の+X側端点及びニップローラー593の+X側端点は、ともにYZ平面に平行な平面に接している。
 処理部595は、図12に破線で示す処理面595aに対して所定の処理を行うように形成されている。処理面595aは、YZ平面に平行に設定されており、例えばニップローラー592及び593の+X側の端点を含む平面上に設定されている。前記所定の処理としては、例えば、塗布処理、膜形成処理、露光処理、現像処理、加熱処理、冷却処理などが挙げられる。勿論、他の処理を行う構成であっても構わない。
 基板搬送部CVは、収容室RMにおいて基板Sを折り返す複数個のローラーRを有している。以下、複数のローラーRを区別する場合には、ローラー511~ローラー566と表記する。各ローラーRは、それぞれY方向に平行な軸部Raを有している。各ローラーRは、この軸部Raが例えば容器CTの+Y側及び-Y側の壁部に回転可能に支持されている。各ローラーRの軸部Raの周りには、収容された基板Sが掛けられる円筒状の外周部Rbが設けられている。
 複数のローラーRは、収容室RMのうち基板Sの搬送経路に順に配置されている。複数のローラーRは、収容室RMの中央部に対して上下に分かれて配置されている。本実施形態では、複数のローラーRは、収容室RMのうちZ方向の中央部に対して、-Z側の第一部分RM1と、収容室RMのうちZ方向の中央部に対して+Z側の第二部分RM2とに分かれて配置されている。
 収容室RMのうち第一部分RM1には、X方向に8個配置された状態のローラーRの列がZ方向に3列設けられている。一つの列を構成するローラーRの径は、同一となっている。また、-Z側から+Z側へ収容室RMのZ方向の中央部に近づくにつれて、ローラーRの径が小さくなっている。また、上記のローラーRの列の他、基板Sの方向を転換するローラー512及びローラー513が設けられている。以下、第一部分RM1のローラーRの列を区別する場合、収容室RMの-Z側から+Z側に向けて順に第一列L1~第三列L3と表記する。
 第一部分RMにおいて、第一列L1、第二列L2及び第三列L3のローラーRのうちそれぞれ最も-X側に配置されたローラー529、533、565は、ローラー支持部材567によって固定されている。ローラー支持部材567は、ガイド部568に沿ってZ方向に移動可能に設けられている。ローラー支持部材567は、例えば駆動機構569に接続されている。この駆動機構569は、ローラー支持部材567をZ方向にスライド移動させることができるように構成されている。この駆動機構569によるローラー支持部材567の移動量及び移動のタイミングは、例えば制御装置CONTによって制御されるようになっている。
 収容室RMのうち第二部分RM2には、X方向に9個配置された状態のローラーRの列がZ方向に3列設けられている。一つの列を構成するローラーRの径は、同一となっている。また、+Z側から-Z側へ収容室RMのZ方向の中央部に近づくにつれて、ローラーRの径が小さくなっている。第二部分RM2には、上記のローラーRの列の他、基板Sの方向を転換するローラー511、ローラー531及びローラー549が設けられている。
 また、第二部分RM2に配置されるローラー511及び第一部分RM1に配置されるローラー512は、窓部WをZ方向に挟む位置に配置されている。以下、第二部分RM2のローラーRの列を区別する場合、収容室RMの-Z側から+Z側に向けて順に第四列L4~第六列L6と表記する。
 基板Sは、ローラー511~ローラー566に順に掛けられていくことにより、収容室RMの搬送経路を案内されるようになっている。本実施形態では、基板Sが無端状に形成されているため、搬送経路は収容室RMを循環する経路となる。以下、基板Sの搬送経路については、ローラー511を起点とし、時計回りの方向を順方向として説明する。
 ローラー511に掛けられた基板Sは、このローラー511の-Z側に配置されるローラー512に掛けられて+X側へ折り返される。基板Sのうちローラー512の下流側は、収容室RMの-Z側かつ+X側の角部近傍に配置されたローラー513によって+Z側へ折り返される。基板Sのうちローラー513の下流側は、ローラーRの第四列L4のうち、最も+X側に配置されるローラー514に掛けられて-Z側へ折り返される。
 基板Sのうちローラー514の下流側は、ローラーRの第一列L1のうち、最も+X側に配置されるローラー515に掛けられて+Z側へ折り返される。基板Sのうちローラー515の下流側は、第四列L4のうちローラー514の-X側に隣接して配置されたローラー516に掛けられて-Z側へ折り返される。基板Sのうちローラー516の下流側は、第一列L1のうちローラー515の-X側に隣接して配置されたローラー517に掛けられて+Z側へ折り返される。
 以下、第四列L4のローラーR(ローラー518、520、522、524、526、528及び530)と第一列L1のローラーR(ローラー519、521、523、525、527及び529)とに交互に-X方向に掛けられていく。第四列L4の最も-X側のローラー530に掛けられた基板Sの下流側は-X側へ折り返され、方向転換用のローラー531に掛けられる。
 基板Sのうちローラー531の下流側は、ローラー530の+Z側に隣接して配置されるローラー532に掛けられて-Z側へ折り返される。以下、基板Sは、第二列L2のローラーR(ローラー533、535、537、539、541、543、545及び547)と第五列R5のローラーR(ローラー534、536、538、540、542、544、546及び548)との間を+X方向に交互に掛けられていく。第五列L5の最も+X側のローラー548に掛けられた基板Sの下流側は+X側へ折り返され、方向転換用のローラー549に掛けられる。
 基板Sのうちローラー549の下流側は、ローラー548の+Z側に隣接して配置されるローラー550に掛けられて-Z側へ折り返される。以下、基板Sは、第三列L3のローラーR(ローラー551、553、555、557、559、561、563及び565)と第五列R5のローラーR(ローラー552、554、556、558、560、562、564及び566)との間を-X方向に交互に掛けられていく。第六列L6の最も-X側のローラー566に掛けられた基板Sの下流側は-Z側へ折り返され、上記のローラー511に掛けられる。
 上記構成においては、ローラー511及びローラー512が窓部WをZ方向に挟む位置に配置されているため、ローラー511及びローラー512に掛けられた基板Sのうちローラー511とローラー512との間の部分は、-X側の面(基板Sの第二面Sb)が窓部Wに露出する位置に配置される。
 また、基板搬送部CVは、基板支持部SPを有している。基板支持部SPは、容器CTの窓部Wとの間で基板Sを挟む位置に設けられている。基板支持部SPは、Z方向においてはローラー511とローラー512との間に設けられている。基板支持部SPは、基板Sの第一面Saを支持する支持板571と、一対の支持ローラー572及び573と、これら支持板571、支持ローラー572及び573を支持する支持部材574と、を有している。
 支持板571は、-X側に形成された支持面571aを有している。支持面571aは、平坦に形成されている。支持板571は、支持面571aがYZ平面に平行になるように配置されている。この状態において、支持面571aは、基板Sの第一面Saに対向して配置される。
 支持ローラー572及び573は、Z方向に支持板571を挟む位置に設けられている。支持ローラー572及び573は、円筒状あるいは円柱状に形成されている。支持ローラー572及び573は、中心軸がY方向に平行になるように配置されている。支持ローラー572及び573のY方向の寸法は、基板SのY方向の寸法よりも大きくなっている。支持ローラー572及び573は、支持部材574によって周方向に回転可能に支持されている。
 支持部材574は、支持板571、支持ローラー572及び573が独立してX方向、Y方向及びZ方向に移動しないように一体的に固定する。支持部材574によって支持された状態においては、支持ローラー572及び573のそれぞれの-X側の端部(基板Sを支持する点)と支持面571aとが同一平面上に配置されている。したがって、基板Sは支持面571a及びこの支持面571aと同一平面状に配置された2つの支持ローラー572、573によって支持されることになる。
 支持部材574は、X方向に移動可能に設けられている。基板搬送部CVは、支持部材574をX方向に移動させる駆動機構575を有している。制御装置CONTは、この駆動機構575を制御することにより、支持部材574のX方向への移動量及び移動のタイミングなどを調整可能である。
 次に、上記のように構成された基板保管装置STRの動作を説明する。ここでは、例として基板保管装置STRに保管された基板Sに対して処理を行う場合を例に挙げて説明する。
 図13は、基板保管装置STRの動作の一例を示す図である。
 図13に示すように、基板保管装置STRに保管された基板Sに対して処理を行う場合、まず、外部の処理装置PAの装置側接続部590及び591を、基板保管装置STRの接続部Jに接続させる。
 処理装置PAの接続が完了した後、制御装置CONTは、駆動機構575を制御して支持部材574を-X方向へ移動させる。この動作により、支持ローラー572及び573が基板Sの第一面Saに接触し、この第一面Saが-X側へ引き出される。制御装置CONTは、支持ローラー572、573とニップローラー592、593との間で基板Sを挟持する位置まで、支持部材574を移動させる。
 支持部材574の移動により、基板Sのうち支持ローラー572とニップローラー592とで挟まれる部分と支持ローラー573とニップローラー593とで挟まれる部分の間の部分Scが窓部Wから収容室RMの外部へ引き出され、処理装置PAの処理部595に対して露出された状態となる。
 この露出部分Scは、支持板571の支持面571aに支持され、この支持面571aに倣ってYZ平面に平行に配置される。また、露出部分Scは、支持面571aに倣って配置されることにより、処理装置PAの処理部595による処理面595a上に配置されることになる。
 一方、上記動作を行うことにより、基板Sの搬送経路が図12の状態から変化する。具体的には、露出部分Scが窓部Wから基板保管装置STRの外部に引き出される分、基板保管装置STRの-X側の壁部CTaに沿った搬送経路が長くなる。これに対して、基板保管装置STRに保管された基板Sは無端状に形成されており、長さが一定である。このため、基板Sに対して過度のテンションが加えられることが無いように、基板Sのテンションを調整する必要がある。
 そこで、制御装置CONTは、駆動機構569を制御してローラー支持部材567を+Z側に移動させる。この動作により、ローラー支持部材567と共にローラー529、533、565がガイド部568に沿って+Z側へ移動する。このため、基板Sのうちこのローラー529、533、565に掛けられる部分の搬送経路が短くなる。
 この場合、制御装置CONTは、支持部材574の移動によって変化する基板Sの搬送経路の変化量と、ローラー支持部材567の移動によって変化する搬送経路の変化量と、が等しくなるように、支持部材574の移動量及びローラー支持部材567の移動量のうち少なくとも一方を調整する。この動作により、基板Sの搬送経路の経路長が一定となるように維持されるため、基板Sに対して過度のテンションが加えられずに済むことになる。
 上記のように基板Sの搬送経路の経路長を一定としつつ基板Sを処理部595の処理面595a上に配置した後、処理部595によって基板Sの第二面Sbに対する処理が行われる。この処理が完了した後、制御装置CONTは駆動機構569及び駆動機構575を制御し、基板Sの搬送経路の経路長を一定に保持しつつローラー支持部材567及び支持部材574を元の位置に戻す。その後、装置側接続部590及び591を接続部Jから外し、処理装置PAを基板保管装置STRから退避させる。このようにして、基板Sに対する処理が行われる。
 以上のように、本実施形態によれば、可撓性を有し無端状に形成された基板Sを収容する収容室RMを有する容器CTと、この容器CTに設けられる窓部Wと、収容室RMに収容された基板Sの一部Scが窓部Wに対向するように基板Sを搬送する基板搬送部CVとを備えるため、窓部Wにおいて基板Sを収容室RMの外部に露出させると共に、基板Sの残りの部分を露出させないようにすることができる。これにより、基板Sの露出範囲を抑えることができるため、基板Sに埃などの異物が付着するのを抑えることができる。
 また、基板Sの表面に対して加工処理を行わない時は、扉部材によって窓部Wを閉じておくことによって、防塵性を維持できる。
 また、本実施形態によれば、基板Sが収容室RMに収容された状態で基板保管装置STRに対して処理装置PAを接続させ、基板Sに処理を行う構成としたので、基板Sに異物が付着しにくい環境で処理を行うことができる。これにより、基板Sに異物が付着するのを防ぐことができる。
 図14は、基板保管装置STR2の構成を示す図である。基板保管装置STR2は、窓部W近傍における容器CTの構成が基板保管装置STRとは異なっているため、この相違点を中心に説明する。
 図14に示すように、基板保管装置STR2は、基板Sを窓部Wから外部に引き出すための引き出し部670及び671を有している。この引き出し部670及び671は、窓部Wの内周部に取り付けられたアーム部674及び675を有している。アーム部674は、窓部Wの+Z側の内周面に取り付けられている。アーム部675は、窓部Wの-Z側の面に取り付けられている。
 アーム部674及び675は、取り付け位置を中心としてθY方向に回転可能に設けられている。アーム部674及び675は、それぞれアーム駆動部676及び677に接続されている。アーム駆動部676及び677は、例えば不図示のモータ機構などを有している。制御装置CONTは、アーム駆動部676及び677による駆動量や駆動のタイミングを制御可能である。
 アーム部674及び675の先端部分には、案内ローラー672及び673が取り付けられている。案内ローラー672及び673は、円筒状に形成されており、中心軸がY軸に平行となるように配置されている。案内ローラー672及び673は、周方向(θY方向)に回転可能に設けられている。また、容器CTには、外部の処理装置PAを装着する装着部678が形成されている。なお、装着部678の代わりに、外部の処理装置PAを配置するための開口部を形成してもよい。
 この状態から、基板Sを窓部Wの外部に引き出す場合、制御装置CONTは、アーム駆動部676及び677を制御し、アーム部674を図中反時計回りに、アーム部675を図中時計回りに、それぞれ回転させる。アーム部674及びアーム部675の回転移動に伴ってアーム部674及びアーム部675の各先端部に取り付けられた案内ローラー672及び673が基板Sに掛けられ、基板Sが窓部Wの外側に引き出される。
 図15は、引き出し部670及び671によって基板Sが窓部Wから収容室RMの外部に引き出された状態を示す図である。
 図15に示すように、基板Sが引き出された状態においては、アーム部674及び675の先端が-X側に向くように配置される。
 基板Sは、案内ローラー672及び673に掛けられた状態で窓部Wの外側に露出される。基板Sのうち案内ローラー672及び673の間の露出部分Scの第二面Sbには、基板支持部材679の支持面679aが押し当てられている。支持面679aは、例えば+X側に凸となるように形成された湾曲面である。支持面679aが押し当てられることにより、露出部分Scは支持面679aに倣って+X側に湾曲して配置された状態となる。なお、基板支持部材679は、例えば回転ドラムである。
 また、上記のアーム部674及び675の動作により、壁部CTaに沿った部分の基板Sの搬送経路の経路長が長くなる。このため、制御装置CONTは、駆動機構569を制御してローラー支持部材567をガイド部568に沿って+Z側へ移動させ、基板Sの搬送経路の経路長を調整する。なお、基板保管装置STR2においては、基板保管装置STRに比べて、ローラー支持部材567をZ方向に広い範囲で移動可能な構成であっても構わない。これにより、基板Sの搬送経路の経路長の調整量が大きくなる。
 基板Sを収容室RMの外部に引き出した後、容器CTの装着部678に処理装置PAが配置される。処理装置PAが装着部678に装着された状態においては、処理部695が窓部Wの-X側に向けられている。このため、露出部分ScはX方向に見て処理部695の対向位置に配置される。この状態で、処理部695は基板Sの第一面Saに対して処理を行う。
 処理部695による処理が行われた後、処理装置PAを装着部678から取り外す。処理装置PAが取り外された後、制御装置CONTは、アーム部674及び675を容器CTの収容室RMに収容させると同時に、ローラー支持部材567を-Z側に移動させる。この動作により、基板Sの搬送経路の経路長を一定に保ちつつ、アーム部674及び675と共に基板Sが収容室RMに収容される。
 このように、本実施形態では、アーム部674及び675を用いて基板Sを窓部Wから外部に大きく引き出すと共に、基板Sの露出部分Scと容器CTとの間に処理装置PAなどの外部装置を装着させる構成となっているので、基板Sの第一面Saに対して処理を行わせることができる。
 また、本実施形態では、円柱状の支持面679aが形成された基板支持部材(例えば、回転ドラム)679を用いて基板Sを支持させる構成としたので、支持面679aの形状に応じた形状で基板Sを処理部695の対向位置に配置させることができる。例えば、支持面679aが平坦面であれば、基板Sは平坦な状態で処理部695の対向位置に配置されることになる。
 本発明の技術範囲は上記実施形態に限定されるものではなく、本発明の趣旨を逸脱しない範囲で適宜変更を加えることができる。
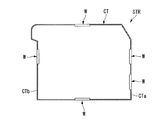
 例えば、上記実施形態においては、窓部Wが壁部CTaに配置された構成としたが、これに限られることはなく、例えば図16に示すように、窓部Wが壁部CTbや他の壁部に配置された構成であっても構わない。
 また、上記実施形態では、窓部Wが容器CTの一箇所に設けられた構成としたが、これに限られることは無く、図16に示すように、容器CTの複数個所に窓部Wが設けられた構成であっても構わない。この場合、一の壁部に複数窓部Wが配置された構成であっても構わないし、複数の壁部に一つずつあるいは複数ずつ窓部Wが設けられた構成であっても構わない。
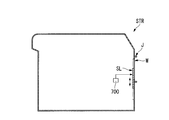
 また、上記実施形態の構成に加えて、例えば図17に示すように、前述した窓部Wに扉部材を設けてもよい。この扉部材として、図17には、窓部Wを開閉させるスライド部材SLであっても構わない。スライド部材SLは、スライド駆動部700に接続されている。スライド駆動部700は、制御装置CONTの制御によって駆動量及び駆動のタイミングが制御されるようになっている。
 この構成において、制御装置CONTは、外部の処理装置との接続状態に応じて窓部Wを開閉させるようにしても構わない。この場合、制御装置CONTは、外部の処理装置が接続部Jに接続された場合には、窓部Wが開いた状態となるように、スライド部材SLを-Z側に移動させる。また、制御装置CONTは、外部の処理装置と接続部Jとの接続が解除された場合には、窓部Wが閉じた状態となるようにスライド部材SLを+Z側に移動させる。これにより、収容室RMに埃などの異物が侵入するのを防ぐことができる。
 また、上記実施形態においては、基板Sの第一面Sa及び第二面Sbの両方に接触するようにローラーRが配置された構成を例に挙げて説明したが、これに限られることは無い。例えば、基板Sの第一面Saに接触し、かつ、第二面Sbには接触しないように配置された構成であっても構わない。
 このような例としては、例えば図18に示すように、直角二等辺三角形状に形成されたガイド部材701及び702を用いて基板Sを折り返す構成などが挙げられる。図18に示すように、基板搬送部CVは、2つの搬送部CV1及びCV2を有している。図中+X側の搬送部CV1では、基板Sは第一面Saにのみ接触するように複数のローラーRによって渦巻状(図中+X側)に内側へ向けて折り返された後、ローラーR1によってガイド部材701へ向けて折り返されている。
 搬送部CV1において、基板SのうちローラーR1の下流側は、ガイド部材701の一辺701aで折り返されている。この基板Sのうち一辺701aの下流側は、ガイド部材701の斜辺701bで45°の角度で折り返されている。また、基板Sのうちこの斜辺701bの下流側は、ガイド部材701の他辺701cにおいて折り返された後、ガイド部材702に向けられている。このように、基板Sの第一面Saがガイド部材701に巻きつけられている。
 一方、基板Sのうちガイド部材702に向けられた部分は、ガイド部材702の一辺702aで折り返され、ガイド部材701の場合と同様、斜辺702b及び他辺702cに沿って順に折り返されている。基板Sのうち他辺702cの下流側は、ローラーR2に向けられている。このように、基板Sの第一面Saがガイド部材702に巻きつけられている。
 基板SのうちローラーR2の下流側は、複数のローラーRによって渦巻状に外側へ向けて折り返された後、図中-X側の搬送部CV2に向けられている。搬送部CV2においては、上記搬送部CV1と同様の構成となっている。つまり、基板Sの第一面Saにのみ接触しつつこの基板Sを渦巻状に折り返す構成となっており、中央部にはローラーR1、ガイド部材701、702及びローラーR2が設けられている。
 図18に示すように、第一面SaがローラーR、R1、R2及びガイド部材701、702に接触するように、かつ、第二面Sbがこれらのローラー及びガイド部材に接触しないように、基板Sが折り返されている。この構成においては、基板搬送部CVは、基板Sの第二面Sbの表面に接触せずに基板Sを搬送することができるため、第二面Sbの状態を保護することができる。
 なお、ガイド部材701及び702の構成については、上記のような直角二等辺三角形状に形成された構成に限られず、例えば円筒状のローラーを直角二等辺三角形の各辺に配置させた構成であっても構わない。
 また、例えば図19に示すように、図18に示す構成をY方向に重ねた構成であっても構わない。この場合、搬送部CV1及びCV2の+Y側に、搬送部CV3及びCV4が設けられている。搬送部CV1と搬送部CV3とは同一構成であり、搬送部CV2と搬送部CV4とは同一構成である。搬送部CV1及びCV2と、搬送部CV3及びCV4との間は、方向転換用ローラー801~804が配置されている。
 基板Sは、搬送部CV1及びCV2に掛けられた後、方向転換用ローラー801及び802によって方向転換され、搬送部CV3及びCV4に掛けられる。また、この基板Sは、搬送部CV3及びCV4に掛けられた後、方向転換用ローラー803及び804によって方向転換され、搬送部CV1及び搬送部CV2に再度掛けられる。なお、方向転換用ローラー801~804に掛けられるのは常に基板Sの第一面Saである。このように、基板Sは搬送部CV1~搬送部CV4の間で循環するように掛けられている。
 図19に示す構成においては、基板SがY方向に二重に収容されることになる。この場合、Y方向に並んで窓部W1及びW2が設けられた構成であっても構わない。Y方向に二重に配置された基板Sのそれぞれについて処理を行うことができるため、処理効率を高めることができる。
 また、例えば図20に示すように、図18に示す構成をX方向及びZ方向に複数配置しても構わない。この場合、搬送部CV1及びCV2の-Z側に、搬送部CV3及びCV4が設けられている。なお、搬送部CV1と搬送部CV3とは同一構成であり、搬送部CV2と搬送部CV4とは同一構成である。図20に示す構成においては、例えば各搬送部CV1~CV4について、それぞれ窓部W1~W4が設けられた構成であっても構わない。これにより、複数個所で処理を行うことができるため、処理効率を高めることができる。
 また、上記実施形態の構成に加えて、例えば基板保管装置STRの収容室RMに処理部が設けられた構成としても構わない。この場合、例えば基板に対してめっき処理、洗浄処理、乾燥処理、熱処理などの各処理を行う処理部を配置させることができる。図18に示すように、基板Sの第二面Sbが基板搬送部CVに接触していない構成の場合、この第二面Sbに対して処理を行う処理部PA2が収容室RMに設けられていても構わない。
 なお、上記実施形態においては、長尺方向が無端状の基板を保管する保管装置について説明したが、この構成に限られるものではない。例えば、容器CT内に、供給用ローラーと、回収用ローラーと、供給ローラーに巻かれた基板を上記窓部W1に搬送するための複数のローラーと、窓部W1を介した基板を回収用ローラーで巻き取るために、基板を回収ローラーに送る複数のローラーとを配置し、ロール・トゥ・ロール方式で搬送される基板を保管してもよい。
 また、上記実施形態においては、中心軸がY方向に平行となるようにローラーRが配置された構成を例に挙げて説明したが、これに限られることは無い。例えば、中心軸がX方向あるいはZ方向に平行となるようにローラーRが配置された構成であっても、本発明の適用は可能である。
また、例えば図18、図19及び図20で示した実施形態においても、基板保管装置STR及び基板保管装置STR2で採用しているような、搬送経路を短く調整する機構を採用してもよい。すなわち、基板に処理装置を用いて処理を施すために、基板を引き出して露出させる場合に、ローラーを移動させて搬送経路を短くして、基板の搬送経路の経路長が一定となるように調整する機構を採用してもよい。
 SYS…基板処理システム PR、PR1~PR5、PRA~PRF、PA…基板処理装置(処理装置) GD…案内装置 ST、STR、STR2…基板収容装置(基板保管装置) S…基板 CONT…制御装置 20…容器(筐体) 29…突出部 30N…排出ポート(基板挿入部) 30X…引き込みポート(取り込みポート,基板引出部) 39…接続ポート 40…トラック 41…レール
 Sa…基板Sの第一面 Sb…基板Sの第二面 SP…基板支持部 CT…容器 CV…基板搬送部 CTa、CTb…壁部 RM…収容室 W、W1、W2…窓部 J…接続部 R…ローラー 567…ローラー支持部材 568…ガイド部 569、575…駆動機構 571a…支持面 590、591…装置側接続部 592、593…ニップローラー 595…処理部 595a…処理面 672、673…案内ローラー 674、675…アーム部 676、677…アーム駆動部 678…装着部 679…基板支持部材 679a…支持面 695…処理部 700…スライド駆動部 701、702…ガイド部材

Claims (13)

  1.  基板を収容する収容室を有する複数の基板収容装置と、
     複数の前記基板収容装置のそれぞれに接続される接続部を有し、前記基板収容装置が前記接続部に接続された状態で前記基板に対して処理を行う複数の基板処理装置と、
     複数の前記基板収容装置のそれぞれが複数の前記基板処理装置のそれぞれに接続されるように案内する案内装置と、
     複数の前記基板収容装置のそれぞれが複数の前記基板処理装置のそれぞれに対して所定の順序で接続されるように前記案内装置を制御する制御装置と
     を備える基板処理システム。
  2.  複数の前記基板処理装置は、
     前記基板に対して第一処理を行う第一基板処理装置と、
     前記基板に対して前記第一処理の後工程である第二処理を行う第二基板処理装置と、を含み、
     前記制御装置は、複数の前記基板収容装置のうち前記第一処理が行われる前の前記基板を収容する前記基板収容装置が前記第一基板処理装置に接続されると共に、複数の前記基板収容装置のうち前記第一処理が行われた後の前記基板を収容する前記基板収容装置が前記第二基板処理装置に接続されるように、前記案内装置を制御する
     請求項1に記載の基板処理システム。
  3.  前記収容室は、前記基板を搬入する基板搬入口及び前記基板を搬出する基板搬出口を有し、
     複数の前記基板処理装置は、
     前記収容室に収容される前記基板を前記基板搬出口から外部へ引き出す基板引出部と、
     前記基板引出部によって引き出された前記基板に対して処理を行う処理部と、
     前記処理部によって処理が行われた前記基板を前記収容室の前記基板搬入口から前記収容室へ挿入する基板挿入部と、を有する
     請求項1又は請求項2に記載の基板処理システム。
  4.  複数の前記基板処理装置は、複数の壁面を有する筐体を有し、
     前記接続部は、前記筐体のうち一の壁面に設けられており、
     前記基板引出部及び前記基板挿入部のうち少なくとも一方は、前記一の壁面に設けられている
     請求項3に記載の基板処理システム。
  5.  前記案内装置は、
     複数の前記基板収容装置のそれぞれを支持するステージと、
     前記ステージを駆動するステージ駆動部と、を有する
     請求項1から請求項4のうちいずれか一項に記載の基板処理システム。
  6.  前記案内装置は、前記ステージを案内する案内軌条を有し、
     前記案内軌条は、前記ステージが複数の前記基板処理装置の間を循環するように設けられている
     請求項5に記載の基板処理システム。
  7.  前記案内装置は、
     複数の前記基板収容装置を支持する第二ステージと、
     前記第二ステージを駆動する第二ステージ駆動部と、を有する
     請求項1から請求項6のうちいずれか一項に記載の基板処理システム。
  8.  前記第二ステージは、複数の前記基板処理装置の並ぶ方向に沿って回転可能に設けられており、
     複数の前記基板収容装置は、前記第二ステージの回転方向に並ぶように前記第二ステージ上に配置されている
     請求項7に記載の基板処理システム。
  9.  複数の前記基板処理装置は、重力方向に複数重ねて配置されている
     請求項1から請求項8のうちいずれか一項に記載の基板処理システム。 
  10.  前記制御装置は、複数の前記基板処理装置における処理時間の長さに応じて、それぞれの前記基板収容装置の案内先を設定する
     請求項1から請求項9のうちいずれか一項に記載の基板処理システム。
  11.  前記複数の基板収容装置は、互いに長さが異なる基板を収容する
     請求項1から請求項10のうちいずれか一項に記載の基板処理システム。
  12.  前記案内装置は、複数の前記基板処理装置のうち、同一の処理を行なう2以上の基板処理装置の何れかひとつに前記基板収容装置を搬送する
     請求項1から請求項11のうちいずれか一項に記載の基板処理システム。
  13.  請求項1から請求項12のうちいずれか一項に記載の基板処理システムを用いて前記基板に表示素子を形成する
     表示素子の製造方法。
PCT/JP2011/078879 2010-12-15 2011-12-14 基板処理システム及び表示素子の製造方法 Ceased WO2012081607A1 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2012548804A JP5929761B2 (ja) 2010-12-15 2011-12-14 基板処理システム及び表示素子の製造方法
KR1020137015409A KR101638222B1 (ko) 2010-12-15 2011-12-14 기판처리 시스템 및 표시소자의 제조방법
CN201180059872.XA CN103262209B (zh) 2010-12-15 2011-12-14 基板处理系统及电子元件的制造方法

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
US42322210P 2010-12-15 2010-12-15
US61/423,222 2010-12-15

Publications (1)

Publication Number Publication Date
WO2012081607A1 true WO2012081607A1 (ja) 2012-06-21

Family

ID=46244704

Family Applications (1)

Application Number Title Priority Date Filing Date
PCT/JP2011/078879 Ceased WO2012081607A1 (ja) 2010-12-15 2011-12-14 基板処理システム及び表示素子の製造方法

Country Status (5)

Country Link
JP (1) JP5929761B2 (ja)
KR (1) KR101638222B1 (ja)
CN (1) CN103262209B (ja)
TW (1) TWI553757B (ja)
WO (1) WO2012081607A1 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2017123234A (ja) * 2016-01-05 2017-07-13 住友化学株式会社 有機デバイスの製造方法およびロール

Families Citing this family (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN106933065B (zh) * 2012-09-14 2019-03-05 株式会社尼康 基板处理装置
KR101984360B1 (ko) * 2013-07-08 2019-05-30 가부시키가이샤 니콘 기판 처리 장치, 디바이스 제조 시스템, 디바이스 제조 방법, 및 패턴 형성 장치

Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06206149A (ja) * 1992-12-02 1994-07-26 Hitachi Ltd 生産ライン

Family Cites Families (13)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US5948166A (en) 1996-11-05 1999-09-07 3M Innovative Properties Company Process and apparatus for depositing a carbon-rich coating on a moving substrate
JP3560109B2 (ja) * 1996-11-18 2004-09-02 富士電機ホールディングス株式会社 薄膜光電変換素子の製造方法および製造装置
JP2000303178A (ja) * 1999-04-16 2000-10-31 Sanyo Electric Co Ltd 薄膜形成装置
KR100551806B1 (ko) * 1999-09-06 2006-02-13 동경 엘렉트론 주식회사 반도체 처리용 반송 장치 및 수용 장치와, 반도체 처리시스템
JP2002035982A (ja) * 2000-07-27 2002-02-05 Uht Corp レーザー加工装置
JP2004358283A (ja) * 2003-05-30 2004-12-24 Seiko Epson Corp 薬液処理装置、薬液処理方法および回路基板の製造方法
JP2006100868A (ja) 2004-09-28 2006-04-13 Hitachi Kokusai Electric Inc 無線通信システム
US8080277B2 (en) * 2005-03-18 2011-12-20 Konica Minolta Holdings, Inc. Method of forming organic compound layer, method of manufacturing organic EL element and organic EL element
JP4908771B2 (ja) * 2005-04-27 2012-04-04 東京エレクトロン株式会社 処理装置システム
TWI408770B (zh) * 2005-07-15 2013-09-11 日本電產三協股份有限公司 The substrate moving out of the moving method and the substrate moving out of the system
JP4807579B2 (ja) * 2006-09-13 2011-11-02 株式会社ダイフク 基板収納設備及び基板処理設備
JP4850811B2 (ja) * 2007-11-06 2012-01-11 東京エレクトロン株式会社 載置台、処理装置および処理システム
JP4486692B2 (ja) * 2008-03-14 2010-06-23 株式会社日立国際電気 基板処理装置

Patent Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06206149A (ja) * 1992-12-02 1994-07-26 Hitachi Ltd 生産ライン

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2017123234A (ja) * 2016-01-05 2017-07-13 住友化学株式会社 有機デバイスの製造方法およびロール
WO2017119322A1 (ja) * 2016-01-05 2017-07-13 住友化学株式会社 有機デバイスの製造方法およびロール
US10510994B2 (en) 2016-01-05 2019-12-17 Sumitomo Chemical Company, Limited Method for manufacturing organic device, and roll

Also Published As

Publication number Publication date
JP5929761B2 (ja) 2016-06-08
TWI553757B (zh) 2016-10-11
KR20140000277A (ko) 2014-01-02
TW201234509A (en) 2012-08-16
CN103262209A (zh) 2013-08-21
JPWO2012081607A1 (ja) 2014-05-22
CN103262209B (zh) 2015-12-09
KR101638222B1 (ko) 2016-07-08

Similar Documents

Publication Publication Date Title
JP5987807B2 (ja) 薬液容器交換装置、容器載置モジュール及び薬液容器の交換方法
JP5929761B2 (ja) 基板処理システム及び表示素子の製造方法
TWI661498B (zh) 基板之搬送方法
KR100643968B1 (ko) 제조 대상물 제조 장치 및 제조 방법
JP5987808B2 (ja) 基板処理装置
CN111908123A (zh) 储料器输送机
CN102712436B (zh) 基板盒及基板收容装置
KR101290026B1 (ko) 카세트 이송장치
KR101340786B1 (ko) 오버 헤드 셔틀을 이용한 반송 장치
JP2015079875A (ja) 薬液容器交換装置及び基板処理装置
JP5492527B2 (ja) 紫外線照射装置、紫外線照射方法及び基板処理装置
JP5821944B2 (ja) 搬送装置、製造システム
KR20160009713A (ko) 스토커 컨베이어
KR100628268B1 (ko) 이재 로봇 제어 시스템 및 이재 로봇 제어 방법
JP2014123769A (ja) 紫外線照射装置および紫外線照射方法
WO2012081605A1 (ja) 基板保管装置
KR20050003658A (ko) 기판 이송장치
KR20080001500A (ko) 카세트의 이송방법
KR20150117322A (ko) 스토커 컨베이어
JP2008016791A (ja) 樹脂塗布システム
JP4897035B2 (ja) 基板処理装置、基板処理方法及びこの基板処理方法を実行させるためのプログラムを記録した記録媒体
JP2004221277A (ja) 生産設備ならびに搬送台車の制御方法およびその制御装置
KR20050061206A (ko) 카세트 반송 장치 주행 안내를 위한 반송 라인
KR20080048815A (ko) 기판 반송 시스템, 스토커 및 무인 반송 대차
KR20050060371A (ko) 스토커

Legal Events

Date Code Title Description
121 Ep: the epo has been informed by wipo that ep was designated in this application

Ref document number: 11848541

Country of ref document: EP

Kind code of ref document: A1

ENP Entry into the national phase

Ref document number: 2012548804

Country of ref document: JP

Kind code of ref document: A

ENP Entry into the national phase

Ref document number: 20137015409

Country of ref document: KR

Kind code of ref document: A

NENP Non-entry into the national phase

Ref country code: DE

122 Ep: pct application non-entry in european phase

Ref document number: 11848541

Country of ref document: EP

Kind code of ref document: A1