JP5871925B2 - 速度計画装置を備えた倒立振子型移動体 - Google Patents
速度計画装置を備えた倒立振子型移動体 Download PDFInfo
- Publication number
- JP5871925B2 JP5871925B2 JP2013522670A JP2013522670A JP5871925B2 JP 5871925 B2 JP5871925 B2 JP 5871925B2 JP 2013522670 A JP2013522670 A JP 2013522670A JP 2013522670 A JP2013522670 A JP 2013522670A JP 5871925 B2 JP5871925 B2 JP 5871925B2
- Authority
- JP
- Japan
- Prior art keywords
- speed
- moving body
- inverted pendulum
- pendulum type
- type moving
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/40—Control within particular dimensions
- G05D1/49—Control of attitude, i.e. control of roll, pitch or yaw
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L3/00—Electric devices on electrically-propelled vehicles for safety purposes; Monitoring operating variables, e.g. speed, deceleration or energy consumption
- B60L3/0007—Measures or means for preventing or attenuating collisions
- B60L3/0015—Prevention of collisions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62K—CYCLES; CYCLE FRAMES; CYCLE STEERING DEVICES; RIDER-OPERATED TERMINAL CONTROLS SPECIALLY ADAPTED FOR CYCLES; CYCLE AXLE SUSPENSIONS; CYCLE SIDECARS, FORECARS, OR THE LIKE
- B62K11/00—Motorcycles, engine-assisted cycles or motor scooters with one or two wheels
- B62K11/007—Automatic balancing machines with single main ground engaging wheel or coaxial wheels supporting a rider
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
- G05D1/0231—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means
- G05D1/0238—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means using obstacle or wall sensors
- G05D1/024—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means using obstacle or wall sensors in combination with a laser
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/08—Control of attitude, i.e. control of roll, pitch, or yaw
- G05D1/0891—Control of attitude, i.e. control of roll, pitch, or yaw specially adapted for land vehicles
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/20—Control system inputs
- G05D1/24—Arrangements for determining position or orientation
- G05D1/242—Means based on the reflection of waves generated by the vehicle
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/60—Intended control result
- G05D1/65—Following a desired speed profile
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/80—Arrangements for reacting to or preventing system or operator failure
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2200/00—Type of vehicles
- B60L2200/16—Single-axle vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/10—Vehicle control parameters
- B60L2240/12—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/10—Vehicle control parameters
- B60L2240/14—Acceleration
- B60L2240/20—Acceleration angular
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62B—HAND-PROPELLED VEHICLES, e.g. HAND CARTS OR PERAMBULATORS; SLEDGES
- B62B1/00—Hand carts having only one axis carrying one or more transport wheels; Equipment therefor
- B62B1/10—Hand carts having only one axis carrying one or more transport wheels; Equipment therefor in which the load is intended to be transferred totally to the wheels
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62B—HAND-PROPELLED VEHICLES, e.g. HAND CARTS OR PERAMBULATORS; SLEDGES
- B62B2301/00—Wheel arrangements; Steering; Stability; Wheel suspension
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62B—HAND-PROPELLED VEHICLES, e.g. HAND CARTS OR PERAMBULATORS; SLEDGES
- B62B5/00—Accessories or details specially adapted for hand carts
- B62B5/0026—Propulsion aids
- B62B5/0069—Control
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/64—Electric machine technologies in electromobility
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Transportation (AREA)
- Aviation & Aerospace Engineering (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Power Engineering (AREA)
- Sustainable Development (AREA)
- Life Sciences & Earth Sciences (AREA)
- Sustainable Energy (AREA)
- Electromagnetism (AREA)
- Optics & Photonics (AREA)
- Combustion & Propulsion (AREA)
- Chemical & Material Sciences (AREA)
- Motorcycle And Bicycle Frame (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Manipulator (AREA)
Description
この従来技術では、駆動輪と操作部と障害物検知部と駆動輪を駆動制御する制御部を備えた同軸二輪移動台車があり、この台車の移動中にユーザが台車の停止を指示した場合には操作部が、障害物の存在が検知された場合には障害物検知部が制御部に停止指示信号を出力するようになっている。
この従来技術では、左右の車輪及びこの車輪を回転駆動させる走行モータを有する移動機構と、この移動機構に支持された上体と移動機構を制御する制御装置とを備えた移動ロボットが記載されている。
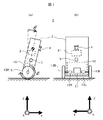
図1(a)は本実施例の倒立振子型移動体1の機構構成を説明する側面図であり、図1(b)は倒立振子型移動体1の正面図である。
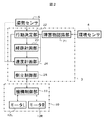
図2は本発明が対象とする倒立振子型移動体のシステム構成を表すフロー図である。
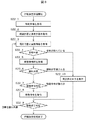
図3は本発明の実施例に係る行動決定部の処理を説明するフロー図である。
図4は本発明の実施例に係る行動決定部の障害物との接触判定を説明する図である。
図3において、S22_1では行動決定部22は予め設定されている、またはプログラムにより決定される、または人間によって入力される移動目標を取得する。移動目標は移動先位置pr、移動先旋回方向ωr、最大移動速度vr、最大モータトルクτrを含む。

S22_9において行動決定部22はS22_1で取得した移動目標とS22_3で取得した現在位置pを数式3を用いて比較する。
経路計画部23は行動決定部22より移動目標を取得し、経路を生成する。経路生成方法には速度計画部24を介し移動機構10より取得した現在位置p、移動先位置prを直線で結ぶ。または、移動先位置prと現在位置pにおいて目標とする旋回方向ωrと現在の旋回方向ωが異なる場合は現在位置pと移動先位置prを滑らかに接続するベジェ曲線やスプライン曲線を経路としても良い。また、経路計画部は生成した経路情報を経路上にある点の位置座標データ群として、行動決定部22と速度計画部24に送信するとともに、行動決定部22から取得した検討命令や移動命令も速度計画部24に送信する。
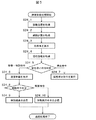
図5は本発明の実施例に係る速度計画部の処理を説明するフロー図である。
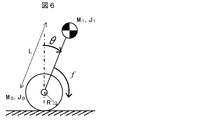
図6は本発明の実施例に係る倒立振子型移動体のモデル化の例を示す図である。
S24_9において、速度計画部24は行動決定部22へ生成した速度計画を送信し終了する。
S24_10において、速度計画部24は行動決定部22と倒立制御部25へ生成した速度計画を送信し終了する。
図7は本発明の実施例に係る速度計画部の緊急停止動作処理を表すフロー図である。
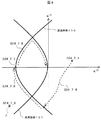
図8は本発明の実施例に係る速度計画部の緊急停止動作処理を説明する図である。
速度計画部24から計画が状態量を目標として取得された場合は数式10に従った並進用モータトルクτsを算出する。
経路計画に追従するための旋回モータトルクτcの算出法について述べる。経路計画は前述のように経路上の点群データでありh[i]で表記する(i=1、2、…n)。倒立制御部25は現在位置に最も近い経路計画上の点h[j]と点h[j]までの距離Hを算出する。次に経路計画上の点h[j]の前後の点h[j+1]、h[j-1]を用いて点h[j]での目標旋回方向ωrとその旋回半径ηを算出する。次に現在の目標移動速度vrを旋回半径ηで除算し目標旋回角速度dωrを得る。以上を用いて数式11に従い旋回用モータトルクτcを算出する。
移動機構10が停止命令を受信した場合は、機構制御部11はモータ12R、Lがトルクを出力しないように制御する。また車輪13R、Lの角度と角速度をモータ12R、Lを介して計測し、倒立制御部25に送信する。
図9において、倒立振子型移動体1が加速中に本実施例の緊急計画を行った際の例を実線で、従来例として、緊急停止計画を単に車輪角速度dφと傾斜角度θと傾斜角速度dθを0としたものを破線で表している。従来手法では急激な目標値変化に対応できず、転倒に至っているが、本実施例の手法では速度変更に成功し、停止に成功している。
Claims (3)
- 移動体本体に懸架されて床面を走行面とし、進行方向に垂直な同一平面上に備えられた一対の車輪と、この車輪を回転させる駆動機構と、前記移動体本体の重心位置と前記一対の前記車輪の車軸を結ぶ直線と鉛直方向のなす上体の傾斜角速度を計測する姿勢計測センサと、少なくとも前記上体の傾斜角度、前記上体の傾斜角速度、車輪角度及び車輪角速度の時系列データに基づき速度計画を生成する速度計画部と、前記速度計画に基づき前記駆動機構を制御することで前記移動体本体の倒立状態を維持する機構制御部とを備えた倒立振子型移動体であって、
前記移動体を緊急停止する必要が生じた場合、
前記速度計画部は、前記上体の傾斜角度及び前記上体の傾斜角速度が、前記一対の車輪を前記上体より進行方向に対して逆方向に動かす場合の前記倒立振子型移動体の回転中心をqとしたとき、q (2) =1/2k(q (3) ) 2 で表される第1の減速曲線及び、q (2) =−1/2k(q (3) ) 2 +Cで表される第2の減速曲線に沿うよう前記速度計画を生成することを特徴とする倒立振子型移動体。 - 請求項1に記載の倒立振子型移動体において、
前記駆動機構は、前記一対の車輪をそれぞれ回転駆動する2つのモータを備え、
前記移動体の移動中に緊急停止する必要が生じた際において、前記2つのモータに最大モータトルクを発生させた後に、上体の傾斜角速度及び上体の傾斜角度が前記第1の減速曲線及び第2の減速曲線に沿うよう前記速度計画を生成することを特徴とする倒立振子型移動体。 - 請求項1または請求項2に記載の倒立振子型移動体において、
前記速度計画部は、上体の傾斜角速度が前記第1の減速曲線においてq (3) =0となるよう前記速度計画を生成することを特徴とする倒立振子型移動体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013522670A JP5871925B2 (ja) | 2011-06-28 | 2011-07-13 | 速度計画装置を備えた倒立振子型移動体 |
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011064832 | 2011-06-28 | ||
| JPPCT/JP2011/064832 | 2011-06-28 | ||
| JP2013522670A JP5871925B2 (ja) | 2011-06-28 | 2011-07-13 | 速度計画装置を備えた倒立振子型移動体 |
| PCT/JP2011/066010 WO2013001658A1 (ja) | 2011-06-28 | 2011-07-13 | 速度計画装置を備えた倒立振子型移動体 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2013001658A1 JPWO2013001658A1 (ja) | 2015-02-23 |
| JP5871925B2 true JP5871925B2 (ja) | 2016-03-01 |
Family
ID=47423596
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013522670A Expired - Fee Related JP5871925B2 (ja) | 2011-06-28 | 2011-07-13 | 速度計画装置を備えた倒立振子型移動体 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US9180926B2 (ja) |
| JP (1) | JP5871925B2 (ja) |
| KR (1) | KR101567456B1 (ja) |
| DE (1) | DE112011105397B4 (ja) |
| WO (1) | WO2013001658A1 (ja) |
Families Citing this family (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6020328B2 (ja) * | 2013-04-18 | 2016-11-02 | トヨタ自動車株式会社 | 移動体制御装置、移動体制御方法、及び制御プログラム |
| JP6220763B2 (ja) * | 2014-11-06 | 2017-10-25 | 本田技研工業株式会社 | 倒立振子型車両 |
| DE102016104147A1 (de) * | 2016-03-08 | 2017-09-14 | Rolf Strothmann | Von Hand bewegbare Transportvorrichtung, insbesondere Golfcaddy |
| CN105758587B (zh) * | 2016-04-27 | 2018-05-29 | 小煷伴(深圳)智能科技有限公司 | 机器人重心感知反馈系统 |
| US10858027B2 (en) * | 2017-06-08 | 2020-12-08 | Segway Inc. | Control of a power-assisted payload carrying vehicle using operator-applied force sensing |
| JP7363764B2 (ja) * | 2018-02-26 | 2023-10-18 | ソニーグループ株式会社 | 情報処理装置、情報処理方法、およびプログラム |
| JP2021096501A (ja) * | 2019-12-13 | 2021-06-24 | 株式会社日立ビルシステム | ロボット充電システム |
| JP7420015B2 (ja) | 2020-08-27 | 2024-01-23 | オムロン株式会社 | 制御装置、および制御方法 |
| DE202020105169U1 (de) | 2020-09-08 | 2021-12-09 | Rolf Gseller | Vorrichtung mit einem Behälter und einem Antriebsmodul |
| US20240385619A1 (en) * | 2023-05-17 | 2024-11-21 | Scythe Robotics, Inc. | Motion planning with caster constraints |
Family Cites Families (23)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH05181537A (ja) * | 1992-01-07 | 1993-07-23 | Japan Steel Works Ltd:The | スライディングモード制御方法および装置 |
| US5355064A (en) * | 1992-03-04 | 1994-10-11 | Honda Giken Kogyo Kabushiki Kaisha | Control system for legged mobile robot |
| US7090040B2 (en) * | 1993-02-24 | 2006-08-15 | Deka Products Limited Partnership | Motion control of a transporter |
| JP2000052985A (ja) * | 1998-08-17 | 2000-02-22 | Sumitomo Metal Ind Ltd | 鉄道車両の振動抑制方法及び装置 |
| US6799649B2 (en) * | 1999-03-15 | 2004-10-05 | Deka Products Limited Partnership | Control of a balancing personal vehicle |
| US7275607B2 (en) | 1999-06-04 | 2007-10-02 | Deka Products Limited Partnership | Control of a personal transporter based on user position |
| US7900725B2 (en) * | 2002-06-11 | 2011-03-08 | Segway Inc. | Vehicle control by pitch modulation |
| JP2004215350A (ja) * | 2002-12-27 | 2004-07-29 | Sony Corp | 駆動制御装置およびその方法と2輪車 |
| US20060063137A1 (en) * | 2004-02-21 | 2006-03-23 | Robbins Alan R | Wheeled vehicles and control systems and methods therefor |
| JP2006136962A (ja) * | 2004-11-11 | 2006-06-01 | Hitachi Ltd | 移動ロボット |
| JP2007168603A (ja) | 2005-12-21 | 2007-07-05 | Matsushita Electric Works Ltd | 同軸二輪移動台車 |
| JP5107533B2 (ja) | 2006-06-01 | 2012-12-26 | 株式会社日立製作所 | 移動ロボット |
| JP5112666B2 (ja) | 2006-09-11 | 2013-01-09 | 株式会社日立製作所 | 移動装置 |
| US7762569B2 (en) * | 2007-09-27 | 2010-07-27 | Fraser Douglas B | Cycle having unique balancing capabilities |
| JP5181923B2 (ja) * | 2008-08-20 | 2013-04-10 | 株式会社エクォス・リサーチ | 車両 |
| WO2010047070A1 (ja) * | 2008-10-22 | 2010-04-29 | 株式会社エクォス・リサーチ | 車両 |
| US8170780B2 (en) * | 2008-11-06 | 2012-05-01 | Segway, Inc. | Apparatus and method for control of a vehicle |
| CN102362233B (zh) * | 2009-01-26 | 2013-11-06 | 爱考斯研究株式会社 | 车辆 |
| CN101590323B (zh) * | 2009-07-08 | 2012-10-31 | 北京工业大学 | 独轮机器人系统及其控制方法 |
| JP5386282B2 (ja) * | 2009-09-18 | 2014-01-15 | 本田技研工業株式会社 | 歩行補助装置 |
| US8219308B2 (en) * | 2010-02-02 | 2012-07-10 | Leeser Karl F | Monowheel type vehicle |
| JP5848266B2 (ja) * | 2010-02-26 | 2016-01-27 | セグウェイ・インコーポレイテッド | 車両を制御するための装置及び方法 |
| TWI392619B (zh) * | 2010-03-10 | 2013-04-11 | Nat Univ Tsing Hua | 一種人力驅動與電力輔助平衡之個人載具 |
-
2011
- 2011-07-13 DE DE112011105397.5T patent/DE112011105397B4/de not_active Expired - Fee Related
- 2011-07-13 US US14/125,192 patent/US9180926B2/en active Active
- 2011-07-13 WO PCT/JP2011/066010 patent/WO2013001658A1/ja not_active Ceased
- 2011-07-13 JP JP2013522670A patent/JP5871925B2/ja not_active Expired - Fee Related
- 2011-07-13 KR KR1020137034762A patent/KR101567456B1/ko not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| KR20140031339A (ko) | 2014-03-12 |
| US20140114559A1 (en) | 2014-04-24 |
| DE112011105397B4 (de) | 2021-08-19 |
| WO2013001658A1 (ja) | 2013-01-03 |
| KR101567456B1 (ko) | 2015-11-11 |
| US9180926B2 (en) | 2015-11-10 |
| DE112011105397T5 (de) | 2014-04-24 |
| JPWO2013001658A1 (ja) | 2015-02-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2013001658A1 (ja) | 速度計画装置を備えた倒立振子型移動体 | |
| US7649331B2 (en) | Mobile robot | |
| US10265855B2 (en) | Wall-climbing aerial robot mechanism and method of controlling the same | |
| JP6594589B1 (ja) | 走行計画生成装置および自動運転システム | |
| EP3858697A1 (en) | Obstacle avoidance method and device | |
| JP5366703B2 (ja) | 半自律型無人車両の遠隔操縦システム | |
| CN110018689B (zh) | 一种基于动态窗口的多虚拟目标点全局动态路径规划算法 | |
| US20210146919A1 (en) | Vehicle path planning | |
| US12093051B2 (en) | Path determination method | |
| US12157481B2 (en) | Systems and methods for hybrid open-loop and closed-loop path planning | |
| JP5366702B2 (ja) | 無人車両遠隔操作システム | |
| JP2017087997A5 (ja) | ||
| KR20200084938A (ko) | 차량 동작 계획방법 및 그를 위한 장치 | |
| US11046373B2 (en) | Mobile device and mobile device management system | |
| JP2010058604A (ja) | 移動体、倒立型移動体、及びその制御方法 | |
| JPWO2020136977A1 (ja) | 経路決定装置、ロボット及び経路決定方法 | |
| JP2021077003A (ja) | 走破可否判定装置及び移動体の制御装置 | |
| JP5382793B2 (ja) | 半自律型無人車両の遠隔操縦システム | |
| JP6468127B2 (ja) | 全方位移動体、その制御方法及びプログラム | |
| CN117733835A (zh) | 动态边界框 | |
| JP2022144549A (ja) | 無人搬送車の制御システム及び制御方法 | |
| JP2019043191A (ja) | 車両制御装置 | |
| JP2021163215A (ja) | 移動体制御装置、移動体制御プログラム及び移動体 | |
| CN119356336B (zh) | 一种基于改进dwa和teb算法的四足机器人局部路径规划方法 | |
| Morales et al. | Safe and reliable navigation in crowded unstructured pedestrian areas |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150630 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150825 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20151215 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20160112 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5871925 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |