EP1673537B1 - Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges - Google Patents
Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges Download PDFInfo
- Publication number
- EP1673537B1 EP1673537B1 EP04765822A EP04765822A EP1673537B1 EP 1673537 B1 EP1673537 B1 EP 1673537B1 EP 04765822 A EP04765822 A EP 04765822A EP 04765822 A EP04765822 A EP 04765822A EP 1673537 B1 EP1673537 B1 EP 1673537B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- tilt
- tilt angle
- tilt plate
- compressor according
- moment
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images




Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B27/00—Multi-cylinder pumps specially adapted for elastic fluids and characterised by number or arrangement of cylinders
- F04B27/08—Multi-cylinder pumps specially adapted for elastic fluids and characterised by number or arrangement of cylinders having cylinders coaxial with, or parallel or inclined to, main shaft axis
- F04B27/14—Control
- F04B27/16—Control of pumps with stationary cylinders
- F04B27/18—Control of pumps with stationary cylinders by varying the relative positions of a swash plate and a cylinder block
Definitions
- the invention relates to an axial piston compressor, in particular compressor for the air conditioning systems of a motor vehicle, with a housing and a housing arranged in the housing, driven via a drive shaft compressor unit for sucking and compressing a refrigerant, wherein the compressor unit in a cylinder block axially reciprocating piston and a the piston driving, rotating with the drive shaft swash plate (oblique or swivel ring or swash plate) comprises.
- Such Axialkolbenver disguiser is for example from the DE 197 49 727 A1 known.
- This comprises a housing in which a plurality of axial pistons are arranged around a rotating drive shaft in a circular arrangement.
- the driving force is transmitted from the drive shaft via a driver on an annular pivot plate and from this in turn to the parallel to the drive shaft translationally displaceable piston.
- the annular swash plate is pivotally mounted on a sleeve mounted axially displaceably on the drive shaft.
- a slot is provided through which engages the mentioned driver.
- Drive shaft, driver, sliding sleeve and swivel disk are arranged in a so-called.
- Engine room in which a gaseous working fluid of the compressor is present at a certain pressure.
- the delivery volume and thus the capacity of the compressor are dependent on the pressure ratio between the suction side and pressure side of the piston or depending on the pressures in the cylinders on the one hand and in the engine room on the other.
- the swash plate is designed as a swash plate, wherein between the swash plate and the piston mounted opposite the swash plate, rotatable receiving disc is arranged.
- the compressors described in these publications are u.a. to take measures to prevent or reduce the imbalance of the engine during operation.
- the known constructions in common that the rotating components relative to the translationally moving parts, namely piston, piston rod, etc. are relatively large and therefore heavy built.
- the known constructions have in common that acts on the actual swash plate device an additional disc by a suitable coupling mechanism. The plurality of rotating components to cause a setting up of the moment of the swashplate device in the direction of minimal stroke of the piston, whereby influence on the control behavior is taken.
- the series compressor 6SEU 12 C from DENSO has an engine with the following masses that are relevant for control behavior: component number Mass component [g] Total mass [g] piston 6 41 246 slide 12 5 60 translationally moving masses 306 g swash plate 1 391 391 Guide pins 2 20 40 rotato risch moved masses 431 g
- the compressor according to the EP 0 809 027 A1 directed. It is about a particular embodiment of the coupling mechanism between the drive shaft and swivel disk device.
- the coupling mechanism is designed for high pressure, for example, when used as a refrigerant R744.
- the last-mentioned prior art also deals with a so-called constant regulation of the flow rate. It is proposed to design the kinematics of the compressor in such a way that the decelerating tilting moments acting on the swashplate clearly dominate the overturning overturning moments.
- the term "flow rate" is relatively blurred.
- the delivery rate could be regarded as constant, if, for example, when doubling the speed halves the tilt angle of the swash plate. This would geometrically the flow rate constant.
- other parameters affect the flow rate when the tilt angle of the swash plate changes, eg. Degree of delivery, oil throw od. Like ..
- the restoring torque of the swash plate is utilized because the swash plate counteracts their inclination due to the dynamic forces on the co-rotating disc part. This behavior can be supported by the force of a spring, so that the increasing with increasing rotational speed or speed flow rate is at least partially compensated by resetting the oblique or pivotal position of the swash plate.
- compressors are known, in particular series compressors for R134a, in which the stroke volume increases on the sole side due to the acting moments of up-regulating and regulating mass forces.
- piston mass is relevant, the pitch diameter on which the pistons are located, and the number of pistons.
- Deviation torque is given, which is relevant for the tilting of the swash plate or, a swivel ring, and in the case shown solely for the tilting of the swash plate, or the swivel ring is responsible under the condition that the center of gravity of the swash plate or of the swivel ring is located both in the tilting point and in the geometric center of the swash plate or the swivel ring. This is a desirable ideal case of construction.
- the moment of deviation applies in general with reference to Fig.
- J yz should have a certain size J yz ⁇ ⁇ J 3 J 2 increases inevitably).
- Fig. 3 is a diagram for a nearly identical engine specified, this diagram is based on the following calculation scheme, where also ⁇ was varied from 0 ° to 16 °:
- FIGS. 2 and 3 reflect the state of the art.
- the aufzinde behavior is appropriate Fig. 2 Frequently detectable in current R134a series compressors.
- Fig. 3 one tries rather to convert this trend into the opposite, namely accordingly Fig. 3 ,
- the axial piston compressor can be used in particular as a compressor in the air conditioning system of a motor vehicle.
- translationally moving parts are understood, for example, axial piston, piston rod or sliding blocks, and under rotationally moving parts, for example, a swash plate, driver or the like.
- the moment M k, ges should be due to the translationally moving masses, in particular the piston, if necessary, including sliding blocks, piston rods od.
- the core of the present invention is therefore to match the geometry and dimensioning of the translationally moving parts on the one hand and rotationally moving parts on the other hand so that the consequent moments are always about the same size, so that the swashplate tilt angle at varying speeds substantially remains constant.
- the inventors have recognized that, however, an influence of the tilt angle of the swash plate can not be avoided.
- the courses of these angular functions are in Fig. 1 shown. It can be deduced from this that the influence is very small with a small tilt angle, but then increases considerably with larger tilt angles.
- the swash plate tilt angles are limited by a minimum value ⁇ min and a maximum value ⁇ max . Conceivable are limits of 0 ° on the one hand and 30 ° on the other. In practice, the minimum and maximum values are between about 0.6 ° and 18 °. Building on this is off Fig.
- the engine should be designed so that at least approximately the aforementioned undesirable behavior with respect to the speed change at different tilt angles is greatly reduced.
- the Fig. 4 shows the tilting characteristic of the swashplate for an engine, for which at a tilt angle of 1 °, the mass forces / moments are constructively adjusted so that réellestende and abregder tipping moments approximately compensate.
- the corresponding calculation scheme is as follows:
- Tilt characteristic shown refers to a pressure of 120 bar on the high pressure side and 35 bar on the suction side at speeds of: 600 rev / min, 1200 rev / min, 2500 rev / min, 5000 rev / min, 8000 rev / min and 11000 / min.
- the torque balance for a minimum tilt angle of 1 ° is calculated and adjusted by appropriate selection of the swashplate geometry.
- the inner and outer diameter of the swivel disk were left unchanged, only the height of the swash plate is varied for adaptation.
- the mass is set constant with 45 g for all further calculations.
- Fig. 5 also leaves a similar behavior as Fig. 4 detect; however, the effect of regulation was slightly reduced.
- the height of the swash plate was slightly increased, from 13.130 mm to 13.404 km.
- Fig. 6 and the following calculation scheme shows the control behavior of a swivel ring engine, which is dimensioned such that at a tilt angle of 16 ° takes place a moment compensation, the tilt angle of 16 ° should be equal to ⁇ max .
- the height of the swivel disc has been adjusted to 14.292 mm. It should be noted at this point that, of course, other swash plate parameters can be used for the adjustment of the mass moment of inertia. For ease of comparison, however, the parameter "swash plate height" has been selected by way of example only.
- the control behavior of the swash plate according to Fig. 6 shows a particularly desired result.
- the entire working range of the swash plate ie from ⁇ min to ⁇ max, there is no significant réellestenden effect of moments of moving masses;
- a wide dispersion of the characteristic curves is avoided by virtue of the fact that there is an intersection or convergence of the characteristic curves at maximum tilt angle, ie ⁇ max .
- the sum of the momentum of the up-regulating and regulating mass forces is approximately zero in the range between the mean and maximum tilt angle, in particular at the maximum tilt angle.
- the instantaneous equilibrium mentioned here can be checked without the compressor having to be put into operation for this purpose.
- the characteristic curves can be calculated from the measured geometry and the measured component masses. Possibly. must also be determined the focus of the swash plate.
- FIGS. 7 and 8 show a variant of the embodiment according to Fig. 6 , Above all, the show FIGS. 7 and 8 in that a torque compensation is also possible for a virtual tilt angle, for example a tilt angle whose magnitude is above ⁇ max . If, for example, the working range of the swivel disk tilt angle extends from 1 ° to 16 °, the design of the engine can be carried out in such a way that the torque sum is zero at a virtual tilt angle of 22 °.
- the characteristic curves are calculated with a spring constant with respect to the return spring (return in the direction of the minimum stroke) of 60 N / mm.
- the spring constant chosen smaller be the characteristics would be less sloping towards greater angles of tilt. If the spring constant were to be chosen to be larger, the characteristic curves would be more declining in the direction of larger tilt angles.
- Each 5000 RPM curve is representative of a set of curves at a particular operating point. If it is considered that a certain control pressure of at least 2-3 bar above the suction pressure is required, a favorable control behavior is achieved in that the characteristics have a certain, if possible in a wide range linear slope. This makes it plausible that a closely spaced "characteristic curve" is more in the desired range of the map for all operating ranges than control curves, which drift apart more strongly, as in the FIGS. 2 and 3 is shown.
- Fig. 9 to 12 is a preferred embodiment of an advantageous Schwenkusionn- or swivel ring mechanism shown.
- This mechanism or the corresponding swivel ring engine is designated by the reference numeral 100. It comprises an adjustable in their inclination to a drive shaft 104, rotationally driven by the drive shaft, in this case annular swash plate or swivel ring 107, said swivel ring both with an axially slidably mounted on the drive shaft 104 sliding sleeve 108 and with a distance from the Drive shaft 104 is pivotally connected to this rotationally arranged support member 109.
- This articulated connection is as Axialabstützung trained, in particular the Fig. 10 and 11 reveal.
- the interaction of the pivot ring 107 with the axial piston corresponds to that of the prior art according to the DE 197 49 727 A1 ,
- the pivot bearing of the pivot ring 107 defines a transverse to the drive shaft 104 extending pivot axis 101.
- This pivot axis is further defined by two coaxially mounted on both sides of the sliding sleeve 108 bearing pin 102, 103 (see Fig. 11 ).
- These bearing pins 102, 103 are mounted in radial bores of the pivot ring 107.
- These radial holes are in Fig. 11 designated by the reference numeral 130.
- the sliding sleeve 108 can for this purpose on both sides additionally bearing sleeves 105, 106 (see Fig. 11 ), which bridge the annulus 119 between the sliding sleeve 108 and the pivot ring 107.
- the axial support of the pivot ring on the co-rotating with the drive shaft 104 supporting element 109 is effected by a pivotally connected to the pivot ring 107 support arc 110.
- This support arc 110 is formed so that it overlaps an effective between piston and swivel joint assembly, in such a way that regardless of the inclination of the pivot ring 107, a collision between this and the support arc 110 on the one hand and a joint assembly comprising a piston foot 111 on the other hand is excluded (see Fig. 10 ).
- the piston associated with the piston 111 is identified by the reference numeral 118.
- the support member 109 is part of a rotatably connected to the drive shaft 104 disc 112th
- the support surface of the arc 110 extends approximately concentric with the center of the effective between the piston 118 and pivot ring 107 hinge assembly.
- the axial support is therefore effective outside of the aforementioned joint arrangement, with the result that the joint arrangement, which is effective between the piston and swivel ring, is not affected by axial support measures. This applies in particular to the dimensioning of the aforementioned joint arrangement.
- the joint arrangement as in the prior art by two spherical segment-like hinge blocks 121, 122 (see Fig. 10 ) defined, between which the pivot ring 107 slidably engages.
- the spherical bearing surfaces of the hinge blocks 121, 122 are corresponding spherical troughs assigned to the mutually facing end faces of the piston foot 111.
- the support surface on the support member 109 for the support sheet 110 is formed as a circular arc-shaped or cylindrical bearing surface 123.
- the support sheet 110 is slidably mounted in the radial direction relative to the pivot ring 107.
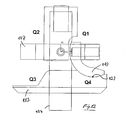
- Fig. 12 the engine described in four areas or quadrants Q1, Q2, Q3 and Q4 with respect.
- Drive shaft 104 and pivot ring 107 is divided.
- the first quadrant Q1 is bounded by the drive shaft 104 and the piston support front side, ie the piston facing side of the pivot ring 107.
- the remaining quadrants join the quadrant Q1 counterclockwise about the pivot axis of the pivot ring 107.
- the coordinate z extends parallel to the drive shaft center axis or preferably extends in this.
- the coordinate y extends perpendicular thereto.
- Offset acts as an adjuster. That is, the center of gravity of the swash plate is either in the second or in the fourth quadrant, ie in Q2 or Q4.
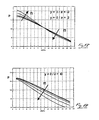
- Fig. 14a shows the control behavior for a center of gravity that coincides with the tilt axis.
- This shift in emphasis results in the formation of an additional (partial) moment, which has an upward effect.
- the variation of the torque is not so great that it can be said that the higher the speed, the more the characteristic curves can be shifted to higher pressures. In principle, it is possible thereby to push the curves a little further in a narrow band. According to Fig.
- Fig. 14b and 15b is shown comparatively the influence of the center of gravity. As an advantage it is seen that the characteristics can be shifted approximately parallel by the feature to higher pressures. It is desirable that the compressor decelerates in the higher speed range and up-regulates in the lower speed range. This is in Fig. 15a represented by the opposite arrows "n". The Fig. 14b and 15b correspond to the Fig. 14a and 15a , in each case in the range of small tilt angles and on an enlarged scale:
- Fig. 15b the speeds are staggered from bottom to top as follows: 600rpm, 1200rpm, 2500rpm, 5000rpm, 8000rpm and 11000rpm, with the curves for 600rpm and 1200rpm almost coincide. If the speed is increased to approx. 2500 rpm with a minimum tilt angle of 600 rpm or 1200 rpm, the tilt angle increases to 2.5 °.
- the minimum tilt angle is only about 0.6 °.
- an increase in the minimum tilt angle due to a speed increase already by a few 1/10 ° can therefore be very useful.
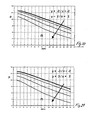
- the Fig. 16 to 19 show further examples of different center of gravity positions. This leads to the following findings:
- the engine Depending on the tilt angle, the engine provides an up or down regulation behavior.
- FIGS. 20 and 21 By way of example, the case is also shown that an additionally set-up by means of a corresponding center of gravity position has a regular effect.
- the focus is either in the first or third quadrant.
- the characteristics With increasing speed, the characteristics are due to such a center of gravity position shifted to smaller pressures.
- Such a dimensioning of the components may be attractive, in order to regulate with increasing compressor speed solely by the sum of the effective moments.
- the illustrated control characteristic has nothing to do with a compensation of inertial forces, since at no speed the tilt angle is kept constant.
- the compensation of the mass forces initially only relates to the compensation of the moments M k, ges and M sw in a predetermined tilt angle. In this criterion also falls the illustrated case "adjusting moment due to the center of gravity".
- the invention relates to a compensation of the moments M k, ges and M sw and an additional moment due to the center of gravity (Avemregelnd).
- the speed of the engine has only a moderate, if any, influence on the individual rotational speeds associated characteristics, if the angular functions tan ( ⁇ ) and sin (2 ⁇ ) have a significant effect. This is in any case small for small " ⁇ "
- the tilt angle of the swash plate or the swivel ring 107 changes at a speed increase from minimum to maximum by about 2 ° to 4 °, in particular under the condition of an approximately constant pressure in the engine room. This change means that the tilt angle is practically constant under the given conditions. Similarly, then the piston stroke is practically constant.
- the control characteristics are very close to each other and run almost parallel to each other. Accordingly, an optimal spring constant for a relatively narrow characteristic bundle can be set, with the result that the spring constant for all speeds between minimum and maximum speed is set almost optimally or can be adjusted. It is about 40 to 90 N / mm, in particular about 40 to 70 N / mm.
- the proportion J yz is smaller than the Steiner proportion y s ⁇ z s ⁇ m.
- the proportion J YZ always regulates the compressor, while the proportion y s ⁇ z s ⁇ m always corrects (set by the position in the quadrant Q2, Q4 according to FIG Fig. 12 ).
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Compressors, Vaccum Pumps And Other Relevant Systems (AREA)
Description
- Die Erfindung betrifft einen Axialkolbenverdichter, insbesondere Verdichter für die Klimaanlagen eines Kraftfahrzeuges, mit einem Gehäuse und einer in dem Gehäuse angeordneten, über eine Antriebswelle angetriebenen Verdichtereinheit zum Ansaugen und Verdichten eines Kältemittels, wobei die Verdichtereinheit in einem Zylinderblock axial hin- und herlaufende Kolben und eine die Kolben antreibende, mit der Antriebswelle drehende Schwenkscheibe (Schräg- oder Schwenkring oder Taumelscheibe) umfasst.
- Ein derartiger Axialkolbenverdichter ist zum Beispiel aus der
DE 197 49 727 A1 bekannt. Dieser umfasst ein Gehäuse, in dem in einer kreisförmigen Anordnung mehrere Axialkolben um eine rotierende Antriebswelle herum angeordnet sind. Die Antriebskraft wird von der Antriebswelle über einen Mitnehmer auf eine ringförmige Schwenkscheibe und von dieser wiederum auf die parallel zur Antriebswelle translatorisch verschiebbaren Kolben übertragen. Die ringförmige Schwenkscheibe ist an einer axial verschieblich an der Antriebswelle gelagerten Hülse schwenkbar gelagert. In der Hülse ist ein Langloch vorgesehen, durch das der erwähnte Mitnehmer hindurchgreift. Somit ist die axiale Beweglichkeit der Hülse auf der Antriebswelle durch die Abmessungen des Langloches begrenzt. Eine Montage erfolgt durch ein Hindurchstecken des Mitnehmers durch das Langloch. Antriebswelle, Mitnehmer, Schiebehülse und Schwenkscheibe sind in einem sog. Triebwerksraum angeordnet, in dem ein gasförmiges Arbeitsmedium des Verdichters mit einem bestimmten Druck vorliegt. Das Fördervolumen und damit die Förderleistung des Verdichters sind abhängig vom Druckverhältnis zwischen Saugseite und Druckseite der Kolben bzw. entsprechend abhängig von den Drücken in den Zylindern einerseits und im Triebwerksraum andererseits. - Eine etwas andere Bauart eines Axialkolbenverdichters ist zum Beispiel in der
DE 198 39 914 A1 beschrieben. Die Schwenkscheibe ist als Taumelscheibe ausgeführt, wobei zwischen Taumelscheibe und den Kolben eine gegenüber der Taumelscheibe gelagerte, drehfeste Aufnahmescheibe angeordnet ist. - Des weiteren wird auf folgenden Stand der Technik hingewiesen:
- Bei den in diesen Druckschriften beschriebenen Kompressoren geht es u.a. darum, Maßnahmen zu treffen, um die Unwucht des Triebwerks im Betrieb zu vermeiden oder zu reduzieren. Im übrigen ist den bekannten Konstruktionen gemeinsam, dass die rotierenden Bauteile gegenüber den translatorisch bewegten Teilen, nämlich Kolben, Kolbenstange etc. relativ groß und dementsprechend schwer gebaut sind. Des weiteren ist den bekannten Konstruktionen gemeinsam, dass auf die eigentliche Schwenkscheibenvorrichtung eine Zusatzscheibe durch einen geeigneten Koppelmechanismus einwirkt. Die mehreren rotierenden Bauteile sollen ein Aufstellen des Momentes der Schwenkscheibenvorrichtung in Richtung Minimalhub der Kolben bewirken, wodurch Einfluß auf das Regelverhalten genommen wird.
- Die erwähnten Konstruktionen sind allesamt relativ aufwendig, teuer, wenig kompakt und aus diesem Grunde für die heutzutage von der Automobilindustrie verlangten Kompressoren für Klimaanlagen ungeeignet.
- Auch bei Serienverdichtern, wie sie in Fahrzeugen eingesetzt werden, zielt man auf eine geeignete Dimensionierung der bewegten Bauteile (insbesondere Masse), um das gewünschte Regelverhalten zu erreichen. Der Serienverdichter 6SEU 12 C von DENSO weist zum Beispiel ein Triebwerk mit den folgenden, für das Regelverhalten relevanten Massen auf:
Bauteil Anzahl Masse Bauteil [g] Masse gesamt [g] Kolben 6 41 246 Gleitstein 12 5 60 translatorisch bewegte Massen 306 g Schrägscheibe 1 391 391 Führu ngsstifte 2 20 40 rotato risch bewegte Massen 431 g - Die vorgenannten Zahlen lassen erkennen, dass eine beträchtliche Bauteilmasse für rotatorisch bewegte Teile vorgesehen ist. Damit versucht man, eine ausreichende Gegen kraft bzw. ein ausreichendes Gegenmoment in bezug auf die translatorisch bewegten Massen herzustellen. Dieser Grundgedanke liegt auch der
DE 198 39 914 A1 zugrunde, wo eben die rotierende Masse der Schwenkscheibe bzw. des schwenkbaren Anteils derselben derart bemessen ist, dass die beim Drehen der Antriebsscheibe auftretenden Fliehkräfte ausreichen, um der Schwenkbewegung der Schwenkscheibe bewusst regelnd entgegenzutreten und damit den Kolbenhub und somit die Fördermenge zu beeinflussen, nämlich zu verringern bzw. zu begrenzen bzw. insbesondere konstant zu halten. - Die Einflußgrößen, die als Momente um das Kippzentrum einer Schwenkscheibenvorrichtung wirken, sind im einzelnen folgende Momente, wobei in Klammern jeweils die Richtung der Momente angegeben ist und (-) abregelnd (in Richtung eines Minimalhubs) und (+) aufregelnd (in Richtung des Maximalhubs) bedeuten:
- Moment infolge der Gaskräfte in den Zylinderräumen (+)
- Moment infolge der Gaskräfte aus dem Triebwerksraum (-)
- Moment infolge einer Rückstellfeder (-)
- Moment infolge einer Aufstellfeder (+)
- Moment infolge rotierender Massen (-); inklusive Moment infolge Schwerpunktlage (zum Beispiel Schwenkscheibe: Kippposition ≠ Massenschwerpunkt): kann (+) oder (-) sein
- Moment infolge der translatorisch bewegten Massen (+)
- In bezug auf den erwähnten Verdichter 6SEU 12 C von DENSO, der die typische Bauform eines Schwenkscheibenverdichters repräsentiert, ist zu bemerken, dass die Masse einer solchen Schwenkscheibe nicht beliebig erhöht werden kann, um das Regelverhalten damit zu verändern. Das liegt daran, dass bei den Verdichtern der beschriebenen Art der Massenschwerpunkt der Schwenkscheibe in der Regel einen deutlichen Abstand zum Kippgelenk der Schwenkscheibe aufweist. Diese Konstruktion begründet sich im wesentlichen damit, dass die Schwenkscheibe zusätzlich zu einer geeigneten Führung auf der Antriebswelle über einen Stellmechanismus mit der Antriebswelle oder ein mit der Antriebswelle verbundenes Bauteil gekoppelt werden muß.
- Der erwähnte Abstand vom Schwerpunkt der Schwenkscheibe und des Kippgelenks derselben führt zu einer Unwucht des Triebwerkes, insbesondere in Abhängigkeit vom Schwenkscheibenkippwinkel (der Schwerpunkt wandert "wie bei einer Schaukel" unterhalb des Kippgelenkes), und führt im ungünstigsten Fall zu einer aufregelnden Eigenschaft (sog. "Schwerpunktlage").
- Somit ist bei den Verdichtern nach dem Stand der Technik, und zwar sowohl nach dem druckschriftlichen als auch tatsächlich praktizierten Stand der Technik ein Kompromiß zu schließen dahingehend, dass eine vorbestimmte Masse der Schwenkscheibe bereitgestellt wird, um ein Gegenmoment zu den translatorisch bewegten Massen herzustellen. Andererseits darf die Masse der Schwenkscheibe aber auch nicht zu groß ausgelegt werden, da dann die Unwucht des Triebwerkes übermäßig würde. Im übrigen, bei Ausbildung einer Schwenkscheibe in Form eines Schwenkringes wird die Erhöhung der Masse desselben durch die Bauhöhe begrenzt.
- Um diesem Problem zu begegnen, hat man bereits vorgeschlagen, die Kolben, d.h. die translatorisch bewegten Massen möglichst gering, d.h. leicht zu bauen, z.B. aus Aluminium oder anderen Werkstoffen mit geringerer spezifischer Dichte. Auch gibt es diesbezüglich den Vorschlag, Hohlkolben zu verwenden.
- Des weiteren wird auf den Verdichter gemäß der
EP 0 809 027 A1 verwiesen. Dort geht es um eine besondere Ausführungsform des Koppelmechanismus zwischen Antriebswelle und Schwenkscheibenvorrichtung. Der Koppelmechanismus ist für Hochdruck ausgelegt, zum Beispiel dann, wenn als Kältemittel R744 eingesetzt wird. Des weiteren geht es bei dem zuletzt genannten Stand der Technik auch um eine sog. Konstantregelung der Fördermenge. Es wird vorgeschlagen, die Kinematik des Verdichters so zu konzipieren, dass die auf die Schwenkscheibe wirkenden, abregelnden Kippmomente deutlich gegenüber den aufregelnden Kippmomenten dominieren. Dabei sei darauf hingewiesen, dass der Begriff "Fördermenge" relativ unscharf ist. Die Fördermenge könnte als konstant angesehen werden, wenn sich z.B. bei Verdoppelung der Drehzahl der Kippwinkel der Schwenkscheibe halbiert. Damit wäre geometrisch die Fördermenge konstant. Natürlich wirken auch noch andere Parameter auf die Fördermenge ein, wenn sich der Kippwinkel der Schwenkscheibe ändert, z.B. Liefergrad, Ölwurf od. dgl.. - Für eine Konstantregelung der Fördermenge bei wechselnden Drehgeschwindigkeiten wird das rückstellende Drehmoment der Schwenkscheibe ausgenutzt, da die Schwenkscheibe ihrer Schrägstellung aufgrund der dynamischen Kräfte am mitdrehenden Scheibenteil entgegenwirkt. Dieses Verhalten kann durch die Kraft einer Feder unterstützt werden, so dass die bei ansteigender Drehgeschwindigkeit bzw. Drehzahl zunehmende Fördermenge durch Rückstellung der Schräg- bzw. Schwenkstellung der Schwenkscheibe zumindest teilweise kompensiert wird.
- Wie oben bereits dargelegt, kann prinzipiell ein solches Verhalten erreicht werden, indem man z.B. eine Zusatzmasse in das Triebwerk integriert, deren Massenträgheit sich über einen Koppelmechanismus auf die Schwenkscheibe auswirkt. Weiterhin wurde ausgeführt, dass sich bei Verdichtern, wie sie gegenwärtig in Kraftfahrzeugen eingesetzt werden, die Masse der Schwenkscheibe nicht beliebig groß wählen lässt, ohne andere Nachteile in Kauf nehmen zu müssen. Dies gilt insbesondere auch für die Lehre gemäß der
DE 198 39 914 A1 bzw. derEPA-115 1197 . Die dort vorgeschlagene Regelung mit der Masse der rotierenden Bauteile kann zu einem Regelverhalten führen, durch das die Fördermenge weitgehend drehzahlunabhängig sein soll. Dies ist jedoch nicht zwangsläufig. Es kann z.B. auch zu einer Überkompensation kommen. Die Auslegungskriterien sind sehr unscharf. Der Grund dafür liegt darin, dass die Masse der rotierenden Bauteile das Aufstellmoment der Schwenkscheibe lediglich proportional beeinflusst, die Drehzahl (ω) aber quadratisch. D.h., die Fördermenge lässt sich nur im höheren Drehzahlbereich (hier spielt die Dynamik eine Rolle) und für genau 2 Drehzahlen kompensieren. - Des weiteren sind Verdichter bekannt, insbesondere Serienverdichter für R134a, bei denen sich allein aufgrund der wirkenden Momente von aufregelnden und abregelnden Massenkräften in der Tendenz das Hubvolumen vergrößert. Durch entsprechenden Regeleingriff der eingesetzten Regelventile muß das ggf. kompensiert werden. Bei neueren Entwicklungen, insbesondere für CO2-Verdichter strebt man danach, dieses Verhalten umzukehren. Der notwendige Regeleingriff kann dann vermindert oder sogar entbehrlich werden.
- Zum besseren Verständnis ist das beschriebene Kippverhalten infolge einer Drehzahlschwankung in den
Fig. 2 und 3 dargestellt.Fig. 2 zeigt die Abhängigkeit der Triebwerksraum-Druckdifferenz bezogen auf den Saugdruck über dem Kippwinkel α bzw. "alpha" der Schwenkscheibe. Für die Berechnung wurden exemplarisch folgende Drücke unterstellt: - Hochdruck 120 bar und Saugdruck 35 bar.
- Gerechnet wurde weiterhin mit Drehzahlen:
- 600 U/min, 1200 U/min, 2500 U/min, 5000 U/min, 8000 U/min und 11000 U/min.
- Zu erkennen sind in
Fig. 2 allerdings nur fünf der sechs gerechneten Verläufe. Das liegt daran, dass die Verläufe für die Drehzahlen 600 U/min und 1200 U/min im wesentlichen vollständig übereinander liegen (wegen fehlender Dynamik); deshalb ist die im Stand der Technik geförderte "drehzahlunabhängige Fördermenge" eher eine Wunschvorstellung, die mit den dargelegten Maßnahmen nicht erfüllbar ist. - Anhand des Diagramms gemäß
Fig. 2 läßt sich gut erkennen, dass sich Verläufe ergeben, die eine Verstellung der Schwenkscheibe zu größeren Kippwinkeln verursachen, wenn sich die Drehzahl erhöht. Der Berechnung lag ein Schwenkring zugrunde mit einem vorbestimmten Innen- und Außendurchmesser und einer vorbestimmten Höhe. - Daneben ist die Kolbenmasse relevant, der Teilkreisdurchmesser, auf dem die Kolben liegen, und die Anzahl der Kolben.
- Der Schwenkring hat vorzugsweise ein Massenträgheitsmoment J2 = Jη bzw.
J = m/4 (ra 2 + ri 2 + h2/3), das größer ist als 100.000 gmm2. Vorzugsweise ist das Massenträgheitsmoment größer als J=200.000-250.000 gmm2. - Weiter hat der Schwenkring vorzugsweise ein Massenträgheitsmoment von

- Nachstehend ist die Herleitung des sog. Deviationsmomentes angegeben, welches für das Kippen der Schwenkscheibe bzw, eines Schwenkringes maßgeblich ist, und zwar im dargestellten Fall allein für das Kippen der Schwenkscheibe, bzw. des Schwenkringes verantwortlich ist unter der Voraussetzung, dass der Massenschwerpunkt der Schwenkscheibe bzw. des Schwenkringes sowohl im Kipppunkt als auch im geometrischen Mittelpunkt der Schwenkscheibe bzw. des Schwenkringes liegt. Hierbei handelt es sich um einen anzustrebenden Idealfall der Konstruktion. Für die Herleitung des Deviationsmomentes gilt ganz allgemein unter Bezugnahme auf
Fig. 13 :

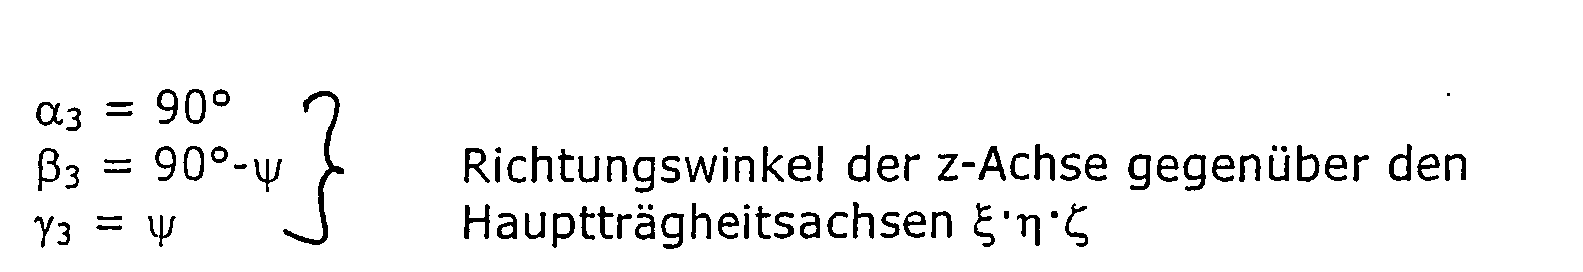


- Ziel: Jyz soll eine bestimmte Gröβe haben
Jyz ↑ } J3 ↑ J2 erhöht sich zwangsläufig!) - Deviationsmoment

- Unabhängig von
Fig.13 gilt: - Moment infolge Massenkraft der Kolben


-


- Dabei bedeuten die oben verwendeten Größen was folgt:
- θ
- Drehwinkel der Welle (wobei die vor- und nachstehenden Betrachtungen der Einfachheit halber für θ=0 angestellt werden)
- η
- Anzahl der Kolben
- R
- Abstand der Kolbenachse zur Wellenachse
- ω
- Wellendrehzahl
- α
- Kippwinkel des Schwenkringes/Schwenkscheibe
- mk
- Masse eines Kolbens inklusive Gleitsteine bzw. Gleitsteinpaar
- mk,ges
- Masse aller Kolben inklusive Gleitsteine
- msw
- Masse des Schwenkringes
- ra
- Außenradius des Schwenkringes
- ri
- Innenradius des Schwenkringes
- h
- Höhe des Schwenkringes
- ρ
- Dichte des Schwenkringes
- V
- Volumen des Schwenkringes
- βi
- Winkelposition des Kolbens i
- zi
- Beschleunigung des Kolbens i
- Fmi
- Massenkraft des Kolbens i (inklusive einem Gleitsteinpaar)
- M(Fmi)
- Moment infolge der Massenkraft des Kolbens i
- Mk,ges
- Moment infolge der Massenkraft aller Kolben
- Msw
- Moment infolge des Aufstellmomentes des Schwenkringes/Schwenkscheibe infolge des Deviationsmoments (Jyz)
- J =
- f (ρ , r, h) Massenträgheitsmoment
- Konkret lag der
Fig. 2 folgende Kippmomentbestimmung der Schwenk- bzw. Schrägscheibe zugrunde, wobei α von 0° bis 16° variiert wurde:
- Es lässt sich erkennen, dass der Einfluß der Kolbenmassen überwiegt und sich damit das aufregelnde Verhalten der Schräg- bzw. Schwenkscheibe bei steigender Drehzahl ergibt.
- Es handelt sich also um den Fall Mk,ges > Msw
- In
Fig. 3 ist ein Diagramm für ein nahezu identisches Triebwerk angegeben, wobei sich dieses Diagramm nach folgendem Berechnungsschema ergibt, wobei auch hier α von 0° bis 16° varriert wurde: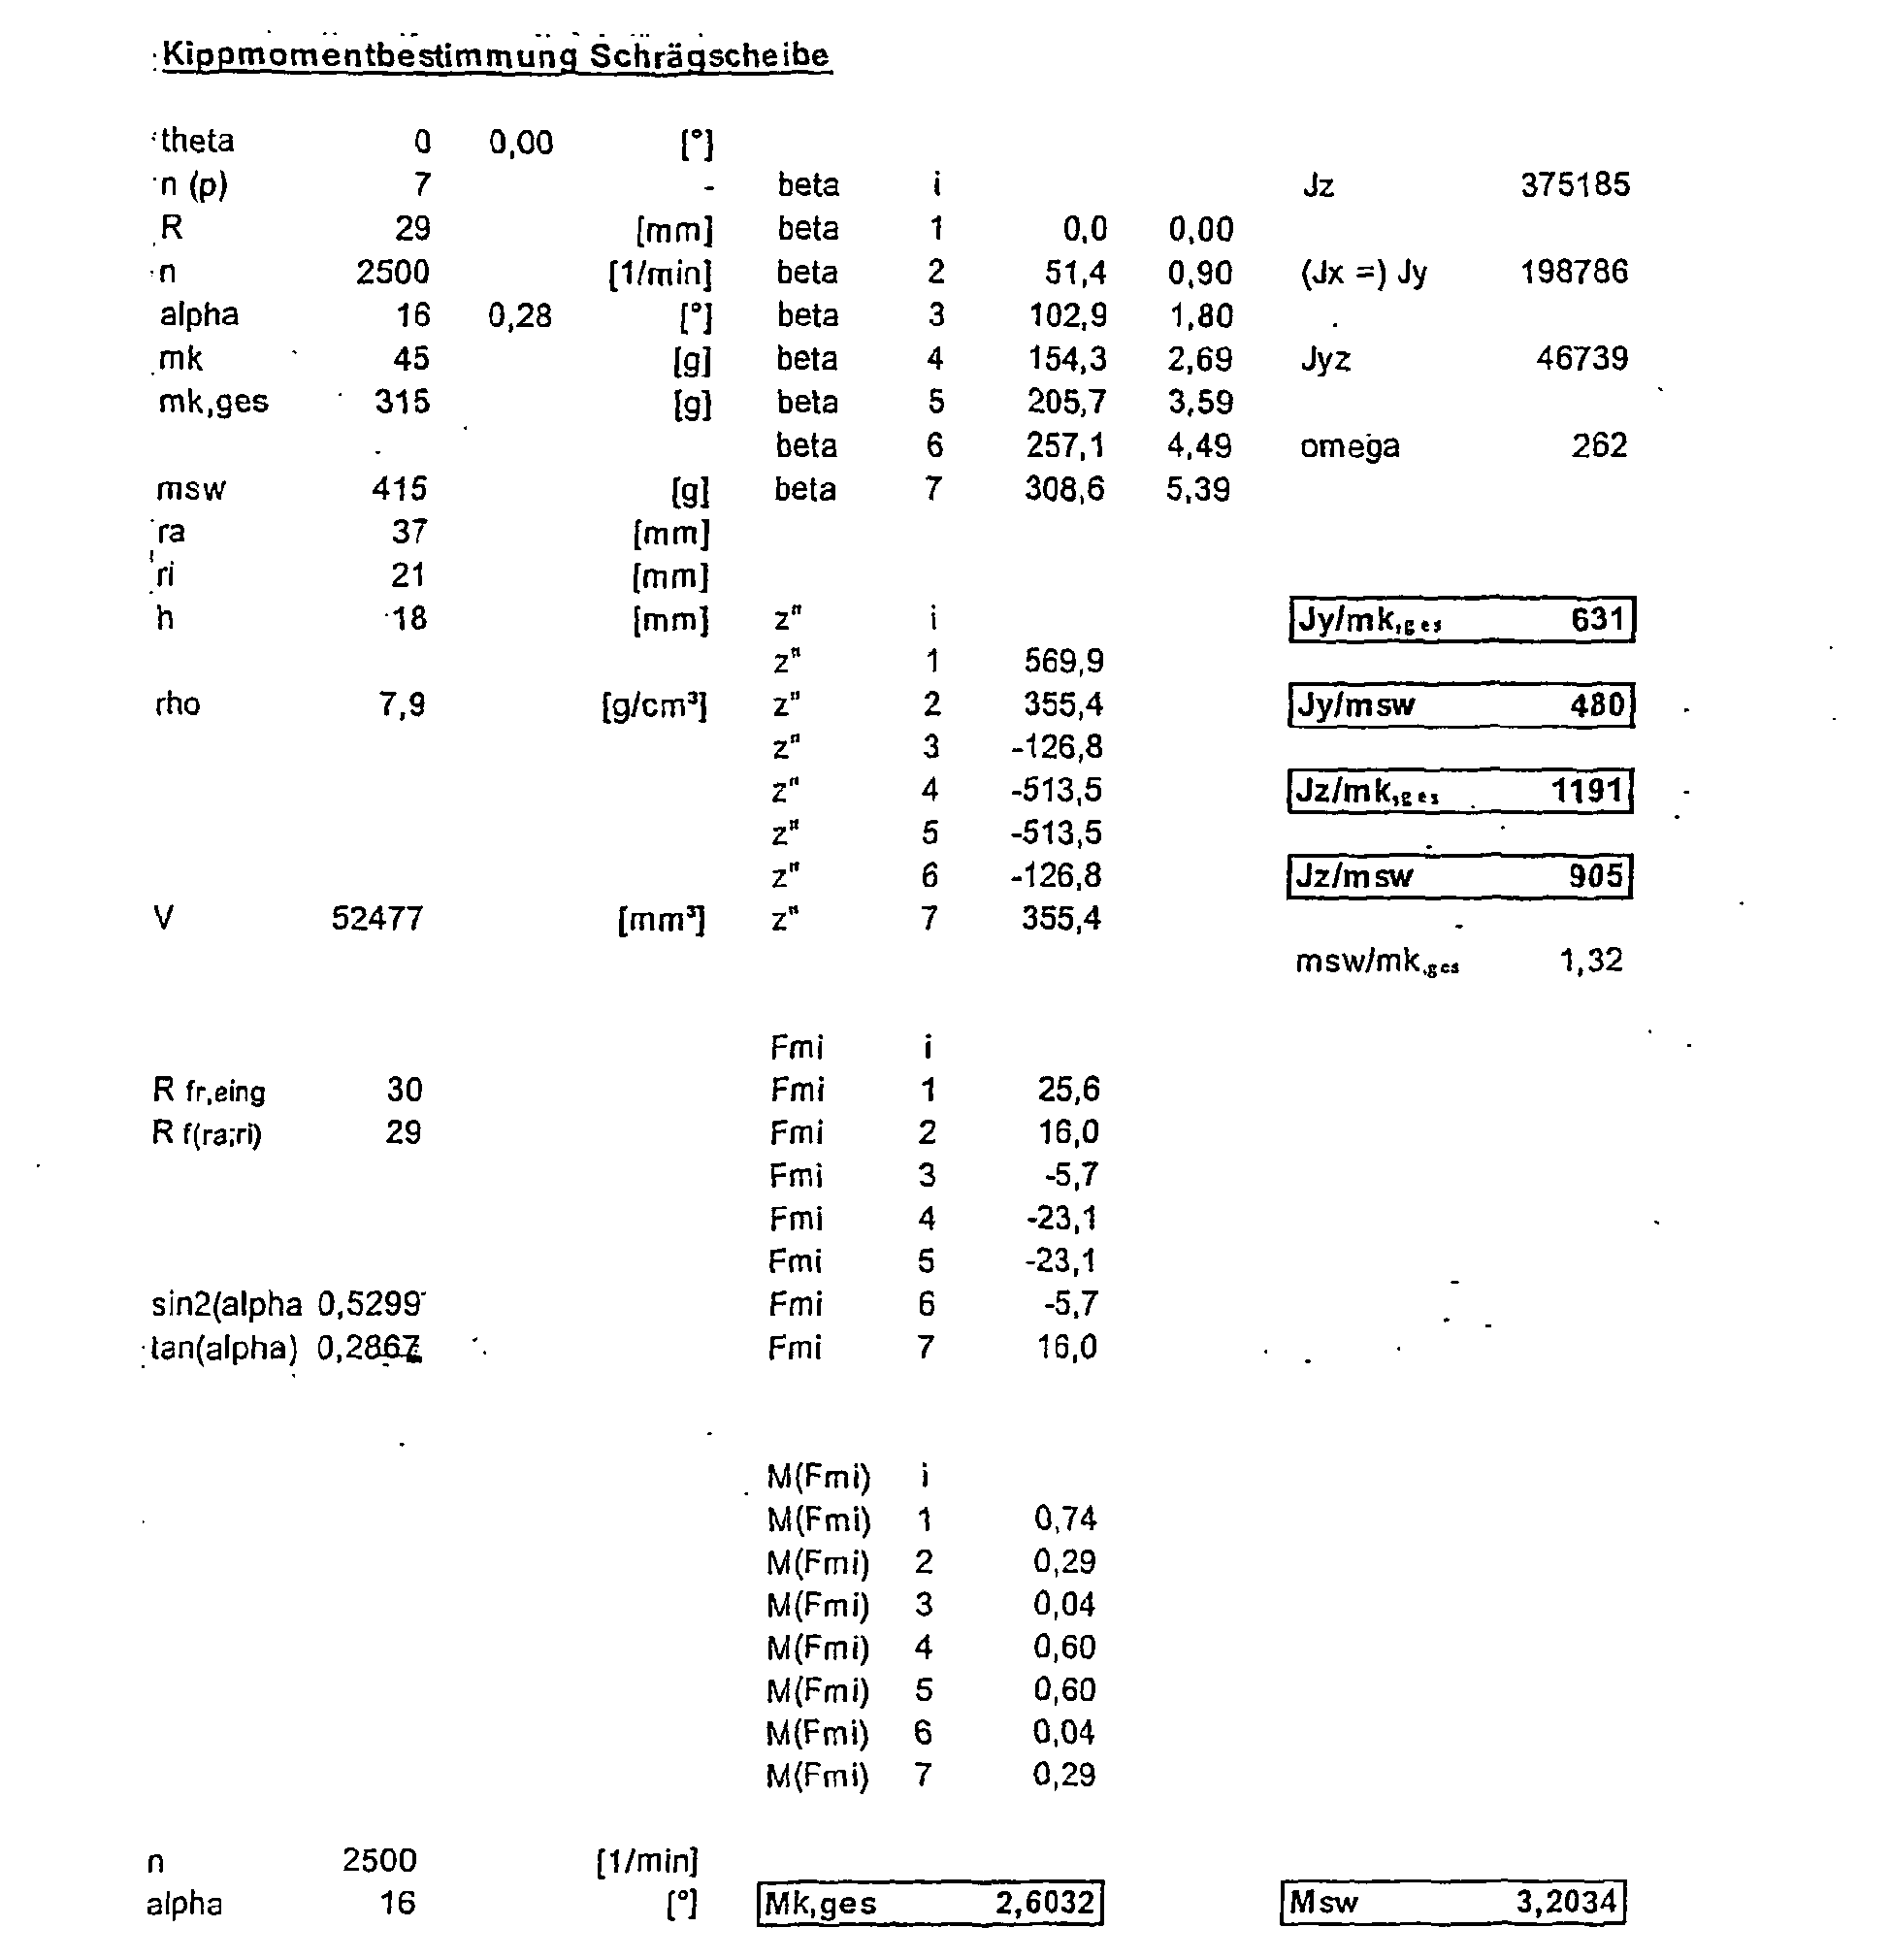
- Hier liegt der Fall Mk,ges < Msw vor.
- Dieses Berechnungsschema zeigt, dass im Vergleich zu der Berechnung zu
Fig. 2 die Dicke bzw. Höhe der Schräg- bzw. Schwenkscheibe von 10 mm (Fig. 2 ) auf 18. mm (Fig. 3 ) erhöht worden ist. Das hat zur Konsequenz, dass das relevante Massenträgheitsmoment Jz vergleichsweise auf den etwa doppelten Wert ansteigt. InFig. 3 ist ein abregelndes Verhalten des Schwenkscheibentriebwerkes zu erkennen. Angedeutet wird dieser Trend durch den Pfeil "n" inFig. 3 , wobei "n" die Drehzahl der Schwenkscheibe bzw. Antriebswelle bedeutet. Die gleiche Bedeutung hat natürlich der Pfeil "n" inFig. 2 , nur ist dort der Pfeil umgekehrt gerichtet, wodurch ein Aufregeln mit zunehmender Drehzahl angezeigt werden soll. - Die
Fig. 2 und 3 geben den Stand der Technik wieder. Dabei ist das aufregelnde Verhalten entsprechendFig. 2 bei gegenwärtigen R134a Serienverdichter häufig feststellbar. Bei neueren Entwicklungen versucht man eher, diesen Trend in das Gegenteil zu wandeln, nämlich entsprechendFig. 3 . - Ausgehend von dem genannten Stand der Technik ist es Aufgabe der vorliegenden Erfindung, einen Axialkolbenverdichter der eingangs genannten Art zu schaffen, auf dessen Schwenkscheiben-Vorrichtung Drehzahlschwankungen einen minimalen Einfluß haben, d.h. nicht die Förderleistung, sondern der Kippwinkel der Schwenkscheibe soll von der Drehzahl möglichst wenig beeinflusst sein.
- Diese Aufgabe wird erfindungsgemäß durch die kennzeichnenden Merkmale des Anspruches 1 gelöst, wobei vorteilhafte Weiterentwicklungen und Details der Erfindung in den Unteransprüchen beschrieben sind. Der Axialkolbenverdichter kann insbesondere als Verdichter in der Klimaanlage eines Kraftfahrzeuges eingesetzt werden. Unter translatorisch bewegten Teilen werden beispielsweise Axialkolben, Kolbenstange oder Gleitsteine verstanden, sowie unter rotatorisch bewegten Teilen beispielsweise eine Schwenkscheibe, Mitnehmer oder dergleichen. Das Moment Mk,ges soll dabei infolge der translatorisch bewegten Massen, insbesondere der Kolben, gegebenenfalls einschließlich Gleitsteine, Kolbenstangen od. dgl., etwa gleich dem Moment MSW infolge des Deviationsmoments sein.
- Der Kern der vorliegenden Erfindung liegt also darin, die Geometrie und Dimensionierung der translatorisch bewegten Teile einerseits und rotatorisch bewegten Teile andererseits so aufeinander abzustimmen, dass die dadurch bedingten Momente stets etwa gleich groß sind, so dass der Schwenkscheiben-Kippwinkel bei sich ändernden Drehzahlen im wesentlichen konstant bleibt.
- Dadurch erhält man folgende Vorteile:
- günstiges dynamisches Verhalten: vermindertes Aufschwingen und Gegenregeln durch Ventile;
- Verminderung der Streuung der Kennlinien; dadurch kann bei der Auslegung jeder Betriebspunkt optimal berücksichtigt bzw. im Kennfeld platziert werden (besonders interessant bei CO2-Verdichtern, da bei diesen im Vergleich zu R134a-Verdichtern neben den AC(Air Conditioning)-Betriebspunkten auch die HP(Heat-Pump)-Betriebspunkte berücksichtigt werden müssen);
- durch Überlagern eines Momentes infolge Schwerpunktlage kann man in etwa die eingestellten Verläufe der Kennlinien erhalten, diese aber gezielt verschieben.
- Erfindungsgemäß gilt es also, die Summe der translatorischen und rotatorischen Momente auf "Null" einzustellen. Aus den oben genannten Gleichungen für Msw infolge (Deviationsmoment) und Mk,ges ergibt sich, dass sich bei Gleichstellung dieser beiden Momente der Drehzahleinfluß "ω2" herauskürzt.
- Des weiteren haben die Erfinder erkannt, dass sich aber ein Einfluß des Kippwinkels der Schwenkscheibe nicht vermeiden lässt. Dieser ergibt sich aus den Verläufen von tan(alpha) und sin(2alpha). Die Verläufe dieser Winkelfunktionen sind in
Fig. 1 dargestellt. Daraus lässt sich ableiten, dass der Einfluß bei kleinem Kippwinkel sehr gering ist, bei größeren Kippwinkeln dann aber beträchtlich zunimmt. In der Regel werden die Schwenkscheiben-Kippwinkel durch einen minimalen Wert αmin und einem maximalen Wert αmax limitiert. Denkbar sind Grenzen von 0° einerseits und 30° andererseits. In der Praxis liegen die Minimal- und Maximalwerte zwischen etwa 0,6° und 18°. Darauf aufbauend ist ausFig. 1 erkennbar, dass man im zuletzt genannten Bereich etwa mit einer Abweichung von 13% rechnen muß. Das heißt, wenn für einen minimalen Kippwinkel konstruktiv ein Gleichgewicht zwischen aufregelnden und abregelnden Massen verwirklicht würde, so muß am entgegengesetzten Limit der Schwenkscheibe dennoch mit einem unerwünschten Kippverhalten (Drehzahleinfluß infolge des Kippwinkels) rechnen. - Mit der vorliegenden Erfindung soll das Triebwerk so ausgelegt sein, dass zumindest näherungsweise das erwähnte unerwünschte Verhalten hinsichtlich der Drehzahländerung bei unterschiedlichen Kippwinkeln stark reduziert ist.
- Die
Fig. 4 zeigt die Kippcharakteristik der Schwenkscheibe für ein Triebwerk, für welches bei einem Kippwinkel von 1° die Massenkräfte/Momente konstruktiv so eingestellt sind, dass sich aufregelnde und abregelnde Kippmomente in etwa ausgleichen. Das entsprechende Berechnungsschema lautet wie folgt:

- Die in
Fig. 4 dargestellte Kippcharakteristik bezieht sich auf einen Druck von 120 bar an der Hochdruckseite und 35 bar an der Saugseite bei Drehzahlen von: 600 U/min, 1200 U/min, 2500 U/min, 5000 U/min, 8000 U/min und 11000 U/min. Im vorstehenden Berechnungsschema ist die Momentenbilanz für einen minimalen Kippwinkel von 1° berechnet und durch entsprechende Auswahl der Schwenkscheibengeometrie eingestellt. Für alle weiteren Rechnungen wurden Innen- und Außendurchmesser der Schwenkscheibe unverändert gelassen, lediglich die Höhe der Schwenkscheibe wird zur Anpassung variiert. Im Bereich der Kolben wird für alle weiteren Berechnungen die Masse konstant mit 45 g angesetzt. Zunächst liegt zur Vereinfachung der Bilanz der Momente der Schwerikscheiben-Schwerpunkt direkt im Kippgelenk der Schwenkscheibe. Die Position der Kolben wird näherungsweise durch die Schwenkscheiben-Geometrie über den Zusammenhang (ra+ri)/2 festgelegt. Die verwendeten Zahlen und Angaben sind lediglich beispielhaft anzusehen; qualitativ sind die Zusammenhänge aber auch für andere Annahmen repräsentativ. Das hier behandelte Beispiel bezieht sich auf einen Verdichter für die CO2-Applikation. - Das in
Fig. 4 dargestellte Diagramm zeigt ein wenig befriedigendes Ergebnis im Regelverhalten bei größeren Kippwinkeln. Der Verdichter regelt allein aufgrund der Kippmomente infolge der translatorisch bewegten Kolben stark auf. Aufgrund der vorstehenden Zielsetzung ist dieses Ergebnis nicht gerade optimal. Der Ausgleich der Kippmomente bei einem minimalen Kippwinkel von α= 1° wird dadurch demonstriert, dass bei diesem Kippwinkel Mk,ges nahezu gleich Msw ist. - Dem in
Fig. 5 dargestellten Diagramm liegen die nachstehende Berechnung und Ergebnisse zugrunde:

-
Fig. 5 läßt ebenfalls ein ähnliches Verhalten wieFig. 4 erkennen; allerdings wurde der Effekt des Aufregelns leicht vermindert. Bei der Berechnung wurde bezogen auf die Berechnung zuFig. 4 folgendes verändert: - Als Kippwinkel zur Einstellung der Bilanz der relevanten Momente auf Null ist ein mittlerer Kippwinkel von α= 8° gewählt worden.
- Um das Trägheitsmoment der Schwenkscheibe entsprechend anzupassen, wurde die Höhe der Schwenkscheibe geringfügig vergrößert, und zwar von 13,130 mm auf 13,404 km.
- Die Momentenbilanz im Berechnungsschema weist einen Ausgleich der Momente bei dem Kippwinkel von 8° auf. Zu erkennen ist auch, dass die einzelnen Kennlinien im Bereich niedrigerer Drehzahlen sehr eng beieinander liegen und sogar leicht abregelnd wirken. Die Linien weisen dann etwa bei einem Kippwinkel α= 8° einen Schnittpunkt auf und werden danach wieder aufregelnd separiert.
- Anhand der weiteren Figuren soll nun die Erfindung und das Ziel der vorliegenden Erfindung näher beschrieben werden. Im einzelnen zeigen die Figuren was folgt:
- Fig. 6
- das Regelverhalten einer Schwenkscheibe, die erfindungsgemäß ausgelegt ist;
- Fig. 7
- das Regelverhalten einer Schwenkscheibe, die ebenfalls erfindungsgemäß, jedoch gegenüber
Fig. 6 anders ausgelegt ist; - Fig. 8
- das Regelverhalten einer Schwenkscheibe gemäß Erfindung für eine einzige Drehzahl von n = 5000 U/min unter Variation des Betriebspunktes (unterschiedlich eingestellter Hochdruck und Saugdruck);
- Fig. 9
- eine bevorzugte Ausführungsform eines Schwenkring-Triebwerkes für einen Axialkolbenverdichter in perspektivischer Ansicht;
- Fig. 10
- das Schwenkring-Triebwerk gemäß
Fig. 9 im Axialschnitt Längslinie II-II inFig. 9 ; - Fig. 11
- das Triebwerk gemäß
Fig. 9 in Explosionsdarstellung; - Fig. 12
- die Einteilung des Triebwerkes gemäß
Fig. 9 in vier Quadranten Q1, Q2, Q3 und Q4; - Fig. 13
- eine schematische Darstellung der Koordinaten eines Schwenkscheiben-Mechanismus zur Berechnung des Massenträgheitsmomentes;
- Fig. 14a - 21
- den Einfluß der Lage des Schwerpunktes der Schwenkscheibe relativ zur Kippachse, wobei die Kippachse den Nullpunkte für die Koordinaten y und z definieren.
-
Fig. 6 und das nachstehende Berechnungsschema

- Das Regelverhalten der Schwenkscheibe gemäß
Fig. 6 zeigt ein besonders gewünschtes Resultat. Im gesamten Arbeitsbereich der Schwenkscheibe, d.h. von αmin bis αmax gibt es keinen nennenswerten aufregelnden Effekt von Momenten bewegter Massen; eine breite Streuung der Kennlinien wird vermieden, und zwar dadurch, dass es einen Schnittpunkt oder ein Zusammenlaufen der Kennlinien bei maximalem Kippwinkel, d.h. αmax gibt. - Die Momentensumme der aufregelnden und abregelnden Massenkräften ist im Bereich zwischen mittlerem und maximalem Kippwinkel, insbesondere bei maximalem Kippwinkel etwa Null.
- An dieser Stelle sei auch darauf hingewiesen, dass sich die vorliegende Beschreibung nur auf die infolge der Schwenkscheibe und der Kolben und eventuell zusätzlichen Bauteilen wirkenden Massenkräfte, Trägheitskräften und den sich daraus ergebenden Momenten beziehen, die ein Verkippen der Schwenkscheibe beeinflussen. Dabei wird im vorliegenden Fall ein Triebwerk herangezogen, welches nur wenige Bauteile aufweist. Ausgehend von dem hier zugrunde liegenden Beispiel mit Schwenkscheibe, Gleitsteinen und Kolben sind natürlich auch komplexere Konstruktionen denkbar, wie etwa ein Taumelscheibenverdichter. Grundsätzlich gilt das hier Gesagte jedoch auch für diese komplexeren Baugruppen.
- Darüber hinaus ist das hier angesprochene Momentengleichgewicht überprüfbar, ohne dass dazu der Verdichter in Betrieb genommen werden muß. Ausgehend von der oben genannten Grundgleichung für den Momentenausgleich ist es offensichtlich, dass die Kennlinien errechnet werden können aus der gemessenen Geometrie und den gemessenen Bauteilmassen. Ggf. muß auch noch der Schwerpunkt der Schwenkscheibe ermittelt werden.
- Die
Fig. 7 und 8 zeigen eine Variante zu der Ausführung gemäßFig. 6 . Vor allem zeigen dieFig. 7 und 8 , dass ein Momentenausgleich auch für einen virtuellen Kippwinkel möglich ist, z.B. einen Kippwinkel, dessen Betrag über αmax liegt. Erstreckt sich z.B. der Arbeitsbereich des Schwenkscheiben-Kippwinkels 1° bis 16°, kann die Auslegung des Triebwerks so erfolgen, dass die Momentensumme bei einem virtuellen Kippwinkel von 22° Null ist.Fig. 7 läßt erkennen, dass auch in einem solchen Fall ein Regelverhalten erhalten wird, welches dem gewünschten Ziel sehr nahe kommt. InFig. 7 laufen sämtliche Kennlinien beim virtuellen Kippwinkel α= 22° zusammen, und zwar Kennlinien für unterschiedliche Drehzahlen. - In
Fig. 8 sind die Kennlinien für eine einzige Drehzahl n = 5000 U/min, aber verschiedene Betriebspunkte dargestellt, die gekennzeichnet sind durch unterschiedliche Verhältnisse von Hochdruck und Saugdruck, wobei der Hochdruck zwischen 65 bar und 120 bar, und der Saugdruck zwischen 25 bar und 50 bar liegt.Fig. 8 läßt erkennen, dass je nach Betriebspunkt die Kennlinie eher bei höheren Drücken im Kennfeld liegt oder bei etwas niedrigeren. In allen Darstellungen sind die Kennlinien mit einer Federkonstante bzgl. der Rückstellfeder (Rückstellung in Richtung Minimalhub) von 60 N/mm gerechnet. Würde die Federkonstante kleiner gewählt werden, so würden die Kennlinien in Richtung größerer Kippwinkel weniger abfallend sein. Würde die Federkonstante größer gewählt werden, so würden die Kennlinien in Richtung größerer Kippwinkel stärker abfallend sein. - Eine jede Kurve für 5000 U/min ist als repräsentativ für ein Kurvenbündel eines bestimmten Betriebspunktes zu sehen. Wenn berücksichtigt wird, dass ein bestimmter Regeldruck von mindestens 2-3 bar über dem Saugdruck benötigt wird, wird ein günstiges Regelverhalten dadurch erreicht, dass die Kennlinien eine gewisse, möglichst in einem weiten Bereich lineare Steigung aufweisen. Dadurch wird plausibel, dass ein eng beieinanderliegendes "Kennlinienbündel" eher für alle Betriebsbereiche im gewünschten Bereich des Kennfeldes liegt als Regelkurven, die stärker auseinander driften, so wie dies in den
Fig. 2 und 3 dargestellt ist. - Bei solchen negativen Fällen, wie z.B. bei einem aufregelnden Verhalten gemäß
Fig. 2 , ist anschaulich, dass Teile von Regelkurven sehr einfach in Bereichen unterhalb des Saugdrucks liegen (was natürlich nicht erwünscht ist; in diesem Fall kann der Verdichter nicht auf Maximalhub gestellt werden). Um das zu vermeiden, müssten dann weichere Rückstellfedern verwendet werden. Insbesondere bei hohen Drehzahlen kann es dann aber dazu kommen, dass gegenüber der fallenden Charakteristik bei niedrigen Drehzahlen eine ansteigende Charakteristik der Fall ist. Die Erfahrung zeigt, dass in solchen Fällen sehr unerwünschte Regeleffekte entstehen. Insbesondere einzelnen Drücken ist kein definierter Kippwinkel mehr zuzuordnen (Auftreten von relativen Maxima und Minima bzw. keine oder zu wenig Steigung oder Wendepunkte). - In den
Fig. 9 bis 12 ist eine bevorzugte Ausführungsform eines vorteilhaften Schwenkscheiben- bzw. Schwenkring-Mechanismus dargestellt. Dieser Mechanismus bzw. das entsprechende Schwenkring-Triebwerk ist mit der Bezugsziffer 100 gekennzeichnet. Es umfasst eine in ihrer Neigung zu einer Antriebswelle 104 verstellbare, von der Antriebswelle drehangetriebene, im vorliegenden Fall ringförmige Schwenkscheibe bzw. Schwenkring 107, wobei dieser Schwenkring sowohl mit einer auf der Antriebswelle 104 axial verschieblich gelagerten Schiebehülse 108 als auch mit einem im Abstand von der Antriebswelle 104 mit diesem drehend angeordneten Stützelement 109 gelenkig verbunden ist. Diese gelenkige Verbindung ist als Axialabstützung ausgebildet, wie insbesondere dieFig. 10 und11 erkennen lassen. Die Zusammenwirkung des Schwenkringes 107 mit den Axialkolben entspricht derjenigen gemäß Stand der Technik nach derDE 197 49 727 A1 . - Das Schwenklager des Schwenkringes 107 definiert eine sich quer zur Antriebswelle 104 erstreckende Schwenkachse 101. Diese Schwenkachse wird des weiteren definiert durch zwei gleichachsig beidseitig der Schiebehülse 108 gelagerte Lagerbolzen 102, 103 (siehe
Fig. 11 ). Diese Lagerbolzen 102, 103 sind in radialen Bohrungen des Schwenkringes 107 gelagert. Diese radialen Bohrungen sind inFig. 11 mit der Bezugsziffer 130 gekennzeichnet. Die Schiebehülse 108 kann zu diesem Zweck beidseitig zusätzlich Lagerhülsen 105, 106 (sieheFig. 11 ) aufweisen, die den Ringraum 119 zwischen der Schiebehülse 108 und dem Schwenkring 107 überbrücken. - Von Bedeutung ist die axiale Abstützung des Schwenkringes an dem mit der Antriebswelle 104 mitdrehend angeordneten Stützelement 109. Diese Abstützung erfolgt durch einen mit dem Schwenkring 107 wirkverbundenen Stützbogen 110. Dieser Stützbogen 110 ist so ausgebildet, dass er eine zwischen Kolben und Schwenkring wirksame Gelenkanordnung übergreift, und zwar so, dass unabhängig von der Neigung des Schwenkringes 107 eine Kollision zwischen diesem und dem Stützbogen 110 einerseits und einem eine Gelenkanordnung umfassenden Kolbenfuß 111 andererseits ausgeschlossen ist (siehe dazu
Fig. 10 ). Der den Kolbenfuß 111 zugeordnete Kolben ist mit der Bezugsziffer 118 gekennzeichnet. Das Stützelement 109 ist Teil einer mit der Antriebswelle 104 drehfest verbundenen Scheibe 112. - Die Stützfläche des Bogens 110 erstreckt sich etwa konzentrisch zum Mittelpunkt der zwischen Kolben 118 und Schwenkring 107 wirksamen Gelenkanordnung. Die axiale Abstützung ist also außerhalb der vorgenannten Gelenkanordnung wirksam mit der Folge, dass die Gelenkanordnung, die zwischen Kolben und Schwenkring wirksam ist, durch axiale Abstützungsmaßnahmen nicht beeinträchtigt wird. Dies gilt insbesondere für die Dimensionierung der vorgenannten Gelenkanordnung. Die Gelenkanordnung ist ebenso wie beim Stand der Technik durch zwei kugelsegmentartige Gelenksteine 121, 122 (siehe
Fig. 10 ) definiert, zwischen denen der Schwenkring 107 gleitend eingreift. Den sphärischen Lagerflächen der Gelenksteine 121, 122 sind korrespondierende sphärische Mulden an den einander zugekehrten Stirnseiten des Kolbenfußes 111 zugeordnet. - Des weiteren ist erkennbar, dass bei der dargestellten Ausführungsform das Schwenklager des Schwenkringes 107 nur zur Drehmomentübertragung und das Stützelement 109 nur zur axialen Abstützung der Kolben 118 bzw. Gaskraftabstützung dienen. Die Drehmomentübertragung ist also von der Axialabstützung des Schwenkringes 107 entkoppelt.
- Von besonderem Interesse ist noch die Stützfläche am Stützelement 109 für den Stützbogen 110. Diese Stützfläche ist als kreisbogenförmige bzw. zylindrische Lagerfläche 123 ausgebildet. Um eine Verschiebung der Stützlinie bei Änderung der Neigung des Schwenkringes 107 zu vermeiden, d.h. eine Verschiebung aus dem Zentrum der Kolben 118 heraus, ist der Stützbogen 110 in radialer Richtung relativ zum Schwenkring 107 verschieblich gelagert.
- Im übrigen wird bezüglich der Konstruktion dieses Triebwerkes auf die auf die Anmelderin zurückgehende deutsche Patentanmeldung
DE-A-103 35 159 verwiesen. - Gemäß
Fig. 12 ist das beschriebene Triebwerk in vier Bereiche bzw. Quadranten Q1, Q2, Q3 und Q4 bzgl. Antriebswelle 104 und Schwenkring 107 unterteilt. Der erste Quadrant Q1 ist begrenzt durch die Antriebswelle 104 und die die Kolbenabstützung umfassende Vorderseite, d.h. dem Kolben zugewandte Seite des Schwenkringes 107. Die übrigen Quadranten schließen sich an den Quadranten Q1 entgegen dem Uhrzeigersinn um die Schwenk- bzw. Kippachse des Schwenkringes 107 an. - Bei den bisherigen Beispielen ist davon ausgegangen, dass der Schwerpunkt des Schwenkringes 107 im wesentlichen mit der Kippachse zusammenfällt, die sich senkrecht zur Antriebswellenmittelachse erstreckt. Aufbauend darauf weisen aber Verdichter nach dem Stand der Technik häufig Schwerpunkte im Bereich der Schwenkscheibe auf, bei denen Schwerpunkt der Schwenkscheibe nicht mit der Kippachse zusammenfällt. Erfindungsgemäß ist es denkbar, gezielt einen sog. "offset" einzuplanen. Dabei wirken sich Schwerpunkte in den Quadranten Q wie folgt aus:
- Q1 (positive Koordinaten z und y): abregelnd
- Q3 (negative Koordinaten z und y): abregelnd
- Q2 (positive Koordinaten z und negatives y): aufregelnd
- Q4 (negative Koordinaten z und positives y): aufregelnd
- Die Koordinate z erstreckt sich parallel zur Antriebswellenmittelachse bzw. erstreckt sich vorzugsweise in dieser. Die Koordinate y erstreckt sich senkrecht dazu.
- Wird kein zusätzlicher Massenausgleich vorgesehen, so liegt der Schwerpunkt bei den Ausführungsformen nach dem Stand der Technik sehr häufig im vierten Quadranten Q4.
- Es ist natürlich möglich, dass ein in einem beliebigen Quadranten angeordneter Schwerpunkt bei Verkippen der Schwenkscheibe die Wellenseite bezogen auf die Wellenmittelachse wechselt mit der Folge, dass sich z.B. ein aufregelndes Verhalten in ein abregelndes Verhalten wandelt. Es ist aber auch erkannt worden, dass sich im Bereich der Wellenachse natürlich die Fliehkraft und ein eventuell daraus resultierendes Kippmoment eher in Grenzen hält.
- Insgesamt wird, bezogen auf die bereits genannten zwei Momente Mk,ges und Msw, welche für bestimmte Kippwinkel kompensiert werden können, ein weiteres Kippmoment infolge der Fliehkraft wirksam, welches als Anteil in Msw eingeht oder msw, welches in das Deviationsmoment Jyz eingeht, welches wiederum in Msw eingeht (MSW = Jyz · ω2).
- Nachstehend werden in bezug auf die Lage des Schwerpunktes der Schwenkscheibe noch besondere Ausführungsformen näher beschrieben:
- Es wird ein "offset" vorgesehen, der aufregelnd wirkt. Das heißt, der Schwerpunkt der Schwenkscheibe liegt entweder im zweiten oder im vierten Quadranten, d.h. in Q2 oder Q4.
- In den
Fig. 14a bis 19 sind verschiedene Fälle dargestellt. -
Fig. 14a zeigt das Regelverhalten für einen Schwerpunkt, der mit der Kippachse zusammenfällt. InFig. 15a ist der Schwerpunkt verlagert, und zwar entweder in den zweiten oder in den vierten Quadranten mit den Koordinaten y=3/z=-2 bzw. y=-3/z=2. Diese Schwerpunktverlagerung hat zur Folge, dass sich ein zusätzliches (Teil-)Moment ausbildet, welches aufregelnd wirkt. Bei dem gewählten Schwerpunkt ist im Kippwinkelbereich von z.B. 1° bis 16° die Variation des Momentes nicht so groß, dass man sagen kann, dass die Kennlinien umso mehr zu höheren Drücken parallel verschoben werden können, je größer die Drehzahl ist. Prinzipiell ist es möglich, dadurch die Kurven etwas weiter in einem schmalen Band zusammenzuschieben. GemäßFig. 1 ergibt sich allerdings für große Kippwinkel näherungsweise eine ausgeglichene Momentenbilanz und damit wenig Variabilität (ca. 10-16% Schrägscheiben-Kippwinkel). Im Bereich kleinerer und mittlerer Kippwinkel, insbesondere aber bei kleinen Kippwinkeln ergibt sich ein aufregelndes Moment. Das aufregelnde Kippmoment im niedrigen Drehzahlbereich kann attraktiv sein, da man bestrebt ist, den Kippwinkel im Zusammenhang z.B. mit kupplungslosem Betrieb im Betriebszustand Klimaanlage "Aus" eine möglichst geringe Leistungsaufnahme einzustellen. Der Minimierung des Kippwinkels sind aber Grenzen gesetzt, da der Verdichter zum Regeln auf einen größeren Hub immer eine geringe Druckdifferenz aufbauen können muß. Ist der Kippwinkel und damit der Hub zu kleine eingestellt, so hat der Verdichter Problem aufzuregeln. In diesem Fall kann die Dynamik helfen, den Verdichter auf größeren Hub einzustellen. InFig. 14b und15b ist vergleichsweise der Einfluß der Schwerpunktlage dargestellt. Als Vorteil wird gesehen, dass die Kennlinien durch das Merkmal zu höheren Drücken ungefähr parallel verschoben werden können. Erwünscht ist, dass der Verdichter im höheren Drehzahlbereich abregelt und im niedrigeren Drehzahlbereich aufregelt. Dies ist inFig. 15a mit den entgegengesetzten Pfeilen "n" dargestellt. DieFig. 14b und15b entsprechen denFig. 14a und15a ,und zwar jeweils im Bereich kleiner Kippwinkel und im vergrößerten Maßstab: - Aufgrund des realen Gasprozesses und der Schadräume, die sich nicht vermeiden lassen und die bei der Verdichtung sehr relevant sind, kommt es im Bereich geringer Kippwinkel dazu, dass sich eine Art Maximum oder ein Plateau ergibt, welches keine klare Zuordnung von Druck zu Drehzahl erlaubt und häufig zu Regelungsproblemen führt.
- Durch die vorliegende Erfindung kann dieser Einfluß verkleinert werden, d.h. die Steigung der Kennlinien wird in der Tendenz etwas erhöht.
- In
Fig. 15b sind die Drehzahlen von unten nach oben wie folgt gestaffelt: 600 U/min, 1200 U/min, 2500 U/min, 5000 U/min, 8000 U/min und 11000 U/min, wobei die Kennlinien für 600 U/min und 1200 U/min nahezu zusammenfallen. Erhöht man bei minimalem Kippwinkel von 600 U/min oder 1200 U/min die Drehzahl auf ca. 2500 U/min, so steigt der Kippwinkel auf 2,5°. - Bei den gegenwärtigen Konstruktionen versucht man, wie bereits erwähnt, den minimalen Kippwinkel zu minimieren. So kann z.B. der minimale Kippwinkel nur etwa 0,6° betragen. Ein solcher Bereich kann aber sehr kritisch für ein einwandfreies Anfahren des Verdichters sein. Eine Erhöhung des minimalen Kippwinkels infolge einer Drehzahlsteigerung schon um wenige 1/10° kann deshalb sehr nützlich sein.
- Die
Fig. 16 bis 19 zeigen weitere Beispiele für unterschiedliche Schwerpunktlagen. Daraus leiten sich folgende Erkenntnisse ab: - Je nach Kippwinkel stellt das Triebwerk ein aufregelndes oder abregelndes Verhalten bereit.
- Bereichsweise liegen die Kennlinien sehr dicht beieinander oder sind sogar deckungsgleich.
- Die Kennlinien schneiden sich stets in einem Punkt.
- Anhand der
Fig. 20 und 21 wird exemplarisch noch der Fall dargestellt, dass sich ein zusätzlich durch entsprechende Schwerpunktlage eingerichtetes Moment abregelnd auswirkt. Der Schwerpunkt liegt entweder im ersten oder dritten Quadranten. Mit steigender Drehzahl werden die Kennlinien durch eine solche Schwerpunktslage zu kleineren Drücken verschoben. Eine solche Dimensionierung der Bauteile kann attraktiv sein, um bei steigender Verdichterdrehzahl allein durch die Summe der wirksamen Momente abzuregeln. - Auf den ersten Blick hat die dargestellte Regelcharakteristik nichts mit einer Kompensation von Massenkräften zu tun, da bei keiner Drehzahl der Kippwinkel konstant gehalten wird. Demzufolge bezieht sich die Kompensation der Massenkräfte zunächst nur auf den Ausgleich der Momente Mk,ges und Msw in einem vorbestimmten Kippwinkel. In dieses Kriterium fällt auch der dargestellte Fall "abregelndes Moment infolge der Schwerpunktslage".
- Darauf aufbauend bezieht sich die Erfindung auf einen Ausgleich der Momente Mk,ges und Msw sowie einem zusätzlichen Moment infolge der Schwerpunktslage (Aufregelnd).
- Der Vorteil der dargestellten Ausführungsbeispiele im Vergleich zu dem Stand der Technik gemäß z.B.
Fig. 3 liegt noch einmal zusammengefasst im wesentlichen darin, dass es einen Kippwinkel gibt, für den ein Momentenausgleich besteht. - Damit hat die Drehzahl des Triebwerks nur noch einen moderaten, wenn überhaupt, Einfluß auf die den einzelnen Drehzahlen zugeordneten Kennlinien, sofern die Winkelfunktionen tan(α) und sin(2α) einen nennenswerten Effekt haben. Dieser ist in jedem Fall klein für kleine "α"
- Durch die Schwerpunktslage kann darüber hinaus ein unterschiedliches Verhalten eingestellt werden. Insgesamt ist aber der Drehzahleinfluß erheblich reduziert.
- Durch die enge Bündelung der den Drehzahlen zugeordneten Kennlinien bei vielen Betriebspunkten ist eine gewünschte Dimensionierung z.B. der Rückstellfeder einfacher.
- Die
Fig. 13 soll zum besseren Verständnis der eingangs zitierten Formeln zur Berechnung der hier fraglichen Kippmomente dienen. Insofern wird auf die entsprechenden Formeln und die obige Erläuterung der einzelnen Größen verwiesen. - Unter Bezugnahme auf die oben dargestellten Kennlinien bzw. Regelkurven sei noch darauf hingewiesen, dass für die Charakteristik des erfindungsgemäßen Verdichters von ganz wesentlicher Bedeutung und auch Erkennung ist, dass die Kennlinien bzw. Regelkurven für unterschiedliche Drehzahlen etwa parallel zueinander verlaufen. Bei einem derartigen Kennlinien-Verlauf werden die erfindungsgemäßen Bedingungen erfüllt.
- Des weiteren sei darauf hingewiesen, dass sich der Kippwinkel der Schwenkscheibe bzw. des Schwenkringes 107 bei einer Drehzahlerhöhung von Minimum auf Maximum um etwa 2° bis 4° ändert, und zwar insbesondere unter der Bedingung eines etwa konstanten Drucks im Triebwerksraum. Diese Änderung bedeutet, dass der Kippwinkel unter den gegebenen Bedingungen praktisch konstant ist. Gleichermaßen ist dann auch der Kolbenhub praktisch konstant.
- Zur Federkonstante der auf die Schwenkscheibe einwirkenden Rückstellfeder in der Regel für eine bestimmte Drehzahl optimal eingestellt wird. Bei starken Drehzahlschwankungen wirkt sich dies bei herkömmlichen Verdichtern nachteilig aus, und zwar aufgrund der relativ großen Spreizung der Regelkennlinien zwischen minimaler und maximaler Drehzahl.
- Erfindungsgemäß liegen die Regelkennlinien jedoch sehr dicht beieinander und verlaufen nahezu parallel zueinander. Dementsprechend lässt sich eine optimale Federkonstante für ein relativ enges Kennlinien-Bündel einstellen mit der Folge, dass die Federkonstante für alle Drehzahlen zwischen minimaler und maximaler Drehzahl nahezu optimal eingestellt ist bzw. eingestellt werden kann. Sie beträgt etwa 40 bis 90 N/mm, insbesondere etwa 40 bis 70 N/mm.
- Schließlich sei noch darauf hingewiesen, dass bei der eingangs dargestellten Berechnung der Massenträgheitsmomente, insbesondere des Deviationsmoments vorzugsweise noch ein sog. Steineranteil (ys · zs · m) berücksichtigt werden sollte, unter dessen Berücksichtigung sich das Deviationsmoment wie folgt darstellt:

- Für kleine Kippwinkel der Schwenkscheibe, z.B. eines Schwenkringes, ist der Anteil Jyz kleiner als der Steineranteil ys · zs · m. Der Anteil JYZ regelt den Verdichter immer ab, während der Anteil ys · zs · m stets aufregelt (eingestellt durch die Lage im Quadranten Q2, Q4 gemäß
Fig. 12 ). - Aus den vorgenannten Überlegungen ergibt sich also, dass das Deviationsmoment zwei gegenläufige Einflussanteile besitzt, d.h. sowohl einen aufregelnden als auch abregelnden Anteil.
- Die entsprechenden Anteile werden jeweils nach Überschreiten eines Grenz-Kippwinkels αG wirksam, wobei für α< αG gilt:
- ys · zs · m > JYZ (aufregelnd), und für
- α> αG umgekehrt (d.h. abregelnd).
Claims (13)
- Axialkolbenverdichter, mit einem Gehäuse und einer in dem Gehäuse angeordneten, über eine Antriebswelle (104) angetriebenen Verdichtereinheit zum Ansaugen und Verdichten eines Kältemittels, wobei die Verdichtereinheit in einem Zylinderblock mindestens einen axial hin- und herlaufende Kolben (118) als translatorisch bewegtes Teil und mindestens eine die Kolben antreibende, mit der Antriebswelle (104) drehende Schwenkscheibe als rotatorisch bewegtes Teil umfasst,
dadurch gekennzeichnet, dass
die Geometrie und Dimensionierung sämtlicher translatorisch bewegter Teile einerseits und sämtlicher rotatorisch bewegter Teile andererseits derart sind, dass für beliebige Kippwinkel (α) der Schwenkscheibe (107) das Moment Mk,ges infolge der translatorisch bewegten Massen etwa gleich dem Moment Msw infolge des Deviationsmoments ist, wobei die drehzahlabhängigen Kennlinien der Triebwerksraum-Druckdifferenz (p) bezogen auf den Saugdruck über dem Kippwinkel (α) der Schwenkscheibe (107) entweder sich in einem Punkt schneiden oder an einem Punkt zusammenlaufen. - Verdichter nach Anspruch 1,
dadurch gekennzeichnet, dass
der Kippwinkel (α) zwischen einem vorbestimmten minimalen Kippwinkel (αmin) und einem vorbestimmten maximalen Kippwinkel (αmax) liegt. - Verdichter nach Anspruch 1 oder 2,
dadurch gekennzeichnet, dass
das Momenten-Gleichgewicht Mk,ges = Msw für einen vorbestimmten Kippwinkel (α) eingestellt ist, insbesondere für folgende Kippwinkel:


- Verdichter nach einem der Ansprüche 1 bis 3,
dadurch gekennzeichnet, dass
der Schwerpunkt der Schwenkscheibe (107) auf der Kippachse (x) derselben liegt. - Verdichter nach einem der Ansprüche 1 bis 3,
dadurch gekennzeichnet, dass
bei Einteilung des die Antriebswelle und Schwenkscheibe umfassenden Raumes in vier Quadranten (Q1, Q2, Q3, Q4) der Schwerpunkt der Schwenkscheibe (107) entweder in einen ersten vorderen durch die Antriebswelle (104) und die die Kolbenabstützung umfassende, den Kolben zugewandte Vorderseite der Schwenkscheibe (107) begrenzten Quadranten (Q1), oder in einen zweiten vorderen, an der relativ zur Antriebswelle (104) dem ersten Quadranten (Q1) gegenüberliegenden Seite liegenden Quadranten (Q2), oder in einen dritten hinteren, relativ zur Schwenkscheibe (107) auf Höhe des zweiten Quadranten (Q2) hinter, d.h. an der den Kolben abgewandten Seite der Schwenkscheibe (107) angeordneten Quadranten (Q3), oder in einen vierten hinteren, relativ zur Schwenkscheibe (107) auf Höhe des ersten Quadranten (Q1) hinter, d.h. an der den Kolben abgewandten Seite der Schwenkscheibe (107) angeordneten Quadranten (Q4) verlegt ist. - Verdichter nach einem der Ansprüche 1 bis 5,
dadurch gekennzeichnet, dass
er im höheren Drehzahlbereich abregelbar und im niedrigeren Drehzahlbereich aufregelbar ist (Fig. 15a, 16, 17, 18). - Verdichter nach Anspruch 5 oder 6,
dadurch gekennzeichnet, dass
die Lage des Schwerpunktes mit der Änderung des Kippwinkels der Schwenkscheibe (107) von einem aufregelnden Quadranten (Q2, Q4) in einen abregelnden Quadranten (Q1, Q3) oder umgekehrt wandert. - Verdichter nach einem der Ansprüche 1 bis 7,
dadurch gekennzeichnet, dass
der Kolbenhub und/oder der Kippwinkel der Schwenkscheibe (107) bei Drehzahlschwankungen weitgehend konstant ist. - Verdichter nach einem der vorherigen Ansprüche
dadurch gekennzeichnet, dass
der Schnittpunkt der Kennlinien den aufregelnden vom abregelnden Drehzahlbereich trennt. - Verdichter nach einem der Ansprüche 1 bis 9,
dadurch gekennzeichnet, dass
die Kennlinien für unterschiedliche Drehzahlen etwa parallel zueinander verlaufen. - Verdichter nach einem der Ansprüche 1 bis 10,
dadurch gekennzeichnet, dass
der Kippwinkel (α) der Schwenkscheibe sich bei einer Drehzahlerhöhung von Minimum auf Maximum um etwa 2° bis 4° ändert, insbesondere unter der Bedingung eines etwa konstanten Drucks im Triebwerksraum. - Verdichter nach einem der Ansprüche 1 bis 11,
dadurch gekennzeichnet, dass
die Federkonstante der auf die Schwenkscheibe
einwirkenden Rückstellfeder (117) zwischen etwa 40 bis 90 N/mm, insbesondere etwa 40 bis 70 N/mm beträgt, wobei die gewählte Federkonstante für ein Bündel von Regelkennlinien optimiert ist. - Verdichter nach einem der Ansprüche 1 bis 12,
dadurch gekennzeichnet, dass
das Deviationsmoment unter Berücksichtigung eines sog. Steineranteils sowohl einen aufregelnden als auch abregelnden Term umfaßt, wobei diese Terme jeweils nach Überschreiten eines Grenz-Kippwinkels (αG) der Schwenkscheibe (107) überwiegen, insbesondere bei
α < αG aufregelnd, und
α > αG abregelnd.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE10347709A DE10347709A1 (de) | 2003-10-14 | 2003-10-14 | Axialkolbenverdichter, insbesondere Verdichter für die Klimaanlage eines Kraftfahrzeuges |
| PCT/EP2004/011112 WO2005038253A1 (de) | 2003-10-14 | 2004-10-05 | Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1673537A1 EP1673537A1 (de) | 2006-06-28 |
| EP1673537B1 true EP1673537B1 (de) | 2010-04-14 |
Family
ID=34428385
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP04765822A Expired - Lifetime EP1673537B1 (de) | 2003-10-14 | 2004-10-05 | Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20070224051A1 (de) |
| EP (1) | EP1673537B1 (de) |
| JP (1) | JP2007508490A (de) |
| DE (2) | DE10347709A1 (de) |
| WO (1) | WO2005038253A1 (de) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102006029874A1 (de) * | 2006-05-23 | 2007-11-29 | Valeo Compressor Europe Gmbh | Verfahren zum Regeln des Kältemittel-Massenstroms eines Verdichters |
| DE102006029875A1 (de) * | 2006-05-23 | 2007-11-29 | Valeo Compressor Europe Gmbh | Verfahren zum Regeln des Kältemittel-Massenstroms eines Verdichters |
| US7444921B2 (en) | 2006-08-01 | 2008-11-04 | Visteon Global Technologies, Inc. | Swash ring compressor |
| DE102006056823A1 (de) * | 2006-12-01 | 2008-06-05 | Valeo Compressor Europe Gmbh | Verdichter |
| DE102008008355A1 (de) | 2008-02-08 | 2009-08-13 | Valeo Compressor Europe Gmbh | Verdichter |
| CN112253420B (zh) * | 2020-09-07 | 2022-06-07 | 珠海格力节能环保制冷技术研究中心有限公司 | 一种宽频活塞压缩机 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CS172656B1 (de) * | 1974-06-24 | 1977-01-28 | ||
| US4077269A (en) * | 1976-02-26 | 1978-03-07 | Lang Research Corporation | Variable displacement and/or variable compression ratio piston engine |
| US4815358A (en) * | 1988-01-27 | 1989-03-28 | General Motors Corporation | Balanced variable stroke axial piston machine |
| US4836090A (en) * | 1988-01-27 | 1989-06-06 | General Motors Corporation | Balanced variable stroke axial piston machine |
| JP2892718B2 (ja) * | 1989-11-17 | 1999-05-17 | 株式会社日立製作所 | 可変容量形圧縮機 |
| DE4405034A1 (de) * | 1994-02-17 | 1995-08-24 | Audi Ag | Axialkolben-Taumelscheiben-Kompressor |
| JP3417652B2 (ja) * | 1994-04-21 | 2003-06-16 | 株式会社豊田自動織機 | 容量可変型斜板式圧縮機 |
| JPH0968162A (ja) * | 1995-06-20 | 1997-03-11 | Toyota Autom Loom Works Ltd | 容量可変型斜板式圧縮機 |
| JPH10246181A (ja) * | 1997-02-28 | 1998-09-14 | Toyota Autom Loom Works Ltd | 可変容量型圧縮機 |
| DE19749727C2 (de) * | 1997-11-11 | 2001-03-08 | Obrist Engineering Gmbh Lusten | Hubkolbenmaschine mit Schwenkscheibengetriebe |
| DE19981701D2 (de) * | 1998-09-02 | 2001-10-18 | Luk Fahrzeug Hydraulik | Axialkolbenmaschine |
| DE19839914A1 (de) * | 1998-09-02 | 2000-03-09 | Luk Fahrzeug Hydraulik | Axialkolbenmaschine |
-
2003
- 2003-10-14 DE DE10347709A patent/DE10347709A1/de not_active Withdrawn
-
2004
- 2004-10-05 DE DE502004011051T patent/DE502004011051D1/de not_active Expired - Lifetime
- 2004-10-05 WO PCT/EP2004/011112 patent/WO2005038253A1/de not_active Ceased
- 2004-10-05 EP EP04765822A patent/EP1673537B1/de not_active Expired - Lifetime
- 2004-10-05 US US10/575,885 patent/US20070224051A1/en not_active Abandoned
- 2004-10-05 JP JP2006534645A patent/JP2007508490A/ja active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| WO2005038253A1 (de) | 2005-04-28 |
| US20070224051A1 (en) | 2007-09-27 |
| DE10347709A1 (de) | 2005-05-12 |
| JP2007508490A (ja) | 2007-04-05 |
| EP1673537A1 (de) | 2006-06-28 |
| DE502004011051D1 (de) | 2010-05-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1673537A1 (de) | Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges | |
| EP1844234B1 (de) | Axialkolbenverdichter | |
| DE19947677B4 (de) | Axialkolbenverdichter | |
| EP1718867B1 (de) | Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges | |
| EP1692396B1 (de) | Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges | |
| EP2021630B1 (de) | Verfahren zum regeln des kältemittel-massenstroms eines verdichters | |
| EP1151197B1 (de) | Axialkolbenmaschine | |
| EP1636492B1 (de) | Axialkolbenverdichter, insbesondere kompressor für die klimaanlage eines kraftfahrzeuges | |
| EP2021631B1 (de) | Verfahren zum regeln des kältemittel-massenstroms eines verdichters | |
| DE10329393A1 (de) | Axialkolbenverdichter, insbesondere Kompressor für de Klimaanlage eines Kraftfahtzeuges | |
| DE10354039B4 (de) | Axialkolbenverdichter, insbesondere Verdichter für die Klimaanlage eines Kraftfahrzeuges | |
| EP1602829A2 (de) | Axialkolbenverdichter | |
| EP1753956B1 (de) | Axialkolbenverdichter, insbesondere verdichter für die klimaanlage eines kraftfahrzeuges | |
| DE102004029021A1 (de) | Axialkolbenverdichter, insbesondere Verdichter für die Klimaanlage eines Kraftfahrzeuges | |
| DE102006029875A1 (de) | Verfahren zum Regeln des Kältemittel-Massenstroms eines Verdichters | |
| DE102004040042A1 (de) | Axialkolbenverdichter | |
| DE102005018075A1 (de) | Taumelscheiben-Verstellkompressor | |
| DE102005039199A1 (de) | Axialkolbenverdichter | |
| WO2008025412A1 (de) | Axialkolbenverdichter | |
| EP2067995A1 (de) | Schwenkscheibenverdichter | |
| DE102005033706A1 (de) | Axialkolbenverdichter | |
| DE102008008355A1 (de) | Verdichter | |
| DE102005028690A1 (de) | Kompressor mit variabler Verdrängung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20060322 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): CZ DE FR GB PL |
|
| DAX | Request for extension of the european patent (deleted) | ||
| RBV | Designated contracting states (corrected) |
Designated state(s): CZ DE FR GB PL |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: ARNEMANN, MICHAEL Inventor name: SCHWARZKOPF, OTFRIED |
|
| 17Q | First examination report despatched |
Effective date: 20071023 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAC | Information related to communication of intention to grant a patent modified |
Free format text: ORIGINAL CODE: EPIDOSCIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CZ DE FR GB PL |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REF | Corresponds to: |
Ref document number: 502004011051 Country of ref document: DE Date of ref document: 20100527 Kind code of ref document: P |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100414 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100414 |
|
| 26N | No opposition filed |
Effective date: 20110117 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20101230 Year of fee payment: 7 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20101005 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20101102 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20110630 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20101005 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120501 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502004011051 Country of ref document: DE Effective date: 20120501 |