EP1479805B1 - Musterkettenschärmaschine - Google Patents
Musterkettenschärmaschine Download PDFInfo
- Publication number
- EP1479805B1 EP1479805B1 EP20040007006 EP04007006A EP1479805B1 EP 1479805 B1 EP1479805 B1 EP 1479805B1 EP 20040007006 EP20040007006 EP 20040007006 EP 04007006 A EP04007006 A EP 04007006A EP 1479805 B1 EP1479805 B1 EP 1479805B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- carrier
- control device
- guide element
- thread
- warping drum
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Classifications
-
- D—TEXTILES; PAPER
- D02—YARNS; MECHANICAL FINISHING OF YARNS OR ROPES; WARPING OR BEAMING
- D02H—WARPING, BEAMING OR LEASING
- D02H3/00—Warping machines
- D02H3/04—Sample warpers
Definitions
- the invention relates to a sample warping machine with a warping drum, a arranged in the region of a front side of the warping drum carrier having a rotary drive, and at least one arranged on the carrier yarn guide element which is displaceable by means of an axial drive in the axial direction of the warping drum.
- a sample warping machine with a warping drum, a arranged in the region of a front side of the warping drum carrier having a rotary drive, and at least one arranged on the carrier yarn guide element which is displaceable by means of an axial drive in the axial direction of the warping drum.
- Such a machine is in DE 10 057 356 A described.
- the warping drum is first held non-rotatably and the yarn guide element is moved around the circumference of the warping drum to deposit a thread on the circumference of the warping drum with a number of turns, which in their entirety correspond to the later desired length of the pattern string.
- axially movable conveyor belts are arranged on the circumference of the warping drum, which forms the winding group formed by the thread from the thread guide element transport away to make room for a new thread.
- the threads are arranged offset by the yarn guide element at each turn by a small distance from the end face on which the carrier is arranged. This small distance should be at least 3 times the thread thickness to achieve the lowest possible cone angle.
- the yarn guide element describes a helical line around the circumference of the warping drum. However, this helix does not have to have a continuous slope.
- It can also be formed by a sequence of circular trajectories, wherein the yarn guide element jumps from one circular path to the next circular path at a predetermined angular position or is moved quickly. When the required number of turns have been applied, then the yarn guide element must be moved back to the foot of the cone-shaped end face to begin a subsequent turn.
- the invention has for its object to simplify the movement control of the yarn guide element.
- the yarn guide element then has a definite position as a function of the angular position of the carrier. If the carrier rotates slower, then the yarn guide element is moved slower accordingly. If the carrier rotates faster, then the yarn guide element is moved accordingly faster. This basically applies to all movements of the thread guide element, ie in the generation of the helical movement and in the return movement. If other movements are performed with the yarn guide element, this movement is controlled according to speed dependent.
- the embodiment has the advantage that the user can monitor the movements of the yarn guide element during a slow rotation of the carrier.
- control device thus simulates a mechanical transmission, but goes far beyond their function Possibilities of a mechanical gearbox. It is in fact much easier to let the yarn guide element to move on virtually any tracks, as would be possible with a mechanical transmission. Nevertheless, the relationship between the angular position of the carrier and the axial position of the yarn guide element is maintained.
- the axial drive is designed as a stepper motor and the control means assigns each Winkelinkrement the rotation of the carrier a predeterminable number of steps of the stepping motor. If the angle increment is traversed faster at a greater rotational speed, then the number of steps associated with that angular increment must also occur in a shorter time. If, on the other hand, the carrier only rotates more slowly, then a correspondingly longer time is available for the same number of steps. This is a relatively simple design to create the association between the angular position of the carrier and the axial position of the yarn guide element.
- the stepping motor is designed as a rotary motor whose axis is arranged parallel or approximately parallel to the radial direction of the warping drum, wherein the control means assigns the number of steps in dependence on the current rotational position of the stepping motor.
- the yarn guide element is arranged on a lever which is pivoted about the axis of the rotary motor.
- this axis need not be exactly parallel to the radial direction of the warping drum in the mathematical sense. A certain inclination is allowed. In this pivoting movement, different axial movements of the thread guide element now arise as a function of the current angular position of the lever per angular step of the stepping motor.
- the lever is almost parallel to the axial direction of the warping drum, then pivoting about a predetermined angle element causes a much smaller axial displacement of the yarn guide element than when the lever is 70 ° to the described position.
- the axial displacement of the yarn guide element depends on the angular position of the rotary stepping motor with a cosine function. This function or a correspondingly different correction function can be taken into account by the control device.
- a plurality of yarn guide elements are provided, wherein the control device controls the yarn guide elements to different axial positions.
- a plurality of thread guide elements are provided, it is also possible to lay several threads at the same time, that is to say lead around the circumference of the warping drum.
- the time for generating a pattern string can be significantly reduced. If one guides the thread guide elements around the warping drum at different axial positions, then the individual threads are not laid one above the other but side by side. So you get a result, as you know it in a guided tour of a Riet at a cone warping machine. If the threads lie next to each other clean, then the mining becomes easier. For clearing, the endlessly guided around the warping drum threads are cut at the beginning and at the end of the warp length. The Dreharretmaschine the Warping drum is released and the threads are then pulled side by side from the then rotating warping drum.
- successive thread guide elements are arranged on axially adjacent orbits. This avoids an undesirable crossover of the threads.
- a Fadendickenmeß healthy which determines the thickness of each thread at least once each time the thread guide element and forwards to the control device, wherein the control device actuates the axial drive in dependence on the thread thickness.
- This has particular advantages in terms of the structure of the cone described above. One would like to achieve on the one hand, that the cone angle is as flat as possible, that is less than 20 ° or even less than 15 °. On the other hand, you do not want to let the cone angle become too shallow. If one now continuously determines the thread thickness, then one can control the axial movement of the yarn guide element in dependence on the thickness so that the yarn guide element travels at least three times the yarn thickness in each cycle, for example. This results in a cone angle of about 18.5 °. This cone construction then takes place automatically, ie it is not absolutely necessary to enter the thread thickness separately when creating a threading order.
- the control means comprises a speed detecting means which detects a rotational speed of the carrier and the control means generates a drive signal for initiating movement of the yarn guide member in response to the rotational speed of the carrier at different angular positions.
- the drive of the yarn guide element reacts with a certain delay time to a drive signal. This delay time is relatively short. It is on the order of a few milliseconds, for example 4 to 6 ms. In this time, the yarn guide element but depending on the rotational speed of the carrier but different angular distances back.
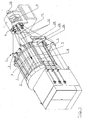
- a sample warping machine used in Fig. 1 has a warping drum 1, on whose circumference axially parallel transport belt 2 are arranged, which can be moved in the direction of an arrow 3.
- a warping drum 1 Parallel to the axis of the warping drum 1 part rods 4, 5, 6 are arranged, which can be referred to as cross or cutting rods depending on their function.
- part rods On the invisible opposite side of the warping drum 1 more part rods can be arranged.
- a rotary gate 7 has a rotor 8 which carries a plurality of coils 9 and is driven by a motor 10.
- the yarn guides 11 have thread guide elements 13 for this purpose, which may be formed, for example, as eyelets through which the threads 12 are guided.
- These thread guide elements 13 are arranged at the front end of a lever 14 (FIG. FIGS. 2 and 3 ), which is rotatable relative to a carrier 16 with the aid of a stepping motor 15.
- the stepping motor 15 is controlled by a control device 17, so that the yarn guide element 13 can change its position in the direction of a double arrow 18.
- a thread thickness measuring device 20 is arranged in the path of movement of the threads 12.
- the thread thickness measuring device 20 has a measuring field 21, through which each thread 12 is guided on a circular path. He shaded a transducer 22 depending on its thickness.
- the yarn thickness measuring device 20 thus determines the thickness of each yarn 12 once per revolution (direction 23) and reports the thickness to the control device 17.
- the sorting fingers 24 to 26 serve to guide the threads 12 so that they either come to lie radially outside the part rods 4, 5, 6 or radially within the part rods 4, 5, 6, in each case based on the warping drum 1. With the help the sorting finger 24 to 26 it is possible to form crosses. Crosses are needed at the beginning and at the end of a chain, on the one hand to separate the threads (partial crosses) and on the other hand to be able to sever the threads (cutting crosses). In Fig. 1 three sub-bars 4-6 are shown. But there may also be more partial bars, for example four. On the in Fig. 1 invisible back of the warper can be arranged more part rods.
- the yarn guides 11 are guided around the warping drum 1 by a rotational movement of the carrier 16. They put the threads, which are deducted from the rotary gate 7, on the conveyor belts 2 from. Each thread is passed around the warping drum 1 by a number of turns which, multiplied by the circumference of the warping drum 1, later gives the desired warp length. For example, if a warp length of 700 m is desired and the warping drum has a circumference of 7 m, then each yarn is passed around the warper drum 1 with 100 windings.
- the levers 14 are pivoted by the stepper motor 15.
- the lever 14 has, for example, a length of about 100 mm, so that a correspondingly long cone can be produced, which has a favorable effect on the maximum warp length.
- the yarn guide elements 13 are thus guided around in a kind of helix around the circumference of the warping drum 1.
- This helix may have both a continuous slope in the direction of the arrow 3, as well as be composed by a sequence of circular movements, wherein at predetermined angular positions of the carrier 16 is a jump from one circular path to the next circular path.
- stepper motor 15 In order to cause these movements, the stepper motor 15 must be controlled accordingly.
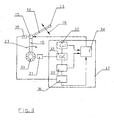
- the control will now be based on the schematic representation of Fig. 4 be explained. The same elements are provided here with the same reference numerals.
- the shaft 19 adjacent is an angle sensor 30 which cooperates with an angle sensor 31.
- the angle sensor 31 works together with an angle detection device 32, which continuously detects an angle ⁇ of a carrier 16. The positions of the other carriers are thus automatically, because the other carrier a predetermined angular distance to the in Fig. 4 have shown carrier 16.
- the desired trajectory of the yarn guide element 13 is stored in dependence on the rotation of the carrier 16.
- a stored in the program memory 33 program look like that the yarn guide element is moved 50 times around the circumference of the warping drum and moves at each revolution by 1.2 mm in the direction of arrow 3. At the end of the 50th rotation, the thread guide element 13 is again moved back by 60 mm counter to the direction of the arrow 3.
- the program memory 33 now transmits the information about the desired motion sequence to a motor control 34.
- the motor controller 34 generates a predetermined number of step pulses for driving the stepper motor 15 for a predetermined angular increment traveled by the carrier 16.
- the lever 14 is moved in response to movement of the carrier 16. If the carrier 16 is rotated faster, then the lever 14 is pivoted faster. If the carrier 16 is rotated more slowly, then the lever 14 has more time for the same movement, ie the stepping pulses for the stepping motor 15 are delivered at a lower speed, ie with greater time intervals.
- the lever 14 Since the lever 14 is pivoted about an axis which is substantially parallel to the radial direction of the warping drum 1, not every step of the stepping motor 15 is associated with the same axial feed of the yarn guide element 13. It is therefore determined with an additional angle sensor 35, the angular position of the lever 14 and reports this to a correction device 36 on.
- the correction device 36 calculates a correction value which the motor control 34 takes into account.
- the angle sensor 35 is shown here only for the purpose of simpler explanation. Usually, the stepper motor 15 returns its angular position to the control device 17, so that this information is already available in the control device 17. It can then be taken into account in the correction device 36.
- the angle detection device 32 is connected to a rotation speed detection device 37, which is an angular velocity ⁇ determined by temporal differentiation of the rotation angle ⁇ .
- the speed ⁇ can also be determined in other ways.
- the rotation speed detection device 37 is also connected to the motor control 34 for the following purpose: A movement of the lever 14 requires a corresponding activation of the stepping motor 15. However, the stepper motor 15 reacts only with a certain delay to a corresponding drive signal. This delay is in the range of a few milliseconds, for example 4 to 6 ms.
- the delay time is essentially constant.
- the carrier 16 returns different angular distances in this constant time.
- the motor controller 34 therefore takes into account the rotational speed of the carrier 16 when it generates the drive signal for the stepping motor 15.
- a corresponding drive signal is generated at 299.5 ° when the thread guide element is guided around the circumference of the warping drum 1 at a speed of 100 m / min, and at 294 °, when the yarn guide element 13 is guided around the warping drum 1 at 1200 m / min.
- a plurality of yarn guide elements 13 are provided on a correspondingly large number of carriers 16, then controls the motor controller 34, the yarn guide elements 13 so that those of them guided threads are stored in the axial direction next to each other on the warping drum 1.
- the structure of the coil substantially corresponds to that which would also be produced in a conventional cone warping machine.
- stepper motors 15 are individually controllable on the carriers 16, if necessary. This is particularly advantageous when part rods are located at the front and at the rear side of the warping drum 1.
- the thread guide elements 13 can then deposit the threads 12 individually on or under the part rods.
- the yarn guide elements 13 can thus drive any "serpentine" (curve shape deviating from a screw or circle line in one or both axial directions) without being bound to angular positions of the carrier 16. In controlling the movement of the threads 12, this offers significant advantages.
- the thread guide elements 13 are arranged on rod-shaped carriers 16. But you can replace the individual carrier 16 but also by a disc or plate on the circumference then the thread guide elements 13 are arranged. This results in improved stability, especially at higher operating speeds.
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Warping, Beaming, Or Leasing (AREA)
Description
- Die Erfindung betrifft eine Musterkettenschärmaschine mit einer Schärtrommel, einem im Bereich einer Stirnseite der Schärtrommel angeordneten Träger, der einen Drehantrieb aufweist, und mindestens einem am Träger angeordneten Fadenführerelement, das mit Hilfe eines Axialantriebs in Axialrichtung der Schärtrommel verlagerbar ist. Eine solche Maschine ist in
DE 10 057 356 A beschrieben. - Zum Erzeugen einer Musterkette wird die Schärtrommel zunächst drehfest gehalten und das Fadenführerelement wird um den Umfang der Schärtrommel bewegt, um einen Faden auf dem Umfang der Schärtrommel mit einer Anzahl von Windungen abzulegen, die in ihrer Gesamtheit der später gewünschten Länge der Musterkette entsprechen. In der Regel sind am Umfang der Schärtrommel axial bewegbare Transportbänder angeordnet, die die durch den Faden gebildete Windungsgruppe vom Fadenführerelement wegtransportieren, um Platz für einen neuen Faden zu schaffen. Selbstverständlich ist es auch möglich, nicht nur ein Fadenführerelement zu verwenden, sondern mehrere Fadenführerelemente gleichzeitig um den Umfang der Schärtrommel zu bewegen, um mehrere Fäden gleichzeitig aufzulegen.
- Um ein Herunterrutschen der Fäden von der Stirnseite des sich auf dem Umfang der Schärtrommel bildenden Wikkels zu verhindern, strebt man an, die Stirnseite des Wickels konusförmig auszubilden. Hierzu werden die Fäden durch das Fadenführerelement bei jeder Windung um eine kleine Strecke von der Stirnseite weg versetzt angeordnet, an der der Träger angeordnet ist. Diese kleine Strecke sollte mindestens das 3-fache der Fadendicke betragen, um einen möglichst flachen Konuswinkel zu erzielen. Prinzipiell beschreibt daher das Fadenführerelement eine Schraubenlinie um den Umfang der Schärtrommel. Diese Schraubenlinie muß allerdings keine kontinuierliche Steigung haben. Sie kann auch gebildet sein durch eine Abfolge von kreisförmigen Bewegungsbahnen, wobei das Fadenführerelement an einer vorbestimmten Winkelposition von einer Kreisbahn zur folgenden Kreisbahn springt oder schnell bewegt wird. Wenn die benötigte Anzahl von Windungen aufgebracht worden ist, dann muß das Fadenführerelement wieder zum Fuß der konusförmigen Stirnseite zurückbewegt werden, um eine nachfolgende Windung zu beginnen.
- Der Erfindung liegt die Aufgabe zugrunde, die Bewegungssteuerung des Fadenführerelements zu vereinfachen.
- Diese Aufgabe wird bei einer Musterkettenschärmaschine der eingangs genannten Art dadurch gelöst, daß eine Winkelerfassungseinrichtung, die eine Winkelposition des Trägers erfaßt, mit einer Steuereinrichtung verbunden ist, die in Abhängigkeit von der Winkelposition des Trägers den Axialantrieb ansteuert.
- Damit ist es möglich, unabhängig von der Drehgeschwindigkeit, mit der sich der Träger dreht, die Bewegung des Fadenführerelements zu steuern. Das Fadenführerelement hat dann in Abhängigkeit von der Winkelposition des Trägers eine eindeutige Lage. Wenn sich der Träger langsamer dreht, dann wird das Fadenführerelement entsprechend langsamer bewegt. Wenn sich der Träger schneller dreht, dann wird das Fadenführerelement entsprechend schneller bewegt. Dies gilt im Grunde bei allen Bewegungen des Fadenführerelements, also bei der Erzeugung der schraubenlinienförmigen Bewegung und bei der Rücksprungbewegung. Sofern andere Bewegungen mit dem Fadenführerelement durchgeführt werden, wird auch diese Bewegung entsprechend geschwindigkeitsabhängig gesteuert. Die Ausgestaltung hat den Vorteil, daß der Benutzer die Bewegungen des Fadenführerelements bei einer langsamen Rotation des Trägers überwachen kann. Wenn er nach einer Programmierung oder sonstigen Eingabe eines Schärverlaufs feststellt, daß die Bewegung des Fadenführerelements bei der langsamen Drehung des Trägers, etwa in einem Kriechmodus, seinen Wünschen entspricht, dann kann er sicher sein, daß die entsprechende Bewegung auch bei einer schnelleren Rotation des Trägers in gleicher Weise durchgeführt wird. Die Steuereinrichtung bildet also ein mechanisches Getriebe nach, geht aber in ihrer Funktion aber weit über die Möglichkeiten eines mechanischen Getriebes hinaus. Es ist nämlich wesentlich einfacher, das Fadenführerelement auf praktisch beliebigen Bahnen bewegen zu lassen, als dies mit einem mechanischen Getriebe möglich wäre. Gleichwohl bleibt die Zuordnung zwischen der Winkelposition des Trägers und der axialen Position des Fadenführerelements erhalten.
- Hierbei ist bevorzugt, daß der Axialantrieb als Schrittmotor ausgebildet ist und die Steuereinrichtung jedem Winkelinkrement der Drehung des Trägers eine vorbestimmbare Anzahl von Schritten des Schrittmotors zuordnet. Wenn das Winkelinkrement bei einer größeren Rotationsgeschwindigkeit schneller durchfahren wird, dann müssen auch die Anzahl der Schritte, die diesem Winkelinkrement zugeordnet sind, in einer kürzeren Zeit erfolgen. Wenn sich hingegen der Träger nur langsamer dreht, dann steht für die gleiche Anzahl von Schritten eine entsprechend größere Zeit zur Verfügung. Dies ist eine relativ einfache Ausführung, um die Zuordnung zwischen der Winkelposition des Trägers und der axialen Position des Fadenführerelements zu erzeugen.
- Hierbei ist bevorzugt, daß der Schrittmotor als Rotationsmotor ausgebildet ist, dessen Achse parallel oder annähernd parallel zur Radialrichtung der Schärtrommel angeordnet ist, wobei die Steuereinrichtung die Anzahl der Schritte in Abhängigkeit von der aktuellen Drehstellung des Schrittmotors zuordnet. Das Fadenführerelement ist dabei an einem Hebel angeordnet, der um die Achse des Rotationsmotors verschwenkt wird. Diese Achse muß natürlich nicht im mathematischen Sinn exakt parallel zur Radialrichtung der Schärtrommel liegen. Eine gewisse Schrägstellung ist durchaus erlaubt. Bei dieser Schwenkbewegung ergeben sich nun in Abhängigkeit von der aktuellen Winkellage des Hebels pro Winkelschritt des Schrittmotors unterschiedliche axiale Bewegungen des Fadenführerelements. Wenn beispielsweise der Hebel fast parallel zur Axialrichtung der Schärtrommel steht, dann bewirkt das Verschwenken um ein vorbestimmtes Winkelelements eine wesentlich kleinere axiale Verlagerung des Fadenführerelements als dann, wenn der Hebel 70° zu der geschilderten Position steht. Die axiale Verlagerung des Fadenführerelements hängt mit einer Cosinus-Funktion von der Winkelstellung des Rotations-Schrittmotors ab. Diese Funktion oder eine entsprechend andere Korrekturfunktion kann von der Steuereinrichtung berücksichtigt werden.
- Vorzugsweise sind mehrere Fadenführerelemente vorgesehen, wobei die Steuereinrichtung die Fadenführerelemente auf unterschiedliche axiale Positionen steuert. Wenn mehrere Fadenführerelemente vorgesehen sind, lassen sich auch mehrere Fäden gleichzeitig verlegen, also um den Umfang der Schärtrommel führen. Damit kann die Zeit zur Erzeugung einer Musterkette erheblich vermindert werden. Wenn man die Fadenführerelemente auf unterschiedlichen axialen Positionen um die Schärtrommel herum führt, dann werden die einzelnen Fäden nicht übereinander, sondern nebeneinander abgelegt. Man erreicht also ein Ergebnis, wie man es bei einer Führung durch ein Riet bei einer Konusschärmaschine kennt. Wenn die Fäden sauber nebeneinander liegen, dann wird das Abbäumen einfacher. Zum Abbäumen werden die endlos um die Schärtrommel herumgeführten Fäden am Anfang und am Ende der Kettlänge durchtrennt. Die Dreharretierung der Schärtrommel wird gelöst und die Fäden werden dann nebeneinander von der sich dann drehenden Schärtrommel abgezogen.
- Hierbei ist bevorzugt, daß in Umlaufrichtung aufeinanderfolgende Fadenführerelemente auf axial benachbarten Umlaufbahnen angeordnet sind. Damit vermeidet man eine unerwünschte Überkreuzung der Fäden.
- Bevorzugterweise ist eine Fadendickenmeßeinrichtung vorgesehen, die bei jedem Umlauf des Fadenführerelements die Dicke eines jeden Fadens mindestens einmal ermittelt und an die Steuereinrichtung weiterleitet, wobei die Steuereinrichtung den Axialantrieb in Abhängigkeit von der Fadendicke betätigt. Dies hat vor allem Vorteile im Hinblick auf den Aufbau des oben geschilderten Konus. Man möchte einerseits erreichen, daß der Konuswinkel möglichst flach ist, also kleiner als 20° oder sogar kleiner als 15° ist. Andererseits möchte man den Konuswinkel nicht zu flach werden lassen. Wenn man nun fortlaufend die Fadendicke ermittelt, dann kann man die Axialbewegung des Fadenführerelements in Abhängigkeit von der Dicke so steuern, daß das Fadenführerelement bei jedem Umlauf beispielsweise mindestens das 3-fache der Fadendicke zurücklegt. Damit ergibt sich ein Konuswinkel von etwa 18,5°. Dieser Konusaufbau erfolgt dann automatisch, d.h. es ist nicht unbedingt erforderlich, die Fadendicke beim Erstellen eines Schärauftrags getrennt miteinzugeben.
- Vorzugsweise weist die Steuereinrichtung eine Geschwindigkeitsermittlungseinrichtung auf, die eine Drehgeschwindigkeit des Trägers erfaßt und die Steuereinrichtung erzeugt ein Antriebssignal zur Einleitung einer Bewegung des Fadenführerelements in Abhängigkeit von der Drehgeschwindigkeit des Trägers an unterschiedlichen Winkelpositionen. Der Antrieb des Fadenführerelements reagiert mit einer gewissen Verzögerungszeit auf ein Ansteuersignal. Diese Verzögerungszeit ist zwar relativ kurz. Sie liegt in der Größenordnung von wenigen Millisekunden, beispielsweise 4 bis 6 ms. In dieser Zeit legt das Fadenführerelement in Abhängigkeit von der Drehgeschwindigkeit des Trägers aber unterschiedliche Winkelstrecken zurück. Wenn man nun dafür sorgt, daß die Drehgeschwindigkeit des Trägers bei der Erzeugung des Ansteuersignals berücksichtigt wird, dann kann man dafür sorgen, daß sich unabhängig von der Drehgeschwindigkeit des Trägers das Fadenführerelement immer an der gleichen Winkelposition in Bewegung setzt. Man verwendet also eine "Frühzündung", bei der bei höheren Drehgeschwindigkeiten des Trägers eine Bewegung an einer früheren Winkelposition initiiert wird, als bei einer langsameren Drehbewegung. Zusammen mit der Abhängigkeit der Bewegungsgeschwindigkeit des Fadenführerelements von der Rotationsgeschwindigkeit des Trägers erreicht man eine exakt reproduzierbare Bewegung des Fadenführerelements unabhängig von der Drehgeschwindigkeit des Trägers.
- Die Erfindung wird im folgenden anhand eines bevorzugten Ausführungsbeispiels in Verbindung mit der Zeichnung näher beschrieben. Hierin zeigen:
- Fig. 1
- eine schematische Gesamtansicht einer Musterkettenschärmaschine mit Drehgatter,
- Fig. 2
- Fadenführer und Drehgatter der Schärmaschine nach
Fig. 1 , - Fig. 3
- eine Ausführungsform eines Fadenführers und
- Fig. 4
- eine schematische Darstellung zur Erläuterung der Bewegungssteuerung des Fadenführerelements.
- Eine Musterkettenschärmaschine, die in
Fig. 1 dargestellt ist, weist eine Schärtrommel 1 auf, an deren Umfang achsparallele Transportriemen 2 angeordnet sind, die in Richtung eines Pfeils 3 bewegt werden können. Parallel zur Achse der Schärtrommel 1 sind Teilstäbe 4, 5, 6 angeordnet, die je nach ihrer Funktion auch als Kreuz- oder Schneidstäbe bezeichnet werden können. Auf der nicht sichtbaren gegenüberliegenden Seite der Schärtrommel 1 können weitere Teilstäbe angeordnet sein. - Ein Drehgatter 7 weist einen Rotor 8 auf, der eine Mehrzahl von Spulen 9 trägt und durch einen Motor 10 angetrieben ist.
- An einem stirnseitigen Ende der Schärtrommel 1 befinden sich Fadenführer 11, mit deren Hilfe Fäden 12, die von den Spulen 9 abgezogen werden, um den Umfang der Schärtrommel 1 geführt werden können. Die Fadenführer 11 weisen hierzu Fadenführerelemente 13 auf, die beispielsweise als Ösen ausgebildet sein können, durch die die Fäden 12 geführt sind. Diese Fadenführerelemente 13 sind am vorderen Ende eines.Hebels 14 angeordnet (
Fig. 2 und 3 ), der mit Hilfe eines Schrittmotors 15 gegenüber einem Träger 16 verdrehbar ist. Der Schrittmotor 15 wird über eine Steuereinrichtung 17 gesteuert, so daß das Fadenführerelement 13 seine Position in Richtung eines Doppelpfeils 18 verändern kann. Durch die Verschwenkung des Hebels 14 ändert sich die axiale Position des Fadenführerelements 13 relativ zur Schärtrommel 1. - Es sind mehrere Träger 16 vorgesehen, die jeweils als radiale Arme ausgebildet sind. Diese Träger 16 werden über eine Welle 19 vom Rotor 8 angetrieben, d.h. die Fadenführer 11 rotieren synchron mit dem Rotor 8.
- Eine Fadendickenmeßeinrichtung 20 ist im Bewegungspfad der Fäden 12 angeordnet. Die Fadendickenmeßeinrichtung 20 weist ein Meßfeld 21 auf, durch das jeder Faden 12 auf einer Kreisbahn geführt wird. Dabei schattet er einen Aufnehmer 22 in Abhängigkeit von seiner Dicke ab. Die Fadendickenmeßeinrichtung 20 ermittelt also bei jedem Faden 12 einmal pro Umlauf (Richtung 23) die Dicke und meldet die Dicke an die Steuereinrichtung 17 weiter.
- An den Teilstäben 4, 5, 6 sind Sortierfinger 24, 25, 26 angeordnet und zwar an dem Ende, das dem Drehgatter 7 zugewandt ist. Die Sortierfinger 24 bis 26 dienen dazu, die Fäden 12 so zu führen, daß sie entweder radial außerhalb der Teilstäbe 4, 5, 6 oder radial innerhalb der Teilstäbe 4, 5, 6 zu liegen kommen, jeweils bezogen auf die Schärtrommel 1. Mit Hilfe der Sortierfinger 24 bis 26 ist es möglich Kreuze zu bilden. Kreuze benötigt man am Anfang und am Ende einer Kette, um einerseits die Fäden zu vereinzeln (Teilkreuze) und andererseits die Fäden durchtrennen zu können (Schneidkreuze). In
Fig. 1 sind drei Teilstäbe 4-6 dargestellt. Es können aber auch mehr Teilstäbe vorhanden sein, beispielsweise vier. Auf der inFig. 1 nicht sichtbaren Rückseite der Schärmaschine können weitere Teilstäbe angeordnet sein. - Um eine Musterkette herzustellen, werden die Fadenführer 11 durch eine Rotationsbewegung der Träger 16 um die Schärtrommel 1 herumgeführt. Sie legen dabei die Fäden, die vom Drehgatter 7 abgezogen werden, auf den Transportbändern 2 ab. Jeder Faden wird mit einer Anzahl von Windungen um die Schärtrommel 1 herumgeführt, die multipliziert mit dem Umfang der Schärtrommel 1 später die gewünschte Kettlänge ergibt. Wenn beispielsweise eine Kettlänge von 700 m erwünscht ist und die Schärtrommel einen Umfang von 7 m hat, dann wird jeder Faden mit 100 Windungen um die Schärtrommel 1 herumgeführt.
- Um zu gewährleisten, daß die einzelnen Windungen auch in der Reihenfolge ihres Auftrages verbleiben und nicht einzelne Windungslagen an der Stirnseite des sich auf der Schärtrommel bildenden Wickels herabrutschen, versetzt man jede Windung um eine kleine Strecke in Richtung des Pfeiles 3 relativ zu der vorherigen Windung. Diese kleine Strecke sollte mindestens das 3-fache der Fadendicke betragen. Dadurch wird ein Konuswinkel der Stirnseite des Wickels erzeugt, der weniger als 20° beträgt. Dadurch, daß man die Fadendicke fortlaufend mit der Fadendickenmeßeinrichtung 20 mißt, ist eine fortlaufende Steuerung des Aufbaus des Konus möglich.
- Um den Versatz der einzelnen Windungen zu erzeugen, werden die Hebel 14 durch den Schrittmotor 15 verschwenkt. Der Hebel 14 hat beispielsweise eine Länge von etwa 100 mm, so daß ein entsprechend langer Konus erzeugt werden kann, was sich günstig auf die maximale Kettlänge auswirkt.
- Die Fadenführerelemente 13 werden also in einer Art Schraubenlinie um den Umfang der Schärtrommel 1 herumgeführt. Diese Schraubenlinie kann sowohl eine kontinuierliche Steigung in Richtung des Pfeiles 3 aufweisen, als auch durch eine Abfolge von kreisförmigen Bewegungen zusammengesetzt sein, wobei an vorbestimmten Winkelpositionen der Träger 16 ein Sprung von einer Kreisbahn zur nächsten Kreisbahn erfolgt.
- Wenn die benötigte Anzahl von Windungen auf die Schärtrommel 1 gewickelt worden ist, dann muß der Hebel 14 wieder relativ schnell zu seinem Ausgangspunkt zurückverschwenkt werden, so daß der nächste Faden wieder am Fuß des zuvor gebildeten Konus auf den Umfang der Schärtrommel 1 gewickelt werden kann.
- Um diese Bewegungen zu veranlassen, muß der Schrittmotor 15 entsprechend gesteuert werden. Die Steuerung soll nun anhand der schematischen Darstellung der
Fig. 4 erläutert werden. Gleiche Elemente sind hier mit den gleichen Bezugszeichen versehen. - Der Welle 19 benachbart ist ein Winkelgeber 30, der mit einem Winkelsensor 31 zusammenwirkt. Der Winkelsensor 31 arbeitet zusammen mit einer Winkelerfassungseinrichtung 32, die fortlaufend einen Winkel α eines Trägers 16 feststellt. Die Positionen der übrigen Träger ergeben sich damit automatisch, weil die übrigen Träger einen vorbestimmten Winkelabstand zum in
Fig. 4 dargestellten Träger 16 haben. - In einem Programmspeicher 33 ist die gewünschte Bewegungsbahn des Fadenführerelements 13 in Abhängigkeit von der Rotation des Trägers 16 abgelegt. Ein im Programmspeicher 33 abgelegtes Programm kann beispielsweise so aussehen, daß das Fadenführerelement 50 mal um den Umfang der Schärtrommel bewegt wird und sich bei jeder Umdrehung um 1,2 mm in Richtung des Pfeiles 3 bewegt. Am Ende der 50. Umdrehung wird das Fadenführerelement 13 wieder um 60 mm entgegen der Richtung des Pfeiles 3 zurückbewegt.
- Der Programmspeicher 33 gibt nun die Information über den gewünschten Bewegungsablauf an eine Motorsteuerung 34 weiter. Die Motorsteuerung 34 erzeugt für ein vorbestimmtes Winkelinkrement, das der Träger 16 zurückgelegt hat, eine vorbestimmte Anzahl von Schrittimpulsen zur Ansteuerung des Schrittmotors 15. Mit anderen Worten wird der Hebel 14 in Abhängigkeit von der Bewegung des Trägers 16 bewegt. Wenn der Träger 16 schneller gedreht wird, dann wird auch der Hebel 14 schneller verschwenkt. Wen der Träger 16 langsamer gedreht wird, dann hat der Hebel 14 für die gleiche Bewegung mehr Zeit, d.h. die Schrittimpulse für den Schrittmotor 15 werden in einer geringeren Geschwindigkeit, d.h. mit größeren zeitlichen Abständen abgegeben.
- Da der Hebel 14 um eine Achse verschwenkt wird, die im wesentlichen parallel zur Radialrichtung der Schärtrommel 1 verläuft, ist nicht jedem Schritt des Schrittmotors 15 der gleiche axiale Vorschub des Fadenführerelements 13 zugeordnet. Man ermittelt daher mit einem zusätzlichen Winkelsensor 35 die Winkelstellung des Hebels 14 und meldet diese an eine Korrektureinrichtung 36 weiter. Die Korrektureinrichtung 36 rechnet einen Korrekturwert, den die Motorsteuerung 34 berücksichtigt.
- Der Winkelsensor 35 ist hier nur zum Zwecke der einfacheren Erklärung eingezeichnet. Üblicherweise meldet der Schrittmotor 15 seine Winkelposition an die Steuereinrichtung 17 zurück, so daß diese Information in der Steuereinrichtung 17 bereits zur Verfügung steht. Sie kann dann in der Korrektureinrichtung 36 berücksichtigt werden.
- Die Winkelerfassungseinrichtung 32 ist mit einer Drehgeschwindigkeitsermittlungseinrichtung 37 verbunden, die eine Winkelgeschwindigkeit Ω durch zeitliche Differenzierung des Drehwinkels α ermittelt wird. Die Geschwindigkeit Ω kann auch auf andere Weise ermittelt werden.
- Auch die Drehgeschwindigkeitserfassungseinrichtung 37 ist mit der Motorsteuerung 34 verbunden und zwar zu folgendem Zweck: Eine Bewegung des Hebels 14 setzt eine entsprechende Ansteuerung des Schrittmotors 15 voraus. Allerdings reagiert der Schrittmotor 15 nur mit einer gewissen Verzögerung auf ein entsprechendes Ansteuersignal. Diese Verzögerung liegt im Bereich von wenigen Millisekunden, beispielsweise 4 bis 6 ms.
- Wenn man nun eine Bewegung des Fadenführerelements 13 an einer bestimmten Position des Fadenführerelements 13 in Umfangsrichtung bewirken möchte, beispielsweise die oben geschilderte Rücksprungbewegung, dann muß man ein entsprechendes Ansteuersignal bereits früher erzeugen. Die Verzögerungszeit ist im wesentlichen konstant. In Abhängigkeit von der Drehgeschwindigkeit Ω legt der Träger 16 aber in dieser konstanten Zeit unterschiedliche Winkelentfernungen zurück. Die Motorsteuerung 34 berücksichtigt daher die Drehgeschwindigkeit des Trägers 16, wenn sie das Ansteuersignal für den Schrittmotor 15 erzeugt. Wenn beispielsweise eine Bewegung des Fadenführerelements 13 bei 300° erfolgen soll, dann wird ein entsprechendes Ansteuersignal bei 299,5° erzeugt, wenn das Fadenführerelement mit einer Geschwindigkeit von 100 m/min um den Umfang der Schärtrommel 1 herumgeführt wird, und bei 294°, wenn das Fadenführerelement 13 mit 1200 m/min um die Schärtrommel 1 herumgeführt wird.
- Wenn, wie in
Fig. 2 dargestellt, mehrere Fadenführerelemente 13 an einer entsprechend großen Anzahl von Trägern 16 vorgesehen sind, dann steuert die Motorsteuerung 34 die Fadenführerelemente 13 so, daß die von ihnen geführten Fäden in Axialrichtung nebeneinander auf der Schärtrommel 1 abgelegt werden. Damit entspricht der Aufbau des Wickels im wesentlichen dem, der auch bei einer herkömmlichen Konusschärmaschine erzeugt werden würde. - Es soll hier bemerkt werden, daß die Schrittmotoren 15 an den Trägern 16 einzeln ansteuerbar sind, wenn dies erforderlich ist. Dies ist vor allem von Vorteil, wenn sich Teilstäbe an der vorderen und an der hinteren Seite der Schärtrommel 1 befinden. Die Fadenführerelemente 13 können die Fäden 12 dann einzeln auf oder unter den Teilstäben ablegen. Die Fadenführerelemente 13 können also beliebige "Schlangenlinien" (Kurvenform nach einer oder beiden axialen Richtung abweichend gegenüber einer Schrauben- oder Kreislinie) fahren, ohne an Winkelpositionen des Träger 16 gebunden sein. Bei der Steuerung der Bewegung der Fäden 12 bietet dies erhebliche Vorteile.
- Von der dargestellten Ausführung kann in vielerlei Hinsicht abgewichen werden. Dargestellt ist, daß die Fadenführerelemente 13 an stangenförmigen Trägern 16 angeordnet sind. Man kann die einzelnen Träger 16 aber auch durch eine Scheibe oder Platte ersetzen, an deren Umfang dann die Fadenführerelemente 13 angeordnet werden. Dies ergibt insbesondere bei höheren Arbeitsgeschwindigkeiten eine verbesserte Stabilität.
Claims (7)
- Musterkettenschärmaschine mit einer Schärtrommel (1), einem im Bereich einer Stirnseite der Schärtrommel angeordneten Träger, der einen Drehantrieb aufweist, und mindestens einem am Träger angeordneten Fadenführerelement (13), das mit Hilfe eines Axialantriebs (15) in Axialrichtung der Schärtrommel verlagerbar ist, dadurch gekennzeichnet, daß eine Winkelerfassungseinrichtung (30-32), die eine Winkelposition (α) des Trägers (16) erfaßt, mit einer Steuereinrichtung (17) verbunden ist, die in Abhängigkeit von der Winkelposition (α) des Trägers (16) den Axialantrieb (15) ansteuert.
- Maschine nach Anspruch 1, dadurch gekennzeichnet, daß der Axialantrieb als Schrittmotor (15) ausgebildet ist und die Steuereinrichtung (17) jedem Winkelinkrement der Drehung des Trägers (16) eine vorbestimmbare Anzahl von Schritten des Schrittmotors (15) zuordnet.
- Maschine nach Anspruch 2, dadurch gekennzeichnet, daß der Schrittmotor (15) als Rotationsmotor ausgebildet ist, dessen Achse parallel oder annähernd parallel zur Radialrichtung der Schärtrommel (1) angeordnet ist, wobei die Steuereinrichtung (17) die Anzahl der Schritte in Abhängigkeit von der aktuellen Drehstellung des Schrittmotors (15) zuordnet.
- Maschine nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, daß mehrere Fadenführerelemente (13) vorgesehen sind, wobei die Steuereinrichtung (17) die Fadenführerelemente (13) auf unterschiedliche axiale Positionen steuert.
- Maschine nach Anspruch 4, dadurch gekennzeichnet, daß in Umlaufrichtung aufeinanderfolgende Fadenführerelemente (13) auf axial benachbarten Umlaufbahnen angeordnet sind.
- Maschine nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, daß eine Fadendickenmeßeinrichtung (20) vorgesehen ist, die bei jedem Umlauf des Fadenführerelements (13) die Dicke eines jeden Fadens (12) mindestens einmal ermittelt und an die Steuereinrichtung (17) weiterleitet, wobei die Steuereinrichtung (17) den Axialantrieb (15) in Abhängigkeit von der Fadendicke betätigt.
- Maschine nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, daß die Steuereinrichtung (17) eine Geschwindigkeitsermittlungseinrichtung (37) aufweist, die eine Drehgeschwindigkeit (Ω) des Trägers (16) erfaßt und die Steuereinrichtung (17) ein Antriebssignal zur Einleitung einer Bewegung des Fadenführerelements (13) in Abhängigkeit von der Drehgeschwindigkeit des Trägers (16) an unterschiedlichen Winkelpositionen erzeugt.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE2003123351 DE10323351B4 (de) | 2003-05-23 | 2003-05-23 | Musterkettenschärmaschine |
| DE10323351 | 2003-05-23 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP1479805A2 EP1479805A2 (de) | 2004-11-24 |
| EP1479805A3 EP1479805A3 (de) | 2005-04-20 |
| EP1479805B1 true EP1479805B1 (de) | 2008-12-03 |
Family
ID=33039294
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20040007006 Expired - Lifetime EP1479805B1 (de) | 2003-05-23 | 2004-03-24 | Musterkettenschärmaschine |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP1479805B1 (de) |
| JP (1) | JP2004346479A (de) |
| DE (2) | DE10323351B4 (de) |
| ES (1) | ES2315583T3 (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007070759A (ja) * | 2005-09-07 | 2007-03-22 | Murata Mach Ltd | 荒巻整経システム及び荒巻整経方法 |
| EP2284303B1 (de) * | 2009-08-12 | 2011-11-23 | Karl Mayer Textilmaschinenfabrik GmbH | Drehgatter einer Musterkettenschärmaschine, Musterkettenschärmaschine und Verfahren zum Messen eines Spulendurchmessers |
| ES2425924T3 (es) * | 2011-06-28 | 2013-10-18 | Karl Mayer Textilmaschinenfabrik Gmbh | Urdidor de muestras |
| CN105463654B (zh) * | 2015-11-17 | 2018-06-29 | 青海德瑞纺织品进出口有限公司 | 一种球形整经机及其使用方法 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02169737A (ja) * | 1988-12-22 | 1990-06-29 | Suzuki Waapaa:Kk | 複本数同時整経可能な電子制御サンプル整経機 |
| DE4304956C2 (de) * | 1993-02-18 | 1998-09-24 | Mayer Textilmaschf | Verfahren und Vorrichtung zum Schären von Fäden |
| DE4446279C1 (de) * | 1994-12-23 | 1996-06-27 | Mayer Textilmaschf | Vorrichtung und Verfahren zum Herstellen von Kurzketten |
| DE19845244C1 (de) * | 1998-10-01 | 1999-09-23 | Mayer Textilmaschf | Musterketten-Schärmaschine |
| JP3410433B2 (ja) * | 2000-06-01 | 2003-05-26 | 有限会社スズキワーパー | サンプル整経機、整経方法及び整経された糸群 |
| JP3409025B2 (ja) * | 2000-08-22 | 2003-05-19 | 有限会社スズキワーパー | ヤーンガイドの糸検出装置付サンプル整経機 |
| DE10057356B4 (de) * | 2000-11-18 | 2005-11-24 | Karl Mayer Textilmaschinenfabrik Gmbh | Verfahren zum Erzeugen einer Musterkette und Musterketten-Schärmaschine |
-
2003
- 2003-05-23 DE DE2003123351 patent/DE10323351B4/de not_active Expired - Fee Related
-
2004
- 2004-03-24 ES ES04007006T patent/ES2315583T3/es not_active Expired - Lifetime
- 2004-03-24 EP EP20040007006 patent/EP1479805B1/de not_active Expired - Lifetime
- 2004-03-24 DE DE200450008569 patent/DE502004008569D1/de not_active Expired - Lifetime
- 2004-05-21 JP JP2004151592A patent/JP2004346479A/ja active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| EP1479805A3 (de) | 2005-04-20 |
| DE10323351A1 (de) | 2004-12-23 |
| DE502004008569D1 (de) | 2009-01-15 |
| DE10323351B4 (de) | 2006-09-14 |
| EP1479805A2 (de) | 2004-11-24 |
| JP2004346479A (ja) | 2004-12-09 |
| ES2315583T3 (es) | 2009-04-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE3319620C2 (de) | ||
| DE69413315T2 (de) | Verfahren und Vorrichtung zur Fadenverlegung auf einer Spule mit einer genuteten Antriebswalze | |
| CH644647A5 (de) | Verfahren zur ueberwachung eines webstuhls und vorrichtung zur durchfuehrung des verfahrens. | |
| DE2206303A1 (de) | Einrichtung zur Einstellung eines Magnetkopfes | |
| EP0256411B1 (de) | Verfahren zum Aufwickeln von Fäden | |
| DE3423829C2 (de) | Drehantriebseinrichtung für eine Meß- und Speichervorrichtung für den Schußfaden einer schützenlosen Webmaschine | |
| DE3240484A1 (de) | Verfahren und vorrichtung zum aufwickeln eines fadens auf einer auflaufspule | |
| DE69504789T2 (de) | Schussfadenliefervorrichtung mit vorrichtung zum trennen von wendungen für schnelllaufende luftdüsenwebmaschinen | |
| EP0768271B1 (de) | Spulmaschine für einen kontinuierlich auflaufenden Faden | |
| CH693380A5 (de) | Verfahren und Vorrichtung zum Aufspulen eines kontinuierlich zulaufenden Fadens. | |
| DE10323351B4 (de) | Musterkettenschärmaschine | |
| EP3472378A1 (de) | Nadelbandwebmaschine und entsprechendes webverfahren | |
| EP1479803B1 (de) | Verfahren zum Erzeugen einer Musterkette und Musterkettenschärmaschine | |
| EP1445361B1 (de) | Verfahren zum Erzeugen einer Musterkette und Musterkettenschärmaschine | |
| EP1379462B1 (de) | Verfahren zum betrieb einer fadenaufwindenden maschine und spulvorrichtung dazu | |
| CH690619A5 (de) | Vorrichtung und Verfahren zum Herstellen von Kurzketten. | |
| EP1930489B1 (de) | Musterkettenschärmaschine und Verfahren zum Erzeugen einer Musterkette | |
| EP1479804B1 (de) | Verfahren zum Erzeugen einer Musterkette und Musterkettenschärmaschine | |
| EP1479806B1 (de) | Verfahren zum Erzeugen einer Musterkette und Musterkettenschärmaschine | |
| EP2975176B1 (de) | Vorrichtung zum Herstellen von Wendelsieben | |
| DE2920682A1 (de) | Umflechtmaschine, insbesondere fuer kabel | |
| DE19845244C1 (de) | Musterketten-Schärmaschine | |
| DE10057354B4 (de) | Verfahren zum Erzeugen einer Musterkette und Musterketten-Schärmaschine | |
| DE10057356B4 (de) | Verfahren zum Erzeugen einer Musterkette und Musterketten-Schärmaschine | |
| EP0308823A1 (de) | Hubvorrichtung für Ringbänke |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK |
|
| 17P | Request for examination filed |
Effective date: 20050330 |
|
| AKX | Designation fees paid |
Designated state(s): CH DE ES IT LI |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CH DE ES IT LI |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: BOVARD AG PATENTANWAELTE Ref country code: CH Ref legal event code: EP |
|
| REF | Corresponds to: |
Ref document number: 502004008569 Country of ref document: DE Date of ref document: 20090115 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2315583 Country of ref document: ES Kind code of ref document: T3 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20090904 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20100325 Year of fee payment: 7 Ref country code: ES Payment date: 20100324 Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PFA Owner name: KARL MAYER TEXTILMASCHINENFABRIK GMBH Free format text: KARL MAYER TEXTILMASCHINENFABRIK GMBH#BRUEHLSTRASSE 25#63179 OBERTSHAUSEN (DE) -TRANSFER TO- KARL MAYER TEXTILMASCHINENFABRIK GMBH#BRUEHLSTRASSE 25#63179 OBERTSHAUSEN (DE) |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110331 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110331 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20120424 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110325 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502004008569 Country of ref document: DE Ref country code: DE Ref legal event code: R082 Ref document number: 502004008569 Country of ref document: DE Representative=s name: KEIL & SCHAAFHAUSEN PATENT- UND RECHTSANWAELTE, DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502004008569 Country of ref document: DE Ref country code: DE Ref legal event code: R081 Ref document number: 502004008569 Country of ref document: DE Owner name: KARL MAYER R&D GMBH, DE Free format text: FORMER OWNER: KARL MAYER TEXTILMASCHINENFABRIK GMBH, 63179 OBERTSHAUSEN, DE Ref country code: DE Ref legal event code: R081 Ref document number: 502004008569 Country of ref document: DE Owner name: KARL MAYER STOLL R&D GMBH, DE Free format text: FORMER OWNER: KARL MAYER TEXTILMASCHINENFABRIK GMBH, 63179 OBERTSHAUSEN, DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20230321 Year of fee payment: 20 Ref country code: DE Payment date: 20230328 Year of fee payment: 20 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230705 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R071 Ref document number: 502004008569 Country of ref document: DE |