EP1224632B1 - Erfassungsvorrichtung - Google Patents
Erfassungsvorrichtung Download PDFInfo
- Publication number
- EP1224632B1 EP1224632B1 EP01954036A EP01954036A EP1224632B1 EP 1224632 B1 EP1224632 B1 EP 1224632B1 EP 01954036 A EP01954036 A EP 01954036A EP 01954036 A EP01954036 A EP 01954036A EP 1224632 B1 EP1224632 B1 EP 1224632B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- signal
- sensor
- detection device
- designed
- radiation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000001514 detection method Methods 0.000 title claims abstract description 53
- 230000005855 radiation Effects 0.000 claims abstract description 74
- 238000011156 evaluation Methods 0.000 claims abstract description 39
- 230000005670 electromagnetic radiation Effects 0.000 claims abstract description 4
- 239000011159 matrix material Substances 0.000 claims description 29
- 230000006870 function Effects 0.000 claims description 8
- 230000001419 dependent effect Effects 0.000 claims 3
- 230000000747 cardiac effect Effects 0.000 claims 1
- 230000000737 periodic effect Effects 0.000 claims 1
- 230000000875 corresponding effect Effects 0.000 description 7
- 230000037308 hair color Effects 0.000 description 3
- 230000001174 ascending effect Effects 0.000 description 2
- 230000008859 change Effects 0.000 description 2
- 230000002596 correlated effect Effects 0.000 description 2
- 238000005259 measurement Methods 0.000 description 2
- 230000004888 barrier function Effects 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 230000004069 differentiation Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 230000036541 health Effects 0.000 description 1
- 238000003384 imaging method Methods 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
- 230000001131 transforming effect Effects 0.000 description 1
Images

Classifications
-
- G—PHYSICS
- G07—CHECKING-DEVICES
- G07C—TIME OR ATTENDANCE REGISTERS; REGISTERING OR INDICATING THE WORKING OF MACHINES; GENERATING RANDOM NUMBERS; VOTING OR LOTTERY APPARATUS; ARRANGEMENTS, SYSTEMS OR APPARATUS FOR CHECKING NOT PROVIDED FOR ELSEWHERE
- G07C9/00—Individual registration on entry or exit
Definitions
- the invention relates to a detection device for detecting persons or objects and their direction of movement, with a sensor arrangement for detecting electromagnetic radiation with the wavelength of visible and / or invisible light, which is reflected or emitted by a person or an object and with an evaluation unit which is connected to the sensor arrangement and is designed to derive a signal from the radiation detected by the radiation sensor arrangement and to emit a detection signal for as far as possible every object or person detected by the radiation sensor arrangement.
- the invention relates to a counting device for persons, which is connected to a corresponding detection device.
- detection devices which, with respect to the intended direction of movement of the passengers, have sensor elements arranged one behind the other and determine the direction of movement of detected persons by correlation of the radiation detected by the sensor elements. Such detection devices are thus able to determine not only the presence of an object or a person as in a simple light barrier, but also their direction of movement.
- One problem is to reliably recognize non-targeted people who are standing in the entrance area of a bus, for example, or to distinguish those originating from different persons in close proximity.
- a detection device which is able to detect the intensity distribution of a person emanating heat radiation in a matrix-like manner.
- the US 5,187,688 and US 5,255,301 each show an arrangement of a plurality of sensor elements with which can be determined during runtime measurement of the distance between a respective sensor element and the surface of a person.
- a detection device of the type mentioned in the introduction which comprises individualizing means which are connected to the evaluation unit and designed to obtain information or information individualizing an object or person and which is connected to a memory which is formed, at least one section the history signal and the object or the person individualizing information as a characteristic parameter associated with the history signal store.
- the detection device comprises parameter determination means, which are connected to the evaluation unit (18, 36) and designed to emit an additional signal.
- the evaluation unit (18; 36) is designed to form the characteristic parameter as a function of the additional signal.
- the parameter determination means (16, 18.1) comprise a radiation source (16) for radiation detectable by the sensor arrangement (12, 14; 32, 34) and an evaluation module (36.1 ').
- the radiation sensor arrangement comprises a sensor matrix (32.1) and both the radiation source and the radiation sensor arrangement are connected to the evaluation module.
- the evaluation module is designed to form from the radiation source (44) a radiation reflected by a person or an object and detected by the sensor matrix (32.1) as an additional signal determining the characteristic parameter and the information individualizing a respective person represents, wherein the matrix corresponds to the three-dimensional surface contour of a detected object or a detected person.
- the parameter is derived from the history signal and an additional signal.
- This additional signal is obtained by an additional passive sensor and derived from an active radiation source.
- the parameter is multi-dimensional, ie a matrix with several values, which in particular individualize a person.
- the invention is based on the idea of combining in a manner known per se a passively obtainable progress signal with at least one characteristic parameter, so that an at least two-dimensional signal or parameter matrix results, which includes information about the time course of the radiation detected by the sensor arrangement additional information combined.
- a passively obtainable progress signal with at least one characteristic parameter, so that an at least two-dimensional signal or parameter matrix results, which includes information about the time course of the radiation detected by the sensor arrangement additional information combined.
- Such an arrangement allows, in itself from the DE 42 20 508 or the EP 0 515 635 known manner from the waveform signals to derive a motion signal by signal correlation and assign this motion signal by means of the or the characteristic parameters as reliably as possible to an individual object or an individual person.
- the characteristic parameter describes a person-individual parameter, such as hair color, size, stature, etc.
- the additional, characteristic parameter could be determined in a passive arrangement solely from the signal morphology. It is, however, according to the invention an idea, which supports the invention, to provide the detection device with additional means for determining the characteristic parameter.
- additional means two alternatives have proven to be particularly suitable in an unpredictable manner, namely a radiation source for realizing an active arrangement of the detection device, or additionally an additional sensor for detecting a further signal besides the radiation, e.g. an acoustic signal or an odor signal.
- the additional parameter is determined by evaluating the radiation reflected by an object or a person in relation to the radiation emitted by the radiation source. In this way, information about the duration of a signal from the radiation source about a person reflecting the sensor arrangement or the degree of reflection can be obtained.
- the range greater than 1400 nm is preferred. In an active arrangement with a radiation source, this wavelength range also applies to the radiation source. It has been found that in this wavelength range, both a favorable signal-to-noise ratio as well as achieve a high eye safety.
- a radiation power lying in this wavelength range can be more than 1000 times greater than, for example, in the range of 1050 nm, without this being associated with a health risk.
- embodiments of the detection device are preferred, which are designed for arrangement in input and output openings such as doors of vehicles or rooms.
- a preferred application of the detection device is the passenger count, for example in buses.
- the detection device is preferably connected to a local encoder such as a GPS receiver.
- a local encoder such as a GPS receiver.
- the numbers of passengers determined by the detection device by means of a counting unit for the passengers entering and exiting passengers can be assigned to specific routes or stops of a bus.
- integrated vehicle management is thus possible. This can be used for a whole fleet, if the detection devices and local givers of different vehicles are configured via radio to a central connectable.
- the radiation source is arranged, for example, in the entrance area of a vehicle such that the radiation emanating from the radiation source strikes the person crossing the entrance area from above and is reflected by the head of the person from the duration of the signal Person is determinable.
- the characteristic parameter to be stored then corresponds to the size of the person.
- the synchronously recorded progress signal can be uniquely assigned to a person of the appropriate size by means of the characteristic parameter. Since most persons differ in size at least within certain limits, a largely individual assignment of progress signals is possible in this way, so that also such progress signals are to be assigned as starting from two different persons, which are close to each other from two persons present outgoing radiation.
- An essential difference to that from the DE 197 21 741 known device is that, for example, in the case of person size determination for Forming the characteristic parameter not the distance function - ie the distance change - stored and compared with other distance functions, but only the minimum of the distance between the radiation source and the sensor arrangement on the one hand and the top of a person's head on the other.
- the characteristic parameter is not derived from a comparison or correlation of functions among waveforms, but is formed from a signal alone.
- This signal can originate, for example, from an infrasound sensor for detecting heart sounds and thus the heart rate, or from the already described arrangement for detecting the person size or also according to the invention by a sensor matrix arrangement onto which an image of the persons crossing an entrance area is projected, so that from the Image can be obtained a characterizing the contour of the person parameters.
- the sensor matrix arrangement can be connected to a radiation source of the type described above to form an active sensor, so that a three-dimensional contour of a detected person can be recorded as a characteristic parameter.
- the detection device For receiving such or other signals individualizing a person, at least one corresponding sensor is preferably provided in each case. This sensor is preferably switched on when the history signal indicates that the detected person is currently in the greatest proximity to the sensor. Alternatively, the sensor remains continuously on and only that portion of the signal originating from the sensor is utilized, which was recorded at the time of closest approach to the sensor.
- the detection device preferably comprises corresponding location or distance determination means and a selection unit connected to these, which selects the corresponding sensor-derived signal section for further processing.
- the detection device preferably corresponding location or distance determining means and a selection unit connected thereto, which selects the corresponding sensor-derived signal portion for further processing.
- a plurality of characteristic parameters or parameter profiles can be obtained simultaneously and combined with one another in order to allow an even more precise differentiation of the information obtained and thus an even clearer individualization of the detected persons. Further preferred embodiments are mentioned in the subclaims.
- These include in particular detection devices with an additional sensor for individual characteristics such as height, shape, hair color, heart tones or smell of a person or an object.
- Evaluation unit 18 is also connected to a memory 20 and a counting unit 22.
- the sensor 12 and the radiation source 16 are connected together with the distance module 18. 1 of the evaluation unit 18.
- the distance module 18. 1 the phase relationship between the radiation emitted by the radiation source 16 and the radiation received by the sensor 12 is determined, thus determining the transit time required for the signal emitted by the radiation source 16 and reflected by an object to be picked up by the sensor 12 to become.
- the distance between radiation source 16 and sensor 12 on the one hand and a reflective surface on the other hand can be determined.
- the distance to a reflecting object can also be determined directly via the wavelength of the signal emitted by the radiation source 16 and the phase relationship between emitted and received radiation.
- the technologies required for this purpose are known in principle.
- the radiation source 16 and the sensor 12 are arranged vertically above the entrance of a bus, for example, and the distance to the ground is known, it is possible to deduce the minimum of a sequence of successive distance measurements on the size of a person passing through the access area. This minimum is stored as a person size in the memory 20 and represents a parameter characteristic of the person.
- the two sensors 12 and 14 record and correlate the radiation signals reflected or emitted by a person. Due to the movement of a person 24 who, for example, is entering the bus, the two radiation sensors 12 and 14 record similar course signals that are time-displaced relative to one another. From the distance of the two sensors 12 and 14 and the time offset between the waveform signals recorded by them, the direction of movement and the speed of a person ascending or descending 24 can be determined.
- the correlation module 18.2 determined information to be linked by the distance module 18.1.
- a person standing in the entrance area of a bus can easily be identified for the distance module 18.1.
- the size information about a person is stored in such a manner as to be associated with the history signal output from that person. The combination of the two pieces of information is highly characteristic of a person and makes it possible to recognize a person not only when boarding, but also when getting out.
- the counting unit 22 is connected to the assignment module 18.3 and designed such that a counter is incremented by one for each person identified as being to be entranced by the assignment module 18.3 and is decremented by one for each departing person.
- the count in the counting unit 22 thus indicates the number of persons who are, for example, in a bus.
- the counting unit can do this be connected to a plurality of evaluation units 18, which are assigned to several input areas of a means of transport.
- the detection device 10 'in FIG. 2 has a passive sensor unit formed by the sensors 12 and 14 for receiving the progress signal.
- an additional sensor 26 is provided, which receives a person-individual characteristic, such as the hair color or heart sounds or the like.
- the evaluation of the additional signal is carried out by an evaluation module 18.1 'of the evaluation unit 18'.
- the assignment to the recorded by the sensors 12 and 14 history signal takes place, as already for FIG. 1 described by the assignment module 18.3.
- the evaluated additional signal is associated with the history signal stored in the memory 20.
- the detection device 30 in FIG. 3 is similar in construction, as the detection device 10 from FIG. 1 , Also provided are two infrared sensors 32 and 34, an evaluation unit 36, a memory 38 and a counting unit 40. An active radiation source such as the radiation source 16 is not provided FIG. 1 ,
- the sensor 32 contains a plurality of sensor elements 32.1 in a matrix-like arrangement.
- the sensor elements 32.1 are in the focus of an imaging device such as in a converging lens 32.2.
- the radiation emitted by a person 42 is thus projected onto the sensor matrix 32. 1 as an image of the person 42.
- Each person results in a largely individual projection pattern, which is characteristic of the respective person 42.
- This projection pattern is fed to an image module 36. 1 of the evaluation unit 36.
- a characteristic pattern is extracted from the projection pattern as a characteristic parameter and stored in the memory 38.
- signals are recorded by means of the sensors 32 and 34. It is sufficient if the sensor 34 contains only one sensor element and for the course signal of the sensor 32, only one sensor element of the sensor matrix 32.1 is used.
- the two progress signals are, as already for FIG. 1 , in a correlation module 36.2 of the evaluation unit 36 correlated with each other to a movement information receive.
- This movement information is stored in the memory 38 associated with the corresponding characteristic pattern.
- An assignment module 36.3 of the evaluation unit 36 works analogously to the assignment module 18.3 FIG. 1 and outputs, depending on the optionally stored output values of the image module 36.1 and the correlation module 36.2 for each rising or falling person from a signal which serves to control the counting unit 40 and increases or decreases in this counter accordingly.
- the detection device 30 'differs FIG. 4 from the detection device 30 FIG. 3 essentially in that it comprises a radiation source 44, which makes it possible to expand the sensor matrix 32.1 into an active sensor unit.
- a radiation source 44 By means of the radiation source 44 and the sensor matrix 32.1, it is possible to form a three-dimensional contour of an object or a person in the detection area of the sensor matrix 32.1. This is done by evaluating the radiation detected by the sensor matrix 32.1 with respect to the radiation emitted by the radiation source 44 in an evaluation module 36.1 '.
- the evaluation module 36.1 is for this purpose connected to the radiation source 44 and the sensor matrix 32.1 and designed so that from the radiation emitted by the radiation source 44, reflected by a person or an object and detected by the sensor matrix 32.1 radiation forms a matrix that the three-dimensional surface contour corresponds to the detected object or person.
- This matrix is stored as a characteristic parameter and the person individualizing information in the memory 38 associated with the history signal.
- the assignment module 36.3 is designed to compare matrices acquired when boarding persons with those matrices that were detected when persons were getting off. The entry and exit direction results from the progress signal.
- the assignment module 36.3 is also designed for the matrix comparison for transforming matrices, in particular for rotating matrices, in order to be able to take into account the different orientation of persons ascending and descending and the resulting change in the contour images to be compared.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Geophysics And Detection Of Objects (AREA)
- Radar Systems Or Details Thereof (AREA)
- Time Recorders, Dirve Recorders, Access Control (AREA)
- Measurement Of The Respiration, Hearing Ability, Form, And Blood Characteristics Of Living Organisms (AREA)
- Optical Radar Systems And Details Thereof (AREA)
- Measuring Pulse, Heart Rate, Blood Pressure Or Blood Flow (AREA)
- Eye Examination Apparatus (AREA)
- Indicating Or Recording The Presence, Absence, Or Direction Of Movement (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Investigating Or Analysing Materials By Optical Means (AREA)
Description
- Die Erfindung betrifft eine Erfassungsvorrichtung zum Erfassen von Personen oder Objekten und deren Bewegungsrichtung, mit einer Sensoranordnung zum Erfassen von elektromagnetischer Strahlung mit der Wellenlänge sichtbaren und/oder unsichtbaren Lichtes, die von einer Person oder einem Objekt reflektiert oder ausgestrahlt wird und mit einer Auswerteeinheit, die mit der Sensoranordnung verbunden und ausgebildet ist, aus der von der Strahlungssensoranordnung erfassten Strahlung ein Signal abzuleiten und ein Erfassungssignal für möglichst jedes von der Strahlungssensoranordnung erfasste Objekt oder jede Person abzugeben. Insbesondere betrifft die Erfindung eine Zählvorrichtung für Personen, welche mit einer entsprechenden Erfassungsvorrichtung verbunden ist.
- Ein Anwendungsbereich derartiger Erfassungsvorrichtungen ist das Erfassen von Personen, die den Ein- oder Ausstiegsbereich eines Verkehrsmittels durchqueren, um die Fahrgäste zu zählen, die in das Verkehrsmittel einsteigen oder es verlassen. Aus der
DE 42 20 508 und derEP 0 515 635 sind jeweils Erfassungsvorrichtungen bekannt, die bezüglich der vorgesehen Bewegungsrichtung der Fahrgäste hintereinander angeordnete Sensorelemente aufweisen und durch Korrelation der von den Sensorelementen erfassten Strahlung die Bewegungsrichtung von erfassten Personen ermitteln. Derartige Erfassungsvorrichtungen sind somit in der Lage, nicht nur wie bei einer einfachen Lichtschranke die Anwesenheit eines Objektes oder einer Person zu ermitteln, sondern auch deren Bewegungsrichtung. Ein Problem besteht jedoch darin, sich nicht zielgerichtet bewegende Personen, die beispielsweise im Eingangsbereich eines Busses stehen bleiben, sicher zu erkennen oder die von verschiedenen, sich in großer gegenseitiger Nähe befindlichen Personen stammenden Signale zu unterscheiden. - Ein Ansatz zur Lösung des letztgenannten Problems ist in der
DE 197 21 741 genannt. Dort wird vorgeschlagen, ein kontinuierliches Abstandssignal für erfasste Objekte zu bilden und die auf diese Weise gewonnene Abstandsfunktion mit vorbestimmten oder gespeicherten Abstandscharakteristiken bekannter Objekte zu vergleichen, um auf diese Weise Informationen über die Anzahl, die Bewegung oder die Art der Objekte zu gewinnen. Dies geschieht gemäß derDE 197 21 741 mittels einer aktiven Signalgeber/Detektoranordnung. Aktiv bedeutet, dass der Detektor die von dem Signalgeber abgegebene und von dem Objekt oder der Person reflektierte Strahlung aufnimmt. - Aus der
DE 197 32 153 ist es bekannt, zwei von unterschiedlichem Standpunkt aufgenommene Bilder einer Person anhand charakteristischer Bildmerkmale einander zuzuordnen, um so eine Rauminformation zu erhalten. - Aus der
DE 42 20 508 ist eine Erfassungsvorrichtung bekannt, die in der Lage ist, die Intensitätsverteilung einer von einer Person ausgehenden Wärmestrahlung matrixartig zu erfassen. - Die
US 5,187,688 undUS 5,255,301 zeigen jeweils eine Anordnung von mehreren Sensor-Elementen, mit denen sich bei Laufzeitmessung der Abstand zwischen einem jeweiligen Sensorelement und der Oberfläche einer Person bestimmen lassen. - Es ist ein Ziel der vorliegenden Erfindung, eine Erfassungsvorrichtung anzugeben, die auf einfache Weise eine noch genauere Objekt- oder Personenerfassung oder Zählung erlaubt.
- Erfindungsgemäß wird dieses Ziel mit einer Erfassungsvorrichtung der eingangs genannten Art erreicht, welche Individualisierungsmittel umfasst, die mit der Auswerteeinheit verbunden und ausgebildet sind, ein Objekt oder eine Person individualisierende Informationen zu gewinnen und die mit einem Speicher verbunden ist, der ausgebildet ist, zumindest einen Abschnitt des Verlaufssignales und die das Objekt oder die Person individualisierende Information als charakteristischen Parameter dem Verlaufssignal zugeordnet zu speichern.
- Hierzu umfasst die Erfassungsvorrichtung Parameterbestimmungsmittel, die mit der Auswerteeinheit (18; 36) verbunden und ausgebildet sind, ein Zusatzsignal abzugeben. Die Auswerteeinheit (18; 36) ist ausgebildet, den charakteristischen Parameter in Abhängigkeit von dem Zusatzsignal zu bilden. Die Parameterbestimmungsmittel (16, 18.1) umfassen eine Strahlungsquelle (16) für durch die Sensoranordnung (12, 14; 32, 34) erfassbare Strahlung sowie ein Auswertungsmodul (36.1'). Die Strahlungssensoranordnung umfasst eine Sensormatrix (32.1) ausgebildet und sowohl die Strahlungsquelle als auch die Strahlungssensoranordnung sind mit dem Auswertungsmodul verbunden. Das Auswertungsmodul ist ausgebildet, aus der von der Strahlungsquelle (44) ausgesandten, von einer Person oder einem Objekt reflektierten und von der Sensormatrix (32.1) erfassten Strahlung eine Matrix als Zusatzsignal zu bilden , die den charakteristischen Parameter bestimmt und die eine jeweilige Person individualisierende Information darstellt, wobei die Matrix der dreidimensionalen Oberflächenkontur eines erfassten Objektes oder einer erfassten Person entspricht.
- Der Parameter ist aus dem Verlaufssignal und einem zusätzlichen Signal abgeleitet. Dieses zusätzliche Signal wird durch einen zusätzlichen passiven Sensor gewonnen und von einer aktiven Strahlungsquelle abgeleitet. Der Parameter ist mehrdimensional, also eine Matrix mit mehreren Werten, die insbesondere eine Person individualisieren.
- Der Erfindung liegt der Gedanke zugrunde, auf an sich bekannte Weise ein passiv zu gewinnendes Verlaufssignal mit zumindest einem charakteristischen Parameter zu kombinieren, so dass sich eine zumindest zweidimensionale Signal- oder Parametermatrix ergibt, die Informationen über den zeitlichen Verlauf der von der Sensoranordnung erfassten Strahlung mit zusätzlichen Informationen kombiniert. Eine derartige Anordnung erlaubt es, auf an sich aus der
DE 42 20 508 oder derEP 0 515 635 bekannte Weise aus dem Verlaufssignale ein Bewegungssignal durch Signalkorrelation abzuleiten und dieses Bewegungssignal mittels des oder der charakteristischen Parameter möglichst zuverlässig einem individuellen Objekt oder einer individuellen Person zuzuordnen. Vorzugsweise beschreibt der charakteristische Parameter einen personenindividuellen Parameter, wie Haarfarbe, Größe, Statur etc. - Der zusätzliche, charakteristische Parameter könnte zwar bei einer passiven Anordnung allein aus der Signalmorphologie bestimmt werden. Es ist jedoch erfindungsgemäß ein, die Erfindung tragender Gedanke, die Erfassungsvorrichtung mit zusätzlichen Mitteln zum Bestimmen des charakteristischen Parameters auszustatten. Unter der Vielzahl der denkbaren zusätzlichen Mittel haben sich zwei Alternativen in nicht vorhersehbarer Weise als besonders geeignet erwiesen, nämlich eine Strahlungsquelle, um eine aktive Anordnung der Erfassungsvorrichtung zu verwirklichen, oder zusätzlich ein Zusatzsensor zum Erfassen eines weiteren Signals neben der Strahlung, z.B. eines akustischen Signals oder eines Geruchssignals.
- Bei der beanspruchten aktiven Anordnung mit einer Strahlungsquelle wird der zusätzliche Parameter durch Auswerten der von einem Objekt oder einer Person reflektierten Strahlung im Verhältnis zu der von der Strahlungsquelle ausgesandten Strahlung ermittelt. Auf diese Weise können Informationen über die Laufzeit eines Signals von der Strahlungsquelle über eine reflektierende Person zur Sensoranordnung oder den Reflektionsgrad gewonnen werden.
- Als Frequenz- bzw. Wellenlängenbereich der elektromagnetischen Strahlung, zu dessen Erfassung die Sensoranordnung ausgebildet ist, wird der Bereich größer 1400 nm bevorzugt. Bei einer aktiven Anordnung mit einer Strahlungsquelle gilt dieser Wellenlängenbereich auch für die Strahlungsquelle. Es hat sich herausgestellt, dass sich in diesem Wellenlängenbereich sowohl ein günstiges Signal-Rausch-Verhältnis als auch eine hohe Augensicherheit erzielen lässt. Insbesondere kann eine in diesem Wellenlängenbereich liegende Strahlungsleistung mehr als 1000 mal größer sein, als beispielsweise im Bereich von 1050 nm, ohne dass damit eine Gesundheitsgefährdung verbunden ist.
- Grundsätzlich sind Ausgestaltungen der Erfassungsvorrichtung bevorzugt, die zur Anordnung in Ein- und Ausgangsöffnungen wie beispielsweise Türen von Fahrzeugen oder Räumen ausgebildet sind.
- Ein bevorzugtes Einsatzgebiet der Erfassungsvorrichtung ist die Fahrgastzählung beispielsweise in Bussen. Insbesondere für dieses Anwendungsgebiet ist die Erfassungsvorrichtung vorzugsweise mit einen Ortsgeber wie beispielsweise einem GPS-Empfänger verbunden. Damit können die von der Erfassungsvorrichtung mittels einer Zähleinheit für die ein- und aussteigenden Passagieren ermittelten Fahrgastzahlen bestimmten Fahrstrecken bzw. Haltestellen eines Busses zugeordnet werden. Zusammen mit einer optionalen Auswerteeinheit ist somit ein integriertes Fahrzeugmanagement möglich. Dieses kann für einen ganzen Fuhrpark eingesetzt werden, wenn die Erfassungsvorrichtungen und Ortsgeber verschiedener Fahrzeuge über Funk mit einer Zentrale verbindbar ausgestaltet sind.
- In einer bevorzugten Anordnung ist die Strahlungsquelle beispielsweise im Eingangsbereich eines Fahrzeuges derart angeordnet, dass die von der Strahlungsquelle ausgehende Strahlung die den Eingangsbereich durchquerende Person von oben trifft und derart von der Kopfoberseite der Person reflektiert wird, dass aus aus der Laufzeit des Signals die Größe einer Person bestimmbar ist. Der zu speichernde charakteristische Parameter entspricht dann der Größe der Person. Das synchron aufgenommene Verlaufssignal kann mit Hilfe des charakteristischen Parameters eindeutig einer Person mit der entsprechenden Größe zugeordnet werden. Da sich die meisten Personen in ihrer Größe zumindest in gewissen Grenzen unterscheiden, ist auf diese Weise eine weitgehend personenindividuelle Zuordnung von Verlaufssignalen möglich, so dass auch solche Verlaufssignale als von zwei unterschiedlichen Personen ausgehend zuzuordnen sind, die sich aus der von zwei in großer Nähe voneinander befindlichen Personen ausgehenden Strahlung ergeben.
- Ein wesentlicher Unterschied zu der aus der
DE 197 21 741 bekannten Vorrichtung besteht darin, dass beispielsweise im Falle der Personengrößenbestimmung zur Bildung des charakteristischen Parameters nicht die Abstandsfunktion - also die Abstandsänderung - gespeichert und mit anderen Abstandsfunktionen verglichen wird, sondern lediglich das Minimum des Abstandes zwischen der Strahlungsquelle und der Sensoranordnung einerseits und der Oberseite eines Kopfes einer Person andererseits. - Im Grunde genommen basieren sowohl die aus der
DE 42 20 508 und derEP 0 515 635 als auch aus derDE 197 21 741 bekannten Lösungen allein auf der Korrelation zweier Signalverläufe bzw. Funktionen. Bei der hier vorgeschlagenen Lösung wird der charakteristische Parameter nicht aus einem Vergleich oder einer Korrelation von Funktionen unter Signalverläufen abgeleitet, sondern aus einem Signal alleine gebildet. Dieses Signal kann beispielsweise von einem Infraschallsensor zur Erfassung von Herztönen und damit der Herzfrequenz stammen, oder von der bereits beschriebenen Anordnung zur Erfassung der Personengröße oder auch erfindungsgemäss von einer Sensormatrixanordnung, auf die ein Abbild der einen Eingangsbereich durchquerenden Personen projiziert wird, so dass aus dem Abbild ein die Kontur der Personen charakterisierender Parameter gewonnen werden kann. - Die Sensormatrixanordnung kann mit einer Strahlungsquelle der zuvor beschriebenen Art zu einem aktiven Sensor verbunden sein, so dass eine dreidimensionale Höhenkontur einer erfassten Person als charakteristischer Parameter aufgenommen werden kann.
- Zur Aufnahme solcher oder anderer eine Person individualisierenden Signale ist vorzugsweise jeweils zumindest ein entsprechender Sensor vorgesehen. Dieser Sensor wird vorzugsweise dann eingeschaltet, wenn sich aus dem Verlaufsignal ergibt, dass sich die erfasste Person gerade in größter Nähe zu dem Sensor befindet. Alternativ bleibt der Sensor fortwährend eingeschaltet und es wird nur derjenige Abschnitt des von dem Sensor stammenden Signals verwertet, welches zum Zeitpunkt größter Annäherung an den Sensor aufgenommen wurde. Dazu umfasst die Erfassungsvorrichtung vorzugsweise entsprechende Orts- oder Distanzbestimmungsmittel und eine mit diesen verbundene Auswahleinheit, die den entsprechenden vom Sensor stammenden Signalabschnitt für die Weiterverarbeitung auswählt. die Erfassungsvorrichtung vorzugsweise entsprechende Orts- oder Distanzbestimmungsmittel und eine mit diesen verbundene Auswahleinheit, die den entsprechenden vom Sensor stammenden Signalabschnitt für die Weiterverarbeitung auswählt.
- In differenzierteren Ausgestaltungen der Erfindung können mehrere charakteristische Parmeter oder Parameterverläufe gleichzeitig gewonnen und miteinander kombiniert werden, um eine noch genauere Differenzierung der gewonnenen Informationen und damit eine noch eindeutigere Individualisierung der erfassten Personen zu ermöglichen. Weitere bevorzugte Ausführungsformen sind in den Unteransprüchen genannt.
- Hierzu zählen insbesondere Erfassungsvorrichtungen mit einem Zusatzsensor für personenindividuelle Merkmale wie Größe, Gestalt, Haarfarbe, Herztöne oder Geruch einer Person oder eines Objektes.
- Die Erfindung soll nun anhand von Ausführungsbeispielen näher erläutert werden.
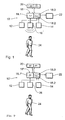
- Die Figuren zu den Ausführungsbeispielen zeigen:
- Figur 1
- eine nicht beanspruchte erste Variante einer Erfassungsvorrichtung mit einer aktiven Sensoreinheit;
- Figur 2
- eine nicht beanspruchte Erfassungsvorrichtung ähnlich
Figur 1 mit passiver Sensoreinheit und einem Zusatzsensor für eine personenindividuelles Merkmal; - Figur 3
- eine nicht beanspruchte Erfassungsvorrichtung mit einer passiven Sensormatrix zur Aufnahme eines mehrdimensionalen personenindividuellen Merkmals; und
- Figur 4
- eine erfindungsgemässe Erfassungsvorrichtung ähnlich
Figur 3 mit einer aktiven Sensormatrix zur Aufnahme eines mehrdimensionalen personenindividuellen Merkmals. - Auswerteeinheit 18 ist darüber hinaus mit einem Speicher 20 und einer Zähleinheit 22 verbunden.
- Der Sensor 12 und die Strahlungsquelle 16 sind gemeinsam mit dem Abstandsmodul 18.1 der Auswerteeinheit 18 verbunden. In dem Abstandsmodul 18.1 wird die Phasenbeziehung zwischen der von der Strahlungsquelle 16 ausgesandten Strahlung und der von dem Sensor 12 empfangenen Strahlung ermittelt und so die Laufzeit bestimmt, die das von der Strahlungsquelle 16 ausgesandte und von einem Objekt reflektierte Signal benötigt, um vom Sensor 12 aufgenommen zu werden. So kann der Abstand zwischen Strahlungsquelle 16 und Sensor 12 einerseits und einer reflektierenden Fläche andererseits ermittelt werden. Statt die Laufzeit zu evaluieren, kann über die Wellenlänge des von der Strahlungsquelle 16 ausgesandten Signals und die Phasenbeziehung zwischen ausgesandter und empfangener Strahlung der Abstand zu einem reflektierenden Objekt auch unmittelbar bestimmt werden. Die hierzu erforderlichen Technologien sind grundsätzlich bekannt. Da die Strahlungsquelle 16 und der Sensor 12 senkrecht über dem Eingang beispielsweise eines Busses angeordnet sind, und der Abstand zum Boden bekannt ist, kann aus dem Minimum einer Folge von aufeinanderfolgenden Abstandsmessungen auf die Größe einer den Einstiegsbereich durchschreitenden Person geschlossen werden. Dieses Minimum wird als Personengröße in dem Speicher 20 gespeichert und stellt einen für die Person charakteristischen Parameter dar.
- Gleichzeitig mit der Größenbestimmung werden mit den beiden Sensoren 12 und 14 die von einer Person reflektierten oder ausgesandten Strahlungssignale aufgenommen und miteinander korreliert. Aufgrund der Bewegung einer in beispielweise den Bus einsteigenden Person 24 nehmen die beiden Strahlungssensoren 12 und 14 ähnliche Verlaufssignale auf, die zueinander zeitverschoben sind. Aus dem Abstand der beiden Sensoren 12 und 14 und dem Zeitversatz zwischen den von ihnen aufgenommenen Verlaufssignalen können die Bewegungsrichtung und die Geschwindigkeit einer ein- oder aussteigenden Person 24 ermittelt werden.
- Auf diese Weise werden die folgenden Informationen gewonnen:
- Ändert sich das vom Sensor 12 aufgenommene Signal gegenüber dem vom Sensor 14 aufgenommenen Signal oder umgekehrt, ist dies ein Hinweis auf ein reflektierendes oder strahlendes Objekt im Erfassungsbereich der Sensoren 12 und 14.
- Änderungen des Strahlungshintergrundes treten von beiden Sensoren 12 und 14 synchron auf und können daher ausgeblendet werden. Ergibt die Auswertung der auf diese Weise gewonnenen Verlaufssignale der Sensoren 12 und 14, dass die beiden Verlaufssignale zeitversetzt oder auch nicht miteinander derart korrelieren, dass die Korrelation ein bestimmtes Maß überschreitet, kann aus dem Zeitversatz der Signale die Geschwindigkeit eines Objektes ermittelt werden.
- Da, wie bereits eingangs erläutert, nicht immer alle miteinander korrelierenden Signale einer Person zuzuordnen sind oder eine Person auch im Eingangsbereich eines Busses stehen bleiben kann, so dass sich der Verlauf der beiden von den Sensoren 12 und 14 aufgenommenen Verlaufssignale wenig ändert, kann die von dem Korrelationsmodul 18.2 ermittelte Information mit der von dem Abstandsmodul 18.1 verknüpft werden. Ein im Eingangsbereich eines Busses stehen bleibende Person ist für das Abstandsmodul 18.1 leicht zu identifizieren. In dem Speicher 20 wird die Größeninformation zu einer Person in einer Weise gespeichert, dass sie dem von dieser Person ausgehenden Verlaufssignal zugeordnet ist. Die Kombination beider Informationen ist für eine Person höchst charakteristisch und macht es möglich, eine Person nicht nur beim Einsteigen, sondern auch möglicherweise beim Aussteigen wieder zu erkennen.
- Da durch Verbinden der Größeninformation mit der aus dem Vergleich der Verlaufssignalinformation eine stärkere Individualisierung ein- oder aussteigender Personen möglich ist, können diese auch genauer gezählt werden. Die Zuordnung der mit Hilfe des Abstandsmoduls 18.1 gewonnenen Information zu der mit Hilfe des Korrelationsmoduls 18.2 gewonnenen Information, das zielgerichtete Abspeichern dieser Informationen und das Aufrufen der abgespeicherten Informationen geschieht durch das Zuordnungsmodul 18.3.
- Unter Berücksichtigung der Richtungsinformation aus dem Korrelationsmodul 18.2 ist es dem Zuordnungsmodul 18.3 möglich, eine Person als ein- oder aussteigend zu identifizieren. Die Zähleinheit 22 ist mit dem Zuordnungsmodul 18.3 verbunden und derart ausgebildet, dass für jede vom Zuordnungsmodul 18.3 als zusteigend erkannte Person ein Zähler um eins erhöht wird, und für jede aussteigende Person um eins erniedrigt. Der Zählerstand in der Zähleinheit 22 gibt somit die Anzahl der Personen an, die sich beispielsweise in einem Bus befinden. Die Zähleinheit kann dazu mit mehreren Auswerteeinheiten 18 verbunden sein, die mehreren Eingangsbereichen eines Verkehrsmittels zugeordnet sind.
- Die Erfassungsvorrichtung 10' in
Figur 2 weist eine von den Sensoren 12 und 14 gebildete passive Sensoreinheit zur Aufnahme des Verlaufssignals auf. Zusätzlich ist ein Zusatzsensor 26 vorgesehen, der ein personenindividuelles Merkmal aufnimmt, wie beispielsweise die Haarfarbe oder Herztöne oder ähnliches. Die Auswertung des Zusatzsignals erfolgt durch ein Auswertungsmodul 18.1' der Auswerteeinheit 18'. Die Zuordnung zu dem durch die Sensoren 12 und 14 aufgenommenen Verlaufssignal erfolgt, wie bereits zurFigur 1 beschrieben, durch das Zuordnungsmodul 18.3. Das ausgewertete Zusatzsignal wird dem Verlaufssignal zugeordnet in dem Speicher 20 gespeichert. - Die Erfassungsvorrichtung 30 in
Figur 3 ist ähnlich aufgebaut, wie die Erfassungsvorrichtung 10 ausFigur 1 . Vorgesehen sind ebenfalls zwei Infrarotsensoren 32 und 34, eine Auswerteeinheit 36, ein Speicher 38 und eine Zähleinheit 40. Nicht vorgesehen ist eine aktive Strahlungsquelle wie die Strahlungsquelle 16 ausFigur 1 . - Dafür enthält zumindest der Sensor 32 mehrere Sensorelemente 32.1 in matrixartiger Anordnung. Die Sensorelemente 32.1 befinden sich im Fokus einer bildgebenden Einrichtung wie in einer Sammellinse 32.2. Die von einer Person 42 ausgehende Strahlung wird somit auf die Sensormatrix 32.1 als Abbild der Person 42 projiziert.
- Jede Person ergibt dabei ein weitgehend individuelles Projektionsmuster, was für die jeweilige Person 42 charakteristisch ist. Dieses Projektionsmuster wird einem Bildmodul 36.1 der Auswerteeinheit 36 zugeführt. In dem Bildmodul 36.1 wird aus dem Projektionsmuster ein charakteristisches Muster als charakteristischer Parameter extrahiert und in dem Speicher 38 gespeichert.
- Parallel zur Bildung des charakteristischen Musters werden mittels der Sensoren 32 und 34 Verlaufssignale aufgenommen. Dabei genügt es, wenn der Sensor 34 nur ein Sensorelement enthält und für das Verlaufssignal des Sensors 32 nur ein Sensorelement der Sensormatrix 32.1 verwendet wird.
- Die beiden Verlaufssignale werden, wie schon zur
Figur 1 , in einem Korrelationsmodul 36.2 der Auswerteeinheit 36 miteinander korreliert, um eine Bewegungsinformation zu erhalten. Diese Bewegungsinformation wird in dem Speicher 38 dem entsprechenden charakteristischen Muster zugeordnet abgespeichert. - Ein Zuordnungsmodul 36.3 der Auswerteeinheit 36 arbeitet analog dem Zuordnungsmodul 18.3 aus
Figur 1 und gibt in Abhängigkeit von den gegebenenfalls gespeicherten Ausgangswerten des Bildmoduls 36.1 und des Korrelationsmoduls 36.2 für jede zu- oder aussteigende Person ein Signal aus, welches der Ansteuerung der Zähleinheit 40 dient und in dieser einen Zähler entsprechend herauf- oder herabsetzt. - Erfindungsmäss unterscheidet sich die Erfassungsvorrichtung 30' aus
Figur 4 von der Erfassungsvorrichtung 30 ausFigur 3 im wesentlichen dadurch, dass sie eine Strahlungsquelle 44 umfasst, die es ermöglicht, die Sensormatrix 32.1 zu einer aktiven Sensoreinheit auszubauen. Mittels der Strahlungsquelle 44 und der Sensormatrix 32.1 ist es möglich, eine dreidimensionale Kontur eines Objektes oder einer Person im Erfassungsbereich der Sensormatrix 32.1 zu bilden. Dies geschieht durch Auswerten der von der Sensormatrix 32.1 erfassten Strahlung in Bezug auf die von der Strahlungsquelle 44 ausgesandten Strahlung in einem Auswertungsmodul 36.1'. Das Auswertungsmodul 36.1' ist dazu mit der Strahlungsquelle 44 und der Sensormatrix 32.1 verbunden und so ausgebildet, dass aus der von der Strahlungsquelle 44 ausgesandten, von einer Person oder einem Objekt reflektierten und von der Sensormatrix 32.1 erfassten Strahlung eine Matrix bildet, die der dreidimensionale Oberflächenkontur des erfassten Objektes oder der erfassten Person entspricht. Diese Matrix wird als charakteristischer Parameter und die jeweilige Person individualisierende Information in dem Speicher 38 dem Verlaufssignal zugeordnet gespeichert. - Durch Matrizenvergleich kann eine einsteigende Person beim späteren Aussteigen wiedererkannt werden. Dazu ist das Zuordnungsmodul 36.3 ausgebildet, beim Einsteigen von Personen erfasste Matrizen mit solchen Matrizen zu vergleichen, die beim Aussteigen von Personen erfasst wurden. Die Ein- und Ausstiegsrichtung ergibt sich dabei aus dem Verlaufssignal. Das Zuordnungsmodul 36.3 ist für den Matrizenvergleich auch zum Transformieren von Matrizen, insbesondere zum Drehen von Matrizen, ausgebildet, um die unterschiedliche Ausrichtung ein- und aussteigender Personen und die daraus resultierende Änderung der zu vergleichenden Konturbilder berücksichtigen zu können.
- Durch vielfältige Variationen der beschriebenen und beanspruchten Konzepte ist es möglich, die gewünschte Genauigkeit und die Individualisierung einer Erfassungsvorrichtung zu erzielen.
Claims (15)
- Erfassungsvorrichtung (30') zum Erfassen von Personen (42) oder Objekten und deren Bewegungsrichtung, mit- einer Strahlungssensoranordnung (32.1) zum Erfassen von elektromagnetischer Strahlung mit der Wellenlänge sichtbaren und/oder unsichtbaren Lichtes, die von einer Person oder einem Objekt ausgeht, und mit- einer Auswerteeinheit (36'), die mit der Sensoranordnung (32, 34) verbunden und ausgebildet ist, ein Verlaufssignal zu bilden, welches dem zeitlichen Verlauf der von der Strahlungssensoranordnung erfassten Strahlung entspricht, dadurch gekennzeichnet, dass die Erfassungsvorrichtung weiterhin- Individualisierungsmittel (32.1, 36.1'; 44) umfasst, die mit der Auswerteeinheit (36') verbunden und ausgebildet sind, ein Objekt oder eine Person individualisierende Informationen zu gewinnen und die mit einem Speicher (38) verbunden ist, der ausgebildet ist, zumindest einen Abschnitt des Verlaufssignales und die das Objekt oder die Person individualisierende Information als charakteristischen Parameter dem Verlaufssignal zugeordnet zu speichern, und dass die Erfassungsvorrichtung weiterhin- Parameterbestimmungsmittel (36.1', 44) umfasst, die mit der Auswerteeinheit (36') verbunden und ausgebildet sind, ein Zusatzsignal abzugebenund dass die Auswerteeinheit (36') ausgebildet ist, den charakteristischen Parameter in Abhängigkeit von dem Zusatzsignal zu bilden,
wobei- die Strahlungssensoranordnung eine Sensormatrix (32.1) umfasst,- die Parameterbestimmungsmittel eine Strahlungsquelle (44) für durch die Sensormatrix (32.1) erfassbare Strahlung sowie ein Auswertungsmodul (36.1') umfassen,- und sowohl die Strahlungsquelle als auch die Sensormatrix (32.1) mit dem Auswertungsmodul (36.1') verbunden sind- und das Auswertungsmodul ausgebildet ist, aus der von der Strahlungsquelle (44) ausgesandten, von einer Person oder einem Objekt reflektierten und von der Sensormatrix (32.1) erfassten Strahlung eine Matrix als Zusatzsignal zu bilden, die den charakteristischen Parameter bestimmt und die eine jeweilige Person individualisierende Information darstellt, wobei die Matrix der dreidimensionalen Oberflächenkontur eines erfassten Objektes oder einer erfassten Person entspricht. - Erfassungsvorrichtung (30') nach Anspruch 1, dadurch gekennzeichnet, dass die Strahlungsquelle (44) eine Infrarotlichtquelle ist, die vorzugsweise Strahlung im Wellenlängenbereich größer 1400 nm abgibt.
- Erfassungsvorrichtung (30') nach Anspruch 1 der 2, dadurch gekennzeichnet, dass das Auswertungsmodul (36.1') mit der Strahlungsquelle (44) und der Sensoranordnung (32.1) verbunden und ausgebildet ist, die Laufzeiten eines von der Strahlungsquelle (44) ausgesandten, von einem Objekt oder einer Person reflektierten und von der Sensoranordnung (32, 34) empfangenen Signals als Zusatzsignal zu bestimmen.
- Erfassungsvorrichtung (30') nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass die Strahlungsquelle (44) ausgebildet ist, ein codiertes Signal auszusenden und dass die Auswerteeinheit (36') ausgebildet ist, den Anteil des codierten Signals an der von der Sensormatrix (32.1) empfangenen Strahlung zu bestimmen.
- Erfassungsvorrichtung (30') nach Anspruch 4, dadurch gekennzeichnet, dass das codierte Signal ein periodisches Signal ist und dass die Auswerteeinheit (36') ausgebildet ist, die Laufzeit eines reflektierten Signals in Abhängigkeit von der Phasenbeziehung zwischen einem von der Sensoranordnung (32, 34) empfangenen codierten Signal und einem von der Strahlungsquelle (44) ausgesandten codierten Signal zu bestimmen.
- Erfassungsvorrichtung (30') nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass die Sensoranordnung (32, 34) mindestens zwei Sensorelemente umfasst und dass die Auswerteeinheit (36') ausgebildet ist, mindestens zwei Verlaufssignale für unterschiedliche Sensorelemente zu bilden.
- Erfassungsvorrichtung (30') nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass die Auswerteeinheit (36') ausgebildet ist, Abschnitte eines oder mehrer Verlaufssignale, die zueinander zeitgleich oder zeitverschoben aufgenommen wurden, miteinander zu vergleichen.
- Erfassungsvorrichtung (30') nach Anspruch 7, dadurch gekennzeichnet, dass die Auswerteeinheit (36') ausgebildet ist, einem Korrelationskoeffzienten als Ergebnis des Vergleiches der Verlaufssignalabschnitte zu bilden.
- Erfassungsvorrichtung (30') nach Anspruch 7 oder 8, dadurch gekennzeichnet, dass die Auswerteeinheit (36') ausgebildet ist, den Vergleich von verschiedenen Sensorelementen stammender Signalabschnitte mehrfach derart durchzuführen, dass die Signalbschnitte für jeden Vergleich zeitlich zueinder um verschiedene Zeitdifferenzen verschoben sind und dass ein Laufzeitsignal gebildet wird, welches derjenigen Zeitverschiebung entspricht, die die größte Ähnlichkeit oder beste Korrelation der verglichenen Signalabschnitte ergibt,
- Erfassungsvorrichtung (30') nach Anspruch 9, dadurch gekennzeichnet, dass die Auswerteeinheit (36') ausgebildet ist, ein Geschwindigkeitssignal aus dem Laufzeitsignal und aus einem vorgebbaren Abstand derjenigen Sensorelemente zu bilden, auf welche die zur Bildung des Laufzeitsignals herangezogenen Signalabschnitte zurückgehen.
- Erfassungsvorrichtung (30') nach einem der Ansprüche 1 bis 10, dadurch gekennzeichnet, dass die Sensormatrix mehrere Sensorelemente umfasst, die matrixartig angeordnet sind und dass die Auswerteeinheit (36') ausgebildet ist, von unterschiedlichen Sensorelementen stammende Signalabschnitte zueinander zeitverschoben zu vergleichen und aus dem Signalabschnittsvergleich ein Richtungssignal derart abzuleiten, dass aus der räumlichen Anordnung derjenigen Sensorelemente, die den Signalabschnitten größter Ähnlichkeit zugeordnet sind, ein Richtungsvektor resultiert.
- Erfassungsvorrichtung (30') nach Anspruch einem der Ansprüche 1 bis 11, gekennzeichnet durch einen Zusatzsensor, der zum Erfassen der Haarfarbe und Abgeben eines von der Haarfarbe abhängigen Zusatzsignals ausgebildet ist.
- Erfassungsvorrichtung (30') nach Anspruch einem der Ansprüche 1 bis 11 gekennzeichnet durch einen Zusatzsensor, der als Mikrophon zum Erfassen eines akustischen Signals wie beispielsweise von Herztönen und Abgeben eines von dem akustischen Signal abhängigen Zusatzsignals ausgebildet ist.
- Erfassungsvorrichtung (30') nach Anspruch einem der Ansprüche 1 bis 11, gekennzeichnet durch einen Zusatzsensor, der zum Erfassen eines Geruchssignals und Abgeben eines von dem Geruchssignal abhängigen Zusatzsignals ausgebildet ist.
- Erfassungsvorrichtung (30') nach Anspruch einem der Ansprüche 1 bis 14 und Zählvorrichtung für sich bewegende Personen oder Objekte, dadurch gekennzeichnet, dass die Zählvorrichtung (40) mit der Erfassungsvorrichtung verbunden ist.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE10034976A DE10034976B4 (de) | 2000-07-13 | 2000-07-13 | Erfassungsvorrichtung zum Erfassen von Personen |
| DE10034976 | 2000-07-13 | ||
| PCT/EP2001/008067 WO2002007106A1 (de) | 2000-07-13 | 2001-07-12 | Erfassungsvorrichtung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1224632A1 EP1224632A1 (de) | 2002-07-24 |
| EP1224632B1 true EP1224632B1 (de) | 2009-12-16 |
Family
ID=7649374
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP01954036A Expired - Lifetime EP1224632B1 (de) | 2000-07-13 | 2001-07-12 | Erfassungsvorrichtung |
Country Status (12)
| Country | Link |
|---|---|
| US (1) | US6774369B2 (de) |
| EP (1) | EP1224632B1 (de) |
| JP (1) | JP5064637B2 (de) |
| CN (1) | CN1243327C (de) |
| AT (1) | ATE452387T1 (de) |
| AU (1) | AU2001276401A1 (de) |
| BR (1) | BR0106974B1 (de) |
| DE (2) | DE10034976B4 (de) |
| ES (1) | ES2337232T3 (de) |
| MX (1) | MXPA02002509A (de) |
| RU (1) | RU2302659C2 (de) |
| WO (1) | WO2002007106A1 (de) |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8242476B2 (en) | 2005-12-19 | 2012-08-14 | Leddartech Inc. | LED object detection system and method combining complete reflection traces from individual narrow field-of-view channels |
| US8310655B2 (en) | 2007-12-21 | 2012-11-13 | Leddartech Inc. | Detection and ranging methods and systems |
| US8436748B2 (en) | 2007-06-18 | 2013-05-07 | Leddartech Inc. | Lighting system with traffic management capabilities |
| US8600656B2 (en) | 2007-06-18 | 2013-12-03 | Leddartech Inc. | Lighting system with driver assistance capabilities |
| US8723689B2 (en) | 2007-12-21 | 2014-05-13 | Leddartech Inc. | Parking management system and method using lighting system |
| US8842182B2 (en) | 2009-12-22 | 2014-09-23 | Leddartech Inc. | Active 3D monitoring system for traffic detection |
| US8908159B2 (en) | 2011-05-11 | 2014-12-09 | Leddartech Inc. | Multiple-field-of-view scannerless optical rangefinder in high ambient background light |
| US9235988B2 (en) | 2012-03-02 | 2016-01-12 | Leddartech Inc. | System and method for multipurpose traffic detection and characterization |
| US9378640B2 (en) | 2011-06-17 | 2016-06-28 | Leddartech Inc. | System and method for traffic side detection and characterization |
| DE102015202223A1 (de) | 2015-02-09 | 2016-08-11 | Iris-Gmbh Infrared & Intelligent Sensors | Kontrollsystem |
| WO2019092277A1 (de) | 2017-11-13 | 2019-05-16 | Iris-Gmbh Infrared & Intelligent Sensors | Erfassungssystem |
Families Citing this family (28)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8152198B2 (en) * | 1992-05-05 | 2012-04-10 | Automotive Technologies International, Inc. | Vehicular occupant sensing techniques |
| GB2366369B (en) * | 2000-04-04 | 2002-07-24 | Infrared Integrated Syst Ltd | Detection of thermally induced turbulence in fluids |
| DE102004009541A1 (de) * | 2004-02-23 | 2005-09-15 | Iris-Gmbh Infrared & Intelligent Sensors | Benutzersteuerbares Erfassungssystem |
| US7631324B2 (en) * | 2005-06-08 | 2009-12-08 | The Nielsen Company (Us), Llc | Methods and apparatus for indirect illumination in electronic media rating systems |
| WO2007106806A2 (en) * | 2006-03-13 | 2007-09-20 | Nielsen Media Research, Inc. | Methods and apparatus for using radar to monitor audiences in media environments |
| EP2308035A4 (de) * | 2008-06-13 | 2011-10-19 | Tmt Services And Supplies Pty Ltd | Verkehrsleitsystem und verfahren |
| EP2267674A1 (de) * | 2009-06-11 | 2010-12-29 | Koninklijke Philips Electronics N.V. | Subjekterfassung |
| DE102009027027A1 (de) | 2009-06-18 | 2010-12-30 | Iris-Gmbh Infrared & Intelligent Sensors | Befragungssystem und Betriebsverfahren für ein Befragungssystem |
| RU2436255C2 (ru) * | 2009-09-22 | 2011-12-10 | Александр Анатольевич Саликов | Способ и устройство видеонаблюдения |
| DE202009011048U1 (de) | 2009-09-24 | 2009-12-31 | Vitracom Ag | Vorrichtung zur Ermittlung der Anzahl einen Durchgang durchquerender Personen |
| US8587657B2 (en) * | 2011-04-13 | 2013-11-19 | Xerox Corporation | Determining a number of objects in an IR image |
| WO2012150590A1 (en) * | 2011-05-03 | 2012-11-08 | Shilat Optronics Ltd | Terrain surveillance system |
| DE102011053639A1 (de) * | 2011-09-15 | 2013-03-21 | Viscan Solutions GmbH | Golfplatzverwaltungssystem |
| US20130307533A1 (en) | 2012-05-18 | 2013-11-21 | Metrasens Limited | Security system and method of detecting contraband items |
| CN103576428B (zh) * | 2012-08-02 | 2015-11-25 | 光宝科技股份有限公司 | 具有安全保护机制的激光投影系统 |
| GB201219097D0 (en) | 2012-10-24 | 2012-12-05 | Metrasens Ltd | Apparatus for detecting ferromagnetic objects at a protected doorway assembly |
| DE102013204145A1 (de) * | 2013-02-27 | 2014-09-11 | Init Innovative Informatikanwendungen In Transport-, Verkehrs- Und Leitsystemen Gmbh | Anordnung und Verfahren zur Überwachung von Personenbewegungen in Gebäuden |
| JP6280722B2 (ja) * | 2013-10-25 | 2018-02-14 | 矢崎エナジーシステム株式会社 | 画像解析システム、解析装置および解析方法 |
| KR101582726B1 (ko) | 2013-12-27 | 2016-01-06 | 재단법인대구경북과학기술원 | 스테레오 타입의 거리 인식 장치 및 방법 |
| CN103955980B (zh) * | 2014-05-13 | 2017-02-15 | 温州亿通自动化设备有限公司 | 一种基于人体模型特征的公交车客流统计装置及处理方法 |
| CN104183040B (zh) * | 2014-08-21 | 2016-04-20 | 成都易默生汽车技术有限公司 | 客车超载检测系统及其检测方法 |
| US10488492B2 (en) | 2014-09-09 | 2019-11-26 | Leddarttech Inc. | Discretization of detection zone |
| GB2549895A (en) | 2014-12-18 | 2017-11-01 | Metrasens Ltd | Security system and method of detecting contraband items |
| DE102015202232A1 (de) * | 2015-02-09 | 2016-08-11 | Iris-Gmbh Infrared & Intelligent Sensors | Datenerfassungssystem |
| GB201602652D0 (en) | 2016-02-15 | 2016-03-30 | Metrasens Ltd | Improvements to magnetic detectors |
| CN109643480A (zh) * | 2016-07-22 | 2019-04-16 | 路晟(上海)科技有限公司 | 安全系统及方法 |
| CN107479560A (zh) * | 2017-09-29 | 2017-12-15 | 上海与德通讯技术有限公司 | 一种控制方法及机器人 |
| JP2021188924A (ja) * | 2020-05-26 | 2021-12-13 | 株式会社東海理化電機製作所 | 制御装置およびプログラム |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4769697A (en) * | 1986-12-17 | 1988-09-06 | R. D. Percy & Company | Passive television audience measuring systems |
| SU1418780A1 (ru) * | 1987-02-25 | 1988-08-23 | Воронежский государственный университет им.Ленинского комсомола | Устройство дл подсчета движущихс объектов |
| US5101194A (en) * | 1990-08-08 | 1992-03-31 | Sheffer Eliezer A | Pattern-recognizing passive infrared radiation detection system |
| JP2749191B2 (ja) * | 1990-11-06 | 1998-05-13 | 新川電機株式会社 | 身長別通過人数の計数方法 |
| DE4040811A1 (de) * | 1990-12-14 | 1992-07-09 | Iris Gmbh Infrared & Intellige | Richtungsselektive zaehl- und schaltvorrichtung |
| JP2963236B2 (ja) * | 1991-05-02 | 1999-10-18 | エヌシーアール インターナショナル インコーポレイテッド | 通過人数の計数方法 |
| NL9200283A (nl) * | 1992-02-17 | 1993-09-16 | Aritech Bv | Bewakingssysteem. |
| DE4220508C2 (de) * | 1992-06-22 | 1998-08-20 | Iris Gmbh Infrared & Intellige | Vorrichtung zur Erfassung von Personen |
| JP2978374B2 (ja) * | 1992-08-21 | 1999-11-15 | 松下電器産業株式会社 | 画像処理装置及び画像処理方法並びに空気調和機の制御装置 |
| US5555512A (en) * | 1993-08-19 | 1996-09-10 | Matsushita Electric Industrial Co., Ltd. | Picture processing apparatus for processing infrared pictures obtained with an infrared ray sensor and applied apparatus utilizing the picture processing apparatus |
| JP2874563B2 (ja) * | 1994-07-07 | 1999-03-24 | 日本電気株式会社 | レーザ測量装置 |
| JPH09161115A (ja) * | 1995-12-05 | 1997-06-20 | Nippon Telegr & Teleph Corp <Ntt> | 入退出管理センサおよびその信号処理方法 |
| JP3521637B2 (ja) * | 1996-08-02 | 2004-04-19 | オムロン株式会社 | 通過人数計測装置及びそれを用いた入退場者数管理システム |
| JP3233584B2 (ja) * | 1996-09-04 | 2001-11-26 | 松下電器産業株式会社 | 通過人数検知装置 |
| DE19721741A1 (de) * | 1997-05-24 | 1998-11-26 | Apricot Technology Gmbh | Verfahren und Vorrichtung zum Erfassen und Abzählen sich längs einer vorbestimmten Richtung bewegender Objekte |
| IL138708A (en) * | 1998-01-04 | 2004-08-31 | Visonic Ltd | A passive infrared sensing system of intrusion covering the area of below |
| US6037594A (en) * | 1998-03-05 | 2000-03-14 | Fresnel Technologies, Inc. | Motion detector with non-diverging insensitive zones |
| JP4016526B2 (ja) * | 1998-09-08 | 2007-12-05 | 富士ゼロックス株式会社 | 3次元物体識別装置 |
| IL130398A (en) * | 1999-06-09 | 2003-11-23 | Electronics Line E L Ltd | Method and apparatus for detecting moving objects, particularly intrusions |
| DE19962201A1 (de) | 1999-09-06 | 2001-03-15 | Holger Lausch | Verfahren und Anordnung zur Erfassung und Analyse des Rezeptionsverhaltens von Personen |
-
2000
- 2000-07-13 DE DE10034976A patent/DE10034976B4/de not_active Expired - Lifetime
-
2001
- 2001-07-12 EP EP01954036A patent/EP1224632B1/de not_active Expired - Lifetime
- 2001-07-12 JP JP2002512934A patent/JP5064637B2/ja not_active Expired - Lifetime
- 2001-07-12 BR BRPI0106974-8A patent/BR0106974B1/pt not_active IP Right Cessation
- 2001-07-12 CN CN01802741.5A patent/CN1243327C/zh not_active Expired - Lifetime
- 2001-07-12 ES ES01954036T patent/ES2337232T3/es not_active Expired - Lifetime
- 2001-07-12 AT AT01954036T patent/ATE452387T1/de not_active IP Right Cessation
- 2001-07-12 US US10/070,871 patent/US6774369B2/en not_active Expired - Lifetime
- 2001-07-12 DE DE50115259T patent/DE50115259D1/de not_active Expired - Lifetime
- 2001-07-12 MX MXPA02002509A patent/MXPA02002509A/es active IP Right Grant
- 2001-07-12 WO PCT/EP2001/008067 patent/WO2002007106A1/de not_active Ceased
- 2001-07-12 AU AU2001276401A patent/AU2001276401A1/en not_active Abandoned
- 2001-07-12 RU RU2002109242/09A patent/RU2302659C2/ru active
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8242476B2 (en) | 2005-12-19 | 2012-08-14 | Leddartech Inc. | LED object detection system and method combining complete reflection traces from individual narrow field-of-view channels |
| US8436748B2 (en) | 2007-06-18 | 2013-05-07 | Leddartech Inc. | Lighting system with traffic management capabilities |
| US8600656B2 (en) | 2007-06-18 | 2013-12-03 | Leddartech Inc. | Lighting system with driver assistance capabilities |
| US8310655B2 (en) | 2007-12-21 | 2012-11-13 | Leddartech Inc. | Detection and ranging methods and systems |
| US8723689B2 (en) | 2007-12-21 | 2014-05-13 | Leddartech Inc. | Parking management system and method using lighting system |
| US8842182B2 (en) | 2009-12-22 | 2014-09-23 | Leddartech Inc. | Active 3D monitoring system for traffic detection |
| US8908159B2 (en) | 2011-05-11 | 2014-12-09 | Leddartech Inc. | Multiple-field-of-view scannerless optical rangefinder in high ambient background light |
| USRE47134E1 (en) | 2011-05-11 | 2018-11-20 | Leddartech Inc. | Multiple-field-of-view scannerless optical rangefinder in high ambient background light |
| US9378640B2 (en) | 2011-06-17 | 2016-06-28 | Leddartech Inc. | System and method for traffic side detection and characterization |
| US9235988B2 (en) | 2012-03-02 | 2016-01-12 | Leddartech Inc. | System and method for multipurpose traffic detection and characterization |
| DE102015202223A1 (de) | 2015-02-09 | 2016-08-11 | Iris-Gmbh Infrared & Intelligent Sensors | Kontrollsystem |
| WO2016128081A1 (de) | 2015-02-09 | 2016-08-18 | Iris-Gmbh Infrared & Intelligent Sensors | Kontrollsystem |
| WO2019092277A1 (de) | 2017-11-13 | 2019-05-16 | Iris-Gmbh Infrared & Intelligent Sensors | Erfassungssystem |
| US11525937B2 (en) | 2017-11-13 | 2022-12-13 | Iris-Gmbh Infrared & Intelligent Sensors | Registration system |
Also Published As
| Publication number | Publication date |
|---|---|
| DE10034976B4 (de) | 2011-07-07 |
| JP5064637B2 (ja) | 2012-10-31 |
| JP2004504613A (ja) | 2004-02-12 |
| US20020148965A1 (en) | 2002-10-17 |
| DE10034976A1 (de) | 2002-01-31 |
| RU2302659C2 (ru) | 2007-07-10 |
| BR0106974A (pt) | 2002-05-21 |
| MXPA02002509A (es) | 2004-09-10 |
| DE50115259D1 (de) | 2010-01-28 |
| RU2002109242A (ru) | 2004-02-10 |
| ES2337232T3 (es) | 2010-04-22 |
| CN1393005A (zh) | 2003-01-22 |
| BR0106974B1 (pt) | 2012-12-11 |
| AU2001276401A1 (en) | 2002-01-30 |
| US6774369B2 (en) | 2004-08-10 |
| CN1243327C (zh) | 2006-02-22 |
| ATE452387T1 (de) | 2010-01-15 |
| EP1224632A1 (de) | 2002-07-24 |
| WO2002007106A1 (de) | 2002-01-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE10034976B4 (de) | Erfassungsvorrichtung zum Erfassen von Personen | |
| EP1574986B1 (de) | Vorrichtung und Verfahren zum Erfassen und Verfolgen von Personen in einem Untersuchungsabschnitt | |
| EP2800982B1 (de) | Verfahren und vorrichtung zur radunabhängigen geschwindigkeitsmessung bei einem fahrzeug | |
| DE10232162B4 (de) | Vorrichtung zur Erfassung eines sich dynamisch bewegenden Subjekts | |
| DE19962201A1 (de) | Verfahren und Anordnung zur Erfassung und Analyse des Rezeptionsverhaltens von Personen | |
| EP1025828B1 (de) | Orientierungshilfe für Blinde und Sehbehinderte | |
| DE102004012811A1 (de) | Vorrichtung zum Überwachen der Umgebung eines Fahrzeugs | |
| EP1531342B1 (de) | Verfahren zur Erkennung von Fussgängern | |
| EP1794619B1 (de) | Vorrichtung zur optischen überwachung von raumbereichen | |
| DE19953009C2 (de) | Vorrichtung zur Überwachung der Belegung von Kraftfahrzeug-Stellplätzen | |
| EP1475764A2 (de) | Verfahren und Vorrichtung zur Ermittlung der Wahrscheinlichkeit für eine Kollision eines Fahrzeugs mit einem Gegenstand | |
| WO2019145078A1 (de) | Abstandsdetektionssystem, verfahren für ein abstandsdetektionssystem und fahrzeug | |
| EP1298454A2 (de) | Verfahren zur Erkennung und Verfolgung von Objekten | |
| DE102007036294A1 (de) | Vorrichtung und ein Verfahren zum Bereitstellen von Informationen über Tiere beim Durchlaufen eines Tierdurchganges | |
| EP2707862B1 (de) | Abstandsbestimmung mittels eines kamerasensors | |
| EP2849151A1 (de) | Verfahren zur Analyse von freien Warteschlangen | |
| DE102017117872B4 (de) | Selbstfahrendes Gepäckstück und Verfahren zum Betreiben eines selbstfahrenden Gepäckstücks | |
| DE102015105784A1 (de) | Verteiltes System zum Erkennen und Schützen von verwundbaren Verkehrsteilnehmern | |
| DE19842827A1 (de) | Precrashsensierungssystem | |
| DE102008027588A1 (de) | Vorrichtung zur Erfassung von Fußgängern | |
| EP3599485A1 (de) | Verfahren und vorrichtung zur optischen distanzmessung | |
| DE202020103088U1 (de) | Sicherheitsschleuse zur Kontrolle von Personen | |
| DE102013208654A1 (de) | Sensorsystem und Verfahren zur Aufnahme eines Handvenenmusters | |
| EP1932017A1 (de) | Vorrichtung und verfahren zur aufnahme von abstandsbildern | |
| DE102019200177B4 (de) | Verfahren zur Identifizierung eines Lebewesens |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE TR |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;MK;RO;SI |
|
| 17P | Request for examination filed |
Effective date: 20020724 |
|
| 17Q | First examination report despatched |
Effective date: 20030521 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D |
|
| REF | Corresponds to: |
Ref document number: 50115259 Country of ref document: DE Date of ref document: 20100128 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20091216 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2337232 Country of ref document: ES Kind code of ref document: T3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091216 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091216 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091216 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091216 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100416 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20100317 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091216 |
|
| 26N | No opposition filed |
Effective date: 20100917 |
|
| BERE | Be: lapsed |
Owner name: IRIS-GMBH INFRARED & INTELLIGENT SENSORS Effective date: 20100731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20091216 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100731 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100731 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100712 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100712 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 16 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 17 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20200727 Year of fee payment: 20 Ref country code: ES Payment date: 20200818 Year of fee payment: 20 Ref country code: DE Payment date: 20200804 Year of fee payment: 20 Ref country code: TR Payment date: 20200710 Year of fee payment: 20 Ref country code: GB Payment date: 20200724 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20200731 Year of fee payment: 20 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R071 Ref document number: 50115259 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: PE20 Expiry date: 20210711 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF EXPIRATION OF PROTECTION Effective date: 20210711 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20220103 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF EXPIRATION OF PROTECTION Effective date: 20210713 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210712 |