EP0861689B1 - Laborzentrifuge - Google Patents
Laborzentrifuge Download PDFInfo
- Publication number
- EP0861689B1 EP0861689B1 EP97117570A EP97117570A EP0861689B1 EP 0861689 B1 EP0861689 B1 EP 0861689B1 EP 97117570 A EP97117570 A EP 97117570A EP 97117570 A EP97117570 A EP 97117570A EP 0861689 B1 EP0861689 B1 EP 0861689B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rotor
- drive motor
- laboratory centrifuge
- stopping
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B04—CENTRIFUGAL APPARATUS OR MACHINES FOR CARRYING-OUT PHYSICAL OR CHEMICAL PROCESSES
- B04B—CENTRIFUGES
- B04B13/00—Control arrangements specially designed for centrifuges; Program control of centrifuges
- B04B13/003—Rotor identification systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B04—CENTRIFUGAL APPARATUS OR MACHINES FOR CARRYING-OUT PHYSICAL OR CHEMICAL PROCESSES
- B04B—CENTRIFUGES
- B04B7/00—Elements of centrifuges
Definitions
- the invention relates to a laboratory centrifuge according to the preamble of claim 1.
- Laboratory centrifuges are used, for example, in the medical-pharmaceutical sector used and serve the decomposition of mixtures of substances in accordance with the different density of their components, the separation process in Dependence on the properties of the substances to be treated under defined thermal conditions expires. These substances are used for implementation of the process in individual vessels, which in turn prepared in Recordings of the rotor are used, from which they are carried out the procedure can also be removed again.
- the rotor stands with one Drive motor in connection and is together with this within one Housing arranged to oscillate.
- a laboratory centrifuge which consists of a peripheral area with receptacles for interchangeably arranged one to be treated Containers containing substance mixture rotor and a Drive motor is equipped, which is housed in a housing capable of vibrating are, wherein the drive motor is assigned a controller.
- the Rotor is equipped with a contactlessly scannable arrangement of information carriers provided that are operatively connected to a fixed sensor and the drive shaft of the motor is also equipped with a speed sensor, wherein in a comparison circuit a difference between the as Convert the speed measurements of the rotor and the drive shaft Signals are made with the aim of the state of attachment of the rotor on the drive shaft and changes in this condition can be detected close.
- a laboratory centrifuge is known from EP 2 629 370 A1, which can be operated by means of a positive locking device and a controller braking and locking the rotor allows, with the aim of its suitability for interaction with a robot-like device.
- the shaft of the rotor is in with a disc non-rotatable connection, in the circumference of which a notch is formed which leads to the Interaction with a locking bolt is determined, which is between a locking position, in which there is an engagement with this notch and one Unlocking position, in which this engagement is released, is movable.
- a locking of the two diametrically opposite receptacles for separation vessels having rotor takes place with the proviso that this first is braked to a lower speed, when it reaches a Switching operation is triggered, the transfer of the locking device in triggers the locking position, whereupon the locking bolt into one Position is advanced, in which it is when reaching the mentioned notch comes into place.
- the concept of this well-known laboratory centrifuge is not can be seen how defined angular positions of the rotor can be determined after the braking process only on reaching a lower speed of the rotor is directed for automatic locking of the above Locking bolt is suitable.
- the object of the invention is a laboratory centrifuge of the type described at the outset in such a way that they are suitable for Robot-like handling devices is suitable that a locking of the Assume the rotor in defined angular positions.
- This task has been solved in such a laboratory centrifuge by the characteristics of the labeling part of claim 1.
- a positive locking device is provided, via which the rotor can be locked in a defined angular position.
- This The angle of rotation position is expediently set up such that it is used for Cooperation with a robot-like handling device suitable is.
- the locking process is by means of the centrifuge assigned anyway Control performed. According to the invention, this contains information about the speed of the rotor and - on the evaluation of the resulting from the detection or scanning of the signal pattern resulting in signal carriers - also information available via the current angular position of the rotor, with this information the braking process and - with the participation of Locking device also trigger the lock.
- the mechanical constructive structure of the locking device is extremely simple, largely using components that are used in a conventional laboratory centrifuge drive are available anyway.
- the features of claim 4 are to further specify the arrangement the actuator in a laboratory centrifuge.
- the anyway existing information carrier for the signal body simultaneously as Carrier of the holes is used, which is part of the used according to the invention.
- Form locking devices results in a particularly simple Structure in which the most extensive use of existing components given is.
- the signal carriers can according to the features of claim 5 different physical principles of action, whereby for the use in connection with the subject of the invention only one property what is essential is the suitability for generating information regarding the instantaneous angular position of the rotor, there this information as part of the centrifuge control to initiate the Locking process is needed.
- the invention further relates to a method for operating an inventive Laboratory centrifuge, which is based on the task, the locking process and in particular the locking position is safe and reproducible Way to perform.
- This task is solved with such a method by the features of the characterizing part of claim 6.
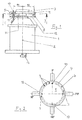
- the drive motor of a laboratory centrifuge is designated, the Axis 2 extends vertically and at its upper end with a Centrifugal rotor 3, which is only indicated in the drawing, is connected.
- the system of rotor 3 and drive motor 1 is also not in the drawing shown manner arranged within a housing oscillatable.
- the rotor 3 carries in a known manner in its peripheral area a series of interchangeably arranged vessels that are used to hold by centrifugation in components of different densities certain fabrics are set up, the housing continues to do so can be designed that the process of centrifuging under selectable thermal conditions can expire. This is said to will not be discussed in more detail below.
- At 4 is a disc-like, with the centrifuge rotor in fixed Connected, arranged rotationally symmetrical to axis 2
- Designated information carrier which among other things intended for rotor identification and is set up.
- the rotor 3 is replaceable Way in connection with the drive motor 1 and it is everyone Rotor each assigned rotor-specific maximum speeds that are being considered the comparatively high speeds with which these rotors are operated for safety reasons allowed to.
- the information carrier is on its bottom 5 with a contactlessly scanned, for example magnetic Provide coding, which in connection with a parent Controlling the commissioning of the laboratory centrifuge the maximum permissible speed.
- the information carrier 4 is on one first pitch circle 6 with the radius R2 with a distribution of individual Magnetic body 7 provided, which according to predetermined Angular positions are located along this pitch circle 6.
- the magnetic body can be of the same polarity, so that it all that matters is their distribution along the pitch circle - they However, they can also be of different polarity in a defined manner his.
- an electromagnetic scanning system also comes for example an optical one, on light passage or System based on light reflection. This is said to not be discussed in more detail. It is only essential that a bit pattern is formed by the input signal, which at least the maximum permissible speed of the rotor used in the input circuit of the transformer.
- the speed of the drive motor 1 is contactless scanning speed sensor, for example a tachometer generator referred to, also in connection with the control mentioned stands.
- a tachometer generator referred to, also in connection with the control mentioned stands.
- the output side an electrical measurement signal corresponding to the measured speed generated.
- FIG. 3 and 4 are components that with those of FIG. 1st and 2 match, numbered accordingly, so that on a related repeated description can be omitted.
- the essential feature of the actuating device used in each case is a Drive system for transferring the locking bolt 11 between the above Positions.
- This drive system can work in both directions be effective - however, it can also be one-way spring loaded Act system so that one of the two positions is through the restoring force of a spring is defined. It can be a Electromechanical, but also a pressure-operated drive system act.
- 3 and 4 is an example of an electromechanical one trained actuator 13 'shown, in which the movement of the locking bolt 11 is generated by means of a lever 15.
- the distribution of the magnetic body 7 along the pitch circle due to the fixed angular relationship between these magnetic bodies on the one hand and the insertion or Mounting positions of the vessels of the rotor also include the angle of rotation position the vessels are encoded. This in turn opens up a particularly advantageous one Possibility of zeroing the rotor in a simple and in particular reproducible to find with high positioning accuracy and if necessary, stop the rotor in this position and lock.
- the bit pattern according to FIG. 5 is continuously monitored as part of a higher-level control system, and when the rotor is to be stopped in the 0 ° position, braking is first carried out to a defined minimum speed v u , whereupon by means of the Actuating device 13 of the locking bolt 11 is extended and triggers the standstill of the rotor as a result of snapping into the next bore 10.
- This position can be the 0 ° position, however equally also around the 90 ° position, the 180 ° position, etc.
- the number these locking positions correspond to the number of insertion or hanging positions the vessels of the rotor.
- a laboratory centrifuge equipped in this sense is special Dimensions for interaction with robot-like handling devices suitable, for example, when it comes to the task of a certain one Take the vessel from the mounting position of the rotor and for this process a defined position of this vessel is to be provided.
- the centrifuge equipped in the above sense can be controlled accordingly that the rotor is braked to a standstill and it is locked that a certain vessel is in the zero position or another defined angular position and for a Removal from the rotor by means of a robot-like device for Available.
- the latter facility can thus do so trained or controlled that only a certain, centrifuge-specific removal position must be observed, which the movement of the robot-like device is simplified.
Landscapes
- Centrifugal Separators (AREA)
Description
Claims (6)
- Laborzentrifuge, bestehend aus einem im peripheren Bereich mit Aufnahmen für auswechselbar angeordnete, ein zu behandelndes Stoffgemisch aufnehmende Gefäße versehenen Rotor (3) und einem Antriebsmotor (1), welche beide in einem Gehäuse schwingfähig aufgenommen sind, wobei dem Antriebsmotor (1) eine Steuerung zugeordnet ist, wobei dem Rotor (3) eine formschlüssig wirksame Arretiereinrichtung zugeordnet ist, die mit der Steuerung in Wirkverbindung steht und wobei die Steuerung ausgehend von der Drehzahl des Antriebsmotors (1) zum Abbremsen und zum Arretieren des Rotors (3) mittels der Arretiereinrichtung in definierten Winkelpositionen bestimmt und eingerichtet ist, dadurch gekennzeichnet, dass der Rotor (3) mit einer Anordnung von berührungslos erfassbaren Signalträgern versehen ist, die zum Zusammenwirken mit einem Übertrager (4) bestimmt sind, der mit der Steuerung in Verbindung steht, dass die Signalkörper entlang eines Teilkreises (6) um die Achse (2) des Rotors (3) angeordnet sind, dass über eine Abtastung der Signalkörper ein Signalmuster generierbar ist, welches neben der höchst zulässigen Drehzahl des eingesetzten Rotors (3) auch Informationen über die augenblickliche Winkelposition des Rotors (3) enthält und dass die Steuerung zum Abbremsen und Arretieren des Rotors (3) nach Maßgabe der erfassten Winkelpositionen eingerichtet ist.
- Laborzentrifuge nach Anspruch 1, dadurch gekennzeichnet, daß die Arretiereinrichtung aus einer vorzugsweise an dem Antriebsmotor (1) angebrachten, einen Arretierbolzen (11) aufweisenden Betätigungseinrichtung (13, 13') besteht, dem Bohrungen (10) oder vergleichbare, zum Zusammenwirken mit dem Arretierbolzen (11) geeignete Ausnehmungen des Rotors (3) oder eines mit dem Rotor (3) in fester Verbindung stehenden Bauteils gegenüberliegend angeordnet sind.
- Laborzentrifuge nach Anspruch 2, dadurch gekennzeichnet, daß die Bohrungen (10) entlang eines Teilkreises (9) um die Achse (2) des Rotors (3) angeordnet sind und daß den Winkelpositionen der Bohrungen (10) entlang dieses Teilkreises (9) jeweils Winkelpositionen der Aufnahmen jeweils wenigstens eines Gefäßes entsprechen.
- Laborzentrifuge nach Anspruch 2 oder 3, dadurch gekennzeichnet, daß die Bohrungen (10) und die Signalträger in bzw. an einem kreisscheibenartigen, mit dem Rotor (3) in fester Verbindung stehenden Informationsträger (4) angeordnet sind und daß der wenigstens eine, den Signalträgem zugeordnete Übertrager sowie die Betätigungseinrichtung (13, 13') durch eine, an dem Gehäuse des Antriebsmotors (1) angeordnete, dem Informationsträger (4) mit geringem Abstand gegenüberliegende Lagerplatte (12) gehalten sind.
- Laborzentrifuge nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, daß die Signalträger in an sich bekannter Weise durch Magnetkörper (7) oder optisch wirksame lichtdurchlässige oder lichtreflektierende Elemente gebildet werden und daß der Übertrager dementsprechend als induktiv wirksames oder als ein zum Lichtempfang eingerichtetes Element ausgebildet ist.
- Verfahren zum Arretieren des Rotors (3) einer Laborzentrifuge nach einem der vorangegangenen Ansprüche 1 bis 5 in wählbaren, jeweils den Aufnahmen der Gefäße entsprechenden Winkelpositionen, wobei ausgehend von dem Messwert der Drehzahl des Rotors (3) eine Abbremsung bis auf eine untere Geschwindigkeit vu eingeleitet wird und wobei nach Erreichen der unteren Geschwindigkeit vu mittels der Betätigungseinrichtung der Arretierbolzen (11) bis in eine solche Stellung in Richtung auf seine Verriegelungsstellung hin verschoben wird, in der bei Erreichen der jeweiligen Bohrung (10) ein Einrasten ausgelöst wird, dadurch gekennzeichnet, dass die Abbremsung ferner, ausgehend von den über die Signalträger gegebenen Winkelpositionen erfolgt und dass die Verrastungsposition des Arretierbolzens (11) durch einen mittels der Steuerung eingeleiteten Wiederanfahrversuch des Antriebsmotors (1) überprüft wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19706997A DE19706997C2 (de) | 1997-02-22 | 1997-02-22 | Laborzentrifuge |
| DE19706997 | 1997-02-22 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0861689A2 EP0861689A2 (de) | 1998-09-02 |
| EP0861689A3 EP0861689A3 (de) | 1999-08-11 |
| EP0861689B1 true EP0861689B1 (de) | 2002-05-02 |
Family
ID=7821102
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP97117570A Expired - Lifetime EP0861689B1 (de) | 1997-02-22 | 1997-10-10 | Laborzentrifuge |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP0861689B1 (de) |
| DE (2) | DE19706997C2 (de) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6524231B1 (en) | 1999-09-03 | 2003-02-25 | Baxter International Inc. | Blood separation chamber with constricted interior channel and recessed passage |
| US6322488B1 (en) | 1999-09-03 | 2001-11-27 | Baxter International Inc. | Blood separation chamber with preformed blood flow passages and centralized connection to external tubing |
| US6315707B1 (en) | 1999-09-03 | 2001-11-13 | Baxter International Inc. | Systems and methods for seperating blood in a rotating field |
| US6860846B2 (en) | 1999-09-03 | 2005-03-01 | Baxter International Inc. | Blood processing systems and methods with umbilicus-driven blood processing chambers |
| JP3951582B2 (ja) * | 2000-10-06 | 2007-08-01 | 日立工機株式会社 | 遠心分離機 |
| US6591514B2 (en) | 2001-01-15 | 2003-07-15 | Sanovo Engineering A/S | Centrifuge for draining washed egg trays |
| US6849039B2 (en) | 2002-10-24 | 2005-02-01 | Baxter International Inc. | Blood processing systems and methods for collecting plasma free or essentially free of cellular blood components |
| US7297272B2 (en) | 2002-10-24 | 2007-11-20 | Fenwal, Inc. | Separation apparatus and method |
| JP3857253B2 (ja) * | 2003-05-30 | 2006-12-13 | 月島機械株式会社 | 吊下型遠心分離機および吊下型遠心分離機におけるモータの駆動制御方法 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| BE758594A (fr) * | 1969-11-07 | 1971-04-16 | Rohe Scientific Corp | Laboratoire clinique automatique |
| US4208484A (en) * | 1977-03-22 | 1980-06-17 | Olympus Optical Co., Ltd. | Apparatus for handling centrifuge tubes in automatic culture system |
| FR2629370A1 (fr) * | 1988-03-30 | 1989-10-06 | Ibal | Installation robotisee d'analyses comportant une centrifugeuse |
| JPH0427457A (ja) * | 1990-05-23 | 1992-01-30 | Matsushita Electric Ind Co Ltd | 遠心分離機および自動遠心分離装置 |
| DE9401758U1 (de) * | 1994-02-03 | 1994-03-17 | Sigma Laborzentrifugen Gmbh, 37520 Osterode | Zentrifuge |
-
1997
- 1997-02-22 DE DE19706997A patent/DE19706997C2/de not_active Expired - Fee Related
- 1997-10-10 EP EP97117570A patent/EP0861689B1/de not_active Expired - Lifetime
- 1997-10-10 DE DE59707153T patent/DE59707153D1/de not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| DE59707153D1 (de) | 2002-06-06 |
| DE19706997C2 (de) | 1999-08-05 |
| DE19706997A1 (de) | 1998-08-27 |
| EP0861689A2 (de) | 1998-09-02 |
| EP0861689A3 (de) | 1999-08-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2001000462A1 (de) | Vorrichtung zur positionserkennung eines beweglichen glieds in einem bei fahrzeugen anwendbaren verschluss | |
| EP2660012A2 (de) | Überwachungseinrichtung zur Überwachung von Positionen eines Roboters sowie Fertigungsanlage mit einer Überwachungseinrichtung | |
| DE102007050111A1 (de) | Verfahren und Anlage-Sensorvorrichtung zu einer Anlagemessung bei einer Werkzeugmaschine | |
| DE19706997C2 (de) | Laborzentrifuge | |
| EP3360703B1 (de) | Anhängekupplung | |
| DE4230873A1 (de) | Verfahren und Vorrichtung zur elektronischen Überlastüberwachung an elektromotorischen Antrieben | |
| DE4443669A1 (de) | Verfahren und Einrichtung zum Überwachen der Bewegung eines Maschinenbauteils | |
| DE2506860C3 (de) | ||
| DE2937195C3 (de) | Blut-Koagulometer | |
| DE19733262A1 (de) | Rotations-Kantendreher mit direkt elektromagnetischem Antrieb für Webmaschinen | |
| DE102015122984A1 (de) | Rückfahrkameraeinrichtung für Kraftfahrzeuge | |
| DE4141033B4 (de) | Vorrichtung zum Bewegen von Spinnkannen | |
| EP4010124A1 (de) | Zentrifuge | |
| DE102013105719A1 (de) | Erfassungsvorrichtung von Drehwinkeln einer Stechkanüle | |
| DE3143983C2 (de) | ||
| DE3818827C2 (de) | ||
| DE19649910C2 (de) | Vorrichtung zur Signalübertragung von und zu am Lenkrad eines KFZ vorgesehenen Funktionseinheiten | |
| DE19500133A1 (de) | Zentrifuge | |
| DE3512359A1 (de) | Antriebs- und positioniervorrichtung | |
| EP0823503A2 (de) | Mantelbeschickbare Trommelwaschmaschine | |
| DE4013994C2 (de) | Sicherheitseinrichtung zur Überwachung einer sich um eine Achse drehenden Verschlusseinrichtung | |
| DE3935616C2 (de) | ||
| DE2836686C2 (de) | Trägheitsvorrichtung | |
| EP4306220B1 (de) | Zentrifugenrotor und zentrifuge | |
| DE3103093A1 (de) | - gleitfuehrungseinrichtung an arbeitsmaschinen - |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): DE FR GB |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;RO;SI |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE CH DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| AX | Request for extension of the european patent |
Free format text: AL;LT;LV;RO;SI |
|
| 17P | Request for examination filed |
Effective date: 19990902 |
|
| AKX | Designation fees paid |
Free format text: DE FR GB |
|
| 17Q | First examination report despatched |
Effective date: 20010306 |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE FR GB |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 20020502 |
|
| REF | Corresponds to: |
Ref document number: 59707153 Country of ref document: DE Date of ref document: 20020606 |
|
| ET | Fr: translation filed | ||
| ET | Fr: translation filed | ||
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20030204 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 59707153 Country of ref document: DE Representative=s name: SOBISCH & KRAMM, DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20121113 Year of fee payment: 16 Ref country code: DE Payment date: 20121025 Year of fee payment: 16 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20121023 Year of fee payment: 16 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20131010 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 59707153 Country of ref document: DE Effective date: 20140501 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20131010 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20140630 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140501 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20131031 |