WO2018055812A1 - 動作支援装置 - Google Patents
動作支援装置 Download PDFInfo
- Publication number
- WO2018055812A1 WO2018055812A1 PCT/JP2017/011285 JP2017011285W WO2018055812A1 WO 2018055812 A1 WO2018055812 A1 WO 2018055812A1 JP 2017011285 W JP2017011285 W JP 2017011285W WO 2018055812 A1 WO2018055812 A1 WO 2018055812A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- wearer
- joint structure
- link
- finger
- links
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images

Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H1/0274—Stretching or bending or torsioning apparatus for exercising for the upper limbs
- A61H1/0285—Hand
- A61H1/0288—Fingers
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H1/0274—Stretching or bending or torsioning apparatus for exercising for the upper limbs
- A61H1/0285—Hand
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/12—Driving means
- A61H2201/1207—Driving means with electric or magnetic drive
- A61H2201/1215—Rotary drive
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/12—Driving means
- A61H2201/1207—Driving means with electric or magnetic drive
- A61H2201/123—Linear drive
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/14—Special force transmission means, i.e. between the driving means and the interface with the user
- A61H2201/1481—Special movement conversion means
- A61H2201/149—Special movement conversion means rotation-linear or vice versa
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1602—Physical interface with patient kind of interface, e.g. head rest, knee support or lumbar support
- A61H2201/1635—Hand or arm, e.g. handle
- A61H2201/1638—Holding means therefor
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1602—Physical interface with patient kind of interface, e.g. head rest, knee support or lumbar support
- A61H2201/165—Wearable interfaces
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1657—Movement of interface, i.e. force application means
- A61H2201/1659—Free spatial automatic movement of interface within a working area, e.g. Robot
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2205/00—Devices for specific parts of the body
- A61H2205/06—Arms
- A61H2205/065—Hands
- A61H2205/067—Fingers
Definitions
- each link is detachably connected, and the length from the first link to the rear link can be adjusted by inserting or removing a desired number of links. .
- the length can be easily adjusted according to the finger joint length of the wearer.
- the control unit sets an upper limit value and a lower limit value for the degree of tension or relaxation of the multi-joint structure by the drive unit, respectively, and the multi-joint structure only within the range of the upper limit value and the lower limit value.
- the body link is restricted to slide.
Landscapes
- Health & Medical Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- Pain & Pain Management (AREA)
- Physical Education & Sports Medicine (AREA)
- Rehabilitation Therapy (AREA)
- Life Sciences & Earth Sciences (AREA)
- Epidemiology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Prostheses (AREA)
- Manipulator (AREA)
- Rehabilitation Tools (AREA)
Abstract
把持動作を支援する動作支援装置は、直列するリンク同士が相対的に回転可能に連結され、全てのリンクが一体となって湾曲自在に変形可能な多関節構造体と、多関節構造体における各リンクの内部に挿通され、一端が先頭のリンクに固定され、かつ他端が後尾のリンクを介して延伸された線状部材と、線状部材の延伸部分を固定し、かつ後尾のリンクを各リンク間の連結方向にスライド自在にガイドするスライド保持部と、後尾のリンクをスライド保持部に対してスライドさせるように駆動して、線状部材が挿通された多関節構造体を伸展動作又は屈曲動作させる駆動部と、後尾のリンクのスライド方向、スライド速度及びスライド位置が所望状態となるように、駆動部を駆動制御する制御部とを備える。
Description
本発明は、動作支援装置に関し、特に上肢機能障害のうち手指麻痺者に対して日常動作の支援を行う動作支援装置に適用して好適なるものである。
現在、日本には上肢機能障害を持つ人が約44万人存在する。上肢機能障害の中でも、特に手指麻痺は日用品の把持などの日常生活動作を困難とさせ、手指麻痺者のQOL(Quality of Life)を大きく低下させてしまう。そのため、手指麻痺者の手指動作を支援することにより、日用品の把持などの日常生活動作を支援する手指動作支援機器が提案され、開発されている。
従来から各手指関節の側面にアクチュエータを取り付けることで手指の屈曲動作と伸展動作を支援する機器が提案されているが(特許文献1参照)、装着部分を個人の手指関節間長にあわせて製作しなければならず、手指麻痺者に即座に適用することが難しい。
このため近年、装着者の意思に従って手袋の各指挿入部の縫合された線状部材を伸展方向又は屈折方向に動作させる装着式動作補助装置が、本願発明者から提案されている(特許文献2参照)。
この特許文献2に記載の装着式動作補助装置は、装着者の手指関節間長の個人者を吸収する機構である点では有用であるが、構造上、手の甲から引き出されたワイヤを引張又は弛緩することにより、各指関節の動作に合わせて伸展又は屈曲させる程度の動力しか発揮できないものである。
人間の手作業のうち、物品の把持は重要な機能の一つであるとされている。日用品の安定した把持を行うためには、各手指が把持対象物体の表面状に触れ、把持対象物体の表面になじむ必要がある。
そのため、人間の手指の把持動作を支援する際は、各手指の姿勢がどのような状態であっても常に手指表面上に沿いながら力を伝達し、屈曲動作の支援を各指独立して行うことが望ましい。
日用品の把持形態を分類した際に用いた物で最も重いものは、4kg内容入りポリバケツである。ポリバケツの把持は一般的に示指、中指、環指、小指を全て鈎型にして行うことが多く、示指、中指、環指、小指の手指先端力が9.8N以上必要であると考えられる。
しかし、引用文献2に記載の装着式動作補助装置では、脱力状態の手指先端に9.8N以上の手指先端力を与えることは非常に困難である。
本発明は以上の点を考慮してなされたもので、簡易な構成で実用十分な把持動作を支援できる動作支援装置を提案しようとするものである。
かかる課題を解決するために本発明においては、直列するリンク同士が相対的に回転可能に連結され、全てのリンクが一体となって湾曲自在に変形可能な多関節構造体と、多関節構造体における各リンクの内部に挿通され、一端が先頭のリンクに固定され、かつ他端が後尾のリンクを介して延伸された線状部材と、線状部材の延伸部分を固定し、かつ後尾のリンクを各リンク間の連結方向にスライド自在にガイドするスライド保持部と、後尾のリンクをスライド保持部に対してスライドさせるように駆動して、線状部材が挿通された多関節構造体を伸展動作又は屈曲動作させる駆動部と、後尾のリンクのスライド方向、スライド速度及びスライド位置が所望状態となるように、駆動部を駆動制御する制御部とを備えるようにした。
この動作支援装置によれば、後尾のリンクをスライド保持部に対して、各リンク間を圧縮する方向にスライドさせる場合は、線状部材が先頭のリンクを引っ張るように伸長されて多関節構造体を屈折動作させる一方、各リンク間の圧縮を解除する方向にスライドさせる場合は、線状部材が弛緩されて多関節構造体を伸展動作させることができる。特に多関節構造体の屈折動作時には、後尾のリンクによる押圧力によって各リンク間が圧縮されて強固な状態となるため、多関節構造体自体に数kg程度の重りを加えても十分保持することができる。
また本発明においては、駆動部は、所定径のプーリが出力軸に係合されたアクチュエータと、プーリとスライド保持部の固定軸との間に張架され、当該プーリに固定接続された動力線とを有し、アクチュエータの出力軸の回転力を、プーリを介して動力線の一部に固定された後尾のリンクに直線運動として伝達させる。
後尾のリンクをスライドさせる直動アクチュエータとしての駆動部を、例えば空気シリンダや油圧シリンダ、ボールねじを用いた場合には、取付部分の大型化や重量の増大を招くことから、本発明のような構成の駆動部とすることにより、2方向の動力線の巻き取りが出力軸の回転駆動のみで瞬時に行うことができるとともに、動力線を介して多関節構造体から離れた位置に駆動部及び制御部を設置することができる。
さらに本発明においては、多関節構造体は、各リンク同士が分離自在に連結され、所望数のリンクを挿入又は抜去することにより、先頭のリンクから後尾のリンクまでの長さが調整可能である。この結果、装着式の動作支援として装着者の手指に装着する場合、当該装着者の手指関節長に合わせて容易に長さ調整することができる。
さらに本発明においては、多関節構造体は、各リンク同士の相対的な回転角度を所定角度以上で係止するロック機構を有し、当該ロック機構により多関節構造体が必要以上に湾曲しないように制限するようにした。この結果、装着式の動作支援として装着者の手指に装着する場合、ロック機構がいわゆるハードリミッタとしての役割を果たすことから、当該装着者の手指を過剰に伸展させずに安全性を確保することができる。
さらに本発明においては、制御部は、駆動部による多関節構造体の引張又は弛緩の度合いに上限値及び下限値をそれぞれ設定しておき、当該上限値及び下限値の範囲内でのみ多関節構造体のリンクがスライドするように制限するようにした。この結果、装着式の動作支援として装着者の手指に装着する場合、制御内容がいわゆるソフトリミッタとしての役割を果たすことから、当該装着者の手指を過剰に伸展又は屈曲させずに安全性を確保することができる。
さらに本発明においては、装着者の体表面に配置され、手指を動作させるための筋電位信号又は生体信号を検出する信号検出部をさらに備え、制御部は、信号検出部により出力された筋電位信号又は生体信号に基づいて、装着者の意思に従った動力を駆動部に発生させるようにした。この結果、装着式の動作支援として装着者の手指に装着する場合、当該装着者の意思に従った随意的な動作支援が可能となる。
さらに本発明においては、装着者の体表面に配置され、手指の微小動作を検知する動作検知部をさらに備え、制御部は、動作検知部による検知結果に基づいて、装着者の意思に従った伸展方向又は屈曲方向への動力を駆動部に発生させるようにした。この結果、装着式の動作支援として装着者の手指に装着する場合、当該装着者の意思に従った随意的な動作支援が可能となる。
さらに本発明においては、スライド保持部を装着者の手甲部分に固定するとともに、多関節構造体を先頭のリンクが指先に係合され、かつ各リンクが指の甲側表面に沿うように装着者の指に装着しておき、制御部は、駆動部による動力線の引張又は弛緩を制御して、装着者の指の動作に合わせて多関節構造体を伸展動作又は屈曲動作させるようにした。
この結果、装着者の手指の表面に沿いながら力を伝達することができ、手指の屈曲動作及び伸展動作を同一の多関節構造体により支援することができる。
さらに本発明においては、装着者の手指に装着可能な柔軟性を有する手袋を備え、手袋における手甲対応部分にスライド保持部が固着されるとともに、当該手袋における指先対応部分に多関節構造体の先頭のリンクが固着されるようにした。この結果、装着者は多関節構造体と手指の密着性を高めつつ、簡易に装着することが可能となる。
さらに本発明においては、駆動部及び制御部は、スライド保持部及び多関節構造体が配置されている装着者の手甲部分から離れた位置に配置するようにした。この結果、装着者の手に装着する部分を小型化できるとともに、駆動部及び制御部を動力線を介して別体に設ける分、重量増大を回避することができる。
本発明によれば、屈曲動作時の多関節構造体の保持力を実用上十分に付与することができるとともに、簡易な構成で実用十分な屈曲動作及び伸展動作を支援できる動作支援装置を実現することができる。
以下図面について、本発明の一実施の形態を詳述する。
(1)本実施の形態における動作支援装置の構成
図1は、本実施の形態における動作支援装置1を示し、湾曲自在に変形可能な多関節構造体2と、当該多関節構造体2を所望方向にスライド駆動させるためのリニアパワーユニット3と、装着者による操作入力が可能なコントローラ5とから構成されている。
図1は、本実施の形態における動作支援装置1を示し、湾曲自在に変形可能な多関節構造体2と、当該多関節構造体2を所望方向にスライド駆動させるためのリニアパワーユニット3と、装着者による操作入力が可能なコントローラ5とから構成されている。
(1-1)リニアパワーユニット3の構成
リニアパワーユニット3は、装置全体を統括するコンピュータからなる制御部10と、サーボモータ11の出力軸11Aに係合されたプーリ12を回転駆動させる駆動部13と、当該プーリ12に張架された動力線14を介して多関節構造体2の後端部を保持しつつ、当該多関節構造2全体を矢印Aで示す方向又は逆方向にスライド自在にガイドするためのスライド保持部15とを有する。
リニアパワーユニット3は、装置全体を統括するコンピュータからなる制御部10と、サーボモータ11の出力軸11Aに係合されたプーリ12を回転駆動させる駆動部13と、当該プーリ12に張架された動力線14を介して多関節構造体2の後端部を保持しつつ、当該多関節構造2全体を矢印Aで示す方向又は逆方向にスライド自在にガイドするためのスライド保持部15とを有する。
駆動部13は、直径約30mmのプーリ12が出力軸11Aに係合されたサーボモータ11を有し、制御部10の制御に応じた回転方向及び回転速度にて出力軸11Aを回転させることにより、プーリ12に張架された動力線14を2方向に巻き取るようになされている。この動力線14は、引張強度の高い金属製ワイヤからなり、プーリ12に固定接続されるとともに、当該プーリ12とスライド保持部15の固定軸15Aに周回可能に張架されている。
駆動部13は、サーボモータ11の出力軸11Aの回転力を、プーリ12を介して動力線14の一部に固定された多関節構造体2の後端部(後述する後尾のリンク)に直線運動として伝達させる。直線運動される多関節構造体2の後端部の位置は、プーリ12の現在の回転角度に基づいて制御部10により推定される。
このように直動アクチュエータとしてサーボモータ11を用いたことにより、2方向の動力線14の巻き取りが出力軸11Aの回転駆動のみで瞬時に行うことができるとともに、動力線14を介して多関節構造体2から離れた位置に駆動部13及び制御部10を設置することができる。なお、駆動部13とスライド保持部15との間における動力線14は、アウターワイヤ16が被覆されて動力線14を保護するようになされている。
なお、コントローラ5には、バッテリ等の動力源(図示せず)が搭載されており、サーボモータ11への電源供給をするようになされている。この動力源はコントローラ5と別体に設けるようにしてもよい。
以上のように動作支援装置1では、リニアパワーユニット3における制御部10は、指定された動作司令を駆動部13に出力することにより、サーボモータ11の出力軸11Aの回転角度を任意の回転角度、回転量及び回転速度にて駆動することにより、多関節構造体2を任意の方向、長さ及び速度にてスライド動作(直動)させることができる。
この動作司令は、動作支援装置1の適用対象に応じて事前に計画されるものであり、例えば装着者の手指に装着する場合には、当該装着者に固有の把持動作に合わせた伸展動作及び屈曲動作を行うように、サーボモータ11の駆動調整状態が計画される。また装着者がコントローラ5を用いて任意に動作指令を制御部10に与えるようにしても良い。
(1-2)多関節構造体2の構成
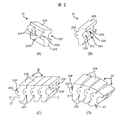
多関節構造体2は、直列するリンク同士が相対的に回転可能に連結された構造からなる。図2(A)及び(B)に示すように、リンク20は、サイズが幅10mm、連結方向長さ9mm、湾曲方向高さ8mmである機械的強度の比較的高い樹脂や金属からなり、両端部に他のリンク20と連結するための連結構造を有している。連結構造のうち一方は一対の蒲鉾状の凸部20Aを有し、他方は中央の支持部20Bを残して一対の凹部20Cを有し、それぞれピン20Pを差し込むための調節穴20Gが連結方向に対して垂直方向に貫通形成されている。
多関節構造体2は、直列するリンク同士が相対的に回転可能に連結された構造からなる。図2(A)及び(B)に示すように、リンク20は、サイズが幅10mm、連結方向長さ9mm、湾曲方向高さ8mmである機械的強度の比較的高い樹脂や金属からなり、両端部に他のリンク20と連結するための連結構造を有している。連結構造のうち一方は一対の蒲鉾状の凸部20Aを有し、他方は中央の支持部20Bを残して一対の凹部20Cを有し、それぞれピン20Pを差し込むための調節穴20Gが連結方向に対して垂直方向に貫通形成されている。
リンク20同士を凸部20Aと凹部20Cを嵌め合わせてピン20Pを双方の調整穴20Gに差し込むことにより、相互に回転可能に連結することができる。ピン20Pは調整穴20Gに対して抜差し自在に取り付けることができるようになされ、所望の長さに合わせてリンク20同士を自由に連結することが可能である。
またリンク20の湾曲方向高さを呈する上側部20Xは、表面が平坦な直方体状に形成される一方、その下側部20Yは先端にわたって先細りするくさび状に形成されている。
これにより図2(C)に示すようにリンク20同士を嵌め合わせて連結した際、隣接する上側部20Xの直方体状の部位同士が接触することにより、この直方体状の部位がロック機構(いわゆるハードリミッタ)としての役割を果たし、隣り合うリンク20同士が所定角度以上で係止することから、多関節構造体2を伸展方向には必要以上に湾曲させないようにすることができる。
これに対して図2(D)に示すようにリンク20同士を嵌め合わせて連結した際、隣接する下側部20Yのくさび状の部位同士が接触するまで、多関節構造体2を屈曲方向に湾曲させることができる。
なおリンク20の下側部20Yの中央部位には、後述する線状部材23を挿通するための挿通穴20Hが貫通形成されており、多関節構造体2の屈曲動作時に隣り合うリンク20同士で下側部20Yのくさび状の部位同士の接触状態を強固に維持できるようになされている。
多関節構造体2における先頭のリンク21は、人間の指先に近似した形状を有し、多関節構造体2を装着者の指先に装着させた場合でも爪表面を押圧して、当該装着者の把持動作を実用上十分に支援し得るようになされている。
一方、多関節構造体2における後尾のリンク22は、リニアパワーユニット3による駆動力が直接与えられる動作点であり、リンク20連結方向又はその逆方向にスライドされることにより、多関節構造体2全体の押出し又は引戻しが行われる。
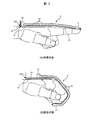
なお多関節構造体2において、各リンク20の内部には線状部材23が挿通されており、当該線状部材23の一端が先頭のリンク21に固定され、かつ他端が後尾のリンク22を介して延伸されて後述するスライド保持部15の所定部位15B(後述する図3(A)の停止位置Qとの対向部位)に固定されている。
線状部材23としては、例えば、金属、プラスチック等の樹脂、ゴム、セラミックなどの材質のものを用いることができ、数kgから数十kg程度の引張強度及び引張伸び(伸縮性)を有するものであれば、ワイヤ、ロープ、帯状ロープ、チェーン等が適用できる。
実際にリニアパワーユニット3において、図3(A)に示すように、多関節構造体2の後尾のリンク22がリンク保持部15の開始位置Pからリンク連結方向にスライド動作すると、多関節構造体2を押し出しながら、各リンク20内部に挿通された線状部材23が先頭のリンク21を引っ張り、多関節構造体2を屈曲させる。多関節構造体2が屈曲する力が把持対象物(図面では装着者の手)に伝達され、当該把持対象物(図面では指)を屈曲させる。なお、把持対象物が装着者の手指である場合は、その手指の屈曲に伴いおこる手指表面の伸びが多関節構造体2により吸収される。
一方、リニアパワーユニット3において、図3(B)に示すように、多関節構造体2の後尾のリンク22が停止位置Qから開始位置Pまでスライド動作すると、各リンク20内部に挿通された線状部材23が先頭のリンク21を引っ張る力が弱まり、把持対象物を屈曲させる方向へ生じる力が弱まる。その後、多関節構造体2の先頭のリンク21を引っ張ることにより、多関節構造体2を伸展させる。なお、把持対象物が装着者の手指である場合は、先頭のリンク21に保持されている指先が多関節構造体2に引っ張られて、手指が伸展される。
(2)装着式の動作支援装置1の構成
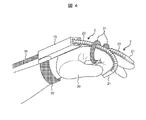
上述した動作支援装置1を装着者の手指の把持動作を支援する場合について説明する。リニアパワーユニット3のうち装着者の手甲部分にスライド保持部15を固定するとともに、多関節構造体2の先頭のリンク21に指先を係合しておき、かつ各リンク20が指の甲側表面に沿うように装着者の指に装着する。
上述した動作支援装置1を装着者の手指の把持動作を支援する場合について説明する。リニアパワーユニット3のうち装着者の手甲部分にスライド保持部15を固定するとともに、多関節構造体2の先頭のリンク21に指先を係合しておき、かつ各リンク20が指の甲側表面に沿うように装着者の指に装着する。
リニアパワーユニット3の制御部10は、駆動部13による動力線14の引張又は弛緩を制御することにより、上述した図3(A)及び(B)に示すように、装着者の指の動作に合わせて多関節構造体2を伸展動作又は屈曲動作させる。この結果、装着者の手指の表面に沿いながら力を伝達することができ、手指の屈曲動作及び伸展動作を同一の多関節機構部2により支援することができる。
装着者の指先に先頭のリンク21を係合させる手法として、装着者が多関節構造体2と手指の密着性を高めつつ、簡易に装着できるように多関節構造体2及びスライド保持部15を手袋30に接着して用いることが有効である。
手袋30は、合皮素材であり、滑り止めのために表面にシリコンが塗布されている。手袋30における手甲対応部分にスライド保持部15が接着又は縫付等により固着されるとともに、当該手袋30における指先対応部分に多関節構造体2の先頭のリンク21が固着されている。このようにしてスライド保持部15が手の甲から脱落するのを防止し、かつ多関節構造体2と手指の密着性を高めつつ、装着者は簡易に多関節構造体2を自己の指に装着することが可能となる。
さらに手袋30における装着者の指のRIP関節とMP関節との間に相当する部位には、多関節構造体2が自由に挿通することが可能なマジックテープ(登録商標)製のガイドバンド31が多関節構造体2と一緒に巻き付けられており、多関節構造体2と指との一体性を向上させるようになされている。
また手袋30における装着者の手首に相当する部位には、マジックテープ(登録商標)32が巻着されており、装着者が手指を伸展動作させる際にスライド保持部15が手指先方向(リンク連結方向)にずれるのを防止するようになされている。
なお、動作支援装置1において、リニアパワーユニット3のうち駆動部13及び制御部10を、装着者の手甲部分から離れた位置に配置しておけば、装着者の手指に装着する部分を小型化できるとともに、駆動部13及び制御部10を動力線14を介して別体に設ける分、重量増大を回避することができる。
例えば本実施の形態における動作支援装置1では、多関節構造体2とスライド保持部15とを組み合わせた装着部分の重量は170g、駆動部13であるサーボモータ11をも含めると重量が850gとなるため、大幅に軽量化が可能となる。
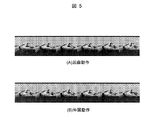
実際に装着者が多関節構造体2及びスライド保持部15を搭載した手袋30を嵌めて手指の屈曲動作及び伸展動作を行った場合、図5(A)及び(B)のように、屈曲動作も伸展動作も問題なく実行できることを確認することができた。
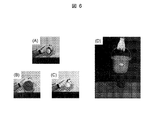
さらに装着者が動作支援装置1を用いて把持動作を行った実験例を以下に述べる。上述した手袋30型の動作支援装置1において、対象物体を安定して持つため、装着者の示指(人差し指)及び中指に多関節構造体2を装着して行う。
今回検証に用いた対象物体は、350mlのアルミ缶、直径100mmの円筒、テニスボール、2kg内容入ポリバケツである。350mlのアルミ缶、直径100mmの円筒、テニスボールは机上に載置し、2kg内容入ポリバケツは床上に載置しておく。装着者は示指及び中指を使って対象物体の表面に触れる。装着者は示指及び中指を脱力した状態を模擬したまま対象物体を持ち上げるように指示する。
リニアパワーユニット3において、制御部10は装着者からの指示に応じて駆動部13を制御して、多関節構造体2を指先方向(リンク20連結方向)に押し出すことにより、脱力状態の示指及び中指が対象物体を把持する。実験によれば、図6(A)~(D)に示すように、すべての対象物体について、机上又は床上から離れるまで持ち上げることが可能であった。
本実験により多関節構造体2の先頭のリンク21に係合された装着者の指先に加わる端力は、5名文の平均値は12.4±1.6Nであった。この結果、多関節構造体2を装着したまま脱力状態を模擬した指に9.8N以上の手指先端力を与えることができることを確認できた。
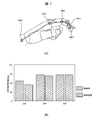
さらに図7(A)に示すように、装着者の指先端と指関節(DIP関節、PIP関節、MP関節)と橈骨茎状突起とにそれぞれマーカを貼り付けておき、多関節構造体2の装着時及び非装着時における当該装着者の指関節(DIP関節、PIP関節、MP関節)の角度をそれぞれ計測する実験を行った。
この実験結果によれば、図7(B)に示すように、多関節構造体2を装着した装着者の指関節の可動域は、DIP関節66.7deg、PIP関節86.7deg、MP関節86.2degであり、非装着時の関節可動域はDIP関節53.2deg、PIP関節84.5deg、MP関節86.0degであり、本発明の多関節構造体2が装着者の手指可動域を制限しないことを確認できた。
(3)他の実施形態
本実施の形態においては、動作支援装置を、主として上肢機能障害のうち手指麻痺者に対して日常動作の支援を行う装着式の動作支援装置1に適用した場合について述べたが、本発明はこれに限らず、装着者による装着がない場合でも把持動作が可能なロボットハンドとしても適用することができる。
本実施の形態においては、動作支援装置を、主として上肢機能障害のうち手指麻痺者に対して日常動作の支援を行う装着式の動作支援装置1に適用した場合について述べたが、本発明はこれに限らず、装着者による装着がない場合でも把持動作が可能なロボットハンドとしても適用することができる。
また本実施の形態においては、リニアパワーユニット3の制御部10は、外部から指定された動作司令に基づいて駆動部13を制御するようにした場合について述べたが、本発明はこれに限らず、生体電位信号や手指の微小動作などの生体情報から動作意思を読み取ることで随意的な動作支援を行う制御アルゴリズムを用いて、駆動部13を駆動制御するようにしても良い。
例えば、装着式の動作支援装置1において、装着者の体表面に配置され、手指を動作させるための筋電位信号又は生体信号を検出する信号検出部(図示せず)をさらに備え、制御部10は、信号検出部により出力された筋電位信号又は生体信号に基づいて、装着者の意思に従った動力を駆動部13に発生させるようにしても良い。この結果、装着式の動作支援として装着者の手指に装着する場合、当該装着者の意思に従った随意的な動作支援が可能となる。
さらに装着式の動作支援装置1において、装着者の体表面に配置され、手指の微小動作を検知する動作検知部(図示せず)をさらに備え、制御部10は、動作検知部による検知結果に基づいて、装着者の意思に従った伸展方向又は屈曲方向への動力を駆動部13に発生させるようにしても良い。この結果、装着式の動作支援として装着者の手指に装着する場合、当該装着者の意思に従った随意的な動作支援が可能となる。
さらに本実施の形態においては、装着式の動作支援装置1における多関節構造体2を必要以上に伸展方向に湾曲させないように、各リンク20構造に隣接同士の上側部20Xにて所定角度以上で係止させるロック機構(ハードリミッタ)を設けるようにした場合について述べたが、本発明はこれに限らず、装着者が手指を完全に屈曲させる時に必要なサーボモータ11の角度を最大値、完全に伸展させる時に必要なサーボモータ11の角度を最小値とした、いわゆるソフトリミッタを設けるようにしても同様の効果を得ることができる。
1……動作支援装置、2……多関節構造体、3……リニアパワーユニット、5……コントローラ、10……制御部、11……サーボモータ、11A……出力軸、12……プーリ、13……駆動部、14……動力線、15……スライド保持部、16……アウターワイヤ、20……リンク、20A……凸部、20B……支持部、20C……凹部、20G……調節穴、20H……挿通穴、20P……ピン、20X……上側部、20Y……下側部、21……先頭のリンク、22……後尾のリンク、23……線状部材、30……手袋、31……ガイドバンド、32……マジックテープ(登録商標)。
Claims (10)
- 直列するリンク同士が相対的に回転可能に連結され、全ての前記リンクが一体となって湾曲自在に変形可能な多関節構造体と、
前記多関節構造体における前記各リンクの内部に挿通され、一端が先頭の前記リンクに固定され、かつ他端が後尾の前記リンクを介して延伸された線状部材と、
前記線状部材の延伸部分を固定し、かつ後尾の前記リンクを前記各リンク間の連結方向にスライド自在にガイドするスライド保持部と、
後尾の前記リンクを前記スライド保持部に対してスライドさせるように駆動して、前記線状部材が挿通された前記多関節構造体を伸展動作又は屈曲動作させる駆動部と、
後尾の前記リンクのスライド方向、スライド速度及びスライド位置が所望状態となるように、前記駆動部を駆動制御する制御部と
を備えることを特徴とする動作支援装置。 - 前記駆動部は、
所定径のプーリが出力軸に係合されたアクチュエータと、
前記プーリと前記スライド保持部の固定軸との間に張架され、当該プーリに固定接続された動力線とを有し、
前記アクチュエータの前記出力軸の回転力を、前記プーリを介して前記動力線の一部に固定された後尾の前記リンクに直線運動として伝達させる
ことを特徴とする請求項1に記載の動作支援装置。 - 前記多関節構造体は、前記各リンク同士が分離自在に連結され、所望数の前記リンクを挿入又は抜去することにより、先頭の前記リンクから後尾の前記リンクまでの長さが調整可能である
ことを特徴とする請求項1又は2に記載の動作支援装置。 - 前記多関節構造体は、前記各リンク同士の相対的な回転角度を所定角度以上で係止するロック機構を有し、当該ロック機構により前記多関節構造体が必要以上に湾曲しないように制限する
ことを特徴とする請求項1から3のいずれかに記載の動作支援装置。 - 前記制御部は、前記駆動部による前記多関節構造体の引張又は弛緩の度合いに上限値及び下限値をそれぞれ設定しておき、当該上限値及び下限値の範囲内でのみ前記多関節構造体の前記リンクがスライドするように制限する
ことを特徴とする請求項1から4のいずれかに記載の動作支援装置。 - 装着者の体表面に配置され、手指を動作させるための筋電位信号又は生体信号を検出する信号検出部をさらに備え、
前記制御部は、前記信号検出部により出力された筋電位信号又は生体信号に基づいて、前記装着者の意思に従った動力を前記駆動部に発生させる
ことを特徴とする請求項1から5のいずれかに記載の動作支援装置。 - 装着者の体表面に配置され、手指の微小動作を検知する動作検知部をさらに備え、
前記制御部は、前記動作検知部による検知結果に基づいて、前記装着者の意思に従った伸展方向又は屈曲方向への動力を前記駆動部に発生させる
ことを特徴とする請求項1から5のいずれかに記載の動作支援装置。 - 前記スライド保持部を前記装着者の手甲部分に固定するとともに、前記多関節構造体を先頭の前記リンクが指先に係合され、かつ前記各リンクが指の甲側表面に沿うように前記装着者の指に装着しておき、
前記制御部は、前記駆動部による前記動力線の引張又は弛緩を制御して、前記装着者の指の動作に合わせて前記多関節構造体を伸展動作又は屈曲動作させる
ことを特徴とする請求項6又は7に記載の動作支援装置。 - 前記装着者の手指に装着可能な柔軟性を有する手袋を備え、
前記手袋における手甲対応部分に前記スライド保持部が固着されるとともに、当該手袋における指先対応部分に前記多関節構造体の先頭の前記リンクが固着される
ことを特徴とする請求項8に記載の動作支援装置。 - 前記駆動部及び前記制御部は、前記スライド保持部及び前記多関節構造体が配置されている前記装着者の手甲部分から離れた位置に配置する
ことを特徴とする請求項8又は9に記載の動作支援装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018540620A JP6734927B2 (ja) | 2016-09-26 | 2017-03-21 | 動作支援装置 |
| EP17852593.7A EP3517091B1 (en) | 2016-09-26 | 2017-03-21 | Motion assisting device |
| US16/336,824 US11672721B2 (en) | 2016-09-26 | 2017-03-21 | Motion assisting apparatus |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016187596 | 2016-09-26 | ||
| JP2016-187596 | 2016-09-26 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2018055812A1 true WO2018055812A1 (ja) | 2018-03-29 |
Family
ID=61690285
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2017/011285 Ceased WO2018055812A1 (ja) | 2016-09-26 | 2017-03-21 | 動作支援装置 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US11672721B2 (ja) |
| EP (1) | EP3517091B1 (ja) |
| JP (1) | JP6734927B2 (ja) |
| WO (1) | WO2018055812A1 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPWO2021157390A1 (ja) * | 2020-02-06 | 2021-08-12 | ||
| CN113440384A (zh) * | 2021-08-18 | 2021-09-28 | 重庆理工大学 | 手指曲伸康复训练装置 |
| JP2022531837A (ja) * | 2019-05-08 | 2022-07-12 | ユニバーシタッツメディズィン デア ヨハネス グーテンベルク-ユニバーシタット マインツ | 指運動レールのための長さ調整デバイス、長さ調整可能な指運動レール、及びこのタイプの少なくとも1つの長さ調整可能な指運動レールを備えた治療デバイス、ならびに長さ調整の方法 |
| WO2023032875A1 (ja) * | 2021-08-30 | 2023-03-09 | 株式会社 ピーアンドエーテクノロジーズ | リハビリ装置 |
| KR20240077689A (ko) * | 2022-11-25 | 2024-06-03 | 한양대학교 에리카산학협력단 | 관절장치 |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11534358B2 (en) | 2019-10-11 | 2022-12-27 | Neurolutions, Inc. | Orthosis systems and rehabilitation of impaired body parts |
| EP4200105B1 (en) * | 2020-08-22 | 2025-06-04 | Ecole Polytechnique Federale De Lausanne (Epfl) | Hand exoskeleton for rehabilitation and assistance of hand motor functions |
| US11609636B2 (en) * | 2020-12-14 | 2023-03-21 | Jonathan P. Nieman | Virtual reality glove |
| CN113491622B (zh) * | 2021-08-09 | 2022-04-29 | 东南大学 | 基于仿蜂窝结构的双向驱动器的康复手套制作及控制方法 |
| CN115957062A (zh) * | 2021-10-13 | 2023-04-14 | 神经解决方案股份有限公司 | 具有可交换的执行器组件的矫形器系统 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007313093A (ja) * | 2006-05-26 | 2007-12-06 | Tokyo Univ Of Science | 指駆動システム |
| JP2010063723A (ja) * | 2008-09-11 | 2010-03-25 | Panasonic Corp | 指用動作補助装置 |
| JP2011255467A (ja) * | 2010-06-10 | 2011-12-22 | Seiko Epson Corp | 電動アクチュエーター |
| CN104107133A (zh) * | 2013-04-21 | 2014-10-22 | 崔贵富 | 一种魔力手套 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5178137A (en) * | 1990-03-16 | 1993-01-12 | Motus, Inc. | Segmented dynamic splint |
| US5697892A (en) * | 1995-09-13 | 1997-12-16 | Sutter Corporation | Continuous passive motion device for the hand and a method of using the same |
| FR2822404B1 (fr) | 2001-03-22 | 2003-07-18 | Gilles Lopez | Prehenseur anthropomorphe a serrage automatique |
| AU2002951193A0 (en) * | 2002-09-04 | 2002-09-19 | Northern Sydney Area Health Service | Movement faciliatation device |
| JP5209924B2 (ja) * | 2006-10-03 | 2013-06-12 | 国立大学法人 筑波大学 | 動作補助装置及び動作補助装置の保守管理システム |
| JP5472680B2 (ja) * | 2009-04-09 | 2014-04-16 | 国立大学法人 筑波大学 | 装着式動作補助装置 |
| JP4716456B2 (ja) | 2009-10-05 | 2011-07-06 | 圭治郎 山本 | 関節運動支援装置 |
| FR3016542B1 (fr) * | 2014-01-22 | 2019-04-19 | Aldebaran Robotics | Actionnement d'une main destinee a equiper un robot a caractere humanoide |
| CN105267007B (zh) * | 2014-05-29 | 2019-03-08 | 精工爱普生株式会社 | 驱动装置以及其驱动方法 |
| US10478370B2 (en) * | 2014-06-30 | 2019-11-19 | Rehabilitation Institute Of Chicago | Actuated glove orthosis and related methods |
| EP3226824B1 (en) | 2014-12-04 | 2019-06-19 | Telerobot Labs S.r.l. | Aid device for the movement and/or rehabilitation of one or more fingers of a hand |
| US10682250B1 (en) * | 2019-03-12 | 2020-06-16 | United Arab Emirated University | Robotic gripping assist |
| US10449677B1 (en) * | 2019-03-12 | 2019-10-22 | United Arab Emirates University | Robotic gripping assist |
-
2017
- 2017-03-21 US US16/336,824 patent/US11672721B2/en active Active
- 2017-03-21 WO PCT/JP2017/011285 patent/WO2018055812A1/ja not_active Ceased
- 2017-03-21 JP JP2018540620A patent/JP6734927B2/ja active Active
- 2017-03-21 EP EP17852593.7A patent/EP3517091B1/en active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007313093A (ja) * | 2006-05-26 | 2007-12-06 | Tokyo Univ Of Science | 指駆動システム |
| JP2010063723A (ja) * | 2008-09-11 | 2010-03-25 | Panasonic Corp | 指用動作補助装置 |
| JP2011255467A (ja) * | 2010-06-10 | 2011-12-22 | Seiko Epson Corp | 電動アクチュエーター |
| CN104107133A (zh) * | 2013-04-21 | 2014-10-22 | 崔贵富 | 一种魔力手套 |
Non-Patent Citations (1)
| Title |
|---|
| See also references of EP3517091A4 * |
Cited By (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7518550B2 (ja) | 2019-05-08 | 2024-07-18 | ユニバーシタッツメディズィン デア ヨハネス グーテンベルク-ユニバーシタット マインツ | 指運動レールのための長さ調整デバイス、長さ調整可能な指運動レール、及びこのタイプの少なくとも1つの長さ調整可能な指運動レールを備えた治療デバイス、ならびに長さ調整の方法 |
| JP2022531837A (ja) * | 2019-05-08 | 2022-07-12 | ユニバーシタッツメディズィン デア ヨハネス グーテンベルク-ユニバーシタット マインツ | 指運動レールのための長さ調整デバイス、長さ調整可能な指運動レール、及びこのタイプの少なくとも1つの長さ調整可能な指運動レールを備えた治療デバイス、ならびに長さ調整の方法 |
| WO2021157390A1 (ja) * | 2020-02-06 | 2021-08-12 | 株式会社メルティンMmi | 動作補助装置 |
| JP7103703B2 (ja) | 2020-02-06 | 2022-07-20 | 株式会社メルティンMmi | 動作補助装置 |
| JPWO2021157390A1 (ja) * | 2020-02-06 | 2021-08-12 | ||
| US12616626B2 (en) | 2020-02-06 | 2026-05-05 | Frontact Co., Ltd. | Motion assist device |
| CN113440384A (zh) * | 2021-08-18 | 2021-09-28 | 重庆理工大学 | 手指曲伸康复训练装置 |
| CN113440384B (zh) * | 2021-08-18 | 2022-08-05 | 重庆理工大学 | 手指曲伸康复训练装置 |
| WO2023032875A1 (ja) * | 2021-08-30 | 2023-03-09 | 株式会社 ピーアンドエーテクノロジーズ | リハビリ装置 |
| JP2023033919A (ja) * | 2021-08-30 | 2023-03-13 | 株式会社ピーアンドエーテクノロジーズ | リハビリ装置 |
| JP7629162B2 (ja) | 2021-08-30 | 2025-02-13 | 株式会社ピーアンドエーテクノロジーズ | リハビリ装置 |
| KR20240077689A (ko) * | 2022-11-25 | 2024-06-03 | 한양대학교 에리카산학협력단 | 관절장치 |
| KR102792280B1 (ko) * | 2022-11-25 | 2025-04-04 | 한양대학교 에리카산학협력단 | 관절장치 |
Also Published As
| Publication number | Publication date |
|---|---|
| JPWO2018055812A1 (ja) | 2019-07-11 |
| US20200345574A1 (en) | 2020-11-05 |
| US11672721B2 (en) | 2023-06-13 |
| EP3517091A4 (en) | 2020-05-20 |
| EP3517091A1 (en) | 2019-07-31 |
| JP6734927B2 (ja) | 2020-08-05 |
| EP3517091B1 (en) | 2023-05-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6734927B2 (ja) | 動作支援装置 | |
| KR102042968B1 (ko) | 손가락 움직임 보조장치 | |
| US8029414B2 (en) | Strengthening glove | |
| US11154407B2 (en) | Device for enhancing a subject's grasping capability | |
| EP3632395B1 (en) | Finger movement aid and rehabilitation hand comprising same | |
| CN111685966B (zh) | 一种形状记忆合金丝驱动的手指运动功能康复装置 | |
| WO2021217886A1 (zh) | 一种基于绳索驱动的柔性手部功能康复装置 | |
| KR102275881B1 (ko) | 착용이 가능한 상지 재활 장치 | |
| CN109718047B (zh) | 辅助装置、辅助方法以及程序 | |
| JP7103703B2 (ja) | 動作補助装置 | |
| EP3463213B1 (en) | Finger glove liner and strengthening finger glove with liner | |
| KR20000016854A (ko) | 인공기능의수 | |
| WO2019193905A1 (ja) | 指動作支援装置 | |
| KR101543617B1 (ko) | 양방향 동작 외골격형 글로브 | |
| CN210551192U (zh) | 用于可穿戴外骨骼的自适应膝关节机构及装置 | |
| CN115300330B (zh) | 采用连续柔性体驱动的手部灵巧康复机器人 | |
| KR20190127623A (ko) | 손가락 움직임 보조장치 | |
| KR102249683B1 (ko) | 신체 움직임 보조장치 | |
| JP3184390U (ja) | 手指訓練用装具 | |
| CN217139137U (zh) | 一种阻力可调式烧伤手功能康复器 | |
| EP4532144A1 (en) | Extramuscular-assisted robotic glove | |
| CN214597062U (zh) | 一种康复治疗运动器械 | |
| CN112656641A (zh) | 一种脑卒中患者穿戴式外肢体手指 | |
| CN208710407U (zh) | 一种手指运动辅助件及具有该辅助件的康复手 | |
| KR20260032502A (ko) | 운동용 보조 그립 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 17852593 Country of ref document: EP Kind code of ref document: A1 |
|
| ENP | Entry into the national phase |
Ref document number: 2018540620 Country of ref document: JP Kind code of ref document: A |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| ENP | Entry into the national phase |
Ref document number: 2017852593 Country of ref document: EP Effective date: 20190426 |