JP7629162B2 - リハビリ装置 - Google Patents
リハビリ装置 Download PDFInfo
- Publication number
- JP7629162B2 JP7629162B2 JP2021139884A JP2021139884A JP7629162B2 JP 7629162 B2 JP7629162 B2 JP 7629162B2 JP 2021139884 A JP2021139884 A JP 2021139884A JP 2021139884 A JP2021139884 A JP 2021139884A JP 7629162 B2 JP7629162 B2 JP 7629162B2
- Authority
- JP
- Japan
- Prior art keywords
- motor
- hand
- upper limit
- rotation angle
- movable part
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images







Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H1/0274—Stretching or bending or torsioning apparatus for exercising for the upper limbs
- A61H1/0285—Hand
- A61H1/0288—Fingers
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/01—Constructive details
- A61H2201/0119—Support for the device
- A61H2201/0153—Support for the device hand-held
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/12—Driving means
- A61H2201/1207—Driving means with electric or magnetic drive
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/12—Driving means
- A61H2201/1253—Driving means driven by a human being, e.g. hand driven
- A61H2201/1261—Driving means driven by a human being, e.g. hand driven combined with active exercising of the patient
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/14—Special force transmission means, i.e. between the driving means and the interface with the user
- A61H2201/1463—Special speed variation means, i.e. speed reducer
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1602—Physical interface with patient kind of interface, e.g. head rest, knee support or lumbar support
- A61H2201/1635—Hand or arm, e.g. handle
- A61H2201/1638—Holding means therefor
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/16—Physical interface with patient
- A61H2201/1657—Movement of interface, i.e. force application means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/50—Control means thereof
- A61H2201/5058—Sensors or detectors
- A61H2201/5069—Angle sensors
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2201/00—Characteristics of apparatus not provided for in the preceding codes
- A61H2201/50—Control means thereof
- A61H2201/5058—Sensors or detectors
- A61H2201/5092—Optical sensor
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H2205/00—Devices for specific parts of the body
- A61H2205/06—Arms
- A61H2205/065—Hands
Landscapes
- Health & Medical Sciences (AREA)
- Epidemiology (AREA)
- Pain & Pain Management (AREA)
- Physical Education & Sports Medicine (AREA)
- Rehabilitation Therapy (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Rehabilitation Tools (AREA)
Description
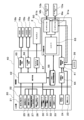
上記モータ制御手段は、上記右モータを駆動する右モータ駆動手段と、上記左モータを駆動する左モータ駆動手段と、上記右手の外力により上記右可動部を介して右モータが回転させられまたは上記左手の外力により上記左可動部を介して上記左モータが回転させられたとき、該外力により回転させられた一方のモータに追従させて他方のモータを該一方のモータの回転方向とは逆方向に電動により相似回転させるバイラテラル制御を上記右モータ駆動手段及び上記左モータ駆動手段に行わせる駆動制御手段とを備えた構成としている。
上記駆動制御手段は、上記右モータ駆動手段及び上記左モータ駆動手段に対し、上記右回転角度検知器が検知した回転角度及び上記左回転角度検知器が検知した回転角度に基づいて制御を行わせる構成が有効である。検知した回転角度を比較して、その角度の差分が減少するように互いのモータを逆転制御することができる。
上記モータ制御手段は、上記右回転角度検知器が検知した右回転角度が上記記憶手段に記憶した右モータ回転角度範囲のときは上記右モータ駆動手段による上記右モータの電動による駆動を許容し上記記憶手段に記憶した右モータ回転角度範囲の上限若しくは下限になったときは上記右モータ駆動手段による上記右モータの電動による駆動を制限する右回転角度制限手段と、上記左回転角度検知器が検知した左回転角度が上記記憶手段に記憶した左モータ回転角度範囲のときは上記左モータ駆動手段による上記左モータの電動による駆動を許容し上記記憶手段に記憶した左モータ回転角度範囲の上限若しくは下限になったときは上記左モータ駆動手段による上記左モータの電動による駆動を制限する左回転角度制限手段とを備えた構成としている。
上記モータ制御手段は、
上記右モータの回転速度を算出する右回転速度算出手段と、上記左モータの回転速度を算出する左回転速度算出手段と、上記右回転速度算出手段が算出した右回転速度が上記記憶手段に記憶した右モータ上限速度に満たないときは上記右モータ駆動手段による上記右モータの電動による駆動を許容し上記記憶手段に記憶した右モータ上限速度以上になるときは上記右モータ駆動手段による上記右モータの電動による駆動を制限する右回転速度制限手段と、上記左回転速度算出手段が算出した左回転速度が上記記憶手段に記憶した左モータ上限速度に満たないときは上記左モータ駆動手段による上記左モータの電動による駆動を許容し上記記憶手段に記憶した左モータ上限速度以上になるときは上記左モータ駆動手段による上記左モータの電動による駆動を制限する左回転速度制限手段とを備えた構成にしている。
上記モータ制御手段は、
上記右モータの負荷を算出する右負荷算出手段と、上記左モータの負荷を算出する左負荷算出手段と、上記右負荷算出手段が算出した右負荷が上記記憶手段に記憶した右モータ上限負荷に満たないときは上記右モータ駆動手段による上記右モータの電動による駆動を許容し上記記憶手段に記憶した右モータ上限負荷以上になるときは上記右モータ駆動手段による上記右モータの電動による駆動を制限する右回転力制限手段と、上記左負荷算出手段が算出した左負荷が上記記憶手段に記憶した左モータ上限負荷に満たないときは上記左モータ駆動手段による上記左モータの電動による駆動を許容し上記記憶手段に記憶した左モータ上限負荷以上になるときは上記左モータ駆動手段による上記左モータの電動による駆動を制限する左回転力制限手段とを備えた構成としている。
上記制御部は、
上記右手撮像カメラ及び左手撮像カメラを制御するカメラ制御手段と、上記ディスプレイの表示を制御するディスプレイ表示手段と、上記入力部からの入力により右手が健常手であり左手が麻痺手であるときの左手訓練モード及び右手が麻痺手であり左手が健常手であるときの右手訓練モードの何れかのモードに切換え設定を行うモード設定手段とを備え、
上記カメラ制御手段は、
上記モード設定手段が左手訓練モードを設定したとき上記右手撮像カメラからの撮像データを有効にし上記左手撮像カメラからの撮像データを無効にする一方、上記モード設定手段が右手訓練モードを設定したとき上記右手撮像カメラからの撮像データを無効にし上記左手撮像カメラからの撮像データを有効にする画像切換え手段と、該画像切換え手段によって有効になる正画像を鏡面反転させた反転画像を生成する反転画像生成手段とを備え、
上記ディスプレイ表示手段は、上記画像切換え手段によって有効になる正画像及び上記反転画像生成手段によって生成された反転画像を上記ディスプレイに表示させる機能を備えた構成としている。
上記右可動部及び左可動部を、夫々、基台に設けるとともに、上記4指を上下方向に位置させた状態でその内の小指を支承する支承部材と、該支承部材に立設され上記4指の外側及び内側に対峙してこれらの4指が当接する一対の当接板と、上記支承部材の下側に軸線が上下方向に沿って設けられ該支承部材を上記基台に対して回動させる回動軸とを備えて構成している。
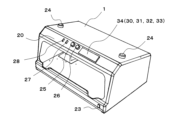
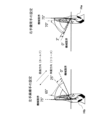
図1乃至図10に示すように、本発明の実施の形態に係るリハビリ装置Sは、対象とする患者の左右何れか一方の手が健常な健常手であり他方の手が麻痺して不自由な麻痺手であるとき、麻痺手を健常手と同様に動かす訓練を行うためのものである。実施の形態では、健常手及び麻痺手の運動は、親指を除くその他の4指がMP関節から曲げられる運動のためのものである。この運動としては、例えば、4指が親指に近接するツマミ動作(対立運動)がある。
Ha 右手
Hb 左手
1 収容ボックス
2 ディスプレイ
3 基台
Ka 右可動部
Kb 左可動部
4 支承部材
5 当接板
6 回動軸
7 手首側保持部
Ma 右モータ
Mb 左モータ
10a 右回転角度検知器
10b 左回転角度検知器
11 回転伝動機構
12 主プーリ
13 従プーリ
14 タイミングベルト
15a 右手撮像カメラ
15b 左手撮像カメラ
16a 右LEDランプ
16b 左LEDランプ
20 入力部
21 外部メモリ
22 装着部
23 電源スイッチ
24 非常停止ボタン
25 訓練開始ボタン
26 訓練終了ボタン
27 左麻痺/右麻痺・切り替えスイッチ
28 訓練モード/設定モード・切り替えスイッチ
30 角度制限ボリューム(伸展)
31 角度制限ボリューム(屈曲)
32 速度制限ボリューム
33 力制限ボリューム
34 タッチパネル
35 ACアダプター
40 制御部
41 電源制御手段
42 実行手段
50 モータ制御手段
51a 右モータ駆動手段
51b 左モータ駆動手段
52 駆動制御手段
53a 右可動角度範囲設定手段
53b 左可動角度範囲設定手段
54 モード設定手段
55 記憶手段
56a 右回転角度制限手段
56b 左回転角度制限手段
57a 右上限速度設定手段
57b 左上限速度設定手段
58a 右回転速度算出手段
58b 左回転速度算出手段
59a 右回転速度制限手段
59b 左回転速度制限手段
60a 右上限力設定手段
60b 左上限力設定手段
61a 右負荷算出手段
61b 左負荷算出手段
62a 右回転力制限手段
62b 左回転力制限手段
63 コントローラ
64 非常停止手段
65 照明制御手段
66 カメラ制御手段
67 ディスプレイ表示手段
68 画像切換え手段
69 反転画像生成手段
Claims (8)
- 左右何れか一方の手が健常な健常手であり他方の手が麻痺して不自由な麻痺手であるとき、上記麻痺手を健常手と同様に動かす訓練を行うためのリハビリ装置であって、
右手に連係させられる右可動部と、左手に連係させられる左可動部と、上記右可動部を電動により回動させる右モータと、上記左可動部を電動により回動させる左モータと、上記右可動部に連係した右手を撮像する右手撮像カメラと、上記左可動部に連係した左手を撮像する左手撮像カメラと、ディスプレイと、上記右モータ及び左モータを制御するモータ制御手段を有した制御部とを備え、
上記モータ制御手段は、
上記右モータを駆動する右モータ駆動手段と、
上記左モータを駆動する左モータ駆動手段と、
上記右手の外力により上記右可動部を介して右モータが回転させられまたは上記左手の外力により上記左可動部を介して上記左モータが回転させられたとき、該外力により回転させられた一方のモータに追従させて他方のモータを該一方のモータの回転方向とは逆方向に電動により相似回転させるバイラテラル制御を上記右モータ駆動手段及び上記左モータ駆動手段に行わせる駆動制御手段とを備え、
上記制御部は、
上記右手撮像カメラ及び左手撮像カメラを制御するカメラ制御手段と、
上記ディスプレイの表示を制御するディスプレイ表示手段と、
入力部からの入力により右手が健常手であり左手が麻痺手であるときの左手訓練モード及び右手が麻痺手であり左手が健常手であるときの右手訓練モードの何れかのモードに切換え設定を行うモード設定手段とを備え、
上記カメラ制御手段は、
上記モード設定手段が左手訓練モードを設定したとき上記右手撮像カメラからの撮像データを有効にし上記左手撮像カメラからの撮像データを無効にする一方、上記モード設定手段が右手訓練モードを設定したとき上記右手撮像カメラからの撮像データを無効にし上記左手撮像カメラからの撮像データを有効にする画像切換え手段と、
該画像切換え手段によって有効になる正画像を鏡面反転させた反転画像を生成する反転画像生成手段とを備え、
上記ディスプレイ表示手段は、上記画像切換え手段によって有効になる正画像及び上記反転画像生成手段によって生成された反転画像を上記ディスプレイに表示させる機能を備えたことを特徴とするリハビリ装置。 - 上記右モータの回転角度を検知する右回転角度検知器と、
上記左モータの回転角度を検知する左回転角度検知器とを備え、
上記駆動制御手段は、上記右モータ駆動手段及び上記左モータ駆動手段に対し、上記右回転角度検知器が検知した回転角度及び上記左回転角度検知器が検知した回転角度に基づいて制御を行わせることを特徴とする請求項1記載のリハビリ装置。 - 上記制御部は、
上記入力部からの入力により上記右可動部の起点位置を基準とした右可動角度範囲を設定する右可動角度範囲設定手段と、
上記入力部からの入力により上記左可動部の起点位置を基準とした左可動角度範囲を設定する左可動角度範囲設定手段と、
上記右可動角度範囲設定手段が設定した右可動角度範囲に対応する右モータの右モータ回転角度範囲及び上記左可動角度範囲設定手段が設定した左可動角度範囲に対応した左モータの左モータ回転角度範囲を記憶する記憶手段とを備え、
上記モータ制御手段は、
上記右回転角度検知器が検知した右回転角度が上記記憶手段に記憶した右モータ回転角度範囲のときは上記右モータ駆動手段による上記右モータの電動による駆動を許容し上記記憶手段に記憶した右モータ回転角度範囲の上限若しくは下限になったときは上記右モータ駆動手段による上記右モータの電動による駆動を制限する右回転角度制限手段と、
上記左回転角度検知器が検知した左回転角度が上記記憶手段に記憶した左モータ回転角度範囲のときは上記左モータ駆動手段による上記左モータの電動による駆動を許容し上記記憶手段に記憶した左モータ回転角度範囲の上限若しくは下限になったときは上記左モータ駆動手段による上記左モータの電動による駆動を制限する左回転角度制限手段と
を備えたことを特徴とする請求項2記載のリハビリ装置。 - 上記制御部は、
上記入力部からの入力により上記右可動部の回動速度の上限である右上限速度を設定する右上限速度設定手段と、
上記入力部からの入力により上記左可動部の回動速度の上限である左上限速度を設定する左上限速度設定手段と、
上記右上限速度設定手段が設定した右上限速度に対応した右モータの右モータ上限速度及び上記左上限速度設定手段が設定した左上限速度に対応した左モータの左モータ上限速度を記憶する記憶手段とを備え、
上記モータ制御手段は、
上記右モータの回転速度を算出する右回転速度算出手段と、
上記左モータの回転速度を算出する左回転速度算出手段と、
上記右回転速度算出手段が算出した右回転速度が上記記憶手段に記憶した右モータ上限速度に満たないときは上記右モータ駆動手段による上記右モータの電動による駆動を許容し上記記憶手段に記憶した右モータ上限速度以上になるときは上記右モータ駆動手段による上記右モータの電動による駆動を制限する右回転速度制限手段と、
上記左回転速度算出手段が算出した左回転速度が上記記憶手段に記憶した左モータ上限速度に満たないときは上記左モータ駆動手段による上記左モータの電動による駆動を許容し上記記憶手段に記憶した左モータ上限速度以上になるときは上記左モータ駆動手段による上記左モータの電動による駆動を制限する左回転速度制限手段と
を備えたことを特徴とする請求項1乃至3何れかに記載のリハビリ装置。 - 上記制御部は、
上記入力部からの入力により上記右可動部の回動力の上限である右上限力を設定する右上限力設定手段と、
上記入力部からの入力により上記左可動部の回動力の上限である左上限力を設定する左上限力設定手段と、
上記右上限力設定手段が設定した右上限力に対応した右モータの右モータ上限負荷及び上記左上限力設定手段が設定した左上限力に対応した左モータの左モータ上限負荷を記憶する記憶手段とを備え、
上記モータ制御手段は、
上記右モータの負荷を算出する右負荷算出手段と、
上記左モータの負荷を算出する左負荷算出手段と、
上記右負荷算出手段が算出した右負荷が上記記憶手段に記憶した右モータ上限負荷に満たないときは上記右モータ駆動手段による上記右モータの電動による駆動を許容し上記記憶手段に記憶した右モータ上限負荷以上になるときは上記右モータ駆動手段による上記右モータの電動による駆動を制限する右回転力制限手段と、
上記左負荷算出手段が算出した左負荷が上記記憶手段に記憶した左モータ上限負荷に満たないときは上記左モータ駆動手段による上記左モータの電動による駆動を許容し上記記憶手段に記憶した左モータ上限負荷以上になるときは上記左モータ駆動手段による上記左モータの電動による駆動を制限する左回転力制限手段と
を備えたことを特徴とする請求項1乃至4何れかに記載のリハビリ装置。 - 上記制御部は、
異常信号に基づいて上記右モータ及び左モータの駆動を強制停止させる非常停止手段を備えたことを特徴とする請求項1乃至5何れかに記載のリハビリ装置。 - 上記健常手及び麻痺手の運動は、親指を除くその他の4指のMP関節からの曲がり動作であり、
上記右可動部及び左可動部を、夫々、基台に設けるとともに、上記4指を上下方向に位置させた状態でその内の小指を支承する支承部材と、該支承部材に立設され上記4指の外側及び内側に対峙してこれらの4指が当接する一対の当接板と、上記支承部材の下側に軸線が上下方向に沿って設けられ該支承部材を上記基台に対して回動させる回動軸とを備えて構成したことを特徴とする請求項1乃至6何れかに記載のリハビリ装置。 - 上記基台に、上記右可動部及び左可動部に夫々対応して設けられ、上記支承部材に4指を支承した手の手首側を保持する手首側保持部を設けたことを特徴とする請求項7記載のリハビリ装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021139884A JP7629162B2 (ja) | 2021-08-30 | 2021-08-30 | リハビリ装置 |
| PCT/JP2022/032315 WO2023032875A1 (ja) | 2021-08-30 | 2022-08-29 | リハビリ装置 |
| DE112022004214.1T DE112022004214T5 (de) | 2021-08-30 | 2022-08-29 | Rehabilitationsvorrichtung |
| US18/291,807 US20240366457A1 (en) | 2021-08-30 | 2022-08-29 | Rehabilitation apparatus |
| KR1020247004999A KR20240033038A (ko) | 2021-08-30 | 2022-08-29 | 재활장치 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021139884A JP7629162B2 (ja) | 2021-08-30 | 2021-08-30 | リハビリ装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023033919A JP2023033919A (ja) | 2023-03-13 |
| JP7629162B2 true JP7629162B2 (ja) | 2025-02-13 |
Family
ID=85412697
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021139884A Active JP7629162B2 (ja) | 2021-08-30 | 2021-08-30 | リハビリ装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20240366457A1 (ja) |
| JP (1) | JP7629162B2 (ja) |
| KR (1) | KR20240033038A (ja) |
| DE (1) | DE112022004214T5 (ja) |
| WO (1) | WO2023032875A1 (ja) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20040243027A1 (en) | 2003-04-21 | 2004-12-02 | Hook Steven D. | Repetitive motion exercise therapy device and method of treatment using same |
| JP2010201111A (ja) | 2009-03-06 | 2010-09-16 | Akita Prefecture | 上肢リハビリテーション支援装置 |
| JP2016097238A (ja) | 2014-11-26 | 2016-05-30 | 株式会社ピーアンドエーテクノロジーズ | リハビリ装置 |
| WO2018055812A1 (ja) | 2016-09-26 | 2018-03-29 | Cyberdyne株式会社 | 動作支援装置 |
-
2021
- 2021-08-30 JP JP2021139884A patent/JP7629162B2/ja active Active
-
2022
- 2022-08-29 WO PCT/JP2022/032315 patent/WO2023032875A1/ja not_active Ceased
- 2022-08-29 KR KR1020247004999A patent/KR20240033038A/ko active Pending
- 2022-08-29 DE DE112022004214.1T patent/DE112022004214T5/de active Pending
- 2022-08-29 US US18/291,807 patent/US20240366457A1/en active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20040243027A1 (en) | 2003-04-21 | 2004-12-02 | Hook Steven D. | Repetitive motion exercise therapy device and method of treatment using same |
| JP2010201111A (ja) | 2009-03-06 | 2010-09-16 | Akita Prefecture | 上肢リハビリテーション支援装置 |
| JP2016097238A (ja) | 2014-11-26 | 2016-05-30 | 株式会社ピーアンドエーテクノロジーズ | リハビリ装置 |
| WO2018055812A1 (ja) | 2016-09-26 | 2018-03-29 | Cyberdyne株式会社 | 動作支援装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2023033919A (ja) | 2023-03-13 |
| WO2023032875A1 (ja) | 2023-03-09 |
| DE112022004214T5 (de) | 2024-08-01 |
| US20240366457A1 (en) | 2024-11-07 |
| KR20240033038A (ko) | 2024-03-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6218146B2 (ja) | 運動訓練装置 | |
| US6217532B1 (en) | Continuous passive motion device having a progressive range of motion | |
| US11259977B2 (en) | Upper limb exercise apparatus and control method therefor | |
| JP6723284B2 (ja) | 上肢リハビリ支援装置 | |
| CN114081792B (zh) | 一种外骨骼手指手腕康复助力设备 | |
| Yamaura et al. | Development of hand rehabilitation system for paralysis patient–universal design using wire-driven mechanism– | |
| WO2019131152A1 (ja) | 関節補助ユニット、歩行補助装置 | |
| KR20160141128A (ko) | 손목 관절 재활훈련용 로봇 | |
| CN111655217B (zh) | 关节辅助单元及步行辅助装置 | |
| JP5207565B1 (ja) | 指機能回復訓練装置 | |
| KR101936850B1 (ko) | 손 운동과 연동한 상지부 재활장치 | |
| CN104887458B (zh) | 一种人体上肢功能自动辅助恢复设备 | |
| CN217014621U (zh) | 一种外骨骼手指手腕康复助力设备 | |
| TW202208032A (zh) | 用於肌腱固定式抓握訓練之外骨骼機械輔助設備 | |
| CN109822555A (zh) | 一种腕关节仿生机构及机器人手臂结构 | |
| JP2021083765A (ja) | 関節駆動装置 | |
| US6221033B1 (en) | Continuous passive motion device that accelerates through the non-working range of motion | |
| WO2023032875A1 (ja) | リハビリ装置 | |
| US12605587B2 (en) | Automatic arm training device, system, and method | |
| JPH0866351A (ja) | ロボット内視鏡 | |
| O'Malley et al. | The RiceWrist: A distal upper extremity rehabilitation robot for stroke therapy | |
| JP4075020B2 (ja) | 肢体駆動装置の制御装置および肢体駆動システム | |
| Wiebrecht et al. | Preliminary Experimental Validation of a Cable-Driven Joint System for Custom Orthoses | |
| CN105982809A (zh) | 一种肘关节屈伸训练器 | |
| JP2000279464A (ja) | 肢体機能回復訓練支援システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20210830 |
|
| RD13 | Notification of appointment of power of sub attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7433 Effective date: 20230327 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230417 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230614 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240725 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20241008 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241129 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250107 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250121 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7629162 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |