以下、本発明の実施形態について図面に基づいて詳細に説明する。
(第一実施形態)
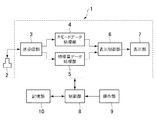
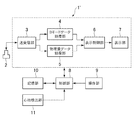
先ず、第一実施形態について図1〜図9に基づいて説明する。図1に示す超音波診断装置1は、超音波プローブ2、送受信部3、Bモードデータ処理部4、物理量データ処理部5、表示制御部6、表示部7、制御部8、操作部9及び記憶部10を備える。
前記超音波プローブ2は、生体組織に対して超音波を送信しそのエコーを受信する。前記超音波プローブ2は、本発明における超音波プローブの実施の形態の一例である。この超音波プローブ2を生体組織の表面に当接させた状態で圧迫と弛緩を繰り返すなどしながら超音波の送受信を行なって取得されたエコーデータに基づいて、後述のように弾性画像が作成される。
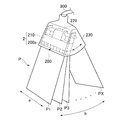
前記超音波プローブ2の概略構成について図2に基づいて説明する。前記超音波プローブ2は、メカニカル3Dプローブであり、振動子アレイ200、ダンパー210、モーター220を有し、これらを保護ケース230に収容することにより構成されている。前記振動子アレイ200は、例えばPZT(チタン(Ti)酸ジルコン(Zr)酸鉛)セラミックス等の圧電材料によって形成される複数の振動子200aが、第一方向aに沿って配列されることにより構成されている。かかる振動子アレイ200の一部の振動子200aを複数駆動することにより、超音波ビームが送信されるようになっている。そして、駆動する振動子200aを順次切り換えることにより、第一方向aに電子的走査を行い、一の走査面Pが形成されるようになっている。
前記ダンパー210は、前記振動子アレイ200を駆動させて超音波ビームを被検体に送信した後に、前記振動子アレイ200の自由振動を抑制するものである。また、前記ダンパー210は、吸音効果を有する材料を用いて構成され、前記ダンパー210から後方のプローブケーブル300との接続側への超音波の不必要な伝搬を抑制するようになっている。
前記モーター220は、前記振動子アレイ200を、機械的に前記振動子200aの配列方向(前記第一方向a)と直交する第二方向bに移動させる。これにより、第二方向bにおいて、複数の走査面P1,P2,P3,・・・,PX(Xはn番目の走査面であることを示す)を形成することができ、三次元領域の走査を行なうことができるようになっている。
前記送受信部3は、前記制御部8からの制御信号に基づいて前記超音波プローブ2を所定の走査条件で駆動させて音線毎の超音波の走査を行なう。本例では、前記送受信部3は、前記超音波プローブ2に、第一方向aへの電子的走査を行なわせ、また前記モーター220を駆動させて第二方向bへの機械的走査を行なわせる。詳細は後述する。前記送受信部3及び前記制御部8は、本発明における走査制御部の実施の形態の一例である。
また、送受信部3は、前記超音波プローブ2で受信したエコーについて、整相加算処理等の信号処理を行なう。前記送受信部3で信号処理されたエコーデータは、前記Bモードデータ処理部4及び前記物理量データ処理部5に出力される。
前記Bモードデータ処理部4は、前記送受信部3から出力されたエコーデータに対し、対数圧縮処理、包絡線検波処理等のBモード処理を行い、Bモードデータを作成する。一フレーム分のBモードデータをBモードフレームデータBFDとする。このBモードフレームデータBFDは、前記Bモードデータ処理部4から前記表示制御部6へ出力される。
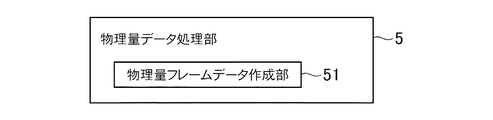
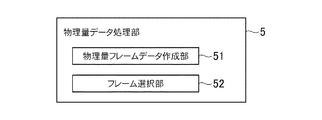
前記物理量データ処理部5は、図3に示すように物理量フレームデータ作成部51を有している。この物理量フレームデータ作成部51は、前記送受信部3から出力されたエコーデータに基づいて、生体組織における各部の弾性に関する物理量のデータからなる物理量フレームデータEFDを作成する。前記物理量データ処理部5は、例えば特開2008−126079号公報に記載されているように、一の走査面Pn(n:自然数)における同一音線上の時間的に異なるエコーデータに相関ウィンドウを設定し、この相関ウィンドウ間で相関演算を行なって前記弾性に関する物理量を算出し前記物理量フレームデータEFDを作成する。詳細は後述する。
前記物理量フレームデータEFDは、弾性画像の作成に用いられるデータであり、本発明における弾性データの実施の形態の一例である。ちなみに、本発明において弾性データとは、弾性画像の作成に用いられるデータを云う。前記物理量データ処理部5は、本発明における弾性データ作成部の実施の形態の一例である。
前記表示制御部6には、前記Bモードデータ処理部4からのBモードフレームデータBFD及び前記物理量データ処理部5からの物理量フレームデータEFDが入力されるようになっている。前記表示制御部6は、図4に示すようにメモリ61、Bモード画像データ作成部62、弾性画像データ作成部63、表示画像制御部64を有している。
前記メモリ61には、前記BモードフレームデータBFD及び前記物理量フレームデータEFDが記憶される。前記BモードフレームデータBFD及び前記物理量フレームデータEFDは、音線毎のデータとして前記メモリ61に記憶される。そして、このメモリ61には、三次元の走査領域における複数の走査面PnのBモードフレームデータBFD及び前記物理量フレームデータEFDが記憶される。
前記メモリ61は、RAM(Random Access Memory)やROM(Read Only Memory)などの半導体メモリで構成されている。ちなみに、前記BモードフレームデータBFD及び前記物理量フレームデータEFDは、HDD(Hard Disk Drive)などで構成される前記記憶部10にも記憶されるようになっていてもよい。前記メモリ61及び前記記憶部10は、本発明における記憶部の実施の形態の一例である。
ここで、前記超音波プローブ2で得られたエコーデータであって、後述のBモード画像データ及びカラー弾性画像データに変換される前のデータをローデータ(Raw Data)と云うものとする。前記メモリ61に記憶されるBモードフレームデータBFD及び物理量フレームデータEFDは、ローデータである。
前記Bモード画像データ作成部62は、前記BモードフレームデータBFDを、エコーの信号強度に応じた輝度情報を有するBモード画像データBGDに変換する。また、前記弾性画像データ作成部63は、前記物理量フレームデータEFDを変位に応じた色相情報を有するカラー弾性画像データEGDに変換する。ちなみに、前記Bモード画像データBGDにおける輝度情報及び前記カラー弾性画像データEGDにおける色相情報は所定の階調(例えば256階調)からなる。
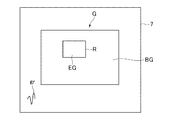
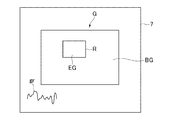
前記表示画像制御部63は、前記Bモード画像データBGD及び前記カラー弾性画像データEGDを加算処理することによって合成し、前記表示部7に表示する二次元の超音波画像の画像データを作成する。この画像データは、図5に示すように白黒のBモード画像BGとカラーの弾性画像EGとが合成された二次元の超音波画像Gとして前記表示部7に表示される。本例では、前記弾性画像EGは、関心領域R内に半透明で(背景のBモード画像が透けた状態で)表示される。前記表示部7は、本発明における表示部の実施の形態の一例である。また、前記関心領域Rは、生体組織の弾性画像が作成される領域(弾性画像作成領域)である。
また、前記表示画像制御部63は、特に図示しないが各走査面Pnについての前記BモードデータBFD及び前記物理量フレームデータEFDに基づいて、三次元のBモード画像及び三次元の弾性画像とを作成し、これらを合成して得られた三次元画像を前記表示部7に表示する(例えば、特開2008−259605)。或いは、前記表示画像制御部63は、各走査面Pnについての前記物理量フレームデータEFDに基づいて、三次元の弾性画像のみを作成して前記表示部7に表示してもよい。ちなみに、本例においては、三次元画像の表示モード(前記三次元画像を表示する場合と三次元の弾性画像を表示する場合のモード)と二次元画像の表示モードとを有し、両者は別々に表示される。
前記制御部8は、CPU(Central Processing Unit)で構成され、前記記憶部10に記憶された制御プログラムを読み出し、前記超音波診断装置1の各部における機能を実行させる。また、前記操作部9は、操作者が指示や情報を入力するためのキーボード及びポインティングデバイス(図示省略)などを含んで構成されている。
さて、本例の超音波診断装置1の作用について説明する。前記送受信部3は、前記超音波プローブ2から被検体の生体組織へ超音波を送信させ、そのエコーデータを取得する。この時、前記超音波プローブ2により、例えば被検体への圧迫とその弛緩を繰り返しながら超音波の送受信を行う。
前記送受信部3は、一の走査面Pn(ここでは、1≦n≦X−1)において前記振動子アレイ200を静止させた状態で、前記一の走査面Pnについて予め設定された複数フレーム分の走査を行なわせる。そして、前記送受信部3は、一の走査面Pnについて複数フレーム分の走査を行なわせた後、次の走査面P(n+1)まで前記振動子アレイ200を移動させた後に停止し、その走査面P(n+1)において再び複数フレーム分の走査を行なわせる。
前記送受信部3は、Bモード画像を作成するためのBモード画像用走査と、弾性画像を作成するための弾性画像用走査とを別に行なう。弾性画像用走査としては、被検体における弾性画像を作成する領域(弾性画像作成領域)において、同一音線上に二回の走査を行なう。従って、前記送受信部3は、一の走査面Pnについて、図6に示すように少なくとも一フレーム分のBモード画像用走査BSを行ない、また二フレーム分の弾性画像用走査ES1,ES2を行なう。
ちなみに、Bモード画像用走査は、Bモード画像の作成に適したスキャンパラメータでの超音波の走査であり、また弾性画像用走査は、弾性画像の作成に適したスキャンパラメータでの超音波の走査である。
一フレーム分のBモード画像用走査BSと、二フレーム分の弾性画像用走査ES1,ES2とから得られるデータにより、一フレーム分の超音波画像Gが得られる。以下、詳しく説明する。
前記Bモード画像用走査BSによって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のエコーデータを、フレームデータFDbとする。前記Bモードデータ処理部4は、前記送受信部3から出力されたフレームデータFDbに基づいて、図7に示すようにBモードフレームデータBFDを作成する。
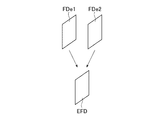
また、前記弾性画像用走査ES1によって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のエコーデータを、フレームデータFDe1とし、前記弾性画像用走査ES2によって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のエコーデータを、フレームデータFDe2とする。前記物理量フレームデータ作成部51は、図8に示すように前記送受信部3から出力されたフレームデータFDe1,FDe2に基づいて、物理量フレームデータEFDを作成する。
前記物理量フレームデータEFDの作成についてもう少し詳しく説明すると、前記物理量フレームデータ作成部51は、生体組織における各部の弾性に関する物理量として、前記超音波プローブ2による圧迫とその弛緩などによって生じた生体組織の変形による各部の歪みSを算出する。前記物理量フレームデータ作成部5は、前記フレームデータFDe1及び前記フレームデータFDe2における同一音線上の二つのエコーデータに基づいて歪みSを算出する。
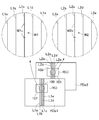
より詳細には、前記物理量フレームデータ作成部51は、前記フレームデータFDe1,FDe2に属するエコーデータのそれぞれに相関ウィンドウを設定する。具体的には、前記弾性データ作成部5は、図9に示すように前記フレームデータFDe1に属するエコーデータに相関ウィンドウW1を設定し、前記フレームデータFDe2に属するエコーデータに相関ウィンドウW2を設定する。そして、前記物理量フレームデータ作成部51は、前記相関ウィンドウW1,W2間で相関演算を行なって歪みSを算出する。一対の前記相関ウィンドウW1,W2からは一画素分の歪みSのデータが得られ、この歪みSのデータを一フレーム分作成することにより、生体組織における各部の歪みSのデータからなる物理量フレームデータが得られる。
さらに具体的に説明すると、図9において、前記フレームデータFDe1,FDe2は、複数本の音線上において取得されたエコーデータからなる。図9では、前記フレームデータFDe1における複数本の音線の一部として、五本の音線L1a,L1b,L1c,L1d,L1eが示され、また前記フレームデータFDe2において前記音線L1a〜L1eに対応する音線として、音線L2a,L2b,L2c,L2d,L2eが示されている。すなわち、前記音線L1a及び前記音線L2a、前記音線L1b及び前記音線L2b、前記音線L1c及び前記音線L2c、前記音線L1d及び前記音線L2d、前記音線L1e及び前記音線L2eは、異なる二つのフレームに属する同一音線に該当する。また、図9においてR(i),R(ii)は、前記関心領域Rに対応する領域を示している。
例えば、前記音線L1c上のエコーデータに、前記相関ウィンドウW1として相関ウィンドウW1cが設定され、前記音線L2c上のエコーデータに、前記相関ウィンドウW2として相関ウィンドウW2cが設定されたとする。前記物理量フレームデータ作成部51は、前記相関ウィンドウW1c,W2c間で相関演算を行ない、歪みSを算出する。前記弾性データ作成部5は、前記音線L1c,L2c上において、前記領域R(i),R(ii)の上端100から下端101まで相関ウィンドウW1c,W2cを順次設定し、歪みSを算出する。また、前記物理量フレームデータ作成部51は、前記領域R(i),R(ii)内の他の音線についても同様にして歪みSを算出する。これにより、歪みSのデータからなる一フレーム分の物理量フレームデータEFDが得られる。
前記BモードフレームデータBFD及び前記物理量フレームデータEFDは、前記メモリ61に記憶される。そして、前記BモードフレームデータBFDに基づいて作成されるBモード画像データBGDと、前記物理量フレームデータEFDに基づいて作成されるカラー弾性画像データEGDとが合成され、Bモード画像BGと弾性画像EGとが合成された二次元の超音波画像Gが前記表示部7に表示される。
また、前記表示部7には、三次元のBモード画像及び三次元の弾性画像を合成して得られた三次元画像や、三次元の弾性画像が表示されてもよい。
本例の超音波診断装置1によれば、前記振動子アレイ200が一の走査面Pnにおいて静止した状態で複数フレーム分の走査が行なわれ、各走査面Pについて複数のフレームデータFDe1,FDe2が得られる。従って、これらフレームデータFDe1,FDe2に基づいて前記物理量フレームデータBFDを作成することができるので、弾性画像EGの画質を維持することができる。
(第二実施形態)
次に、第二実施形態について説明する。なお、以下の説明では、第一実施形態と異なる事項について説明する。
本例においては、図10に示すように、前記物理量データ処理部5は、前記物理量フレームデータ作成部51のほか、フレーム選択部52を有している。このフレーム選択部52は、一の走査面Pnにおける複数フレームの物理量フレームデータEFDの中から、所定の評価指標に基づいて、生体組織の弾性を最も正確に反映した画質の弾性画像が得られる物理量フレームデータEFDを一フレーム選択するようになっている。詳細は後述する。
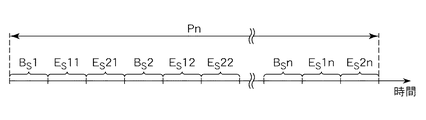
本例の作用について説明する。本例において、前記送受信部3は、一の走査面Pnにおいて前記振動子アレイ200を静止させた状態で、前記一の走査面Pnについて複数フレーム分(nフレーム分)の超音波画像Gが得られるように走査を行なわせる。すなわち、本例では、前記送受信部3は、一の走査面Pnにおいて、図11に示すように、一フレーム分のBモード画像用走査BSと二フレーム分の弾性画像用走査ES1,ES2を一セットの走査として、これを複数セット(nセット)分行なわせる。すなわち、Bモード画像用走査BS1、弾性画像用走査ES11,ES21、Bモード画像用走査BS2、弾性画像用走査ES12,ES22、・・・、Bモード画像用走査BSn、弾性画像用走査ES1n,ES2nを行なわせる。
ここで、一の走査面Pnについてのフレーム数nを、操作者が前記操作部9において設定できるようになっていてもよい。ここでのフレーム数とは、例えば超音波画像Gのフレーム数である。従って、実際の走査は、設定されたフレーム数の三倍のフレーム数分行なわれる。
また、フレーム数ではなく、一の走査面Pnについて走査を行なう時間の長さを設定してもよい。ただし、設定される時間の長さは、一の走査面Pnにおいて複数フレーム分の弾性画像EGが得られる長さである。
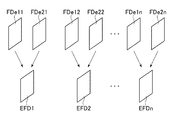
前記弾性画像用走査ES11によって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のデータをフレームデータFDe11、前記弾性画像用走査ES21によって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のデータをフレームデータFDe21、前記弾性画像用走査ES12によって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のデータをフレームデータFDe12、前記弾性画像用走査ES22によって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のデータをフレームデータFDe22とする。また、前記弾性画像用走査ES1nによって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のデータをフレームデータFDe1n、前記弾性画像用走査ES2nによって得られたエコーに対して前記送受信部3において信号処理して得られた一フレーム分のデータをフレームデータFDe2nとする。
前記物理量フレームデータ作成部51は、図12に示すように前記フレームデータFDe11,FDe21に基づいて物理量フレームデータEFD1を作成し、前記フレームデータFDe12,FDe22に基づいて物理量フレームデータEFD2を作成する。また、前記フレームデータFDe1n,FDe2nに基づいて物理量フレームデータEFDnを作成する。
前記フレーム選択部52は、前記物理量フレームデータEFD1,EFD2,・・・,EFDnの中から、所定の評価指標に基づいて一フレーム選択し、選択したフレームを前記表示制御部6へ出力する。
ここで、前記所定の評価指標について説明する。この評価指標は、生体組織の弾性をより正確に反映した弾性画像を得ることができるか否かという観点からの評価指標である。本例では、前記フレーム選択部52は、前記評価指標として、先ず前記各物理量フレームデータEFD1〜EFDnにおけるエラー画素数を算出する。そして、前記フレーム選択部52は、エラー画素数が最も少ない物理量フレームデータを選択する。これにより、前記物理量フレームデータEFD1〜EFDnの中で、生体組織の弾性を最も正確に反映した弾性画像を得ることができる物理量フレームデータEFDが選択されることになる。
本例では、前記フレーム選択部52は、各画素毎の歪みSについてエラーか否かを判定し、エラー画素を特定する。具体的には、前記フレーム選択部52は、各画素の歪みSが、予め設定された所定の範囲外になっている場合、すなわち歪みSが、m≦S≦nを満たさない場合に、エラーと判定する。前記所定の範囲(m及びn)は、例えば生体組織の弾性を考慮して通常考えられる歪み値の範囲に設定されるものであり、著しく逸脱した歪み値をエラーとするような値に設定される。或いは、前記所定の範囲は、一フレームにおける歪みSの平均値を算出し、この平均値に基づいて設定してもよい。m≦S≦nであれば、所定の画質の弾性画像EGを得ることができる。
ここで、前記フレーム選択部52は、前記物理量フレームデータにおける歪みSが、所定の歪み値STH以下になっている画素をエラーとしてもよい。言い換えれば、前記フレーム選択部52は、所定の前記超音波プローブ2で取得されたエコー信号の振幅が所定以下である部分に相当する画素をエラーとしてもよい。
ちなみに、例えば、前記超音波プローブ2から送信された超音波の反射が無いか、或いは反射が少ない場合のエコー信号は、歪みSを適切に算出できる信号ではなく、所定の画質の弾性画像EGを得ることができるものではない。従って、所定の歪み値STHは、エコー信号の振幅がほとんど無いようなエコー信号に基づいて算出された比較的低い歪み値に設定される。
また、前記フレーム選択部52は、画素毎の相関演算で得られた相関係数Cについてエラーか否かを判定してもよい。具体的には、前記フレーム選択部52は、前記相関ウィンドウW1,W2間の相関演算で得られた相関係数Cが所定の閾値CTH以下の画素をエラーとする。ここでは、前記相関係数Cは、0≦C≦1であるため、前記閾値CTHは0≦CTH≦1の範囲で設定される。ここで、相関係数Cが1に近いほど、生体組織の弾性を正確に反映した歪みSが得られる。前記閾値CTHは、生体組織の弾性をある程度正確に反映した歪みSが算出される相関演算で得られる相関係数の値に設定される。言い換えれば、前記閾値CTHを超える相関係数の相関演算によって歪みSが算出されれば、所定の画質の弾性画像EGが得られる
前記フレーム選択部52は、物理量フレームデータEFDの選択を行なうと、この物理量フレームデータEFDと互いに対になるBモードフレームデータBFDを選択する。ここで、互いに対になるBモードフレームデータBFD及び物理量フレームデータEFDとは、一セットのBモード画像用走査BSと弾性画像用走査ES1,ES2で得られたフレームデータに基づくデータである。
前記フレーム選択部52によって選択された前記BモードフレームデータBFD及び前記物理量フレームデータEFDは、前記メモリ61に記憶され、前記物理量フレームデータEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
また、前記メモリ61には、前記フレーム選択部52によって選択された前記BモードフレームデータBFD及び前記物理量フレームデータEFDが、各走査面Pについて記憶される。そして、本例では、各走査面Pについての前記Bモードフレームデータ及び前記物理量フレームデータEFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
本例によれば、前記フレーム選択部52によって選択された物理量フレームデータEFDに基づく弾性画像EGや、前記三次元画像又は三次元の弾性画像が表示されるので、生体組織の弾性をより正確に反映した画像を表示することができる。
なお、上述の説明では、前記物理量フレームデータEFDについての選択を行なうようになっているが、前記カラー弾性画像データEGDについての選択を行うようになっていてもよい。この場合には、前記カラー弾性画像データが、本発明における弾性データの実施の形態の一例である。
次に、第二実施形態の変形例について説明する。以下の変形例では、前記実施形態と異なる事項について説明する。
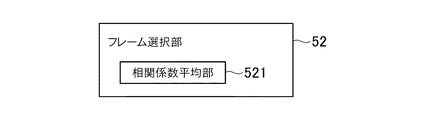
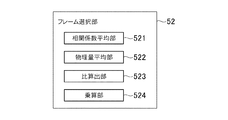
先ず、第一変形例について説明する。この第一変形例では、前記フレーム選択部52は、図13に示すように相関係数平均部521を有する。この相関係数平均部521は、前記評価指標として、前記各物理量フレームデータEFD1〜EFDnを作成した時の各画素毎の相関演算における相関係数Cの平均値CAVをフレーム毎に算出する。ちなみに、この平均値CAVは、関心領域R(領域R(i),R(ii))における相関係数Cの平均値である。そして、前記フレーム選択部52は、相関係数Cの平均値CAVが最も高い物理量フレームデータEFDを選択して前記表示制御部6へ出力する。
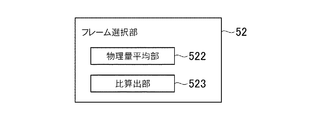
次に、第二変形例について説明する。この第二変形例では、前記フレーム選択部52は、図14に示すように、物理量平均部522及び比算出部523を有している。
前記物理量平均部522は、前記各物理量フレームデータEFD1〜EFDnを構成する画素毎の歪みSのフレーム毎の平均値SrAVを算出する。前記物理量平均部522は、弾性画像作成領域である前記関心領域Rについてフレーム毎に平均値SrAVを算出する。前記物理量平均部522は、本発明における物理量平均部の実施の形態の一例である。
前記比算出部523は、物理量フレームデータEFDにおける歪みSの平均の理想値SiAVに対する前記平均値SrAVの比Raを算出し、さらに後述するように(式1)の演算を行なってクオリティ値Qnを算出する。このクオリティ値Qnは、超音波画像Gにおける弾性画像EGが、生体組織の弾性をどれだけより正確に表したものであるかを示すものである。前記フレーム選択部52は、前記クオリティ値Qnを前記評価指標としてフレームの選択を行なう。前記比算出部523は、本発明における比較部及び比算出部の実施の形態の一例である。また、前記理想値SiAVは、本発明における予め設定された物理量の平均値の実施の形態の一例である。
ここで、前記理想値SiAVは、生体組織の弾性をより正確に反映した弾性画像を得ることができる強さで、超音波の送受信時に前記超音波プローブ2による生体組織への圧迫とその弛緩などによる変形を加えた場合に、任意に設定される領域において得られる歪みSの平均値である。この理想値SiAVは、例えば腫瘍と同じ硬さの部分や正常組織と同じ硬さの部分などからなるファントム等を対象として実験を行ない、経験上得られる値である。また、この理想値SiAVは、操作者が前記操作部9において設定できるようになっていてもよいし、デフォルトとして装置に記憶されていてもよい。
この第二変形例の作用について説明すると、前記各物理量フレームデータEFD1〜EFDnのいずれかを選択するにあたり、先ず前記物理量平均部523が、前記各物理量フレームデータEFD1〜EFDnについて、前記関心領域R(前記領域R(i),R(ii))における歪みの平均値SrAVを算出する。ちなみに、歪みSは負になることもあることから、前記平均値SrAVは負になることもあるものとする。次に、前記比算出部523が、SrAV/SiAVの演算を行ない、前記比Raを算出する。さらに、前記比算出部523は、前記比Raを次の(式1)に代入し、数値Yを得る。
Y=1.0−|log10|Ra||・・・(式1)
ここで、Yは、前記クオリティ値Qnの一例であり、本発明において比較部による比較結果及び比較部の算出値の実施の形態の一例である。
ちなみに、この(式1)は、前記比Raを0から1までの範囲にするためのものであり、この(式1)で得られるYは、前記理想値SiAVに対する平均値SrAVの比と同等である。この(式1)で表される関数をグラフで表すと、図15に示すグラフとなる。この図15に示すように、0≦Y≦1となる。
また、0.1≦|Ra|≦10であるものとし、|Ra|がこの範囲を超えた場合、Yは零とする。
0≦Y≦1であるため、0≦Qn≦1となる。クオリティ値Qnが1に近くなるほど、弾性画像EGのクオリティとしては良好であることを意味し、一方でクオリティ値Qnが0に近くなるほど、弾性画像EGのクオリティとしては悪くなることを意味する。ここで、弾性画像EGのクオリティが良好であるとは、生体組織の弾性をより正確に反映した弾性画像であることを意味し、一方で弾性画像のクオリティが悪いとは、生体組織の弾性を正確に反映した弾性画像ではないことを意味する。
クオリティ値Qnと弾性画像EGのクオリティとの関係についてより詳細に説明すると、図15のグラフから分かるように、前記平均値SrAVが前記理想値SiAVと等しい場合(すなわち、|Ra|が1)、Yすなわちクオリティ値Qnは1となる。従って、クオリティ値Qnが1、または1に近い値であれば、前記超音波プローブ2による生体組織に対する圧迫とその弛緩の度合いが適切であり、生体組織の弾性を正確に反映した弾性画像EGが得られていることになる。
一方で、前記平均値SrAVが前記理想値SiAVと離れた値になるほど(すなわち、|Ra|が1から離れた値になるほど)、クオリティ値Qnは零に近づく。ここで、前記平均値SrAVが前記理想値SiAVと離れた値になるということは、前記超音波プローブ2による生体組織に対する圧迫やその弛緩の度合いが足りない、または過剰であることを意味する。従って、クオリティ値Qnが零に近づくほど、生体組織に対する圧迫やその弛緩の度合いが足りないか、または過剰である結果、生体組織の弾性を正確に反映した弾性画像EGが得られていないことになる。
以上のことから、前記フレーム選択部52は、前記クオリティ値Qnとして、最も1に近い値が得られた物理量フレームデータEFDを選択し、前記表示制御部6へ出力する。これにより、前記物理量フレームデータEFD1〜EFDnの中で、生体組織の弾性を最も正確に反映した弾性画像を得ることができる物理量フレームデータEFDが選択されることになる。
ここで、選択された物理量フレームデータEFDについて算出されたクオリティ値Qnを表すクオリティ表示を前記表示部7に表示するようにすることで、操作者等がクオリティ値Qnを把握できるようにしてもよい。前記クオリティ表示としては、例えば図16〜図18に示すように、横軸が時間、縦軸が前記クオリティ値Qnを表すグラフgrなどが挙げられる。このグラフgrは、前記表示部7に表示される弾性画像EGについてのクオリティ値Qnをプロットして得られるグラフである。このグラフgrは、図16〜図18に示すように、時間の経過とともに左から右へ流れるように表示される。この場合、前記グラフgrの左端が現在表示されているフレームのクオリティ値を表す。
第二変形例において、前記物理量平均部522は、相関係数C(0≦C≦1)が所定の閾値CTH以上である相関演算が行なわれた相関ウィンドウを選択してその歪みSの平均算出を行ない、平均値SrAV′を得るようにしてもよい。この場合、前記比算出部612が、前記平均値SrAV′を用いて前記比Raを算出し、また(式1)を用いてYを算出してクオリティ値Qnを得る。
ここで、前記平均値SrAV′は、エコーの信号強度が不十分な部分、生体組織の横ずれが生じている部分など、相関係数が低い部分の変位が除かれて得られた平均値である。従って、このような平均値SrAV′から得られたクオリティ値Qnは、前記超音波プローブ2による圧迫とその弛緩が適切な強さで行なわれているか否かを示すものとなる。
また、第二変形例において、前記フレーム選択部52は、図19に示すように、前記相関係数平均部521、前記物理量平均部522、前記比算出部523を有するとともに、さらに乗算部524を有していてもよい。前記乗算部524は、本発明における乗算部の実施の形態の一例である。
図19に示す構成の前記フレーム選択部52において、前記相関係数平均部521は相関係数Cの平均値CAVを算出する。また、前記物理量平均部522は、相関係数Cが所定の閾値CTH以上である相関演算が行なわれた相関ウィンドウを選択してその変位の平均値SrAV′を算出し、また前記比算出部523が、前記平均値SrAV′を用いて前記比Raを算出し、前記(式1)からYを算出する。
そして、前記乗算部524は、前記相関係数平均部521で得られた相関係数Cの平均値CAVと、前記比算出部523で得られた算出値Yとを乗算し、乗算値Mを算出する。この乗算値Mは、前記各物理量フレームデータEFD1〜EFDnについて算出される。ここでは、この乗算値Mをクオリティ値Qnとし、前記フレーム選択部52による前記物理量フレームデータEFDの選択の評価指標とする。
ここで、0≦Y≦1、0≦CAV≦1であるので、0≦M≦1となる。従って、本例においても、0≦Qn≦1である。前記乗算値Mは、前記算出値Yと前記相関係数Cの平均値CAVとの乗算値であるため、乗算値M、すなわちクオリティ値Qnが1に近づくほど弾性画像EGのクオリティが良好になり、一方でQnが零に近づくほど弾性画像EGのクオリティが悪くなる。従って、前記フレーム選択部52は、前記乗算値Mが最も1に近い物理量フレームデータEFDを選択する。
ここで、前記乗算部524は、前記算出値Yと前記相関係数Cの平均値CAVとを乗算する時に、重み付けをして乗算してもよい。
ここで、上述のように、所定の閾値CTH以上の相関係数Cの相関演算で得られた歪みの平均値SrAV′から算出された算出値Yをクオリティ値Qnとし、前記物理量フレームデータEFDを選択する評価指標とすると、相関係数は評価指標として全く反映されないことになる。一方で、相関係数Cの平均値CAVが最も高い物理量フレームデータEFDを選択するようにした場合、すなわち前記評価指標として前記平均値CAVを用いる場合には、前記超音波プローブ2による生体組織への圧迫とその弛緩の度合いが足りなかったとしても、相関係数Cとしては高くなるために、前記評価指標としての前記クオリティ値Qnとしては良好な値が得られることになる。従って、ここでは、前記平均値SrAV′を用いて算出された前記比Raを用いて得られる算出値Yと前記相関係数Cの平均値CAVとを乗算することにより、生体組織への圧迫とその弛緩の度合いの要素と、相関係数の要素とを加味したクオリティ値Qnを算出し、これを前記評価指標として前記物理量フレームデータEFDの選択を行なうようにしている。
なお、前記評価指標としてのクオリティ値Qnは、算出値Y及び乗算値Mの中から、操作者等が前記操作部9において選択できるようになっていてもよい。
なお、上述の説明では、前記物理量フレームデータEFDを対象にしてクオリティ値Qnを算出し、選択を行なうようになっているが、前記カラー弾性画像データEGDについて、各画素のデータを用いて同様にしてクオリティ値Qnを算出し、カラー弾性画像データEGの選択を行うようになっていてもよい。この場合には、前記カラー弾性画像データが、本発明における弾性データの実施の形態の一例である。
次に、第三変形例について説明する。この第三変形例では、前記フレーム選択部52は、前記各物理量フレームデータEFD1〜EFDnにおけるSの正負の符号の割合を評価指標として、前記物理量フレームデータEFDの選択を行なう。
ここで、歪みSは、前記超音波プローブ2による圧迫とその弛緩に応じた正負の符合を伴って算出される。例えば、圧迫方向を正方向とすると、前記超音波プローブ2による圧迫時に取得されたエコーデータに基づいて算出される歪みSは正の符号を伴って算出され、一方で弛緩時に取得されたエコーデータに基づいて算出される歪みSは負の符号を伴って算出される。
前記歪みSの正負の符合の割合を評価指標とする物理量フレームデータEFDの選択について具体的に説明すると、前記フレーム選択部52は、前記各物理量フレームデータEFD1〜EFD3について、正の歪みSのデータと負の歪みSのデータの比を算出し、算出された比が最も大きいフレームの物理量フレームデータEFDを選択する。
ここで、一のフレームにおける歪みSの正負の符号の比と弾性画像EGのクオリティとの関係について説明する。例えば、前記超音波プローブ2による圧迫とその弛緩が適切になされていれば、一のフレームにおける歪みSの符合の割合としては、正又は負のいずれか一方の符合の割合が大きくなる(すなわち、正と負の比が大きくなる)。しかし、前記超音波プローブ2による圧迫とその弛緩の方向が適切でなく、生体組織に横ずれなどが生じている場合には、一のフレームにおける歪みSの符合の割合は、正又は負のいずれか一方に偏らず、双方の符号の割合が拮抗したものになってくる(すなわち、正と負の比が小さくなる)。従って、よりクオリティの高い弾性画像EGを得ることができるように、前記フレーム選択部52は正の歪みSのデータと負の歪みSのデータの比が最も大きい物理量フレームデータEFDを選択する。
(第三実施形態)
次に、第三実施形態について説明する。なお、以下の説明では、前記各実施形態と異なる事項について説明する。
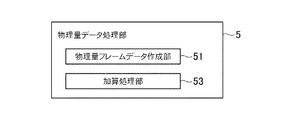
本例の超音波診断装置1において、前記物理量データ処理部5は、図20に示すように前記物理量フレームデータ作成部51と加算処理部53とを有する。この加算処理部53は、一の走査面Pnについて得られた複数フレーム分の物理量フレームデータEFDを重み付け加算処理して加算物理量フレームデータaEFDを作成する。詳細は後述する。前記加算処理部53は、本発明における加算処理部の実施の形態の一例であり、また加算物理量フレームデータは、本発明における加算弾性データの実施の形態の一例である。
本例の作用について説明する。本例においても、第二実施形態と同様の走査を行なうものとする(図11参照)。そして、第二実施形態と同様に、前記物理量フレームデータ作成部51は、前記フレームデータFDe11,FDe21に基づいて物理量フレームデータEFD1を作成し、前記フレームデータFDe12,FDe22に基づいて物理量フレームデータEFD2を作成し、前記フレームデータFDe1n,FDe2nに基づいて物理量フレームデータEFDnを作成する。
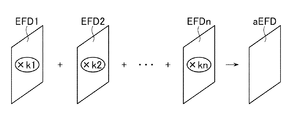
前記加算処理部53は、前記物理量フレームデータEFD1,EFD2,・・・,EFDnを、下記の(式2)に示すように重み付け加算処理して加算物理量フレームデータaEFDを作成する(図21参照)。
aEFD=k1×EFD1+k2×EFD2+・・・+kn×EFDn
・・・(式2)
ただし、(式2)において、k1,k2,・・・,knは重み付け係数であり、k1+k2+・・・,+kn=1である。これら重み付け係数k1〜knは、操作者が前記操作部9において任意の値を設定することができるようになっていてもよい。
前記表示制御部6には、前記加算物理量フレームデータaEFDが出力されて前記メモリ61に記憶される。また、Bモード画像用走査Bs1〜Bsnのうち、最も新しい走査であるBモード画像用走査Bsnで得られたフレームデータFDbに基づくBモードフレームデータBFDが前記メモリ61に記憶される。そして、前記加算物理量フレームデータaEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
前記メモリ61には、各走査面Pについて前記BモードフレームデータBFD及び前記加算物理量フレームデータaEFDが記憶され、これらBモードフレームデータBFD及び加算物理量フレームデータaEFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
本例によれば、一の走査面Pnについて複数フレーム分の物理量フレームデータを重み付け加算処理して得られた前記加算物理量フレームデータaEFDに基づく弾性画像EGや、前記三次元画像又は三次元の弾性画像が表示されるので、生体組織の弾性をより正確に反映した画像を表示することができる。
なお、上述の説明では、前記物理量フレームデータEFDについて重み付け加算処理を行なうようになっているが、前記カラー弾性画像データEGDについて重み付け加算処理を行なうようになっていてもよい。この場合には、前記カラー弾性画像データが、本発明における弾性データの実施の形態の一例である。
(第四実施形態)
次に、第四実施形態について説明する。なお、以下の説明では、前記各実施形態と異なる事項について説明する。
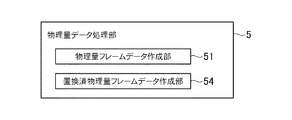
本例の超音波診断装置1において、前記物理量データ処理部5は、図22に示すように前記物理量フレームデータ作成部51と置換済物理量フレームデータ作成部54とを有する。この置換済物理量フレームデータ作成部54は、一の走査面Pnについて得られた複数フレームの物理量フレームデータEFDのうち、一のフレームの物理量フレームデータEFDにおけるエラー画素の歪みデータを、他のフレームの物理量フレームデータEFDにおける非エラー画素の歪みデータに置換して置換済物理量フレームデータを作成する。詳細は後述する。前記置換済物理量フレームデータ作成部54は、本発明における置換済弾性データ作成部の実施の形態の一例であり、また前記置換済物理量フレームデータは、本発明における置換済弾性データの実施の形態の一例である。
本例の作用について説明する。本例においても、第二、第三実施形態と同様の走査を行なうものとする(図11参照)。そして、第二、第三実施形態と同様に、前記物理量フレームデータ作成部51は、前記フレームデータFDe11,FDe21に基づいて物理量フレームデータEFD1を作成し、前記フレームデータFDe12,FDe22に基づいて物理量フレームデータEFD2を作成し、前記フレームデータFDe1n,FDe2nに基づいて物理量フレームデータEFDnを作成する。
前記置換済物理量フレームデータ作成部54は、例えば、前記物理量フレームデータEFD1におけるエラー画素の歪みデータを、前記物理量フレームデータEFD2又はこの物理量フレームデータBFD2よりも後のフレームの物理量フレームデータBFDの非エラー画素の歪みデータに置換して、置換済物理量フレームデータbEFDを作成する。
具体的には、先ず前記置換済物理量フレームデータ作成部54は、前記物理量フレームデータEFD1の各画素の歪みデータについて、エラーか否かを判定し、エラー画素の特定を行なう。このエラー画素の特定の手法は、第二実施形態と同様であり、歪みSや相関係数Cに基づいて特定される。
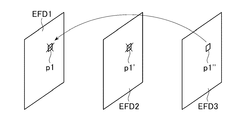
次に、前記置換済物理量フレームデータ作成部54は、前記物理量フレームデータEFD1におけるエラー画素の歪みデータを、前記物理量フレームデータEFD2における同一画素の歪みデータに置換できるか否かを判定する。例えば、図23に示すように、前記物理量フレームデータEFD1における画素p1の歪みデータがエラーである場合、前記置換済物理量フレームデータ作成部54は、前記物理量フレームデータEFD2において、前記画素p1と同一画素である画素p1′の歪みデータがエラーであるか否かを判定する。エラーか否かの判定手法は、上述と同様のエラー画素の特定の手法である。
そして、前記置換済物理量フレームデータ作成部54は、前記画素p1′の歪みデータがエラーでない場合、前記物理量フレームデータEFD1の前記画素p1の歪みデータを、前記画素p1′の歪みデータに置換する。一方、図24に示すように、前記画素p1′の歪みデータがエラーである場合、前記置換済物理量フレームデータ作成部54は、前記画素p1′の歪みデータへの置換を行なわず、前記物理量フレームデータEFD2の次のフレームの物理量フレームデータEFD3において、前記画素p1と同一画素である画素p1′′の歪みデータがエラーであるか否か判定する。そして、エラーでなければ、前記画素p1の歪みデータを前記画素p1′′の歪みデータに置換する。
前記置換済物理量フレームデータ作成部54は、このようにして前記物理量フレームデータEFD1における全てのエラー画素の歪みデータを前記物理量フレームデータEFD2,EFD3,・・・,EFDnのいずれかにおける非エラー画素の歪みデータに置換し、前記置換済物理量フレームデータbEFDを作成する。ただし、ここでは物理量フレームデータBFD1が置換される対象になっているが、他の物理量フレームデータBFDが置換される対象になっていてもよい。例えば、置換される対象が前記物理量フレームデータEFD2である場合には、前記物理量フレームデータEFD2におけるエラー画素の歪みデータを、他の物理量フレームデータEFD1,EFD3,・・・,EFDnにおける非エラー画素の歪みデータに置換して置換済物理量フレームデータbEFDを作成する。また、前記物理量フレームデータEFD3におけるエラー画素の歪みデータを、前記物理量フレームデータEFD1,EFD2,・・・,EFDnにおける非エラー画素の歪みデータに置換して置換済物理量フレームデータbEFDを作成する。
前記表示制御部6には、前記置換済物理量フレームデータbEFDが出力されて前記メモリ61に記憶される。また、置換される対象の物理量フレームデータと対になるBモードフレームデータBFD(前記Bモード画像用走査Bs1で得られたフレームデータFDbに基づくデータ)が記憶される。そして、前記置換済物理量フレームデータbEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
前記メモリ61には、各走査面Pについて前記BモードフレームデータBFD及び前記置換済物理量フレームデータbEFDが記憶され、これらBモードフレームデータBFD及び置換済物理量フレームデータbEFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
本例によれば、一の走査面Pnについて、エラー画素の歪みデータが非エラー画素の歪みデータに置換されて得られた前記置換済物理量フレームデータbEFDに基づく弾性画像EGや、前記三次元画像又は三次元の弾性画像が表示されるので、生体組織の弾性をより正確に反映した画像を表示することができる。
なお、上述の説明では、前記物理量フレームデータEFDを対象にしてエラー画素の歪みデータの置換を行なっているが、前記カラー弾性画像データEGDを対象にしてエラー画素のデータの置換を行ってもよい。この場合には、前記カラー弾性画像データが、本発明における弾性データの実施の形態の一例である。
(第五実施形態)
次に、第五実施形態について説明する。なお、以下の実施形態では前記各実施形態と異なる事項について説明する。
前記第一〜第四実施形態では、前記送受信部3は、予め設定されたフレーム数や予め設定された時間の長さだけ一の走査面Pnにおける走査を行なった後、他の走査面P(n+1)への走査面の切替えを行なうようになっているが、この第五実施形態では前記送受信部3は、一の走査面Pnについて、所定の画質の弾性画像を得ることができる物理量フレームデータEFDが得られると、他の走査面P(n+1)に走査面を切り替えるようになっている。詳細は後述する。
本例では、前記物理量データ処理部5は、図25に示すように、物理量フレームデータ作成部51と、評価部55を有している。この評価部55は、後述するように、前記物理量フレームデータEFDについて、前記所定の評価指標に基づいて、所定の画質の弾性画像を得られる物理量フレームデータEFDであるか否かの評価を行なう。前記評価部55は、所定の画質の弾性画像EGを得られる物理量フレームデータEFDであると評価した場合、そのことを示す信号を前記制御部8へ出力する。そして、所定の画質の弾性画像EGを得られると評価された物理量フレームデータEFDに基づいて弾性画像EGが作成される。
本例の作用について説明する。本例では、一の走査面PnについてBモード画像用走査BSを一フレーム分行なった後、二フレーム分の弾性画像用走査ES1,ES2を行なう。そして、前記弾性画像用走査ES1で得られるフレームデータFDe1と前記弾性画像用走査ES2で得られるフレームデータFDe2とに基づいて前記物理量フレームデータEFDが作成されると、前記評価部55は、前記物理量フレームデータEFDについて所定の評価指標として前記クオリティ値Qnを算出し、このクオリティ値Qnが所定の閾値QnTH以上であるか否かを判定する。
前記所定の閾値QnTHは、所定の画質の弾性画像EGを得ることができる値に設定される。所定の画質とは、生体組織の弾性をある程度正確に反映した画像をいう。ここで、前記閾値QnTHが高くなるほど、生体組織の弾性をより正確に反映した弾性画像を得ることができるものの、高く設定しすぎると閾値以上の物理量フレームデータが得られにくくなり、フレームレートが低下するおそれがある。そこで、前記閾値QnTHは、ある程度正確な弾性画像が得られ、なおかつフレームレートが低下しすぎないような閾値に設定される。
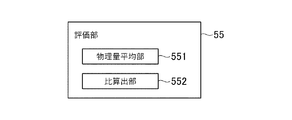
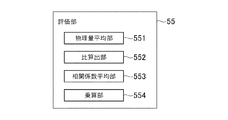
ちなみに、前記クオリティ値Qnは、前記算出値Y及び前記乗算値Mのいずれかである。前記クオリティ値Qnが前記算出値Yである場合、前記評価部55は、図26に示すように物理量平均部551と比算出部552とを有する。これら物理量平均部551及び比算出部552は、前記物理量平均部522及び比算出部523と同一であり、詳細な説明を省略する。また、前記クオリティ値Qnが前記乗算値Mである場合、前記評価部55は、図27に示すように、前記物理量平均部551、前記比算出部552、相関係数平均部553及び乗算部554を有する。前記相関係数平均部553及び前記乗算部554も、前記相関係数平均部521及び前記乗算部524と同一であり、詳細な説明を省略する。
前記評価部55は、クオリティ値Qnが所定の閾値QnTH以上である場合、そのことを示す信号を前記制御部8へ出力する。そして、前記制御部8は、前記評価部55からの信号の入力があると、走査面を次の走査面P(n+1)に切り替えるよう前記送受信部3へ指示信号を出力し、これにより送受信部3は走査面の切替えを行なう。
一方、前記評価部55が、前記クオリティ値Qnが前記閾値QnTH未満であると判定した場合、前記制御部8は、再度Bモード画像用走査BSを一フレーム分行ない、その後二フレーム分の弾性画像用走査ES1,ES2を行なわせるよう、前記送受信部3へ指示信号を出力する。そして、前記弾性画像用走査ES1,ES2で得られたフレームデータFD1,FD2に基づいて作成される物理量フレームデータEFDについて、前記評価部55は、上述と同様にクオリティ値Qnを算出し、このクオリティ値Qnが前記閾値QnTH以上であれば、そのことを示す信号を前記制御部8へ出力する。
以上のように、前記物理量フレームデータ作成部51が、物理量フレームデータEFDについて所定の閾値QnTH以上であるか否かを判定し、前記クオリティ値Qnが前記閾値QnTH以上であれば走査面の切替えを行なう。一方、前記クオリティ値Qnが前記閾値QnTH未満であれば、同じ走査面について、さらにBモード画像用走査BSと弾性画像用走査ES1,ES2を行ない、得られた物理量フレームデータEFDについて再度前記クオリティ値Qnが前記閾値QnTH以上であるか否かの判定を行なう。そして、クオリティ値Qnが前記閾値QnTH以上の物理量フレームデータが得られるまで、Bモード画像用走査BSと弾性画像用走査ES1,ES2を繰り返し行なう。
前記物理量データ処理部5からは、前記クオリティ値Qnが所定の閾値QnTH以上である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが前記表示制御部6へ出力されて前記メモリ61に記憶される。そして、前記物理量フレームデータEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
前記メモリ61には、前記クオリティ値Qnが所定の閾値QnTH以上である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが、各走査面Pについて記憶され、これら物理量フレームデータEFD及びBモードフレームデータBFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
本例によれば、一の走査面Pnについて、所定の画質の弾性画像EGを得ることができる物理量フレームデータEFDが得られると、次の走査面P(n+1)に走査面の切替えを行なうので、各走査面について、生体組織の弾性をより正確に反映した弾性画像EGや、前記三次元画像又は三次元の弾性画像を表示することができる。
なお、前記評価部55は、前記物理量平均部551によって算出された歪みの平均値SrAVを評価指標とし、この平均値SrAVが所定の範囲内にあるか否か、すなわちm≦SrAV≦nであるか否かを判定してもよい。この場合、前記評価部55は、m≦SrAV≦nであれば、そのことを示す信号を前記制御部8へ出力する。一方、m>SrAV又はn<SrAVであれば、再度同一走査面についてBモード画像用走査BS及び弾性画像用走査ES1,ES2を行ない、得られた物理量フレームデータEFDについて、m≦SrAV≦nであるか否かを判定する。
ちなみに、前記所定の範囲(m,n)は、例えば生体組織の弾性を考慮して通常考えられる歪み値の範囲に設定されるものであり、著しく逸脱した歪み値をエラーとするような値に設定される。m≦SrAV≦nである物理量フレームデータEFDであれば、所定の画質の弾性画像EGを得ることができる
また、歪みの平均値SrAVの代わりに一フレームにおける歪みSの合計値を用いてもよい。すなわち、前記評価部55は、図28に示すように、前記物理量フレームデータEFDにおける各画素の歪みSの合計値を算出する合計値算出部555を有し、前記評価部55は、この合計値算出部555の算出値が所定の範囲内であるか否かを判定してもよい。
なお、上述の説明では、前記物理量フレームデータEFDを対象にして評価を行なうようになっているが、前記カラー弾性画像データEGDについて、各画素のデータを用いて同様にして評価を行うようになっていてもよい。この場合には、前記カラー弾性画像データが、本発明における弾性データの実施の形態の一例である。
次に、第五実施形態の変形例について説明する。先ず、第一変形例について説明する。第一変形例では、図29に示すように、前記評価部55は、物理量フレームデータEFDについて、エラー画素数を算出するエラー画素数算出部556を有する。このエラー画素数算出部556は、前記フレーム選択部52と同様にしてエラー画素の特定を行ない、前記評価指標として、前記物理量フレームデータEFDにおけるエラー画素数を算出する。そして、前記評価部55は、一の走査面Pnについて得られた物理量フレームデータEFDについて、エラー画素数が所定数eを超えるか否かを判定する。前記評価部55は、エラー画素数が所定数e以下である場合、そのことを示す信号を前記制御部8へ出力する。これにより、前記送受信部3は走査面の切替えを行なう。そして、後述のようにエラー画素数が所定数e以下である物理量フレームデータEFDに基づく弾性画像EGが作成される。
ちなみに、前記所定数eは、所定の画質の弾性画像を得ることができる値に設定される。ここで、前記所定数eを小さく設定するほど、生体組織の弾性画像をより正確に反映した弾性画像を得ることができるものの、小さく設定しすぎると所定数e以下の物理量フレームデータEFDが得られにくくなり、フレームレートが低下するおそれがある。そこで、前記所定数eは、ある程度正確な弾性画像が得られ、なおかつフレームレートが低下しすぎないような値に設定される。
一方、エラー画素数が所定数eを超える場合、再度Bモード画像用走査BS及び弾性画像用走査ES1,ES2を行ない、得られた物理量フレームデータEFDについて、エラー画素数が前記所定数eを超えるか否かの判定を行なう。
前記物理量データ処理部5からは、エラー画素数が所定数e以下である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが前記表示制御部6へ出力されて前記メモリ61に記憶される。そして、前記物理量フレームデータEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
前記メモリ61には、エラー画素数が所定数e以下である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが、各走査面Pについて記憶され、これら物理量フレームデータEFD及びBモードフレームデータに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
なお、上述の説明では、前記物理量フレームデータEFDについての評価を行なうようになっているが、前記カラー弾性画像データEGDについての評価を行うようになっていてもよい。この場合には、前記カラー弾性画像データが、本発明における弾性データの実施の形態の一例である。
次に第二変形例について説明する。この第二変形例では、図30に示すように、前記評価部55は、前記相関係数平均部553を有する。そして、前記評価部55は、一の走査面Pnについて得られた物理量フレームデータEFDについて、相関係数の平均値CAVが所定の閾値CTH以上であるか否かを判定する。前記評価部55は、前記平均値CAVが閾値CTH以上である場合、そのことを示す信号を前記制御部8へ出力する。これにより、前記送受信部3は走査面の切替えを行なう。そして、後述のように前記平均値CAVが閾値CTH以上である物理量フレームデータEFDに基づく弾性画像EGが作成される。
ちなみに、前記閾値CTHは、所定の画質の弾性画像を得ることができる値に設定される。ここで、前記閾値CTHを大きく設定するほど、生体組織の弾性画像をより正確に反映した弾性画像を得ることができるものの、大きく設定しすぎると閾値CTH以上の物理量フレームデータEFDが得られにくくなり、フレームレートが低下するおそれがある。そこで、前記閾値CTHは、ある程度正確な弾性画像が得られ、なおかつフレームレートが低下しすぎないような値に設定される。
一方、前記平均値CAVが前記閾値CTHを超える場合、再度Bモード画像用走査BS及び弾性画像用走査ES1,ES2を行ない、得られた物理量フレームデータEFDについて、相関係数の平均値CAVが前記閾値CTHを超えるか否かの判定を行なう。
前記物理量データ処理部5からは、前記相関係数Cの平均値CAVが前記閾値CTH以上である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが前記表示制御部6へ出力されて前記メモリ61に記憶される。そして、この物理量フレームデータEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
前記メモリ61には、前記相関係数Cの平均値CAVが前記閾値CTH以上である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが、各走査面Pについて記憶され、これら物理量フレームデータEFD及びBモードフレームデータBFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
次に第三変形例について説明する。この第三変形例では、図31に示すように、前記評価部55は、物理量フレームデータEFDにおける歪みSの正負の符合の割合を算出する符合割合算出部557を有する。この符合割合算出部557は、第二実施形態の第三変形例の前記フレーム選択部52と同様に、一の走査面Pnについて得られた物理量フレームデータEFDにおける正の歪みSのデータと負の歪みSのデータの比を算出する。そして、前記評価部55は、正の歪みSのデータと負の歪みSのデータの比が所定の大きさ以上であるか否かを判定する。前記評価部55は、正の歪みSのデータと負の歪みSのデータの比が所定の大きさ以上である場合、そのことを示す信号を前記制御部8へ出力する。これにより、前記送受信部3は走査面の切替えを行なう。そして、後述のように、正の歪みSのデータと負の歪みSのデータの比が所定の大きさ以上である物理量フレームデータEFDに基づく弾性画像EGが作成される
ちなみに、前記比についての所定の大きさは、所定の画質の弾性画像を得ることができるものに設定される。ここで、前記比についての所定の大きさを大きく設定するほど(大きな比に設定するほど)、生体組織の弾性画像をより正確に反映した弾性画像を得ることができるものの、大きく設定しすぎると前記所定の大きさの比以上の物理量フレームデータEFDが得られにくくなり、フレームレートが低下するおそれがある。そこで、前記比についての所定の大きさは、ある程度正確な弾性画像が得られ、なおかつフレームレートが低下しすぎないようなものに設定される。
一方、正の歪みSのデータと負の歪みSのデータの比が前記所定の大きさを下回る場合、再度Bモード画像用走査BS及び弾性画像用走査ES1,ES2を行ない、得られた物理量フレームデータEFDについて、正の歪みSのデータと負の歪みSのデータの比が所定の大きさ以上であるか否かの判定を行なう。
前記物理量データ処理部5からは、正の歪みSのデータと負の歪みSのデータの比が所定値以上である物理量フレームデータEFD及びこれと対のBモードフレームデータBFDが前記表示制御部6へ出力されて前記メモリ61に記憶される。そして、前記物理量フレームデータEFDに基づいて作成されたカラー弾性画像データEGDが、前記BモードフレームデータBFDに基づいて作成されたBモード画像データBGDと合成されて前記超音波画像Gが前記表示部7に表示される。
前記メモリ61には、正の歪みSのデータと負の歪みSのデータの比が所定値以上である物理量フレームデータEFD及びこれと対になるBモードフレームデータBFDが、各走査面Pについて記憶され、これら物理量フレームデータEFD及びBモードフレームデータBFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
(第六実施形態)
次に、第六実施形態について説明する。ただし、以下の説明では前記各実施形態と異なる事項について説明する。
図32に示す第三実施形態の超音波診断装置1′においては、前記超音波プローブ2による圧迫とその弛緩によって生じた生体組織の変形による歪みではなく、心臓の拍動による生体組織の変形や、血管の脈動による血管周囲の生体組織の変形によって生じる歪みを算出して弾性画像EGを作成する。歪みの算出方法は、前記各実施形態と同様の相関演算を用いる。
具体的構成について説明する。前記超音波診断装置1′は、基本的構成は上述の超音波診断装置1と同様であるものの、被検体の心拍を検出する心拍検出部11を備えている。また、前記物理量データ処理部5は、図10に示す物理量データ処理部5と同様に、前記物理量フレームデータ作成部51及びフレーム選択部52を有している。
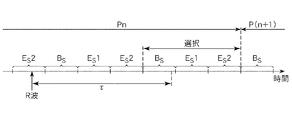
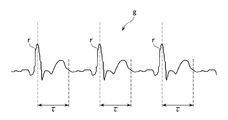
本例の作用について説明する。本例では、心臓の拍動による生体組織の変形や血流による血管の脈動によって血管周囲の生体組織の変形が生じる部位に対し、前記超音波プローブ2によって超音波の走査を行なう。本例では、前記送受信部3は、一の走査面Pnにおいて、図33に示すように、一フレーム分のBモード画像用走査Bsと二フレーム分の弾性画像用走査ES1,ES2を一セットの走査として、これを複数セット分行なわせる。そして、前記送受信部3は、前記心拍検出部11で得られる図34に示す心電波形gに基づいて走査面の切替えを行なう。
ここで、心電波形gに基づいて走査面を切り替えるタイミングについて詳しく説明する。生体組織の弾性をより正確に表す弾性画像を得るためには、前記超音波プローブ2によって走査を行なう部位が、心臓の拍動や血流による血管の脈動によって変形するタイミングで弾性画像用走査ES1,ES2が行なわれることが好ましい。従って、前記送受信部3は、このようなタイミングで弾性画像用走査ES1,ES2が行なわれた後に、走査面の切替えを行なう。例えば、頚動脈について前記超音波プローブ2による走査を行なう場合、前記心電波形gにおけるR波rから所定時間τ経過すると脈動によって生体組織が変形する。従って、前記送受信部3は、前記R波rから前記所定時間τ経過した時点以降の直後の二フレーム分の弾性画像用走査ES1,ES2が行なわれると、次の走査面P(n+1)についての走査を開始する。
前記フレーム選択部52は、R波rから所定時間τ経過した時点以降の直後の二フレーム分の弾性画像用走査ES1,ES2で得られたフレームデータFDe1,FDe2から作成される物理量フレームデータEFDを選択し、これを前記表示制御部6へ出力する。また、前記フレーム選択部52は、選択した物理量フレームデータEFDと対になるBモードフレームデータBFDを選択する。このBモードフレームデータBFDは、選択した物理量フレームデータEFDが得られた弾性画像用走査ES1,ES2とセットであるBモード画像用走査BSで得られたBモードフレームデータである。
前記フレーム選択部52によって選択されて前記表示制御部6へ出力されたBモードフレームデータBFD及び物理量フレームデータEFDは、前記メモリ61に記憶され、これらに基づいて作成された超音波画像Gが前記表示部7に表示される。
また、前記メモリ61には、前記フレーム選択部52によって選択されたBモードフレームデータBFD及び物理量フレームデータEFDが、各走査面Pについて記憶される。そして、本例では、各走査面PについてのBモードフレームデータBFD及び物理量フレームデータEFDに基づいて前記三次元画像や三次元の弾性画像が作成され表示される。
以上の超音波診断装置1′によれば、心拍情報を参照して、生体組織が変形するタイミングで弾性画像用走査ES1,ES2が行なわれた後に走査面を切り替えるようになっているので、生体組織の弾性をより正確に反映した物理量フレームデータEFDが得られた後に走査面が切り替わることになる。これにより、各走査面について生体組織の弾性をより正確に反映した弾性画像EGを得ることができる。
以上、本発明を前記各実施形態によって説明したが、本発明はその主旨を変更しない範囲で種々変更実施可能なことはもちろんである。例えば、本発明は、上述の実施形態のように機械的に三次元領域の走査を行なうものに限られるものではなく、電子的に三次元領域の走査を行なうものも含まれる。電子的な三次元領域の走査とは、前記第一方向aと前記第二方向b(図2参照)の両方向に電子的走査を行なう走査をいう。このように電子的に三次元領域の走査を行なう場合も、一の走査面Pnに複数フレーム分の走査(少なくとも一フレーム分のBモード画像用走査BSと二フレーム分の弾性画像用走査ES1,ES2)を行なう。
また、前記物理量データ処理部5は、生体組織の弾性に関する物理量として、歪みの代わりに生体組織の変形による変位や弾性率などを算出してもよく、また他の公知の手法によって生体組織の弾性に関する物理量を算出してもよい。
さらに、上記実施形態では、一フレーム分の超音波画像Gを得るために、一フレーム分のBモード画像用走査BSと二フレーム分の弾性画像用走査ES1,ES2とを行なうようになっているがこれに限られるものではない。例えば、二フレーム分の超音波の走査で得られたエコーデータに基づいて、一フレーム分の超音波画像Gを作成するようにしてもよい。この場合、二フレームのうちの一フレーム分の超音波の走査で得られたエコーデータに基づいて一フレームのBモード画像を作成し、また二フレーム分の超音波の走査で得られたエコーデータに基づいて物理量を算出して一フレームの弾性画像を作成する。