JP5116554B2 - プリンタの印字幅検出方法およびこれを用いたプリンタ - Google Patents
プリンタの印字幅検出方法およびこれを用いたプリンタ Download PDFInfo
- Publication number
- JP5116554B2 JP5116554B2 JP2008116225A JP2008116225A JP5116554B2 JP 5116554 B2 JP5116554 B2 JP 5116554B2 JP 2008116225 A JP2008116225 A JP 2008116225A JP 2008116225 A JP2008116225 A JP 2008116225A JP 5116554 B2 JP5116554 B2 JP 5116554B2
- Authority
- JP
- Japan
- Prior art keywords
- printer
- width
- type
- narrow
- width detection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 title claims description 62
- 238000000034 method Methods 0.000 claims description 22
- 238000010586 diagram Methods 0.000 description 24
- 238000003860 storage Methods 0.000 description 14
- 238000007405 data analysis Methods 0.000 description 4
- 238000012545 processing Methods 0.000 description 3
- 239000000758 substrate Substances 0.000 description 3
- 238000012360 testing method Methods 0.000 description 3
- 230000000694 effects Effects 0.000 description 2
- 230000004044 response Effects 0.000 description 2
- 230000005540 biological transmission Effects 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
- 238000012546 transfer Methods 0.000 description 1
- 230000007704 transition Effects 0.000 description 1
Images









Landscapes
- Accessory Devices And Overall Control Thereof (AREA)
- Character Spaces And Line Spaces In Printers (AREA)
Description
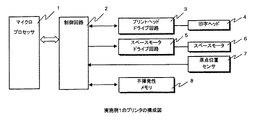
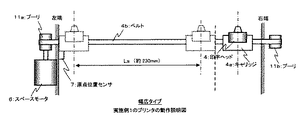
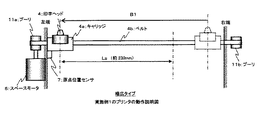
図1は実施例1のプリンタの構成図であり、図2、図3は実施例1のプリンタキャリッジ部の構成を示した図である。
次に、実施例1の制御系の構成を図4の機能ブロック図により説明する。まず、受信部20では、図示しない上位装置から所定の転送単位(例えば1バイト単位)で、データの受信を行う。受信したデータは受信データ解析部21へ出力する。
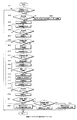
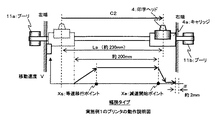
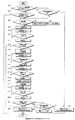
以上の構成により、実施例1のプリンタは以下のように動作する。この動作を図5のフローチャートおよび図6ないし図14の動作説明図を用いて以下詳細に説明する。
以上詳細に述べたように、実施例1のプリンタによれば、印字ヘッドを初期位置から基準となる一方の端部まで移動させ当該移動距離が幅狭タイプの印字可能幅よりも大きい場合は幅広タイプと判定するステップと、前記移動距離が幅狭タイプの印字可能幅よりも小さい場合は、他方の端部側方向に、幅狭タイプの印字可能幅に所定の距離を加算した幅検出用距離分印字ヘッドを移動させた後、前記印字ヘッドを前記基準となる一方の端部まで移動させて、当該移動距離が前記幅検出用距離であったときは幅広タイプと判定し、前記移動距離が前記幅検出用距離よりも短いときは幅狭タイプと判定するステップを設ける方法を採用したので、プリンタのコストを低くし、幅検出のための時間を長くすることなく、かつプリンタ端部に印字ヘッド等が衝突するときの衝突音を少なくすることができる。
実施例2のプリンタでは、図15に示すように、プリンタ幅検出要否判定部31を新たに設け、上位装置からのコマンドで、幅情報書込み指定がありかつ幅広情報を書込む指定があった場合、プリンタ幅検出制御を行い、本当に幅広タイプのプリンタであるかどうかを確認するようにしている。
以上の構成により、実施例2のプリンタは以下のように動作する。本動作を、図16の動作フローチャートと、図17のプリンタ幅情報が設定された状態の説明図と図18のプリンタ幅検出制御の要否の判定を説明する図を用いて以下詳細に説明する。なお、ステップS01〜S24については実施例1の動作とほぼ同様であるので、簡略化のためにその説明を省略する。
以上詳細に述べたように、実施例2のプリンタによれば、受信するコマンドに基づきプリンタ幅の検出制御を行うか否かを判定するプリンタ幅検出要否判定部を設け、幅情報を設定するコマンドを受信し、かつ当該設定が幅広タイプであった場合、プリンタ幅の検出制御を行うようにしたので、必要最小限の幅検出制御によりオペレータの設定を正しく補正できるとともに、キャリッジがプリンタ端部に衝突して騒音を発生することもない。
2 制御回路
3 プリントヘッドドライブ回路
4 印字ヘッド
4a キャリッジ
5 スペースモータドライブ回路
6 モータ
7 原点位置センサ
8 不揮発性メモリ
20 受信部
21 受信データ解析部
22 メカ制御部
23 スペースモータ制御部
24 印字制御部
26 プリンタ幅検出部
27 プリンタ幅情報記憶部
28 移動量カウント部
29 移動制御部
30 原点位置センサ検出部
Claims (3)
- 印字可能幅が異なる複数のタイプのプリンタを兼用するためのプリンタの印字幅検出方法であって、
印字ヘッドを初期位置から基準となる一方の端部まで移動させ当該移動距離が幅狭タイプの印字可能幅よりも大きい場合は幅広タイプと判定するステップと、
前記移動距離が幅狭タイプの印字可能幅よりも小さい場合は、印字ヘッドを他方の端部側方向に、幅狭タイプの印字可能幅に所定の距離を加算した幅検出用距離分、幅狭タイプの印字可能幅を移動する手前で微速度となるように移動させた後、前記印字ヘッドを前記基準となる一方の端部まで移動させて、当該移動距離が前記幅検出用距離であったときは幅広タイプと判定し、前記移動距離が前記幅検出用距離よりも短いときは幅狭タイプと判定するステップを設けたことを特徴とするプリンタの印字幅検出方法。 - 幅狭タイプか幅広タイプかを設定するコマンドを受信し、当該設定が幅広タイプであった場合は、請求項1記載のプリンタの印字幅検出方法を実行するようにしたことを特徴とするプリンタの印字幅検出方法。
- 請求項1または請求項2いずれか記載のプリンタの印字幅検出方法を用いたプリンタ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008116225A JP5116554B2 (ja) | 2008-04-25 | 2008-04-25 | プリンタの印字幅検出方法およびこれを用いたプリンタ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008116225A JP5116554B2 (ja) | 2008-04-25 | 2008-04-25 | プリンタの印字幅検出方法およびこれを用いたプリンタ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2009262451A JP2009262451A (ja) | 2009-11-12 |
| JP5116554B2 true JP5116554B2 (ja) | 2013-01-09 |
Family
ID=41388921
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008116225A Expired - Fee Related JP5116554B2 (ja) | 2008-04-25 | 2008-04-25 | プリンタの印字幅検出方法およびこれを用いたプリンタ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5116554B2 (ja) |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02305674A (ja) * | 1989-05-19 | 1990-12-19 | Nec Corp | シリアルプリンタ |
| JP2812491B2 (ja) * | 1989-06-02 | 1998-10-22 | キヤノン株式会社 | インクジェット記録装置 |
| DE4024620A1 (de) * | 1990-07-31 | 1992-02-06 | Mannesmann Ag | Verfahren und einrichtung zum positionieren eines druckkopfes in einem drucker ueber ein steuerprogramm |
| JP2738891B2 (ja) * | 1992-03-13 | 1998-04-08 | 株式会社沖データ | プリンタの印字幅検出方法 |
-
2008
- 2008-04-25 JP JP2008116225A patent/JP5116554B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2009262451A (ja) | 2009-11-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4398797B2 (ja) | 媒体幅検出装置 | |
| CN102950918B (zh) | 打印设备和打印介质的输送方法 | |
| EP3715138A1 (en) | Printing apparatus, printing method, and program | |
| JP2008305187A (ja) | 情報処理装置、情報処理方法およびプログラム | |
| JP2009262451A (ja) | プリンタの印字幅検出方法およびこれを用いたプリンタ | |
| US9180698B2 (en) | Printer system, inkjet printer, and computer-readable recording medium containing program therefor | |
| US10919316B2 (en) | Printing apparatus and printing method | |
| EP0341671B1 (en) | Bidirectional printing device | |
| CN118358644A (zh) | 后轮转向装置及其控制方法 | |
| US9028033B2 (en) | Printing apparatus | |
| JP4933672B2 (ja) | 印刷装置 | |
| JP4251029B2 (ja) | 印刷装置及びその制御方法 | |
| JP2002160412A (ja) | 印字制御方法および装置 | |
| JPH0740621A (ja) | シリアルプリンタのホームポジション決定方法 | |
| JP2007106040A (ja) | 印刷装置 | |
| KR100529503B1 (ko) | 잉크젯프린터의 자동급지 개선방법 | |
| JP4654095B2 (ja) | 画像処理装置、その制御方法及び制御プログラム | |
| JP2738891B2 (ja) | プリンタの印字幅検出方法 | |
| JP2009063371A (ja) | エンコーダ装置およびその起動方法 | |
| JP2009039922A (ja) | プリンタおよびプリンタの記録ヘッドの移動制御方法 | |
| JP7033476B2 (ja) | 磁気カード処理装置および磁気データの始め符号の検出方法 | |
| JP4529324B2 (ja) | 連続紙用印刷装置 | |
| JP4730084B2 (ja) | 印刷装置及びそのダンプ印刷方法 | |
| JP5732009B2 (ja) | 画像形成装置、及び媒体排出方法 | |
| CN118214807A (zh) | 一种扫描部件归位控制方法和成像设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20110131 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20110311 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120925 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20121016 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 5116554 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20151026 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |