EP4148010B1 - Verfahren und wickelmaschine zur aufwicklung einer materialbahn auf einen tambour - Google Patents
Verfahren und wickelmaschine zur aufwicklung einer materialbahn auf einen tambour Download PDFInfo
- Publication number
- EP4148010B1 EP4148010B1 EP22188431.5A EP22188431A EP4148010B1 EP 4148010 B1 EP4148010 B1 EP 4148010B1 EP 22188431 A EP22188431 A EP 22188431A EP 4148010 B1 EP4148010 B1 EP 4148010B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- line force
- winding
- oscillating
- controlled
- reel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H19/00—Changing the web roll
- B65H19/22—Changing the web roll in winding mechanisms or in connection with winding operations
- B65H19/2238—The web roll being driven by a winding mechanism of the nip or tangential drive type
- B65H19/2269—Cradle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H18/00—Winding webs
- B65H18/08—Web-winding mechanisms
- B65H18/26—Mechanisms for controlling contact pressure on winding-web package, e.g. for regulating the quantity of air between web layers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2515/00—Physical entities not provided for in groups B65H2511/00 or B65H2513/00
- B65H2515/30—Forces; Stresses
- B65H2515/31—Tensile forces
- B65H2515/314—Tension profile, i.e. distribution of tension, e.g. across the material feeding direction or along diameter of web roll
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2801/00—Application field
- B65H2801/84—Paper-making machines
Definitions
- the invention relates to a method for winding a material web, in particular a paper, cardboard or tissue web, onto a reel, in which the material web is fed to the reel via a support drum and a winding gap is formed between the support drum and the reel or the winding roll to be formed thereon, and a line force is generated in this with at least one pressing device.
- the invention also relates to a winding machine for carrying out the method according to the invention.
- Winding machines of the type mentioned above are known, for example, from the publications DE 198 22 261 A1 , DE 198 52 257 A1 , DE 199 39 506 A1 , WO 98/52858 , EP 0 483 092 B1 and EP 1 414 726 B1 known.
- pressure devices are used on the carrier drums and on the spools (winding rolls), which have hydraulic or pneumatic pressure units.
- the pressure units used tend to generate system vibrations, particularly under certain operating conditions, which have a negative effect on the achievable winding qualities.
- this type of pressure device it cannot always be guaranteed that, due to unevenness in the surface contour of the winding roll, on the one hand, precise regulation/control of the course of the line force between the carrier drum and winding roll is possible and, on the other hand, that no air pockets arise between the individual layers of the winding roll.
- the air pockets can therefore lead to winding errors such as folds, bursting or shiny spots in the finished wound rolls of the material webs.
- Winding errors are usually influenced by the winding machine's winding parameters such as line force, web tension and also the circumferential force of the winding roll.
- Very dense, at least slightly air-permeable material webs are understood to mean paper or cardboard webs which, for example, correspond to the paper parameters of coated glossy papers, satin or calendered papers, papers with a basis weight greater than 100g/m 2 , cardboard papers or testliners.
- a manual so-called edge correction of the line force is also used, which constantly applies different line forces to the edges in order to encourage the air bubbles to migrate out within the paper layers.
- this is a manual process that must be constantly monitored by staff, as this can very quickly lead to a conical winding roll, which can lead to serious winding errors.
- the object of the invention is to provide an improved and more economical method and a winding machine of the type mentioned at the outset, which makes it possible to advantageously reduce at least some of the air inclusions wrapped in the winding roll during the winding process.
- a winding gap is formed and a line force is generated in this gap by means of at least two pressing devices.
- the line force generated by at least two pressing devices is controlled/regulated in an oscillating manner.
- the line force is alternately raised and lowered relative to an average value, and the line force always remains positive with respect to the carrier drum and the tambour.
- the line force is usually kept constant throughout the entire winding process and often also in the transverse direction.
- the line force in the winding gap results from a temporal line force curve on both sides in the transverse direction of the carrier drum and/or the spool; one side is usually referred to as the leading side and the other side as the driving side.
- the line force curve of the leading side or the driving side is generated by at least one associated pressing device and is equivalent to the pressing force curve through the respective pressing devices on the respective side.
- a line force curve means that the force resulting from/introduced by a pressing device can be changed over time and/or kept constant over time during the winding process.
- the period for the oscillating control of the line force can advantageously be applied over the entire winding process or also advantageously only over a certain period of time, for example the oscillating control is only activated up to 300 seconds after the start and/or deactivated up to 300 seconds before the end of the winding. This is particularly advantageous for different material webs that cannot be easily transferred.
- the oscillating control of the line force changes the contact pressure of the pressing devices and the bearings of the carrier drum and the bearings of the winding roll or the spool remain essentially fixed in their position due to the oscillation.
- the position of the bearing itself is movable, in particular displaceable, in order to apply the oscillation on top of the existing winding types and controls of the type specified.
- the process can be fully integrated into the automatically controlled winding process and the method can be advantageously used on all winding machines with at least one pressing device as an overlay to the existing control algorithms and can therefore also be used as a modernization solution for older winding machines.
- the at least one pressing device comprises at least one actuating element, preferably a pressure-controlled or an electromechanical actuator.
- the actuator can be, for example, a hydraulic or pneumatic pressure cylinder or a spindle lifting gear, which are connected to at least one linear guide or a pivoting lever of the bearing of the carrier drum and/or the bearing of the spool.
- the reel and thus the winding roll to be formed thereon are pressed against the carrier drum via the at least one pressing device essentially during the entire winding structure and the reel is guided during essentially the entire winding structure such that the reel and the carrier drum form a winding gap and generate a line force in this.
- the carrier drum and the winding roll or spool are controlled such that the carrier drum and the winding roll are in contact for substantially the entire duration of the winding process.
- the oscillating line force is controlled in an oscillating manner over an entire period of time while the winding gap is formed between the carrier drum and the winding roll, in particular when winding the first paper layers onto the reel.
- the controlled oscillating line force can dampen vibrations in the winding machine.
- the pressure devices which work continuously and change in force amplitude, prevent the pressure device from reaching a stationary operating point by allowing existing vibrations in the winding machine to oscillate.
- the oscillating line force curve is controlled in an oscillating manner only after the first layers of paper have been wound onto the reel, in particular after a period of up to 300 seconds after the first contact between the carrier drum and the winding roll has been made. During the period of up to 300 seconds, the line force is kept constant.
- the line force is controlled in an oscillating manner until the end of the winding process onto the reel, in particular up to 300 seconds before the end of the winding process. In the period up to 300 seconds before the end of the winding process, the line force is controlled constantly or no line force is generated any more.
- the line force is controlled via at least one pressing device which acts on the carrier drum.
- the oscillating line force control can advantageously begin from the first contact of the reel which is to be wound into a winding roll by using the at least one pressing device of the carrier drum to control the oscillating line force.
- the line force is controlled by at least one pressing device which acts on the drum.
- the oscillating line force can advantageously also be controlled by the pressing devices on the drum. It is also advantageously conceivable to use the pressing device of the carrier drum and the pressing device of the drum to jointly generate the desired oscillating line force. This means that higher pressing pressures are conceivable than with just one pressing device, or alternatively smaller and more cost-effectively dimensioned pressing devices can be provided.
- the control by means of a carrier drum has the advantage that overall less mass has to be shifted compared to control with the tambour and thus a more precise and faster control is possible.
- the line force generated in the winding gap is on average less than or equal to 10 kN/m, in particular less than or equal to 6 kN/m, which is advantageously selected for heavy and thick paper webs depending on the winding parameters and is particularly preferably selected for the higher-quality coated paper webs to be less than or equal to 3.5 kN/m and greater than or equal to 1.5 kN/m.
- the line force on the guide side and the drive side of the winding gap is controlled separately.
- the carrier drum and/or the tambour have at least two pressing devices each for the separately controllable line force on the guide side and the line force on the drive side; this can result in significantly increased ventilation of the wrapped air between the paper layers.
- the oscillating line force on the driver side and the drive side are each controlled by a differently set mean value.
- a conical winding can be avoided by setting the mean values differently.
- the oscillating line force on the drive side is controlled with respect to the driver side with a phase offset or a phase shift between 0 and 180°, in particular essentially 0°, in particular preferably essentially 180°.
- a phase shift of essentially 0° is equivalent to an in-phase oscillation of the line force on the driver side and the line force on the drive side, which means that the maxima and minima of the curves coincide with one another.
- a phase shifted by essentially 180° means that the line force on the drive side is controlled in antiphase to the line force on the driver side and the maxima of one curve coincide with the minima of the other curve.
- the oscillating line force is controlled with a phase running time between 10 and 300 seconds, in particular substantially 60 seconds.
- the phase running time will depend on the material web speed, the width of the material web and a parameter defining the operating state of the winding roll.
- the phase running time can advantageously be dependent on the Winding time, the number of wound paper layers of the winding roll on the reel or the speed of the reel can be controlled.
- phase run time of the oscillating line force is controlled depending on the winding time of the winding roll. This is preferably controlled with an increasing phase run time as the winding time increases.
- the phase run time is used as a control variable depending on the winding time that has elapsed since the beginning of winding the material web as a winding roll onto the reel.
- the phase run time is chosen to be longer in order to achieve sufficient ventilation in the outer layers of paper.
- the winding time begins with the first contact between the material web and the new reel and ends with the end of the material web on the fully wound winding roll.
- phase running time of the oscillating line force on the driver side and the phase running time of the oscillating line force on the drive side are controlled essentially identically.
- the oscillating line force is controlled with a force amplitude between +/-0.1 kN and +/-1 kN, in particular between +/-0.4 kN and +/-0.6 kN.
- the oscillating line force is controlled with a periodic oscillation form, in particular a sinusoidal form or a triangular form.
- a sinusoidal oscillation has a more continuous course and is advantageous for even better winding results.
- At least one sensor determines a characteristic value of the line force in the winding gap and this line force is controlled by at least one of the pressing devices.
- the characteristic values of the line force can be the mean value of the line force, the line force curve across the transverse direction of the material web, the vibration parameters amplitude, phase transit time, phase shift and higher-level vibrations.
- Possible sensors include sensors that can measure force, distance or acceleration.
- the measurement data of at least one sensor can advantageously be integrated directly and/or indirectly into the control/regulation of the oscillating line force and the higher-level control of the winding machine and the process. Furthermore, the measurement data allow fully automatic control of the oscillating line force, from automatic switching on and off to the automatic selection of the characteristic parameters of the oscillating line force.
- the oscillating line force can also be used advantageously when the speed of the reel spool coincides with the speed of the carrier drum or a multiple of the speed of the carrier drum in a so-called resonance range.
- the tendency of oscillation or increased vibrations in resonance ranges with negative effects on the winding results of the finished wound roll can thus be partially avoided or reduced.
- Such advantageous use of the method is conceivable with and without permanently installed sensors, since in the case without permanently installed sensors the relevant natural frequencies of the structure can be recorded and incorporated into the control system.
- the device has at least two Comprising pressing devices which act on the carrier drum and/or the spool, and wherein the at least two pressing devices are suitable for generating the line force and for being controlled/regulated in an oscillating manner about a set mean value, in particular for carrying out the method according to one of the preceding claims.
- At least one sensor for determining at least one characteristic value of the line force in the winding gap is attached to the winding machine, in particular the carrier drum and/or its attachments such as bearings and holders, and the at least one sensor is integrated for controlling the oscillating line force.
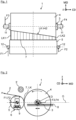
- Figure 1 to 6 refer to a common coordinate system, where MD indicates the machine direction or the main direction of movement of the material web 2, CD indicates the transverse direction of the material web or the machine and z indicates the z-orientation.
- the time t2 is in Figure 7a in the diagram of the line force LK over time t (line force curve).
- the winding roll 4 and the carrier drum 5 are in contact with each other and form a winding gap 7.
- the at least two pressing devices F1, F2, F3, F4 are suitable for generating a line force LK in the winding gap 7 via the bearing of the carrier drum 12 and the bearing of the reel 11, which line force runs essentially in the transverse direction CD.
- Four pressing devices F1, F2, F3, F4 are shown as an example, but only two pressing devices F1, F2 or F3, F4 can also be used.
- the pressing device on the driver side F1 of the carrier drum 5 generates a greater contact pressure than the pressing device on the drive side F2 of the carrier drum 5 on the bearings of the carrier drum 12 and/or the pressing device on the driver side F3 of the drum 3, 3 ⁇ generates a greater contact pressure than the pressing device on the drive side F4 of the drum 3, 3 ⁇ on the bearings of the drum 11.
- the line force on the guide side LK1 can be generated additionally or solely by the pressing device F1 and/or F3 on the guide side.
- the line force on the drive side LK2 can be generated additionally or solely by the pressing device F2 and/or F4 on the drive side.
- the aim is always to achieve a positive minimum value of the line force in the winding gap.
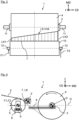
- Figure 2 shows a side view of the winding machine 1 in an exemplary embodiment during the winding process.
- the material web 2 to be wound is guided over the carrier drum 5 rotating in the direction of the arrow to the winding roll 4 rotating in the direction of the arrow.
- the wound material web 2 is wound in numerous material layers, depending on the material web thickness, onto the winding roll 4 to a desired winding roll diameter D.
- the winding roll 4 and the carrier drum 5 are in contact with each other and form the winding gap 7.
- the line force LK between the carrier drum 5 and the winding roll 4 is generated by at least two pressing devices F1, F2, F3, F4.
- the nature of the surface of the carrier drum 6 is another possible parameter with which the The winding result of the finished winding roll 4 can be influenced.
- the nature of the surface of the carrier drum 6 can, for example, be designed with a special soft, flexible coating made of a soft metallic material or a rubberized surface in order not to damage sensitive material webs 2 and at the same time to obtain good winding results.
- the carrier drum 5 and the winding roll 4 are both driven by a drive and divide the driving force between themselves depending on the operating state of the control system, but an alternative embodiment is also conceivable in which only the carrier drum 5 is driven by a drive or the winding roll 4 is driven by a drive.
- the carrier drum 5 and the winding roller 4 are in the Figure 2
- both are mounted so that they can be moved translationally in the direction indicated by the double arrow, and the carrier drum 5 is moved along the guide rail 9 of the carrier drum and the winding roll 4 or the spool 3, 3' is moved along the guide rail 8 of the spool.
- the carrier drum is mounted stationary on both sides in the bearing of the carrier drum ("Poperoller principle").
- the centers of rotation of the carrier drum 5 and the winding roll 4 lie in a common plane G in this exemplary embodiment, but in an alternative embodiment it is also conceivable that the carrier drum 5 is located above or below the plane G and is also in contact with the winding roll 4 in this position during the winding process.
- An oscillating line force LK is generated in the winding gap 7 regardless of the position of the centers of rotation.
- a still empty reel 3' is in waiting position for the takeover of the material web 2 after reaching the desired diameter D of the winding roll 4 or after completion of the winding roll 4.
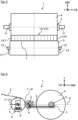
- the time is in Figure 7a in the diagram of the line force LK over time t (line force curve).
- the larger line force on the drive side LK2 is generated solely by the pressing device F2 of the carrier drum 5 in the winding gap 7.
- the pressing device on the opposite guide side F1 of the carrier drum generates a lower line force on the guide side LK1 in the winding gap 7.
- Figure 4 shows one of the Figure 2 corresponding side view of the winding machine 1 in an exemplary embodiment towards the end of the winding process of a fully wound winding roll 4 and the transfer of the material web 2 to the new spool 3 ⁇ .
- the new spool 3 ⁇ is brought up to speed by a drive and slowly moved in the direction of the carrier drum 5 before the material web 2 is transferred from the fully wound winding roll 4 to the new spool 3' shortly thereafter, the normally used separating, gluing and transfer devices (not shown here) are used.
- the new spool 3' forms a new winding gap 7 with the carrier drum 5 and an oscillating line force is generated by the pressing devices F1, F2.
- the new spool 3 ⁇ can be driven by a separate drive directly assigned to the new spool and/or can be driven indirectly via the carrier drum 5 in the initial area of the winding roll 4.
- the time is in Figure 7a in the diagram of the line force LK over time t (line force curve).
- the pressing device of the guide side F1 of the carrier drum 5 and the pressing device of the drive side F2 of the carrier drum 5 generate a contact pressure that is essentially the same in this exemplary embodiment and thus a substantially constant line force LK in the transverse direction CD in the winding gap 7 or, in other words, a spatial line force curve LK in the transverse direction CD in the winding gap 7 at this time.
- Figure 6 shows one of the Figure 2 corresponding side view of the winding machine 1 in an exemplary embodiment at the beginning of the winding process on a new drum 3' or shortly after transfer and end of the winding process on the old drum 3.
- the old drum 3 with the fully wound winding roll 4 is at a standstill without rotation and translationally displaced at the end of the guide rail of the drum 8 or at the transfer point to the next machine section, not shown here.
- the winding of the new winding roll 4 on the new drum 3 ⁇ has begun and the drum 3' is driven directly by its own drive or indirectly by the carrier drum 5.
- the control of the oscillating line force on the guide side LK1 and the drive side LK2 can take place from the first wound material web layer on the drum 3 ⁇ by appropriate control of at least one pressing device F1, F2.
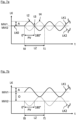
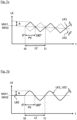
- FIGS. 7a to 7e show diagrams with different, interchangeable or replaceable temporal line force curves on the driver side LK1 and the drive side LK2 with the respective corresponding temporal mean values MW1, MW2.
- Figure 7a shows in a diagram the oscillating line force LK plotted against time t and a sinusoidal curve in an exemplary
- the line force LK is set to an average value MW1, MW2 depending on the material properties of the material web 2 to be wound.
- the mean value MW1 is set to be the same as the mean value MW2 and is kept constant over time t.
- the line force is usually kept essentially constant over the winding process, as indicated in the line force curve LK0.
- the exemplary embodiment according to the invention begins at time t0, whereby the line force on the driver side of the machine LK1 is increased and at the same time the line force on the drive side of the machine LK2 is reduced.
- the temporal line force curves LK1 and LK2 are defined by a predetermined oscillation form corresponding to a sine curve
- the parameters to be set are the temporal average MW1, MW2 of the line force LK1, LK2, the force amplitude A up to which the line force LK1, LK2 is increased or reduced, the phase running time PZ for one cycle, whereby the phase running time PZ results from the difference between the times t1 and t0, and the phase offset PV of the line force on the drive side LK2 to the line force on the driver side LK1.
- phase offset PV can be varied in the range from 0 to 180°, in the advantageous line force curve shown as an example, a phase offset PV corresponding essentially to 180° is set, which corresponds to an anti-phase oscillation of line force LK2 to line force LK1.
- phase delay time PZ is selected to be essentially identical for both curves.
- force amplitude A for line force LK1 and LK2 is set to be essentially identical.
- the Figure 7a further shows the times t2, t3 and t4 as examples to which points in time in the previous Figures 1 , 3 and 5 Reference is made to the time t2 and t4.
- the time t2 and t4 are characterized by the maximum line force difference between the driver side LK1 and the drive side LK2.
- the time t2 is characterized by a maximum in the line force curve on the driver side LK1 and a minimum in the line force curve on the drive side LK2.
- the time t4 is characterized by a maximum in the line force curve on the drive side LK2 and a minimum in the line force curve on the driver side LK1.
- the time t3 represents the passage of the line force curves LK1, LK2 through the mean value MW1, MW2.
- Figure 7b shows an alternative exemplary embodiment of the Figure 7a Oscillating line force curves over time shown in Figure 7b
- the curves shown show oscillating line force curves on the driver side LK1 and the drive side LK2 with identical vibration parameters as in Figure 7a , but differ in Figure 7b the mean values MW1 for the oscillating line force LK1 and the mean value MW2 for the oscillating line force on the drive side LK2 by a constant offset O.
- Such a setting can be used advantageously to press one side of the winding roll 4 with a higher line force; in the embodiment shown, ventilation to the drive side (corresponding to LK2) is preferred; conical winding results can also be improved in this way.
- the mean values MW1, MW2 can be given a temporally variable course over the duration of the winding process or the time t or the diameter D of the winding roll 4; in this case, a converging or diverging temporal course of the mean values MW1, MW2 can advantageously be set to one another in order to positively influence the winding result of the winding roll 4.
- Figure 7c shows another alternative exemplary embodiment of the Figure 7a
- the line force curves shown over time are shown in Figure 7c
- the curves shown show a triangular waveform instead of a sinusoidal waveform in Figure 7a , which can also be used advantageously with older, less complex control systems.
- Figure 7c also shows another conceivable embodiment for controlling the mean values MW1, MW2 of the oscillating line force curves LK1, LK2 over time.
- the mean values MW1, MW2 are set with a time-varying curve over the duration of the winding process or the elapsed time t or the increasing diameter D of the winding roll 4 or with an increasing number of wound paper layers.
- the time-varying mean values MW1, MW2 are given a decreasing, in particular linear, curve as an example in this figure.
- Figure 7d shows a further, alternative and exemplary embodiment of the Figure 7a
- the line force curves shown over time are shown in Figure 7d
- the curves shown show an in-phase curve, ie with a phase offset PV of essentially 0°, of the oscillating line force on the driver side LK1 and drive side LK2.
- the advantages of the embodiment according to the invention are also apparent when the at least two pressure devices are selected to be in phase.
- only one controllable pressure device can be used instead of at least two controllable pressure devices F1, F2, F3, F4.
- This one controllable pressure device acts evenly on both bearings (drive side LK1 and drive side LK2) of the carrier drum 12 or both bearings of the spool 11 and is thus Figure 1 , 3 or 5 not shown, arrangement.
- the controllable pressing device is arranged centrally in relation to the extension of the carrier drum 5 or the spool 4 in the transverse direction CD and has a rigid connection between the pressing device F1, F2 or F3, F4, which cannot be controlled in this embodiment.
- this oscillating control can be used advantageously for older winding machines with only one pressing device, which acts on the driver side and the drive side simultaneously.
- At least two independently adjustable/controllable pressing devices must be used on the carrier drum F1, F2 and/or the spool F3, F4.
- Figure 7e shows a further, alternative and exemplary embodiment of the Figure 7b shown line force curves over time t. Only one pressure device on the driver side F1, F3 or drive side F2, F4 is controlled in an oscillating manner.
- a constant line force is advantageously set on one side and an oscillating line force on the other side, for example in the alternative embodiment in Figure 7e a line force curve that oscillates over time around a mean value MW1 on the driver side LK1 and a constant line force curve on the drive side LK2.
- the line force curve on the driver side LK1 can be kept constant and the line force curve on the drive side LK2 can be controlled in an oscillating manner.
- the exemplary line force curves shown on the driver side can also be set or controlled on the drive side and the line force curves shown on the drive side can also be set or controlled on the driver side and combined with each other.
- a line force curve means that the line force can be changed over time and/or kept constant over time during the winding process, as for example in Fig. 7e , LK2 shown.
Landscapes
- Winding Of Webs (AREA)
- Replacement Of Web Rolls (AREA)
Description
- Die Erfindung betrifft ein Verfahren zum Aufwickeln einer Materialbahn, insbesondere Papier-, Karton- oder Tissuebahn, auf einen Tambour, bei dem die Materialbahn dem Tambour über eine Tragtrommel zugeführt und zwischen der Tragtrommel und dem Tambour oder der darauf zu bildenden Wickelrolle ein Wickelspaltbildet, und in diesem mit mindestens einer Anpresseinrichtung eine Linienkraft erzeugt wird.
- Die Erfindung betrifft ebenso eine Wickelmaschine zur Durchführung des erfindungsgemäßen Verfahrens.
- Wickelmaschinen der zuvor genannten Art sind beispielsweise aus den Druckschriften
DE 198 22 261 A1 ,DE 198 52 257 A1 ,DE 199 39 506 A1 ,WO 98/52858 EP 0 483 092 B1 undEP 1 414 726 B1 bekannt. - Im Dokument
EP0959032 A1, Voith Patent GmbH, (03.04.1999) , wird die vorteilhafte Ausführung eines Verfahrens und einer Wickelvorrichtung zum Aufwickeln einer Materialbahn beschrieben, zum Ausgleich von Unregelmäßigkeiten, wie beispielsweise unterschiedlichen Dickenprofilen, der Materialbahn. Dies wird dadurch gelöst indem der Tambour und/oder die Tragtrommel bezüglich der Maschinenlaufrichtung zyklisch schräggestellt und dadurch in der entstehenden Wickelrolle eine Axial-Changierung der Materialbahn erzeugt wird. Durch dieses Oszillieren der Positionen, bei konstanter Linienkraft, werden erfolgreich Dickenunterschiede im Querprofil der Materialbahnen in der fertigen Wickelrolle ausgeglichen. Dabei ist die Verteilung der Linienkraft im Wickelspalt üblicherweise konstant. - Im Dokument
EP1414726 A1, Voith Patent GmbH, (19.07.2002 ), wird die vorteilhafte Ausführung eines Verfahrens und einer Wickelvorrichtung zum kontinuierlichen Aufwickeln einer Materialbahn beschrieben zur vorteilhaften Erzeugung einer Linienkraft mit elektromechanischen Anpresseinrichtungen zur Reduktion von Systemschwingungen im Vergleich zu hydraulischen oder pneumatischen Anpresseinrichtungen. - Bei modernen Wickelkonzepten werden Anpresseinrichtungen an den Tragtrommeln und an den Tambouren (Wickelrollen) eingesetzt, die hydraulische oder pneumatische Anpresseinheiten aufweisen. Die verwendeten Anpresseinheiten neigen insbesondere bei bestimmten Betriebszuständen zur Erzeugung von Systemschwingungen, die sich negativ auf die erreichbaren Wickelqualitäten auswirken. Weiterhin kann beim Einsatz dieser Art von Anpresseinrichtungen nicht immer sichergestellt werden, dass aufgrund von Unebenheiten in der Oberflächenkontur der Wickelrolle einerseits eine genaue Regelung/Steuerung des Verlaufs der Linienkraft zwischen Tragtrommel und Wickelrolle möglich ist und andererseits keine Lufteinschüsse zwischen den einzelnen Lagen der Wickelrolle entstehen.
- Im Dokument
EP1458639 A1, Voith Patent GmbH, (21.11.2002 ), wird die vorteilhafte Ausführung für die Erzielung eines optimalen Linienkraftverlaufs beschrieben, welcher durch die Ausführung der Lagerung der Tragtrommel erreicht wird, welche zwar axial innerhalb, aber von der Lagerung des Primärarms unabhängig ausgeführt ist. - Nachteilig hat sich, insbesondere bei sehr dichten, zumindest wenig Luftdurchlässigen, Materialbahnen und/oder hohen Materialbahngeschwindigkeiten gezeigt, dass die mit der Materialbahn mitgeführte Luft zumindest teilweise mit eingewickelt wird und es somit zu Lufteinschlüssen zwischen den Papierlagen der Wickelrolle kommen kann. Die Lufteinschlüsse können somit zu Wickelfehlern wie Falten, Aufplatzern oder Glanzstellen in den fertig gewickelten Wickelrollen der Materialbahnen führen. Wickelfehler werden üblicherweise durch die Wickelparameter der Wickelmaschine wie Linienkraft, Bahnzug und auch der Umfangskraft der Wickelrolle beeinflusst.
- Unter sehr dichten, zumindest wenig Luft durchlässigen Materialbahnen werden insbesondere Papier- oder Kartonbahnen verstanden, welche beispielsweise den Papierparametern von beschichteten Hochglanzpapieren, satinierten oder kalandrierten Papieren, Papieren mit Flächengewichten größer 100g/m2, Kartonpapieren oder Testlinern entsprechen.
- Üblicherweise wird beim vermehrten Auftreten von Wickelfehlern eine Erneuerung oder ein Wechsel der verbauten Komponenten in der Wickelmaschine vorgenommen. Beispielsweise wird durch den Einsatz von gummierten oder speziell oberflächenbeschichteten Tragtrommeln und/oder den Einsatz von fein regelbaren Zentrumswicklern die Wickelfehlerneigung reduziert. Ein Austausch zu höherwertigen und neuen Komponenten ist zeit- und kostenintensiv und in vielen Anwendungsfällen übersteigen danach die Möglichkeiten der Wickelmaschine den wirklich notwendigen Bedarf des Wickelmaschinenbetreibers.
- Auch wird eine händische sogenannte Randkorrektur der Linienkraft angewendet, welche unterschiedliche Linienkräfte an den Rändern konstant beaufschlagt, um ein Herauswandern der Luftblasen innerhalb der Papierlagen zu begünstigen, dies ist jedoch ein manueller Prozess der ständig von Personal überwacht werden muss, da es dadurch sehr schnell zu einer konischen Wickelrolle kommen kann, was zu schwerwiegenden Wickelfehlern führen kann.
- Die Aufgabe der Erfindung ist es, ein verbessertes und wirtschaftlicheres Verfahren sowie eine Wickelmaschine der eingangs genannten Art anzugeben, welche es ermöglicht zumindest einen Teil von in die Wickelrolle mit eingewickelte Lufteinschlüsse vorteilhaft während des Wickelvorganges zu reduzieren.
- Die Aufgabe wird erfindungsgemäß durch eine Ausführung entsprechend den unabhängigen Ansprüchen gelöst. Weitere vorteilhafte Ausführungsformen der vorliegenden Erfindung finden sich in den Unteransprüchen.
- Dabei wird im Verfahren zum Aufwickeln einer Materialbahn, insbesondere Papier-, Karton- oder Tissuebahn, auf einen Tambour, bei dem die Materialbahn dem Tambour über eine Tragtrommel zugeführt und zwischen der Tragtrommel und dem Tambour oder der darauf zu bildenden Wickelrolle ein Wickelspalt gebildet und in diesem mit mindestens zwei Anpresseinrichtungen eine Linienkraft erzeugt.
- Erfindungsgemäß wird die durch mindestens zwei Anpresseinrichtungen erzeugte Linienkraft oszillierend gesteuert/geregelt.
- Dies bedeutet, dass die im Wickelspalt erzeugte Linienkraft in Querrichtung um einen Mittelwert über der Zeit, bzw. dem Zeitverlauf, oder anders ausgedrückt, der Dauer des gesamten oder eines Teils des Aufwickelvorgangs, oszillierend gesteuert/geregelt wird.
- Die Linienkraft wird dazu bezogen auf einen Mittelwert abwechselnd angehoben und abgesenkt, die Linienkraft bleibt dabei immer positiv, bzgl. der Tragtrommel und dem Tambour. Üblicherweise wird über die gesamte Dauer des Aufwickelvorgangs und oft auch in Querrichtung die Linienkraft konstant gehalten.
- Die Linienkraft im Wickelspalt resultiert dabei durch je einen zeitlichen Linienkraftverlauf auf beiden Seiten in Querrichtung der Tragtrommel und/oder des Tambours, üblicherweise wird eine Seite als Führerseite und die andere Seite als Triebseite bezeichnet. Der Linienkraftverlauf der Führerseite oder der Triebseite wird dabei durch die mindestens eine zugeordnete Anpresseinrichtung erzeugt und ist äquivalent mit dem Anpresskraftverlauf durch die jeweiligen Anpresseinrichtungen auf der jeweiligen Seite.
- Unter einem Linienkraftverlauf wird verstanden, dass die durch eine Anpresseinrichtung resultierende/eingeleitete Kraft über den Wickelvorgang zeitlich verändert und/oder zeitlich konstant gehalten werden kann.
- Vorteilhafterweise stellt sich dadurch eine bessere Entlüftung der eingeschlossenen Luft zwischen den einzelnen Papierlagen ein und die daraus resultierenden Wickelfehler können deutlich reduziert werden. Auch kann das Oszillieren der Linienkraft auch die Bildung von konischen Wickelrollen reduzieren und durch die oszillierende Steuerung ein verbesserter Wickelaufbau hinsichtlich einer höheren Wickelhärte einstellen.
- Der Zeitraum für die oszillierende Steuerung der Linienkraft kann vorteilhafterweise über den gesamten Aufwickelvorgang angewendet werden oder auch vorteilhafterweise nur über einen bestimmten Zeitraum, beispielsweise wird die oszillierende Steuerung erst, bis zu 300 Sekunden, nach Beginn aktiviert und/oder bis zu 300 Sekunden vor Ende der Aufwicklung deaktiviert. Dies zeigt sich insbesondere vorteilhaft bei unterschiedlichen Materialbahnen, welche nicht gut überführt werden können.
- Durch die oszillierende Regelung der Linienkraft werden die Anpresseinrichtungen in ihrem Anpressdruck verändert und die Lagerungen der Tragtrommel und die Lagerung der Wickelrolle oder des Tambours bleiben durch das Oszillieren im Wesentlichen in ihrer Position ortsfest. Die Position der Lagerung selbst ist beweglich, insbesondere verschiebbar, gelagert, um das Oszillieren aufgesetzt auf die existierenden Aufwicklungsarten und Steuerungen der angegebenen Art anzuwenden.
- Weiterhin kann der Prozess in den automatisch gesteuerten Wickelprozess vollständig integriert werden und ein vorteilhafter Einsatz des Verfahrens kann über alle Wickelmaschinen mit mindestens einer Anpresseinrichtung als Überlagerung zu den bisher bestehenden Regelungsalgorithmen durchgeführt werden und ist somit auch als Modernisierungslösung für ältere Wickelmaschinen einsetzbar.
- In einer alternativen Ausführungsform umfasst die mindestens eine Anpresseinrichtung mindestens ein Stellelement, vorzugsweise einen druckgesteuerten oder einen elektromechanischen Aktuator. Der Aktuator kann beispielsweise ein hydraulischer oder pneumatischer Druckzylinder oder ein Spindelhubgetriebe sein, diese stehen in Verbindung mit mindestens je einer Linearführung oder einem Schwenkhebel der Lagerung der Tragtrommel und/oder der Lagerung des Tambours.
- In einer alternativen Ausführungsform wird der Tambour und damit die darauf zu bildende Wickelrolle im Wesentlichen während des gesamten Wickelaufbaus über die mindestens eine Anpresseinrichtung an die Tragtrommel angepresst und der Tambour während des im Wesentlichen gesamten Wickelaufbaus so geführt wird, dass der Tambour und die Tragtrommel einen Wickelspalt bilden und in diesem eine Linienkraft erzeugen.
- In einer weiteren alternativen Ausführungsform werden die Tragtrommel und die Wickelrolle oder der Tambour so gesteuert, dass die Tragtrommel und die Wickelrolle über im Wesentlichen die Dauer des gesamten Aufwickelvorgangs in Kontakt stehen.
- In einer weiteren alternativen Ausführungsform wird die oszillierende Linienkraft über eine gesamte Zeitdauer, während der Wickelspalt zwischen der Tragtrommel und der Wickelrolle gebildet ist, insbesondere beim Wickeln der ersten Papierlagen auf den Tambour oszillierend gesteuert.
- Vorteilhafterweise kann sich durch die gesteuerte oszillierende Linienkraft eine Schwingungsdämpfung in der Wickelmaschine einstellen. Die dauerhaft arbeitenden und sich in der Kraftamplitude ändernden Anpresseinrichtungen verhindern einen stationären Betriebspunkt der Anpresseinrichtung, indem sich in der Wickelmaschine vorhandene Vibrationen aufschwingen können.
- In einer weiteren alternativen Ausführungsform wird der oszillierende Linienkraftverlauf erst nach den ersten gewickelten Papierlagen auf den Tambour, insbesondere nach einer Zeitdauer bis zu 300 Sekunden nach Herstellung des ersten Kontakts von Tragtrommel und Wickelrolle oszillierend gesteuert. In der Zeitdauer bis zu 300 Sekunden wird die Linienkraft konstant gehalten.
- In einer weiteren alternativen Ausführungsform wird die Linienkraft bis zum Ende des Aufwickelvorgangs auf den Tambour, insbesondere bis zu 300 Sekunden vor Ende des Wickelvorganges oszillierend gesteuert. In der Zeitdauer bis zu 300 Sekunden vor Ende des Aufwickelvorgang wird die Linienkraft konstant gesteuert oder es wird keine Linienkraft mehr erzeugt.
- In einer weiteren alternativen Ausführungsform wird die Linienkraft über mindestens eine Anpresseinrichtung, welche an der Tragtrommel wirkt, gesteuert. Vorteilhafterweise kann mit der oszillierenden Linienkraft Steuerung ab dem ersten Kontakt des Tambours, welcher zur Wickelrolle gewickelt werden soll, begonnen werden, indem die mindestens eine Anpresseinrichtung der Tragtrommel zur Steuerung der oszillierenden Linienkraft verwendet wird.
- In einer weiteren alternativen Ausführungsform wird die Linienkraft über mindestens eine Anpresseinrichtung, welche an dem Tambour wirkt, gesteuert. Vorteilhafterweise kann die oszillierende Linienkraft Steuerung auch durch die Anpresseinrichtungen am Tambour vorgenommen werden, es ist auch vorteilhafterweise denkbar die Anpresseinrichtung der Tragtrommel und die Anpresseinrichtung des Tambours zur gemeinsamen Erzeugung der gewünschten oszillierenden Linienkraft einzusetzen, es sind damit höhere Anpressdrücke als mit nur einer Anpresseinrichtung denkbar oder alternativ können kleinere und kostengünstigere dimensionierte Anpresseinrichtungen vorgesehen werden.
- Die Steuerung mittels Tragtrommel den Vorteil besitzt, dass insgesamt weniger Masse verlagert werden muss im Vergleich zur Steuerung mit dem Tambour und somit eine genauere und schnellere Steuerung möglich ist.
- In einer weiteren alternativen Ausführungsform wird unter wickeltechnischen Aspekten im Hinblick auf die erzielbare Wickelergebnisse vorgeschlagen, dass die im Wickelspalt erzeugte Linienkraft im Mittelwert kleiner oder gleich 10 kN/m liegt, insbesondere kleiner oder gleich 6 kN/m was vorteilhafterweise bei schweren und dicken Papierbahnen in Abhängigkeit der Wickelparameter gewählt wird und insbesondere vorzugsweise bei den höherwertigen beschichteten Papierbahnen kleiner oder gleich 3,5 kN/m und größer oder gleich 1,5 kN/m gewählt wird.
- In einer weiteren alternativen Ausführungsform wird die Linienkraft auf der Führerseite und der Triebseite des Wickelspaltes getrennt voneinander gesteuert.
- Vorteilhafterweise verfügen für die getrennt voneinander steuerbare Linienkraft auf der Führerseite und die Linienkraft auf der Triebseite die Tragtrommel und/oder der Tambour über mindestens je zwei Anpresseinrichtungen, dies kann eine deutlich erhöhte Entlüftung der eingewickelten Luft zwischen den Papierlagen bewirken.
- Es wird also für einen asymmetrischen Verlauf der Linienkraft im Wickelspalt gesorgt, wobei insbesondere die Linienkraft auf der Führerseite, von der auf der Triebseite unterschiedlich sein kann.
- In einer weiteren alternativen Ausführungsform werden die oszillierende Linienkraft auf der Führerseite und der Triebseite um je einen unterschiedlich eingestellten Mittelwert gesteuert.
- Vorteilhafterweise kann mit einer unterschiedlichen Einstellung der Mittelwerte eine konische Wicklung vermieden werden.
- In einer weiteren alternativen Ausführungsform wird die oszillierende Linienkraft auf der Triebseite bezogen auf die Führerseite mit einen Phasenversatz oder einer Phasenverschiebung zwischen 0 und 180°, insbesondere im Wesentlichen 0°, insbesondere vorzugsweise im Wesentlichen 180° gesteuert. Dabei ist eine im Wesentlichen 0° Phasenverschiebung gleichbedeutend mit einer phasengleichen Schwingung der Linienkraft auf der Führerseite und der Linienkraft auf der Triebseite, dies bedeutet, dass die Maxima und Minima der Kurven miteinander zusammenfallen. Eine im Wesentlichen 180° verschobene Phase bedeutet die Linienkraft der Triebseite wird gegenphasig zur Linienkraft der Führerseite gesteuert und die Maxima der einen Kurve fallen mit den Minima der anderen Kurve zusammen.
- In einer weiteren alternativen Ausführungsform wird die oszillierende Linienkraft mit einer Phasenlaufzeit zwischen 10 und 300 Sekunden, insbesondere im Wesentlichen 60 Sekunden gesteuert.
- Vorteilhafterweise wird die Phasenlaufzeit von der Materialbahngeschwindigkeit, der Breite der Materialbahn und einen den Betriebszustand der Wickelrolle definierenden Parametes sein, dabei kann die Phasenlaufzeit vorteilhafterweise abhängig von der Wickelzeit, der Anzahl der gewickelten Papierlagen der Wickelrolle auf den Tambour oder der Drehzahl des Tambours gesteuert angepasst werden.
- In einer weiteren alternativen Ausführungsform wird die Phasenlaufzeit der oszillierenden Linienkraft abhängig von der Wickelzeit der Wickelrolle gesteuert. Dies wird vorzugsweise mit steigender Wickelzeit mit einer ansteigenden Phasenlaufzeit gesteuert.
- Vorteilhafterweise wird die Phasenlaufzeit in Abhängigkeit der verstrichenen Wickelzeit seit Beginn der Aufwicklung der Materialbahn als Wickelrolle auf den Tambour als Regelgröße verwendet. Mit zunehmender Wickelzeit und somit auch zunehmenden Durchmesser wird die Phasenlaufzeit größer gewählt, um zu einer ausreichenden Entlüftung in den äußeren der Papierlagen zu erreichen. Die Wickelzeit beginnt zu laufen mit dem ersten Kontakt der Materialbahn und dem neuen Tambour und endet mit dem Ende der Materialbahn auf der fertig gewickelten Wickelrolle.
- In einer weiteren alternativen Ausführungsform wird die Phasenlaufzeit der oszillierenden Linienkraft auf Führerseite und die Phasenlaufzeit der oszillierenden Linienkraft auf Triebseite im Wesentlichen identisch gesteuert.
- In einer weiteren alternativen Ausführungsform wird die oszillierende Linienkraft mit einer Kraftamplitude zwischen +/-0,1 kN und +/-1kN, insbesondere zwischen +/-0,4kN und +/-0,6kN gesteuert.
- In einer weiteren alternativen Ausführungsform wird die oszillierende Linienkraft mit einer periodischen Schwingungsform, insbesondere einer Sinusform oder einer Dreiecksform gesteuert.
- Eine Sinusschwingung weist im Vergleich zu einer Dreiecksschwingung einen stetigen Verlauf auf und ist für noch bessere Wickelergebnisse vorteilhaft einzusetzen bei, es kann sich jedoch bei älteren Ausführungen einer Wickelmaschine als vorteilhaft erweisen, eine einfachere Schwingungsform zu nutzen.
- In einer weiteren alternativen Ausführungsform wird wenigstens ein Sensor eine kennzeichnende Größe der Linienkraft im Wickelspalt ermittelt und durch mindestens eine der Anpresseinrichtungen diese Linienkraft gesteuert.
- Die kennzeichnenden Größen der Linienkraft können sein, der Mittelwert der Linienkraft, der Linienkraftverlauf über die Querrichtung der Materialbahn, die Schwingungsparameter Amplitude, Phasenlaufzeit, Phasenverschiebung und übergeordnete auftretende Vibrationen.
- Als mögliche Sensoren sind denkbar, Sensoren die eine Kraft, einen Weg, eine Beschleunigung aufnehmen können.
- Die Messdaten des mindestens einen Sensors können vorteilhaft direkt und/oder indirekt in die Steuerung/Regelung der oszillierenden Linienkraft und der übergeordneten Steuerung der Wickelmaschine und des Verfahrens eingebunden werden. Weiterhin erlauben die Messdaten eine vollautomatische Steuerung der oszillierenden Linienkraft von der automatischen Zu- und Abschaltung bis hin zur automatischen Wahl der kennzeichnenden Parameter der oszillierenden Linienkraft.
- Vorteilhafterweise kann die oszillierende Linienkraft auch eingesetzt werden, wenn die Drehzahlen des Tambours mit der Drehzahl der Tragtrommel oder einem Vielfachen der Drehzahl der Tragtrommel in einem sog. Resonanzbereich zusammentreffen. Die in Resonanzbereichen vorhandene Neigung eines Aufschwingens oder erhöhten Vibrationen mit negativen Auswirkungen auf die Wickelergebnisse der fertig aufgewickelten Wickelrolle können dadurch teilweise vermieden oder reduziert werden. Eine solche vorteilhafte Nutzung des Verfahrens ist mit und ohne permanent installierte Sensoren denkbar, da im Fall ohne permanent installierte Sensoren die relevanten und Eigenfrequenzen der Konstruktion mit aufgenommen und in die Regelung eingesteuert werden können.
- Für die Wickelmaschine zum Aufwickeln einer Materialbahn, insbesondere Papier-, Karton- oder Tissuebahn, auf einen Tambour, bei der die Materialbahn dem Tambour über eine Tragtrommel zuführbar ist und zwischen der Tragtrommel und dem Tambour oder der darauf zu bildenden Wickelrolle ein Wickelspalt gebildet wird, um in diesem eine Linienkraft zu erzeugen, wobei die Vorrichtung mindestens zwei Anpresseinrichtungen umfasst, welche auf die Tragtrommel und/oder den Tambour wirken und wobei die mindestens zwei Anpresseinrichtung geeignet sind die Linienkraft zu erzeugen und um einen eingestellten Mittelwert oszillierend gesteuert/geregelt zu werden, insbesondere zur Durchführung des Verfahrens nach einem der vorhergehenden Ansprüche.
- In einer weiteren Ausführungsform der Wickelmaschine ist wenigstens ein Sensor für die Ermittlung mindestens einer kennzeichnenden Größe der Linienkraft im Wickelspalt an der Wickelmaschine, insbesondere der Tragtrommel und/oder deren Anbauteile wie Lagerung und Halter, angebracht ist und der mindestens eine Sensor ist zur Steuerung der oszillierenden Linienkraft eingebunden.
- Vorteilhafte Weiterbildungen des erfindungsgemäßen Verfahrens und der Wickelmaschine sind in den Unteransprüchen angegeben.
- Die Erfindung erstreckt sich ausdrücklich auch auf solche Ausführungsformen, welche nicht durch Merkmalskombinationen aus expliziten Rückbezügen der Ansprüche gegeben sind, womit die offenbarten Merkmale der Erfindung - soweit dies technisch sinnvoll ist- miteinander kombiniert sein können.
- Korrespondierende Elemente der Ausführungsbeispiele in den Figuren sind mit gleichen Bezugszeichen versehen. Die Funktionen solcher Elemente in den einzelnen Figuren entsprechen einander, sofern nichts anderes beschrieben ist und es nicht zu Widersprüchen führt. Auf eine wiederholte Beschreibung wird daher verzichtet.
- Es wird auch darauf hingewiesen, dass die sich unterscheidenden Merkmale der gezeigten Ausführungsbeispiele gegeneinander ausgetauscht und miteinander kombiniert werden können. Die Erfindung ist daher nicht auf die gezeigten Merkmalskombinationen der gezeigten Ausführungsbeispiele beschränkt.
- Weitere Merkmale und Vorteile der Erfindung ergeben sich aus der nachfolgenden Beschreibung bevorzugter Ausführungsbeispiele unter Bezugnahme auf die Zeichnungen.
- Im Folgenden wird die Erfindung anhand von Figuren erläutert. Die Figuren zeigen im Einzelnen:
- Fig.1
- Draufsicht Wickelmaschine mit Linienkraftverlauf zum Zeitpunkt t=t2
- Fig.2
- Seitenansicht Wickelmaschine während des Wickelvorgangs
- Fig.3
- Draufsicht Wickelmaschine mit Linienkraftverlauf zum Zeitpunkt t=t4
- Fig.4
- Seitenansicht Wickelmaschine am Ende des Wickelvorgangs
- Fig.5
- Draufsicht Wickelmaschine mit Linienkraftverlauf zum Zeitpunkt t=t3
- Fig.6
- Seitenansicht Wickelmaschine am Beginn des Wickelvorgangs
- Fig.7a
- Zeitverlauf der oszillierenden Linienkraft mit einem Phasenversatz 180°
- Fig.7b
- Zeitverlauf der oszillierenden Linienkraft mit unterschiedlichen Mittelwerten
- Fig.7c
- Zeitverlauf der oszillierenden Linienkraft mit einer Dreiecksschwingungsform
- Fig.7d
- Zeitverlauf der oszillierenden Linienkraft mit einem Phasenversatz 0°
- Fig.7e
- Zeitverlauf der oszillierenden Linienkraft auf Führerseite mit konstanter Linienkraft auf Triebseite
-
Figur 1 bis 6 beziehen sich auf ein gemeinsames Koordinatensystem, wobei MD die Maschinenrichtung oder auch die die Hauptbewegungsrichtung der Materialbahn 2 angibt, CD die Querrichtung der Materialbahn oder auch der Maschine angibt und z die z-Orientierung. -
Figur 1 zeigt eine Draufsicht auf die Wickelmaschine 1 in einer beispielhaften Ausführungsform mit einem zeitlichen Linienkraftverlauf LK zu einem Zeitpunkt t=t2 während des Wickelvorgangs der Wickelrolle 4. Der Zeitpunkt t2 ist inFigur 7a im Diagramm der Linienkraft LK über der Zeit t (Linienkraftverlauf) angegeben. Dabei ist der Zeitpunkt t=t2 durch die maximale Linienkraftdifferenz zwischen Führerseite LK1 und Triebseite LK2 gekennzeichnet, weiterhin zeichnet sich Zeitpunkt t2 durch ein Maximum im Linienkraftverlauf auf Führerseite LK1 und ein Minimum im Linienkraftverlauf auf Triebseite LK2 aus. - Die Wickelrolle 4 und die Tragtrommel 5 stehen in Kontakt zueinander und bilden einen Wickelspalt 7 aus. Die mindestens zwei Anpresseinrichtungen F1, F2, F3, F4 sind dafür geeignet über die Lagerung der Tragtrommel 12 und die Lagerung des Tambours 11 eine Linienkraft LK im Wickelspalt 7 zu erzeugen, welche im Wesentlichen in Querrichtung CD verläuft. In
Figur 1 sind beispielhaft vier Anpresseinrichtungen F1, F2, F3, F4 dargestellt, es können jedoch auch nur zwei Anpresseinrichtungen F1, F2 oder F3, F4 verwendet werden. In diesem Beispiel und der Momentaufnahme zum Zeitpunkt t=t2 erzeugt die Anpressreinrichtung auf der Führerseite F1 der Tragtrommel 5 einen größeren Anpressdruck als die Anpresseinrichtung auf der Triebseite F2 der Tragtrommel 5 auf die Lagerungen der Tragtrommel 12 und/oder die Anpresseinrichtung auf der Führerseite F3 des Tambours 3, 3` einen größeren Anpressdruck als die Anpresseinrichtung auf der Triebseite F4 des Tambours 3, 3` auf die Lagerung des Tambours 11 erzeugt. Im Wickelspalt 7 ergibt sich durch den Anpressdruck der vier dargestellten Anpresseinrichtungen F1, F2, F3, F4 ein dargestellter Linienkraftverlauf LK in Querrichtung CD im Wickelspalt 7 zum Zeitpunkt t=t2 der durch die Linienkraft auf der Führerseite LK1 des Wickelspaltes 7 und die Linienkraft auf der Triebseite LK2 des Wickelspaltes 7 erzeugt und definiert wird. Die Linienkraft auf Führerseite LK1 kann dabei additiv oder alleinig durch die Anpresseinrichtung F1 und/oder F3 auf der Führerseite erzeugt werden. Die Linienkraft auf Triebseite LK2 kann dabei additiv oder alleinig durch die Anpresseinrichtung F2 und/oder F4 auf der Triebseite erzeugt werden. - Es wird dabei immer ein positiver Mindestwert der Linienkraft im Wickelspalt angestrebt.
-
Figur 2 zeigt eine Seitenansicht der Wickelmaschine 1 in einer beispielhaften Ausführungsform während des Wickelvorganges. Die aufzuwickelnde Materialbahn 2 wird über die in Pfeilrichtung rotierende Tragtrommel 5 zur in Pfeilrichtung rotierenden Wickelrolle 4 geführt. Die aufgewickelte Materialbahn 2 wird in zahlreichen, abhängig von Materialbahndicke Materiallagen, auf zur Wickelrolle 4 zu einem gewünschten Wickelrollendurchmesser D aufgewickelt. Die Wickelrolle 4 und die Tragtrommel 5 stehen in Kontakt zueinander und bilden den Wickelspalt 7 aus. In diesem Wickelspalt 7 wird durch mindestens zwei Anpresseinrichtungen F1, F2, F3, F4 die Linienkraft LK zwischen der Tragtrommel 5 und der Wickelrolle 4 erzeugt. Die Beschaffenheit der Oberfläche der Tragtrommel 6 ist ein weiterer möglicher Parameter, mit der das Wickelergebnis der fertigen Wickelrolle 4 beeinflusst werden kann. Die Beschaffenheit der Oberfläche der Tragtrommel 6 kann beispielsweise mit einer speziellen weichen, nachgiebigen Beschichtung aus einem weichen metallischen Material oder einer gummierten Oberfläche ausgeführt werden, um empfindliche Materialbahnen 2 nicht zu beschädigen und gleichzeitig gute Wickelergebnisse zu erhalten. Die Tragtrommel 5 und die Wickelrolle 4 sind in dieser beispielhaften Ausführungsform beide mit einem Antrieb angetrieben und teilen sich die Antriebskraft je nach Betriebszustand der Regelung untereinander auf, es ist jedoch auch eine alternative Ausführungsform denkbar das nur die Tragtrommel 5 mit einem Antrieb angetrieben wird oder die Wickelrolle 4 mit einem Antrieb angetrieben wird. - Die Tragtrommel 5 und die Wickelrolle 4 sind in der in
Figur 2 beispielhaften Ausführungsform zusätzlich zum Rotationsfreiheitsgrad beide in der mit dem Doppelpfeil angegebenen Richtung translatorisch verschiebbar gelagert und die Tragtrommel 5 wird auf der Führungsschiene 9 der Tragtrommel und die Wickelrolle 4 oder der Tambour 3, 3` auf der Führungsschiene 8 des Tambours entlang verschoben. Es ist jedoch auch denkbar, dass die Tragtrommel beidseitig ortsfest in der Lagerung der Tragtrommel gelagert wird ("Poperoller-Prinzip"). Die Rotationszentren der Tragtrommel 5 und der Wickelrolle 4 liegen in dieser beispielhaften Ausführungsform in einer gemeinsamen Ebene G, es ist jedoch in einer alternativen Ausführungsform auch denkbar das die Tragtrommel 5 sich oberhalb oder unterhalb der Ebene G befindet und auch in dieser Position in Kontakt mit der Wickelrolle 4 während des Wickelvorganges steht. Im Wickelspalt 7 wird unabhängig von der Lage der Rotationszentren eine oszillierende Linienkraft LK erzeugt. - Ein noch leerer Tambour 3' befindet sich in Warteposition für die Übernahme der Materialbahn 2 nach Erreichen des gewünschten Durchmessers D der Wickelrolle 4 oder nach der Fertigstellung der Wickelrolle 4.
-
Figur 3 zeigt eine derFigur 1 entsprechende Draufsicht auf die Wickelmaschine 1 in einer beispielhaften Ausführungsform zu einem Zeitpunkt t=t4 während des Wickelvorgangs der Wickelrolle 4 mit zwei Anpresseinrichtungen F1, F2. Der Zeitpunkt ist inFigur 7a im Diagramm der Linienkraft LK über der Zeit t (Linienkraftverlauf) angegeben. Dabei ist der Zeitpunkt t=t4 durch die maximale Linienkraftdifferenz zwischen Führerseite LK1 und Triebseite LK2 gekennzeichnet, weiterhin zeichnet sich Zeitpunkt t4 durch ein Maximum im Linienkraftverlauf auf Triebseite LK2 und ein Minimum im Linienkraftverlauf auf Führerseite LK1 aus. In der beispielhaften Ausführungsform wird die größere Linienkraft auf der Triebseite LK2 alleinig durch die Anpresseinrichtung F2 der Tragtrommel 5 im Wickelspalt 7 erzeugt. Im Vergleich erzeugt die Anpresseinrichtung auf der gegenüberliegenden Führerseite F1 der Tragtrommel eine niedrigere Linienkraft auf der Führerseite LK1 im Wickelspalt 7. -
Figur 4 zeigt eine derFigur 2 entsprechende Seitenansicht der Wickelmaschine 1 in einer beispielhaften Ausführungsform gegen Ende des Wickelvorganges einer fertig gewickelten Wickelrolle 4 und der Übergabe der Materialbahn 2 an den neuen Tambour 3`. Der neue Tambour 3` wird durch einen Antrieb auf Drehzahl gebracht und langsam in Richtung zur Tragtrommel 5 bewegt, bevor kurz danach die Übergabe der Materialbahn 2 von der fertig gewickelten Wickelrolle 4 an den neuen Tambour 3' erfolgt, dabei kommen die üblicherweise verwendeten, hier nicht dargestellten Trenn-, Klebe- und Überführeinrichtungen zum Einsatz. Dabei bildet der neue Tambour 3' einen neuen Wickelspalt 7 mit der Tragtrommel 5 und es wird durch die Anpresseinrichtungen F1, F2 eine oszillierende Linienkraft erzeugt. Der Antrieb des neuen Tambours 3` kann dabei mit einem dem neuen Tambour direkt zugeordneten eigenen Antrieb erfolgen und/oder im Anfangsbereich der Wickelrolle 4 indirekt über die Tragtrommel 5 angetrieben werden. - In einer alternativen Form ist es auch denkbar das kurz vor Ende der fast fertig gewickelten Wickelrolle 4 oder beim Erreichen von größer oder gleich 99% des gewünschten Durchmessers D der Wickelrolle 4, die Tragtrommel 5 und die fast fertig gewickelten Wickelrolle 4 auseinandergefahren oder der Wickelspalt geöffnet wird, indem die fast fertig gewickelte Wickelrolle 4 auf den Tambour 3 in Maschinenrichtung MD verfahren wird und die letzten Materialbahnlagen keine oszillierende Linienkraft mehr erfahren. Dies geschieht üblicherweise zwischen 300 und 30 Sekunden vor dem Ende des Aufwickelvorgangs der fertigen Wickelrolle 4.
-
Figur 5 zeigt eine derFigur 1 entsprechende Draufsicht auf die Wickelmaschine 1 in einer beispielhaften Ausführungsform zu einem Zeitpunkt t=t3 während des Wickelvorgangs der Wickelrolle 4 mit zwei Anpresseinrichtungen F1, F2. Der Zeitpunkt ist inFigur 7a im Diagramm der Linienkraft LK über der Zeit t (Linienkraftverlauf) angegeben. Dabei ist der Zeitpunkt t=t3 durch den Durchgang der Linienkraftverläufe LK1, LK2 durch den jeweiligen zeitlichen Mittelwert MW1, MW2 der Linienkraft auf der Führerseite LK1 und der Linienkraft auf der Triebseite LK2 gekennzeichnet. - Die Anpresseinrichtung der Führerseite F1 der Tragtrommel 5 und die Anpresseinrichtung der Triebseite F2 der Tragtrommel 5 erzeugen einen in dieser beispielhaften Ausführungsform im Wesentlichen gleich hohen Anpressdruck und damit im Wickelspalt 7 eine im Wesentlichen konstante Linienkraft LK in Querrichtung CD oder anders ausgedrückt einen zu diesem Zeitpunkt räumlichen Linienkraftverlauf LK in Querrichtung CD im Wickelspalt 7.
-
Figur 6 zeigt eine derFigur 2 entsprechende eine Seitenansicht der Wickelmaschine 1 in einer beispielhaften Ausführungsform zu Beginn des Wickelvorganges auf einen neuen Tambour 3' oder kurz nach Übergabe und Ende des Wickelvorganges auf den alten Tambour 3 auf. Der alte Tambour 3 mit der fertig gewickelten Wickelrolle 4 befindet sich im Stillstand ohne Rotation und translatorisch verschoben am Ende der Führungsschiene des Tambours 8 oder am Übergabepunkt zur folgenden, hier nicht dargestellten Maschinenpartie. Die Aufwicklung der neuen Wickelrolle 4 auf dem neuen Tambour 3` hat begonnen und der Antrieb des Tambours 3' erfolgt direkt durch einen eigenen Antrieb oder indirekt durch die Tragtrommel 5. Die Regelung der oszillierende Linienkraft auf der Führerseite LK1 und der Triebseite LK2 kann dabei schon ab der ersten aufgewickelten Materialbahnlage auf den Tambour 3` durch entsprechende Regelung der mindestens einen Anpresseinrichtung F1, F2 erfolgen. - Die
Figuren 7a bis 7e zeigen Diagramme mit verschiedenen, untereinander austauschbaren oder auch auswechselbaren zeitlichen Linienkraftverläufen auf der Führerseite LK1 und der Triebseite LK2 mit den jeweiligen entsprechenden zeitlichen Mittelwerten MW1, MW2. -
Figur 7a zeigt in einem Diagramm die oszillierende Linienkraft LK über der Zeit t aufgetragen und einen Sinusförmigen-Kurvenverlauf in einer beispielhaften Ausführungsform. Die Linienkraft LK wird in Abhängigkeit der Materialeigenschaften der aufzuwickelnden Materialbahn 2 auf einen Mittelwert MW1, MW2 eingestellt. InFigur 7a ist beispielhaft der Mittelwert MW1 gleich hoch wie Mittelwert MW2 eingestellt und über der Zeit t konstant gehalten. Üblicherweise wird im Stand der Technik die Linienkraft im Wesentlichen über den Wickelvorgang konstant gehalten, wie im Linienkraftverlauf LK0 angedeutet. Die beispielhafte erfindungsgemäße Ausführungsform beginnt ab dem Zeitpunkt t0, wobei die Linienkraft auf der Führerseite der Maschine LK1 erhöht wird und gleichzeitig die Linienkraft auf der Triebseite der Maschine LK2 reduziert wird. In der beispielhaft dargestellten Ausführungsform sind die zeitlichen Linienkraftverläufe LK1 und LK2 durch eine vorgegebene Schwingungsform entsprechend eine Sinuskurve definiert, die einzustellenden Parameter sind dabei der zeitliche Mittelwert MW1, MW2 der Linienkraft LK1, LK2, die Kraftamplitude A bis zu der die Linienkraft LK1, LK2 erhöht oder reduziert wird, die Phasenlaufzeit PZ für einen Zyklus, wobei sich die Phasenlaufzeit PZ als Differenz zwischen den Zeitpunkten t1 und t0 ergibt, und der Phasenversatz PV der Linienkraft der Triebseite LK2 zur Linienkraft auf der Führerseite LK1. Es ist von Vorteil, wenn der Phasenversatz PV im Bereich von 0 bis 180° variiert werden kann, in dem vorteilhaften beispielhaft dargestellten Linienkraftverlauf ist ein im Wesentlichen 180° entsprechender Phasenversatz PV eingestellt, was einer gegenphasigen Schwingung von Linienkraft LK2 zu Linienkraft LK1 entspricht. - Die Phasenlaufzeit PZ ist in dieser Ausführungsform für beide Verläufe im Wesentlichen identisch gewählt. Ebenso ist die Kraftamplitude A für Linienkraft LK1 und LK2 im Wesentlichen identisch eingestellt.
- Die
Figur 7a zeigt weiterhin beispielhaft die Zeitpunkte t2, t3 und t4 auf welche Zeitpunkte in den vorigenFiguren 1 ,3 und5 Bezug genommen werden. Dabei ist der Zeitpunkt t2 und t4 durch die maximale Linienkraftdifferenz zwischen Führerseite LK1 und Triebseite LK2 gekennzeichnet, weiterhin zeichnet sich Zeitpunkt t2 durch ein Maximum im Linienkraftverlauf auf Führerseite LK1 und ein Minimum im Linienkraftverlauf auf Triebseite LK2 aus, der Zeitpunkt t4 durch ein Maximum im Linienkraftverlauf der Triebseite LK2 und ein Minimum im Linienkraftverlauf der Führerseite LK1, der Zeitpunkt t3 stellt den Durchgang der Linienkraftverläufe LK1, LK2 durch den Mittelwert MW1, MW2 dar. -
Figur 7b zeigt eine alternative beispielhafte Ausführungsform der inFigur 7a dargestellten oszillierenden Linienkraftverläufe über der Zeit. Die inFigur 7b dargestellten Verläufe zeigen oszillierende Linienkraftverläufe auf der Führerseite LK1 und der Triebseite LK2 mit identischen Schwingungsparametern wie inFigur 7a , jedoch unterscheiden sich inFigur 7b die Mittelwerte MW1 für die oszillierende Linienkraft LK1 und die Mittelwert MW2 für die oszillierende Linienkraft auf Triebseite LK2 um einem konstanten Offset O. Eine solche Einstellung lässt sich vorteilhaft nutzen, um einer Seite der Wickelrolle 4 mit einer höheren Linienkraft anzupressen, im dargestellten Ausführungsbeispiel wird die Entlüftung zur Triebseite (entsprechend LK2) bevorzugt, auch können sich hiermit konische Wickelergebnisse verbessern lassen. - Es ist auch denkbar, dass die Mittelwerte MW1, MW2 einen zeitlich veränderlichen Verlauf über die Dauer des Wickelvorgangs oder der Zeit t oder des Durchmessers D der Wickelrolle 4 vorgegeben bekommen können, es kann dabei vorteilhaft ein konvergierender oder divergierender zeitlicher Verlauf der Mittelwerte MW1, MW2 zueinander eingestellt werden, um das Wickelergebnis der Wickelrolle 4 positiv zu beeinflussen.
-
Figur 7c zeigt eine weitere alternative beispielhafte Ausführungsform der inFigur 7a dargestellten Linienkraftverläufe über der Zeit. Die inFigur 7c dargestellten Verläufe zeigen einen Dreiecksschwingungsform anstatt einer Sinusschwingungsform inFigur 7a , welche vorteilhaft auch bei älteren, weniger komplexen Steuerungen zum Einsatz kommen kann.Figur 7c zeigt weiterhin eine weitere denkbare Ausführungsform für die Steuerung der Mittelwerte MW1, MW2 der oszillierenden Linienkraftverläufe LK1, LK2 über der Zeit. Die Mittelwerte MW1, MW2 sind mit einem zeitlich veränderlichen Verlauf über der Dauer des Wickelvorgangs oder der verstrichenen Zeit t oder des ansteigenden Durchmessers D der Wickelrolle 4 oder mit steigender Anzahl an gewickelten Papierlagen eingestellt. Den zeitlich veränderlichen Mittelwerten MW1, MW2 wird beispielhaft in dieser Figur ein abfallender, insbesondere linearer, Verlauf vorgegeben. -
Figur 7d zeigt eine weitere, alternative und beispielhafte Ausführungsform der inFigur 7a dargestellten Linienkraftverläufe über der Zeit. Die inFigur 7d dargestellten Verläufe zeigen einen gleichphasigen, d.h. mit einem Phasenversatz PV von im Wesentlichen 0°, Verlauf der oszillierenden Linienkraft auf Führerseite LK1 und Triebseite LK2. Die Vorteile der erfindungsgemäßen Ausführungsform zeigen sich auch bei einem gleichphasig gewählten Verlauf der mindestens zwei Anpresseinrichtungen. - Alternativ kann für diesen gleichphasigen Linienkraftverlauf auch anstatt mindestens zwei steuerbaren Anpresseinrichtungen F1, F2, F3, F4 alternativ nur eine steuerbare Anpresseinrichtung eingesetzt werden. Diese eine steuerbare Anpresseinrichtung wirkt dabei gleichmäßig auf beide Lager (Führerseite LK1 und Triebseite LK2) der Tragtrommel 12 oder beide Lager des Tambours 11 und ist damit durch eine, in der
Figur 1 ,3 oder5 nicht dargestellten, Anordnung gekennzeichnet. Beispielsweise ist die steuerbare Anpresseinrichtung mittig bezogen auf die Ausdehnung der Tragtrommel 5 oder des Tambours 4 in Querrichtung CD angeordnet und besitzt eine starre Verbindung zwischen der, in dieser Ausführung nicht steuerbaren Anpresseinrichtung F1, F2 oder F3, F4.Beispielsweise kann diese oszillierende Steuerung vorteilhaft für ältere Wickelmaschinen mit nur einer Anpresseinrichtung, welche auf die Führerseite und die Triebseite gleichzeitig wirkt, eingesetzt werden. - Für einen beispielhafte Ausführungsform in
Figur 7a, 7b und/oder 7c sind mindestens zwei unabhängig, getrennt voneinander einstellbar/steuerbare Anpresseinrichtungen an der Tragtrommel F1, F2 und/oder dem Tambour F3, F4 einzusetzen. -
Figur 7e zeigt eine weitere, alternative und beispielhafte Ausführungsform der inFigur 7b dargestellten Linienkraftverläufe über der Zeit t. Es wird nur eine Anpresseinrichtung auf der Führerseite F1, F3 oder Triebseite F2, F4 oszillierend gesteuert. So wird mit Vorteil eine konstante Linienkraft auf einer Seite und eine oszillierende Linienkraft auf der anderen Seite eingestellt, beispielsweise wird in der alternativen Ausführungsform inFigur 7e eine um einen Mittelwert MW1 zeitlich oszillierender Linienkraftverlauf auf der Führerseite LK1 und ein konstanter Linienkraftverlauf auf der Triebseite LK2 gesteuert. Alternativ kann auch der Linienkraftverlauf auf der Führerseite LK1 konstant gehalten werden und der Linienkraftverlauf auf der Triebseite LK2 oszillierend gesteuert werden. - Die beispielhaften dargestellten Linienkraftverläufe auf der Führerseite können ebenso auf der Triebseite und die dargestellten Linienkraftverläufe auf der Triebseite ebenso auf der Führerseite eingestellt bzw. gesteuert werden und miteinander kombiniert werden.
- Unter einem Linienkraftverlauf wird verstanden, dass die Linienkraft über den Wickelvorgang zeitlich verändert und/oder zeitlich konstant gehalten werden kann, wie beispielsweise in
Fig. 7e , LK2 dargestellt. -
- 1
- Wickelmaschine
- 2
- Materialbahn
- 3
- Tambour
- 3`
- Zweiter Tambour
- 4
- Wickelrolle
- 5
- Tragtrommel
- 6
- Oberfläche Tragtrommel
- 7
- Wickelspalt
- 8
- Führungsschiene Tambour
- 9
- Führungsschiene Tragtrommel
- 11
- Lagereinrichtung Tambour
- 12
- Lagereinrichtung Tragtrommel
- A
- Amplitude der Schwingung der oszillierenden Linienkraft
- D
- Durchmesser Wickelrolle
- F1
- Anpresseinrichtung Führerseite Tragtrommel
- F2
- Anpresseinrichtung Triebseite Tragtrommel
- F3
- Anpresseinrichtung Führerseite Tambour
- F4
- Anpresseinrichtung Triebseite Tambour
- G
- Ebene
- LK
- Linienkraft, Linienkraftverlauf
- LK0
- Linienkraft konstant
- LK1
- Linienkraft Führerseite
- LK2
- Linienkraft Triebseite
- LZ
- Laufzeit der Schwingung der oszillierenden Linienkraft
- MW1
- Mittelwert Linienkraft Führerseite
- MW2
- Mittelwert Linienkraft Triebseite
- O
- Offset oder Abstand zwischen den Mittelwerten MW1, MW2
- PV
- Phasenverschiebung der Schwingung der oszillierenden Linienkraft
- t
- Zeit
- t0, t1, t2, t3, t4
- bestimmte Zeitpunkte
- MD
- Maschinenrichtung
- CD
- Querrichtung
- z
- z-Richtung
Claims (15)
- Verfahren zum Aufwickeln einer Materialbahn (2), insbesondere Papier-, Karton- oder Tissuebahn, auf einen Tambour (3, 3'), bei dem die Materialbahn (2) dem Tambour (3, 3') über eine Tragtrommel (5) zugeführt und zwischen der Tragtrommel (5) und dem Tambour (3, 3') oder der darauf zu bildenden Wickelrolle (4) ein Wickelspalt (7) bildet und in diesem mit mindestens zwei Anpresseinrichtungen (F1, F2, F3, F4) eine Linienkraft (LK) in Querrichtung (CD) erzeugt wird, wobei die Linienkraft (LK) durch einen zeitlichen Linienkraftverlauf auf einer Führerseite (LK1) und eine zeitlichen Linienkraftverlauf auf einer Triebseite (LK2) erzeugt wird,
dadurch gekennzeichnet, dass
mindestens eine Anpresseinrichtung der mindestens zwei Anpresseinrichtungen (F1, F2, F3, F4) und der durch diese Anpresseinrichtung erzeugte zeitliche Linienkraftverlauf (LK1, LK2) und die resultierende Linienkraft (LK), um mindestens einen eingestellten Mittelwert (MW1, MW2), insbesondere einen Mittelwert der Führerseite (MW1) und/oder einen Mittelwert der Triebseite (MW2), oszillierend gesteuert/geregelt wird. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet, dass
die oszillierende Linienkraft (LK) über eine gesamte Zeitdauer, während der Wickelspalt (7) zwischen der Tragtrommel (5) und der Wickelrolle (4) gebildet ist, insbesondere beim Wickeln der ersten Papierlagen auf den Tambour (3, 3'), oszillierend gesteuert wird. - Verfahren nach Anspruch 1 oder 2,
dadurch gekennzeichnet, dass
die oszillierende Linienkraft (LK) über mindestens eine Anpresseinrichtung (F1, F2), welche an der Tragtrommel (5) wirkt, gesteuert wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
die oszillierende Linienkraft (LK) über mindestens eine Anpresseinrichtung (F3, F4), welche an dem Tambour (3, 3') wirkt, gesteuert wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
die in dem Wickelspalt (7) erzeugte oszillierende Linienkraft (LK) im Mittelwert (MW1, MW2) kleiner oder gleich 10 kN/m, insbesondere kleiner oder gleich 6 kN/m, insbesondere vorzugsweise kleiner oder gleich 3,5 kN/m und größer oder gleich 1,5 kN/m, gewählt wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
der Linienkraftverlauf auf der Führerseite (LK1) und der Triebseite (LK2) des Wickelspaltes (7) getrennt voneinander gesteuert wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
der Linienkraftverlauf auf der Führerseite (LK1) und der Triebseite (LK2) auf je einen unterschiedlich eingestellten Mittelwert (MW1, MW2) gesteuert werden. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
der oszillierende Linienkraftverlauf der Triebseite (LK2) bezogen auf den oszillierenden Linienkraftverlauf der Führerseite (LK1) mit einen Phasenversatz (PV) zwischen 0 und 180°, insbesondere im Wesentlichen 0°, insbesondere im Wesentlichen 180°, gesteuert wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
der oszillierende Linienkraftverlauf (LK1, LK2) mit einer Phasenlaufzeit (PZ) zwischen 10 und 300 Sekunden, insbesondere im Wesentlichen 60 Sekunden, gesteuert wird. - Verfahren nach Anspruch 9,
dadurch gekennzeichnet, dass
die Phasenlaufzeit (PZ) des oszillierenden Linienkraftverlaufs (LK1, LK2) abhängig von der Wickelzeit der Wickelrolle (4) gesteuert wird. - Verfahren nach Anspruch 9 oder 10,
dadurch gekennzeichnet, dass
die Phasenlaufzeit (PZ) des oszillierenden Linienkraftverlaufs der Führerseite (LK1) und die Phasenlaufzeit (PZ) des oszillierenden Linienkraftverlaufs der Triebseite (LK2) im Wesentlichen identisch gesteuert werden. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
der mindestens eine oszillierende Linienkraftverlauf (LK1, LK2) mit einer Kraftamplitude (A) zwischen +/-0,1 kN und +/-1kN, insbesondere zwischen +/-0,4kN und +/-0,6kN, gesteuert wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
der mindestens eine oszillierende Linienkraftverlauf (LK1, LK2) mit einer periodischen Schwingungsform, insbesondere einer Sinusform oder einer Dreiecksform, gesteuert wird. - Verfahren nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass
wenigstens ein Sensor eine kennzeichnende Größe der Linienkraft (LK) im Wickelspalt (7) ermittelt und durch mindestens eine der Anpresseinrichtungen (F1, F2, F3, F4) diese Linienkraft (LK) gesteuert wird. - Wickelmaschine (1) zum Aufwickeln einer Materialbahn (2), insbesondere Papier-, Karton- oder Tissuebahn, auf einen Tambour (3, 3'), bei der die Materialbahn (2) dem Tambour (3, 3') über eine Tragtrommel (5) zuführbar ist und zwischen der Tragtrommel (5) und dem Tambour (3, 3') oder der darauf zu bildenden Wickelrolle (4) ein Wickelspalt (7) gebildet wird, und wobei die Vorrichtung mindestens zwei Anpresseinrichtungen (F1, F2, F3, F4) umfasst, welche auf die Tragtrommel (5) und/oder den Tambour (3, 3') wirken und wobei die mindestens zwei Anpresseinrichtungen (F1, F2, F3, F4) geeignet sind eine Linienkraft (LK) im Wickelspalt (7) zu erzeugen, wobei die Linienkraft (LK) durch einen zeitlichen Linienkraftverlauf auf einer Führerseite (LK1) mit einem Mittelwert der Führerseite (MW1) und/oder einen zeitlichen Linienkraftverlauf auf einer Triebseite (LK2) mit einem Mittelwert der Triebseite (MW2) bestimmt ist, dadurch gekennzeichnet, dass mindestens eine Anpresseinrichtung der mindestens zwei Anpresseinrichtungen (F1, F2, F3, F4) derart ausgeführt ist, dass der mindestens eine Linienkraftverlauf (LK1, LK2) um den eingestellten Mittelwert (MW1, MW2) oszillierend gesteuert/geregelt wird, insbesondere zur Durchführung des Verfahrens nach einem der vorhergehenden Ansprüche.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102021123587.1A DE102021123587A1 (de) | 2021-09-13 | 2021-09-13 | Verfahren und Wickelmaschine zur Aufwicklung einer Materialbahn auf einen Tambour |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4148010A1 EP4148010A1 (de) | 2023-03-15 |
| EP4148010B1 true EP4148010B1 (de) | 2024-07-24 |
| EP4148010C0 EP4148010C0 (de) | 2024-07-24 |
Family
ID=82786635
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22188431.5A Active EP4148010B1 (de) | 2021-09-13 | 2022-08-03 | Verfahren und wickelmaschine zur aufwicklung einer materialbahn auf einen tambour |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP4148010B1 (de) |
| DE (1) | DE102021123587A1 (de) |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1414726B1 (de) * | 2001-07-28 | 2008-07-30 | Voith Patent GmbH | Verfahren und wickelmaschine zum kontinuierlichen aufwickeln einer materialbahn |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FI91383C (fi) | 1990-10-26 | 1997-01-22 | Valmet Paper Machinery Inc | Menetelmä kiinnirullauksessa |
| ATE234254T1 (de) | 1997-05-16 | 2003-03-15 | Voith Paper Patent Gmbh | Verfahren und wickelmaschine zum kontinuierlichen aufwickeln einer materialbahn |
| DE19852257A1 (de) | 1998-11-12 | 2000-05-18 | Voith Sulzer Papiertech Patent | Wickelmaschine zum Aufwickeln einer Materialbahn |
| DE59906562D1 (de) | 1998-05-18 | 2003-09-18 | Voith Paper Patent Gmbh | Verfahren und Wickelmaschine zum Aufwickeln einer Materialbahn |
| DE19822261A1 (de) | 1998-05-18 | 1999-11-25 | Voith Sulzer Papiertech Patent | Verfahren und Wickelmaschine zum Aufwickeln einer Materialbahn |
| DE19939506A1 (de) | 1999-08-20 | 2001-02-22 | Voith Paper Patent Gmbh | Verfahren und Wickelmaschine zum Aufwickeln einer Materialbahn |
| DE10163623A1 (de) | 2001-12-21 | 2003-07-10 | Voith Paper Patent Gmbh | Vorrichtung zum Aufwickeln einer Materialbahn |
| DE10218722A1 (de) | 2002-04-26 | 2003-11-13 | Voith Paper Patent Gmbh | Verfahren und Wickelmaschine zum kontinuierlichen Aufwickeln einer Materialbahn |
| DE102008000042A1 (de) * | 2007-09-24 | 2009-04-02 | Voith Patent Gmbh | Verfahren und Vorrichtung zum Aufwickeln einer Materialbahn |
-
2021
- 2021-09-13 DE DE102021123587.1A patent/DE102021123587A1/de not_active Withdrawn
-
2022
- 2022-08-03 EP EP22188431.5A patent/EP4148010B1/de active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1414726B1 (de) * | 2001-07-28 | 2008-07-30 | Voith Patent GmbH | Verfahren und wickelmaschine zum kontinuierlichen aufwickeln einer materialbahn |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102021123587A1 (de) | 2023-03-16 |
| EP4148010C0 (de) | 2024-07-24 |
| EP4148010A1 (de) | 2023-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0912435B1 (de) | Verfahren und wickelmaschine zum kontinuierlichen aufwickeln einer materialbahn | |
| DE3539980C2 (de) | Verfahren und Vorrichtung zur Steuerung eines Papierbahnaufrollers | |
| DE69620089T2 (de) | Wickelverfahren und Wickelmaschine | |
| EP0792829B1 (de) | Verfahren zum Aufwickeln einer Papierbahn zu einer Rolle | |
| EP0921085B1 (de) | Verfahren und Wickelmaschine zum kontinuierlichen Aufwickeln einer Materialbahn | |
| EP0941955A2 (de) | Verfahren und Vorrichtung zum kontinuierlichen Aufwickeln einer Materialbahn | |
| DE19635216A1 (de) | Verfahren und Vorrichtung zum Aufwickeln einer Papierbahn zu einer Rolle | |
| AT506982B1 (de) | Verfahren zur dämpfung von schwingungen in aufwicklern | |
| EP0959032B1 (de) | Verfahren und Wickelmaschine zum Aufwickeln einer Materialbahn | |
| DE4011009C1 (de) | ||
| DE19852257A1 (de) | Wickelmaschine zum Aufwickeln einer Materialbahn | |
| EP1238933B1 (de) | Verfahren und Wickelmaschine zum kontinuierlichen Aufwickeln einer Materialbahn | |
| US20030075637A1 (en) | Process and winding machine for winding a material web | |
| DE19735590A1 (de) | Wickelmaschine zum Aufwickeln einer Materialbahn | |
| EP4148010A1 (de) | Verfahren und wickelmaschine zur aufwicklung einer materialbahn auf einen tambour | |
| EP1414726B1 (de) | Verfahren und wickelmaschine zum kontinuierlichen aufwickeln einer materialbahn | |
| DE19946400B4 (de) | Verfahren zum Aufwickeln einer Materialbahn | |
| DE19748995A1 (de) | Verfahren und Wickelmaschine zum kontinuierlichen Aufwickeln einer Materialbahn | |
| EP2445819A1 (de) | Wickelmaschine zum kontinuierlichen aufwickeln einer faserstoffbahn | |
| DE102004020322A1 (de) | Wickelmaschine zum kontinuierlichen Aufwickeln einer Materialbahn | |
| DE102004020321A1 (de) | Wickelmaschine zum kontinuierlichen Aufwickeln einer Materialbahn | |
| DE10251592A1 (de) | Tragwalzen-Wickelmaschine | |
| DE69822223T2 (de) | Verfahren und vorrichtung zum führen einer papier- oder kartonbahn | |
| EP4378866A1 (de) | Breitstreckvorrichtung für eine maschine zum auf- und umwickeln einer materialbahn | |
| WO2015024684A1 (de) | Wickeleinrichtung für faserstoffbahnen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230815 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240219 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN Ref country code: DE Ref legal event code: R096 Ref document number: 502022001287 Country of ref document: DE |
|
| U01 | Request for unitary effect filed |
Effective date: 20240724 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT SE SI Effective date: 20240731 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 3 Effective date: 20241031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241024 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241025 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241124 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241024 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241024 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241024 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241124 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241025 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240724 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250425 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240803 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20250901 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20220803 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20220803 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260324 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250831 |