EP2571797B1 - Aufspulmaschine und verfahren zur überwachung einer aufspulmaschine - Google Patents
Aufspulmaschine und verfahren zur überwachung einer aufspulmaschine Download PDFInfo
- Publication number
- EP2571797B1 EP2571797B1 EP11720769.6A EP11720769A EP2571797B1 EP 2571797 B1 EP2571797 B1 EP 2571797B1 EP 11720769 A EP11720769 A EP 11720769A EP 2571797 B1 EP2571797 B1 EP 2571797B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- winding
- bobbin
- distance
- turret
- contour
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H63/00—Warning or safety devices, e.g. automatic fault detectors, stop-motions ; Quality control of the package
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H67/00—Replacing or removing cores, receptacles, or completed packages at paying-out, winding, or depositing stations
- B65H67/04—Arrangements for removing completed take-up packages and or replacing by cores, formers, or empty receptacles at winding or depositing stations; Transferring material between adjacent full and empty take-up elements
- B65H67/044—Continuous winding apparatus for winding on two or more winding heads in succession
- B65H67/048—Continuous winding apparatus for winding on two or more winding heads in succession having winding heads arranged on rotary capstan head
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2553/00—Sensing or detecting means
- B65H2553/20—Sensing or detecting means using electric elements
- B65H2553/24—Inductive detectors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2601/00—Problem to be solved or advantage achieved
- B65H2601/50—Diminishing, minimizing or reducing
- B65H2601/52—Diminishing, minimizing or reducing entities relating to handling machine
- B65H2601/524—Vibration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65H—HANDLING THIN OR FILAMENTARY MATERIAL, e.g. SHEETS, WEBS, CABLES
- B65H2701/00—Handled material; Storage means
- B65H2701/30—Handled filamentary material
- B65H2701/31—Textiles threads or artificial strands of filaments
Definitions
- the invention relates to a winding machine for winding threads into coils according to the preamble of claim 1 and to a method for monitoring and / or controlling a winding machine according to the preambles of claims 16 and 20.
- a generic winding machine and a generic method for controlling and monitoring a winding machine are from the WO 1996/033939 and from the DE 10 2005 030 714 A1 known.
- the known winding machine is used in spinning systems for winding up freshly spun synthetic threads.
- a group of filaments are wound together after spinning and drawing in parallel with spools.
- the winding machine has two discharging winding spindles, which are held offset from one another on a rotatable winding turret.
- the winding spindles are guided by the spool turret alternately into a winding area and into a changing area.
- the group of threads is wound parallel to the coils.
- the winding spindle cooperates with a pressure roller, which rests on the circumference of the wound coils.
- the pressure roller is held on a movable roller wheels, which in this case performs the evasive movement to grow the coils.
- the coils are held next to each other on the winding spindle.
- high yarn speeds are achieved, which can be more than 6000 m / min.
- the winding spindle held in the winding area is driven at a speed which results in a substantially constant peripheral speed of the bobbins and thus a constant take-up speed.
- the winding spindle is driven in a speed range from about 2000 rpm to about 30,000 rpm when winding up the threads. With such high Speeds thus lead the least imbalance on the winding spindle to unwanted vibrations.
- it is known to previously dynamically balance the winding spindles without load of the spools this does not allow unforeseen disturbances in the structure of the spools during winding, for example due to yarn tension fluctuations, to be detected.
- the known winding machine In order to detect the vibrations occurring during operation on the winding spindles, the known winding machine on a measuring device.
- the measuring device has per winding spindle to an acceleration sensor which is arranged directly on a spindle carrier of the winding spindle.
- the measuring signals are transmitted by a rotary transformer or by radio signals to a measuring station, in which an evaluation of the measuring signal is feasible.
- the known winding machine and the known method for monitoring the winding machine based on the fact that the measurement signals from the rotating Spulrevolver on which the winding spindles are held, is transmitted to a stationary measuring station.
- additional disturbing influences on the one hand directly from the vibration excitation result and on the other hand act by external influences, inevitable.
- a distance sensor is associated with each of the winding spindles in order to monitor a distance between a chuck and an axis of the winding spindle.
- the measurement signals of the distance sensor are also transmitted without contact from the winding turret to a stationary measuring station.
- disturbances by the signal transmission from a rotating component to a stationary measuring station are also possible here.
- a winding machine in which the pressure roller is held on a pivotable rocker is, on which a damping means for vibration damping attacks.
- the damping means is adjustable via a control device, wherein the control device is coupled to a vibration sensor.
- the vibration sensor is attached to the rocker, so that the damping means is adjustable in dependence on the instantaneous vibration conditions of the rocker.
- Another object of the invention is to design the measuring device within the winding machine reliable with the highest possible functionality.
- the measuring device has a stationary distance sensor and that on one of the movable components, a distance contour is formed, which cooperates without contact with the distance sensor.
- the solution results from the fact that during the winding of the coils caused by vibrations of a winding spindle change in position of the winding turret and / or the roller carrier is measured without contact by a distance measurement.
- the invention is characterized in that the measurement of the oscillations is displaced in a region of the winding machine in which no rotational transmission of the measuring signals is required.
- the invention makes use of the knowledge that the oscillations carried out on a winding spindle are transmitted via the bearing of the winding spindle and the bearing of the pressure roller to the components movably held in the machine frame.
- the oscillations carried out on a winding spindle are transmitted via the bearing of the winding spindle and the bearing of the pressure roller to the components movably held in the machine frame.
- Such component vibrations cause the layers of the component in the machine frame to change in short time intervals. This vibration-like position changes can be advantageously measured by a contactlessly held in the machine frame distance sensor.
- the distance contour on the component is adapted to a movement path of the component relative to the machine frame. So it is common that such components can be performed as a linear slide or as a rotor or rocker on a circular path.
- Another advantage of the invention is that the vibration detection does not depend on a connection between a vibration sensor and a vibrating component.
- Such interference-sensitive compounds for producing a contact between the vibration sensor and the component can be avoided by the contactless detection of the vibration.
- the distance sensor can be advantageous fasten in zones of the machine frame, which are less susceptible to vibration.
- a movable component of the winding turret is particularly suitable as a carrier of the winding spindles to detect the vibrations of the winding spindle held in the winding spindle.
- a circumferential distance contour on the winding turret.
- the distance contour forms with the distance sensor a measuring distance, which is determined by the choice of the distance contour.
- the spacing contour is rotationally symmetrical relative to the axis of rotation of the winding turret. This makes it even possible to carry out measurements in the stationary as well as in the rotating state of the winding turret.
- a different static distance between the distance sensor and the distance contour can be provided for each rotation angle of the winding turret.
- This development of the invention is particularly advantageous for carrying out particularly critical areas of the winding process, for example at the end of a winding cycle. Accordingly, in the states in which the reel turret assumes uncritical regions, it is not possible to carry out measurements.
- the development of the invention is preferably used, in which the spacing contour is formed on a spacer ring and in which the spacer ring is held on the winding turret.
- the spacer ring can be easily attached to a spool turret without any problems.
- the spacing contour is preferably determined on the spacer ring by its shape. In principle, however, it is also possible to form the spacing contour on the spacer ring asymmetrically. Preferably, however, the spacer ring is circular and arranged centric or eccentric to the axis of rotation of the winding turret. Thus, the outer contour of the spacer ring can be used directly as a spacer contour.
- the development of the invention is particularly advantageous, in which the measuring device has a second distance sensor, wherein the two distance sensors are offset by an angle of 90 ° to each other.
- both measuring signals of the distance sensors can be used to uniquely determine the revolver vibrations.
- the invention provides the variant in which the spacing contour is formed on the roller carrier.
- the roll carrier can be designed both as a carriage with a linear trajectory or as a rocker with a circular trajectory.
- the roller carrier is formed by a rocker
- the spacing contour is formed on a sensor plate which is attached to the rocker in the vicinity of a pivot axis.
- the distance sensor is preferably aligned at a short distance orthogonal to the distance contour.
- the distance between the distance sensor and the distance contour is selected such that even with the largest amplitudes of the component vibration no contact between the distance contour and the distance sensor occurs.
- the measuring device is connected according to an advantageous embodiment of the invention with a control device in which an evaluation unit analyzes the measurement signals and converts.
- comparisons can advantageously be made with limit values for impermissible oscillation forms, so that a shutdown of the winding machine can be initiated directly if the limit value is exceeded.
- the control device in which the control device is connected to a turret drive of the winding turret, offers the additional advantage that the measuring signals can also be used to control the Spulrevolvermony, for example, to increase the distance between the winding spindle and the pressure roller due to the coil growth.
- the measurement signal can also be used advantageously for determining the angular position of the winding turret. Due to the geometric relationship between the position of the winding spindle on the winding turret, the coil diameter of the coil on the winding spindle and the position of the pressure roller or the roller carrier, a calculation or even a direct measurement of the angular position of the winding turret is possible.
- non-contact induction sensors are preferably used, which cooperates with the spacing contour of a metallic material.
- directly current, voltage and / or frequency signals can be generated, which are directly convertible to corresponding control commands within the evaluation unit or the control device.
- the induction sensor for picking up the signals according to a development of the invention has an analog output.
- the inventive method for monitoring a winding machine is characterized in that during winding of the coils caused by vibrations of one of the winding spindles position change of one of the movable components is measured within a machine frame.
- the vibration excitation of the component generated by the vibration of the winding spindle directly on measured the component.
- the direct relationship between the vibrations of the winding spindle and those caused on the component component vibrations thus allows monitoring of the winding spindle vibrations without direct attack on the winding spindles. Impermissible vibration phenomena, which were previously transferred into impermissible vibration phenomena of the component, thus allow a direct intervention in the operation of the winding machine.
- the conditional change of the component caused by the component oscillation is detected by a distance measurement.
- the component vibrations of the winding turret are suitable as a carrier of the winding spindles and the roller carrier as a holder of the pressure roller adjacent to the circumference of the coils.
- the method variant is preferably used, in which the changes in position of the winding turret at a standstill and / or a rotary movement of the winding turret is measured.
- winding machines in which the Spulrevolver is operated cyclically for adjusting the winding spindle, and also winding machines, in which the Spulrevolver is rotated continuously during a winding cycle, be monitored without interruption.
- the inventive method for controlling and monitoring a winding machine is characterized in that during the winding of the coils, a change in position of the pressure roller and / or a change in position of the winding turret due to a vibration of the winding spindle and is measured without contact due to a coil increase of the wound coils with a distance sensor and that the measurement signals of the distance sensor are used for controlling the turret drive and the spindle drives.
- several functions of the winding machines can be linked directly via a sensor monitoring.
- the direct relationship between the oscillations of the winding spindle and those caused on the roller carrier or on the winding turret component vibrations thus allows monitoring of the winding spindle vibrations without direct attack on the winding spindles.
- Impermissible vibration phenomena which were previously transferred into impermissible vibration phenomena of the winding turret, thus permit direct intervention in the operation of the winding machine. This is superimposed on a drive control of Spulrevolvers instead, by which a continuous winding of the coils is possible with unchanged position of the pressure roller.
- the change in position of the roller carrier or the change in position of the winding turret are preferably detected contactlessly by an idiometric sensor which generates proportional current, voltage and / or frequency signals per distance value.
- an idiometric sensor which generates proportional current, voltage and / or frequency signals per distance value.
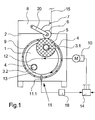
- FIG. 1 a first embodiment of the winding machine according to the invention is shown schematically in a front view.
- the winding machine has a rotatably mounted Spulrevolver 1, which is held in a rotary bearing 9 of a machine frame 2.
- the machine frame 2 is preferably designed as a turret housing.
- the winding turret 1 is coupled to a turret drive 10, by means of which the winding turret 1 can be driven for rotation in the direction of the arrow.
- the winding turret 1 carries two winding spindles 3.1 and 3.2 arranged offset from each other by an angle of 180 °.
- the winding spindles 3.1 and 3.2 are projectingly held on the winding turret 1 and each coupled to a spindle drive, not shown here.
- the winding spindles 3.1 and 3.2 are alternately guided by rotation of the winding turret 1 in a winding area and a change area to continuously wind a plurality of filaments 15 to a respective coil 5.
- the winding spindle 3.1 is in the winding area and the winding spindle 3.2 in a changing area.
- the winding spindle 3.1 carries a plurality of winding tubes 4 and a respective wound coil 5, to which the threads 15 are wound.
- the winding spindle 3.2 held in the change region is already freed from the finished wound coils and carries new winding tubes 4.
- the number of simultaneously wound on a winding spindle 3.1 and 3.2 coils is dependent on the melt spinning process. Thus, for example, 6, 8, 10, 12 or even 16 threads can be wound simultaneously into coils on one of the winding spindles 3.1 and 3.2.
- the winding spindle 3.1 cooperates with a pressure roller 6 and a traversing device 7.
- the traversing device 7 and the pressure roller 6 are arranged on a traversing beam 8, which is projectingly connected to the machine frame 2.
- the traversing beam 8 is fixedly coupled to the machine frame 2, wherein the pressure roller 6 is held on the traversing beam 8 via a movable roller carrier 20.
- the traversing beam 8 movably connected to the machine frame 2 such that during winding of the coils 5, the pressure roller 6 is guided by an evasive movement of the traversing beam 8 to a coil growth of the coils 5 at a fixed position of the winding spindles 3.1 to enable.
- the evasive movement to increase the center distance between the winding spindle 3.1 and the pressure roller 6 is performed by the rotational movement of the winding turret 1, so that the winding spindle 3.1 occupies several positions in the winding area.
- the turret drive 10 is controlled via a control device 14.
- the control device 14 is also connected to the drives of the winding spindles 3.1 and 3.2 and the traversing device 7, which are not shown here.
- the traversing device 7 has per thread each a traversing unit, in which traversing means are provided for reciprocating the thread.
- Such traversing means can be formed for example by rotating blades or rotating Kehrgewindewalzen.
- the distance sensor 11.1 is held stationary on the machine frame 2 and directly upstream of the pivot bearing 9 of the winding turret 1.
- a circumferential distance contour 13 is formed on the winding turret 1, which cooperates with the distance sensor 11.1 and spans with this a common measuring plane.
- the spacing contour 13 is formed symmetrically with respect to a rotation axis 12 of the winding turret 1.
- the distance contour 13 is circular in shape with an outer diameter which is smaller than the diameter of the pivot bearing 9.
- the circular distance contour 13 is formed centrally to the axis of rotation 12 on the Spulrevolver 1, so that upon rotation of the Spulrevolvers 1 a between the distance sensor 11.1 and the distance contour 13 trained measuring distance sets.
- the distance sensor 11.1 is coupled via a signal line to an evaluation unit 19, in which the measurement signals of the distance sensor 11.1 are converted into a revolver oscillation.
- the evaluation unit 19 of the instantaneous actual state of the turret vibration of the winding turret 1 is compared with permissible borderline vibration states of the winding turret to generate upon detection of impermissible vibrations directly in the control device 14, a control command for shutdown.
- the evaluation unit 19 is coupled to the control device 14.
- the measurement of the change in position of the winding turret 1 can be detected by the circular formation of the spacer contour 13 in any angular position of the winding turret.
- the changes in position of the winding turret which make themselves directly proportional to the distance contour noticeable, can be detected with a stationary winding turret or with rotating winding turret 1.
- the winding turret 1 is cyclically rotated in such a way that the bobbin 5 can grow during the winding cycle at a substantially unchanged position of the pressure roller 6.
- the distance sensor 11.1 of the measuring device 11 is preferably designed as a non-contact indication sensor so that the distance sensor 11.1 directly generates current and voltage signals which can advantageously be converted directly into control pulses in the evaluation device 19 ,
- the spacing contour 13 on the winding turret 1 made of a metallic material, which also facilitates an immediate Anformung the distance contour 13 to the winding turret 1.
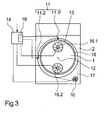
- FIG. 2 and FIG. 3 a further embodiment of the winding machine according to the invention is shown.
- the further training example is in FIG. 2 schematically in a side view and in FIG. 3 shown schematically in a rear view. Unless an explicit reference is made to one of the figures, the following description applies to both figures.
- FIG. 2 and 3 is essentially identical to the embodiment according to FIG. 1 constructed so that the components with the same functions have been given identical reference numerals and so that then only the differences will be explained and otherwise reference is made to the above description.
- the winding spindles 3.1 and 3.2 are rotatably mounted on the Spulrevolver 1 and coupled to the arranged at the rear spindle drives 16.1 and 16.2.
- the winding turret 1 is rotatably mounted in the pivot bearing 9 of the machine frame 2 and is driven by a drive chain 17 which is connected to the turret drive 10.
- the turret drive 10 and the spindle drives 16.1 and 16.2 are coupled to the control device 14.
- a spacer ring 18 is attached to the winding turret 1.
- the spacer ring 18 forms at its outer diameter, the distance contour 13.
- the spacer ring 18 is circular in this embodiment, wherein the distance contour 13 is equivalent to the shape of the spacer ring 18.
- the spacer ring 18 is held eccentrically to the axis of rotation 12 of the winding turret 1.
- the spacer ring 18 is associated with a measuring device 11, which has two offset by an angle of 90 ° to each other distance sensors 11.1 and 11.2.
- the distance sensors 11.1 and 11.2 are arranged stationary within the machine frame 2 and aligned at a short distance orthogonal to the circumferential distance contour 13 of the spacer ring 18.
- the distance sensors 11.1 and 11.2 of the measuring device 11 are coupled to an evaluation unit 19, which is integrated directly in the control device 14. Within the evaluation unit 19, the measurement signals of the distance sensors 11.1 and 11.2 are converted directly to a revolver vibration.
- Winding machine can be the distance sensors 11.1 and 11.2 additionally use to capture the respective angular position of the winding turret 1. Due to the eccentric arrangement of the spacer ring 18 to the axis of rotation 12 turns with rotation of the winding turret 1 between the distance contour 13 and the distance sensors 11.1 and 11.2 a continuously variable distance. The absolute size of the distance value between the distance sensors 11.1 or 11.2 and the distance contour 13 can be converted directly into an angular position of the winding turret.
- the distance measurements for the identification of impermissible vibrations in dependence on an angular position on the winding machine can be performed.
- the monitoring of the winding machine can be carried out independently of the respective operating state of the winding turret.
- the changes in position of the winding turret resulting from the oscillations of the winding turret can be measured at a standstill or during a rotary movement of the winding turret.
- FIGS. 1 to 3 illustrated embodiments are exemplary only in their execution. In principle, it is also possible to form a spacer ring 18 centrally and to combine it with only one distance sensor. Alternatively, however, there is also the possibility in which in FIG. 1 illustrated embodiment, the outer contour 13 asymmetric to form the axis of rotation 12, so that set on the rotation angle of the winding turret different distance values between the distance sensor 11.1 and the outer contour 13. Thus, in addition to the vibration monitoring, a determination of the angular position of the winding turret would be possible.
- the distance contour is exemplary circular.
- Such asymmetrical shapes of the spacing contour 13 allow one over the entire circumference of the winding turret reaching angular positioning.
- each angular position of the winding turret can be assigned a specific value of the measuring distance, so that each measuring signal of the distance sensor 11 can be assigned a specific angular position.
- the winding spindles 3.1 and 3.2 can be guided, in particular in the winding area, into exact predetermined angular positions by the winding turret 1, so that the measuring signals can advantageously also be used to control the turret 10.
- the measuring distance to the distance sensor 11.1 between a minimum value and a maximum value is changed during a revolution of the winding turret 1 through 180 °.
- the signals generated by the distance sensor 11.1 can be converted directly into an angular position of the winding turret 1 within the control device 14.
- to perform a Spul Touch is in the in Fig. 1 shown situation of the turret drive 10 via the control device 14 is activated.
- the Spulrevolver 1 pivots the winding spindle 3.1 from the Aufspul Scheme and leads them into the exchange area.
- the distance contour 13 is guided past the distance sensor 11.1, so that the measuring distance and thus the measuring signals of the distance sensor 11.1 change.
- the revolver drive 10 is deactivated.
- the winding spindle 3.2 in the winding area and winding spindle 3.1 is in the change area. Now the yarn transfer can be done and wound on the winding spindle 3.2 a new coil.
- the measuring device 11 can therefore be used advantageously for monitoring the vibrations in the winding machine and for controlling the winding machine for winding the threads.
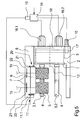
- FIG. 4 and 5 is a further embodiment of the winding machine according to the invention shown schematically in a front view and a side view.
- the embodiment is essentially identical to the embodiment of the winding machine according to FIG. 1 and 2 so that reference is made to the above description and only the differences will be explained below.
- the winding spindle 3.1 projecting on the winding turret 1 interacts with a pressure roller 6 and a traversing device 7.
- the traversing device 7 and the pressure roller 6 are arranged on a traversing beam 8, which is projectingly connected to the machine frame 2.
- the traversing beam 8 is fixedly coupled to the machine frame 2, wherein the pressure roller 6 is held on the traversing beam 8 via a movable roller carrier 20.
- the roller carrier 20 is formed as a rocker 21, which is held at one end via a pivot axis 22 on the machine frame 2 and the traversing beam 8. At the free end of the rocker 21, the pressure roller 6 is rotatably mounted with their ends.
- the rocker 21 may be fork-shaped or formed by two partial oscillations.
- the roll carrier as a lifting slide, which is held linearly displaceably on the machine frame 2 in order to allow a winding increase of the wound coils 5 in a fixed position of the winding spindles 3.1.
- the evasive movement to increase the center distance between the winding spindle 3.1 and the pressure roller 6 is performed by the rotational movement of the winding turret 1, so that the winding spindle 3.1 occupies several positions in the winding area.
- the turret drive 10 is controlled via a control device 14.
- the control device 14 is also connected to the spindle drives 16.1 and 16.2 of the winding spindles 3.1 and 3.2 and the traversing device 7.
- the traversing device 7 has per thread each a traversing unit, in which traversing means are provided for reciprocating the thread.
- Such traversing means can be formed for example by rotating blades or rotating Kehrgewindewalzen.
- the winding machine has a measuring device 11, which is formed in this embodiment by a distance sensor 11.1.
- the distance sensor 11.1 is held stationary on the machine frame 2 or the traversing beam 8 and assigned directly to the roller carrier 20 of the pressure roller 6.
- the distance sensor 11.1 is arranged at a bearing end of the rocker 21 in the vicinity of the pivot axis 22.
- a sensor plate 23 is attached to the rocker 21 with a distance contour 13, which cooperates with the distance sensor 11.1 and spans with this a common measurement plane.
- the distance contour 13 is selected relative to the sensor head of the distance sensor 11.1 so that for each height position of the pressure roller 6 and thus for each angular position of the rocker 21, a certain distance value between the sensor plate 23 and the distance sensor 11.1 sets.
- the distance sensor 11.1 is formed as an induction sensor with an analog output, wherein the sensor plate 23 is formed of a metallic material.
- the analogue output on the induction sensor is used to pick up the current or voltage signals, each of which corresponds to a specific distance value.
- the distance sensor 11.1 is coupled via a signal line to an evaluation unit 19, in which the measurement signals of the distance sensor 11.1 are analyzed and converted.
- a time course of the measuring signals is detected and analyzed for vibration detection. Both maximum vibration amplitudes and vibration frequencies can be analyzed and evaluation in the evaluation unit 19 are used. It is likewise possible for the measurement signals to be compared directly with stored limit values for oscillation amplitudes and oscillation frequencies. If unacceptable vibrations are detected, a control command for switching off the relevant spindle drive 16.1 or 16.2 is generated within the control device 14 so that the winding process of the threads on the relevant winding spindle 3.1 or 3.2 can be interrupted.
- the evaluation unit 19 is coupled to the control device 14.
- the absolute size of the distance value between the distance sensors 11.1 of the distance contour 13 determines an altitude of the pressure roller 6, which is determined by the increase of the wound coils 5 with stationary winding spindle 3.1 or 3.2. From this, an angular position of the winding turret can be determined. In that regard, the distance measurements for the identification of impermissible vibrations in dependence on an angular position on the winding machine can be performed. In this case too, the monitoring of the winding machine can be carried out independently of the respective operating state of the winding turret. So can be measured from the vibrations of the roller carrier at standstill or during a rotary movement of the winding turret.
- the absolute distance values or the angular positions of the winding turret 1 are used within the control device 14 in order to control the turret drive 10 of the winding turret 1 for carrying out the deflection movement of the winding spindle 3.1 or 3.2 during the winding of the threads 5.
- the control device 14 is connected to the turret drive 10.
- FIGS. 4 and 5 illustrated embodiment is in the embodiment only exemplary.
- the distance contour and the distance sensor set distance would be advantageously set by the distance contour to a constant value.
Landscapes
- Engineering & Computer Science (AREA)
- Quality & Reliability (AREA)
- Replacing, Conveying, And Pick-Finding For Filamentary Materials (AREA)
- Filamentary Materials, Packages, And Safety Devices Therefor (AREA)
- Winding Filamentary Materials (AREA)
- Replacement Of Web Rolls (AREA)
Description
- Die Erfindung betrifft eine Aufspulmaschine zum Aufwickeln von Fäden zu Spulen gemäß dem Oberbegriff des Anspruchs 1 sowie ein Verfahren zur Überwachung und/oder Steuerung einer Aufspulmaschine gemäß den Oberbegriffen der Ansprüche 16 und 20.
- Eine gattungsgemäße Aufspulmaschine sowie ein gattungsgemäßes Verfahren zur Steuerung und Überwachung einer Aufspulmaschine sind aus der
WO 1996/033939 und aus derDE 10 2005 030 714 A1 bekannt. - Die bekannte Aufspulmaschine wird in Spinnanlagen zum Aufwickeln von frisch gesponnenen synthetischen Fäden eingesetzt. Üblicherweise wird eine Gruppe von Fäden nach dem Spinnen und Verstrecken gemeinsam parallel zu Spulen aufgewickelt. Hierzu weist die Aufspulmaschine zwei austragende Spulspindeln auf, die versetzt zueinander an einem drehbaren Spulrevolver gehalten sind. Die Spulspindeln werden durch den Spulrevolver abwechselnd in einen Aufspulbereich und in einen Wechselbereich geführt. An der im Aufspulbereich gehaltenen Spulspindel wird die Gruppe der Fäden parallel nebeneinander zur Spulen gewickelt. Dabei wirkt die Spulspindel mit einer Andrückwalze zusammen, die am Umfang der gewickelten Spulen anliegt. Die Andrückwalze ist an einem beweglichen Walzenträder gehalten, der in diesem Fall die Ausweichbewegung zum Anwachsen der Spulen ausführt. Die Spulen sind nebeneinander an der Spulspindel gehalten. Bei derartigen Schmelzspinnprozessen werden hohe Fadenlaufgeschwindigkeiten erreicht, die mehr als 6000 m/min betragen können. Dabei wird die im Aufspulbereich gehaltene Spulspindel mit einer Drehzahl angetrieben, die eine im Wesentlichen konstante Umfangsgeschwindigkeit der Spulen und damit eine konstante Aufwickelgeschwindigkeit ergeben. Je nach Durchmesser der Spulen wird beim Aufwickeln der Fäden die Spulspindel in einem Drehzahlbereich von ca. 2000 U/min bis hin zu ca. 30000 U/min angetrieben. Bei derart hohen Drehzahlen führen somit geringste Unwuchterscheinungen an der Spulspindel zu ungewollten Schwingungen. Grundsätzlich ist es zwar bekannt, die Spulspindeln ohne Last der Spulen zuvor dynamisch auszuwuchten, jedoch lassen sich dadurch unvorhergesehene Störungen im Aufbau der Spulen während des Aufwickelns beispielsweise durch Fadenspannungsschwankungen nicht erfassen.
- Um die im Betrieb an den Spulspindeln auftretenden Schwingungen zu erfassen weist die bekannte Aufspulmaschine eine Messeinrichtung auf. Die Messeinrichtung weist pro Spulspindel einen Beschleunigungssensor auf, der unmittelbar an einem Spindelträger der Spulspindel angeordnet ist. Die Messsignale werden durch einen Drehübertrager oder durch Funksignale zu einer Messstation übertragen, in welcher eine Auswertung des Messsignals durchführbar ist. Die bekannte Aufspulmaschine sowie das bekannte Verfahren zur Überwachung der Aufspulmaschine basiert darauf, dass die Messsignale von dem drehenden Spulrevolver, an dem die Spulspindeln gehalten sind, zu einer stationären Messstation übertragen wird. Hierbei sind zusätzliche Störeinflüsse, die einerseits unmittelbar aus der Schwingungsanregung resultieren und andererseits durch äußere Einflüsse einwirken, unvermeidlich.
- Zur Überwachung einer Spulspindel sind jedoch auch andere Systeme bekannt, wie beispielsweise in der
DE 10156454 A1 beschrieben. - Bei der bekannten Aufspulmaschine ist jedem der Spulspindeln ein Abstandssensor zugeordnet, um einen Abstand zwischen einem Spannfutter und einer Achse der Spulspindel zu überwachen. Hierbei werden die Messsignale des Abstandssensors ebenfalls berührungslos vom Spulrevolver zu einer stationären Messstation übertragen. Somit sind auch hier Störeinflüsse durch die Signalübertragung von einem drehenden Bauteil zu einer stationären Messstation möglich.
- Desweiteren ist aus der
DE 100 46 603 eine Aufspulmaschine bekannt, bei welcher die Andrückwalze an einer schwenkbaren Schwinge gehalten ist, an der ein Dämpfungsmittel zur Schwingungsdämpfung angreift. Das Dämpfungsmittel ist über eine Steuereinrichtung verstellbar ausgebildet, wobei die Steuereinrichtung mit einem Schwingungssensor gekoppelt ist. Der Schwingungssensor ist an der Schwinge befestigt, so dass das Dämpfungsmittel in Abhängigkeit von den momentanen Schwingungszuständen der Schwinge einstellbar ist. - Bei der bekannten Aufspulmaschine werden somit die Schwingungen an der Schwinge durch einen Schwingungssensor erfasst, um die Steifigkeit der Andrückwalze während des Aufwickelns der Spulen zu verändern. Unzulässige Schwingungszustände wären dabei jedoch nicht erkannt und führen lediglich zur Versteifung des Systems.
- Es ist somit Aufgabe der Erfindung, eine gattungsgemäße Aufspulmaschine der eingangs genannten Art sowie ein Verfahren zur Überwachung einer solchen Aufspulmaschine derart weiterzubilden, dass eine störunempfindliche und sichere Bestimmung von unzulässigen Schwingungen der Spulspindeln möglich ist.
- Ein weiteres Ziel der Erfindung liegt darin, die Messeinrichtung innerhalb der Aufspulmaschine betriebssicher mit möglichst hoher Funktionalität auszugestalten.
- Diese Aufgabe wird erfindungsgemäß für die Aufspulmaschine dadurch gelöst, dass die Messeinrichtung einen ortsfesten Abstandssensor aufweist und dass an einem der beweglichen Bauteile eine Abstandskontur ausgebildet ist, die ohne Kontakt mit dem Abstandssensor zusammenwirkt.
- Für das erfindungsgemäße Verfahren zur Überwachung der Aufspulmaschine ergibt sich die Lösung dadurch, dass während des Aufwickelns der Spulen eine durch Schwingungen einer der Spulspindel verursachte Lageänderung des Spulrevolvers und/oder des Walzenträgers kontaktlos durch eine Abstandsmessung gemessen wird.
- Vorteilhafte Weiterbildungen der Erfindung sind durch die Merkmale und Merkmalskombinationen der jeweiligen Unteransprüche definiert.
- Die Erfindung zeichnet sich dadurch aus, dass die Messung der Schwingungen in einem Bereich der Aufspulmaschine verlagert ist, in welchem keine Drehübertragung der Messsignale erforderlich ist. Hierbei macht sich die Erfindung die Erkenntnisse zunutze, dass die an einer Spulspindel ausgeführten Schwingungen sich über die Lagerung der Spulspindel und Lagerung der Andrückwalze auf die beweglich im Maschinengestell gehaltenen Bauteile überträgt. Je nach Amplitude und Frequenz der Schwingung an der Spulspindel entsteht eine Schwingungsanregung an dem betreffenden Bauteil. Derartige Bauteilschwingungen führen dazu, dass sich die Lagen des Bauteils in dem Maschinengestell in kurzen Zeitintervallen ändern. Diese schwingungsartigen Lageänderungen lassen sich vorteilhaft durch einen im Maschinengestell ortsfest gehaltenen Abstandssensor kontaktlos messen. Aus der gemessenen Bauteilschwingung lässt sich dann unmittelbar der Schwingungszustand der Spulspindel ableiten. Die Abstandskontur an dem Bauteil ist dabei auf eine Bewegungsbahn des Bauteils relativ zu dem Maschinengestell angepasst. So ist es üblich, dass derartige Bauteile als Schlitten linear oder als Rotor oder Schwinge auf einer Kreisbahn geführt werden können.
- Ein weiterer Vorteil der Erfindung liegt darin, dass die Schwingungserkennung nicht von einer Verbindung zwischen einem Schwingungssensor und einem schwingenden Bauteil abhängt. Derartige störempfindliche Verbindungen zur Herstellung eines Kontaktes zwischen Schwingungssensor und Bauteil lassen sich durch die kontaktlose Erfassung der Schwingung vermeiden. Der Abstandssensor lässt sich dabei vorteilhaft in Zonen des Maschinengestells befestigen, die weniger schwingungsgefährden sind.
- Als bewegliches Bauteil ist der Spulrevolver als Träger der Spulspindeln besonders geeignet, um die Schwingungen der im Aufspulbereich gehaltenen Spulspindel zu detektieren. Hierzu ist gemäß einer vorteilhaften Weiterbildung der Erfindung eine umlaufende Abstandskontur an dem Spulrevolver ausgebildet. Die Abstandskontur bildet mit dem Abstandsensor einen Messabstand, der durch die Wahl der Abstandskontur bestimmt ist.
- Um unabhängig von der Stellung des Spulrevolvers eine Abstandsmessung zur Schwingungserkennung auszuführen, ist gemäß einer vorteilhaften Weiterbildung vorgesehen, dass die Abstandskontur relativ zur Drehachse des Spulrevolvers rotationssymmetrisch ausgebildet ist. Damit lassen sich sogar Messungen im stationären als auch im drehenden Zustand des Spulrevolvers ausführen. Alternativ besteht jedoch auch die Möglichkeit, die Abstandskontur relativ zur Drehachse des Spulrevolvers rotationsasymmetrisch auszubilden. Damit besteht die Möglichkeit, den jeweiligen Drehwinkel des Spulrevolvers mit in die Erfassung der Schwingung einzubeziehen. So lässt sich für jeden Drehwinkel des Spulrevolvers ein unterschiedlicher statischer Abstand zwischen dem Abstandssensor und der Abstandskontur vorsehen. Diese Weiterbildung der Erfindung ist besonders vorteilhaft, um besonders kritische Bereiche des Spulvorgangs, beispielsweise zum Ende einer Spulreise, durchzuführen. Dementsprechend lassen sich in den Zuständen, in denen der Spulrevolver unkritische Bereiche einnimmt, keine Messungen ausführen.
- Um insbesondere eine Überwachung bereits vorhandener Aufspulmaschinen ausführen zu können, ist die Weiterbildung der Erfindung bevorzugt verwendet, bei welcher die Abstandskontur an einem Abstandsring ausgebildet ist und bei welcher der Abstandsring an dem Spulrevolver gehalten ist. So lässt sich der Abstandsring ohne Probleme nachträglich an einem Spulrevolver befestigen.
- Die Abstandskontur wird an dem Abstandsring vorzugsweise durch dessen Formgebung bestimmt. Grundsätzlich besteht jedoch auch die Möglichkeit, die Abstandskontur an dem Abstandsring asymmetrisch auszubilden. Vorzugsweise wird jedoch der Abstandsring kreisförmig ausgebildet und zentrisch oder exzentrisch zur Drehachse des Spulrevolvers angeordnet. Damit lässt sich die Außenkontur des Abstandsringes unmittelbar als Abstandskontur nutzen.
- Um die Frequenzen und Amplituden der Revolverschwingungen an dem Spulrevolver möglichst genau zu bestimmen, ist die Weiterbildung der Erfindung besonders vorteilhaft, bei welcher die Messeinrichtung einen zweiten Abstandssensor aufweist, wobei die beiden Abstandssensoren um einen Winkel von 90° versetzt zueinander angeordnet sind. Somit können beide Messsignale der Abstandssensoren zur eindeutigen Bestimmung der Revolverschwingungen genutzt werden.
- Alternativ besteht jedoch auch die Möglichkeit, die Trägerschwingungen des Walzenträgers zu detektieren, an welchem die Andrückwalze gehalten ist. Hierzu sieht die Erfindung die Variante vor, bei welcher die Abstandskontur an dem Walzenträger ausgebildet ist. Der Walzenträger lässt sich sowohl als Schlitten mit einer linearen Bewegungsbahn oder als eine Schwinge mit einer kreisförmigen Bewegungsbahn ausführen.
- Für den Fall, dass der Walzenträger durch eine Schwinge gebildet wird, ist gemäß einer vorteilhaften Weiterbildung vorgesehen, dass die Abstandskontur an einer Fühlerplatte ausgebildet ist, die in der Nähe einer Schwenkachse an der Schwinge befestigt ist. Damit wird zwar ein relativ kleiner Schwenkradius der Schwinge überwacht, jedoch mit dem Vorteil geringer Konturabweichungen an der Abstandskontur der Fühlerplatte. So ist es möglich, eine ebene Abstandskontur an der Fühlerplatte zu verwenden.
- Der Abstandssensor wird vorzugsweise mit kurzem Abstand orthogonal zur Abstandskontur ausgerichtet. Hierbei ist der Abstand zwischen dem Abstandssensor und der Abstandskontur derart gewählt, dass selbst bei größten Amplituden der Bauteilschwingung kein Kontakt zwischen der Abstandskontur und dem Abstandssensor eintritt.
- Die Messeinrichtung ist gemäß einer vorteilhaften Weiterbildung der Erfindung mit einer Steuereinrichtung verbunden, in welcher eine Auswertungseinheit die Messsignale analysiert und umwandelt. Hierbei können vorteilhaft Vergleiche mit Grenzwerten für unzulässige Schwingungsformen erstellt werden, so dass bei einer Grenzwertüberschreitung direkt eine Abschaltung der Aufspulmaschine eingeleitet werden kann.
- Die Weiterbildung der Erfindung, bei welcher die Steuereinrichtung mit einem Revolverantrieb des Spulrevolvers verbunden ist, bietet den zusätzlichen Vorteil, dass die Messsignale auch zur Steuerung der Spulrevolverbewegung genutzt werden können, um beispielsweise den Abstand zwischen der Spulspindel und der Andrückwalze aufgrund des Spulenzuwachses zu vergrößern. So lassen sich die Messsignal auch vorteilhaft zur Bestimmung der Winkellage des Spulrevolvers verwenden. Aufgrund der geometrischen Beziehung zwischen der Lage der Spulspindel am Spulrevolver, des Spulendurchmessers der Spulen an der Spulspindel und der Lage der Andrückwalze bzw. dem Walzenträgers ist eine Berechnung oder sogar eine direkt Messung der Winkellage des Spulrevolvers möglich.
- Als Abstandssensoren werden vorzugsweise berührungslose Induktionssensoren verwendet, welche mit der Abstandskontur aus einem metallischen Werkstoff zusammenwirkt. Damit können unmittelbar Strom-, Spannungs- und/oder Frequenzsignale erzeugt werden, die innerhalb der Auswertungseinheit oder der Steuereinrichtung zu entsprechenden Steuerbefehlen direkt umwandelbar sind. Hierzu ist besonders vorteilhaft, wenn der Induktionssensor zum Abgreifen der Signale gemäß einer Weiterbildung der Erfindung einen Analogausgang aufweist.
- Das erfindungsgemäße Verfahren zur Überwachung einer Aufspulmaschine ist dadurch gekennzeichnet, dass während des Aufwickelns der Spulen ein durch Schwingungen einer der Spulspindeln verursachte Lageänderung eines der beweglichen Bauteile innerhalb eines Maschinengestells gemessen wird. Somit wird die durch die Schwingung der Spulspindel erzeugte Schwingungsanregung des Bauteils unmittelbar an dem Bauteil gemessen. Der direkte Zusammenhang zwischen den Schwingungen der Spulspindel und denen am Bauteil verursachten Bauteilschwingungen ermöglicht somit eine Überwachung der Spulspindelschwingungen ohne direkten Angriff an die Spulspindeln. Unzulässige Schwingungserscheinungen, die zuvor in unzulässige Schwingungserscheinungen des Bauteils transferiert wurden, lassen somit einen direkten Eingriff in den Betrieb der Aufspulmaschine zu.
- Die durch die Bauteilschwingung bedingte Lageänderung des Bauteils wird dabei durch eine Abstandsmessung erfasst.
- Zur Detektion der Bauteilschwingungen sind der Spulrevolver als Träger der Spulspindeln und der Walzenträger als Halter der am Umfang der Spulen anliegenden Andrückwalze geeignet.
- Durch die Abstandsmessung an zwei voneinander versetzten Messstellen durch zwei Abstandssensoren lässt sich an dem Spulrevolver eine sehr genaue Messwerterfassung der momentanen Revolverschwingung ermöglichen, wobei zudem eine Winkellagenmessung überlagert stattfinden könnte.
- Um in jedem Betriebszustand der Aufspulmaschinen eine Überwachung ausführen zu können, ist die Verfahrensvariante bevorzugt verwendet, bei welcher die Lageänderungen des Spulrevolvers bei einem Stillstand und/oder einer Drehbewegung des Spulrevolvers gemessen wird. So können Aufspulmaschinen, bei welchem der Spulrevolver zur Verstellung der Spulspindel taktweise betrieben wird, und auch Aufspulmaschinen, bei welchem der Spulrevolver während einer Spulreise kontinuierlich gedreht wird, ohne Unterbrechung überwacht werden.
- Das erfindungsgemäße Verfahren zur Steuerung und Überwachung einer Aufspulmaschine ist dadurch gekennzeichnet, dass während des Aufwickelns der Spulen eine Lageänderung der Andrückwalze und/oder eine Lageänderung des Spulrevolvers aufgrund einer Schwingung der Spulspindel und aufgrund eines Spulenzuwachses der gewickelten Spulen mit einem Abstandssensor kontaktlos gemessen wird und dass die Messignale des Abstandssensors zur Steuerung des Revolverantriebs und der Spindelantriebe genutzt werden. Damit können mehrere Funktionen der Aufspulmaschinen unmittelbar über eine Sensorüberwachung miteinander verknüpft werden. Der direkte Zusammenhang zwischen den Schwingungen der Spulspindel und denen am Walzenträger oder am Spulrevolver verursachten Bauteilschwingungen ermöglicht somit eine Überwachung der Spulspindelschwingungen ohne direkten Angriff an die Spulspindeln. Unzulässige Schwingungserscheinungen, die zuvor in unzulässige Schwingungserscheinungen des Spulrevolvers transferiert wurden, lassen somit einen direkten Eingriff in den Betrieb der Aufspulmaschine zu. Hiervon findet überlagert eine Antriebssteuerung des Spulrevolvers statt, durch welche ein kontinuierliches Aufwickeln der Spulen bei unveränderter Lage der Andrückwalze möglich ist.
- Die Lageänderung des Walzenträgers oder die Lageänderung des Spulrevolvers werden bevorzugt durch einen Idiktionssensor kontaktlos erfasst, welcher pro Abstandswert proportionale Strom-, Spannungs- und/oder Frequenzsignale erzeugt. Damit können jedem Abstandswert exakte Steuerbefehle zugeordnet werden, so dass auch Betriebszustände des Walzenträgers bei einem Spulenwechsel mit größeren Lageänderungen detektiert werden können.
- Das erfindungsgemäße Verfahren zur Steuerung und/oder Überwachung einer Aufspulmaschine sowie die erfindungsgemäße Aufspulmaschine werden nachfolgend anhand einiger Ausführungsbeispiele unter Bezug auf die beigefügten Figuren näher erläutert.
- Es stellen dar:
-
Figur 1 schematisch eine Vorderansicht eines ersten Ausführungsbeispiels der erfindungsgemäßen Aufspulmaschine -
Figur 2 schematisch eine Seitenansicht eines weiteren Ausführungsbeispiels der erfindungsgemäßen Aufspulmaschine -
Figur 3 schematisch eine Rückansicht des Ausführungsbeispiels ausFigur 2 . -
Figur 4 schematisch eine Vorderansicht eines weiteren Ausführungsbeispiels der erfindungsgemäßen Aufspulmaschine -
Figur 5 schematisch eine Seitenansicht des Ausführungsbeispiels der erfindungsgemäßen Aufspulmaschine ausFig.4 - In
Figur 1 ist ein erstes Ausführungsbeispiel der erfindungsgemäßen Aufspulmaschine schematisch in einer Vorderansicht dargestellt. Die Aufspulmaschine weist einen drehbar gelagerten Spulrevolver 1 auf, der in einem Drehlager 9 eines Maschinengestells 2 gehalten ist. Das Maschinengestell 2 ist vorzugsweise als ein Revolvergehäuse ausgebildet. Der Spulrevolver 1 ist mit einem Revolverantrieb 10 gekoppelt, durch welchen der Spulrevolver 1 zur Drehung in Pfeilrichtung antreibbar ist. - Der Spulrevolver 1 trägt zwei um einem Winkel von 180° versetzt zueinander angeordnete Spulspindeln 3.1 und 3.2. Die Spulspindeln 3.1 und 3.2 sind auskragend an dem Spulrevolver 1 gehalten und jeweils mit einem hier nicht dargestellten Spindelantrieb gekoppelt. Die Spulspindeln 3.1 und 3.2 werden durch Drehung des Spulrevolvers 1 abwechselnd in einen Aufspulbereich und einen Wechselbereich geführt, um mehrere Fäden 15 kontinuierlich zu jeweils einer Spule 5 aufzuwickeln. In der gezeigten Stellung der Aufspulmaschine befindet sich die Spulspindel 3.1 in dem Aufspulbereich und die Spulspindel 3.2 in einem Wechselbereich. So trägt die Spulspindel 3.1 mehrere Spulhülsen 4 und eine jeweils darauf gewickelte Spule 5, an welchen die Fäden 15 gewickelt werden. Die in dem Wechselbereich gehaltene Spulspindel 3.2 ist bereits von den fertig gewickelten Spulen befreit und trägt neue Spulhülsen 4.
- Die Anzahl der an einer Spulspindel 3.1 und 3.2 gleichzeitig gewickelten Spulen ist jeweils vom Schmelzspinnprozess abhängig. So lassen sich beispielsweise 6, 8, 10, 12 oder sogar 16 Fäden gleichzeitig zu Spulen an einer der Spulspindeln 3.1 und 3.2 aufwickeln.
- In dem Aufspulbereich wirkt die Spulspindel 3.1 mit einer Andrückwalze 6 und einer Changiereinrichtung 7 zusammen. Die Changiereinrichtung 7 und die Andrückwalze 6 sind an einem Changierträger 8 angeordnet, der auskragend mit dem Maschinengestell 2 verbunden ist. In diesem Ausführungsbeispiel ist der Changierträger 8 fest mit dem Maschinengestell 2 gekoppelt, wobei die Andrückwalze 6 über einen beweglichen Walzenträger 20 an dem Changierträger 8 gehalten ist. Grundsätzlich besteht jedoch auch die Möglichkeit, den Changierträger 8 beweglich mit dem Maschinengestell 2 derart zu verbinden, dass während des Aufwickelns der Spulen 5 die Andrückwalze 6 durch eine Ausweichbewegung des Changierträgers 8 geführt wird, um eine Spulenzuwachs der Spulen 5 bei fester Position der Spulspindeln 3.1 zu ermöglichen. Bei dem in
Figur 1 dargestellten Ausführungsbeispiel wird die Ausweichbewegung zur Vergrößerung des Achsabstandes zwischen der Spulspindel 3.1 und der Andrückwalze 6 durch die Drehbewegung des Spulrevolvers 1 ausgeführt, so dass die Spulspindel 3.1 in dem Aufspulbereich mehrere Positionen einnimmt. - Zur Positionierung der Spulspindel 3.1 und der Spulspindel 3.2 durch die Drehbewegung des Spulrevolvers 1 wird der Revolverantrieb 10 über eine Steuereinrichtung 14 angesteuert. Die Steuereinrichtung 14 ist ebenfalls mit den hier nicht dargestellten Antrieben der Spulspindeln 3.1 und 3.2 sowie der Changiereinrichtung 7 verbunden. Die Changiereinrichtung 7 weist pro Faden jeweils eine Changiereinheit auf, in welcher Changiermittel zur Hin- und Herführung des Fadens vorgesehen sind. Derartige Changiermittel können beispielsweise durch rotierende Flügel oder drehende Kehrgewindewalzen gebildet sein.
- Zur Schwingungsüberwachung weist die Aufspulschiene eine Messeinrichtung 11 auf, die in diesem Ausführungsbeispiel durch einen Abstandssensor 11.1 gebildet ist. Der Abstandssensor 11.1 ist ortsfest an dem Maschinengestell 2 gehalten und unmittelbar dem Drehlager 9 des Spulrevolvers 1 vorgeordnet. Am Lagerende der Spulspindeln 3.1 und 3.2 ist an dem Spulrevolver 1 eine umlaufende Abstandskontur 13 ausgebildet, die mit dem Abstandssensor 11.1 zusammen wirkt und mit diesem eine gemeinsame Messebene aufspannt. Die Abstandskontur 13 ist symmetrisch zu einer Drehachse 12 des Spulrevolvers 1 ausgebildet. In diesem Ausführungsbeispiel ist die Abstandskontur 13 kreisförmig mit einem Außendurchmesser ausgeführt, welcher kleiner ist als der Durchmesser des Drehlagers 9. Die kreisförmige Abstandskontur 13 ist zentrisch zu der Drehachse 12 an dem Spulrevolver 1 angeformt, so dass sich bei Drehung des Spulrevolvers 1 ein sich zwischen dem Abstandssensor 11.1 und der Abstandskontur 13 ausgebildeter Messabstand einstellt.
- Der Abstandssensor 11.1 ist über eine Signalleitung mit einer Auswertungseinheit 19 gekoppelt, in welcher die Messsignale des Abstandssensors 11.1 in eine Revolverschwingung überführt werden. Gleichzeitig wird in der Auswertungseinheit 19 der momentane Ist-Zustand der Revolverschwingung des Spulrevolvers 1 mit zulässigen grenzwertigen Schwingungszuständen des Spulrevolvers verglichen, um bei Feststellung unzulässiger Schwingungen unmittelbar in der Steuereinrichtung 14 einen Steuerbefehl zur Abschaltung zu generieren. Hierzu ist die Auswertungseinheit 19 mit der Steuereinrichtung 14 gekoppelt. Die Messung der Lageänderung des Spulrevolvers 1 lässt sich durch die kreisförmige Ausbildung der Abstandskontur 13 in jeder beliebigen Winkelposition des Spulrevolvers erfassen. Hierbei können die Lageänderungen des Spulrevolvers, die sich unmittelbar proportional an der Abstandskontur bemerkbar machen, bei stillstehendem Spulrevolver oder bei drehendem Spulrevolver 1 erfasst werden. Es ist alternativ jedoch auch möglich, die Messung mit dem Abstandssensor sowohl bei stillstehendem, als auch bei drehendem Spulrevolver auszuführen. So ist es bekannt, dass während des Aufwickelns der Spulen 5 der Spulrevolver 1 taktweise derart gedreht wird, dass die Spule 5 während der Spulreise bei im Wesentlichen unveränderter Lage der Andrückwalze 6 anwachsen kann.
- Um bei großen Durchmessern der Abstandskontur 13 eine exakte Abstandsbestimmung vornehmen zu können, ist der Abstandssensor 11.1 der Messvorrichtung 11 bevorzugt als ein berührungsloser Indikationssensor ausgebildet, so dass der Abstandssensor 11.1 unmittelbar Stromund Spannungssignale erzeugt, die vorteilhaft in der Auswertungseinrichtung 19 direkt zu Steuerimpulsen umgewandelt werden können. Hierzu ist die Abstandskontur 13 an dem Spulrevolver 1 aus einem metallischen Werkstoff, was eine unmittelbare Anformung der Abstandskontur 13 an den Spulrevolver 1 zudem erleichtert. Grundsätzlich besteht jedoch auch die Möglichkeit, andere Messprinzipien zur Abstandsbestimmung einzusetzen. Wesentlich hierbei ist, dass durch Schwingungen des Spulrevolvers 1 bedingte Lageänderungen beziehungsweise Änderungen des Abstandes zwischen der Abstandskontur 13 und dem Abstandssensor 11.1 eintreten. Nur so lässt sich das Messsignal in eine Revolverschwingung umwandeln.
- In
Figur 2 undFigur 3 ist ein weiteres Ausführungsbeispiel der erfindungsgemäßen Aufspulmaschine gezeigt. Das weitere Ausbildungsbeispiel ist inFigur 2 schematisch in einer Seitenansicht und inFigur 3 schematisch in einer Rückansicht dargestellt. Insoweit kein ausdrücklicher Bezug zu einer der Figuren gemacht ist, gilt die nachfolgende Beschreibung für beide Figuren. - Das Ausführungsbeispiel in
Figur 2 und3 ist im Wesentlichen identisch zu dem Ausführungsbeispiel nachFigur 1 aufgebaut, so dass die Bauteile mit gleichen Funktionen identische Bezugszeichen erhalten haben und so dass anschließend nur die Unterschiede erläutert werden und ansonsten Bezug zu der vorgenannten Beschreibung genommen wird. - Bei dem in
Figur 2 und3 dargestellten Ausführungsbeispiel werden an den Spulspindeln 3.1 und 3.2 ebenfalls mehrere Fäden 15 gleichzeitig zu Spulen gewickelt. Hierbei sind nur beispielhaft zwei Spulen an der Spulspindel 3.1 gezeigt. - Die Spulspindeln 3.1 und 3.2 sind an dem Spulrevolver 1 drehbar gelagert und mit den an der Rückseite angeordneten Spindelantrieben 16.1 und 16.2 gekoppelt. Der Spulrevolver 1 ist in dem Drehlager 9 des Maschinengestells 2 drehbar gelagert und wird über eine Antriebskette 17 angetrieben, die mit dem Revolverantrieb 10 verbunden ist. Der Revolverantrieb 10 sowie die Spindelantriebe 16.1 und 16.2 sind mit der Steuereinrichtung 14 gekoppelt.
- An der Antriebsseite - in diesem Fall auch die Rückseite - des Spulrevolvers 1 ist ein Abstandsring 18 an dem Spulrevolver 1 befestigt. Der Abstandsring 18 bildet an seinem Außendurchmesser die Abstandskontur 13. Der Abstandsring 18 ist in diesem Ausführungsbeispiel kreisförmig ausgebildet, wobei die Abstandskontur 13 äquivalent der Form des Abstandsringes 18 ist. Der Abstandsring 18 ist exzentrisch zu der Drehachse 12 des Spulrevolvers 1 gehalten. Dem Abstandsring 18 ist eine Messeinrichtung 11 zugeordnet, die zwei um einen Winkel von 90° versetzt zueinander angeordnete Abstandssensoren 11.1 und 11.2 aufweist. Die Abstandssensoren 11.1 und 11.2 sind innerhalb des Maschinengestells 2 ortsfest angeordnet und mit kurzem Abstand orthogonal zur umlaufenden Abstandskontur 13 des Abstandsringes 18 ausgerichtet. Die Abstandssensoren 11.1 und 11.2 der Messeinrichtung 11 sind mit einer Auswertungseinheit 19 gekoppelt, die unmittelbar in der Steuereinrichtung 14 integriert ist. Innerhalb der Auswertungseinheit 19 werden die Messsignale der Abstandssensoren 11.1 und 11.2 unmittelbar zu einer Revolverschwingung überführt.
- Die Funktion zur Überwachung der Aufspulmaschine sowie zur Steuerung der Antriebe der Aufspulmaschine ist in diesem Ausführungsbeispiel identisch zu dem vorgenannten Ausführungsbeispiel, so dass auf die vorgenannte Beschreibung Bezug genommen werden kann. Bei dem in
Figur 2 und3 dargestellten Ausführungsbeispiel der erfindungsgemäßen Aufspulmaschine lassen sich die Abstandssensoren 11.1 und 11.2 zusätzlich dazu nutzen, um die jeweilige Winkelposition des Spulrevolvers 1 zu erfassen. Durch die exzentrische Anordnung des Abstandsringes 18 zu der Drehachse 12 stellt sich mit Drehung des Spulrevolvers 1 zwischen der Abstandskontur 13 und den Abstandssensoren 11.1 und 11.2 ein stetig veränderlicher Abstand ein. Die absolute Größe des Abstandswertes zwischen den Abstandssensoren 11.1 beziehungsweise 11.2 und der Abstandskontur 13 lässt sich unmittelbar in eine Winkelposition des Spulrevolvers überführen. Insoweit können die Abstandsmessungen zur Identifizierung von unzulässigen Schwingungen in Abhängigkeit von einer Winkelposition an der Aufspulmaschine durchgeführt werden. Auch hierbei kann die Überwachung der Aufspulmaschine unabhängig von dem jeweiligen Betriebszustand des Spulrevolvers ausgeführt werden. So lassen sich die aus den Schwingungen des Spulrevolvers resultierenden Lageänderungen des Spulrevolvers bei einem Stillstand oder bei einer Drehbewegung des Spulrevolvers messen. - Die in den
Figuren 1 bis 3 dargestellten Ausführungsbeispiele sind in ihrer Ausführung nur beispielhaft. Grundsätzlich besteht auch die Möglichkeit, einen Abstandsring 18 zentrisch auszubilden und mit nur einem Abstandssensor zu kombinieren. Alternativ besteht jedoch auch die Möglichkeit, bei dem inFigur 1 dargestellten Ausführungsbeispiel die Außenkontur 13 asymmetrisch zur Drehachse 12 auszubilden, so dass über den Drehwinkel des Spulrevolvers sich unterschiedliche Abstandswerte zwischen dem Abstandssensor 11.1 und der Außenkontur 13 einstellen. Damit wäre neben der Schwingungsüberwachung auch eine Bestimmung der Winkelposition des Spulrevolvers möglich. - Bei dem in
Fig. 1 dargestellten Ausführungsbeispiel ist die Abstandskontur beispielhaft kreisförmig ausgeführt. Grundsätzlich besteht jedoch die Möglichkeit, die Abstandskontur 13 gemäß einer mathematischen Funktion auszubilden, um beispielsweise elliptische oder spiralförmige Konturen zu erhalten. Derartige asymmetrische Formgebungen der Abstandskontur 13 ermöglichen eine über den gesamten Umfang des Spulrevolvers reichende Winkelpositionierung. So lässt sich jeder Winkelstellung des Spulrevolvers ein bestimmter Wert des Messabstands zuordnen, so dass jedem Messsignal des Abstandssensors 11 eine bestimmte Winkelstellung zugeordnet werden kann. Damit lassen sich die Spulspindeln 3.1 und 3.2 insbesondere in dem Aufspulbereich in exakte vorbestimmte Winkelpositionen durch den Spulrevolver 1 führen, so dass die Messsignale vorteilhaft auch zur Steuerung des Revolverabtriebs 10 genutzt werden können. - So wird beispielsweise bei einer exzentrischen Anordnung einer kreisförmigen Abstandskontur 13 oder bei einer asymmetrischen Abstandskontur 13 bei einer Umdrehung des Spulrevolvers 1 um 180° der Messabstand zum Abstandssensor 11.1 zwischen einem Kleinstwert und einem Größtwert verändert. Die durch den Abstandssensor 11.1 erzeugten Signale lassen sich innerhalb der Steuereinrichtung 14 unmittelbar in eine Winkelposition des Spulrevolvers 1 überführt. Um beispielsweise einen Spulwechsel auszuführen, wird bei der in
Fig. 1 dargestellten Situation der Revolverantrieb 10 über die Steuereinrichtung 14 aktiviert. Der Spulrevolver 1 verschwenkt die Spulspindel 3.1 aus dem Aufspulbereich und führt diese in den Wechselbereich. In dieser Situation wird die Abstandskontur 13 an dem Abstandssensor 11.1 vorbeigeführt, so dass sich der Messabstand und damit die Messsignale des Abstandssensors 11.1 verändern. Sobald ein zwischen dem Abstandssensor 11.1 und der Abstandskontur 13 minimaler Messabstand gemessen und der Steuereinrichtung 14 über den Abstandssensor 11 signalisiert wird, erfolgt eine Deaktivierung des Revolverantriebs 10. Zu diesem Zeitpunkt ist die Spulspindel 3.2 im Aufspulbereich und Spulspindel 3.1 im Wechselbereich. Nun kann die Fadenübergabe erfolgen und an der Spulspindel 3.2 eine neue Spule gewickelt werden. - Die Messeinrichtung 11 lässt sich daher vorteilhaft zur Überwachung der Schwingungen in Aufspulmaschine und zur Steuerung der Aufspulmaschine zum Aufwickeln der Fäden nutzen.
- In
Figur 4 und5 ist ein weiteres Ausführungsbeispiel der erfindungsgemäßen Aufspulmaschine schematisch in einer Vorderansicht und einer Seitenansicht dargestellt. Das Ausführungsbeispiel ist im Wesentlichen identisch zu dem Ausführungsbeispiel der Aufspulmaschine nachFigur 1 und2 , so dass zu der vorgenannten Beschreibung Bezug genommen wird und nachfolgend nur die Unterschiede erläutert werden. - In dem Aufspulbereich wirkt die an dem Spulrevolver 1 auskragend gehaltene Spulspindel 3.1 mit einer Andrückwalze 6 und einer Changiereinrichtung 7 zusammen. Die Changiereinrichtung 7 und die Andrückwalze 6 sind an einem Changierträger 8 angeordnet, der auskragend mit dem Maschinengestell 2 verbunden ist. In diesem Ausführungsbeispiel ist der Changierträger 8 fest mit dem Maschinengestell 2 gekoppelt, wobei die Andrückwalze 6 über einen beweglichen Walzenträger 20 an dem Changierträger 8 gehalten ist. Der Walzenträger 20 ist als eine Schwinge 21 ausgebildet, die mit einem Ende über eine Schwenkachse 22 an dem Maschinengestell 2 bzw. dem Changierträger 8 gehalten ist. An dem freien Ende der Schwinge 21 ist die Andrückwalze 6 mit ihren Enden drehbar gelagert. Die Schwinge 21 kann hierzu gabelförmig oder durch zwei Teilschwingen gebildet sein.
- Grundsätzlich besteht jedoch auch die Möglichkeit, den Walzenträger als einen Hubschlitten auszuführen, der linear verschiebbar an dem Maschinengestell 2 gehalten ist, um einen Spulenzuwachs der gewickelten Spulen 5 bei fester Position der Spulspindeln 3.1 zu ermöglichen.
- Bei dem in
Figur 4 dargestellten Ausführungsbeispiel wird die Ausweichbewegung zur Vergrößerung des Achsabstandes zwischen der Spulspindel 3.1 und der Andrückwalze 6 durch die Drehbewegung des Spulrevolvers 1 ausgeführt, so dass die Spulspindel 3.1 in dem Aufspulbereich mehrere Positionen einnimmt. - Zur Positionierung der Spulspindel 3.1 und der Spulspindel 3.2 durch die Drehbewegung des Spulrevolvers 1 wird der Revolverantrieb 10 über eine Steuereinrichtung 14 angesteuert. Die Steuereinrichtung 14 ist ebenfalls mit den Spindelantrieben 16.1 und 16.2 der Spulspindeln 3.1 und 3.2 sowie der Changiereinrichtung 7 verbunden. Die Changiereinrichtung 7 weist pro Faden jeweils eine Changiereinheit auf, in welcher Changiermittel zur Hin- und Herführung des Fadens vorgesehen sind. Derartige Changiermittel können beispielsweise durch rotierende Flügel oder drehende Kehrgewindewalzen gebildet sein.
- Zur Steuerung und Überwachung weist die Aufspulmaschine eine Messeinrichtung 11 auf, die in diesem Ausführungsbeispiel durch einen Abstandssensor 11.1 gebildet ist. Der Abstandssensor 11.1 ist ortsfest an dem Maschinengestell 2 bzw. dem Changierträger 8 gehalten und unmittelbar dem Walzenträger 20 der Andrückwalze 6 zugeordnet. Der Abstandssensor 11.1 ist einem Lagerende der Schwinge 21 in der Nähe der Schwenkachse 22 angeordnet. Gegenüberliegend vom Abstandssensor 11.1 ist an der Schwinge 21 eine Fühlerplatte 23 mit einer Abstandskontur 13 befestigt, die mit dem Abstandssensor 11.1 zusammenwirkt und die mit dieser eine gemeinsame Messebene aufspannt. Die Abstandskontur 13 ist relativ zum Sensorkopf des Abstandssensors 11.1 so gewählt, dass zur jeder Höhenstellung der Andrückwalze 6 und damit zu jeder Winkelstellung der Schwinge 21 sich ein bestimmter Abstandswert zwischen der Fühlerplatte 23 und dem Abstandssensor 11.1 einstellt. Der Abstandssensor 11.1 ist als ein Induktionssensor mit einem Analogausgang ausgebildet, wobei die Fühlerplatte 23 aus einem metallischen Werkstoff gebildet ist. Über den Analogausgang an dem Induktionssensor werden die Strom- oder Spannsignale abgenommen, die jeweils einem bestimmten Abstandswert entsprechen.
- Der Abstandssensor 11.1 ist über eine Signalleitung mit einer Auswertungseinheit 19 gekoppelt, in welcher die Messsignale des Abstandssensors 11.1 analysiert und umgewandelt werden. Neben einer reinen Messwertauswertung zur Ermittlung der jeweiligen Höhenlage der Andrückwalze wird ein zeitlicher Verlauf der Messsignale erfasst und zur Schwingungserkennung analysiert. Dabei können sowohl maximale Schwingungsamplituden als auch Schwingungsfrequenzen zur Analyse und Bewertung in der Auswertungseinheit 19 herangezogen werden. Ebenso ist es möglich, dass die Messsignale unmittelbar mit hinterlegten Grenzwerten für Schwingungsamplituden und Schwingungsfrequenzen verglichen werden. Bei Feststellung unzulässiger Schwingungen wird innerhalb der Steuereinrichtung 14 einen Steuerbefehl zur Abschaltung des betreffenden Spindelantriebs 16.1 oder 16.2 generiert, so dass der Aufwickelvorgang der Fäden an der betreffenden Spulspindel 3.1 oder 3.2 unterbrochen werden kann. Hierzu ist die Auswertungseinheit 19 mit der Steuereinrichtung 14 gekoppelt.
- Die absolute Größe des Abstandswertes zwischen den Abstandssensoren 11.1 der Abstandskontur 13 bestimmt eine Höhenlage der Andrückwalze 6, die durch den Zuwachs der gewickelten Spulen 5 bei stillstehender Spulspindel 3.1 oder 3.2 bestimmt ist. Hieraus lässt sich eine Winkelposition des Spulrevolvers bestimmen. Insoweit können die Abstandsmessungen zur Identifizierung von unzulässigen Schwingungen in Abhängigkeit von einer Winkelposition an der Aufspulmaschine durchgeführt werden. Auch hierbei kann die Überwachung der Aufspulmaschine unabhängig von dem jeweiligen Betriebszustand des Spulrevolvers ausgeführt werden. So lassen sich die aus den Schwingungen des Walzenträgers bei Stillstand oder bei einer Drehbewegung des Spulrevolvers messen. Die absoluten Abstandswerte bzw. die Winkelpositionen des Spulrevolvers 1 werden innerhalb der Steuereinrichtung 14 genutzt, um den Revolverantrieb 10 des Spulrevolvers 1 zur Ausführung der Ausweichbewegung der Spulspindel 3.1 oder 3.2 während des Aufwickelns der Fäden 5 zu steuern. Hierzu ist die Steuereinrichtung 14 mit dem Revolverantrieb 10 verbunden.
- Das in den
Figuren 4 und5 dargestellte Ausführungsbeispiel ist in der Ausführung nur beispielhaft. Grundsätzlich besteht auch die Möglichkeit, bei einem schlittenförmigen Walzenträger eine vertikal ausgerichtet Abstandkontur an dem Walzenträger auszubilden, zu der der Abstandssensor orthogonal ausgerichtet wäre. Damit könnte eine Schwingungsüberwachung in jeder beliebigen Position des Walzenträgers erfolgen. Der zwischen der Abstandskontur und dem Abstandssensor eingestellte Abstand würde dabei vorteilhaft durch die Abstandskontur auf einen kontanten Wert eingestellt werden. -
- 1
- Spulrevolver
- 2
- Maschinengestell
- 3.1, 3.2
- Spulspindel
- 4
- Spulhülse
- 5
- Spule
- 6
- Andrückwalze
- 7
- Changiereinrichtung
- 8
- Changierträger
- 9
- Drehlager
- 10
- Revolverantrieb
- 11
- Messeinrichtung
- 11.1, 11.2
- Abstandssensor
- 12
- Drehachse
- 13
- Abstandskontur
- 14
- Steuereinrichtung
- 15
- Faden
- 16.1, 16.2
- Spindelantrieb
- 17
- Antriebskette
- 18
- Abstandsring
- 19
- Auswertungseinheit
- 20
- Walzenträger
- 21
- Schwinge
- 22
- Schwenkachse
- 23
- Fühlerplatte
Claims (20)
- Aufspulmaschine zum Aufwickeln von Fäden zu Spulen mit zwei antreibbaren Spulspindeln (3.1, 3.2) zur Aufnahme und Wickeln der Spulen (5), mit einem in einem Maschinengestell (2) drehbaren gelagerten Spulrevolver (1), welcher die Spulspindeln (3.1, 3.2) auskragend hält und welcher die Spulspindel (3.1, 3.2) durch Drehung abwechselnd in einen Aufspulbereich und in einen Wechselbereich führt, mit einer den Spulspindeln (3.1, 3.2) im Aufspulbereich zugeordneten Andrückwalze (6), die an einem beweglichen Walzenträger (20) gehalten ist, und mit einer Messeinrichtung (11) zur Erfassung von Schwingungen zumindest einer der Spulspindel (3.1, 3.2),
dadurch gekennzeichnet, dass
die Messeinrichtung (11) einen ortfesten Abstandssensor (11.1) aufweist und dass an einem der im Maschinengestell (2) beweglich gehaltenem Bauteile (1, 20) eine Abstandskontur (13) ausgebildet ist, die ohne Kontakt mit dem Abstandssensor (11.1) zusammenwirkt. - Aufspulmaschine nach Anspruch 1,
dadurch gekennzeichnet, dass
die Abstandskontur (13) umlaufend an dem Spulrevolver (1) ausgebildet ist. - Aufspulmaschine nach Anspruch 2,
dadurch gekennzeichnet, dass die Abstandskontur (13) relativ zur Drehachse (12) des Spulrevolvers (1) rotationssymmetrisch oder rotationsasymmetrisch ausgebildet ist. - Aufspulmaschine nach Anspruch 2 oder 3,
dadurch gekennzeichnet, dass
die Abstandskontur (13) an einem Abstandsring (18) ausgebildet ist und dass der Abstandsring (18) an dem Spulrevolver (1) gehalten ist. - Aufspulmaschine nach Anspruch 4,
dadurch gekennzeichnet, dass
der Abstandsring (18) kreisförmige ausgebildet ist und dass der Abstandsring (18) zentrisch oder exzentrisch zur Drehachse (12) des Spulrevolvers (1) angeordnet ist. - Aufspulmaschine nach einem der Ansprüche 2 bis 5,
dadurch gekennzeichnet, dass
die Messeinrichtung (11) einen zweiten Abstandssensor (11.2) aufweist und dass die beiden Abstandssensoren (11.1, 11.2) um einen Winkel von 90° versetzt zueinander der Abstandkontur (13) zugeordnet sind. - Aufspulmaschine nach einem der Ansprüche 2 bis 6,
dadurch gekennzeichnet, dass
der Abstandssensor (11.1) und die Abstandskontur (13) auf einer Antriebsseite des Spulrevolvers (1) innerhalb eines Revolvergehäuses (2) ausgebildet sind. - Aufspulmaschine nach Anspruch 1,
dadurch gekennzeichnet, dass
die Abstandskontur (13) an dem Walzenträger (20) ausgebildet ist. - Aufspulmaschine nach Anspruch 8,
dadurch gekennzeichnet, dass
die Abstandskontur (13) an einer Fühlerplatte (23) ausgebildet ist, die in der Nähe einer Schwenkachse (22) des als Schwinge (21) ausgebildeten Walzenträgers (20) an der Schwinge (21) befestigt ist. - Aufspulmaschine nach einem der Ansprüche 1 bis 9,
dadurch gekennzeichnet, dass
der Abstandssensor (11.1) mit kurzem Abstand orthogonal zur Abstandskontur (13) an dem Maschinengestell (2) ausgerichtet ist. - Auf spulmaschine nach einem der Ansprüche 1 bis 10,
dadurch gekennzeichnet, dass
die Messeinrichtung (11) mit einer Steuereinrichtung (14) verbunden ist und dass die Steuereinrichtung (14) eine Auswertungseinheit (19) zur Verarbeitung und Umwandlung von Messsignalen aufweist. - Aufspulmaschine nach einem der vorgenannten Ansprüche,
dadurch gekennzeichnet, dass
die Steuereinrichtung (14) mit den Spulspindeln (3.1, 3.2) zugeordneten Spindelantrieben (16.1, 16.2) gekoppelt ist und dass die Spindelantriebe (16.1, 16.2) in Abhängigkeit von den Messignalen des Abstandssensors (11.1) steuerbar sind. - Aufspulmaschine nach Anspruch 11 oder 12,
dadurch gekennzeichnet, dass
die Steuereinrichtung (14) mit einem Revolverantrieb (10) gekoppelt ist und dass der Revolverantrieb (10) in Abhängigkeit von den Messsignalen des Abstandssensor (11.1) steuerbar ist. - Aufspulmaschine nach einem der Ansprüche 1 bis 13,
dadurch gekennzeichnet, dass
der Abstandssensor (11.1) als ein berührungsloser Induktionssensor ausgebildet ist, welcher mit der Abstandskontur (13) aus einem metallischen Werkstoff zusammenwirkt. - Aufspulmaschine nach Anspruch 14,
dadurch gekennzeichnet, dass
der Induktionssensor einen Analogausgang aufweist, durch welchen Spannungs-, Strom- und/oder Frequenzsignale abnehmbar sind. - Verfahren zur Überwachung einer Aufspulmaschine mit zwei an einem Spulrevolver (1) auskragend gelagerten Spulspindeln (3.1, 3.2), an wel-chen abwechselnd mehrere Fäden zu Spulen (5) gewickelt werden, bei welchem eine der Spulspindeln (3.1, 3.2) während des Aufwickeln der Fäden zu Spulen mit einer Andrückwalze (6) zusammenwirkt, die an einem beweglichen Walzenträger (20) gehalten ist,
dadurch gekennzeichnet, dass
während des Aufwickelns der Spulen (5) eine durch Schwingungen einer der Spulspindeln (3.1, 3.2) verursachte Lageänderung eines der beweglich gehaltenen Bauteile innerhalb eines Maschinengestells (2), nämlich des Spulrevolvers (1) und/oder des Walzenträgers (20), kontaktlos durch eine Abstandsmessung gemessen wird. - Verfahren nach Anspruch 16,
dadurch gekennzeichnet, dass
die Lageänderung der Andrückwalze (6) und/oder die Lagenänderung des Spulrevolvers (1) durch eine kontaktlose Abstandsmessung durch einen Induktionssensor (11.1) erfasst wird, welcher pro Abstandswert proportionale Strom-, Spannungs- und/oder Frequenzsignal erzeugt. - Verfahren nach Anspruch 16,
dadurch gekennzeichnet, dass
die Abstandsmessung durch einen orthogonal zu einer Abstandskontur (13) ausgerichteten Abstandssensor (11.1) oder durch zwei um einen Winkel von 90° versetzt zu einer Abstandskontur (13) angeordneten Abstandssensoren (11.1, 11.2) erfolgt. - Verfahren nach Anspruch 16 oder 18,
dadurch gekennzeichnet, dass
die Lageänderung des Spulrevolvers (1) bei einem Stillstand und/oder einer Drehbewegung des Spulrevolvers gemessen wird. - Verfahren zur Steuerung und Überwachung einer Aufspulmaschine mit zwei an einem Spulrevolver (1) auskragend gelagerten Spulspindeln (3.1, 3.2), an welchen abwechselnd mehrere Fäden zu Spulen (5) gewickelt werden, bei welchem eine der Spulspindeln (3.1, 3.2), während des Aufwickeln der Fäden zu Spulen mit einer Andrückwalze (6) zusammenwirkt, die an einem beweglichen Walzenträger (20) gehalten ist,
dadurch gekennzeichnet, dass
während des Aufwickelns der Spulen (5) eine Lageänderung der Andrückwalze (6) und/oder eine Lageänderung des Spulrevolvers (1) aufgrund einer Schwingung der Spulspindel und aufgrund eines Spulenzuwachses der gewickelten Spulen (5) mit einem Abstandssensor (11.1) kontaktlos gemessen wird und dass die Messsignale des Abstandssensors zur Steuerung des Revolverantriebs und der Spindelantriebe genutzt werden.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE201010022193 DE102010022193A1 (de) | 2010-05-20 | 2010-05-20 | Aufspulmaschine |
| DE201010049849 DE102010049849A1 (de) | 2010-10-27 | 2010-10-27 | Aufspulmaschine und Verfahren zur Überwachung einer Aufspulmaschine |
| DE201110016929 DE102011016929A1 (de) | 2011-04-13 | 2011-04-13 | Aufspulmaschine und Verfahren zur Überwachung einer Aufspulmaschine |
| PCT/EP2011/058247 WO2011144732A1 (de) | 2010-05-20 | 2011-05-20 | Aufspulmaschine und verfahren zur überwachung einer aufspulmaschine |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2571797A1 EP2571797A1 (de) | 2013-03-27 |
| EP2571797B1 true EP2571797B1 (de) | 2014-09-03 |
Family
ID=44991212
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP11720769.6A Not-in-force EP2571797B1 (de) | 2010-05-20 | 2011-05-20 | Aufspulmaschine und verfahren zur überwachung einer aufspulmaschine |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP2571797B1 (de) |
| JP (1) | JP5889285B2 (de) |
| CN (1) | CN102905998B (de) |
| WO (1) | WO2011144732A1 (de) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2014114490A1 (de) * | 2013-01-24 | 2014-07-31 | Oerlikon Textile Gmbh & Co. Kg | Aufspulmaschine |
| CN104444603A (zh) * | 2014-11-03 | 2015-03-25 | 竺珺 | 一种含有单条键和多个键槽的纺织绕线机 |
| CN104828639A (zh) * | 2015-04-28 | 2015-08-12 | 苏州如盛化纤有限公司 | 精密卷绕的纺丝卷绕装置 |
| WO2020144530A1 (en) * | 2019-01-07 | 2020-07-16 | Lohia Corp Limited | A method to position spindle precisely in turret type automatic winder |
| CN115379998B (zh) * | 2020-04-11 | 2024-12-24 | 欧瑞康纺织有限及两合公司 | 用于卷绕机的卷绕转台的旋转控制的方法和卷绕机 |
| CN114044405B (zh) * | 2021-11-08 | 2023-01-10 | 杭州天启机械有限公司 | 自动换筒络纱机及其控制方法 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH06117837A (ja) * | 1992-10-07 | 1994-04-28 | Tamagawa Seiki Co Ltd | コイル終端の段差検出方法 |
| JPH08301523A (ja) | 1995-04-28 | 1996-11-19 | Toray Ind Inc | 糸条の巻取方法およびその巻取装置 |
| JP3147820B2 (ja) * | 1997-06-05 | 2001-03-19 | 村田機械株式会社 | 紡糸巻取機 |
| JPH11334999A (ja) * | 1998-05-27 | 1999-12-07 | Toray Eng Co Ltd | 糸条の巻取方法およびその巻取装置 |
| DE10046603A1 (de) | 1999-09-28 | 2001-03-29 | Barmag Barmer Maschf | ERF-Schwingungsdämpfung |
| DE10156454A1 (de) | 2000-11-24 | 2002-06-06 | Barmag Barmer Maschf | Verfahren zur Überwachung eines Spannfutters beim Aufwickeln und Vorrichtung zum Aufwickeln |
| JP2003341934A (ja) * | 2002-05-28 | 2003-12-03 | Sumitomo Electric Ind Ltd | 線状体の巻き取り方法及び装置 |
| DE102005030714A1 (de) * | 2004-07-14 | 2006-02-02 | Saurer Gmbh & Co. Kg | Aufspulmaschine und Verfahren zum Auswuchten einer Aufspulspindel einer Aufspulmaschine |
| KR20070048209A (ko) * | 2004-07-28 | 2007-05-08 | 사우레르 게엠베하 운트 캄파니 카게 | 와인딩장치 |
-
2011
- 2011-05-20 JP JP2013510635A patent/JP5889285B2/ja not_active Expired - Fee Related
- 2011-05-20 CN CN201180024879.8A patent/CN102905998B/zh not_active Expired - Fee Related
- 2011-05-20 WO PCT/EP2011/058247 patent/WO2011144732A1/de not_active Ceased
- 2011-05-20 EP EP11720769.6A patent/EP2571797B1/de not_active Not-in-force
Also Published As
| Publication number | Publication date |
|---|---|
| WO2011144732A1 (de) | 2011-11-24 |
| JP2013529164A (ja) | 2013-07-18 |
| JP5889285B2 (ja) | 2016-03-22 |
| CN102905998B (zh) | 2014-11-05 |
| EP2571797A1 (de) | 2013-03-27 |
| CN102905998A (zh) | 2013-01-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE69131211T2 (de) | Aufbau eines Fadenwickels | |
| EP0374536B1 (de) | Aufspulmaschine | |
| EP1089933B1 (de) | Fadenchangierung | |
| EP3168338B1 (de) | Arbeitsstelle einer doppeldrahtzwirn- oder kabliermaschine | |
| EP3109194B1 (de) | Verfahren und vorrichtung zum optimieren der dichte von auf arbeitsstellen eines kreuzspulautomaten hergestellten kreuzspulen | |
| DE10021963A1 (de) | Verfahren und Vorrichtung zum Aufwickeln eines kontinuierlich zulaufenden Fadens | |
| EP2571797A1 (de) | Aufspulmaschine und verfahren zur überwachung einer aufspulmaschine | |
| DE102022117598B3 (de) | Vorrichtung zum Abziehen und Aufwickeln von Fäden | |
| WO2016026734A1 (de) | Verfahren zum aufwickeln mehrerer fäden und aufspulmaschine | |
| EP2238062B1 (de) | Verfahren und vorrichtung zum herstellen von kreuzwickelspulen | |
| EP3476787B1 (de) | Changiereinheit, verfahren zum betreiben einer changiereinheit sowie arbeitsstelle mit einer changiereinheit | |
| EP0664765B1 (de) | Verfahren zum aufwickeln eines fadens zu einer kreuzspule | |
| WO2012130647A1 (de) | Verfahren und vorrichtung zum bewickeln einer randscheibenhülse | |
| EP2857338B1 (de) | Verfahren zum Betreiben einer Arbeitsstelle einer Kreuzspulen herstellenden Textilmaschine | |
| EP1728748A1 (de) | Fadenchangiervorrichtung für eine Spuleinrichtung einer Kreuzspulen herstellenden Textilmaschine | |
| WO2017190984A1 (de) | Aufspulmaschine und verfahren zu deren betrieb | |
| DE102011016929A1 (de) | Aufspulmaschine und Verfahren zur Überwachung einer Aufspulmaschine | |
| EP2982632A1 (de) | Verfahren und vorrichtung zum bewickeln einer auflaufspule | |
| DE102019104570A1 (de) | Verfahren und Messvorrichtung zur Funktionsprüfung einer Flügelchangierung | |
| EP1225149B1 (de) | Vorrichtung an einem Direkt-Rovingwickler zum berührungslosen Erfassen des Istdurchmessers der Rovingspule und Direkt-Rovingwickler mit einer solchen Vorrichtung | |
| DE10156454A1 (de) | Verfahren zur Überwachung eines Spannfutters beim Aufwickeln und Vorrichtung zum Aufwickeln | |
| DE60209843T2 (de) | Garnaufwickelvorrichtung | |
| DE102010049849A1 (de) | Aufspulmaschine und Verfahren zur Überwachung einer Aufspulmaschine | |
| DE4430566A1 (de) | Verfahren zum Aufwickeln eines Fadens einer geradzylindrischen Kreuzspule | |
| EP0629174B1 (de) | Verfahren und vorrichtung zum aufspulen eines fadens |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20121203 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20140522 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 685468 Country of ref document: AT Kind code of ref document: T Effective date: 20140915 Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502011004266 Country of ref document: DE Effective date: 20141016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141204 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150103 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150105 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502011004266 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20150516 Year of fee payment: 5 Ref country code: TR Payment date: 20150518 Year of fee payment: 5 Ref country code: DE Payment date: 20150513 Year of fee payment: 5 |
|
| 26N | No opposition filed |
Effective date: 20150604 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20150527 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20150430 Year of fee payment: 5 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20150520 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: LU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150520 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20160129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150520 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150520 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150601 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160531 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502011004266 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160531 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160520 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161201 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20110520 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 685468 Country of ref document: AT Kind code of ref document: T Effective date: 20160520 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160520 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140903 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160520 |