EP1516850B1 - Sensoreinrichtung, Stelleinrichtung und Arbeitsgerät - Google Patents
Sensoreinrichtung, Stelleinrichtung und Arbeitsgerät Download PDFInfo
- Publication number
- EP1516850B1 EP1516850B1 EP04104323.3A EP04104323A EP1516850B1 EP 1516850 B1 EP1516850 B1 EP 1516850B1 EP 04104323 A EP04104323 A EP 04104323A EP 1516850 B1 EP1516850 B1 EP 1516850B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- jib
- working machine
- working
- sensor
- machine according
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 230000006870 function Effects 0.000 claims description 2
- 230000004913 activation Effects 0.000 claims 3
- 238000010276 construction Methods 0.000 description 2
- 230000004308 accommodation Effects 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000007613 environmental effect Effects 0.000 description 1
- 210000003746 feather Anatomy 0.000 description 1
- 239000012530 fluid Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 230000007935 neutral effect Effects 0.000 description 1
Images



Classifications
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/28—Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
- E02F3/36—Component parts
- E02F3/42—Drives for dippers, buckets, dipper-arms or bucket-arms
- E02F3/43—Control of dipper or bucket position; Control of sequence of drive operations
- E02F3/431—Control of dipper or bucket position; Control of sequence of drive operations for bucket-arms, front-end loaders, dumpers or the like
- E02F3/432—Control of dipper or bucket position; Control of sequence of drive operations for bucket-arms, front-end loaders, dumpers or the like for keeping the bucket in a predetermined position or attitude
- E02F3/433—Control of dipper or bucket position; Control of sequence of drive operations for bucket-arms, front-end loaders, dumpers or the like for keeping the bucket in a predetermined position or attitude horizontal, e.g. self-levelling
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/18—Control systems or devices
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F3/00—Dredgers; Soil-shifting machines
- E02F3/04—Dredgers; Soil-shifting machines mechanically-driven
- E02F3/28—Dredgers; Soil-shifting machines mechanically-driven with digging tools mounted on a dipper- or bucket-arm, i.e. there is either one arm or a pair of arms, e.g. dippers, buckets
- E02F3/36—Component parts
- E02F3/42—Drives for dippers, buckets, dipper-arms or bucket-arms
- E02F3/43—Control of dipper or bucket position; Control of sequence of drive operations
- E02F3/435—Control of dipper or bucket position; Control of sequence of drive operations for dipper-arms, backhoes or the like
- E02F3/436—Control of dipper or bucket position; Control of sequence of drive operations for dipper-arms, backhoes or the like for keeping the dipper in the horizontal position, e.g. self-levelling
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/20—Control lever and linkage systems
- Y10T74/20576—Elements
- Y10T74/20636—Detents
- Y10T74/20666—Lever engaging
Definitions
- the invention relates to a work machine with a boom and with a sensor device for determining the position of the boom, with a follower arm and a position sensor, wherein the follower arm cooperates with the boom and the position sensor such that the position sensor can detect an angular position of the boom.
- the height and angle, or generally the position of a working means must be visually estimated and manually maintained at an approximately constant range. This is tiring for a normal operator.
- individual positions that is, heights and angular positions of the working means, are preset at the factory to allow the working means to be automatically brought to certain positions when an operator instructs, for example, by pressing a button, a movement of a grip or some other simple movement.
- ejection positions of the implement may be changed or adjusted by an operator from inside or outside a cab.
- the US-A-4,015,729 shows an automatic control system for a backhoe with a boom provided on a boom.
- the control system has means for detecting the position of the boom with a potentiometer, which communicates via a linkage with the boom, on.
- the US-A-4,499,541 shows a potentiometer having a sensor device for determining a due to a load from the vertical deviating angular position of a boom of a forklift
- the position sensor may be formed as a particular electronic sensor, which is preferably mechanically connected to the follower arm directly or indirectly, for example via levers or in particular via the follower arm.
- the position sensor may be a potentiometer, or the position sensor may include a potentiometer.
- the working machine preferably has an adjusting device.
- an adjusting device for at least substantially automatic positioning of at least one jib and / or working means connected to the jib for example an excavator bucket, an excavator bucket, a fork, etc. of a working machine, in particular a working vehicle, may have such a sensor device that these too one has simplified structure and improved handling.
- the actuating device may comprise an actuating means, preferably in the manner of a lever, in particular a hand-operable lever with at least one locking position by means of which the boom can be positioned, at least one actuating means, preferably a switch, and a memory unit which upon actuation of the actuating means at least a first of the Detected sensor device, corresponding to the instantaneous position of the cantilever stores value, and that the adjusting device brings the boom at least in a position corresponding to the first value stored position when the actuating means assumes its locking position.
- the adjusting device can release the adjusting means from its locking position when the boom reaches the position corresponding to the stored value.
- the adjusting device can interact with the actuating means in such a way that it can leave its locking position or be released as a function of at least one signal supplied by the data processing system.
- the data processing system based on the value and a distance of the working fluid from a center of rotation of the boom calculates a working height of the working means that means are provided for inputting the height of the working means in the data processing system and that in particular the position of the Cantilever and a corresponding value is stored.
- a display device is provided, then these display at least the input and / or at least the stored value.
- This display device can for example also be integrated into an already existing display device or provided separately.
- the work machine may also be a stationary work machine.
- the work machine may be, for example, a construction equipment or vehicle, such as a loader, excavator or crane, an agricultural or industrial work machine, such as a tractor with a boom, a front loader, a backhoe or a telescopic loader, or any be another suitably trained work machine.
- a work machine may have one or more arms.
- the boom (s) can be permanently or detachably connected to the work machine.
- the boom can at one end be connected directly or indirectly with a working means and at the other end directly or indirectly with a support provided on a frame of the working machine or the working machine, preferably pivotably about at least one in particular at least substantially horizontal axis.
- the working means may be, for example, an excavator bucket, a bucket, a fork, a transport device, etc.
- a method for the automatic positioning of a cantilever of such a work machine determines at least one position or a rotational or angular position of the cantilever by means of the sensor device, stores at least one determined by the sensor device position, preferably by means of the adjusting device or a control or storage unit of the actuating device and preferably moves the boom at least stored in this position when the actuating means or the lever is in its locking position or is brought into this or has been.
- a sensor device, an adjusting device and a working machine are provided whose handling is less tiring for an operator and / or which is simple and inexpensive.
- a position of a boom can be tracked or determined in a simplified manner.
- an angle sensor is provided, which has a spring-loaded follower arm, which is permanently or in all positions in contact with the boom or held.
- the follower arm pivots as the position of the cantilever changes and causes a change in electrical characteristic of an electromechanical device, such as a potentiometer. This change in the electrical characteristic is communicated to a signal processing device or an on-board computer, such as a chassis control unit and / or an operator.
- an actuating means in particular an operating lever of the boom, can be used by the operator to operate the boom from an operator platform or from a cab.
- Such adjusting means preferably has at least one locking or locking position in a known manner.
- the boom can be automatically brought into a set or stored position in which the adjusting means is brought into this locking position. If the boom has reached this position, which corresponds to the stored value, the Control unit, a signal to release the actuating means from the locking position and to allow him to return to a neutral position. In this way, the movement of the boom stops at a release of the actuating means.
- Such a sensor and / or adjusting device is very simple and requires no linkage system between the sensor and the boom, as is common in known systems. In this way, the sensor device can be mounted with a minimum of effort on changes to the work machine, since it is firmly connected to a portion of the vehicle and connected to the actuator by means of cables or wirelessly.
- a transmission of the values to the control unit can be achieved via flexible, electrical cables or wirelessly by means of electrical waves.
- FIG. 1 shows a work machine in the manner of a construction vehicle, on which the present invention can be used.
- the work machine illustrated in the figure is an articulated four wheel drive loader with a vehicle body 10 having a front vehicle area 100 pivotally connected to a rear vehicle area 200 via vertical pivot bearings 220, the work machine pivoting the forward one Vehicle region 100 is directed relative to the rear vehicle portion 200 in a known manner.
- the front and rear vehicle sections 100 and 200 are respectively disposed on front drivable wheels 101 and rear driveable wheels 201.
- a driver platform 210 is provided, which is arranged substantially above the pivot bearing 220.
- the front vehicle area 100 has a carrier 120 with a right-hand carrier area 120a and a left-hand carrier area 120b.
- the front and rear drivable wheels 101 and 201 move the work machine over the ground and are driven in a known manner.
- Attached to the front vehicle area 100 is a boom 110 having corresponding first and second boom arms 110a and 110b.
- the first and second cantilever arms 110a and 110b are provided with a cross tube 111 connected to both the first cantilever arm 110a and the second cantilever arm 110b welded, connected.
- a rear end portion of the boom 110 is attached to the carrier 102 by means of radial bearings 125, and a loader 115 is attached to a front end portion of the boom 110 by means of radial bearings 116.
- the boom 110 is pivoted about the transverse bearings 125 by means of hydraulic lifting cylinders (not shown).
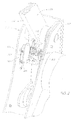
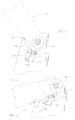
- FIG. 2 shows an exemplary embodiment of a boom position determination device according to the invention, which is referred to below as the sensor device 300, which is provided on the carrier 120.
- the sensor device 300 is attached to a sidewall 121 of the cantilever 120 by means of screws 301.
- a spring-loaded follower arm 312 is urged against the underside of the first extension arm 110a such that the follower arm 312 exerts pressure on the first extension arm 110a in all rotational positions.
- the spring-loaded follower arm 312 as shown in the FIGS. 3 and 4 is shown, according to this embodiment, in all rotational positions of the boom 110 on the underside of the cantilever arm 110a, without that he would have to be physically attached to the cantilever arm 110 and without creating the associated expense.
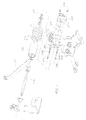
- FIG. 5 shows an exemplary embodiment of the sensor device 300 according to the invention FIG. 5
- the sensor device 300 has a sensor carrier 309, a follower assembly 310 and a potentiometer assembly or a position sensor 306.
- the sensor carrier 309 has a first region 302 and a second region 303, wherein the first and the second region 302, 303 are firmly connected to one another by means of screws 304a and lock nuts 302b.
- the first area 302 has an L-shaped terminal area 302a and a C-shaped terminal area 304b.
- the L-shaped terminal portion 302a has two recesses 301a for fixing the entire sensor device 300 to the side wall 121 of the carrier 120 by means of the screws 301.
- it has two recesses 304a for attaching the first portion 302 to the second portion 303 by means of the screws 304a and the lock nuts 304b.
- the C-shaped terminal portion 302b has two recesses 307a for mounting the position sensor 306 by means of lock nuts 306e and screws 306c and a third recess 306j to allow passage of a shaft 316 through a wall of the C-shaped portion 302b and into the potentiometer 306b , Finally, the C-shaped terminal portion 302b has an anchor bolt recess 320a for mounting a spring anchor bolt subassembly 320.
- the second connection region 303 has two recesses 304b for fastening the first region 302 to the second region 303.
- the second region 303 further comprises two additional recesses 315a and 316a.
- an abutment 315 is provided at the recess 315a in order to limit the rotational movement of the follower arm 312.
- a shaft bearing 310 a is pressed in order to improve the rotational movement of the shaft 316 and to limit an axial movement of a spring bearing 318.
- washers 317 are provided on each side of the spring bearing 318.
- a first end portion of the follower arm 312 is press fit onto the shaft 316 at a location adjacent the spring bearing 318 on the shaft 316.
- a circlip is disposed in a groove 316a toward a second end portion of the shaft 316 to secure the washers 317 and the spring bearing 318, as well as to limit axial movement of the shaft 316.
- a first end portion of a torsion spring 314 is anchored to an anchor bolt 320, while a second end portion of the spring 314 urges and urges the follower arm 312 against a lower surface of the first extension arm 110a.
- At one second end portion of the cantilever arm 312 is provided with a roller assembly 313 having a roller 313a and a bearing 313d, as well as a screw 313b and a lock nut 313c, to prevent any movement of the roller 313a and the bearing 313d relative to the screw 313b except for rotational movement to limit.
- the follower assembly 310 includes the follower arm 312, the spring 314, the shaft 316a, the shaft bearing 310a, a plurality of washers 317, the circlip 330, and the spring bearing 318.
- a potentiometer assembly or position sensor 306 which has a holder area 306a and a sensor area or potentiometer 306b.
- the holder portion 306a and the potentiometer 306b are attached to opposite side portions 302c of the C-shaped accommodation portion 302 via screws 306c, washers 306d, and lock nuts 306e.
- washers 302f made of rubber are disposed between the side portion 302c and the potentiometer 306b as a seal against environmental influences.
- the second end portion of the shaft 316 extends through a recess 306g in the holder portion 306a and into a recess 306h in the potentiometer 306b, where it is conventionally held in a conventional rotor (for example by means of a feather key connection). such that a change in the angle of the shaft 316 results in a proportional change in the resistance of the potentiometer 306b.
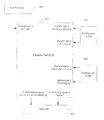
- the signal detected by the sensor device 300 is transmitted via electric wires or wirelessly by means of electromagnetic waves to a chassis control unit 500 transferred.
- a first toggle switch or a first actuating means 601 and a second toggle switch or a second actuating means 602 are activated by pressing.
- the actuation of the first actuator 601 and / or the second actuator 602 transmits a momentary signal to the controller 500 which causes the controller 500 to store the current signal value of the sensor device 300.
- the control unit 500 compares the signal stored by a latch 510 with the signal detected by the sensor device 30 and sends a signal to release a control lever 700 from a locked position, when the stored one Signal corresponds approximately to the detected signal.
- the control unit 500 or the memory unit 510 is able to store further determined values, that is, after having stored a value for the first actuating means 601, it can store a further value for the second actuating means 602. In this way, boom ejection position values and transport position values may coexist in the control unit 500 and the storage unit 510, respectively, thereby increasing the convenience and ease of operation of the work implement.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Mining & Mineral Resources (AREA)
- Civil Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Structural Engineering (AREA)
- Automation & Control Theory (AREA)
- Operation Control Of Excavators (AREA)
- Component Parts Of Construction Machinery (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Description
- Die Erfindung betrifft eine Arbeitsmaschine mit einem Ausleger und mit einer Sensoreinrichtung zur Ermittlung der Position des Auslegers, mit einem Folgerarm und einem Positionssensor, wobei der Folgerarm derart mit dem Ausleger und dem Positionssensor zusammenwirkt, dass der Positionssensor eine Winkelstellung des Auslegers ermitteln kann.
- An Arbeitsgeräten bzw. -fahrzeugen, wie beispielsweise an Ladern oder Tieflöffelbaggern, muss die Höhe und der Winkel bzw. allgemein die Stellung eines Arbeitsmittels visuell abgeschätzt und manuell in einem etwa konstanten Bereich gehalten werden. Dies ist für eine normale Bedienungsperson ermüdend. An anderen Arbeitsgeräten bzw. -fahrzeugen sind einzelne Positionen, das heißt Höhen und Winkellagen des Arbeitsmittels fabrikseitig voreingestellt, um zu erlauben, dass das Arbeitsmittel automatisch in bestimmte Stellungen gebracht werden kann, wenn eine Bedienungsperson hierzu die Anweisung, beispielsweise durch ein Drücken eines Knopfes, eine Bewegung eines Griffs oder einer anderen einfachen Bewegung, gibt. An wieder anderen Arbeitsgeräten bzw. -fahrzeugen können Auswurfstellungen des Arbeitsmittels durch eine Bedienungsperson von innerhalb oder außerhalb einer Kabine verändert oder eingestellt werden.
- Die
US-A-4,015,729 zeigt ein automatisches Steuersystem für einen Tieflöffelbagger mit einem an einem Ausleger vorgesehenen Löffel. Das Steuersystem weist Mittel zur Ermittlung der Stellung des Auslegers mit einem Potentiometer, welches über ein Gestänge mit dem Ausleger in Verbindung steht, auf. - Die
US-A-4,499,541 zeigt eine ein Potentiometer aufweisende Sensoreinrichtung zur Ermittlung einer aufgrund einer Belastung von der Vertikalen abweichenden Winkelstellung eines Auslegers eines Gabelstaplers - Das der Erfindung zugrunde liegende Problem wird darin gesehen, dass derartige Sensoreneinrichtungen, Stelleinrichtungen und Arbeitsmaschinen unter Verwendung derartiger Stelleinrichtungen und/oder Sensoreinrichtungen, komplex und/oder teuer sind und komplexe Gestänge und/oder Einstellungen durch eine Bedienungsperson erfordern.
- Dieses Problem wird erfindungsgemäß durch die Lehre des Patentanspruchs 1 gelöst, wobei in den weiteren Patentansprüchen die Lösung in vorteilhafter Weise weiterentwickelnde Merkmale aufgeführt sind.
- Es wird eine Arbeitsmaschine mit einem Ausleger und mit einer Sensoreinrichtung zur Ermittlung der Position des Auslegers, mit einem Folgerarm und einem Positionssensor, wobei der Folgerarm derart mit dem Ausleger und dem Positionssensor zusammenwirkt, dass der Positionssensor eine Winkelstellung des Auslegers ermitteln kann, mit einer Federeinrichtung, die den Folgerarm derart belastet, dass dieser zumindest während des Betriebs dauerhaft mit dem Ausleger in Kontakt bleibt, vorgeschlagen.
- Der Positionssensor kann als ein insbesondere elektronischer Sensor ausgebildet sein, der vorzugsweise mechanisch mit dem Folgerarm direkt oder indirekt, beispielsweise über Hebel oder insbesondere über den Folgerarm, verbunden ist. Bei dem Positionssensor kann es sich beispielsweise um einen Potentiometer handeln oder der Positionssensor kann einen Potentiometer aufweisen.
- Vorzugsweise weist die Arbeitsmachine eine Stelleinrichtung auf. Gemäß einer bevorzugten Ausbildung kann eine Stelleinrichtung zur zumindest im Wesentlichen automatischen Positionierung wenigstens eines Auslegers und/oder eines mit dem Ausleger verbundenen Arbeitsmittels, beispielsweise einem Baggerlöffel, einer Baggerschaufel, einer Gabel, etc. einer Arbeitsmaschine, insbesondere eines Arbeitsfahrzeugs eine derartige Sensoreinrichtung aufweisen, so dass diese ebenfalls einen vereinfachten Aufbau und eine verbesserte Handhabbarkeit aufweist.
- Die Stelleinrichtung kann ein Stellmittel, vorzugsweise in der Art eines insbesondere handbetätigbaren Hebels mit wenigstens einer Arretierposition, mittels dem der Ausleger positioniert werden kann, wenigstens ein Betätigungsmittel, vorzugsweise ein Schalter, und eine Speichereinheit aufweist, die bei Betätigung des Betätigungsmittels wenigstens einen ersten von der Sensoreinrichtung ermittelten, zu der augenblicklichen Position des Auslegers korrespondierenden Wert speichert, und dass die Stelleinrichtung den Ausleger zumindest in eine zu dem ersten gespeicherten Wert korrespondierende Stellung bringt, wenn das Stellmittel seine Arretierstellung einnimmt.
- Gemäß einer Weiterbildung der Erfindung kann die Stelleinrichtung das Stellmittel aus seiner Arretierstellung freigeben, wenn der Ausleger die zu dem gespeicherten Wert korrespondierende Stellung erreicht.
- Weist die Stelleinrichtung eine Datenverarbeitungsanlage auf, kann diese derart mit dem Stellmittel zusammenwirken, dass dieses in Abhängigkeit von wenigstens einem von der Datenverarbeitungsanlage gelieferten Signal seine Arretierungsstellung verlassen kann bzw. freigegeben wird.
- Es kann vorgesehen sein, dass die Datenverarbeitungsanlage basierend auf dem Wert und einem Abstand des Arbeitsmittels von einem Rotationszentrum des Auslegers eine Arbeitshöhe des Arbeitsmittels errechnet, dass Mittel zur Eingabe der Höhe des Arbeitsmittels in die Datenverarbeitungsanlage vorgesehen sind und dass aufgrund der Eingabe insbesondere die Position des Auslegers errechnet und ein korrespondierender Wert gespeichert wird.
- Ist darüber hinaus eine Anzeigeeinrichtung vorgesehen, so kann diese zumindest die Eingabe und/oder zumindest den gespeicherten Wert anzeigen. Diese Anzeigeeinrichtung kann beispielsweise auch in eine bereits vorhandene Anzeigeeinrichtung integriert oder separat vorgesehen sein.
- Bei der Arbeitsmaschine kann es sich auch um eine stationäre Arbeitsmaschine handeln. Die Arbeitsmaschine kann beispielsweise ein Baugerät oder -fahrzeug, beispielsweise in der Art eines Laders, Baggers oder auch Krans sein, eine landwirtschaftliche oder industrielle Arbeitsmaschine, wie beispielsweise ein Traktor mit einem Ausleger, einem Frontlader, einem Löffelbagger, oder auch ein Teleskoplader, oder jede andere geeignet ausgebildete Arbeitsmaschine sein. Eine derartige Arbeitsmaschine kann einen oder mehrere Ausleger aufweisen. Der/die Ausleger kann/können mit der Arbeitsmaschine dauerhaft oder abnehmbar verbunden sein.
- Der Ausleger kann einenends direkt oder indirekt mit einem Arbeitsmittel und andernends direkt oder indirekt mit einem an einem Rahmen der Arbeitsmaschine bzw. der Arbeitsmaschine vorgesehenen Träger vorzugsweise um wenigstens eine insbesondere zumindest im Wesentlichen horizontale Achse schwenkbar angeschlossen sein. Bei dem Arbeitsmittel kann es sich beispielsweise um eine/n Baggerlöffel, -schaufel, eine Gabel, eine Transporteinrichtung etc. handeln.
- Ein Verfahren zur automatischen Positionierung eines Auslegers einer derartigen Arbeitsmaschine ermittelt zumindest eine Position bzw. eine Rotations- oder Winkelstellung des Auslegers mittels der Sensoreinrichtung, speichert zumindest eine durch die Sensoreinrichtung ermittelte Stellung, vorzugsweise mittels der Stelleinrichtung bzw. einer Steuer- oder Speichereinheit der Stelleinrichtung und bewegt den Ausleger vorzugsweise zumindest in diese gespeichert Position, wenn das Betätigungsmittel bzw. der Hebel in seiner Arretierungsposition ist bzw. in diese gebracht wird oder worden ist.
- Auf diese Weise werden eine Sensoreinrichtung, eine Stelleinrichtung und eine Arbeitsmaschine zur Verfügung gestellt, deren Handhabung für eine Bedienungsperson weniger ermüdend und/oder die einfach und kostengünstig ist. Mittels der Sensoreinrichtung und/oder der Stelleinrichtung kann eine Position eines Auslegers vereinfacht verfolgt bzw. ermittelt werden. Hierzu ist ein Winkelsensor vorgesehen, welcher einen federbelasteten Folgerarm aufweist, der dauerhaft bzw. in allen Positionen in Kontakt mit dem Ausleger steht bzw. gehalten wird. Der Folgerarm verschwenkt, wenn die Position des Auslegers sich ändert, und bewirkt eine Veränderung eines elektrischen Kennwerts einer elektromechanischen Einrichtung, wie beispielsweise einem Potentiometer. Diese Änderung des elektrischen Kennwerts wird in eine Signalverarbeitungseinrichtung oder einen Bordcomputer, wie beispielsweise eine Chassissteuereinheit bzw. eine Steuereinheit und/oder an eine Bedienungsperson übermittelt. Nach dem elektronischen Ermitteln der Position bzw. der Stellung des Auslegers ist es möglich, unterschiedliche Positionen, beispielsweise eine Auswurfposition, Grab- oder Transportposition(en) durch nur durch eine reine Betätigung eines Knopfes eines Schalters bei gewünschten Auslegerhöhen zu bestimmen. Ein Stellmittel, insbesondere ein Betätigungshebel des Auslegers, kann durch die Bedienungsperson verwendet werden, um den Ausleger von einer Bedienerplattform oder aus einer Kabine zu betätigen. Ein derartiges Stellmittel weist vorzugsweise in bekannter Art und Weise wenigstens eine Arretier- oder Raststellung auf. Der Ausleger kann automatisch in eine eingestellte oder gespeicherte Stellung gebracht werden, in dem das Stellmittel in diese Arretierstellung gebracht wird. Hat der Ausleger diese Position erreicht, die mit dem gespeicherten Wert korrespondiert, übermittelt die Steuereinheit ein Signal, um das Stellmittel aus der Arretierstellung freizugeben und ihm eine Rückkehr in eine Neutralstellung zu ermöglichen. Auf diese Weise stoppt die Bewegung des Auslegers bei einer Freigabe des Stellmittels.
- Eine derartige Sensor- und/oder Stelleinrichtung ist sehr einfach und benötigt zwischen dem Sensor und dem Ausleger kein Gestängesystem, wie dies in bekannten Systemen üblich ist. Auf diese Weise kann die Sensoreinrichtung mit einem minimalen Aufwand an Veränderungen an der Arbeitsmaschine angebracht werden, da sie fest mit einem Bereich des Fahrzeugs verbunden und mit der Stelleinrichtung mittels Kabeln oder drahtlos verbunden wird. Eine Übertragung der Werte an die Steuereinheit kann über flexible, elektrische Kabel oder drahtlos mittels elektrischer Wellen erreicht werden.
- In der Zeichnung ist ein nachfolgend näher beschriebenes Ausführungsbeispiel der Erfindung dargestellt. Es zeigt:
- Fig. 1
- eine Arbeitsmaschine mit einem Ausleger,
- Fig. 2
- eine perspektivische Ausschnittsdarstellung des an die Arbeitsmaschine angeschlossenen Auslegers in einer angehobenen Stellung,
- Fig. 3
- eine Seitenansicht gemäß
Figur 2 , - Fig. 4
- eine Darstellung entsprechend
Figur 3 , in der sich der Ausleger in einer abgesenkten Stellung befindet, - Fig. 5
- eine vergrößerte Darstellung einer Aufnehmereinrichtung zur Ermittlung der Stellung des Auslegers in einem von der Arbeitsmaschinen demontierten Zustand,
- Fig. 6
- eine Darstellung der Aufnehmereinrichtung von vorn betrachtet,
- Fig. 7
- eine Explosionsdarstellung der Aufnehmereinrichtung und
- Fig. 8
- ein Ausführungsbeispiel eines Funktionsschemas der Erfindung.
-
Figur 1 zeigt eine Arbeitsmaschine in der Art eines Baufahrzeugs, an welchem die vorliegende Erfindung Verwendung finden kann. Bei der in der Figur dargestellten Arbeitsmaschine handelt es sich um einen knickgelenkten, vierradgetriebenen Lader mit einem Fahrzeugaufbau 10, der einen vorderen Fahrzeugbereich 100 aufweist, der schwenkbar mit einem rückwärtigen Fahrzeugbereich 200 über vertikale Schwenklager 220 verbunden ist, wobei die Arbeitsmaschine durch ein Verschwenken des vorderen Fahrzeugbereichs 100 relativ zu dem rückwärtigen Fahrzeugbereich 200 in bekannter Art und Weise gelenkt wird. Die vorderen und rückwärtigen Fahrzeugbereiche 100 und 200 sind jeweils auf vorderen, antreibbaren Rädern 101 und rückwärtigen antreibbaren Rädern 201 angeordnet. In dem rückwärtigen Fahrzeugbereich ist eine Fahrerplattform 210 vorgesehen, welche im Wesentlichen oberhalb der Schwenklager 220 angeordnet ist. Der vordere Fahrzeugbereich 100 weist einen Träger 120 mit einem rechten Trägerbereich 120a und einem linken Trägerbereich 120b auf. Die vorderen und hinteren, antreibbaren Räder 101 und 201 bewegen die Arbeitsmaschine über den Untergrund und werden in bekannter Art und Weise angetrieben. - An dem vorderen Fahrzeugbereich 100 ist ein Ausleger 110 angebracht, der entsprechende erste und zweite Auslegerarme 110a und 110b aufweist. Die ersten und zweiten Auslegerarme 110a und 110b sind mit einem Querrohr 111, das mit sowohl dem ersten Auslegerarm 110a als auch dem zweiten Auslegerarm 110b verschweißt ist, verbunden. Ein hinterer Endbereich des Auslegers 110 ist an dem Träger 102 mittels Querlagern 125 und ein Laderlöffel bzw. ein Arbeitsmittel 115 ist an einem vorderen Endbereich des Auslegers 110 mittels Querlagern 116 angebracht. Der Ausleger 110 wird um die Querlager 125 mittels hydraulischer Hubzylinder (nicht gezeigt) verschwenkt.
-
Figur 2 zeigt eine beispielhafte Ausführungsform einer erfindungsgemäßen Auslegerpositionsbestimmungseinrichtung, welche im Folgenden als Sensoreinrichtung 300 bezeichnet wird, die an dem Träger 120 vorgesehen ist. Gemäß dieser bestimmten Ausführungsform ist die Sensoreinrichtung 300 an einer Seitenwand 121 des Auslegers 120 mittels Schrauben 301 angebracht. In dieser bestimmten Ausführungsform wird ein federbelasteter Folgerarm 312 gegen die Unterseite des ersten Auslegerarms 110a derart gedrückt, dass der Folgerarm 312 in allen Drehstellungen einen Druck auf den ersten Auslegerarm 110a ausübt. Auf diese Weise liegt der federbelastete Folgerarm 312, wie dies in denFiguren 3 und 4 dargestellt ist, gemäß dieser Ausführungsform, in allen Rotationsstellungen des Auslegers 110 an der Unterseite des Auslegerarms 110a an, ohne dass er hierzu physisch an dem Auslegerarm 110 angebracht sein müsste und ohne den hiermit verbundenen Aufwand zu erzeugen. -
Figur 5 zeigt eine beispielhafte Ausführungsform der erfindungsgemäßen Sensoreinrichtung 300. Wie dies inFigur 5 dargestellt ist, weist die Sensoreinrichtung 300 einen Sensorträger 309, einen Folgerzusammenbau 310 und einen Potentiometerzusammenbau bzw. einen Positionssensor 306 auf. - Der Sensorträger 309 weist einen ersten Bereich 302 und einen zweiten Bereich 303 auf, wobei der erste und der zweite Bereich 302, 303 miteinander mittels Schrauben 304a und Kontermuttern 302b fest verbunden sind. Der erste Bereich 302 weist einen L-förmigen Anschlussbereich 302a und einen C-förmigen Anschlussbereich 304b auf. Der L-förmige Anschlussbereich 302a weist zwei Aussparungen 301a zur Befestigung der ganzen Sensoreinrichtung 300 an der Seitenwand 121 des Trägers 120 mittels der Schrauben 301 auf. Darüber hinaus weist er zwei Aussparungen 304a zum Anbringen des ersten Bereichs 302 an dem zweiten Bereich 303 mittels der Schrauben 304a und der Kontermuttern 304b auf. Der C-förmige Anschlussbereich 302b weist zwei Aussparungen 307a zum Anbringen des Positionssensors 306 mittels Kontermuttern 306e und Schrauben 306c und eine dritte Aussparung 306j auf, um einen Durchtritt einer Welle 316 durch eine Wand des C-förmigen Bereich 302b und in den Potentiometer 306b zu erlauben. Letztlich weist der C-förmige Anschlussbereich 302b eine Ankerbolzenaussparung 320a zum Anbringen eines Federankerbolzenunterzusammenbaus 320 auf.
- Der zweite Anschlussbereich 303 weist zwei Aussparungen 304b zur Befestigung des ersten Bereichs 302 an dem zweiten Bereich 303 auf. Der zweite Bereich 303 weist weiter zwei zusätzliche Aussparungen 315a und 316a auf. An dem zweiten Bereich 303 ist an der Aussparung 315a eine Anschlageinrichtung 315 vorgesehen, um die Rotationsbewegung des Folgerarms 312 zu begrenzen. In die Aussparung 316a und in Richtung eines ersten Endbereichs der Welle 316 des Folgerzusammenbaus 310 ist ein Wellenlager 310a eingepresst, um die Rotationsbewegung der Welle 316 zu verbessern und um eine axiale Bewegung eines Federlagers 318 zu begrenzen. Entlang der Welle 316 sind auf jeder Seite des Federlagers 318 Unterlegscheiben 317 vorgesehen. Ein erster Endbereich des Folgerarms 312 ist auf die Welle 316 an einer Stelle neben dem Federlager 318 auf die Welle 316 aufgepresst. Ein Sicherungsring ist in einer Nut 316a in Richtung eines zweiten Endbereichs der Welle 316 angeordnet, um die Unterlegscheiben 317 und das Federlager 318 zu sichern, sowie um eine axiale Bewegung der Welle 316 zu begrenzen. Ein erster Endbereich einer Torsionsfeder bzw. einer Feder 314 ist an einem Ankerbolzen 320 verankert, während ein zweiter Endbereich der Feder 314 den Folgerarm 312 gegen eine Unterseite des ersten Auslegerarms 110a drängt und dorthin belastet. An einem zweiten Endbereich des Auslegerarms 312 ist ein Rollenzusammenbau 313 vorgesehen, welcher eine Rolle 313a und ein Lager 313d, wie auch eine Schraube 313b und eine Kontermutter 313c aufweist, um jede Bewegung der Rolle 313a und des Lagers 313d relativ zu der Schraube 313b mit Ausnahme einer Rotationsbewegung zu begrenzen.
- Der Folgerzusammenbau 310 weist den Folgerarm 312, die Feder 314, die Welle 316a, das Wellenlager 310a, eine Mehrzahl von Unterlegscheiben 317, den Sicherungsring 330 und das Federlager 318 auf.
- An dem C-förmigen Aufnahmebereich 320b ist ein Potentiometerzusammenbau bzw. ein Positionssensor 306 angebracht, welcher einen Halterbereich 306a und einen Sensorbereich bzw. ein Potentiometer 306b aufweist. Der Halterbereich 306a und das Potentiometer 306b sind an gegenüberliegende Seitenbereichen 302c des C-förmigen Aufnahmebereichs 302 über Schrauben 306c, Unterlegscheiben 306d und Kontermuttern 306e angebracht. Beim Zusammenbau des Positionssensors 306 werden zwischen dem Seitenbereich 302c und dem Potentiometer 306b Unterlegscheiben 302f aus Gummi als Dichtung gegen Umwelteinflüsse angeordnet. Bei der Montage der ganzen Sensoreinrichtung 300 erstreckt sich der zweite Endbereich der Welle 316 durch eine Aussparung 306g in dem Halterbereich 306a und in eine Aussparung 306h in dem Potentiometer 306b, wo es in bekannter Art und Weise in einem üblichen Rotor (beispielsweise mittels einer Passfederverbindung) befestigt wird, derart, dass eine Veränderung des Winkels der Welle 316 in einer proportionalen Veränderung des Widerstands des Potentiometers 306b resultiert.
- Wie es in Figur 8 dargestellt wird, wird das von der Sensoreinrichtung 300 ermittelte Signal über elektrische Leitungen oder drahtlos mittels elektromagnetischer Wellen an eine Chassis- bzw. Rahmensteuereinheit bzw. eine Steuereinheit 500 übertragen. Ein erster Kippschalter bzw. ein erstes Betätigungsmittel 601 und ein zweiter Kippschalter bzw. ein zweites Betätigungsmittel 602 werden durch Drücken aktiviert. Nach einer Betätigung übermittelt die Betätigung des ersten Betätigungsmittels 601 und/oder des zweiten Betätigungsmittels 602 ein kurzzeitiges Signal an die Steuereinheit 500, welche bewirkt, dass die Steuereinheit 500 den aktuellen Signalwert der Sensoreinrichtung 300 speichert. Die Steuereinheit 500 vergleicht dann das durch einen Signalspeicher bzw. eine Speichereinheit 510 gespeicherte Signal mit dem von der Sensoreinrichtung 30 ermittelten Signal und sendet ein Signal, um einen Steuerhebel bzw. ein Stellmittel 700 aus einer eingerasteten Stellung bzw. einer Arretierstellung freizugeben, wenn das gespeicherte Signal etwa dem ermittelten Signal entspricht. Die Steuereinheit 500 bzw. die Speichereinheit 510 ist dazu in der Lage, weitere ermittelte Werte zu speichern, das heißt nachdem sie einen Wert für das erste Betätigungsmittel 601 gespeichert hat, kann sie einen weiteren Wert für das zweite Betätigungsmittel 602 speichern. Auf diese Weise können Auslegerauswurfpositionswerte und transportpositionswerte in der Steuereinheit 500 bzw. der Speichereinheit 510 koexistieren, wodurch die Bequemlichkeit und Einfachheit des Betriebs des Arbeitsgerät erhöht wird.
- Nachdem die gezeigte Ausführungsform beschrieben wurde, wird offensichtlich werden, dass verschiedene Veränderungen durchgeführt werden können, ohne den Schutzbereich der Erfindung, wie er durch die folgenden Ansprüche bestimmt wird, zu verlassen. Es ist beispielsweise möglich, ein Drehpotentiometer oder eine digitale Einrichtung mit einem Positionsausleser mit dem Potentiometer 306b derart zu kalibrieren, dass die Stellung durch eine Bedienungsperson gewählt oder eingetippt werden kann bevor der Ausleger in diese Stellung gebracht wird.
Claims (9)
- Arbeitsmaschine, insbesondere ein vorzugsweise selbstfahrendes Arbeitsfahrzeug, mit einem Ausleger (110) und mit einer Sensoreinrichtung (300), zur Ermittlung der Position des Auslegers (110), mit einem Folgerarm (312) und einem Positionssensor (306), wobei der Folgerarm (312) derart mit dem Ausleger (110) und dem Positionssensor (306) zusammenwirkt, dass der Positionssensor (306) eine Winkelstellung des Auslegers (110) ermitteln kann, gekennzeichnet durch eine Federeinrichtung (314), die den Folgerarm (312) derart belastet, dass dieser zumindest während des Betriebs dauerhaft mit dem Ausleger (110) in Kontakt bleibt.
- Arbeitsmaschine nach Anspruch 1, dadurch gekennzeichnet, dass der Positionssensor (306) ein elektronischer Sensor ist, der vorzugsweise mechanisch mit dem Folgerarm (110) direkt oder indirekt verbunden ist, und/oder insbesondere als in der Art eines Potentiometers (206b) ausgebildet ist bzw. ein Potentiometer (206b) aufweist.
- Arbeitsmaschine nach Anspruch 1 oder 2, gekennzeichnet durch eine Stelleinrichtung zur zumindest im Wesentlichen automatischen Positionierung wenigstens des Auslegers (110) und/oder eines mit dem Ausleger (110) verbundenen Arbeitsmittel (115).
- Arbeitsmaschine nach Anspruch 3, dadurch gekennzeichnet, dass die Stelleinrichtung ein Stellmittel (700), vorzugsweise in der Art eines insbesondere handbetätigbaren Hebels mit wenigstens einer Arretierposition, mittels dem der Ausleger (110) positioniert werden kann, wenigstens ein Betätigungsmittel (601, 602), vorzugsweise ein Schalter, und eine Speichereinheit (510) aufweist, die bei Betätigung des Betätigungsmittels (601, 602) wenigstens einen ersten von der Sensoreinrichtung (300) ermittelten, zu der augenblicklichen Position des Auslegers (110) korrespondierenden Wert speichert, und dass die Stelleinrichtung den Ausleger (110) zumindest in eine zu dem ersten gespeicherten Wert korrespondierende Stellung bringt, wenn das Stellmittel (700) seine Arretierstellung einnimmt.
- Arbeitsmaschine nach Anspruch 4, dadurch gekennzeichnet, dass des Stellmittel (700) aus seiner Arretierstellung freigegeben wird, wenn der Ausleger (110) die zu dem gespeicherten Wert korrespondierende Stellung erreicht.
- Arbeitsmaschine nach einem oder mehreren der Ansprüche 3 bis 5, gekennzeichnet durch eine Datenverarbeitungsanlage, welche derart mit dem Stellmittel (700) zusammenwirken kann, dass dieses in Abhängigkeit von wenigstens einem von der Datenverarbeitungsanlage gelieferten Signal seine Arretierungsstellung verlassen kann bzw. freigegeben wird.
- Arbeitsmaschine nach Anspruch 6, dadurch gekennzeichnet, dass die Datenverarbeitungsanlage basierend auf dem Wert und einem Abstand des Arbeitsmittels (115) von einem Rotationszentrum des Auslegers (110) eine Arbeitshöhe des Arbeitsmittels (115) errechnet, dass Mittel zur Eingabe der Höhe des Arbeitsmittels (115) in die Datenverarbeitungsanlage vorgesehen sind und dass die Datenverarbeitungsanlage aufgrund der Eingabe insbesondere die Position des Auslegers (110) errechnen und einen korrespondierenden Wert abspeichern kann.
- Arbeitsmaschine nach einem oder mehreren der Ansprüche 3 bis 7, gekennzeichnet durch eine Anzeigeeinrichtung vorzugsweise zur Anzeige der Eingabe und/oder zumindest des gespeicherten Werts.
- Arbeitsmaschine nach einem oder mehreren der vorherigen Ansprüche, dadurch gekennzeichnet, dass der Ausleger (110) einenends direkt oder indirekt mit einem Arbeitsmittel (115) und andernends direkt oder indirekt mit einem an einem Rahmen der Arbeitsmaschine bzw. der Arbeitsmaschine vorgesehenen Träger (120) vorzugsweise um wenigstens eine insbesondere zumindest im Wesentlichen horizontale Achse schwenkbar angeschlossen ist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US661166 | 2003-09-12 | ||
| US10/661,166 US7344351B2 (en) | 2003-09-12 | 2003-09-12 | Electronic boom height sensor |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1516850A1 EP1516850A1 (de) | 2005-03-23 |
| EP1516850B1 true EP1516850B1 (de) | 2013-10-09 |
Family
ID=34194706
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP04104323.3A Expired - Lifetime EP1516850B1 (de) | 2003-09-12 | 2004-09-08 | Sensoreinrichtung, Stelleinrichtung und Arbeitsgerät |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US7344351B2 (de) |
| EP (1) | EP1516850B1 (de) |
| JP (1) | JP4395015B2 (de) |
| AU (1) | AU2004202845B2 (de) |
| CA (1) | CA2481137C (de) |
| ES (1) | ES2433125T3 (de) |
Families Citing this family (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102005025536A1 (de) * | 2005-06-03 | 2007-02-01 | Technische Universität Ilmenau | Mobile Arbeitsmaschinen, insbesondere hydraulisch angetriebene Erdbaumaschinen, und Verfahren zur Erd- und Schüttgutbewegung |
| WO2008153532A1 (en) * | 2007-06-15 | 2008-12-18 | Deere & Company | Electronic parallel lift and return to carry or float on a backhoe loader |
| US20100215469A1 (en) * | 2007-06-15 | 2010-08-26 | Boris Trifunovic | Electronic Parallel Lift And Return To Dig On A Backhoe Loader |
| US20100254793A1 (en) * | 2007-06-15 | 2010-10-07 | Boris Trifunovic | Electronic Anti-Spill |
| US8500387B2 (en) * | 2007-06-15 | 2013-08-06 | Deere & Company | Electronic parallel lift and return to carry or float on a backhoe loader |
| JP4918888B2 (ja) * | 2007-06-19 | 2012-04-18 | セイコーエプソン株式会社 | メディア処理装置及びその制御方法 |
| USD630268S1 (en) * | 2009-11-25 | 2011-01-04 | John Cunningham | Remote controlled vehicle |
| DE102010039471B4 (de) * | 2010-08-18 | 2014-02-13 | Robert Bosch Gmbh | Verfahren und Vorrichtung zur Bestimmung einer Hubhöhe einer Arbeitsmaschine |
| JP5453205B2 (ja) * | 2010-09-14 | 2014-03-26 | 日立建機株式会社 | 作業機械 |
| KR20120069788A (ko) * | 2010-12-21 | 2012-06-29 | 두산인프라코어 주식회사 | 건설중장비의 트랜스미션 컷 오프 제어장치 및 제어방법 |
| JP5707313B2 (ja) | 2011-12-19 | 2015-04-30 | 日立建機株式会社 | 作業車両 |
| US8726529B2 (en) | 2012-03-27 | 2014-05-20 | Cnh Industrial America Llc | Rotary sensor assembly |
| DE102015004819A1 (de) * | 2015-04-14 | 2016-10-20 | Liebherr-Werk Bischofshofen Gmbh | Arbeitsmaschine |
| AU2016267252B2 (en) * | 2015-05-28 | 2021-07-01 | Joy Global Longview Operations Llc | Mining machine and energy storage system for same |
| US9714497B2 (en) | 2015-10-21 | 2017-07-25 | Caterpillar Inc. | Control system and method for operating a machine |
| SE1651327A1 (en) * | 2016-10-10 | 2018-04-03 | Loe Ab | Rotary sensor arrangement for mounting to a pivot arm arrangement and method for mounting a rotary sensor arrangement to a pivoting arm arrangement |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3429471A (en) | 1967-09-08 | 1969-02-25 | Caterpillar Tractor Co | Bucket positioning kick-out controls for bucket loaders |
| US3489294A (en) * | 1968-04-25 | 1970-01-13 | Bucyrus Erie Co | Load limit control for hoisting equipment |
| US3754665A (en) * | 1972-02-14 | 1973-08-28 | Gottwald Kg Leo | Overload safety device for a crane |
| US4135632A (en) * | 1977-04-28 | 1979-01-23 | Caterpillar Tractor Co. | Load indicators for construction vehicles |
| JPS57158696U (de) | 1981-03-31 | 1982-10-05 | ||
| CA1298815C (en) | 1987-09-10 | 1992-04-14 | Isao Kourogi | Apparatus for controlling posture of front loader |
| GB2243359B (en) | 1990-04-11 | 1994-11-09 | Kubota Kk | Drive systems for backhoe boom assemblies |
| US5538149A (en) | 1993-08-09 | 1996-07-23 | Altec Industries, Inc. | Control systems for the lifting moment of vehicle mounted booms |
| KR960024253A (ko) | 1994-12-23 | 1996-07-20 | 김무 | 산업용 작업기기의 회전체변위 측정장치 |
| US6059511A (en) * | 1995-03-07 | 2000-05-09 | Toccoa Metal Technologies, Inc. | Residential front loading refuse collection vehicle |
| JP2000129731A (ja) | 1998-10-26 | 2000-05-09 | Sumitomo Constr Mach Co Ltd | 建設機械のアタッチメントの位置検出器 |
| EP1258450A3 (de) | 2001-05-16 | 2005-02-09 | Still Gmbh | Flurförderzeug mit einer Vorrichtung zum Erfassen der Stellung eines Aktuators |
| US6533076B1 (en) | 2002-02-06 | 2003-03-18 | Crown Equipment Corporation | Materials handling vehicle mast height sensor |
-
2003
- 2003-09-12 US US10/661,166 patent/US7344351B2/en not_active Expired - Lifetime
-
2004
- 2004-06-28 JP JP2004189739A patent/JP4395015B2/ja not_active Expired - Fee Related
- 2004-06-28 AU AU2004202845A patent/AU2004202845B2/en not_active Ceased
- 2004-09-08 ES ES04104323T patent/ES2433125T3/es not_active Expired - Lifetime
- 2004-09-08 EP EP04104323.3A patent/EP1516850B1/de not_active Expired - Lifetime
- 2004-09-10 CA CA002481137A patent/CA2481137C/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| AU2004202845A1 (en) | 2005-04-07 |
| AU2004202845B2 (en) | 2010-01-07 |
| EP1516850A1 (de) | 2005-03-23 |
| US20050058530A1 (en) | 2005-03-17 |
| US7344351B2 (en) | 2008-03-18 |
| CA2481137A1 (en) | 2005-03-12 |
| CA2481137C (en) | 2008-05-20 |
| ES2433125T3 (es) | 2013-12-09 |
| JP2005090217A (ja) | 2005-04-07 |
| JP4395015B2 (ja) | 2010-01-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1516850A1 (de) | Sensoreinrichtung, Stelleinrichtung und Arbeitsgerät | |
| EP1467031B1 (de) | Tieflöffelbagger mit einem teleskopierbaren Löffelstiel | |
| EP1362956B1 (de) | Vorrichtung zum Verriegeln eines Werkzeugs an einem Hubwerk | |
| DE112005002991T5 (de) | Arbeitsmaschinenbetriebssystem und -verfahren | |
| DE112016000202B4 (de) | Arbeitsfahrzeug und Verfahren zum Steuern von Arbeitsfahrzeug | |
| DE102007045846A1 (de) | Landwirtschaftliche Maschine und Verfahren zur Positionsbestimmung | |
| DE102012021191B4 (de) | Lader | |
| DE4132597A1 (de) | Verfahren und vorrichtung zur steuerung eines baggers | |
| DE102020124867B4 (de) | Verbesserte Hydraulikvorrichtung | |
| EP1897846B1 (de) | Ladegerät | |
| DE2613920A1 (de) | Vorrichtung zur steuerung eines baggers | |
| EP2728073B1 (de) | Lader | |
| DE102020211562A1 (de) | Vorrichtung und Verfahren zur Steuerung einer Anbaugerätekupplung für ein Arbeitsfahrzeug | |
| DE102020200135A1 (de) | System und Verfahren zur Bestimmung des mechanischen Verschleisses in einer Maschine mit Stellgliedern | |
| DE102020210661A1 (de) | Arbeitsanbaugerät-gestängesystem mit automatisierten funktonen für ein arbeitsfahrzeug | |
| EP1048195A1 (de) | Schwenkeinrichtung für Stützräder | |
| DE102019219097A1 (de) | Verbessertes arbeitswerkzeug-anbaugerät für eine arbeitsmaschine | |
| DE60312462T2 (de) | Radfahrzeug mit einem Drehturm | |
| DE10336684A1 (de) | Hydraulische Steueranordnung für eine mobile Arbeitsmaschine | |
| WO2016075306A1 (de) | Verfahren zur hubhöhen- und/oder schwenkwinkelbegrenzung eines baggers | |
| DE102018131220A1 (de) | Arbeitsmaschine | |
| DE4331613C2 (de) | Kurzkupplungssystem | |
| EP1416095A1 (de) | Arbeitsfahrzeug, insbesondere ein Tieflöffelbagger und/oder ein Fahrzeug mit einem Frontlader | |
| DE4417401A1 (de) | Geräteträger | |
| AT525206B1 (de) | Baumaschine mit kollisionsschutzsystem |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL HR LT LV MK |
|
| 17P | Request for examination filed |
Effective date: 20050923 |
|
| AKX | Designation fees paid |
Designated state(s): DE ES FR IT |
|
| 17Q | First examination report despatched |
Effective date: 20061017 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20130627 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE ES FR IT |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502004014385 Country of ref document: DE Effective date: 20131205 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2433125 Country of ref document: ES Kind code of ref document: T3 Effective date: 20131209 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502004014385 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20140710 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502004014385 Country of ref document: DE Effective date: 20140710 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502004014385 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502004014385 Country of ref document: DE Effective date: 20150401 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20150529 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150401 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140908 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140930 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20160129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140909 |