EP0475834B1 - Système de dragage magnétique - Google Patents
Système de dragage magnétique Download PDFInfo
- Publication number
- EP0475834B1 EP0475834B1 EP19910402405 EP91402405A EP0475834B1 EP 0475834 B1 EP0475834 B1 EP 0475834B1 EP 19910402405 EP19910402405 EP 19910402405 EP 91402405 A EP91402405 A EP 91402405A EP 0475834 B1 EP0475834 B1 EP 0475834B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- magnetic
- fairing
- vehicles
- vehicle
- ship
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 230000006698 induction Effects 0.000 claims description 13
- 238000004088 simulation Methods 0.000 claims description 10
- 239000004020 conductor Substances 0.000 claims description 7
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 claims description 6
- 238000007654 immersion Methods 0.000 claims description 2
- 230000035515 penetration Effects 0.000 claims description 2
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 description 2
- 229910052782 aluminium Inorganic materials 0.000 description 2
- 229920000742 Cotton Polymers 0.000 description 1
- 238000013479 data entry Methods 0.000 description 1
- 238000004880 explosion Methods 0.000 description 1
- 238000005188 flotation Methods 0.000 description 1
- 230000006870 function Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 230000001960 triggered effect Effects 0.000 description 1
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63G—OFFENSIVE OR DEFENSIVE ARRANGEMENTS ON VESSELS; MINE-LAYING; MINE-SWEEPING; SUBMARINES; AIRCRAFT CARRIERS
- B63G7/00—Mine-sweeping; Vessels characterised thereby
- B63G7/02—Mine-sweeping means, Means for destroying mines
- B63G7/06—Mine-sweeping means, Means for destroying mines of electromagnetic type
Definitions
- the field of the invention is that of magnetic dredging systems which make it possible to destroy underwater mines, the triggering of which is activated by variations in the magnetic field due to a sinking ship.
- the invention relates to a magnetic dredging system comprising a dredger towing a device for simulating the magnetic field of a ship with determined characteristics.
- the magnetic dredging system includes a dredger towing by a rope a device for simulating the magnetic field of a ship of determined characteristics, the minesweeper being studied to bring a minimum of magnetic disturbances.
- the simulation device comprises several vehicles distributed in parallel in the direction of advance of the dredger over the extent of the dredging. Each vehicle includes a solenoid and a horizontal flat coil to simulate the passage of a ship. The simulation of the magnetic field of the ship is facilitated by the fact that the solenoid and the coil are supplied by variable currents.
- these vehicles have the shape of large "cans" which therefore have a high hydrodynamic resistance to advancement in water.
- COTTON Also known from patent application WO 8 5 00 335 (COTTON) is a system where vehicles are towed in line behind the dredger.
- the magnetic fields are obtained by permanent magnets whose direction of the field is tilted by bringing it to saturation in one direction or another.
- the value of the total field is obtained by the sum of these fields, negative or positive. It cannot therefore be finely adjusted and the adjustment causes transients which are easily identifiable and which therefore signify the presence of a decoy device.
- the use of canisters as in the patent applications cited above would lead to excessive advancement resistance.
- the invention provides a system according to any one of claims 1 to 3.
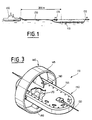
- the magnetic dredging system comprises a minesweeper 100 towing at the end of a rope 130 a set of 110 magnetic vehicles arranged in line in the direction of advancement of the dredger ship .
- the magnetic vehicles are connected to each other by cables with regular spacings between each of them.
- the number of magnetic vehicles 110 connected in series depends, as was specified above, on the ship whose magnetic field or magnetic signature is to be simulated, this magnetic signature being a function of the length, speed and height of water of the last.
- the length defined by the chain of magnetic vehicles is identified by flotation buoys 135 placed at the two ends of the chain of magnetic vehicles. The buoys 135 also make it possible to adjust the level of immersion of the magnetic vehicles 110.
- the length of the rope connecting all of the magnetic vehicles 110 to the dredger ship 100 is approximately 200 meters in order to avoid any confusion between the residual magnetic field of the dredger and that of vehicles and to prevent the dredger from being hit by the explosion mines when they are triggered by magnetic vehicles.
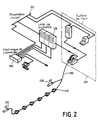
- the magnetic vehicles 110 are supplied separately by electric currents, supplied by a power unit 126 supplied by a current supply 121 located on board the dredger 100, to each supply orthogonal magnetic fields.
- the control electronics 120 determine, for each magnetic vehicle 110 considered, the intensity of the electric current to be applied to it from a calibration made beforehand taking into account the speed of use of the simulation device and the distance between the magnetic vehicles 110. Also shown in this figure is a winch system 122 connected to the power supply 121 making it possible to electrically adjust the length of the rope 130.
- a magnetic vehicle 110 comprises two induction coils 140, 150 arranged orthogonally supplied with current by the power unit 126 via the rope 130 and the cables.
- the first vertical induction coil 140 is placed inside a circular ferrule 145 whose axis, in the position of use of the simulation device, is substantially parallel to the direction of advance of the dredger ship 100.
- the circular ferrule 145 surrounds the second induction coil 150 whose shape is substantially rectangular.
- the second induction coil 150 is placed in a fairing 155 so as to provide the magnetic vehicle 110 with a relatively low coefficient of penetration into water, for example less than 0.3.
- the circular ferrule 145 is connected to the fairing 155 by radial fins and comprises a keel 160, disposed under the lower plane of the fairing 155, to stabilize the magnetic vehicle 110 by roll.
- the magnetic vehicle 110 has, during its use as shown in FIG. 1, zero buoyancy obtained by the balancing of balloons 170 arranged inside the fairing 155. Provision is advantageously made on each magnetic vehicle 110 for generating means. underwater pulses called "PINGER" 180 to easily locate it in case it detaches from the rope 130.
- the induction coils 140, 150 are formed from a wound conductor, for example an aluminum conductor and are placed in sealed containers filled with dielectric oil.
- a wound conductor for example an aluminum conductor and are placed in sealed containers filled with dielectric oil.
- the use of aluminum makes it possible to reduce the mass of the vehicle without appreciable reduction in the magnetic moment thereof.
- the electrical signals establishing the intensities of the currents to be passed through the induction coils 140, 150 of each magnetic vehicle 110 are automatically supplied by the control electronics 120.
- the control electronics 120 includes in memory the values of the intensities for a certain number of ships whose magnetic signature is sought to simulate. These intensity values are obtained by varying all of these parameters until a good reproduction of the signature of the ship to be simulated is obtained by knowing the magnetic signature of each magnetic vehicle 110 and the magnetic signature of the ship considered.
- the operator of the magnetic dredging system provides, via a data entry terminal connected to the control electronics 120 shown in FIG. 2: target parameters, dredging speed, water height.
- the target parameters are: its number from a given list, its speed, its magnetic state (demagnetized or non-demagnetized).
- control electronics 120 automatically supply the minimum number of vehicles necessary and deliver the electrical control signals to the power unit 126.
- each vehicle in a simulation device comprising six magnetic vehicles 110 25 meters apart, this example being non-limiting, are given below:
- Second induction coil 150
Landscapes
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Traffic Control Systems (AREA)
- Management, Administration, Business Operations System, And Electronic Commerce (AREA)
- Geophysics And Detection Of Objects (AREA)
Description
- Le domaine de l'invention est celui des systèmes de dragage magnétique qui permettent de détruire les mines sous-marines dont le déclenchement est activé par les variations du champ magnétique dues à un navire à couler.
- Plus particulièrement l'invention concerne un système de dragage magnétique comportant un dragueur remorquant un dispositif de simulation du champ magnétique d'un navire de caractéristiques déterminées.
- L'efficacité d'un système de dragage magnétique est essentiellement liée à la complexité des mines sous-marines. Les mines sous-marines offensives sont généralement complexes du fait qu'elles sont mouillées en faible quantité et que leur petit nombre est compensé par leur grande efficacité. Ainsi, il existe des mines sous-marines capables de détecter la présence du dragage et de mettre la mise à feu en veille.
- Par conséquent, il est essentiel, pour combattre de telles mines sous-marines, que le champ magnétique du navire susceptible d'être coulé par celles-ci soit simulé avec la plus grande précision possible.
- On connaît déjà des demandes de brevet européen 0 366 522 et 0 338 901 déposées par la demanderesse un système de dragage magnétique pour lequel l'étendue du dragage (INTERCEPT) est privilégiée. Le système de dragage magnétique comprend un dragueur remorquant par un filin un dispositif de simulation du champ magnétique d'un navire de caractéristiques déterminées, le dragueur de mines étant étudié pour apporter un minimum de perturbations magnétiques. Le dispositif de simulation comporte quant à lui, plusieurs véhicules répartis parallèlement dans la direction d'avancement du dragueur sur l'étendue du dragage. Chaque véhicule comprend un solénoïde et une bobine plate horizontale pour simuler le passage d'un navire. La simulation du champ magnétique du navire se trouve facilitée par le fait que le solénoïde et la bobine sont alimentés par des courants variables.
- Toutefois, la longueur de chaque véhicule étant limitée, par exemple à environ 4 mètres, cette simulation reste très imparfaite dès que le navire dont on cherche à simuler le champ magnétique a une longueur nettement supérieure à celle du véhicule.
- En outre ces véhicules ont la forme de "bidons" de taille importante qui présentent de ce fait une grande résistance hydrodynamique à l'avancement dans l'eau.
- On connaît aussi de la demande de brevet WO 8 5 00 335 (COTTON) un système où les véhicules sont remorqués en ligne derrière le dragueur. Dans ce système les champs magnétiques sont obtenus par des aimants permanents dont on fait basculer la direction du champ en le portant à saturation dans un sens ou dans un autre. La valeur du champ total est obtenue par la somme de ces champs, négatifs ou positifs. Elle ne peut donc pas être réglée finement et le réglage provoque des transitoires facilement repérables et qui signent donc la présence d'un dispositif de leurrage. Du fait du grand nombre de véhicules, la résistance à l'avancement est importante, tout en restant acceptable, car ces véhicules sont relativement petits en raison de l'utilisation d'aimants permanents. L'usage de bidons comme dans les demandes de brevets citées plus haut amènerait à une résistance à l'avancement excessive.
- Pour pouvoir utiliser dans cette configuration en ligne des solénoïdes sans noyau tout en gardant une résistance à l'avancement acceptable, l'invention propose un système selon l'une quelconque des revendications 1 à 3.
- D'autres caractéristiques et avantages de l'invention apparaîtront encore mieux à la lecture de la description qui va suivre accompagnée des dessins annexés dans lesquels :
- la figure 1 représente de façon schématique le système de dragage magnétique selon l'invention,
- la figure 2 représente de façon schématique plus particulièrement le dispositif électronique de commande et d'alimentation en courant des véhicules du dispositif de simulation selon l'invention.
- la figure 3 est une représentation en détail d'un véhicule du dispositif de simulation d'un champ magnétique d'un navire selon l'invention.
- En se reportant à la figure 1, le système de dragage magnétique selon l'invention comporte un navire dragueur de mines 100 remorquant au bout d'un filin 130 un ensemble de véhicules 110 magnétiques disposés en ligne dans la direction d'avancement du navire dragueur. Les véhicules magnétiques sont reliés entre eux par des câbles avec des espacements réguliers entre chacun d'eux. Le nombre de véhicules magnétiques 110 reliés en série dépend, comme cela a été précisé précédemment, du navire dont on veut simuler le champ magnétique ou signature magnétique, cette signature magnétique étant fonction de la longueur, de la vitesse et de la hauteur d'eau de ce dernier. Comme représenté sur cette figure, la longueur définie par la chaîne des véhicules magnétiques est repérée par des bouées de flottaison 135 disposées aux deux extrémités de la chaîne des véhicules magnétiques. Les bouées de flottaison 135 permettent par ailleurs de régler le niveau d'immersion des véhicules magnétiques 110. Dans l'exemple représenté sur cette figure, la longueur du filin reliant l'ensemble des véhicules magnétiques 110 au navire dragueur 100 est d'environ 200 mètres afin d'éviter toute confusion entre le champ magnétique résiduel du dragueur et celui des véhicules et d'empêcher le dragueur d'être atteint par l'explosion des mines lorsqu'elles se déclenchent sous l'action des véhicules magnétiques.
- En se reportant maintenant à la figure 2, les véhicules magnétiques 110 sont alimentés séparément par des courants électriques, fournis par une unité de puissance 126 alimentée par une alimentation en courant 121 située à bord du dragueur 100, pour fournir chacun des champs magnétiques orthogonaux. L'électronique de commande 120 détermine, pour chaque véhicule magnétique 110 considéré, l'intensité du courant électrique à appliquer à celui-ci à partir d'un étalonnage fait préalablement en tenant compte de la vitesse d'utilisation du dispositif de simulation et de la distance entre les véhicules magnétiques 110. On a représenté aussi sur cette figure un système de treuil 122 relié à l'alimentation en courant 121 permettant de régler électriquement la longueur du filin 130.
- En se reportant maintenant à la figure 3, un véhicule magnétique 110 comporte deux bobines d'induction 140, 150 disposées orthogonalement alimentées en courant par l'unité de puissance 126 par l'intermédiaire du filin 130 et des câbles. La première bobine d'induction 140 verticale est placée à l'intérieur d'une virole circulaire 145 dont l'axe, en position d'utilisation du dispositif de simulation, est sensiblement parallèle à la direction d'avancement du navire dragueur 100. La virole circulaire 145 entoure la seconde bobine d'induction 150 dont la forme est sensiblement rectangulaire. La seconde bobine d'induction 150 est placée dans un carénage 155 de manière à fournir au véhicule magnétique 110 un coefficient de pénétration dans l'eau relativement faible, par exemple inférieur à 0,3. Comme visible sur cette figure, la virole circulaire 145 est reliée au carénage 155 par des ailettes radiales et comporte une quille 160, disposée sous le plan inférieur du carénage 155, pour stabiliser le véhicule magnétique 110 en roulis. Le véhicule magnétique 110 a, pendant son utilisation comme représenté en figure 1, une flottabilité nulle obtenue par l'équilibrage de ballons 170 disposés à l'intérieur du carénage 155. On prévoit avantageusement, sur chaque véhicule magnétique 110, un moyen générateur d'impulsions sous-marines dit "PINGER" 180 pour localiser facilement celui-ci au cas où il se détacherait du filin 130.
- De façon préférentielle, les bobines d'induction 140, 150 sont formées à partir d'un conducteur enroulé, par exemple un conducteur en aluminium et sont placées dans des conteneurs étanches remplis d'huile diélectrique. L'utilisation de l'aluminium permet de réduire la masse du véhicule sans diminution sensible du moment magnétique de celui-ci.
- Nous allons maintenant décrire en détail le fonctionnement du dispositif de simulation du champ magnétique d'un navire selon la présente invention. Les signaux électriques établissant les intensités des courants à faire passer dans les bobines d'induction 140, 150 de chaque véhicule magnétique 110 (ces intensités de courant étant variables par véhicule) sont automatiquement fournis par l'électronique de commande 120. Pour ce faire, l'électronique de commande 120 comporte en mémoire les valeurs des intensités pour un certain nombre de navires dont on cherche à simuler la signature magnétique. Ces valeurs des intensités sont obtenues en faisant varier l'ensemble de ces paramètres jusqu'à obtenir une bonne reproduction de la signature du navire à simuler en connaissant la signature magnétique de chaque véhicule magnétique 110 et la signature magnétique du navire considéré.
- L'opérateur du système de dragage magnétique selon l'invention fournit par l'intermédiaire d'un terminal de saisie de données relié à l'électronique de commande 120 représenté sur la figure 2 : les paramètres de la cible, la vitesse de dragage, la hauteur d'eau.
- Les paramètres de la cible sont : son numéro parmi une liste donnée, sa vitesse, son état magnétique (démagnétisé ou non démagnétisé).
- En réponse à ces différents paramètres, l'électronique de commande 120 fournit automatiquement le nombre minimum de véhicules nécessaires et délivre les signaux électriques de commande à l'unité de puissance 126.
- A titre d'exemple, les caractéristiques magnétiques de chaque véhicule dans un dispositif de simulation comportant six véhicules magnétiques 110 distants de 25 mètres, cet exemple étant non limitatif, sont données ci-dessous :
-
- diamètre 1,8 m,
- largeur 0,5 m,
- épaisseur <= 0,075 m.
- nombre de spires du conducteur enroulé : 5250
- section du conducteur : 4 mm²
- courant de pointe : 7,5 A
- moment magnétique : 100.000 A.m²
- puissance maximum : 15 kWatts
-
- longueur : 2,7 m
- largeur : 1,2 m
- hauteur : 0,21 m
- nombre de spires du conducteur enroulé : 4370
- section du conducteur : 4 mm²
- courant de pointe : 7,5 A
- moment magnétique : 100.000 A.m²
- puissance maximum : 15 kWatts.
Claims (3)
- Système de dragage magnétique comportant un dragueur (100) remorquant un dispositif de simulation du champ magnétique d'un navire de caractéristiques déterminées, ce dispositif de simulation comprenant un ensemble de véhicules (110) pour fournir chacun des champs magnétiques orthogonaux, les véhicules étant disposés en ligne dans la direction d'avancement du dragueur et alimentés séparément par des courants électriques dont les intensités sont déterminées automatiquement par un moyen de commande (120) essentiellement à partir de paramètres représentatifs des caractéristiques du navire précité à simuler, chaque véhicule (110) comportant deux bobines d'induction (140, 150) disposées orthogonalement, caractérisé en ce que ces bobines d'induction ne comportent pas de noyau magnétique afin de fournir directement le champ magnétique souhaité, que la première (140) bobine d'induction est placée dans une virole circulaire (140) et la seconde (150) dans un carénage plat allongé (155) minimisant le coefficient de pénétration dans l'eau, la virole entourant le carénage en étant reliée à celui-ci par des ailettes radiales et en ayant son axe sensiblement parallèle à la direction d'avancement du dragueur et comportant en outre une quille (160) disposée sous le plan inférieur du carénage pour stabiliser le véhicule en roulis en maintenant le plan du carénage sensiblement horizontal, et en ce que le carénage renferme un ensemble de ballons (170) permettant d'obtenir une flottabilité nulle du véhicule.
- Système de dragage magnétique selon la revendication 1, dans lequel :
la première (140) bobine d'induction a un diamètre de 1.8 m, une largeur de 0,5 m et une épaisseur inférieure ou égale à 0,075 m;
la seconde (150) bobine d'induction a une longueur de 2,7 m, une largeur de 1,2 m et une épaisseur de 0,21 m;
les deux bobines d'induction sont formées à partir d'un conducteur enroulé dont la section est de 4 mm² et présentent chacune un moment magnétique sensiblement égal à 100000 A.m². - Système selon l'une quelconque des revendications 1 et 2, caractérisé en ce que les véhicules (110) forment une chaîne aux extrémités de laquelle sont fixées des bouées (135) flottant à la surface de l'eau et permettant de repérer les extrémités de la chaîne et de régler son niveau d'immersion.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR9011203A FR2666559B1 (fr) | 1990-09-11 | 1990-09-11 | Systeme de dragage magnetique. |
| FR9011203 | 1990-09-11 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0475834A1 EP0475834A1 (fr) | 1992-03-18 |
| EP0475834B1 true EP0475834B1 (fr) | 1994-12-21 |
Family
ID=9400220
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19910402405 Expired - Lifetime EP0475834B1 (fr) | 1990-09-11 | 1991-09-10 | Système de dragage magnétique |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP0475834B1 (fr) |
| JP (1) | JPH0624381A (fr) |
| DE (1) | DE69106090T2 (fr) |
| FR (1) | FR2666559B1 (fr) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2004054873A1 (fr) * | 2002-12-18 | 2004-07-01 | Commonwealth Of Australia | Dispositif de dragage de mines |
| WO2021028105A1 (fr) | 2019-08-13 | 2021-02-18 | Siemens Energy Global GmbH & Co. KG | Procédé de fonctionnement d'un système de dragage de mines et système de dragage de mines pour la détonation de mines marines |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH07297735A (ja) * | 1994-04-27 | 1995-11-10 | Pioneer Electron Corp | 多重放送受信方法及び受信機 |
| JPH09172705A (ja) | 1995-12-15 | 1997-06-30 | Denso Corp | 車両用駆動装置 |
| RU2415049C1 (ru) * | 2009-10-21 | 2011-03-27 | Федеральное государственное унитарное предприятие "Центральный научно-исследовательский институт имени акад. А.Н. Крылова" (ФГУП "ЦНИИ им. акад. А.Н. Крылова") | Способ траления морских мин и устройство для его осуществления |
| JP5597421B2 (ja) * | 2010-03-23 | 2014-10-01 | 東芝三菱電機産業システム株式会社 | 磁気制御装置及び方法 |
| FR2997063B1 (fr) | 2012-10-18 | 2014-10-31 | Thales Sa | Dispositif pour enrouler et derouler un cable autour d'un tambour |
| GB2550376B (en) * | 2016-05-17 | 2018-07-11 | Thales Holdings Uk Plc | Magnetic phase transition exploitation for enhancement of electromagnets |
| DE102018217211A1 (de) * | 2018-10-09 | 2020-04-09 | Siemens Aktiengesellschaft | Drohne zur Auslösung von Seeminen mit elektrischem Antrieb |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3266833A (en) * | 1960-11-30 | 1966-08-16 | Harold J Mack | Release mechanism |
| GB8318111D0 (en) * | 1983-07-04 | 1983-08-03 | Secr Defence | Magnetic assemblies |
| CA1312988C (fr) * | 1987-02-27 | 1993-01-19 | Julius J. Grodski | Produits a faible signature magnetique, et methode connexe |
| FR2630081B1 (fr) * | 1988-04-19 | 1993-03-26 | Thomson Csf | Systeme de dragage magnetique |
| GB2223883A (en) * | 1988-10-13 | 1990-04-18 | Marconi Co Ltd | Magnetic signature simulation apparatus |
| EP0366522B1 (fr) * | 1988-10-24 | 1992-12-16 | Thomson-Csf | Système de dragage magnétique |
-
1990
- 1990-09-11 FR FR9011203A patent/FR2666559B1/fr not_active Expired - Fee Related
-
1991
- 1991-09-10 DE DE1991606090 patent/DE69106090T2/de not_active Expired - Fee Related
- 1991-09-10 EP EP19910402405 patent/EP0475834B1/fr not_active Expired - Lifetime
- 1991-09-11 JP JP25958391A patent/JPH0624381A/ja not_active Withdrawn
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2004054873A1 (fr) * | 2002-12-18 | 2004-07-01 | Commonwealth Of Australia | Dispositif de dragage de mines |
| CN100506638C (zh) * | 2002-12-18 | 2009-07-01 | 澳大利亚联邦政府 | 扫雷设备、扫雷方法和扫雷装置 |
| WO2021028105A1 (fr) | 2019-08-13 | 2021-02-18 | Siemens Energy Global GmbH & Co. KG | Procédé de fonctionnement d'un système de dragage de mines et système de dragage de mines pour la détonation de mines marines |
| DE102019212105A1 (de) * | 2019-08-13 | 2021-02-18 | Siemens Aktiengesellschaft | Betriebsverfahren für ein Minenräumsystem und Minenräumsystem zur Auslösung von Seeminen |
Also Published As
| Publication number | Publication date |
|---|---|
| DE69106090D1 (de) | 1995-02-02 |
| DE69106090T2 (de) | 1995-05-04 |
| EP0475834A1 (fr) | 1992-03-18 |
| FR2666559A1 (fr) | 1992-03-13 |
| FR2666559B1 (fr) | 1995-07-21 |
| JPH0624381A (ja) | 1994-02-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0433110B1 (fr) | Elément de cuvelage constituant une source électromagnétique de puits | |
| FR2586301A1 (fr) | Systeme de formation de leves sismiques et dispositif de commande de tir pour canons a air sismiques | |
| EP0475834A1 (fr) | Système de dragage magnétique | |
| FR2543757A1 (fr) | Dispositif de stockage et de transfert d'energie electrique | |
| FR2807584A1 (fr) | Methode et dispositif d'emission d'ondes elastiques radiales dans un milieu materiel par induction electromagnetique | |
| EP0217712B1 (fr) | Dispositif de désaimantation notamment pour bâtiments navals | |
| EP0125180B1 (fr) | Dispositif de déminage à distance de mines à mise à feu magnétique | |
| EP0338901B1 (fr) | Système de dragage magnétique | |
| US2436394A (en) | Magnetic detector | |
| EP1417504B1 (fr) | Procede de stabilisation d'un signal de magnetometre, et magnetometres stabilises | |
| FR2596194A1 (fr) | Procede et appareil pour le calibrage automatique d'aimants permanents | |
| EP0366522B1 (fr) | Système de dragage magnétique | |
| EP0116482B1 (fr) | Régulateur de tension à maintien de phase et protection contre les courts-circuits d'excitation d'alternateur | |
| EP0901959B1 (fr) | Procédé pour minimiser la signature magnétique d'un bâtiment naval | |
| EP0623506B1 (fr) | Procédé de compensation automatique de l'aimantation résiduelle d'une drague ferromagnétique | |
| FR2689249A1 (fr) | Procédé et appareil radar de déception. | |
| FR2468889A1 (fr) | Indicateur de valeur limite pour des liquides | |
| FR2639717A1 (fr) | Capteur de mesure des trois composantes du champ magnetique local | |
| FR2765447A1 (fr) | Antenne d'emission acoustique pour prospection sismique sous-marine | |
| EP0289692A1 (fr) | Dispositif de dragage | |
| FR2464480A1 (fr) | Dispositif de mesure d'impedance pour une ligne de transport d'energie electrique | |
| FR2704065A1 (fr) | Dispositif de mesure de la signature magnétique d'un bâtiment naval et son application au réglage de l'immunisation magnétique. | |
| EP1369348B1 (fr) | Système de dragage multi influences | |
| FR2508102A1 (fr) | Dispositif pour indiquer la consommation horaire de carburant d'un moteur thermique a injection rapportee a la consommation horaire nominale maximum de ce moteur | |
| CA2739630A1 (fr) | Systeme vehicule pour la prospection geophysique de type electromagnetique impulsionnel, procede de fabrication du systeme et methodes de detection correspondantes |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): BE DE GB IT NL |
|
| 17P | Request for examination filed |
Effective date: 19920624 |
|
| 17Q | First examination report despatched |
Effective date: 19931118 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: THOMSON-CSF |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): BE DE GB IT NL |
|
| ITF | It: translation for a ep patent filed | ||
| REF | Corresponds to: |
Ref document number: 69106090 Country of ref document: DE Date of ref document: 19950202 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 19950112 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20020828 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20030910 Year of fee payment: 13 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20030918 Year of fee payment: 13 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20031203 Year of fee payment: 13 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040401 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee |
Effective date: 20040401 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040910 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040930 |
|
| BERE | Be: lapsed |
Owner name: *THOMSON-CSF Effective date: 20040930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20050401 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20040910 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20050910 |
|
| BERE | Be: lapsed |
Owner name: *THOMSON-CSF Effective date: 20040930 |