EP0055201B1 - Procédé et dispositif d'assemblage de structures en bois - Google Patents
Procédé et dispositif d'assemblage de structures en bois Download PDFInfo
- Publication number
- EP0055201B1 EP0055201B1 EP81440029A EP81440029A EP0055201B1 EP 0055201 B1 EP0055201 B1 EP 0055201B1 EP 81440029 A EP81440029 A EP 81440029A EP 81440029 A EP81440029 A EP 81440029A EP 0055201 B1 EP0055201 B1 EP 0055201B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- assembled
- carriage
- endless
- structures
- wooden
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired
Links
- 238000000034 method Methods 0.000 title claims description 11
- 239000002023 wood Substances 0.000 title description 2
- 239000002184 metal Substances 0.000 claims description 8
- 230000006835 compression Effects 0.000 claims description 6
- 238000007906 compression Methods 0.000 claims description 6
- 229910000831 Steel Inorganic materials 0.000 claims description 4
- 238000006073 displacement reaction Methods 0.000 claims description 4
- 239000010959 steel Substances 0.000 claims description 4
- 230000008569 process Effects 0.000 claims description 3
- 230000000750 progressive effect Effects 0.000 claims description 2
- 230000004048 modification Effects 0.000 claims 1
- 238000012986 modification Methods 0.000 claims 1
- 230000009471 action Effects 0.000 description 2
- 238000003780 insertion Methods 0.000 description 2
- 230000037431 insertion Effects 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 230000003252 repetitive effect Effects 0.000 description 2
- 241000135309 Processus Species 0.000 description 1
- 238000013459 approach Methods 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 238000010924 continuous production Methods 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000010422 painting Methods 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 238000011144 upstream manufacturing Methods 0.000 description 1
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B27—WORKING OR PRESERVING WOOD OR SIMILAR MATERIAL; NAILING OR STAPLING MACHINES IN GENERAL
- B27F—DOVETAILED WORK; TENONS; SLOTTING MACHINES FOR WOOD OR SIMILAR MATERIAL; NAILING OR STAPLING MACHINES
- B27F7/00—Nailing or stapling; Nailed or stapled work
- B27F7/15—Machines for driving in nail- plates and spiked fittings
- B27F7/155—Machines for driving in nail- plates and spiked fittings for nail plates
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S100/00—Presses
- Y10S100/913—Truss presses
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/49—Method of mechanical manufacture
- Y10T29/49764—Method of mechanical manufacture with testing or indicating
- Y10T29/49778—Method of mechanical manufacture with testing or indicating with aligning, guiding, or instruction
- Y10T29/4978—Assisting assembly or disassembly
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/53087—Means to assemble or disassemble with signal, scale, illuminator, or optical viewer
- Y10T29/53091—Means to assemble or disassemble with signal, scale, illuminator, or optical viewer for work-holder for assembly or disassembly
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/5343—Means to drive self-piercing work part
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T29/00—Metal working
- Y10T29/53—Means to assemble or disassemble
- Y10T29/53435—Means to assemble or disassemble including assembly pallet
Definitions
- the invention relates to a method and means for producing, from a side drawing, wooden elements assembled in the same plane, particularly intended for frames and industrialized buildings, this application not being limiting.
- An improvement of this technique consists in defining by calculation the length and the angles of each element to be assembled, as well as the coordinates of the junction points.
- the object of the invention is to eliminate the drawbacks of known systems and to propose a rational, precise, rapid and easy to implement manufacturing process.
- the invention also relates to a device for implementing this method.
- the method essentially consists in projecting an image on a mobile assembly table, in positioning this image in relation to a gridded network of references referenced on this table, in using this image to position parts for holding the elements to be assembled, to place the elements to be assembled on connectors to be pushed in, to cover these connector elements opposite to the connectors already positioned, to exert on the moving table a compression obtained using a flat surface opposite to that of the table and gradually approaching it during advancement, to evacuate and automatically stack the assembled structures.
- the device for implementing this method comprises a movable assembly table, a projector moving along this table and perpendicular to it, a progressive compression press consisting of two trains of endless motorized rollers and d '' an endless metal belt, a stacking machine with a side carriage and lifting arms.
- the grid network and referenced on a natural scale is reproduced on a smaller scale on a transparent plane juxtaposed on the overall plane defining the structure to be produced.
- the measurement of the abscissa and the ordinate of the junction point of the node relative to the four reference points will preferably be determined by calculation.
- a drawing is made, preferably entering a frame forming A4, by choosing to do this a reduction scale, for example 1 of 3, as close as possible to the natural scale, so that the accuracy of the drawing is as high as possible.
- the enlarged image of the drawing will then be projected on a natural scale using a projector, for example an overhead projector using a Fresnel lens, with optimum image precision.
- a projector for example an overhead projector using a Fresnel lens
- the projection of the image will be perpendicular to the surface of the table to avoid distortions, and we will act on the focal length of the projector to obtain the desired magnification scale.
- This mobile projector above the table will be moved on a plane parallel to the plane of this table, and the operator will make the four reference corners of the projected drawing coincide with the four points bearing the same reference of the table.
- the table will preferably be provided with tapped holes at each referenced junction point, these holes being used for fixing positioning pieces of the elements to be assembled.
- the movable table is introduced between two endless roller trains, one lower, the other upper, the latter being surrounded by an endless metal mat.
- This metallic belt circulates via the train of rollers on a surface inclined from front to rear, so as to obtain a regular compression between two surfaces.
- the structure is released automatically as the table advances with the aid of a shutter incorporated therein, and driven on a train of rollers.
- This train of rollers comprises lifting arms which, articulated on a lateral carriage, transport the structures and stack them in a vertical or inclined position next to each other, the movement of this carriage being controlled by two endless chains actuated by a Brake-gearmotor independent of this carriage.
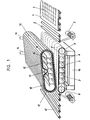
- the assembly table (1) for example made of steel, runs on a train of rollers (2), actuated by a set of sprockets, chains, gearmotor (3).
- the elements to be assembled with the connectors are held in place by positioning pieces, fixed to the table (1) using tapped holes (4) with which the table is provided over its entire surface and at regular intervals, for example every 10 cm.
- a rigid frame (5) comprises several trains of rollers connected by links (6). These roller trains (6) are actuated by pinions (7) and (8) and run on a rigid table (9), for example made of steel.
- Roller trains (10) identical to the trains (6) are actuated by a gear train (11), these trains running on a rigid table (12) secured to a bed base (13) adjustable in height and orientable by the columns adjustment (14).
- the tilting table (12) is extended by curved surfaces (15) serving as tracks for the trains (10).
- a metal mat (16) formed of elements, of steel for example parallelepiped and articulated, connected together by cylindrical pins, covers the train of rollers (10).
- a train of rollers (17) is actuated by a device identical to the device (3) described.
- the inclination of the table (12) will determine the amplitude of the compression. For example, it could be of the order of 3 cm over a pressure length of 150 cm.
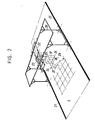
- FIG 2 there is shown a device using an overhead projector (19) moving in a horizontal plane above the assembly table (1).
- the gantry (20) moves on a rail (21) disposed on each side of the table (1) and comprises a carriage (22) for movement in the width direction of the table.
- This carriage (22) comprises a carriage (23) supporting the overhead projector (19), ensuring the displacement as a last approach thereof.
- the assembly is made, for example, of light profiles and the rollers are mounted on ball bearings, in order to obtain a manual and effortless positioning of the projector.
- the rails (21) are extended beyond the table, in order to move the gantry (20) outside the work area, when the work of positioning the nodes is carried out.
- the operator uses the marks (4) materialized on the table, and makes them correspond with the marks of the drawing (24) fixed on the working surface of the projector (19).
- the operator acts on the displacement rod (25) of the projector, and possibly on the adjustment lever (26) of the focal distance of the projector, this determining the scale of the image.
- the angle of return of the mirror (27) By acting on the angle of return of the mirror (27), one can correct a possible distortion of the image, which is easy to detect, when the reference points are not all juxtaposed very exactly.
- the operator can quickly pass from one node of the structure to another.
- Figure 3 is an exploded schematic perspective view showing the automatic stacking device of the assembled structures.
- the table (1) at the outlet of the driving machine (18), is driven by the train of rollers (17).
- the table having a forward speed of 1 m / sec. A digging operation of a structure will be carried out in less than 40 seconds.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Forests & Forestry (AREA)
- Automatic Assembly (AREA)
Description
- L'invention concerne un procédé et des moyens pour réaliser, à partir d'un dessin côté, des éléments en bois assemblés dans un même plan, particulièrement destinés aux charpentes et bâtiments industrialisés, cette application n'étant pas limitative.
- La technique la plus courante, utilisée jusqu'à présent, consiste à dessiner sur une surface ou table de traçage, en grandeur nature, la structure à assembler par tous moyens connus d'assemblage. Selon ce tracé, on réalise un modèle servant de gabarit pour la fabrication répétitive de cette structure.
- Une amélioration de cette technique consiste à définir par calcul la longueur et les angles de chaque élément à assembler, ainsi que les coordonnées des points de jonction.
- Lorsque l'on utilise pour l'assemblage des connecteurs métalliques, les moyens connus pour enfoncer ceux-ci dans le bois sont, soit des presses à plateaux, soit des presses à rouleaux, telles que décrties par exemple dans le brevet US-A 37 85 277.
- D'autre part, on utilise pour faciliter la manutention des éléments une fois assemblés, des releveurs mécaniques, par exemple tels que décrits dans le brevet FR-A-2 453 007, ou hydrauliques.
- L'invention a pour but de supprimer les inconvénients des systèmes connus, de proposer un procédé de fabrication rationnel, précis, rapide et facile à mettre en oeuvre.
- L'invention a également pour objet un dispositif pour la mise en ceuvre de ce procédé.
- Conformément à l'invention, le procédé consiste essentiellement à projeter une image sur une table d'assemblage mobile, à positionner cette image par rapport à un réseau quadrillé de repères référencés sur cette table, à utiliser cette image pour positionner des pièces de maintien des éléments à assembler, à placer les éléments à assembler sur des connecteurs à enfoncer, à recouvrir ces éléments de connecteur à l'opposé des connecteurs déjà positionnés, à exercer sur la table en déplacement une compression obtenue à l'aide d'une surface plane opposée à celle de la table et venant se rapprocher progressivement de celle-ci lors de l'avancement, à évacuer et à empiler automatiquement les structures assemblées.
- Le dispositif pour la mise en oeuvre de ce procédé comporte une table d'assemblage mobile, un projecteur se déplaçant le long de cette table et perpendiculairement à celle-ci, une presse à compression progressive constituée de deux trains de rouleaux sans fin motorisés et d'un tapis métallique sans fin, une machine à empiler comportant un chariot latéral et des bras de levage.
- Le réseau quadrillé et référencé à l'échelle naturelle, est reproduit à une échelle moindre sur un plan transparent juxtaposable sur le plan d'ensemble définissant la structure à réaliser.
- Ce procédé part du fait que seul le tracé des zones de jonction, communément appelées «noeds», est utile pour l'assemblage d'une structure.
- A l'aide du plan quadrillé et transparent, on choisira une zone carrée ou rectangulaire déterminée par quatre points référencés, dans laquelle se trouve un «noeud» que l'on souhaite reproduire sur la table de traçage.
- On déterminera de préférence par calcul la mesure de l'abcisse et de l'ordonnée du point de jonction du noeud par rapport aux quatre points de référence.
- En partant du point de jonction, on réalise un dessin, rentrant de préférence dans un cadre de formant A4, en choisissant pour ce faire une échelle de réduction, par exemple 1 sur 3, en se rapprochant le plus possible de l'échelle naturelle, pour que la précision du dessin soit aussi grande que possible.
- Ce dessin établi, et indiquant avec précision les quatre points référencés, correspondant à ceux de la table de traçage, sera reproduit sur un support transparent, par exemple, à l'aide d'une photocopieuse, ou analogue.
- L'image agrandie du dessin sera ensuite projetée à l'échelle naturelle à l'aide d'un projecteur, par exemple un rétro-projecteur utilisant une lentille de Fresnel, avec une précision optimum de l'image.
- La projection de l'image sera perpendiculaire à la surface de la table pour éviter les distorsions, et on agira sur la distance focale du projecteur pour obtenir l'échelle d'agrandissement souhaitée.
- Ce projecteur mobile au-dessus de la table sera déplacé sur un plan parallèle au plan de cette table, et l'opérateur fera coïncider les quatre coins références du dessin projeté avec les quatre points portant la même référence de la table.
- Aussi bien la distorsion que l'agrandissement peuvent être corrigés et on obtiendra une grande exactitude de l'image projetée à l'échelle grandeur nature, lorsque les quatre références du dessin se juxtaposeront sur les quatre références correspondantes de la tabe.
- La table sera de préférence munie de trous taraudés à chaque point de jonction référencé, ces trous servant à la fixation de pièces de positionnement des éléments à assembler.
- Après mise en place des éléments et des connecteurs à enfoncer, la table mobile est introduite entre deux trains de rouleaux sans fin, l'un inférieur, l'autre supérieur, ce dernier étant entouré d'un tapis métallique sans fin.
- Ce tapis métallique circule par l'intermédiaire du train de rouleaux sur une surface inclinée de l'avant vers l'arrière, de manière à obtenir une compression régulière entre deux surfaces.
- A la sortie de la presse, la structure est dégagée automatiquement au fur et à mesure de l'avancement de la table à l'aide d'un volet incorporé dans celle-ci, et conduite sur un train de rouleaux.
- Ce train de rouleaux comporte des bras de levage qui, articulés sur un chariot latéral, transportent les structures et les empilent en position verticale ou inclinée les unes à côté des autres, le déplacement de ce chariot étant commandé par deux chaînes sans fin actionnées par un motoréducteur-frein indépendant de ce chariot.
- L'invention sera bien comprise à l'aide du complément de description qui suit, ainsi que des dessins annexés, décrivant et illustrant l'un des modes préférentiels de réalisation de l'invention et ne comportant bien entendu aucun caractère limitatif. Dans ces dessins:
- la figure 1 est une vue en coupe schématique en perspective d'une machine selon l'un des modes préférentiels de mise en oeuvre du procédé;
- la figure 2 est une vue en perspective schématique d'un dispositif de projection, et la figure 3 est une vue schématique en perspective et en coupe éclatée d'un dispositif d'empilage.
- La table d'assemblage (1), par exemple en acier, circule sur un train de rouleaux (2), actionné par un ensemble de pignons, chaînes, motoréducteur (3). Les éléments à assembler avec les connecteurs sont maintenus par des pièces de positionnement, fixées sur la table (1 ) à l'aide de trous taraudés (4) dont est munie la table sur toute sa surface et à intervalles réguliers, par exemple tous les 10 cm. Un bâti rigide (5) comporte plusieurs trains de rouleaux reliés par des maillons (6). Ces trains de rouleaux (6) sont actionnés par des pignons (7) et (8) et circulent sur une table rigide (9), par exemple en acier. Des trains de rouleaux (10) identiques aux trains (6) sont actionnés par un train de pignons (11 ), ces trains circulant sur une table rigide (12) solidaire d'un sommier (13) réglable en hauteur et orientable grâce aux colonnes de réglage (14). La tabel (12), inclinable, est prolongée par des surfaces incurvées (15) servant de chemins de roulement aux trains (10). Un tapis métallique (16), formé d'éléments, en acier par exemple parallélépipédiques et articulés, reliés entre eux par des broches cylindriques, recouvre le train de rouleaux (10). Un train de rouleaux (17), analogue au train de rouleaux (2), est actionné par un dispositif identique au dispositif (3) décrit.
- Le fonctionnement de la machine ainsi décrite est le suivant:
- Les éléments à assembler étant placés dans les pièces de positionnement, l'opérateur met en mouvement simultanément les trains de rouleaux (2), 17) (6) (10). La table (1) s'engage sous le tapis (16), qui comprime progressivement les connecteurs lors de leur passage. Les fortes pressions sont transmises par les trains de rouleaux (6) (10) aux tables (9) (12), et absorbées par le bâti (18).
- L'inclinaison de la table (12) déterminera l'amplitude de la compression. A titre d'exemple, elle pourra être de l'ordre de 3 cm sur une longueur de pression de 150 cm.
- Dans la figure 2, est représenté un dispositif utilisant un rétro-projecteur (19) se déplaçant selon un plan horizontal au-dessus de la table d'assemblage (1 ). Le portique (20) se déplace sur un rail (21 ) disposé de chaque côté de la table (1 ) et comporte un chariot (22) pour le déplacement dans le sens de la largeur de la table. Ce chariot (22) comporte un chariot (23) support du rétro-projecteur (19), assurant le déplacement en dernière approche de celui-ci.
- L'ensemble est réalisé, à titre d'exemple, en profilés légers et les galets sont montés sur roulements à billes, afin d'obtenir un positionnement manuel et sans effort du projecteur.
- Les rails (21 ) sont prolongés au-delà de la table, afin de déplacer le portique (20) en dehors de la zone de travail, lorsque le travail de positionnement des noeuds est effectué. L'opérateur se sert des repères (4) matérialisés sur la table, et les fait correspondre avec les repères du dessin (24) fixé sur la plage de travail du projecteur (19).
- Pour faire coïncider les quatre repères de la table avec ceux du dessin projeté, l'opérateur agit sur la tige de déplacement (25) du projecteur, et éventuellement sur la manette de réglage (26) de la distance focale du projecteur, celle-ci déterminant l'échelle de l'image. En agissant sur l'angle de renvoi du miroir (27), on peut corriger une éventuelle distorsion de l'image, qu'il est aisé de déceler, lorsque les points de repère ne se juxtaposent pas tous très exactement.
- Le réglage effectué, et l'exactitude du positionnement vérifié, l'opérateur fait coulisser un poids (28), situé à la base de la tige de déplacement (25). Ce poids, en venant s'appuyer sur la table (1 ), immobilise le projecteur (19), et par voie de conséquence le dessin projeté. Ce dernier servira de guide à l'opérateur pour la mise en place des moyens de positionnement, tous les détails nécessaires pouvant être reproduits sur ie dessin avec une grande précision.
- Une grande visibilité sera atteinte en peignant la table (1 ) de couleur blanche ou claire, formant ainsi écran.
- Grâce à la maniabilité du dispositif, l'opérateur peut passer rapidement d'un noeud de la'structure à l'autre.
- La figure 3 est une vue en perspective schématique éclatée représentant le dispositif d'empilage automatique des structures assemblées.
- La table (1 ), à la sortie de la machine à enfoncer (18), est entraînée par le train de rouleaux (17).
- Immédiatement au-dessus de ce train de rouleaux et dans un plan parallèle à celui-ci, se trouve un autre train de rouleaux, qui vient reprendre la structure disposée sur la table (1 ), celle-ci se séparant de la table par l'action d'un volet (29) articulé perpendiculairement à la table (1). Ce volet (29) est commandé par un galet (30) qui se soulève au moment de l'avancement de la table (1) par l'action d'un plan incliné (31). Une butée, munie d'un contact de fin de course, située à l'extrémité du train de rouleaux (17), actionne des bras (45) disposés tout le long d'une poutre (33) articluée sur deux paliers (34) et dont la rotation est commandée par un motoréducteur (35). Lorsque les bras (45) ont une position d'environ 70° par rapport à l'horizontale, le chariot (36) circulant sur deux galets à bandages (37) avance perpendiculairement au sens de marche de la table (1 ). L'avancement est obtenu par un motoréducteur (38) lui-même commandé par un contact de fin de course situé sur l'axe du bras (33). Le motoréducteur (38) actionne un arbre (39) sur lequel sont clavetés deux pignons entraînant deux chaînes sans fin (40). Ces deux chaînes sans fin (40) se trouvent de part et d'autre des deux bras (32) et sont rendues solidaires du chariot (36) par deux pièces de fixation (41). L'extrémité de chaque bras (32) est elle-même guidée par un galet (42) circulant à l'intérieur d'un profilé (43) solidaire du bâti du train de rouleaux (17). Un palpeur (44), venant en contact avec les structures déjà empilées, assure le retour du chariot (36) ainsi que le retour en position normale des bras (45).
- A titre d'exemple, et pour donner une indication de performance que l'on peut obtenir, la table ayant une vitesse d'avancement de 1 m/sec., une opération d'enfoncement d'une structure sera réalisée en moins de 40 secondes.
- Finalement, et quels que soient les modes de réalisation adoptés, l'invention présente un certain nombre d'avantages parmi lesquels on peut citer ceux résumés par les points suivants:
- - le traçage d'une structure s'effectue rapidement, avec facilité et sans risque d'erreur,
- - le positionnement des éléments de la structure à assembler ne nécessite plus des pièces lourdes et volumineuses à déplacer à chaque changement de modèle, grâce à l'emploi d'un dessin projeté et de tables d'assemblage munies de trous taraudés,
- - l'enfoncement de connecteurs métalliques s'effectue d'une manière très rapide, selon un processus continu et entre deux surfaces droites, ce qui assure un enfoncement optimum à l'aide de connecteurs les plus usuellement usités et les moins coûteux,
- -l'empilage automatique des structures est aisé grâce au dispositif proposé, et les empilages sont évacués facilement à l'aide de moyens de manutention classiques, tels que chariots élévateurs,
- - par l'adjonction d'une ou plusieurs tables et de trains de rouleaux en amont et en aval de la machine, on obtient un rendement très élevé de l'ensemble, même si les séries répétitives des structures à assembler sont courtes et variées,
- - par l'archivisation et le classement des dessins transparents des structures, la mise en oeuvre d'une commande est très rapide et d'une précision invariable.
Claims (10)
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT81440029T ATE12199T1 (de) | 1980-12-22 | 1981-12-21 | Verfahren und vorrichtung zur verbindung von holzanbauten. |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR8027644A FR2499452A1 (fr) | 1980-12-22 | 1980-12-22 | Procede et dispositif d'assemblage de structures en bois |
| FR8027644 | 1980-12-22 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0055201A1 EP0055201A1 (fr) | 1982-06-30 |
| EP0055201B1 true EP0055201B1 (fr) | 1985-03-20 |
Family
ID=9249538
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP81440029A Expired EP0055201B1 (fr) | 1980-12-22 | 1981-12-21 | Procédé et dispositif d'assemblage de structures en bois |
Country Status (6)
| Country | Link |
|---|---|
| US (2) | US4426759A (fr) |
| EP (1) | EP0055201B1 (fr) |
| AT (1) | ATE12199T1 (fr) |
| CA (1) | CA1195832A (fr) |
| DE (1) | DE3169486D1 (fr) |
| FR (1) | FR2499452A1 (fr) |
Families Citing this family (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2512135B1 (fr) * | 1981-09-01 | 1985-09-06 | Burger Raymond | Chaine de roulement et son application pour le deplacement d'une surface en compression par rapport a une autre |
| JPS60113322U (ja) * | 1983-12-29 | 1985-07-31 | 日本ノ−シヨン工業株式会社 | 釦取付機における取付位置指示装置 |
| JPS6342908A (ja) * | 1986-08-06 | 1988-02-24 | ワイケイケイ株式会社 | 部品自動取付機 |
| FI90454C (fi) * | 1990-02-22 | 1994-02-10 | Patenttitoimisto T Poutanen Oy | Menetelmä naulalevykattotuolin valmistamiseksi |
| AU708877B2 (en) * | 1992-10-09 | 1999-08-12 | Maierhofer, Konrad | Method and apparatus for defining a template for assembling a structure |
| US5388318A (en) * | 1992-10-09 | 1995-02-14 | Laharco, Inc. | Method for defining a template for assembling a structure |
| DE4431235C2 (de) * | 1994-09-02 | 1997-05-15 | Man Gerardus De | Positioniermaschine mit Markiereinrichtung zum Anordnen eines Verbinders |
| US5506914A (en) * | 1994-10-03 | 1996-04-09 | Baker; James F. | Automated truss inspection system |
| US6317980B2 (en) * | 1997-10-20 | 2001-11-20 | Mitek Holdings, Inc. | Laser jigging system for assembly of trusses and method of use |
| FR2777824B1 (fr) * | 1998-04-22 | 2000-07-21 | Louis Joseph Charpenet | Dispositif d'assistance pour l'assemblage d'elements en bois |
| AT406353B (de) * | 1998-06-30 | 2000-04-25 | Wolf Systembau Gmbh & Co Kg | Markierungseinrichtung zum verbinden von holzbalken mittels nagelplatten |
| EP1048421B1 (fr) * | 1999-04-26 | 2006-10-11 | Louis-Joseph Charpenet | Dispositif d'assistance pour l'assemblage d'éléments en bois |
| US6100810A (en) * | 1999-09-24 | 2000-08-08 | Koorsen; John R. | Sensing apparatus for controlling the assembly of rafters by monitoring the position metallic fasteners |
| US6418601B1 (en) | 1999-11-03 | 2002-07-16 | Mitek Holdings, Inc. | Wall frame assembly table |
| EP1462229A1 (fr) * | 1999-11-03 | 2004-09-29 | MiTek Holdings, Inc. | Table d'assemblage pour cadre de paroi |
| US6739101B2 (en) * | 2001-01-19 | 2004-05-25 | Cardinal Ig Company | Methods and apparatus for manufacturing muntin bar assemblies |
| US6990384B2 (en) | 2001-10-09 | 2006-01-24 | Laharco, Inc. | Truss plate detector |
| WO2003031094A1 (fr) * | 2001-10-11 | 2003-04-17 | Laser Projection Technologies, Inc. | Procede et systeme de table de routage de faisceaux de cables a projection |
| WO2004085567A2 (fr) | 2003-03-05 | 2004-10-07 | Electrochromix, Inc | Miroirs electrochromiques et autres dispositifs electro-optiques |
| US6934607B2 (en) * | 2003-03-21 | 2005-08-23 | Fmc Technologies, Inc. | Method and apparatus for visually indexing objects upon a moving surface |
| US8131008B2 (en) | 2007-01-31 | 2012-03-06 | Building Component Verification Systems, Inc. | Methods, apparatuses, and systems for image-based measurement and inspection of pre-engineered structural components |
| DE102009025201B3 (de) * | 2009-06-12 | 2011-01-27 | Konrad Maierhofer | Projektionsvorrichtung |
| GB2492347A (en) * | 2011-06-28 | 2013-01-02 | Nicholas Timothy Showan | Building method, cutting apparatus and liquid-laden foam insulator |
| US10576588B2 (en) * | 2017-09-05 | 2020-03-03 | S L Chasse Welding & Fabricating, Inc. | Fabrication layout device and method |
| USD1002416S1 (en) | 2020-01-14 | 2023-10-24 | Donner Nicholas J | Marker device for use with a CNC layout table |
Family Cites Families (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE335785C (de) * | 1920-03-13 | 1921-04-15 | Wiegelmann Hubert | Vorrichtung an Maschinen zur Bearbeitung von Holz, Metall und aehnlichen Stoffen zumAusrichten, Einlegen und Bearbeiten der Werkstuecke |
| US1916567A (en) * | 1929-04-01 | 1933-07-04 | Edwin J Grant | Apparatus for producing light boundaries |
| US2531375A (en) * | 1947-06-09 | 1950-11-21 | Michael J Nardulli | Manufacture of framed panels |
| US2805471A (en) * | 1953-09-25 | 1957-09-10 | Ncr Co | Method for locating paths of wires on lacing board |
| US2906016A (en) * | 1956-11-08 | 1959-09-29 | Jr Charles E Cannon | Method for assembling components |
| US3112354A (en) * | 1960-07-01 | 1963-11-26 | Hughes Aircraft Co | Article and image comparing apparatus |
| DE1924133U (de) * | 1963-07-10 | 1965-09-23 | Uwe-Jens Schulz | Vorrichtung zum pressen der stossstellen beim verleimen von einzelplatten zu korpussen kastenartiger moebelstuecke. |
| GB1080876A (en) * | 1963-10-23 | 1967-08-23 | Nat Res Dev | Continuous lamination of timber |
| DE1528091A1 (de) * | 1965-07-31 | 1970-02-05 | Alenius Dipl Ing | Verfahren und Vorrichtung zur Herstellung der Mittellage von Tischlerplatten aus Staeben |
| US3456580A (en) * | 1966-12-06 | 1969-07-22 | Precision Papers Inc | Garment cutting table assembly |
| US3464348A (en) * | 1967-06-02 | 1969-09-02 | Arthur E Mcglinchey | Apparatus for fabricating wooden structures |
| US3538843A (en) * | 1968-10-15 | 1970-11-10 | Rose Lubin | Truss forming apparatus |
| US3749391A (en) * | 1971-01-11 | 1973-07-31 | Tct Engineering Inc | Adjustable fixture means for maintaining wooden truss members in proper position during fabrication of a truss |
| US3763547A (en) * | 1971-01-26 | 1973-10-09 | Stacor Corp | Automatic fastening machine |
| US3785277A (en) * | 1972-07-26 | 1974-01-15 | Truswal Syst Inc | Apparatus and method for making trusses |
| US3939548A (en) | 1972-12-20 | 1976-02-24 | Automated Building Components, Inc. | Methods for fabricating wooden frames and the like |
| US3855917A (en) * | 1973-10-15 | 1974-12-24 | Dayton Aircraft Prod Inc | Truss plate press |
| US3888169A (en) * | 1973-11-29 | 1975-06-10 | Campeau Corp | Machine tool with improved long floating jig fixture table |
| US3986244A (en) * | 1975-11-19 | 1976-10-19 | Contact Systems, Inc. | Optical guidance methods and apparatus for treatment or assembly of printed circuit boards and similar workpieces |
| DE2630332A1 (de) * | 1976-07-06 | 1978-01-19 | Greimbau Lizenz Gmbh | Vorrichtung zum herstellen von knotenpunkten, verbindungsstellen oder dergleichen an hoelzernen konstruktionen |
| US4089107A (en) | 1977-03-14 | 1978-05-16 | Sanford Arthur C | Apparatus for fabricating flat trusses |
| CH628278A5 (de) * | 1977-06-21 | 1982-02-26 | Lega Norm Ag | Verfahren zum positionieren einer nagelplatte auf einem zurichtetisch und selbstklebendes halteelement zur durchfuehrung des verfahrens. |
| US4154164A (en) * | 1978-04-24 | 1979-05-15 | Hammond Daniel B | Wooden truss fabricating jig |
| US4222036A (en) | 1979-01-17 | 1980-09-09 | Siemens Aktiengesellschaft | Process for assembly of components on printed cards with the use of a position-locating aid |
| FR2453007A1 (fr) * | 1979-04-03 | 1980-10-31 | Laurent Georges | Unite de production industrielle de fermes de charpente ou de poutres a treillis |
| US4341153A (en) * | 1980-01-08 | 1982-07-27 | Truswal Systems Corp. | Splicing and truss assembly apparatus and methods |
-
1980
- 1980-12-22 FR FR8027644A patent/FR2499452A1/fr active Granted
-
1981
- 1981-12-21 DE DE8181440029T patent/DE3169486D1/de not_active Expired
- 1981-12-21 EP EP81440029A patent/EP0055201B1/fr not_active Expired
- 1981-12-21 AT AT81440029T patent/ATE12199T1/de not_active IP Right Cessation
- 1981-12-21 CA CA000392839A patent/CA1195832A/fr not_active Expired
- 1981-12-22 US US06/333,268 patent/US4426759A/en not_active Expired - Fee Related
-
1983
- 1983-12-01 US US06/556,902 patent/US4514899A/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| EP0055201A1 (fr) | 1982-06-30 |
| FR2499452B1 (fr) | 1984-12-14 |
| FR2499452A1 (fr) | 1982-08-13 |
| ATE12199T1 (de) | 1985-04-15 |
| DE3169486D1 (en) | 1985-04-25 |
| US4426759A (en) | 1984-01-24 |
| CA1195832A (fr) | 1985-10-29 |
| US4514899A (en) | 1985-05-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0055201A1 (fr) | Procédé et dispositif d'assemblage de structures en bois | |
| EP0438328B1 (fr) | Dispositif pour l'assemblage par pressage des vitrages feuilletés | |
| EP0369133B1 (fr) | Dispositif de transfert et d'orientation d'objets plats disposés en paquets | |
| EP0316224A1 (fr) | Dispositif pour l'assemblage des vitrages feuilletés | |
| EP0666234B1 (fr) | Station d'empilage, de séparation et d'évacuation de lots d'éléments en plaque empilés en sortie d'une machine de transformation de tels éléments | |
| FR2673860A1 (fr) | Table a billes motorisees a mouvements croises pour le triage orthogonal de charges plates. | |
| FR2542293A1 (fr) | Appareil d'empilage de feuilles | |
| FR2641212A1 (fr) | Machine a cintrer | |
| FR2674787A1 (fr) | Machine de coupe et table de reception combinees. | |
| FR2552062A1 (fr) | Appareil de transport notamment pour le transport de personnes entre deux niveaux espaces | |
| EP0003697B1 (fr) | Procédé et dispositif de guidage d'un tube à paroi souple entre une première zone où il présente une section de forme circulaire et une seconde zone où il est aplati | |
| FR2523895A1 (fr) | Appareil pour diviser des blocs de beton aere | |
| EP0589771B1 (fr) | Dispositif de fabrication de cartes à puces | |
| FR2568508A1 (fr) | Appareil de coupe de chevrons | |
| FR2659717A1 (fr) | Procede et dispositif pour animer une surface d'un mouvement de va-et-vient dans un plan. | |
| EP0041899B1 (fr) | Eléments de bombage de plaques en un matériau à l'état plastique, application de ces éléments au bombage et à la trempe desdites plaques et dispositifs équipés de tels éléments | |
| FR2594360A1 (fr) | Procede de cintrage d'elements ondules, machine pour la mise en oeuvre dudit procede, et elements ondules cintres obtenus | |
| EP0180493B1 (fr) | Système de photographie des surfaces latérales d'échantillons solides | |
| CA1332700C (fr) | Dispositif pour l'assemblage des vitrages feuilletes | |
| FR2639623A1 (fr) | Procede et dispositif pour rassembler silencieusement des materiaux allonges | |
| FR2561952A1 (fr) | Machine a cintrer et appareil de changement de forme pour une telle machine | |
| FR2614834A1 (fr) | Procede et dispositif pour le calandrage des vitrages feuilletes | |
| FR2730483A1 (fr) | Poutre multifonctionnelle a parallelogrammes deformables | |
| FR2750062A1 (fr) | Machine de cintrage de toles a rouleaux presseurs decales | |
| FR2516412A1 (fr) | Procede de fabrication d'une armature pour beton arme et installation pour la mise en oeuvre dudit procede |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Designated state(s): AT BE CH DE GB IT NL SE |
|
| 17P | Request for examination filed |
Effective date: 19821227 |
|
| ITF | It: translation for a ep patent filed | ||
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Designated state(s): AT BE CH DE GB IT LI NL SE |
|
| REF | Corresponds to: |
Ref document number: 12199 Country of ref document: AT Date of ref document: 19850415 Kind code of ref document: T |
|
| REF | Corresponds to: |
Ref document number: 3169486 Country of ref document: DE Date of ref document: 19850425 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 19861229 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 19871231 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Effective date: 19881221 Ref country code: AT Effective date: 19881221 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Effective date: 19881222 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Effective date: 19881231 Ref country code: CH Effective date: 19881231 Ref country code: BE Effective date: 19881231 |
|
| BERE | Be: lapsed |
Owner name: BURGER RAYMOND Effective date: 19881231 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Effective date: 19890701 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee | ||
| GBPC | Gb: european patent ceased through non-payment of renewal fee | ||
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Effective date: 19890901 |
|
| EUG | Se: european patent has lapsed |
Ref document number: 81440029.7 Effective date: 19891204 |