WO2023276286A1 - 車両制御装置 - Google Patents
車両制御装置 Download PDFInfo
- Publication number
- WO2023276286A1 WO2023276286A1 PCT/JP2022/009967 JP2022009967W WO2023276286A1 WO 2023276286 A1 WO2023276286 A1 WO 2023276286A1 JP 2022009967 W JP2022009967 W JP 2022009967W WO 2023276286 A1 WO2023276286 A1 WO 2023276286A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- vehicle
- radio
- vehicle position
- sensor
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images








Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S5/00—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations
- G01S5/02—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations using radio waves
- G01S5/0205—Details
- G01S5/021—Calibration, monitoring or correction
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C21/00—Navigation; Navigational instruments not provided for in groups G01C1/00 - G01C19/00
- G01C21/20—Instruments for performing navigational calculations
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S5/00—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations
- G01S5/02—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations using radio waves
- G01S5/0257—Hybrid positioning
- G01S5/0258—Hybrid positioning by combining or switching between measurements derived from different systems
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S5/00—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations
- G01S5/02—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations using radio waves
- G01S5/0284—Relative positioning
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W4/00—Services specially adapted for wireless communication networks; Facilities therefor
- H04W4/02—Services making use of location information
- H04W4/023—Services making use of location information using mutual or relative location information between multiple location based services [LBS] targets or of distance thresholds
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04W—WIRELESS COMMUNICATION NETWORKS
- H04W4/00—Services specially adapted for wireless communication networks; Facilities therefor
- H04W4/30—Services specially adapted for particular environments, situations or purposes
- H04W4/40—Services specially adapted for particular environments, situations or purposes for vehicles, e.g. vehicle-to-pedestrians [V2P]
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S2205/00—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations
- G01S2205/01—Position-fixing by co-ordinating two or more direction or position line determinations; Position-fixing by co-ordinating two or more distance determinations specially adapted for specific applications
Definitions
- a vehicle is equipped with a radio receiver, and the position of the vehicle is estimated from at least one of distance information based on the reception intensity of radio waves received from a radio transmitter installed outside the vehicle and azimuth information based on the phase difference.
- the present invention relates to a vehicle control device that
- a combination of received radio waves from two or more wireless transmitters is acquired in advance, and based on this combination, the position of a mobile object equipped with a wireless receiver is determined, and based on changes in received strength, obstructions are detected.
- a method of determining the presence or absence of influence on received radio waves is known (see Patent Document 1).
- the radio waves emitted from the wireless receiver not only lose their signal strength due to obstructions on the communication path, but also change the direction of travel of the radio waves due to diffraction.
- FIG. 18 when positioning a vehicle based on the distance and direction information of a wireless transmitter received by a wireless receiver mounted on the vehicle from a wireless transmitter installed outside the vehicle, wireless transmission is performed by a shielding object.
- the apparent position of the radio the position of the radio transmitter as seen from the vehicle
- Patent Document 1 it is necessary to measure in advance a combination of radio waves received from two or more radio transmitters, which is time-consuming.
- the object of the present invention is to suppress the detection error of the radio transmitter due to the communication failure of the radio transmitter.
- the position of the vehicle and detecting errors it is possible to improve robustness against obstacles, and furthermore, without measuring the radio waves received from the wireless transmitter in advance, vehicle control that can continue automatic driving control, for example. It is to provide a device.
- the radio position estimation unit 301 calculates the first position of the vehicle 100 with the position of the radio transmitter 6 as the origin, and Compute a first velocity and a first heading.
- the radio position estimator 301 transmits the calculated first vehicle position, first velocity, and first traveling direction to the vehicle position estimator 302 and vehicle sensor error determiner 303 .
- the distance and azimuth information of the radio transmitter 6 based on the reception intensity and phase difference obtained by the radio receiver 5 are obtained. Note that if the distance and direction information cannot be acquired, there may be processing for non-detection of the wireless transmitter 6, such as not executing the processing after S502.
- the wheel speed of each wheel 2 is obtained from the wheel speed sensor 3
- the steering angle of the steering wheel 11 is obtained from the steering angle sensor of the electric power steering device 4
- the yaw rate generated in the vehicle 100 is obtained from the acceleration sensor 7. get.
- the first vehicle position (Xt, Yt) and the second vehicle position (Xd, Yd) are used to determine whether at least one of the wheel speed sensor 3 or the wireless receiver 5 contains an error. ) exceeds a predetermined threshold.
- a predetermined threshold if the vehicle position deviation is equal to or less than the predetermined threshold value, it is determined that the wheel speed sensor 3 and the radio receiver 5 do not contain an error, and S703 is executed. , it is determined that at least one of the wheel speed sensor 3 or the radio receiver 5 contains an error, and S702 is executed.
- S705 may be executed unconditionally.
- the determination in S701 may be performed by continuously satisfying the condition for a predetermined determination time or determination distance.
- the error state ERRTS is set to 0, which indicates that there is no error.
- the error state ERRTS is set to 2, which indicates that the wireless receiver 5 (in other words, the first vehicle position) has an error.
- ⁇ Position information selection S404 (vehicle sensor error determination unit 303)>
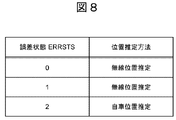
- position information selection S404 in FIG. 4 either the first vehicle position or the second vehicle position according to the value of the error state ERRTS as shown in FIG. decide.
- the error state ERRTS is 0 or 1
- the first vehicle position is determined as the vehicle position of the vehicle 100.
- the error state ERRTS is 2
- the second own vehicle position is determined as the own vehicle position of the own vehicle 100.
- FIG. 9 shows a scene in which the vehicle 100 according to the present embodiment enters a shadow 1103 of a shield 1102 between the wireless receiver 5 and the wireless transmitter 6 while the vehicle 100 is traveling on a predetermined route 1101 . It is shown in a bird's-eye view.
- the wireless receiver 5 enters the shadow 1103.
- the shadow 1103 is thick. Therefore, at time t3, the wireless receiver 5 loses the wireless transmitter 6.
- the shadow 1103 becomes lighter. Therefore, the timing at which the wireless receiver 5 re-receives the radio wave from the wireless transmitter 6 is indicated, and the timing at which the wireless receiver 5 leaves the shadow 1103 at time t4.
- the second vehicle position is reset to the first vehicle position in S601 (FIG. 6). Suppresses the effect of slip. It should be noted that it is also possible to prevent the host vehicle 100 from making abrupt behavior by limiting the amount of change in each element component during the second correction of the host vehicle position.
- radio receiver 5a enters shadow 1503, and position deviations
- the vehicle sensor error determination unit 303 determines the position of the vehicle from the first vehicle position and the second vehicle position based on the error determination result.
- Embodiment 2 The second embodiment is obtained by modifying the processing outline of the error state determination S403 shown in FIG. 7 of the first embodiment.
- Embodiment 2 of the present invention will be described in detail below with reference to FIGS. 15 and 9 to 14.
- FIG. 15 and 9 to 14 FIG. 15 and 9 to 14.
- the radio receiver 5 Before time t1, the radio receiver 5 has not entered the shadow 1103 of the shielding object, so the X position deviation
- the radio receiver 5 loses the radio transmitter 6, so the error state ERRTS is 2, and the vehicle position of the vehicle 100 is calculated by vehicle position estimation.
- an error in the radio receiver 5 is detected by diagnosing the influence of obstacles on the radio receiver 5 based on the behavior change of the apparent position of the radio transmitter 6 by radio position estimation, and the error of the radio receiver 5 is detected. It is possible to suppress the influence of the detection error of the radio receiver 5 that receives radio waves from the radio transmitter 6 installed at an arbitrary position.
- the vehicle sensor error determination unit 303 compares the two types of vehicle positions calculated using the sensors mounted on the vehicle and the radio transmitter 6, and determines the vehicle position based on the radio transmitter 6 (the first own vehicle). position) is detected, it is determined that the radio transmitter 6 is affected by a shield.
- the second embodiment when an obstacle such as a slip or step on the sensor mounted on the vehicle or a shield or radio wave interference for the wireless transmitter 6 occurs, it is determined that a detection error has occurred, By determining the sensors to be used, it is possible to improve the robustness against obstacles in estimating the position of the vehicle using the radio transmitter 6 .
- the above effects can be obtained by using sensors that are standard equipment in the vehicle without incorporating an external recognition sensor such as a camera or sonar into the configuration.
- the radio receiver 5 in order to further determine whether the radio receiver 5 contains an error, it is determined whether the deviation between the first vehicle position and the GPS vehicle position (hereinafter also referred to as GPS coordinates) exceeds a predetermined threshold. judge.
- the GPS coordinates are the absolute coordinates of the vehicle obtained from satellites, and are calculated based on the amount of change in the vehicle position of the vehicle 100 obtained from the GPS 8, with the initial position being the first vehicle position obtained first.
- the own vehicle position of the own vehicle 100 is indicated.
- the wireless receiver 5 assumes that there is no error, and S805 is executed to determine the first vehicle position and the GPS coordinates.
- S806 is executed assuming that the radio receiver 5 is in the shadow of a shield as seen from the radio transmitter 6.
- FIG. 1 the determination in S901 may be performed by continuously satisfying the condition for a predetermined determination time or determination distance.
- the error of the wireless receiver 5 can be detected with high accuracy. It is possible to suppress the influence of the detection error of the radio receiver 5 that receives radio waves from the radio transmitter 6 installed at an arbitrary position.
- the vehicle sensor error determination unit 303 determines the absolute coordinates (GPS coordinates) of the vehicle obtained from artificial satellites and the first self-coordinates. If the deviation from the vehicle position is greater than a predetermined threshold, it is determined that the received radio waves are affected by a shield.
- the third embodiment as in the first and second embodiments described above, when an obstacle such as a slip or a step to the sensor mounted on the vehicle or a shield or radio wave interference to the radio transmitter 6 occurs, detection is performed. By determining that an error has occurred and determining the sensor to be used, it is possible to improve the robustness against obstacles in estimating the position of the vehicle using the radio transmitter 6 .
- the above effects can be obtained by using sensors that are standard equipment in the vehicle without incorporating an external recognition sensor such as a camera or sonar into the configuration.
- each configuration, function, processing unit, processing means, etc. described above may be realized by hardware, for example, by designing a part or all of them with an integrated circuit, and the processor realizes each function. It may be realized by software by interpreting and executing a program to execute.
- Information such as programs, tables, and files that implement each function can be stored in storage devices such as memory, hard disks, SSDs (Solid State Drives), or recording media such as IC cards, SD cards, and DVDs.
- storage devices such as memory, hard disks, SSDs (Solid State Drives), or recording media such as IC cards, SD cards, and DVDs.
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- Signal Processing (AREA)
- Automation & Control Theory (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Position Fixing By Use Of Radio Waves (AREA)
- Traffic Control Systems (AREA)
- Navigation (AREA)
Abstract
無線発信機の通信に対する障害による無線発信機の検出誤差を抑制するため、車両外部に設置された無線発信機と車両に搭載されたセンサを用いて算出した2種の車両位置を比較し、誤差を検出することで、遮蔽物に対するロバスト性を高め、さらに、事前に無線発信機からの受信電波を測定することがない、例えば自動運転制御を継続可能な車両制御装置を提供する。車両に搭載されたセンサおよび無線発信機を用いて算出した2種の車両位置を比較し、車両位置偏差の時間変化および/または無線発信機に基づく車両位置(第一の自車位置)の挙動変化を検出した場合に無線発信機が遮蔽物による影響を受けていると判断する。
Description
本発明は、車両に無線受信機が備え付けられ、車両外部に設置された無線発信機からの受信電波の受信強度に基づく距離情報または位相差に基づく方位情報の少なくとも一つから車両の位置を推定する車両制御装置に関する。
2つ以上の無線発信機からの受信電波の組み合わせを事前に取得しており、この組み合わせに基づいて、無線受信機を搭載した移動体を測位するとともに、受信強度の変化に基づいて遮蔽物による受信電波への影響の有無を判定する方法が知られている(特許文献1参照)。
しかしながら、無線受信機から発信される電波は通信経路上の遮蔽物により信号強度が低下するだけでなく、回折により電波の進行方向が変わる。図18に示すように、車両外部に設置される無線発信機から車両に搭載される無線受信機で受信する無線発信機の距離および方位情報に基づいて車両を測位する場合、遮蔽物により無線発信機の見かけ位置(車両から見る無線発信機の位置)が変化する可能性がある。すなわち、無線発信機の位置および方位情報を誤検出する可能性がある。また、特許文献1では、2つ以上の無線発信機からの受信電波の組み合わせを事前に測定する必要があり、手間がかかる。
そこで、本発明の目的は、無線発信機の通信に対する障害による無線発信機の検出誤差を抑制するため、車両外部に設置された無線発信機と車両に搭載されたセンサを用いて算出した2種の車両位置を比較し、誤差を検出することで、遮蔽物に対するロバスト性を高め、さらに、事前に無線発信機からの受信電波を測定することがない、例えば自動運転制御を継続可能な車両制御装置を提供することにある。
上記目的を達成するために、本発明は、車両外部の任意の位置に設置された無線発信機からの電波を受信して前記車両と前記無線発信機の相対位置を算出する無線位置推定部と、前記車両に搭載されたセンサで取得する情報に基づいて前記車両の位置を算出する自車位置推定部と、前記無線位置推定部で取得された第一の自車位置と前記自車位置推定部で取得された第二の自車位置との比較に基づいて、受信電波が遮蔽物による影響を受けていることを判断する車両センサ誤差判定部と、を有することを特徴とする。
本発明によれば、車両に搭載されたセンサに対するスリップまたは段差または無線発信機に対する遮蔽物または電波干渉などの障害が生じた際に、検出誤差が発生していることを判断し、利用するセンサを決定することで、無線発信機を用いた自車位置推定において障害に対するロバスト性を高めることができる。また、カメラやソナーなどの外界認識センサを構成に組み込むことなく、車両に標準装備されているセンサを用いることで上記効果を得られる。
上記した以外の課題、構成及び効果は、以下の実施形態の説明により明らかにされる。
以下の実施の形態においては便宜上その必要があるときは、複数のセクションまたは実施の形態に分割して説明するが、特に明示した場合を除き、それらはお互いに無関係なものではなく、一方は他方の一部または全部の変形例、詳細、補足説明等の関係にある。
以下、本発明の実施の形態を図1~図17を用いて詳細に説明する。
(実施形態1)
まず、本発明の実施形態1を図1~図14を用いて詳細に説明する。
まず、本発明の実施形態1を図1~図14を用いて詳細に説明する。
まず初めに図1を用いて本発明の実施形態1による車両制御装置としての車両制御ECU(Electronic Control Unit)9を搭載した車両100の構成を説明する。本実施形態の車両制御ECU9は、車両(自車両)100に搭載され、車両100の自動運転制御を実行可能である。
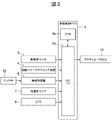
車両100は、主に、右前車輪2FRの車輪速を検知する右前車輪速センサ3FR、右後車輪2RRの車輪速を検知する右後車輪速センサ3RR、左後車輪2RLの車輪速を検知する左後車輪速センサ3RL、左前車輪2FLの車輪速を検知する左前車輪速センサ3FL、車両100の運転室内に設けられたステアリングホイール11の操舵角に応じて各車輪2(2FR、2RR、2RL、2FL)の向きを変える電動パワーステアリング装置4、車両100外部の任意の位置に設置される無線発信機6が発信する電波に基づいて無線発信機6の距離および方位情報を取得する無線受信機5、加速度センサ7、GPS(Global Positioning System)8、車両制御ECU9、アクチュエータECU10等から構成される。無線受信機5が取得する距離情報は、例えば、受信強度(RSSI(Received Signal Strength Indicator))から伝搬距離に応じた減衰特性を用いて取得できる。また、方位情報は、例えば、無線受信機5に2つ以上のアンテナ12(図2)を備え、アンテナ間の位相差から取得できる。
次に、図2を用いて車両制御ECU9の内部構成を説明する。前記車両制御ECU9は、A/D変換器を含むI/O LSI9a、CPU9b等から構成される。前記したように、前記車両制御ECU9は、車輪速センサ3(3FR、3RR、3RL、3FL)、電動パワーステアリング装置4、無線受信機5、加速度センサ7、GPS8から信号が入力される。なお、これらの通信方式は限定されず、CAN(Car Aria Network)を介して直接接続してもよい。また、無線受信機5と複数のアンテナ12は、アンテナ間の受信電波のタイムスタンプが統一されるように、同じECUに備えることが望ましい。前記車両制御ECU9は、自車両100の走行状態および所定の経路に基づいて、各種アクチュエータの指令値をアクチュエータECU10に送信して、自車両100を制御する。
詳細には、図3に示されるように、車両制御ECU9は、基本的に、無線位置推定部301、自車位置推定部302、車両センサ誤差判定部303、車両制御部304を備える。なお、車両制御ECU9は、CPU(Central Processing Unit)等のプロセッサ、ROM(Read Only Memory)、RAM(Random Access Memory)、HDD(Hard Disk Drive)等のメモリ等を備えるコンピュータとして構成されている。車両制御ECU9の各機能は、ROMに記憶されたプログラムをプロセッサが実行することによって実現される。RAMは、プロセッサが実行するプログラムによる演算の中間データ等を含むデータを格納する。
前記無線位置推定部301では、前記無線受信機5で取得する無線発信機6の距離および/または方位情報から前記無線発信機6の位置を原点とする自車両100の第一の自車位置および第一の速度および第一の進行方向を演算する。前記無線位置推定部301は、演算した第一の自車位置および第一の速度および第一の進行方向を、自車位置推定部302および車両センサ誤差判定部303へ送信する。
前記自車位置推定部302では、車輪速センサ3から各車輪2の車輪速を取得し、電動パワーステアリング装置4の操舵角センサからステアリングホイール11の操舵角を取得し、加速度センサ7から自車両100に発生するヨーレートを取得し、無線位置推定部301から第一の自車位置を取得し、自車両100の第二の自車位置および第二の速度および第二の進行方向を演算する。前記自車位置推定部302は、演算した第二の自車位置および第二の速度および第二の進行方向を、車両センサ誤差判定部303へ送信する。
前記車両センサ誤差判定部303では、前記無線位置推定部301にて演算された自車両100の第一の自車位置および第一の速度および第一の進行方向と前記自車位置推定部302にて演算された自車両100の第二の自車位置および第二の速度および第二の進行方向とを比較し、車輪速センサ3および/または無線受信機5のどちらが誤差の影響を受けているかを判定し、判定結果に応じて、自車両100の自車位置を第一の自車位置と第二の自車位置から決定する。前記車両センサ誤差判定部303は、自車両100の自車位置および速度および進行方向を前記車両制御部304へ送信する。
前記車両制御部304では、前記車両センサ誤差判定部303にて演算された自車両100の自車位置および速度および進行方向に基づいて、所定の経路に沿って自車両100が走行(自律走行)するように各種アクチュエータの指令値を演算する。前記車両制御部304は、演算した各種アクチュエータの指令値を、前記アクチュエータECU10へ送信する。
前記アクチュエータECU10では、前記車両制御部304にて演算された各種アクチュエータの指令値に基づいて、アクチュエータを制御することにより、前記所定の経路に沿って自車両100が走行(自律走行)することができる。
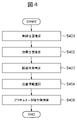
次に、図4のフローを用いて車両制御ECU9による車両制御全体の概要について説明する。前記無線受信機5と前記無線発信機6の相対位置に基づいて自車両100の第一の自車位置を演算する無線位置推定S401を実施し(無線位置推定部301)、無線位置推定S401の自車両100の自車位置を初期位置として、車輪速センサ3から取得する情報等に基づいて自車両100の第二の自車位置を演算する自車位置推定S402を演算する(自車位置推定部302)。誤差状態判定S403にて第一の自車位置と第二の自車位置とを比較し、少なくとも「誤差が含まれない」もしくは「車輪速センサ3に段差またはスリップによる誤差が含まれる」もしくは「無線受信機5に遮蔽物または電波干渉による誤差が含まれる」を判定し(車両センサ誤差判定部303)、位置情報選択S404にて判定結果に応じて第一の自車位置と第二の自車位置のどちらを自車両100の自車位置とするかを決定する(車両センサ誤差判定部303)。アクチュエータ指令値演算S405にて自車両100の自車位置が所定の経路に沿って走行するように各種アクチュエータの指令値を演算する(車両制御部304)。これが車両制御ECU9にプログラミングされ、あらかじめ定められた周期で繰り返し実行される。
本実施形態の用途は限定されるものではなく、例えば、エリア限定の低速自動運転において、エリア内にIDで識別可能な無線発信機6を設置し、自車両100に設けた無線受信機5と無線発信機6の通信を開始し、自車両100を無線発信機6に基づいて所定の経路に沿って誘導する。自車両100を誘導する際、無線位置推定が苦手とするような、無線受信機5と無線発信機6の通信経路が他車両や柱(遮蔽物)によって遮蔽される状況や、自車位置推定が苦手とするような、段差や低摩擦などの路面状態によって車輪速センサ3に誤差が加わる状況において、車両100に搭載された無線受信機5が取得する情報と車輪速センサ3および/または電動パワーステアリング装置4が取得する情報を比較することで、検出誤差の識別が可能となる。
<無線位置推定S401(無線位置推定部301)>
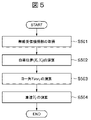
次に図5を用いて、図4の無線位置推定S401の詳細を説明する。
次に図5を用いて、図4の無線位置推定S401の詳細を説明する。
S501では、無線受信機5で取得した受信強度および位相差に基づく無線発信機6の距離および方位情報を取得する。なお、距離および方位情報を取得できない場合、S502以降の処理を実行しないなど、無線発信機6の未検出に対する処理があってもよい。
S502では、無線発信機6の距離および方位情報から無線発信機6の位置を原点とする自車両100の第一の自車位置(Xt,Yt)を演算する。なお、第一の自車位置(Xt,Yt)の検出方法は、これに限定されない。例えば、2つ以上の前記無線受信機5を所定の位置に備え、無線受信機5で取得した方位情報に基づき三角測量によって第一の自車位置を演算してもよい。
S503では、第一の自車位置(Xt,Yt)の移動方向から自車両100の第一のヨー角Yawtを演算する。なお、第一のヨー角Yawtの検出方法は、これに限定されない。例えば、2つの識別可能な無線発信機6を所定の方向で備え、無線受信機5と2つの無線発信機6のそれぞれの相対位置から第一のヨー角を演算してもよい。
S504では、第一の自車位置(Xt,Yt)の移動距離の時間変化量から自車両100の第一の速度(車速)Vtを演算する。
<自車位置推定S402(自車位置推定部302)>
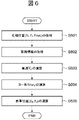
次に図6を用いて、図4の自車位置推定S402の詳細を説明する。
次に図6を用いて、図4の自車位置推定S402の詳細を説明する。
S601では、図5の第一の自車位置(Xt,Yt)および第一のヨー角Yawtを取得し、第二の自車位置の初期位置とする。なお、S601の処理は毎周期実行するものではなく、第一の自車位置および第一のヨー角を取得した初回のみ実行する、もしくは、図4のS403で車輪速センサ3に誤差が含まれると判定する場合に、初期化による補正のために実行する。
S602では、車輪速センサ3から各車輪2の車輪速を取得し、電動パワーステアリング装置4の操舵角センサからステアリングホイール11の操舵角を取得し、加速度センサ7から自車両100に発生するヨーレートを取得する。
S603では、車輪速から自車両100の第二の速度(車速)Vdを演算する。
S604では、操舵角および/またはヨーレートから自車両100の第二のヨー角Yawdを演算する。本実施形態において、第二のヨー角Yawdは操舵角センサまたはジャイロセンサまたは加速度センサ7に基づく転舵角の積和であり、スリップおよび/または段差の影響の大きい車輪速センサ3(の車輪速)は使用しない。
S605では、車輪速から移動距離を演算し、S601で取得した初期位置およびS604で取得した第二のヨー角から自車両100の第二の自車位置(Xd,Yd)を演算する。
<誤差状態判定S403(車両センサ誤差判定部303)>
次に図7を用いて、図4の誤差状態判定S403の詳細を説明する。
次に図7を用いて、図4の誤差状態判定S403の詳細を説明する。
S701では、車輪速センサ3または無線受信機5の少なくとも一つに誤差が含まれるかを判定するために、第一の自車位置(Xt,Yt)と第二の自車位置(Xd,Yd)のそれぞれの要素成分の偏差|Xt-Xd|または|Yt-Yd|の少なくとも一つが所定の閾値を超えるかを判定する。ここで、自車位置の偏差が所定の閾値以下であれば、車輪速センサ3および無線受信機5に誤差が含まれないと判断してS703を実行し、自車位置の偏差が所定の閾値を超えるのであれば、車輪速センサ3または無線受信機5の少なくとも一つに誤差が含まれると判断してS702を実行する。さらに、障害により無線発信機6をロストした場合は、無条件でS705を実行してもよい。なお、S701の判定は、誤判定防止のために、所定の判定時間もしくは判定距離の間、継続して条件を満たすことで判定してもよい。
S702では、車輪速センサ3もしくは無線受信機5のどちらに誤差が含まれるかを判定するために、第一の自車位置(Xt,Yt)と第二の自車位置(Xd,Yd)のそれぞれの要素成分の偏差の時間変化Δ|Xt-Xd|またはΔ|Yt-Yd|の少なくとも一つが所定の閾値を超えるかを判定する。ここで、自車位置の偏差の時間変化が所定の閾値以下であれば、段差やスリップなどによる一時的な影響であるとしてS704を実行し、自車位置の偏差の時間変化が所定の閾値を超えるのであれば、無線発信機6から見て自車両100が遮蔽物の影に入ったことによる影響であるとしてS705を実行する。なお、S702の判定は、誤判定防止のために、所定の判定時間もしくは判定距離の間、継続して条件を満たすことで判定してもよい。
S703では、誤差状態ERRSTSは、誤差がないことを示す0とする。
S704では、誤差状態ERRSTSは、車輪速センサ3(言い換えると、第二の自車位置)に誤差があることを示す1とする。
S705では、誤差状態ERRSTSは、無線受信機5(言い換えると、第一の自車位置)に誤差があることを示す2とする。
<位置情報選択S404(車両センサ誤差判定部303)>
図4の位置情報選択S404については、図8に示されるように誤差状態ERRSTSの値に応じた第一の自車位置または第二の自車位置のどちらかを自車両100の自車位置と決定する。つまり、誤差状態ERRSTSが0または1であれば、第一の自車位置(無線位置推定S401による自車位置)を自車両100の自車位置と決定し、誤差状態ERRSTSが2であれば、第二の自車位置(自車位置推定S402による自車位置)を自車両100の自車位置と決定する。なお、自車両100が2つ以上の無線受信機5を備える場合、認識不全となる無線受信機5が取得する無線発信機6の距離および方位情報を用いず、正常動作する無線受信機5が取得する無線発信機6の距離および方位情報から自車両100の自車位置を演算してもよい。
図4の位置情報選択S404については、図8に示されるように誤差状態ERRSTSの値に応じた第一の自車位置または第二の自車位置のどちらかを自車両100の自車位置と決定する。つまり、誤差状態ERRSTSが0または1であれば、第一の自車位置(無線位置推定S401による自車位置)を自車両100の自車位置と決定し、誤差状態ERRSTSが2であれば、第二の自車位置(自車位置推定S402による自車位置)を自車両100の自車位置と決定する。なお、自車両100が2つ以上の無線受信機5を備える場合、認識不全となる無線受信機5が取得する無線発信機6の距離および方位情報を用いず、正常動作する無線受信機5が取得する無線発信機6の距離および方位情報から自車両100の自車位置を演算してもよい。
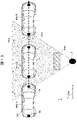
図9では、本実施形態に係る自車両100が所定の経路1101を走行中に無線受信機5と無線発信機6の間にある遮蔽物1102の影1103中に自車両100が進入するシーンを俯瞰で示している。時刻t1では無線受信機5が影1103に進入するタイミングを示し、時刻t2では影1103が濃いため、無線受信機5が無線発信機6をロストするタイミングを示し、時刻t3では影1103が薄くなるため、無線受信機5が無線発信機6の電波を再受信するタイミングを示し、時刻t4では無線受信機5が影1103から退出するタイミングを示す。
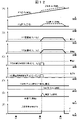
次に図10を用いて、図9のシーンにおける無線位置推定S401から位置情報選択S404までの処理の一例を説明する。
時刻t1以前は、無線受信機5は影1103に進入する前であるため、位置偏差|Xt-Xd|および|Yt-Yd|は所定の閾値以下であり、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
時刻t1からt2の間では、無線受信機5は影1103に進入したことにより、影1103の濃い方へ自車両100が移動するほど位置偏差|Xt-Xd|および|Yt-Yd|は増加し、位置偏差|Yt-Yd|が所定の閾値2を超えたタイミングで、Y位置偏差時間変化量Δ|Yt-Yd|が所定の閾値4を超えているため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t2からt3の間では、無線受信機5が無線発信機6をロストしているため、誤差状態ERRSTSは2を維持し、自車位置推定により自車両100の自車位置を演算する。
時刻t3以降では、無線受信機5が影1103の薄い方へ移動するほど位置偏差|Xt-Xd|および|Yt-Yd|は減少し、位置偏差|Yt-Yd|が所定の閾値2以下となるタイミングで、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
図11では、本実施形態に係る自車両100が所定の経路1301を走行中に右前車輪2FRと右後車輪2RRがぬかるみ1303上に乗ることでスリップしてしまうシーンを俯瞰で示している。時刻t2では右前車輪2FRがぬかるみ1303に乗るタイミングを示し、時刻t3では所定時間経過もしくは所定距離走行後に自車位置推定の初期位置を更新するタイミングを示す。
次に図12を用いて、図11のシーンにおける無線位置推定S401から位置情報選択S404までの処理の一例を説明する。
時刻t2以前は、右前車輪2FRがぬかるみ1303に乗る前であるため、位置偏差|Xt-Xd|および|Yt-Yd|は所定の閾値以下であり、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
時刻t2からt3の間、右前車輪2FRがぬかるみ1303によりスリップすることで、位置偏差|Xt-Xd|および|Yt-Yd|が一時的に増加し、位置偏差|Xt-Xd|が所定の閾値1を超えたタイミングで、X位置偏差時間変化量Δ|Xt-Xd|およびY位置偏差時間変化量Δ|Yt-Yd|は所定の閾値以下であるため、誤差状態ERRSTSは1となり、無線位置推定により自車両100の自車位置を演算する。
時刻t3以降は、誤差状態ERRSTSが1となってから所定時間経過もしくは所定距離走行後に、S601(図6)にて第二の自車位置を第一の自車位置に再設定することで、スリップの影響を抑制する。なお、第二の自車位置の補正時には各要素成分の変化量を制限することで、自車両100が急激な挙動をすることを防止してもよい。
図13では、本実施形態に係る自車両100が所定の経路1501を走行中に自車両100の前輪側に備える無線受信機5aおよび後輪側に備える無線受信機5bと無線発信機6の間にある遮蔽物1502の影1503中に自車両100が進入してしまうシーンを俯瞰で示している。このシーンでは、無線受信機5aおよび5bが取得する無線発信機6の方位情報および無線受信機5aと5bの既知の距離に基づく三角測量により無線発信機6と自車両100の相対位置を演算する。時刻t1では無線受信機5aが影1503に進入するタイミングを示し、時刻t2では無線受信機5aの位置で影1503が濃いため、無線受信機5aが無線発信機6をロストするタイミングを示し(図13には不図示、図14に図示)、時刻t3では影1503が薄くなるため、無線受信機5aが無線発信機6の電波を再受信するタイミングを示し、時刻t4では無線受信機5bの位置で影1503が濃いため、無線受信機5bが無線発信機6をロストするタイミングを示し(図13には不図示、図14に図示)、時刻t5では影1503が薄くなるため、無線受信機5bが無線発信機6の電波を再受信するタイミングを示し(図13には不図示、図14に図示)、時刻t6では無線受信機5aおよび5bが影1503から退出するタイミングを示す。
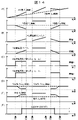
次に図14を用いて、図13のシーンにおける無線位置推定S401から位置情報選択S404までの処理の一例を説明する。
時刻t1以前は、無線受信機5aおよび5bは影1503に進入する前であるため、位置偏差|Xt-Xd|および|Yt-Yd|は所定の閾値以下であり、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
時刻t1からt2の間では、無線受信機5aは影1503に進入したことにより、影1503の濃い方へ自車両100が移動するほど位置偏差|Xt-Xd|および|Yt-Yd|は増加し、位置偏差|Yt-Yd|が所定の閾値2を超えたタイミングで、X位置偏差時間変化量Δ|Xt-Xd|が所定の閾値3を超えるか、または、Y位置偏差時間変化量Δ|Yt-Yd|が所定の閾値4を超えるか少なくとも一つを満たすため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t2からt3の間では、無線受信機5aが無線発信機6をロストしているため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。なお、無線受信機5aが認識不全である間、もう一方の無線受信機5bが取得する無線発信機6の距離情報及び方位情報に基づき自車両100の自車位置を演算してもよい。
時刻t3からt4の間では、無線受信機5aが無線発信機6を検出するため、無線受信機5aおよび5bが影1503を移動するほどX位置偏差|Xt-Xd|は増加し、Y位置偏差|Yt-Yd|は一定の値でとどまり、Y位置偏差|Yt-Yd|が所定の閾値2を超え、X位置偏差時間変化量Δ|Xt-Xd|が所定の閾値3を超えるため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t4からt5の間では、無線受信機5bが無線発信機6をロストしているため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。なお、無線受信機5bが認識不全である間、もう一方の無線受信機5aが取得する無線発信機6の距離情報及び方位情報に基づき自車両100の自車位置を演算してもよい。
時刻t5以降では、無線受信機5bが無線発信機6を検出するため、無線受信機5aおよび5bが影1503を退出する方向に移動するほど、位置偏差|Xt-Xd|および|Yt-Yd|は減少し、X位置偏差|Xt-Xd|が所定の閾値1以下かつY位置偏差|Yt-Yd|が所定の閾値2以下となるタイミングで、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
以上の構成により、第一の自車位置と第二の自車位置の自車位置偏差の時間変化に基づいて、無線受信機5の遮蔽物による影響を診断することで無線受信機5の誤差を検出し、車両100外部の任意の位置に設置された無線発信機6からの電波を受信する無線受信機5の検出誤差による影響を抑制することが可能となる。
<実施形態1の作用効果>
以上説明したように、本実施形態1による車両制御装置としての車両制御ECU9は、車両外部の任意の位置に設置された無線発信機6からの電波を受信して前記車両と前記無線発信機6の相対位置を算出する無線位置推定部301と、前記車両に搭載されたセンサで取得する情報に基づいて前記車両の位置を算出する自車位置推定部302と、前記無線位置推定部301で取得された第一の自車位置と前記自車位置推定部302で取得された第二の自車位置との比較に基づいて、受信電波が遮蔽物による影響を受けていることを判断する車両センサ誤差判定部303と、を有する。
以上説明したように、本実施形態1による車両制御装置としての車両制御ECU9は、車両外部の任意の位置に設置された無線発信機6からの電波を受信して前記車両と前記無線発信機6の相対位置を算出する無線位置推定部301と、前記車両に搭載されたセンサで取得する情報に基づいて前記車両の位置を算出する自車位置推定部302と、前記無線位置推定部301で取得された第一の自車位置と前記自車位置推定部302で取得された第二の自車位置との比較に基づいて、受信電波が遮蔽物による影響を受けていることを判断する車両センサ誤差判定部303と、を有する。
また、前記車両センサ誤差判定部303は、前記第一の自車位置と前記第二の自車位置との偏差の時間変化に基づいて、前記第一の自車位置または前記第二の自車位置に誤差が含まれることを判断する。
また、前記車両センサ誤差判定部303は、前記誤差の判断結果に基づいて前記第一の自車位置と前記第二の自車位置から前記車両の位置を決定する。
また、前記無線位置推定部301は、前記車両に搭載される少なくとも一つの無線受信機5で取得する距離情報または方位情報の少なくとも一つから前記車両と前記無線発信機6の相対位置を算出する。
すなわち、前記車両センサ誤差判定部303は、車両に搭載されたセンサおよび無線発信機6を用いて算出した2種の車両位置を比較し、車両位置偏差の時間変化を検出した場合に無線発信機6が遮蔽物による影響を受けていると判断する。
本実施形態1によれば、車両に搭載されたセンサに対するスリップまたは段差または無線発信機6に対する遮蔽物または電波干渉などの障害が生じた際に、検出誤差が発生していることを判断し、利用するセンサを決定することで、無線発信機6を用いた自車位置推定において障害に対するロバスト性を高めることができる。また、カメラやソナーなどの外界認識センサを構成に組み込むことなく、車両に標準装備されているセンサを用いることで上記効果を得られる。
(実施形態2)
本実施形態2は、実施形態1の図7に示す誤差状態判定S403の処理概要を変形したものである。以下、本発明の実施形態2を図15ならびに図9~図14を用いて詳細に説明する。
本実施形態2は、実施形態1の図7に示す誤差状態判定S403の処理概要を変形したものである。以下、本発明の実施形態2を図15ならびに図9~図14を用いて詳細に説明する。
まず初めに図15を用いて、実施形態1と異なる誤差状態判定S403の詳細を説明する。
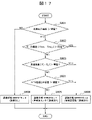
S801では、車輪速センサ3または無線受信機5の少なくとも一つに誤差が含まれるかを判定するために、第一の自車位置(Xt,Yt)と第二の自車位置(Xd,Yd)のそれぞれの要素成分の偏差|Xt-Xd|または|Yt-Yd|の少なくとも一つが所定の閾値を超えるかを判定する。ここで、自車位置の偏差が所定の閾値以下であれば、車輪速センサ3および無線受信機5に誤差が含まれないと判断してS804を実行し、自車位置の偏差が所定の閾値を超えるのであれば、車輪速センサ3または無線受信機5の少なくとも一つに誤差が含まれると判断してS802を実行する。さらに、障害により無線発信機6をロストし第一の自車位置が取得できない場合は、無条件でS806を実行する。なお、S801の判定は、誤判定防止のために、所定の判定時間もしくは判定距離の間継続して条件を満たすことで判定してもよい。
S802では、無線受信機5に誤差が含まれるかを判定するために、第一のヨー角Yawtと第二のヨー角Yawdの偏差|Yawt-Yawd|が所定の閾値を超えるかを判定する。ここで、ヨー角偏差|Yawt-Yawd|が所定の閾値以下であれば、無線受信機5に誤差は含まれていない可能性があるとしてS803を実行し、ヨー角偏差|Yawt-Yawd|が所定の閾値を超えるのであれば、無線発信機6から見て無線受信機5が遮蔽物の影に入ったことによる影響であるとしてS806を実行する。なお、S802の判定は、誤判定防止のために、所定の判定時間もしくは判定距離の間、継続して条件を満たすことで判定してもよい。
S803では、さらに無線受信機5に誤差が含まれるかを判定するために、第一の速度(車速)Vtと第二の速度(車速)Vdの偏差|Vt-Vd|が所定の閾値を超えるかを判定する。ここで、車速偏差|Vt-Vd|が所定の閾値以下であれば、無線受信機5に誤差は含まれていない可能性があるとしてS805を実行し、車速偏差|Vt-Vd|が所定の閾値を超えるのであれば、無線発信機6から見て無線受信機5が遮蔽物の影に入ったことによる影響であるとしてS806を実行する。なお、S803の判定は、誤判定防止のために、所定の判定時間もしくは判定距離の間、継続して条件を満たすことで判定してもよい。
S804では、誤差状態ERRSTSは、誤差がないことを示す0とする。
S805では、誤差状態ERRSTSは、車輪速センサ3(言い換えると、第二の自車位置)に誤差があることを示す1とする。
S806では、誤差状態ERRSTSは、無線受信機5(言い換えると、第一の自車位置)に誤差があることを示す2とする。
次に図10を用いて、図9のシーンにおける無線位置推定S401から位置情報選択S404までの処理の一例を説明する。
時刻t1以前は、無線受信機5は遮蔽物の影1103に進入する前であるため、X位置偏差|Xt-Xd|は所定の閾値以下かつY位置偏差|Yt-Yd|は所定の閾値以下であり、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
時刻t1からt2の間では、無線受信機5は遮蔽物の影1103に進入したことにより、影1103の濃い方へ自車両100が移動するほど位置偏差|Xt-Xd|および|Yt-Yd|およびヨー角偏差|Yawt-Yawd|および速度偏差|Vt-Vd|は増加し、位置偏差|Xt-Xd|および/または|Yt-Yd|が所定の閾値を超えるかつヨー角偏差|Yawt-Yawd|および/または速度偏差|Vt-Vd|が所定の閾値を超えたタイミングで、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t2からt3の間では、無線受信機5が無線発信機6をロストしているため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t3以降では、無線受信機5が影1103の薄い方へ移動するほど位置偏差|Xt-Xd|および|Yt-Yd|およびヨー角偏差|Yawt-Yawd|および速度偏差|Vt-Vd|は減少し、位置偏差|Xt-Xd|および|Yt-Yd|がそれぞれ所定の閾値以下となるタイミングで、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
次に図12を用いて、図11のシーンにおける無線位置推定S401から位置情報選択S404までの処理の一例を説明する。
時刻t2以前は、車輪2はぬかるみ1303に乗る前で走行距離に応じた回転をすることで、X位置偏差|Xt-Xd|は所定の閾値以下かつY位置偏差|Yt-Yd|は所定の閾値以下であるため、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
時刻t2からt3の間、右前車輪2FRがぬかるみ1303によりスリップすることで、位置偏差|Xt-Xd|および|Yt-Yd|および速度偏差|Vt-Vd|が一時的に増加し、位置偏差|Xt-Xd|および/または|Yt-Yd|が所定の閾値を超えたタイミングで、ヨー角偏差|Yawt-Yawd|は所定の閾値以下かつ速度偏差|Vt-Vd|は所定の閾値以下であるため、誤差状態ERRSTSは1となり、無線位置推定により自車両100の自車位置を演算する。
時刻t3以降は、誤差状態ERRSTSが1となってから所定時間経過もしくは所定距離走行後に、S601(図6)にて第二の自車位置を第一の自車位置に再設定することで、スリップの影響を抑制する。なお、第二の自車位置の補正時には各要素成分の変化量を制限することで、自車両100が急激な挙動をすることを防止してもよい。
次に図14を用いて、図13のシーンにおける無線位置推定S401から位置情報選択S404までの処理の一例を説明する。
時刻t1以前は、無線受信機5aおよび5bは影1503に進入する前であるため、位置偏差|Xt-Xd|および|Yt-Yd|は所定の閾値以下であり、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
時刻t1からt2の間では、無線受信機5aは影1503に進入したことにより、影1503の濃い方へ自車両100が移動するほど位置偏差|Xt-Xd|および|Yt-Yd|は増加し、位置偏差|Yt-Yd|が所定の閾値2を超えたタイミングで、ヨー角偏差|Yawt-Yawd|は所定の閾値を超える、または速度偏差|Vt-Vd|は所定の閾値を超えるか少なくとも一つを満たし、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t2からt3の間では、無線受信機5aが無線発信機6をロストしているため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。なお、無線受信機5aが認識不全である間、もう一方の無線受信機5bが取得する無線発信機6の距離情報及び方位情報に基づき自車両100の自車位置を演算してもよい。
時刻t3からt4の間では、無線受信機5aが無線発信機6を検出するため、無線受信機5aおよび5bが影1503を移動するほどX位置偏差|Xt-Xd|は増加し、Y位置偏差|Yt-Yd|は一定の値でとどまり、車速偏差|Vt-Vd|が所定の閾値を超えるため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。
時刻t4からt5の間では、無線受信機5bが無線発信機6をロストしているため、誤差状態ERRSTSは2となり、自車位置推定により自車両100の自車位置を演算する。なお、無線受信機5bが認識不全である間、もう一方の無線受信機5aが取得する無線発信機6の距離情報及び方位情報に基づき自車両100の自車位置を演算してもよい。
時刻t5以降では、無線受信機5bが無線発信機6を検出するため、無線受信機5aおよび5bが影1503を退出する方向に移動するほど、位置偏差|Xt-Xd|および|Yt-Yd|は減少し、X位置偏差|Xt-Xd|が所定の閾値1以下かつY位置偏差|Yt-Yd|が所定の閾値2以下となるタイミングで、誤差状態ERRSTSは0となり、無線位置推定により自車両100の自車位置を演算する。
以上の構成により、無線位置推定による無線発信機6の見かけ位置の挙動変化に基づいて、無線受信機5の遮蔽物による影響を診断することで無線受信機5の誤差を検出し、車両100外部の任意の位置に設置された無線発信機6からの電波を受信する無線受信機5の検出誤差による影響を抑制することが可能となる。
<実施形態2の作用効果>
以上説明したように、本実施形態2による車両制御装置としての車両制御ECU9において、前記車両センサ誤差判定部303は、さらに、受信電波の遮蔽により発生する前記第一の自車位置の挙動の変化を検出した場合に、受信電波が遮蔽物による影響を受けていることを判断する。
以上説明したように、本実施形態2による車両制御装置としての車両制御ECU9において、前記車両センサ誤差判定部303は、さらに、受信電波の遮蔽により発生する前記第一の自車位置の挙動の変化を検出した場合に、受信電波が遮蔽物による影響を受けていることを判断する。
また、前記挙動の変化は、前記第一の自車位置(無線発信機6)をロストする挙動、前記第一の自車位置に基づく前記車両の進行方向(第一のヨー角Yawt)が前記センサで取得する情報に基づく(前記第二の自車位置に基づく)前記車両の進行方向(第二のヨー角Yawd)と比べて所定の閾値よりも異なる挙動、前記第一の自車位置に基づく前記車両の車速(第一の速度Vt)が前記センサで取得する情報に基づく(前記第二の自車位置に基づく)前記車両の車速(第二の速度Vd)と比べて所定の閾値よりも異なる挙動、のうちの少なくとも一つを含む。
すなわち、前記車両センサ誤差判定部303は、車両に搭載されたセンサおよび無線発信機6を用いて算出した2種の車両位置を比較し、無線発信機6に基づく車両位置(第一の自車位置)の挙動変化を検出した場合に無線発信機6が遮蔽物による影響を受けていると判断する。
本実施形態2によれば、車両に搭載されたセンサに対するスリップまたは段差または無線発信機6に対する遮蔽物または電波干渉などの障害が生じた際に、検出誤差が発生していることを判断し、利用するセンサを決定することで、無線発信機6を用いた自車位置推定において障害に対するロバスト性を高めることができる。また、カメラやソナーなどの外界認識センサを構成に組み込むことなく、車両に標準装備されているセンサを用いることで上記効果を得られる。
(実施形態3)
本実施形態3は、実施形態2の図15に示す誤差状態判定S403の処理概要の一部を変形したものである。なお、実施形態1の図7に示す誤差状態判定S403の処理概要の一部を変形するようにしてもよいことは勿論である。以下、本発明の実施形態3を図16、図17を用いて詳細に説明する。本実施形態3において、図16に示されるように、前記車両センサ誤差判定部303には、GPS8から信号が入力される。
本実施形態3は、実施形態2の図15に示す誤差状態判定S403の処理概要の一部を変形したものである。なお、実施形態1の図7に示す誤差状態判定S403の処理概要の一部を変形するようにしてもよいことは勿論である。以下、本発明の実施形態3を図16、図17を用いて詳細に説明する。本実施形態3において、図16に示されるように、前記車両センサ誤差判定部303には、GPS8から信号が入力される。
まず初めに図17を用いて、実施形態2と異なる誤差状態判定S403のS901の処理に関して説明する。
S901では、さらに無線受信機5に誤差が含まれるかを判定するために、第一の自車位置とGPS自車位置(以降、GPS座標とも称する)との偏差が所定の閾値を超えるかを判定する。GPS座標は、人工衛星から取得した車両の絶対座標であり、初期位置を最初に取得した第一の自車位置とし、GPS8から取得する自車両100の自車位置の変化量を基に演算した自車両100の自車位置を差す。ここで、第一の自車位置とGPS座標との偏差が所定の閾値以下であれば、無線受信機5に誤差は含まれていないとしてS805を実行し、第一の自車位置とGPS座標との偏差が所定の閾値を超えるのであれば、無線発信機6から見て無線受信機5が遮蔽物の影に入ったことによる影響であるとしてS806を実行する。なお、S901の判定は、誤判定防止のために、所定の判定時間もしくは判定距離の間、継続して条件を満たすことで判定してもよい。
以上の構成により、GPS8から取得する自車位置(GPS座標)に基づいて、さらに無線受信機5の遮蔽物による影響を診断することで精度よく無線受信機5の誤差を検出し、車両100外部の任意の位置に設置された無線発信機6からの電波を受信する無線受信機5の検出誤差による影響を抑制することが可能となる。
<実施形態3の作用効果>
以上説明したように、本実施形態3による車両制御装置としての車両制御ECU9において、前記車両センサ誤差判定部303は、人工衛星から取得した前記車両の絶対座標(GPS座標)と前記第一の自車位置との偏差が所定の閾値よりも大きい場合、受信電波が遮蔽物による影響を受けていることを判断する。
以上説明したように、本実施形態3による車両制御装置としての車両制御ECU9において、前記車両センサ誤差判定部303は、人工衛星から取得した前記車両の絶対座標(GPS座標)と前記第一の自車位置との偏差が所定の閾値よりも大きい場合、受信電波が遮蔽物による影響を受けていることを判断する。
本実施形態3によれば、上記した実施形態1、2と同様に、車両に搭載されたセンサに対するスリップまたは段差または無線発信機6に対する遮蔽物または電波干渉などの障害が生じた際に、検出誤差が発生していることを判断し、利用するセンサを決定することで、無線発信機6を用いた自車位置推定において障害に対するロバスト性を高めることができる。また、カメラやソナーなどの外界認識センサを構成に組み込むことなく、車両に標準装備されているセンサを用いることで上記効果を得られる。
なお、本発明は上記した実施形態に限定されるものではなく、様々な変形形態が含まれる。例えば、上記した実施形態は本発明を分かりやすく説明するために詳細に説明したものであり、必ずしも説明した全ての構成を備えるものに限定されるものではない。
また、前記の各構成、機能、処理部、処理手段等は、それらの一部又は全部を、例えば集積回路で設計する等により、ハードウェアで実現してもよく、プロセッサがそれぞれの機能を実現するプログラムを解釈し実行することにより、ソフトウェアで実現してもよい。
各機能を実現するプログラム、テーブル、ファイル等の情報は、メモリ、ハードディスク、SSD(Solid State Drive)等の記憶装置、又は、ICカード、SDカード、DVD等の記録媒体に格納することができる。
また、制御線や情報線は説明上必要と考えられるものを示しており、実装上必要な全ての制御線や情報線を示しているとは限らない。実際には、ほとんど全ての構成が相互に接続されていると考えてよい。
100・・・車両制御装置搭載車両
2・・・・・車輪
3・・・・・車輪速センサ
4・・・・・電動パワーステアリング装置
5・・・・・無線受信機
6・・・・・無線発信機
7・・・・・加速度センサ
8・・・・・GPS
9・・・・・車両制御ECU(車両制御装置)
10・・・・アクチュエータECU
9a・・・・I/O LSI
9b・・・・CPU
301・・・無線位置推定部
302・・・自車位置推定部
303・・・車両センサ誤差判定部
304・・・車両制御部
2・・・・・車輪
3・・・・・車輪速センサ
4・・・・・電動パワーステアリング装置
5・・・・・無線受信機
6・・・・・無線発信機
7・・・・・加速度センサ
8・・・・・GPS
9・・・・・車両制御ECU(車両制御装置)
10・・・・アクチュエータECU
9a・・・・I/O LSI
9b・・・・CPU
301・・・無線位置推定部
302・・・自車位置推定部
303・・・車両センサ誤差判定部
304・・・車両制御部
Claims (12)
- 車両外部の任意の位置に設置された無線発信機からの電波を受信して前記車両と前記無線発信機の相対位置を算出する無線位置推定部と、
前記車両に搭載されたセンサで取得する情報に基づいて前記車両の位置を算出する自車位置推定部と、
前記無線位置推定部で取得された第一の自車位置と前記自車位置推定部で取得された第二の自車位置との比較に基づいて、受信電波が遮蔽物による影響を受けていることを判断する車両センサ誤差判定部と、を有することを特徴とする車両制御装置。 - 前記車両センサ誤差判定部は、さらに、受信電波の遮蔽により発生する前記第一の自車位置の挙動の変化を検出した場合に、受信電波が遮蔽物による影響を受けていることを判断することを特徴とする請求項1に記載の車両制御装置。
- 前記挙動の変化は、
前記第一の自車位置をロストする挙動、
前記第一の自車位置に基づく前記車両の進行方向が前記センサで取得する情報に基づく前記車両の進行方向と比べて所定の閾値よりも異なる挙動、
前記第一の自車位置に基づく前記車両の車速が前記センサで取得する情報に基づく前記車両の車速と比べて所定の閾値よりも異なる挙動、
のうちの少なくとも一つを含むことを特徴とする請求項2に記載の車両制御装置。 - 前記車両センサ誤差判定部は、前記第一の自車位置と前記第二の自車位置との偏差の時間変化に基づいて、前記第一の自車位置または前記第二の自車位置に誤差が含まれることを判断することを特徴とする請求項1に記載の車両制御装置。
- 前記車両センサ誤差判定部は、前記偏差の時間変化が所定の閾値以下の場合に、前記第二の自車位置に誤差が含まれることを判断することを特徴とする請求項4に記載の車両制御装置。
- 前記車両センサ誤差判定部は、前記偏差の時間変化が所定の閾値よりも大きい場合に、前記第一の自車位置に誤差が含まれることを判断することを特徴とする請求項4に記載の車両制御装置。
- 前記車両センサ誤差判定部は、前記偏差の時間変化が所定の閾値以下の場合に、前記センサが段差またはスリップの少なくとも一つによる影響を受けていることを判断することを特徴とする請求項4に記載の車両制御装置。
- 前記車両センサ誤差判定部は、前記偏差の時間変化が所定の閾値よりも大きい場合に、受信電波が遮蔽物による影響を受けていることを判断することを特徴とする請求項4に記載の車両制御装置。
- 前記車両センサ誤差判定部は、前記センサが段差またはスリップの少なくとも一つによる影響を受けていることを判断してから所定時間経過もしくは所定距離走行後に、前記第二の自車位置を前記第一の自車位置に再設定することで、前記第二の自車位置の初期位置を更新することを特徴とする請求項7に記載の車両制御装置。
- 前記車両センサ誤差判定部は、人工衛星から取得した前記車両の絶対座標と前記第一の自車位置との偏差が所定の閾値よりも大きい場合、受信電波が遮蔽物による影響を受けていることを判断することを特徴とする請求項1に記載の車両制御装置。
- 前記車両センサ誤差判定部は、前記誤差の判断結果に基づいて前記第一の自車位置と前記第二の自車位置から前記車両の位置を決定することを特徴とする請求項4に記載の車両制御装置。
- 前記無線位置推定部は、前記車両に搭載される少なくとも一つの無線受信機で取得する距離情報または方位情報の少なくとも一つから前記車両と前記無線発信機の相対位置を算出することを特徴とする請求項1に記載の車両制御装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE112022001327.3T DE112022001327T5 (de) | 2021-06-29 | 2022-03-08 | Fahrzeugsteuervorrichtung |
| US18/559,369 US20240241209A1 (en) | 2021-06-29 | 2022-03-08 | Vehicle control device |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021-107413 | 2021-06-29 | ||
| JP2021107413A JP7629362B2 (ja) | 2021-06-29 | 2021-06-29 | 車両制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2023276286A1 true WO2023276286A1 (ja) | 2023-01-05 |
Family
ID=84692262
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2022/009967 Ceased WO2023276286A1 (ja) | 2021-06-29 | 2022-03-08 | 車両制御装置 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US20240241209A1 (ja) |
| JP (1) | JP7629362B2 (ja) |
| DE (1) | DE112022001327T5 (ja) |
| WO (1) | WO2023276286A1 (ja) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010060311A (ja) * | 2008-09-01 | 2010-03-18 | Toyota Motor Corp | 位置検出装置及びアンテナ装置 |
| JP2018182661A (ja) * | 2017-04-20 | 2018-11-15 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカPanasonic Intellectual Property Corporation of America | 通信システム、車両搭載器及びプログラム |
| JP2020169899A (ja) * | 2019-04-03 | 2020-10-15 | 株式会社東海理化電機製作所 | 位置判定システム及び位置判定方法 |
| JP2020173177A (ja) * | 2019-04-11 | 2020-10-22 | 日本電気株式会社 | 位置推定装置、移動体装置、空間データ提示装置、位置推定方法及びプログラム |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10207437A1 (de) * | 2002-02-22 | 2003-09-11 | Bosch Gmbh Robert | Radarsensor für Kraftfahrzeuge |
| US9864064B2 (en) * | 2012-06-27 | 2018-01-09 | Mitsubishi Electric Corporation | Positioning device |
| KR102203475B1 (ko) * | 2019-08-20 | 2021-01-18 | 엘지전자 주식회사 | 자율 주행 시스템에서 차량을 제어하기 위한 방법 및 장치 |
| DE102020006337A1 (de) * | 2019-10-09 | 2021-04-15 | Metralabs Gmbh Neue Technologien Und Systeme | Autonomes Flurförderzeug |
-
2021
- 2021-06-29 JP JP2021107413A patent/JP7629362B2/ja active Active
-
2022
- 2022-03-08 US US18/559,369 patent/US20240241209A1/en active Pending
- 2022-03-08 DE DE112022001327.3T patent/DE112022001327T5/de active Pending
- 2022-03-08 WO PCT/JP2022/009967 patent/WO2023276286A1/ja not_active Ceased
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010060311A (ja) * | 2008-09-01 | 2010-03-18 | Toyota Motor Corp | 位置検出装置及びアンテナ装置 |
| JP2018182661A (ja) * | 2017-04-20 | 2018-11-15 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカPanasonic Intellectual Property Corporation of America | 通信システム、車両搭載器及びプログラム |
| JP2020169899A (ja) * | 2019-04-03 | 2020-10-15 | 株式会社東海理化電機製作所 | 位置判定システム及び位置判定方法 |
| JP2020173177A (ja) * | 2019-04-11 | 2020-10-22 | 日本電気株式会社 | 位置推定装置、移動体装置、空間データ提示装置、位置推定方法及びプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2023005475A (ja) | 2023-01-18 |
| JP7629362B2 (ja) | 2025-02-13 |
| DE112022001327T5 (de) | 2024-01-04 |
| US20240241209A1 (en) | 2024-07-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111352413B (zh) | 全向传感器融合系统和方法及包括该融合系统的车辆 | |
| CN106053879B (zh) | 通过数据融合的失效操作的车辆速度估计 | |
| KR101720692B1 (ko) | 차량-기반 포지셔닝 시스템 및 이를 이용한 방법 | |
| JP6404679B2 (ja) | 物体検知装置 | |
| JP6484000B2 (ja) | 物体検知装置 | |
| EP2637149B1 (en) | Onboard device and control method | |
| JP6430777B2 (ja) | 物体検知装置 | |
| CN104097641A (zh) | 用于估计道路坡度的系统 | |
| CN105882659B (zh) | 行驶车道检测装置及行驶车道检测方法 | |
| JP6249746B2 (ja) | 障害物検知装置 | |
| US12077178B2 (en) | Aiming device, driving control system, and method for calculating correction amount for sensor data | |
| CN106716176B (zh) | 用于对导航系统进行调整的方法和系统 | |
| US8862326B2 (en) | Vehicle travel assisting device | |
| CN118991828B (zh) | 自动驾驶车辆轨迹规划方法及车辆 | |
| US11142187B2 (en) | Parking assistance device | |
| JP7629362B2 (ja) | 車両制御装置 | |
| JP5601188B2 (ja) | 測位精度判定装置 | |
| CN114348006B (zh) | 用于基于与至少一个其他交通工具的移动有关的信息来确定交通工具的移动的系统和方法 | |
| KR20180009221A (ko) | 차량 센서 고장 검출 장치 및 방법 | |
| US11340357B2 (en) | Method and apparatus for detecting a position of a vehicle having a high level of automation | |
| JP4234084B2 (ja) | 車両用走行軌跡推定装置 | |
| JP7598253B2 (ja) | 車両位置推定装置、自動運転装置および車両位置推定方法 | |
| JP7769800B2 (ja) | 車両制御装置 | |
| CN114646947A (zh) | 车辆盲点监测雷达无依托标定方法 | |
| JP6385907B2 (ja) | 立体物検知装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 22832451 Country of ref document: EP Kind code of ref document: A1 |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 112022001327 Country of ref document: DE |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 18559369 Country of ref document: US |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 22832451 Country of ref document: EP Kind code of ref document: A1 |