WO2022270164A1 - ステアバイワイヤの制御装置及び制御方法 - Google Patents
ステアバイワイヤの制御装置及び制御方法 Download PDFInfo
- Publication number
- WO2022270164A1 WO2022270164A1 PCT/JP2022/019774 JP2022019774W WO2022270164A1 WO 2022270164 A1 WO2022270164 A1 WO 2022270164A1 JP 2022019774 W JP2022019774 W JP 2022019774W WO 2022270164 A1 WO2022270164 A1 WO 2022270164A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- steer
- rack force
- estimated
- unit
- wire control
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D6/00—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits
- B62D6/008—Control of feed-back to the steering input member, e.g. simulating road feel in steer-by-wire applications
Definitions
- a steer-by-wire control device includes a first motor that controls steering via a feedback actuator, and a second motor that controls the steering angle of wheels via a road wheel actuator. and a steer-by-wire controller capable of bi-directionally controlling the first motor and the second motor, the base determining a simulated feedback actuator torque based on the angle and vehicle speed of the first motor and a rack force estimating unit for estimating a rack force as a reaction force based on the steering angle of the wheels and the road wheel actuator, and controlling the simulated feedback actuator torque of the first motor.
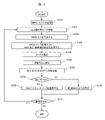
- step S102 the SBW starts to operate, the angle (steering angle) of the steering wheel 11 (see FIG. 1) is detected, and converted into a command to RWA as a steering angle command.
- the FBA angle which is the angle of the steering wheel 11 or the motor (FBA motor (first motor) 12) attached to the steering wheel 11, is detected (FBA steering angle data is received), and the angle from FBA to RWA is detected.
- a command is output.
- step S103 the RWA torque required to follow the angle command from the FBA is calculated.
- step S104 the torque calculated in step S103 is generated in RWA, and RWA and the driving state of the vehicle are received. In other words, it monitors the RWA and the operating conditions of the vehicle.
- FIG. 4 is a timing chart showing BLC ON/OFF timing.
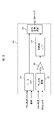
- G101 is a time series comparing the output (reference torque) from the base SAT 21 (see FIG. 2) block and the estimated rack force output from the rack force estimation 22 (see FIG. 2) block. is an example.
- the horizontal axis represents time and the vertical axis represents force.
- the solid line indicates the output (reference torque) from the base SAT 21 block, and the dashed line indicates the estimated rack force output from the rack force estimation 22 block.
- G102 is a time series showing the switching timing of BLC when G101 is the time series for comparing the output (reference torque) from the base SAT 21 block and the estimated rack force output from the rack force estimation 22 block. is.
- the maximum element selection 25 see FIG.
- FIG. 5 is a diagram showing the relationship between the reaction force observer and the friction model.
- the reaction force observer RFOB uses an algorithm to estimate rack forces without using force sensors.
- the pinion angle is the steering wheel 11 angle or the transformed RWA angle of the steering wheel 11 .
- Pinion speed is the rate at which the steering angle is turning.
- Frictional force is the resistive force generated by moving contacting objects within the RWA.
- the RWA nominal model is a model in which the force acting on the rack 15 (see FIG. 1) is calculated using the pinion angle.
- the RWA friction model is a model within the nominal model for calculating friction forces that improve the accuracy of rack force estimation.
- FIG. 6 is a block diagram of a control device of embodiment 2 according to another embodiment of the present invention.
- the steer-by-wire controller 30 replaces the dead zone 24 block and the maximum element selection 25 block with a deviation calculation 31 block, a relay 22 block, a delay 23 block, a switch 34 block, and a It differs from the first embodiment in that it has a transition smoothing block 35 .
- the same reference numerals are given to the same constituent elements as in the first embodiment, and the explanation overlapping with the first embodiment is omitted.
- the steer-by-wire control device 30 is mounted on the ECU, and includes a base SAT 21 block, a rack force estimation 22 block, a gain K 23 block, a deviation calculation 31 block, a relay 22 block, a delay 23 block, a switch Block 34 and block of transition smoothing 35 are implemented by, for example, a processor such as a CPU (not shown), a ROM for storing various programs, a RAM for temporarily storing data in the process of calculation, and a storage device such as an external storage device.
- a processor such as a CPU reads and executes various programs stored in the ROM, and stores the calculation results, which are the execution results, in the RAM or an external storage device.
- steer-by-wire control device 30 is not limited to being mounted in an ECU, and may be configured to be mounted in another electronic control system. Also, the block of the deviation calculation 31, the block of the relay 22, the block of the delay 23, and the block of the switch 34 may be realized by hardware.
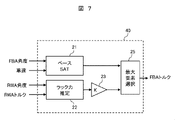
- the steer-by-wire control device 50 includes a base SAT 21 block, a rack force estimation 22 block, a gain K 23 block, a dead zone 24 block, a maximum element selection 25 block, and It is composed of a switch 34a block.
- the steer-by-wire controller 20 is implemented in the ECU and includes a base SAT 21 block, a rack force estimation 22 block, a gain K 23 block, a dead zone 24 block, a maximum element selection 25 block, and a switch 34a block. is realized by, for example, a processor such as a CPU (not shown), a ROM for storing various programs, a RAM for temporarily storing data in the process of calculation, and a storage device such as an external storage device.
- the manual control feedback mode setting which can be input to the block of switches 34a comprising the steer-by-wire control device 50 according to the present embodiment, is selected by the driver to select FBA torque feedback or active BLC. Includes whether to choose to always use rack force estimation feedback.
- the configuration called “block” in the first to fourth embodiments described above may also be called “unit”.
- the “base SAT 21 block” may be referred to as the “base SAT unit 21”
- the “rack force estimation 22 block” may be referred to as the “rack force estimation unit 22”.
- the present invention is not limited to the above-described embodiments, and includes various modifications.
- the above-described embodiments have been described in detail in order to explain the present invention in an easy-to-understand manner, and are not necessarily limited to those having all the described configurations.
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
- Power Steering Mechanism (AREA)
Abstract
Description
例えば、SAT(Self―aligning torque:セルフアライニングトルク)や障害物による操舵への外乱などが反力として挙げられる。
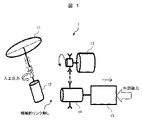
図1は、本発明に係る制御装置が適用される、SBWシステムの全体概略構成図である。図1に示すように、SBWシステムは、ステアリングホイール11(以下、ステアと称する場合もある)、FBAモータ(第1のモータ)12、RWAモータ(第2のモータ)13、ボールねじ14、及びラック15より構成される。
車両のイグニッションをONにすることで、図3に示すフローがスタートする。ステップS101では、SBWシステムが起動される。例えば、現在のFBA角度及びRWA角度をチェックし、FBA角度及びRWA角度を一致させる。
ステップS103では、FBAからの角度指令に追従するために必要なRWAトルクを算出する。
ステップS104では、ステップS103にて算出したトルクをRWAに発生させ、RWA及び車両の運転状態を受信する。すなわち、RWA及び車両の運転状態を監視する。 ステップS105では、ステアバイワイヤの制御装置20を構成するラック力推定22(図2参照)のブロックが、ラック15(図1参照)に導入される外部軸力を推定し、その推定ラック力をFBAトルクに換算する。また、ステップS106では、ベースSAT21(図2参照)のブロックが、FBA角度及び車速を用いてSATによる反力トルクを模擬するFBAトルク(基準トルク)を計算する。
ステップS111では、車両のイグニッションがまだONであるか否かを確認する。すなわち、上述のステップS102からステップS110までの処理を継続するか否かを確認する。車両のイグニッションがまだONである場合は、ステップS102へ戻り処上述のステップS102からステップS110までの処理を実行する。一方、車両のイグニッションがOFFの場合は、処理を終了する。
実施例1と同様の構成要素に同一符号を付し、実施例1と重複する説明を省略する。
また、本発明は上記した実施例に限定されるものではなく、様々な変形例が含まれる。
例えば、上記した実施例は本発明を分かりやすく説明するために詳細に説明したものであり、必ずしも説明した全ての構成を備えるものに限定されるものではない。また、ある実施例の構成の一部を他の実施例の構成に置き換えることが可能であり、また、ある実施例の構成に他の実施例の構成を加えることも可能である。
Claims (12)
- フィードバックアクチュエータを介してステアを制御する第1のモータと、ロードホイールアクチュエータを介して車輪の操舵角を制御する第2のモータとを有し、前記第1のモータと前記第2のモータとを双方向制御し得るステアバイワイヤの制御装置であって、 前記第1のモータの角度及び車速に基づき模擬フィードバックアクチュエータトルクを求めるベースSAT部と、
前記車輪の操舵角及びロードホイールアクチュエータに基づき反力としてのラック力を推定するラック力推定部と、を備え、
前記第1のモータの模擬フィードバックアクチュエータトルクを制御する第1の制御モードと、前記ラック力推定部により推定された反力に基づき前記第1のモータを制御する第2の制御モードと、を有し、
前記ベースSAT部の出力及び前記ラック力推定部の出力に基づき前記第1の制御モード及び前記第2の制御モードを切り替えることを特徴とするステアバイワイヤの制御装置。 - 請求項1に記載のステアバイワイヤの制御装置において、
前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクと、前記ラック力推定部により推定された推定ラック力とを比較し、最大となる出力を選択しフィードバックアクチュエータトルクとして出力する最大要素選択部を備えることを特徴とするステアバイワイヤの制御装置。 - 請求項2に記載のステアバイワイヤの制御装置において、
前記ラック力推定部により推定された推定ラック力に含まれるノイズを除去する不感帯部を備えることを特徴とするステアバイワイヤの制御装置。 - 請求項1に記載のステアバイワイヤの制御装置において、
前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクから前記ラック力推定部により推定された推定ラック力を差し引く減算部と、
前記減算部の出力及び前記ラック力推定部により推定された推定ラック力並びに前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクのうちいずれか1つを選択するスイッチ部を備え、
前記スイッチ部の出力に基づきフィードバックアクチュエータトルクを決定することを特徴とするステアバイワイヤの制御装置。 - 請求項4に記載のステアバイワイヤの制御装置において、
前記フィードバックアクチュエータトルクを前記ラック力推定部により推定された推定ラック力から前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクに切り替えたときに生ずる急峻な値の変化を低減し得る遷移スムージング部を備えることを特徴とするステアバイワイヤの制御装置。 - 請求項1に記載のステアバイワイヤの制御装置において、
前記ラック力推定部により推定された推定ラック力及び前記ベースSAT部により求められた模擬フィードバックアクチュエータトルク並びに手動制御フィードバックモードの設定のうちいずれか1つを選択するスイッチ部を備え、
手動制御フィードバックモードの設定は、フィードバックアクチュエータトルクとして、前記ラック力推定部により推定された推定ラック力又は前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクとすることを特徴とするステアバイワイヤの制御装置。 - フィードバックアクチュエータを介してステアを制御する第1のモータと、ロードホイールアクチュエータを介して車輪の操舵角を制御する第2のモータとを有し、前記第1のモータと前記第2のモータとを双方向制御し得るステアバイワイヤの制御方法であって、 ベースSAT部が、前記第1のモータの角度及び車速に基づき模擬フィードバックアクチュエータトルクを求め、
ラック力推定部が、前記車輪の操舵角及びロードホイールアクチュエータに基づき反力としてのラック力を推定し、
前記ベースSAT部の出力及び前記ラック力推定部の出力に基づき、前記第1のモータの模擬フィードバックアクチュエータトルクを制御する第1の制御モード及び前記ラック力推定部により推定された反力に基づき前記第1のモータを制御する第2の制御モードを切り替えることを特徴とするステアバイワイヤの制御方法。 - 請求項7に記載のステアバイワイヤの制御方法において、
前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクと、前記ラック力推定部により推定された推定ラック力とを比較し、最大となる出力を選択しフィードバックアクチュエータトルクとして出力することを特徴とするステアバイワイヤの制御方法。 - 請求項8に記載のステアバイワイヤの制御方法において、
不感帯部が、前記ラック力推定部により推定された推定ラック力に含まれるノイズを除去することを特徴とするステアバイワイヤの制御方法。 - 請求項7に記載のステアバイワイヤの制御方法において、
減算部が、前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクから前記ラック力推定部により推定された推定ラック力を差し引き、
スイッチ部が、前記減算部の出力及び前記ラック力推定部により推定された推定ラック力並びに前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクのうちいずれか1つを選択し、
前記スイッチ部の出力に基づきフィードバックアクチュエータトルクを決定することを特徴とするステアバイワイヤの制御方法。 - 請求項10に記載のステアバイワイヤの制御方法において、
遷移スムージング部が、前記フィードバックアクチュエータトルクを前記ラック力推定部により推定された推定ラック力から前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクに切り替えたときに生ずる急峻な値の変化を低減することを特徴とするステアバイワイヤの制御方法。 - 請求項7に記載のステアバイワイヤの制御方法において、
スイッチ部が、前記ラック力推定部により推定された推定ラック力及び前記ベースSAT部により求められた模擬フィードバックアクチュエータトルク並びに手動制御フィードバックモードの設定のうちいずれか1つを選択し、
手動制御フィードバックモードの設定は、フィードバックアクチュエータトルクとして、前記ラック力推定部により推定された推定ラック力又は前記ベースSAT部により求められた模擬フィードバックアクチュエータトルクとすることを特徴とするステアバイワイヤの制御方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE112022001818.6T DE112022001818B4 (de) | 2021-06-24 | 2022-05-10 | Steuerungsvorrichtung und steuerungsverfahren für eine drahtgebundene lenkung |
| CN202280044213.7A CN117730026B (en) | 2021-06-24 | 2022-05-10 | Control device and control method for steer-by-wire |
| US18/569,385 US12403952B2 (en) | 2021-06-24 | 2022-05-10 | Control device and control method for steer by wire |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021-104727 | 2021-06-24 | ||
| JP2021104727A JP7642456B2 (ja) | 2021-06-24 | 2021-06-24 | ステアバイワイヤの制御装置及び制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2022270164A1 true WO2022270164A1 (ja) | 2022-12-29 |
Family
ID=84544472
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2022/019774 Ceased WO2022270164A1 (ja) | 2021-06-24 | 2022-05-10 | ステアバイワイヤの制御装置及び制御方法 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US12403952B2 (ja) |
| JP (1) | JP7642456B2 (ja) |
| DE (1) | DE112022001818B4 (ja) |
| WO (1) | WO2022270164A1 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116923537A (zh) * | 2023-07-20 | 2023-10-24 | 小米汽车科技有限公司 | 转向控制方法、装置、车辆和介质 |
| US12539915B2 (en) * | 2024-06-10 | 2026-02-03 | GM Global Technology Operations LLC | Steering road wheel pinion angle estimation and sensory validation |
| DE102025106303A1 (de) | 2025-02-19 | 2026-08-20 | Ford Global Technologies, Llc | Verfahren zum Betrieb eines Steer-by-Wire Lenksystems für ein Kraftfahrzeug und Steer-by-Wire Lenksystem |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPWO2024150814A1 (ja) | 2023-01-13 | 2024-07-18 | ||
| KR20250116949A (ko) * | 2024-01-26 | 2025-08-04 | 에이치엘만도 주식회사 | SbW 시스템의 조향 제어 장치 및 이의 RWA 컴플라이언스 감시 방법 |
| US12630217B2 (en) | 2024-03-08 | 2026-05-19 | GM Global Technology Operations LLC | Driver feedback for steer-by-wire system |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014058225A (ja) * | 2012-09-18 | 2014-04-03 | Nissan Motor Co Ltd | 車両用操舵制御装置及び車両用操舵制御方法 |
| JP2019199172A (ja) * | 2018-05-16 | 2019-11-21 | 株式会社ジェイテクト | 操舵制御装置 |
| JP2020185918A (ja) * | 2019-05-15 | 2020-11-19 | 株式会社ジェイテクト | 操舵制御装置 |
| CN113232722A (zh) * | 2021-05-31 | 2021-08-10 | 淄博职业学院 | 一种线控转向系统的控制方法、控制系统及机动车 |
| JP2022094175A (ja) * | 2020-12-14 | 2022-06-24 | 株式会社ジェイテクト | 操舵制御装置 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019206293A (ja) | 2018-05-30 | 2019-12-05 | 株式会社ジェイテクト | 操舵制御装置 |
| US10864940B2 (en) | 2018-07-23 | 2020-12-15 | Ford Global Technologies, Llc | Steer-by-wire feedback torque |
-
2021
- 2021-06-24 JP JP2021104727A patent/JP7642456B2/ja active Active
-
2022
- 2022-05-10 US US18/569,385 patent/US12403952B2/en active Active
- 2022-05-10 WO PCT/JP2022/019774 patent/WO2022270164A1/ja not_active Ceased
- 2022-05-10 DE DE112022001818.6T patent/DE112022001818B4/de active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014058225A (ja) * | 2012-09-18 | 2014-04-03 | Nissan Motor Co Ltd | 車両用操舵制御装置及び車両用操舵制御方法 |
| JP2019199172A (ja) * | 2018-05-16 | 2019-11-21 | 株式会社ジェイテクト | 操舵制御装置 |
| JP2020185918A (ja) * | 2019-05-15 | 2020-11-19 | 株式会社ジェイテクト | 操舵制御装置 |
| JP2022094175A (ja) * | 2020-12-14 | 2022-06-24 | 株式会社ジェイテクト | 操舵制御装置 |
| CN113232722A (zh) * | 2021-05-31 | 2021-08-10 | 淄博职业学院 | 一种线控转向系统的控制方法、控制系统及机动车 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116923537A (zh) * | 2023-07-20 | 2023-10-24 | 小米汽车科技有限公司 | 转向控制方法、装置、车辆和介质 |
| US12539915B2 (en) * | 2024-06-10 | 2026-02-03 | GM Global Technology Operations LLC | Steering road wheel pinion angle estimation and sensory validation |
| DE102025106303A1 (de) | 2025-02-19 | 2026-08-20 | Ford Global Technologies, Llc | Verfahren zum Betrieb eines Steer-by-Wire Lenksystems für ein Kraftfahrzeug und Steer-by-Wire Lenksystem |
Also Published As
| Publication number | Publication date |
|---|---|
| US12403952B2 (en) | 2025-09-02 |
| DE112022001818B4 (de) | 2026-06-25 |
| US20240262417A1 (en) | 2024-08-08 |
| JP2023003575A (ja) | 2023-01-17 |
| DE112022001818T5 (de) | 2024-02-29 |
| JP7642456B2 (ja) | 2025-03-10 |
| CN117730026A (zh) | 2024-03-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7642456B2 (ja) | ステアバイワイヤの制御装置及び制御方法 | |
| CN109963766B (zh) | 控制线控转向型转向系统 | |
| US10800443B2 (en) | Catch motor torque generation in steer by wire system | |
| US10583857B2 (en) | Electric power steering apparatus | |
| JP7387998B2 (ja) | 操舵制御装置 | |
| US8630771B2 (en) | Control method for electric power steering | |
| JP6515754B2 (ja) | 車両の操舵反力制御装置 | |
| JP7200981B2 (ja) | パワーステアリング制御装置、及びパワーステアリング制御方法 | |
| JP7376242B2 (ja) | 操舵制御装置 | |
| US11407446B2 (en) | Method and device for operating a steering system for a motor vehicle, steering system | |
| JP4444851B2 (ja) | 車両用操舵装置 | |
| US12286172B2 (en) | Steering control device | |
| JP7293855B2 (ja) | 操舵制御装置 | |
| JP4617946B2 (ja) | 車両用操舵装置 | |
| JP2019206293A (ja) | 操舵制御装置 | |
| JP2020185920A (ja) | 操舵制御装置 | |
| JP4517810B2 (ja) | 車両用操舵制御装置 | |
| JP2025508205A (ja) | 車両のステアリングシステムの動作のための方法 | |
| CN113879394B (zh) | 用于车辆转向装置的末端止挡部-复位功能 | |
| JP2025534860A (ja) | 仮想エンドストップフィードバック機能を有する道路車両のステアバイワイヤステアリングシステムを制御する方法 | |
| JP4727461B2 (ja) | 車両用操舵装置 | |
| JP2022044432A (ja) | 操舵制御装置 | |
| JP3884238B2 (ja) | 電動パワーステアリング装置 | |
| JP7747479B2 (ja) | ステアリングホイール位置調整装置 | |
| CN114929563A (zh) | 具有改善的转向感受的可过度转向的驾驶员辅助功能 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 22828083 Country of ref document: EP Kind code of ref document: A1 |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 112022001818 Country of ref document: DE |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 202280044213.7 Country of ref document: CN |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 22828083 Country of ref document: EP Kind code of ref document: A1 |
|
| WWG | Wipo information: grant in national office |
Ref document number: 18569385 Country of ref document: US |
|
| WWG | Wipo information: grant in national office |
Ref document number: 112022001818 Country of ref document: DE |