WO2019012772A1 - 通信装置およびそれを備えた自動車 - Google Patents
通信装置およびそれを備えた自動車 Download PDFInfo
- Publication number
- WO2019012772A1 WO2019012772A1 PCT/JP2018/015794 JP2018015794W WO2019012772A1 WO 2019012772 A1 WO2019012772 A1 WO 2019012772A1 JP 2018015794 W JP2018015794 W JP 2018015794W WO 2019012772 A1 WO2019012772 A1 WO 2019012772A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- impedance
- slave station
- station
- transmission line
- slave
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images

Classifications
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L12/00—Data switching networks
- H04L12/28—Data switching networks characterised by path configuration, e.g. LAN [Local Area Networks] or WAN [Wide Area Networks]
- H04L12/42—Loop networks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R16/00—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for
- B60R16/02—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for electric constitutive elements
- B60R16/023—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for electric constitutive elements for transmission of signals between vehicle parts or subsystems
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
- H02J1/00—Circuit arrangements for DC mains or DC distribution networks
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04B—TRANSMISSION
- H04B5/00—Near-field transmission systems, e.g. inductive or capacitive transmission systems
- H04B5/40—Near-field transmission systems, e.g. inductive or capacitive transmission systems characterised by components specially adapted for near-field transmission
- H04B5/48—Transceivers
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L12/00—Data switching networks
- H04L12/28—Data switching networks characterised by path configuration, e.g. LAN [Local Area Networks] or WAN [Wide Area Networks]
- H04L12/42—Loop networks
- H04L12/422—Synchronisation for ring networks
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L12/00—Data switching networks
- H04L12/28—Data switching networks characterised by path configuration, e.g. LAN [Local Area Networks] or WAN [Wide Area Networks]
- H04L12/42—Loop networks
- H04L12/427—Loop networks with decentralised control
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L12/00—Data switching networks
- H04L12/28—Data switching networks characterised by path configuration, e.g. LAN [Local Area Networks] or WAN [Wide Area Networks]
- H04L12/42—Loop networks
- H04L12/437—Ring fault isolation or reconfiguration
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L25/00—Baseband systems
- H04L25/02—Details ; arrangements for supplying electrical power along data transmission lines
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L12/00—Data switching networks
- H04L12/28—Data switching networks characterised by path configuration, e.g. LAN [Local Area Networks] or WAN [Wide Area Networks]
- H04L12/42—Loop networks
- H04L2012/421—Interconnected ring systems
Definitions
- Patent Literatures 2 and 3 do not show means for detecting that the transmission path in the vicinity of the terminal block is disconnected, and show that such a terminal block can not be realized. In addition, even if a terminal block provided with means for detecting disconnection can be realized, such means are disposed on all the terminal blocks, resulting in a problem of high cost.
- the impedance when looking at the slave station 7_1 side from the connection position CN_1, that is, the input impedance of the slave station 7_1 is the impedance of the variable impedance element 5 and the input impedance of the slave station side transceiver 3 And the input impedance of the power supply 6 and the like.
- the input impedance of slave station 7_1 is controlled to a desired value by setting the impedance of impedance variable element 5 according to the impedance value received from master station 15. Be done. That is, the impedance of the slave station 7_1 is set based on an instruction from the master station 15.
- the unit impedance elements of the number designated by the digital signal are connected, for example, in series by the switch elements.
- the impedance value of the variable impedance element 5 can be set by the number of unit impedance elements connected in series.
- the master station 15 supplies the impedance value to the slave station via the ring transmission line 9, and the variable impedance element 5 of the slave station is set in accordance with the supplied impedance value, whereby the input impedance of the slave station can be increased. It is set.
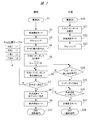
- FIG. 2 is a flow chart showing the operation of the communication device PLCM according to the first embodiment. Although various operations are performed in the communication device PLCM, only the operation at the time of setting the input impedance of the slave station is illustrated in FIG. In FIG. 2, the flow drawn on the left side is the flow related to the master station 15, and the flow drawn on the right side is the flow related to the slave station 7. The operation of setting the input impedance of the slave station will be described below with reference to FIGS. 1 and 2.
- the low-speed communication mode is set in the master station 15 in step S2 in step S2, and in the slave stations 7_1 to 7_3, the low-speed communication mode is set in step S22. It is set.
- both the master station side transceiver 11 and the slave station side transceiver 3 are set to transmit and receive data at a low data transfer rate.
- the master stations 15 recognize the slave stations 7_1 to 7_3 in steps S3 and S23.
- a broadcast to the slave station by the master station 15 is performed.
- the slave stations 7_1 to 7_3 transmit the identification information ID set in the ID holding circuit IDC to the master station 15 in the addressing in step S23.
- the master station 15 collects identification information IDs from the slave stations 7_1 to 7_3. As a result, the master station 15 acquires a list of the slave stations 7_1 to 7_3 connected to the ring transmission line 9.
- the parent station 15 uses the obtained connection position information of the slave stations 7_1 to 7_3 to set the impedance value to be set to the impedance variable element 5 of each of the slave stations 7_1 to 7_3 in step S5 by the impedance setting computing device 13. Calculate The “calculation of the slave station impedance Zi” executed in step S5 will be described later using FIG. 3 and will not be described here.
- connection position information of the slave station on the ring transmission line 9 can be obtained by using a communication apparatus according to the third embodiment described later. It is.
- step S25 Each of the slave stations 7_1 to 7_3 executes step S25 when receiving the impedance setting value.
- the received impedance setting value is supplied from the slave station transceiver 3 to the impedance control unit 2, and the impedance control unit 2 sets the value of the impedance variable element 5 to a value according to the impedance setting value.
- step S5 an operation is performed to obtain an impedance setting value for setting the input impedance of the slave station to a more appropriate value.
- the value of the variable impedance element 5 in the slave station is changed from the initial value to a value according to the impedance setting value obtained in step S5.
- the value set in impedance variable element 5 differs according to the connection position information of the slave station.
- the slave station (7_2) is connected to the connection position (for example, CN_2 in FIG. 1).
- an equivalent conductance element formed by slave station 7_2 (in other words, an equivalent impedance element having a value corresponding to the input impedance of the slave station) is connected between connection position CN_2 and ground voltage Vs.
- slave stations are connected to physical connection positions different from each other, and therefore equivalent conductance elements are connected to the respective connection positions. That is, T-shaped conductance elements are formed at each connection position.
- the slave stations with relatively high input impedances are connected in parallel between the ring transmission line 9 and the ground voltage Vs more than a predetermined number.
- the slave stations with low value input impedance are less than the predetermined number, and are connected in parallel between the ring transmission line 9 and the ground voltage Vs.
- the combined input impedance connected between ring transmission line 9 and ground voltage Vs, and in the sparse region, between ring transmission line 9 and ground voltage Vs It is possible to reduce the difference with the combined input impedance of the In other words, it is possible to make the line-to-line conductance close to constant in the dense area and the sparse area.
- step S5 of FIG. 2 an arithmetic expression for calculating the slave station impedance Zi is shown. Next, based on this formula, it demonstrates concretely. Of course, this arithmetic expression is an example and is not limited to this.
- the slave station 7_1 connected to the position (connection position CN_1) closest to the start point T_s of the ring transmission line 9 is taken as the first slave station. Thereafter, the slave station numbers are increased in the order of the slave stations connected to the position toward the end point T_e. That is, the slave station 7_2 connected to the position (CN_2) closer to the end point T_e than the slave station 7_1 is set as the second slave station, and the slave station 7_3 (connection position CN_3) is set as the third slave station.
- the first slave station 7_1 is sandwiched between the master station 15 and the second slave station 7_2.
- the distance between the start point T_s of the master station 15 and the connection position CN_1 of the first slave station 7_1 is L01. Therefore, the connection position information L1 of the first slave station 7_1 is the sum of the distance L01 and the distance L12h.
- the connection position information L3 of the third slave station 7_3 is the sum of the distance L30 and the distance L23h between the end point T_e of the master station 15 and the connection position CN_3 of the third slave station 7_3.
- connection position information Li of the slave station indicates a value according to the connection position of the slave station i.
- the connection position information Li can also be regarded as indicating the interval between the slave stations or the interval between the slave station and the master station (between the slave station and the master station). Furthermore, the connection position information Li can be considered to indicate the density (sparseness) of the slave stations connected in the ring transmission line 9.
- FIG. 4 is a diagram for explaining the communication apparatus according to the first embodiment.
- FIG. 4A is a schematic view schematically showing the ring type transmission line 9 when the ring type transmission line 9 is disconnected.
- FIG. 4B is a diagram showing the relationship between the length (L) of the transmission line and the absolute value of the reflection coefficient ⁇ , the horizontal axis indicates the length of the transmission line, and the vertical axis indicates the absolute value of the reflection coefficient Indicates
- FIG. 4C is a diagram showing the relationship between the length (L) of the transmission line and the convergence time (T) of the communication signal waveform, the horizontal axis indicates the length of the transmission line, and the vertical axis indicates the length The convergence time is shown.
- the impedance of this parallel sum is simplified and expressed, as shown in FIG. 4A, it becomes the termination resistance RT connected to the end of the transmission line 9DL, that is, the disconnection part of the transmission line.
- the impedance value Z of the termination resistor RT is expressed as (Lmax ⁇ Z0 / L).
- the convergence time T for convergence of the disturbance of the communication signal waveform due to impedance mismatch, which affects bit errors in communication is the reflection coefficient (absolute value
- It is proportional to the value ( L / ln
- the reflection coefficient becomes smaller, and the disturbance of the communication signal waveform due to the impedance mismatch is reduced. It is possible.
- the disconnection part is close to the master station 15, the disturbance of the communication signal waveform becomes large, but it is possible to relatively shorten the convergence time T in which the disturbance converges. As a result, in the ring transmission line 9, it is possible to reduce bit errors regardless of the position of the disconnected portion where the disconnection occurs.
- DC voltage is fed from both ends (start point T_s and end point T_e) of the ring transmission line 9.
- the DC power supply 10 provided in the master station 15 has its output impedance lowered to supply power to the ring transmission line 9. That is, the output impedance of the master station 15 when the master station 15 is viewed from the ring transmission line 9 is low.
- the termination resistance is connected to the ring transmission line 9
- the termination resistance is connected in a T-shape. That is, the termination resistance is connected in series between the ring transmission line 9 and the ground voltage Vs.
- the output impedance of the master station 15 is low, it is difficult to achieve perfect impedance matching between the master station 15 and the slave stations regardless of the value of the impedance of the termination resistance, and a signal due to impedance mismatch Degradation of the quality of the communication signal waveform due to the reflection of
- the parallel combined impedance of the input impedance of the plurality of slave stations connected to the ring transmission line 9 is The characteristic impedance Z0 of the ring transmission line 9 is set to be the same.
- the impedance variable element 5 sets the value of the input impedance of the slave station according to the connection position of the slave station so that the conductance of the unit length of the ring transmission line 9 becomes almost constant when the slave station is connected. It is done. As a result, even when disconnection occurs, the variable impedance element of the slave station is connected to the transmission line, and it is possible to connect the minimum terminal resistance. That is, when the disconnection occurs, it is possible to prevent the transmission path from being in the open end state.
- variable impedance element 5 an example of the value of the variable impedance element 5 will be described.
- the value of the variable impedance element 5 is set so that the initial value of the input impedance of the slave station becomes the same value as the characteristic impedance Z0 of the ring transmission line 9.
- the variable impedance element 5 has a characteristic impedance The same value as Z0, for example, 100 ⁇ to 120 ⁇ is set.
- the impedance variable element 5 is set to, for example, 400 ⁇ to 500 ⁇ by the impedance set value from the master station 15.
- the impedance setting values set for seven to eight slave stations differ according to the connection position of the slave station.
- the center point (start point T_s and end point T_e of the ring transmission line 9 is the farthest from the master station 15).
- the initial value of the variable impedance element 5 is preferably set to a half value of the characteristic impedance Z0.
- the parallel combined impedance of the input impedance of the slave station be set to a half value of the characteristic impedance Z0 by the impedance setting by the master station 15.
- FIG. 5 is a block diagram showing the configuration of the communication device PLCM according to the second embodiment.
- FIG. 5 is similar to FIG. 1 and thus mainly describes differences.
- the ring transmission line 9 is configured by an unbalanced line. That is, the ring type transmission path 9 is configured by the signal wiring and the grounding wiring.
- a ring type transmission path 92 is configured by parallel lines of twisted pairs. The start point T_s1 and the end point T_e1 of one of the parallel lines are connected to the parent station side transceiver 11, and the start point T_s2 and the end point T_e2 of the other line are connected to the DC power supply 10 of the parent station 15.
- One wire and the other wire are arranged to cross, for example, periodically, so as to twist.
- the slave station 7_1 is connected to one of the wires forming the ring type transmission path 92 and the other wire at the pair of connection positions CN_11 and CN_12.
- the variable impedance element 5 and the power supply 6 are connected between the pair of connection positions CN_11 and CN_12 via the T-shaped branch 8_1.
- the slave station side transceiver 3 is connected to the connection position CN_12 via the T-type branching unit 8_1.
- the remaining slave stations (7_2, 7_3, etc.) are similar to the slave station 7_1.
- the value of impedance variable element 5 in the slave station is set in accordance with the connection position.
- the communication apparatus PLCM Compared to the first embodiment, in the communication apparatus PLCM according to the second embodiment, since the parallel line of the twisted pair is used as the ring type transmission line 92, the radiation electromagnetic noise is reduced and the induction noise is reduced. It is possible to reduce the impact on communication.
- FIG. 6 is a block diagram showing the configuration of the communication device PLCM according to the third embodiment. Since FIG. 6 is similar to FIG. 1, the differences will mainly be described.
- the configuration of the master station 15 is different from that of the first embodiment.
- the configuration of the slave stations 7_1 to 7_3 is the same as that of the first embodiment, so the description will be omitted.
- the master station 15 includes the DC power supply device 10, the master station-side transceiver 11, and the control station 12.
- the master station 15 according to the third embodiment includes two current detection circuits 16 s and 16 _e, a disconnection detection unit 17, and a slave station position detection unit 18.
- the master station side transceiver 11 is connected to the two-way tracker TUR, and when transmitting data, supplies a communication signal waveform according to the data to be transmitted to the two-way tracker TUR. Further, when receiving data, the master station side transceiver 11 forms reception data based on the communication signal waveform in the two-way tracker TUR.
- a start point T_s and an end point T_e of the ring transmission line 9 are connected to the two-way track TUR.
- the current detection circuit 16_s is connected between the position T_s1 close to the start point T_s and the start point T_s.
- the current detection circuit 16_e is connected between the position T_e1 close to the end point T_e and the end point T_e.
- the DC voltage generated by the DC power supply device 10 is applied to the half-way TUR, transmitted to the position T_s1 of the ring transmission line 9 through the current detection circuit 16_s, and also transmitted through the current detection circuit 16_e, It is also transmitted to the position T_e1 of the ring transmission line 9.
- the DC voltage is supplied from both ends of the ring transmission line 9.
- the communication signal waveform supplied to the two-way tracker TUR is transmitted to the position T_s1 of the ring transmission line 9 via the current detection circuit 16_s, and the ring transmission line 9 via the current detection circuit 16_e. It is also transmitted to the position T_e1 of. Furthermore, communication signal waveforms at the position T_s1 and the position T_e1 of the ring transmission line 9 are transmitted to the two-way tracker TUR via the current detection circuits 16_s and 16_e. As a result, when no disconnection occurs, communication between the master station 15 and the slave station is performed at both ends of the ring transmission line 9.
- the current values measured by the current detection circuits 16_s and 16_e are supplied to the disconnection detection unit 17 and the slave station position detection unit 18, and detection of the disconnection and detection of the connection position of the slave station are performed.
- the current detection circuit 16_s or 16_e can not detect a clockwise communication current or a counterclockwise communication current, the ring-shaped transmission line 9 is broken. It determines that it has occurred.
- the slave station transmits data a communication current corresponding to the transmission data flows through the ring transmission line 9. If disconnection does not occur, the communication current in the clockwise direction and the communication current in the counterclockwise direction according to the communication current flow and are measured by the current detection circuits 16 s and 16 e.
- the communication current generated by the slave station 7_1 is the current detection circuit 16_s as the communication current around the right.
- the current detection circuit 16_e can not be observed as the communication current around the left.
- the disconnection detection unit 17 can determine whether or not a disconnection occurs.
- the communication device PLCM promptly issues an abnormality warning to the upper system (including the upper application layer), although not particularly limited.
- the slave station position detection unit 18 observes the communication current generated by the slave station and / or the operating current of the slave station as current values around right and left, thereby connecting the ring type transmission path 9 of the relevant slave station. Detect the position. If disconnection does not occur, the communication current and / or operating current of the slave station propagates through the ring transmission line 9 to reach the start point T_s and the end point T_e. At this time, the ratio of the value of the communication current and / or the operating current to the right and the value of the communication current and / or the operating current to the left is the transmission path length from the slave station to the master station 15 in the left. And the ratio of the transmission path length from the slave station to the master station 15 around the right. That is, the same as the ratio of the physical distance between the connection position to which the slave station is connected and the end point T_e and the physical distance between the connection position to which the slave station is connected and the start point T_s Become.
- the slave station position detection unit 18 measures current values around right and left by the current detection circuits 16_s and 16_e, extracts communication current generated by the slave station from the measured current, and generates a specific slave station. Extract only the components of the communication current to be Further, the slave station position detection unit 18 obtains the ratio of the current value around clockwise and counterclockwise with respect to the extracted communication current, and determines the ratio of the obtained current value as the total length (total length) of the ring type transmission line 9 Connection position information is calculated as a connection position of a specific slave station with reference to. For example, if the total length of the ring transmission line 9 is known in advance, it is possible to calculate the connection position (CN_1 to CN_3 in FIGS. 1 and 3) based on the ratio of the currents. As described with reference to FIG. 3, connection position information (L1 to L3) can be formed.
- connection position information of the slave station is not described.
- the connection position information L1 to L4 is removed from the slave station position table 14 shown in FIG.
- the connection position information calculated by the slave station position detection unit 18 is supplied to the slave station position table 14 and described in this table.
- the impedance setting calculation device 13 is not particularly limited, but when the disconnection detection unit 17 determines that disconnection does not occur, the connection position information described in the slave station position table 14 is used as shown in FIG. The operation described in step S5 of FIG.
- the value of the impedance variable element of the slave station is set according to the connection position of the slave station, and the input impedance of the slave station is set. Is possible.
- connection position information is calculated in the slave station position detection unit 18
- the present invention is not limited to this.
- the absolute distance of the transmission path length from the master station 15 to the specific slave station can not be acquired, the absolute distance is unnecessary in the arithmetic expression shown in step S5 of FIG. It is sufficient if the ratio to the overall length of the track 9 is known. Therefore, a ratio may be described as connection position information in the slave station position table 14.
- the impedance setting arithmetic unit 13 calculates the impedance of the slave station based on the ratio.
- the slave station position detector 18 extracts the communication current generated by the slave station from the current measured by the current detection circuits 16 s and 16 e, and extracts only the component of the communication current generated by the specific slave station. However, it is not limited to this. For example, only when the slave station detects the position, only the component of the position detection current emitted specifically may be extracted, or the operating current of the slave station may be extracted.
- the end of the ring transmission line 9 connected to the two-way track TUR is taken as the start point T_s and the end point T_e, but the positions T_s1 and T_e1 are taken as the start T_s and the end point T_e for the ring transmission line It is also good.
- the two current detection circuits 16_s and 16_e can be collectively regarded as current detectors.
- FIG. 7 is a block diagram showing the configuration of the communication device PLCM according to the fourth embodiment.
- FIG. 7 is similar to FIG. 1, so the differences will be mainly described.
- the master station 15 includes the DC power supply device 10, the master station side transceiver 11, and the control station 12.
- master station 15 further includes switches 19 and 20 and termination resistor 21.
- the start point T_s and the end point T_e of the ring transmission line 9 are connected via the switch 19.
- the end point T_e is connected to the master station side transceiver 11.
- the start point T_s is connected to one terminal of the terminating resistor 21 via the switch 20, and the other terminal of the terminating resistor 21 is connected to the ground voltage Vs.
- the master station 15 is provided with a control circuit by which the switches 19 and 20 are turned on or off. An example will be described later as to the timing at which the switches 19 and 20 are turned on or off.
- the master station 15 and each slave station are temporarily shifted to the low speed communication mode.
- the transition to the low speed communication mode can be made unnecessary.
- step S1 power on
- the control circuit in the master station 15 turns off the switch 19 and turns on the switch 20.
- the switch 19 is turned off, the start point T_s of the ring transmission line 9 is electrically separated from the master station side transceiver 11.
- the ring transmission line 9 is connected to the master station 15 as a line transmission line.
- the switch 20 is turned on, the start point T_s of the line type ring transmission line 9 is connected to the termination resistor 21 via the switch 20.
- the input impedance of the slave station 7_1 immediately after power on is set to a high impedance state sufficiently large as compared with the characteristic impedance Z0 of the ring transmission line 9. This is set, for example, in step S21 of FIG.
- the termination resistor 21 is connected only to the start point of the line type ring transmission line 9, and a transmission line having an ideal transmission characteristic as communication between the master station 15 and the slave station is configured. be able to. Since the ring transmission line 9 of the line type has ideal transmission characteristics, it is possible to reduce the disturbance of the communication signal waveform due to a reflected wave or the like. As a result, it is possible to operate the master station 15 and all the slave stations in the high speed communication mode immediately after the power is turned on, without shifting to the low speed communication mode (steps S2 and S22). That is, even without providing the low speed communication mode as the communication mode, communication between the master station 15 and each slave station can be performed in the high speed communication mode before setting the input impedance of the slave station. In addition, since the shift to the low speed communication mode is unnecessary, steps S8, S9, S26 and S27 shown in FIG. 2 are also unnecessary.
- the control circuit of the master station 15 After setting the input impedance of the slave station in the high speed communication mode, the control circuit of the master station 15 turns on the switch 19 and turns off the switch 20. As a result, the transmission line start point T_s is also connected to the master station side transceiver 11, and a ring type transmission line having resistance to disconnection is configured.
- the master station and the slave station can operate in the high-speed communication mode, and therefore, setting of communication device PCLM is performed at high speed. It becomes possible. It goes without saying that the start point T_s may be connected to the master station side transceiver 11 and the end point T_e may be connected to the termination resistor 21 via the switch 20.
- the manufacturing cost can be reduced and the fuel consumption can be improved while maintaining the reliability.
- the present invention is not limited to the above-mentioned embodiment, and can be variously changed in the range which does not deviate from the gist. Needless to say.
- Reference Signs List 1 sensor actuator 2 impedance control unit 3 slave station side transceiver 4 controller 5 impedance variable element 6 power supply device 7_1 to 7_3 slave station 8_1 to 8_3 T-type branch unit 9 ring type transmission line 10 DC power supply device 11 master station side transceiver 12 control Station 13 impedance setting arithmetic unit 14 slave station position table 15 master station CN_1 to CN_3 connection position IDC ID holding circuit PLCM communication device T_s start point T_e end point
Landscapes
- Engineering & Computer Science (AREA)
- Computer Networks & Wireless Communication (AREA)
- Signal Processing (AREA)
- Power Engineering (AREA)
- Mechanical Engineering (AREA)
- Cable Transmission Systems, Equalization Of Radio And Reduction Of Echo (AREA)
- Direct Current Feeding And Distribution (AREA)
- Near-Field Transmission Systems (AREA)
- Dc Digital Transmission (AREA)
Abstract
通信装置PLCMは、親局15と、親局に、始点T_sおよび終点T_eが接続されたリング型伝送路9と、リング型伝送路に、並列に接続された複数の子局7_1~7_3を備え、親局は、リング型伝送路の始点および終点の両方から信号の送信および電力給電を行う。複数の子局のそれぞれは、リング型伝送路に並列に接続されたインピーダンス可変素子5を備え、インピーダンス可変素子は、子局の接続位置CN_1~CN_3に従って値が設定される。
Description
本発明は、マルチドロップ型バスによる通信装置に関し、特にバスの断線に対処可能なリング型バス(伝送路)を備えた通信装置およびそれを備えた自動車に関する。
近年、自動車では、電子制御装置(ECU:Electronic Control Unit)による車両制御の高精度化と高機能化に伴って、車両の周辺情報を含む種々の車両情報の取得と車両各部の制御のために数多くのセンサやアクチュエータが搭載されるようになっている。これに伴い、センサおよび/またはアクチュエータ(以下、センサアクチュエータとも称する)とECUとを電気的に接続する配線の本数が著しく増加している。配線本数が増加すると、自動車の製造コストが増加し、さらに車重増加に繋がり、燃費が悪化すると言う問題が生じるため、配線の統廃合によって、配線本数の削減が求められている。
そこで、センサアクチュエータに通信回路を設け、動作用の直流電圧の給電と、制御用の通信を一対の配線で纏める1対Nのマルチドロップ型シリアルバス通信が、DSI3、DSI5等の通信規格で定められている。この場合、センサアクチュエータと、それに設けられた通信回路によって子局が構成され、複数(N個)の子局が、マルチドロップ型シリアルバスに接続される。このバスに接続された親局(1個)と、子局の通信回路との間で制御用の通信が行われる。また、このバスによって、子局に給電が行われる。
一対の配線のうちの一本の配線は例えば接地電圧を供給する配線であるため、上記したような構成では、複数の子局に対して配線を一本化することが可能となり、上記した問題の低減を図ることが可能になるとともに、配線に要するコストの低減も図れる。しかしながら、配線を1本に低減することにより、1本の配線の重要性が増すことになり、配線の断線故障に対してリスクが高くなってしまうと言う問題が新たに発生する。特に、自動車のような車両の制御の場合、人命に関わることであり、高い信頼性が求められる。このような高い信頼性が要求される用途に、上記したようなバス通信を適用するためには、配線の断線故障への対応が必要であり、例えば配線を単純に2本にして二重化することが考えられる。二重化すると配線本数が増加することになるため、より配線本数を減らして、低コスト化を図る技術として、マルチドロップ型シリアルバスを、リング状にして親局に接続する構成が特許文献1~3に記載されている。
特許文献1は、その図1を参照して述べると、親局(1)と複数の子局(24~27)間がループ型伝送路(28)で配線されている。通常時、親局(1)は、回線切替リレー接点(11)または(12)によって、ループ型伝送路(28)の片側からのみ送受信を行う。これにより、一般的なライン型のバスとして通信動作が行われる。ループ型伝送路(28)に断線が発生すると、断線箇所以遠の子局との間の通信の応答が途絶えるので、断線が発生していると親局(1)が判断する。断線が発生している期間では、親局(1)は、回線切替リレー接点(11)および(12)の両方を用いて、ループ型伝送路(28)の両側から送受信を行う。これにより、ループ型伝送路に1箇所断線が発生していても、通信を復旧可能としている。また、ターミネータ接続リレー接点を介してターミネータ(15、16、22)がループ伝送路に接続されている。
特許文献1では、通常時および断線が発生している期間に、ターミネータ(終端抵抗)をループ伝送路に接続することを記載しているが、断線発生時、ターミネータはループ伝送路から切り離されてしまう。そのため、断線発生時、ループ伝送路にターミネータが存在しない開放端状態となってしまう。ターミネータが存在しない開放端状態であると、信号は断線箇所で反射し、信号波形が大きく乱れ、劣化するため、断線発生と同時に通信が不能になると言う問題が危惧される。
また、断線発生から断線を検知し、復旧するまでに時間が掛かる。この特許文献1では示されていないが、ループ伝送路に直流電圧を重畳して、子局へ給電を行うような電力線通信へ応用する場合、子局へ給電が行われていない時間が発生することになり、電力線通信への応用は困難であると言う問題もある。
特許文献2および3は、特許文献1と同様に、通常時はライン型トポロジーのバスとして通信動作が行われる。特許文献2および3は、電力線通信に対応しており、伝送路端の電圧の低下を検知することで、断線を判断し、断線発生時には、伝送路の両端から給電が行われる。断線発生時に終端抵抗が存在しないために生じる信号波形の劣化に関する問題については、伝送路を子局へT字分岐する端子台が、近傍の断線を検知した場合には端子台が終端抵抗を新たに挿入することで解決し、断線時も終端抵抗を確保し通信を可能にする旨が記載されている。
しかしながら、特許文献2および3には、端子台が近傍の伝送路が断線したことを検知する手段が提示されておらず、そのような端子台が実現可能であることが示されていない。また、例え断線を検知する手段を備えた端子台が実現可能であっても、全ての端子台にそのような手段を配備することになるため、コストが高くなると言う問題が生じる。
本発明の目的は、断線が発生しても信号波形の乱れを抑制し、子局との通信および子局への電力給電を継続することが可能な通信装置を提供することにある。
本発明の前記ならびにそのほかの目的と新規な特徴は、本明細書の記述および添付図面から明らかになるであろう。
本願において開示される発明のうち、代表的なものの概要を簡単に説明すれば、次のとおりである。
一実施の形態に係わる通信装置は、親局と、親局に始点および終点が接続されたリング型伝送路と、リング型伝送路に並列に接続された複数の子局を備える。ここで、親局は、リング型伝送路の始点および終点の両方から信号の送信および電力給電を行い、複数の子局のそれぞれは、インピーダンス可変素子を備え、インピーダンス可変素子は、リング型伝送路に並列に接続されている。
一実施の形態に係わる通信装置においては、リング型伝送路における接続部から子局を見たときの子局の入力インピーダンスが、インピーダンス可変素子によって可変にされる。親局は、リング型伝送路における接続部の物理的な接続位置に従って、インピーダンス可変素子に設定するインピーダンス値を算出し、子局におけるインピーダンス可変素子に設定し、子局の入力インピーダンスを定める。
本願において開示される発明のうち、代表的なものによって得られる効果を簡単に説明すれば、以下のとおりである。
断線が発生しても信号波形の劣化を抑制し、子局との通信および子局への電力給電を継続することが可能な通信装置を提供することができる。
リング型伝送路の始点および終点の両方から、電力給電が行われるため、断線が発生しても、継続して電力給電が行われる。また、子局はリング型伝送路に接続されたインピーダンス可変素子を備えているため、断線が発生しても、伝送路にはインピーダンスが接続されていることになり、伝送路が開放端状態となるのを防ぐことが可能であり、信号波形の劣化を抑制することが可能である。
また、インピーダンス可変素子に設定されるインピーダンス値は、子局の接続位置に従って定められるため、信号波形の劣化を抑制するのに適切な値を設定することが可能となる。
以下、本発明の実施の形態を図面に基づいて詳細に説明する。なお、実施の形態を説明するための全図において、同一部分には原則として同一の符号を付し、その繰り返しの説明は、原則として省略する。
以下では、自動車に搭載される通信装置を一例として説明する。自動車には、複数のセンサアクチュエータが装備される。あとで詳しく説明するが、通信装置は、親局と複数の子局を備えている。複数の子局は、センサアクチュエータを制御する制御装置を備えており、親局からの指示に従って子局内の制御装置が、センサアクチュエータを制御する。この制御によって、例えばセンサは自動車の車両情報を取得する。取得した車両情報は、子局から親局に送信され、親局によって処理される。また、制御によって、アクチュエータは親局からの指示に従った動作を実行する。
実施の形態では、自動車に搭載されている通信装置を例にして説明するが、これに限定されるものではない。通信装置を搭載するものは、例えば船舶であっても電車等であってもよい。
(実施の形態1)
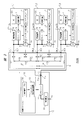
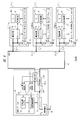
図1は、実施の形態1に関わる通信装置の構成を示すブロック図である。図1において、PLCMは、自動車に搭載された通信装置を示している。通信装置PLCMは、1個の親局15と、一対の電線(配線)により構成されたリング型伝送路(リング型有線伝送路)9と、複数(N個)の子局7を備えている。親局15と複数の子局7は、リング型伝送路9に対して、互いに並列的に接続されている。同図には、N個の子局7のうち、3個の子局7_1~7_3が、代表として示されている。
図1は、実施の形態1に関わる通信装置の構成を示すブロック図である。図1において、PLCMは、自動車に搭載された通信装置を示している。通信装置PLCMは、1個の親局15と、一対の電線(配線)により構成されたリング型伝送路(リング型有線伝送路)9と、複数(N個)の子局7を備えている。親局15と複数の子局7は、リング型伝送路9に対して、互いに並列的に接続されている。同図には、N個の子局7のうち、3個の子局7_1~7_3が、代表として示されている。
リング型伝送路9は、始点T_sと終点T_eとを備えており、始点T_sと終点T_eとの間を一対の電線が延在している。この実施の形態1においては、一対の電線は、信号を伝達する信号用電線と、接地電圧Vsを伝達する接地用電線によって構成されている。この実施の形態1においては、特に制限されないが、接地用電線として、自動車のシャーシが用いられている。そのため、図1に示しているリング型伝送路9を構成している電線は、信号用電線を示していることになる。信号用電線は、始点T_sと終点T_eとの間で延在し、始点T_sと終点T_eとの間を電気的に接続している。始点T_sおよび終点T_eは、信号用電線が備える一対の端部とも見なすことができる。始点T_sと終点T_eは互いに接続され、信号用電線がリング状になっている。
複数の子局7は、短いT型分岐部8を経て、リング型伝送路(信号用電線)9における接続位置CNに接続されている。子局7_1を例にして述べると、子局7_1は短いT型分岐部8_1を経て、リング型伝送路9における接続位置CN_1に接続されている。同様にして、残りの子局(例えば7_2、7_3)も、対応する短いT型分岐部(8_2、8_3)を経て、対応する接続位置(CN_2、CN3)に接続されている。
リング型伝送路9の始点T_sおよび終点T_eは、親局15に接続されている。あとで説明するが、リング型伝送路9を用いて、親局15とN個の子局7との間で信号(データ)の送受信が行われる。これにより、1(親局)対N(子局)の通信装置PLCMが構成されている。
<親局の構成>
親局15は、直流電源装置(図では直流電源と記載)10と、親局側トランシーバ(図ではトランシーバと記載)11と、制御ステーション12を備えている。直流電源装置10は、接地電圧Vsを基準として直流電圧を形成し、リング型伝送路9の始点T_sおよび終点T_eに印加する。これにより、親局15から、リング型伝送路9の始点T_sおよび終点T_eに、子局7_1~7_3を動作させるための電力が給電されることになる。図1では、親局側トランシーバ11を介して直流電源装置10が始点T_sおよび終点T_eに接続されているように描かれているが、親局側トランシーバ11を介さずに、直流電源装置10が始点T_sおよび終点T_eに接続されるようにしてもよい。
親局15は、直流電源装置(図では直流電源と記載)10と、親局側トランシーバ(図ではトランシーバと記載)11と、制御ステーション12を備えている。直流電源装置10は、接地電圧Vsを基準として直流電圧を形成し、リング型伝送路9の始点T_sおよび終点T_eに印加する。これにより、親局15から、リング型伝送路9の始点T_sおよび終点T_eに、子局7_1~7_3を動作させるための電力が給電されることになる。図1では、親局側トランシーバ11を介して直流電源装置10が始点T_sおよび終点T_eに接続されているように描かれているが、親局側トランシーバ11を介さずに、直流電源装置10が始点T_sおよび終点T_eに接続されるようにしてもよい。
親局側トランシーバ11は、電流/電圧の信号波形を変復調して、子局との間でデータの送受信を行う。図示しない上位システムからのデータを子局へ送信する場合、親局側トランシーバ11は、送信すべきデータを変調し、変調された電流/電圧の信号波形を、リング型伝送路9の始点T_sおよび終点T_eの両方に供給する。子局からのデータを受信する場合、親局側トランシーバ11は、リング型伝送路9の始点T_sおよび終点T_eにおける電流/電圧の信号波形を復調し、復調によって得られたデータを上位システムへ供給する。
制御ステーション12は、子局7_1~7_3を制御するユニットである。この制御ステーション12は、リング型伝送路9上における子局7_1~7_3の物理的な接続位置CN_1~CN_3に係わる接続位置情報が記述された子局位置テーブル14と、子局位置テーブル14に記述された接続位置情報に基づいて、子局7_1~7_3に設定すべきインピーダンス値を演算により算出するインピーダンス設定演算装置13を備えている。この制御ステーション12により算出されたインピーダンス値は、親局側トランシーバ11に供給される。親局側トランシーバ11は、上位システムからデータが供給された場合と同様に、供給されたインピーダンス値を送信すべきデータとして変調し、変調された電流/電圧の信号波形を、リング型伝送路9の始点T_sおよび終点T_eの両方に供給する。
<子局の構成>
子局7_1~7_3は、互いに同じ構成を有しているので、子局7_1を例にして説明する。子局7_1は、インピーダンス制御部2、子局側トランシーバ3、制御装置4、インピーダンス可変素子5、電源装置6およびID保持回路IDCを備えている。実施の形態1では、特に制限されないが、子局7_1が、さらにセンサアクチュエータ1を備えている。子局7_1の制御対象であるセンサアクチュエータ1は自動車に装備されているため、子局7_1内ではなく、子局7_1の外部に配置されていると理解してもよい。
子局7_1~7_3は、互いに同じ構成を有しているので、子局7_1を例にして説明する。子局7_1は、インピーダンス制御部2、子局側トランシーバ3、制御装置4、インピーダンス可変素子5、電源装置6およびID保持回路IDCを備えている。実施の形態1では、特に制限されないが、子局7_1が、さらにセンサアクチュエータ1を備えている。子局7_1の制御対象であるセンサアクチュエータ1は自動車に装備されているため、子局7_1内ではなく、子局7_1の外部に配置されていると理解してもよい。
子局7_1においては、子局側トランシーバ3、インピーダンス可変素子5および電源装置6が、短いT型分岐部8_1を介して、リング型伝送路9の接続位置CN_1に接続されている。ここで、電源装置6とインピーダンス可変素子5は、接地電圧VsとT型分岐部8_1との間で、並列的に接続されている。電源装置6には、T型分岐部8_1を介して、リング型伝送路9から直流電圧が給電され、電源装置6は、直流電圧から、この電源装置6を備えた子局7_1を動作させるのに必要な直流の電源電圧を形成する。
子局側トランシーバ3は、親局側トランシーバ11と同様に、電流/電圧の信号波形を変復調して、親局との間でデータの送受信を行う。親局15へデータを送信する場合、子局側トランシーバ3は、送信すべきデータを変調し、変調された電流/電圧の信号波形を、T型分岐部8_1を介してリング型伝送路9の接続位置CN_1に供給する。一方、親局15からデータを受信する場合、子局側トランシーバ3は、T型分岐部8_1を介して、リング型伝送路9の接続位置CN_1における電流/電圧の信号波形を復調し、復調によって得られたデータを、受信データとする。
制御装置4は、子局側トランシーバ3とセンサアクチュエータ1に接続されている。制御装置4は、子局側トランシーバ3が受信した受信データを受け、受信データに従ってセンサアクチュエータ1を制御する。これにより、センサアクチュエータ1は、親局15からの指示(指令)に従って動作することになる。また、センサアクチュエータ1からの信号、例えばセンサからのデータは、制御装置4が子局側トランシーバ3へ供給する。子局側トランシーバ3は、この供給されたデータを、上記したように変調して、親局15へ送信する。
インピーダンス制御部2は、子局側トランシーバ3とインピーダンス可変素子5に接続されている。子局側トランシーバ3は、リング型伝送路9およびT型分岐部8_1を介して、親局15からインピーダンス値を受信した場合、受信したインピーダンス値をインピーダンス制御部2に供給する。インピーダンス制御部2は、供給されたインピーダンス値に基づいて、インピーダンス可変素子5のインピーダンス値を制御し、供給されたインピーダンス値に従った値に設定する。
接続位置CN_1から子局7_1側を見たときのインピーダンス、すなわち子局7_1の入力インピーダンス(以下、単に子局のインピーダンスとも称する)は、インピーダンス可変素子5のインピーダンス、子局側トランシーバ3の入力インピーダンスおよび電源装置6の入力インピーダンス等の合成により定まる。この実施の形態1に関わる子局7_1においては、親局15から受信したインピーダンス値に従って、インピーダンス可変素子5のインピーダンスを設定することにより、子局7_1の入力インピーダンスが所望の値となるように制御される。すなわち、子局7_1のインピーダンスは、親局15からの指示に基づいて設定されることになる。
上記したように、インピーダンス可変素子5と電源装置6は並列的に接続されているため、子局7_1の入力インピーダンスの可変範囲を広くするためには、電源装置6の入力インピーダンスが高くなるようにすることが望ましい。電源装置6の入力インピーダンスを高くするためには、その入力部を低域通過フィルタまたは電流源等で構成し、送受信されるデータの信号波形の周波数帯において、接続位置CN_1から電源装置6の入力部を見たときの入力インピーダンス(電源装置6の入力インピーダンス)が高インピーダンスとなるようにする。すなわち、信号波形の周波数帯において、高入力インピーダンスとなるようにすることが望ましい。
上記したように、センサアクチュエータ1は子局7_1の外部に配置されていてもよい。さらに、子局7_1は、制御対象のセンサアクチュエータ1に直接的に接続されていなくてもよい。例えば、子局7_1は、センサアクチュエータ1に直接的に接続されずに、図示しない機器との間でデータの送受信を行う中継機であってもよい。
インピーダンス可変素子5は、親局15からのインピーダンス値に従って、そのインピーダンスを正確に設定することが可能な構成とすることが望ましい。この実施の形態1において、インピーダンス可変素子5は、特に制限されないが、所定の単位インピーダンスを有する複数の単位インピーダンス素子と複数のスイッチ素子を備えたアレイにより構成されている。親局15からのインピーダンス値は、特に制限されないが、インピーダンス制御部2において、デジタル信号に変換される。変換により得られたデジタル信号によってスイッチ素子のオン/オフが制御される。スイッチ素子のオン/オフによって、複数の単位インピーダンス素子が直列的および/または並列的に接続される。デジタル信号によって指定された個数の単位インピーダンス素子が、スイッチ素子により例えば直列的に接続される。これにより、直列接続した単位インピーダンス素子の個数により、インピーダンス可変素子5のインピーダンス値を設定することが可能である。インピーダンス可変素子5をアレイ方式で構成する例を述べたが、勿論これに限定されるものではない。
実施の形態1においては、インピーダンス可変素子5に設定されるインピーダンス値は、リング型伝送路9の特性インピーダンス(Z0)をスケールしたものとされる。すなわち、特性インピーダンス(Z0)を基準値として、インピーダンス可変素子5のインピーダンス値は、基準値との比に従って設定される。例えば、特性インピーダンスの値を1とし、1を含む整数倍あるいは整数分の1が、インピーダンス可変素子5のインピーダンスとして設定される。
そのため、インピーダンス可変素子5に含まれる複数の単位インピーダンス素子の単位インピーダンスは、特に制限されないが、特性インピーダンス(Z0)と同じ値が用いられる。すなわち、複数の単位インピーダンス素子としては、特性インピーダンス(Z0)と同じ値の抵抗素子が用いられる。スイッチ素子によって、抵抗素子間を直列接続または並列接続することにより、特性インピーダンスを基準とした比で、インピーダンス可変素子5のインピーダンス値を定めることが可能となる。
この実施の形態1においては、あとで図2等を用いて説明するが、インピーダンス可変素子5のインピーダンス値は、子局7_1の接続位置に従って変更される。変更される前のインピーダンス可変素子5のインピーダンス初期値(初期の規定値)は、リング型伝送路9の特性インピーダンスとの比が、1となるように設定される。すなわち、インピーダンス可変素子5のインピーダンス初期値は、リング型伝送路9の特性インピーダンス(Z0)と同じ値となる。これにより、子局7_1の入力インピーダンスは、リング型伝送路9の特性インピーダンスと同じ値になるものとする。
リング型伝送路9には、親局15から給電が行われるため、リング型伝送路9には給電された直流電圧が重畳されていることになる。インピーダンス可変素子5を介して、リング型伝送路9と接地電圧Vsとの間で電流が流れることにより、消費電力が増加することが考えられる。無用な電力消費を低減するために、インピーダンス可変素子5に直流カット用の容量素子を直列的に接続することが望ましい。
ID保持回路IDCは、子局7_1を特定する識別情報IDが設定された保持回路である。ID保持回路IDCに設定される識別情報IDは、子局毎に異なっている。親局15は、子局7_1に対してデータを送信する場合、例えば親局15は、子局7_1の識別情報IDを、送信データに付加して、リング型伝送路9に送信する。子局7_1は、リング型伝送路9における送信データに付加されている識別情報IDを判定して、自局を特定する識別情報IDの場合、送信データを受信し、自局を特定する識別情報IDでない場合には、送信データを無視する。また、子局7_1が、データをリング型伝送路9へ送信する場合には、ID保持回路IDCに設定されている識別情報IDを、送信するデータに付加して、リング型伝送路9へ送信する。親局15は、リング型伝送路9における送信データの識別情報IDから、送信データが子局7_1から送信されたものであることを把握する。
子局7_1を例にして説明したが、残りの子局(7_2、7_3等)も、子局7_1と同様である。
<子局の入力インピーダンス設定の動作>
次に、子局7_1~7_3の入力インピーダンスを設定する動作を説明する。親局15が、リング型伝送路9を介して、子局にインピーダンス値を供給し、子局のインピーダンス可変素子5が、供給されたインピーダンス値に従って設定されることにより、子局の入力インピーダンスが設定される。
次に、子局7_1~7_3の入力インピーダンスを設定する動作を説明する。親局15が、リング型伝送路9を介して、子局にインピーダンス値を供給し、子局のインピーダンス可変素子5が、供給されたインピーダンス値に従って設定されることにより、子局の入力インピーダンスが設定される。
図2は、実施の形態1に係わる通信装置PLCMの動作を示すフロー図である。通信装置PLCMにおいては、種々の動作が行われるが、同図には、子局の入力インピーダンスを設定する際の動作のみが描かれている。図2において、左側に描いてあるフローは親局15に係わるフローであり、右側に描いてあるフローは子局7に係わるフローである。以下、図1および図2を参照して、子局の入力インピーダンスを設定する動作を説明する。
通信装置PLCMにおいて、親局15の電源が、ステップS1でオン(ON)状態となる。親局15の電源がオン状態になると、親局15における直流電源装置10が直流電圧を形成し、直流電源装置10がリング型伝送路9に接続される。これにより、直流電源装置10によって形成された直流電圧が、リング型伝送路9の始点T_sおよび終点T_eの両方に給電されることになる。リング型伝送路9に給電された直流電圧は、子局7_1~7_3のそれぞれの電源装置6に供給される。電源装置6は、子局を動作させる直流電圧を形成し、子局7_1~7_3のそれぞれが、ステップS20で電源オンとなり、起動する。
起動後、子局7_1~7_3のそれぞれにおいては、インピーダンス制御部2が、ステップS21において、インピーダンス可変素子5の値を初期値に設定する。上記したように、インピーダンス可変素子5の初期値は、リング型伝送路9の特性インピーダンス(Z0)と同じ値である。このように、インピーダンス可変素子5の値を設定することにより、子局7_1~7_3の入力インピーダンスを設定(入力インピーダンスを固定)することが可能となる。すなわち、終端抵抗(ターミネータ)が接続されずに、リング型伝送路9が開放端状態となることを防ぐことが可能となる。この場合、親局15と子局7_1~7_3間のデータ転送を、高速で実行すると、インピーダンスの不整合により生じる反射波で、通信信号波形が大きく乱れる可能性はある。この実施の形態1においては、子局7_1~7_3の入力インピーダンスがより適切な値に設定されるまでは、一時的に、親局15と子局7_1~7_3間のデータ送受信は低速で実行される。親局と子局間のデータ転送を低速(低データ転送レート)で実行することにより、反射波による通信信号波形の乱れによる影響を低減することが可能となる。その結果として、低速ではあるが、親局15と子局7_1~7_3間のデータ送受信(通信)を確実に担保することが可能となる。
親局15と子局7_1~7_3間の通信を低速にするために、親局15では、ステップS2において、低速通信モードが設定され、子局7_1~7_3では、ステップS22において、低速通信モードが設定されている。低速通信モードが設定されることにより、親局側トランシーバ11および子局側トランシーバ3の両方が、低いデータ転送レートでデータの送信および受信を行うように設定される。
次に、親局15によって子局7_1~7_3の認識が、ステップS3およびS23において行われる。ステップS3におけるアドレッシングにおいて、親局15による子局への一斉同報(ブロードキャスト)が行われる。これに応じて、子局7_1~7_3は、ステップS23におけるアドレッシングで、ID保持回路IDCに設定されている識別情報IDを、親局15へ送信する。親局15は、ステップS3において、子局7_1~7_3からの識別情報IDを収集する。これにより、親局15は、リング型伝送路9に接続されている子局7_1~7_3の一覧を取得する。
親局15は、子局7_1~7_3の一覧を取得すると、子局位置テーブル14をアクセスする。図2には、子局位置テーブル14の一例が示されている。この実施の形態1においては、子局位置テーブル14に、子局とその子局の接続位置情報が予め記述されている。図2に示した子局位置テーブル14では、子局1~4とそれぞれの接続位置情報L1~L4が記述されている。ここで、子局1~4は、識別情報IDによって表されている。また、接続位置情報は、リング型伝送路9において、子局が接続されている物理的な接続位置に関わる情報である。親局15は、取得した識別情報IDに対応する子局を、子局位置テーブル14から検索し、見つけた子局に対応する接続位置情報を取得する。これにより、親局15は、リング型伝送路9に接続されていると認識した子局7_1~7_3のそれぞれについて、リング型伝送路9において物理的に接続されている接続位置に関わる接続位置情報を取得する(ステップS4:子局位置の読み出し)。
親局15は、取得した子局7_1~7_3の接続位置情報を用いて、子局7_1~7_3のそれぞれのインピーダンス可変素子5に設定すべきインピーダンス値を、ステップS5において、インピーダンス設定演算装置13により演算する。ステップS5において実行される「子局インピーダンスZiの演算」については、あとで図3を用いて説明するので、ここでは説明しない。
この実施の形態1では、通信装置PLCMの上位システム(上位のアプリケーション層を含む)において、リング型伝送路9に接続されている子局と、子局の個数およびそれぞれの接続位置情報が把握されており、これらの情報がコンフィグレーション値として、子局位置テーブル14に与えられ、子局位置テーブル14に記述されている場合を説明した。子局の接続位置等が不明な場合には、あとで説明する実施の形態3に係わるような通信装置を用いることにより、リング型伝送路9における子局の接続位置情報を取得することが可能である。
親局15は、ステップS5で各子局に対するインピーダンス値を演算したあと、演算により求めたインピーダンス値を、ステップS6において、子局へのインピーダンス設定値として送信する。すなわち、ステップS6において、親局15は、子局の接続位置に従ったインピーダンス値を送信する。その後、ステップS7において、親局15は、ステップS3のアドレッシングで取得した子局一覧で示されている全ての子局に対して、インピーダンス設定値の送信が完了したかを判定する。完了していない場合(N)には、完了するまで、ステップS6を繰り返し実行する。
全ての子局に対してインピーダンス設定値の送信が完了すると、親局15は、ステップS8を実行する。ステップS8で、親局15は、親局側トランシーバ11を用いて、全子局に対し、低速通信モードの終了を通知する終了コマンド(低速通信モード終了コマンド)を送信する。その後、親局15は、ステップS9において、高速通信モードに移行する。ステップS9では、例えば親局側トランシーバ11が、高速のデータ転送レートに設定される。親局15は、ステップS10で、子局の入力インピーダンス設定の動作を終了(END)し、子局との間で通常の通信(通常通信)を開始する。なお、通常通信では、高速通信モードで親局15と子局間のデータ送受信が行われる。
一方、子局は、ステップS23を実行したあと、ステップS24を実行する。ステップS24では、親局15から、インピーダンス設定値を受信したか否かの判定が行われる。親局15は、ステップS6およびS7を実行することにより、例えば子局7_1、7_2,7_3の順で、インピーダンス設定値を送信する。この場合、子局7_3は、親局15から、子局7_3に対してインピーダンス設定値が送信され、子局7_3がそれを受信するまで、ステップS24を繰り返すことになる。
子局7_1~7_3のそれぞれは、インピーダンス設定値を受信すると、ステップS25を実行する。ステップS25においては、子局側トランシーバ3からインピーダンス制御部2に受信したインピーダンス設定値が供給され、インピーダンス制御部2が、インピーダンス可変素子5の値を、インピーダンス設定値に従った値に設定する。
インピーダンス可変素子5に対して、受信したインピーダンス設定値の設定が終了した子局は、ステップS26を実行する。ステップS26では、親局15から低速通信モード終了コマンドを受信したか否かの判定が実行される。低速通信モード終了コマンドを受信するまで、ステップS26を子局は実行し、受信すると、ステップS27を実行する。ステップS27で、子局は低速通信モードから高速通信モードへ移行する。例えば、子局側トランシーバ3が、高速のデータ転送レートで送受信を行うように設定される。高速通信モードへ移行したあとのステップS28において、子局は、入力インピーダンス設定の動作を終了(END)し、親局15との間で通常の通信(通常通信)を開始する。
<子局インピーダンスZiの演算>
ステップS5において、子局の入力インピーダンスをより適切な値にするためのインピーダンス設定値を求める演算が実行される。先に説明したように、子局におけるインピーダンス可変素子5の値が、初期値から、ステップS5で求められたインピーダンス設定値に従った値に変更される。この実施の形態1においては、子局の接続位置情報に従って、インピーダンス可変素子5に設定される値が異なる。
ステップS5において、子局の入力インピーダンスをより適切な値にするためのインピーダンス設定値を求める演算が実行される。先に説明したように、子局におけるインピーダンス可変素子5の値が、初期値から、ステップS5で求められたインピーダンス設定値に従った値に変更される。この実施の形態1においては、子局の接続位置情報に従って、インピーダンス可変素子5に設定される値が異なる。
リング型伝送路9においては、接続位置(例えば、図1のCN_2)に子局(7_2)が接続される。この場合、接続位置CN_2と接地電圧Vsとの間に、子局7_2によって形成された等価的なコンダクタンス素子(言い換えると、子局の入力インピーダンスに相当する値の等価的なインピーダンス素子)が接続されていると見なすことができる。この等価的なコンダクタンス素子によって、リング型伝送路9と接地電圧Vsとの間に、線路間(信号用電線と接地用電線間)コンダクタンスが生じることになる。リング型伝送路9には、互いに異なる物理的な接続位置に子局が接続されることになるため、それぞれの接続位置に等価的なコンダクタンス素子が接続されることになる。すなわち、それぞれの接続位置でT字型コンダクタンス素子が形成されていることになる。
この実施の形態1においては、複数の子局が接続されたリング型伝送路9において、線路間コンダクタンスが平均的に一定となるように、インピーダンス可変素子により子局の入力インピーダンスが設定される。すなわち、リング型伝送路9において、子局が接続されている位置的な疎密に応じて、子局の入力インピーダンスの値が異なるように、インピーダンス可変素子の値を定める。例えば、リング型伝送路9において所定の物理的な長さを有する領域に接続されている子局の数が、所定の数より多い場合を密な領域とし、所定の数よりも少ない場合を疎な領域とする。この場合、密の領域に接続される子局の入力インピーダンスは、比較的高くなるように、インピーダンス可変素子の値が設定され、疎の領域に接続される子局の入力インピーダンスは、密の領域に接続される子局の入力インピーダンスよりも低くなるように、インピーダンス可変素子の値が設定される。
これにより、密の領域では、比較的高い値の入力インピーダンスを備えた子局が、所定の数よりも多く、リング型伝送路9と接地電圧Vsとの間に並列的に接続されることになる。一方、疎の領域では、低い値の入力インピーダンスを備えた子局が、所定の数よりも少なく、リング型伝送路9と接地電圧Vsとの間に並列的に接続されることになる。これにより、密の領域において、リング型伝送路9と接地電圧Vsとの間に接続される合成の入力インピーダンスと、疎の領域において、リング型伝送路9と接地電圧Vsとの間に接続される合成の入力インピーダンスとの差を小さくすることが可能である。言い換えると、密の領域と疎の領域とで、線路間コンダクタンスを一定に近づけることが可能である。このように、リング型伝送路9において、平均的に線路間コンダクタンスを一定にすることにより、子局の接続数および接続位置パターン(疎密)に依存して通信信号波形の品質が大きくばらつくのを防ぐことが可能となり、安定した電気特性の伝送路を提供することが可能である。
図2のステップS5には、子局インピーダンスZiを算出するための演算式が示されている。次に、この演算式を基にして、具体的に説明する。勿論、この演算式は例であって、これに限定されるものではない。
図3は、実施の形態1に係わる通信装置を説明するためのブロック図である。図3は図1と類似しており、図1と相異する点は、子局インピーダンスZiの演算を説明するための符号等が付されていることである。通信装置PLCMの構成は、図1と同じであるため、説明は省略する。
図3において、リング型伝送路9の始点T_sに最も近い位置(接続位置CN_1)に接続されている子局7_1を1番目の子局とする。以降、終点T_eに向かった位置に接続されている子局の順に、子局の番号を大きくする。すなわち、子局7_1よりも終点T_eの近くの位置(CN_2)に接続された子局7_2を2番目の子局とし、子局7_3(接続位置CN_3)を3番目の子局とする。
演算式において、接続位置情報Liは、i番目の子局と、この子局を挟む位置に配置されている子局との間の物理的な間隔を示している。すなわち、接続位置情報Liは、i番目の子局と、i+1番目の子局との間の間隔と、i-1番目の子局との間の間隔との和を示している。実施の形態1では、i番目の子局とi+1番目の子局との間の物理的な距離の半分(1/2)の値が、i番目の子局とi+1番目の子局との間の間隔として用いられている。同様に、i番目の子局とi―1番目の子局との間の物理的な距離の半分(1/2)の値が、i番目の子局とi―1番目の子局との間の間隔として用いられている。この2個の間隔の和が、接続位置情報Liの値となる。また、対象の子局が、子局と親局15との間に接続されている場合、対象の子局と隣り合う子局との間の間隔は、対象の子局と隣り合う子局との間の距離の半分の値とされ、対象の子局と親局15との間の間隔は、対象の子局と親局15との間の距離がそのまま用いられている。すなわち、対象の子局の接続位置情報Liは、子局間の距離の半分の値と子局と親局15との距離との和になる。
図3を例にして、接続位置情報Liを説明する。2番目の子局7_2は、1番目の子局7_1と3番目の子局7_3に挟まれている。1番目の子局7_1の接続位置CN_1と2番目の子局7_2の接続位置CN_2との間の距離が、L12となる。同様に、2番目の子局7_2の接続位置CN_2と3番目の子局7_3の接続位置CN_3との間の距離が、L23となる。2番目の子局7_2の接続位置情報L2は、距離L12の半分の値L12hと距離L23の半分の値L23hの和となる。
一方、1番目の子局7_1は、親局15と2番目の子局7_2に挟まれている。親局15の始点T_sと1番目の子局7_1の接続位置CN_1との間の距離が、L01となる。そのため、1番目の子局7_1の接続位置情報L1は、距離L01と距離L12hの和となる。同様に、3番目の子局7_3の接続位置情報L3は、親局15の終点T_eと3番目の子局7_3の接続位置CN_3との間の距離L30と距離L23hの和となる。
このように、子局の接続位置情報Liは、子局iの接続位置に従った値を示すことになる。また、接続位置情報Liは、子局間の間隔または子局と親局との間(子局―親局間)の間隔を示していると見なすこともできる。さらに、接続位置情報Liは、リング型伝送路9において接続されている子局の密度(疎密)を示しているとも見なすことができる。
リング型伝送路9の特性インピーダンスZ0に、このリング型伝送路9の総長(ΣLn)を掛け、i番目の子局の接続位置情報Liで除して、求めた値がi番目の子局の入力インピーダンスZiとなる。このように子局の接続位置に基づいた接続位置情報を用いて算出された入力インピーダンスZiが、子局に送信され、子局のインピーダンスが設定される。すなわち、算出された入力インピーダンスZiとなるように、i番目の子局のインピーダンス可変素子5の値が設定される。これにより、リング型伝送路9のコンダクタンスが、長さあたり一定となる。すなわち、子局が接続された状態のリング型伝送路9の単位長さ当たりのコンダクタンスが一定となる。また、リング型伝送路9に接続された複数の子局の入力インピーダンスの並列和は、リング型伝送路9の特性インピーダンスZ0となる。なお、演算式において、Lnは、n番目の子局の接続位置情報を示しており、接続位置情報を子局間または子局―親局間の間隔として扱っている。そのため、「Σ」により総和を求めることで、親局15の始点T_sから終点T_eまでの物理的な長さを求めている。
次に、それぞれの子局の入力インピーダンスが、算出した入力インピーダンスZiとなるように、インピーダンス可変素子5の値を設定することにより、リング型伝送路9に断線が発生しても、通信信号波形の乱れを抑制することが可能である理由を説明する。
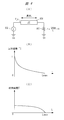
図4は、実施の形態1に係わる通信装置を説明するための図である。図4(A)は、リング型伝送路9に断線が発生した場合のリング型伝送路9を模式的に示した模式図である。図4(B)は、伝送路の長さ(L)と反射係数Γの絶対値との関係を示す図であり、横軸は伝送路の長さを示し、縦軸は反射係数の絶対値|Γ|を示している。また、図4(C)は、伝送路の長さ(L)と通信信号波形の収束時間(T)との関係を示す図であり、横軸は伝送路の長さを示し、縦軸は収束時間を示している。
リング型伝送路9に断線が発生した場合、リング型伝送路9は、リング状ではなく、ライン状(ライン型)の伝送路となる。図4(A)は、断線が発生して、ライン状になった状態のリング型伝送路を示している。ここでは、断線により分断されたリング型伝送路9において、始点T_sから延在している伝送路が符号9DLで示されている。親局15から子局へデータを送信する際、親局15から始点T_sに通信信号が供給されるが、図4(A)では、親局15が、等価的に通信信号発生源SGとして示されている。
断線が生じると、伝送路9DLに接続されて、残されている子局の入力インピーダンスの並列和は、先に説明した演算式を用いると、おおよそ特性インピーダンスZ0に対してリング型伝送路9の総長Lmax(=ΣLn)を掛け、断線により残った伝送路9DLの長さ(L)で除した値となる。この並列和のインピーダンスを簡略化して表すと、図4(A)に示すように伝送路9DLの端部、すなわち伝送線路の断線部に接続された終端抵抗RTとなる。この終端抵抗RTのインピーダンス値Zが、(Lmax×Z0/L)として表される。
図4(B)の反射係数Γは、伝送路9DLの左端部である始点T_sから伝送路9DLを見たときの反射係数を示している。反射係数Γが0の場合は、反射が無く整合していることを示し、1および-1(絶対値1)は全反射を示している。反射係数Γは、伝送路9DLの長さLが長くなり、リング型伝送路9の総長Lmaxに近づくほど、0に近づくような特性となる。
一方、通信の際にビット誤りに影響を与える、インピーダンス不整合による通信信号波形の乱れが収束する収束時間Tは、伝送路9DLの長さLを対数表示(ln)の反射係数(絶対値|Γ|)で除した値(=L/ln|Γ|)に比例し、図4(C)に示すように変化する。すなわち、収束時間Tは、伝送路9DLの長さLが、0から総長Lmaxまで変化しても、ほぼフラットな特性を示すことになる。
従って、断線が発生した断線部が、親局15(始点T_sまたは終点T_e)から、物理的に離れていた場合には、反射係数が小さくなり、インピーダンス不整合による通信信号波形の乱れを小さくすることが可能である。また、断線部が、親局15に近接している場合には、通信信号波形の乱れが大きくなるが、乱れが収束する収束時間Tを比較的短くすることが可能である。これにより、リング型伝送路9において、断線が発生した断線部の位置によらずに、ビット誤りを低減することが可能となる。
実施の形態1においては、リング型伝送路9の両端(始点T_sおよび終点T_e)から、直流電圧の給電が行われる。親局15が備えている直流電源10は、電力をリング型伝送路9に給電するために、その出力インピーダンスは低くされている。すなわち、リング型伝送路9から親局15を見たときの親局15の出力インピーダンスは低くなっている。一方、リング型伝送路9に終端抵抗を接続する場合には、T字型に終端抵抗を接続することになる。すなわち、終端抵抗は、リング型伝送路9と接地電圧Vsとの間に直列的に接続することになる。親局15の出力インピーダンスが低いため、終端抵抗のインピーダンをいかなる値に設定しても、親局15と子局との間で完全にインピーダンス整合を図ることは困難であり、インピーダンス不整合による信号の反射によって通信信号波形の品質の劣化(悪化)は免れない。
この実施の形態1においては、図2のステップS5に関して説明したように、断線が発生していなとき、リング型伝送路9に接続されている複数の子局の入力インピーダンスの並列合成インピーダンスが、リング型伝送路9の特性インピーダンスZ0と同じになるように設定されている。これにより、断線が発生していない場合には、リング型伝送路9に終端抵抗が接続されていないときに比べて、インピーダンス不整合を低減することが可能であり、通信信号波形品質の向上を図ることが可能である。
また、子局が接続された状態でリング型伝送路9の単位長さのコンダクタンスがほぼ一定となるように、子局の接続位置に従って子局の入力インピーダンスの値が、インピーダンス可変素子5によって設定されている。これにより、断線が発生した場合にも、伝送路には子局のインピーダンス可変素子が接続され、最低限の終端抵抗が接続された状態にすることが可能である。すなわち、断線が発生した時に、伝送路が開放端状態となるのを防ぐことが可能である。
また、断線部が、始点T_s(あるいは終点T_e)から物理的に離れていた場合、始点T_sから断線部までのコンダクタンスが小さくなり、図4で説明したように等価的に断線部に接続される終端抵抗の値を大きくすることが可能であり、反射波を抑制することが可能となる。すなわち、断線部が、始点T_sから物理的に離れるほど、通信信号波形の乱れがより大きくなるが、この実施の形態1においては、物理的に離れるほど、等価的な終端抵抗を大きくすることが可能となり、より良いインピーダンス整合を図ることが可能となり、通信信号波形品質の向上を図ることが可能である。
一方、断線部が始点T_s(あるいは終点T_e)に近い場合、比較的大きな反射波が発生するが、コンダクタンスが大きいため、反射波を収束する時間を短くすることが可能である。これにより、ビット誤りを低減することが可能である。
さらに、リング型伝送路9の両端(始点T_sおよび終点T_e)から給電が行われているため、リング型伝送路9を構成する配線(電線)が1箇所断線しても、配線の繋ぎかえ等の動作を親局15が制御しなくても、子局への電力給電を継続して行うことができ、断線時に子局の動作が停止する恐れがないため信頼性の向上を図ることができる。
結果として、断線が発生した場合も、一時的にでも断じること無く、給電を継続しながら、通常通りの通信を行うことが可能な通信装置を提供することができる。
なお、特に制限されないが、インピーダンス可変素子5の値の一例を述べておく。ここでは、インピーダンス可変素子5の値が、ほぼ子局の入力インピーダンスの値となる場合を説明する。子局の入力インピーダンスの初期値が、リング型伝送路9の特性インピーダンスZ0と同じ値となるように、インピーダンス可変素子5の値が設定されるが、この場合のインピーダンス可変素子5は、特性インピーダンスZ0と同じ値、例えば100Ω~120Ωに設定される。また、リング型伝送路9に7個~8個の子局が接続される場合、親局15からのインピーダンス設定値によって、インピーダンス可変素子5は、例えば400Ω~500Ωに設定される。勿論、7個~8個の子局に設定されるインピーダンス設定値は、子局の接続位置に従って異なる。
親局15は、リング型伝送路9の始点T_sおよび終点T_eの両方からデータを送信するため、親局15から最も離れているのは、リング型伝送路9の中点(始点T_sと終点T_eとの間の中間点)と見なすことができる。この場合、インピーダンス可変素子5の初期値は、特性インピーダンスZ0の半分の値に設定することが望ましい。この場合、親局15によるインピーダンス設定によって、子局の入力インピーダンスの並列合成インピーダンスは、特性インピーダンスZ0の半分の値になるようにすることが望ましい。
インピーダンス可変素子5のインピーダンスが、子局の入力インピーダンスとなる場合を説明したが、電源装置6の入力インピーダンスおよび子局側トランシーバ3の入力インピーダンスが、子局の入力インピーダンスに影響する場合には、これらの入力インピーダンスとインピーダンス可変素子5のインピーダンスとの合成インピーダンスが、図2のステップS5で説明したインピーダンスZiとなるように、インピーダンス可変素子5のインピーダンスを設定すればよい。また、図2のステップS21で説明した初期値についても、上記した合成インピーダンスが、特性インピーダンスZ0と同じになるように、インピーダンス可変素子5のインピーダンスを設定すればよい。
(実施の形態2)
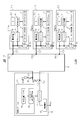
図5は、実施の形態2に係わる通信装置PLCMの構成を示すブロック図である。図5は、図1と類似しているため、主に相異点を説明する。
図5は、実施の形態2に係わる通信装置PLCMの構成を示すブロック図である。図5は、図1と類似しているため、主に相異点を説明する。
実施の形態1においては、リング型伝送路9が、不平衡線路により構成されていた。すなわち、信号用配線と接地用配線によってリング型伝送路9が構成されていた。これに対して、実施の形態2においては、ツイストペアによる平行線路によってリング型伝送路92が構成されている。平行線路のうちの一方の配線の始点T_s1と終点T_e1が親局側トランシーバ11に接続され、他方の配線の始点T_s2と終点T_e2が親局15の直流電源装置10に接続されている。一方の配線と他方の配線は、ツイストするように、例えば周期的に交差して配置されている。
子局7_1は、一対の接続位置CN_11、CN_12において、リング型伝送路92を構成する一方の配線と他方の配線に接続されている。子局7_1においては、インピーダンス可変素子5と電源装置6が、T型分岐部8_1を介して一対の接続位置CN_11、CN_12間に接続されている。また、子局側トランシーバ3がT型分岐部8_1を介して、接続位置CN_12に接続されている。
残りの子局(7_2、7_3等)も、子局7_1と同様になっている。子局におけるインピーダンス可変素子5は、実施の形態1と同様に、接続位置に従って値が設定される。
実施の形態1に比べて、実施の形態2に係わる通信装置PLCMにおいては、リング型伝送路92として、ツイストペアの平行線路が用いられているため、放射電磁ノイズが低減されるほか、誘導ノイズの通信への影響を低減することが可能である。
(実施の形態3)
図6は、実施の形態3に係わる通信装置PLCMの構成を示すブロック図である。図6は、図1に類似しているので、主に相異点を説明する。
図6は、実施の形態3に係わる通信装置PLCMの構成を示すブロック図である。図6は、図1に類似しているので、主に相異点を説明する。
実施の形態3に係わる通信装置PLCMにおいては、親局15の構成が、実施の形態1と異なっている。子局7_1~7_3の構成は、実施の形態1と同じであるため、説明は省略する。親局15は、実施の形態1の親局と同様に、直流電源装置10、親局側トランシーバ11および制御ステーション12を備えている。さらに、実施の形態3に係わる親局15は、2個の電流検出回路16_s,16_eと、断線検出部17と、子局位置検出部18を備えている。
親局側トランシーバ11は、2分軌部TURに接続され、データを送信する場合には、この2分軌部TURに送信するデータに応じた通信信号波形を供給する。また、親局側トランシーバ11は、データを受信するときには、2分軌部TURにおける通信信号波形を基にして受信データを形成する。2分軌部TURには、リング型伝送路9の始点T_sと終点T_eが接続されている。リング型伝送路9において、始点T_sに近接した位置T_s1と始点T_sとの間に電流検出回路16_sが接続されている。同様に、終点T_eに近接した位置T_e1と終点T_eとの間に電流検出回路16_eが接続されている。
直流電源装置10によって形成された直流電圧は、2分軌部TURに印加され、電流検出回路16_sを介して、リング型伝送路9の位置T_s1に伝えられるとともに、電流検出回路16_eを介して、リング型伝送路9の位置T_e1にも伝えられる。これにより、実施の形態1と同様に、リング型伝送路9の両端側から、直流電圧の給電が行われることになる。
また、2分軌部TURに供給された通信信号波形は、電流検出回路16_sを介して、リング型伝送路9の位置T_s1に伝えられるとともに、電流検出回路16_eを介して、リング型伝送路9の位置T_e1にも伝えられる。さらに、リング型伝送路9の位置T_s1および位置T_e1における通信信号波形は、電流検出回路16_sおよび16_eを介して2分軌部TURに伝達される。これにより、断線が発生していない場合には、親局15と子局との間の通信は、リング型伝送路9の両端で行われることになる。
電流検出回路16_sは、これを経由して、始点T_sと位置T_s1間を流れる電流値を測定する。同様に、電流検出回路16_eは、これを経由して、終点T_eと位置T_e1間を流れる電流値を測定する。すなわち、電流検出回路16_sは、始点T_sかた終点T_eに向かう右周り(時計回り)の電流を測定し、電流検出回路16_eは、終点T_eから始点T_sへ向かう左周りの(反時計回り)の電流を測定することになる。
電流検出回路16_sおよび16_eによって測定された電流値は、断線検出部17および子局位置検出部18に供給され、断線の検出と子局の接続位置の検出が行われる。
断線検出部17は、子局が通信電流を発生したとき、電流検出回路16_sまたは16_eによって、右周りの通信電流または左周りの通信電流が観測できなかった場合、リング型伝送路9に断線が発生していると判定する。子局がデータを送信することにより、送信データに応じた通信電流がリング型伝送路9を流れる。断線が発生していなければ、この通信電流に応じた右周りの通信電流および左周りの通信電流が流れることになり、電流検出回路16_sおよび16_eによって測定されることになる。これに対して、例えば子局7_1と7_2の間の部分において、リング型伝送路9が断線していた場合、子局7_1が発生した通信電流は、右周りの通信電流として、電流検出回路16_sにより観測することができるが、電流検出回路16_eは、左周りの通信電流として観測することができない。これにより、断線検出部17は、断線が発生しているか否かの判定を行うことが可能である。断線検出部17によって断線が発生していると判定された場合、特に制限されないが、通信装置PLCMは、速やかに上位システム(上位のアプリケーション層を含む)に、異常警告を出す。
子局位置検出部18は、子局が発生する通信電流および/または子局の動作電流を、右周りおよび左周りの電流値として観測することで、当該子局のリング型伝送路9における接続位置を検出する。断線が発生していない場合、子局の通信電流および/または動作電流は、リング型伝送路9を伝播して、始点T_sおよび終点T_eに到達する。このとき、右周りの通信電流および/または動作電流の値と、左周りの通信電流および/または動作電流の値との比は、当該子局から親局15への左周りでの伝送路長と当該子局から親局15への右周りでの伝送路長の比と同じになる。すなわち、当該子局が接続された接続位置と終点T_eとの間の物理的な距離と、当該子局が接続された接続位置と始点T_sとの間の物理的な距離との比と同じになる。
子局位置検出部18は、電流検出回路16_sおよび16_eによって、右周りおよび左周りの電流値を測定し、測定した電流から、子局が発生する通信電流を抽出し、特定の子局の発生する通信電流の成分のみを抽出する。また、子局位置検出部18は、この抽出した通信電流に対して、右周りおよび左周りの電流値の比を求め、求めた電流値の比を、リング型伝送路9の全長(総長)を基準とした特定の子局の接続位置として、接続位置情報を算出する。例えば、リング型伝送路9の全長が予め判明していれば、電流の比に基づいて、接続位置(図1および図3のCN_1~CN_3)を算出することが可能であり、算出した接続位置から図3で説明したように、接続位置情報(L1~L3)を形成することができる。
制御ステーション12に含まれている子局位置テーブル14には、例えば、予め子局が登録されているが、子局の接続位置情報は記述されていない。例えば、図2に示した子局位置テーブル14から接続位置情報L1~L4が除かれた状態となっている。子局位置検出部18によって算出された接続位置情報は、子局位置テーブル14に供給され、このテーブルに記述される。
インピーダンス設定演算装置13は、特に制限されないが、断線検出部17が、断線が発生していないと判定しているとき、子局位置テーブル14に記述されている接続位置情報を用いて、図2のステップS5で説明した演算を実行する。
この実施の形態3によれば、子局の接続位置が予め判明していなくても、子局の接続位置に従って子局のインピーダンス可変素子の値を設定し、子局の入力インピーダンスを設定することが可能となる。
子局位置検出部18において、接続位置情報を算出する例を説明したが、これに限定されるものではない。上記した構成では、親局15から特定の子局までの伝送路長の絶対距離を取得することはできないが、図2のステップS5に示した演算式では絶対距離は不要であり、リング型伝送路9の全長(総長)に対する比が分かれば十分である。そのため、子局位置テーブル14に、接続位置情報として、比を記述するようにしてもよい。この場合、インピーダンス設定演算装置13は、比を基にして子局のインピーダンスを算出することになる。
子局位置検出部18が、電流検出回路16_sおよび16_eによって測定された電流から、子局が発生する通信電流を抽出し、特定の子局の発生する通信電流の成分のみを抽出する例を説明したが、これに限定されるものではない。例えば、子局が位置検出時にのみ、特別に発する位置検出用電流の成分のみを抽出するようにしてもよいし、子局の動作電流を抽出するようにしてもよい。
なお、説明では、2分軌部TURに接続されているリング型伝送路9の端部を始点T_sおよび終点T_eとしたが、位置T_s1およびT_e1をリング型伝送路9の始点T_sおよび終点T_eとしてもよい。また、2個の電流検出回路16_sと16_eは、纏めて電流検出器と見なすことができる。
(実施の形態4)
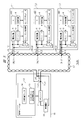
図7は、実施の形態4に係わる通信装置PLCMの構成を示すブロック図である。図7は、図1と類似しているので、相異点を主に説明する。図7に示した通信装置PLCMにおいて、子局7_1~7_3は実施の形態1で述べた子局と同じであるため、説明は省略する。親局15は、実施の形態1と同様に、直流電源装置10、親局側トランシーバ11および制御ステーション12を備えている。この実施の形態4においては、親局15は、更にスイッチ19、20および終端抵抗21を備えている。
図7は、実施の形態4に係わる通信装置PLCMの構成を示すブロック図である。図7は、図1と類似しているので、相異点を主に説明する。図7に示した通信装置PLCMにおいて、子局7_1~7_3は実施の形態1で述べた子局と同じであるため、説明は省略する。親局15は、実施の形態1と同様に、直流電源装置10、親局側トランシーバ11および制御ステーション12を備えている。この実施の形態4においては、親局15は、更にスイッチ19、20および終端抵抗21を備えている。
リング型伝送線路9の始点T_sと終点T_eは、スイッチ19を介して接続されている。特に制限されないが、この実施の形態4においては、終点T_eが、親局側トランシーバ11に接続されている。また、始点T_sは、スイッチ20を介して終端抵抗21の一方の端子に接続され、終端抵抗21の他方の端子は接地電圧Vsに接続されている。同図には示されていないが、親局15は制御回路を備えており、この制御回路によって、スイッチ19および20がオンまたはオフにされる。スイッチ19および20がオンまたはオフにされるタイミングについてはあとで一例を説明する。
実施の形態1では、子局の接続位置に従って子局の入力インピーダンスを設定するために、親局15と各子局が、一時的に低速通信モードに移行するようにしていた。これに対して、この実施の形態4における通信装置PLCMにおいては、低速通信モードへの移行を不要とすることができる。
図2に示したフローを参照して、実施の形態4に係わる通信装置PCLMの動作を説明すると、次の通りである。通信装置PLCMの電源投入(ステップS1:電源ON)直後、親局15における制御回路は、スイッチ19をオフとし、スイッチ20をオンにする。スイッチ19がオフとなることにより、リング型伝送路9の始点T_sは、親局側トランシーバ11から電気的に分離される。これにより、リング型伝送路9は、ライン型の伝送路として親局15に接続されることになる。また、スイッチ20がオンとなることにより、ライン型とされたリング型伝送路9の始点T_sは、スイッチ20を介して終端抵抗21に接続されることになる。この実施の形態4においては、電源投入直後の子局7_1の入力インピーダンスは、リング型伝送路9の特性インピーダンスZ0と比較して十分に大きなハイインピーダンス状態とされる。これは、例えば図2のステップS21で設定する。
これにより、ライン型とされたリング型伝送路9の始点にのみ、終端抵抗21が接続された状態となり、親局15と子局間の通信として理想的な伝送特性を有する伝送路を構成することができる。ライン型とされたリング型伝送路9が理想的な伝送特性を有するため、反射波等による通信信号波形の乱れを低減することが可能である。その結果、低速通信モード(ステップS2、S22)に移行せずに、電源投入直後から、親局15および全ての子局を高速通信モードで動作させることが可能である。すなわち、通信モードとして低速通信モードを設けなくても、子局の入力インピーダンスを設定する前から、高速通信モードで親局15と各子局間の通信を行うことが可能となる。なお、低速通信モードへの移行が不要となるため、図2に示したステップS8、S9、S26およびS27も不要となる。
高速通信モードで、子局の入力インピーダンスを設定したあと、親局15の制御回路がスイッチ19をオンにし、スイッチ20をオフにする。これにより、伝送路の始点T_sも、親局側トランシーバ11に接続され、断線に対して耐性を有するリング型伝送路が構成されることになる。
実施の形態4によれば、接続位置に従って子局の入力インピーダンスを設定するときも、親局および子局は高速通信モードで動作することが可能であるため、通信装置PCLMの設定を高速に行うことが可能となる。なお、始点T_sを親局側トランシーバ11に接続し、終点T_eがスイッチ20を介して終端抵抗21に接続されるようにしてもよいことは言うまでもない。
自動車は、実施の形態1~4に関わる通信装置PLCMを搭載するため、信頼性を維持しながら、製造コストの低減、燃費の向上を図ることが可能となる。
以上、本発明者によってなされた発明を実施の形態に基づき具体的に説明したが、本発明は前記実施の形態に限定されるものではなく、その要旨を逸脱しない範囲で種々変更可能であることはいうまでもない。
1 センサアクチュエータ
2 インピーダンス制御部
3 子局側トランシーバ
4 制御装置
5 インピーダンス可変素子
6 電源装置
7_1~7_3 子局
8_1~8_3 T型分岐部
9 リング型伝送路
10 直流電源装置
11 親局側トランシーバ
12 制御ステーション
13 インピーダンス設定演算装置
14 子局位置テーブル
15 親局
CN_1~CN_3 接続位置
IDC ID保持回路
PLCM 通信装置
T_s 始点
T_e 終点
2 インピーダンス制御部
3 子局側トランシーバ
4 制御装置
5 インピーダンス可変素子
6 電源装置
7_1~7_3 子局
8_1~8_3 T型分岐部
9 リング型伝送路
10 直流電源装置
11 親局側トランシーバ
12 制御ステーション
13 インピーダンス設定演算装置
14 子局位置テーブル
15 親局
CN_1~CN_3 接続位置
IDC ID保持回路
PLCM 通信装置
T_s 始点
T_e 終点
Claims (10)
- 親局と、
前記親局に、始点および終点が接続されたリング型伝送路と、
前記リング型伝送路に、並列に接続された複数の子局と、
を備え、
前記親局は、前記リング型伝送路の始点および終点の両方から信号の送信および電力給電を行い、
前記複数の子局のそれぞれは、インピーダンス可変素子を備え、前記インピーダンス可変素子は、前記リング型伝送路に並列に接続されている、通信装置。 - 請求項1に記載の通信装置において、
前記親局は、前記リング型伝送路において子局が接続されている接続位置に従ったインピーダンス値を送信する、通信装置。 - 請求項2に記載の通信装置において、
前記複数の子局のそれぞれは、前記親局から送信されたインピーダンス値に従って、インピーダンス可変素子にインピーダンス値を設定するインピーダンス制御部を備える、通信装置。 - 請求項3に記載の通信装置において、
前記親局は、
前記複数の子局が接続されている接続位置に関する接続位置情報が記述されたテーブルと、
前記テーブルに記述された接続位置情報に基づいて、前記複数の子局におけるインピーダンス可変素子のインピーダンス値を算出する演算装置と、
を備える、通信装置。 - 請求項3に記載の通信装置において、
前記親局は、
前記リング型伝送路を時計回りで流れる電流と、反時計回りで流れる電流を測定する電流検出器と、
前記電流検出器により測定された電流に基づいて、子局の接続位置を検出する位置検出部と、
を備える、通信装置。 - 請求項5に記載の通信装置において、
前記位置検出部は、検出した子局の接続位置に基づいた接続位置情報を形成し、
前記親局は、
前記位置検出部によって形成された接続位置情報が記述されるテーブルと、
前記テーブルに記述された接続位置情報に基づいて、前記複数の子局におけるインピーダンス可変素子のインピーダンス値を算出する演算装置と、
を備える、通信装置。 - 請求項3に記載の通信装置において、
前記親局が、前記インピーダンス可変素子に設定するインピーダンス値を送信するときのデータ転送速度は、前記インピーダンス可変素子にインピーダンス値を設定したあとの速度よりも低い、通信装置。 - 請求項3に記載の通信装置において、
前記親局は、子局にインピーダンス可変素子に設定するインピーダンス値を送信するとき、前記リング型伝送路をライン型の伝送路とし、ライン型の伝送路に終端抵抗を接続する、通信装置。 - 請求項3に記載の通信装置において、
子局は、インピーダンス可変素子と並列に接続され、前記リング型伝送路から給電される電源装置を備える、通信装置。 - 請求項1に記載の通信装置と、
センサおよび/またはアクチュエータと、
を備え、
前記通信装置における子局は、前記センサおよび/またはアクチュエータを制御する制御装置を備える、自動車。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US16/617,872 US10972308B2 (en) | 2017-07-12 | 2018-04-17 | Communication device and automobile including the same |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017-136317 | 2017-07-12 | ||
| JP2017136317A JP6839893B2 (ja) | 2017-07-12 | 2017-07-12 | 通信装置およびそれを備えた自動車 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2019012772A1 true WO2019012772A1 (ja) | 2019-01-17 |
Family
ID=65002215
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2018/015794 Ceased WO2019012772A1 (ja) | 2017-07-12 | 2018-04-17 | 通信装置およびそれを備えた自動車 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US10972308B2 (ja) |
| JP (1) | JP6839893B2 (ja) |
| WO (1) | WO2019012772A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20210351949A1 (en) * | 2019-01-31 | 2021-11-11 | Kabushiki Kaisha Yaskawa Denki | Communication system and connector |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11704086B2 (en) * | 2020-06-05 | 2023-07-18 | Qualcomm Incorporated | Fast activation during wake up in an audio system |
| WO2022123707A1 (ja) * | 2020-12-10 | 2022-06-16 | 三菱電機株式会社 | 信号伝送システム |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03129929A (ja) * | 1989-10-13 | 1991-06-03 | Hitachi Ltd | フィールド計器システム及びコミュニケータ |
| US5347177A (en) * | 1993-01-14 | 1994-09-13 | Lipp Robert J | System for interconnecting VLSI circuits with transmission line characteristics |
| JP2000278295A (ja) * | 1999-03-24 | 2000-10-06 | East Japan Railway Co | 情報伝送装置 |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0802655A3 (en) * | 1996-04-17 | 1999-11-24 | Matsushita Electric Industrial Co., Ltd. | Communication network |
| EP1650670B1 (en) * | 2004-10-21 | 2010-03-24 | Hewlett-Packard Development Company, L.P. | Serial bus system |
| JP2006270660A (ja) | 2005-03-25 | 2006-10-05 | Yokogawa Electric Corp | 通信バスシステム |
| JP4572711B2 (ja) | 2005-03-25 | 2010-11-04 | 横河電機株式会社 | 電源システム |
| JP4499598B2 (ja) * | 2005-03-31 | 2010-07-07 | 矢崎総業株式会社 | 電源重畳多重通信システム |
| JP6546479B2 (ja) * | 2015-08-25 | 2019-07-17 | キヤノン株式会社 | 情報処理装置 |
| US10176130B2 (en) * | 2016-03-30 | 2019-01-08 | Qorvo Us, Inc. | Slave device identification on a single wire communications bus |
-
2017
- 2017-07-12 JP JP2017136317A patent/JP6839893B2/ja active Active
-
2018
- 2018-04-17 WO PCT/JP2018/015794 patent/WO2019012772A1/ja not_active Ceased
- 2018-04-17 US US16/617,872 patent/US10972308B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03129929A (ja) * | 1989-10-13 | 1991-06-03 | Hitachi Ltd | フィールド計器システム及びコミュニケータ |
| US5347177A (en) * | 1993-01-14 | 1994-09-13 | Lipp Robert J | System for interconnecting VLSI circuits with transmission line characteristics |
| JP2000278295A (ja) * | 1999-03-24 | 2000-10-06 | East Japan Railway Co | 情報伝送装置 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20210351949A1 (en) * | 2019-01-31 | 2021-11-11 | Kabushiki Kaisha Yaskawa Denki | Communication system and connector |
| US11956092B2 (en) * | 2019-01-31 | 2024-04-09 | Kabushiki Kaisha Yaskawa Denki | Communication system and connector |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2019021988A (ja) | 2019-02-07 |
| US20200195470A1 (en) | 2020-06-18 |
| US10972308B2 (en) | 2021-04-06 |
| JP6839893B2 (ja) | 2021-03-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101974713B1 (ko) | 중복 전원 연결을 이용한 데이터 라인 시스템에서 전원 공급 | |
| US9946675B2 (en) | Fault-tolerant loop for a communication bus | |
| EP2223407B1 (en) | Fault situation processing arrangement of a load distribution system of a local electric power transmission network | |
| US9166801B2 (en) | Intrinsically safe connection unit with a network interface, intrinsically safe appliance and network interface for it | |
| US10972308B2 (en) | Communication device and automobile including the same | |
| EP3313021B1 (en) | Fault-tolerant power network | |
| US7493524B2 (en) | Network with redundancy properties, a branching unit for a user device in a network, redundancy manager for a network with redundancy properties and method for operating a network with redundancy properties | |
| CN103241125A (zh) | 高压系统和相应的监控方法 | |
| CN115695069A (zh) | 一种逻辑环形can总线组网与智能重构方法 | |
| JP2016054362A (ja) | 電池監視制御装置及び終端抵抗異常検出方法 | |
| CN107534594B (zh) | 通信装置以及通信系统 | |
| JP2017096774A (ja) | 同軸線の異常検知装置、及び同軸線の異常検知方法 | |
| CN111884865B (zh) | 一种车辆总线问题点检测设备及其检测方法 | |
| EP2223410B1 (en) | Modelling a power production network for distributing the load | |
| WO2018194870A1 (en) | Solar array communications | |
| JP6451577B2 (ja) | 無線通信装置 | |
| US20150304203A1 (en) | Resistance arranging system and method based on rs-485 network | |
| JP2021044759A (ja) | 劣化検出装置 | |
| CN116025855A (zh) | 液体泄漏检测系统和方法 | |
| JP7238682B2 (ja) | 電池監視装置 | |
| US11775466B1 (en) | System and methods of restoration for multi-drop communication architectures after short circuit event | |
| US12572487B2 (en) | I/O unit, master unit, and communications system | |
| RU85419U1 (ru) | Устройство для регулирования температуры воздуха в салоне автомобиля с обнаружением источников сбоев | |
| NO20151765A1 (en) | Subsea system | |
| US20160274605A1 (en) | Control system using power line communication |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 18832008 Country of ref document: EP Kind code of ref document: A1 |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 18832008 Country of ref document: EP Kind code of ref document: A1 |