WO2017175261A1 - 濁度検出装置、濁度検出方法及び液中検査装置 - Google Patents
濁度検出装置、濁度検出方法及び液中検査装置 Download PDFInfo
- Publication number
- WO2017175261A1 WO2017175261A1 PCT/JP2016/004654 JP2016004654W WO2017175261A1 WO 2017175261 A1 WO2017175261 A1 WO 2017175261A1 JP 2016004654 W JP2016004654 W JP 2016004654W WO 2017175261 A1 WO2017175261 A1 WO 2017175261A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- turbidity
- region
- bright
- dark
- image
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images











Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/17—Systems in which incident light is modified in accordance with the properties of the material investigated
Definitions
- the turbidity detection device includes a measurement member having a dark region and a bright region, a camera that captures the dark region and the bright region of the measurement member through a liquid and generates image data, and an image of the dark region in the image data
- a turbidity detecting unit for detecting turbidity based on the information and the image information of the bright region.
- the bright area of the measuring member has a higher brightness than the dark area.
- the ground unit 200 includes a computer 250 that issues instructions to the underwater inspection apparatus 10, a controller 220 that is operated by a user, and a communication unit 230 that performs communication between the computer 250 and the underwater robot 100.
- the CPU210 acquires the image image
- the turbidity detection unit 214 of the CPU 210 calculates the brightness of each of the bright area 170w and the dark area 170b based on the image of the portion 170p of the measurement member 170 included in the acquired image (step S22).
- the turbidity detection unit 214 obtains a normalized luminance difference Nc that is a value obtained by normalizing the obtained luminance difference between the bright region 170w and the dark region 170b based on (Equation 1) (step S23).
- the turbidity detecting unit 214 refers to the luminance difference-turbidity correspondence information 218a (see FIG. 7) and calculates the turbidity from the obtained normalized luminance difference Nc (step S24).
- the distance determining unit 216 refers to the turbidity-distance correspondence information 218b (see FIG. 8), and determines the distance from the obtained turbidity to the inspection object 10P (step S25).
- the memory 218 holds one luminance difference-turbidity correspondence information 218a.
- the memory 218 holds a plurality of luminance difference-turbidity correspondence information, and may be used by switching according to the application.
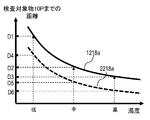
- the memory 218 may hold two types of luminance difference-turbidity correspondence information 1218a and 2218a, each indicating the relationship between turbidity and the subject distance to the inspection object 10P.
- the luminance difference-turbidity correspondence information 1218a is used when performing a rough inspection
- the luminance difference-turbidity correspondence information 2218a is used when performing a precise inspection.
- the underwater robot 100 is separated from the inspection object 10P and the image of the inspection object 10P is taken, but the clarity of the image is deteriorated, but a wide range that is good at once. Therefore, it is possible to shorten the time for capturing an image of the entire inspection range. Such an inspection is effective when it is desired to first obtain an overview of the entire inspection object 10P.
- the luminance difference-turbidity correspondence information 2218a is used, the range that can be captured at a time becomes narrower by capturing the image of the inspection target 10P by bringing the underwater robot 100 closer to the inspection target 10P, and the inspection range is reduced.
- the memory 218 holds two types of brightness difference-turbidity correspondence information 1218a and 2218a according to the use for rough inspection and precise inspection, and switches between them. By using it, it becomes possible to perform a suitable inspection according to the application.
- the turbidity-distance correspondence information 218b shown in FIG. 8 gives the distance to the subject continuously with respect to the turbidity, but the subject distance information is not limited to this.
- FIG. 11B shows other turbidity-distance correspondence information 1218b in the first embodiment.
- the turbidity-distance correspondence information 1218b shown in FIG. 11B gives the distance to the inspection object 10P stepwise based on the turbidity, that is, discretely.
- the CPU 210 of the computer 250 controls the position of the underwater robot 100 so that the distance from the underwater robot 100 to the inspection object 10P is the calculated distance (step S35).
- the light irradiated on the measurement member 170 is scattered light from the surroundings, or the inspection object 10P, the waterproof container 118, and the measurement from the illumination device 120.
Landscapes
- Physics & Mathematics (AREA)
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Biochemistry (AREA)
- General Health & Medical Sciences (AREA)
- General Physics & Mathematics (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Investigating Materials By The Use Of Optical Means Adapted For Particular Applications (AREA)
- Investigating Or Analysing Materials By Optical Means (AREA)
Abstract
濁度検出装置は、暗領域と明領域とを有する測定部材と、測定部材の暗領域と明領域とを液体を通して撮影して画像データを生成するカメラと、その画像データでの暗領域の画像情報と明領域の画像情報とに基づき濁度を検出する濁度検出部とを備える。測定部材の明領域は暗領域より明度が高い。この濁度検出装置は、簡易な構成で液体の濁度を検出することができる。
Description
本開示は、液体の濁度を検出する濁度検出装置、濁度検出方法及び液体中の構造物を検査する液中検査装置に関する。
特許文献1は、水中カメラで水中構造物を点検する際に高濁度の条件下でも水中構造物の検査対象面を鮮明に撮影することができる水中検査装置を開示する。この水中検査装置は、水中構造物の検査対象面を撮影する水中カメラと、伸縮可能な密閉容器と、清水貯留部から密閉容器の内部に清水を供給する清水供給手段と、装置本体を水中において3次元方向に移動させるための推進機構と、を備える。密閉容器は水中カメラの前部に配置されかつ検査対象面側に第1透光部を有し、カメラ前部側に第2透光部を有する。推進機構により移動時に密閉容器を縮めるとともに、撮影時に伸ばす。水中カメラは、密閉容器の伸縮により第1透光部が検査対象面に接触ないし接近した状態となって清水貯留部からの清水で満たされた密閉容器を通して検査対象面を撮影する。この水中検査装置によれば、水中カメラの前部に配置された密閉容器の伸縮により第1透光部が水中構造物の検査対象面に接触ないし接近した状態で、水中カメラが清水貯留部からの清水で満たされた密閉容器を通して検査対象面を撮影するので、高濁度の条件下でも検査対象面を鮮明に撮影することができる。
特許文献1に記載されるように、水中での構造物(ダムや橋梁等)の画像を撮影する際に水の濁度は撮影画像の画質に影響を与える要因の1つである。特許文献2は水の濁り具合を検出する方法を開示している、特許文献2では、水中で撮影された画像の輝度分布(ヒストグラム)を計測し、輝度分布に基づき水の濁り具合を判断している。
濁度検出装置は、暗領域と明領域とを有する測定部材と、測定部材の暗領域と明領域とを液体を通して撮影して画像データを生成するカメラと、その画像データでの暗領域の画像情報と明領域の画像情報とに基づき濁度を検出する濁度検出部とを備える。測定部材の明領域は暗領域より明度が高い。
この濁度検出装置は、簡易な構成で液体の濁度を検出することができる。
以下、適宜図面を参照しながら、実施の形態を詳細に説明する。但し、必要以上に詳細な説明は省略する場合がある。例えば、既によく知られた事項の詳細説明や実質的に同一の構成に対する重複説明を省略する場合がある。これは、以下の説明が不必要に冗長になるのを避け、当業者の理解を容易にするためである。
なお、本明細書は、当業者が本開示を十分に理解するために添付図面および以下の説明を提供するのであって、これらによって請求の範囲に記載の主題を限定することを意図するものではない。
(実施の形態1)
[1-1.構成]
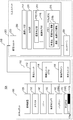
図1は、実施の形態1における濁度検出装置を搭載した水中検査装置10(液中検査装置の一例)のブロック図である。水中検査装置10は、ダムや橋梁等の構造物の水没した部分、例えば、ダムの壁面、橋桁を検査するため、水の中にある構造物の表面の画像を撮影する。水中検査装置10は、液体である水の中を移動しながら水の中にある構造物の画像を撮影する水中ロボット(Remotely Operated Vehicle:ROV)100(液中ロボットの一例)と、水中ロボット100の動作を地上でコントロールする地上ユニット200とを備える。水中ロボット100と地上ユニット200とは、例えば、電気信号を通すための通信ケーブル300で接続されている。操作者は、水中ロボット100から送られてくる操縦用の画像を見ながら、コントローラ220を操作して、水中ロボット100を操縦する。以下、水中ロボット100と地上ユニット200のそれぞれの具体的な構成を説明する。
[1-1-1.地上ユニット]
地上ユニット200は、水中検査装置10に指示を出すコンピュータ250と、ユーザが操作を行うコントローラ220と、コンピュータ250と水中ロボット100との通信を行うための通信ユニット230とを含む。
地上ユニット200は、水中検査装置10に指示を出すコンピュータ250と、ユーザが操作を行うコントローラ220と、コンピュータ250と水中ロボット100との通信を行うための通信ユニット230とを含む。
水中ロボット100と地上ユニット200とは通信ケーブル300で接続されている。通信ケーブル300は例えば電気信号を通すための電線である。通信ユニット230は、コンピュータ250からのデータを電気信号を通すための電線での通信に適した所定の通信プロトコル(例えばPLC)に変換するユニットであり、水中ロボット100とコンピュータ250間の通信を実現する。
コンピュータ250は、表示部211と、通信インタフェース部212と、CPU210と、メモリ218とを含む。
表示部211は液晶ディスプレイや有機ELディスプレイで構成される。表示部211は、水中ロボット100から送信されてくる動画である操縦用画像を表示する。通信インタフェース部212は、LAN規格等の所定の規格に従って通信を行う。
CPU210はプログラムを実行することで種々の機能を実現する。例えば、CPU210は、プログラムを実行することで、濁度検出部214及び距離決定部216の機能を実現する。CPU210は、通信インタフェース部212を介して水の中で撮影された動画である操縦用画像を水中ロボット100から取得する。
メモリ218はフラッシュメモリ等の不揮発性のメモリであって、図1に示すように、濁度及び検査対象物までの距離を決定するために必要な情報218a、218bを記憶している。
操縦者は、コントローラ220により、水中ロボット100を操縦するための指示を水中ロボット100に伝える。コントローラ220は、操作ホイル、操作スティック、スイッチ等を含む。操縦者は、表示部211に表示された操縦用画像を見ながらコントローラ220を操作することにより水中ロボット100を操縦する。
図2は実施の形態1における濁度検出装置10Aのブロック図である。濁度検出装置10Aは、図1に示す水中検査装置10のうちの(操縦用)カメラ116と、測定部材170と、バッテリ160と、照明装置120と、濁度検出部214と、メモリ218とを備える。実施の形態1では、測定部材170は板形状を有する。
[1-1-2.水中ロボット]
図3は、水中検査装置10の水中ロボット100の外観図である。水中ロボット100は地上ユニット200からの命令にしたがい移動や画像の撮影を行う。水中ロボット100は、地上ユニット200に対して通信ケーブル300を介して操縦用の画像を送信する。図1および図3を用いて水中ロボット100の構成を説明する。水中ロボット100は、本体ユニット110と、照明装置120と、スラスタ130と、ソナー140と、検査用カメラ150と、バッテリ160と、測定部材170とを備える。水中ロボット100は、上記の構成部材は取り付けられるフレーム105をさらに有する。
図3は、水中検査装置10の水中ロボット100の外観図である。水中ロボット100は地上ユニット200からの命令にしたがい移動や画像の撮影を行う。水中ロボット100は、地上ユニット200に対して通信ケーブル300を介して操縦用の画像を送信する。図1および図3を用いて水中ロボット100の構成を説明する。水中ロボット100は、本体ユニット110と、照明装置120と、スラスタ130と、ソナー140と、検査用カメラ150と、バッテリ160と、測定部材170とを備える。水中ロボット100は、上記の構成部材は取り付けられるフレーム105をさらに有する。
本体ユニット110は、地上ユニット200と通信を行うための通信ユニット112と、水中ロボット100の動作を制御する制御ユニット114と、操縦者のための画像を撮影する操縦用カメラ116とを含む。本体ユニット110は防水性を有した防水容器118内に収容されている。制御ユニット114はCPUを含み、所定のプログラムを実行することで所定の機能を実行する。操縦用カメラ116は、地上の操縦者が、水中ロボット100の位置や水の中の状態を確認するための動画または静止画等の画像を撮影する。操縦用カメラ116で撮影された画像は通信ユニット112を介して地上ユニット200に送信される。通信ユニット112はTCP/IP等の所定の通信規格にしたがい地上ユニット200と通信する。
照明装置120は、画像を撮影するため検査対象物に光を照射し、LED素子等の光源と光学系を含む。スラスタ130は水中ロボット100の推進力を与える推進器であり、例えばスクリューとモータを含む。水中ロボット100を三次元的に移動させることを可能にするため、複数のスラスタ130が3軸の方向に取り付けられている。ソナー140は音波を用いて水中ロボット100から水の中にあるダムの壁面等の物体までの距離を測定する。バッテリ160は充電可能な電池であり、水中ロボット100を駆動するための電源を供給する。
検査用カメラ150は水の中にある検査対象物の画像を撮影し、撮影により生成された動画データまたは静止画データの画像データを内部の記録媒体(例えば、メモリカード)に記録する。検査用カメラ150は、検査用の画像を撮影するために操縦用カメラ116よりも高精細の画像(例えば、4K画像)を撮影できる。
なお、水中ロボット100は図3に示すように上下方向と左右方向と前後方向を有している。操縦用カメラ116及び検査用カメラ150により画像が撮影される検査対象物の方向を前方向とし、検査用カメラ150から操縦用カメラ116に向く方向を上方向とする。水中ロボット100は検査対象物に対して正対した状態すなわちカメラ116、150の光軸が検査対象物の撮影する表面と略直交する状態で上下方向と左右方向に平行移動しながら、検査対象物の表面の画像を撮影する。
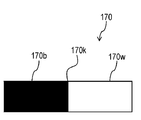
水中ロボット100は測定部材170をさらに備えている。図4Aは測定部材170を示す。測定部材170は暗領域170bと、暗領域より明度の高い明領域170wとを有する。暗領域170bと明領域170wとは測定部材170の面170kに設けられている。実施の形態1では、暗領域170bと明領域170wとの色相は同じであり、暗領域170bは黒く、明領域170wは白い。
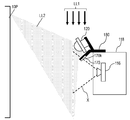
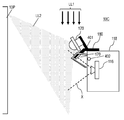
図4Bは、測定部材170の取り付け状態を説明した図である。測定部材170は支持部材180により支持されて防水容器118の上部に固定されている。特に、測定部材170は、照明装置120と操縦用カメラ116との間で暗領域170bと明領域170wとが設けられた面170kが鉛直方向の下方を向きかつカメラ116を向くように配置される。すなわち、測定部材170の暗領域170bと明領域170wとが設けられた面170kは、水中ロボット100が、その上下方向と鉛直方向とが一致する姿勢をとっている場合に、鉛直方向と、鉛直方向に垂直な水平方向との間の方向に広がっている。このように測定部材170を配置することで、上部から入射する太陽光LL1は照明装置120及び測定部材170により遮られ、操縦用カメラ116に到達しない。このため、水深が浅いときに、測定部材170に対して太陽光LL1が入射することを排除できる。また、照明装置120からの照明光LL2は測定部材170により遮られ、操縦用カメラ116に到達しないため、水深が深い時の、測定部材170に対する照明光LL2の影響を排除できる。測定部材170に照射される光は、周辺からの散乱光、または、照明装置120から検査対象物10P、防水容器118および測定部材170を含む経路を通過した反射光となる。このため、測定部材170の明領域170wが飽和せず安定に明領域170wと暗領域170bとのコントラストが検出できる。
また、図4Bは操縦用カメラ116の画角Xすなわち撮影範囲R1を示している。図5Aは、操縦用カメラ116から見たときの操縦用カメラ116の画角X(撮影範囲R1)を示す。図5Aに示すように、操縦用カメラ116により撮影される画像は測定部材170の下側の部分170pのみを含むように、測定部材170と操縦用カメラ116の位置関係が規定される(図4B参照)。図5Bは、操縦用カメラ116により撮影される画像を示す。操縦用カメラ116により撮影される画像P1の上部中央において、測定部材170の一部である下側の部分170p)が画像P1に含まれている。なお、操縦においては測定部材170の画像は必要ないので、操縦者に対して提示(表示)される画像は、操縦用カメラ116により撮影された画像(図5B参照)から測定部材170が除去された画像であってもよい。
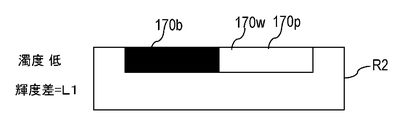
図5Cは、図5Bに示す領域R2を拡大して示す。特に、コンピュータ250は、操縦用カメラ116により撮影された画像中に映り込んだ測定部材170の暗領域170bの一部の領域R11および明領域170wの一部の領域R12の輝度を抽出して濁度を求める。このように、撮影された画像中に映り込んだ測定部材170の暗領域170b及び明領域170wの一部の領域R11、R12の情報を用いて濁度を検出することで、測定部材170や操縦用カメラ116の取り付け位置においてバラツキがあった場合でも、精度よく暗領域170b及び明領域170wの情報を抽出することが可能となる。具体的には、コンピュータ250の濁度検出部214は、暗領域170b及び明領域170wそれぞれの一部の領域R11、R12内の輝度の平均値を暗領域170bの輝度及び明領域170wの輝度の値とする。濁度検出部214は、暗領域170bの輝度と明領域170wの輝度の差を求め、輝度の差に基づき濁度を算出する(詳細は後述)。
なお、測定部材170は板形状に限らず、暗領域170bと明領域170wとを有する限り、柱形状等の他の形状を有していてもよい。
[1-2.動作]
以上のように構成された水中検査装置10について、その動作を以下説明する。
以上のように構成された水中検査装置10について、その動作を以下説明する。
水中検査装置10は、水の中にある検査対象物10P(図4B)の表面の画像を撮影する。その際、検査対象物10Pから所定距離だけ離れた位置から画像を撮影する。この所定距離が遠いほど、より広い範囲を撮影でき、効率よく検査対象物10Pを検査できる。しかしながら、水の濁度が高いと、距離が遠い場合、明瞭な撮影画像が得られなくなる。このため、明瞭な画像が得られるように水の濁度に応じて距離を設定する。したがって、実施の形態1における水中検査装置10は、水の濁度を検出し、検出した濁度に応じて検査対象物10Pまでの距離を決定する。最初に、水中検査装置10における水の濁度を検出する動作について説明する。
[1-2-1.濁度検出動作]
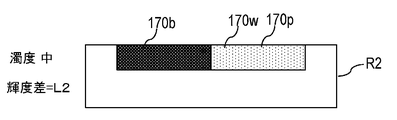
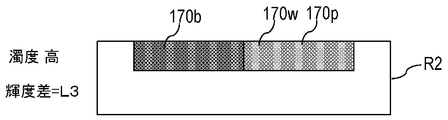
図6Aから図6Cは、液体である水の濁度と、測定部材170を撮像した画像における輝度差(コントラスト)との関係を示す。なお、図6Aから図6Cでは、説明の便宜上、撮像画像全体における一部の領域R2の画像のみを示している。図6Aは濁度が比較的低い場合の、測定部材の部分170pの撮影画像を示す。図6Cは濁度が比較的高い場合の測定部材170の部分170pの撮影画像を示す。図6Bは、濁度が図6Aに示す場合と図6Cに示す場合の中間である場合の測定部材170の部分170pの撮影画像を示す。図6Aから図6Cに示すように、水の濁度が低いほど、測定部材170の部分170pの暗領域170bの輝度と明領域170wの輝度の差(コントラスト)は大きくなり、水中の濁度が高いほど、輝度の差は小さくなる。このように、暗領域170bと明領域170wの輝度の差(コントラスト)と濁度との間の相関性に基づき、輝度の差から濁度を検出する。
図6Aから図6Cは、液体である水の濁度と、測定部材170を撮像した画像における輝度差(コントラスト)との関係を示す。なお、図6Aから図6Cでは、説明の便宜上、撮像画像全体における一部の領域R2の画像のみを示している。図6Aは濁度が比較的低い場合の、測定部材の部分170pの撮影画像を示す。図6Cは濁度が比較的高い場合の測定部材170の部分170pの撮影画像を示す。図6Bは、濁度が図6Aに示す場合と図6Cに示す場合の中間である場合の測定部材170の部分170pの撮影画像を示す。図6Aから図6Cに示すように、水の濁度が低いほど、測定部材170の部分170pの暗領域170bの輝度と明領域170wの輝度の差(コントラスト)は大きくなり、水中の濁度が高いほど、輝度の差は小さくなる。このように、暗領域170bと明領域170wの輝度の差(コントラスト)と濁度との間の相関性に基づき、輝度の差から濁度を検出する。
図7は、水の濁度と、測定部材170の撮影画像から得た輝度の差である正規化輝度差との関係を示す。この関係は実際に測定した値から求められる。ここで、正規化輝度差Ncは、測定部材170の撮影画像の暗領域170bの輝度Ibと、明領域170wの輝度Iwと、補正係数A、B、Cとにより数1で表される。

図7に示すように、濁度が高くなるほど、輝度差(正規化輝度差Nc)は小さくなる。図7に示すような濁度と正規化輝度差Ncとの関係を示す輝度差-濁度対応情報218aが事前に求められて、地上ユニット200のコンピュータ250のメモリ218に格納されている。輝度差-濁度対応情報218aは例えばテーブルまたは関数で与えられる。
さらに、地上ユニット200のコンピュータ250において、検出された濁度と、検査対象物10Pまでの距離との関係を示した濁度-距離対応情報218bがメモリ218に格納されている。図8は、検出された濁度と、検査対象物10Pまでの距離との関係を示した濁度-距離対応情報218bを示す。メモリ218は、図8に示す関係を与えるテーブルまたは関数を濁度-距離対応情報218bとして格納する。
コンピュータ250は、輝度差-濁度対応情報218aを参照することにより、輝度差(正規化輝度差Nc)に基づいて濁度を求めることができ、濁度-距離対応情報218bを参照することにより、濁度に基づいて水中ロボット100から検査対象物10Pまでの距離を決定することができる。
[1-2-2.濁度に応じた距離制御動作]
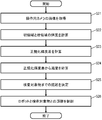
図9は、実施の形態1における、水の濁度に基づいて検査対象物10Pまでの距離を制御する地上ユニット200における処理を示すフローチャートである。
図9は、実施の形態1における、水の濁度に基づいて検査対象物10Pまでの距離を制御する地上ユニット200における処理を示すフローチャートである。
CPU210は、通信ユニット230及び通信インタフェース部212を介して水中ロボット100の操縦用カメラ116で撮影された画像を取得する(ステップS21)。CPU210の濁度検出部214は、取得した画像に含まれる測定部材170の部分170pの画像に基づき明領域170wと暗領域170bのそれぞれの輝度を求める(ステップS22)。次に、濁度検出部214は、求めた明領域170wと暗領域170bの輝度の差を正規化した値である正規化輝度差Ncを(数1)に基づき求める(ステップS23)。
さらに、濁度検出部214は、輝度差-濁度対応情報218a(図7参照)を参照し、求めた正規化輝度差Ncから濁度を算出する(ステップS24)。次に、距離決定部216は、濁度-距離対応情報218b(図8参照)を参照し、求めた濁度から検査対象物10Pまでの距離を決定する(ステップS25)。
コンピュータ250のCPU210は、水中ロボット100から検査対象物10Pまでの距離が、上記の決定した距離となるように水中ロボット100の位置を制御する(ステップS26)。水中ロボットは、コンピュータ250からの指示にしたがいスラスタ130を制御して水中ロボット100と検査対象物10Pとの距離を上記の決定された距離に維持する。
以上のような制御により、水中ロボット100から検査対象物10Pまでの距離を水の濁度に応じた距離に制御することができる。すなわち、濁度がより高くなるほど、水中ロボット100と検査対象物10Pとの距離がより短くなるようにその距離を制御する。
図10Aと図10Bは検査用カメラ150が撮影した画像を示す。例えば、濁度が高く、図10Aに示すように、検査対象物10Pから水中ロボット100(検査用カメラ150)までの距離Dxにおいて検査用カメラ150で明瞭な画像を得ることができないときに、図10Bに示すように水中ロボット100を、水中ロボット100から検査対象物10Pまでの距離が距離Dy(<Dx)になるように検査対象物10Pに近づける。これにより、図10Bに示すように、検査用カメラ150による撮影画像の画角は小さくなるが、明瞭な画像を得ることが可能になる。
上記の例では、メモリ218は1つの輝度差-濁度対応情報218aを保持する。メモリ218は複数の輝度差-濁度対応情報を保持し、用途に応じて切り替えて使用してもよい。例えば、図11Aに示すように、メモリ218は、濁度と検査対象物10Pまでの被写体距離との関係をそれぞれ示2種類の輝度差-濁度対応情報1218a、2218aを保持してもよい。輝度差-濁度対応情報1218aはラフな検査を行うときに用い、輝度差-濁度対応情報2218aは精密な検査を行うときに用いる。輝度差-濁度対応情報1218aを用いた場合、水中ロボット100を検査対象物10Pから離して検査対象物10Pの画像を撮影することにより、画像の明瞭性は悪くなるが、一度によい広い範囲の撮影が可能になるため、検査範囲全体の画像を撮影する時間を短くできる。このような検査は検査対象物10P全体の概要をまず知りたい場合に有効である。一方、輝度差-濁度対応情報2218aを用いた場合、水中ロボット100を検査対象物10Pにより近づけて検査対象物10Pの画像を撮影することにより、一度で撮影できる範囲がより狭くなり、検査範囲全体の画像を撮影する時間は長くなるが、画像の明瞭性を向上できる。よって、図11Aに示すように、メモリ218がラフな検査用と精密な検査のそれぞれの用途に応じて2種類の輝度差-濁度対応情報1218a、2218aを保持しておき、それらを切り替えて使用することで、用途に応じた好適な検査を行うことが可能となる。
また、図8に示す濁度-距離対応情報218bは濁度に対して連続的に被写体までの距離を与えるが、被写体距離情報はこれに限定されない。図11Bは実施の形態1における他の濁度-距離対応情報1218bを示す。図11Bに示す濁度-距離対応情報1218bは、濁度に基づいてステップ状すなわち離散的に検査対象物10Pまでの距離を与える。
[1-3.効果等]
以上のように、濁度検出装置10Aは、暗領域170bと明領域170wとを有する測定部材170と、測定部材170の少なくとも一部分170pを水の中にて撮影して画像データを生成する操縦用カメラ116と、操縦用カメラ116から画像データを取得する通信インタフェース部212と、取得した画像データが示す画像における暗領域170bと明領域170wの画像情報(輝度差)に基づき濁度を算出する濁度検出部214(CPU210)とを備える。実施の形態1では、暗領域170bは黒色に着色されており黒く、明領域170wは白色に着色されて白い。
以上のように、濁度検出装置10Aは、暗領域170bと明領域170wとを有する測定部材170と、測定部材170の少なくとも一部分170pを水の中にて撮影して画像データを生成する操縦用カメラ116と、操縦用カメラ116から画像データを取得する通信インタフェース部212と、取得した画像データが示す画像における暗領域170bと明領域170wの画像情報(輝度差)に基づき濁度を算出する濁度検出部214(CPU210)とを備える。実施の形態1では、暗領域170bは黒色に着色されており黒く、明領域170wは白色に着色されて白い。
また、実施の形態1における水中検査装置10は水の中にある検査対象物10Pの画像を撮影し、濁度検出装置10Aを備え、濁度に応じて検査対象物10Pまでの距離を制御する。すなわち、水中検査装置10は、暗領域170bと明領域170wとを有する測定部材170と、測定部材170の暗領域170b及び明領域170wの少なくとも一部を水の中にて撮影して画像データを生成するカメラ116(操縦用カメラ)と、カメラ116により生成された画像データが示す暗領域170bと明領域170wの画像情報に基づいて検査対象物10Pと水中ロボット100の間の距離を制御するコンピュータ250とを備える。
以上のように、実施の形態1では、測定部材170の画像情報に基づき濁度を検出できる。測定部材170は水の中に没した状態で撮影されるため、特に耐水圧容器に収納する必要が無い。また、測定部材170は小型軽量なものでよく、容易に水中ロボット100に搭載することができる。このように簡易な構成の濁度検出装置10Aを提供できる。
また、水中検査装置10は、水の濁度に応じて水中ロボット100と検査対象物10P間の距離を制御する。具体的には、水中検査装置10は濁度が高い程、水中ロボット100と検査対象物10Pと間の距離が小さくなるようにその距離を制御する。このため、濁った水中環境下であっても点検に好適な距離で検査対象物10Pの画像を撮影することができる。
(実施の形態2)
実施の形態1の水中検査装置10では、最初に測定部材170の撮像画像から求めた輝度差から水の濁度を求め、次に濁度から検査対象物10Pまでの距離を求める。実施の形態2における水中検査装置10では、測定部材170の撮像画像から求めた輝度差から直接被写体距離を求める構成を説明する。なお、実施の形態2の水中検査装置10の構成及び動作は実施の形態1で示したものと基本的に同様である。以下、実施の形態1とは異なる、本実施形態の水中検査装置10の構成、動作について説明する。
実施の形態1の水中検査装置10では、最初に測定部材170の撮像画像から求めた輝度差から水の濁度を求め、次に濁度から検査対象物10Pまでの距離を求める。実施の形態2における水中検査装置10では、測定部材170の撮像画像から求めた輝度差から直接被写体距離を求める構成を説明する。なお、実施の形態2の水中検査装置10の構成及び動作は実施の形態1で示したものと基本的に同様である。以下、実施の形態1とは異なる、本実施形態の水中検査装置10の構成、動作について説明する。
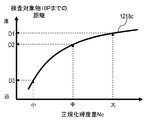
図12Aは、実施の形態2における、測定部材170の撮像画像から得た正規化輝度差Ncと、検査対象までの距離との関係を示す。この関係は、実施の形態1で示した輝度差-濁度対応情報218a(図7参照)と濁度-距離対応情報218b(図8参照)とを組み合わせることで求めることができる。
実施の形態2の水中検査装置10のコンピュータ250のメモリ218は、図12Bに示す正規化輝度差Ncと検査対象物10Pまでの距離との関係を示す輝度差-距離対応情報218cを格納している。
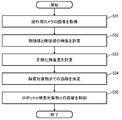
図13は、実施の形態2の地上ユニット200における、水の濁度に基づいて水中ロボット100と検査対象物10Pまでの距離を制御する処理を示すフローチャートである。
コンピュータ250のCPU210は、通信ユニット230及び通信インタフェース部212を介して水中ロボット100の操縦用カメラ116で撮影された画像を取得する(ステップS31)。濁度検出部214は、取得した画像に含まれる測定部材170の部分170pの画像に基づき、測定部材170の部分170pの明領域170wと暗領域170bそれぞれの輝度を求める(ステップS32)。次に、濁度検出部214は、求めた明領域170wと暗領域170bそれぞれの輝度から、正規化輝度差Ncを(数1)を用いて求める(ステップS33)。
コンピュータ250のCPU210は、輝度差-距離対応情報218c(図12A、図12B参照)を参照し、求めた正規化輝度差Ncから検査対象物10Pまでの距離を算出する(ステップS34)。
コンピュータ250のCPU210は、水中ロボット100から検査対象物10Pまでの距離が、算出した距離となるように、水中ロボット100の位置を制御する(ステップS35)。
このように実施の形態2における水中検査装置10では、測定部材170の部分170pの撮像画像から求めた輝度差から検査対象物10Pまでの距離を直接算出し、算出した距離に基づいて水中ロボット100と検査対象物10Pまでの距離を制御する。
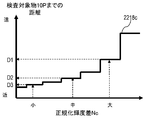
図14Aと図14Bは、実施の形態2における他の輝度差-距離対応情報1218c、2218cを示す。輝度差と被写体距離の関係は、検査用途に応じて適宜設定することができるが、基本的には、輝度差に対して被写体距離が単調増加する。したがって、正規化輝度差Ncは検査対象物10Pまでの距離と図14Aに示す輝度差-距離対応情報1218cの関係にある。または、図14Bに示す輝度差-距離対応情報2218cでは、輝度差に対してステップ状(離散的に)に距離が対応する。
(実施の形態3)
実施の形態3における水中検査装置10の構成及び動作は実施の形態1で示したものと基本的に同様である。以下、実施の形態1とは異なる、実施形態3の水中検査装置10の構成、動作について説明する。
実施の形態3における水中検査装置10の構成及び動作は実施の形態1で示したものと基本的に同様である。以下、実施の形態1とは異なる、実施形態3の水中検査装置10の構成、動作について説明する。
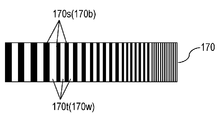
実施の形態1では、図4Aに示す1つの明領域170wと1つの暗領域170bとを有する測定部材170を用いる。図15Aと図15Bは、実施の形態3における水中検査装置10での測定部材170の明領域170wと暗領域170bとを示す。図15Aと図15Bに示す測定部材170では、前記暗領域170bは、互いに幅が異なる複数の暗部分170sを有する。前記明領域170wは、前記複数の暗部分170sと交互に配置されている複数の明部分170tを有する。実施の形態3では、複数の暗部分170sは黒く着色されていて黒く、前記複数の明部分170tは白く着色されており白い。互いに交互に配置された複数の暗部分170sと複数の明部分170tとは解像度チャートを構成する。
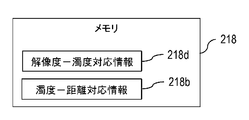
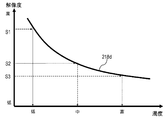
解像度チャートの画像を操縦用カメラ116で撮影し、その撮影画像を解析して画像の解像度を求め、求めた解像度から水の濁度を検出することができる。この場合、図16Aに示すように解像度と濁度の関係を事前に実験的に求めておく。図16Bに示すように、その関係を解像度-濁度対応情報218dとしてコンピュータ250のメモリ218に格納する。コンピュータ250の距離決定部216は解像度-濁度対応情報218dを参照することで、撮影画像の解像度から検査対象物までの距離を決定することができる。
図17は、実施の形態3における、地上ユニット200における、水の濁度に基づいて水中ロボット100の距離を制御する処理を示すフローチャートである。
コンピュータ250のCPU210は、通信ユニット230及び通信インタフェース部212を介して水中ロボット100の操縦用カメラ116で撮影された画像を取得する(ステップS41)。濁度検出部214は、取得した画像に含まれる測定部材170の部分170pの解像度チャートの画像の解像度を求める(ステップS42)。次に、濁度検出部214は、解像度-濁度対応情報218dを参照して、求めた解像度から濁度を求める(ステップS43)。
次に、距離決定部216は、濁度-距離対応情報218bを参照し、求めた濁度から検査対象物10Pまでの距離を算出する(ステップS44)。
コンピュータ250のCPU210は、水中ロボット100から検査対象物10Pまでの距離が、算出した距離となるように水中ロボット100の位置を制御する(ステップS45)。
以上のようにして、測定部材170の解像度チャートの画像の解像度から濁度を求めることができる。なお、実施の形態2のように、解像度と、検査対象物10Pまでの距離とを対応づけた解像度-距離対応情報を予め準備しておき、画像の解像度から検査対象物10Pまでの距離を直接的に求めることもできる。
(実施の形態4)
図18は実施の形態4における水中検査装置10Cの断面図である。図18において、図1から図4Bに示す実施の形態1における水中検査装置10と同じ部分には同じ参照番号を付す。水中検査装置10Cは、図4Bに示す実施の形態1における水中検査装置10の測定部材170を覆う遮光部401と、参照光源402とをさらに備える。遮光部401は操縦用カメラ116の画角Xの一部を覆う。
図18は実施の形態4における水中検査装置10Cの断面図である。図18において、図1から図4Bに示す実施の形態1における水中検査装置10と同じ部分には同じ参照番号を付す。水中検査装置10Cは、図4Bに示す実施の形態1における水中検査装置10の測定部材170を覆う遮光部401と、参照光源402とをさらに備える。遮光部401は操縦用カメラ116の画角Xの一部を覆う。
図1から図4Bに示す実施の形態1における水中検査装置10では、測定部材170に照射される光は、周辺からの散乱光、または、照明装置120から検査対象物10P、防水容器118および測定部材170を含む経路を通過した反射光であり、すなわち、測定部材170の周囲の光である。
図18に示す水中検査装置10Cでは、遮光部401は測定部材170の周囲の上記光を測定部材170に届かないように遮る。参照光源402は測定部材170の明領域170wと暗領域170bとに光を照射する。水中検査装置10Cでは、測定部材170の周囲の光に関わらず、測定部材170に安定した光を照射できるので、測定部材170の明領域170wと暗領域170bのコントラストがより安定に検出できる。
(他の実施の形態)
以上のように、本出願において開示する技術の例示として、実施の形態1~4を説明した。しかしながら、本開示における技術は、これに限定されず、適宜、変更、置き換え、付加、省略などを行った実施の形態にも適用可能である。また、上記実施の形態1~3で説明した各構成要素を組み合わせて、新たな実施の形態とすることも可能である。そこで、以下、他の実施の形態を例示する。
以上のように、本出願において開示する技術の例示として、実施の形態1~4を説明した。しかしながら、本開示における技術は、これに限定されず、適宜、変更、置き換え、付加、省略などを行った実施の形態にも適用可能である。また、上記実施の形態1~3で説明した各構成要素を組み合わせて、新たな実施の形態とすることも可能である。そこで、以下、他の実施の形態を例示する。
上記の実施の形態では、水中ロボット100の操縦用カメラ116で撮影された画像の情報(輝度差や解像度)に基づき濁度を判定したが、検査用カメラ150で撮影された画像の情報から濁度を判定してもよい。
上記の実施の形態では、操縦用の画像を撮影する操縦用カメラと検査用の画像を撮影する検査用カメラとを別々に設けたが、操縦用の画像と検査用の画像とを同じカメラで撮影するようにしてもよい。
上記の実施の形態で示した濁度検出装置の構成は、水の濁度の検出に限定されるものではなく、水以外の他の液体の濁度の検出にも適用することができる。
上記実施の形態においてCPU210が実行するプログラムは、DVD-ROM、CD-ROM等の記録媒体によって提供されてもよいし、通信回線を介してネットワーク上のサーバからダウンロードされてもよい。また、CPU210の機能は、ハードウェアとソフトウェア(アプリケーションプログラム)の協働により実現したが、所定の機能を実現するように専用に設計されたハードウェア回路のみで実現してもよい。よって、CPU210に代えて、MPU、DSP、FPGA、ASIC等で上述の機能を実現してもよい。
以上のように、本開示における技術の例示として、実施の形態を説明した。そのために、添付図面および詳細な説明を提供した。
したがって、添付図面および詳細な説明に記載された構成要素の中には、課題解決のために必須な構成要素だけでなく、上記技術を例示するために、課題解決のためには必須でない構成要素も含まれ得る。そのため、それらの必須ではない構成要素が添付図面や詳細な説明に記載されていることをもって、直ちに、それらの必須ではない構成要素が必須であるとの認定をするべきではない。
また、上述の実施の形態は、本開示における技術を例示するためのものであるから、請求の範囲またはその均等の範囲において種々の変更、置き換え、付加、省略などを行うことができる。
本開示における濁度検査装置は、水中にある物体(ダム壁、橋梁の橋桁等)を検査する検査装置に有用である。
10 水中検査装置(液中検査装置)
10A 濁度検出装置
100 水中ロボット(液中ロボット)
110 本体ユニット
112 通信ユニット
114 制御ユニット
116 操縦用カメラ
120 照明装置
130 スラスタ
140 ソナー
150 検査用カメラ
160 バッテリ
170 測定部材
200 地上ユニット
210 CPU
211 表示部
214 濁度検出部
216 距離決定部
212 通信インタフェース部
218 メモリ
218a 輝度差-濁度対応情報
218b 濁度-距離対応情報
218c 輝度差-距離対応情報
218d 解像度-濁度対応情報
220 コントローラ
230 通信ユニット
250 コンピュータ
300 通信ケーブル
Claims (14)
- 液体の濁度を検出する濁度検出装置であって、
暗領域と、前記暗領域より明度が高い明領域とを有する測定部材と、
前記測定部材の前記暗領域と前記明領域とを前記液体を通して撮影して画像データを生成するカメラと、
前記画像データでの前記暗領域の第1の画像情報と前記明領域の第2の画像情報とに基づき前記濁度を検出する濁度検出部と、
を備えた濁度検出装置。 - 照明装置をさらに備え、
前記暗領域と前記明領域とが前記カメラに対向する状態で、前記測定部材が前記照明装置と前記カメラの間に配置されている、請求項1に記載の濁度検出装置。 - 前記暗領域の前記第1の画像情報は前記暗領域の輝度であり、
前記明領域の前記第2の画像情報は前記明領域の輝度であり、
前記濁度検出部は、前記暗領域の前記輝度と前記明領域の前記輝度との差に基づき前記濁度を検出する、請求項1に記載の濁度検出装置。 - 前記暗領域は黒く、前記明領域は白い、請求項1に記載の濁度検出装置。
- 前記濁度検出部は、前記第1の画像情報と前記第2の画像情報から前記画像データが示す画像の解像度を求め、前記解像度に基づき前記濁度を検出する、請求項1に記載の濁度検出装置。
- 前記暗領域は、互いに幅が異なる複数の黒い領域を有し、
前記明領域は、前記複数の黒い領域と交互に配置されている複数の白い領域を有する、請求項5に記載の濁度検出装置。 - 液体の中にある検査対象物の画像を撮影する液中検査装置であって、
暗領域と、前記暗領域より明度が高い明領域とを有する測定部材と、
前記暗領域と前記明領域とを前記液体を通して撮影して画像データを生成するカメラと、
前記画像データが示す前記暗領域の第1の画像情報と前記明領域の第2の画像情報とに基づいて前記検査対象物と前記液中検査装置の間の距離を制御する制御部と、
を備えた液中検査装置。 - 前記検査対象物に光を照射する照明装置をさらに備え、
前記暗領域と前記明領域とが前記カメラに対向している状態で、前記測定部材は前記照明装置と前記カメラの間に配置される、請求項7に記載の液中検査装置。 - 前記暗領域の前記第1の画像情報は前記暗領域の輝度であり、
前記明領域の前記第2の画像情報は前記明領域の輝度であり、
前記制御部は、前記暗領域の前記輝度と前記明領域の前記輝度との差に基づいて前記検査対象物と前記液中検査装置の間の前記距離を制御する、請求項7に記載の液中検査装置。 - 前記暗領域は黒く、前記明領域は白い、請求項7に記載の液中検査装置。
- 前記制御部は、前記第1の画像情報と前記第2の画像情報とに基づいて、前記画像データが示す画像の解像度を求め、前記解像度に基づいて前記検査対象物と前記液中検査装置の間の前記距離を制御する、請求項7に記載の液中検査装置。
- 前記暗領域は、互いに幅が異なる複数の暗部分を有し、
前記明領域は、前記複数の暗領域と交互に配置されている複数の明部分を有する、請求項11に記載の液中検査装置。 - 暗領域と、前記暗領域より明度の高い明領域とを有する測定部材を液体の中に配置し、
前記測定部材の前記暗領域と前記明領域とを前記液体を通して撮影して画像データを生成し、
前記画像データが示す画像における前記暗領域と前記明領域の画像情報に基づき前記液体の濁度を検出する、
濁度検出方法。 - 前記暗領域は黒く、前記明領域は白い、請求項13に記載の濁度検出方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017513830A JP6145728B1 (ja) | 2016-04-04 | 2016-10-21 | 液中検査装置及び液中検査方法 |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016-075349 | 2016-04-04 | ||
| JP2016075349 | 2016-04-04 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2017175261A1 true WO2017175261A1 (ja) | 2017-10-12 |
Family
ID=60000362
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2016/004654 Ceased WO2017175261A1 (ja) | 2016-04-04 | 2016-10-21 | 濁度検出装置、濁度検出方法及び液中検査装置 |
Country Status (1)
| Country | Link |
|---|---|
| WO (1) | WO2017175261A1 (ja) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20210018994A (ko) * | 2018-06-13 | 2021-02-19 | 소니 세미컨덕터 솔루션즈 가부시키가이샤 | 복조 회로, 처리 방법, 및 처리 장치 |
| CN112530226A (zh) * | 2020-12-13 | 2021-03-19 | 中国船舶重工集团公司七五0试验场 | 一种用于混浊水域辅助作业的rov模拟训练系统 |
| JP2022141986A (ja) * | 2021-03-16 | 2022-09-30 | 株式会社クボタ | 濁度評価方法および凝集剤注入量調整方法 |
| US11737434B2 (en) | 2021-07-19 | 2023-08-29 | X Development Llc | Turbidity determination using computer vision |
| WO2023210702A1 (ja) * | 2022-04-27 | 2023-11-02 | ソフトバンク株式会社 | 情報処理プログラム、情報処理装置及び情報処理方法 |
| EP4306937A1 (en) * | 2022-07-12 | 2024-01-17 | Maytronics Ltd. | Water turbidity evaluation using image sensor |
| JP2024040830A (ja) * | 2022-09-13 | 2024-03-26 | 株式会社東芝 | 濁度推定装置、濁度推定システム、薬剤注入制御システム、濁度推定方法、およびプログラム |
| WO2024089688A1 (en) * | 2022-10-24 | 2024-05-02 | Coral Smart Pool Ltd | Monitoring a swimming pool's water condition and activity based on computer vision, and using this monitoring to facilitate pool maintenance |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55124069A (en) * | 1979-03-20 | 1980-09-24 | Fuyo Kaiyo Kaihatsu Kk | Measuring method of concentration of suspended matter in water and organic index |
| JPS613032A (ja) * | 1984-06-18 | 1986-01-09 | Hitachi Ltd | 水中懸濁物質監視装置 |
| JPH03134544A (ja) * | 1989-10-20 | 1991-06-07 | Nishihara Neo Kogyo Kk | 自動透視度測定方法及び装置 |
| US20100188660A1 (en) * | 2007-07-17 | 2010-07-29 | Hach Company | Spatial frequency optical measurement instrument and method |
| JP2012193972A (ja) * | 2011-03-15 | 2012-10-11 | Mitsubishi Rayon Co Ltd | ゲル濃度測定用チップ、ゲルの濃度を測定する方法、およびゲル濃度測定装置 |
-
2016
- 2016-10-21 WO PCT/JP2016/004654 patent/WO2017175261A1/ja not_active Ceased
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55124069A (en) * | 1979-03-20 | 1980-09-24 | Fuyo Kaiyo Kaihatsu Kk | Measuring method of concentration of suspended matter in water and organic index |
| JPS613032A (ja) * | 1984-06-18 | 1986-01-09 | Hitachi Ltd | 水中懸濁物質監視装置 |
| JPH03134544A (ja) * | 1989-10-20 | 1991-06-07 | Nishihara Neo Kogyo Kk | 自動透視度測定方法及び装置 |
| US20100188660A1 (en) * | 2007-07-17 | 2010-07-29 | Hach Company | Spatial frequency optical measurement instrument and method |
| JP2012193972A (ja) * | 2011-03-15 | 2012-10-11 | Mitsubishi Rayon Co Ltd | ゲル濃度測定用チップ、ゲルの濃度を測定する方法、およびゲル濃度測定装置 |
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102654958B1 (ko) | 2018-06-13 | 2024-04-05 | 소니 세미컨덕터 솔루션즈 가부시키가이샤 | 복조 회로, 처리 방법, 및 처리 장치 |
| KR20210018994A (ko) * | 2018-06-13 | 2021-02-19 | 소니 세미컨덕터 솔루션즈 가부시키가이샤 | 복조 회로, 처리 방법, 및 처리 장치 |
| CN112530226A (zh) * | 2020-12-13 | 2021-03-19 | 中国船舶重工集团公司七五0试验场 | 一种用于混浊水域辅助作业的rov模拟训练系统 |
| CN112530226B (zh) * | 2020-12-13 | 2023-10-27 | 中国船舶重工集团公司七五0试验场 | 一种用于混浊水域辅助作业的rov模拟训练系统 |
| JP2022141986A (ja) * | 2021-03-16 | 2022-09-30 | 株式会社クボタ | 濁度評価方法および凝集剤注入量調整方法 |
| JP7530852B2 (ja) | 2021-03-16 | 2024-08-08 | 株式会社クボタ | 凝集剤注入量調整方法 |
| US11737434B2 (en) | 2021-07-19 | 2023-08-29 | X Development Llc | Turbidity determination using computer vision |
| US12279599B2 (en) | 2021-07-19 | 2025-04-22 | Tidalx Ai Inc. | Turbidity determination using computer vision |
| JP2023162785A (ja) * | 2022-04-27 | 2023-11-09 | ソフトバンク株式会社 | 情報処理プログラム、情報処理装置及び情報処理方法 |
| WO2023210702A1 (ja) * | 2022-04-27 | 2023-11-02 | ソフトバンク株式会社 | 情報処理プログラム、情報処理装置及び情報処理方法 |
| JP7602509B2 (ja) | 2022-04-27 | 2024-12-18 | ソフトバンク株式会社 | 情報処理プログラム、情報処理装置及び情報処理方法 |
| EP4306937A1 (en) * | 2022-07-12 | 2024-01-17 | Maytronics Ltd. | Water turbidity evaluation using image sensor |
| JP2024040830A (ja) * | 2022-09-13 | 2024-03-26 | 株式会社東芝 | 濁度推定装置、濁度推定システム、薬剤注入制御システム、濁度推定方法、およびプログラム |
| WO2024089688A1 (en) * | 2022-10-24 | 2024-05-02 | Coral Smart Pool Ltd | Monitoring a swimming pool's water condition and activity based on computer vision, and using this monitoring to facilitate pool maintenance |
| EP4605918A4 (en) * | 2022-10-24 | 2026-01-14 | Coral Smart Pool Ltd | Monitoring the water condition and activity of a swimming pool using computer vision, and using this monitoring to facilitate pool maintenance |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6940843B2 (ja) | 水底観測システム | |
| JP2015187712A5 (ja) | ||
| CN109691083B (zh) | 图像处理方法、图像处理装置及摄像装置 | |
| WO2017205063A1 (en) | Systems and methods for surface topography acquisition using laser speckle | |
| JP2017003593A5 (ja) | ||
| EP3393385A1 (en) | Surgical information processing apparatus and method | |
| JP6726885B2 (ja) | 検査用カメラおよびこれを備えた検査システム、検査方法 | |
| WO2020261956A1 (en) | Medical tool control system, controller, and non-transitory computer readable storage | |
| KR20120093502A (ko) | 레이저를 이용한 장애물 감지장치 및 방법. | |
| TWI518305B (zh) | 影像擷取方法 | |
| US20150156389A1 (en) | Strobe device, photography device, and method for processing image | |
| JP2013210346A (ja) | 可搬型レーザレーダ装置 | |
| JP5580220B2 (ja) | 放射線検査装置、放射線検査方法 | |
| WO2017208288A1 (ja) | 水陸判定装置、水陸判定方法及び水中検査装置 | |
| JP4872035B2 (ja) | 撮像装置、撮像画像距離測定方法、撮像画像距離測定プログラム、及び記録媒体 | |
| WO2015129136A1 (ja) | 内視鏡装置 | |
| JP6145728B1 (ja) | 液中検査装置及び液中検査方法 | |
| JP2009092485A (ja) | 印刷半田検査装置 | |
| JP2019142714A (ja) | フォークリフト用の画像処理装置 | |
| Sarafraz et al. | Enhancing images in scattering media utilizing stereovision and polarization | |
| JP5674453B2 (ja) | 計測装置 | |
| Tsui et al. | Using a Time of Flight method for underwater 3-dimensional depth measurements and point cloud imaging | |
| JP6155472B1 (ja) | 水陸判定装置、水陸判定方法及び水中検査装置 | |
| WO2017148423A1 (zh) | Led探照灯及led探照灯控制系统 | |
| CN110849285A (zh) | 基于单目相机的焊点深度测量方法、系统及介质 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| ENP | Entry into the national phase |
Ref document number: 2017513830 Country of ref document: JP Kind code of ref document: A |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |
|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 16897820 Country of ref document: EP Kind code of ref document: A1 |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 16897820 Country of ref document: EP Kind code of ref document: A1 |