WO2016104567A1 - アクチュエータの制御装置及び制御方法 - Google Patents
アクチュエータの制御装置及び制御方法 Download PDFInfo
- Publication number
- WO2016104567A1 WO2016104567A1 PCT/JP2015/085945 JP2015085945W WO2016104567A1 WO 2016104567 A1 WO2016104567 A1 WO 2016104567A1 JP 2015085945 W JP2015085945 W JP 2015085945W WO 2016104567 A1 WO2016104567 A1 WO 2016104567A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- control
- actuator
- correction
- current value
- feedback
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/0003—Arrangement or mounting of elements of the control apparatus, e.g. valve assemblies or snapfittings of valves; Arrangements of the control unit on or in the transmission gearbox
- F16H61/0006—Electronic control units for transmission control, e.g. connectors, casings or circuit boards
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/02—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used
- F16H61/0202—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used the signals being electric
- F16H61/0251—Elements specially adapted for electric control units, e.g. valves for converting electrical signals to fluid signals
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B11/00—Automatic controllers
- G05B11/01—Automatic controllers electric
- G05B11/36—Automatic controllers electric with provision for obtaining particular characteristics, e.g. proportional, integral, differential
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H59/00—Control inputs to control units of change-speed- or reversing-gearings for conveying rotary motion
- F16H59/68—Inputs being a function of gearing status
- F16H2059/683—Sensing pressure in control systems or in fluid-controlled devices, e.g. by pressure sensors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/02—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used
- F16H61/0202—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used the signals being electric
- F16H61/0251—Elements specially adapted for electric control units, e.g. valves for converting electrical signals to fluid signals
- F16H2061/0258—Proportional solenoid valve
Definitions
- the present invention relates to an actuator control apparatus and control method for performing feedback control for adjusting an operation amount by feeding back a control amount of an actuator.
- Conventional actuator control devices include, for example, an oil supply system for a vehicle transmission that controls hydraulic pressure using a linear solenoid as an actuator for driving a hydraulic control valve.
- the value of the drive current detected by the current sensor as the control amount of the linear solenoid (hereinafter referred to as “detected current value”) is corrected by using a correction coefficient stored in advance in the memory.
- the correction obtained by correcting the detected current value after reducing the variation in electrical properties in the drive current calculation unit and current sensor to bring the detected current value closer to the actual current value that is the actual drive current value It is known to perform feedback control so that the current value approaches the target current value (see, for example, Patent Document 1).
- the linear solenoid consumes unnecessary power and causes a decrease in fuel consumption. If the divergence increases, a shift shock may occur at the time of shifting.
- the present invention has been made in view of the above-described problems, and an object thereof is to provide an actuator control apparatus and control method in which the reliability of a feedback control system is improved.
- a control circuit that sets an operation amount according to the target control amount of the actuator, a drive circuit that supplies power to the actuator based on the set operation amount, and control of the actuator
- the control circuit is provided with a first correction unit for correcting the control amount detected from the sensor, and the drive circuit is provided with the control detected from the sensor.
- a second correction unit for correcting the amount is provided, and the control circuit feeds back either the control amount corrected by the first correction unit or the control amount corrected by the second correction unit to manipulate the operation amount. The feedback control is adjusted.
- the controller of the actuator detects the actuator detected on the assumption that the power supply to the actuator is controlled based on the operation amount set according to the target control amount of the actuator. And a second correction unit for correcting the detected control amount of the actuator, and the control amount corrected by the first correction unit and the correction by the second correction unit. Feedback control is performed to adjust the operation amount by feeding back one of the controlled amounts.
- the memory for storing the correction coefficient and the correction current value It is possible to improve the reliability of the feedback control system against failure / deterioration of elements used for computation.
- FIG. 1 is a schematic configuration diagram of an oil supply system in a vehicle transmission apparatus according to an embodiment of the present invention.
- An engine (internal combustion engine) 1 that is a power source of the vehicle is provided with an engine output shaft 1 a for transmitting a rotational output.
- the engine output shaft 1 a is connected to the continuously variable transmission 3 via a torque converter 2. It is connected to the transmission input shaft 3a.
- the torque converter 2 is provided with a lockup mechanism (not shown) that directly connects the engine output shaft 1a to the transmission input shaft 3a in accordance with the vehicle speed.
- the continuously variable transmission 3 includes a primary pulley 3b and a secondary pulley 3c, and a belt 3d wound between these pulleys.
- the rotation of the primary pulley 3b by the transmission input shaft 3a is performed via the belt 3d through the secondary pulley.
- the rotation of the secondary pulley 3c is transmitted to the drive wheels (not shown) via the transmission output shaft 3e.
- the pair of movable conical plates of the primary pulley 3b and the pair of movable conical plates of the secondary pulley 3c are moved in the axial direction by hydraulic control of the respective hydraulic oil, and the primary pulley 3b and the secondary pulley 3b are moved.
- the pulley ratio (rotation ratio) between the primary pulley 3b and the secondary pulley 3c can be changed, and the gear ratio can be changed steplessly.
- An oil pan 4 in which oil is stored is provided at the bottom of the case of the continuously variable transmission 3, and the oil stored in the oil pan 4 is sucked and added by a hydraulic pump 5 provided in the case of the continuously variable transmission 3. Pressed.
- the hydraulic pump 5 is driven by the transmission input shaft 3 a, that is, substantially by the rotational output of the engine 1. Oil sucked and pressurized by the hydraulic pump 5 is supplied from the hydraulic pump 5 through the line pressure control unit 6 to the primary pulley 3b, the secondary pulley 3c, and the lockup mechanism of the torque converter 2 as hydraulic oil.
- the primary pulley 3 b is provided with an input side pulley pressure control unit 7, and the oil that has passed through the line pressure control unit 6 is further supplied to the primary pulley 3 b via the input side pulley pressure control unit 7.
- the secondary pulley 3c is provided with an output-side pulley pressure control unit 8, and the oil that has passed through the line pressure control unit 6 is further supplied to the secondary pulley 3c via the output-side pulley pressure control unit 8.
- the torque converter 2 is provided with a lockup pressure control unit 9, and the oil that has passed through the line pressure control unit 6 is further supplied to the lockup mechanism through the lockup pressure control unit 9.
- the line pressure control unit 6, the input side pulley pressure control unit 7, the output side pulley pressure control unit 8, and the lockup pressure control unit 9 are each driven with a hydraulic control valve for regulating the discharge pressure from the hydraulic pump 5.
- a linear solenoid is incorporated as an actuator to perform. The drive of each linear solenoid is individually controlled by a control unit (actuator control device) 10.
- FIG. 2 is a functional block diagram of the control unit 10.
- the control unit 10 includes a microcontroller (hereinafter abbreviated as “ ⁇ C” in the drawing, the same applies hereinafter) 100 and an ASIC (Application Specific Integrated Circuit) 200 that is an application specific integrated circuit.
- the microcontroller 100 is electrically connected to the linear solenoid 7 a built in the input-side pulley pressure control unit 7 via the ASIC 200.
- the microcontroller 100 sets a target current value as a target control amount of the linear solenoid 7a, and forms a control circuit that calculates an operation amount corresponding to the target current value. Further, the ASIC 200 forms a drive circuit that supplies power to the linear solenoid 7 a based on the operation amount calculated by the microcontroller 100.
- the microcontroller 100 is configured to perform current feedback control for adjusting the operation amount based on the target current value and the drive current that is the control amount of the linear solenoid 7a.
- control unit 10 includes a current sensor 300 that detects the drive current of the linear solenoid 7a between the ASIC 200 and the linear solenoid 7a, and the current sensor 300 outputs a detection signal to the ASIC 200.
- a known current detection unit such as a shunt resistor connected in series between the ASIC 200 and the linear solenoid 7a can be used.
- the linear solenoid 7a built in the input-side pulley pressure control unit 7 is illustrated for convenience, but the input-side pulley pressure control unit is illustrated. 7 is replaced with another linear solenoid incorporated in the line pressure control unit 6, the output side pulley pressure control unit 8 or the lockup pressure control unit 9, the same as described below. .
- the ASIC 200 includes an output driver 202, an average current calculation unit 204, a correction unit (second correction unit) 206, a nonvolatile memory 208 such as a ROM (Read-Only Memory), a RAM (Random Access Memory), and the like. Volatile memory 210.
- the output driver 202 inputs an operation amount instruction signal calculated by the microcontroller 100 as described later via the input port 212, and turns on / off the built-in switching element based on the instruction signal to supply power.
- the power supply to the linear solenoid 7a is controlled.
- the average current calculation unit 204 includes an A / D (Analog-to-Digital) converter that converts an analog detection signal for the drive current of the linear solenoid 7a output from the current sensor 300 to the ASIC 200 into a digital value.
- the average current calculation unit 204 converts the detected current value converted into a digital value by the A / D converter every predetermined time or a predetermined number of A / D conversions in order to reduce current fluctuation due to the influence of noise or the like.
- An average current value is calculated by averaging every time.
- the average current calculation unit 204 sends the obtained average current value to the correction unit 206 and outputs the average current value to the microcontroller 100 via the communication interface 214 that performs SPI (Serial Peripheral Interface) communication or the like.
- SPI Serial Peripheral Interface
- the correction unit 206 reads a correction coefficient stored in advance in the nonvolatile memory 208 (hereinafter referred to as “ASIC correction coefficient”) through the volatile memory 210 and corrects the average current value using the ASIC correction coefficient.
- a correction current value (hereinafter referred to as “ASIC correction current value”) is calculated. Therefore, the correction unit 206 corrects the drive current (detected current value) that is the control amount by correcting the average current value.
- the ASIC correction current value calculated by the correction unit 206 is output to the microcontroller 100 via the communication interface 214.
- the ASIC correction coefficient stored in advance in the non-volatile memory 208 is used to reduce the divergence between the average current value and the actual drive current value (hereinafter referred to as “actual current value”) flowing through the linear solenoid 7a.
- actual current value the actual drive current value flowing through the linear solenoid 7a.
- it is an eigenvalue of the control unit 10 that is used to correct the average current value and is determined according to variations in the electrical properties of elements and circuits related to detection of drive current, such as the current sensor 300 and the average current calculation unit 204 of the ASIC 200. is there.
- the type of the non-volatile memory 208 is not particularly limited, but when there is a need to rewrite the ASIC correction coefficient, a writeable / erasable EEPROM (Electrically Erasable Programmable Read-Only ⁇ ⁇ ⁇ Memory) or flash memory is used. Also good. The same applies to a nonvolatile memory in the microcontroller 100 described later.
- step 3001 the abnormality diagnosis unit 108 acquires an average current value (hereinafter referred to as “main current value”) calculated by the average current calculation unit 204 when the current feedback control is performed by the main setting correction method.
- main current value an average current value calculated by the average current calculation unit 204 when the current feedback control is performed by the main setting correction method.
- step 3007 the abnormality diagnosing unit 108 determines whether or not there is a switching between main and sub settings for the correction method in an abnormality process described later. Such a determination is made when the main / sub setting of the correction method is switched as an abnormal process described later, and when the main / sub setting is further switched in the next step 3008, the abnormal process is not performed. Because it becomes.
- step 3008 the main / sub setting of the correction method is switched. Even if it is diagnosed that the current feedback control is normal by this abnormality diagnosis process, an abnormality is diagnosed by switching the main / sub setting of each correction method. This is for improving diagnostic accuracy.
- step 3009 the abnormality diagnosis unit 108 determines whether or not the state where the deviation (absolute value) between the main current value and the sub current value is equal to or greater than the predetermined value ⁇ has continued for the predetermined time T2. This is because the deviation (absolute value) between the main current value and the sub current value becomes equal to or greater than the predetermined value ⁇ because the detected current value and thus the average current value / correction current value are affected by temporary noise. This is to suppress misdiagnosis.
- step 4001 the abnormality diagnosis unit 108 determines whether or not all three flags of the correction coefficient state flag F1, the correction current value state flag F2, and the feedback state flag F3 are 0, and the ASIC correction method or the microcontroller A comprehensive diagnosis is made as to whether or not the correction method is normal.
- FIG. 7 is a table showing a specific example of processing at the time of abnormality, and in the case of three abnormal conditions according to the presence or absence of diagnosis of the linear solenoid output diagnosis for diagnosing whether or not an abnormality has occurred in the output of the linear solenoid 7a. A processing pattern is shown.
- the abnormality diagnosis unit 108 sets the target hydraulic pressure that is the basis for setting the target current value in the target current calculation unit 102, and the input pulley pressure control unit 7 to the primary pulley 3b. It is possible to compare the supply hydraulic pressure of the supplied oil with the result of the comparison. For example, when the difference between the target hydraulic pressure and the supply hydraulic pressure is greater than or equal to a predetermined value, it may be diagnosed that an abnormality has occurred in the output of the linear solenoid 7a.
- the output of the linear solenoid 7a can be stopped, for example, when the abnormality diagnosis unit 108 instructs the duty ratio calculation unit 106 to forcibly set the duty ratio to zero.
- a switch that opens and closes the power supply line between the power supply and the linear solenoid 7a is provided, and the abnormality diagnosis unit 108 of the microcontroller 100 outputs an opening signal to the switch to open, so that the power supply to the linear solenoid 7a is output.
- the power supply may be cut off and the output of the linear solenoid 7a may be stopped.
- the memory for storing the correction coefficient and the element used for the calculation of the correction current value can be improved against failure / degradation of the battery.
- VTC Valve Timing Control system
- VCR VariableVRation system
- VTC Valve Timing Control system
- VTC Valve Timing Control system
- VCR VariableVRation system
- the control device and control method for an actuator according to the present invention can be applied to a control device that performs feedback control on the drive output (control amount) of an electric actuator.
- control device 10 and the control method for the actuator according to the present invention have been described by taking the control unit 10 for current feedback control that feeds back the drive current of the linear solenoid 7a as a control amount to the input side as an example.
- the present invention can also be applied to a control device that adjusts an operation amount by feeding back another control amount such as an applied voltage.
- step 4001 when all three flags of the correction coefficient state flag F1, the correction current value state flag F2, and the feedback state flag F3 are 0 in step 4001, the ASIC correction method and the microcontroller correction are performed. A comprehensive diagnosis was made that the method was normal. However, it is determined whether or not the correction coefficient state flag F1 is 0, and if it is normal, the ASIC correction method is performed by diagnosing whether there is an abnormality in either the correction current value or the average current value. In addition, it is possible to comprehensively diagnose whether or not the microcontroller correction method is normal. Therefore, in step 4001, the ASIC correction method and the microcontroller correction method are normal when the correction coefficient state flag F1 and any one of the correction current value state flag F2 or the feedback state flag F3 are all zero. A comprehensive diagnosis may be performed.
- a fail soft process may be performed in which the speed change operation of the continuously variable transmission 3 by the driver is limited and a part of the speed change function of the continuously variable transmission 3 is maintained.
- the correction system for the average current value is redundantly provided in the microcontroller 100 and the ASIC 200 in order to provide redundancy, but is not limited to the microcontroller 100 and the ASIC 200. What is necessary is just to provide in 10 inside doubly. Further, the correction system for the average current value is not limited to double, but may be a triple or more multiple system.
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Control Of Transmission Device (AREA)
- Feedback Control In General (AREA)
- Control Of Linear Motors (AREA)
Abstract
リニアソレノイド(7a)の目標電流値に応じたデューティ比を設定するマイクロコントローラ(100)とデューティ比に基づいてリニアソレノイド(7a)に電力供給するASIC(200)とを備えた制御ユニット(10)において、マイクロコントローラ(100)は電流センサ(300)で検出された駆動電流値を補正する補正部(110)を有し、ASIC(200)は電流センサ(300)で検出された駆動電流値を補正する補正部(206)を有する。そして、フィードバック量選択部(112)が、補正部(110)で補正された駆動電流値又は補正部(206)で補正された駆動電流値のいずれか一方を目標電流値に対するフィードバック量として選択し、フィードバック制御系における補正系統を二重にする。
Description
本発明は、アクチュエータの制御量をフィードバックして操作量を調整するフィードバック制御を行う、アクチュエータの制御装置及び制御方法に関する。
従来のアクチュエータの制御装置には、例えば、車両用変速装置のオイル供給システムにおいて、油圧制御弁を駆動するアクチュエータとしてリニアソレノイドを用いて油圧を制御するものがある。
かかるアクチュエータの制御装置では、リニアソレノイドの制御量として電流センサで検出された駆動電流の値(以下、「検出電流値」という)を、メモリに予め記憶された補正係数を用いて補正することにより、駆動電流演算部や電流センサにおける電気的性質のバラツキを低減して検出電流値を実際の駆動電流の値である実電流値に近づけ、その上で、検出電流値を補正して得られる補正電流値が目標電流値に近づくようにフィードバック制御を行うことが知られている(例えば、特許文献1参照)。
しかしながら、アクチュエータの制御装置において、補正係数を記憶するメモリや補正電流値の演算に用いる素子の故障・劣化が生じると、検出電流値の補正精度が低下して補正電流値が実電流値から乖離しやすくなる。このため、リニアソレノイドの実電流値に応じた適切な操作量の演算が困難となるので、リニアソレノイドが無駄な電力を消費して燃費低下を招くばかりか、補正電流値と実電流値との乖離が増大すると変速時にシフトショックを起こすおそれがある。
本発明は上記問題点に鑑みてなされたものであり、フィードバック制御系の信頼性を向上させたアクチュエータの制御装置及び制御方法を提供することを目的とする。
このため、本発明に係るアクチュエータの制御装置では、アクチュエータの目標制御量に応じた操作量を設定する制御回路と、設定された操作量に基づいてアクチュエータに電力供給する駆動回路と、アクチュエータの制御量を検出するセンサと、を含んで構成されることを前提として、制御回路にはセンサから検出された制御量を補正する第1補正部が設けられ、駆動回路にはセンサから検出された制御量を補正する第2補正部が設けられ、制御回路は、第1補正部により補正された制御量、又は、第2補正部により補正された制御量、のいずれか一方をフィードバックして操作量を調整するフィードバック制御を行っている。
また、本発明に係るアクチュエータの制御方法では、アクチュエータの目標制御量に応じて設定された操作量に基づいてアクチュエータへの電力供給を制御することを前提として、アクチュエータのコントローラが、検出されたアクチュエータの制御量を補正する第1補正部と、検出されたアクチュエータの制御量を補正する第2補正部と、を備え、第1補正部により補正された制御量、及び、第2補正部により補正された制御量、のいずれか一方をフィードバックして操作量を調整するフィードバック制御を行っている。
本発明に係るアクチュエータの制御装置及び制御方法によれば、フィードバック制御系において、フィードバック量としての制御量を補正する補正系統を二重にしているので、補正係数を記憶するメモリ及び補正電流値の演算に用いる素子の故障・劣化に対して、フィードバック制御系の信頼性を向上させることができる。
以下、本発明の実施の形態について、詳細に説明する。
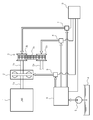
図1は、本発明の一実施形態を示す車両用変速装置におけるオイル供給システムの概略構成図である。
図1は、本発明の一実施形態を示す車両用変速装置におけるオイル供給システムの概略構成図である。
本車両の動力源であるエンジン(内燃機関)1には、回転出力を伝達するためのエンジン出力軸1aが設けられ、このエンジン出力軸1aが、トルクコンバータ2を介して無段変速機3の変速機入力軸3aへ接続されている。トルクコンバータ2には、車速に応じてエンジン出力軸1aを変速機入力軸3aへ直結するロックアップ機構(図示省略)が設けられている。
無段変速機3は、プライマリプーリ3b及びセカンダリプーリ3cと、これらプーリ間に巻き掛けたベルト3dとを含み、変速機入力軸3aによるプライマリプーリ3bの回転は、ベルト3dを介して、セカンダリプーリ3cへ伝達され、セカンダリプーリ3cの回転は、変速機出力軸3eを介して、図示省略の駆動輪へ伝達される。
無段変速機3では、プライマリプーリ3bの一対の可動円錐板、及び、セカンダリプーリ3cの一対の可動円錐板を、それぞれの作動油の油圧制御によって軸方向に移動させて、プライマリプーリ3b及びセカンダリプーリ3cとベルト3dとが接触する位置の半径を変えることにより、プライマリプーリ3bとセカンダリプーリ3cとのプーリ比(回転比)を変化させて、変速比を無段階に変化させることができる。
無段変速機3のケース底部にはオイルが貯留されたオイルパン4が設けられ、オイルパン4に貯留されたオイルは、無段変速機3のケース内に設けられた油圧ポンプ5により吸入加圧される。油圧ポンプ5は、変速機入力軸3aにより、すなわち、実質的には、エンジン1の回転出力により駆動される。油圧ポンプ5で吸入・加圧されたオイルは、油圧ポンプ5からライン圧制御部6を介して、プライマリプーリ3b、セカンダリプーリ3c及びトルクコンバータ2のロックアップ機構へ作動油として供給される。
プライマリプーリ3bには入力側プーリ圧制御部7が設けられ、ライン圧制御部6を経たオイルは、さらに入力側プーリ圧制御部7を介してプライマリプーリ3bへ供給される。セカンダリプーリ3cには出力側プーリ圧制御部8が設けられ、ライン圧制御部6を経たオイルは、さらに出力側プーリ圧制御部8を介してセカンダリプーリ3cへ供給される。トルクコンバータ2にはロックアップ圧制御部9が設けられ、ライン圧制御部6を経たオイルは、さらにロックアップ圧制御部9を介してロックアップ機構へ供給される。
ライン圧制御部6、入力側プーリ圧制御部7、出力側プーリ圧制御部8及びロックアップ圧制御部9には、それぞれ、油圧ポンプ5からの吐出圧を調圧するための油圧制御弁を駆動するアクチュエータとして、リニアソレノイドが組み込まれている。そして、各リニアソレノイドの駆動は、制御ユニット(アクチュエータの制御装置)10により、個別に制御される。
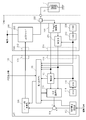
図2は、制御ユニット10の機能ブロック図である。
制御ユニット10は、コンピュータを内蔵したマイクロコントローラ(図中、「μC」と略記する。以下、同様)100と、特定用途向け集積回路であるASIC(Application Specific Integrated Circuit)200と、を含んで構成され、マイクロコントローラ100は、ASIC200を介して、入力側プーリ圧制御部7に内蔵されたリニアソレノイド7aと電気的に接続されている。
制御ユニット10は、コンピュータを内蔵したマイクロコントローラ(図中、「μC」と略記する。以下、同様)100と、特定用途向け集積回路であるASIC(Application Specific Integrated Circuit)200と、を含んで構成され、マイクロコントローラ100は、ASIC200を介して、入力側プーリ圧制御部7に内蔵されたリニアソレノイド7aと電気的に接続されている。
マイクロコントローラ100は、リニアソレノイド7aの目標制御量として目標電流値を設定し、この目標電流値に応じた操作量を演算する制御回路をなす。また、ASIC200は、マイクロコントローラ100で演算された操作量に基づいてリニアソレノイド7aに電力供給を行う駆動回路をなす。そして、マイクロコントローラ100は、目標電流値とリニアソレノイド7aの制御量である駆動電流とに基づいて操作量を調整する電流フィードバック制御を行うように構成されている。
また、制御ユニット10は、ASIC200とリニアソレノイド7aとの間において、リニアソレノイド7aの駆動電流を検出する電流センサ300を有し、電流センサ300は検出信号をASIC200へ出力する。電流センサ300には、例えば、ASIC200とリニアソレノイド7aとの間に直列に接続されたシャント抵抗など、既知の電流検出手段を用いることができる。
なお、図2では、マイクロコントローラ100とASIC200を介して接続されるリニアソレノイドとして、便宜上、入力側プーリ圧制御部7に内蔵されたリニアソレノイド7aを例示しているが、入力側プーリ圧制御部7に内蔵されたリニアソレノイド7aを、ライン圧制御部6、出力側プーリ圧制御部8又はロックアップ圧制御部9に組み込まれた他のリニアソレノイドに置き換えても、以下の説明と同様である。
先ず、ASIC200は、出力ドライバ202と、平均電流演算部204と、補正部(第2補正部)206と、ROM(Read-Only Memory)などの不揮発性メモリ208と、RAM(Random Access Memory)などの揮発性メモリ210と、を有している。
出力ドライバ202は、マイクロコントローラ100において後述のように演算された操作量の指示信号を、入力ポート212を介して入力し、この指示信号に基づいて内蔵のスイッチング素子をオン・オフさせて、電源からリニアソレノイド7aに対する電力供給を制御している。
平均電流演算部204は、電流センサ300からASIC200へ出力されたリニアソレノイド7aの駆動電流についてのアナログ検出信号をデジタル値に変換するA/D(Analog to Digital)コンバータを備えている。平均電流演算部204は、A/Dコンバータによりデジタル値に変換された検出電流値を、ノイズの影響等による電流の振れを低減するために、所定時間毎に、又は、所定A/D変換回数毎に平均して平均電流値を演算する。
平均電流演算部204は、得られた平均電流値を、補正部206に送るとともに、SPI(Serial Peripheral Interface)通信等を行う通信インタフェース214を介してマイクロコントローラ100へ出力する。
補正部206は、不揮発性メモリ208に予め記憶された補正係数(以下、「ASIC補正係数」という)を、揮発性メモリ210を介して読み込み、このASIC補正係数を用いて平均電流値を補正した補正電流値(以下、「ASIC補正電流値」という)を演算するように構成されている。したがって、補正部206は、平均電流値の補正によって制御量である駆動電流(検出電流値)を補正していることになる。補正部206において演算されたASIC補正電流値は、通信インタフェース214を介してマイクロコントローラ100へ出力される。
不揮発性メモリ208に予め記憶されたASIC補正係数は、平均電流値とリニアソレノイド7aに流れる実際の駆動電流の値(以下、「実電流値」という)との乖離を低減するために、前述のように平均電流値の補正に用いられ、電流センサ300やASIC200の平均電流演算部204など、駆動電流の検出に関係する素子・回路における電気的性質のバラツキに応じて定まる制御ユニット10の固有値である。
不揮発性メモリ208の種類は、特に限定するものではないが、ASIC補正係数を書き換える必要性がある場合には、書き込み及び消去可能なEEPROM(Electrically Erasable Programmable Read-Only Memory)あるいはフラッシュメモリを用いてもよい。後述のマイクロコントローラ100における不揮発性メモリについても同様である。
ASIC200のうち、補正部206、不揮発性メモリ208及び揮発性メモリ210は、平均電流値を補正する1つの補正系統を構成している。
次に、マイクロコントローラ100は、目標電流演算部102と、減算部104と、デューティ比演算部106と、異常診断部108と、補正部110と、フィードバック(図中、「FB」と略記する)量選択部112と、ROMなどの不揮発性メモリ114と、RAMなどの揮発性メモリ116と、を有している。
目標電流演算部102、減算部104、デューティ比演算部106、異常診断部108、補正部(第1補正部)110及びフィードバック量選択部112における処理は、マイクロコントローラ100に内蔵されたコンピュータのCPU(Central Processing Unit)などが、不揮発性メモリ114に記憶されたプログラムを、揮発性メモリ116を介して読み込み実行することで実現される。なお、目標電流演算部102、減算部104、デューティ比演算部106、異常診断部108、補正部110及びフィードバック量選択部112における処理は、ハードウェアの構成によって実現されてもよい。
目標電流演算部102は、運転者により操作されたセレクターレバーの操作信号やエンジン制御ユニットからの車両運転状態に関する入力信号等、外部からの駆動信号に基づいて、入力側プーリ圧制御部7からプライマリプーリ3bへ供給するオイルの目標油圧を決定し、目標油圧に対応するリニアソレノイド7aの目標制御量として目標電流値を設定する。
目標電流値の設定は、例えば、入力側プーリ圧制御部7からプライマリプーリ3bへ供給するオイルの油圧とリニアソレノイド7aの電流値とを対応付けたマップを不揮発性メモリ114に予め記憶しておき、車両運転中、不揮発性メモリ114から揮発性メモリ116に読み出されるマップを参照して目標油圧に対応する電流値を演算することで可能である。
補正部110は、ASIC200の平均電流演算部204で演算された平均電流値を、SPI通信等を行う通信インタフェース118を介してASIC200から読み込む。そして、補正部110は、不揮発性メモリ114に予め記憶された補正係数(以下、「μC補正係数」という)を、揮発性メモリ116を介して読み込んで、このμC補正係数で平均電流値を補正した補正電流値(以下、「μC補正電流値」という)を演算するように構成されている。したがって、補正部110は、平均電流値の補正によって制御量である駆動電流(検出電流値)を補正していることになる。
μC補正係数は、ASIC補正係数と同一の値であり、また、このμC補正係数を用いた平均電流値の補正方法も、ASIC補正係数を用いた平均電流値の補正方法と同じである。
マイクロコントローラ100のうち、補正部110、不揮発性メモリ114及び揮発性メモリ116は、ASIC200において構成された平均電流値の補正系統に加えて、平均電流値を補正する別の補正系統を構成している。
異常診断部108は、揮発性メモリ116を介してμC補正係数を読み込むとともに、揮発性メモリ210及び通信インタフェース214,118を介して不揮発性メモリ208からASIC補正係数を読み込むことで、読み込んだ2つの補正係数を比較し、不揮発性メモリ114から揮発性メモリ116へ若しくは不揮発性メモリ208から揮発性メモリ210への補正係数のデータ転送、又は、不揮発性メモリ114,208若しくは揮発性メモリ116,210における補正係数の記憶に、異常が発生しているか否かを診断している。かかる診断は、異常診断部108において、電流フィードバック制御に異常が発生しているか否かの診断基準の1つである。
また、異常診断部108は、ASIC200の補正部206で演算されたASIC補正電流値を、通信インタフェース118を介して読み込んで、マイクロコントローラ100の補正部110で演算されたμC補正電流値と比較し、補正部110,206における平均電流値の補正、すなわち、補正電流値の演算に関する処理に異常が発生しているか否かを診断している。かかる診断は、異常診断部108において、電流フィードバック制御に異常が発生しているか否かの診断基準の1つである。
さらに、異常診断部108は、ASIC200の平均電流演算部204で得られた平均電流値を、通信インタフェース118を介してASIC200から読み込むことで、後述のように、フィードバック量としてASIC補正電流値又はμC補正電流値を選択した場合のそれぞれにおける平均電流値を比較し、制御ユニット10からリニアソレノイド7aに対する出力に異常が発生しているか否かを診断している。かかる診断は、異常診断部108において、電流フィードバック制御に異常が発生しているか否かの診断基準の1つである。
さらにまた、異常診断部108は、リニアソレノイド7aのアクチュエータとしての出力に異常が発生しているか否かを診断する。
例えば、異常診断部108は、目標電流演算部102における目標電流値の設定の基礎となる目標油圧と、入力側プーリ圧制御部7からプライマリプーリ3bへ供給するオイルの油圧と、を比較して、その比較結果に基づいて、リニアソレノイド7aの出力の異常診断を行うことができる。あるいは、異常診断部108は、リニアソレノイド7aによる入力側プーリ圧制御部7の油圧制御弁の開弁度を検出できるように構成して、検出された開弁度と目標油圧を発生させる開弁度と比較して、リニアソレノイド7aのアクチュエータとしての出力の異常診断を行うようにしてもよい。
そして、異常診断部108は、前述の異常診断の結果に基づいて、デューティ比演算部106やフィードバック量選択部112に対して異常時処理を行う。
フィードバック量選択部112は、マイクロコントローラ100の補正部110で演算されたμC補正電流値、又は、ASIC200の補正部206で演算されたASIC補正電流値、のうちいずれか一方を、フィードバック量として選択する。すなわち、フィードバック量選択部112は、ASIC200の補正部206で平均電流値を補正するASIC補正方式と、マイクロコントローラ100の補正部110でプログラムの実行により平均電流値を補正するマイクロコントローラ補正方式と、のいずれか一方を選択する。
より具体的には、フィードバック量選択部112は、異常診断のために、2つの補正方式を所定の実施時間比率あるいは所定の実施回数比率で切り替えるように構成されている。例えば、フィードバック量選択部112は、ASIC補正方式によりASIC補正電流値を3回連続して選択した後、マイクロコントローラ補正方式によりμC補正電流値を1回選択する等のように補正方式を切り替える。これにより、異常診断部108において、ASIC補正方式とマイクロコントローラ補正方式との両補正方式により演算された平均電流値を比較できるようにしている。以下の説明において、実施時間比率又は実施回数比率が相対的に多い一方の補正方式をメイン設定の補正方式といい、相対的に少ない他方の補正方式をサブ設定の補正方式という。メイン設定の補正方式は、電流フィードバック制御に標準的に用いられ、サブ設定の補正方式は、平均電流値について、メイン設定の補正方式との比較のために用いられる。このように、フィードバック量選択部112は、いわば補正方式のメイン・サブ設定を行っている。
また、フィードバック量選択部112は、異常診断部108が異常時処理を実施していない場合、異常診断の診断精度向上のために、メイン設定の補正方式をサブ設定の補正方式に切り替えるとともに、サブ設定の補正方式をメイン設定の補正方式に切り替える。
さらに、フィードバック量選択部112は、異常診断部108の実施する異常時処理として、メイン設定の補正方式をサブ設定の補正方式に切り替えるとともに、サブ設定の補正方式をメイン設定の補正方式に切り替える。
減算部104は、目標電流演算部102で設定された目標電流値と、フィードバック量選択部112で選択された補正電流値(ASIC補正電流値又はμC補正電流値のいずれか一方)と、の偏差を演算する。
デューティ比演算部106は、減算部104で演算された、目標電流値と補正電流値との偏差に基づいて、比例積分制御(PI制御)や比例積分微分制御(PID制御)など公知の演算処理方法により、出力ドライバ202におけるスイッチング素子のオン・オフのデューティ比を演算する。そして、デューティ比演算部106は、かかるデューティ比のPWM信号を操作量の指示信号として、出力ポート120を介してASIC200へ出力する。
図3は、マイクロコントローラ100において、車両のイグニッションキーをオン(ON)にしたことを契機として所定時間Δt1ごとに実施される、補正係数を対象とした異常診断処理を示すフローチャートである。
ステップ1001(図中、「S1001」と略記する。以下、同様である。)では、異常診断部108において、ASIC200の不揮発性メモリ208から揮発性メモリ210及び通信インタフェース214,118を介してASIC補正係数を読み出す。
ステップ1002では、異常診断部108において、マイクロコントローラ100の不揮発性メモリ114から揮発性メモリ116を介してμC補正係数を読み出す。
ステップ1003では、異常診断部108において、ASIC補正係数とμC補正係数とを比較し、両補正係数が一致するか否かを判定する。
ASIC補正係数及びμC補正係数は不揮発性メモリ114,208に記憶させたときには一致しているので、ASIC補正係数とμC補正係数とが不一致であると判定されれば、不揮発性メモリ114から揮発性メモリ116へ若しくは不揮発性メモリ208から揮発性メモリ210への補正係数のデータ転送、又は、不揮発性メモリ114,208若しくは揮発性メモリ116,210の記憶に、異常が発生している可能性がある。
したがって、ステップ1003において、ASIC補正係数とμC補正係数とが一致していると判定された場合には、補正係数の記憶・データ転送が正常であると診断して、ステップ1004へ進み(Yes)、一方、ASIC補正係数とμC補正係数とが一致していないと判定された場合には、補正係数の記憶・データ転送が異常であると診断して、ステップ1005へ進む(No)。
ステップ1004では、異常診断部108において、補正係数の記憶・データ転送に関する異常・正常状態を示す補正係数状態フラグF1を、正常状態を示す値(例えば、0)にセットして、揮発性メモリ116に記憶する。
ステップ1005では、異常診断部108において、補正係数の記憶・データ転送に関する異常・正常状態を示す補正係数状態フラグF1を、異常状態を示す値(例えば、1)にセットして、揮発性メモリ116に記憶する。
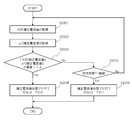
図4は、マイクロコントローラ100において、車両のイグニッションキーをオン(ON)にしたときを契機として所定時間Δt2ごとに実施される、補正電流値を対象とした異常診断処理を示すフローチャートである。
ステップ2001では、異常診断部108が、補正部206で演算されたASIC補正電流値を、通信インタフェース214,118を介して取得する。
ステップ2002では、異常診断部108が、補正部110で演算されたμC補正電流値を取得する。
ステップ2003では、異常診断部108において、ASIC補正電流値とμC補正電流値とを比較し、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α(α>0)未満であるか否かを判定する。所定値αは、ステップ2001で取得したASIC補正電流値とステップ2002で取得したμC補正電流値との間に有意差があるか否かを画する閾値である。
前述のように、補正部110及び補正部206に読み出される補正係数が一致していても、補正部110及び補正部206において演算された2つの補正電流値に有意な差異があれば、補正部110又は補正部206における補正電流値の演算処理に異常が発生している可能性がある。
したがって、ステップ2003において、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α未満であると判定された場合には、補正部110及び補正部206における補正電流値の演算処理は正常であると診断して、ステップ2004へ進み(Yes)、一方、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α以上であると判定された場合には、補正部110又は補正部206における補正電流値の演算処理に異常が発生していると診断して、ステップ2005へ進む(No)。
ステップ2004では、異常診断部108において、補正電流値の演算処理に関する異常・正常状態を示す補正電流値状態フラグF2を、正常状態を示す値(例えば、0)にセットして揮発性メモリ116に記憶する。
ステップ2005では、異常診断部108において、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α以上である状態が連続して所定時間T1継続したか否かを判定する。これは、検出電流値ひいては平均電流値・補正電流値が一時的なノイズなどの影響を受けて、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α以上となってしまうことを考慮したものであり、誤診断を抑制するためである。
したがって、ステップ2005において、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α以上である状態が連続して所定時間T1継続していると判定された場合には、補正部110又は補正部206における補正電流値の演算処理に異常が発生していると診断して、ステップ2006へ進む(Yes)。一方、ASIC補正電流値とμC補正電流値との偏差(絶対値)が所定値α以上である状態が連続して所定時間T1継続していないと判定された場合には、補正部110及び補正部206における補正電流値の演算処理に異常が発生しているか否かを再度診断するために、ステップ2001へ戻る(No)。
ステップ2006では、異常診断部108において、補正電流値の演算処理に関する異常・正常状態を示す補正電流値状態フラグF2を、異常状態を示す値(例えば、1)にセットして揮発性メモリ116に記憶する。
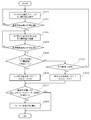
図5は、マイクロコントローラ100において、車両のイグニッションキーをオン(ON)にしたことを契機として、リニアソレノイド7aに対する通電状態が過渡状態ではない定常状態であるときに実施される、平均電流値を対象とした異常診断処理を示すフローチャートである。
ステップ3001では、異常診断部108において、メイン設定の補正方式で電流フィードバック制御を実施したときに平均電流演算部204で演算された平均電流値(以下、「メイン電流値」という)を取得する。
また、ステップ3001と同様に、ステップ3003では、異常診断部108において、サブ設定の補正方式で電流フィードバック制御を実施したときに平均電流演算部204で演算された平均電流値(以下、「サブ電流値」という)を取得する。
ステップ3002では、ステップ3001の処理を連続して所定回数N1実施したか否かを判定する。ステップ3001を連続して所定回数N1実施したと判定された場合には、ステップ3002へ進む(Yes)。一方、ステップ3001を連続して所定回数N1実施していないと判定された場合には、ステップ3001へ戻る(No)。
また、ステップ3002と同様に、ステップ3004では、ステップ3003の処理を連続して所定回数N2実施したと判定された場合には、ステップ3005へ進み(Yes)、一方、ステップ3003を連続して所定回数N2実施していないと判定された場合には、ステップ3003へ戻る(No)。
所定回数N2は所定回数N1よりも小さい1以上の自然数であり(N1>N2≧1)、所定回数N1及び所定回数N2は、平均電流演算部204において平均電流値を演算するうえでの平均回数(例えば、所定A/D変換回数等)の倍数である。また、所定回数N1と所定回数N2との比率は、フィードバック量選択部112において2つの補正方式を切り替える基準となる所定の実施回数比率である。メイン電流値及びサブ電流値については、メイン電流値とサブ電流値とのレベル差を明確に判断できるように演算処理を行ってもよい。例えば、ステップ2001で取得したメイン電流値について所定回数N1で平均化若しくは実効値化した再平均電流値若しくは実効電流値とステップ2003で取得したサブ電流値について所定回数N2で平均化若しくは実効値化した再平均電流値若しくは実行電流値とを用いてもよい。あるいは、メイン電流値及びサブ電流値の代表値として、それぞれ、ステップ2001で取得したメイン電流値の最大電流値及び最小電流値、ステップ2003で取得したサブ電流値の最大電流値及び最小電流値を用いてもよい。
ステップ3005では、異常診断部108において、メイン電流値とサブ電流値との偏差(絶対値)が所定値β(β>0)未満であるか否かを判定する。所定値βは、例えば、メイン電流値又はサブ電流値の0.5%等、ステップ3001で取得したメイン電流値とステップ3003で取得したサブ電流値との間に有意差があるか否かを画する閾値である。
前述のように、図3の補正係数を対象とした異常診断処理によって、補正係数の記憶・データ転送が正常であると診断され、図4の補正電流値を対象とした異常診断処理によって、補正部110及び補正部206における補正電流値の演算処理が正常であると診断されても、ステップ3001で取得したメイン電流値とステップ3003で取得したサブ電流値との間に有意差があれば、補正方式の違いにより電流フィードバック制御に何らかの異常が発生している可能性がある。
したがって、ステップ3005において、メイン電流値とサブ電流値との偏差(絶対値)が所定値β(β>0)未満であると判定された場合には、電流フィードバック制御は正常であると診断して、ステップ3006へ進み(Yes)、一方、メイン電流値とサブ電流値との偏差(絶対値)が所定値β(β>0)以上であると判定された場合には、電流フィードバック制御に何らかの異常が発生している可能性があると診断して、ステップ3009へ進む(No)。
ステップ3006では、異常診断部108において、電流フィードバック制御全体における異常・正常状態を示すフィードバック状態フラグF3を、正常状態を示す値(例えば、0)にセットして、揮発性メモリ116に記憶する。
ステップ3007では、異常診断部108が、後述する異常時処理において補正方式に対するメイン・サブ設定の切り替えがあるか否かを判定する。このような判定を行うのは、後述する異常時処理として補正方式のメイン・サブ設定を切り替えている場合、次のステップ3008でメイン・サブ設定をさらに切り替えると、異常時処理が実施されないことになるからである。
したがって、ステップ3007において、異常時処理において補正方式のメイン・サブ設定の切り替えを未だ行っていないと判定された場合には、メイン・サブ設定の切り替えを行うステップ3008へ進む(Yes)。一方、ステップ3007において、異常時処理において補正方式に対するメイン・サブ設定の切り替えを既に行っていると判定された場合には、異常時処理を維持するために、ステップ3008を省略して、平均電流値を対象とした異常診断処理を終了する(No)。
異常時処理において補正方式のメイン・サブ設定の切り替えがなされているか否かは、異常診断部108が、かかるメイン・サブ設定の切り替えにより値が変化するフラグを揮発性メモリ116から読み出すことで判断できる。
ステップ3008では、各補正方式のメイン・サブ設定を切り替える。例えば、メイン設定の補正方式がASIC補正方式で、かつ、サブ設定の補正方式がマイクロコントローラ補正方式である場合、本ステップにおいて、メイン設定の補正方式をマイクロコントローラ補正方式に切り替えるとともに、サブ設定の補正方式をASIC補正方式に切り替える。
ステップ3008において補正方式のメイン・サブ設定を切り替えるのは、本異常診断処理により電流フィードバック制御が正常であると診断されても、各補正方式のメイン・サブ設定を切り替えることで異常と診断されることも考えられるので、診断精度を向上させるためである。
ステップ3009では、異常診断部108において、メイン電流値とサブ電流値との偏差(絶対値)が所定値β以上である状態が連続して所定時間T2継続したか否かを判定する。これは、検出電流値ひいては平均電流値・補正電流値が一時的なノイズなどの影響を受けて、メイン電流値とサブ電流値との偏差(絶対値)が所定値β以上となってしまうことを考慮したものであり、誤診断を抑制するためである。
したがって、ステップ3009において、メイン電流値とサブ電流値との偏差(絶対値)が所定値β以上である状態が連続して所定時間T2継続していると判定された場合には、電流フィードバック制御に何らかの異常が発生していると診断して、ステップ3010へ進み(Yes)、一方、メイン電流値とサブ電流値との偏差(絶対値)が所定値β以上である状態が連続して所定時間T2継続していないと判定された場合には、電流フィードバック制御に何らかの異常が発生しているか否かを再度診断するために、ステップ3001へ戻る(No)。
ステップ3010では、異常診断部108において、電流フィードバック制御全体における異常・正常状態を示すフィードバック状態フラグF3を、異常状態を示す値(例えば、1)にセットして、揮発性メモリ116に記憶する。
図6は、マイクロコントローラ100において、車両のイグニッションキーをオン(ON)にしたことを契機として所定時間Δt3ごとに実施される、総合診断処理を示すフローチャートである。
ステップ4001では、異常診断部108が、補正係数状態フラグF1、補正電流値状態フラグF2及びフィードバック状態フラグF3の3つのフラグ全てが0であるか否かを判定して、ASIC補正方式又はマイクロコントローラ補正方式が正常であるか否かを総合的に診断する。
補正係数状態フラグF1、補正電流値状態フラグF2及びフィードバック状態フラグF3の全てのフラグが正常であると判定された場合、いずれの補正方式にも異常がないという診断を行って総合診断処理を終了する(Yes)。
一方、補正係数状態フラグF1、補正電流値状態フラグF2及びフィードバック状態フラグF3の少なくとも1つが異常であると判定された場合、ASIC補正方式又はマイクロコントローラ補正方式の少なくとも一方に異常があるという診断を行い、異常時処理を行うべくステップ4002へ進む(No)。なお、異常時処理の内容については後述する。
一方、補正係数状態フラグF1、補正電流値状態フラグF2及びフィードバック状態フラグF3の少なくとも1つが異常であると判定された場合、ASIC補正方式又はマイクロコントローラ補正方式の少なくとも一方に異常があるという診断を行い、異常時処理を行うべくステップ4002へ進む(No)。なお、異常時処理の内容については後述する。
図7は、異常時処理の具体例を示す表であり、リニアソレノイド7aの出力に異常が発生しているか否かを診断するリニアソレノイド出力診断の診断有無又は診断結果に応じて3つの異常時処理のパターンを示している。
リニアソレノイド出力診断は、前述のように、異常診断部108が、例えば、目標電流演算部102における目標電流値の設定の基礎となる目標油圧と、入力側プーリ圧制御部7からプライマリプーリ3bへ供給するオイルの供給油圧と、を比較して、その比較結果に基づいて行うことが可能である。例えば、目標油圧と供給油圧との差が所定値以上である場合にリニアソレノイド7aの出力に異常が発生している、と診断してもよい。
パターン1の異常時処理では、リニアソレノイド出力診断を実施することなく、あるいは、リニアソレノイド出力診断の診断結果にかかわらず、直ちにリニアソレノイド7aの出力を停止させる。このような異常時処理は、リニアソレノイド7aの駆動制御におけるフェールセーフ処理であり、リニアソレノイド7aの駆動を継続した場合に生じ得る重大な不具合モードの確実な防止を優先するものである。
リニアソレノイド7aの出力停止は、例えば、異常診断部108がデューティ比演算部106に対し、デューティ比を強制的に0にするように指示することで可能である。あるいは、電源-リニアソレノイド7a間の電力供給線を開閉するスイッチを設け、マイクロコントローラ100の異常診断部108が、このスイッチに開状態となる開成信号を出力することで、電源からリニアソレノイド7aに対する電力供給を遮断し、リニアソレノイド7aの出力を停止させてもよい。
パターン2の異常時処理では、リニアソレノイド出力診断の診断結果が正常である場合には、まず、補正方式のメイン・サブ設定を切り替える。このような異常時処理により、リニアソレノイド出力診断の診断結果が正常であれば、直ちにリニアソレノイド7aの出力を停止せずに、補正方式のメイン・サブ設定を切り替えて更にリニアソレノイド7aの出力を診断することで、無段変速機3における変速機能の維持を図っている。一方、このように補正方式のメイン・サブ設定を切り替えてもリニアソレノイド出力診断の診断結果が異常となった場合には、リニアソレノイド7aの駆動継続により生じ得る重大な不具合モードを防止すべく、リニアソレノイド7aの出力を直ちに停止させるフェールセーフ処理を実施している。
なお、前述のように、異常時処理として補正方式のメイン・サブ設定を切り替えた場合には、図5の異常診断処理におけるステップ3007において、補正方式のメイン・サブ設定の切り替えは禁止される。
パターン3の異常時処理では、リニアソレノイド出力診断の診断結果が正常である場合には、リニアソレノイド7aの停止及び補正方式のメイン・サブ設定の切り替えを行わず、無段変速機3の変速機能を維持することを優先する。一方、リニアソレノイド出力診断の診断結果が異常となった場合には、まず、補正方式のメイン・サブ設定を切り替えて更にリニアソレノイド7aの出力を診断することで、無段変速機3における変速機能の維持を図っている。このように補正方式のメイン・サブ設定を切り替えても、リニアソレノイド出力診断の診断結果が正常にならない場合には、リニアソレノイド7aの駆動継続により生じ得る重大な不具合モードを防止すべく、リニアソレノイド7aの出力を直ちに停止させるフェールセーフ処理を実施している。
このような制御ユニット10によれば、電流フィードバック制御において、フィードバック量としての平均電流値を補正する補正系統を二重にしているので、補正係数を記憶するメモリ及び補正電流値の演算に用いる素子の故障・劣化等に対して、電流フィードバック制御系の信頼性を向上させることができる。
また、補正系統間で、補正係数、補正電流値及び平均電流値を比較することで、補正係数の記憶・データ転送や補正演算処理の異常診断が可能となり、さらに、診断結果に基づいて異常時処理を実施することで、リニアソレノイド7aの実電流値に応じた適切な操作量の演算によってリニアソレノイド7aにおける電力消費を抑制し、また、変速時におけるシフトショックを低減させることができる。
前述の実施形態は、本発明に係るアクチュエータの制御装置及びアクチュエータの制御方法として、車両用変速装置のオイル供給システムにおけるリニアソレノイド7aの駆動を制御する制御ユニット10について説明した。しかし、本発明に係るアクチュエータの制御装置及びアクチュエータの制御方法は、その適用例が前述の実施形態に限定されるものではなく、アクチュエータの制御量をフィードバックして操作量を調整するフィードバック制御を行うものであれば適用可能である。
例えば、エンジン1の吸気弁及び排気弁の少なくとも一方のバルブタイミングを変更する可変バルブタイミング機構(VTC:Valve Timing Control system)においてクランクシャフトに対するカムシャフトの回転位相を変化させる電動アクチュエータ、エンジン1のピストンの上死点位置を変更する圧縮比可変機構(VCR:Variable Compression Ration system)においてピストンとクランクシャフトとの最長距離を変化させる電動アクチュエータ、又は、エンジン1の冷却水を循環させる電動ウォータポンプなど、電動アクチュエータの駆動出力(制御量)に対してフィードバック制御を行う制御装置に、本発明に係るアクチュエータの制御装置及び制御方法を適用できる。
前述の実施形態において、本発明に係るアクチュエータの制御装置及び制御方法として、リニアソレノイド7aの駆動電流を制御量として入力側へフィードバックする電流フィードバック制御の制御ユニット10を一例として説明したが、アクチュエータに対する印加電圧など他の制御量をフィードバックして操作量を調整する制御装置に適用することもできる。
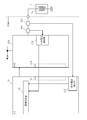
前述の実施形態における制御ユニット10の構成に対し、図8に示すように、ASIC200とリニアソレノイド7aとの間に電流センサ302を追加するとともに、マイクロコントローラ100に平均電流演算部204と同機能の平均電流演算部122を追加してもよい。そして、このような構成において、電流センサ300の検出信号はASIC200に出力されて平均電流演算部204で平均電流値が演算され、電流センサ302の検出信号はマイクロコントローラ100に出力されて平均電流演算部122で平均電流値が演算され、異常診断部108において、2つの平均電流値を比較するようにすることができる。これにより、2つの平均電流値の比較結果に基づいて、電流センサ300又は電流センサ302の異常に起因して目標電流値と補正電流値とが乖離していると診断でき、電流センサ300及び電流センサ302を適宜使い分けることで、電流フィードバック制御系の信頼性を向上させることができる。
前述の実施形態の異常診断後処理では、ステップ4001において、補正係数状態フラグF1、補正電流値状態フラグF2及びフィードバック状態フラグF3の3つのフラグ全てが0である場合にASIC補正方式及びマイクロコントローラ補正方式は正常であるという総合的な診断を行っていた。しかし、補正係数状態フラグF1が0であるか否かを判定して正常であれば、補正電流値又は平均電流値のいずれか一方について異常があるか否かを診断することで、ASIC補正方式及びマイクロコントローラ補正方式は正常であるか否かを総合的に診断することも可能である。したがって、ステップ4001において、補正係数状態フラグF1、及び、補正電流値状態フラグF2若しくはフィードバック状態フラグF3のいずれか一方の2つが全て0である場合にASIC補正方式及びマイクロコントローラ補正方式が正常であるという総合的な診断を行ってもよい。
前述の実施形態の異常時処理として、運転者による無段変速機3の変速操作を制限して、無段変速機3の変速機能の一部を維持したフェールソフト処理を行ってもよい。
前述の実施形態において、平均電流値の補正系統は、冗長性をもたせるために、マイクロコントローラ100とASIC200とに設けられて二重にされていたが、マイクロコントローラ100及びASIC200に限られず、制御ユニット10の内部に二重に設けてあればよい。また、平均電流値の補正系統は二重に限らず、三重以上の多重系にしてもよい。
7a…リニアソレノイド、10…制御ユニット、100…マイクロコントローラ、102…目標電流演算部、104…減算部、106…デューティ比演算部、108…異常診断部、110…補正部、112…フィードバック量選択部、114…不揮発性メモリ、116…揮発性メモリ、200…ASIC、202…出力ドライバ、204…平均電流演算部、206…補正部、208…不揮発性メモリ、210…揮発性メモリ、300…電流センサ
Claims (14)
- アクチュエータの目標制御量に応じた操作量を設定する制御回路と、
設定された前記操作量に基づいて前記アクチュエータに電力供給する駆動回路と、
前記アクチュエータの制御量を検出するセンサと、
を含んで構成されるアクチュエータの制御装置であって、
前記制御回路には前記センサから検出された制御量を補正する第1補正部が設けられ、前記駆動回路には前記センサから検出された制御量を補正する第2補正部が設けられ、
前記制御回路は、前記第1補正部により補正された制御量、又は、前記第2補正部により補正された制御量、のいずれか一方をフィードバックして前記操作量を調整するフィードバック制御を行うことを特徴とするアクチュエータの制御装置。 - 前記制御回路及び前記駆動回路には、夫々、前記第1補正部及び前記第2補正部において前記制御量を補正するために用いられる同一値の補正係数を予め記憶した記憶メモリが設けられ、
前記制御回路は、前記制御回路の記憶メモリに予め記憶された補正係数と、前記駆動回路の記憶メモリに予め記憶された補正係数と、に基づいて、前記制御量のフィードバックに異常があるか否かを診断することを特徴とする請求項1に記載のアクチュエータの制御装置。 - 前記制御回路は、前記制御量のフィードバックに異常があると診断した場合、前記フィードバック制御において、前記第1補正部により補正された制御量及び前記第2補正部により補正された制御量のうちフィードバックされている一方の制御量を、他方の制御量に切り替えることを特徴とする請求項2に記載のアクチュエータの制御装置。
- 前記制御回路は、前記制御量のフィードバックに異常があると診断した場合、前記アクチュエータへの電力供給を停止することを特徴とする請求項2に記載のアクチュエータの制御装置。
- 前記制御回路が前記アクチュエータへの電力供給を停止するのは、前記アクチュエータの出力に異常があったと診断されたことを条件とすることを特徴とする請求項4に記載のアクチュエータの制御装置。
- 前記制御回路は、前記第1補正部により補正された制御量と、前記第2補正部により補正された制御量と、に基づいて、前記制御量のフィードバックに異常があるか否かを診断することを特徴とする請求項1に記載のアクチュエータの制御装置。
- 前記制御回路は、前記制御量のフィードバックに異常があると診断した場合、前記フィードバック制御において、前記第1補正部により補正された制御量及び前記第2補正部により補正された制御量のうちフィードバックされている一方の制御量を、他方の制御量に切り替えることを特徴とする請求項6に記載のアクチュエータの制御装置。
- 前記制御回路は、前記制御量のフィードバックに異常があると診断した場合、前記アクチュエータへの電力供給を停止することを特徴とする請求項6に記載のアクチュエータの制御装置。
- 前記制御回路が前記アクチュエータへの電力供給を停止するのは、前記アクチュエータの出力に異常があったと診断されたことを条件とすることを特徴とする請求項8に記載のアクチュエータの制御装置。
- 前記制御回路は、前記第1補正部により補正された制御量をフィードバックして前記操作量を演算した場合に前記センサにより検出された制御量と、前記第2補正部により補正された制御量をフィードバックして前記操作量を演算した場合に前記センサにより検出された制御量と、に基づいて、前記制御量のフィードバックに異常があるか否かを診断することを特徴とする請求項1に記載のアクチュエータの制御装置。
- 前記制御回路は、前記制御量のフィードバックに異常があると診断した場合、前記フィードバック制御において、前記第1補正部により補正された制御量及び前記第2補正部により補正された制御量のうちフィードバックされている一方の制御量を、他方の制御量に切り替えることを特徴とする請求項10に記載のアクチュエータの制御装置。
- 前記制御回路は、前記制御量のフィードバックに異常があると診断した場合、前記アクチュエータへの電力供給を停止することを特徴とする請求項10に記載のアクチュエータの制御装置。
- 前記制御回路が前記アクチュエータへの電力供給を停止するのは、前記アクチュエータの出力に異常があったと診断されたことを条件とすることを特徴とする請求項12に記載のアクチュエータの制御装置。
- アクチュエータの目標制御量に応じて設定された操作量に基づいて前記アクチュエータへの電力供給を制御するアクチュエータの制御方法であって、
前記アクチュエータのコントローラは、
検出された前記アクチュエータの制御量を補正する第1補正部と、検出された前記アクチュエータの制御量を補正する第2補正部と、を備え、
前記第1補正部により補正された制御量、及び、前記第2補正部により補正された制御量、のいずれか一方の制御量と前記目標制御量とに基づいて、前記アクチュエータの操作量を調整するフィードバック制御を行うことを特徴とするアクチュエータの制御方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US15/537,586 US10184558B2 (en) | 2014-12-24 | 2015-12-24 | Control device and control method for actuator |
| DE112015005824.9T DE112015005824B4 (de) | 2014-12-24 | 2015-12-24 | Steuervorrichtung und Steuerverfahren für einen Aktuator |
| CN201580069794.XA CN107111285A (zh) | 2014-12-24 | 2015-12-24 | 促动器的控制装置及控制方法 |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014-260851 | 2014-12-24 | ||
| JP2014260851A JP6408374B2 (ja) | 2014-12-24 | 2014-12-24 | アクチュエータの制御装置及び制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2016104567A1 true WO2016104567A1 (ja) | 2016-06-30 |
Family
ID=56150580
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2015/085945 Ceased WO2016104567A1 (ja) | 2014-12-24 | 2015-12-24 | アクチュエータの制御装置及び制御方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US10184558B2 (ja) |
| JP (1) | JP6408374B2 (ja) |
| CN (1) | CN107111285A (ja) |
| DE (1) | DE112015005824B4 (ja) |
| WO (1) | WO2016104567A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7126128B2 (ja) * | 2019-01-23 | 2022-08-26 | パナソニックIpマネジメント株式会社 | アクチュエータ駆動装置 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01159701A (ja) * | 1987-12-17 | 1989-06-22 | Mitsubishi Heavy Ind Ltd | 制御装置の切替装置 |
| JPH09317536A (ja) * | 1996-05-27 | 1997-12-09 | Nissan Motor Co Ltd | 内燃機関のアイドル回転速度制御装置 |
| JPH10225179A (ja) * | 1997-01-31 | 1998-08-21 | Aisin Aw Co Ltd | リニアソレノイドの制御方法および制御装置 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08148333A (ja) * | 1994-11-17 | 1996-06-07 | Nippondenso Co Ltd | ソレノイド駆動装置 |
| DE50213374D1 (de) * | 2001-02-02 | 2009-05-07 | Continental Automotive Gmbh | s Kraftfahrzeuggetriebes und elektro-hydraulische Steuerung für ein Kraftfahrzeuggetriebe |
| DE102006011807A1 (de) * | 2006-03-15 | 2007-09-20 | Zf Friedrichshafen Ag | Verfahren zur Fehlererkennung an einem Aktuator |
| US8989971B2 (en) * | 2008-05-27 | 2015-03-24 | Eaton Corporation | Method and apparatus for detecting and compensating for pressure transducer errors |
| US8762012B2 (en) * | 2012-05-01 | 2014-06-24 | GM Global Technology Operations LLC | Method and apparatus for controlling a multi-mode transmission |
| JP5496259B2 (ja) * | 2012-06-12 | 2014-05-21 | 三菱電機株式会社 | 変速機制御装置、および変速機制御装置の出力特性調整方法 |
| JP5542884B2 (ja) * | 2012-08-30 | 2014-07-09 | 三菱電機株式会社 | 車載エンジン制御装置 |
| JP5892012B2 (ja) * | 2012-09-11 | 2016-03-23 | 日本精工株式会社 | 車載電子制御装置 |
-
2014
- 2014-12-24 JP JP2014260851A patent/JP6408374B2/ja active Active
-
2015
- 2015-12-24 DE DE112015005824.9T patent/DE112015005824B4/de active Active
- 2015-12-24 CN CN201580069794.XA patent/CN107111285A/zh active Pending
- 2015-12-24 WO PCT/JP2015/085945 patent/WO2016104567A1/ja not_active Ceased
- 2015-12-24 US US15/537,586 patent/US10184558B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01159701A (ja) * | 1987-12-17 | 1989-06-22 | Mitsubishi Heavy Ind Ltd | 制御装置の切替装置 |
| JPH09317536A (ja) * | 1996-05-27 | 1997-12-09 | Nissan Motor Co Ltd | 内燃機関のアイドル回転速度制御装置 |
| JPH10225179A (ja) * | 1997-01-31 | 1998-08-21 | Aisin Aw Co Ltd | リニアソレノイドの制御方法および制御装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107111285A (zh) | 2017-08-29 |
| DE112015005824B4 (de) | 2019-01-17 |
| JP6408374B2 (ja) | 2018-10-17 |
| DE112015005824T5 (de) | 2017-09-07 |
| US20180266543A1 (en) | 2018-09-20 |
| JP2016123174A (ja) | 2016-07-07 |
| US10184558B2 (en) | 2019-01-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4391275B2 (ja) | 多気筒エンジンの運転制御装置 | |
| US20130078111A1 (en) | Control apparatus for electric oil pump | |
| US20060172829A1 (en) | Method of controlling continuously variable transmission and control system | |
| US20130259709A1 (en) | Oil pump control system for vehicle and operation method thereof | |
| US11988231B2 (en) | Diagnostic device for hydraulic pressure control actuator | |
| JP4978542B2 (ja) | バルブタイミング制御装置及びバルブタイミング制御システム | |
| JP6267250B2 (ja) | 油圧回路の異常検知装置、及び、油圧回路の異常検知方法 | |
| JP4250267B2 (ja) | 圧力制御弁に対する制御電流を変化するパラメータに適合させる方法および装置 | |
| JP5216800B2 (ja) | 電動オイルポンプの制御装置 | |
| JP6408374B2 (ja) | アクチュエータの制御装置及び制御方法 | |
| US10816092B2 (en) | Hydraulic control device including first and second hydraulic sensors | |
| CN102869858B (zh) | 用于运行具有多级油泵的内燃机的方法 | |
| US20190048867A1 (en) | Hydraulic control device | |
| JP6773714B2 (ja) | オイルポンプの固着検知装置、及び、オイルポンプの固着検知方法 | |
| US20170203751A1 (en) | Continuously variable transmission and control method thereof | |
| JP2021080945A (ja) | 自動変速機の制御装置 | |
| US8478474B2 (en) | Diagnostic apparatus and diagnostic method for belt squeezing force adjusting mechanism | |
| JP4830998B2 (ja) | バルブ特性制御装置及びバルブ特性制御システム | |
| KR100838119B1 (ko) | 차량용 자동 변속기의 편차 보정방법 | |
| JP6603118B2 (ja) | 油圧回路の異常検知装置及び油圧回路の異常検知方法 | |
| US10669931B2 (en) | Method for determining the compression of an internal combustion engine | |
| JP2004027952A (ja) | エンジンの燃料供給装置における故障診断装置 | |
| JP4868068B2 (ja) | ベルト挟圧力調節機構診断装置 | |
| KR20200019435A (ko) | 연속 가변 밸브 듀레이션 시스템의 페일 세이프티 제어 방법 | |
| JP2006194311A (ja) | 自動変速制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 15873135 Country of ref document: EP Kind code of ref document: A1 |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 15537586 Country of ref document: US |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 112015005824 Country of ref document: DE |
|
| 122 | Ep: pct application non-entry in european phase |
Ref document number: 15873135 Country of ref document: EP Kind code of ref document: A1 |