JP7287701B2 - 自律走行車両の制御装置及び方法 - Google Patents
自律走行車両の制御装置及び方法 Download PDFInfo
- Publication number
- JP7287701B2 JP7287701B2 JP2021192279A JP2021192279A JP7287701B2 JP 7287701 B2 JP7287701 B2 JP 7287701B2 JP 2021192279 A JP2021192279 A JP 2021192279A JP 2021192279 A JP2021192279 A JP 2021192279A JP 7287701 B2 JP7287701 B2 JP 7287701B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- autonomous vehicle
- speed
- lane
- distance
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 21
- 230000008859 change Effects 0.000 claims description 170
- 230000001133 acceleration Effects 0.000 claims description 30
- 238000012508 change request Methods 0.000 claims description 23
- 230000003044 adaptive effect Effects 0.000 claims description 4
- 238000010586 diagram Methods 0.000 description 24
- 230000006870 function Effects 0.000 description 10
- 238000004891 communication Methods 0.000 description 9
- 230000033001 locomotion Effects 0.000 description 9
- 230000006399 behavior Effects 0.000 description 8
- 230000007423 decrease Effects 0.000 description 7
- 230000008569 process Effects 0.000 description 6
- 239000000470 constituent Substances 0.000 description 4
- 238000005516 engineering process Methods 0.000 description 4
- 238000001514 detection method Methods 0.000 description 3
- 238000011161 development Methods 0.000 description 3
- 238000011160 research Methods 0.000 description 3
- 238000013459 approach Methods 0.000 description 2
- 238000013461 design Methods 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 230000002093 peripheral effect Effects 0.000 description 2
- 230000002265 prevention Effects 0.000 description 2
- 241001465754 Metazoa Species 0.000 description 1
- 230000004913 activation Effects 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 238000004364 calculation method Methods 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 238000007429 general method Methods 0.000 description 1
- 239000011159 matrix material Substances 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 238000005457 optimization Methods 0.000 description 1
- 230000008520 organization Effects 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 230000001052 transient effect Effects 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W60/00—Drive control systems specially adapted for autonomous road vehicles
- B60W60/001—Planning or execution of driving tasks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/16—Control of distance between vehicles, e.g. keeping a distance to preceding vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
- B60W30/18163—Lane change; Overtaking manoeuvres
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/0098—Details of control systems ensuring comfort, safety or stability not otherwise provided for
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W60/00—Drive control systems specially adapted for autonomous road vehicles
- B60W60/001—Planning or execution of driving tasks
- B60W60/0015—Planning or execution of driving tasks specially adapted for safety
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W2050/0001—Details of the control system
- B60W2050/0019—Control system elements or transfer functions
- B60W2050/0022—Gains, weighting coefficients or weighting functions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/10—Longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/10—Longitudinal speed
- B60W2520/105—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2552/00—Input parameters relating to infrastructure
- B60W2552/10—Number of lanes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/40—Dynamic objects, e.g. animals, windblown objects
- B60W2554/404—Characteristics
- B60W2554/4041—Position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/40—Dynamic objects, e.g. animals, windblown objects
- B60W2554/404—Characteristics
- B60W2554/4042—Longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/80—Spatial relation or speed relative to objects
- B60W2554/802—Longitudinal distance
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2554/00—Input parameters relating to objects
- B60W2554/80—Spatial relation or speed relative to objects
- B60W2554/804—Relative longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2720/00—Output or target parameters relating to overall vehicle dynamics
- B60W2720/10—Longitudinal speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2720/00—Output or target parameters relating to overall vehicle dynamics
- B60W2720/10—Longitudinal speed
- B60W2720/106—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2754/00—Output or target parameters relating to objects
- B60W2754/10—Spatial relation or speed relative to objects
- B60W2754/30—Longitudinal distance
Landscapes
- Engineering & Computer Science (AREA)
- Automation & Control Theory (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Human Computer Interaction (AREA)
- Traffic Control Systems (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Physics & Mathematics (AREA)
- Mathematical Physics (AREA)
Description
本発明は、産業通商資源部の支援を受けた自動車産業核心技術開発事業の一環として行われた研究から導き出されたものである(課題固有番号:10062448、課題名:自律走行自動車周辺環境認知モジュールの安全度評価技法及び車両安全制御(Fail-operation)源泉技術開発、課題遂行機関名:国民大学校産学協力団)。


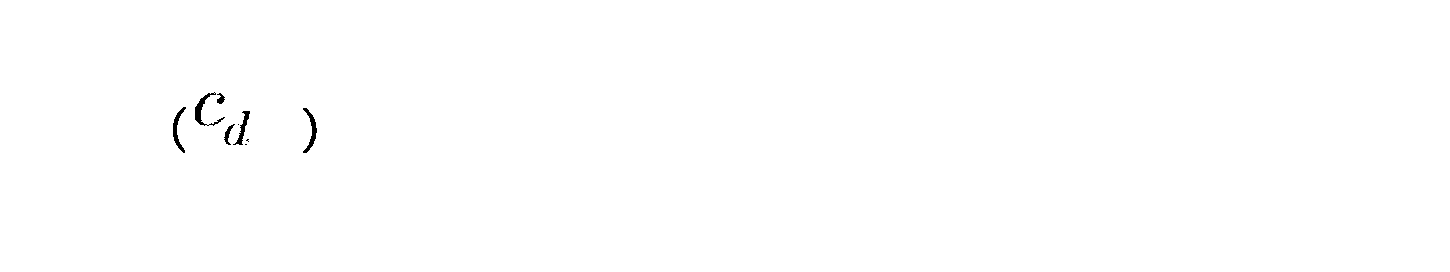


は、車線変更の危険度の判断指標を表すことができる。


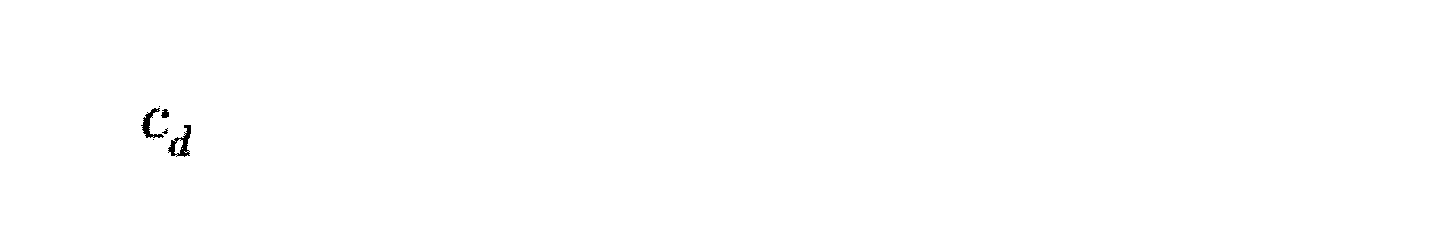


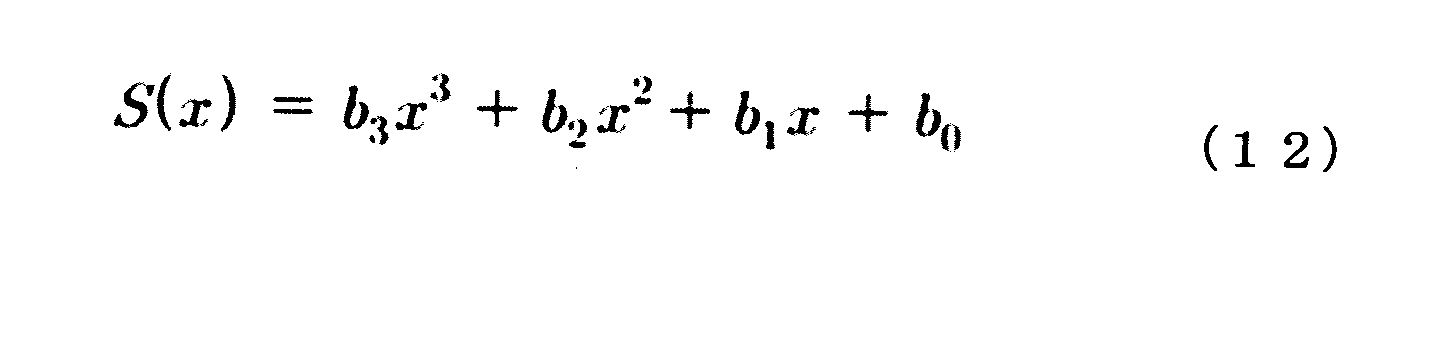
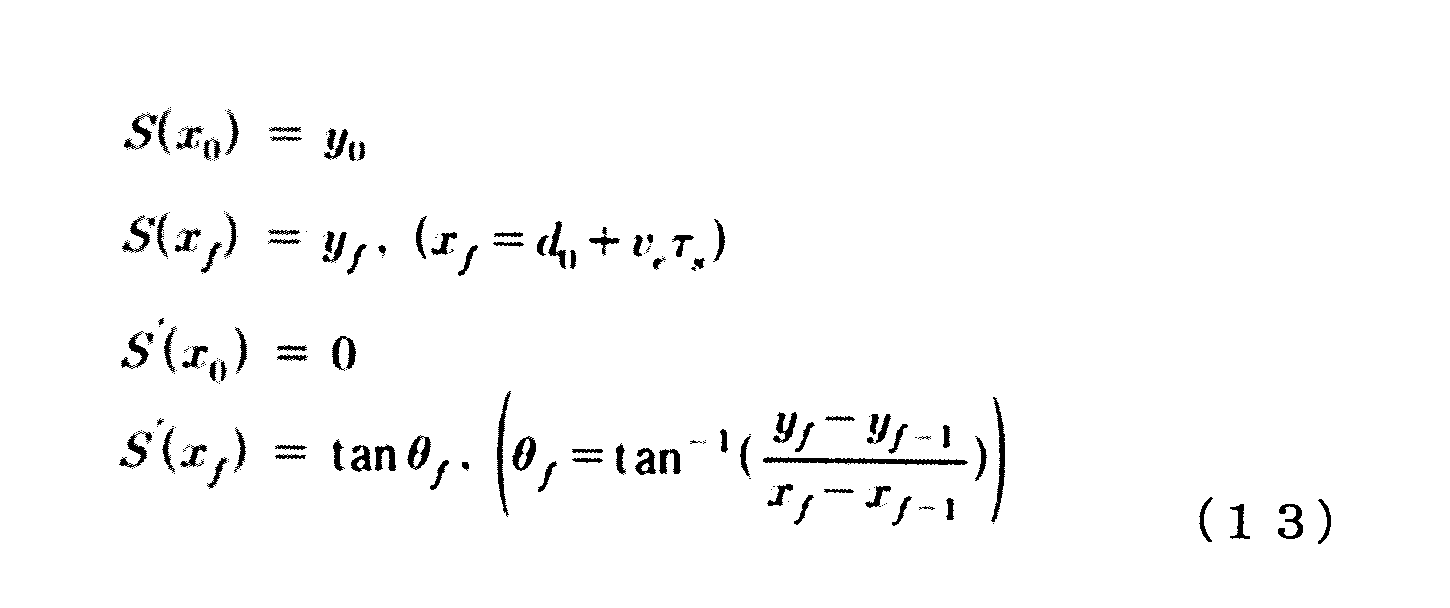


110:自律走行車両の制御装置
Claims (12)
- プロセッサ;及び、
上記プロセッサと動作可能に連結され、上記プロセッサで行なわれる少なくとも一つのコードを保存するメモリ;を含み、
上記メモリは、上記プロセッサを介して実行されるとき、上記プロセッサをして、自律走行車両が走行する走行車線で前方車両との距離又はあらかじめ設定された速度に基づいて走行するように上記自律走行車両を制御し、
車線変更の要請発生に連動して、上記自律走行車両の速度、車線変更の目的車線を走行する側方車両の速度及び上記自律走行車両と上記側方車両との間の距離に基づいて車線変更の危険度を判断し、上記危険度に基づいて車線変更のための横方向又は縦方向制御を行なうように惹起するコードを保存し、
上記側方車両は、車線変更の上記目的車線を走行する側前方車両及び側後方車両を含み、
上記メモリは、上記プロセッサをして、
上記自律走行車両の速度に比例して上記側前方車両を基準とする第1安全距離を決定し、上記側後方車両の速度に比例して上記側後方車両を基準とする第2安全距離を決定し、上記第1安全距離及び上記第2安全距離に基づいて上記危険度を判断するように惹起するコードを保存し、
上記メモリは、上記プロセッサをして、
上記自律走行車両の速度


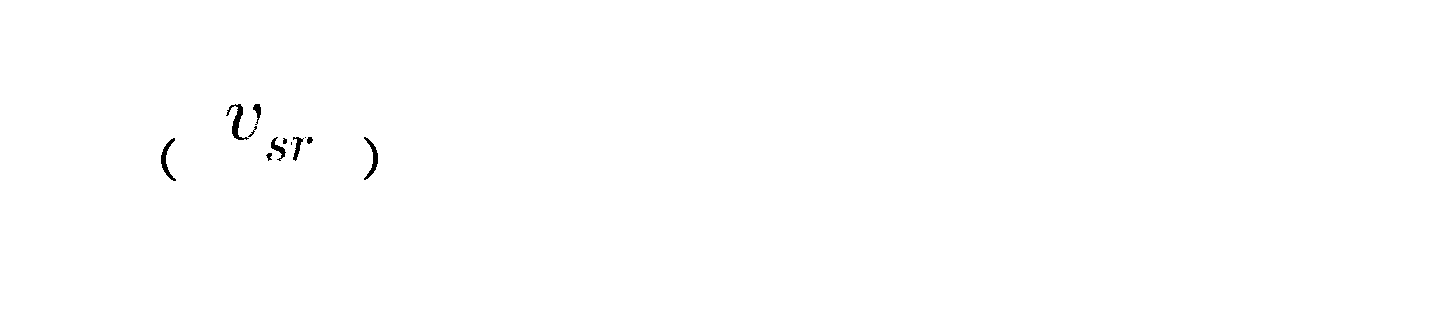
上記メモリは、上記プロセッサをして、
上記自律走行車両の速度


上記第1加重値及び上記第2加重値は、
上記自律走行車両の車線変更による上記側後方車両の速度変化、上記自律走行車両の車線変更遂行中における上記側前方車両の減速による上記自律走行車両の速度変化に基づいてあらかじめ設定される、
自律走行車両の制御装置。 - プロセッサ;及び、
上記プロセッサと動作可能に連結され、上記プロセッサで行なわれる少なくとも一つのコードを保存するメモリ;を含み、
上記メモリは、上記プロセッサを介して実行されるとき、上記プロセッサをして、自律走行車両が走行する走行車線で前方車両との距離又はあらかじめ設定された速度に基づいて走行するように上記自律走行車両を制御し、
車線変更の要請発生に連動して、上記自律走行車両の速度、車線変更の目的車線を走行する側方車両の速度及び上記自律走行車両と上記側方車両との間の距離に基づいて車線変更の危険度を判断し、上記危険度に基づいて車線変更のための横方向又は縦方向制御を行なうように惹起するコードを保存し、
上記メモリは、上記プロセッサをして、
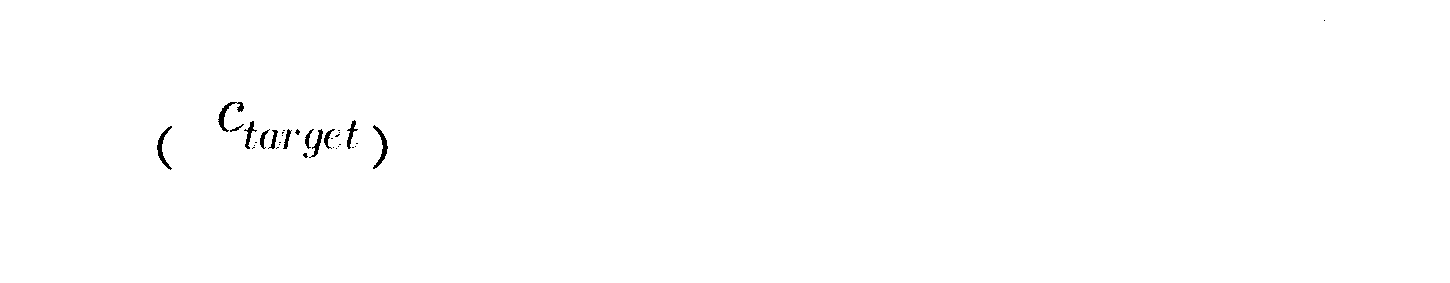
上記前方車両又は上記側方車両を目標車両として設定し、
上記目標車両を基準として上記自律走行車両が移動しなければならない距離である制御要求距離


上記メモリは、上記プロセッサをして、
上記自律走行車両が上記目的車線に車線変更を行なうLCモードで、上記目的車線に対する収斂程度に基づいて上記前方車両と上記側方車両との間の仮想車両を設定し、上記仮想車両を上記目標車両として設定するように惹起するコードを保存する、
自律走行車両の制御装置。 - 上記メモリは、上記プロセッサをして、
上記危険度として車線変更の危険が存在すると判断されたら、上記走行車線内で車線変更可能な位置に移動するように上記自律走行車両の縦方向制御を行なうように惹起するコードを保存する、
請求項1又は2に記載の自律走行車両の制御装置。 - 上記側方車両は、車線変更の上記目的車線を走行する側前方車両及び側後方車両を含み、
上記メモリは、上記プロセッサをして、
上記自律走行車両と上記側前方車両との間の距離及び上記自律走行車両と上記側後方車両との間の距離に係る条件を拘束条件として上記走行車線で上記自律走行車両が最小限に移動するように車線変更可能な上記位置を決定し、上記走行車線内で前方車両が感知される場合、上記感知された前方車両の後方範囲で上記拘束条件を満たす位置に決定するように惹起するコードを保存する、
請求項3に記載の自律走行車両の制御装置。 - 上記メモリは、上記プロセッサをして、
上記目標車両と上記自律走行車両との間の距離


上記目標車両と上記自律走行車両との間の距離

請求項2に記載の自律走行車両の制御装置。 - プロセッサ;及び
上記プロセッサと動作可能に連結され、上記プロセッサで行なわれる少なくとも一つのコードを保存するメモリ;を含み、
上記メモリは、上記プロセッサを介して実行されるとき、上記プロセッサをして、自律走行車両が走行する走行車線で前方車両との距離又はあらかじめ設定された速度に基づいて上記自律走行車両の縦方向又は横方向制御を行なうi)ACC(Adaptive Cruise Control)モード、車線変更の要請発生に連動して、上記自律走行車両の情報、車線変更の目的車線を走行する側方車両の情報に基づいて車線変更の危険度を判断し、上記危険度に基づいて車線変更のための横方向又は縦方向制御を行なうii)LC(Lane Change)モード、又は、車線変更の要請発生に連動して、上記危険度に基づいて上記走行車線内で車線変更可能な位置に移動するように上記自律走行車両を縦方向制御するiii)DC(Distant Control)モードのうちいずれか一つで動作するように惹起するコードを保存し、
上記側方車両は、車線変更の上記目的車線を走行する側前方車両及び側後方車両を含み、
上記車線変更の危険度を判断することは、
上記自律走行車両の速度に比例して上記側前方車両を基準とする第1安全距離を決定し、上記側後方車両の速度に比例して上記側後方車両を基準とする第2安全距離を決定する段階;及び
上記第1安全距離及び上記第2安全距離に基づいて上記危険度を判断する段階;を含み、
上記決定する段階は、
上記自律走行車両の速度から上記側前方車両の速度を差し引いた第1結果値及び上記自律走行車両の速度に基づいて上記第1安全距離を決定し、上記側後方車両の速度から上記自律走行車両の速度を差し引いた第2結果値及び上記側後方車両の速度に基づいて上記第2安全距離を決定する段階を含み、
上記第2安全距離を決定する段階は、
上記自律走行車両の速度及び上記側後方車両の速度にそれぞれ付与された第1加重値と、上記第1結果値及び上記第2結果値にそれぞれ付与された第2加重値とに基づいて上記第1安全距離及び上記第2安全距離を決定する段階を含み、
上記第1加重値及び上記第2加重値は、
上記自律走行車両の車線変更による上記側後方車両の速度変化、上記自律走行車両の車線変更遂行中における上記側前方車両の減速による上記自律走行車両の速度変化に基づいてあらかじめ設定される、
自律走行車両の制御装置。 - プロセッサ;及び
上記プロセッサと動作可能に連結され、上記プロセッサで行なわれる少なくとも一つのコードを保存するメモリ;を含み、
上記メモリは、上記プロセッサを介して実行されるとき、上記プロセッサをして、自律走行車両が走行する走行車線で前方車両との距離又はあらかじめ設定された速度に基づいて上記自律走行車両の縦方向又は横方向制御を行なうi)ACC(Adaptive Cruise Control)モード、車線変更の要請発生に連動して、上記自律走行車両の情報、車線変更の目的車線を走行する側方車両の情報に基づいて車線変更の危険度を判断し、上記危険度に基づいて車線変更のための横方向又は縦方向制御を行なうii)LC(Lane Change)モード、又は、車線変更の要請発生に連動して、上記危険度に基づいて上記走行車線内で車線変更可能な位置に移動するように上記自律走行車両を縦方向制御するiii)DC(Distant Control)モードのうちいずれか一つで動作するように惹起するコードを保存し、
上記メモリは、上記プロセッサをして、
上記前方車両又は上記側方車両を目標車両として設定し;
上記目標車両を基準として上記自律走行車両が移動しなければならない距離である制御要求距離、上記目標車両と上記自律走行車両との間の距離、上記目標車両の速度及び上記自律走行車両の速度に基づいて上記自律走行車両の目標加速度を算出し;
上記目標加速度に基づいて上記自律走行車両の縦方向速度を制御するように惹起するコードをさらに保存し;
上記前方車両又は上記側方車両を目標車両として設定することは、
上記自律走行車両が上記LCモードで、上記目的車線に対する収斂程度に基づいて上記前方車両と上記側方車両との間の仮想車両を設定する段階;及び
上記仮想車両を上記目標車両として設定する段階;を含む、
自律走行車両の制御装置。 - 自律走行車両が走行する走行車線で前方車両との距離又はあらかじめ設定された速度に基づいて走行するように上記自律走行車両を制御する段階;
車線変更の要請発生に連動して、上記自律走行車両の速度、車線変更の目的車線を走行する側方車両の速度及び上記自律走行車両と上記側方車両との間の距離に基づいて車線変更の危険度を判断する段階;及び
上記危険度に基づいて車線変更のための横方向又は縦方向制御を行なう段階;を含み、
上記側方車両は、車線変更の上記目的車線を走行する側前方車両及び側後方車両を含み、
上記車線変更の危険度を判断する段階は、
上記自律走行車両の速度に比例して上記側前方車両を基準とする第1安全距離を決定し、上記側後方車両の速度に比例して上記側後方車両を基準とする第2安全距離を決定する段階;及び
上記第1安全距離及び上記第2安全距離に基づいて上記危険度を判断する段階;を含み、
上記決定する段階は、
上記自律走行車両の速度から上記側前方車両の速度を差し引いた第1結果値及び上記自律走行車両の速度に基づいて上記第1安全距離を決定し、上記側後方車両の速度から上記自律走行車両の速度を差し引いた第2結果値及び上記側後方車両の速度に基づいて上記第2安全距離を決定する段階を含み、
上記第2安全距離を決定する段階は、
上記自律走行車両の速度及び上記側後方車両の速度にそれぞれ付与された第1加重値と、上記第1結果値及び上記第2結果値にそれぞれ付与された第2加重値とに基づいて上記第1安全距離及び上記第2安全距離を決定する段階を含み、
上記第1加重値及び上記第2加重値は、
上記自律走行車両の車線変更による上記側後方車両の速度変化、上記自律走行車両の車線変更遂行中における上記側前方車両の減速による上記自律走行車両の速度変化に基づいてあらかじめ設定される、
自律走行車両の制御方法。 - 自律走行車両が走行する走行車線で前方車両との距離又はあらかじめ設定された速度に基づいて走行するように上記自律走行車両を制御する段階;
車線変更の要請発生に連動して、上記自律走行車両の速度、車線変更の目的車線を走行する側方車両の速度及び上記自律走行車両と上記側方車両との間の距離に基づいて車線変更の危険度を判断する段階;
上記危険度に基づいて車線変更のための横方向又は縦方向制御を行なう段階;
上記前方車両又は上記側方車両を目標車両として設定する段階;
上記目標車両を基準として上記自律走行車両が移動しなければならない距離である制御要求距離、上記目標車両と上記自律走行車両との間の距離、上記目標車両の速度及び上記自律走行車両の速度に基づいて上記自律走行車両の目標加速度を算出する段階;及び
上記目標加速度に基づいて上記自律走行車両の縦方向速度を制御する段階;を含み、
上記前方車両又は上記側方車両を目標車両として設定する段階は、
上記自律走行車両が上記目的車線に車線変更を行なうLCモードで、上記目的車線に対する収斂程度に基づいて上記前方車両と上記側方車両との間の仮想車両を設定する段階;及び
上記仮想車両を上記目標車両として設定する段階;を含む、
自律走行車両の制御方法。 - 上記横方向又は縦方向制御を行なう段階は、
上記危険度として車線変更の危険が存在すると判断されたら、上記走行車線内で車線変更可能な位置に移動するように上記自律走行車両の縦方向制御を行なう段階を含む、
請求項8又は9に記載の自律走行車両の制御方法。 - 上記側方車両は、車線変更の上記目的車線を走行する側前方車両及び側後方車両を含み、
上記位置に移動するように上記自律走行車両の縦方向制御を行なう段階は、
上記自律走行車両と上記側前方車両との間の距離及び上記自律走行車両と上記側後方車両との間の距離に係る条件を拘束条件として上記走行車線で上記自律走行車両が最小限に移動するように車線変更可能な上記位置を決定する段階;及び
上記走行車線内で前方車両が感知される場合、上記感知された前方車両の後方範囲で上記拘束条件を満たす位置に決定する段階;を含む、
請求項10に記載の自律走行車両の制御方法。 - 上記自律走行車両の目標加速度を算出する段階は、
上記目標車両と上記自律走行車両との間の距離と上記制御要求距離との間の第1差及び上記目標車両の速度と上記自律走行車両の速度との間の第2差に基づいて上記自律走行車両の上記目標加速度を算出する段階を含み、
上記目標車両と上記自律走行車両との間の距離と上記制御要求距離は、自律走行車両の走行制御モードによって異なるように設定される、
請求項9に記載の自律走行車両の制御方法。
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR20210097125 | 2021-07-23 | ||
| KR10-2021-0097125 | 2021-07-23 | ||
| KR1020210122337A KR102378313B1 (ko) | 2021-07-23 | 2021-09-14 | 자율 주행 차량의 제어 장치 및 방법 |
| KR10-2021-0122337 | 2021-09-14 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023016669A JP2023016669A (ja) | 2023-02-02 |
| JP7287701B2 true JP7287701B2 (ja) | 2023-06-06 |
Family
ID=80935960
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021192279A Active JP7287701B2 (ja) | 2021-07-23 | 2021-11-26 | 自律走行車両の制御装置及び方法 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US12214788B2 (ja) |
| JP (1) | JP7287701B2 (ja) |
| KR (1) | KR102378313B1 (ja) |
Families Citing this family (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20210150921A (ko) * | 2020-06-04 | 2021-12-13 | 현대모비스 주식회사 | 차량의 안전 주행 제어 시스템 및 방법 |
| KR102378313B1 (ko) * | 2021-07-23 | 2022-03-24 | 국민대학교산학협력단 | 자율 주행 차량의 제어 장치 및 방법 |
| JP7509103B2 (ja) * | 2021-08-31 | 2024-07-02 | トヨタ自動車株式会社 | 車両走行制御装置及び方法並びにコンピュータプログラム |
| JP7804459B2 (ja) * | 2021-12-27 | 2026-01-22 | 株式会社Subaru | 車両の運転支援装置 |
| EP4220329A1 (en) * | 2022-01-27 | 2023-08-02 | Volvo Car Corporation | Method for generating a reference trajectory within a lane, method for operating a vehicle, data processing apparatus, vehicle, and computer-readable medium |
| US12065173B2 (en) * | 2022-03-29 | 2024-08-20 | Honda Motor Co., Ltd. | System and methods for speed and lane advisory in evaluating lane change events and opportunities |
| CN115465288B (zh) * | 2022-08-12 | 2024-09-20 | 重庆长安汽车股份有限公司 | 自动驾驶车辆的控制方法、装置、车辆及存储介质 |
| CN116142193B (zh) * | 2023-02-28 | 2025-07-25 | 驭势科技(北京)有限公司 | 车辆换道决策方法、装置、电子设备和存储介质 |
| JP7786422B2 (ja) * | 2023-04-05 | 2025-12-16 | トヨタ自動車株式会社 | 車両の制御装置、制御方法及び、プログラム |
| US20240367650A1 (en) * | 2023-05-03 | 2024-11-07 | Torc Robotics, Inc. | Multi-vehicle adaptive cruise control as a constrained distance bound |
| CN116674553B (zh) * | 2023-06-27 | 2024-04-16 | 广州小鹏自动驾驶科技有限公司 | 变道控制方法、装置、终端设备以及存储介质 |
| JP2025031180A (ja) * | 2023-08-25 | 2025-03-07 | 株式会社Subaru | 車両の先行車認識装置 |
| KR102885804B1 (ko) * | 2023-10-18 | 2025-11-14 | 주식회사 오비고 | 제1 차량이 호스트 레인을 주행하고 있고 제2 차량이 타겟 레인을 주행하고 있는 상태에서, v2x 통신을 통해 상기 제1 차량이 상기 제2 차량과 이동 경로를 공유하고, 상기 제1 차량이 주행 차로를 상기 호스트 레인에서 상기 타겟 레인으로 변경하는 방법 및 이를 사용한 컴퓨팅 장치 |
| US12427978B2 (en) * | 2023-11-29 | 2025-09-30 | Automotive Research & Testing Center | Minimum risk decision system and method for lane-changing and non-transitory computer readable media |
| CN118144777A (zh) * | 2024-03-29 | 2024-06-07 | 中国第一汽车股份有限公司 | 安全控制方法、装置、车辆及存储介质 |
| CN119705499B (zh) * | 2025-01-20 | 2025-10-10 | 重庆长安汽车股份有限公司 | 自动驾驶车辆的横向控制方法、装置、设备及存储介质 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009078735A (ja) | 2007-09-27 | 2009-04-16 | Hitachi Ltd | 走行支援装置 |
| JP2013107431A (ja) | 2011-11-18 | 2013-06-06 | Mitsubishi Motors Corp | 車間距離制御装置 |
| WO2017022447A1 (ja) | 2015-08-06 | 2017-02-09 | 本田技研工業株式会社 | 車両制御装置、車両制御方法、および車両制御プログラム |
| JP2018030479A (ja) | 2016-08-25 | 2018-03-01 | スズキ株式会社 | 車両の走行制御装置 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101307109B1 (ko) | 2007-03-16 | 2013-09-11 | 엘지전자 주식회사 | 차선변경 안내 기능을 갖는 네비게이션 장치 및 이를포함한 차선변경 안내 시스템 그리고 이를 이용한 차선변경안내 방법 |
| KR20170070580A (ko) * | 2015-12-14 | 2017-06-22 | 현대자동차주식회사 | Ecu, 상기 ecu를 포함하는 무인 자율 주행 차량, 및 이의 차선 변경 제어 방법 |
| KR20180024414A (ko) * | 2016-08-30 | 2018-03-08 | 현대자동차주식회사 | 차량 및 그 제어방법 |
| KR102295578B1 (ko) * | 2017-02-20 | 2021-08-30 | 현대자동차주식회사 | 자율주행 차량의 추월 제어방법 |
| KR102368604B1 (ko) * | 2017-07-03 | 2022-03-02 | 현대자동차주식회사 | Ecu, 상기 ecu를 포함하는 무인 자율 주행 차량, 및 이의 차선 변경 제어 방법 |
| JP7345349B2 (ja) * | 2019-10-18 | 2023-09-15 | 本田技研工業株式会社 | 車両制御装置、車両制御方法、およびプログラム |
| WO2022232823A1 (en) * | 2021-04-29 | 2022-11-03 | Tusimple, Inc. | Systems and methods for operating an autonomous vehicle |
| KR102378313B1 (ko) * | 2021-07-23 | 2022-03-24 | 국민대학교산학협력단 | 자율 주행 차량의 제어 장치 및 방법 |
-
2021
- 2021-09-14 KR KR1020210122337A patent/KR102378313B1/ko active Active
- 2021-11-26 JP JP2021192279A patent/JP7287701B2/ja active Active
- 2021-12-01 US US17/540,078 patent/US12214788B2/en active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009078735A (ja) | 2007-09-27 | 2009-04-16 | Hitachi Ltd | 走行支援装置 |
| JP2013107431A (ja) | 2011-11-18 | 2013-06-06 | Mitsubishi Motors Corp | 車間距離制御装置 |
| WO2017022447A1 (ja) | 2015-08-06 | 2017-02-09 | 本田技研工業株式会社 | 車両制御装置、車両制御方法、および車両制御プログラム |
| JP2018030479A (ja) | 2016-08-25 | 2018-03-01 | スズキ株式会社 | 車両の走行制御装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20230031030A1 (en) | 2023-02-02 |
| JP2023016669A (ja) | 2023-02-02 |
| US12214788B2 (en) | 2025-02-04 |
| KR102378313B1 (ko) | 2022-03-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2023016669A (ja) | 自律走行車両の制御装置及び方法 | |
| CN110053619B (zh) | 车辆控制装置 | |
| JP6715899B2 (ja) | 衝突回避装置 | |
| US10407061B2 (en) | Vehicle control system | |
| CN111619564B (zh) | 一种车辆自适应巡航车速控制方法、装置、处理器、汽车及计算机可读存储介质 | |
| JP5066437B2 (ja) | 車両の走行制御装置 | |
| CN112776802B (zh) | 自适应速度控制系统 | |
| CN109835330B (zh) | 车辆主动避撞的方法以及使用该方法的车辆 | |
| JP2012051441A (ja) | 自動運転車両制御装置 | |
| US11738749B2 (en) | Methods, systems, and apparatuses for scenario-based path and intervention adaptation for lane-keeping assist systems | |
| US20210074162A1 (en) | Methods and systems for performing lane changes by an autonomous vehicle | |
| CN113508070B (zh) | 用于自动驾驶机动车辆的汽车电子横向动力学控制系统 | |
| US20230278562A1 (en) | Method to arbitrate multiple automatic lane change requests in proximity to route splits | |
| US20240067174A1 (en) | Vehicle systems and methods to longitudinally adjust lane positioning | |
| CN115675466A (zh) | 车道变换协商方法和系统 | |
| CN118082812A (zh) | 用于规避碰撞的车辆和车辆的操作方法 | |
| US12570317B2 (en) | Vehicle systems and methods for autonomous operation using unclassified hazard detection | |
| WO2019202859A1 (ja) | 走行制御装置 | |
| JP7350540B2 (ja) | 運転制御方法及び運転制御装置 | |
| JP7769906B2 (ja) | 車両の走行制御装置 | |
| JP7756523B2 (ja) | 車両制御装置 | |
| US20230150485A1 (en) | Vehicle path adjustment | |
| EP4520608B1 (en) | Autonomous driving system | |
| US12122425B2 (en) | Vehicle systems and related methods of dynamic path construction | |
| JP7351076B2 (ja) | 電動車両の制御方法、及び、電動車両の制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20211126 |
|
| A80 | Written request to apply exceptions to lack of novelty of invention |
Free format text: JAPANESE INTERMEDIATE CODE: A80 Effective date: 20211208 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20230110 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20230405 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20230425 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20230518 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7287701 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |