JP2017141069A - 走行式クレーン装置、及び走行式荷役装置 - Google Patents

走行式クレーン装置、及び走行式荷役装置 Download PDF

Info

Publication number
JP2017141069A
JP2017141069A JP2016021962A JP2016021962A JP2017141069A JP 2017141069 A JP2017141069 A JP 2017141069A JP 2016021962 A JP2016021962 A JP 2016021962A JP 2016021962 A JP2016021962 A JP 2016021962A JP 2017141069 A JP2017141069 A JP 2017141069A
Authority
JP
Japan
Prior art keywords
traveling
unit
wheel
rotational
shaft
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2016021962A
Other languages
English (en)
Other versions
JP6576848B2 (ja
Inventor
伸郎 吉岡
Nobuo Yoshioka
伸郎 吉岡
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Sumitomo Heavy Industries Material Handling Systems Co Ltd
Original Assignee
Sumitomo Heavy Industries Material Handling Systems Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Sumitomo Heavy Industries Material Handling Systems Co Ltd filed Critical Sumitomo Heavy Industries Material Handling Systems Co Ltd
Priority to JP2016021962A priority Critical patent/JP6576848B2/ja
Priority to KR1020170016790A priority patent/KR20170094092A/ko
Priority to CN201710068425.XA priority patent/CN107055338B/zh
Publication of JP2017141069A publication Critical patent/JP2017141069A/ja
Application granted granted Critical
Publication of JP6576848B2 publication Critical patent/JP6576848B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
    • B66C19/00—Cranes comprising trolleys or crabs running on fixed or movable bridges or gantries
    • B66C19/007—Cranes comprising trolleys or crabs running on fixed or movable bridges or gantries for containers
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
    • B66C13/00—Other constructional features or details
    • B66C13/18—Control systems or devices
    • B66C13/22—Control systems or devices for electric drives
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
    • B66C13/00—Other constructional features or details
    • B66C13/18—Control systems or devices
    • B66C13/50—Applications of limit circuits or of limit-switch arrangements
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
    • B66C9/00—Travelling gear incorporated in or fitted to trolleys or cranes
    • B66C9/14—Trolley or crane travel drives
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
    • B66C2700/00—Cranes
    • B66C2700/01—General aspects of mobile cranes, overhead travelling cranes, gantry cranes, loading bridges, cranes for building ships on slipways, cranes for foundries or cranes for public works

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Automation & Control Theory (AREA)
  • Control And Safety Of Cranes (AREA)
  • Carriers, Traveling Bodies, And Overhead Traveling Cranes (AREA)
  • Handcart (AREA)

Abstract

【課題】停止位置のずれ量を低減する走行式クレーン装置を提供する。【解決手段】制御部は、走行部による走行を停止させるときに、走行方向RDにおける下流側の車輪42Bに対する回転駆動部41Bを制御し、当該下流側の車輪42Bに対する回転駆動部41Bにおいて、走行方向RDとは反対側へ向かう回転方向への回転力Tを発生させる。この場合、下流側の車輪42Bの軸47Bと回転駆動部41Bの軸53Bに掛け渡されている帯状部材43Bに対して、走行方向RDとは反対側へ向かう回転方向へ張力TSが作用する。下流側の帯状部材43Bの弛みは、走行方向RDの反対側への移動を許容する状態となる。停止後に係る上流側の帯状部材43Aと下流側の帯状部材43Bとでは、互いに移動を許容する方向が異なるように弛みが発生しているため、停止後における走行部の移動を拘束することができる。【選択図】図3

Description

本発明は、走行式クレーン装置、及び走行式荷役装置に関する。
港湾等のヤードにおいて荷役作業を行う荷役設備として、RTG(Rubber Tired Gantry Crane)などの走行式クレーン装置が知られている。走行式クレーン装置は、予め定められた蔵置位置において荷役作業を行う必要がある。そのため、走行式クレーン装置の走行は、停止位置と蔵置位置とのずれ量が所定のずれ量(例えば±35mm)以内となるように制御される。特許文献1には、走行式クレーン装置の停止位置と蔵置位置とのずれ量を小さくする技術として、停止直前になったときのずれ角や走行速度に応じて自走式クレーンの左右の車輪に負の加速度を設定する技術が開示されている。
特開2005−67753号公報
走行式クレーン装置には、モータで発生させた動力をチェーンとスプロケットの噛み合いによって車輪に伝達するものがある。スプロケットに噛み合うチェーンには、駆動抵抗の増加を防ぐため、また当該チェーンに掛かる負荷を低減するために弛みが設けられる。このように、チェーンに弛みが設けられる場合、当該弛み分だけ車輪が自由回転することができるため、走行式クレーン装置の停止位置にずれが生じる場合があった。
本発明の目的は、停止位置のずれ量を低減する走行式クレーン装置を提供することにある。
本発明に係る走行式クレーン装置は、荷役を行う走行式クレーン装置であって、本体部と、本体部上に設けられ、被搬送物の荷役を行う荷役部と、前後方向へ走行可能であり、本体部を前後方向へ移動させる走行部と、走行部を制御する制御部と、を備え、走行部は、前後方向に設けられた少なくとも一対の車輪と、それぞれの車輪に対して設けられ、回転力を発生させる回転駆動部と、車輪の軸と回転駆動部の軸とに掛け渡され、回転駆動部が発生させた回転力を車輪に伝達する帯状部材と、を備え、制御部は、走行部による走行を停止させるときに、一対の車輪のうち一方の車輪に対する回転駆動部を制御し、当該一方の車輪に対する回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力を発生させる。
本発明に係る走行式クレーン装置では、制御部は、走行部による走行を停止させるときに、一対の車輪のうち、走行方向における一方の車輪に対する回転駆動部を制御し、当該一方の車輪に対する回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力を発生させる。この場合、一方の車輪の軸と回転駆動部の軸に掛け渡されている帯状部材に対して、走行方向とは反対側へ向かう回転方向へ張力が作用する。当該状態で走行部が停止した場合、一方の帯状部材の弛みは、走行方向と反対側への移動を許容する状態となる。一方、他方の車輪の軸と回転駆動部の軸に掛け渡されている帯状部材に対しては、走行方向へ向かう回転方向へ張力が作用する。当該状態で走行部が停止した場合、他方の帯状部材の弛みは、走行方向への移動を許容する状態となる。このように、停止後に係る他方の帯状部材と一方の帯状部材とでは、互いに移動を許容する方向が異なるように弛みが発生しているため、停止後における走行部の移動を拘束することができる。以上より、停止位置のずれ量を低減することができる。
本発明に係る走行式クレーン装置において、制御部は、走行部による走行を停止させるときにおける一方の車輪に対する回転駆動部のトルクリミットを、走行時におけるトルクリミットに比して低下させてよい。このような構成により、走行方向とは反対側へ向かう回転方向へ過度な回転力が作用することを抑制できる。
本発明に係る走行式荷役装置は、荷役を行う走行式荷役装置であって、本体部と、本体部上に設けられ、被搬送物の荷役を行う荷役部と、前後方向へ走行可能であり、本体部を前後方向へ移動させる走行部と、走行部を制御する制御部と、を備え、走行部は、前後方向に設けられた少なくとも一対の車輪と、それぞれの車輪に対して設けられ、回転力を発生させる回転駆動部と、車輪の軸と回転駆動部の軸とに掛け渡され、回転駆動部が発生させた回転力を車輪に伝達する帯状部材と、を備え、制御部は、走行部による走行を停止させるときに、一対の車輪のうち一方の車輪に対する回転駆動部を制御し、当該一方の車輪に対する回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力を発生させる。
本発明に係る走行式荷役装置によれば、上述の走行式クレーン装置と同様な作用・効果を得ることができる。
本発明によれば、停止位置のずれ量を低減できる。
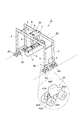
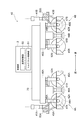
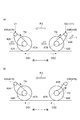
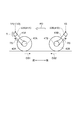
本発明の実施形態に係る走行式クレーン装置の斜視図である。 図1に示す走行部の側面図である。 走行式クレーンの作用・効果を説明するための模式図である。 変形例に係る走行式クレーンの作用・効果を説明するための模式図である。
以下、本発明の好適な実施形態について、図面を参照しながら詳細に説明する。なお、各図において同一部分又は相当部分には同一の符号を付し、重複する説明は省略する。
以下、図面を参照しながら実施形態について詳しく説明する。図1は、本発明の実施形態に係る走行式クレーン装置の外観を示す斜視図である。走行式クレーン装置は、荷役を行う装置である。本実施形態においては、走行式クレーン装置1の例としてタイヤ式の門型クレーン装置が例示されている。本実施形態における走行式クレーン装置1は、例えば、岸壁に接岸したコンテナ船に対してコンテナCの積み降ろし、および、コンテナCの積み込み等を行うコンテナターミナルのコンテナヤードに設けられている。コンテナヤードには、走行式クレーン装置1が走行する複数のレーン(通路)が設けられる。
走行式クレーン装置1は、本体部20と、荷役部30と、走行部40と、制御部2と、を備えている。本体部20は、横方向へ延びる一対のガーダー6と、一対のガーダー6の各々の両端から下方へ延びる脚部5と、を備えて門型に構成されている。荷役部30は、本体部20上に設けられ、被搬送物の荷役を行う。荷役部30は、ガーダー6上を横行可能なトロリー7と、トロリー7上に設けられた巻き上げ装置8と、を備えている。巻き上げ装置8には、吊ワイヤー9を介して昇降可能にスプレッダ10が吊り下げられている。走行部40は、本体部20の各々の脚部5の下端部に設けられている。走行部40は、本体部20を介して荷役部30に接続されており、前後方向(ガーダー6が延伸する横方向と直交する方向)へ走行することで走行式クレーン装置1全体を前後方向へ走行させる。
図2を参照して、走行部40の構成について詳細に説明する。図2は、走行部40を横方向から見た図である。なお、図2では横方向における一方の走行部40のみが示されているが、反対側の走行部40も同趣旨の構成を有している。なお、図2においては、紙面左側を「前側」と称し、紙面右側を「後側」と称するが、説明の便宜上のものであり、逆であってもよい。
図2に示すように、走行部40は、前側に設けられた走行装置4Aと、後側に設けられた走行装置4Bと、制御部2と、を備えている。走行装置4Aと走行装置4Bとは、互いの上端部において、前後方向に延びる連結部材70によって連結されている。制御部2は、連結部材70の上端部に配置されている。ただし、制御部2は走行式クレーン装置1のどの部分に配置されていてもよい。
前側の走行装置4Aは、前側に設けられた一対の車輪42Aと、後側に設けられた一対の車輪45Aと、車輪42A,45Aを支持する支持部材46Aと、車輪42Aに対して設けられ、回転力を発生させる回転駆動部41Aと、回転駆動部41Aが発生させた回転力を車輪42Aに伝達する帯状部材43Aと、を備えている。
一対の車輪42Aは、支持部材46Aの前端側において、横方向に互いに対向するように配置されている(図1参照)。一対の車輪42Aは、共通の軸47Aに軸支されている。軸47Aには、帯状部材43Aを掛けるためのプーリー48Aが設けられている。また、軸47Aの横方向における両端部は、支持部材46Aから下方へ延びる軸支持部材49Aに支持されている。一対の車輪45Aは、支持部材46の後端側において、横方向に互いに対向するように配置されている(図1参照)。一対の車輪45Aは、共通の軸51Aに軸支されている。軸51Aの横方向における両端部は、支持部材46Aから下方へ延びる軸支持部材52Aに支持されている。車輪42A,45Aは、ゴムタイヤ式の車輪である。後述の他の車輪についても同様にゴムタイヤ式の車輪である。
回転駆動部41Aは、一方(横方向における外側)の車輪42Aに回転力を付与する。回転駆動部41Aは、上下方向に延びる回転軸、及び回転軸を回転させるモータを備えている。回転駆動部41Aは、回転軸とギアを介して接続され、横方向に延びる軸53Aを備えている。
帯状部材43Aは、車輪42Aの軸47A(プーリー48A)と回転駆動部41Aの軸53Aとに掛け渡されている無端状の部材である。帯状部材43Aとして、ベルト、チェーン等のあらゆる部材を採用可能である。帯状部材43Aは、回転駆動部41Aの軸53Aが回転することによって、当該回転方向と同方向の回転力をプーリー48A及び軸47Aを介して車輪42Aに伝達する。なお、本実施形態では、回転駆動部41Aの軸53Aが、車輪42Aの軸47Aの前側斜め上方に配置されている。従って、帯状部材43Aも、車輪42Aの軸47Aから前側斜め上方へ延びている。ただし、帯状部材43Aの角度等は特に限定されず、軸47Aから後側斜め上方へ延びてよく、真上へ延びてもよい。
なお、車輪42Aと車輪45Aとの間には、支持部材46Aから下方へ延びるジャッキ44Aが設けられている。当該ジャッキ44Aは、油圧等によって延びることにより、車輪42A及び車輪45Aを地面から浮かせることができる。ジャッキ44Aによって車輪42A及び車輪45Aを地面から浮かせることで、車輪42A及び車輪45Aのメンテナンスを行うことが可能となる。
後側の走行装置4Bは、後側に設けられた一対の車輪42Bと、前側に設けられた一対の車輪45Bと、車輪42B,45Bを支持する支持部材46Bと、車輪42Bに対して設けられ、回転力を発生させる回転駆動部41Bと、回転駆動部41Bが発生させた回転力を車輪42Bに伝達する帯状部材43Bと、を備えている。
一対の車輪42Bは、支持部材46Bの後端側において、横方向に互いに対向するように配置されている(図1参照)。一対の車輪42Bは、共通の軸47Bに軸支されている。軸47Bには、帯状部材43Bを掛けるためのプーリー48Bが設けられている。また、軸47Bの横方向における両端部は、支持部材46Bから下方へ延びる軸支持部材49Bに支持されている。一対の車輪45Bは、支持部材46の前端側において、横方向に互いに対向するように配置されている(図1参照)。一対の車輪45Bは、共通の軸51Bに軸支されている。軸51Bの横方向における両端部は、支持部材46Bから下方へ延びる軸支持部材52Bに支持されている。
回転駆動部41Bは、一方(横方向における外側)の車輪42Bに回転力を付与する。回転駆動部41Bは、上下方向に延びる回転軸、及び回転軸を回転させるモータを備えている。回転駆動部41Bは、回転軸とギアを介して接続され、横方向に延びる軸53Bを備えている。
帯状部材43Bは、車輪42Bの軸47B(プーリー48B)と回転駆動部41Bの軸53Bとに掛け渡されている無端状の部材である。帯状部材43Bとして、ベルト、チェーン等のあらゆる部材を採用可能である。帯状部材43Bは、回転駆動部41Bの軸53Bが回転することによって、当該回転方向と同方向の回転力をプーリー48B及び軸47Bを介して車輪42Bに伝達する。なお、本実施形態では、回転駆動部41Bの軸53Bが、車輪42Bの軸47Bの後側斜め上方に配置されている。従って、帯状部材43Bも、車輪42Bの軸47Bから後側斜め上方へ延びている。ただし、帯状部材43Bの角度等は特に限定されず、軸47Bから前側斜め上方へ延びてよく、真上へ延びてもよい。
なお、車輪42Bと車輪45Bとの間には、支持部材46Bから下方へ延びるジャッキ44Bが設けられている。当該ジャッキ44Bは、油圧等によって延びることにより、車輪42B及び車輪45Bを地面から浮かせることができる。ジャッキ44Bによって車輪42B及び車輪45Bを地面から浮かせることで、車輪42B及び車輪45Bのメンテナンスを行うことが可能となる。
制御部2は、走行装置4Aの回転駆動部41A、及び走行装置4Bの回転駆動部41Bを制御する。本実施形態に係る制御部2は、走行部40による走行を停止させるときに、回転駆動部41A,41Bと連結された一対の車輪42A,42Bのうち、走行方向における下流側の車輪に対する回転駆動部を制御し、当該下流側の車輪に対する回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力を発生させる。このような走行方向とは反対側へ向かう回転力は、走行方向における上流側の車輪の駆動力によって、下流側の車輪を走行方向へ回転させようとするのに対し、下流側の車輪が走行方向へ回転しないように抵抗することで発生する。
走行方向が前方へ向かう方向であった場合、車輪42Bが「走行方向における下流側の車輪」に該当し、回転駆動部41Bが対応する回転駆動部に該当する。従って、制御部2は、走行部40による走行を停止させるときに、走行方向における下流側の車輪42Bに対する回転駆動部41Bを制御し、下流側の車輪42Bに対する回転駆動部41Bにおいて、走行方向とは反対側へ向かう回転方向(図2においては時計回り)への回転力を発生させる。一方、走行方向が後方へ向かう方向であった場合、車輪42Aが「走行方向における下流側の車輪」に該当し、回転駆動部41Aが対応する回転駆動部に該当する。従って、制御部2は、走行部40による走行を停止させるときに、走行方向における下流側の車輪42Aに対する回転駆動部41Aを制御し、下流側の車輪42Aに対する回転駆動部41Aにおいて、走行方向とは反対側へ向かう回転方向(図2においては反時計回り)への回転力を発生させる。
具体的に、制御部2は、回転駆動部41A,41Bに対して送信する速度指令値を制御する速度制御部60と、回転駆動部41A,41Bにおけるトルクリミットを制御するトルクリミット制御部61と、を備えている。
速度制御部60は、走行部40による走行を停止させるときに、走行方向における下流側の車輪に対する回転駆動部へ、上流側の車輪に対する回転駆動部よりも低い速度の速度指令値を出力する。当該速度制御部60の制御内容について、図3(a)を参照して説明する。図3(a)においては、走行方向RDは前方へ向かう方向であるものとする。例えば、速度制御部60は、上流側の車輪42Aの回転駆動部41Aに対して「V1」の速度指令値を出力し、下流側の車輪42Bの回転駆動部41Bに対してV1より低い「V2」の速度指令値を出力する。このように、上流側と下流側とで速度指令値が異なっているが、車輪42A,42Bは連結部材70を介して互いに連結されている(図2参照)ため、実際の車輪42Bの速度は、上流側の車輪42Aの速度に合わせて「V1」となる。このように、回転駆動部41Bに対する速度指令値は「V2」であるにも関わらず、実際はそれよりも速い「V1」の速度に対応する回転速度で回転している。従って、それらの差分は、回転駆動部41Bが実際の回転方向に反発する回転力(反抗トルク)Tを発生させる。これにより、下流側の車輪42Bに対する回転駆動部41Bにおいて、走行方向とは反対側へ向かう回転方向(時計回り)への回転力が発生する。なお、回転駆動部41Bは、走行方向とは反対側へ向かう回転方向への回転力を発生しているが、実際の軸53Bの回転方向は、走行方向へ向かう回転方向である。また、速度制御部60が出力する速度指令値はどのような値であってもよく、「速度=0」であってもよい。
トルクリミット制御部61は、走行部40による走行を停止させるときにおける下流側の車輪に対する回転駆動部のトルクリミットを、走行時におけるトルクリミットに比して低下させる。例えば、トルクリミットを低下させることなく、速度制御部60のような制御を行った場合、下流側の回転駆動部にて発生する回転力が過大となってしまう。下流の回転駆動部にて発生する回転力(反抗トルク)が過大となると、走行部40による走行を急に停止させるほどの急激なブレーキ力が発生してしまう。従って、下流側の回転駆動部に対するトルクリミットを低下させることで、適切な強度の回転力を発生させることができる。なお、トルクリミットを低下させ過ぎた場合は、下流側の回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力が発生しないため、所定量以上のトルクリミットを設定する。トルクリミット制御部61は、下流側の回転駆動部のトルクリミットを、例えば、定格の1〜数%に設定してよい。
本実施形態に係る走行式クレーン装置1の作用・効果について説明する。
まず、図3(b)を参照して、比較例に係る走行式クレーン装置の制御について説明する。比較例に係る走行式クレーン装置では、走行方向RDにおける上流側及び下流側の回転駆動部は同様な減速態様にて停止する。この場合、上流側の車輪42Aの軸47Aと回転駆動部41Aの軸53Aに掛け渡されている帯状部材43Aに対しては、走行方向RDへ向かう回転方向へ張力TSが作用する。上流側の帯状部材43Aでは、回転駆動部41Aの軸53Aに対して回転方向(ここでは反時計回り)上流側の部分は張力TSが作用して張った状態となり、回転方向下流側の部分は弛みが発生した状態となる。当該状態で停止した場合、帯状部材43Aの当該回転方向下流側の部分には撓みがなく張った状態となっていることにより、上流側の車輪42Aは走行方向RDと反対側(ここでは後側)へは移動できないが、走行方向RD(ここでは前側)への移動は許容される。すなわち、上流側の帯状部材43Aの弛みは、走行方向RDへの移動を許容する状態となる。従って、上流側の帯状部材43Aの弛み分だけ移動できる方向DS1は、走行方向RDとなる。一方、下流側の帯状部材43Aの弛みは、上流側の帯状部材43Aと同趣旨の方向に発生する。すなわち、上流側の帯状部材43Aの弛みは、走行方向RDへの移動を許容する状態となる。従って、上流側の帯状部材43Aの弛み分だけ移動できる方向DS1は、走行方向RDとなる。このように、停止後に係る上流側の帯状部材43Aと下流側の帯状部材43Bとでは、互いに移動を許容する方向が同じとなるように弛みが発生しているため、停止後において、走行部40の移動を許容してしまう。以上より、停止位置のずれ量が大きくなる可能性があった。
本実施形態に係る走行式クレーン装置1では、制御部2は、走行部40による走行を停止させるときに、走行方向RDにおける下流側の車輪42Bに対する回転駆動部41Bを制御し、当該下流側の車輪42Bに対する回転駆動部41Bにおいて、走行方向RDとは反対側へ向かう回転方向への回転力Tを発生させる。この場合、図3(a)に示すように、下流側の車輪42Bの軸47Bと回転駆動部41Bの軸53Bに掛け渡されている帯状部材43Bに対して、走行方向RDとは反対側へ向かう回転方向へ張力TSが作用する。下流側の帯状部材43Bでは、回転駆動部41Bの軸53Bに対して回転方向の(ここでは反時計回り)下流側の部分は張力TSが作用して張った状態となり、回転方向の上流側の部分は弛みが発生した状態となる。当該状態で停止した場合、帯状部材43Bの当該回転方向下流側の部分には撓みがなく張った状態となっていることにより、下流側の車輪42Bは走行方向RD(ここでは前側)へは移動できないが、走行方向RDの反対側(ここでは後側)への移動は許容される。すなわち、下流側の帯状部材43Bの弛みは、走行方向RDの反対側への移動を許容する状態となる。従って、下流側の帯状部材43Bの弛み分だけ移動できる方向DS2は、走行方向RDの反対側となる。一方、上流側の帯状部材43Aの弛みについては、図3(b)の比較例と同様に、走行方向RDへの移動を許容する状態となる。従って、上流側の帯状部材43Aの弛み分だけ移動できる方向DS1は、走行方向RDとなる。このように、停止後に係る上流側の帯状部材43Aと下流側の帯状部材43Bとでは、互いに移動を許容する方向が異なるように弛みが発生しているため、停止後における走行部40の移動を拘束することができる。以上より、停止位置のずれ量を低減することができる。
また、本実施形態に係る走行式クレーン装置1において、制御部2は、走行部40による走行を停止させるときにおける下流側の車輪42Bに対する回転駆動部41Bのトルクリミットを、走行時におけるトルクリミットに比して低下させている。このような構成により、走行方向RDとは反対側へ向かう回転方向へ過度な回転力が作用することを抑制できる。また、過度な回転力が作用することにより急激なブレーキ力が発生してしまうことを抑制できる。また、急ブレーキが作用すると、クレーン装置全体に負荷がかかるのみならず、荷役部30にて吊り下げられた荷に衝撃が加わってしまうが、当該状況も抑制できる。
本発明は、上述の実施形態に限定されるものではない。
例えば、上述の実施形態では、タイヤ式の門型クレーンが例示されていたが、走行部の趣旨が同様であれば、クレーンの種類は限定されず、他の走行式クレーン装置や走行式アンローダ等の走行式荷役装置であってもよい。他の走行式クレーン装置として、地上に設けられたレール上を走行可能な橋形クレーン、及びジブクレーンを挙げることができる。また、他の走行式クレーン装置として、建物内の壁部に設けられたレール上を走行可能な天井クレーンを挙げることができる。
また、本発明の構成は、走行式クレーン装置に限定されず、他の走行式荷役装置にも適用可能である。例えば、走行式荷役装置として、走行式アンローダを採用してもよい。走行式のアンローダとして、地上に設けられたレール上を走行可能であってバケットを用いて船舶の船倉内から荷の積み下ろしを行う走行式アンローダや、地上に設けられたレール上を走行可能であってバケットエレベータを用いて船舶の船倉内から荷の積み下ろしを連続的に行う走行式連続アンローダ等を挙げることができる。走行式連続アンローダは、本体部を構成するガーダーの先端にバケットエレベータが取り付けられている。このバケットエレベータには、無端チェーンと、当該無端チェーンに取り付けられた複数のバケットと、が設けられており、無端チェーンが周回することでバケットが船倉内の荷を掻き取って荷役を行う。なお、バケットエレベータが荷役部に相当する。
また、走行部の構成は上述の形態に限定されない。例えば、車輪の数は特に限定されず、少なくとも一対の車輪があればよい。また、走行部はゴムタイヤ式の車輪を有しているものに限定されず、レール上を走行する車輪であってもよい。
上述の実施形態では、制御部2は下流側の回転駆動部を制御していたが、上流側の回転駆動部を制御してもよい。図4に示すように、制御部2は、走行部40による走行を停止させるときに、走行方向RDにおける上流側の車輪42Aに対する回転駆動部41Aを制御し、当該上流側の車輪42Aに対する回転駆動部41Aにおいて、走行方向RDとは反対側へ向かう回転方向への回転力Tを発生させる。この場合、図4に示すように、上流側の車輪42Aの軸47Aと回転駆動部41Aの軸53Aに掛け渡されている帯状部材43Aに対して、走行方向RDとは反対側へ向かう回転方向へ張力TSが作用する。上流側の帯状部材43Aでは、回転駆動部41Aの軸53Aに対して回転方向の(ここでは反時計回り)下流側の部分は張力TSが作用して張った状態となり、回転方向の上流側の部分は弛みが発生した状態となる。当該状態で停止した場合、帯状部材43Aの当該回転方向下流側の部分には撓みがなく張った状態となっていることにより、上流側の車輪42Aは走行方向RD(ここでは前側)へは移動できないが、走行方向RDの反対側(ここでは後側)への移動は許容される。すなわち、上流側の帯状部材43Aの弛みは、走行方向RDの反対側への移動を許容する状態となる。従って、上流側の帯状部材43Aの弛み分だけ移動できる方向DS1は、走行方向RDの反対側となる。一方、下流側の帯状部材43Bの弛みについては、図3(b)の比較例と同様に、走行方向RDへの移動を許容する状態となる。従って、下流側の帯状部材43Bの弛み分だけ移動できる方向DS2は、走行方向RDとなる。このように、停止後に係る下流側の帯状部材43Bと上流側の帯状部材43Aとでは、互いに移動を許容する方向が異なるように弛みが発生しているため、停止後における走行部40の移動を拘束することができる。以上より、停止位置のずれ量を低減することができる。
1…走行式クレーン装置、2…制御部、30…荷役部、40…走行部、41A,41B…回転駆動部、42A,42B,45A,45B…車輪、43A,43B…帯状部材、47A,47B,53A,53B…軸。

Claims (3)

  1. 荷役を行う走行式クレーン装置であって、
    本体部と、
    前記本体部上に設けられ、被搬送物の荷役を行う荷役部と、
    前後方向へ走行可能であり、前記本体部を前記前後方向へ移動させる走行部と、
    前記走行部を制御する制御部と、を備え、
    前記走行部は、
    前記前後方向に設けられた少なくとも一対の車輪と、
    それぞれの前記車輪に対して設けられ、回転力を発生させる回転駆動部と、
    前記車輪の軸と前記回転駆動部の軸とに掛け渡され、前記回転駆動部が発生させた前記回転力を前記車輪に伝達する帯状部材と、を備え、
    前記制御部は、
    前記走行部による走行を停止させるときに、一対の前記車輪のうち一方の車輪に対する前記回転駆動部を制御し、
    当該一方の車輪に対する前記回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力を発生させる、走行式クレーン装置。
  2. 前記制御部は、前記走行部による走行を停止させるときにおける前記一方の車輪に対する前記回転駆動部のトルクリミットを、走行時におけるトルクリミットに比して低下させる、請求項1に記載の走行式クレーン装置。
  3. 荷役を行う走行式荷役装置であって、
    本体部と、
    前記本体部上に設けられ、被搬送物の荷役を行う荷役部と、
    前後方向へ走行可能であり、前記本体部を前記前後方向へ移動させる走行部と、
    前記走行部を制御する制御部と、を備え、
    前記走行部は、
    前記前後方向に設けられた少なくとも一対の車輪と、
    それぞれの前記車輪に対して設けられ、回転力を発生させる回転駆動部と、
    前記車輪の軸と前記回転駆動部の軸とに掛け渡され、前記回転駆動部が発生させた前記回転力を前記車輪に伝達する帯状部材と、を備え、
    前記制御部は、
    前記走行部による走行を停止させるときに、一対の前記車輪のうち一方の車輪に対する前記回転駆動部を制御し、
    当該一方の車輪に対する前記回転駆動部において、走行方向とは反対側へ向かう回転方向への回転力を発生させる、走行式荷役装置。
JP2016021962A 2016-02-08 2016-02-08 走行式クレーン装置、及び走行式荷役装置 Active JP6576848B2 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2016021962A JP6576848B2 (ja) 2016-02-08 2016-02-08 走行式クレーン装置、及び走行式荷役装置
KR1020170016790A KR20170094092A (ko) 2016-02-08 2017-02-07 주행식 크레인장치, 및 주행식 하역장치
CN201710068425.XA CN107055338B (zh) 2016-02-08 2017-02-08 行走式起重装置及行走式货物装卸装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2016021962A JP6576848B2 (ja) 2016-02-08 2016-02-08 走行式クレーン装置、及び走行式荷役装置

Publications (2)

Publication Number Publication Date
JP2017141069A true JP2017141069A (ja) 2017-08-17
JP6576848B2 JP6576848B2 (ja) 2019-09-18

Family

ID=59598490

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2016021962A Active JP6576848B2 (ja) 2016-02-08 2016-02-08 走行式クレーン装置、及び走行式荷役装置

Country Status (3)

Country Link
JP (1) JP6576848B2 (ja)
KR (1) KR20170094092A (ja)
CN (1) CN107055338B (ja)

Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS56151289U (ja) * 1980-04-14 1981-11-12

Family Cites Families (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP4220852B2 (ja) * 2003-08-25 2009-02-04 三菱重工業株式会社 トランスファークレーン
CN2700304Y (zh) * 2004-05-31 2005-05-18 上海沪东集装箱码头有限公司 装有行走信号自动显示装置的轮吊大车
CN2926170Y (zh) * 2006-04-30 2007-07-25 上海振华港口机械(集团)股份有限公司 集装箱龙门起重机的大车驱动机构
CN104139775A (zh) * 2013-05-09 2014-11-12 陈志波 汽车反转制动轮
CN204661143U (zh) * 2015-04-15 2015-09-23 赤湾集装箱码头有限公司 一种具有平衡梁的大车

Patent Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS56151289U (ja) * 1980-04-14 1981-11-12

Also Published As

Publication number Publication date
CN107055338B (zh) 2018-12-18
CN107055338A (zh) 2017-08-18
KR20170094092A (ko) 2017-08-17
JP6576848B2 (ja) 2019-09-18

Similar Documents

Publication Publication Date Title
KR20170134410A (ko) 운송장치
CN104395215B (zh) 主动衰减电梯轿厢的垂直振荡
JP5937501B2 (ja) 橋形アンローダおよびその制御方法
CN105384079B (zh) 差动式轨道集装箱起重机
JP6297013B2 (ja) 減揺装置
EP3380423A1 (en) System and spooling device for spooling of a rope on a winch drum
JPH09142774A (ja) コンテナクレーンの吊荷の振れ止め方法およびその装置
CN107074250A (zh) 由带两个牵引部分的闭环缆绳驱动的缆车及控制该缆车的方法
KR101657353B1 (ko) 천정 크레인
CN104261253A (zh) 一种新型下小车系统
JP6576848B2 (ja) 走行式クレーン装置、及び走行式荷役装置
CN112479032A (zh) 一种龙门吊起重机
JP4277024B2 (ja) クレーンにおけるスプレッダの制御方法
JP2012121719A (ja) 岸壁クレーン
CN104340863B (zh) 一种穿越式双小车系统及穿越式多小车系统
HK1241346A1 (en) Running-type crane apparatus and running-type unloader
HK1241346B (zh) 行走式起重装置及行走式货物装卸装置
JP4481031B2 (ja) トロリクレーンとその振れ止め方法
EP3606859B1 (en) Sts crane
JP3470801B2 (ja) 吊具旋回振れ止め装置
JP2013121864A (ja) クレーン装置
US20050218099A1 (en) Method for controlling spreader in crane
JP6996695B2 (ja) トロリおよびトロリによる荷役方法
CN102838038A (zh) 一种起重机小车及起重机
CN104986661B (zh) 一种起升滑轮组变位机构

Legal Events

Date Code Title Description
A625 Written request for application examination (by other person)

Free format text: JAPANESE INTERMEDIATE CODE: A625

Effective date: 20180517

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20190530

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20190604

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20190805

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20190820

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20190821

R150 Certificate of patent or registration of utility model

Ref document number: 6576848

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

S531 Written request for registration of change of domicile

Free format text: JAPANESE INTERMEDIATE CODE: R313531

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350