JP2016116262A - 駆動装置 - Google Patents
駆動装置 Download PDFInfo
- Publication number
- JP2016116262A JP2016116262A JP2014250893A JP2014250893A JP2016116262A JP 2016116262 A JP2016116262 A JP 2016116262A JP 2014250893 A JP2014250893 A JP 2014250893A JP 2014250893 A JP2014250893 A JP 2014250893A JP 2016116262 A JP2016116262 A JP 2016116262A
- Authority
- JP
- Japan
- Prior art keywords
- voltage
- current
- sensor
- motor
- battery
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
- Control Of Multiple Motors (AREA)
- Dc-Dc Converters (AREA)
Abstract
【課題】センサの数を増加させることなく、複数のセンサのうちの異常が生じたセンサを特定する。
【解決手段】モータへの動力の出力要求がないときには、インバータをシャットダウンして、第1,第2昇圧コンバータ間に所定電流Irefが流れるよう制御して2つの電圧センサ,2つの電流センサが正常であるか否かを判定し(S100,S110)、正常でないときには、第1昇圧コンバータまたは第2昇圧コンバータの上アームのトランジスタをオンとし他のトランジスタをオフとして2つの電圧センサのいずれかに異常が生じているか否かを判定し(S130〜S200)、さらにモータからトルクを出力することなくモータに電流が流れるようインバータを制御して、2つの電流センサのうちのいずれかに異常が生じているか否かを判定する(S210〜S280)。
【選択図】図3
Description
本発明は、駆動装置に関し、詳しくは、動力を出力可能なモータと、第1リアクトルを有し第1バッテリからの電力を昇圧してモータに供給する第1コンバータと、第2リアクトルを有し第2バッテリからの電力を昇圧してモータに供給する第2コンバータと、第1,第2リアクトルの電流を検出する第1,第2電流センサと、第1,第2コンバータの低圧側の電圧を検出する第1,第2電圧センサと、を備える駆動装置に関する。
従来、この種の駆動装置としては、モータと、モータを駆動するインバータと、第1の蓄電装置からの電力を昇圧してインバータに供給する第1のコンバータと、第2の蓄電装置からの電力を昇圧してインバータに供給する第2のコンバータと、を備えるものが提案されている(例えば、特許文献1参照)。この装置では、第1のコンバータについては、電圧センサで検出した第1のコンバータの高圧側の電圧が目標電圧値となるよう制御する。そして、第2のコンバータについては、第2の蓄電装置の入出力電力指令値を第2のコンバータの低圧側の電圧で除して電流指令値を設定し、電流センサで検出した第2のコンバータの低圧側の電流と設定した電流指令値との偏差が小さくなるよう制御する。これにより、安定的なエネルギーマネージメントとパワーマネージメントとを可能としている。
上述の駆動装置では、電圧センサや電流センサに異常が生じると、2つのコンバータの制御を適正に実行できない。したがって、電圧センサ,電流センサに異常が生じているか否かを判定することが重要な課題として認識されている。センサの異常を判定する手法として、検出対象が同一であるセンサを2つ設け、2つのセンサの検出値の偏差が閾値以上のときに2つのセンサのうちのいずれかに異常が生じていると判定する手法がある。しかしながら、この手法では、2つのセンサのうち異常が生じているセンサを特定することができないし、センサの数が増加して、コストが増加してしまう。したがって、センサの数を増加させることなく、複数のセンサのうちの異常が生じたセンサを特定することが望まれている。
本発明の駆動装置は、センサの数を増加させることなく、複数のセンサのうち異常が生じたセンサを特定することを主目的とする。
本発明の駆動装置は、上述の主目的を達成するために以下の手段を採った。
本発明の駆動装置は、
動力を出力可能なモータと、
第1バッテリと、
第2バッテリと、
上アームである第1スイッチング素子と下アームである第2スイッチング素子と第1リアクトルとを有し、前記第1バッテリからの電力を昇圧して前記モータに供給する第1コンバータと、
上アームである第3スイッチング素子と下アームである第4スイッチング素子と第2リアクトルを有し、第2バッテリからの電力を昇圧して前記モータに供給する第2コンバータと、
前記第1リアクトルを流れる第1電流を検出する第1電流センサと、
前記第2リアクトルを流れる第2電流を検出する第2電流センサと、
前記第1コンバータの低圧側の電圧である第1電圧を検出する第1電圧センサと、
前記第2コンバータの低圧側の電圧である第2電圧を検出する第2電圧センサと、
前記第1スイッチング素子および前記第2スイッチング素子および前記第3スイッチング素子および前記第4スイッチング素子の4つのスイッチング素子をスイッチング制御すると共に前記モータを制御する制御手段と、
を備える駆動装置であって、
前記制御手段は、
前記モータを停止しているときには、前記第1コンバータと前記第2コンバータとの間に所定電流が流れるよう前記4つのスイッチング素子を制御し、前記検出された第1電流と前記検出された第1電圧との積と、前記検出された第2電流と前記検出された第2電圧との積と、に基づいて、前記第1電流センサおよび前記第2電流センサおよび前記第1電圧センサおよび前記第2電圧センサの4つのセンサのうちの少なくとも一つに異常が生じているか否かを判定し、
前記4つのセンサのうちの少なくとも一つに異常が生じていると判定されたときには、 前記4つのスイッチング素子のうち前記第1スイッチング素子をオンとし他のスイッチング素子をオフとする第1制御を実行して、前記第1バッテリの電池電圧および前記第1コンバータの高圧側の電圧のうちの少なくとも一方と前記検出された第1電圧とに基づいて前記第1電圧センサに異常が生じているか否かを判定する第1判定と、
前記4つのスイッチング素子のうち前記第3スイッチング素子をオンとし他のスイッチング素子をオフとする第2制御を実行して、前記第2バッテリの電池電圧および前記第2コンバータの高圧側の電圧のうちの少なくとも一方と前記検出された第2電圧とに基づいて前記第2電圧センサに異常が生じているか否かを判定する第2判定と、
前記第1制御と前記モータからトルクを出力することなく前記モータに電流が流れるよう前記モータを制御する第3制御とを実行して、前記検出された第1電流と前記モータに流れる電流とに基づいて前記第1電流センサに異常が生じているか否かを判定する第3判定と、
前記第2制御と前記第3制御とを実行して、前記検出された第2電流と前記モータに流れる電流とに基づいて前記第2電流センサに異常が生じているか否かを判定する第4判定と、
を実行する手段である、
ことを要旨とする。
この本発明の駆動装置では、モータを停止しているときには、モータからトルクが出力されないようモータを制御すると共に、第1コンバータと第2コンバータとの間に所定電流が流れるよう4つのスイッチング素子を制御し、検出された第1電流と検出された第1電圧との積と、検出された第2電流と検出された第2電圧との積と、に基づいて、第1電流センサおよび第2電流センサおよび第1電圧センサおよび第2電圧センサの4つのセンサのうちの少なくとも一つに異常が生じているか否かを判定する。そして、4つのセンサのうちの少なくとも一つに異常が生じていると判定されたときには、4つのスイッチング素子のうち第1スイッチング素子をオンとし他のスイッチング素子をオフとする第1制御を実行して、第1バッテリの電池電圧および第1コンバータの高圧側の電圧のうちの少なくとも一方と検出された第1電圧とに基づいて第1電圧センサに異常が生じているか否かを判定する第1判定を実行する。また、4つのスイッチング素子のうち第3スイッチング素子をオンとし他のスイッチング素子をオフとする第2制御を実行して、第2バッテリの電池電圧および第2コンバータの高圧側の電圧のうちの少なくとも一方と検出された第2電圧とに基づいて第2電圧センサに異常が生じているか否かを判定する第2判定を実行する。さらに、第1制御とモータからトルクを出力することなくモータに電流が流れるようモータを制御する第3制御とを実行して、検出された第1電流とモータに流れる電流とに基づいて第1電流センサに異常が生じているか否かを判定する第3判定を実行する。そして、第2制御と第3制御とを実行して、検出された第2電流とモータに流れる電流とに基づいて第2電流センサに異常が生じているか否かを判定する第4判定を実行する。これにより、センサの数を増加させることなく、4つのセンサのうち異常が生じたセンサを特定することができる。
次に、本発明を実施するための形態を実施例を用いて説明する。
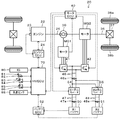
図1は本発明の一実施例としての駆動装置が搭載されたハイブリッド自動車20の構成の概略を示す構成図であり、図2はモータMG1,MG2を含む電機駆動系の構成の概略を示す構成図である。実施例のハイブリッド自動車20は、図示するように、エンジン22と、エンジン用電子制御ユニット(以下、エンジンECUという)24と、プラネタリギヤ30と、モータMG1,MG2と、インバータ41,42と、第1,第2昇圧コンバータ54,55と、モータ用電子制御ユニット(以下、モータECU)40と、第1,第2バッテリ50,51と、バッテリ用電子制御ユニット(以下、バッテリECU)52と、ハイブリッド用電子制御ユニット(以下、HVECUという)70と、を備える。
エンジン22は、ガソリンや軽油などを燃料として動力を出力する内燃機関として構成されている。このエンジン22は、エンジンECU24により運転制御されている。
エンジンECU24は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。
エンジンECU24には、エンジン22を運転制御するのに必要な各種センサからの信号、例えば、クランクシャフト26の回転位置を検出するクランクポジションセンサ23からのクランク角θcrなどが入力ポートを介して入力されている。また、エンジンECU24からは、エンジン22を運転制御するための種々の制御信号、例えば、燃料噴射弁への駆動信号などが出力ポートを介して出力されている。エンジンECU24は、HVECU70と通信ポートを介して接続されている。
エンジンECU24は、HVECU70からの制御信号によりエンジン22を運転制御する。また、エンジンECU24は、必要に応じてエンジン22の運転状態に関するデータをHVECU70に出力する。なお、エンジンECU24は、クランク角θcrに基づいて、クランクシャフト26の回転数、即ち、エンジン22の回転数Neを演算している。
プラネタリギヤ30は、シングルピニオン式の遊星歯車機構として構成されている。プラネタリギヤ30のサンギヤには、モータMG1の回転子が接続されている。プラネタリギヤ30のリングギヤには、駆動輪38a,38bにデファレンシャルギヤ37を介して連結された駆動軸36が接続されている。プラネタリギヤ30のキャリヤには、エンジン22のクランクシャフト26が接続されている。
モータMG1は、永久磁石が埋め込まれた回転子と、三相コイルが巻回された固定子と、を有する同期発電電動機として構成されている。このモータMG1は、上述したように、回転子がプラネタリギヤ30のサンギヤに接続されている。モータMG2は、モータMG1と同様の同期発電電動機として構成されている。このモータMG2は、回転子が駆動軸36に接続されている。
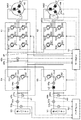
インバータ41は、図1や図2に示すように、第1電力ライン46に接続されている。このインバータ41は、6つのトランジスタT11〜T16と、6つのダイオードD11〜D16と、を有する。トランジスタT11〜T16は、それぞれ、第1電力ライン46の正極母線と負極母線とに対して、ソース側とシンク側になるように、2個ずつペアで配置されている。6つのダイオードD11〜D16は、それぞれ、トランジスタT11〜T16に逆方向に並列接続されている。トランジスタT11〜T16の対となるトランジスタ同士の接続点の各々には、モータMG1の三相コイル(U相,V相,W相)の各々が接続されている。したがって、インバータ41に電圧が作用しているときに、モータECU40によって、対となるトランジスタT11〜T16のオン時間の割合が調節されることにより、三相コイルに回転磁界が形成され、モータMG1が回転駆動される。
インバータ42は、図2に示すように、インバータ41と同様に、6つのトランジスタT21〜T26と、6つのダイオードD21〜D26と、を有する。そして、インバータ42に電圧が作用しているときに、モータECU40によって、対となるトランジスタT21〜T26のオン時間の割合が調節されることにより、三相コイルに回転磁界が形成され、モータMG2が回転駆動される。
第1昇圧コンバータ54は、インバータ41,42が接続された第1電力ライン46と、第1バッテリ50が接続された第2電力ライン47と、に接続されている。この第1昇圧コンバータ54は、図2に示すように、上アームのトランジスタT31と、下アームのトランジスタT32と、2つのダイオードD31,D32と、リアクトルL1と、を有する。トランジスタT31は、第1電力ライン46の正極母線に接続されている。トランジスタT32は、トランジスタT31と、第1電力ライン46および第2電力ライン47の負極母線と、に接続されている。2つのダイオードD31,D32は、それぞれ、トランジスタT31,T32に逆方向に並列接続されている。リアクトルL1は、トランジスタT31,T32同士の接続点Cn1と、第2電力ライン47の正極母線と、に接続されている。第1昇圧コンバータ54は、モータECU40によって、トランジスタT31,T32のオン時間の割合が調節されることにより、第2電力ライン47の電力を昇圧して第1電力ライン46に供給したり、第1電力ライン46の電力を降圧して第2電力ライン47に供給したりする。
第2昇圧コンバータ55は、第1電力ライン46と、第2バッテリ51が接続された第3電力ライン48と、に接続されている。第2昇圧コンバータ55は、図2に示すように、第1昇圧コンバータ54と同様に、上アームのトランジスタT41と、下アームのトランジスタT42と、2つのダイオードD41,D42と、リアクトルL2と、を有する。そして、第2昇圧コンバータ55は、モータECU40によって、トランジスタT41,T42のオン時間の割合が調節されることにより、第3電力ライン48の電力を昇圧して第1電力ライン46に供給したり、第1電力ライン46の電力を降圧して第3電力ライン48に供給したりする。
第1電力ライン46の正極母線と負極母線とには、平滑用のコンデンサ46aが取り付けられている。第2電力ライン47の正極母線と負極母線とには、平滑用のコンデンサ47aが取り付けられている。第3電力ライン48の正極母線と負極母線とには、平滑用のコンデンサ48aが取り付けられている。
モータECU40は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。
モータECU40には、モータMG1,MG2や第1,第2昇圧コンバータ54,55を駆動制御するのに必要な各種センサからの信号が入力ポートを介して入力されている。各種センサからの信号としては、以下のものを挙げることができる。モータMG1,MG2の回転子の回転位置を検出する回転位置検出センサ43,44からの回転位置θm1,θm2。モータMG1の各相に流れる電流を検出する電流センサからの相電流。モータMG2の各相に流れる電流を検出する電流センサ45a〜45cからの相電流Iu,Iv,Iw。コンデンサ46aの端子間に取り付けられた電圧センサ46bからのコンデンサ46a(第1電力ライン46)の電圧VH。コンデンサ47aの端子間に取り付けられた電圧センサ47bからのコンデンサ47a(第2電力ライン47)の電圧VL1。コンデンサ48aの端子間に取り付けられた電圧センサ48bからのコンデンサ48a(第3電力ライン48)の電圧VL2。第1昇圧コンバータ54のトランジスタT31,T32同士の接続点Cn1とリアクトルL1との間に取り付けられた電流センサ54aからのリアクトルL1の電流IL1(リアクトルL1側から接続点Cn1側に流れるときが正の値)。第2昇圧コンバータ55のトランジスタT41,T42同士の接続点Cn2とリアクトルL2との間に取り付けられた電流センサ55aからのリアクトルL2の電流IL2(リアクトルL2側から接続点Cn2側に流れるときが正の値)。
モータECU40からは、モータMG1,MG2や第1,第2昇圧コンバータ54,55を駆動制御するための種々の制御信号が出力ポートを介して出力されている。種々の制御信号としては、以下のものを挙げることができる。インバータ41,42のトランジスタT11〜T16,T21〜T26へのスイッチング制御信号。第1,第2昇圧コンバータ54,55のトランジスタT31,T32,T41,T42へのスイッチング制御信号。モータECU40は、HVECU70と通信ポートを介して接続されている。
モータECU40は、HVECU70からの制御信号によってモータMG1,MG2や第1,第2昇圧コンバータ54,55を駆動制御する。また、モータECU40は、必要に応じてモータMG1,MG2や第1,第2昇圧コンバータ54,55の駆動状態に関するデータをHVECU70に出力する。なお、モータECU40は、モータMG1,MG2の回転子の回転位置θm1,θm2に基づいて、モータMG1,MG2の回転数Nm1,Nm2を演算している。
第1バッテリ50は、例えばリチウムイオン二次電池やニッケル水素二次電池として構成されており、上述したように、第2電力ライン47に接続されている。第2バッテリ51は、例えばリチウムイオン二次電池やニッケル水素二次電池として構成されており、上述したように、第3電力ライン48に接続されている。第1,第2バッテリ50,51は、バッテリECU52により管理されている。
バッテリECU52は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。
バッテリECU52には、第1,第2バッテリ50,51を管理するのに必要な信号が入力ポートを介して入力されている。各種センサからの信号としては、以下のものを挙げることができる。第1バッテリ50の端子間に設置された電圧センサからの電池電圧Vb1。第1バッテリ50の出力端子に取り付けられた電流センサ50aからの電池電流Ib1。第1バッテリ50に取り付けられた温度センサからの電池温度Tb1。第2バッテリ51の端子間に設置された電圧センサからの電池電圧Vb2。第2バッテリ51の出力端子に取り付けられた電流センサ51aからの電池電流Ib2。第2バッテリ51に取り付けられた温度センサからの電池温度Tb2。
バッテリECU52は、HVECU70と通信ポートを介して接続されている。このバッテリECU52は、必要に応じて第1,第2バッテリ50,51の状態に関するデータをHVECU70に出力する。バッテリECU52は、第1,第2バッテリ50,51を管理するために、電池電流Ib1,Ib2の積算値に基づいて、蓄電割合SOC1,SOC2を演算している。蓄電割合SOC1,SOC2は、そのときの第1,第2バッテリ50,51から放電可能な電力の容量の、全容量に対する割合である。
HVECU70は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。HVECU70には、各種センサからの信号が入力ポートを介して入力されている。各種センサからの信号としては、以下のものを挙げることができる。イグニッションスイッチ80からのイグニッション信号。シフトレバー81の操作位置を検出するシフトポジションセンサ82からのシフトポジションSP。アクセルペダル83の踏み込み量を検出するアクセルペダルポジションセンサ84からのアクセル開度Acc。ブレーキペダル85の踏み込み量を検出するブレーキペダルポジションセンサ86からのブレーキペダルポジションBP。車速センサ88からの車速V。HVECU70は、上述したように、エンジンECU24やモータECU40,バッテリECU52と通信ポートを介して接続されている。このHVECU70は、エンジンECU24やモータECU40,バッテリECU52と各種制御信号やデータのやりとりを行なっている。
こうして構成された実施例のハイブリッド自動車20は、エンジン22の運転を伴って走行するハイブリッド走行モード(HV走行モード)や、エンジン22の運転を停止して走行する電動走行モード(EV走行モード)で走行する。ハイブリッド自動車20は、停車時には、必要に応じてエンジン22を停止し、インバータ41,42をシャットダウン(オフ)してモータMG1,MG2を停止する。
実施例のハイブリッド自動車20では、システムが停止しているときにブレーキペダル85がオンされた状態でイグニッションスイッチ80からイグニッション信号を入力したときには、図示しないシステムメインリレーをオンとするなど初期化処理を実行し、必要に応じてエンジン22を始動してシステムを起動状態、即ち、レディオン(READYON)とする。また、システムが起動状態での停車時にイグニッションスイッチ80からイグニッション信号を入力したときには、エンジン22を停止してインバータ41,42をシャットダウン(オフ)してモータMG1,MG2を停止して起動処理を終了、即ち、レディオフ(READYOFF)とする。
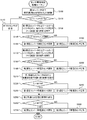
次に、こうして構成されたハイブリッド自動車20の動作、特に、電圧センサや電流センサの異常を判定する際の動作について説明する。図3は、実施例のHVECU70により実行されるセンサ異常判定処理ルーチンの一例を示すフローチャートである。本ルーチンは、例えば、ハイブリッド自動車20が停車中であるときやシステムが起動状態での停車時にイグニッションスイッチ80からのイグニッション信号が入力されたとき(レディオフの直前)など、モータMG1,MG2からのトルクの出力が要求されていないとき(出力要求がないとき)に実行される。なお、本ルーチンの実行を開始する際には、エンジン22は停止していて、インバータ41,42はシャットダウン(オフ)されているものとする。
本ルーチンが実行されると、HVECU70は、まず、第1昇圧コンバータ54と第2昇圧コンバータ55との間に所定電流Iref(例えば、10A,20A,30Aなど)が流れるよう第1,第2昇圧コンバータ54,55を制御する第1実行指令をモータECU40に送信する処理を実行する(ステップS100)。第1実行指令を受信したモータECU40は、第1,第2昇圧コンバータ54,55の上アームのトランジスタT31,T41がオンし、下アームのトランジスタT32,T42がオフするよう、第1,第2昇圧コンバータ54,55を制御する。このとき、第1バッテリ50と第2バッテリ51との間に流れる電流が所定電流Irefとなるよう第1バッテリ50の電池電圧と第2バッテリ51の電池電圧との差に基づいてトランジスタT31,T41のゲート電圧が調整される。
続いて、コンデンサ47aの電圧VL1とリアクトルL1の電流IL1との積と、コンデンサ48aの電圧VL2とリアクトルL2の電流IL2との積と、の差分DVI(|VL1・IL1−VL2・IL2|)と閾値THviとを比較する(ステップS110)。ここで、電圧VL1,VL2,電流IL1,IL2は、それぞれ電圧センサ47b,48b,電流センサ54a,55aにより検出されたものをモータECU40を介して通信により入力するものとした。電圧センサ47b,48b,電流センサ54a,55aがそれぞれ正常である場合、差分DVIは、電圧センサ47b,48b,電流センサ54a,55aの4つのセンサの検出誤差を考慮すると、値0以上の所定範囲の値になると考えられる。したがって、閾値THviは、4つのセンサが正常である場合に差分DVIが取り得る値の最大値として予め定めたものとした。したがって、ステップS110の処理は、電圧センサ47b,48b,電流センサ54a,55aが正常であるか否かを判定する処理になる。
差分DVIが閾値THvi以下であるときには、電圧センサ47b,48b,電流センサ54a,55aの4つのセンサが正常であると判定して(ステップS120)、本ルーチンを終了する。このように、差分DVIが閾値THvi以下であるときには、電圧センサ47b,48b,電流センサ54a,55aが正常であると判定して、後述するステップS130〜S280の処理を実行することなく、本ルーチンを終了するから、必要以上に処理が実行されることを抑制することができる。
差分DVIが閾値THviを超えているときには、電圧センサ47b,48b,電流センサ54a,55aの4つのセンサのうちの少なくとも一つに異常が生じている可能性があると判断して、4つのセンサのうち異常が生じているセンサを特定する処理を実行する(ステップS130〜S280)。異常が生じているセンサを特定する処理では、まず、第1昇圧コンバータ54の上アームのトランジスタT31をオンとし、第1,第2昇圧コンバータ54,55のトランジスタT32,T41,T42をオフとする第1制御を実行するよう、第2実行指令をモータECU40に送信する処理を実行する(ステップS130)。第2実行指令を受信したモータECU40は、第1昇圧コンバータ54のトランジスタT31がオンし、第1,第2昇圧コンバータ54,55のトランジスタT32,T41,T42がオフするよう、第1,第2昇圧コンバータ54,55を制御する第1制御を実行する。
続いて、コンデンサ47aの電圧VL1とコンデンサ46aの電圧VHと第1バッテリ50の電池電圧Vb1とを入力して、入力した電圧VL1,VH,電池電圧Vb1を比較する(ステップS140)。ここで、電圧VL1,VHは、それぞれ電圧センサ47b,46bにより検出されたものをモータECU40を介して通信により入力するものとした。また、電池電圧Vb1は、電圧センサ50bにより検出されたものをバッテリECU52を介して通信により入力するものとした。今、第1制御により第1昇圧コンバータ54の上アームのトランジスタT31がオンされ、第1,第2昇圧コンバータ54,55のトランジスタT32,T41,T42がオフされている。したがって、電圧センサ47bが正常である場合には、電圧VL1は、電圧VH,電池電圧Vb1と電圧センサ47b,46b,50bの検出誤差の範囲内で同一の値となる。電圧センサ47bに異常が生じている場合には、電圧VL1は、電圧センサ47b,46b,50bの検出誤差の範囲を超えて電圧VH,電池電圧Vb1と異なる値となる。したがって、電圧VL1,VH,電池電圧Vb1を、比較することにより、電圧センサ47bに異常が生じているか否かを調べることができる。
電圧VL1が検出誤差の範囲を超えて電圧VH,電池電圧Vb1と異なる値であるときには電圧センサ47bに異常が生じていると判定し(ステップS150),電圧VL1が電圧VH,電池電圧Vb1と検出誤差の範囲内で同一の値であるときには電圧センサ47bが正常であると判定する(ステップS160)。このように、第1制御を実行して、電圧VL1,VH,電池電圧Vb1を比較することにより、電圧センサ47bの異常を判定するために別途電圧センサを設けることなく、電圧センサ47bに異常が生じているか否かを判定することができる。
次に、第2昇圧コンバータ55の上アームのトランジスタT41をオンとし、第1,第2昇圧コンバータ54,55のトランジスタT31,T32,T42をオフとする第2制御を実行するよう、第3実行指令をモータECU40に送信する処理を実行する(ステップS170)。第3実行指令を受信したモータECU40は、第2昇圧コンバータ55のトランジスタT41がオンし、第1,第2昇圧コンバータ54,55のトランジスタT31,T32,T42がオフするよう、第1,第2昇圧コンバータ54,55を制御する第2制御を実行する。
続いて、コンデンサ48aの電圧VL2とコンデンサ46aの電圧VHと第2バッテリ51の電池電圧Vb2とを入力し、入力した電圧VL2,VH,電池電圧Vb2を比較する(ステップS180)。ここで、電圧VL2,VHは、それぞれ電圧センサ48b,46bにより検出されたものをモータECU40を介して通信により入力するものとした。また、電池電圧Vb2は、電圧センサ51bにより検出されたものをバッテリECU52を介して通信により入力するものとした。今、第2制御により第2昇圧コンバータ55の上アームのトランジスタT41がオンされ、第1,第2昇圧コンバータ54,55のトランジスタT31,T32,T42がオフされている。したがって、電圧センサ48bが正常である場合には、電圧VL2は、電圧VH,電池電圧Vb1と電圧センサ47b,46b,50bの検出誤差の範囲内で同一の値となる。電圧センサ48bに異常が生じている場合には、電圧VL2は、電圧センサ48b,46b,51bの検出誤差の範囲を超えて電圧VH,電池電圧Vb2と異なる値となる。したがって、電圧VL2,VH,電池電圧Vb2を比較することにより、電圧センサ48bに異常が生じているか否かを調べることができる。
電圧VL2が検出誤差の範囲を超えて電圧VH,電池電圧Vb2と異なる値であるときには電圧センサ48bに異常が生じていると判定し(ステップS190),電圧VL1,VH,電池電圧Vb1が検出誤差の範囲内で略一致しているときには電圧センサ48bが正常であると判定する(ステップS200)。このように、第2制御を実行して、電圧VL2,VH,電池電圧Vb2を比較することにより、電圧センサ48bの異常を判定するために別途電圧センサを設けることなく、電圧センサ48bに異常が生じているか否かを判定することができる。
次に、上述した第1制御と、モータMG2にd軸電流が流れるようインバータ42を制御する第3制御とを実行するよう第4実行指令をモータECU40に送信する(ステップS210)。第4実行指令を受信したモータECU40は、第1昇圧コンバータ54のトランジスタT31がオンし、第1,第2昇圧コンバータ54,55のトランジスタT32,T41,T42がオフするよう第1,第2昇圧コンバータ54,55を制御する第1制御と、モータMG2にd軸電流が流れるようインバータ42を制御する第3制御とを実行する。なお、インバータ41については、シャットダウンを継続する。こうした制御により、モータMG2からトルクを出力することなく、第1バッテリ50から第1昇圧コンバータ54,インバータ42を介してモータMG2に電流を流すことができる。
続いて、リアクトルL1の電流IL1を入力し、電流IL1とモータMG2に流れる電流Idとの差分DIL1(|IL1−Id|)と閾値THIとを比較する(ステップS220)。ここで、電流IL1は、電流センサ54aにより検出されたものをモータECU40を介して通信により入力するものとした。電流Idは、電流センサ45a〜45cにより検出された相電流Iu,Iv,IwをモータECU40から通信により入力し、相電流Iu,Iv,IwからモータMG2に流れ込む電流の総和であるものとした。閾値THIは、電流センサ54aが正常である場合に、差分DIL1が取り得る値の最大値として予め定めたものとした。今、第1バッテリ50から第1昇圧コンバータ54を介してモータMG2に電流が流れ込んでいる。電流センサ54aが正常である場合には、電流IL1は、電流センサ54a,45a〜45cの検出誤差の範囲内で電流Idと同一の値となる。電流センサ54aに異常が生じている場合には、電流IL1は、こうした検出誤差の範囲を超えて電流Idと異なる値となる。したがって、ステップS220の処理は、電流センサ54aに異常が生じているか否かを判定する処理となる。
差分DIL1が閾値THIを超えているときには電流センサ54aに異常が生じていると判定し(ステップS230),差分DIL1が閾値THI以下であるときには電流センサ54aが正常であると判定する(ステップS240)。このように、第1制御および第3制御を実行して、差分DIL1と閾値THIとを比較することにより、電流センサ54aの異常を判定するために別途電流センサを設けることなく、電流センサ54aに異常が生じているか否かを判定することができる。
次に、上述した第2制御と第3制御とを実行するよう第5実行指令をモータECU40に送信する(ステップS250)。第5実行指令を受信したモータECU40は、第1昇圧コンバータ54のトランジスタT41がオンし、第1,第2昇圧コンバータ54,55のトランジスタT31,T42,T42がオフするよう第1,第2昇圧コンバータ54,55を制御する第2制御と、モータMG2にd軸電流が流れるようインバータ42を制御する第3制御とを実行する。なお、インバータ41については、シャットダウンを継続する。こうした制御により、モータMG2からトルクを出力することなく、第2バッテリ51から第2昇圧コンバータ55,インバータ42を介してモータMG2に電流を流すことができる。
続いて、リアクトルL1の電流IL2を入力し、電流IL2とd軸電流相の電流Idとの差分DIL2(|IL2−Id|)と閾値THIとを比較する(ステップS260)。ここで、電流IL2は、電流センサ55aにより検出されたものをモータECU40を介して通信により入力するものとした。今、第2バッテリ51から第2昇圧コンバータ55を介してモータMG2に電流が流れ込んでいる。電流センサ55aが正常である場合には、電流IL2は、電流センサ55a,45a〜45cの検出誤差の範囲内で電流Idと同一の値となる。電流センサ55aに異常が生じている場合には、電流IL2は、電流センサ54a,45a〜45cの検出誤差の範囲を超えて電流Idと異なる値となる。したがって、ステップS260の処理は、電流センサ55aに異常が生じているか否かを判定する処理となる。
差分DIL2が閾値THIを超えているときには電流センサ55aに異常が生じていると判定して(ステップS270)、本ルーチンを終了し、差分DIL2が閾値THI以下であるときには電流センサ55aが正常であると判定して(ステップS280)、本ルーチンを終了する。このように、第2制御および第3制御を実行して、差分DIL2と閾値THIとを比較することにより、電流センサ55aの異常を判定するために別途電流センサを設けることなく、電流センサ55aに異常が生じているか否かを判定することができる。
以上説明した実施例のハイブリッド自動車20では、モータの出力要求がないときには、インバータ41,42をシャットダウンすると共に、第1昇圧コンバータ54と第2昇圧コンバータ55との間に所定電流Irefが流れるよう第1,第2昇圧コンバータ54,55を制御し、差分DVI(|VL1・IL1−VL2・IL2|)と閾値THviとを比較し、差分DVIが閾値THvi以下であるときには、電圧センサ47b,48b,電流センサ54a,55aが正常であると判断し、差分DVIが閾値THviを超えているときには、電圧センサ47b,48b,電流センサ54a,55aの4つのセンサのうちの少なくとも一つに異常が生じている判断する。
そして、4つのセンサのうちの少なくとも一つに異常が生じていると判定されたときには、第1昇圧コンバータ54の上アームのトランジスタT31をオンとし、第1,第2昇圧コンバータ54,55のトランジスタT32,T41,T42をオフとする第1制御を実行し、電圧VL1,VH,電池電圧Vb1に基づいて電圧センサ47bに異常が生じているか否かを判定する。
また、第2昇圧コンバータ55の上アームのトランジスタT41をオンとし、第1,第2昇圧コンバータ54,55のトランジスタT31,T32,T42をオフとする第2制御を実行し、電圧VL2,VH,電池電圧Vb2に基づいて電圧センサ48bに異常が生じているか否かを判定する。
さらに、第1制御と、モータMG2にd軸電流が流れるようインバータ42を制御する第3制御とを実行し、リアクトルL1の電流IL1とモータMG2に流れ込む電流Idとの差分DIL1(|IL1−Id|)と閾値THIとに基づいて電流センサ54aに異常が生じているか否かを判定する。
そして、第2制御と、第3制御とを実行し、リアクトルL2の電流IL2とモータMG2に流れ込む電流Idとの差分DIL2(|IL1−Id|)と閾値THIとに基づいて電流センサ55aに異常が生じているか否かを判定する。これにより、各センサ異常を判定するために別途センサを設けることなく、すなわち、センサの数を増加させることなく、4つのセンサのうち異常が生じたセンサを特定することができる。
実施例のハイブリッド自動車20では、ステップS140の処理において、電圧VL1,VH,電池電圧Vb1を比較するものとしたが、電圧VHおよび電池電圧Vb1の一方と電圧VL1とを比較するものとしてもよい。また、ステップS180の処理において、電圧VL2,VH,電池電圧Vb2を比較するものとしたが、電圧VHおよび電池電圧Vb2の一方と電圧VL2とを比較するものとしてもよい。
実施例のハイブリッド自動車20では、図3に例示したセンサ異常判定処理ルーチンにおいて、上述したステップS100〜S280の処理を実行するものとしたが、ステップS100〜S280の処理に加えて電流センサ45a〜45cに異常が生じているか否かを判定する処理を実行してもよい。電流センサ45a〜45cに異常が生じているか否かは、モータMG2の各相に流れる電流の総和が値0となることに基づいて、電流センサ45a〜45cにより検出された相電流Iu,Iv,Iwの総和がセンサの検出誤差の範囲を超えて値0と異なる場合に電流センサ45a〜45cに異常が生じていると判定すればよい。
実施例では、本発明の駆動装置をハイブリッド自動車20に搭載した場合について例示したが、モータを備える装置であれば如何なるものに搭載しても構わない。
実施例の主要な要素と課題を解決するための手段の欄に記載した発明の主要な要素との対応関係について説明する。実施例では、インバータ41,42とモータMG1,MG2とを組み合わせたものが「モータ」に相当し、第1昇圧コンバータ54が「第1コンバータ」に相当し、第2昇圧コンバータ55が「第2コンバータ」に相当し、電流センサ54aが「第1電流センサ」に相当し、電流センサ55aが「第2電流センサ」に相当し、電圧センサ47bが「第1電圧センサ」に相当し、電圧センサ48bが「第2電圧センサ」に相当し、モータECU40とバッテリECU52とHVECU70とを組み合わせたものが「制御手段」に相当する。
なお、実施例の主要な要素と課題を解決するための手段の欄に記載した発明の主要な要素との対応関係は、実施例が課題を解決するための手段の欄に記載した発明を実施するための形態を具体的に説明するための一例であることから、課題を解決するための手段の欄に記載した発明の要素を限定するものではない。即ち、課題を解決するための手段の欄に記載した発明についての解釈はその欄の記載に基づいて行なわれるべきものであり、実施例は課題を解決するための手段の欄に記載した発明の具体的な一例に過ぎないものである。
以上、本発明を実施するための形態について実施例を用いて説明したが、本発明はこうした実施例に何等限定されるものではなく、本発明の要旨を逸脱しない範囲内において、種々なる形態で実施し得ることは勿論である。
本発明は、駆動装置の製造産業などに利用可能である。
20 ハイブリッド自動車、22 エンジン、23 クランクポジションセンサ、24 エンジン用電子制御ユニット(エンジンECU)、26 クランクシャフト、30 プラネタリギヤ、36 駆動軸、37 デファレンシャルギヤ、38a,38b 駆動輪、40 モータ用電子制御ユニット(モータECU)、41,42 インバータ、43,44 回転位置検出センサ、46 第1電力ライン、46a,47a,48a コンデンサ、46b,47b,48b 電圧センサ、47 第2電力ライン、48 第3電力ライン、50 第1バッテリ、45a〜45c,50a,51a 電流センサ、50b,51b 電圧センサ、51 第2バッテリ、52 バッテリ用電子制御ユニット、(バッテリECU)54 第1昇圧コンバータ、54a,55a 電流センサ、55 第2昇圧コンバータ、70 ハイブリッド用電子制御ユニット(HVECU)、80 イグニッションスイッチ、81 シフトレバー、82 シフトポジションセンサ、83 アクセルペダル、84 アクセルペダルポジションセンサ、85 ブレーキペダル、86 ブレーキペダルポジションセンサ、88 車速センサ、Cn1,Cn2 接続点、D11〜D16,D21〜D26,D31,D32,D41,D42 ダイオード、L1,L2 リアクトル、MG1,MG2 モータ、T11〜T16,T21〜T26,T31,T32,T41,T42 トランジスタ。
Claims (1)
- 動力を出力可能なモータと、
第1バッテリと、
第2バッテリと、
上アームである第1スイッチング素子と下アームである第2スイッチング素子と第1リアクトルとを有し、前記第1バッテリからの電力を昇圧して前記モータに供給する第1コンバータと、
上アームである第3スイッチング素子と下アームである第4スイッチング素子と第2リアクトルを有し、第2バッテリからの電力を昇圧して前記モータに供給する第2コンバータと、
前記第1リアクトルを流れる第1電流を検出する第1電流センサと、
前記第2リアクトルを流れる第2電流を検出する第2電流センサと、
前記第1コンバータの低圧側の電圧である第1電圧を検出する第1電圧センサと、
前記第2コンバータの低圧側の電圧である第2電圧を検出する第2電圧センサと、
前記第1スイッチング素子および前記第2スイッチング素子および前記第3スイッチング素子および前記第4スイッチング素子の4つのスイッチング素子をスイッチング制御すると共に前記モータを制御する制御手段と、
を備える駆動装置であって、
前記制御手段は、
前記モータを停止しているときには、前記第1コンバータと前記第2コンバータとの間に所定電流が流れるよう前記4つのスイッチング素子を制御し、前記検出された第1電流と前記検出された第1電圧との積と、前記検出された第2電流と前記検出された第2電圧との積と、に基づいて、前記第1電流センサおよび前記第2電流センサおよび前記第1電圧センサおよび前記第2電圧センサの4つのセンサのうちの少なくとも一つに異常が生じているか否かを判定し、
前記4つのセンサのうちの少なくとも一つに異常が生じていると判定されたときには、 前記4つのスイッチング素子のうち前記第1スイッチング素子をオンとし他のスイッチング素子をオフとする第1制御を実行して、前記第1バッテリの電池電圧および前記第1コンバータの高圧側の電圧のうちの少なくとも一方と前記検出された第1電圧とに基づいて前記第1電圧センサに異常が生じているか否かを判定する第1判定と、
前記4つのスイッチング素子のうち前記第3スイッチング素子をオンとし他のスイッチング素子をオフとする第2制御を実行して、前記第2バッテリの電池電圧および前記第2コンバータの高圧側の電圧のうちの少なくとも一方と前記検出された第2電圧とに基づいて前記第2電圧センサに異常が生じているか否かを判定する第2判定と、
前記第1制御と前記モータからトルクを出力することなく前記モータに電流が流れるよう前記モータを制御する第3制御とを実行して、前記検出された第1電流と前記モータに流れる電流とに基づいて前記第1電流センサに異常が生じているか否かを判定する第3判定と、
前記第2制御と前記第3制御とを実行して、前記検出された第2電流と前記モータに流れる電流とに基づいて前記第2電流センサに異常が生じているか否かを判定する第4判定と、
を実行する手段である、
駆動装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014250893A JP2016116262A (ja) | 2014-12-11 | 2014-12-11 | 駆動装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014250893A JP2016116262A (ja) | 2014-12-11 | 2014-12-11 | 駆動装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2016116262A true JP2016116262A (ja) | 2016-06-23 |
Family
ID=56142558
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014250893A Pending JP2016116262A (ja) | 2014-12-11 | 2014-12-11 | 駆動装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2016116262A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2018019526A (ja) * | 2016-07-28 | 2018-02-01 | トヨタ自動車株式会社 | 電力変換装置 |
| JP2018098932A (ja) * | 2016-12-14 | 2018-06-21 | 株式会社デンソー | 異常検出装置 |
| WO2018225235A1 (ja) * | 2017-06-09 | 2018-12-13 | 三菱電機株式会社 | Dc/dcコンバータの制御装置 |
| JP2020005475A (ja) * | 2018-07-02 | 2020-01-09 | 三菱電機株式会社 | 電力変換装置 |
| JP2020156207A (ja) * | 2019-03-20 | 2020-09-24 | トヨタ自動車株式会社 | 多相コンバータ |
-
2014
- 2014-12-11 JP JP2014250893A patent/JP2016116262A/ja active Pending
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2018019526A (ja) * | 2016-07-28 | 2018-02-01 | トヨタ自動車株式会社 | 電力変換装置 |
| JP2018098932A (ja) * | 2016-12-14 | 2018-06-21 | 株式会社デンソー | 異常検出装置 |
| WO2018110502A1 (ja) * | 2016-12-14 | 2018-06-21 | 株式会社デンソー | 異常検出装置 |
| WO2018225235A1 (ja) * | 2017-06-09 | 2018-12-13 | 三菱電機株式会社 | Dc/dcコンバータの制御装置 |
| JPWO2018225235A1 (ja) * | 2017-06-09 | 2020-02-27 | 三菱電機株式会社 | Dc/dcコンバータの制御装置 |
| US11025165B2 (en) | 2017-06-09 | 2021-06-01 | Mitsubishi Electric Corporation | DC/DC converter control device |
| JP2020005475A (ja) * | 2018-07-02 | 2020-01-09 | 三菱電機株式会社 | 電力変換装置 |
| JP2020156207A (ja) * | 2019-03-20 | 2020-09-24 | トヨタ自動車株式会社 | 多相コンバータ |
| US11264907B2 (en) | 2019-03-20 | 2022-03-01 | Denso Corporation | Multi-phase converter including controller to calculate estimated value |
| JP7352130B2 (ja) | 2019-03-20 | 2023-09-28 | 株式会社デンソー | 多相コンバータ |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6870271B2 (ja) | 制御装置 | |
| JP6341238B2 (ja) | 自動車 | |
| CN105644343A (zh) | 混合动力机动车 | |
| JP2018103661A (ja) | ハイブリッド自動車 | |
| JP6575544B2 (ja) | ハイブリッド自動車 | |
| CN105644342A (zh) | 混合动力汽车 | |
| JP2015220825A (ja) | 車両 | |
| JP2018114768A (ja) | 自動車 | |
| JP2021084537A (ja) | ハイブリッド車両 | |
| JP2018196277A (ja) | 自動車 | |
| JP6772947B2 (ja) | ハイブリッド自動車 | |
| JP6489100B2 (ja) | ハイブリッド自動車 | |
| CN108189830B (zh) | 混合动力汽车 | |
| CN108189829B (zh) | 混合动力汽车 | |
| JP6888511B2 (ja) | ハイブリッド自動車 | |
| JP4123269B2 (ja) | 動力出力装置およびこれを搭載する車両並びに動力出力装置の制御方法 | |
| JP2012182912A (ja) | 電動車両およびその制御方法 | |
| JP6812895B2 (ja) | ハイブリッド車両 | |
| JP2016111781A (ja) | 電力変換装置 | |
| CN109968985B (zh) | 电动车辆 | |
| JP6652089B2 (ja) | ハイブリッド自動車 | |
| JP2015162977A (ja) | 電動車両 | |
| JP2016163534A (ja) | 電源装置 | |
| JP2012130098A (ja) | 電動車両 | |
| JP6607217B2 (ja) | ハイブリッド自動車 |