JP2014219829A - 並行道路判定装置 - Google Patents
並行道路判定装置 Download PDFInfo
- Publication number
- JP2014219829A JP2014219829A JP2013098294A JP2013098294A JP2014219829A JP 2014219829 A JP2014219829 A JP 2014219829A JP 2013098294 A JP2013098294 A JP 2013098294A JP 2013098294 A JP2013098294 A JP 2013098294A JP 2014219829 A JP2014219829 A JP 2014219829A
- Authority
- JP
- Japan
- Prior art keywords
- road
- parallel
- parallel road
- temporary stop
- stop point
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images
Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
Landscapes
- Traffic Control Systems (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
Abstract
Description
本発明の態様は、車載器と通信する手段を備えた並行道路判定装置であって、
時刻、位置座標及び加速度を含む走行軌跡を、複数の前記車載器の各々から受信して保存した走行軌跡集計データベースと、
保存された前記走行軌跡に含まれる加速度に基づいて一時停止地点を判定する手段と、
判定された前記一時停止地点と同じ位置座標及び同じ時刻をもつ2つの走行軌跡の組を1つの並行道路候補として、全ての並行道路候補を抽出する手段と、
抽出された1つの前記並行道路候補に含まれる2つの走行軌跡の各々における前記一時停止地点の加速度を取得し、取得した2つの加速度の差分の絶対値を算出する手段と、
算出された前記加速度の差分の絶対値が所定の第1の閾値以上であるときは前記一時停止地点を含む道路を並行道路と判定し、所定の第1の閾値未満であるときは前記一時停止地点を含む道路を同一道路と判定することにより、1つの前記並行道路候補についての判定結果を取得する手段と、を備えたことを特徴とする。
全ての前記並行道路候補の各々についての前記判定結果を取得した後、前記並行道路の可能性が所定の第2の閾値以上である場合は前記一時停止地点を含む道路を並行道路と最終判定し、所定の第2の閾値未満であるときは前記一時停止地点を含む道路を同一道路と最終判定することにより、最終的な判定結果を取得する手段と、を備えたことが、好適である。
前記道路リンクを作成する手段は、
前記並行道路候補のない区間についてはそのまま道路リンクを作成し、
前記並行道路候補のある区間については、同一道路と最終判定した区間はそのまま道路リンクを作成し、並行道路と最終判定した区間は並行道路として道路リンクを作成することが、好適である。
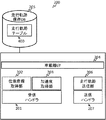
車載器プログラム200は、受信ハンドラ201、位置座標取得部202、加速度取得部203、車載器インターフェース(I/F)204、走行軌跡テーブル400を持つ走行軌跡保存データベース(DB)205、走行軌跡送信部206、送信ハンドラ207を備える。
位置座標取得部202は、測位装置112から渡された位置座標のデータを解析し車載器I/F204へ渡す。
加速度取得部203は、加速度取得装置113から渡された加速度のデータを解析し車載器I/F204へ渡す。
車載器I/F204は、位置座標取得部202、加速度取得部203から受け取ったデータを振り分け、走行軌跡保存DB205、走行軌跡送信部206に渡す。
走行軌跡保存DB205は、走行軌跡テーブル400に位置座標取得部202、加速度取得部203が取得したデータを時刻とともに保存する。
走行軌跡送信部206は、車載器I/F204を通して受け取った走行軌跡テーブル400の内容を送信ハンドラ207へ渡す。
送信ハンドラ207は、走行軌跡テーブル400の内容を外部通信装置114へ渡す。
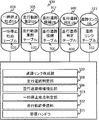
センター装置プログラム300は、受信ハンドラ301、走行軌跡受信部302、一時停止地点判定部303、一時停止地点テーブル500を持つ一時停止地点DB304、走行軌跡集計テーブル600を持つ走行軌跡集計DB305、並行道路候補抽出部306、並行道路候補テーブル700を持つ並行道路候補DB307、並行道路判定部308、並行道路判定テーブル800を持つ並行道路判定DB309、道路リンク作成部310、道路リンクテーブル312を持つ道路リンクDB311を備える。
走行軌跡受信部302は、外部通信装置107が車載器102から受け取った走行軌跡データを解析する。
一時停止地点判定部303は、走行軌跡受信部302から受けとった走行軌跡と、走行軌跡の持つ加速度情報とから、一時停止をしたと推定される座標を算出し、一時停止地点テーブル500に記録する。
一時停止地点DB304は、一時停止地点判定部303が算出した一時停止地点を記録する一時停止地点テーブル500を持つ。
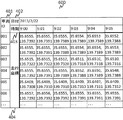
走行軌跡集計DB305は、受信した走行軌跡データを保存する走行軌跡集計テーブル600を持つ。
並行道路候補抽出部306は、一時停止地点DB304、走行軌跡集計DB305の内容から並行道路候補となる軌跡を抽出する。
並行道路候補DB307は、並行道路候補抽出部306で抽出された並行道路候補を並行道路候補テーブル700に保存する
並行道路判定部308は、並行道路候補DB307の内容から並行道路候補が並行道路か否かを判定する。
並行道路判定DB309は、並行道路判定部308で判定された内容を保存する並行道路判定テーブル800を持つ。
道路リンク作成部310は、走行軌跡集計テーブル600と並行道路判定テーブル800の内容を読み込み、道路リンクを生成し道路リンクテーブル312に保存する。
道路リンクDB311は、道路リンクテーブル312を持ち走行軌跡から生成された道路リンクを保存する。
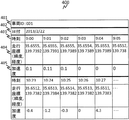
走行軌跡テーブル400は、「車両ID」401、走行軌跡を取得した「日付」402、軌跡を取得した「時刻」403、「走行座標(緯度、経度)」404、「加速度」405の値を持つ。
「車両ID」401は、走行軌跡を取得した車両を一意に識別するIDを示す。
「日付」402は、走行座標を取得した年月日を示す。
「時刻」403は、走行軌跡の座標を取得した時刻を示す。
「走行座標」404は、時刻403に保存された時刻の車両が走行していた緯度経度を示す。
「加速度」405は、時刻403に保存された時刻の車両の加速度を示す。
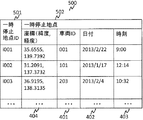
一時停止地点テーブル500は、「一時停止地点ID」501、「一時停止地点」502、「座標」404、「車両ID」401、「日付」402、「時刻」403の値を持つ。
「一時停止地点ID」501は、車両が一時停止した地点と判定された座標を一意に識別するIDを示す。
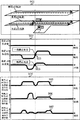
「一時停止地点」502は、一時停止地点判定部303が加速度変化により一時停止があったと判定した「座標」404およびその判定に使われた走行軌跡の「車両ID」401、「日付」402、「時刻」403の値を持つ。一般的に車両が一時停止した時、加速度が特徴的な変化を示すことが知られており(902参照)、その特徴を基に判定する。
走行軌跡集計テーブル600は、各車載器から受信した走行軌跡のデータを保存するためのものであり、「車両ID」401、「日付」402、「時刻」403、「座標」404の値を持つ。図示しないが、走行軌跡集計テーブル600は、「加速度」の値も持つ。走行軌跡集計テーブル600は、全ての車載器についての図4の走行軌跡テーブル400を統合したものである。
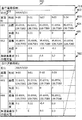
並行道路候補テーブル700は、「並行道路候補」701、「車両ID」401、「日付」402、「時刻」403、「座標」404、「加速度」405、「加速度差分の絶対値」702を持つ。
「並行道路候補」701は、同じ日時に同じ場所を走行していた車両の走行軌跡の組を示す。
「加速度差分の絶対値」702は、並行道路候補となった車両同士の加速度差分の絶対値である。
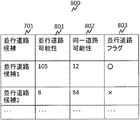
並行道路判定テーブル800は、「並行道路候補」701、「並行道路可能性」801、「同一道路可能性」802、「並行道路フラグ」803を持つ。
「並行道路可能性」801は、その道路に並行道路があることの可能性を示す。例えば加点の数値で示す。
「同一道路可能性」802は、その道路に並行道路がないことの可能性を示す。例えば加点の数値で示す。
「並行道路フラグ」803は、並行道路候補の持つ「並行道路可能性」801から同一道路可能性802を引き、閾値以上になったとき並行道路ありと判定され、その時に立つフラグのことである。
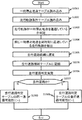
まず、一時停止地点テーブル500、走行軌跡集計テーブル600を読み込む(S1001、S1002)。そして全ての走行軌跡に対して一時停止地点を通過しているかを判定する(S1003)。次に、一時停止地点をキーにして、同じ一時停止地点を同じ時刻に通過している2つの走行軌跡の組を全て抽出する(S1004)。抽出された走行軌跡の組の1つ1つを並行道路候補とし(S1005)、並行道路候補テーブル700に記録する(S1005)。次に、抽出された全ての並行道路候補の各々について、並行道路判定を行う(S1006)。1つの並行道路候補について、並行道路と判定したならば(S1007)、図8の並行道路判定テーブル800の並行道路可能性に1点を加算する(S1008)。一方、1つの並行道路候補について、並行道路ではないと判定したならば(S1007)、図8の並行道路判定テーブル800の同一道路可能性に1点を加算する(S1009)。全ての並行道路候補の各々について、並行道路か同一道路かの判定を終えたならば、最後に、図8の並行道路判定テーブル800に記録された並行道路可能性及び同一道路可能性に基づいて、最終判定として並行道路判定テーブル800の並行道路フラグを決定する。すなわち、当該一時停止地点を含む道路が並行道路であるか、同一道路であるかを最終判定する。
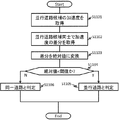
まず1つの並行道路候補に含まれる2つの走行軌跡の各々の加速度を、図6の走行軌跡集計テーブル600を参照して取得する(S1101)。取得した加速度の差分を取得する(S1102)。そしてその差分値の絶対値を算出する(S1103)。なおこの値は、その瞬間の速度変化の近似度を示している。次に絶対値と任意に設定した閾値を比較する。加速度の差分の絶対値が閾値以上であるときは並行道路と判定し(S1105)、加速度の差分の絶対値が閾値未満であるときは同一道路と判定する(S1106)。これを、1つの並行道路候補についての判定結果とする。
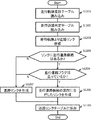
まず、図6の走行軌跡集計テーブル600を読み込む(S1201)。また、図8の並行道路判定テーブルも読み込む(S1202)。次に走行軌跡集計テーブル600の走行軌跡を基に道路リンクを作成する(S1203)。ここで並行道路候補テーブル700を参照し、作成した道路リンクについて並行道路候補の有無を判定する(S1204)。もし並行道路候補がなければそのまま道路リンクを作成する(S1207)。もし並行道路候補があれば並行道路判定テーブル800を参照し、並行道路フラグを確認する。並行道路フラグがなければそのまま道路リンクを作成する(S1207)。並行道路フラグがあれば、並行道路候補の区間の道路リンクを並行道路が存在するように引き直す(S1206)。以上の処理の結果を道路リンクテーブル310に保存する(S1208)。
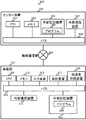
101 センター装置
102 車載器
103 無線通信網
104、109 CPU
105、110 メモリ
106、115 外部記録装置
107、114 外部通信装置
108、116 バス
111 入力装置
112 測位装置
113 加速度取得装置
Claims (3)
- 車載器と通信する手段を備えた並行道路判定装置であって、
時刻、位置座標及び加速度を含む走行軌跡を、複数の前記車載器の各々から受信して保存した走行軌跡集計データベースと、
保存された前記走行軌跡に含まれる加速度に基づいて一時停止地点を判定する手段と、
判定された前記一時停止地点と同じ位置座標及び同じ時刻をもつ2つの走行軌跡の組を1つの並行道路候補として、全ての並行道路候補を抽出する手段と、
抽出された1つの前記並行道路候補に含まれる2つの走行軌跡の各々における前記一時停止地点の加速度を取得し、取得した2つの加速度の差分の絶対値を算出する手段と、
算出された前記加速度の差分の絶対値が所定の第1の閾値以上であるときは前記一時停止地点を含む道路を並行道路と判定し、所定の第1の閾値未満であるときは前記一時停止地点を含む道路を同一道路と判定することにより、1つの前記並行道路候補についての判定結果を取得する手段と、を備えたことを特徴とする
並行道路判定装置。 - 1つの前記並行道路候補についての前記判定結果を取得したとき、並行道路と判定した場合は並行道路の可能性に加点する一方、同一道路と判定した場合は同一道路の可能性に加点する手段と、
全ての前記並行道路候補の各々についての前記判定結果を取得した後、前記並行道路の可能性が所定の第2の閾値以上である場合は前記一時停止地点を含む道路を並行道路と最終判定し、所定の第2の閾値未満であるときは前記一時停止地点を含む道路を同一道路と最終判定することにより、最終的な判定結果を取得する手段と、を備えたことを特徴とする
請求項1に記載の並行道路判定装置。 - 前記保存した走行軌跡に基づいて道路リンクを作成する手段を備え、
前記道路リンクを作成する手段は、
前記並行道路候補のない区間についてはそのまま道路リンクを作成し、
前記並行道路候補のある区間については、同一道路と最終判定した区間はそのまま道路リンクを作成し、並行道路と最終判定した区間は並行道路として道路リンクを作成することを特徴とする
請求項2に記載の並行道路判定装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013098294A JP6054808B2 (ja) | 2013-05-08 | 2013-05-08 | 並行道路判定装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013098294A JP6054808B2 (ja) | 2013-05-08 | 2013-05-08 | 並行道路判定装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014219829A true JP2014219829A (ja) | 2014-11-20 |
| JP6054808B2 JP6054808B2 (ja) | 2016-12-27 |
Family
ID=51938215
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013098294A Expired - Fee Related JP6054808B2 (ja) | 2013-05-08 | 2013-05-08 | 並行道路判定装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6054808B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019065429A1 (ja) * | 2017-09-29 | 2019-04-04 | 日立オートモティブシステムズ株式会社 | 自動運転制御装置及び方法 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007093393A (ja) * | 2005-09-29 | 2007-04-12 | Pioneer Electronic Corp | ナビゲーション装置、その方法、そのプログラム及びその記録媒体 |
| JP2008128789A (ja) * | 2006-11-20 | 2008-06-05 | Denso Corp | 道路特定装置 |
| JP2010139366A (ja) * | 2008-12-11 | 2010-06-24 | Aisin Aw Co Ltd | 新規道路検出装置、方法およびプログラム |
| WO2012017512A1 (ja) * | 2010-08-02 | 2012-02-09 | トヨタ自動車株式会社 | 車両用情報処理装置及びデータベース |
| JP2012098524A (ja) * | 2010-11-02 | 2012-05-24 | Fujitsu Ltd | 地図更新装置、移動端末、車両、通信システムおよび地図更新方法 |
-
2013
- 2013-05-08 JP JP2013098294A patent/JP6054808B2/ja not_active Expired - Fee Related
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007093393A (ja) * | 2005-09-29 | 2007-04-12 | Pioneer Electronic Corp | ナビゲーション装置、その方法、そのプログラム及びその記録媒体 |
| JP2008128789A (ja) * | 2006-11-20 | 2008-06-05 | Denso Corp | 道路特定装置 |
| JP2010139366A (ja) * | 2008-12-11 | 2010-06-24 | Aisin Aw Co Ltd | 新規道路検出装置、方法およびプログラム |
| WO2012017512A1 (ja) * | 2010-08-02 | 2012-02-09 | トヨタ自動車株式会社 | 車両用情報処理装置及びデータベース |
| JP2012098524A (ja) * | 2010-11-02 | 2012-05-24 | Fujitsu Ltd | 地図更新装置、移動端末、車両、通信システムおよび地図更新方法 |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019065429A1 (ja) * | 2017-09-29 | 2019-04-04 | 日立オートモティブシステムズ株式会社 | 自動運転制御装置及び方法 |
| CN111095381A (zh) * | 2017-09-29 | 2020-05-01 | 日立汽车系统株式会社 | 自动驾驶控制装置及方法 |
| JPWO2019065429A1 (ja) * | 2017-09-29 | 2020-10-01 | 日立オートモティブシステムズ株式会社 | 自動運転制御装置及び方法 |
| CN111095381B (zh) * | 2017-09-29 | 2022-03-25 | 日立安斯泰莫株式会社 | 自动驾驶控制装置及方法 |
| US11415984B2 (en) | 2017-09-29 | 2022-08-16 | Hitachi Astemo, Ltd. | Autonomous driving control device and method |
| DE112018004163B4 (de) * | 2017-09-29 | 2025-04-17 | Hitachi Astemo, Ltd. | Steuereinrichtung und Steuerverfahren für autonomes Fahren |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6054808B2 (ja) | 2016-12-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107209020B (zh) | 用于提供兴趣点信息的方法及设备 | |
| US10043384B2 (en) | Management of mobile objects and service platform for mobile objects | |
| US9501934B2 (en) | Notification system, electronic device, notification method, and program | |
| WO2016087550A2 (en) | Method and apparatus for providing point of interest information | |
| US10845207B2 (en) | Navigation based on regional navigation restrictions | |
| US20190311077A1 (en) | System and method for generating vehicle travel data | |
| US10819608B2 (en) | Information communication system, information communication method, and server | |
| US11200798B2 (en) | Grouping of moving objects | |
| US20190193729A1 (en) | Detecting anomalous vehicle behavior through automatic voting | |
| US9959289B2 (en) | Navigation system with content delivery mechanism and method of operation thereof | |
| Wahlström et al. | Map-aided dead-reckoning using only measurements of speed | |
| US11105652B2 (en) | Information processing apparatus and automatic driving track management system | |
| US9528846B2 (en) | Map information creation device, information presentation device, map information creation method and information provision method | |
| JP6054808B2 (ja) | 並行道路判定装置 | |
| US9194711B2 (en) | Navigation system with grade-separation detection mechanism and method of operation thereof | |
| CN100535599C (zh) | 车载导航设备的危险区域引导方法 | |
| WO2014077290A1 (ja) | 走行経路特定システム、走行経路特定方法、走行経路特定装置、プログラム、及び記録媒体 | |
| JP2014109946A (ja) | 位置情報秘匿方法、位置情報秘匿装置及び位置情報秘匿プログラム | |
| JP6951625B2 (ja) | 移動経路検索プログラム、移動経路検索装置、及び移動経路検索方法 | |
| JP6578233B2 (ja) | 検索システム、検索方法、検索プログラム、記録媒体 | |
| Wahlström et al. | Map-aided Dead-reckoning---A Study on Locational Privacy in Insurance Telematics | |
| JP2018205189A (ja) | 移動経路検索プログラム、移動経路検索装置、及び移動経路検索方法 | |
| JP2018025404A (ja) | 交通情報案内装置及びコンピュータプログラム | |
| JP2013140424A (ja) | 車載器、位置情報送信方法、及び位置情報送信プログラム | |
| JP2013007683A (ja) | ナビゲーション管理方法、及びナビゲーション管理装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20150406 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20150413 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20150617 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20160212 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20161031 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20161129 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20161201 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6054808 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |