EP4452810B1 - Stockwerkpositionserkennungsvorrichtung einer aufzuganlage - Google Patents
Stockwerkpositionserkennungsvorrichtung einer aufzuganlage Download PDFInfo
- Publication number
- EP4452810B1 EP4452810B1 EP22840122.0A EP22840122A EP4452810B1 EP 4452810 B1 EP4452810 B1 EP 4452810B1 EP 22840122 A EP22840122 A EP 22840122A EP 4452810 B1 EP4452810 B1 EP 4452810B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- floor
- range
- detection device
- state
- position detection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B1/00—Control systems of elevators in general
- B66B1/34—Details, e.g. call counting devices, data transmission from car to control system, devices giving information to the control system
- B66B1/3492—Position or motion detectors or driving means for the detector
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B1/00—Control systems of elevators in general
- B66B1/34—Details, e.g. call counting devices, data transmission from car to control system, devices giving information to the control system
- B66B1/36—Means for stopping the cars, cages, or skips at predetermined levels
- B66B1/40—Means for stopping the cars, cages, or skips at predetermined levels and for correct levelling at landings
Definitions
- the present invention relates to a floor position detection device of an elevator system, an elevator control system of an elevator system and an elevator system.
- a generic floor position detection device is known. This known floor position detection device can be used to determine whether an elevator car of the elevator system is located within or outside a floor area.
- the object of the present invention is to further develop this known floor position detection device in such a way that it is as backward compatible as possible with the known floor position detection device and can still indicate whether the elevator car is located within the floor area above the door threshold or below the door threshold.
- the floor signal can assume at least two distinguishable states within the floor area, Each of these distinguishable states corresponds to a sub-area of the floor area. The sub-areas completely cover the floor area.
- the floor position detection device according to the invention can also be used with elevator control systems which are designed for the use of the floor position detection device according to the WO 2018/219504 A1 are designed.
- the floor position detection device comprises a sensor unit and an evaluation device for generating a floor signal having at least two states.
- the floor position detection device is used in an elevator system to determine a position of a car of the elevator system relative to a floor.
- the floor signal can assume at least one "outside the floor area” state outside a floor area and one "in the floor area” state within the entire floor area.
- the sensor unit comprises at least two sensors, each of which generates a floor position parameter.
- the evaluation device is configured to generate the floor signal based on a comparison of at least two of the floor position parameters, wherein the floor signal can assume at least two mutually distinguishable states within the floor area, and wherein each of these mutually distinguishable states corresponds to a sub-area of the floor area, wherein the sub-areas completely cover the floor area.
- the floor position detection device or the evaluation device transmits the floor signal via a communication connection to an elevator control system of the elevator system.
- the elevator control system uses the floor signal in particular for the precise positioning of an elevator car traveling in an elevator shaft at a floor or a shaft door assigned to a floor.
- at least one magnetic means is mounted in the elevator shaft at a location characterizing the position of the floor.
- the magnetic means can be arranged, for example, at the shaft door assigned to the floor, and the floor position detection device can be arranged on the elevator car, in particular on a car door of the elevator car.
- the elevator control system can position the car door and thus the car precisely opposite the shaft door of the floor.
- the magnetic means mentioned can also be considered as part of the floor position detection device.
- the "in floor area” state of the floor signal indicates that the elevator car is correctly positioned relative to the floor. Then, in particular, the car door can be opened, which in particular also opens the shaft door assigned to the floor in a known manner.
- the "outside floor area” state of the floor area indicates in this case that the elevator car is not in the immediate vicinity of a floor, or at least is not yet correctly positioned relative to the floor, and that, in particular, the car door cannot be opened. Furthermore, by dividing the floor area into sub-areas, information about the position of the elevator car relative to the floor can be transmitted to the elevator control system so that the position can be corrected.
- the floor position detection device can be configured such that the at least two sensors of the sensor unit are sensors for measuring a field. This allows the field to be measured in the vicinity of the element generating the field.
- the field can be generated by a magnet, in which case the field is a magnetic field.
- Hall sensors for example, can be used to measure the magnetic field.
- the floor position detection device can be designed such that For each position of the elevator car, a unique floor signal can be derived from the floor position parameters. This makes it possible, for example, to immediately determine the position of the elevator car relative to a floor, even after a power failure, without requiring any movement of the elevator car to determine the position.
- the floor position detection device may be configured to detect one of the states in each position of the elevator car, the states being the "outside the floor area” state and one of the mutually distinguishable states within the floor area.
- the floor position detection device is designed to detect the direction of entry into the floor area by means of the sensor unit.
- the floor position detection device can be designed to divide the floor area into at least an upper sub-area and a lower sub-area, wherein the floor signal in the upper sub-area assumes the state "in the upper sub-area of the floor area” and in the lower sub-area assumes the state "in the lower sub-area of the floor area”.
- the floor position detection device is designed such that the floor signal is represented by a voltage at an output of the evaluation device or at an output of an output module connected to the evaluation device, wherein each state is characterized by one or more voltages and/or voltage ranges. It is particularly advantageous to assign respective, mutually different voltages to the different states assigned to the floor area, wherein these voltages lie in a voltage range in which, in particular, the voltage assigned to the "outside the floor area” state does not lie.
- the "outside the floor area” state can be assigned a voltage of 0 volts, the "in the upper part of the floor area” state a voltage of 10 volts, and the "in the lower part of the floor area” state a voltage of 24 volts.
- the voltage range for the "in the floor area” state can be defined by a voltage greater than 8 volts, whereby no upper voltage is mandatory for the range. is necessary.
- the state "in the upper part of the floor area” could be indicated by a voltage of 24 volts, and the state “in the lower part of the floor area” by a voltage of 10 volts.
- Other voltages are also possible. The voltages mentioned are only examples.
- the state "in the floor area” can be characterized by several different voltages, each of which is assigned to one of the sub-areas of the floor area.
- a further aspect of the invention relates to an elevator control system of an elevator installation with the floor position detection device as described above and below.
- a further aspect of the invention relates to an elevator installation with the elevator control system as described above and below.
- An elevator system 10 has an elevator car 14 that can be moved in an elevator shaft 12.
- the elevator car 14 is suspended via a support means 16 in the form of a rope or a belt and can be moved up and down in the elevator shaft 12, i.e., in a direction of travel 13, by means of a drive machine (not shown).
- the elevator system 10 is controlled by an elevator control system 18, which, among other things, is in signal communication with the drive machine via communication links (not shown).
- a magnetic means 22 in the form of a permanent magnet is arranged at a location 20 indicating a floor.
- the magnetic means 22 is surrounded by a magnetic field 24, which is symbolically represented by several magnetic field lines.
- the magnetic means 22 indicates the floor in the vertical direction, i.e., in the direction of travel 13 of the elevator car 14. It can be arranged, for example, at a shaft door (not shown).
- the floor position detection device 26 On the elevator car 14 there is a floor position detection device 26 which is in communication connection with the elevator control 18 and whose structure is in Fig. 2 is shown in more detail.
- the floor position detection device 26 is arranged on the elevator car 14 such that, when passing the magnetic means 22, it preferably has a horizontal distance of between 5 and 25 mm from the magnetic means 22.
- the floor position detection device 26 can be arranged, for example, on a car door (not shown).
- the floor position detection device 26 and the elevator control 18 are components of an elevator control system 19 of the elevator installation 10.
- the elevator control system 19 comprises, in particular, further sensors and actuators not shown.
- the floor position detection device 26 has a first Hall sensor 28, a second Hall sensor 30, a third Hall sensor 32, and a fourth Hall sensor 34, which are arranged one above the other in the direction of travel 13.
- the four Hall sensors 28, 30, 32, and 34 form a sensor unit 35.
- the four Hall sensors 28, 30, 32, 34 are arranged such that all have substantially the same minimum distance from the magnetic means 22 when the elevator car 14 passes the magnetic means 22.
- Sensor signals from the four Hall sensors 28, 30, 32, 34 are forwarded to an evaluation device 36, which is designed as a programmable microprocessor.
- the evaluation device 36 first calculates four floor position parameters from the sensor signals and combines them into a floor signal, which it forwards to an output module 38.
- the output module 38 amplifies the floor signal and forwards it to the elevator control 18.
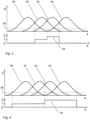
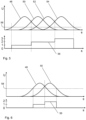
- the curves of the floor position parameters and the floor signal at the output of the evaluation device 36 are shown in the Fig. 3, Fig. 4 , Fig. 5 and Fig. 6 shown.
- Output module 38 could also be omitted. Instead of the analog output signal described below, the output module 38 could also provide a purely digital output signal.
- the evaluation device 36 calibrates the sensor signals of the four Hall sensors 28, 30, 32, 34 so that any measurement differences between the individual Hall sensors 28, 30, 32, 34 can be compensated. To do this, the evaluation device 36 multiplies each sensor signal by an associated calibration factor.
- the calibration factors are determined during a calibration of the floor position detection device 26 at the end of the production of the floor position detection device 26. For this purpose, one of four identical magnetic means is arranged at a specified distance in front of the four Hall sensors 28, 30, 32, 34. The specified distance is selected such that each of the four sensor signals from the four Hall sensors 28, 30, 32, 34 reliably exceeds a threshold value. As soon as the evaluation device 36 detects that all four sensor signals are greater than the threshold value, it automatically starts a calibration. The calibration factors are determined such that, during the calibration, each floor position parameter resulting from multiplying the sensor signal by the associated calibration factor has the same value, for example, 300 mV. Alternatively, the calibration can also be performed during a learning run of the elevator car 14.
- the floor position detection device 26 also has a voltage supply device 40, which supplies the four Hall sensors 28, 30, 32, 34, the evaluation device 36, and the output module 38 with a supply voltage.
- the voltage supply device 40 supplies the four Hall sensors 28, 30, 32, 34 and the evaluation device 36 with the same supply voltage of 2 V and the output module 38 with a different supply voltage of 24 V.
- the voltage supply device 40 and thus the floor position detection device 26 are supplied with an input voltage of 24 V. Of course, other voltages could also be used.
- Fig. 3 are shown the curves of floor position parameters, as well as an associated floor signal when passing the magnetic means 22 of the elevator car 14 and thus the floor position detection device 26 from top to bottom. Or in other words, there is Fig. 3 the floor signal depending on the position of the elevator car relative to the floor, whereby the relative position is measured from above.
- Curve 48 shows the first floor position characteristic of the first Hall sensor 28
- curve 50 shows the second floor position characteristic of the second Hall sensor 30
- curve 52 shows the third floor position characteristic of the third Hall sensor 32
- curve 54 shows the fourth floor position characteristic of the fourth Hall sensor 34.
- Curve 56 shows the profile of the floor signal.
- the floor signal 56 can assume the state “outside the floor area” and “in the floor area,” whereby the state “in the floor area” in this exemplary embodiment is divided into the two distinguishable states "in the upper part of the floor area” and "in the lower part of the floor area.”
- the floor signal 56 is amplified by the output module 38 as follows:
- the logical signal "0,” which corresponds to the "outside the floor area” state, is mapped to a voltage of 0 volts at the output of output module 38.
- the logical signal "1," which corresponds to the "in the upper part of the floor area” state is mapped to a voltage of 10 volts at the output of output module 38.
- the logical signal “2,” which corresponds to the "in the lower part of the floor area” state, is mapped to a voltage of 24 volts at the output of output module 38.
- a voltage of, for example, more than 8 V corresponds to the "in the floor area” state.
- the specified voltages are only examples and do not limit the invention.
- the floor position parameters 48, 50, 52, and 54 each increase from a resting level when the respective Hall sensor 28, 30, 32, and 34 enters the area of the magnetic means 22, i.e., enters the magnetic field 24. They reach their maximum when the respective Hall sensor 28, 30, 32, and 34 is located exactly at the height of the magnetic means 22, and then decrease back to the resting level when removed from the magnetic means 22. From the size of the corresponding floor position parameter 48, 50, 52 and 54 can thus be used to determine the distance of the corresponding Hall sensor 28, 30, 32, 34 from the magnetic means 22 in the direction of travel 13.
- the first Hall sensor 28 and the second Hall sensor 30 are arranged such that when the floor position detection device 26 approaches the magnetic means 22 and thus a floor, the approach can be derived from the first floor position parameter 48 and the second floor position parameter 50. This is evident from the fact that the first floor position parameter 48 increases before the second floor position parameter 50.
- the evaluation device 36 then assigns the state "in the upper part of the floor area" to the floor signal 56, starting from the state "outside the floor area", when the second floor position characteristic 50 becomes greater than or equal to the first floor position characteristic 48 and, at the same time, the second floor position characteristic 50 is greater than the third floor position characteristic 52.
- the evaluation device 36 assigns the state "in the lower part of the floor area" to the floor signal 56 if the third floor position characteristic 52 becomes greater than or equal to the second floor position characteristic 50 and, at the same time, the third floor position characteristic 52 is greater than the fourth floor position characteristic 54.
- the evaluation device 36 assigns the status "outside the floor area" to the floor signal 56 if the fourth floor position parameter 54 becomes greater than or equal to the third floor position parameter 52.
- the strengths of the floor position parameters 48, 50, 52, 54, and in particular the floor position parameter 54 continue to decrease, so that all are below a threshold value 58.
- the relative position of the elevator car to a floor can also be determined at any time from the floor position parameters 48, 50, 52, 54 of the Hall sensors 28, 30, 32, 34 can be determined.
- the state "in the upper part of the floor area” is characterized by the second position characteristic 50 being greater than or equal to the first position characteristic 48 and greater than or equal to the third position characteristic 52. Furthermore, the second position characteristic 50 is greater than the threshold value 58.
- the state "in the lower part of the floor area” is characterized by the third position characteristic 52 being greater than the second position characteristic 50 and greater than or equal to the fourth position characteristic 54. Furthermore, the third position characteristic 52 is greater than the threshold value 58.
- the magnetic means 22 and the floor position detection device 26 are arranged such that the floor signal 56 has the "in floor area” state when the elevator car 14 is positioned relative to a floor such that the car door, and thus also the shaft door, can be opened simultaneously. Furthermore, the magnetic means 22 and the floor position detection device 26 are aligned with each other such that the floor signal 56 changes between "in the upper part of the floor area” and “in the lower part of the floor area” when the threshold of the elevator car door is aligned flush with the threshold of the respective shaft door.
- the states "outside the floor area,”"in the floor area,””in the upper part of the floor,” and “in the lower part of the floor” can also be defined by other conditions on the floor position parameters.
- An example is shown in Fig. 4
- the vertical distances between the sensors can be adapted to the conditions of the floor position parameters if necessary.
- the state "outside the floor area” is characterized by the fact that all floor position parameters 48, 50, 52, 54 are smaller than the threshold value 58.
- the state "in the upper part of the floor area” is characterized in that the first position characteristic 48 is greater than or equal to the threshold value 58 or the second position characteristic 50 is greater than or equal to the threshold value 58 and at the same time is greater than or equal to the third position characteristic 52.
- the state "in the lower part of the floor area” is characterized by the fourth position parameter 54 being greater than or equal to the threshold value 58 or the third position parameter 52 being greater than or equal to the threshold value 58 and at the same time being greater than or equal to the second position parameter 50.
- the "in the floor area” state can be divided not only into two states, but also into more than two distinguishable states.
- the "in the floor area” state as in the embodiment according to Fig. 5 shown, be divided into the states “in the upper part of the floor area”, “in the middle part of the floor area” and "in the lower part of the floor area”.
- the state "outside the floor area” is characterized by the fact that all floor position parameters 48, 50, 52, 54 are smaller than the threshold value 58.
- the state "in the upper part of the floor area” is characterized by the fact that the first position parameter 48 is greater than or equal to the threshold value 58 and at the same time is greater than the second position parameter 50.
- the state "in the middle part of the floor area” is characterized by the second position parameter 50 being greater than or equal to the first Position parameter 48 and that the third position parameter 52 is greater than or equal to the fourth position parameter 54. In addition, it is required that the second position parameter 50 or the third position parameter 52 is greater than the threshold value 58.
- the state "in the lower part of the floor area” is characterized in that the fourth position characteristic 54 is greater than or equal to the threshold value 58 and the fourth position characteristic 54 is greater than or equal to the third position characteristic 52.
- the number of Hall sensors in the sensor unit can be changed; for example, only two sensors can be used. A corresponding embodiment is shown in Fig. 6 described.
- the first Hall sensor provides the Fig. 6 shown first floor position parameter 48 and a second Hall sensor provides the also in Fig. 6 shown second floor position parameter 50. From these two floor position parameters, the Fig. 6 shown floor signal 56 can be derived as follows: The "outside floor area" state is characterized by the fact that the first floor position parameter 48 as well as the second floor position parameter 50 are smaller than a threshold value 58.
- the "in floor area” state is characterized by the first floor position characteristic 48 or the second floor position characteristic 50 being greater than the threshold value 58. As in the previous embodiments, the "in floor area” state is characterized by a value of the floor signal 56 greater than or equal to 1.
- the state "in the upper part of the floor area” is characterized by the fact that the first floor position parameter 48 is greater than or equal to the second floor position parameter 50 and, at the same time, the first floor position parameter 48 is greater than the threshold value 58.
- This state is represented by a value 1 of the floor signal 56.
- the state "in the lower part of the floor area” is characterized by the second floor position characteristic 50 being greater than the first floor position characteristic 48 and, at the same time, the second floor position characteristic 50 being greater than the threshold value 58.
- This state is represented by a value 2 of the floor signal 56.
- the floor position detection device prefferably has three or more than four Hall sensors.
Landscapes
- Engineering & Computer Science (AREA)
- Automation & Control Theory (AREA)
- Computer Networks & Wireless Communication (AREA)
- Indicating And Signalling Devices For Elevators (AREA)
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
Description
- Die vorliegende Erfindung betrifft eine Stockwerkpositionserkennungsvorrichtung einer Aufzuganlag, ein Aufzugsteuerungssystem einer Aufzuganlage sowie eine Aufzuganlage.
- Aus der
WO 2018/219504 A1 ist eine gattungsgemässe Stockwerkpositionserkennungsvorrichtung bekannt. Mittels dieser bekannten Stockwerkpositionserkennungsvorrichtung kann bestimmt werden, ob sich eine Aufzugskabine der Aufzuganlage innerhalb eines Stockwerkbereichs oder ausserhalb eines Stockwerkbereichs befindet. - Aufgabe der vorliegenden Erfindung ist es, diese bekannte Stockwerkpositionserkennungsvorrichtung dahingehend weiterzuentwickeln, dass diese mit der bekannten Stockwerkpositionserkennungsvorrichtung möglichst rückwärtskompatibel ist und dennoch angeben kann, ob sich die Aufzugskabine innerhalb des Stockwerkbereichs oberhalb der Türschwelle oder unterhalb der Türschwelle befindet.
- Erfindungsgemäss wird diese Aufgabe durch die Stockwerkpositionserkennungsvorrichtung gemäss Anspruch 1, durch das Aufzugsteuerungssystem gemäss Anspruch 6 und durch die Aufzuganlage gemäss Anspruch 7 gelöst. Vorteilhafte Ausführungsformen sind in den abhängigen Ansprüchen definiert und/oder in der Beschreibung beschrieben.
- Bei dem hier vorgestellten Ansatz kann das Stockwerksignal innerhalb des Stockwerkbereichs zumindest zwei voneinander unterscheidbare Zustände annehmen,
wobei jeder Zustand dieser voneinander unterscheidbaren Zustände einem Teilbereich des Stockwerkbereichs entspricht. Die Teilbereiche überdecken den Stockwerkbereich vollständig. - Dadurch lässt sich auf eine einfache Weise eine Stockwerkpositionserkennungsvorrichtung realisieren, die mehrere Positionen relativ zu einer Türschwelle im Stockwerkbereich der Aufzugskabine erkennen kann. Weiter kann die erfindungsgemässe Stockwerkpositionserkennungsvorrichtung auch mit Aufzugsteuerungssystemen verwendet werden, welche für die Verwendung der Stockwerkpositionserkennungsvorrichtung gemäss der
WO 2018/219504 A1 konzipiert sind. - Gemäss einem Aspekt der Erfindung weist die Stockwerkpositionserkennungsvorrichtung eine Sensoreinheit und eine Auswerteeinrichtung zur Erzeugung eines zumindest zwei Zustände aufweisenden Stockwerksignals auf. Die Stockwerkpositionserkennungsvorrichtung wird in einer Aufzuganlage zum Bestimmen einer Position einer Kabine der Aufzuganlage relativ zu einem Stockwerk verwendet. Das Stockwerksignal kann zumindest einen Zustand "ausserhalb des Stockwerkbereichs" ausserhalb eines Stockwerkbereichs und einen Zustand "im Stockwerkbereichs" innerhalb des gesamten Stockwerkbereichs annehmen. Die Sensoreinheit weist zumindest zwei Sensoren auf, welche je eine Stockwerkspositionskenngrösse erzeugen. Weiter ist die Auswerteeinrichtung dazu konfiguriert, das Stockwerksignal basierend auf einem Vergleich zumindest zweier der Stockwerkspositionskenngrössen zu erzeugen, wobei das Stockwerksignal innerhalb des Stockwerkbereichs zumindest zwei voneinander unterscheidbare Zustände annehmen kann, und wobei jeder dieser voneinander unterscheidbaren Zustände einem Teilbereich des Stockwerkbereichs entspricht, wobei die Teilbereiche den Stockwerkbereich vollständig überdecken.
- Die Stockwerkpositionserkennungsvorrichtung bzw. die Auswerteeinrichtung übermittelt das Stockwerksignal über eine Kommunikationsverbindung an eine Aufzugsteuerung der Aufzuganlage. Die Aufzugsteuerung verwendet das Stockwerksignal insbesondere für die genaue Positionierung einer in einem Aufzugschacht verfahrbaren Aufzugkabine an einem Stockwerk bzw. einer einem Stockwerk zugeordneten Schachttür. Um die Position eines Stockwerks in einer Fahrtrichtung der Aufzugkabine zu kennzeichnen, ist im Aufzugschacht wenigstens ein Magnetmittel an einer die Position des Stockwerks charakterisierenden Stelle angebracht. Das Magnetmittel kann beispielsweise an der dem Stockwerk zugeordneten Schachttür und die Stockwerkpositionserkennungsvorrichtung an der Aufzugkabine, insbesondere an einer Kabinentür der Aufzugkabine angeordnet sein. Damit kann die Aufzugsteuerung mit Hilfe des Stockwerksignals die Kabinentür und damit die Kabine genau gegenüber der Schachttür des Stockwerks positionieren. Das genannte Magnetmittel kann auch als Teil der Stockwerkpositionserkennungsvorrichtung angesehen werden.
- Wenn das Magnetmittel an der richtigen Position im Aufzugschacht und die Stockwerkpositionserkennungsvorrichtung an der richtigen Position an der Aufzugkabine angeordnet sind, zeigt der Zustand "im Stockwerkbereich" des Stockwerksignals an, dass die Aufzugkabine korrekt gegenüber dem Stockwerk positioniert ist. Dann kann insbesondere die Kabinentür geöffnet werden, womit insbesondere in bekannter Weise auch die dem Stockwerk zugeordnete Schachttür geöffnet wird. Der Zustand "ausserhalb des Stockwerkbereichs" des Stockwerkbereichs zeigt in diesem Fall an, dass sich die Aufzugkabine nicht in unmittelbarer Nähe zu einem Stockwerk oder zumindest noch nicht ganz korrekt gegenüber dem Stockwerk positioniert ist und dass insbesondere die Kabinentür nicht geöffnet werden kann. Weiter kann durch die Unterteilung des Stockwerkbereichs in Teilbereiche die Information an die Aufzugsteuerung übermittelt werden, in welcher Position sich die Aufzugkabine relativ zum Stockwerk befindet, sodass die Position korrigiert werden kann. Dies kann beispielsweise notwendig sein, falls eine Aufzugskabine beladen oder entladen wird oder falls Personen in die Aufzugkabine einsteigen oder aussteigen. In beiden Fällen ändert sich das Gesamtgewicht der Aufzugkabine inklusive einer Zusatzlast. Gewichtsänderungen können zu einer Positionsänderung der Kabine innerhalb des Schachtes führen, welche durch die Aufzugsteuerung korrigiert wird.
- Die Bezeichnungen "im Stockwerkbereich" und "ausserhalb des Stockwerkbereichs" sind nur beispielhafte Bezeichnungen für zwei unterschiedliche Zustände des Stockwerksignals.
- Die Stockwerkpositionserkennungsvorrichtung kann derart ausgebildet sein, dass die zumindest zwei Sensoren der Sensoreinheit durch Sensoren zum Messen eines Feldes ausgebildet sind. Dies ermöglicht eine Messung des Feldes bereits in einer Umgebung des das Feld erzeugenden Elementes. Beispielsweise kann das Feld durch einen Magneten erzeugt werden, wobei das Feld in diesem Fall ein Magnetfeld ist. Zum Messen des Magnetfeldes können beispielsweise Hall-Sensoren verwendet werden.
- Die Stockwerkpositionserkennungsvorrichtung kann derart ausgebildet sein, dass bei jeder Position der Aufzugkabine aus den Stockwerkpositionskenngrössen ein eindeutiges Stockwerksignal ableitbar ist. Dies ermöglicht beispielsweise selbst nach einem Stromausfall sofort die Position der Aufzugkabine relativ zu einem Stockwerk zu bestimmen, ohne dass eine Bewegung der Aufzugkabine zur Positionsbestimmung notwendig ist.
- Die Stockwerkpositionserkennungsvorrichtung kann dazu ausgebildet sein, in jeder Position der Aufzugskabine einen der Zustände zu erkennen, wobei die Zustände der Zustand "ausserhalb des Stockwerkbereichs" und einer der voneinander unterscheidbaren Zustände innerhalb des Stockwerkbereichs sind.
- Erfindungsgemäß ist die Stockwerkpositionserkennungsvorrichtung dazu ausgebildet, die Einfahrtsrichtung in den Stockwerkbereich mittels der Sensoreinheit zu erkennen.
- Die Stockwerkpositionserkennungsvorrichtung kann dazu ausgebildet sein, den Stockwerkbereich zumindest in einen oberen Teilbereich und einen unteren Teilbereich zu unterteilen, wobei das Stockwerksignal im oberen Teilbereich den Zustand "im oberen Teilbereich des Stockwerkbereichs" annimmt und im unteren Teilbereich den Zustand "im unteren Teilbereich des Stockwerkbereichs" annimmt.
- Erfindungsgemäß ist die Stockwerkpositionserkennungsvorrichtung dazu ausgebildet, dass das Stockwerksignal an einem Ausgang der Auswerteeinrichtung oder an einem Ausgang eines mit der Auswerteeinrichtung verbundenen Ausgangsmoduls durch eine Spannung abgebildet ist, wobei jeder Zustand durch eine oder mehrere Spannungen und/oder Spannungsbereiche gekennzeichnet ist. Besonders vorteilhaft ist es, den unterschiedlichen Zuständen, welche dem Stockwerkbereich zugeordnet sind, jeweilige, voneinander unterschiedliche Spannungen zuzuordnen, wobei diese Spannungen in einem Spannungsbereich liegen, in welchem insbesondere die dem Zustand "ausserhalb des Stockwerkbereich" zugeordnete Spannung nicht liegt. Beispielsweise kann dem Zustand "ausserhalb des Stockwerkbereichs" die Spannung 0 Volt zugeordnet werden, dem Zustand "im oberen Teilbereich des Stockwerkbereichs" die Spannung 10 Volt und dem Zustand "im unteren Teilbereich des Stockwerkbereichs" die Spannung 24 Volt. Weiter kann der Spannungsbereich für den Zustand "im Stockwerkbereich" durch eine Spannung grösser als 8 Volt definiert sein, wobei keine obere Spannung für den Bereich zwingend notwendig ist. Alternativ könnte auch der Zustand "im oberen Teilbereich des Stockwerkbereichs" durch die Spannung 24 Volt und der Zustand "im unteren Teilbereich des Stockwerkbereichs" durch die Spannung 10 Volt gekennzeichnet sein. Ebenso wären auch andre Spannungen möglich. Die genannten Spannungen sind nur beispielhaft.
- Wie in
WO 2018/219504 A1 beschrieben, gibt die aus derWO 2018/219504 A1 bekannte Stockwerkpositionserkennungsvorrichtung entweder 0 Volt oder 24 Volt aus. Das Aufzugsteuerungssystem, in welchem diese bekannte Stockwerkpositionserkennungsvorrichtung zur Anwendung gelangt, erkennt jedoch jede Spannung oberhalb von 8 Volt als "im Stockwerkbereich". Folglich ist die Stockwerkpositionserkennungsvorrichtung gemäss der vorliegenden Erfindung, insbesondere gemäss dieser bevorzugten Ausbildung, kompatibel mit der aus derWO 2018/219504 A1 bekannten Stockwerkpositionserkennungsvorrichtung. - Weiter kann der Zustand "im Stockwerkbereich" durch mehrere, voneinander verschiedene Spannungen gekennzeichnet sein, wobei jede dieser Spannungen einem der Teilbereiche des Stockwerkbereichs zugeordnet ist.
- Ein weiterer Aspekt der Erfindung betrifft ein Aufzugsteuerungssystem einer Aufzuganlage mit der Stockwerkpositionserkennungsvorrichtung wie obenstehend wie auch nachfolgend beschrieben.
- Ein weiterer Aspekt der Erfindung betrifft eine Aufzuganlage mit dem Aufzugsteuerungssystem wie obenstehend wie auch nachfolgend beschrieben.
- Weitere Vorteile, Merkmale und Einzelheiten der Erfindung ergeben sich anhand der nachfolgenden Beschreibung von Ausführungsbeispielen sowie anhand der Zeichnungen, in welchen gleiche oder funktionsgleiche Elemente mit identischen Bezugszeichen versehen sind.
- Dabei zeigen rein schematisch:
- Fig. 1
- einen Teil einer Aufzuganlage mit einer Aufzugkabine, an welcher eine Stockwerkpositionserkennungsvorrichtung angeordnet ist, in einem Aufzugschacht,
- Fig. 2
- eine schematische Darstellung einer Stockwerkpositionserkennungsvorrichtung,
- Fig. 3
- Verläufe von Stockwerkspositionskenngrössen und einem Stockwerksignal bei einer Vorbeifahrt einer Aufzugkabine an einem ein Stockwerk kennzeichnenden Magnetmittel,
- Fig. 4
- gemäss einem weiteren Ausführungsbeispiel Verläufe von Stockwerkspositionskenngrössen und einem Stockwerksignal bei einer Vorbeifahrt einer Aufzugkabine an einem ein Stockwerk kennzeichnenden Magnetmittel,
- Fig. 5
- gemäss einem weiteren Ausführungsbeispiel Verläufe von Stockwerkspositionskenngrössen und einem Stockwerksignal bei einer Vorbeifahrt einer Aufzugkabine an einem ein Stockwerk kennzeichnenden Magnetmittel, und
- Fig. 6
- gemäss einem weiteren Ausführungsbeispiel Verläufe von Stockwerkspositionskenngrössen und einem Stockwerksignal bei einer Vorbeifahrt einer Aufzugkabine an einem ein Stockwerk kennzeichnenden Magnetmittel.
- Gemäss
Fig. 1 verfügt eine Aufzuganlage 10 über eine in einem Aufzugschacht 12 verfahrbare Aufzugkabine 14. Die Aufzugkabine 14 ist über ein Tragmittel 16 in Form eines Seils oder eines Riemens aufgehängt und kann mittels einer nicht dargestellten Antriebsmaschine im Aufzugschacht 12 hoch und runter, also in einer Fahrtrichtung 13 gefahren werden. Die Aufzuganlage 10 wird von einer Aufzugsteuerung 18 gesteuert, die unter anderem mit der Antriebsmaschine über nicht dargestellte Kommunikationsverbindungen in Signalverbindung steht. - Im Aufzugschacht 12 ist an einer ein Stockwerk kennzeichnender Stelle 20 ein Magnetmittel 22 in Form eines Permanentmagnets angeordnet. Das Magnetmittel 22 ist von einem Magnetfeld 24 umgeben, das mit Hilfe einiger Magnetfeldlinien symbolisch dargestellt ist. Das Magnetmittel 22 kennzeichnet das Stockwerk in vertikaler Richtung, also in Fahrtrichtung 13 der Aufzugkabine 14. Es kann beispielsweise an einer nicht dargestellten Schachttür angeordnet sein.
- An der Aufzugkabine 14 ist eine Stockwerkpositionserkennungsvorrichtung 26 angeordnet, welche mit der Aufzugsteuerung 18 in Kommunikationsverbindung steht und deren Aufbau in
Fig. 2 detaillierter dargestellt ist. Die Stockwerkpositionserkennungsvorrichtung 26 ist so an der Aufzugkabine 14 angeordnet, dass sie bei einer Vorbeifahrt am Magnetmittel 22 vorzugsweise einen horizontalen Abstand zwischen 5 und 25 mm zum Magnetmittel 22 aufweist. Die Stockwerkpositionserkennungsvorrichtung 26 kann dazu beispielsweise an einer nicht dargestellten Kabinentür angeordnet sein. - Die Stockwerkpositionserkennungsvorrichtung 26 und die Aufzugsteuerung 18 sind Bestandteile eines Aufzugsteuerungssystems 19 der Aufzuganlage 10. Das Aufzugsteuerungssystem 19 umfasst insbesondere weitere, nicht dargestellte Sensoren und Aktoren.
- Gemäss
Fig. 2 verfügt die Stockwerkpositionserkennungsvorrichtung 26 über einen ersten Hall-Sensor 28, einen zweiten Hall-Sensor 30, einen dritten Hall-Sensor 32 und einen vierten Hall-Sensor 34, die in Fahrtrichtung 13 übereinander angeordnet sind. Die vier Hall-Sensoren 28, 30, 32 und 34 bilden eine Sensoreinheit 35. Wenn die Stockwerkpositionserkennungsvorrichtung 26 an der Aufzugkabine 14 angeordnet ist, sind die vier Hall-Sensoren 28, 30, 32, 34 so angeordnet, dass alle im Wesentlichen denselben minimalen Abstand zum Magnetmittel 22 bei einer Vorbeifahrt der Aufzugkabine 14 am Magnetmittel 22 aufweisen. - Sensorsignale der vier Hall-Sensoren 28, 30, 32, 34 werden an eine Auswerteeinrichtung 36 weitergeleitet, die als ein programmierbarer Mikroprozessor ausgeführt ist. Die Auswerteeinrichtung 36 berechnet zunächst aus den genannten Sensorsignalen vier Stockwerkspositionskenngrössen und verknüpft diese zu einem Stockwerksignal, welches sie an ein Ausgangsmodul 38 weitergibt. Das Ausgangsmodul 38 verstärkt das Stockwerksignal und leitet es an die Aufzugsteuerung 18 weiter. Verläufe der Stockwerkspositionskenngrössen und des Stockwerksignals am Ausgang der Auswerteeinrichtung 36 sind in den
Fig. 3, Fig. 4 ,Fig 5 und Fig. 6 dargestellt. Auf das Ausgangsmodul 38 könnte auch verzichtet werden. Anstelle des nachfolgend beschriebenen, analogen Ausgangsignal am Ausgang des Ausgangsmodules 38, könnte dieses auch ein rein digitales Ausgangssignal liefern. - Zur Berechnung der Stockwerkspositionskenngrössen kalibriert die Auswerteeinrichtung 36 die Sensorsignale der vier Hall-Sensoren 28, 30, 32, 34, sodass allfällige Messunterschiede der einzelnen Hall-Sensoren 28, 30, 32, 34 ausgeglichen werden können. Dazu multipliziert die Auswerteeinrichtung 36 jedes Sensorsignal mit einem zugehörigen Kalibrierungsfaktor. Die Kalibrierungsfaktoren werden bei einer Kalibrierung der Stockwerkpositionserkennungsvorrichtung 26 zum Abschluss der Produktion der Stockwerkpositionserkennungsvorrichtung 26 bestimmt. Dazu wird je eines von vier identischen Magnetmitteln in einem festgelegten Abstand vor den vier Hall-Sensoren 28, 30, 32, 34 angeordnet. Der genannte Abstand ist dabei so gewählt, dass jedes der vier Sensorsignale der vier Hall-Sensoren 28, 30, 32, 34 einen Schwellwert sicher überschreitet. Sobald die Auswerteeinrichtung 36 erkennt, dass alle vier Sensorsignale grösser als der Schwellwert sind, startet sie automatisch eine Kalibrierung. Die Kalibrierungsfaktoren werden dabei so bestimmt, dass während der Kalibrierung jedes sich aus der Multiplikation des Sensorsignals mit dem zugehörigen Kalibrierungsfaktor ergebende Stockwerkspositionskenngrösse denselben Wert von beispielsweise 300 mV aufweist. Alternativ kann die Kalibrierung auch auf einer Lernfahrt der Aufzugskabine 14 erfolgen.
- Die Stockwerkpositionserkennungsvorrichtung 26 verfügt ausserdem über eine Spannungsversorgungseinrichtung 40, welche die vier Hall-Sensoren 28, 30, 32, 34, die Auswerteeinrichtung 36 und das Ausgangsmodul 38 mit einer Versorgungsspannung versorgt. Die Spannungsversorgungseinrichtung 40 versorgt dabei die vier Hall-Sensoren 28, 30, 32, 34 und die Auswerteeinrichtung 36 mit derselben Versorgungsspannung von 2 V und das Ausgangsmodul 38 mit einer anderen Versorgungsspannung von 24 V. Die Spannungsversorgungseinrichtung 40 und damit die Stockwerkpositionserkennungsvorrichtung 26 werden dazu mit einer Eingangsspannung von 24 V versorgt. Selbstverständlich könnten auch andere Spannungen verwendet werden.
- In der
Fig. 3 sind Verläufe von Stockwerkspositionskenngrössen, sowie eines zugehörigen Stockwerksignals bei einer Vorbeifahrt am Magnetmittel 22 der Aufzugkabine 14 und damit der Stockwerkpositionserkennungsvorrichtung 26 von oben nach unten gezeigt. Oder mit anderen Worten, gibtFig. 3 das Stockwerksignal in Abhängigkeit der Position der Aufzugskabine relativ zum Stockwerk an, wobei die relative Position von oben her gemessen wird. - Die Kurve 48 zeigt die erste Stockwerkspositionskenngrösse des ersten Hall-Sensors 28, die Kurve 50 zeigt die zweite Stockwerkspositionskenngrösse des zweiten Hall-Sensors 30, die Kurve 52 zeigt die dritte Stockwerkspositionskenngrösse des dritten Hall-Sensors 32 und die Kurve 54 zeigt die vierte Stockwerkspositionskenngrösse des vierten Hall-Sensors 34. Die Kurve 56 zeigt den Verlauf des Stockwerksignals. Das Stockwerksignal 56 kann den Zustand "ausserhalb des Stockwerkbereichs" und "im Stockwerkbereich" annehmen, wobei der Zustand "im Stockwerkbereich" in diesem Ausführungsbeispiel in die beiden, voneinander unterscheidbaren Zustände "im oberen Teilbereich des Stockwerkbereichs" und "im unteren Teilbereich des Stockwerkbereichs" unterteilt ist.
- Weiter ist in der
Fig. 3 der Zustand "ausserhalb des Stockwerkbereichs" mit "0", der Zustand " im oberen Teilbereich des Stockwerkbereichs " mit "1" und der Zustand " im unteren Teilbereich des Stockwerkbereichs " mit "2" gekennzeichnet. Der Zustand "im Stockwerkbereich" ist durch einen Wert grösser oder gleich "1" gekennzeichnet. - Das Stockwerksignal 56 wird durch das Ausgangsmodul 38 wie folgt verstärkt:
Das logische Signal "0", welches dem Zustand "ausserhalb des Stockwerkbereichs" entspricht, wird auf eine Spannung von 0 Volt am Ausgang des Ausgangsmoduls 38 abgebildet. Das logische Signal "1", welches dem Zustand "im oberen Teilbereich des Stockwerkbereichs" entspricht, wird auf eine Spannung von 10 Volt am Ausgang des Ausgangsmoduls 38 abgebildet. Das logische Signal "2", welches dem Zustand "im unteren Teilbereich des Stockwerkbereichs" entspricht, wird auf eine Spannung von 24 Volt am Ausgang des Ausgangsmoduls 38 abgebildet. Weiter entspricht eine Spannung von beispielsweise mehr als 8 V dem Zustand "im Stockwerkbereich". Selbstverständlich sind die angegebenen Spannungen nur beispielhaft und nicht einschränkend für die Erfindung. - Die Stockwerkspositionskenngrössen 48, 50, 52 und 54 steigen jeweils dann von einem Ruhepegel aus an, wenn der betreffende Hall-Sensor 28, 30, 32 und 34 in den Bereich des Magnetmittels 22 kommt, also in das Magnetfeld 24 eintaucht. Sie haben ihr Maximum, wenn sich der betreffende Hall-Sensor 28, 30, 32 und 34 genau auf der Höhe des Magnetmittels 22 befindet, um bei Entfernen vom Magnetmittel 22 wieder auf den Ruhepegel abzusinken. Aus der Grösse der zugehörigen Stockwerkspositionskenngrösse 48, 50, 52 und 54 kann damit auf den Abstand des zugehörigen Hall-Sensors 28, 30, 32, 34 vom Magnetmittel 22 in Fahrtrichtung 13 geschlossen werden.
- Der erste Hall-Sensor 28 und der zweite Hall-Sensor 30 sind so angeordnet, dass bei einer Annäherung der Stockwerkpositionserkennungsvorrichtung 26 an das Magnetmittel 22 und damit an ein Stockwerk die Annäherung aus der ersten Stockwerkspositionskenngrösse 48 und der zweiten Stockwerkspositionskenngrösse 50 ableitbar ist. Dies ist daran ersichtlich, dass die erste Stockwerkspositionskenngrösse 48 vor der zweiten Stockwerkspositionskenngrösse 50 ansteigt. Die Auswerteeinrichtung 36 weist dem Stockwerksignal 56 ausgehend vom Zustand "ausserhalb des Stockwerkbereichs" dann den Zustand "im oberen Teilbereich des Stockwerkbereichs" zu, wenn die zweite Stockwerkspositionskenngrösse 50 grösser oder gleich wie die erste Stockwerkspositionskenngrösse 48 wird und gleichzeitig die zweite Stockwerkspositionskenngrösse 50 grösser wie die dritte Stockwerkspositionskenngrösse 52 ist.
- Bei einer weiteren Vorbeifahrt der Aufzugskabine 14 am Magnetmittel 22, weist die Auswerteeinrichtung 36 dem Stockwerkssignal 56 dann den Zustand "im unteren Teilbereich des Stockwerkbereichs" zu, wenn die dritte Stockwerkspositionskenngrösse 52 grösser oder gleich wie die zweite Stockwerkspositionskenngrösse 50 wird und gleichzeitig die dritte Stockwerkspositionskenngrösse 52 grösser wie die vierte Stockwerkspositionskenngrösse 54 ist.
- Bei einer weiteren Vorbeifahrt der Aufzugskabine 14 am Magnetmittel 22 weist die Auswerteeinrichtung 36 dem Stockwerkssignal 56 dann den Zustand "ausserhalb des Stockwerkbereichs" zu, wenn die vierte Stockwerkspositionskenngrösse 54 grösser oder gleich wie die dritte Stockwerkspositionskenngrösse 52 wird.
- Bei einer Weiterfahrt der Kabine fallen die Stärken der Stockwerkspositionskenngrössen 48, 50, 52, 54, insbesondere auch der Stockwerkspositionskenngrösse 54, weiter ab, sodass alle unterhalb eines Schwellwertes 58 sind.
- Zudem kann die relative Position der Aufzugskabine zu einem Stockwerk auch zu jedem Zeitpunkt aus den Stockwerkpositionskenngrössen 48, 50, 52, 54 der Hall-Sensoren 28, 30, 32, 34 bestimmt werden.
- Die Position "ausserhalb des Stockwerkbereichs" ist durch die folgenden, alternativ zueinander gültigen Bedingungen gekennzeichnet:
- Alle Stockwerkpositionskenngrössen 48, 50, 52, 54 sind kleiner oder gleich dem Schwellwert 58, oder
- Die erste Stockwerkspositionskenngrösse 48 ist grösser als der Schwellwert 58 und gleichzeitig grösser als die zweite Positionskenngrösse 50, oder
- Die vierte Stockwerkspositionskenngrösse 54 ist grösser als der Schwellwert 58 und gleichzeitig grösser als dritte Positionskenngrösse 52.
- Der Zustand "im oberen Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die zweite Positionskenngrösse 50 grösser oder gleich der ersten Positionskenngrösse 48 und grösser oder gleich der dritten Positionskenngrösse 52 ist. Zudem ist die zweite Positionskenngrösse 50 grösser als der Schwellwert 58.
- Der Zustand "im unteren Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die dritte Positionskenngrösse 52 grösser der zweiten Positionskenngrösse 50 und grösser oder gleich der vierten Positionskenngrösse 54 ist. Zudem ist die dritte Positionskenngrösse 52 grösser als der Schwellwert 58.
- Das Magnetmittel 22 und die Stockwerkpositionserkennungsvorrichtung 26 sind dabei so angeordnet, dass das Stockwerksignal 56 dann den Zustand "im Stockwerkbereich" hat, wenn die Aufzugkabine 14 so gegenüber einem Stockwerk positioniert ist, dass die Kabinentür und damit auch gleichzeitig die Schachttür geöffnet werden kann. Weiter ist das Magnetmittel 22 und die Stockwerkpositionserkennungsvorrichtung 26 derart zueinander ausgerichtet, dass der Wechsel des Stockwerksignals 56 zwischen "im oberen Teilbereich des Stockwerkbereichs" und "im unteren Teilbereich des Stockwerkbereichs" dann erfolgt, wenn die Türschwelle der Aufzugskabinentüre bündig ausgerichtet ist zur Türschwelle der jeweiligen Schachttüre.
- Der Zustand "ausserhalb des Stockwerkbereichs", "im Stockwerksbereich", "im oberen Teilbereich des Stockwerks" und "im unteren Teilbereich des Stockwerks" können auch durch andere Bedingungen an die Stockwerkspositionskenngrössen definiert werden. Ein Beispiel ist in
Fig. 4 gezeigt. Selbstverständlich müssen die vertikalen Abstände zwischen den Sensoren gegebenenfalls an die Bedingungen an die Stockwerkspositionskenngrössen angepasst werden. - Im Ausführungsbeispiel gemäss
Fig. 4 ist der Zustand "ausserhalb des Stockwerkbereich" dadurch gekennzeichnet, dass alle Stockwerkspositionskenngrössen 48, 50, 52, 54 kleiner als der Schwellwert 58 sind. - Der Zustand "im oberen Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die erste Positionskenngrösse 48 grösser oder gleich dem Schwellwert 58 ist oder die zweite Positionskenngrösse 50 grösser oder gleich dem Schwellwert 58 ist und gleichzeitig grösser oder gleich der dritten Positionskenngrösse 52 ist.
- Der Zustand "im unteren Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet sein, dass die vierte Positionskenngrösse 54 grösser oder gleich dem Schwellwert 58 ist oder die dritte Positionskenngrösse 52 grösser oder gleich dem Schwellwert 58 und gleichzeitig grösser oder gleich der zweiten Positionskenngrösse 50 ist.
- Weiter kann der Zustand "im Stockwerkbereich" nicht nur durch zwei Zustände unterteilt sein, sondern auch durch mehr als zwei, voneinander unterscheidbare Zustände. Beispielsweise kann der Zustand "im Stockwerkbereich", wie im Ausführungsbeispiel gemäss
Fig. 5 gezeigt, durch die Zustände "im oberen Teilbereich des Stockwerkbereichs", "im Mittleren Teilbereich des Stockwerkbereichs" und "im unteren Teilbereich des Stockwerkbereichs" unterteilt sein. - Im Ausführungsbeispiel gemäss
Fig. 5 ist der Zustand "ausserhalb des Stockwerkbereichs" dadurch gekennzeichnet, dass alle Stockwerkspositionskenngrössen 48, 50, 52, 54 kleiner als der Schwellwert 58 sind. - Der Zustand "im oberen Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die erste Positionskenngrösse 48 grösser oder gleich dem Schwellwert 58 ist und gleichzeitig grösser als die zweite Positionskenngrösse 50 ist.
- Der Zustand "im mittleren Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die zweite Positionskenngrösse 50 grösser oder gleich der ersten Positionskenngrösse 48 ist und dass die dritte Positionskenngrösse 52 grösser oder gleich der vierten Positionskenngrösse 54 ist. Zusätzlich ist noch gefordert, dass die zweite Positionskenngrösse 50 oder die dritte Positionskenngrösse 52 grösser als der Schellwert 58 ist.
- Der Zustand "im unteren Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet sein, dass die vierte Positionskenngrösse 54 grösser oder gleich dem Schwellwert 58 ist und die vierte Positionskenngrösse 54 grösser oder gleich der dritten Positionskenngrösse 52 ist.
- Weiter kann auch die Anzahl der Hall-Sensoren der Sensoreinheit geändert werden, beispielsweise können lediglich zwei Sensoren verwendet werden. Ein entsprechendes Ausführungsbeispiel wird anhand
Fig. 6 beschrieben. - Der erste Hall-Sensor liefert die in
Fig. 6 gezeigte erste Stockwerkspositionskenngrösse 48 und ein zweiter Hall-Sensor liefert die ebenfalls inFig. 6 gezeigte zweite Stockwerkspositionskenngrösse 50. Aus diesen beiden Stockwerkspositionskenngrössen kann das ebenfalls inFig. 6 gezeigte Stockwerksignal 56 wie folgt abgeleitet werden:
Der Zustand "ausserhalb des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die erste Stockwerkspositionskenngrösse 48 wie auch die zweite Stockwerkspositionskenngrösse 50 kleiner als ein Schwellwert 58 ist. - Der Zustand "im Stockwerkbereich" ist dadurch gekennzeichnet, dass die erste Stockwerkspositionskenngrösse 48 oder die zweite Stockwerkspositionskenngrösse 50 grösser als der Schwellwert 58 ist. Wie in den vorangehenden Ausführungsbeispielen ist der Zustand "im Stockwerkbereich" durch einen Wert des Stockwerksignales 56 grösser oder gleich 1 gekennzeichnet.
- Der Zustand "im oberen Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die erste Stockwerkspositionskenngrösse 48 grösser oder gleich der zweiten Stockwerkpositionskenngrösse 50 ist und gleichzeitig die erste Stockwerkspositionskenngrösse 48 grösser als der Schwellwert 58 ist. Dieser Zustand wird durch einen Wert 1 des Stockwerksignales 56 abgebildet.
- Der Zustand "im unteren Teilbereich des Stockwerkbereichs" ist dadurch gekennzeichnet, dass die zweite Stockwerkspositionskenngrösse 50 grösser als die erste Stockwerkpositionskenngrösse 48 ist und gleichzeitig die zweite Stockwerkspositionskenngrösse 50 grösser als der Schwellwert 58 ist. Dieser Zustand wird durch einen Wert 2 des Stockwerksignales 56 abgebildet.
- Es ist auch möglich, dass die Stockwerkpositionserkennungsvorrichtung drei oder mehr als vier Hall-Sensoren aufweist.
- Abschließend ist darauf hinzuweisen, dass Begriffe wie "aufweisend", "umfassend", etc. keine anderen Elemente oder Schritte ausschließen und Begriffe wie "eine" oder "ein" keine Vielzahl ausschließen. Ferner sei darauf hingewiesen, dass Merkmale oder Schritte, die mit Verweis auf eines der obigen Ausführungsbeispiele beschrieben worden sind, im Schutzumfang der beigefügten Ansprüche auch in Kombination mit anderen Merkmalen oder Schritten anderer oben beschriebener Ausführungsbeispiele verwendet werden können. Bezugszeichen in den Ansprüchen sind nicht als Einschränkung anzusehen.
Claims (7)
- Stockwerkpositionserkennungsvorrichtung einer Aufzuganlage (10) zum Bestimmen einer Position einer Aufzugkabine (14) der Aufzuganlage (10) relativ zu einem Stockwerk mit einer Sensoreinheit (35) und einer Auswerteeinrichtung (36) zur Erzeugung eines zumindest zwei Zustände aufweisenden Stockwerksignals (56),
wobei- das Stockwerksignal (56) zumindest einen Zustand "ausserhalb des Stockwerkbereichs" ausserhalb eines Stockwerkbereichs und einen Zustand "im Stockwerkbereichs" innerhalb des gesamten Stockwerkbereichs annehmen kann, wobei das Stockwerksignal (56) an einem Ausgang der Auswerteeinrichtung (36) oder an einem Ausgang eines mit der Auswerteeinrichtung (36) verbundenen Ausgangsmoduls (38) durch eine Spannung abgebildet ist, wobei jeder Zustand durch eine oder mehrere Spannungen und/oder Spannungsbereiche gekennzeichnet ist, die Sensoreinheit (35) zumindest zwei Sensor (28, 30, 32, 34) aufweist, welche je eine Stockwerkspositionskenngrösse (48, 50, 52, 54) erzeugen und- die Auswerteeinrichtung (36) dazu konfiguriert ist, das Stockwerksignal (56) basierend auf einem Vergleich zumindest zweier der Stockwerkspositionskenngrössen (48, 50, 52, 54) zu erzeugen,
dadurch gekennzeichnet, dass- das Stockwerksignal (56) innerhalb des gesamten Stockwerkbereichs zumindest zwei voneinander unterscheidbare Zustände annehmen kann, wobei jeder Zustand dieser voneinander unterscheidbaren Zustände einem Teilbereich des Stockwerkbereichs entspricht, wobei die Teilbereiche den Stockwerkbereich vollständig überdecken, dassder Zustand "im Stockwerkbereich" durch mehrere, voneinander verschiedene Spannungen gekennzeichnet ist, wobei jede dieser Spannungen einem der Teilbereiche des Stockwerkbereichs zugeordnet ist, und dass die Einfahrtsrichtung in den Stockwerkbereich mittels der Sensoreinheit erkennbar ist. - Stockwerkpositionserkennungsvorrichtung nach Anspruch 1, dadurch gekennzeichnet, dass die zumindest zwei Sensoren (28, 30, 32, 34) der Sensoreinheit (35) Sensoren zum Messen eines Feldes sind.
- Stockwerkpositionserkennungsvorrichtung nach Anspruch 2, dadurch
gekennzeichnet, dass die zumindest zwei Sensoren (28, 30, 32, 34) Hall-Sensoren sind. - Stockwerkpositionserkennungsvorrichtung nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass bei jeder Position der Aufzugkabine aus den Stockwerkpositionskenngrössen ein eindeutiges Stockwerksignal ableitbar ist.
- Stockwerkpositionserkennungsvorrichtung nach einem der Ansprüche 1 bis 4,
dadurch gekennzeichnet, dass der gesamten Stockwerkbereich zumindest in einen oberen Teilbereich und einen unteren Teilbereich unterteilt ist, und das Stockwerksignal (56) im ober Teilbereich den Zustand "im oberen Teilbereich des Stockwerkbereichs" annimmt und im unteren Teilbereich den Zustand "im unteren Teilbereich des Stockwerkbereichs" annimmt. - Aufzugsteuerungssystem einer Aufzuganlage mit einer Stockwerkpositionserkennungsvorrichtung (26) nach einem der Ansprüche 1 bis 5.
- Aufzuganlage mit einem Aufzugsteuerungssystem nach Anspruch 6.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP21217251 | 2021-12-23 | ||
| PCT/EP2022/086641 WO2023117894A1 (de) | 2021-12-23 | 2022-12-19 | Stockwerkpositionserkennungsvorrichtung einer aufzuganlage |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4452810A1 EP4452810A1 (de) | 2024-10-30 |
| EP4452810B1 true EP4452810B1 (de) | 2025-05-21 |
Family
ID=79024765
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22840122.0A Active EP4452810B1 (de) | 2021-12-23 | 2022-12-19 | Stockwerkpositionserkennungsvorrichtung einer aufzuganlage |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20250066158A1 (de) |
| EP (1) | EP4452810B1 (de) |
| CN (1) | CN118434662A (de) |
| AU (1) | AU2022423762B2 (de) |
| WO (1) | WO2023117894A1 (de) |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FI111937B (fi) * | 1993-12-28 | 2003-10-15 | Kone Corp | Menetelmä hissikorin paikan määrittämiseksi |
| KR100335981B1 (ko) * | 1999-09-30 | 2002-05-10 | 장병우 | 유압 엘리베이터의 리레벨링 운전방법 |
| JP6214404B2 (ja) * | 2013-01-16 | 2017-10-18 | 三菱電機株式会社 | かご位置検出装置 |
| CN105026296B (zh) * | 2013-03-01 | 2017-03-15 | 三菱电机株式会社 | 电梯的轿厢位置检测装置 |
| CA3058939A1 (en) * | 2017-06-02 | 2018-12-06 | Inventio Ag | Floor position detection device of a lift installation and method for generating a floor signal |
-
2022
- 2022-12-19 EP EP22840122.0A patent/EP4452810B1/de active Active
- 2022-12-19 CN CN202280085398.6A patent/CN118434662A/zh active Pending
- 2022-12-19 WO PCT/EP2022/086641 patent/WO2023117894A1/de not_active Ceased
- 2022-12-19 US US18/720,689 patent/US20250066158A1/en active Pending
- 2022-12-19 AU AU2022423762A patent/AU2022423762B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| CN118434662A (zh) | 2024-08-02 |
| US20250066158A1 (en) | 2025-02-27 |
| AU2022423762B2 (en) | 2026-02-26 |
| WO2023117894A1 (de) | 2023-06-29 |
| AU2022423762A1 (en) | 2024-07-04 |
| EP4452810A1 (de) | 2024-10-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE10195922B4 (de) | Nivellierungssystem für Aufzüge | |
| EP3630663B1 (de) | Stockwerkpositionserkennungsvorrichtung einer aufzuganlage und verfahren zur erzeugung eines stockwerksignals | |
| DE69311221T2 (de) | Verfahren und Vorrichtung für die Kontrolle und das automatische Korrigieren des Verzögerungs-/Stopkommandos eines Personen- oder Lastenaufzuges gemäss Veränderungen in den Betriebsdaten des Systems | |
| EP2760774B1 (de) | Vorrichtung und verfahren zum überwachen von schachttüren | |
| DE112014006714B4 (de) | Aufzugspositions-erfassungsvorrichtung | |
| EP2516304A1 (de) | Stockwerkpositionserkennungsvorrichtung | |
| DE112014006595B4 (de) | Auszugspositions-Erfassungsvorrichtung | |
| EP3071501B1 (de) | Verfahren zum betrieb einer aufzugssteuerungseinrichtung | |
| EP0342401A2 (de) | Einrichtung zur Auslösung einer passiven Sicherheitseinrichtung | |
| DE102010062154A1 (de) | Sicherheitseinrichtung für einen Aufzug | |
| DE102018111003A1 (de) | Luftfedersteuerungssystem und Luftfedersystem sowie Fahrzeug damit und Verfahren dafür | |
| EP3004717B1 (de) | Aufzugstür mit einem türkontaktschalter | |
| EP4452810A1 (de) | Stockwerkpositionserkennungsvorrichtung einer aufzuganlage | |
| DE10017278A1 (de) | Verfahren zum Kalibrieren eines abhängig von einem Sensor arbeitenden Systems in einem Kraftfahrzeug | |
| EP3073463B1 (de) | Fahrzeug-detektionsvorrichtung | |
| DE102012106018A1 (de) | Verfahren und Vorrichtung zum frühzeitigen Auslösen einer Aufzugsbremse | |
| EP2390222B1 (de) | Verfahren zum Bereitstellen einer Information über eine aktuelle Hubhöhe und hierfür geeignetes Flurförderzeug | |
| DE102012014012B4 (de) | Verfahren zum Steuern der Längsbewegung eines schienengebundenen Fahrzeugs, Kurvenfahrtsteuerungsvorrichtung und schienengebundenes Fahrzeug | |
| DE102022120883B3 (de) | Verfahren zur Funktionsüberwachung einer kapazitiven Druckmesszelle | |
| DE102004012168B4 (de) | Verfahren zur Kalibrierung einer Messanordnung zur Ermittlung des Durchmessers der Räder von Schienenfahrzeugen, insbesondre von Güterwagen, sowie eine Schwerkraftablaufanlage unter Anwendung des Verfahrens | |
| DE102018208861A1 (de) | Verfahren zum Plausibilisieren eines Sensorsignals | |
| DE102024126709A1 (de) | Verfahren zum Einstellen einer Fahrkurve, zum Betreiben einer Aufzugsanlage und zum Betreiben einer Bremse sowie Aufzugsanlage | |
| DE102006059529B3 (de) | Verfahren zur Steuerung eines Fahrzeugsystems sowie Schaltungsanordnung | |
| DE102015105962A1 (de) | Aktuatorvorrichtung mit Nockenelement und Eingriffselement und Steuereinheit, konfiguriert, um mit Anwendung ratenbezogener Methodik die Positionierung eines Eingriffselements auf einem Nockenelement an vorbestimmter Stelle zu erkennen | |
| WO2025176529A1 (de) | Aufzuganlage |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20240604 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| INTG | Intention to grant announced |
Effective date: 20250402 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022004059 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250922 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250821 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250822 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250821 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250921 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260113 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20251230 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502022004059 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250521 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260402 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20251229 Year of fee payment: 4 |
|
| 26N | No opposition filed |
Effective date: 20260224 |