EP4357525B1 - Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine - Google Patents
Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine Download PDFInfo
- Publication number
- EP4357525B1 EP4357525B1 EP23165120.9A EP23165120A EP4357525B1 EP 4357525 B1 EP4357525 B1 EP 4357525B1 EP 23165120 A EP23165120 A EP 23165120A EP 4357525 B1 EP4357525 B1 EP 4357525B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- compaction machine
- soil compaction
- reversing
- soil
- vibration input
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/22—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for consolidating or finishing laid-down unset materials
- E01C19/23—Rollers therefor; Such rollers usable also for compacting soil
- E01C19/26—Rollers therefor; Such rollers usable also for compacting soil self-propelled or fitted to road vehicles
-
- G—PHYSICS
- G07—CHECKING-DEVICES
- G07C—TIME OR ATTENDANCE REGISTERS; REGISTERING OR INDICATING THE WORKING OF MACHINES; GENERATING RANDOM NUMBERS; VOTING OR LOTTERY APPARATUS; ARRANGEMENTS, SYSTEMS OR APPARATUS FOR CHECKING NOT PROVIDED FOR ELSEWHERE
- G07C5/00—Registering or indicating the working of vehicles
- G07C5/02—Registering or indicating driving, working, idle, or waiting time only
- G07C5/06—Registering or indicating driving, working, idle, or waiting time only in graphical form
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/004—Devices for guiding or controlling the machines along a predetermined path
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/22—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for consolidating or finishing laid-down unset materials
- E01C19/23—Rollers therefor; Such rollers usable also for compacting soil
- E01C19/28—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows
- E01C19/282—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows self-propelled, e.g. with an own traction-unit
- E01C19/283—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows self-propelled, e.g. with an own traction-unit pedestrian-controlled, e.g. with safety arrangements for operator
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/22—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for consolidating or finishing laid-down unset materials
- E01C19/23—Rollers therefor; Such rollers usable also for compacting soil
- E01C19/28—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows
- E01C19/286—Vibration or impact-imparting means; Arrangement, mounting or adjustment thereof; Construction or mounting of the rolling elements, transmission or drive thereto, e.g. to vibrator mounted inside the roll
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/22—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for consolidating or finishing laid-down unset materials
- E01C19/23—Rollers therefor; Such rollers usable also for compacting soil
- E01C19/28—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows
- E01C19/288—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows adapted for monitoring characteristics of the material being compacted, e.g. indicating resonant frequency, measuring degree of compaction, by measuring values, detectable on the roller; using detected values to control operation of the roller, e.g. automatic adjustment of vibration responsive to such measurements
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/22—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for consolidating or finishing laid-down unset materials
- E01C19/23—Rollers therefor; Such rollers usable also for compacting soil
- E01C19/28—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows
- E01C19/282—Vibrated rollers or rollers subjected to impacts, e.g. hammering blows self-propelled, e.g. with an own traction-unit
Definitions
- the invention relates to a method for assisted operation of a soil compaction machine.
- Generic soil compaction machines are, for example, from the DE 102018 007 825 A1 and the DE 10 2019 002 442 A1 known to the applicant. They are typically used in road and path construction as well as in the construction of runways and airports. These are usually self-propelled machines, which in particular have a machine frame supported by a chassis.
- the chassis typically comprises at least one roller drum and optionally wheels.
- the chassis can, for example, also have two roller drums, which are separated from one another and arranged one behind the other, in particular in the working direction of the soil compaction machine, so that when the soil compaction machine travels forward, a specific position on the subsoil is successively traversed by both roller drums arranged one behind the other.
- the working direction of the soil compaction machine corresponds to a longitudinal axis of the machine or a front/rear direction of the soil compaction machine.
- the current working direction can be a forward or an opposite reverse direction, whereby reversing operation is usually the case.
- the roller drums are typically metallic hollow cylinders, for example made of steel, which can in particular have a smooth outer surface.
- a drive motor for example an internal combustion engine, usually a diesel engine, or an electric motor.
- Such soil compaction machines typically have a driver's cab from which the soil compaction machine is controlled by the operator.
- the operator controls, in particular, the travel of the soil compaction machine over the soil to be compacted. For example, both the direction of travel and the travel speed are specified by the operator.
- the operator typically controls the operation of the vibration exciter(s) in the roller drum(s). These can be switched on and off and, in some cases, their frequency and/or amplitude can be varied.
- Generic soil compaction machines typically have a control device, which may, for example, be an on-board computer or part of an on-board computer.
- the control device is typically equipped with at least one sensor that records at least one parameter of the soil compaction machine's operation.
- Such a parameter may be the direction of travel, the travel speed, the steering angle, the operating state of one or more vibration exciters, an acceleration value, a value associated with soil stiffness, a travel path, etc.
- soil compaction machines of this type typically have a display device connected to the control device, such as a screen or display. This display can, for example, show the measured values from the sensor.
- the control device can be configured to receive control commands from the operator—for example, via the display device, which can include a touchscreen, additional and/or separate input devices, etc.—and to control the soil compaction machine based on these control commands.
- Soil compaction machines are typically driven over an area to be compacted several times. This usually requires the soil compaction machine to reverse several times. In other words, the direction of travel is reversed several times, so that the soil compaction machine moves back and forth over the soil to be compacted. The soil compaction machine can therefore drive over the same area of soil multiple times.
- the objective of soil compaction machines is generally to create and leave behind a soil surface that is as smooth and homogeneously compacted as possible. For example, the evenness of a roadway is an essential, remuneration-relevant criterion and is therefore of great practical and economic interest.
- the roller drums of the soil compaction machine will leave a bump in the surface to be compacted when reversing, i.e. when changing direction, if the subsoil is still deformable under the machine's own weight, for example when the asphalt temperature is still relatively high.
- This bump must then typically be smoothed out as thoroughly as possible on subsequent passes in order to achieve a road surface of the desired quality.
- the operators of the soil compaction machines are typically instructed to steer shortly before the soil compaction machine comes to a standstill when reversing, so that the roller drums and thus also the bump they leave behind are aligned at an angle to the working direction when reversing.
- Such diagonal bumps can be smoothed out much more easily and quickly on subsequent passes than bumps that run perpendicular to the working direction.
- the operator of the soil compaction machine must typically ensure that the operation of the vibration exciter(s) is controlled in such a way that too much vibration energy, or too many pulses per defined distance, are not introduced into the soil, for example, the asphalt layer, at one point or over too short a distance. This can also promote the formation of undesirable bumps. Therefore, the vibration input into the soil must be reduced in a timely manner before or during the braking of the soil compaction machine before reversing, for example, by switching off the vibration exciter in a timely manner while the soil compaction machine is still traveling at a sufficient speed.
- the operator can therefore actively influence the waviness or evenness of the compacted soil left behind by the machine and thus the quality of the work result through the way in which they control the soil compaction machine.
- achieving high-quality work results requires a considerable degree of experience and skill on the part of the operator. Therefore, situations often arise in which operators with sufficient training are not available, so that due to a lack of specialist knowledge, the soil compaction machine is not used in a way that achieves optimal evenness of the compacted soil, for example of the roadway.
- the operator is generally unable to determine the achieved evenness during operation. Measuring the evenness of the soil during operation is technically complex and is therefore typically not carried out. Therefore, there is no The operator can ideally adapt his driving style during operation based on the current or most recently achieved result.
- the object of the present invention is to provide a method and a soil compaction machine with which the evenness of the compacted soil can be improved.
- driving errors that can occur when reversing the soil compaction machine are to be reduced.
- feedback on the work result should be provided during and/or after compaction operation without the need to measure the evenness of the soil.
- the feedback on the previous work sequence should make it possible to improve future work processes with regard to optimal evenness of the compacted soil.
- the solution is achieved with a method for assisted operation of a soil compaction machine.
- it is a method for controlling the compaction process during compaction operation of the soil compaction machine or a method for monitoring the operation of the soil compaction machine during compaction operation by the operator.
- the method is based on the control of the soil compaction machine by an operator. This is done in a conventional manner by entering appropriate control commands, for example regarding travel direction, travel speed, activation and/or adjustment of one or more vibration exciters, etc. Therefore, a soil compaction machine of this type is operated conventionally, in which the operator guides it over the soil to be compacted.
- the soil to be compacted is, in particular, an asphalt layer laid by a road paver, which is still hot or still sufficiently warm for surface deformation by the soil compaction machine and from which, for example, a roadway or similar surface is created after compaction.
- Controlling the soil compaction machine therefore particularly involves repeatedly driving over the soil to be compacted or repeatedly reversing the soil compaction machine.
- the soil compaction machine is preferably repeatedly braked, in particular to a standstill, and then accelerated again in a direction opposite to the original direction of travel.
- This is preferably
- At least one roller drum of the soil compaction machine is at least partially vibrated by a vibration exciter in order to achieve dynamic soil compaction. This can be, for example, vibration or oscillation vibrations or any superimposition of these.
- Control of the soil compaction machine by an operator is understood in this case to mean, in particular, semi-autonomous operation.
- an automatic reversing system could be used in which an operator triggers a reversing process by means of a control input, for example by pressing a button, with the braking, reduction of the vibration input, acceleration in the opposite direction and subsequent increase of the vibration input being carried out automatically by the control device.
- the operator can start the automatic reversing system, for example, based on his own judgment or, for example, after reaching a marker, for example a light spot projected onto the ground, which can be arranged at a specified distance from the reversal point necessary for the reversing process.
- the automatic reversing function is particularly preferably designed in such a way that it only controls the braking and subsequent acceleration in the opposite direction of travel, in particular up to a desired target speed, but does not take over steering operations, which must preferably be controlled exclusively manually.
- the soil compaction machine preferably comprises at least one suitable detection device, for example at least one sensor, which detects at least the change in driving speed directly or indirectly and in particular forwards it to the control device.
- the detection and determination of various parameters, variables, times or locations can preferably also include, throughout the present description, that the detected or determined values are stored for later use, for example in a memory, in particular an electronic memory, of the control device.
- a sensor of the detection device can be provided which detects several parameters or variables, or for each parameter or each A separate sensor can be provided for this size.
- soil compaction machines usually already determine the travel speed directly or indirectly, the value of this parameter is usually already available and can be used for the method according to the invention.
- the change in travel speed can in turn also be calculated from a repeatedly or continuously measured travel speed.
- it is also possible to record the movement or acceleration of the soil compaction machine for example using an electronic compass or an IMU ( inertial measurement unit ).
- the use of GNSS systems (global navigation satellite system ) for the repeated or continuous recording of the location of the soil compaction machine and/or its comparison over time is also possible.
- the movement of the soil compaction machine can also be deduced from its movement by optically detecting its surroundings. For example, a camera or the image from a camera can be used to deduce the movement of the soil compaction machine.
- the aforementioned variables which are not directly related to the driving speed, the change in driving speed, and/or a reversal of direction, can preferably be used to infer these. Alternatively, the aforementioned variables can also be used directly in the next step of the procedure.
- a point in time is then determined at which the soil compaction machine reverses.
- the reversal point of the soil compaction machine is determined. It is therefore preferably determined when a reversal of travel direction occurs, or when the driving speed first drops to zero and then increases again in the opposite direction. This is referred to herein as reversing the soil compaction machine. If the position of the soil compaction machine is also recorded, for example by a distance measurement or by a GNSS system, the location of the soil compaction machine at the time the reversal takes place is also determined. This location can therefore also be used as a starting point for the further process.
- the vibration exciter can be switched off, for example, or the amplitude of the generated vibration can be reduced, in particular to zero, for example by rotating the amplitude to the horizontal.
- the exciter When the exciter is switched off, it typically passes through a resonance range in which the amplitude of the generated vibrations increases.
- the method according to the invention therefore provides for detecting a steering angle of the soil compaction machine and, preferably additionally, a vibration input from a vibration exciter into the soil or a variable correlated with the steering angle or the vibration input.
- a vibration input from a vibration exciter into the soil or a variable correlated with the steering angle or the vibration input can be provided on the soil compaction machine as part of the detection device. These sensors detect the respective parameters or variables and forward their values to the control device.
- the amplitude of the vibration exciter can be adjusted, in particular to zero, for example by changing the eccentricity of the flywheel masses of the vibration exciter. This can also change the vibration input into the soil. Therefore, variables that correlate with the vibration input include, for example, the frequency and/or the amplitude and/or the eccentricity of the inertia of the vibration exciter.
- the so-called IPF value impacts per foot ) is also particularly preferred for this purpose, as it indicates how often a vibration exciter impacts the ground in a specific section of track.
- the amplitude refers to the vertically directed portion of the oscillation. Additionally or alternatively, the amplitude of the horizontally directed portion of the oscillation can also be considered.
- the control of the soil compaction machine during reversing or around reversing is particularly important for the evenness of the compacted soil.
- the control of the soil compaction machine both before and after reversing is therefore the control of the soil compaction machine both before and after reversing.
- the steering angle and preferably additionally the vibration input or the variables correlating therewith are therefore recorded within a time interval and preferably additionally within a distance around the already determined time of reversing and preferably additionally around the already determined location of the soil compaction machine at this time.
- the aforementioned parameters or variables are therefore recorded before and after reversing.
- the steering angle and preferably additionally the vibration input or variables correlating therewith are therefore, depending on which measurements are carried out, linked temporally or spatially to the also determined parameters of change in driving speed and preferably additionally driving speed and/or reversal of driving direction or the variables correlating therewith.
- it records the steering angle and, preferably, the vibration input associated with the ground compaction machine's driving speed.
- the interval and, preferably, the distance can be chosen arbitrarily and, for example, can encompass the entire working period or the entire construction site of the ground compaction machine. It is important that they include the reversing process of the ground compaction machine under consideration. Preferred, more specific intervals/distances are explained in more detail below.
- a key point of the method according to the invention consists in comparing the detected or determined steering angle and preferably additional vibration input within the interval and preferably additionally the distance with specified reference values for a target steering angle and preferably additionally a target vibration input.
- waves in the soil yet to be compacted that are oriented diagonally to the working direction and that arise during reversing can be better compensated for in subsequent passes.
- excessive vibration input over a distance that is too short also contributes to wave formation. From these relationships, a target steering angle and/or a target vibration input can therefore be derived. These can, for example, be related to a travel speed, a change in travel speed or similar of the soil compaction machine.
- a target steering angle can specify a value for how much the operator should steer the roller until it comes to a standstill during reversing in order to align the resulting bump in the ground at an angle to the working direction so that it can be optimally smoothed out in subsequent passes.
- a target vibration input can, for example, specify a value for the maximum permissible vibration input at a specific driving speed of the soil compaction machine.
- reference values for a target steering angle and/or a target vibration input are stored in a memory accessible to the control unit. These can be fixed limit values.
- the reference values can, for example, be point-based, such as "from a driving speed X, only a maximum of Y vibration input," or continuous, such as characteristic maps that specify a wide range of driving speeds and, in each case, the maximum permissible vibration input.
- the reference values can also include a calculation rule from which the target steering angle and/or the target vibration input can be determined for a given driving speed and/or acceleration around reversing. Since reversing the soil compaction machine during operation typically always proceeds in a nearly identical manner, at least in comparable work situations, the reference values can alternatively be based on a time interval and/or a distance before and/or after reversing instead of the driving speed.
- Such reference values could therefore, for example, provide information such as "switch off the vibration exciter at the latest X seconds or Y meters before reversing" or "switch on the vibration exciter at the earliest X seconds or Y meters after reversing.”
- the result can therefore, for example, be information about whether the steering angle and/or vibration input set by the operator corresponds to the reference values or not.
- the result can also include, in particular, the extent to which the steering angle and/or vibration input set by the operator deviates from the reference values.
- the result can include information about how much the steering angle set by the operator is smaller than the target steering angle when reversing the soil compaction machine. Since a steering angle that is too narrow when reversing can also be detrimental to the evenness of the soil, the target steering angle can also be an interval, which therefore specifies both a lower and an upper limit for the steering angle.
- the result can also include information about how much the steering angle set by the operator when reversing the soil compaction machine is greater than the upper limit specified by the target steering angle. This occurs in particular in addition to the monitoring of the lower limit already described. Additionally or alternatively, the result can also include information about how much the vibration input set by the operator around the reversing is greater than the target vibration input. "Around the reversing" in this case refers to the interval and/or the distance around the determined time of reversing and/or around the location of the soil compaction machine at that time. Overall, the result of the comparison therefore includes information about the extent to which the control performed by the operator of the soil compaction machine corresponds to optimal control in terms of optimal evenness of the compacted soil.
- the method according to the invention also includes outputting and preferably additionally storing the result of the comparison or comparisons.
- the result can be output or displayed visibly for the operator of the soil compaction machine on a display device.
- an acoustic output is also conceivable.
- the operator receives immediate feedback as to whether or not his control of the soil compaction machine during the previous reversing was optimal with regard to the resulting evenness of the compacted soil. If necessary, the operator receives The result also provides feedback on the extent to which the control of the soil compaction machine deviated from optimal control during the previous reversing operation. The operator can use this information to perform future reversing of the soil compaction machine more optimally.
- the result of the comparison according to the invention only provides the operator with information about the sequence of events already completed during the last reversing operation, this information can, however, be used positively to improve each subsequent reversing operation, thereby providing overall assisted operation of the soil compaction machine and improving the evenness of the soil overall after compaction work has been completed. Since this is a professional working environment, it can be assumed that the operator will implement the relevant instructions wherever possible. The result can also be saved, for example, in a memory of the control device. The operator can then, for example, view the result after completion of the work and thus receive feedback on the work process. This can then also be used for future work operations to improve the resulting evenness of the compacted soil.
- the stored results are read out, for example by an operator of the soil compaction machine, who does not necessarily have to be the operator.
- This provides the operator with feedback on the quality of the control of the soil compaction machine.
- the operator can determine, for example, whether the operator requires additional driver training. This can also be used to improve the evenness of the ground in future work operations.
- the soil compaction machine has a device for remote data transmission and that the result or results of the comparison are automatically transmitted to the operator, for example by uploading them to a central server of the operator.
- the recording of the parameters driving speed, change in driving speed and/or reversal of driving direction as well as steering angle and/or vibration input or variables correlating with the aforementioned parameters were repeated at discrete, particularly temporal and/or spatial, intervals. As long as the discrete intervals are chosen close enough to determine the time of reversal of the soil compaction machine with sufficient accuracy, the method can be carried out with such data.
- the recording of at least one of the parameters driving speed, A change in driving speed and/or reversal of driving direction or at least one variable correlating with one of the aforementioned parameters and/or the detection of the steering angle and/or the vibration input or a variable correlating therewith is carried out continuously.
- the time of reversing can be determined particularly precisely.
- the value of the respective parameters can be determined particularly precisely, for example, at a time when a certain driving speed is present or when a certain vibration input occurs.
- the interval and preferably additionally the distance can be defined such that only the control of the soil compaction machine in the immediate temporal and/or spatial vicinity of the reversing is considered.
- the size of the interval or the distance can be defined separately for each individual case, for example based on functional criteria.
- the interval or the distance can be defined such that the beginning is specified by the travel speed of the soil compaction machine falling below a threshold value that signals that operation at a working speed in one direction of travel is terminated.
- the working speed describes a travel speed at which the soil compaction machine is typically operated during operation while traveling straight ahead over the soil to be compacted.
- the end of the interval or distance can be specified by the driving speed of the soil compaction machine increasing above the threshold value, thus signaling that acceleration is being returned to the working speed.
- the beginning and end can be specified by the same threshold value or by different threshold values.
- the threshold value can be, for example, 3 km/h, 5 km/h, or 7 km/h.
- the working speed can be fixed and, for example, also correspond to the threshold value or lie above the threshold by a fixed value, for example, 1 km/h, 2 km/h, or 3 km/h.
- the interval and/or distance are set such that the reversing is in the middle of the interval and/or distance.
- the interval can be set such that it comprises a maximum of 20 seconds, preferably a maximum of 15 seconds or a maximum of 10 seconds, and particularly preferably a maximum of 5 seconds before and/or after the reversing.
- the distance is set such that it covers a maximum of 50 m, preferably a maximum of 40 m or a maximum of 30 m or a maximum of 20 m or a maximum of 10 m and particularly preferably a maximum of 5 m before and/or after the reversing.
- the time or location of the reversing must of course already have been determined.
- the reference values used for comparison include a target steering angle, which indicates the minimum steering angle required at the determined time of reversing.
- the target steering angle indicates how far the operator of the soil compaction machine should or should steer before the soil compaction machine comes to a standstill when reversing.
- the effect on the evenness of the compacted soil does not initially depend on the direction of the steering angle. It is therefore irrelevant whether the steering is to the left or to the right. This can be freely selected depending on the conditions on the construction site. For example, only the amount of the steering angle as a deviation from straight-ahead travel is considered. Accordingly, the target steering angle also refers to the amount of the steering angle as a deviation from straight-ahead travel.
- the target steering angle and/or the steering angle can be defined in particular as the deviation of the rolling direction of the soil compaction machine shortly before the standstill at the reversal point when reversing from the rolling direction at this Reversal point in at least one previous or subsequent pass during which the soil compaction machine does not reverse.
- position data is collected, for example, over the entire working sequence of the soil compaction machine.
- the rolling direction corresponds in particular to the current travel or working direction of the soil compaction machine. In this way, for example, it is also taken into account that the soil to be compacted can also be in a curve.
- the steering angle then takes into account the deviation from the curvature of the curve when steering.
- the steering takes place against the direction of the curve. This, too, can be monitored according to the invention and included in the evaluation.
- the target steering angle can also refer to the front and/or rear roller drum and/or to an inclined position of the soil compaction machine. It is, for example, at least 20°, preferably at least 25° or at least 30° or at least 35° or at least 40°, particularly preferably at least 45° or at least 50° or at least 55° or at least 60°.
- the vibration input into the soil must be reduced or slowed down in good time before reversing. In particular, it must be prevented that the soil compaction machine, when traveling particularly slowly, still introduces significant vibration into the soil shortly before coming to a standstill. After reversing, the vibration input may only be increased again once the soil compaction machine has already accelerated back to a sufficiently high travel speed. It is therefore preferred that the vibration input is reduced, in particular to zero, before reversing, and that the reference values used for comparison include a target vibration input that indicates the maximum vibration input, in particular based on the travel speed of the soil compaction machine.
- the vibration input is increased, in particular starting from zero, after reversing, and that the reference values used for comparison include a target vibration input that indicates the maximum vibration input, in particular based on the travel speed of the soil compaction machine.
- the IPF value is preferably used as a measure of vibration input.
- the frequency, amplitude, eccentricity, and/or the vibration energy provided by the vibration exciter can be used.
- the target vibration input can indicate the driving speed of the soil compaction machine at which no more vibration should be input before reversing and/or the driving speed of the soil compaction machine at which vibration should be input again after reversing.
- the target vibration input can, for example, include an IPF value as a limit value.
- a deviation of a maximum of 20%, preferably a maximum of 15% or a maximum of 10% or a maximum of 5%, from the IPF value stored as the reference value for the target vibration input can still be considered optimal. This can be taken into account when comparing the procedure and also in the evaluation.
- vibration exciters especially circular exciters, inevitably pass through a resonance frequency when switched on and off, at which temporarily increased vibration amplitudes occur and therefore also a higher vibration input into the soil.
- This also leads to waves in the soil. This effect is particularly noticeable when the vibration exciter is switched off, i.e. before the soil compaction machine reverses.
- optimal control of the soil compaction machine therefore provides for the waves created to be passed over again after reversing with the highest possible compaction power. This means that, ideally, the waves should also be passed over with a high vibration input, for example, the maximum intended power of the vibration exciter.
- the vibration exciter when the soil compaction machine accelerates after reversing, the vibration exciter must be switched on again earlier or closer to the reversal point than it was switched off before reversing.
- This can also be monitored by the method according to the invention and incorporated into the evaluation explained in more detail below.
- it can preferably be provided that within the interval and/or the distance a position of the maximum vibration input before reversing is determined, and that the reference value for the desired vibration input indicates the minimum Vibration input, this position should be passed after reversing.
- the position of the maximum vibration input refers in particular to the position at which the vibration exciter passes through its resonance frequency when reducing the vibration input.
- This position can be determined, for example, via the driving speed, the change in driving speed, or a location determination, for example via GNSS, as already described above.
- the target vibration input can specify that this position should be passed after reversing with a nominal vibration input, for example the maximum compaction power of the vibration exciter.
- the nominal vibration input refers in particular to a vibration input with which the vibration exciter operates optimally at the given position of the soil to be compacted. This can be specified, for example, by an automatic system, such as the applicant's "Asphalt Manager.”
- the position of the maximum vibration input is determined separately for each roller drum of the soil compaction machine and considered individually as described above.
- the soil compaction machine has a front and a rear roller drum that are spaced apart in the longitudinal direction of the machine, it is also important for optimal control of the soil compaction machine that the rear roller drum in the current direction of travel or working direction rolls over the position of the maximum vibration input of the front roller drum before reversing.
- the vibration exciter of the front roller drum passes through its resonance frequency and has an increased vibration input, which leads to the formation of waves. These waves should therefore ideally be rolled over by the rear roller drum before reversing.
- it is important that the vibration input is reduced in good time before reversing, for example, the vibration exciter is switched off in good time before reversing.
- a position of the maximum vibration input of a front roller drum of the soil compaction machine is determined before reversing, and that it is monitored whether a rear roller drum of the soil compaction machine passes this position before reversing. Whether or not this succeeds, and if so, to what extent, can then also be included in the evaluation explained in more detail below.
- the actual effect of the operator's control of the soil compaction machine on the evenness of the compacted soil is also influenced by external circumstances. These are referred to here as operating conditions.
- operating conditions For example, the consistency of an asphalt layer laid by a road paver depends significantly on its temperature. The hotter the asphalt, the easier it is for unwanted waves to form, so that deviations from the reference values result in greater unevenness than with cooler asphalt.
- the temperature of the asphalt is also influenced by external circumstances, such as the weather.
- Soil stiffness which also depends on the properties of the soil beneath the asphalt, also has an influence. It also makes a difference whether the soil to be compacted has a gradient.
- a gradient for example, can positively or negatively influence the effects of braking on an asphalt layer, depending on the direction of travel.
- At least one external operating condition is also taken into account, wherein the operating condition includes, for example, a soil temperature and/or soil stiffness and/or weather conditions and/or a transverse and/or longitudinal gradient of the soil.
- the external operating conditions can either be recorded by sensors, for which purpose the soil compaction machine is preferably equipped with one or more sensors that can detect the respective operating conditions. The measurement results from the sensors are forwarded accordingly to the control device, which can then take the external operating conditions into account when making the comparison. Additionally or alternatively, the external operating conditions can also be entered by the operator at the control device. It is preferably provided that the control device adapts the reference values based on the operating condition(s).
- the reference values can be selected to be less strict, since the influence of the driving maneuvers of the soil compaction machine on cool soil or asphalt is less significant.
- the adjustment of the reference values based on external operating conditions can also be qualitative or quantitative.
- the reference values can be increased or decreased by a fixed value if corresponding external operating conditions exist, for example, particularly hot asphalt.
- it can be provided that the adjustment of the reference values is gradually modified according to the external operating conditions.
- the reference values for a specific initial value The external operating conditions are specified, such as soil temperature, outside temperature, precipitation amount, slope angle, etc., and are adapted to deviating external operating conditions using a calculation rule.
- the reference values are dynamically and quantitatively adapted to the external operating conditions or the current conditions on the construction site.
- Outputting the result of the comparison can include a display for the operator of the soil compaction machine.
- the operator can adapt the control of the soil compaction machine for future reversing in order to achieve optimal results with regard to the evenness of the compacted soil.
- the operator is shown instructions on how the deviation can be reduced or avoided in the future.
- the operator is also provided with information on how they can specifically optimize the control of the soil compaction machine. This also applies to all other aspects of the control of the soil compaction machine that are described herein and that can be included in the evaluation.
- Such instructions can also be used to display tips on how the operator can improve the control of the soil compaction machine.
- Such instructions could include, for example, "switch off vibration exciter earlier,””switch on vibration exciter later,” or “steer more sharply when reversing.”
- Several such instructions can also be displayed simultaneously if multiple deviations from the reference values were detected during the reversing maneuver. These instructions can be displayed visually, particularly in writing, on the display device. Additionally or alternatively, it is also possible to provide the instructions acoustically, for example via a voice output.
- the operator of the soil compaction machine is automatically assisted during operation, providing them with insights into the effects of the soil compaction machine's controls on the evenness of the compacted soil, insights that are typically only available to very experienced operators. Even inexperienced operators can thus achieve increased soil evenness. Experienced operators, in turn, can further perfect their expertise.
- the operator is shown a note along with the instruction if an external operating condition has led to an adjustment of the reference value(s), which increases a deviation of the steering angle and/or vibration input within the interval and/or the distance from the reference value(s).
- Such notes could, for example, be "steer more when reversing due to the high ground temperature,” “steer more when reversing due to the steep gradient,” or "switch off the vibration exciter even earlier due to the low ground stiffness.” In this way, the operator is provided with additional specialist knowledge in addition to improving the current work result.
- the result of the comparison can be output numerically. This could specifically indicate the numerical deviation of the recorded steering angle and/or vibration input from the reference value(s).
- the result of the comparison be evaluated automatically. It is therefore preferable that the result of the comparison be assigned a rating that becomes worse with greater deviation from the reference value(s) or the optimal control of the soil compaction machine, and that this rating is also output or saved. For example, different levels could be defined that represent a spectrum from no deviation to slight deviation to high deviation.
- a conventional grading system could be used, for example, with levels from 1 (very good) to 6 (unsatisfactory).
- a rating in fewer levels for example, three levels, would also be possible. These could be, for example, "no deviation,””lowdeviation,” and "high deviation.”
- the respective limit values for each level can either be fixed or adjustable by the operator or owner of the soil compaction machine. This allows, for example, consideration to be given to the fact that different construction sites may have different requirements for the evenness of the compacted soil. To make reading the rating even easier for the operator, it can be provided to display the rating in the form of a symbol, for example a pictogram or a smiley with a facial expression corresponding to the rating.
- the method can also monitor other points that can influence the evenness of the compacted soil.
- the soil compaction machine must be braked to reverse and then accelerated again. Both the braking and acceleration of the soil compaction machine should be as smooth as possible, i.e., without sudden or erratic changes in travel speed. Such sudden changes in travel speed can also lead to undulations in the soil. It is therefore preferable that sudden changes in travel speed are also recorded and included in the evaluation. In particular, sudden changes in travel speed within the interval and/or within the distance traveled are recorded. Such cases are characterized by a rapid increase in travel speed and/or acceleration, i.e., the change in travel speed, of the soil compaction machine.
- Appropriate threshold values can also be provided for this purpose to detect sudden changes in travel speed. If such sudden changes are recorded, this can be included in the evaluation and, in particular, also taken into account in the instructions. For example, a message will be displayed indicating that braking or acceleration should be more gentle.
- assisted operation and a related improvement in the evenness of the compacted soil can be achieved if the method according to the invention is applied to only a single reversal of the soil compaction machine. The operator can then use the resulting feedback to optimize future reversals if necessary. However, it is preferred that the method be carried out for several, in particular all, reversing operations within a work interval. In this way, the operator is continuously assisted and an optimal work result is achieved.
- a work interval describes, for example, an operator's working day or a working period of an operator on a specific construction site. In principle, however, smaller work intervals could also be considered, for example, one or more hours of a workday or work assignment.
- an overall rating is created from the individual ratings of all reversing operations of the work interval, which can also be output or saved.
- the overall rating can, for example, follow the same pattern as the rating for a single reversal.
- the overall rating is, for example, the average of all ratings for the work interval.
- the operator can use the overall rating to find out whether the control of the soil compaction machine carried out by them was appropriate for the current construction site and/or whether their control of the soil compaction machine has improved or worsened.
- an operator of the soil compaction machine can determine whether and which operators have a need for additional training.
- the method described above thus preferably determines one or more of the aforementioned parameters, identifies a reversing process from them, for example by determining a reversal of travel direction, then compares the actual reversing process with an optimal reversing process with regard to one or more of the aforementioned parameters, for example by comparing it with one or more characteristic maps, formulas, etc., and, based on this comparison, evaluates how closely the actual reversing process comes to the theoretically optimal reversing process in the manner described above.
- This evaluation result can then, for example, be displayed to the driver, who in this way receives an indication, even during ongoing driving, as to how they can further optimize their driving style in this operating situation.
- a soil compaction machine in particular a tandem roller or single-drum roller, with at least one roller drum and a control device for carrying out the method.
- the control device can be configured to carry out the method, naturally with the exception of the method step of controlling the soil compaction machine by the operator.
- the soil compaction machine can be equipped like the soil compaction machine described above. All features, effects, and advantages described for the method according to the invention also apply, in a figurative sense, to such a soil compaction machine, and vice versa. Reference is made to the other embodiments merely to avoid repetition.
- Figure 1 a tandem roller and Figure 2 a roller train.
- the soil compaction machines 1 preferably have a machine frame 3 and a driver's cab 2.
- the tandem roller according to Figure 1 preferably has a front and a rear roller drum 5, while the roller train according to Figure 2 preferably has a front roller drum 5 and preferably wheels 7 on the rear frame.
- the soil compaction machines 1 preferably travel in or against the working direction R over the soil 8, for example an asphalt layer laid by a road finisher, and compact it.
- they preferably have a drive motor 4, which can be, for example, an internal combustion engine or an electric motor.
- the roller drums 5 can each be equipped with a vibration exciter 10, which The respective roller drum 5 is set into vibration to influence the compaction performance.
- the soil compaction machines 1 further preferably comprise a control device 6, which in particular carries out the essential steps of the method.
- the control device 6 can also be connected to a display device 9, for example a display.
- input devices such as buttons, levers, etc. can be provided, via which the driver of the soil compaction machine can issue control commands, for example with regard to the driving speed, steering specifications, settings for an excitation device, etc.
- control device 6 can be connected to a sensor 11 or to several sensors 11 of one or more detection devices, which are designed to detect a change in driving speed and preferably additionally to detect the driving speed and/or the reversal of driving direction and/or the steering angle and/or the vibration input or variables correlated therewith.
- the soil compaction machine 1 can furthermore have a data transmission device 12 which can be designed, for example, to transmit data via the Internet or via another wireless data connection.
- FIG 3 a reversing of the soil compaction machine 1 is shown.
- illustrations a) to e) show the same soil compaction machine 1 on the same construction site section in a top view from a bird's eye view, but in chronologically successive snapshots.
- the soil compaction machine 1 travels at a travel speed v in the working direction R, whereby the travel speed v in illustration a) corresponds to a working speed of the soil compaction machine 1 at which it usually compacts the soil 8.
- the soil compaction machine 1 has already been partially braked, so that the travel speed v is lower than that in illustration a).
- illustration c) the soil compaction machine 1 has come to a standstill.
- the time shown in illustration c) is therefore the time of reversing or the turning point of the soil compaction machine 1, when the machine starts moving again in the opposite direction of travel, as shown in d).
- the soil compaction machine 1 has already been accelerated in the opposite direction of travel, i.e., opposite to the working direction R, and is traveling at a speed v, which, however, is still below the working speed or the working speed to be achieved of the soil compaction machine 1.
- the soil compaction machine 1 has been accelerated back to a travel speed v corresponding to the working speed.
- the distance L to which the method can refer, for example, can be defined by the distance from the turning point of the soil compaction machine 1 to the location at which the soil compaction machine 1 has again reached a travel speed v corresponding to the specified working speed.
- the distance L can also be specified by a distance, for example, 30 m.
- the soil compaction machine 1 or its roller drums 5 leaves a bump 13 at the location of reversing or at the reversal point of the soil compaction machine 1.
- These bumps 13 are aligned perpendicular to the working direction R, since no steering was performed during reversing.
- Such bumps 13 are only poorly smoothed during subsequent passes of the soil compaction machine 1. There is therefore an increased risk that the bumps 13 will continue to negatively affect the evenness of the ground 8 even at the end of the work.
- Figure 4 shows the same process as Figure 3 The only difference is that the operator of the soil compaction machine 1 in Figure 4 when reversing, as shown in particular in illustration c).
- the resulting bumps 13 are no longer aligned perpendicular to the working direction R with regard to the longitudinal course of their wave trough, but diagonally to the working direction R.
- Such bumps 13 are smoothed out significantly more efficiently during subsequent passes of the soil compaction machine 1 than the bumps 13 according to Figure 3 , as they are driven over at an oblique angle. Overall, therefore, the procedure according to Figure 4 a significantly more level compacted soil 8.
- the Figures 5 and 6 show the process of reversing the soil compaction machine 1, analogous to the Figures 3 and 4 .
- the influences 14 from vibrations of the rolling drums 5 on the soil 8 are now shown.
- the influences 14 can be understood as impacts in the sense of an IPF value.
- an influence 14 indicates a location where the vibration of the rolling drum 5 presses it onto the soil 8.
- vibration energy is transferred to the soil 8 at the locations of the influences 14.
- the distance between the influences 14 is a measure of the vibration input, with influences 14 shown closer to one another indicating a higher vibration input.
- the Figures 5 and 6 merely schematic sketches intended to make the underlying processes understandable, but do not represent them in a realistic way.
- FIG. 6 The sequence of reversing the soil compaction machine 1 is shown.
- the soil compaction machine 1 brakes to reverse, whereby in particular the vibration input is reduced in good time before the standstill.
- the Vibration exciter 10 is switched off sufficiently early so that the reduction in the driving speed v of the soil compaction machine 1 is compensated by a reduction in the vibration input, for example by a decrease in the frequency of the vibration exciter 10.
- the vibration input therefore decreases essentially to the same extent as the driving speed v and there are no sections where the vibration input is too great, i.e. where compaction is too strong. This is shown by the uniform spacing of the influences 14.
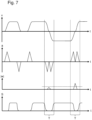
- Figure 7 shows the temporal relationship between the driving speed v, the change in driving speed a as well as the steering angle w and the vibration input S of the soil compaction machine 1.
- diagrams are shown one above the other for these respective values, the abscissa of which indicates the time t which is spread over all diagrams of the Figure 7 is synchronized across the system. The corresponding values of the parameters mentioned are then plotted on the ordinate of the respective diagrams.
- the top diagram of the Figure 7 shows, for example, the driving speed v of the soil compaction machine 1. From left to right it is shown that the Soil compaction machine 1 is accelerated from a standstill until it has reached a constant travel speed v, for example the working speed. After the soil compaction machine 1 has covered a distance at this travel speed v, it is braked again to a standstill. It is then accelerated again in the same direction as before until it has reached a constant travel speed v again.
- This process therefore involves braking and subsequent acceleration of the soil compaction machine 1, whereby the direction of travel has not changed. Although this process can also influence the evenness of the ground 8 after work, it does not involve reversing the soil compaction machine 1, which is the main focus here.
- interval T The time period around the reversal is referred to as interval T.
- This can, for example, have a fixed value or, alternatively, be determined, for example, by when the soil compaction machine 1 was decelerated from the working speed before reversing and accelerated back to the working speed after reversing.
- the soil compaction machine 1 then travels at an essentially constant travel speed v, for example the working speed, and is then reversed again.
- the soil compaction machine 1 is therefore decelerated again to a standstill and then accelerated in the opposite direction.
- This reversal also takes place within a time interval T.
- This second interval T can, in principle, be of the same length as the first interval T.
- the intervals T are of different lengths, for example, in particular when they are defined functionally, for example based on a value of the travel speed v.
- the diagram of the travel speed v also shows how a reversal of the soil compaction machine 1 can be inferred from the travel speed v or a reversal of travel direction. This results in particular from a reversal of the sign of the travel speed v.
- FIG. 7 a diagram of the acceleration or the change in driving speed a of the soil compaction machine 1.
- the change in driving speed a can also be used to This can be used to identify a reversal of the soil compaction machine 1.
- reversing results in a double change in driving speed a in the same direction, separated by the machine's standstill, from which reversing can be inferred.
- such a double, identically directed change in driving speed a does not occur during interrupted straight-ahead travel in one direction.
- FIG. 7 a diagram of the steering angle w is shown. Since the direction of steering during reversing is not important, at least with regard to the evenness of the ground 8 after work, only the magnitude of the steering angle w is shown. Furthermore, the diagram only shows steering angles w that correspond to steering during reversing within the intervals T. Other steering angles w that occur while the soil compaction machine 1 is traveling are not shown. In particular, the diagram shows that the steering angle w in the first interval T shown on the left remains below a threshold value represented by the dashed line parallel to the abscissa.
- the diagram shows that the steering angle w in the second interval T shown on the right is above the threshold value represented by the dashed line parallel to the abscissa.
- the operator has thus steered sufficiently far when reversing the soil compaction machine 1, which results in the bumps 13 created at the reversal point being aligned at an angle to the working direction R such that they can be optimally smoothed out during subsequent passes of the soil compaction machine 1.
- the overall evenness of the compacted soil 8 left behind by the soil compaction machine 1 is positively influenced.
- the situation when reversing in the second interval T shown on the right therefore corresponds to that according to Figure 4 .
- the lowest in Figure 7 The diagram shown relates to the vibration input S.
- the vibration input S is only increased during working operation of the soil compaction machine 1, or the vibration exciter 10 is only operated with energy transfer to the soil 8, when the soil compaction machine 1 is traveling at a sufficient travel speed v.
- This is also shown, for example, on the left in the diagram when the soil compaction machine 1 is paused in its forward travel.
- the reversing of the soil compaction machine 1 has a special significance, if only because it occurs particularly frequently during working operation of the soil compaction machine 1.
- the vibration input S is only increased again when the soil compaction machine 1 has reached a sufficient travel speed v. Therefore, no sections arise in which excessive compaction of the soil 8 occurs or in which excessive vibration input S is present.
- the control of the soil compaction machine 1 in this interval T is therefore optimal with regard to the evenness of the soil 8 left behind. The situation therefore corresponds to that of Figure 6 .
- the diagram shows in the second interval T, shown on the right, that the vibration input S is reduced too late before the machine comes to a standstill during reversing.
- the vibration input S is still at its maximum even when the driving speed v of the soil compaction machine 1 has already decreased to an extent that leads to the soil 8 driven over by the soil compaction machine 1 being compacted too much.
- the Figures 8, 9 and 10 show, by way of example, how a display of the result of the comparison could look during the output on the display device 9.
- the display device 9 can, for example, be a screen or a display which is connected to the control device 6.
- the output of the result of the comparison can, for example, be via a rating symbol 15, which symbolizes the rating determined by the comparison.
- the rating symbol 15 is a smiley, which, depending on the result of the comparison or the quality of the rating, indicates, for example, compliance with the reference values ( Figure 8 ), a slight deviation from the reference values ( Figure 9 ) or a significant deviation from the reference values ( Figure 10 ).
- an instruction 16 for example in written form, can be output on the display device 9 in addition to the evaluation symbol 15. Alternatively, the instruction 16 could also be output acoustically.
- the instruction 16 preferably includes concrete information about which reference values were not adhered to during the last reversing operation and/or how the deviation from the reference values can be avoided or at least reduced during future reversing operations.
- FIG. 11 a flow chart of the method 20 is shown.
- This begins with the control 21 of the soil compaction machine 1 by an operator.
- the operator operates the soil compaction machine 1 on a construction site to compact a soil 8.
- several passes of the soil compaction machine 1 are required to compact the soil 8.
- the method 20 provides for detection 22 of at least the travel speed change a and, additionally, preferably at least one the parameter travel speed v and/or reversal of travel direction or at least one variable correlating with one of the aforementioned parameters.
- a time at which a reversal of the soil compaction machine 1 takes place is determined 27 from the at least one recorded parameter or the at least one recorded variable. This preferably also records the location of the soil compaction machine 1 at this time if a position or path detection takes place. By determining when a reversal of the soil compaction machine 1 takes place, the control of the soil compaction machine 1 by the operator around the reversal can be checked.
- a steering angle w of the soil compaction machine 1 and, additionally, preferably, a vibration input S of a vibration exciter 10 into the soil 8 or a variable correlating with the steering angle w or with the vibration input S within a time interval T and, additionally, preferably, a distance L around the determined time of reversing and, additionally, preferably, around a location of the soil compaction machine 1 at this time are recorded 23.
- Recommendations exist for the steering angle w at the time of reversing and for the vibration input S around the reversing, which are intended to ensure optimal evenness of the soil 8 after the work process.
- Whether the recommendations are adhered to is determined by comparing 24 the recorded steering angle w and, additionally, preferably, the vibration input S within the interval T and, additionally, preferably, the distance L with predetermined reference values for a target steering angle and, additionally, preferably, for a target vibration input. In particular, it can be directly determined from this whether or not the operator is adhering to the recommendations when controlling the soil compaction machine 1. Furthermore, it can also be quantitatively determined to what extent the recommendations are not being adhered to. In order to obtain assisted operating support or assistance for the operator, the result of the comparison 24 is output 25 and, additionally, preferably, saved 26.
- the operator and, if applicable, also an operator of the soil compaction machine 1 therefore receive overall feedback on the extent to which the control of the soil compaction machine 1 during reversing corresponds to the recommendations for optimal evenness of the compacted soil 8.
- the operator can therefore adapt the way in which he controls the soil compaction machine 1 in the future and improve his work results.
- the operator in turn, can determine the extent to which an operator needs training or needs training. All in all, the method 20 according to the invention therefore enables an improvement in the evenness of the compacted soil 8 without having to detect this evenness using sensors.
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Road Paving Machines (AREA)
- Investigation Of Foundation Soil And Reinforcement Of Foundation Soil By Compacting Or Drainage (AREA)
Description
- Die Erfindung betrifft ein Verfahren zur assistierten Bedienunterstützung einer Bodenverdichtungsmaschine.
- Gattungsgemäße Bodenverdichtungsmaschinen sind beispielsweise aus der
DE 102018 007 825 A1 und derDE 10 2019 002 442 A1 der Anmelderin bekannt. Sie werden typischerweise im Straßen- und Wegebau sowie beim Bau von Start-, Landebahnen und Plätzen eingesetzt. Es handelt sich dabei üblicherweise um selbstfahrende Maschinen, die insbesondere einen von einem Fahrwerk getragenen Maschinenrahmen aufweisen. Das Fahrwerk umfasst typischerweise wenigstens eine Walzbandage und gegebenenfalls Räder. Das Fahrwerk kann beispielsweise auch zwei Walzbandagen aufweisen, die insbesondere in Arbeitsrichtung der Bodenverdichtungsmaschine voneinander getrennt und hintereinander angeordnet sind, so dass bei einer Vorwärtsfahrt der Bodenverdichtungsmaschine eine bestimmte Position auf dem Bodenuntergrund sukzessive von beiden hintereinander angeordneten Walzbandagen überfahren wird. Die Arbeitsrichtung der Bodenverdichtungsmaschine entspricht dabei einer Maschinenlängsachse beziehungsweise einer vorne/hinten-Richtung der Bodenverdichtungsmaschine. Die aktuelle Arbeitsrichtung kann eine Vorwärts- oder eine entgegengesetzte Rückwärtsrichtung sein, wobei üblicherweise ein reversierender Arbeitsbetrieb vorliegt. Bei den Walzbandagen handelt es sich typischerweise um metallische Hohlzylinder, beispielsweise aus Stahl, die insbesondere eine glatte Außenmantelfläche aufweisen können. Im Arbeitsbetrieb der Bodenverdichtungsmaschinen werden diese mit der wenigstens einen beziehungsweise den zwei Walzbandagen über einen zu verdichtenden Boden, beispielsweise eine von einem Straßenfertiger verlegte Asphaltschicht, bewegt. Die für den Betrieb der Bodenverdichtungsmaschine erforderliche Antriebsenergie wird typischerweise von einem Antriebsmotor zur Verfügung gestellt, beispielsweise ein Verbrennungsmotor, üblicherweise ein Dieselmotor, oder ein Elektromotor. Um die Verdichtung des Bodens durch die Walzbandagen über das Eigengewicht der Maschine hinaus zu erhöhen, ist es ferner bekannt, dass ein Schwingungserreger in oder an der Walzbandage vorgesehen ist, über den die Walzbandage in Schwingungen versetzt werden kann. Je nach der Art der Schwingungen, deren Frequenz und deren Amplitude, kann eine gewünschte Anpassung der Verdichtung der Walzbandage eingestellt werden. - Derartige Bodenverdichtungsmaschinen weisen üblicherweise einen Fahrerstand für einen Bediener auf, von dem aus die Bodenverdichtungsmaschine vom Bediener gesteuert wird. Der Bediener steuert dabei insbesondere die Fahrt der Bodenverdichtungsmaschine über den zu verdichtenden Boden. Hierbei wird beispielsweise sowohl die Fahrtrichtung als auch die Fahrgeschwindigkeit vom Bediener vorgegeben. Gleichzeitig wird vom Bediener typischerweise der Betrieb des oder der Schwingungserreger in der oder den Walzbandagen gesteuert. Diese können an- und abgeschaltet werden und teilweise hinsichtlich ihrer Frequenz und/oder Amplitude variiert werden. Gattungsgemäße Bodenverdichtungsmaschinen weisen typischerweise eine Steuereinrichtung auf, die beispielsweise ein Bordcomputer oder Teil eines Bordcomputers sein kann. Die Steuereinrichtung ist typischerweise mit wenigstens einem Sensor ausgestattet, der wenigstens einen Parameter des Betriebs der Bodenverdichtungsmaschine erfasst. Ein solcher Parameter kann die Fahrtrichtung, die Fahrgeschwindigkeit, der Lenkwinkel, der Betriebszustand eines oder mehrerer Schwingungserreger, ein Beschleunigungswert, ein mit der Bodensteifigkeit assoziierter Wert, ein Fahrweg etc. sein. Darüber hinaus weisen gattungsgemäße Bodenverdichtungsmaschinen typischerweise eine mit der Steuereinrichtung verbundene Anzeigeeinrichtung, beispielsweise einen Bildschirm oder ein Display, auf. Auf diesem Display können beispielsweise die Messwerte des Sensors angezeigt werden. Darüber hinaus kann die Steuereinrichtung dazu ausgebildet sein, Steuerbefehle des Bedieners aufzunehmen - beispielsweise auch über die Anzeigeeinrichtung, die einen Touchscreen umfassen kann, ergänzende und/oder separate Eingabeeinrichtungen etc. - und anhand dieser Steuerbefehle die Bodenverdichtungsmaschine zu steuern.
- Die Bodenverdichtungsmaschinen werden typischerweise mehrfach über einen zu verdichtenden Bereich geführt. Hierzu ist üblicherweise ein mehrfaches Reversieren der Bodenverdichtungsmaschine notwendig. Mit anderen Worten wird die Fahrtrichtung mehrfach umgekehrt, sodass die Bodenverdichtungsmaschine auf dem zu verdichtenden Boden hin und her fährt. Ein und dieselbe Bodenstelle kann somit mehrfach von der Bodenverdichtungsmaschine überfahren werden. Das Arbeitsziel der Bodenverdichtungsmaschinen ist es dabei regelmäßig, eine möglichst glatte und gleichzeitig homogen verdichtete Oberfläche des Bodens herzustellen und zu hinterlassen. Beispielsweise ist die Ebenheit einer Fahrbahn ein wesentliches, vergütungsrelevantes Kriterium, welches daher von großem praktischem und wirtschaftlichem Interesse ist.
- Es ist allerdings unvermeidlich, dass die Walzbandagen der Bodenverdichtungsmaschine bei noch vom Maschineneigengewicht verformbaren Bodenuntergrund, beispielsweise dann, wenn die Asphalttemperatur noch vergleichsweise hoch ist, beim Reversieren, also bei einer Fahrtrichtungsumkehr, eine Bodenwelle in der zu verdichtenden Oberfläche hinterlassen. Diese Bodenwelle muss dann typischerweise bei nachfolgenden Überfahrten möglichst gut glatt gedrückt werden, um einen Fahrbahnbelag in gewünschter Güte zu erhalten. Um dies zu vereinfachen, sind die Bediener der Bodenverdichtungsmaschinen typischerweise angehalten, kurz vor dem Stillstand der Bodenverdichtungsmaschine beim Reversieren einzulenken, sodass die Walzbandagen und damit auch die von diesen hinterlassene Welle beim Reversieren schräg zur Arbeitsrichtung ausgerichtet ist. Derartige schräge Wellen können bei nachfolgenden Überfahrten deutlich einfacher und schneller glattgedrückt werden als Wellen, die senkrecht zur Arbeitsrichtung verlaufen.
- Darüber hinaus muss der Bediener der Bodenverdichtungsmaschine typischerweise darauf achten, den Betrieb des oder der Schwingungserreger so zu steuern, dass nicht an einem Punkt oder über eine zu kurze Strecke zu viel Vibrationsenergie bzw. zu viele Impulse pro definierter Wegstrecke in den Boden, beispielsweise die Asphaltschicht, eingebracht werden. Auch dies kann das Entstehen von unerwünschten Bodenwellen fördern. Es muss daher rechtzeitig vor oder während des Abbremsens der Bodenverdichtungsmaschine vor dem Reversieren der Schwingungseintrag in den Boden reduziert werden, beispielsweise indem der Schwingungserreger rechtzeitig abgeschaltet wird, während die Bodenverdichtungsmaschine noch ausreichend schnell fährt.
- Insgesamt kann daher der Bediener durch die Art und Weise, in der er die Bodenverdichtungsmaschine steuert, aktiven Einfluss auf die Welligkeit beziehungsweise die Ebenheit des von der Maschine hinterlassenen, verdichteten Bodens und damit auf die Qualität des Arbeitsergebnisses nehmen. Um qualitativ hochwertige Arbeitsergebnisse zu erzielen, ist allerdings ein erhebliches Maß an Erfahrung und Können des Bedieners notwendig. Es kommt daher oft zu Situationen, in denen Bediener mit ausreichendem Training nicht zur Verfügung stehen, sodass mangels Fachwissen die Bodenverdichtungsmaschine nicht so eingesetzt wird, dass eine optimale Ebenheit des verdichteten Bodens, beispielsweise der Fahrbahn, erzielt wird. Darüber hinaus kann der Bediener die erzielte Ebenheit im Regelfall während des Arbeitsbetriebes nicht erkennen. Eine Messung der Ebenheit des Bodens während des Arbeitsvorganges ist technisch aufwendig und wird daher typischerweise nicht vorgenommen. Es besteht daher keine Möglichkeit, dass der Bediener seine Fahrweise anhand des aktuell beziehungsweise zuletzt erzielten Ergebnisses im Idealfall im laufenden Betrieb anpasst.
- Vor diesem Hintergrund ist es die Aufgabe der vorliegenden Erfindung, ein Verfahren beziehungsweise eine Bodenverdichtungsmaschine anzugeben, mit dem beziehungsweise mit der die Ebenheit des verdichteten Bodens verbessert werden kann. Insbesondere Fahrfehler, die um das Reversieren der Bodenverdichtungsmaschine herum auftreten können, sollen reduziert werden. Bevorzugt soll während und/oder nach dem Verdichtungsbetrieb eine Rückmeldung über das Arbeitsergebnis bereitgestellt werden, ohne dass hierzu eine Messung der Ebenheit des Bodens notwendig ist. Die Rückmeldung über den zurückliegenden Arbeitsablauf soll es ermöglichen, zukünftige Arbeitsvorgänge im Hinblick auf optimale Ebenheit des verdichteten Bodens zu verbessern.
- Die Lösung der Aufgabe gelingt mit einem Verfahren gemäß dem unabhängigen Anspruch. Bevorzugte Weiterbildungen sind in den abhängigen Ansprüchen angegeben.
- Konkret gelingt die Lösung mit einem Verfahren zur assistierten Bedienunterstützung einer Bodenverdichtungsmaschine. Mit anderen Worten handelt es sich um ein Verfahren zur Kontrolle des Verdichtungsprozesses während des Verdichtungsbetriebes der Bodenverdichtungsmaschine beziehungsweise um ein Verfahren zur Überwachung der Bedienung der Bodenverdichtungsmaschine im Verdichtungsbetrieb durch den Bediener. Dem Verfahren zu Grunde liegt das Steuern der Bodenverdichtungsmaschine durch einen Bediener. Dies erfolgt in an sich bekannter Weise durch die Eingabe entsprechende Steuerbefehle, beispielsweise hinsichtlich Fahrrichtung, Fahrgeschwindigkeit, Aktivierung und/oder Einstellung eines oder mehrerer Schwingungserreger etc. Es erfolgt daher ein konventioneller Arbeitsbetrieb einer gattungsgemäßen Bodenverdichtungsmaschine, bei dem diese vom Bediener über den zu verdichtenden Boden geführt wird. Der zu verdichtende Boden ist hierbei insbesondere eine von einem Straßenfertiger verlegte, noch heiße bzw. für eine Oberflächenverformung durch die Bodenverdichtungsmaschine noch hinreichend warme Asphaltschicht, aus der nach der Verdichtung beispielsweise eine Fahrbahn oder ähnliches entsteht. Das Steuern der Bodenverdichtungsmaschine umfasst daher insbesondere das mehrfache Überfahren des zu verdichtenden Bodens beziehungsweise ein mehrfaches Reversieren der Bodenverdichtungsmaschine. Die Bodenverdichtungsmaschine wird hierbei bevorzugt immer wieder abgebremst, insbesondere bis zum Stillstand, und dann in einer der ursprünglichen Fahrtrichtung entgegengesetzten Fahrtrichtung erneut beschleunigt. Bevorzugt wird hierbei zumindest teilweise wenigstens eine Walzbandage der Bodenverdichtungsmaschine von einem Schwingungserreger in Schwingungen versetzt, um eine dynamisch Bodenverdichtung zu erreichen. Hierbei kann es sich beispielsweise um Vibrations- oder Oszillationsschwingungen oder eine beliebige Überlagerung dieser handeln. Unter einem Steuern der Bodenverdichtungsmaschine durch einen Bediener wird vorliegend insbesondere auch ein teilautonomer Betrieb verstanden. So könnte beispielsweise eine Reversierautomatik zum Einsatz kommen, bei der ein Bediener durch eine Steuereingabe, beispielsweise einen Tastendruck, einen Reversiervorgang auslöst, wobei das Abbremsen, das Reduzieren des Schwingungseintrags, das Beschleunigen in entgegengesetzter Richtung und das nachfolgende Erhöhen des Schwingungseintrages automatisch von der Steuereinrichtung durchgeführt wird. Der Bediener kann die Reversierautomatik beispielsweise nach freier Einschätzung starten oder beispielsweise nach dem Erreichen einer Markierung, beispielsweise eines auf den Boden projizierten Lichtfleckes, der in einem festgelegten, für den Reversiervorgang notwendigen Abstand vor dem Umkehrpunkt angeordnet sein kann. Wichtig ist, dass allerdings der Fahrer selbstverständlich weiterhin die Hoheit über die Steuerung der Maschine behält und jederzeit in den Ablauf eingreifen kann, wodurch die Reversierautomatik sofort beendet und die Steuerung der Maschine wieder vollständig vom Bediener übernommen wird. Insbesondere diese Fälle, in denen der Bediener die Steuerung wieder übernimmt, sind für das erfindungsgemäße Verfahren von Interesse, da die Reversierautomatik bereits optimale Fahrweisen berücksichtigt. Die Reversierautomatik ist aus diesem Grunde auch besonders bevorzugt in der Weise ausgebildet, dass sie nur das Abbremsen und das anschließende Beschleunigen in die entgegengesetzte Fahrtrichtung, insbesondere bis hin zu einer gewünschten Zielgeschwindigkeit steuert, nicht aber Lenkvorgänge übernimmt, die vorzugsweise exklusiv manuell gesteuert werden müssen.
- Im erfindungsgemäßen Verfahren erfolgt nun ein Erfassen wenigstens einer Fahrgeschwindigkeitsänderung. Dafür umfasst die Bodenverdichtungsmaschine bevorzugt wenigstens eine geeignete Erfassungseinrichtung, beispielweise wenigstens einen Sensor, der zumindest die Fahrgeschwindigkeitsänderung direkt oder indirekt erfasst und insbesondere an die Steuereinrichtung weiterleitet. Das Erfassen und das Ermitteln von verschiedenen Parametern, Größen, Zeitpunkten oder Orten kann in der gesamten vorliegenden Beschreibung bevorzugt ebenfalls umfassen, dass die erfassten beziehungsweise ermittelten Werte zur späteren Verwendung abgespeichert werden, beispielsweise in einem, insbesondere elektronischen, Speicher der Steuereinrichtung. Grundsätzlich kann ein Sensor der Erfassungseinrichtung vorgesehen sein, der mehrere Parameter oder Größen erfasst, oder für jeden Parameter oder jede Größe kann ein eigener Sensor vorgesehen sein. Da Bodenverdichtungsmaschinen üblicherweise bereits direkt oder indirekt die Fahrgeschwindigkeit ermitteln, ist der Wert dieses Parameters beispielsweise üblicherweise schon vorhanden und kann für das erfindungsgemäße Verfahren eingesetzt werden. Die Fahrgeschwindigkeitsänderung wiederum kann auch rechnerisch aus einer wiederholt oder kontinuierlich gemessenen Fahrgeschwindigkeit ermittelt werden. Darüber hinaus ist es ebenfalls möglich, die Bewegung beziehungsweise Beschleunigung der Bodenverdichtungsmaschine beispielsweise über einen elektronischen Kompass oder eine IMU (inertiale Messeinheit, engl. inertial measurement unit) zu erfassen. Auch der Einsatz von GNSS-Systemen (globales Navigationssatellitensystem, engl. global navigation satellite system) zur wiederholten oder kontinuierlichen Erfassung des Ortes der Bodenverdichtungsmaschine und/oder deren zeitlicher Vergleich ist möglich. Darüber hinaus kann ebenfalls über eine optische Erfassung der Umgebung der Bodenverdichtungsmaschine auf deren Bewegung geschlossen werden. Beispielsweise kann eine Kamera beziehungsweise das Bild einer Kamera genutzt werden, um auf die Bewegung der Bodenverdichtungsmaschine zu schließen. Aus den genannten Größen, die nicht unmittelbar die Fahrgeschwindigkeit, die Fahrgeschwindigkeitsänderung und/oder eine Fahrtrichtungsumkehr sind, kann bevorzugt auf diese rückgeschlossen werden. Alternativ können die genannten Größen auch direkt im nächsten Schritt des Verfahrens zur Anwendung kommen.
- Aus wenigstens der erfassten Fahrgeschwindigkeitsänderung erfolgt dann ein Ermitteln eines Zeitpunkts, an dem ein Reversieren der Bodenverdichtungsmaschine stattfindet. Mit anderen Worten wird der Umkehrpunkt der Bodenverdichtungsmaschine ermittelt. Es wird also bevorzugt ermittelt, wann eine Fahrtrichtungsumkehr stattfindet beziehungsweise wann eine Fahrgeschwindigkeit erst auf null absinkt und dann in entgegengesetzter Richtung wieder zunimmt. Dies wird vorliegend als Reversieren der Bodenverdichtungsmaschine bezeichnet. Wird die Position der Bodenverdichtungsmaschine ebenfalls erfasst, beispielsweise durch eine Wegmessung oder durch ein GNSS-System, so steht auch derjenige Ort fest, an dem die Bodenverdichtungsmaschine sich zu diesem Zeitpunkt, an dem das Reversieren stattfindet, befindet. Auch dieser Ort kann daher als Ausgangspunkt für das weitere Verfahren genutzt werden.
- Optimal ist es, wenn unterhalb einer gewissen Fahrgeschwindigkeit der Bodenverdichtungsmaschine und insbesondere im Stillstand kein Schwingungseintrag durch die Erregereinheit mehr in den Boden stattfindet, also keine Vibrations- beziehungsweise Schwingungsenergie mehr auf den Boden übertragen wird. Eine solche punktuelle Verdichtung durch die Schwingungen kann ansonsten schnell zu einer übermäßigen Wellenbildung führen. Die Bediener der Bodenverdichtungsmaschinen sind daher dazu angehalten, den Schwingungseintrag in den Boden rechtzeitig vor dem Stillstand der Maschine während des Reversierens zu reduzieren, insbesondere auf null. Hierzu kann der Schwingungserreger beispielsweise abgeschaltet werden, oder die Amplitude der erzeugten Schwingung wird, insbesondere auf null, reduziert, beispielsweise durch Drehen der Amplitude in die Horizontale. Beim Abschalten des Erregers durchläuft dieser typischerweise einen Resonanzbereich, bei dem die Amplitude der erzeugten Schwingungen ansteigt. Insbesondere beim Durchlaufen des Resonanzbereiches muss daher noch eine ausreichend hohe Fahrgeschwindigkeit der Bodenverdichtungsmaschine sichergestellt sein. Darüber hinaus soll, wie eingangs bereits erläutert, vor dem Stillstand der Maschine eingelenkt werden, sodass die beim Reversieren unweigerlich hinterlassene Welle im Boden schräg zur Geradeausarbeitsrichtung ausgerichtet ist. Das erfindungsgemäße Verfahren sieht daher ein Erfassen eines Lenkwinkels der Bodenverdichtungsmaschine und vorzugsweise ergänzend eines Schwingungseintrags eines Schwingungserregers in den Boden oder einer mit dem Lenkwinkel oder mit dem Schwingungseintrag korrelierenden Größe vor. Auch hierfür können als Teil der Erfassungseinrichtung ein oder mehrere Sensoren an der Bodenverdichtungsmaschine vorgesehen sein, die die jeweiligen Parameter oder Größen erfassen und deren Werte an die Steuereinrichtung weiterleiten. So kann beispielsweise ein Sensor vorgesehen sein, der unmittelbar oder mittelbar über einen korrelierenden Parameter den Lenkwinkel oder den Schwingungseintrag erfasst. Aus einer wiederholten oder kontinuierlichen Messung des Ortes der Bodenverdichtungsmaschine kann über den zurückgelegten Weg auch auf eine Schrägstellung der Bodenverdichtungsmaschine geschlossen werden, was wiederum mit dem Lenkwinkel korreliert. Alternativ kann der zurückgelegte Bremsweg und die dabei durchgeführte Lenkbewegung genutzt werden, um auf die Schrägstellung der Bodenverdichtungsmaschine zu schließen. Der Schwingungseintrag ist ein Maß dafür, wie viel Energie vom Schwingungserreger auf den Boden übertragen wird. Dies hängt maßgeblich von der Frequenz und der Amplitude des Schwingungserregers, bei dem es sich regelmäßig um einen oder mehrere Unwuchterreger handelt, ab. Entsprechend kann der Schwingungseintrag durch eine Verstellung der Frequenz und/oder der Amplitude des Schwingungserregers beeinflusst werden. Ein Abschalten des Schwingungserregers führt beispielsweise dazu, dass die Frequenz zurückgeht, insbesondere bis auf null. Ergänzend oder alternativ kann die Amplitude des Schwingungserregers, insbesondere bis auf null, verstellt werden, beispielsweise durch eine Veränderung der Exzentrizität der Schwungmassen des Schwingungserregers. Auch hierdurch lässt sich der Schwingungseintrag in den Boden verändern. Mit dem Schwingungseintrag korrelierende Größen sind daher beispielsweise die Frequenz und/oder die Amplitude und/oder die Exzentrizität der Schwungmassen des Schwingungserregers. Besonders bevorzugt wird hierzu ebenfalls der sogenannte IPF-Wert (engl. impacts per foot) herangezogen, der angibt, wie oft ein Schwingungserreger in einem bestimmten Streckenabschnitt auf den Boden einwirkt. Details zum IPF-Wert können beispielsweise der
DE 10 2018 007 825 A1 der Anmelderin entnommen werden. Insbesondere bezieht sich vorliegend die Amplitude auf den in vertikaler Richtung gerichteten Anteil der Schwingung. Ergänzend oder alternativ kann ebenfalls die Amplitude des in horizontaler Richtung gerichteten Anteils der Schwingung berücksichtigt werden. - Wie eingangs erläutert, ist für die Ebenheit des verdichteten Bodens insbesondere die Steuerung der Bodenverdichtungsmaschine beim Reversieren beziehungsweise um das Reversieren herum von Bedeutung. Von Interesse ist hierbei also sowohl das Steuern der Bodenverdichtungsmaschine vor dem Reversieren als auch nach den Reversieren. Der Lenkwinkel und vorzugsweise ergänzend der Schwingungseintrag beziehungsweise die hiermit korrelierenden Größen werden daher erfindungsgemäß innerhalb eines zeitlichen Intervalls und vorzugsweise ergänzend innerhalb einer Wegstrecke um den bereits ermittelten Zeitpunkt des Reversierens und vorzugsweise ergänzend um den bereits ermittelten Ort der Bodenverdichtungsmaschine zu diesem Zeitpunkt erfasst. Es werden daher die genannten Parameter beziehungsweise Größen vor und nach dem Reversieren erfasst. Der Lenkwinkel und vorzugsweise ergänzend der Schwingungseintrag oder damit korrelierende Größen werden daher, je nachdem, welche Messungen durchgeführt werden, zeitlich oder örtlich mit den ebenfalls ermittelten Parametern Fahrgeschwindigkeitsänderung und vorzugsweise ergänzend Fahrgeschwindigkeit,und/oder Fahrtrichtungsumkehr oder den damit korrelierenden Größen verknüpft. Es wird also beispielsweise erfasst, welcher Lenkwinkel und vorzugsweise ergänzend welcher Schwingungseintrag jeweils zusammen mit welcher Fahrgeschwindigkeit der Bodenverdichtungsmaschine vorliegen. Das Intervall und vorzugsweise ergänzend die Wegstrecke können dabei erst einmal beliebig gewählt werden und beispielsweise den gesamten Arbeitseinsatz beziehungsweise die gesamte Baustelle der Bodenverdichtungsmaschine umfassen. Wichtig ist, dass sie den betrachteten Reversiervorgang der Bodenverdichtungsmaschine umfassen. Bevorzugte speziellere Intervalle/Wegstrecken werden nachstehend noch näher erläutert.
- Ein Kernpunkt des erfindungsgemäßen Verfahrens besteht in einem Vergleichen des erfassten bzw. ermittelten Lenkwinkels und vorzugsweise ergänzend Schwingungseintrags innerhalb des Intervalls und vorzugsweise ergänzend der Wegstrecke mit vorgegebenen Referenzwerten für einen Soll-Lenkwinkel und vorzugsweise ergänzend einen Soll-Schwingungseintrag. Wie eingangs erwähnt, ist es bekannt, dass schräg zur Arbeitsrichtung ausgerichtete Wellen im noch zu verdichtenden Boden, die beim Reversieren entstehen, bei nachfolgenden Überfahrten besser ausgeglichen werden können. Darüber hinaus ist bekannt, dass ein übermäßiger Schwingungseintrag auf einer zu kleinen Wegstrecke ebenfalls zu Wellenbildung beiträgt. Aus diesen Zusammenhängen können daher ein Soll-Lenkwinkel und/oder ein Soll-Schwingungseintrag abgeleitet werden. Diese können beispielsweise auf eine Fahrgeschwindigkeit, eine Fahrgeschwindigkeitsänderung oder ähnliches der Bodenverdichtungsmaschine bezogen sein. So kann ein Soll-Lenkwinkel beispielsweise einen Wert dafür angeben, wie stark bis zum Stillstand der Walze beim Reversieren vom Bediener eingelenkt werden sollte, um die entstehende Bodenwelle derart schräg zur Arbeitsrichtung anzuordnen, dass sie bei nachfolgenden Überfahrten optimal geglättet werden kann. Ein Soll-Schwingungseintrag kann beispielsweise einen Wert dafür angeben, wie hoch der Schwingungseintrag bei welcher Fahrgeschwindigkeit der Bodenverdichtungsmaschine maximal sein darf. Konkret sind derartige Referenzwerte für einen Soll-Lenkwinkel und/oder einen Soll-Schwingungseintrag für die Steuereinrichtung zugänglich in einem Speicher hinterlegt. Es kann sich hierbei um fest vorgegebene Grenzwerte handeln. Die Referenzwerte können dabei beispielsweise punktuell, beispielsweise im Sinne von "ab einer Fahrgeschwindigkeit X nur noch maximal Y Schwingungseintrag", oder kontinuierlich, beispielsweise im Sinne von Kennfeldern, die einen breiten Bereich von Fahrgeschwindigkeiten und dabei jeweils maximal zulässigem Schwingungseintrag vorgeben, sein. Darüber hinaus können die Referenzwerte auch eine Rechenvorschrift umfassen, aus der sich für eine gegebene Fahrgeschwindigkeit und/oder Beschleunigung um das Reversieren herum der Soll-Lenkwinkel und/oder der Soll-Schwingungseintrag bestimmen lassen. Da das Reversieren der Bodenverdichtungsmaschine im Arbeitsbetrieb typischerweise, zumindest in zueinander vergleichbaren Arbeitssituationen, immer fast gleich abläuft, können die Referenzwerte statt auf die Fahrgeschwindigkeit alternativ auch auf einen zeitlichen Abstand und/oder eine Wegstrecke vor und/oder nach dem Reversieren bezogen sein. Derartige Referenzwerte könnten daher beispielsweise Informationen im Sinne von "spätestens X Sekunden oder Y Meter vor dem Reversieren den Schwingungserreger abschalten" oder "frühestens X Sekunden oder Y Meter nach dem Reversieren den Schwingungserreger einschalten" vorgeben. Durch das Vergleichen des Lenkwinkels und/oder Schwingungseintrags mit den Referenzwerten für den Soll-Lenkwinkel und/oder den Soll-Schwingungseintrag kann ermittelt werden, inwiefern der vom Bediener der Bodenverdichtungsmaschine vor, während und nach dem Reversieren eingestellte Lenkwinkel beziehungsweise Schwingungseintrag den Vorgaben für eine optimale Ebenheit des verdichteten Bodens entspricht und/oder entsprochen hat. Das Ergebnis des Vergleiches beziehungsweise des Vergleichens kann rein qualitativ oder auch quantitativ sein. Das Ergebnis kann also beispielsweise eine Information darüber sein, ob der vom Bediener eingestellte Lenkwinkel und/oder Schwingungseintrag den Referenzwerten entspricht oder nicht. Darüber hinaus kann das Ergebnis insbesondere auch umfassen, um wieviel der vom Bediener eingestellte Lenkwinkel und/oder Schwingungseintrag von den Referenzwerten abweicht. Beispielsweise kann das Ergebnis Informationen darüber umfassen, um wieviel der vom Bediener eingestellte Lenkwinkel beim Reversieren der Bodenverdichtungsmaschine kleiner ist als der Soll-Lenkwinkel. Da auch ein zu enger Lenkwinkel beim Reversieren schlecht für die Ebenheit des Bodens sein kann, kann der Soll-Lenkwinkel ebenfalls ein Intervall sein, welches also sowohl eine Unter- als auch eine Obergrenze für den Lenkwinkel angibt. Entsprechend kann das Ergebnis auch Informationen darüber umfassen, um wie viel der vom Bediener eingestellte Lenkwinkel beim Reversieren der Bodenverdichtungsmaschine größer ist als die vom Soll-Lenkwinkel vorgegebene Obergrenze. Dies erfolgt insbesondere zusätzlich zur bereits beschriebenen Überwachung der Untergrenze. Ergänzend oder alternativ kann das Ergebnis ebenfalls Informationen darüber umfassen, um wieviel der vom Bediener eingestellte Schwingungseintrag um das Reversieren herum größer ist als der Soll-Schwingungseintrag. "Um das Reversieren herum" bezeichnet vorliegend einen Bezug auf das Intervall und/oder die Wegstrecke um den ermittelten Zeitpunkt des Reversierens und/oder um den Ort der Bodenverdichtungsmaschine zu diesem Zeitpunkt. Insgesamt umfasst das Ergebnis des Vergleichs also eine Information darüber, wie sehr die vom Bediener der Bodenverdichtungsmaschine vorgenommene Steuerung einer optimalen Steuerung im Sinne einer optimalen Ebenheit des verdichteten Bodens entspricht.
- Das erfindungsgemäße Verfahren umfasst schließlich ebenfalls ein Ausgeben und vorzugsweise ergänzend Abspeichern des Ergebnisses des Vergleichs beziehungsweise des Vergleichens. Beispielsweise kann das Ergebnis für den Bediener der Bodenverdichtungsmaschine sichtbar auf einer Anzeigeeinrichtung ausgegeben beziehungsweise angezeigt werden. Ergänzend oder alternativ ist auch beispielsweise eine akustische Ausgabe denkbar. Auf diese Weise erhält der Bediener unmittelbar eine Rückmeldung dazu, ob sein Steuern der Bodenverdichtungsmaschine beim zurückliegenden Reversieren in Bezug auf die resultierende Ebenheit des verdichteten Bodens optimal war oder nicht. Gegebenenfalls erhält der Bediener ebenfalls durch das Ergebnis eine Rückmeldung dazu, zu welchem Grad sein Steuern der Bodenverdichtungsmaschine beim zurückliegenden Reversieren von einem optimalen Steuern abgewichen ist. Diese Information kann vom Bediener dafür genutzt werden, das zukünftige Reversieren der Bodenverdichtungsmaschine optimaler durchzuführen. Zwar liefert das Ergebnis des erfindungsgemäßen Vergleichs dem Bediener also lediglich eine Information über den bereits vollzogenen Ablauf des letzten Reversierens. Diese Information kann allerdings positiv für die Verbesserung jedes nachfolgenden Reversierens genutzt werden, wodurch insgesamt eine assistierte Bedienunterstützung der Bodenverdichtungsmaschine realisiert wird und die Ebenheit des Bodens nach Abschluss der Verdichtungsarbeiten insgesamt verbessert ist. Da es sich um ein professionelles Arbeitsumfeld handelt, kann davon ausgegangen werden, dass der Bediener entsprechende Hinweise auch nach Möglichkeit umsetzt. Ergänzend kann das Ergebnis ebenfalls abgespeichert, also beispielsweise in einem Speicher der Steuereinrichtung hinterlegt werden. Der Bediener kann dann beispielsweise nach Abschluss des Arbeitseinsatzes das Ergebnis einsehen und auf diese Weise ein Feedback zum Arbeitsablauf erhalten. Auch dies kann dann für zukünftige Arbeitseinsätze genutzt werden, um die resultierende Ebenheit des verdichteten Bodens zu verbessern. Darüber hinaus kann vorgesehen sein, dass die gespeicherten Ergebnisse ausgelesen werden, beispielsweise von einem Betreiber der Bodenverdichtungsmaschine, der nicht zwingend der Bediener sein muss. Dem Betreiber steht hierdurch also eine Rückmeldung über die Qualität der Steuerung der Bodenverdichtungsmaschine zur Verfügung. Auf diese Weise kann der Betreiber beispielsweise feststellen, ob der Bediener zusätzliches Fahrertraining benötigt oder nicht. Auch hierdurch lässt sich die Ebenheit des Bodens bei zukünftigen Arbeitseinsätzen verbessern. Um diesen Vorgang weiter zu vereinfachen, kann es beispielsweise vorgesehen sein, dass die Bodenverdichtungsmaschine eine Einrichtung zur Datenfernübertragung aufweist und das Ergebnis beziehungsweise die Ergebnisse des Vergleichens automatisch an den Betreiber übermittelt, beispielsweise auf einen zentralen Server des Betreibers hochgeladen, werden.
- Grundsätzlich würde es ausreichen, wenn das Erfassen der Parameter Fahrgeschwindigkeit, Fahrgeschwindigkeitsänderung und/oder Fahrtrichtungsumkehr sowie Lenkwinkel und/oder Schwingungseintrag beziehungsweise mit den genannten Parametern korrelierender Größen in diskreten, insbesondere zeitlichen und/oder örtlichen, Abständen wiederholt werden würde. Solange die diskreten Abstände eng genug gewählt werden, um den Zeitpunkt des Reversierens der Bodenverdichtungsmaschine ausreichend genau zu bestimmen, kann das Verfahren mit derartigen Daten durchgeführt werden. Bevorzugt ist es allerdings vorgesehen, dass das Erfassen wenigstens eines der Parameter Fahrgeschwindigkeit, Fahrgeschwindigkeitsänderung und/oder Fahrtrichtungsumkehr oder wenigstens einer mit einem der genannten Parameter korrelierenden Größe und/oder das Erfassen des Lenkwinkels und/oder des Schwingungseintrags oder einer damit korrelierenden Größe kontinuierlich erfolgt. Auf diese Weise kann der Zeitpunkt des Reversierens besonders genau festgestellt werden. Darüber hinaus kann besonders genau festgestellt werden, welchen Wert die jeweiligen Parameter haben, beispielsweise zu einem Zeitpunkt, an dem eine gewisse Fahrgeschwindigkeit vorliegt oder an dem ein gewisser Schwingungseintrag erfolgt.
- Wie bereits erwähnt, ist es der Fokus des erfindungsgemäßen Verfahrens, die Steuerung der Bodenverdichtungsmaschine um das Reversieren herum zu optimieren. Entsprechend kann das Intervall und vorzugsweise ergänzend die Wegstrecke derart festgelegt werden, dass nur die Steuerung der Bodenverdichtungsmaschine in unmittelbarer zeitlicher und/oder räumlicher Umgebung des Reversierens betrachtet wird. Beispielsweise kann die Größe des Intervalls beziehungsweise der Wegstrecke für jeden Einzelfall separat definiert sein, beispielsweise anhand von funktionalen Kriterien. Bevorzugt kann das Intervall beziehungsweise die Wegstrecke derart festgelegt werden, dass der Anfang dadurch vorgegeben wird, dass die Fahrgeschwindigkeit der Bodenverdichtungsmaschine unter einen Schwellenwert sinkt, der signalisiert, dass ein Betrieb mit einer Arbeitsgeschwindigkeit in eine Fahrrichtung beendet wird. Die Arbeitsgeschwindigkeit beschreibt dabei eine Fahrgeschwindigkeit, mit der die Bodenverdichtungsmaschine typischerweise im Arbeitsbetrieb betrieben wird, während sie eine Geradeausfahrt über zu verdichtenden Boden vollzieht. Derartige typische Arbeitsgeschwindigkeiten sind vom Typ der Bodenverdichtungsmaschine abhängig und dem Fachmann bekannt. Analog kann das Ende des Intervalls beziehungsweise der Wegstrecke dadurch vorgegeben werden, dass die Fahrgeschwindigkeit der Bodenverdichtungsmaschine über den Schwellenwert ansteigt, sodass signalisiert wird, dass wieder auf die Arbeitsgeschwindigkeit beschleunigt wird. Der Anfang und das Ende können dabei von demselben Schwellenwert oder von unterschiedlichen Schwellenwerten vorgegeben werden. Der Schwellenwert kann beispielsweise 3 km/h oder 5 km/h oder 7 km/h betragen. Die Arbeitsgeschwindigkeit kann fest vorgegeben sein und beispielsweise ebenfalls dem Schwellenwert entsprechen oder in einem festen Wert, beispielsweise 1 km/h oder 2 km/h oder 3 km/h, über dem Schwellenwert liegen. Bevorzugt werden das Intervall und/oder die Wegstrecke derart festgelegt, dass das Reversieren in der Mitte des Intervalls und/oder der Wegstrecke liegt. Beispielsweise kann das Intervall derart festgelegt werden, dass es maximal 20 Sekunden, bevorzugt maximal 15 Sekunden oder maximal 10 Sekunden und besonders bevorzugt maximal 5 Sekunden vor und/oder nach dem Reversieren umfasst. Ergänzend oder alternativ kann die Wegstrecke derart festgelegt werden, dass sie maximal 50 m, bevorzugt maximal 40 m oder maximal 30 m oder maximal 20 m oder maximal 10 m und besonders bevorzugt maximal 5 m vor und/oder nach dem Reversieren umfasst. Um das Intervall beziehungsweise die Wegstrecke derart festzulegen, muss selbstverständlich bereits der Zeitpunkt beziehungsweise der Ort des Reversierens ermittelt worden sein. Dies bedeutet, dass zumindest für diejenigen Parameter und Größen, die vor dem Reversieren erfasst werden müssen, zum Zeitpunkt, an dem feststeht, wann reversiert wurde, auf in der Vergangenheit erfasste Werte zurückgegriffen werden muss. Auch wenn das Verfahren dann nur auf Werte zurückgreift, die im betrachteten Intervall beziehungsweise in der betrachteten Wegstrecke liegen, so ist es daher dennoch bevorzugt, dass die Werte über den gesamten Arbeitsbetrieb der Bodenverdichtungsmaschine erfasst werden. Da allerdings nicht sämtliche dieser Daten benötigt werden, kann es beispielsweise bevorzugt vorgesehen sein, dass die Daten nur so lange vorgehalten beziehungsweise gespeichert werden, bis der Zeitpunkt des darauffolgenden Reversierens ermittelt wurde. Ab diesem Moment reicht es dann aus, nur die Daten beizubehalten, die innerhalb des betrachteten Intervalls beziehungsweise der betrachteten Wegstrecke liegen. Vorhergehende Daten können dagegen gelöscht werden. Hierfür kann bevorzugt ebenfalls eine Art rollierender Speicher eingesetzt werden, der immer die zuletzt erfassten Daten beziehungsweise Werte der erfassten Parameter enthält. Der rollierende Speicher kann dabei derart ausgelegt sein, dass er zumindest groß genug ist, die Daten aus demjenigen Teil des Intervalls und/oder der Wegstrecke abzuspeichern, die vor dem Reversieren liegt. Weiter zurückliegende Daten können dagegen überschrieben werden.
- Wie bereits angedeutet, ist es bevorzugt, dass die zum Vergleichen herangezogenen Referenzwerte einen Soll-Lenkwinkel umfassen, der angibt, wie groß der Lenkwinkel zum ermittelten Zeitpunkt des Reversierens mindestens sein soll. Der Soll-Lenkwinkel gibt mit anderen Worten also an, wie stark der Bediener der Bodenverdichtungsmaschine einlenken soll bzw. sollte, bevor die Bodenverdichtungsmaschine beim Reversieren in den Stillstand gelangt. Hierbei kommt es für den Effekt auf die Ebenheit des verdichteten Bodens erst einmal nicht auf die Richtung des Lenkwinkels an. Es ist daher unerheblich, ob nach links oder nach rechts eingelenkt wird. Dies kann also je nach den Gegebenheiten der Baustelle frei gewählt werden. Betrachtet wird daher beispielsweise lediglich der Betrag des Lenkwinkels in Abweichung von einer Geradeausfahrt. Entsprechend bezieht sich auch der Soll-Lenkwinkel auf den Betrag des Lenkwinkels in Abweichung von einer Geradeausfahrt. Der Soll-Lenkwinkel und/oder der Lenkwinkel kann insbesondere definiert sein als Abweichung der Walzrichtung der Bodenverdichtungsmaschine kurz vor dem Stillstand am Umkehrpunkt beim Reversieren von der Walzrichtung an diesem Umkehrpunkt bei wenigstens einer vorhergehenden oder nachfolgenden Überfahrt, bei der die Bodenverdichtungsmaschine kein Reversieren durchführt. Um dies beurteilen zu können, werden beispielsweise Positionsdaten über den gesamten Arbeitsablauf der Bodenverdichtungsmaschine gesammelt. Die Walzrichtung entspricht dabei insbesondere der aktuellen Fahrt- oder Arbeitsrichtung der Bodenverdichtungsmaschine. Auf diese Weise wird beispielsweise ebenfalls berücksichtigt, dass der zu verdichtende Boden auch in einer Kurve liegen kann. Der Lenkwinkel berücksichtigt dann die Abweichung durch das Einlenken von der Krümmung der Kurve. Insbesondere, wenn der zu verdichtende Boden in einer Kurve liegt, ist es darüber hinaus bevorzugt, dass das Einlenken entgegen der Kurvenrichtung erfolgt. Auch dies kann erfindungsgemäß überwacht werden und in die Wertung mit einfließen. Der Soll-Lenkwinkel kann sich darüber hinaus auf die vordere und/oder die hintere Walzbandage und/oder auf eine Schrägstellung der Bodenverdichtungsmaschine beziehen. Er beträgt beispielsweise mindestens 20°, bevorzugt mindestens 25° oder mindestens 30° oder mindestens 35° oder mindestens 40°, besonders bevorzugt mindestens 45° oder mindestens 50° oder mindestens 55° oder mindestens 60°.
- Der Schwingungseintrag in den Boden muss vor dem Reversieren rechtzeitig verringert beziehungsweise reduziert werden. Insbesondere muss verhindert werden, dass die Bodenverdichtungsmaschine bei besonders langsamer Fahrt kurz vor dem Stillstand noch einen nennenswerten Schwingungseintrag in den Boden leistet. Nach dem Reversieren darf der Schwingungseintrag dann auch erst wieder gesteigert werden, wenn die Bodenverdichtungsmaschine bereits wieder auf eine ausreichend große Fahrgeschwindigkeit beschleunigt wurde. Es ist daher bevorzugt, dass vor dem Reversieren ein Reduzieren, insbesondere auf null, des Schwingungseintrags stattfindet und die zum Vergleichen herangezogenen Referenzwerte einen Soll-Schwingungseintrag umfassen, der angibt, wie groß der Schwingungseintrag, insbesondere bezogen auf die Fahrgeschwindigkeit der Bodenverdichtungsmaschine, maximal sein soll. Ergänzend ist es bevorzugt, dass nach dem Reversieren ein Erhöhen, insbesondere ausgehend von null, des Schwingungseintrags stattfindet und die zum Vergleichen herangezogenen Referenzwerte einen Soll-Schwingungseintrag umfassen, der angibt, wie groß der Schwingungseintrag, insbesondere bezogen auf die Fahrgeschwindigkeit der Bodenverdichtungsmaschine, maximal sein soll. Wie bereits angesprochen, wird als Maß für den Schwingungseintrag bevorzugt der IPF-Wert herangezogen. Ergänzend oder alternativ kann die Frequenz, die Amplitude, die Exzentrizität und/oder die bereitgestellte Vibrationsenergie des Schwingungserregers herangezogen werden. Beispielsweise kann der Soll-Schwingungseintrag angeben, ab welcher Fahrgeschwindigkeit der Bodenverdichtungsmaschine vor dem Reversieren kein Schwingungseintrag mehr und/oder ab welcher Fahrgeschwindigkeit der Bodenverdichtungsmaschine nach dem Reversieren wieder ein Schwingungseintrag geleistet werden soll. Als optimal kann beispielsweise ein Reduzieren des Schwingungseintrags auf null bei noch konstanter Fahrgeschwindigkeit, also beispielsweise der Arbeitsgeschwindigkeit, gelten. Hierbei ist allerdings zu beachten, dass die Arbeitsgeschwindigkeit nicht immer gleich sein muss und beispielausweise auch vor und nach dem Reversieren unterschiedlich sein kann. Ein Vorteil des IPF-Wertes liegt darin, dass er den Schwingungseintrag zugleich auf die zurückgelegte Wegstrecke bezieht und daher erst einmal unabhängig von der Fahrgeschwindigkeit ist. Daher kann der Soll-Schwingungseintrag beispielsweise einen IPF-Wert als Grenzwert umfassen. Bevorzugt wird allerdings auch eine geringfügige Abweichung von diesem noch als optimal angesehen. Beispielsweise kann eine Abweichung von maximal 20 %, bevorzugt maximal 15 % oder maximal 10 % oder maximal 5 %, vom als Referenzwert für den Soll-Schwingungseintrag hinterlegten IPF-Wert noch als optimal angesehen werden. Dies kann entsprechend in das Vergleichen des Verfahrens und auch in die Wertung mit eingehen.
- Wie bereits angesprochen, durchlaufen Schwingungserreger, insbesondere Kreiserreger, beim Ein- und Ausschalten unvermeidlich eine Resonanzfrequenz, bei der kurzzeitig vergrößerte Schwingamplituden auftreten und daher auch ein höherer Schwingungseintrag in den Boden stattfinden. Dies führt daher ebenfalls zu Wellen im Boden. Der Effekt tritt besonders beim Abschalten des Schwingungserregers, also vor dem Reversieren der Bodenverdichtungsmaschine, auf. Um diese Wellen beim Reversieren möglichst gut zu glätten, sieht eine optimale Steuerung der Bodenverdichtungsmaschine daher vor, dass die entstandenen Wellen nach dem Reversieren bereits mit möglichst hoher Verdichtungsleistung nochmals überfahren werden. Dies bedeutet, dass die Wellen im besten Fall ebenfalls mit hohem Schwingungseintrag, beispielsweise der maximal vorgesehenen Arbeitsleistung des Schwingungserregers, überfahren werden sollen. Der Schwingungserreger muss daher beim Beschleunigen der Bodenverdichtungsmaschine nach dem Reversieren früher beziehungsweise näher am Umkehrpunkt wieder eingeschaltet werden, als er vor dem Reversieren ausgeschaltet wurde. Auch dies kann vom erfindungsgemäßen Verfahren überwacht werden und in die nachstehend noch näher erläuterte Wertung mit einfließen. Hierfür kann es bevorzugt vorgesehen sein, dass innerhalb des Intervalls und/oder der Wegstrecke eine Position des maximalen Schwingungseintrags vor dem Reversieren ermittelt wird, und dass der Referenzwert für den Soll-Schwingungseintrag angibt, mit welchem minimalen Schwingungseintrag diese Position nach dem Reversieren überfahren werden soll. Die Position des maximalen Schwingungseintrages bezeichnet insbesondere diejenige Position, an der der Schwingungserreger beim Reduzieren des Schwingungseintrages seine Resonanzfrequenz durchläuft. Die Ermittlung dieser Position kann beispielsweise über die Fahrgeschwindigkeit, die Fahrgeschwindigkeitsänderung oder eine Ortsbestimmung, beispielsweise per GNSS, wie vorstehend bereits beschrieben erfolgen. Beispielsweise kann der Soll-Schwingungseintrag vorgeben, dass diese Position nach dem Reversieren bereits mit einem Nenn-Schwingungseintrag, beispielsweise der maximalen Verdichtungsleistung des Schwingungserregers, überfahren werden soll. Der Nenn-Schwingungseintrag bezeichnet insbesondere einen Schwingungseintrag, mit dem der Schwingungserreger an der gegebenen Position des zu verdichtenden Bodens optimal arbeitet. Dies kann beispielsweise durch eine Automatik vorgegeben werden, wie beispielsweise durch den "Asphalt Manager" der Anmelderin. Besonders bevorzugt wird die Position des maximalen Schwingungseintrages für jede Walzbandage der Bodenverdichtungsmaschine separat bestimmt und einzeln wie vorstehend beschrieben betrachtet.
- Weist die Bodenverdichtungsmaschine eine vordere und eine hintere Walzbandage auf, die in Maschinenlängsrichtung voneinander beabstandet sind, so ist für eine optimale Steuerung der Bodenverdichtungsmaschine ebenfalls wichtig, dass die in aktueller Fahrtrichtung beziehungsweise Arbeitsrichtung hintere Walzbandage die Position des maximalen Schwingungseintrags der vorderen Walzbandage vor dem Reversieren noch überrollt. Wie vorstehend bereits erläutert, durchläuft der Schwingungserreger der vorderen Walzbandage beim Reduzieren des Schwingungseintrags seine Resonanzfrequenz und weist hierbei einen erhöhten Schwingungseintrag auf, der zu Wellenbildung führt. Diese Wellen sollen daher optimalerweise noch vor dem Reversieren von der hinteren Walzbandage überrollt werden, wofür es wichtig ist, dass der Schwingungseintrag rechtzeitig vor dem Reversieren reduziert wird, also beispielsweise der Schwingungserreger rechtzeitig vor dem Reversieren abgeschaltet wird. Um auch dies im erfindungsgemäßen Verfahren zu berücksichtigen, ist es bevorzugt, dass innerhalb des Intervalls und/oder der Wegstrecke eine Position des maximalen Schwingungseintrags einer vorderen Walzbandage der Bodenverdichtungsmaschine vor dem Reversieren ermittelt wird, und dass überwacht wird, ob eine hintere Walzbandage der Bodenverdichtungsmaschine diese Position vor dem Reversieren überfährt. Ob und gegebenenfalls zu welchem Grad dies gelingt oder nicht, kann dann ebenfalls in die nachstehend noch näher erläuterte Wertung mit eingehen.
- Wie groß der Effekt der beschriebenen Steuerung der Bodenverdichtungsmaschine durch den Bediener auf die Ebenheit des verdichteten Bodens tatsächlich ist, wird ebenfalls von äußeren Umständen beeinflusst. Diese werden vorliegend als Betriebszustände bezeichnet. Beispielsweise hängt die Konsistenz einer von einem Straßenfertiger verlegten Asphaltschicht maßgeblich von deren Temperatur ab. Je heißer der Asphalt ist, desto einfacher entstehen unerwünschte Wellen, so dass ein Abweichen von den Referenzwerten größere Unebenheiten zur Folge hat als bei kühlerem Asphalt. Gleichzeitig wird die Temperatur des Asphalts ebenfalls von äußeren Umständen beeinflusst, beispielsweise vom Wetter. Auch die Bodensteifigkeit, bei der es also auch auf die Eigenschaften des unter dem Asphalt liegenden Bodens ankommt, nimmt hier einen Einfluss. Darüber hinaus macht es einen Unterschied, ob der zu verdichtende Boden ein Gefälle aufweist. Ein Gefälle kann beispielsweise die Auswirkungen des Abbremsens auf einer Asphaltschicht positiv oder negativ beeinflussen, je nach Fahrtrichtung. Es ist daher insgesamt bevorzugt, dass beim Vergleichen der erfassten Werte mit den Referenzwerten zusätzlich wenigstens ein äußerer Betriebszustand mit berücksichtigt wird, wobei der Betriebszustand beispielsweise eine Bodentemperatur und/oder eine Bodensteifigkeit und/oder Wetterbedingungen und/oder ein Quer- und/oder Längsgefälle des Bodens umfasst. Die äußeren Betriebszustände können dabei entweder sensorisch erfasst werden, wozu die Bodenverdichtungsmaschine bevorzugt mit einem oder mehreren Sensoren ausgestattet ist, die die jeweiligen Betriebszustände detektieren können. Die Messergebnisse der Sensoren werden entsprechend an die Steuereinrichtung weitergeleitet, die die äußeren Betriebszustände dann beim Vergleichen berücksichtigen kann. Ergänzend oder alternativ können die äußeren Betriebszustände auch vom Bediener an der Steuereinrichtung eingegeben werden. Bevorzugt ist vorgesehen, dass die Steuereinrichtung die Referenzwerte anhand des Betriebszustands beziehungsweise der Betriebszustände anpasst. So kann es beispielsweise notwendig sein, strengere Referenzwerte anzuwenden, wenn die Bodentemperatur besonders hoch ist. Ist die Bodentemperatur dagegen besonders niedrig, können die Referenzwerte weniger streng gewählt werden, da der Einfluss der Fahrmanöver der Bodenverdichtungsmaschine auf kühlem Boden beziehungsweise Asphalt geringer ist. Auch die Anpassung der Referenzwerte anhand der äußeren Betriebszustände kann qualitativ oder quantitativ erfolgen. Beispielsweise können die Referenzwerte um einen fest vorgegebenen Wert erhöht oder erniedrigt werden, wenn entsprechende äußere Betriebszustände vorliegen, beispielweise besonders heißer Asphalt. Alternativ und bevorzugt kann es vorgesehen sein, dass die Anpassung der Referenzwerte graduell gemäß den äußeren Betriebszuständen modifiziert wird. Beispielsweise können die Referenzwerte für einen bestimmten Ausgangswert der äußeren Betriebszustände vorgegeben werden, beispielsweise Bodentemperatur, Außentemperatur, Niederschlagsmenge Gefällewinkel etc., und anhand einer Rechenvorschrift an hiervon abweichende äußere Betriebszustände angepasst werden. Die Referenzwerte werden in diesem Fall dynamisch und quantitativ an die äußeren Betriebszustände beziehungsweise die aktuellen Gegebenheiten der Baustelle angepasst.
- Das Ausgeben des Ergebnisses des Vergleichs kann ein Anzeigen für den Bediener der Bodenverdichtungsmaschine umfassen. Wie bereits erläutert, kann der Bediener aufgrund dieses Feedbacks die Steuerung der Bodenverdichtungsmaschine für zukünftiges Reversieren anpassen, um optimale Ergebnisse in Bezug auf die Ebenheit des verdichteten Bodens zu erreichen. Bevorzugt ist es nun vorgesehen, dass dem Bediener in dem Fall, in dem eine Abweichung des Lenkwinkels und vorzugsweise ergänzend des Schwingungseintrags innerhalb des Intervalls und vorzugsweise ergänzend der Wegstrecke von den Referenzwerten festgestellt wurde, eine Handlungsanweisung angezeigt wird, wie die Abweichung zukünftig reduziert oder vermieden werden kann. Neben dem reinen Ergebnis des Vergleichs wird dem Bediener also auch eine Information vermittelt, wie er konkret die Steuerung der Bodenverdichtungsmaschine optimieren kann. Dies gilt ebenfalls für sämtlichen weiteren Aspekte der Steuerung der Bodenverdichtungsmaschine, die hierin beschrieben sind, und die in die Wertung eingehen können. Auch diese können zur Anzeige von Hinweisen zur Verbesserung der Steuerung der Bodenverdichtungsmaschine durch den Bediener genutzt werden. Derartige Hinweise können beispielsweise sein "Schwingungserreger früher ausschalten", "Schwingungserreger später einschalten" oder "beim Reversieren stärker einlenken". Es können auch mehrere derartige Hinweise gleichzeitig angezeigt werden, falls beim zugrundeliegenden Reversieren mehrere Abweichungen von den Referenzwerten festgestellt wurden. Diese Hinweise können beispielsweise optisch, insbesondere schriftlich, auf der Anzeigeeinrichtungen angezeigt werden. Ergänzend oder alternativ ist es ebenfalls möglich, die Hinweise akustisch, beispielsweise über eine Sprachausgabe, auszugeben. Auf diese Weise wird dem Bediener der Bodenverdichtungsmaschine während des Betriebes automatisch assistiert, so dass ihm Einblicke in die Auswirkungen der Steuerung der Bodenverdichtungsmaschine auf die Ebenheit des verdichteten Bodens bereitgestellt werden, über die üblicherweise nur sehr erfahrene Bediener verfügen. Auch unerfahrene Bediener können so eine erhöhte Ebenheit des Bodens erreichen. Erfahrene Bediener wiederum können ihr Fachwissen weiter perfektionieren.
- Um noch mehr Informationen für den Bediener bereitzustellen, kann es bevorzugt vorgesehen sein, dass dem Bediener mit der Handlungsanweisung ein Hinweis angezeigt wird, falls ein äußerer Betriebszustand zu einer Anpassung des oder der Referenzwerte geführt hat, die eine Abweichung des Lenkwinkels und/oder des Schwingungseintrags innerhalb des Intervalls und/oder der Wegstrecke von dem oder den Referenzwerten vergrößert. Dies kommt also immer dann zum Tragen, wenn äußere Betriebszustände vorliegen, die die Auswirkungen des Fahrverhaltens des Bedieners auf die Ebenheit des Bodens erhöhen. Derartige Hinweise können also beispielsweise "aufgrund der hohen Bodentemperatur beim Reversieren mehr einlenken", "aufgrund des hohen Gefälles beim Reversieren mehr einlenken" oder "aufgrund der niedrigen Bodensteifigkeit Schwingungserreger noch früher ausschalten" sein. Auf diese Weise wird dem Bediener neben der Verbesserung des aktuellen Arbeitsergebnisses zusätzliches Fachwissen vermittelt.
- Grundsätzlich kann das Ergebnis des Vergleichs numerisch ausgegeben werden. Es könnte also ganz konkret die zahlenmäßige Abweichung des erfassten Lenkwinkels und/oder Schwingungseintrags von dem oder den Referenzwerten ausgegeben werden. Um dem Bediener allerdings nicht während sämtlicher weiteren Pflichten, die er während des Arbeitsbetriebes zu erfüllen hat, auch noch aufzubürden, dass er sich Gedanken darüber machen muss, wie schlimm die angezeigte Abweichung denn nun tatsächlich ist, ist es bevorzugt, dass das Ergebnis des Vergleichs automatisch gewertet wird. Es ist also bevorzugt, dass dem Ergebnis des Vergleichs eine Wertung zugeordnet wird, die mit höherer Abweichung von dem oder den Referenzwerten beziehungsweise der optimalen Steuerung der Bodenverdichtungsmaschine schlechter wird, und die insbesondere ebenfalls ausgegeben oder abgespeichert wird. Beispielsweise könnten verschiedene Stufen definiert werden, die ein Spektrum von keiner Abweichung über geringfügige Abweichung bis zu hoher Abweichung abbilden. Hier könnte beispielsweise auf ein übliches Notensystem, beispielsweise in Stufen von 1 (sehr gut) bis 6 (ungenügend), zurückgegriffen werden. Alternativ wäre auch eine Wertung in weniger Stufen, beispielsweise in drei Stufen, möglich. Diese könnten beispielsweise "keine Abweichung", "geringe Abweichung" und "hohe Abweichung" sein. Die jeweiligen Grenzwerte der einzelnen Stufen können entweder fest vorgegeben sein oder vom Bediener oder Betreiber der Bodenverdichtungsmaschine einstellbar sein. So kann beispielsweise berücksichtigt werden, dass bei unterschiedlichen Baustellen unterschiedliche Anforderungen an die Ebenheit des verdichteten Bodens vorliegen können. Um das Ablesen der Wertung für den Bediener noch einfacher zu gestalten, kann es vorgesehen sein, die Wertung in Form eines Symbols, beispielsweise eines Piktogramms oder eines Smileys mit einem der Wertung entsprechenden Gesichtsausdruck, anzuzeigen.
- Neben den genannten Kriterien kann das Verfahren auch weitere Punkte überwachen, die Einfluss auf die Ebenheit des verdichteten Bodens nehmen können. Wie bereits beschrieben, muss die Bodenverdichtungsmaschine zum Reversieren abgebremst und danach wieder beschleunigt werden. Sowohl das Abbremsen als auch das Beschleunigen der Bodenverdichtungsmaschine soll dabei möglichst sanft erfolgen, also ohne ruckartige beziehungsweise sprunghafte Veränderungen der Fahrgeschwindigkeit. Derartige ruckartige Änderungen der Fahrgeschwindigkeit können ebenfalls zu Wellen im Boden führen. Es ist daher bevorzugt vorgesehen, dass ebenfalls ruckartige Veränderungen der Fahrgeschwindigkeit erfasst werden und in die Wertung mit eingehen. Insbesondere werden ruckartige Veränderungen der Fahrgeschwindigkeit innerhalb des Intervalls und/oder innerhalb der Wegstrecke erfasst. Derartige Fälle sind von einem schnellen betragsmäßigen Anstieg der Fahrgeschwindigkeit und/oder der Beschleunigung, also der Fahrgeschwindigkeitsänderung, der Bodenverdichtungsmaschine gekennzeichnet. Auch hierfür können entsprechend Schwellenwerte vorgesehen sein, die zum Erkennen von ruckartigen Veränderungen der Fahrgeschwindigkeit dienen. Werden derartige ruckartigen Änderungen erfasst, so kann dies in die Wertung mit eingehen und insbesondere auch in der Handlungsanweisung berücksichtigt werden. Es wird dann beispielsweise ein Hinweis mit angezeigt, dass sanfter gebremst oder beschleunigt werden soll.
- Grundsätzlich lässt sich bereits eine assistierte Bedienunterstützung und eine damit verbundene Verbesserung der Ebenheit des verdichteten Bodens erreichen, wenn das erfindungsgemäße Verfahren nur auf ein einziges Reversieren der Bodenverdichtungsmaschine angewendet wird. Der Bediener kann dann das hieraus entstehende Feedback nutzen, um zukünftiges Reversieren gegebenenfalls optimaler zu gestalten. Bevorzugt ist es allerdings, dass das Verfahren für mehrere, insbesondere sämtliche Reversiervorgänge innerhalb eines Arbeitsintervalls durchgeführt wird. Auf diese Weise wird der Bediener durchgehend assistiert und ein optimales Arbeitsergebnis erzielt. Ein Arbeitsintervall beschreibt dabei beispielsweise einen Arbeitstag eines Bedieners oder eine Arbeitszeit eines Bedieners auf einer bestimmten Baustelle. Grundsätzlich könnten allerdings auch kleinere Arbeitsintervalle gewähnt werden, beispielsweise eine oder mehrere Stunden eines Arbeitstages oder Arbeitseinsatzes. Insbesondere kann es vorgesehen sein, dass aus den einzelnen Wertungen sämtlicher Reversiervorgänge des Arbeitsintervalls eine Gesamtwertung erstellt wird, die ebenfalls ausgegeben oder abgespeichert wird. Die Gesamtwertung kann dabei beispielsweise demselben Schema folgen wie die Wertung eines einzelnen Reversierens. Beispielsweise kann hier also auch ein Schulnotensystem oder ähnliches eingesetzt werden. Bei der Gesamtwertung handelt es sich beispielsweise um den Mittelwert sämtlicher Wertungen des Arbeitsintervalls. Die Gesamtwertung kann vom Bediener dazu herangezogen werden, herauszufinden, ob die von ihm durchgeführte Steuerung der Bodenverdichtungsmaschine für die aktuelle Baustelle angemessen war und/oder ob sich seine Steuerung der Bodenverdichtungsmaschine verbessert oder verschlechtert hat. Gleichzeitig kann ein Betreiber der Bodenverdichtungsmaschine feststellen, ob und welche Bediener zusätzlichen Schulungs- oder Trainingsbedarf haben.
- Das vorstehend beschriebene Verfahren ermittelt somit bevorzugt einen oder mehrere genannte Parameter, identifiziert daraus einen Reversiervorgang, beispielsweise durch Ermittlung einer Fahrrichtungsumkehr, vergleicht dann den tatsächlichen Reversiervorgang hinsichtlich eines oder mehrerer der genannten Parameter mit einem optimalen Reversiervorgang, beispielweise durch einen Vergleich mit einem oder mehreren Kennfeldern, Formeln etc., und bewertet anhand dieses Vergleichs, wie nah der tatsächlich erfolgte Reversiervorgang an den theoretisch optimalen Reversiervorgang herankommt in der vorstehend beschriebenen Weise. Dieses Bewertungsergebnis kann dann beispielsweise dem Fahrer angezeigt werden, der auf diese Weise auch bereits im laufenden Fahrbetrieb einen Hinweis bekommt, wie er seine Fahrweise in dieser Betriebssituation weiter optimieren kann.
- Es ist möglich, eine Bodenverdichtungsmaschine, insbesondere Tandemwalze oder Walzenzug, mit wenigstens einer Walzbandage und einer Steuereinrichtung zur Durchführung des Verfahrens auszubilden. Insbesondere kann die Steuereinrichtung zur Durchführung des Verfahrens, selbstverständlich mit Ausnahme des Verfahrensschrittes des Steuerns der Bodenverdichtungsmaschine durch den Bediener, ausgebildet sein. Die Bodenverdichtungsmaschine kann dabei wie die eingangs beschriebene Bodenverdichtungsmaschine ausgestattet sein. Sämtliche für das erfindungsgemäße Verfahren beschriebenen Merkmale, Wirkungen und Vorteile gelten im übertragenen Sinne ebenfalls für eine solche Bodenverdichtungsmaschine und umgekehrt. Es wird lediglich zur Vermeidung von Wiederholungen auf die jeweils anderen Ausführungen Bezug genommen.
- Die Erfindung wird nachstehend anhand der in den Figuren gezeigten Ausführungsbeispiele näher erläutert. Es zeigen schematisch:
- Figur 1:
- eine Seitenansicht einer Tandemwalze;
- Figur 2:
- eine Seitenansicht eines Walzenzuges;
- Figur 3:
- das Auftreten von Wellen im Boden beim Reversieren ohne Einlenken;
- Figur 4:
- das Auftreten von schrägen Wellen im Boden beim Reversieren mit Einlenken;
- Figur 5:
- das Auftreten von Wellen im Boden durch zu spätes Reduzieren des Schwingungseintrags;
- Figur 6:
- die Vermeidung von Wellen im Boden durch frühzeitiges Reduzieren des Schwingungseintrags;
- Figur 7:
- den Verlauf verschiedener Parameter beim Reversieren;
- Figur 8:
- die Ausgabe einer positiven Wertung und einer Handlungsanweisung;
- Figur 9:
- die Ausgabe einer mittleren Wertung und einer Handlungsanweisung;
- Figur 10:
- die Ausgabe einer schlechten Wertung und einer Handlungsanweisung; und
- Figur 11:
- ein Ablaufdiagramm des Verfahrens.
- Gleiche beziehungsweise gleich wirkende Bauteile sind in den Figuren mit den gleichen Bezugszeichen beziffert. Sich wiederholende Bauteile sind nicht in jeder Figur gesondert bezeichnet.
- In den
Figuren 1 und 2 sind zwei Bodenverdichtungsmaschinen 1 dargestellt. Konkret zeigtFigur 1 eine Tandemwalze undFigur 2 einen Walzenzug. Die Bodenverdichtungsmaschinen 1 weisen bevorzugt einen Maschinenrahmen 3 und einen Fahrerstand 2 auf. Die Tandemwalze gemäßFigur 1 weist bevorzugt eine vordere und eine hintere Walzbandage 5 auf, während der Walzenzug gemäßFigur 2 bevorzugt eine vordere Walzbandage 5 und am Hinterrahmen bevorzugt Räder 7 aufweist. Im Arbeitsbetrieb fahren die Bodenverdichtungsmaschinen 1 bevorzugt in oder entgegen der Arbeitsrichtung R über den Boden 8, beispielsweise eine von einem Straßenfertiger verlegte Asphaltschicht, und verdichten diesen. Hierfür weisen sie bevorzugt einen Antriebsmotor 4 auf, der beispielsweise ein Verbrennungsmotor oder ein Elektromotor sein kann. Die Walzbandagen 5 können jeweils mit einem Schwingungserreger 10 ausgestattet sein, der die jeweilige Walzbandage 5 zur Beeinflussung der Verdichtungsleistung in Schwingungen versetzt. Die Bodenverdichtungsmaschinen 1 umfassen ferner bevorzugt eine Steuereinrichtung 6, die insbesondere die wesentlichen Schritte des Verfahrens ausführt. Hierfür kann die Steuereinrichtung 6 ebenfalls mit einer Anzeigeeinrichtungen 9, beispielsweise einem Display, verbunden sein. Ferner können Eingabeeinrichtungen, wie beispielsweise Taster, Hebel etc. vorhanden sein, über die der Fahrer der Bodenverdichtungsmaschine Steuerbefehle, beispielsweise hinsichtlich der Fahrgeschwindigkeit, Lenkvorgaben, Einstellungen zu einer Erregereinrichtung etc., vornehmen kann. Darüber hinaus kann die Steuereinrichtung 6 mit einem Sensor 11 oder mit mehreren Sensoren 11 einer oder mehrerer Erfassungseinrichtungen verbunden sein, der oder die zur Erfassung einer Fahrgeschwindigkeitsänderung und bevorzugt ergänzend zur Erfassung der Fahrgeschwindigkeit und/oder der Fahrtrichtungsumkehr und/oder des Lenkwinkels und/oder des Schwingungseintrages oder von hiermit korrelierenden Größen ausgebildet sind. Um das Ergebnis des erfindungsgemäßen Vergleichs auch kabellos beispielsweise an einen zentralen Server übermitteln zu können, kann die Bodenverdichtungsmaschine 1 darüber hinaus eine Datenübertragungseinrichtung 12 aufweisen, die beispielsweise dazu ausgebildet sein kann, Daten über das Internet oder über eine andere kabellose Datenverbindung zu übertragen. - In
Figur 3 ist ein Reversieren der Bodenverdichtungsmaschine 1 dargestellt. Insbesondere zeigen die Darstellungen a) bis e) dieselbe Bodenverdichtungsmaschine 1 auf demselben Baustellenabschnitt in Draufsicht aus der Vogelperspektive, allerdings in zeitlich aufeinander folgenden Momentaufnahmen. So fährt die Bodenverdichtungsmaschine 1 in Darstellung a) mit einer Fahrgeschwindigkeit v in Arbeitsrichtung R, wobei die Fahrgeschwindigkeit v in Darstellung a) einer Arbeitsgeschwindigkeit der Bodenverdichtungsmaschine 1 entspricht, in der diese üblicherweise den Boden 8 verdichtet. In Darstellung b) wurde die Bodenverdichtungsmaschine 1 bereits teilweise abgebremst, sodass die Fahrgeschwindigkeit v kleiner ist als diejenige der Darstellung a). In Darstellung c) ist die Bodenverdichtungsmaschine 1 zum Stillstand gekommen. Der in Darstellung c) dargestellte Zeitpunkt ist also der Zeitpunkt des Reversierens beziehungsweise der Umkehrpunkt der Bodenverdichtungsmaschine 1, wenn die Maschine, wie in d) dargestellt, in entgegengesetzter Fahrtrichtung wieder anfährt. Zum Zeitpunkt der Darstellung d) wiederum ist die Bodenverdichtungsmaschine 1 bereits in entgegengesetzter Fahrtrichtung, also entgegen der Arbeitsrichtung R beschleunigt worden und fährt mit einer Fahrgeschwindigkeit v, die betragsmäßig allerdings noch unter der Arbeitsgeschwindigkeit bzw. der zu erreichenden Arbeitsgeschwindigkeit der Bodenverdichtungsmaschine 1 liegt. In der Situation gemäß Darstellung e) ist die Bodenverdichtungsmaschine 1 wieder auf eine Fahrgeschwindigkeit v beschleunigt worden, die der Arbeitsgeschwindigkeit entspricht. Die Wegstrecke L, auf die sich das Verfahren beispielsweise beziehen kann, kann durch den Abstand des Umkehrpunktes der Bodenverdichtungsmaschine 1 bis zu demjenigen Ort verlaufen, an dem die Bodenverdichtungsmaschine 1 wieder eine Fahrgeschwindigkeit v erreicht hat, die der vorgegebenen Arbeitsgeschwindigkeit entspricht. Alternativ kann die Wegstrecke L auch durch eine Distanz vorgegeben sein, beispielsweise 30 m. - Wie in
Figur 3 in den Darstellungen d) und e) gezeigt ist, hinterlässt die Bodenverdichtungsmaschine 1 beziehungsweise deren Walzbandagen 5 am Ort des Reversierens beziehungsweise am Umkehrpunkt der Bodenverdichtungsmaschine 1 jeweils eine Bodenwelle 13. Im Fall derFigur 3 sind diese Bodenwellen 13 senkrecht zur Arbeitsrichtung R ausgerichtet, da beim Reversieren nicht eingelenkt wurde. Derartige Bodenwellen 13 werden bei nachfolgenden Überfahrten der Bodenverdichtungsmaschine 1 nur schlecht geglättet. Es besteht daher eine erhöhte Gefahr, dass die Bodenwellen 13 auch am Ende der Arbeit noch die Ebenheit des Bodens 8 negativ beeinflussen.Figur 4 zeigt denselben Vorgang wieFigur 3 . Der einzige Unterschied liegt darin, dass der Bediener der Bodenverdichtungsmaschine 1 inFigur 4 beim Reversieren einlenkt, wie insbesondere in Darstellung c) gezeigt. Durch das Einlenken sind die entstehenden Bodenwellen 13 hinsichtlich des Längsverlaufes ihres Wellentals nicht mehr senkrecht zur Arbeitsrichtung R, sondern schräg zur Arbeitsrichtung R ausgerichtet. Derartige Bodenwellen 13 werden bei nachfolgenden Überfahrten der Bodenverdichtungsmaschine 1 deutlich effizienter geglättet als die Bodenwellen 13 gemäßFigur 3 , da sie in einem schrägen Winkel überfahren werden. Insgesamt entsteht daher durch das Vorgehen gemäßFigur 4 ein deutlich ebenerer verdichteter Boden 8. - Die
Figuren 5 und 6 zeigen den Ablauf eines Reversierens der Bodenverdichtungsmaschine 1, analog zu denFiguren 3 und 4 . In denFiguren 5 und 6 sind nun Einwirkungen 14 von Schwingungen der Walzbandagen 5 auf den Boden 8 gezeigt. Die Einwirkungen 14 können dabei als Impacts im Sinne eines IPF-Wertes verstanden werden. Beispielsweise zeigt eine Einwirkung 14 einen Ort an, an dem durch die Schwingung der Walzbandage 5 diese auf den Boden 8 gedrückt wird. Mit anderen Worten wird an den Orten der Einwirkungen 14 Schwingungsenergie auf den Boden 8 übertragen. Der Abstand zwischen den Einwirkungen 14 ist dabei ein Maß für den Schwingungseintrag, wobei näher aneinander dargestellte Einwirkungen 14 einen höheren Schwingungseintrag bedeuten. Selbstredend handelt es sich bei denFiguren 5 und 6 lediglich um Prinzipskizzen, die die zugrundeliegenden Vorgänge verständlich machen sollen, diese allerdings nicht in realistischer Weise darstellen. - In
Figur 5 sind zwei separate Fehler in der Bedienung durch den Bediener gezeigt. Insbesondere zeigen die Darstellungen a) bis c) den Fall, dass der Schwingungseintrag in den Boden 8 zu spät vor dem Reversieren der Bodenverdichtungsmaschine 1 reduziert wird, beispielsweise auf null. Das Reduzieren des Schwingungseintrags wird beispielsweise dadurch erreicht, dass der Schwingungserreger 10 beziehungsweise die Vibration der Walzbandage 5 abgeschaltet wird. Das Reduzieren des Schwingungseintrags erfolgt erst zu einem Zeitpunkt, bei dem die Bodenverdichtungsmaschine 1 bereits auf eine Fahrgeschwindigkeit v abgebremst wurde, die so klein ist, dass auf einer kurzen Wegstrecke zu viele Einwirkungen 14 beziehungsweise ein zu großer Schwingungseintrag stattfindet. Dies ist durch die eng aneinander angeordneten Einwirkungen 14 in Darstellung c) gezeigt. Dort, wo die Einwirkungen 14 zu eng aneinander liegen beziehungsweise der Schwingungseintrag zu groß ist, können Bodenwellen entstehen, die der Ebenheit des zurückgelassenen Bodens 8 nach der Arbeit abträglich sind. In den Darstellungen d) und e) ist dagegen der Fall dargestellt, dass der Schwingungseintrag in den Boden 8 zu früh nach dem Reversieren der Bodenverdichtungsmaschine 1 wieder erhöht wird, beispielsweise ausgehend von null. Hierfür wird beispielsweise der Schwingungserreger 10 beziehungsweise die Vibration der Walzbandage 5 eingeschaltet. Insbesondere wird der Schwingungseintrag zu einem Zeitpunkt erhöht, an dem die Bodenverdichtungsmaschine 1 erst auf eine zu kleine Fahrgeschwindigkeit v beschleunigt wurde, so dass es wieder dazu kommt, dass die Einwirkungen 14 zumindest über eine Teilstrecke hinweg zu eng aneinander liegen beziehungsweise der Schwingungseintrag zu groß ist, wodurch wiederum Bodenwellen entstehen können. Dies wird in den Darstellungen d) und e) ebenfalls durch die nah aneinander liegenden Einwirkungen 14 gezeigt. Im schlimmsten Fall treten die gezeigten Fälle gemäß den Darstellungen a) bis c) und d) bis e) gemeinsam bei einem einzigen Reversieren der Bodenverdichtungsmaschine 1 auf. Selbstverständlich können die beiden Fälle allerdings auch alleine bei einem Reversieren der Bodenverdichtungsmaschine 1 auftreten. Dies wird gegebenenfalls in der Wertung des Reversierens berücksichtigt. - Auch in
Figur 6 ist der Ablauf eines Reversierens der Bodenverdichtungsmaschine 1 gezeigt. InFigur 6 ist in den Darstellungen a) bis c) dargestellt, dass die Bodenverdichtungsmaschine 1 zum Reversieren abbremst, wobei hier insbesondere der Schwingungseintrag rechtzeitig vor dem Stillstand reduziert wird. Beispielsweise wird der Schwingungserreger 10 ausreichend früh abgeschaltet, so dass der Rückgang der Fahrgeschwindigkeit v der Bodenverdichtungsmaschine 1 durch einen Rückgang des Schwingungseintrags, beispielsweise durch ein Abnehmen der Frequenz des Schwingungserregers 10, ausgeglichen wird. Der Schwingungseintrag nimmt daher im Wesentlichen im gleichen Maße wie die Fahrgeschwindigkeit v ab und es entstehen keine Teilstrecken, auf denen der Schwingungseintrag zu groß ist, sprich, auf denen zu stark verdichtet wird. Dies ist durch den gleichmäßigen Abstand der Einwirkungen 14 dargestellt. Auf diese Weise entstehen auch keine oder zumindest keine nennenswerten Bodenwellen, die der Ebenheit des verdichteten Bodens 8 am Ende des Arbeitsbetriebes abträglich sind. In den Darstellungen d) und e) derFigur 6 ist derjenige Fall dargestellt, in dem die Bodenverdichtungsmaschine 1 nach der Fahrtrichtungsumkehr erneut beschleunigt. Hierbei wird der Schwingungseintrag in den Boden 8 allerdings erst zu einem Zeitpunkt wieder erhöht, bei dem die Fahrgeschwindigkeit v der Bodenverdichtungsmaschine 1 bereits ausreichend hoch ist, sodass auch hier keine Teilstrecken mit zu hohem Schwingungseintrag entstehen. Beispielsweise wird hierzu der Schwingungserreger 10 erst dann wieder angeschaltet, nachdem die Bodenverdichtungsmaschine 1 eine ausreichend große Fahrgeschwindigkeit v erreicht hat. Auf diese Weise wird die Entstehung von Bodenwellen verhindert, was durch den gleichmäßigen Abstand der Einwirkungen 14 dargestellt ist. InFigur 6 ist daher ein Reversieren dargestellt, bei dem sowohl vor als auch nach dem Umkehrpunkt optimal gesteuert wird. Wie bereits erläutert, können Fehler allerdings auch separat voneinander vor oder nach dem Umkehrpunkt auftreten, was entsprechend in der Wertung berücksichtigt wird. - Die in den
Figuren 4 und6 jeweils optimierten Prozesse werden zudem besonders bevorzugt miteinander kombiniert, d.h. es erfolgt bevorzugt ein Schrägeinlenken, wie inFig. 4 gezeigt, und ein ausreichend frühes und spätes Aus- und Einschalten der Schwingungserreger, wie inFig. 6 dargestellt. -
Figur 7 zeigt den zeitlichen Zusammenhang zwischen der Fahrgeschwindigkeit v, der Fahrgeschwindigkeitsänderung a sowie dem Lenkwinkel w und dem Schwingungseintrag S der Bodenverdichtungsmaschine 1. Hierfür sind für diese jeweiligen Werte Diagramme übereinander dargestellt, deren Abszisse jeweils die Zeit t angibt, die über sämtliche Diagramme derFigur 7 hinweg synchronisiert ist. Auf der Ordinate der jeweiligen Diagramme sind dann die entsprechenden Werte der genannten Parameter aufgetragen. - Das oberste Diagramm der
Figur 7 zeigt beispielsweise die Fahrgeschwindigkeit v der Bodenverdichtungsmaschine 1. Von links nach rechts ist dargestellt, dass die Bodenverdichtungsmaschine 1 aus dem Stillstand beschleunigt wird, bis sie eine konstante Fahrgeschwindigkeit v erreicht hat, beispielsweise die Arbeitsgeschwindigkeit. Nachdem die Bodenverdichtungsmaschine 1 eine Strecke mit dieser Fahrgeschwindigkeit v zurückgelegt hat, wird sie wieder bis in den Stillstand abgebremst. Anschließend wird sie wieder in dieselbe Richtung wie zuvor beschleunigt, bis sie wieder eine konstante Fahrgeschwindigkeit v erreicht hat. Bei diesem Vorgang handelt es sich also um ein Abbremsen und nachfolgendes Beschleunigen der Bodenverdichtungsmaschine 1, wobei sich die Fahrtrichtung nicht geändert hat. Zwar kann auch dieser Vorgang auf die Ebenheit des Bodens 8 nach der Arbeit Einfluss nehmen, es handelt sich hierbei allerdings nicht um ein Reversieren der Bodenverdichtungsmaschine 1, worauf es vorliegend besonders ankommen soll. Nach einer Strecke mit konstanter Fahrgeschwindigkeit v wird die Bodenverdichtungsmaschine 1 erneut bis zum Stillstand abgebremst, dann allerdings in die entgegengesetzte Richtung beschleunigt, beispielsweise wieder bis auf die Arbeitsgeschwindigkeit, nur in der entgegengesetzten Richtung. Mit anderen Worten hat hier ein Reversieren der Bodenverdichtungsmaschine 1 stattgefunden. Der Zeitabschnitt um das Reversieren wird als Intervall T bezeichnet. Dieses kann beispielsweise einen festen Betrag haben oder alternativ auch beispielsweise dadurch festgelegt werden, wann die Bodenverdichtungsmaschine 1 vor dem Reversieren aus der Arbeitsgeschwindigkeit abgebremst und nach dem Reversieren wieder auf die Arbeitsgeschwindigkeit beschleunigt wurde. Im weiteren Verlauf fährt die Bodenverdichtungsmaschine 1 mit im Wesentlichen konstanter Fahrgeschwindigkeit v, beispielsweise der Arbeitsgeschwindigkeit, und wird dann erneut reversiert. Die Bodenverdichtungsmaschine 1 wird also wieder bis auf den Stillstand abgebremst und danach in die entgegengesetzte Richtung beschleunigt. Auch dieses Reversieren findet innerhalb eines zeitlichen Intervalls T statt. Dieses zweite Intervall T kann grundsätzlich genauso groß sein wie das erste Intervall T. Es ist allerdings auch denkbar, dass die Intervalle T unterschiedlich groß sind, beispielsweise insbesondere dann, wenn diese funktional festgelegt werden, beispielsweise anhand eines Wertes der Fahrgeschwindigkeit v. Aus dem Diagramm der Fahrgeschwindigkeit v geht darüber hinaus ebenfalls hervor, wie anhand der Fahrgeschwindigkeit v oder einer Fahrrichtungsumkehr auf ein Reversieren der Bodenverdichtungsmaschine 1 geschlossen werden kann. Dies ergibt sich insbesondere aus einer Umkehr des Vorzeichens der Fahrgeschwindigkeit v. - Direkt unter dem Diagramm der Fahrgeschwindigkeit v zeigt
Figur 7 ein Diagramm der Beschleunigung beziehungsweise der Fahrgeschwindigkeitsänderung a der Bodenverdichtungsmaschine 1. Wie gezeigt kann auch die Fahrgeschwindigkeitsänderung a zur Identifizierung eines Reversierens der Bodenverdichtungsmaschine 1 genutzt werden. Insbesondere ergibt sich beim Reversieren eine durch den Stillstand der Maschine getrennte zweifache Fahrgeschwindigkeitsänderung a in dieselbe Richtung, woraus auf ein Reversieren geschlossen werden kann. Wie sich aus dem linken Teil des Diagramms ergibt, liegt eine derartige doppelte, gleich gerichtete Fahrgeschwindigkeitsänderung a bei einer unterbrochenen Geradeausfahrt in einer Richtung nicht vor. - Unter dem Diagramm der Fahrgeschwindigkeitsänderung a ist in
Figur 7 ein Diagramm des Lenkwinkels w gezeigt. Da es auf die Richtung des Einlenkens beim Reversieren nicht ankommt, zumindest in Bezug auf die Ebenheit des Bodens 8 nach dem Arbeitsbetrieb, ist lediglich der Betrag des Lenkwinkels w dargestellt. Darüber hinaus zeigt das Diagramm lediglich Lenkwinkel w, die einem Einlenken während des Reversierens innerhalb der Intervalle T entsprechen. Andere, während der Fahrt der Bodenverdichtungsmaschine 1 auftretende Lenkwinkel w sind nicht dargestellt. Insbesondere zeigt das Diagramm, dass der Lenkwinkel w im ersten, links dargestellten, Intervall T unter einem durch die gestrichelte Linie parallel zur Abszisse dargestellten Schwellenwert bleibt. Dies bedeutet, dass der Bediener während diesem Reversieren der Bodenverdichtungsmaschine 1 nicht ausreichend eingelenkt hat, sodass die am Umkehrpunkt entstehenden Bodenwellen 13 nicht ausreichend schräg zur Arbeitsrichtung R ausgerichtet sind, um in nachfolgenden Überfahrten der Bodenverdichtungsmaschine 1 optimal geglättet zu werden. Mit anderen Worten liegt eine Abweichung von einem Referenzwert vor, der beispielsweise durch den angedeuteten Schwellenwert gegeben ist. Die ansprechende Abweichung kann quantitativ bestimmt werden und geht in eine entsprechende Wertung des Reversierens der Bodenverdichtungsmaschine 1 durch den Bediener ein. Die Situation des Reversierens im ersten, links dargestellten Intervall T entspricht daher derjenigen gemäßFigur 3 . Im Gegensatz dazu zeigt das Diagramm, dass der Lenkwinkel w im zweiten, rechts dargestellten, Intervall T über dem durch die gestrichelte Linie parallel zur Abszisse dargestellten Schwellenwert liegt. Hier hat der Bediener also beim Reversieren der Bodenverdichtungsmaschine 1 ausreichend weit eingelenkt, was dazu führt, dass die am Umkehrpunkt entstehenden Bodenwellen 13 derart schräg zur Arbeitsrichtung R ausgerichtet sind, dass sie bei nachfolgenden Überfahrten der Bodenverdichtungsmaschine 1 optimal geglättet werden können. Auf diese Weise wird daher insgesamt die Ebenheit des von der Bodenverdichtungsmaschine 1 hinterlassenen, verdichteten Bodens 8 positiv beeinflusst. Die Situation des Reversierens im zweiten, rechts dargestellten Intervall T entspricht daher derjenigen gemäßFigur 4 . - Das unterste in
Figur 7 dargestellte Diagramm betrifft den Schwingungseintrag S. Um eine punktuell zu starke Verdichtung des Bodens 8 zu vermeiden, da diese zu Wellenbildung führen würde, ist es im Arbeitsbetrieb der Bodenverdichtungsmaschine 1 vorgesehen, dass der Schwingungseintrag S nur dann erhöht wird, beziehungsweise der Schwingungserreger 10 nur dann mit einer Energieübertragung auf den Boden 8 betrieben wird, wenn die Bodenverdichtungsmaschine 1 mit einer ausreichenden Fahrgeschwindigkeit v fährt. Dies ist beispielsweise auch links im Diagramm bei der pausierten Vorwärtsfahrt der Bodenverdichtungsmaschine 1 dargestellt. Auch hier hat allerdings das Reversieren der Bodenverdichtungsmaschine 1 einen besonderen Stellenwert, schon alleine, weil es im Arbeitsbetrieb der Bodenverdichtungsmaschine 1 besonders häufig vorkommt. Wie in den Intervallen T um das Reversieren der Bodenverdichtungsmaschine 1 dargestellt ist, wird der Schwingungseintrag S vor dem Stillstand der Maschine reduziert, insbesondere auf null. Nach der Fahrrichtungsumkehr wiederum wird der Schwingungseintrag S dann typischerweise wieder erhöht. Es kann allerdings auch vorkommen, dass nur vor oder nur nach dem Reversieren ein Schwingungseintrag S genutzt wird beziehungsweise vorliegt. Auch dann kann das Verfahren auf das Reduzieren des Schwingungseintrages S vor dem Reversieren oder auf das Erhöhen des Schwingungseintrags S nach dem Reversieren angewendet werden. Insbesondere zeigt das Diagramm im ersten, links dargestellten, Intervall T, dass der Schwingungseintrag S frühzeitig vor dem Reversieren reduziert wird, so dass die Fahrgeschwindigkeit v ausreichend groß ist, so lange noch ein Schwingungseintrag S vorliegt. Darüber hinaus wird der Schwingungseintrag S erst dann wieder erhöht, wenn die Bodenverdichtungsmaschine 1 eine ausreichende Fahrgeschwindigkeit v erreicht hat. Es entstehen hierbei also keine Streckenabschnitte, in denen ein übermäßiges Verdichten des Bodens 8 stattfindet oder in denen ein übermäßiger Schwingungseintrag S vorliegt. Die Steuerung der Bodenverdichtungsmaschine 1 in diesem Intervall T ist daher optimal bezüglich der Ebenheit des hinterlassenen Bodens 8. Die Situation entspricht daher derjenigen derFigur 6 . Darüber hinaus zeigt das Diagramm im zweiten, rechts dargestellten, Intervall T, dass der Schwingungseintrag S vor dem Stillstand der Maschine beim Reversieren zu spät reduziert wird. Der Schwingungseintrag S ist auch dann noch maximal, wenn die Fahrgeschwindigkeit v der Bodenverdichtungsmaschine 1 bereits in einem Maße abgenommen hat, die dazu führt, dass der von der Bodenverdichtungsmaschine 1 überfahrene Boden 8 zu stark verdichtet wird. In diesem Fall kommt es also zu Bodenwellen, die die Ebenheit des hinterlassenen Bodens 8 negativ beeinflussen. Nach dem Umkehrpunkt dagegen entspricht das Erhöhen des Schwingungseintrags S demjenigen des vorhergehenden Intervalls T, so dass der Schwingungseintrag S erst dann erhöht wird, wenn die Fahrgeschwindigkeit v der Bodenverdichtungsmaschine 1 bereits ausreichend groß ist. Die dargestellte Situation im zweiten, rechts dargestellten, Intervall T ist also zusammengesetzt aus analogen Situationen zu den Darstellungen a) bis c) derFigur 5 und den Darstellungen d) und e) derFigur 6 . - Die
Figuren 8, 9 und 10 zeigen beispielhaft, wie eine Anzeige des Ergebnisses des Vergleichs im Zuge der Ausgabe an der Anzeigeeinrichtung 9 aussehen könnte. Die Anzeigeeinrichtung 9 kann beispielsweise einen Bildschirm oder ein Display sein, welcher mit der Steuereinrichtung 6 verbunden ist. Das Ausgeben des Ergebnisses des Vergleichs kann dabei beispielsweise über ein Wertungssymbol 15 erfolgen, welches die vom Vergleich ermittelte Wertung symbolisiert. Im gezeigten Beispiel handelt es sich bei dem Wertungssymbol 15 um einen Smiley, der je nach dem Ergebnis des Vergleichs beziehungsweise je nach Qualität der Wertung beispielsweise ein Einhalten der Referenzwerte (Figur 8 ), eine geringfügige Abweichung von den Referenzwerten (Figur 9 ) oder ein signifikantes Abweichen von den Referenzwerten (Figur 10 ) darstellt. Auf diese Weise kann ein Bediener auf einen Blick sofort erkennen, ob die Steuerung der Bodenverdichtungsmaschine 1 beim zurückliegenden Reversieren den Vorgaben entsprochen hat oder nicht. Gegebenenfalls kann er die Steuerung der Bodenverdichtungsmaschine 1 für zukünftiges Reversieren anpassen. Um dem Bediener bei der Bedienung zu assistieren beziehungsweise ihn zu unterstützen, kann neben dem Wertungssymbol 15 ebenfalls eine Handlungsanweisung 16, beispielsweise in Schriftform, auf der Anzeigeeinrichtung 9 ausgegeben werden. Alternativ könnte die Handlungsanweisung 16 ebenfalls akustisch ausgegeben werden. Die Handlungsanweisung 16 umfasst dabei bevorzugt konkrete Hinweise, welche Referenzwerte beim letzten Reversieren nicht eingehalten wurden und/oder wie die Abweichung von den Referenzwerten bei zukünftigem Reversieren vermieden oder zumindest verringert werden kann. -
Figur 11 zeigt schließlich ein Ablaufdiagramm des Verfahrens 20. Dieses beginnt mit dem Steuern 21 der Bodenverdichtungsmaschine 1 durch einen Bediener. Der Bediener betreibt die Bodenverdichtungsmaschine 1 auf einer Baustelle zur Verdichtung eines Bodens 8. Typischerweise werden zur Verdichtung des Bodens 8 mehrere Überfahrten der Bodenverdichtungsmaschine 1 benötigt. Es kommt daher zu einem wiederholten Reversieren der Bodenverdichtungsmaschine 1, wobei die Art und Weise, in der der Bediener die Bodenverdichtungsmaschine 1 beim Reversieren steuert, einen verstärkten Einfluss auf die resultierende Ebenheit des Bodens 8 nimmt. Aus diesem Grund sieht das Verfahren 20 ein Erfassen 22 wenigstens der Fahrgeschwindigkeitsänderung a und ergänzend bevorzugt wenigstens eines der Parameter Fahrgeschwindigkeit v und/oder Fahrrichtungsumkehr oder wenigstens einer mit einem der genannten Parameter korrelierenden Größe vor. Derartige Parameter werden an Bodenverdichtungsmaschinen 1 oftmals sowieso bereits erfasst, so dass hierfür benötigte Sensoren 11 teilweise bereits vorhanden sein können. Als nächstes erfolgt ein Ermitteln 27 eines Zeitpunkts, an dem ein Reversieren der Bodenverdichtungsmaschine 1 stattfindet, aus dem wenigstens einen erfassten Parameter oder der wenigstens einen erfassten Größe. Hierdurch wird bevorzugt ebenfalls der Ort der Bodenverdichtungsmaschine 1 zu diesem Zeitpunkt erfasst, wenn eine Positions- oder eine Wegerfassung stattfindet. Durch die Feststellung, wann ein Reversieren der Bodenverdichtungsmaschine 1 stattfindet, kann das Steuern der Bodenverdichtungsmaschine 1 durch den Bediener um das Reversieren herum überprüft werden. Hierzu erfolgt ein Erfassen 23 eines Lenkwinkels w der Bodenverdichtungsmaschine 1 und ergänzend bevorzugt eines Schwingungseintrages S eines Schwingungserregers 10 in den Boden 8 oder einer mit dem Lenkwinkel w oder mit dem Schwingungseintrag S korrelierenden Größe innerhalb eines zeitlichen Intervalls T und ergänzend bevorzugt einer Wegstrecke L um den ermittelten Zeitpunkt des Reversierens und ergänzend bevorzugt um einen Ort der Bodenverdichtungsmaschine 1 zu diesem Zeitpunkt. Für den Lenkwinkel w zum Zeitpunkt des Reversierens sowie für den Schwingungseintrag S um das Reversieren herum bestehen Empfehlungen, die für eine optimale Ebenheit des Bodens 8 nach dem Arbeitsvorgang sorgen sollen. Ob die Empfehlungen eingehalten werden, ergibt sich aus einem Vergleichen 24 des erfassten Lenkwinkels w und ergänzend bevorzugt des Schwingungseintrag S innerhalb des Intervalls T und ergänzend bevorzugt der Wegstrecke L mit vorgegebenen Referenzwerten für einen Soll-Lenkwinkel und ergänzend bevorzugt für einen Soll-Schwingungseintrag. Insbesondere kann hieraus unmittelbar abgelesen werden, ob der Bediener bei der Steuerung der Bodenverdichtungsmaschine 1 die Empfehlungen einhält oder nicht. Darüber hinaus kann auch quantitativ ermittelt werden, inwiefern die Empfehlungen gegebenenfalls nicht eingehalten werden. Um hieraus eine assistierte Bedienunterstützung beziehungsweise eine Hilfestellung für den Bediener zu gewinnen, erfolgt ein Ausgeben 25 und ergänzend bevorzugt ein Abspeichern 26 des Ergebnisses des Vergleichs 24. Der Bediener und gegebenenfalls ebenfalls ein Betreiber der Bodenverdichtungsmaschine 1 erhalten daher insgesamt eine Rückmeldung darüber, inwiefern die Steuerung der Bodenverdichtungsmaschine 1 während des Reversierens den Empfehlungen für eine optimale Ebenheit des verdichteten Bodens 8 entspricht. Der Bediener kann daher die Art und Weise, wie er die Bodenverdichtungsmaschine 1 in Zukunft steuert, anpassen und seine Arbeitsergebnisse verbessern. Der Betreiber wiederum kann feststellen, inwiefern ein Bediener Schulungs- oder Trainingsbedarf hat. Alles in allem ermöglicht das erfindungsgemäße Verfahren 20 daher eine Verbesserung der Ebenheit des verdichteten Bodens 8, ohne diese Ebenheit selbst sensorisch erfassen zu müssen.
Claims (13)
- Verfahren (20) zur assistierten Bedienunterstützung einer Bodenverdichtungsmaschine (1), umfassend die Schritte:a) Steuern (21) der Bodenverdichtungsmaschine (1) durch einen Bediener;b) Erfassen (22) wenigstens einer Fahrgeschwindigkeitsänderung (a),
wobei das Verfahren gekennzeichnet ist durch die weiteren Schrittec) Ermitteln (27) eines Zeitpunkts, an dem ein Reversieren der Bodenverdichtungsmaschine (1) stattfindet, aus der im Schritt b) erfassten Größe;d) Erfassen (23) eines Lenkwinkels (w) der Bodenverdichtungsmaschine (1) innerhalb eines zeitlichen Intervalls (T) um den in Schritt c) ermittelten Zeitpunkt;e) Vergleichen (24) des in Schritt d) erfassten Lenkwinkels (w) innerhalb des Intervalls (T) mit vorgegebenen Referenzwerten für einen Soll-Lenkwinkel;f) Ausgeben (25) eines Ergebnisses des Vergleichs (24). - Verfahren (20) nach Anspruch 1,
dadurch gekennzeichnet,
dass das Erfassen (22, 23) in den Schritten b) oder d) kontinuierlich erfolgt. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass das Intervall (T) derart festgelegt wird, dass das Reversieren in der Mitte des Intervalls (T) liegt. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass die zum Vergleichen (24) in Schritt e) herangezogenen Referenzwerte einen Soll-Lenkwinkel umfassen, der angibt, wie groß der Lenkwinkel (w) zum im Schritt c) ermittelten Zeitpunkt des Reversierens mindestens sein soll. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,dass vor dem Reversieren ein Reduzieren, insbesondere auf null, des Schwingungseintrags (S) stattfindet und die zum Vergleichen (24) in Schritt e) herangezogenen Referenzwerte einen Soll-Schwingungseintrag umfassen, der angibt, wie groß der Schwingungseintrag (S), insbesondere bezogen auf die Fahrgeschwindigkeit (v) der Bodenverdichtungsmaschine (1), maximal sein soll unddass nach dem Reversieren ein Erhöhen, insbesondere ausgehend von null, des Schwingungseintrags (S) stattfindet und die zum Vergleichen (24) in Schritt e) herangezogenen Referenzwerte einen Soll-Schwingungseintrag umfassen, der angibt, wie groß der Schwingungseintrag (S), insbesondere bezogen auf die Fahrgeschwindigkeit (v) der Bodenverdichtungsmaschine (1), maximal sein soll. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass innerhalb des Intervalls (T) eine Position des maximalen Schwingungseintrags (S) vor dem Reversieren ermittelt wird, und dass der Referenzwert für den Soll-Schwingungseintrag angibt, mit welchem minimalem Schwingungseintrags (S) diese Position nach dem Reversieren überfahren werden soll. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass innerhalb des Intervalls (T) eine Position des maximalen Schwingungseintrags (S) einer vorderen Walzbandage (5) der Bodenverdichtungsmaschine (1) vor dem Reversieren ermittelt wird, und dass überwacht wird, ob eine hintere Walzbandage (5) der Bodenverdichtungsmaschine (1) diese Position vor dem Reversieren überfährt. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass in Schritt e) zusätzlich wenigstens ein äußerer Betriebszustand mit berücksichtigt wird, wobei der Betriebszustand eine Bodentemperatur umfasst. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass das Ausgeben (25) des Ergebnisses des Vergleichs (24) in Schritt f) ein Anzeigen für den Bediener der Bodenverdichtungsmaschine (1) umfasst, wobei dem Bediener in dem Fall, in dem eine Abweichung des Lenkwinkels (w) und innerhalb des Intervalls (T) von den Referenzwerten festgestellt wurde, eine Handlungsanweisung (16) angezeigt wird, wie die Abweichung zukünftig reduziert werden kann. - Verfahren (20) nach den Ansprüchen 8 und 9,
dadurch gekennzeichnet,
dass dem Bediener mit der Handlungsanweisung ein Hinweis angezeigt wird, falls ein äußerer Betriebszustand zu einer Anpassung der Referenzwerte geführt hat, die eine Abweichung des Lenkwinkels (w) innerhalb des Intervalls (T) von den Referenzwerten vergrößert. - Verfahren (20) nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass in Schritt e) dem Ergebnis des Vergleichs (24) eine Wertung zugeordnet wird, die mit höherer Abweichung von den Referenzwerten schlechter wird. - Verfahren (20) nach dem vorhergehenden Anspruch,
dadurch gekennzeichnet,
dass ebenfalls ruckartige Veränderungen der Fahrgeschwindigkeit (v) erfasst werden und in die Wertung mit eingehen. - Verfahren (20) nach einem der Ansprüche 11 oder 12,
dadurch gekennzeichnet,
dass das Verfahren (20) für sämtliche Reversiervorgänge innerhalb eines Arbeitsintervalls durchgeführt wird, wobei aus den einzelnen Wertungen aus Schritt e) eine Gesamtwertung erstellt wird, die ebenfalls in Schritt f) ausgegeben oder abgespeichert wird.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102022108663.1A DE102022108663A1 (de) | 2022-04-09 | 2022-04-09 | Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine und bodenverdichtungsmaschine |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4357525A1 EP4357525A1 (de) | 2024-04-24 |
| EP4357525B1 true EP4357525B1 (de) | 2025-04-30 |
Family
ID=85781920
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP23165120.9A Active EP4357525B1 (de) | 2022-04-09 | 2023-03-29 | Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US12525071B2 (de) |
| EP (1) | EP4357525B1 (de) |
| CN (1) | CN116892147A (de) |
| DE (1) | DE102022108663A1 (de) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12577749B2 (en) * | 2022-01-10 | 2026-03-17 | Caterpillar Paving Products Inc. | Compaction-based dynamic automated compaction plan |
| DE102022106657A1 (de) * | 2022-03-22 | 2023-09-28 | Hamm Ag | Verfahren zum Betreiben eines Bodenverdichters und Bodenverdichter |
| DE102022107761A1 (de) * | 2022-04-01 | 2023-10-05 | Hamm Ag | Verfahren zum Betreiben einer Bodenbearbeitungsmaschine |
| DE102022108663A1 (de) * | 2022-04-09 | 2023-10-12 | Bomag Gmbh | Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine und bodenverdichtungsmaschine |
| DE102024113082A1 (de) * | 2024-05-09 | 2025-11-13 | Wirtgen Gmbh | Selbstfahrende strassenbaumaschine |
Family Cites Families (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10317160A1 (de) | 2003-04-14 | 2004-11-18 | Wacker Construction Equipment Ag | System und Verfahren zur automatisierten Bodenverdichtung |
| DE102007018743A1 (de) | 2007-04-22 | 2008-10-23 | Bomag Gmbh | Verfahren und System zur Steuerung von Verdichtungsmaschinen |
| DE102014201240A1 (de) | 2014-01-23 | 2015-07-23 | Hamm Ag | Selbstfahrende Straßenbaumaschine, insbesondere Straßenwalze, sowie Verfahren zum Fahren einer Straßenbaumaschine |
| AU2015253384B2 (en) * | 2014-04-28 | 2019-01-24 | Somero Enterprises, Inc. | Concrete screeding system with floor quality feedback/control |
| US9139965B1 (en) * | 2014-08-18 | 2015-09-22 | Caterpillar Paving Products Inc. | Compaction on-site calibration |
| DE102014018533B4 (de) * | 2014-12-12 | 2023-09-28 | Bomag Gmbh | Verfahren zur Steuerung eines Arbeitszuges |
| CN106677032A (zh) | 2017-03-07 | 2017-05-17 | 陕西中大机械集团有限责任公司 | 一种智能调向振动压路机的激振力控制系统和控制方法 |
| PL3401442T3 (pl) * | 2017-05-11 | 2020-07-13 | Joseph Vögele AG | Wykańczarka z kompensacją kierowania i sposób sterowania |
| DE102017008602A1 (de) * | 2017-09-13 | 2019-03-14 | Bomag Gmbh | Verfahren zur Überwachung des Verdichtungsprozesses im Straßenbau und Straßenwalze |
| CN111373098A (zh) * | 2017-11-21 | 2020-07-03 | 沃尔沃建筑设备公司 | 具有同心布置的偏心质量的表面压实机 |
| DE102018007825A1 (de) | 2018-10-04 | 2020-04-09 | Bomag Gmbh | Verfahren zur Steuerung einer Bodenverdichtungsmaschine und Bodenverdichtungsmaschine |
| US10787198B2 (en) | 2018-10-15 | 2020-09-29 | Caterpillar Paving Products Inc. | Controlling compactor turning radius |
| JP7117255B2 (ja) | 2019-02-22 | 2022-08-12 | 日立建機株式会社 | 転圧機械 |
| DE102019002442A1 (de) | 2019-04-03 | 2020-10-08 | Bomag Gmbh | Verfahren zur teilautonomen Steuerung einer Baumaschine, insbesondere einer Bodenverdichtungsmaschine und Baumaschine, insbesondere Bodenverdichtungsmaschine |
| CN111572535A (zh) * | 2020-04-30 | 2020-08-25 | 汉腾新能源汽车科技有限公司 | 一种智能电动汽车转向稳定控制方法 |
| US11274402B1 (en) * | 2020-08-31 | 2022-03-15 | Sakai Heavy Industries, Ltd. | Vibration roller control device, control method, and vibration roller |
| US12140961B2 (en) * | 2020-12-11 | 2024-11-12 | West Virginia University Board of Governors on behalf of West Virginia University | Automatic roller path tracking and mapping for pavement compaction using infrared thermography |
| US12091085B2 (en) * | 2022-02-28 | 2024-09-17 | Caterpillar Paving Products Inc. | Monitoring a steering angle of a machine |
| DE102022108663A1 (de) * | 2022-04-09 | 2023-10-12 | Bomag Gmbh | Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine und bodenverdichtungsmaschine |
-
2022
- 2022-04-09 DE DE102022108663.1A patent/DE102022108663A1/de active Pending
-
2023
- 2023-03-29 EP EP23165120.9A patent/EP4357525B1/de active Active
- 2023-04-06 US US18/296,412 patent/US12525071B2/en active Active
- 2023-04-07 CN CN202310368696.2A patent/CN116892147A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| US20230326263A1 (en) | 2023-10-12 |
| EP4357525A1 (de) | 2024-04-24 |
| CN116892147A (zh) | 2023-10-17 |
| DE102022108663A1 (de) | 2023-10-12 |
| US12525071B2 (en) | 2026-01-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3456878B1 (de) | Verfahren zur überwachung des verdichtungsprozesses im strassenbau und strassenwalze | |
| EP4357525A1 (de) | Verfahren zur assistierten bedienunterstützung einer bodenverdichtungsmaschine und bodenverdichtungsmaschine | |
| EP1985761B1 (de) | Verfahren zur Bestimmung eines Verdichtungsgrades von Asphalten und Verdichtungsmaschine sowie System zur Bestimmung eines Verdichtungsgrades | |
| DE102019125702A1 (de) | Automatische baustellenplanung für autonome baufahrzeuge | |
| EP3124698B1 (de) | Strassenfertiger mit walzhinweisanzeigeeinrichtung | |
| EP3870760B1 (de) | Verfahren und gleisbaumaschine zum stabilisieren eines gleises | |
| EP3593613A1 (de) | Verfahren zur steuerung einer datenübertragung zwischen einer landwirtschaftlichen arbeitsmaschine und einer externen sende-/empfangseinheit | |
| DE112009001610T5 (de) | Pflastersystem und Pflasterverfahren | |
| DE102021120207A1 (de) | System und Verfahren zum Betreiben eines Verdichters | |
| DE102019125045A1 (de) | Baustellenplanung für autonome baufahrzeuge | |
| EP1103658A2 (de) | Vorrichtung zur Kontrolle der Verdichtung bei Vibrationsverdichtungsgeräten | |
| EP3147406B1 (de) | Messsystem und verfahren zur verdichtungskontrolle eines belages und computerprogramm mit einem programmcode zur durchführung des verfahrens | |
| EP4056758A1 (de) | Verfahren zum fertigen eines strassenbelags und asphaltiersystem | |
| EP3896223A1 (de) | Verfahren zum fertigen eines strassenbelags und asphaltierungssystem | |
| EP3482975A1 (de) | Raupenfahrzeug | |
| DE102022134941A1 (de) | Verdichtungsbasierter dynamischer automatischer verdichtungsplan | |
| DE102023107838A1 (de) | Steuersystem und verfahren zur aktiven wegüberwachung eines verdichters | |
| DE112024001278T5 (de) | Variable überlappungsoptimierte abdeckung | |
| DE102019127645A1 (de) | Steuerung des kurvenradius eines verdichters | |
| DE102019127640A1 (de) | Steuern des maschinenbetriebs, einschliesslich des maschinendrehradius | |
| DE102021105294A1 (de) | Prüfsystem und -verfahren für autonome maschinen | |
| EP3872260B1 (de) | Strassenfertiger mit einem projektor | |
| EP4056760B1 (de) | Strassenfertiger mit nivellierkaskadenregelung | |
| EP4332302A1 (de) | Verdichter | |
| DE102023104624A1 (de) | Überwachung eines lenkwinkels einer maschine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20241024 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20241204 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502023000895 Country of ref document: DE |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Free format text: CASE NUMBER: APP_19700/2025 Effective date: 20250424 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250901 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250731 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250730 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250830 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250430 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502023000895 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260311 |
|
| 26N | No opposition filed |
Effective date: 20260202 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260320 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260301 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20260316 Year of fee payment: 4 |