EP3340824B1 - Schutzhelm mit aerodynamischem stabilisierungselement - Google Patents
Schutzhelm mit aerodynamischem stabilisierungselement Download PDFInfo
- Publication number
- EP3340824B1 EP3340824B1 EP16754232.3A EP16754232A EP3340824B1 EP 3340824 B1 EP3340824 B1 EP 3340824B1 EP 16754232 A EP16754232 A EP 16754232A EP 3340824 B1 EP3340824 B1 EP 3340824B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- safety helmet
- aerodynamic
- sensor element
- sensor
- helmet according
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- A—HUMAN NECESSITIES
- A42—HEADWEAR
- A42B—HATS; HEAD COVERINGS
- A42B3/00—Helmets; Helmet covers ; Other protective head coverings
- A42B3/04—Parts, details or accessories of helmets
- A42B3/0493—Aerodynamic helmets; Air guiding means therefor
-
- A—HUMAN NECESSITIES
- A42—HEADWEAR
- A42B—HATS; HEAD COVERINGS
- A42B3/00—Helmets; Helmet covers ; Other protective head coverings
- A42B3/04—Parts, details or accessories of helmets
- A42B3/0406—Accessories for helmets
- A42B3/0433—Detecting, signalling or lighting devices
Definitions
- the protective helmet may in particular be a protective helmet for a driver of a motor vehicle, such as a motor vehicle. a motorcycle helmet for a motorcyclist, act.
- the pamphlets EP 0 650 673 A1 and EP 2 044 854 A2 describe protective helmets for motorcyclists, which have movable aerodynamic elements.
- the aerodynamic elements are either adjusted by the driver by hand or the position of the aerodynamic elements changes depending on the direction and / or the strength of the wind.
- a disadvantage of the protective helmets described in the prior art is that the helmet can be insufficiently stabilized by means of the aerodynamic elements, especially when the motorcyclist carrying the protective helmet performs fast driving maneuvers. As a result, the muscles of the driver, especially in the neck area heavily loaded.
- a protective helmet with at least one aerodynamic stabilizing element specify, by means of which even in rapid maneuvers the head of the helmet wearing the driver can be stabilized.
- a protective helmet described here has at least one aerodynamic stabilization element and at least one sensor element for detecting one or more current driving state variables.
- the protective helmet is preferably a protective helmet of a driver of a motor vehicle, for example a single-track motorcycle.
- a protective helmet of a driver of a motor vehicle for example a single-track motorcycle.
- it may be a safety helmet of a rider of a motorcycle or a scooter.
- it may be a protective helmet of a driver of a so-called quad or ATV ("All Terrain Vehicle", off-road vehicle).
- the sensor element can be integrated, for example, in the protective helmet or in a helmet shell of the protective helmet.
- the aerodynamic stabilization element is preferably designed such that it is controlled or moved as a function of at least one current driving state variable detected by the sensor element.
- the aerodynamic stabilization element can be arranged to be movable toward a helmet shell of the protective helmet and be moved as a function of the detected current driving state variable with respect to the helmet shell at least into a first position and into a second position different from the first position.
- the current driving state variable may be, for example, the current speed or the current acceleration.
- the aerodynamic stabilization element is designed such that it can be moved in a variety of different positions depending on the current driving state variable detected by the sensor element in order to stabilize the protective helmet.
- the aerodynamic stabilizing element may e.g. have a flat body.
- the aerodynamic stabilizing element protrudes from the helmet shell of the safety helmet, i. the aerodynamic stabilizing element may e.g. protrude or protrude from a surface of the helmet shell, so that the aerodynamic stabilization element can act as an air guide part or air steering part.
- the aerodynamic stabilization element can here and below also be referred to as an aerodynamic element or as an active aerodynamic element or active aerodynamic stabilization element.
- the aerodynamic stabilization element is designed such that it is arranged around at least one axis movable to the helmet shell of the protective helmet.
- the aerodynamic stabilization element is arranged around several axes movable to the helmet shell.
- the aerodynamic stabilization element may be a multi-axially movable aerodynamic element.
- the aerodynamic stabilization element is designed such that it can be steered with respect to three axes of movement.
- the sensor element is designed as an inertial sensor, which is designed to measure accelerations and / or rotation rates.
- the sensor element can be designed as an acceleration sensor.
- the acceleration sensor is preferably designed such that it can detect an actual acceleration as the current driving state variable.
- that can Sensor element as a multi-axis acceleration sensor, in particular as a three-axis acceleration sensor, be formed.
- the aerodynamic stabilization element is designed such that it is controlled or moved by means of at least one actuator element.
- the actuator element may be designed, for example, as a piezoelectric actuator.
- the protective helmet or the aerodynamic stabilizing element preferably has at least two actuator elements, particularly preferably at least three actuator elements, by means of which the aerodynamic stabilization element can be steered.
- the actuator elements may e.g. all be designed as piezoelectric actuators.
- the protective helmet has at least one further sensor element, wherein the aerodynamic stabilization element is designed such that it is moved or directed as a function of at least one current driving state variable detected by the further sensor element.
- the further sensor element may e.g. be designed as a pressure sensor.
- the pressure sensor is preferably designed to measure a wind pressure of a wind.
- the further sensor element can be designed, for example, as a speed sensor, which measures a current speed as the current driving state variable.
- the protective helmet has at least one control unit which is designed to receive measured variables detected by the sensor element.
- the control unit is preferably designed such that it controls the aerodynamic stabilization element as a function of the recorded measured variables.
- the control unit can control the aerodynamic stabilization element by activating one or more actuator elements.
- the protective helmet has a further aerodynamic stabilization element, which is designed such that it is controlled as a function of a current driving state variable which is detected by the sensor element.
- the protective helmet can have one or more further aerodynamic stabilization elements which are controlled as a function of at least one current driving state variable detected by the sensor element.
- the further aerodynamic stabilization elements can have, for example, one or more features of the embodiments mentioned in connection with the first aerodynamic stabilization element.
- the protective helmet has a power supply unit.
- the energy supply unit is preferably connected to the aerodynamic stabilizing element or to the actuator element and / or to the sensor element.
- the power supply unit can be connected to the control unit.
- the power supply unit can be designed as a battery or as an accumulator.
- the energy supply unit is preferably integrated in the protective helmet or in a helmet shell of the protective helmet.
- the protective helmet has an energy interface.
- the power interface is connected to the power supply unit and configured to charge the power supply unit.
- the energy interface can be designed as a plug or as a socket.
- the energy supply unit can additionally or alternatively be charged by means of induction.
- the aerodynamic stabilization element is designed such that it is controlled as a function of at least one current driving state variable which is detected and transmitted by a vehicle.
- the vehicle may be powered by one or more sensors, e.g. Measure one or more current driving state variables by means of a bank angle sensor, a speed sensor and / or an acceleration sensor or by means of an integrated global positioning system (GPS) and transmit signals derived from the recorded measured quantities to the protective helmet.
- GPS global positioning system
- the signals may first be transmitted to a control unit, which may be integrated either in the vehicle or in the protective helmet, and then the aerodynamic stabilization element (s) may be controlled by the control unit depending on the measured quantities, e.g. by driving one or more actuator elements.
- the head of a helmet-wearing driver can be stabilized even during fast maneuvers, so that the driver's muscles are less stressed. Furthermore, the up and down drive can be adjusted in different positions on the vehicle.
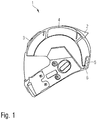
- FIG. 1 shows a protective helmet 1, which has an aerodynamic stabilizing element 2, which is movably connected to a helmet shell 4 of the protective helmet 1. Furthermore, the protective helmet 1 has a sensor element 3 for detecting one or more current driving state variables.
- the sensor element 3 is designed as a three-axis acceleration sensor.
- the aerodynamic stabilization element 2 is designed such that it is steered as a function of at least one current driving state variable detected by the sensor element 3.
- a current acceleration can be measured by means of the sensor element 3 and the resulting measured variables are transmitted by means of signal transmission to a control unit (not shown).
- the sensor element 3 can be connected to the control unit by means of a cable connection.
- the signals with respect to the measured quantities measured by the sensor element 3 by means of a wireless transmission method are transmitted to the control unit.
- the control unit may also be connected to the aerodynamic stabilization element by means of a cable connection.
- the control signals can also be transmitted to the aerodynamic stabilization element by means of a wireless transmission method.
- the protective helmet 1 also has a power supply unit 5, which may be integrated in the protective helmet 1 or in the helmet shell 4 of the protective helmet 1.
- the sensor element and the aerodynamic stabilization element can be supplied with electrical energy.
- the protective helmet 1 has an energy interface 6.
- the power interface 6 may be formed as a plug or socket.
- the energy transmission can also be wireless, for example by inductive charging of the power supply unit 5.
- the protective helmet 1 can have a multiplicity of further aerodynamic stabilization elements, which can likewise be designed such that they are controlled as a function of at least one detected current driving state variable measured by the sensor element.
- the further aerodynamic stabilization elements can be arranged, for example, on two opposite sides of the protective helmet 1.
- the protective helmet 1 can have one or more further sensor elements which can be integrated in the protective helmet 1 or in the helmet shell 4 of the protective helmet 1, and by means of which one or more further driving state variables can be measured.
- the further sensor elements can be designed, for example, as a pressure sensor or as a speed sensor.
- the sensor element and / or the further sensor elements may be integrated in a vehicle, and to transmit measured variables characterizing a current driving state to the aerodynamic stabilization element 2 of the protective helmet 1 and / or to a control unit integrated in the protective helmet 1 by means of a wireless transmission method based on which the aerodynamic stabilization element 2 is controlled.
- the embodiment shown in the figure may have further features according to the embodiments of the general description.
Landscapes
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Helmets And Other Head Coverings (AREA)
Description
- Es wird ein Schutzhelm mit zumindest einem aerodynamischen Stabilisierungselement angegeben. Bei dem Schutzhelm kann es sich insbesondere um einen Schutzhelm für einen Fahrer eines Kraftfahrzeugs, wie z.B. einen Motorradhelm für einen Motorradfahrer, handeln.
- Motorradhelme weisen häufig aerodynamische Elemente auf, die das Fahren unter gewissen Einflussfaktoren so angenehm wie möglich machen sollen. Diese aerodynamischen Elemente sind üblicherweise statisch ausgeführt, sodass sie je nach Größe des Fahrers, der Geschwindigkeit und/oder der aerodynamischen Beschaffenheit des Motorrads ihr volles Potential nicht ganz ausspielen können.
- Die Druckschriften
EP 0 650 673 A1 undEP 2 044 854 A2 beschreiben Schutzhelme für Motorradfahrer, welche bewegliche aerodynamische Elemente aufweisen. Dabei werden die aerodynamischen Elemente entweder vom Fahrer per Hand verstellt oder die Position der aerodynamischen Elemente verändert sich in Abhängigkeit der Richtung und/oder der Stärke des Fahrtwindes. - Nachteilig bei den im Stand der Technik beschriebenen Schutzhelmen ist es, dass sich der Helm mittels der aerodynamischen Elemente nur ungenügend stabilisieren lässt, insbesondere wenn der den Schutzhelm tragende Motorradfahrer schnelle Fahrmanöver durchführt. Als Folge wird die Muskulatur des Fahrers insbesondere im Nackenbereich stark belastet.
- Es ist eine zu lösende Aufgabe zumindest einiger Ausführungsformen, einen Schutzhelm mit zumindest einem aerodynamischen Stabilisierungselement anzugeben, mittels dessen auch bei schnellen Manövern der Kopf des den Schutzhelm tragenden Fahrers stabilisiert werden kann.
- Diese Aufgabe wird durch einen Gegenstand gemäß dem unabhängigen Patentanspruch gelöst. Vorteilhafte Ausführungsformen und Weiterbildungen des Gegenstandes gehen weiterhin aus den abhängigen Patentansprüchen, der nachfolgenden Beschreibung und aus den Zeichnungen hervor.
- Gemäß zumindest einer Ausführungsform weist ein hier beschriebener Schutzhelm zumindest ein aerodynamisches Stabilisierungselement und zumindest ein Sensorelement zur Erfassung einer oder mehrerer aktueller Fahrzustandsgrößen auf. Bei dem Schutzhelm handelt es sich vorzugsweise um einen Schutzhelm eines Fahrers eines Kraftfahrzeugs, beispielsweise eines einspurigen Kraftrades. Beispielsweise kann es sich um einen Schutzhelm eines Fahrers eines Motorrads oder eines Motorrollers handeln. Weiterhin kann es sich um einen Schutzhelm eines Fahrers eines sogenannten Quads bzw. ATVs ("All Terrain Vehicle", Geländefahrzeug) handeln. Das Sensorelement kann beispielsweise im Schutzhelm bzw. in einer Helmschale des Schutzhelms integriert sein.
- Das aerodynamische Stabilisierungselement ist vorzugsweise derart ausgebildet, dass es in Abhängigkeit zumindest einer vom Sensorelement erfassten aktuellen Fahrzustandsgröße gesteuert bzw. bewegt wird. Beispielsweise kann das aerodynamische Stabilisierungselement beweglich zu einer Helmschale des Schutzhelms angeordnet sein und in Abhängigkeit der erfassten aktuellen Fahrzustandsgröße bezüglich der Helmschale zumindest in eine erste Stellung und in eine von der ersten Stellung verschiedene zweite Stellung bewegt werden. Bei der aktuellen Fahrzustandsgröße kann es sich beispielsweise um die aktuelle Geschwindigkeit oder die aktuelle Beschleunigung handeln.
- Besonders bevorzugt ist das aerodynamische Stabilisierungselement derart ausgebildet, dass es in Abhängigkeit der vom Sensorelement erfassten aktuellen Fahrzustandsgröße in eine Vielzahl von verschiedenen Stellungen bewegt werden kann, um den Schutzhelm zu stabilisieren.
- Das aerodynamische Stabilisierungselement kann z.B. einen flächigen Körper aufweisen. Vorzugsweise ragt das aerodynamische Stabilisierungselement von der Helmschale des Schutzhelms ab, d.h. das aerodynamische Stabilisierungselement kann z.B. von einer Oberfläche der Helmschale abragen bzw. abstehen, sodass das aerodynamische Stabilisierungselement als Luftführungsteil bzw. Luftlenkteil fungieren kann. Das aerodynamische Stabilisierungselement kann hier und im Folgenden auch als Aerodynamikelement oder als aktives Aerodynamikelement bzw. aktives aerodynamisches Stabilisierungselement bezeichnet werden.
- Gemäß einer weiteren Ausführungsform ist das aerodynamische Stabilisierungselement derart ausgebildet, dass es um zumindest eine Achse beweglich zur Helmschale des Schutzhelms angeordnet ist. Bevorzugt ist das aerodynamische Stabilisierungselement um mehrere Achsen beweglich zur Helmschale angeordnet. Somit kann es sich bei dem aerodynamischen Stabilisierungselement um ein mehrachsig bewegliches Aerodynamikelement handeln. Besonders bevorzugt ist das aerodynamische Stabilisierungselement derart ausgebildet, dass es bezüglich drei Bewegungsachsen gelenkt werden kann.
- Gemäß einer weiteren Ausführungsform ist das Sensorelement als Inertialsensor ausgeführt, welcher dazu ausgebildet ist, Beschleunigungen und/oder Drehraten zu messen. Beispielsweise kann das Sensorelement als Beschleunigungssensor ausgebildet sein. Der Beschleunigungssensor ist vorzugsweise derart ausgebildet, dass er eine aktuelle Beschleunigung als aktuelle Fahrzustandsgröße erfassen kann. Beispielsweise kann das Sensorelement als mehrachsiger Beschleunigungssensor, insbesondere als dreiachsiger Beschleunigungssensor, ausgebildet sein.
- Gemäß einer weiteren Ausführungsform ist das aerodynamische Stabilisierungselement derart ausgebildet, dass es mittels zumindest eines Aktorelements gesteuert bzw. bewegt wird. Das Aktorelement kann beispielsweise als Piezoaktor ausgeführt sein. Bevorzugt weist der Schutzhelm bzw. das aerodynamische Stabilisierungselement zumindest zwei Aktorelemente, besonders bevorzugt zumindest drei Aktorelemente, auf, mittels welcher das aerodynamische Stabilisierungselement gelenkt werden kann. Die Aktorelemente können z.B. alle als piezoelektrische Aktoren ausgebildet sein.
- Gemäß einer weiteren Ausführungsform weist der Schutzhelm zumindest ein weiteres Sensorelement auf, wobei das aerodynamische Stabilisierungselement derart ausgebildet ist, dass es in Abhängigkeit zumindest einer vom weiteren Sensorelement erfassten aktuellen Fahrzustandsgröße bewegt bzw. gelenkt wird. Das weitere Sensorelement kann z.B. als Drucksensor ausgebildet sein. Der Drucksensor ist vorzugsweise dazu ausgebildet, einen Winddruck eines Fahrtwindes zu messen. Weiterhin kann das weitere Sensorelement beispielsweise als Geschwindigkeitssensor ausgebildet sein, welcher eine aktuelle Geschwindigkeit als aktuelle Fahrzustandsgröße misst.
- Gemäß einer weiteren Ausführungsform weist der Schutzhelm zumindest eine Steuereinheit auf, welche dazu ausgebildet ist, vom Sensorelement detektierte Messgrößen aufzunehmen. Weiterhin ist die Steuereinheit vorzugsweise derart ausgebildet, dass sie in Abhängigkeit der aufgenommenen Messgrößen das aerodynamische Stabilisierungselement steuert. Beispielsweise kann die Steuereinheit über ein Ansteuern eines oder mehrerer Aktorelemente das aerodynamische Stabilisierungselement steuern.
- Gemäß einer weiteren Ausführungsform weist der Schutzhelm ein weiteres aerodynamisches Stabilisierungselement auf, welches derart ausgebildet ist, dass es in Abhängigkeit einer aktuellen Fahrzustandsgröße, die vom Sensorelement erfasst wird, gesteuert wird. Neben dem aerodynamischen Stabilisierungselement und dem weiteren aerodynamischen Stabilisierungselement kann der Schutzhelm ein oder mehrere weitere aerodynamische Stabilisierungselemente aufweisen, welche in Abhängigkeit zumindest einer vom Sensorelement erfassten aktuellen Fahrzustandsgröße gesteuert werden. Die weiteren aerodynamischen Stabilisierungselemente können beispielsweise eines oder mehrere Merkmale der im Zusammenhang mit dem ersten aerodynamischen Stabilisierungselement genannten Ausführungsformen aufweisen.
- Gemäß einer weiteren Ausführungsform weist der Schutzhelm eine Energieversorgungseinheit auf. Die Energieversorgungseinheit ist vorzugsweise mit dem aerodynamischen Stabilisierungselement bzw. mit dem Aktorelement und/oder mit dem Sensorelement verbunden. Weiterhin kann die Energieversorgungseinheit mit der Steuereinheit verbunden sein. Mittels der Energieversorgungseinheit kann die Energieversorgung des aerodynamischen Stabilisierungselement, des Sensorelements und/oder der Steuereinheit gewährleistet werden. Beispielsweise kann die Energieversorgungseinheit als Batterie bzw. als Akkumulator ausgebildet sein. Vorzugsweise ist die Energieversorgungseinheit im Schutzhelm bzw. in einer Helmschale des Schutzhelms integriert.
- Gemäß einer weiteren Ausführungsform weist der Schutzhelm eine Energieschnittstelle auf. Vorzugsweise ist die Energieschnittstelle mit der Energieversorgungseinheit verbunden und dazu ausgebildet, die Energieversorgungseinheit zu laden. Beispielsweise kann die Energieschnittstelle als Stecker oder als Buchse ausgeführt sein. Gemäß einer weiteren Ausführungsform kann die Energieversorgungseinheit zusätzlich oder alternativ mittels Induktion geladen werden.
- Gemäß einer weiteren Ausführungsform ist das aerodynamische Stabilisierungselement derart ausgebildet, dass es in Abhängigkeit zumindest einer aktuellen Fahrzustandsgröße, die von einem Fahrzeug erfasst und übermittelt wird, gesteuert wird. Beispielsweise kann das Fahrzeug mittels eines oder mehrerer Sensoren, wie z.B. mittels eines Schräglagensensors, eines Geschwindigkeitssensors und/oder eines Beschleunigungssensors bzw. mittels eines integrierten globalen Positionsbestimmungssystems (GPS) eine oder mehrere aktuelle Fahrzustandsgrößen messen und aus den aufgenommenen Messgrößen abgeleitete Signale an den Schutzhelm übertragen. Beispielsweise können die Signale zunächst an eine Steuereinheit, die entweder im Fahrzeug oder im Schutzhelm integriert sein kann, übermittelt werden, und dann kann das aerodynamische Stabilisierungselement bzw. die aerodynamischen Stabilisierungselemente in Abhängigkeit der Messgrößen von der Steuereinheit gesteuert werden, z.B. durch das Ansteuern einer oder mehrerer Aktorelemente.
- Mittels des hier beschriebenen Schutzhelms und des integrierten aerodynamischen Stabilisierungselements lässt sich der Kopf eines den Schutzhelm tragenden Fahrers auch bei schnellen Fahrmanövern stabilisieren, sodass die Muskulatur des Fahrers weniger belastet wird. Weiterhin lässt sich auch der Auf- und Abtrieb in unterschiedlichen Positionen auf dem Fahrzeug einstellen.
- Weitere Vorteile des hier beschriebenen Schutzhelms ergeben sich aus der im Folgenden in Verbindung mit der
Figur 1 beschriebenen Ausführungsform. Die dargestellten Elemente und deren Größenverhältnisse untereinander sind grundsätzlich nicht als maßstabsgerecht anzusehen. Vielmehr können einzelne Elemente zur besseren Darstellbarkeit und/oder zum besseren Verständnis übertrieben dick oder groß dimensioniert dargestellt sein. -
Figur 1 zeigt einen Schutzhelm 1, der ein aerodynamisches Stabilisierungselement 2 aufweist, welches mit einer Helmschale 4 des Schutzhelms 1 beweglich verbunden ist. Weiterhin weist der Schutzhelm 1 ein Sensorelement 3 zur Erfassung einer oder mehrerer aktueller Fahrzustandsgrößen auf. Im gezeigten Ausführungsbeispiel ist das Sensorelement 3 als dreiachsiger Beschleunigungssensor ausgebildet. Das aerodynamische Stabilisierungselement 2 ist derart ausgebildet, dass es in Abhängigkeit zumindest einer vom Sensorelement 3 erfassten aktuellen Fahrzustandsgröße gelenkt wird. Beispielsweise kann eine aktuelle Beschleunigung mittels des Sensorelements 3 gemessen werden und die resultierenden Messgrößen mittels Signalübertragung an eine Steuereinheit (nicht gezeigt) übertragen werden. Dazu kann das Sensorelement 3 mittels einer Kabelverbindung mit der Steuereinheit verbunden sein. Alternativ können die Signale bezüglich der gemessenen Messgrößen vom Sensorelement 3 mittels eines kabellosen Übertragungsverfahrens, wie z.B. Bluetooth, WLAN, etc. an die Steuereinheit übertragen werden. Zum Steuern des aerodynamischen Stabilisierungselements kann die Steuereinheit mit dem aerodynamischen Stabilisierungselement ebenfalls mittels einer Kabelverbindung verbunden sein. Alternativ können die Steuersignale auch mittels eines kabellosen Übertragungsverfahrens an das aerodynamische Stabilisierungselement übertragen werden. - Der Schutzhelm 1 weist weiterhin eine Energieversorgungseinheit 5 auf, die im Schutzhelm 1 bzw. in der Helmschale 4 des Schutzhelms 1 integriert sein kann. Mittels der Energieversorgungseinheit 5 können das Sensorelement und das aerodynamische Stabilisierungselement mit elektrischer Energie versorgt werden. Zum Aufladen der Energieversorgungseinheit 5 weist der Schutzhelm 1 eine Energieschnittstelle 6 auf. Beispielsweise kann die Energieschnittstelle 6 als Stecker oder Buchse ausgebildet sein. Alternativ kann die Energieübertragung auch drahtlos erfolgen, beispielsweise durch induktives Laden der Energieversorgungseinheit 5.
- Neben dem gezeigten aerodynamischen Stabilisierungselement 2 kann der Schutzhelm 1 eine Vielzahl von weiteren aerodynamischen Stabilisierungselementen aufweisen, welche ebenfalls derart ausgebildet sein können, dass sie in Abhängigkeit zumindest einer erfassten aktuellen Fahrzustandsgröße, die vom Sensorelement gemessen wird, gesteuert werden. Die weiteren aerodynamischen Stabilisierungselemente können beispielsweise an zwei gegenüberliegenden Seiten des Schutzhelms 1 angeordnet sein.
- Weiterhin kann der Schutzhelm 1 ein oder mehrere weitere Sensorelemente aufweisen, die im Schutzhelm 1 bzw. in der Helmschale 4 des Schutzhelms 1 integriert sein können, und mittels derer eine oder mehrere weitere Fahrzustandsgrößen gemessen werden können. Die weiteren Sensorelemente können beispielsweise als Drucksensor oder als Geschwindigkeitssensor ausgebildet sein.
- Alternativ ist es auch denkbar, dass das Sensorelement und/oder die weiteren Sensorelemente in einem Fahrzeug integriert sind, und mittels eines kabellosen Übertragungsverfahrens einen aktuellen Fahrtzustand charakterisierende Messgrößen an das aerodynamische Stabilisierungselement 2 des Schutzhelms 1 und/oder an eine im Schutzhelm 1 integrierte Steuereinheit übertragen werden, auf Basis welcher das aerodynamische Stabilisierungselement 2 gesteuert wird.
- Alternativ oder zusätzlich kann das in der Figur gezeigte Ausführungsbeispiel weitere Merkmale gemäß den Ausführungsformen der allgemeinen Beschreibung aufweisen.
-
- 1
- Schutzhelm
- 2
- aerodynamisches Stabilisierungselement
- 3
- Sensorelement
- 4
- Helmschale
- 5
- Energieversorgungseinheit
- 6
- Energieschnittstelle
Claims (13)
- Schutzhelm (1), insbesondere für Fahrer von einspurigen Krafträdern, aufweisend- zumindest ein aerodynamisches Stabilisierungselement (2), gekennzeichnet durch- zumindest ein Sensorelement (3) zur Erfassung einer oder mehrerer aktueller Fahrzustandsgrößen,- wobei das aerodynamische Stabilisierungselement (2) derart ausgebildet ist, dass es in Abhängigkeit zumindest einer vom Sensorelement (3) erfassten aktuellen Fahrzustandsgröße gesteuert wird.
- Schutzhelm nach Anspruch 1, wobei das aerodynamische Stabilisierungselement (2) beweglich zu einer Helmschale (4) des Schutzhelms (1) angeordnet ist und in Abhängigkeit der zumindest einen vom Sensorelement (3) erfassten aktuellen Fahrzustandsgröße bezüglich der Helmschale (4) zumindest in eine erste Stellung und in eine von der ersten Stellung verschiedene zweite Stellung bewegt werden kann.
- Schutzhelm nach Anspruch 2, wobei das aerodynamische Stabilisierungselement (2) derart ausgebildet ist, dass es in Abhängigkeit der zumindest einen vom Sensorelement (3) erfassten aktuellen Fahrzustandsgröße in eine oder eine Vielzahl von weiteren Stellungen bewegt werden kann.
- Schutzhelm nach einem der vorhergehenden Ansprüche, wobei das Sensorelement (3) als Beschleunigungssensor, insbesondere als mehrachsiger Beschleunigungssensor, ausgebildet ist.
- Schutzhelm nach einem der vorhergehenden Ansprüche, wobei das aerodynamische Stabilisierungselement (2) derart ausgebildet ist, dass es mittels eines Aktorelements, insbesondere mittels eines Piezoaktors, gelenkt wird.
- Schutzhelm nach einem der vorhergehenden Ansprüche, wobei das Sensorelement (3) im Schutzhelm (1), insbesondere in einer Helmschale (4) des Schutzhelms (1), integriert ist.
- Schutzhelm nach einem der vorhergehenden Ansprüche, aufweisend zumindest ein weiteres Sensorelement, wobei das aerodynamische Stabilisierungselement (2) derart ausgebildet ist, dass es in Abhängigkeit zumindest einer vom weiteren Sensorelement erfassten aktuellen Fahrzustandsgröße gesteuert wird.
- Schutzhelm nach Anspruch 7, wobei das weitere Sensorelement als Drucksensor ausgebildet ist.
- Schutzhelm nach Anspruch 7, wobei das weitere Sensorelement als Geschwindigkeitssensor ausgebildet ist.
- Schutzhelm nach einem der vorhergehenden Ansprüche, aufweisend eine Steuereinheit, welche vom Sensorelement (3) detektierte Messgrößen aufnimmt, und in Abhängigkeit der Messgrößen das aerodynamische Stabilisierungselement (2) steuert.
- Schutzhelm nach einem der vorhergehenden Ansprüche, aufweisend ein oder eine Vielzahl von weiteren aerodynamischen Stabilisierungselementen, welche derart ausgebildet sind, dass sie in Abhängigkeit einer vom Sensorelement (3) erfassten aktuellen Fahrzustandsgröße gesteuert werden.
- Schutzhelm nach einem der vorhergehenden Ansprüche, aufweisend eine mit dem Sensorelement (3) und/oder mit dem aerodynamischen Stabilisierungselement (2) verbundene Energieversorgungseinheit (5).
- Schutzhelm nach einem der vorhergehenden Ansprüche, wobei das aerodynamische Stabilisierungselement (2) derart ausgebildet ist, dass es in Abhängigkeit zumindest einer Fahrzustandsgröße, welche von einem Fahrzeug erfasst und übermittelt wird, gesteuert wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102015216436.5A DE102015216436A1 (de) | 2015-08-27 | 2015-08-27 | Schutzhelm mit aerodynamischem Stabilisierungselement |
| PCT/EP2016/068620 WO2017032577A1 (de) | 2015-08-27 | 2016-08-04 | Schutzhelm mit aerodynamischem stabilisierungselement |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3340824A1 EP3340824A1 (de) | 2018-07-04 |
| EP3340824B1 true EP3340824B1 (de) | 2019-10-02 |
Family
ID=56741029
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP16754232.3A Active EP3340824B1 (de) | 2015-08-27 | 2016-08-04 | Schutzhelm mit aerodynamischem stabilisierungselement |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US11166509B2 (de) |
| EP (1) | EP3340824B1 (de) |
| CN (1) | CN107529846B (de) |
| DE (1) | DE102015216436A1 (de) |
| ES (1) | ES2750102T3 (de) |
| WO (1) | WO2017032577A1 (de) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| USD1005600S1 (en) * | 2021-02-17 | 2023-11-21 | Hjc Corp. | Helmet |
| CN114617327A (zh) * | 2021-06-02 | 2022-06-14 | 米建军 | 一种头盔和使用方法 |
Family Cites Families (35)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4586197A (en) * | 1985-01-31 | 1986-05-06 | Hubbard Stirling J | Aerodynamically stabilized motorcyclist helmet |
| US4995117A (en) * | 1988-11-04 | 1991-02-26 | James A. Mirage | (Airlock) bicycle helment with adjustable ventilation systems and accessories |
| US5023958A (en) * | 1989-09-01 | 1991-06-18 | Rotzin Stephen A | Aerodynamic bicycle helmet |
| DE69308169T2 (de) * | 1992-05-01 | 1997-06-05 | Yamaha Motor Co Ltd | Aerodynamischer Körper |
| US5409287A (en) * | 1992-05-01 | 1995-04-25 | Yamaha Hatsudoki Kabushiki Kaisha | Aerodynamic device |
| IT230468Y1 (it) | 1993-10-13 | 1999-06-07 | Carlo Lamattina | Casco per motociclisti dotato di alettone regolabile avente funzioni di stabilizzatore aerodinamico |
| US5575018A (en) * | 1994-04-26 | 1996-11-19 | Bell Sports, Inc. | Open cockpit racing helmet |
| US7386401B2 (en) * | 1994-11-21 | 2008-06-10 | Phatrat Technology, Llc | Helmet that reports impact information, and associated methods |
| JPH10291499A (ja) * | 1997-04-18 | 1998-11-04 | Shimadzu Corp | ヘルメット装置 |
| US5996128A (en) * | 1998-12-31 | 1999-12-07 | Korea Ogk Co., Ltd. | Air flow adjusting rear member of the helmet |
| JP3046820B1 (ja) * | 1999-05-25 | 2000-05-29 | オージーケー販売株式会社 | 換気機能を有するヘルメット及び換気用シャッター装置 |
| DE10002398B4 (de) * | 2000-01-21 | 2005-01-27 | Schuberth Werk Gmbh | Sturzhelm |
| JP2006299456A (ja) * | 2005-04-20 | 2006-11-02 | Arai Helmet Ltd | ヘルメット |
| US7607717B2 (en) * | 2005-09-22 | 2009-10-27 | Gm Global Technology Operations, Inc. | Reversibly deployable spoiler |
| US8726425B2 (en) * | 2006-06-13 | 2014-05-20 | Ogk Kabuto Co., Ltd. | Wake stabilizer for helmet and helmet |
| JP4533922B2 (ja) * | 2007-10-04 | 2010-09-01 | 株式会社アライヘルメット | ヘルメット |
| US8156570B1 (en) * | 2008-01-24 | 2012-04-17 | Hockaday Robert G | Helmet and body armor actuated ventilation and heat pipes |
| US8695121B2 (en) * | 2008-10-16 | 2014-04-15 | HaberVision LLC | Actively ventilated helmet systems and methods |
| US20110261453A1 (en) * | 2010-04-23 | 2011-10-27 | James Michael Felt | Aerodynamic bicycle helmet |
| GB201007466D0 (en) * | 2010-05-05 | 2010-06-16 | Degolier Eric | Systems and methods of real-time calculation of total longitudinal force and areodynamic drag acting on a rider on a vehicle |
| CN201894223U (zh) * | 2010-12-20 | 2011-07-13 | 罗洪 | 翼型防抬头盔 |
| EP2626281B1 (de) * | 2012-02-09 | 2016-06-08 | Scania CV AB (publ) | Luftführungsvorrichtung und Verfahren zur Verringerung des Luftwiderstands eines Landfahrzeugs |
| US20130305437A1 (en) * | 2012-05-19 | 2013-11-21 | Skully Helmets Inc. | Augmented reality motorcycle helmet |
| DE102012214061B4 (de) * | 2012-08-08 | 2015-03-19 | Uvex Sports Gmbh & Co. Kg | Zeitfahrhelm |
| US9549583B2 (en) * | 2013-01-04 | 2017-01-24 | Bell Sports, Inc. | Helmet with integrated electronic components |
| ITPD20130082A1 (it) * | 2013-04-03 | 2014-10-04 | Rudy Project S R L | Casco ciclistico ad elevata efficienza aerodinamica |
| US20150135416A1 (en) * | 2013-11-15 | 2015-05-21 | Roy Hendl | Retrofit Sliding Helmet Visor |
| JP2015098660A (ja) * | 2013-11-19 | 2015-05-28 | 株式会社アライヘルメット | ヘルメット |
| US20150173445A1 (en) * | 2013-12-23 | 2015-06-25 | Grant Charles Gordon | Apparatuses and Methods for Adjusting the Temperature Inside a Helmet |
| US9730482B2 (en) * | 2014-11-20 | 2017-08-15 | Elwha Llc | System and method for airbag deployment and inflation |
| US9861151B2 (en) * | 2014-12-05 | 2018-01-09 | SaPHIBeat Technologies, Inc. | Activity monitoring systems and methods for accident detection and response |
| US9788588B2 (en) * | 2015-03-19 | 2017-10-17 | Elwha Llc | Helmet airbag system |
| US10368602B2 (en) * | 2015-04-27 | 2019-08-06 | Intelligent Cranium Helmets, LLC | Protective helmet |
| DK3399881T3 (da) * | 2016-01-07 | 2021-12-20 | Thi Total Healthcare Innovation Gmbh | Påtagelig barriereindretninger, systemer og fremgangsmåder med berøringsfri styring |
| GB2552547A (en) * | 2016-07-29 | 2018-01-31 | Smallwood Ioan | A helmet |
-
2015
- 2015-08-27 DE DE102015216436.5A patent/DE102015216436A1/de not_active Withdrawn
-
2016
- 2016-08-04 ES ES16754232T patent/ES2750102T3/es active Active
- 2016-08-04 WO PCT/EP2016/068620 patent/WO2017032577A1/de not_active Ceased
- 2016-08-04 EP EP16754232.3A patent/EP3340824B1/de active Active
- 2016-08-04 CN CN201680025188.2A patent/CN107529846B/zh active Active
-
2017
- 2017-10-26 US US15/794,100 patent/US11166509B2/en active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107529846A (zh) | 2018-01-02 |
| ES2750102T3 (es) | 2020-03-24 |
| CN107529846B (zh) | 2020-10-16 |
| WO2017032577A1 (de) | 2017-03-02 |
| US20180055132A1 (en) | 2018-03-01 |
| EP3340824A1 (de) | 2018-07-04 |
| DE102015216436A1 (de) | 2017-03-02 |
| US11166509B2 (en) | 2021-11-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2931550B1 (de) | Verfahren und vorrichtung zur gesamtmassebestimmung eines elektrisch antreibbaren fahrzeugs | |
| EP2941380B1 (de) | Verfahren und vorrichtung zur fahrstabilisierung eines motorisierten zweirads mit doppel gyroskopen vorrichtung | |
| DE102005009814B4 (de) | Fahrzeugzustands-Erfassungssystem und -verfahren | |
| DE1902944B2 (de) | Steuereinrichtung zum vermeiden von kurvenschleudern bei kraftfahrzeugen | |
| EP2583882B1 (de) | Verfahren und Vorrichtung zum Betreiben eines Kraftfahrzeugs | |
| DE102013225304A1 (de) | Fluggerät | |
| EP3932792A1 (de) | Motorrad mit lenkerprotektor | |
| DE102014009746A1 (de) | Anhänger für ein Fahrrad | |
| DE102009001306A1 (de) | Verfahren zur Stabilisierung eines Kraftfahrzeugs, insbesondere eines einspurigen Kraftfahrzeugs | |
| DE102014216671A1 (de) | Verfahren und Vorrichtung zur Sturzverhinderung eines Fahrradfahrers | |
| WO2014118188A1 (de) | Kamerasystem für ein fahrzeug, verfahren und vorrichtung zum steuern eines bildbereichs eines bildes einer fahrzeugkamera für ein fahrzeug | |
| DE102014015631A1 (de) | Steigungsberechnungsvorrichtung | |
| DE102011082088A1 (de) | Elektrisch unterstütztes Fahrrad und Verfahren zum Einstellen einer Leistung beim Betrieb eines Fahrrads | |
| DE102012203462A1 (de) | Verfahren und Anordnung zur Erfassung von Daten für eine Sicherheitsvorrichtung für ein Balancefahrzeug | |
| DE10039978C2 (de) | Vorrichtung zum Messen des Neigungswinkels und/oder der Beschleunigung | |
| WO2018002893A8 (en) | Calibration method of the positioning of an onboard device for the acquisition and the remote transmission of data relating to motion and driving parameters of motor vehicles and motorcycles | |
| WO2017032577A1 (de) | Schutzhelm mit aerodynamischem stabilisierungselement | |
| DE102021131067A1 (de) | Verfahren zu einer Stabilisierung, insbesondere zu einer Stabilisierung einer Geradeausfahrt, eines, insbesondere muskelkraftbetriebenen, Wasserfahrzeugs | |
| DE102010019480A1 (de) | Fahrzeuganhänger, Fahrzeuggespann sowie Fahrerassistenzverfahren | |
| DE102012219935A1 (de) | Verfahren und Baugruppe zur Bestimmung der Abweichung der Fahrzeuglängsachse von einer Bewegungsrichtung eines Motorrades sowie Fahrassistenzsystem und Verfahren zu seiner Betätigung | |
| DE102014209164B4 (de) | Verfahren zur Ermittlung eines Zustands eines Fahrwerks eines Zweirads | |
| EP3077261B1 (de) | Zweiradfahrzeug mit federwegbasierter antriebs- und bremsleistungsbegrenzung sowie steuereinheit hierzu | |
| EP3152105B1 (de) | Verfahren und vorrichtung zur ansteuerung eines motors eines elektrischen zweirads | |
| DE2142046A1 (de) | Kybernetische sitzregelung beim autofahren | |
| DE102009007157B4 (de) | Elektrisches Servolenkungssystem für Kraftfahrzeuge |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20180215 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20190509 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: AT Ref legal event code: REF Ref document number: 1185226 Country of ref document: AT Kind code of ref document: T Effective date: 20191015 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502016006924 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20191002 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2750102 Country of ref document: ES Kind code of ref document: T3 Effective date: 20200324 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200103 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200102 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200203 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200102 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200224 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502016006924 Country of ref document: DE |
|
| PG2D | Information on lapse in contracting state deleted |
Ref country code: IS |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200202 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| 26N | No opposition filed |
Effective date: 20200703 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200831 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200804 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200831 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20200831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200804 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191002 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1185226 Country of ref document: AT Kind code of ref document: T Effective date: 20210804 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210804 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230502 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20250917 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250731 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250829 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20250822 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250821 Year of fee payment: 10 |