EP2948404B1 - Hebe- und schwenkvorrichtung - Google Patents
Hebe- und schwenkvorrichtung Download PDFInfo
- Publication number
- EP2948404B1 EP2948404B1 EP13795749.4A EP13795749A EP2948404B1 EP 2948404 B1 EP2948404 B1 EP 2948404B1 EP 13795749 A EP13795749 A EP 13795749A EP 2948404 B1 EP2948404 B1 EP 2948404B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- load
- lifting
- pivoting
- arm
- main body
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C1/00—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles
- B66C1/02—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by suction means
- B66C1/0237—Multiple lifting units; More than one suction area
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C1/00—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles
- B66C1/10—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C1/00—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles
- B66C1/10—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means
- B66C1/108—Load-engaging elements or devices attached to lifting or lowering gear of cranes or adapted for connection therewith for transmitting lifting forces to articles or groups of articles by mechanical means for lifting parts of wind turbines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/04—Auxiliary devices for controlling movements of suspended loads, or preventing cable slack
- B66C13/08—Auxiliary devices for controlling movements of suspended loads, or preventing cable slack for depositing loads in desired attitudes or positions
Definitions
- the invention relates to a lifting and pivoting device according to the preamble of claim 1, for lifting and pivoting a load, in particular a rotor bar and a load lifting system comprising at least one lifting and pivoting device.
- the individual segments are referred to as belt, upper shell, lower shell and webs.
- the cross section of the finished rotor blades generally two main webs perpendicular to an upper and a lower belt segment, and up to two smaller so-called Endkanten- or nasenkantengurte and webs.
- the main webs and straps form a cross-sectionally at least partially diamond-shaped basic framework of a rotor blade.
- the upper shell and the lower shell, which form the outer skin of the rotor blade, are supported on this basic framework or on the upper and lower belt segments.
- the individual segments are made of a Balsaholzkern, which are braided with fabric mats and then penetrated under exclusion of air with epoxy resin. This process is referred to as a vacuum infusion process. After curing of the epoxy resin, the individual segments of the rotor blades are then released from their shape.
- the designated as rotor webs or main webs reinforcing segments of a rotor blade which are arranged in the interior of the rotor blade as part of the diamond-shaped skeleton, are usually made lying and must therefore be placed after removal from the mold. For this purpose, they are usually attached to a mechanical gripper, which raises the rotor segments or the rotor webs on one side or by means of lifting straps in the vertical position .. In this one-sided lifting the rotor segments are partially pulled over the ground, whereby the components can be affected.
- the C- or T-shaped adhesive tabs of the webs are particularly sensitive.
- the demoulded rotor bars are then positioned with a special web setting device for final assembly of the rotor blades in the main mold. Due to the enormous size of the wind turbines, the segments of the rotor blades take up a lot of space.
- the invention is therefore based on the object a lifting and pivoting device for lifting and pivoting a load, in particular a rotor bar, to provide, with which the load can be raised and pivoted in a reliable and safe manner.
- the lifting and pivoting device has a pivot arm for attaching the load, a base body, a relative to the body axially displaceable displacement device which is pivotally connected to the pivot arm, and at least one lever arm connected to the base body and the pivot arm such is that the pivot arm is pivoted in displacement of the displacement device relative to the base body.
- the swivel arm has a plurality of connection or bearing points.
- the pivot arm is connected to the displacement device, on the other hand, the pivot arm is connected to the lever arm.
- the swivel arm which is pivotally connected to the displacement device and which is preferably connected to the displacement device in the middle of the swivel arm, then moves around the connection point between the swivel arm and the displacement device on the one hand and around the connection point between the swivel arm and the lever arm on the other hand. This can be done a superimposed lifting and pivoting movement.
- the lifting and pivoting device advantageously a load.
- This is particularly advantageous for the lifting and / or pivoting of the rotor webs mentioned above, wherein the rotor webs can then be torn out of their shape, lifted and pivoted.
- the swivel arm is pivotable by about 90 °, in particular between a first, at least almost horizontal position in a second, at least almost vertical position.
- pivoting about 90 ° can also be realized a lifting function, since the load is not pivoted about a constant pivot axis, but at the same time a superimposed lifting movement can take place in the vertical direction.
- bearings are preferably arranged in the respective end regions of the pivot arm, but preferably in the outer third.
- the bearings can be formed, for example, as a profile strips with holes, which are then connected to the swivel arm, for example. By screwing.
- an eyelet as a bearing.
- To connect the lever arm with the swivel arm at the bearing point can be provided, for example, provide a bolt with Sich ceremoniesssplint. By such a bolt, a quick transfer between the bearings can be made possible.
- a further advantageous embodiment provides that at least one, preferably two vacuum suction pads are arranged on the swivel arm for holding the load.
- These vacuum suction pads can advantageously be arranged in the region of the ends of the pivot arm on the side facing away from the lever arm side of the pivot arm.
- the displacement device comprises a linear drive, in particular a toothed rack, and a pinion, which can be driven directly or indirectly by an electric motor via a gear, and which engages with the toothed rack.
- the rack may have a stop, so that the pinion can not move the rack over the stop.
- the displacement device is also designed as a linear direct drive, ball screw, roller screw, pneumatic cylinder or hydraulic cylinder. Regardless of the design of the linear drive, however, it is important that in each case a part of the linear drive is fixedly connected to the base body and another part of the linear drive which is designed to be movable relative to the fixed part fixed to the main body, with the pivot arm.
- the rack is arranged on a designed as a double-T profile rail of the displacement device.
- the rail may have an additional stop, which in addition to an optionally on the Rack arranged stop can prevent falling out of the rack or the rail down.
- the base body has a stationary carriage, wherein the rail of the displacement device is guided in the carriage and / or stored.
- the carriage may preferably have a plurality of bearing rollers for guiding and / or supporting the rail, which are made of polyamide, for example.
- the rail When forming the rail as a double-T-profile, this consists of two transverse webs with a perpendicularly extending between the two transverse webs central web.
- two bearing rollers are provided on a transverse web on the side facing away from the central web and on the same crosspiece two bearing rollers on the side facing the central web.
- a particularly advantageous embodiment of the invention provides that at the ends of the pivoting arm securing claws are provided which are displaceable with the load held along a longitudinal axis of the pivot arm in a securing position and engage behind the load at least in sections in the securing position.
- the securing claws can be at least partially C-shaped. A displacement of the securing claws in the securing position can be done by moving the securing claws towards the center of the swing arm.
- the swivel arm or the securing claws have a slot in which bolts fixed to the securing claws or to the swivel arm are guided.
- a displacement of the securing claws along a longitudinal axis of the pivot arm by sliding the bolt in the slot can be done.
- the safety claws automated, that is, for example, driven to move by pneumatic cylinder, hydraulic cylinder or by means of an electric motor in its safety position.
- a further advantageous embodiment of the invention provides that the base body has at least one transverse to the direction of action of the displacement device extending rail, wherein at the ends of the rail mounting portions are provided for attaching the body to a crane boom.
- the fastening sections can be adapted to the respective crane jib in such a way that the fastening sections can be fastened with their cross section to the cross section of the respective profile of the crane jib.
- a lifting device for lifting and pivoting a load comprising at least one device according to one of claims 1 to 9 and a crane jib for fastening the at least one device.
- a lifting device thus comprises a crane boom and at least one, in particular a plurality of lifting and pivoting devices attached thereto.
- the lifting device has additional vacuum suction pads for holding the load.
- additional vacuum suction pad is therefore particularly advantageous because even if the vacuum suction pads of the lifting and pivoting device, for example. Due to geometric conditions can not be attached to the load, the additional vacuum suction pad, which are part of the lifting equipment , For lifting or pivoting the load can be attached to the load.
- screws can be secured, for example, by lock nuts or by Loctite screw lock, whereas it can be provided that the bolts can be secured in their position by means of snap rings or cotter pins.
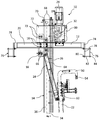
- FIGS. 1 to 4 show a lifting and pivoting device 10 according to the invention.
- the lifting and pivoting device 10 comprises a base body 12, as well as a relative to the base body 12 axially displaceable vertically displacement device 14.
- the base body 12 includes a stationary slide 16, which over in FIG. 2 clearly visible screws or rivets 18 is connected to two mutually parallel double T-profiles 20.
- the lifting and pivoting device 10 further comprises a pivoting arm 22, which is pivotally connected to the displacement device 14.
- the lifting and pivoting device 10 further comprises a lever arm 24 which is connected to the base body 12 and the carriage 16 and the Swivel arm 22 is connected such that the pivot arm 22 is pivoted axially displaceable with respect to the base body 12 during displacement of the displacement device 14.
- the displacement device 14 is designed as a linear drive, in particular as a toothed rack 26 with a pinion 32 drivable indirectly by an electric motor 28 via a gear 30.
- the pinion 32 is in engagement with the rack 26 and meshes with the teeth of the rack 26.
- the displacement device 14 and the rack 26 is along a longitudinal axis 34 relative to the base body 12 and the carriage 16 displaced.
- the rack 26 is arranged on a rail 36 designed as a double T-profile.
- the rail 36 of the displacement device 14 is pivotally connected to the pivot arm 22 at its end facing away from the electric motor 28 with a T-shaped intermediate piece 38 arranged on the pivot arm 22 via a rotary or pivot bearing 40.
- the intermediate piece 38 has for connection to the pivot arm 22 on a flat mounting plate 42, which is bolted to the formed as a profile rail pivot arm 22 by means of screws 44.
- the intermediate piece 38 is arranged centrally on the pivot arm 22.
- two vacuum suction pads 46 are further provided in the region of the ends 48 of the pivot arm. These vacuum suction pads 46 preferably operate on the Bernoulli principle, so that they can generate negative pressure when connected to a compressed air line.
- the suction plates can also be connected to a pump via a vacuum suction line.
- the gripper surface of the vacuum suction pads 46 is formed oval. However, it is also conceivable that the gripper surface is round or square.
- securing claws 50 are provided at the ends 48 of the pivoting arm 22, in addition to the vacuum suction pads 46. These securing claws 50 are displaceable with the load held along a longitudinal axis 52 of the pivot arm towards the center of the pivot arm 22 in a securing position.
- the safety claws 50 are at least Partially C-shaped and engaging behind in the securing position the gripped or held on the vacuum suction pad 46 load at least in sections with their, parallel to the pivot arm 22 extending away from the pivot arm 22 webs 54.
- the safety claws 50 have a slot 56 in which a not shown in the figures bolt of the swing arm is guided.
- the securing claws 50 can therefore be displaced by means of the elongated hole 56 toward the center of the pivoting arm 22.
- the securing claws 50 are secured in their securing position, for example by securing bolts or securing splines.
- the securing claws 50 may be profile-shaped, in particular rectangular, in cross-section, wherein the securing claws 50 have a connecting portion 60, on which the securing claws 50 are connected to the pivot arm 22. At the connecting portions 60, the securing claws 50 preferably have a profile which is the same or at least similar to the profile of the pivoting arm 22.
- the bearings 62 are in each case in the outer, that is, the ends 48 of the pivot arm 22 facing third of the pivot arm 22.
- the bearings 62 may be formed, for example, as a profile strips with holes. However, it is also conceivable to form the bearings as a welded eyelet.
- the pivot arm 22 is connected to the respective upper bearing point 62 with the lever arm 24.
- FIG. 2 shows an enlarged section of the illustration according to FIG. 1 ,
- the lever arm 24 comprises two Hebelarmancen 64.
- a Hebelarmance 64 is provided on each side of the rack 26 and the rail 36 and arranged on the one hand rotatably on the stationary carriage 16 and on the bearing point 62 of the pivot arm.
- the stationary carriage 16 screwed to the double-T profiles 20 of the base body 12 has a plurality of bearing rollers 66. Through these bearing rollers designed as a double-T-carrier rail 36 of the displacement device 14 is guided.
- the double-T-beam has two transverse webs 68 and a central web 70 extending perpendicularly between the two transverse webs 68.
- the transverse to the longitudinal axis 34 of the displacement device 14 extending double T-profiles 20 of the body 12 are connected at their ends in each case by a cross member 74 with each other.
- fastening portions 76 are provided, which are formed by fixed to the cross members 74 plates 78 with holes 80 and through into the holes 80 of the plates 78 engaging screws 82 and counter plates 84.
- FIGS. 1 and 2 show the lifting and pivoting device 10 in its pivoted position in the direction of - 90 °.
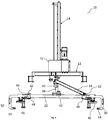
- FIG. 3 shows the lifting and pivoting device 10 according to FIGS. 1 and 2 in the basic position. If now the lifting and pivoting device 10 in the basic position according to FIG. 3 is to be pivoted, the rack 26 is moved by the drivable by the electric motor 28 pinion 32 in the direction of arrow 86 along its longitudinal axis 34 upwards. This results in a superimposed lifting and pivoting movement on the pivot bearing 40.
- the pivot arm 22 on the lever arm 24 thus the pivot arm 22 of its nearly vertical, in FIG. 1 shown position in his in FIG. 3 pivoted, almost horizontal position pivoted.
- the lifting and pivoting device in the in FIG. 3 shown basic position can be reduced to the load, not shown.
- the displacement device 14 and the rack 26 relative to the base body 12 can be moved and in their in the FIGS. 1 and 2 shown pivoting position can be pivoted in - 90 °.
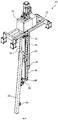
- FIG. 4 shows the lifting and pivoting device in a + 90 ° tilted representation.
- the lever arm 24 is not as in FIGS. 1 and 2 shown disposed on the pivot bearing 40 from right bearing point 62. Rather, the lever arm 24 is connected to the pivot arm 22 at the pivot bearing 40 from the left bearing 62.
- the lifting and pivoting device 10 are rebuilt so that not only a pivoting loads in - 90 ° direction, but also a pivoting of loads in the + 90 ° direction is made possible.
- FIGS. 5a and 5b show a lifting device 88, which includes a plurality of lifting and pivoting devices 10.
- the lifting device 88 further comprises a truss-like crane boom 90.
- This crane boom 90 is connected at its two mutually parallel and rectangular shaped crane profiles 92 with the mounting portions 76 of the lifting and pivoting devices 10.
- the load lifting system 88 further comprises additional vacuum suction pads 94, which are provided in addition to the vacuum suction pads 46 of the lifting and pivoting devices 10.
- the crane boom 90 further has on its upper side a crane eye 96, on which the crane boom 90 can be gripped, for example with a hook, not shown.
- FIG. 5a shows the lifting device 88 with a gripped load in the form of a rotor bar 98 in the basic position.
- FIG. 5b shows the lifting device 88 in the pivoted position.
- the additional vacuum suction pads 94 are clearly visible. These can be used especially when the profile of the load, for example the rotor webs 98 changes along the longitudinal extent and the vacuum suction pad 46 of the lifting and pivoting devices 10 can not be attached to the load or the rotor bar 98 due to geometric conditions. Even with the lifting device 88, pivoting in the + and - 90 ° directions is possible. Analogous to the FIGS. 1 to 4 For this purpose, the lever arms 24 of the lifting and pivoting devices 10 must also be rebuilt at the bearings 62.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Load-Engaging Elements For Cranes (AREA)
- Jib Cranes (AREA)
Description
- Die Erfindung betrifft eine Hebe- und Schwenkvorrichtung gemäß dem Oberbegriff des Anspruchs 1, zum Heben und Verschwenken einer Last, insbesondere eines Rotorstegs sowie eine Lasthebeanlage umfassend wenigstens eine Hebe- und Schwenkvorrichtung.
- Bei der Fertigung von Rotorblättern für Windkraftanlagen werden diese aus verschiedenen Einzelteilen hergestellt, wobei die einzelnen Segmente als Gurt, Oberschale, Unterschale sowie Stege bezeichnet werden. Dabei verlaufen im Querschnitt der fertigen Rotorblätter in der Regel zwei Hauptstege senkrecht zu einem oberen und einem unteren Gurtsegment , sowie bis zu zwei kleinere sogenannte Endkanten- oder Nasenkantengurte und -stege. Die Hauptstege- und gurte bilden ein im Querschnitt zumindest teilweise rautenförmiges Grundgerüst eines Rotorblatts. Die Oberschale und die Unterschale, welche die Außenhaut des Rotorblatts bilden, stützen sich dabei auf diesem Grundgerüst bzw. auf dem oberen und unteren Gurtsegment ab.
- Bei der Fertigung der Rotorblätter werden die einzelnen Segmente aus einem Balsaholzkern hergestellt, welche mit Gewebematten umflochten und dann unter Luftabschluss mit Epoxidharz durchdrungen werden. Diese Verfahren wird als Vakuuminfusionsverfahren bezeichnet. Nach dem Aushärten des Epoxidharzes werden die einzelnen Segmente der Rotorblätter dann aus ihrer Form herausgelöst.
- Die als Rotorstege bzw. Hauptstege bezeichneten Verstärkungssegmente eines Rotorblattes, welche im Inneren des Rotorblattes als Teil des rautenförmigen Grundgerüsts angeordnet sind, werden in der Regel liegend hergestellt und müssen daher nach dem Entformen aufgestellt werden. Dazu werden sie üblicherweise an einem mechanischen Greifer befestigt, der die Rotorsegmente beziehungsweise die Rotorstege einseitig anhebt oder mittels Hebebänder in die vertikale Position aufgestellt.. Bei diesem einseitigen Anheben werden die Rotorsegmente teilweise über den Boden gezogen, wodurch die Bauteile in Mitleidenschaft gezogen werden können. Die C- oder T-förmigen Klebelaschen der Stege sind hierbei besonders empfindlich. Schließlich werden die entformten Rotorstege dann mit einer speziellen Stegsetzvorrichtung zur Endmontage der Rotorblätter in der Hauptform positioniert. Aufgrund der enormen Größe der Windkraftanlagen nehmen die Segmente der Rotorblätter viel Platz in Anspruch.
- Aus dem Stand der Technik sind verschiedene Hebe- oder Schwenkvorrichtungen zum Heben großer oder sperriger Lasten bekannt. So zeigt zum Beispiel die
DE 10 2010 006 203 A1 ein Lastwendegerät zum Anhängen an einen Kranhaken, wobei auf motorisch drehbar gelagerten Rollen des Lastwendegerätes die lasttragenden Anschlagmittel gelagert sind. Zum Anheben beziehungsweise Wenden der Last müssen diese Anschlagmittel unter der Last hindurchgeführt werden, wobei dann die beiden Anschlagmittel mit einem Verschlussstück verbunden werden müssen. Zum Wenden eines Rotorsegments, welches am Boden beziehungsweise in der Form liegt, mit Hilfe eines aus dem Stand der Technik bekannten Lastwendegeräts, müsste dieses folglich zunächst angehoben werden. Dies ist bei derart großen Bauteilen jedoch oft nicht beschädigungsfrei möglich. DieUS 6 733 058 B1 und dieDE 7015758 U beschreiben eine Vorrichtung mit den Merkmalen des Oberbegriffs des Anspruchs 1. - Der Erfindung liegt daher die Aufgabe zugrunde eine Hebe- und Schwenkvorrichtung zum Heben und Verschwenken einer Last, insbesondere eines Rotorstegs, bereit zu stellen, mit der die Last auf zuverlässige und sichere Art und Weise angehoben und verschwenkt werden kann.
- Diese Aufgabe wird mit einer Hebe- und Schwenkvorrichtung mit den Merkmalen des Anspruchs 1 gelöst. Dazu weist die Hebe- und Schwenkvorrichtung einen Schwenkarm zum Befestigen der Last, einen Grundkörper, eine, gegenüber dem Grundkörper axial senkrecht verlagerbare Verlagerungseinrichtung, die mit dem Schwenkarm schwenkbar verbunden ist, und wenigstens einen Hebelarm auf, der mit dem Grundkörper und dem Schwenkarm derart verbunden ist, dass der Schwenkarm bei Verlagern der Verlagerungseinrichtung gegenüber dem Grundkörper verschwenkt wird.
- Der Schwenkarm weist mehrere Verbindungs- beziehungsweise Lagerpunkte auf. Zum Einen ist der Schwenkarm mit der Verlagerungseinrichtung verbunden, zum Anderen ist der Schwenkarm mit dem Hebelarm verbunden. Beim Verlagern der Verlagerungseinrichtung axial senkrecht zum Grundkörper bewegt sich diese beispielsweise nach oben. Der mit der Verlagerungseinrichtung schwenkbar verbundene Schwenkarm, welcher vorzugsweise mit der Verlagerungseinrichtung in der Mitte des Schwenkarms verbunden ist, bewegt sich dann einerseits um den Verbindungspunkt zwischen Schwenkarm und der Verlagerungseinrichtung und andererseits um den Verbindungspunkt zwischen Schwenkarm und Hebelarm. Dabei kann eine überlagerte Hebe- und Schwenkbewegung erfolgen. Folglich kann durch die erfindungsgemäße Hebe- und Schwenkvorrichtung in vorteilhafter Weise eine Last angehoben und verschwenkt werden. Dies ist besonders vorteilhaft für das Heben- und/oder Verschwenken der eingangs genannten Rotorstege, wobei die Rotorstege dann aus ihrer Form rausgerissen, angehoben und verschwenkt werden können.
- Besonders bevorzugt ist dabei, wenn der Schwenkarm um etwa 90°, insbesondere zwischen einer ersten, zumindest nahezu horizontalen Position in eine zweite, zumindest nahezu vertikale Position verschwenkbar ist. Durch ein Verschwenken um etwa 90° kann dabei auch eine Hebefunktion realisiert werden, da die Last nicht um eine konstante Schwenkachse verschwenkt wird, sondern gleichzeitig auch eine überlagerte Hebebewegung in vertikaler Richtung erfolgen kann.
- Weiterhin ist es vorteilhaft, wenn am Schwenkarm mehrere, insbesondere zwei Lagerstellen zum lösbaren Befestigen des Hebelarms vorgesehen sind. Diese Lagerstellen sind vorzugsweise in den jeweiligen Endbereichen des Schwenkarms angeordnet, vorzugsweise jedoch im äußeren Drittel. Durch das Vorsehen mehrerer Lagerstellen, insbesondere zweier Lagerstellen, kann ein Umbauen derart erfolgen, dass mit der Vorrichtung ein Verschwenken nicht nur in + 90°-Richtung, sondern auch in - 90°-Richtung erfolgen kann. Die Lagerstellen können beispielsweise als Profilleisten mit Bohrungen ausgebildet sein, welche dann mit dem Schwenkarm bspw. durch Verschrauben verbunden sind. Es ist jedoch auch denkbar, eine Öse als Lagerstelle anzuschweißen. Zur Verbindung des Hebelarms mit dem Schwenkarm an der Lagerstelle kann vorgesehen sein, beispielsweise einen Bolzen mit Sicherungssplint vorzusehen. Durch einen solchen Bolzen kann ein schnelles Umstecken zwischen den Lagerstellen ermöglicht werden.
- Eine weitere vorteilhafte Ausgestaltung sieht vor, dass am Schwenkarm wenigstens ein, vorzugsweise zwei Vakuum-Sauggreifer zum Halten der Last angeordnet sind. Diese Vakuum-Sauggreifer können vorteilhafterweise im Bereich der Enden des Schwenkarms auf der dem Hebelarm abgewandten Seite des Schwenkarms angeordnet sein. Durch Vorsehen der Vakuum-Sauggreifer kann eine Last, welche beispielsweise am Boden liegt, gegriffen werden. Es kann vorgesehen sein, dass die Vakuum-Sauggreifer nach dem Bernoulli-Prinzip arbeiten, wodurch ein Anschluss an bestehende Druckluftleitungen ermöglicht werden kann. Die Greiferflächen der Vakuum-Sauggreifer können dabei rund oder beispielsweise oval ausgebildet sein.
- Vorteilhafterweise umfasst die Verlagerungseinrichtung einen Linearantrieb, insbesondere eine Zahnstange und ein von einem Elektromotor unmittelbar oder mittelbar über ein Getriebe antreibbares Ritzel, welches mit der Zahnstange in Eingriff ist. Die Zahnstange kann dabei einen Anschlag aufweisen, sodass das Ritzel die Zahnstange nicht über den Anschlag hinweg bewegen kann. Weiterhin ist es möglich, dass die Verlagerungseinrichtung auch als Lineardirektantrieb, Kugelgewindetrieb, Rollengewindetrieb, Pneumatikzylinder oder Hydraulikzylinder ausgebildet ist. Unabhängig von der Ausführung des Linearantriebs ist es jedoch wichtig, dass jeweils ein Teil des Linearantriebs fest mit dem Grundkörper und ein weiterer Teil des Linearantriebs, welcher gegenüber dem fest am Grundkörper befestigten Teil beweglich ausgebildet ist, mit dem Schwenkarm verbunden ist.
- Besonders bevorzugt ist dabei, dass die Zahnstange auf einer als Doppel-T-Profil ausgebildeten Schiene der Verlagerungseinrichtung angeordnet ist. Dabei kann die Schiene einen zusätzlichen Anschlag aufweisen, welcher zusätzlich zu einem gegebenenfalls an der Zahnstange angeordneten Anschlag ein Herausfallen der Zahnstange beziehungsweise der Schiene nach unten verhindern kann.
- Weiterhin ist es vorteilhaft, wenn der Grundkörper einen stationären Schlitten aufweist, wobei die Schiene der Verlagerungseinrichtung im Schlitten geführt und/oder gelagert ist. Der Schlitten kann zur Führung und/oder Lagerung der Schiene vorzugsweise mehrere Lagerrollen aufweisen, welche beispielsweise aus Polyamid hergestellt sind. Bei Ausbildung der Schiene als Doppel-T-Profil, besteht diese aus zwei Querstegen mit einem senkrecht zwischen den beiden Querstegen verlaufenden Mittelsteg. Zur Führung und/oder Lagerung kann dabei vorgesehen sein, dass jeweils zwei Lagerrollen an einem Quersteg auf der dem Mittelsteg abgewandten Seite sowie am selben Quersteg jeweils zwei Lagerrollen auf der dem Mittelsteg zugewandten Seite vorgesehen sind.
- Eine besonders vorteilhafte Ausgestaltung der Erfindung sieht vor, dass an den Enden des Schwenkarms Sicherungskrallen vorgesehen sind, die bei gehaltener Last entlang einer Längsachse des Schwenkarms in eine Sicherungsstellung verlagerbar sind und in der Sicherungsstellung die Last zumindest abschnittweise hintergreifen. Somit kann auch bei Ausfall der Vakuum-Sauggreifer die durch die Hebe- und Schwenkvorrichtung gegriffene Last noch gesichert werden. Die Sicherungskrallen können dabei zumindest teilweise C-förmig ausgebildet sein. Ein Verlagern der Sicherungskrallen in die Sicherungsstellung kann durch Bewegen der Sicherungskrallen hin zur Mitte des Schwenkarms erfolgen. Dazu kann vorgesehen sein, dass der Schwenkarm beziehungsweise die Sicherungskrallen ein Langloch aufweisen, in dem an den Sicherungskrallen beziehungsweise am Schwenkarm befestigte Bolzen geführt sind. Somit kann eine Verlagerung der Sicherungskrallen entlang einer Längsachse des Schwenkarms durch Gleiten des Bolzens im Langloch erfolgen. Zur Sicherung der Endpositionen der Sicherungskrallen kann vorgesehen sein, diese durch zusätzliche Sicherungsbolzen mit die Sicherungsbolzen sichernden Sicherungssplinten zu sichern. Statt einer handbedienten Verlagerung der Sicherungskrallen ist es auch denkbar, die Sicherungskrallen automatisiert, das heißt beispielsweise angetrieben durch Pneumatikzylinder, Hydraulikzylinder oder mittels eines Elektromotors in ihre Sicherungsstellung zu bewegen. Dazu kann vorgesehen sein, an der Hebe- und Schwenkvorrichtung Sensoren vorzusehen, die ein Greifen einer Last durch die Vakuum-Sauggreifer detektieren und dann ein Verlagern der Sicherungskrallen in ihre Sicherungsstellung veranlassen können.
- Eine weitere vorteilhafte Ausgestaltung der Erfindung sieht vor, dass der Grundkörper wenigstens eine quer zur Wirkungsrichtung der Verlagerungseinrichtung verlaufende Profilschiene aufweist, wobei an den Enden der Profilschiene Befestigungsabschnitte zum Befestigen des Grundkörpers an einem Kranausleger vorgesehen sind. Vorteilhafterweise sind dabei die Befestigungsabschnitte an den jeweiligen Kranausleger derart anpassbar, dass die Befestigungsabschnitte mit ihrem Querschnitt am Querschnitt des jeweiligen Profils des Kranauslegers befestigt werden können.
- Die eingangs gestellte Aufgabe wird auch gelöst durch eine Lasthebeanlage zum Heben und Verschwenken einer Last umfassend wenigstens eine Vorrichtung nach einem der Ansprüche 1 bis 9 und einen Kranausleger zur Befestigung der wenigstens einen Vorrichtung. Eine solche Lasthebeanlage umfasst somit einen Kranausleger und wenigstens eine, insbesondere eine Vielzahl von daran befestigten Hebe- und Schwenkvorrichtungen.
- Besonders bevorzugt ist dabei, wenn die Lasthebeanlage zusätzliche Vakuum-Sauggreifer zum Halten der Last aufweist. Das Vorsehen dieser zusätzlichen Vakuum-Sauggreifer ist daher besonders vorteilhaft, da auch dann, wenn die Vakuum-Sauggreifer der Hebe- und Schwenkvorrichtung bspw. aufgrund geometrischer Gegebenheiten nicht an der Last befestigt werden können, die zusätzlichen Vakuum-Sauggreifer, welche Teil der Lasthebeanlage sind, zum Heben beziehungsweise Verschwenken der Last an der Last befestigt werden können.
- Weiterhin kann vorgesehen sein, dass an der Hebe- und Schwenkvorrichtung beziehungsweise an der Lasthebeanlage Sicherungselemente zur Sicherung bestimmter Bauteile und Positionen in Form von Schrauben oder Bolzen vorgesehen sind. Schrauben konnen dabei beispielsweise durch Kontermuttern oder mittels Loctite-Schraubensicherung gesichert werden, wohingegen vorgesehen sein kann, dass die Bolzen mittels Sprengringen oder Splinten in ihrer Position gesichert werden können.
- Weitere Einzelheiten und vorteilhafte Ausgestaltungen der Erfindung sind der folgenden Beschreibung zu entnehmen, anhand derer die in den Figuren dargestellten Ausführungsformen der Erfindung näher beschrieben und erläutert sind.
- Es zeigen:
-
Figur 1 eine Schrägansicht einer erfindungsgemäßen Hebe- und Schwenkvorrichtung in einer verschwenkten Position; -
Figur 2 ein Ausschnitt der Hebe- und Schwenkvorrichtung gemäßFigur 1 in einer vergrößerten Darstellung; -
Figur 3 die Hebe- und Schwenkvorrichtung gemäßFiguren 1 und2 in einer nicht verschwenkten Stellung; -
Figur 4 eine erfindungsgemäßen Hebe- und Schwenkvorrichtung mit auf der anderen Seite angeschlagenen Schwenkarm; -
Figur 5a eine erfindungsgemäße Lasthebeanlage in der nicht verschwenkten Stellung; und -
Figur 5b die Lasthebeanlage gemäßFigur 5a in der verschwenkten Stellung. -
Figuren 1 bis 4 zeigen eine erfindungsgemäße Hebe- und Schwenkvorrichtung 10. Die Hebe- und Schwenkvorrichtung 10 umfasst einen Grundkörper 12, sowie eine gegenüber dem Grundkörper 12 axial senkrecht verlagerbare Verlagerungseinrichtung 14. Der Grundkörper 12 umfasst dabei einen stationären Schlitten 16, welcher über inFigur 2 deutlich erkennbare Schrauben oder Nieten 18 mit zwei parallel zueinander verlaufenden Doppel-T-Profilen 20 verbunden ist. Die Hebe- und Schwenkvorrichtung 10 umfasst ferner ein Schwenkarm 22, welcher mit der Verlagerungseinrichtung 14 schwenkbar verbunden ist. Die Hebe- und Schwenkvorrichtung 10 umfasst darüber hinaus einen Hebelarm 24, der mit dem Grundkörper 12 beziehungsweise dem Schlitten 16 und dem Schwenkarm 22 derart verbunden ist, dass der Schwenkarm 22 bei Verlagern der Verlagerungseinrichtung 14 axial senkrecht gegenüber dem Grundkörper 12 verschwenkt wird. - Im vorliegenden Fall ist die Verlagerungseinrichtung 14 als Linearantrieb, insbesondere als Zahnstange 26 mit einem von einem Elektromotor 28 mittelbar über ein Getriebe 30 antreibbarem Ritzel 32 ausgebildet. Das Ritzel 32 befindet sich dabei im Eingriff mit der Zahnstange 26 und kämmt die Zähne der Zahnstange 26. Die Verlagerungseinrichtung 14 beziehungsweise die Zahnstange 26 ist entlang einer Längsachse 34 gegenüber dem Grundkörper 12 beziehungsweise dem Schlitten 16 verlagerbar. Die Zahnstange 26 ist auf einer als Doppel-T-Profil ausgebildeten Schiene 36 angeordnet.
- Die Schiene 36 der Verlagerungseinrichtung 14 ist mit dem Schwenkarm 22 an ihrer dem Elektromotor 28 abgewandten Ende mit einem am Schwenkarm 22 angeordneten T-förmigen Zwischenstück 38 über ein Dreh- beziehungsweise Schwenklager 40 schwenkbar verbunden. Das Zwischenstück 38 weist zur Verbindung mit dem Schwenkarm 22 eine flache Befestigungsplatte 42 auf, welche mit dem als Profilschiene ausgebildeten Schwenkarm 22 mittels Schrauben 44 verschraubt ist. Das Zwischenstück 38 ist dabei mittig am Schwenkarm 22 angeordnet. Am Schwenkarm 22 sind ferner zwei Vakuum-Sauggreifer 46 im Bereich der Enden 48 des Schwenkarms vorgesehen. Diese Vakuum-Sauggreifer 46 arbeiten vorzugsweise nach dem Bernoulli-Prinzip, so dass diese bei Anschluss an einer Druckluftleitung Unterdruck erzeugen können. Die der Saugplatten können auch über eine Vakuumsaugleitung an eine Pumpe angeschlossen sein. Im vorliegenden Fall ist die Greiferfläche der Vakuum-Sauggreifer 46 oval ausgebildet. Es ist jedoch auch denkbar, dass die Greiferfläche rund oder eckig ausgebildet ist.
- An den Enden 48 des Schwenkarms 22 sind zusätzlich zu den Vakuum-Sauggreifern 46 Sicherungskrallen 50 vorgesehen. Diese Sicherungskrallen 50 sind bei gehaltener Last entlang einer Längsachse 52 des Schwenkarms hin zur Mitte des Schwenkarms 22 in eine Sicherungsstellung verlagerbar. Die Sicherungskrallen 50 sind zumindest teilweise C-förmig ausgebildet und Hintergreifen in der Sicherungsstellung die an den Vakuum-Sauggreifern 46 gegriffene beziehungsweise gehaltene Last zumindest abschnittweise mit ihren, parallel zum Schwenkarm 22 verlaufenden, dem Schwenkarm 22 abgewandten Stegen 54. Die Sicherungskrallen 50 weisen ein Langloch 56 auf, in dem ein in den Figuren nicht gezeigter Bolzen des Schwenkarms geführt ist. Zur Verlagerung in die Sicherungsstellung können die Sicherungskrallen 50 daher mittels des Langlochs 56 hin zur Mitte des Schwenkarms 22 verlagert werden. Dazu kann weiterhin vorgesehen sein, dass die Sicherungskrallen 50 in ihrer Sicherungsstellung beispielsweise durch Sicherungsbolzen oder Sicherungssplinte gesichert werden. Weiterhin ist denkbar, ein Verlagern der Sicherungskrallen 50 in die Sicherungsstellung mittels eines Elektromotors derart automatisch vorzusehen, dass bei an den Vakuum-Sauggreifern 46 gegriffener Last ein automatisches Verlagern der Sicherungskrallen 50 in die Sicherungsstellung erfolgt.
- Die Sicherungskrallen 50 können im Querschnitt profilartig, insbesondere rechteckig, ausgebildet sind, wobei die Sicherungskrallen 50 einen Verbindungsabschnitt 60 aufweisen, an dem die Sicherungskrallen 50 mit dem Schwenkarm 22 verbunden sind. An den Verbindungsabschnitten 60 weisen die Sicherungskrallen 50 vorzugsweise ein Profil auf, welches dem Profil des Schwenkarms 22 gleicht oder zumindest ähnelt.
- Auf der den Vakuum-Sauggreifern 46 abgewandten Seite des Schwenkarms 22 sind am Schwenkarm 22 zwei Lagerstellen 62 vorgesehen. Die Lagerstellen 62 befinden sich dabei jeweils im äußeren, das heißt den Enden 48 des Schwenkarms 22 zugewandten Drittel des Schwenkarms 22. Die Lagerstellen 62 können dabei beispielsweise als Profilleisten mit Bohrungen ausgebildet sein. Es ist jedoch auch denkbar, die Lagerstellen als angeschweißte Öse auszubilden. In
Figur 1 undFigur 2 ist der Schwenkarm 22 an der jeweils oberen Lagerstelle 62 mit dem Hebelarm 24 verbunden. - Zur weiteren Teile- und Funktionsbeschreibung der Hebe- und Schwenkvorrichtung 10 wird auf die
Figuren 2 bis 4 verwiesen.Figur 2 zeigt einen vergrößerten Ausschnitt der Darstellung gemäßFigur 1 . Dort ist deutlich zu erkennen, dass der Hebelarm 24 zwei Hebelarmleisten 64 umfasst. Dabei ist jeweils eine Hebelarmleiste 64 auf jeder Seite der Zahnstange 26 beziehungsweise der Schiene 36 vorgesehen und einerseits drehbar am stationären Schlitten 16 sowie an der Lagerstelle 62 des Schwenkarms angeordnet. Der mit den Doppel-T-Profilen 20 des Grundkörpers 12 verschraubte stationäre Schlitten 16 weist mehrere Lagerrollen 66 auf. Durch diese Lagerrollen ist die als Doppel-T-Träger ausgebildete Schiene 36 der Verlagerungseinrichtung 14 geführt. Der Doppel-T-Träger weist jeweils zwei Querstege 68 und eine senkrecht zwischen den beiden Querstegen 68 verlaufenden Mittelsteg 70 auf. Auf jeder Seite des Mittelstegs 70, das heißt sowohl auf der dem Betrachter zugewandten Seite des Mittelstegs 70, als auch auf der dem Betrachter abgewandten Seite des Mittelstegs 70 sind jeweils vier Lagerrollen 66 vorgesehen. Diese Rollen 66 sind zudem mit Tellerfedern 73 in axialer Richtung gefedert, um die Toleranz der Schiene 36 aufzunehmen. Dabei ist der inFigur 2 linke Quersteg 68 auf beiden Seiten des Mittelstegs 70 jeweils durch zwei Lagerrollen 66, welche auf der dem Mittelsteg 70 abgewandten Seite des Querstegs 68 angeordnet sind, und zwei Lagerrollen 66, welche auf der dem Mittelsteg 70 zugewandten Seite des Querstegs 68 angeordnet sind, geführt beziehungsweise gelagert. Im oberen Bereich des Schlittens 16, beziehungsweise des Elektromotors 28 ist eine Schutzabdeckung 72 vorgesehen, welche den Antrieb beziehungsweise das Ritzel 32 vor äußeren Einflüssen schützt. - Die quer zur Längsachse 34 der Verlagerungseinrichtung 14 verlaufenden Doppel-T-Profile 20 des Grundkörpers 12 sind an ihren Enden jeweils durch einen Querträger 74 miteinander verbunden. An den Querträgern 74 sind Befestigungsabschnitte 76 vorgesehen, welche durch an den Querträgern 74 befestigte Platten 78 mit Bohrungen 80 und durch in die Bohrungen 80 der Platten 78 eingreifende Schrauben 82 sowie Gegenplatten 84 gebildet. Mit diesen Befestigungsabschnitten 76 kann ermöglicht werden, dass die Hebe- und Schwenkvorrichtung 10 beispielsweise an einem Kranausleger mit einem rechteckigen Kranprofil befestigt werden kann. Zur Befestigung an runden oder dreieckigen beziehungsweise trapezförmigen Kranprofilen kann jedoch auch vorgesehen sein, die Befestigungsabschnitte 76 andersartig auszubilden.
-
Figuren 1 und2 zeigen die Hebe- und Schwenkvorrichtung 10 in ihrer verschwenkten Stellung in Richtung von - 90°.Figur 3 zeigt die Hebe- und Schwenkvorrichtung 10 gemäßFiguren 1 und2 in der Grundstellung. Wenn nun die Hebe- und Schwenkvorrichtung 10 in die Grundstellung gemäßFigur 3 verschwenkt werden soll, wird die Zahnstange 26 durch das vom Elektromotor 28 antreibbare Ritzel 32 in Richtung des Pfeiles 86 entlang ihrer Längsachse 34 nach oben bewegt. Dabei kommt es zu einer überlagerten Hebe- und Schwenkbewegung am Drehlager 40. Durch die gleichzeitige Lagerung des Schwenkarms 22 am Hebelarm 24 wird somit der Schwenkarm 22 von seiner nahezu senkrechten, inFigur 1 gezeigten Position in seine inFigur 3 gezeigte, nahezu waagrechte Position verschwenkt. - Wenn nun beispielsweise eine Last, insbesondere ein Rotorsteg mit der Hebe- und Schwenkvorrichtung 10 gegriffen werden soll, kann die Hebe- und Schwenkvorrichtung in der in
Figur 3 gezeigten Grundstellung auf die nicht dargestellte Last herabgefahren werden. Nach Greifen der Vakuum-Sauggreifer 46 durch Unterdruck und anschließendem Sichern der Last mit Hilfe der Sicherungskrallen 50 kann dann die Verlagerungseinrichtung 14 beziehungsweise die Zahnstange 26 gegenüber dem Grundkörper 12 verfahren werden und in ihre in denFiguren 1 und2 gezeigte Schwenkposition in - 90° verschwenkt werden. -
Figur 4 zeigt die Hebe- und Schwenkvorrichtung in einer in + 90° geschwenkten Darstellung. Dabei ist der Hebelarm 24 nicht wie inFiguren 1 und2 gezeigt an der vom Drehlager 40 aus gesehen rechten Lagerstelle 62 angeordnet. Vielmehr ist der Hebelarm 24 mit dem Schwenkarm 22 an der vom Drehlager 40 aus gesehen linken Lagerstelle 62 verbunden. Somit kann durch Umstecken, beispielsweise eines Lagerbolzens mit Sicherungssplint, die Hebe- und Schwenkvorrichtung 10 umgebaut werden, sodass nicht nur ein Verschwenken von Lasten in - 90°-Richtung, sondern auch ein Verschwenken von Lasten in + 90°-Richtung ermöglicht wird. -
Figuren 5a und5b zeigen eine Lasthebeanlage 88, welche eine Vielzahl von Hebe- Schwenkvorrichtungen 10 umfasst. Die Lasthebeanlage 88 umfasst ferner einen fachwerkartig ausgebildeten Kranausleger 90. Dieser Kranausleger 90 ist an seinen beiden parallel zueinander verlaufenden und rechteckig ausgebildeten Kranprofilen 92 mit dem Befestigungsabschnitten 76 der Hebe- und Schwenkvorrichtungen 10 verbunden. Die Lasthebeanlage 88 weist ferner zusätzliche Vakuum-Sauggreifer 94 auf, welche zusätzlich zu den Vakuum-Sauggreifern 46 der Hebe- und Schwenkvorrichtungen 10 vorgesehen sind. Der Kranausleger 90 weist ferner an seiner Oberseite eine Kranöse 96 auf, an welcher der Kranausleger 90 beispielsweise mit einem nicht dargestellten Haken gegriffen werden kann.Figur 5a zeigt die Lasthebeanlage 88 mit einer gegriffenen Last in Form eines Rotorstegs 98 in der Grundstellung. Wenn nun die Zahnstangen 26 der Hebe- und Schwenkvorrichtungen 10 nach axial unten in Richtung des Pfeils 100 verfahren werden, erfolgt ein Verschwenken der Schwenkarme 22 mit der den daran befestigten Rotorstegen 98.Figur 5b zeigt dabei die Lasthebeanlage 88 in der verschwenkten Stellung. Die zusätzlichen Vakuum-Sauggreifer 94 sind dabei deutlich zu erkennen. Diese können vor allem dann eingesetzt werden, wenn das Profil der Last, beispielsweise der Rotorstege 98 sich entlang der Längserstreckung ändert und die Vakuum-Sauggreifer 46 der Hebe- und Schwenkvorrichtungen 10 aufgrund geometrischer Gegebenheiten nicht an der Last beziehungsweise dem Rotorsteg 98 befestigt werden können. Auch mit der Lasthebeanlage 88 ist ein Verschwenken in Richtung + und - 90° möglich. Analog zu denFiguren 1 bis 4 müssen dazu ebenfalls die Hebelarme 24 der Hebe- und Schwenkvorrichtungen 10 an den Lagerstellen 62 umgebaut werden.
Claims (11)
- Hebe- und Schwenkvorrichtung (10) zum Heben und Verschwenken einer Last, insbesondere eines Rotorstegs (98), mit einem Schwenkarm (22) zum Befestigen der Last, mit einem Grundkörper (12), mit einer, gegenüber dem Grundkörper (12) axial senkrecht verlagerbaren Verlagerungseinrichtung (14), die mit dem Schwenkarm (22) schwenkbar verbunden ist, und mit wenigstens einem Hebelarm (24), der mit dem Grundkörper (12) und dem Schwenkarm (22) derart verbunden ist, dass der Schwenkarm (22) bei Verlagern der Verlagerungseinrichtung (14) gegenüber dem Grundkörper (12) verschwenkt wird, dadurch gekennzeichnet, dass an dem Schwenkarm (22) mehrere Lagerstellen (62) zum Verbinden mit dem Hebelarm (24) vorgesehen sind.
- Vorrichtung (10) nach Anspruch 1, dadurch gekennzeichnet, dass der Schwenkarm (22) um etwa 90°, insbesondere zwischen einer ersten, zumindest nahezu horizontalen Position in eine zweite, zumindest nahezu vertikale Position verschwenkbar ist.
- Vorrichtung (10) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die mehreren Lagerstellen (62) zum lösbaren Befestigen des Hebelarms (24) ausgebildet sind.
- Vorrichtung (10) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass am Schwenkarm (22) wenigstens ein, vorzugsweise zwei Vakuum-Sauggreifer (46) zum Halten der Last angeordnet sind.
- Vorrichtung (10) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Verlagerungseinrichtung (14) einen Linearantrieb, insbesondere eine Zahnstange (26) und ein von einem Elektromotor (28) unmittelbar oder mittelbar über ein Getriebe (30) antreibbares Ritzel (32), welches mit der Zahnstange (26) in Eingriff ist, umfasst.
- Vorrichtung (10) nach Anspruch 5, dadurch gekennzeichnet, dass die Zahnstange (26) des Linearantriebs auf einer als Doppel-T-Profil ausgebildeten Schiene (36) der Verlagerungseinrichtung (14) angeordnet ist.
- Vorrichtung (10) nach Anspruch 6, dadurch gekennzeichnet, dass der Grundkörper (12) einen stationären Schlitten (16) aufweist, wobei die Schiene (36) der Verlagerungseinrichtung im Schlitten (16) geführt und/oder gelagert ist.
- Vorrichtung (10) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass an den Enden (48) des Schwenkarms (22) Sicherungskrallen (50) vorgesehen sind, die bei gehaltender Last entlang einer Längsachse (52) des Schwenkarms (22) in eine Sicherungsstellung verlagerbar sind und in der Sicherungsstellung die Last zumindest abschnittsweise hintergreifen.
- Vorrichtung (10) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Grundkörper (12) wenigstens eine quer zur Wirkungsrichtung der Verlagerungseinrichtung (14) verlaufende Profilschiene (20) aufweist, wobei an den Enden der Profilschiene (20) Befestigungsabschnitte (76) zum Befestigen des Grundkörpers (12) an einem Kranausleger (90) vorgesehen sind.
- Lasthebeanlage (88) zum Heben und Verschwenken einer Last, insbesondere eines Rotorstegs (98), umfassend wenigstens eine Vorrichtung (10) nach einem der vorhergehenden Ansprüche und einen Kranausleger (90) zur Befestigung der wenigstens einen Vorrichtung (10).
- Lasthebeanlage (88) nach Anspruch 10, dadurch gekennzeichnet, dass die Lasthebeanlage (88) zusätzliche Vakuum-Sauggreifer (94) zum Halten der Last aufweist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102013201017.6A DE102013201017B4 (de) | 2013-01-23 | 2013-01-23 | Hebe-und Schwenkvorrichtung |
| PCT/EP2013/074628 WO2014114386A1 (de) | 2013-01-23 | 2013-11-25 | Hebe- und schwenkvorrichtung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2948404A1 EP2948404A1 (de) | 2015-12-02 |
| EP2948404B1 true EP2948404B1 (de) | 2017-04-19 |
Family
ID=49667147
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP13795749.4A Active EP2948404B1 (de) | 2013-01-23 | 2013-11-25 | Hebe- und schwenkvorrichtung |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP2948404B1 (de) |
| DE (1) | DE102013201017B4 (de) |
| ES (1) | ES2625054T3 (de) |
| WO (1) | WO2014114386A1 (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105525308B (zh) * | 2016-01-30 | 2017-09-22 | 中国有色(沈阳)冶金机械有限公司 | 一种槽罩板抓取装置 |
| DE102017102368A1 (de) * | 2017-02-07 | 2018-08-09 | J. Schmalz Gmbh | Vorrichtung zum Handhaben von Stegen sowie Verfahren zum Handhaben von Stegen für Rotorblätter |
| CN108675109B (zh) * | 2018-04-24 | 2024-03-26 | 太仓希拓自动化设备有限公司 | 一种用于风能设备中的安全型吊装装置及其工作方法 |
| CN119750350B (zh) * | 2024-12-05 | 2026-03-03 | 航天海鹰(镇江)特种材料有限公司 | 一种大尺寸无人机机身外蒙皮定位吊运装配装置及其使用方法 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE7015758U (de) * | 1970-04-27 | 1970-09-03 | Oespag Oesterr Sanitaer | Einrichtung zum transport von formen |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3731061B2 (ja) * | 1999-09-20 | 2006-01-05 | 株式会社ハイメックス | 巻取ロールの吊り上げ装置 |
| DE102010004857A1 (de) * | 2010-01-18 | 2011-07-21 | KONECRANES Lifting Systems GmbH, 40789 | Vorrichtung zum Wenden von großflächigen Werkstücken |
| DE102010006203A1 (de) | 2010-01-29 | 2011-08-04 | Vetter Krantechnik GmbH, 57080 | Lastwendegerät |
| DE202011100044U1 (de) * | 2011-04-29 | 2012-05-02 | Bystronic Armatec Gmbh | Handhabungsvorrichtung mit einer in vertikaler Richtung schwenkbaren Bedieneinheit für eine Glasplatte, insbesondere ein mehrlagiges Glaspaket |
| CN202279615U (zh) * | 2011-09-28 | 2012-06-20 | 深圳市创思泰科技有限公司 | 气动真空前后翻转吸盘机及其应用设备 |
| CN202625583U (zh) * | 2012-05-07 | 2012-12-26 | 济南吉利汽车有限公司 | 一种车身机盖吊运夹具 |
-
2013
- 2013-01-23 DE DE102013201017.6A patent/DE102013201017B4/de not_active Expired - Fee Related
- 2013-11-25 EP EP13795749.4A patent/EP2948404B1/de active Active
- 2013-11-25 WO PCT/EP2013/074628 patent/WO2014114386A1/de not_active Ceased
- 2013-11-25 ES ES13795749.4T patent/ES2625054T3/es active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE7015758U (de) * | 1970-04-27 | 1970-09-03 | Oespag Oesterr Sanitaer | Einrichtung zum transport von formen |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102013201017B4 (de) | 2017-05-04 |
| ES2625054T3 (es) | 2017-07-18 |
| DE102013201017A1 (de) | 2014-07-24 |
| WO2014114386A1 (de) | 2014-07-31 |
| EP2948404A1 (de) | 2015-12-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102013105383B3 (de) | Vorrichtung zum pneumatischen Halten und Heben von Glasplatten | |
| EP2885199B1 (de) | Routenzuganhänger | |
| EP2813134B1 (de) | Stabband für Stabbandförderer landwirtschaftlicher Maschinen | |
| EP2896823A1 (de) | Mobile wartungshalle für kletterroboter für masten | |
| DE102013201017B4 (de) | Hebe-und Schwenkvorrichtung | |
| EP3587337B1 (de) | Teleskopausleger-abspanneinrichtung | |
| DE102009011478A1 (de) | Handhabungsvorrichtung für Rotorblattlager | |
| DE102008014383B3 (de) | Schleppleitungssystem | |
| DE102008062648B4 (de) | Teleskopierbarer Kranausleger | |
| DE102010032004A1 (de) | Klemm- und Zugvorrichtung | |
| EP2135835A1 (de) | Kran-Wippzylinderlagerung mit Kugelkalotte | |
| DE102015001619B4 (de) | Auslegersystem für einen Mobilkran sowie Mobilkran | |
| DE102015005924A1 (de) | Hubwagen und Vorrichtung zum Transport von Lasten | |
| DE202011001850U1 (de) | Kran | |
| DE102012216434A1 (de) | Klemmheber | |
| DE102007009402B4 (de) | Wippausleger-Turmdrehkran | |
| EP3428115B1 (de) | Hebeeinrichtung und verfahren zum bewegen eines hubschlittens | |
| EP3645913B1 (de) | Anordnung mit zwei energieführungsketten und verstellbarem festpunkt | |
| DE102017104751A1 (de) | Transportvorrichtung | |
| EP2807053B1 (de) | Vorrichtung zum bewegen von lasten innerhalb eines fahrzeugs, fahrzeug sowie verfahren zum bewegen von lasten innerhalb eines fahrzeugs | |
| DE102014008720A1 (de) | Schwerlastfahrzeug mit Staplerfunktion | |
| DE1272522B (de) | Laengs einer Fuehrung laufender Schleppwagen zum Verziehen von Abdeckplanen | |
| DE20120381U1 (de) | Hebebühne für runde, konische Bauwerke | |
| DE202007011689U1 (de) | Vorrichtung zum Wenden von Lasten | |
| WO2012089760A1 (de) | Beförderungsmittel für lasten oder personen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20150723 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20161128 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 885735 Country of ref document: AT Kind code of ref document: T Effective date: 20170515 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502013007040 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2625054 Country of ref document: ES Kind code of ref document: T3 Effective date: 20170718 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20170419 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170719 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170720 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170819 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170719 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502013007040 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| 26N | No opposition filed |
Effective date: 20180122 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20171125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171130 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171125 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST Effective date: 20180731 Ref country code: BE Ref legal event code: MM Effective date: 20171130 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171125 Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171130 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20131125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 885735 Country of ref document: AT Kind code of ref document: T Effective date: 20181125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20181125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20170419 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230601 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: TR Payment date: 20251119 Year of fee payment: 13 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20251216 Year of fee payment: 13 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260119 Year of fee payment: 13 |